EP2838719B1 - Maschinenpresse - Google Patents
Maschinenpresse Download PDFInfo
- Publication number
- EP2838719B1 EP2838719B1 EP13702914.6A EP13702914A EP2838719B1 EP 2838719 B1 EP2838719 B1 EP 2838719B1 EP 13702914 A EP13702914 A EP 13702914A EP 2838719 B1 EP2838719 B1 EP 2838719B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- pressure
- automatic press
- press according
- hydraulic
- motor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B30—PRESSES
- B30B—PRESSES IN GENERAL
- B30B15/00—Details of, or accessories for, presses; Auxiliary measures in connection with pressing
- B30B15/16—Control arrangements for fluid-driven presses
- B30B15/166—Electrical control arrangements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B30—PRESSES
- B30B—PRESSES IN GENERAL
- B30B15/00—Details of, or accessories for, presses; Auxiliary measures in connection with pressing
- B30B15/16—Control arrangements for fluid-driven presses
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B30—PRESSES
- B30B—PRESSES IN GENERAL
- B30B1/00—Presses, using a press ram, characterised by the features of the drive therefor, pressure being transmitted directly, or through simple thrust or tension members only, to the press ram or platen
- B30B1/32—Presses, using a press ram, characterised by the features of the drive therefor, pressure being transmitted directly, or through simple thrust or tension members only, to the press ram or platen by plungers under fluid pressure
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B30—PRESSES
- B30B—PRESSES IN GENERAL
- B30B15/00—Details of, or accessories for, presses; Auxiliary measures in connection with pressing
- B30B15/0052—Details of, or accessories for, presses; Auxiliary measures in connection with pressing for fluid driven presses
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B30—PRESSES
- B30B—PRESSES IN GENERAL
- B30B15/00—Details of, or accessories for, presses; Auxiliary measures in connection with pressing
- B30B15/16—Control arrangements for fluid-driven presses
- B30B15/24—Control arrangements for fluid-driven presses controlling the movement of a plurality of actuating members to maintain parallel movement of the platen or press beam
Definitions
- the present invention relates to a machine press comprising a machine frame, a lower tool carrier (preferably fixed to the machine frame), an upper tool carrier which is linearly movable up and down by one operating stroke by means of a hydraulic drive system relative to the lower tool carrier, and a numerical machine control ,
- Machine presses of the type mentioned above can be found in various designs in the prior art. So are (cf. EP 231735 A1 ) Machine presses already known in which the hydraulic drive system comprises two piston-cylinder units, by means of which the upper tool carrier is moved, and a single, both piston-cylinder units together with hydraulic fluid supplying motor-pump unit (hydraulic unit). The loading of the two piston-cylinder units is controlled via actuatable by the machine control valves.
- machine presses are known with two piston-cylinder units which together serve to move the upper tool carrier, in which case the hydraulic drive system also has two separate motor-pump units, each of which supplies only one associated piston-cylinder unit with hydraulic fluid.
- the speed of lifting and lowering the upper tool carrier typically depends on the engine speed, by reversing the direction of rotation of the pump (Reversible pump) is switched between lifting and lowering.
- a machine press having the features of the preamble of claim 1 is known from EP0692327 A1 known.
- the present invention has for its object to provide a machine press of the type mentioned, which is characterized by a very high energy efficiency at relatively low production costs and compact design of the hydraulic drive system.
- a machine press of the type described above further characterized by the combination specified in claim 1 functionally synergetic interacting features distinguished.
- the upper tool carrier of a machine press which may be in particular a press brake, with the aid of at least two front hydraulic drive system comprehensive hydraulic cylinder moves linearly up and down.
- at least one hydraulic cylinder which is preferably designed in each case as a double-acting differential cylinder, part of a separate hydraulic drive unit, so that the hydraulic drive system comprises at least two separate, each having its own motor-pump unit having hydraulic drive units.
- Each of the motor-pump units draws hydraulic fluid from a tank and supplies it to a main pressure line.
- valves which are preferably designed as proportional valves, controlled the at least one hydraulic cylinder of the respective hydraulic drive unit to - depending on the pressurization of the lifting-working space or the sink working space - to raise or lower the upper tool carrier, whereby by an appropriate hydraulic circuit (see below) can be carried out an express lowering of the upper tool carrier alone under its own weight, ie without pressurizing the sink working space.
- the numerical machine control of the machine press contains a speed profile and a pressure profile. Both are defined by a work cycle of the machine press.
- the numerical machine control acts on the at least two mutually (hydraulically) independent hydraulic drive units, i. the engine of the respective motor-pump unit and each different valves controlling a.
- the numerical machine control uses the speed profile to control the speed of the engine of the respective hydraulic drive unit.
- the motor drives the pumps with the speed specified by the numerical machine control phase-dependent speed, which is so dimensioned that the required for the desired movement of the upper tool carrier volumetric flow of hydraulic fluid - possibly plus a security surcharge (see below) - is provided.
- the respective pump draws in an amount of hydraulic fluid corresponding to the rotational speed from the tank and feeds it to the main pressure line.
- the numerical machine control uses the pressure profile to supply the at least two hydraulic drive units each with a supply pressure which is the maximum prevailing in the respective main pressure line in a phase-dependent manner.
- This phase-dependent maximum pressure is typically based on the maximum pressure required in the respective working phase for a specific pressing operation to which the relevant pressure profile is tailored, possibly increased by a safety margin (see below), wherein the specification of the maximum pressure can additionally also fulfill a safety function, which protects the hydraulic drive unit from overpressure.
- the respective pressure limiting unit individually controls the supply pressure prevailing in the relevant main pressure line, at least during part of the work cycle (in particular in the phase of the so-called “force pressing”, see below) Lowered predetermined phase-dependent maximum pressure, depending on demand.
- the supply pressure by means of the respective pressure limiting unit for each of the hydraulic drive units is at least temporarily individually limited to the smaller pressure from the maximum pressure given by the pressure profile and the actually existing on the at least one hydraulic cylinder load pressure plus an additional charge, where the relevant load pressure, if the relevant period of load-dependent pressure limiting extends from the lowering phase into the lifting phase, depending on the working phase at the sink working space or else at the lifting working space of the at least a hydraulic cylinder is applied.
- This further limitation allows an adjustment of the supply pressure limited to the actual demand- and operation-dependent load pressure limited by the numerical machine control based on predicted required pressure values.
- the actual supply pressure in each of the at least two hydraulic drive units can thus advantageously be set individually to the respective load pressure of the relevant hydraulic drive unit.
- this is an important aspect in terms of energy efficiency; because in asymmetric pressing tasks, where the different hydraulic cylinders of the hydraulic drive system have different forces to provide (eg off-centering of the workpiece in a mono press or centering of the workpiece in a tandem press), hydraulic power in each of the motor-pump units only becomes provided in the amount actually required (taking into account a security surcharge).
- the pressure-limiting unit has a pressure limiter which can be controlled by the numerical machine control and a separate, hydraulically-mechanical pressure balance connected in parallel thereto for flow-related purposes.
- a pressure is set on the pressure limiter in phase-dependent manner / which prescribes the maximum pressure which is set phase-dependent in the main pressure line.
- the pressure compensator adopts the respective load-dependent regulation of the supply pressure to a pressure level which is more or less below the phase-dependent maximum pressure, depending on the respective actual load on the hydraulic cylinder. The latter results preferably from the respective actual momentary load pressure taking a surcharge.
- a pilot valve operable by the machine control is fluidically connected upstream / that - depending on the position of the pilot valve - either the supply pressure or the tank pressure is applied to the second control input of the pressure compensator.
- This can be targeted causes / that the pressure compensator is only temporarily effective / so that the pressure compensator can be put inoperative especially in those operating phases of the machine press in which they (eg by hydraulic vibration and / or resonance effects) adversely affect the performance would. Is in this way, i. ensured by influencing the machine control that the pressure compensator is effective only during lowering, especially the power lowering, loses the above-mentioned shuttle valve in importance.
- the said pilot valve may preferably also have a further function within the relevant hydraulic drive unit, for example the control of a lowering the working chamber of the respective hydraulic cylinder associated controllable Nachsaugventils in such a machine press, which is designed solely on the weight of the upper tool carrier rapid lowering is.
- the respective pressure-limiting unit comprises in one Unit integrates a controllable by the numerical machine control electronic pressure compensator with also adjustable by the machine control pressure limiter, with a control technical superposition of both functionalities takes place.
- the advantage here is the combination of the pressure balance and the pressure limiter in a compact component.
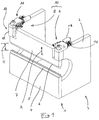
- machine press 1 shown as a press brake has a machine frame 3 comprising two C-frames 2.
- a lower tool carrier 4 with a lower tool 5 is arranged on this.
- a stocked with an upper tool 6, in Fig. 1 in its uppermost position shown upper tool carrier 7 is linearly movable up and down relative to the lower tool carrier 4 by an operating stroke H. Since the in Fig. 1 shown press brake to this extent corresponds to the well-known state of the art, further explanations are unnecessary in this respect.
- a hydraulic drive system is provided.
- This comprises two hydraulic drive units, namely a left hydraulic drive unit 8 and a right hydraulic drive unit 9, which together form the hydraulic drive system 10 acting on the upper tool carrier 7.
- the two hydraulic drive units 8 and 9 are closed and self-sufficient, i. they have no hydraulic connection to each other. They are designed in the form of complete drives 11.
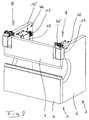
- Fig. 2 illustrated press brake corresponds in terms of essential design features of those of FIG. I, so that reference is made to the above explanations.
- the two hydraulic drive units 8 and 9 are not executed here as a structural unit forming a complete drive solution, but rather in a dissolved design.
- the hydraulic cylinder-piston unit 12 is spatially separated from the associated, the tank and the flanged-on motor-pump unit 15 comprehensive assembly 46 with the flanged to the respective cylinder 13 valve block 45.
- Each of the two complete drives 11 (mirror-inverted) 11 ( Fig. 1 ) or each of the two - also mirror-inverted - hydraulic drive units 8 and 9 ( Fig. 2 ) includes in particular (see also the hydraulic circuit diagram Fig. 3 ) designed as a differential cylinder hydraulic cylinder-piston unit (“hydraulic cylinder") 12 with a cylinder 13 and a guided therein piston 14, the piston rod is fixedly connected to the upper tool carrier 7, a hydraulic cylinder 12 acting on hydraulic unit 15 with a constant pump with a direction of rotation running hydraulic pump 16, which is driven by a frequency-controlled asynchronous motor (without feedback) running electric motor 17, and a hydraulic fluid-storing tank 18.
- the speed of the motor 17 and thus the flow rate of the 12 pump 16 is phase-dependent on the machine control 21 adjustable, for which purpose in the numerical machine control 21 a speed profile is stored.
- the main pressure line 20 is connected to the piston working space 24, which represents the sink working space, while in the position "lifting” with the lifting working space forming piston rod working space 25, in this position "lifting” the Piston working chamber 24 (also, see below) is connected via the valve 22 to the tank 18.
- the valve 22 is reversed to "lifting". Initially, a so-called “decompression” takes place in order to control the high pressure in the piston working chambers 24, whereby in the decompression phase with the said pressure reduction, the reduction of possible deformations of the machine structure which has occurred during force pressing is accompanied.
- the decompression phase involves a controlled upward movement of the upper tool carrier 7 over a predetermined path at (slow) operating speed by correspondingly loading the lifting work spaces 25 of the two hydraulic drive units 8 and 9.
- the existing pressure in the main pressure line 20 is controlled both phase-dependent and load-dependent during the work cycle 'by a complex pressure limiting unit, the load-dependent control takes into account a different stress on the at least two hydraulic drive units of the hydraulic drive system.
- a pressure limiter 34 connected between the main pressure line 20 and the tank 18 is provided.
- the pressure threshold in which the connection between the main pressure line 20 and the tank 18 is opened, is adjustable over the pressure prevailing in a control line 36 pressure.
- the prevailing in the control line 36 pressure is limited by a switched between the control line 36 and the tank 18 pressure relief valve 37, the set value thus dictates the maximum in the main pressure line 20 prevailing pressure.
- a (via a stored in the machine control phase-dependent pressure profile) via the machine control 21 controlled lowering of the in Control line 36 existing pressure levels is about the - to the pressure relief valve 37 fluidly connected in parallel - controllable by the machine control 21 adjustable pressure relief valve 38 possible.
- Such a lowering of the pressure level in the control line 36 causes a corresponding reduction of the pressure threshold, in which a connection between the main pressure line 20 and the tank 18 is made via the cartridge 35, and accordingly a (profile-controlled) setting of the maximum in the main pressure line 20 pressure.
- a hydraulic-mechanical pressure compensator 39 is connected between the main pressure line 20 and the tank 18, which in turn - in the active phase of the pressure compensator 39 - limits the maximum setting in the main pressure line 20 pressure, namely to a value , which is a predetermined amount ("supplement") above the currently prevailing at the hydraulic cylinder 13 load pressure.
- the control input 40 of the pressure compensator 39 is connected via the control line 41 with a shuttle valve 42, which in turn switches the higher of the applied pressure at its two inputs to the control line 41.
- the one input of the shuttle valve 42 is in communication with the piston working space 24 and the line 32 connected thereto; the other is connected to the piston rod working space 25 associated line 33, in which the valves 26 and 27 are connected.
- the pressure compensator 39 can be controlled via the machine control 21 switched on and off by the control line 31, via which the suction valve 28 is switched, is also connected to a second control input 43 of the pressure compensator 39. In this way, with the suction valve 28 open, the pressure compensator 39 is inoperative, i. a connection of the main pressure line 20 to the tank 18 via the pressure compensator 39 is excluded.
- the motor 17 can stand, for example, in the phase of rapid downward movement of the upper tool carrier, so that the pump 16 promotes no hydraulic fluid.
- the pump speed can be set for example to a value between 10% and 100% of the design speed, the speed is set so that the calculated for the movement of the upper tool carrier 7 flow rate always a Safety margin (eg 5%) is exceeded.
- the relevant reserve will be over the above-described pressure limiting unit is regulated and returned to the tank 18.
- the pump speed may even be raised beyond the design speed, eg to a value of 130% of the design speed.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- Fluid Mechanics (AREA)
- Control Of Presses (AREA)
- Actuator (AREA)
- Supply Devices, Intensifiers, Converters, And Telemotors (AREA)
- Fluid-Pressure Circuits (AREA)
- Bending Of Plates, Rods, And Pipes (AREA)
Description
- Die vorliegende Erfindung betrifft eine Maschinenpresse mit einem Maschinengestell, einem (bevorzugt ortsfest an dem Maschinengestell angeordneten) unteren Werkzeugträger, einem oberen Werkzeugträger, der mittels eines hydraulischen Antriebssystems relativ zu dem unteren Werkzeugträger um einen Betriebshub linear auf und ab verfahrbar ist, und einer numerischen Maschinensteuerung.
- Maschinenpressen der vorstehend genannten Art finden sich in verschiedenen Ausführungen im Stand der Technik. So sind (vgl.
EP 231735 A1 - Des Weiteren sind Maschinenpressen mit zwei gemeinsam der Bewegung des oberen Werkzeugträgers dienenden Kolben-Zylinder-Einheiten bekannt, bei denen das hydraulische Antriebssystem weiterhin zwei getrennte Motor-Pumpe-Einheiten aufweist, die jeweils nur eine zugeordnete Kolben-Zylinder-Einheit mit Hydraulikflüssigkeit versorgen. Die Geschwindigkeit des Hebens und Senkens des oberen Werkzeugträgers hängt typischerweise von der Motordrehzahl ab, wobei durch Umkehrung der Drehrichtung der Pumpe (Reversierpumpe) zwischen Heben und Senken umgeschaltet wird.
- Eine Maschinenpresse mit den Merkmalen des Oberbegriffs, des Anspruchs 1 ist aus der
EP0692327 A1 bekannt. - Der vorliegenden Erfindung liegt die Aufgabe zugrunde, eine Maschinenpresse der eingangs genannten Art bereitzustellen, die sich bei vergleichsweise geringen Herstellkosten und kompaktem Aufbau des hydraulischen Antriebssystems durch eine sehr hohe energetische Effizienz auszeichnet.
- Diese Aufgabenstellung wird erfindungsgemäß durch eine Maschinenpresse der eingangs angegebenen Art gelöst, die sich weiterhin durch die in Anspruch 1 angegebene Kombination funktional synergetisch zusammenwirkender Merkmale auszeichnet. Demgemäß wird der obere Werkzeugträger einer Maschinenpresse, die insbesondere eine Abkantpresse sein kann, mit Hilfe mindestens zweier vorn hydraulischen Antriebssystem umfasster Hydraulikzylinder linear auf und ab bewegt. Jeweils ist mindestens ein Hydraulikzylinder, der bevorzugt jeweils als ein doppelt wirkender Differentialzylinder ausgeführt ist, Teil einer eigenen Hydraulikantriebseinheit, so dass das hydraulische Antriebssystem mindestens zwei getrennte, jeweils eine eigene Motor-Pumpe-Einheit aufweisende Hydraulikantriebseinheiten umfasst. Jede der Motor-Pumpe-Einheiten saugt Hydraulikflüssigkeit aus einem Tank an und führt sie einer Hauptdruckleitung zu. Die Hydraulikflüssigkeit wird aus dieser über Ventile, die bevorzugt als Proportionalventile ausgeführt sind, gesteuert dem mindestens einen Hydraulikzylinder der jeweiligen Hydraulikantriebseinheit zugeführt, um - je nach der Druckbeaufschlagung des Heben-Arbeitsraumes oder des Senken-Arbeitsraumes - den oberen Werkzeugträger anzuheben bzw. abzusenken, wobei durch eine entsprechende hydraulische Schaltung (s.u.) ein Eil-Senken des oberen Werkzeugträgers auch allein unter dessen Eigengewicht, d.h. ohne Druckbeaufschlagung des Senken-Arbeitsraumes erfolgen kann.
- In der numerischen Maschinensteuerung der Maschinenpresse sind ein Drehzahlprofil und ein Druckprofil hinterlegt. Beide sind über einen Arbeitszyklus der Maschinenpresse definiert. Die numerische Maschinensteuerung wirkt auf die mindestens zwei von einander (hydraulisch) unabhängigen Hydraulikantriebseinheiten, d.h. den Motor der jeweiligen Motor-Pumpe-Einheit sowie jeweils verschiedene Ventile steuernd ein.
- Zum einen steuert die numerische Maschinesteuerung anhand des Drehzahlprofils die Drehzahl des Motors der jeweiligen Hydraulikantriebseinheit. Somit treibt der Motor die Pumpen mit der durch die numerische Maschinensteuerung phasenabhängig vorgegebenen Drehzahl an, die so bemessen ist, dass der für die gewünschte Bewegung des oberen Werkzeugträgers erforderliche Volumenstrom an Hydraulikflüssigkeit - ggf. zuzüglich eines Sicherheitszuschlags (s.u.) - bereitgestellt wird. Die jeweilige Pumpe saugt in Abhängigkeit ihres Verdrängungsvolumens eine der Drehzahl entsprechende Menge an Hydraulikflüssigkeit aus dem Tank an und führt sie der Hauptdruckleitung zu.
- Zum anderen gibt die numerische Maschinensteuerung anhand des Druckprofils den mindestens zwei Hydraulikantriebseinheiten jeweils einen phasenabhängig in der jeweiligen Hauptdruckleitung maximal herrschenden Versorgungsdruck vor. Dieser phasenabhängige Maximaldruck orientiert sich typischerweise an dem für einen bestimmten Pressvorgang, auf den das betreffende Druckprofil zugeschnitten ist, in der jeweiligen Arbeitsphase benötigten Maximaldruck, ggf. um einen Sicherheitszuschlag erhöht (s.u.), wobei die Vorgabe des Maximaldrucks ergänzend auch eine Sicherheitsfunktion erfüllen kann, welche die Hydraulikantriebseinheit vor Überdruck schützt. Überdies ist erfindungsgemäß vorgesehen, dass in jeder der mindestens zwei Hydraulikantriebseinheiten die jeweilige Druckbegrenzungseinheit den in der betreffenden Hauptdruckleitung herrschenden Versorgungsdruck zumindest während eines Teils des Arbeitszyklus' (insbesondere in der Phase des sog. "Kraftpressens"; s.u.) individuell noch unter den durch das Druckprofil vorgegebenen phasenabhängigen Maximaldruck absenkt, und zwar bedarfsabhängig. In diesem sinne wird der Versorgungsdruck mittels der jeweiligen Druckbegrenzungseinheit für jede der Hydraulikantriebseinheiten zumindest zeitweise individuell auf den kleineren Druck aus dem durch das Druckprofil vorgegebenen Maximaldruck und dem tatsächlich an dem mindestens einen Hydraulikzylinder bestehenden Lastdruck zuzüglich eines Zuschlags begrenzt, wobei der maßgebliche Lastdruck, sofern sich der maßgebliche Zeitraum der lastabhängigen Druckbegrenzung von der Senkphase in die Hebephase hinein erstreckt, je nach der Arbeitsphase an dem Senken-Arbeitsraum oder aber an dem Heben-Arbeitsraum des mindestens einen Hydraulikzylinders anliegt. Diese weitere Begrenzung erlaubt eine Anpassung des nach oben durch die numerische Maschinensteuerung aufgrund prognostiziert benötigter Druckwerte begrenzten Versorgungsdrucks an den tatsächlichen bedarfs- und betriebsabhängigen Lastdruck. Durch den Systemaufbau mit mindestens zwei voneinander unabhängigen Hydraulikantriebseinheiten kann somit vorteilhaft der tatsächliche Versorgungsdruck in jeder der mindestens zwei Hydraulikantriebseinheiten individuell auf den jeweiligen Lastdruck der betreffenden Hydraulikantriebseinheit eingestellt werden. Für typische praktische Anwendungen der Maschinenpresse ist dies im Hinblick auf die Energieeffizienz ein bedeutender Aspekt; denn bei asymmetrischen Pressaufgaben, bei denen die verschiedenen Hydraulikzylinder des hydraulischen Antriebssystems unterschiedliche Kräfte bereitzustellen haben (z.B. einer außermittigen Anordnung des Werkstücks in einer Monopresse oder der mittigen Anordnung des Werkstücks in einer Tandempresse), wird in jeder der Motor-Pumpe-Einheiten hydraulische Leistung nur in der tatsächlich benötigten Größenordnung (unter Berücksichtigung eines Sicherheitszuschlags) bereitgestellt. Insbesondere erfolgt nicht eine auf die größte Last aller Hydraulikzylinder des gesamten hydraulischen Antriebssystems bezogene lastabhängige - oder gar von der tatsächlichen Last gänzlich unabhängige - Bereitstellung des identischen Versorgungsdrucks für alle Hydraulikzylinder. Die vorstehend erläuterte Kombination von synergetisch zusammenwirkenden Merkmalen hinsichtlich versorgungsseitig profilgesteuerter Fördermengen und profilgesteuert sowie lastabhängig eingestellter Druckniveaus leistet einen signifikanten Beitrag, die energetische Effizienz der Maschinenpresse mit moderatem Mitteleinsatz enorm zu steigern. Durch die gesteigerte energetische Effizienz können, weil insgesamt bedeutend weniger Verlustwärme abzuführen ist, überdies - im Sinne eines möglichst kompakten Antriebssystems - die Tankvolumina geringer ausgelegt und/oder - im Sinne eines möglichst geringen technischen Aufwands - zusätzliche Maßnahmen zur Kühlung der Hydraulikflüssigkeit vermieden werden.
- Gegenüber dem einleitend dargelegten Stand der Technik sind als besondere Vorteile der erfindungsgemäßen Maschinenpresse demgemäß festzuhalten, dass diese bei geringem baulichen Aufwand besonders effizient betrieben werden kann, wobei überdies insbesondere in Bezug auf die vorgesehenen Hydraulikzylinder ein modularer Aufbau ermöglicht wird. Und selbst gegenüber bekannten Maschinenpressen mit Load-Sensing-Funktionalität, bei denen der durch eine gemeinsame, alle Hydraulikzylinder versorgende Motor-Pumpe-Einheit bereitgestellte Versorgungsdruck lastabhängig auf den höchsten im System herrschenden Lastdruck abgestimmt wird, ergeben sich, wie dargelegt, erhebliche energetische vorteile. Hinzu kommt, dass, um bei bekannten Maschinenpressen die Load-Sensing-Funktion zu gewährleisten, mit Drucksensoren ausgestattete Kolben-ZylinderEinheiten zu verwenden sind, die teure Spezialanfertigungen sind. Der Einbau einfacher Zylinder unterschiedlicher Fabrikationen im Sinne eines modularen Aufbaus ist in derartigen Systemen nicht möglich. Insoweit ist bei der erfindungsgemäßen Maschinenpresse auch der eher geringe herstellungstechnische Aufwand hervorzuheben. In dieser Hinsicht erweist sich als günstig, dass ein hoher Aufwand, wie er beim Einsatz regelbarer Asynchronmotoren mit Rückführung aufgrund der notwendigerweise aufwendigen Integration in das Hydrauliksystem entsteht, sich in Umsetzung der vorliegenden Erfindung vermeiden lässt.
- In einer bevorzugten Ausführungsform weist die Druckbegrenzungseinheit einen von der numerischen Maschinensteuerung ansteuerbaren Druckbegrenzer und eine gesonderte, hierzu strömungstechnisch parallel geschaltete, hydraulisch mechanische Druckwaage auf. Durch die numerische Maschinensteuerung wird phasenabhängig ein Druck an dem Druckbegrenzer eingestellt/ der den sich in der Hauptdruckleitung phasenabhängig einstellenden Maximaldruck vorgibt. Die Druckwaage übernimmt die jeweilige lastabhängige Regelung des Versorgungsdrucks auf ein - abhängig von der jeweiligen tatsächlichen Last am Hydraulikzylinder - mehr oder weniger weit unterhalb des phasenabhängigen Maximaldruckes liegendes Druckniveau. Letzteres ergibt sich bevorzugt aus dem jeweiligen tatsächlichen momentanen Lastdruck unter Ansatz eines Zuschlags. Besonders vorteilhaft ist bei einer solchen Ausführungsform/ wenn der Lastdruck an dem mindestens einen Hydraulikzylinder einer jeden Hydraulikantriebseinheit durch ein kostengünstiges Wechselventil abgenommen und der Druckwaage/ d.h. einem Steuereingang der Druckwaage/ zugeführt wird/ wobei die beiden Eingänge des Wechselventils mit dem HebenArbeitsraum und dem Senken-Arbeitsraum verbunden sind/ wodurch der höhere der in den beiden besagten Arbeitsräumen herrschende Druck auf den Steuereingang der Druckwaage geschaltet wird. Dergleichen kann aus Gründen der Ausfallsicherheit selbst dann zweckmäßig sein/ wenn durch gesonderte Maßnahmen (s.u.) die Druckwaage bestimmungsgemäß nur beim Kraftpressen wirksam wird.
- Des Weiteren ist von Vorteil/ wenn vor einem zweiten Steuereingang der Druckwaage ein von der Maschinensteuerung betätigbares Pilotventil derart strömungstechnisch vorgeschaltet ist/ dass - je nach der Stellung des Pilotventils - entweder der Versorgungsdruck oder der Tankdruck an dem zweiten Steuereingang der Druckwaage anliegt. Dadurch kann gezielt bewirkt werden/ dass die Druckwaage nur zeitweise wirksam wird/ so dass sich die Druckwaage insbesondere in solchen Betriebsphasen der Maschinenpresse außer Funktion setzen lässt, in denen sie sich (z.B. durch hydraulische Schwingungs- und/oder Resonanzeffekte) nachteilig auf das Betriebsverhalten auswirken würde. Ist auf diese Weise, d.h. durch Einflussnahme der Maschinensteuerung sichergestellt, dass die Druckwaage nur während des Senkens, insbesondere des Kraft-Senkens wirksam ist, verliert das weiter oben erläuterte Wechselventil an Bedeutung. Dem besagten Pilotventil kann innerhalb der betreffenden Hydraulikantriebseinheit bevorzugt auch noch eine weitere Funktion zukommen, beispielsweise die Ansteuerung eines dem Senken-Arbeitsraum des betreffenden Hydraulikzylinders zugeordneten steuerbaren Nachsaugventils bei einer solchen Maschinenpresse, die auf ein allein durch das Eigengewicht des oberen Werkzeugträgers erfolgendes Eil-Senken ausgelegt ist.
- In einer weiteren, alternativen bevorzugten Ausführungsform umfasst die jeweilige Druckbegrenzungseinheit in einer Baueinheit integriert eine durch die numerische Maschinensteuerung ansteuerbare elektronische Druckwaage mit ebenfalls durch die Maschinensteuerung verstellbarem Druckbegrenzer, wobei eine steuerungstechnische Überlagerung beider Funktionalitäten erfolgt. Vorteilhaft ist hier die Vereinigung der Druckwaage und des Druckbegrenzers in einem kompakten Bauteil.
- Diverse bevorzugte Weiterbildungen und sonstige vorteilhafte Aspekte der Erfindung ergeben sich aus der nachstehenden Beschreibung und Erläuterung eines Ausführungsbeispiels der Erfindung sowie der Unteransprüche, gemäß denen - für die Funktionsweise der erfindungsgemäßen Maschinenpresse - insbesondere ein offener Tank, der unter Atmosphärendruck steht, besonders günstig ist, und - unter Kostenaspekten - der Einsatz jeweils einer Pumpe mit konstantem Verdrängungsvolumen, einer Förderrichtung und einer Drehrichtung und/oder frequenzgeregelter Asynchronmotoren ohne Rückführung besonders vorteilhaft ist. Weiterhin sind solche Ausführungsformen besonders zweckmäßig, bei denen
- der Arbeitszyklus, für den das Drehzahlprofil und das Druckprofil phasenabhängig die Drehzahl des Motors bzw. den maximalen Versorgungsdruck vorgeben, mindestens die Phasen Eil-Senken, Kraft-Senken und Heben des oberen Werkzeugträgers umfasst,
- sich der Motor gemäß Drehzahlprofil in der Phase Eil-Senken des oberen Werkzeugträgers nicht dreht,
- gemäß dem Drehzahlprofil die Motordrehzahl in der Phase Heben des oberen Werkzeugträgers die Motordrehzahl in der Phase Kraft-Senken überschreitet,
- die numerische Steuerung eine Eingabeeinheit umfasst, an der mindestens die Drehzahlen des Drehzahlprofils und die Drücke des Druckprofils eingebbar sind, und/oder
- jede Hydraulikantriebseinheit genau einen als Differentialzylinder ausgeführten Hydraulikzylinder aufweist, wobei idealerweise der Differentialzylinder ein Flächenverhältnis des Heben-Arbeitsraums zum Senken-Arbeitsraum kleiner als 0,1 aufweist.
- Die Erfindung wird nachfolgend anhand eines in der Zeichnung veranschaulichten Ausführungsbeispiels näher erläutert. Dabei zeigt
- Fig. 1
- schematisch eine erste als Abkantpresse ausgeführte Maschinenpresse nach der vorliegenden Erfindung,
- Fig. 2
- schematisch eine zweite als Abkantpresse ausgeführte Maschinenpresse nach der vorliegenden Erfindung und
- Fig. 3
- anhand eines Hydraulikschaltplans die Ausführung einer der beiden Hydraulikantriebseinheiten der Abkantpressen nach
Figuren 1 und2 . - Die in
Fig. 1 gezeigte, als Abkantpresse ausgeführte Maschinenpresse 1 weist ein zwei C-Rahmen 2 umfassendes Maschinengestell 3 auf. In fester räumlicher Beziehung zu dem Maschinengestell 3, nämlich jeweils an dem unteren Profilschenkel der beiden C-Rahmen 2 fixiert, ist an diesem ein unterer Werkzeugträger 4 mit einem unteren Werkzeug 5 angeordnet. Ein mit einem oberen Werkzeug 6 bestückter, inFig. 1 in seiner obersten Stellung gezeigter oberer Werkzeugträger 7 ist relativ zu dem unteren Werkzeugträger 4 um einen Betriebshub H linear auf und ab verfahrbar. Da die inFig. 1 gezeigte Abkantpresse in diesem Umfang dem hinlänglich bekanten Stand er Technik entspricht, sind weitere Erläuterungen insoweit entbehrlich. - Um die abwärts gerichtete Bewegung des oberen Werkzeugträgers zu bewirken, ist ein hydraulisches Antriebssystem vorgesehen. Dieses umfasst zwei Hydraulikantriebseinheiten, nämlich eine linke Hydraulikantriebseinheit 8 und eine rechte Hydraulikantriebseinheit 9, die gemeinsam das auf den oberen Werkzeugträger 7 wirkende hydraulische Antriebssystem 10 bilden. Die beiden Hydraulikantriebseinheiten 8 und 9 sind abgeschlossen und autark, d.h. sie weisen keinerlei hydraulische Verbindung zueinander auf. Sie sind in Form von Komplettantrieben 11 ausgeführt.
- Die in
Fig. 2 veranschaulichte Abkantpresse entspricht hinsichtlich wesentlicher Gestaltungsmerkmale derjenigen nach Fig. I, so dass auf die vorstehenden Erläuterungen verwiesen wird. Die beiden Hydraulikantriebseinheiten 8 und 9 sind hier indessen nicht als jeweils eine bauliche Einheit bildende Komplettantriebslösung ausgeführt, sondern vielmehr in aufgelöster Bauweise. Somit ist hier jeweils die hydraulische Zylinder-Kolben-Einheit 12 mit dem an dem betreffenden Zylinder 13 angeflanschten Ventilblock 45 räumlich von der zugeordneten, den Tank und die an diesen angeflanschten Motor-Pumpe-Einheit 15 umfassenden Baugruppe 46 getrennt. - Jeder der beiden - spiegelbildlich ausgeführten - Komplettantriebe 11 (
Fig. 1 ) bzw. jede der beiden - ebenfalls spiegelbildlich ausgeführten - Hydraulikantriebseinheiten 8 und 9 (Fig. 2 ) umfasst insbesondere (vgl. auch den Hydraulikschaltplan nachFig. 3 ) eine als Differentialzylinder ausgeführte hydraulische Zylinder-Kolben-Einheit ("Hydraulikzylinder") 12 mit einem Zylinder 13 und einem darin geführten Kolben 14, dessen Kolbenstange mit dem oberen Werkzeugträger 7 fest verbunden ist, ein den Hydraulikzylinder 12 beaufschlagendes Hydraulikaggregat 15 mit einer als Konstantpumpe mit einer Drehrichtung ausgeführten Hydraulikpumpe 16, welche durch einen als frequenzgeregelten Asynchronmotor (ohne Rückführung) ausgeführten Elektromotor 17 angetrieben ist, und einen die Hydraulikflüssigkeit bevorratenden Tank 18. Die Drehzahl des Motors 17 und somit deren Fördermenge der 12 Pumpe 16 ist über die Maschinensteuerung 21 phasenabhängig einstellbar, zu welchem Zweck in der numerischen Maschinensteuerung 21 ein Drehzahlprofil hinterlegt ist. - Die Beaufschlagung des Hydraulikzylinders 12 durch das Hydraulikaggregat 15 zum Zwecke der Abwärtsbewegung ("Senken") bzw. der Aufwärtsbewegung ("Heben") des oberen Werkzeugträgers 7 erfolgt über eine übliche Filtereinheit 19, eine Hauptdruckleitung 20 und ein proportionales, von der numerischen Maschinensteuerung 21 angesteuertes 4/3-Wegeventil 22. Letzteres ist mit einem Stellungsschalter 23 ausgestattet, der seinerseits die tatsächliche Stellung des Ventils 22 an die Maschinensteuerung 21 rückführt. Die drei Stellungen des Ventils 22 entsprechen den Betriebszuständen "Halten" (wie in
Fig. 2 gezeigt), "Senken" und "Heben". In der Stellung "Senken" ist die Hauptdruckleitung 20 mit dem Kolbenarbeitsraum 24, welcher insoweit den Senken-Arbeitsraum darstellt, verbunden, in der Stellung "Heben" indessen mit dem den Heben-Arbeitsraum bildenden Kolbenstangenarbeitsraum 25, wobei in dieser Stellung "Heben" der Kolbenarbeitsraum 24 (auch; s.u.) über das Ventil 22 mit dem Tank 18 verbunden ist. - Zwischen den Kolbenstangenarbeitsraum 25 und das Ventil 22 sind parallel zueinander zwei weitere Ventile 26 und 27 geschaltet, die in der Stellung "Senken" des Ventils 22 je nach der Arbeitsphase ("Eilgang" oder "Kraftpressen"; s.u.) unterschiedlich wirksam werden. Für das Absenken des oberen Werkzeugträgers 7 im Eilgang, in dem der obere Werkzeugträger 7 sich aufgrund seines Eigengewichts vergleichsweise rasch dem unteren Werkzeugträger 4 annähert und das Nachsaugventil 28, um den sich vergrößernden Kolbenarbeitsraum 24 aus dem Tank 18 zu befüllen, geöffnet ist, ist auch das Sitzventil 26 mit integriertem Rückschlagventil geöffnet, wobei die Geschwindigkeit der Abwärtsbewegung des oberen Werkzeugträgers 7 über das Proportionalventil 22 gesteuert wird. Das Öffnen des (hydraulisch betätigten) Nachsaugventils besorgt dabei das an die Hauptdruckleitung 20 angeschlossene, von der Maschinensteuerung 21 angesteuerte, mit einem Stellungsschalter 30 ausgestattete Pilotventil 29 über die Steuerleitung 31.
- Bevor das obere Werkzeug 6 das Werkstück erreicht, wird die Abwärtsbewegung des oberen Werkzeugträgers 7 im Eilgang - durch entsprechende Ansteuerung des Ventils 22 - abgebremst. Es wird auf Kraftpressen umgeschaltet, indem sowohl das Sitzventil 26 als auch - durch entsprechende Umsteuerung des Pilotventils 29 - das Nachsaugventil 28 geschlossen werden, so dass der Kolbenarbeitsraum 24 über die Hauptdruckleitung 20, das Ventil 22 und die Leitung 32 für das Kraftpressen gesteuert mit Hydraulikflüssigkeit beaufschlagt wird. Das zwischen den Kolbenstangenarbeitsraum 25 und das Ventil 22 geschaltete Gegenhalteventil 27 verhindert bei Kraftpressen ein unkontrolliertes Absenken des oberen Werkzeugträgers 7, indem es auf einen solchen Haltedruck eingestellt ist, dass nur eine aktive Beaufschlagung des Kolbenarbeitsraumes 24 mit Hydraulikflüssigkeit aus der Hauptdruckleitung mit einem über dem im Tank 18 herrschenden Druck ein Absenken des oberen Werkzeugträgers 7 bewirkt.
- Am Ende des Kraftpressens, d.h. am Ende der Absenkbewegung wird das Ventil 22 umgesteuert auf "Heben". Dabei erfolgt zunächst eine sog. "Dekompression", um gesteuert den hohen Druck in den Kolbenarbeitsräumen 24 abzubauen, wobei in der Phase der Dekompression mit dem besagten Druckabbau auch der Abbau möglicher beim Kraftpressen eingetretener Verformungen der Maschinenstruktur einhergeht. Typischerweise beinhaltet die Dekompressionsphase eine gesteuerte Aufwärtsbewegung des oberen Werkzeugträgers 7 über einen vorgegebenen Weg mit (langsamer) Arbeitsgeschwindigkeit durch entsprechende Beaufschlagung der Heben-Arbeitsräume 25 der beiden Hydraulikantriebseinheiten 8 und 9. Anschließend wird der Kolbenstangearbeitsraum 25 über das Ventil 22 und die Leitung 33 (bei geöffnetem Sitzventil 26 bzw. geöffnetem Rückschlagventil des Sitzventils 26) mit Hydraulikflüssigkeit aus der Hauptdruckleitung 20 beaufschlagt, wobei die erhöhte Geschwindigkeit der Aufwärtsbewegung des oberen Werkzeugträgers 7 über die Proportionalfunktion des Ventils 22 gesteuert wird. Die dabei aus dem Kolbenarbeitsraum 24 verdrängte Hydraulikflüssigkeit gelangt über das - nun wieder - geöffnete Nachsaugventil 28 zum Tank 18.
- Der in der Hauptdruckleitung 20 bestehende Druck wird während des Arbeitszyklus' durch eine komplexe Druckbegrenzungseinheit sowohl phasenabhängig gesteuert als auch lastabhängig geregelt, wobei die lastabhängige Regelung eine unterschiedliche Beanspruchung der mindestens zwei Hydraulikantriebseinheiten des hydraulischen Antriebssystems berücksichtigt. Hierzu ist einerseits ein zwischen die Hauptdruckleitung 20 und den Tank 18 geschalteter Druckbegrenzer 34 vorgesehen. Dieser umfasst eine als solches bekannte Cartridge 35, deren Druckschwelle, bei der die Verbindung zwischen der Hauptdruckleitung 20 und dem Tank 18 geöffnet wird, über den in einer Steuerleitung 36 herrschenden Druck einstellbar ist. Der in der Steuerleitung 36 herrschende Druck ist limitiert durch ein zwischen die Steuerleitung 36 und den Tank 18 geschaltetes Druckbegrenzungsventil 37, dessen Einstellwert somit den in der Hauptdruckleitung 20 maximal herrschenden Druck vorgibt. Eine (über ein in der Maschinensteuerung hinterlegtes phasenabhängiges Druckprofil) über die Maschinensteuerung 21 gesteuerte Herabsenkung des in der Steuerleitung 36 bestehenden Druckniveaus ist über das - zu dem Druckbegrenzungsventil 37 strömungstechnisch parallel geschaltete - von der Maschinensteuerung 21 steuerbare verstellbare Druckbegrenzungsventil 38 möglich. Eine solche Absenkung des Druckniveaus in der Steuerleitung 36 bewirkt eine entsprechenden Herabsetzung der Druckschwelle, bei der über die Cartridge 35 eine Verbindung zwischen der Hauptdruckleitung 20 und den Tank 18 hergestellt wird, und dementsprechend eine (profilgesteuerte) Einstellung des sich in der Hauptdruckleitung 20 maximal einstellenden Druckes.
- Strömungstechnisch parallel zu dem Druckbegrenzer 34 ist zwischen die Hauptdruckleitung 20 und den Tank 18 eine hydraulisch-mechanische Druckwaage 39 geschaltet, die ihrerseits - in der aktiven Phase der Druckwaage 39 - den sich in der Hauptdruckleitung 20 maximal einstellenden Druck limitiert, und zwar auf einen Wert, der um ein vorgegebenes Maß ("Zuschlag") über dem jeweils aktuell an dem Hydraulikzylinder 13 herrschenden Lastdruck liegt. Hierzu ist der Steuereingang 40 der Druckwaage 39 über die Steuerleitung 41 mit einem Wechselventil 42 verbunden, welches seinerseits den jeweils höheren der an seinen beiden Eingängen anliegenden Drücke auf die Steuerleitung 41 schaltet. Der eine Eingang des Wechselventils 42 steht dabei mit dem Kolbenarbeitsraum 24 bzw. der an diesen angeschlossenen Leitung 32 in Verbindung; der andere ist an die dem Kolbenstangenarbeitsraum 25 zugeordnete Leitung 33 angeschlossen, in welche die Ventile 26 und 27 geschaltet sind.
- Die Druckwaage 39 lässt sich über die Maschinensteuerung 21 gesteuert zu- und abschalten, indem die Steuerleitung 31, über welche das Nachsaugventil 28 umgeschaltet wird, auch auf eine zweiten Steuereingang 43 der Druckwaage 39 geschaltet ist. Auf diese Weise ist bei geöffnetem Nachsaugventil 28 die Druckwaage 39 außer Funktion, d.h. eine Verbindung der Hauptdruckleitung 20 mit dem Tank 18 über die Druckwaage 39 ist ausgeschlossen.
- Vorgesehen ist in beiden jeweils gemäß dem Schaltplan nach
Fig. 3 ausgeführten Hydraulikantriebseinheiten im Übrigen noch ein als Druckbegrenzungsventil 44 ausgeführtes Sicherheitsventil, und zwar zwischen dem Kolbenstangenarbeitsraum 25 und dem Tank 18. Dies berücksichtigt, dass der Hydraulikzylinder 13 beim Kraftpressen als Druckverstärker wirkt und verhindert im Falle eines Ausfalls des Druckhalteventils 27 eine schwerwiegende Beschädigung des Hydrauliksystems. - Gemäß dem weiter oben erwähnten Drehzahlprofil kann der Motor 17 beispielsweise in der Phase der im Eilgang erfolgenden Abwärtsbewegung des oberen Werkzeugträgers stillstehen, so dass die Pumpe 16 keinerlei Hydraulikflüssigkeit fördert. Beim Kraftpressen kann, in Abhängigkeit von der jeweiligen Pressaufgabe, die Pumpendrehzahl beispielsweise auf einen Wert zwischen 10% und 100% der Auslegungsdrehzahl eingestellt werden, wobei die Drehzahl so vorgegeben wird, dass die für den Bewegungsablauf des oberen Werkzeugträgers 7 rechnerisch ermittelte Fördermenge stets um einen Sicherheitszuschlag (z.B. 5%) überschritten wird. Die betreffende Reserve wird über die vorstehend erläuterte Druckbegrenzungseinheit abgeregelt und zum Tank 18 zurückgeführt. Für die Phase des Anhebens des oberen Werkzeugträgers 7 kann die Pumpendrehzahl, da hier (über einen kürzeren Zeitraum) eine geringere Belastung besteht, sogar über die Auslegungsdrehzahl hinaus angehoben werden, z.B. auf einen Wert von 130% der Auslegungsdrehzahl.
- Allein aus Gründen der Übersichtlichkeit der Zeichnung wurden die verschiedenen Steuerleitungen, mit denen die numerische Maschinensteuerung 21 mit den von ihr gesteuerten Komponenten bzw. den verschiedenen Stellungsschaltern verbunden ist, nicht durchgehend gezeichnet, sondern vielmehr jeweils nur an ihren beiden Enden angedeutet. Weiterhin ist darauf hinzuweisen, dass, wie weiter oben bereits dargelegt, eine der vorstehenden Funktionsweise der Druckbegrenzungseinheit gleichwirkende Funktion beispielsweise auch über eine Baueinheit mit einander überlagerten Funktionalitäten der Druckbegrenzung (in der jeweiligen Hauptdruckleitung) gemäß einem phasenabhängigen Druckprofil einerseits und gemäß einer Lastabhängigkeit andererseits realisiert werden kann.
Claims (14)
- Maschinenpresse (1), insbesondere Abkantpresse, umfassend ein Maschinengestell (3), einen unteren Werkzeugträger (4), einen oberen Werkzeugträger (7), der mittels eines hydraulischen Antriebssystems relativ zu dem unteren Werkzeugträger um einen Betriebshub (H) linear auf und ab verfahrbar ist, und eine numerische Maschinensteuerung (21), wobei die Maschinenpresse weiterhin folgende Merkmale aufweist: Das hydraulische Antriebssystem umfasst mindestens zwei voneinander unabhängige Hydraulikantriebseinheiten (8,9), wobei jede der Hydraulikantriebseinheiten ihrerseits folgende Merkmale aufweist:- mindestens ein Hydraulikzylinder (12) bewirkt das lineare auf und ab Verfahren des oberen Werkzeugträgers (7) und ist über Ventile (22,26,27) und eine unter einem Versorgungsdruck stehende Hauptdruckleitung (20) mit einer durch einen Motor (17) angetriebenen Pumpe (16) verbunden, welche Hydraulikflüssigkeit aus einem Tank (18) ansaugt;- die Drehzahl des Motors (17) ist über die numerische Maschinensteuerung (21) einstellbar, dadurch gekennzeichnet, dass in der numerischen Maschinensteuerung ein über den Arbeitszyklus definiertes Drehzahlprofil hinterlegt ist; und, dass- eine Druckbegrenzungseinheit begrenzt die Höhe des Versorgungsdrucks zumindest während eines Teils des Arbeitszyklus auf den niedrigeren Druck aus einem in der numerischen Maschinensteuerung (21) hinterlegten, über den Arbeitszyklus definierten Druckprofil und dem um einen Zuschlag erhöhten tatsächlichen Lastdruck an dem mindestens einen Hydraulikzylinder (12).
- Maschinenpresse nach Anspruch 1,
dadurch gekennzeichnet,
dass die Druckbegrenzungseinheit einen von der numerischen Maschinensteuerung ansteuerbaren Druckbegrenzer (34) und eine gesonderte, hierzu strömungstechnisch parallel geschaltete, hydraulisch mechanische Druckwaage (39) aufweist. - Maschinenpresse nach Anspruch 2,
dadurch gekennzeichnet,
dass der an dem mindestens einen Hydraulikzylinder (12) an dem Heben-Arbeitsraum (25) und an dem Senken-Arbeitsraum (24) anliegende Lastdruck durch ein Wechselventil (42) abgenommen und der höhere der beiden Druckwerte einem Steuereingang (40) der Druckwaage (39) zugeführt wird. - Maschinenpresse nach Anspruch 2 oder 3,
dadurch gekennzeichnet,
dass vor einem zweiten Steuereingang (43) der Druckwaage (39) ein von der Maschinensteuerung (21) steuerbares Pilotventil (29) geschaltet ist, durch das entweder der Versorgungsdruck oder der Tankdruck an dem zweiten Steuereingang der Druckwaage anliegt. - Maschinenpresse nach Anspruch 1,
dadurch gekennzeichnet,
dass die Druckbegrenzungseinheit in einer Baueinheit integriert eine durch die numerische Maschinensteuerung (21) ansteuerbare elektronische Druckwaage mit durch die numerische Maschinensteuerung verstellbarem Druckbegrenzer umfasst. - Maschinenpresse nach einern der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
dass der Tank (18) offen ist und unter Atmosphärendruck steht. - Maschinenpresse nach einern der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
dass die Pumpe (16) eine Pumpe mit konstantem Verdrängungsvolumen, einer Förderrichtung und einer Drehrichtung ist. - Maschinenpresse nach einern der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
dass der Motor (17) ein frequenzgeregelter Asynchronmotor ohne Rückführung ist. - Maschinenpresse nach einem der vorhergehenden Ansprüche,
dadurch gekennzeichnet,
dass der Arbeitszyklus, für den das Drehzahlprofil und das Druckprofil phasenabhängig die Drehzahl des Motors (17) bzw. den maximalen Versorgungsdruck vorgeben, mindestens die Phasen Eil-Senken, Kraft-Senken und Heben des oberen Werkzeugträgers (7) umfasst. - Maschinenpresse nach Anspruch 9,
dadurch gekennzeichnet,
dass sich der Motor (17) gemäß Drehzahlprofil in der Phase Eil-Senken des oberen Werkzeugträgers (7) nicht dreht. - Maschinenpresse nach Anspruch 9 oder 10,
dadurch gekennzeichnet,
dass gemäß dem Drehzahlprofil die Motordrehzahl in der Phase Heben des oberen Werkzeugträgers (7) die Motordrehzahl in der Phase Kraft-Senken überschreitet. - Maschinenpresse nach einem der Ansprüche 9 bis 11,
dadurch gekennzeichnet,
dass die numerische Steuerung (21) eine Eingabeeinheit umfasst, an der mindestens die Drehzahlen des Drehzahlprofils und die Drücke des Druckprofils eingebbar sind. - Maschinenpresse nach einem der vorausgehenden Ansprüche,
dadurch gekennzeichnet,
dass jede Hydraulikantriebseinheit (8,9) genau einen als Differentialzylinder ausgeführten Hydraulikzylinder (12) aufweist. - Maschinenpresse nach Anspruch 13,
dadurch gekennzeichnet,
dass der Differentialzylinder ein Flächenverhältnis des Heben-Arbeitsraums (25) zum Senken-Arbeitsraum (24) kleiner als 0,1 aufweist.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102012007511 | 2012-04-17 | ||
| DE102012015118A DE102012015118B3 (de) | 2012-04-17 | 2012-07-30 | Maschinenpresse |
| PCT/EP2013/000293 WO2013156095A1 (de) | 2012-04-17 | 2013-01-31 | Maschinenpresse |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2838719A1 EP2838719A1 (de) | 2015-02-25 |
| EP2838719B1 true EP2838719B1 (de) | 2016-05-04 |
Family
ID=49210156
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP13702914.6A Active EP2838719B1 (de) | 2012-04-17 | 2013-01-31 | Maschinenpresse |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US9168713B2 (de) |
| EP (1) | EP2838719B1 (de) |
| JP (1) | JP6208746B2 (de) |
| CN (1) | CN104540666B (de) |
| DE (1) | DE102012015118B3 (de) |
| WO (1) | WO2013156095A1 (de) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102021006222B3 (de) | 2021-12-16 | 2023-04-20 | Hydac International Gmbh | Pressenvorrichtung und 2/2-Wege-Proportional-Sitzventil |
Families Citing this family (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103894455A (zh) * | 2014-02-28 | 2014-07-02 | 南通太和机械集团有限公司 | 一种多墙板结构折弯机 |
| DE202015106161U1 (de) * | 2015-11-13 | 2015-11-27 | Hoerbiger Automatisierungstechnik Holding Gmbh | Elektrohydraulische Antriebseinheit |
| CN105235267A (zh) * | 2015-11-18 | 2016-01-13 | 合肥合锻机床股份有限公司 | 一种液压机滑块的液压支撑系统 |
| CN105365248B (zh) * | 2015-11-25 | 2017-08-01 | 浙江大学舟山海洋研究中心 | 机液联合式大行程高速冲床驱动系统 |
| DE102016114635B4 (de) | 2016-08-08 | 2018-09-20 | Hoerbiger Automatisierungstechnik Holding Gmbh | Bearbeitungsmaschine |
| DE102016118853B3 (de) * | 2016-10-05 | 2017-10-26 | Hoerbiger Automatisierungstechnik Holding Gmbh | Elektrohydraulische Antriebseinheit |
| JP2019058935A (ja) * | 2017-09-27 | 2019-04-18 | 新東工業株式会社 | 鋳造装置及び鋳造方法 |
| US20190152180A1 (en) * | 2017-11-17 | 2019-05-23 | Donovan Mills | Hydraulic Pelletizer |
| US11260441B2 (en) * | 2017-11-24 | 2022-03-01 | Danieli & C. Officine Meccaniche S.P.A. | Press for extruding metal material |
| RU2687122C1 (ru) * | 2018-07-24 | 2019-05-07 | Валерий Владимирович Бодров | Гидропривод подвижной траверсы вертикального пресса |
| CN113898621B (zh) * | 2021-10-18 | 2024-08-02 | 山东泰丰智能控制股份有限公司 | 一种拉伸机联动控制系统 |
| AT526048B1 (de) * | 2022-04-05 | 2025-10-15 | Trumpf Maschinen Austria Gmbh & Co Kg | Umformmaschine zum Umformen von Werkstücken sowie ein Verfahren hierfür |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3691946A (en) * | 1971-05-28 | 1972-09-19 | Shigeo Ando | High-speed automatic hydraulic pressing system |
| AT385466B (de) * | 1985-12-30 | 1988-04-11 | Hoerbiger Hydraulik | Gleichlaufregeleinrichtung fuer einen hydraulischen mehrzylinderantrieb |
| JPH07155999A (ja) * | 1993-09-02 | 1995-06-20 | Maschinenfabrik Mueller Weingarten Ag | 液圧プレスの駆動を制御するための方法及び装置 |
| ES2113699T3 (es) * | 1994-07-01 | 1998-05-01 | Mueller Weingarten Maschf | Regulacion de un accionamiento de una prensa hidraulica. |
| DE4436666A1 (de) * | 1994-10-13 | 1996-04-18 | Rexroth Mannesmann Gmbh | Hydraulisches Antriebssystem für eine Presse |
| DE19543876A1 (de) * | 1995-11-24 | 1997-05-28 | Rexroth Mannesmann Gmbh | Verfahren und Vorrichtung zur Ansteuerung einer Hydroanlage eines Arbeitsgerätes |
| US6240758B1 (en) * | 1999-06-21 | 2001-06-05 | Toyokoki Co., Ltd. | Hydraulic machine |
| JP3782710B2 (ja) * | 2001-11-02 | 2006-06-07 | 日邦興産株式会社 | 油圧プレス装置 |
| WO2003100264A1 (de) * | 2002-05-24 | 2003-12-04 | Metso Lindemann Gmbh | Hydraulische steuerung in einem hydraulischen system, insbesondere für den betrieb einer schrottschere |
| AT505724B1 (de) * | 2007-09-12 | 2010-06-15 | Trumpf Maschinen Austria Gmbh | Antriebsvorrichtung für eine biegepresse |
| DE102009052531A1 (de) * | 2009-11-11 | 2011-05-12 | Hoerbiger Automatisierungstechnik Holding Gmbh | Maschinenpresse |
| DE102010012126A1 (de) * | 2010-03-20 | 2011-09-22 | Robert Bosch Gmbh | Presse mit vorgespanntem Rahmen |
| EP2431166A1 (de) * | 2010-09-20 | 2012-03-21 | Bystronic Laser AG | Steuersystem für hydraulische Gesenkbiegepresse |
-
2012
- 2012-07-30 DE DE102012015118A patent/DE102012015118B3/de not_active Expired - Fee Related
-
2013
- 2013-01-31 EP EP13702914.6A patent/EP2838719B1/de active Active
- 2013-01-31 WO PCT/EP2013/000293 patent/WO2013156095A1/de not_active Ceased
- 2013-01-31 JP JP2015506107A patent/JP6208746B2/ja active Active
- 2013-01-31 CN CN201380020295.2A patent/CN104540666B/zh not_active Expired - Fee Related
-
2014
- 2014-10-16 US US14/516,241 patent/US9168713B2/en active Active
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102021006222B3 (de) | 2021-12-16 | 2023-04-20 | Hydac International Gmbh | Pressenvorrichtung und 2/2-Wege-Proportional-Sitzventil |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2015514586A (ja) | 2015-05-21 |
| JP6208746B2 (ja) | 2017-10-04 |
| DE102012015118B3 (de) | 2013-10-10 |
| CN104540666B (zh) | 2017-05-17 |
| US9168713B2 (en) | 2015-10-27 |
| EP2838719A1 (de) | 2015-02-25 |
| US20150033963A1 (en) | 2015-02-05 |
| CN104540666A (zh) | 2015-04-22 |
| WO2013156095A1 (de) | 2013-10-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE102012015118B3 (de) | Maschinenpresse | |
| EP2036711B1 (de) | Antriebsvorrichtung für eine Biegepresse | |
| EP2328747B1 (de) | Druckspeicherlose hydraulische antriebsanordnung für und mit einem verbraucher, insbesondere für hydraulische pressen, sowie verfahren zum druckspeicherlosen hydraulischen antreiben eines verbrauchers | |
| EP2498982B1 (de) | Maschinenpresse | |
| EP0615837B1 (de) | Verfahren zur Regelung des Antriebs einer hydraulischen Presse und Vorrichtung zur Durchführung des Verfahrens | |
| EP2480405B1 (de) | Vorgespannter hydraulischer antrieb mit drehzahlvariabler pumpe | |
| EP2676036B1 (de) | Druckspeicherlose hydraulische antriebsanordnung für und mit einem verbraucher, insbesondere für pressen sowie verfahren zum betreiben einer solchen druckspeicherlosen hydraulischen antriebsanordnung | |
| EP3317088B1 (de) | Elektrohydraulische antriebseinheit | |
| EP3077674B1 (de) | Hydraulische anordnung | |
| EP2104578B1 (de) | Ziehkissenvorrichtung mit modularem hybridantrieb | |
| DE102016113882A1 (de) | Elektro-hydrostatisches Antriebssystem | |
| EP2846942B1 (de) | Hydraulische strangpresse sowie verfahren zum betrieb einer hydraulischen strangpresse | |
| AT516316B1 (de) | Verfahren zur Steuerung einer hydraulisch angetriebenen Maschine | |
| EP1507980B1 (de) | Hydraulische steuerung in einem hydraulischen system, insbesondere für den betrieb einer schrottschere | |
| EP3356683B1 (de) | Elektrohydraulische antriebseinheit | |
| EP0559651B1 (de) | Hydraulisch angetriebene maschine mit zwei antriebszylindern | |
| EP3523120B1 (de) | Elektrohydraulische antriebseinheit | |
| DE19715224C2 (de) | Hydroseilaufzug | |
| DE1165522B (de) | Hydraulisch betriebene Schraemmaschine |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20140813 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| RIN1 | Information on inventor provided before grant (corrected) |
Inventor name: THURNER, ROLAND Inventor name: OEZCANOGLU, ILKER Inventor name: RUSS, BERNHARD Inventor name: RAUWOLF, MARTIN |
|
| DAX | Request for extension of the european patent (deleted) | ||
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: B30B 1/32 20060101ALI20151123BHEP Ipc: B30B 15/16 20060101AFI20151123BHEP Ipc: B30B 15/24 20060101ALI20151123BHEP Ipc: B30B 15/00 20060101ALI20151123BHEP |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20160114 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: CH Ref legal event code: NV Representative=s name: GRAETTTINGER MOEHRING VON POSCHINGER PATENTANW, CH |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 796529 Country of ref document: AT Kind code of ref document: T Effective date: 20160515 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502013002890 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20160504 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160804 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160805 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160905 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502013002890 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20170207 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20170125 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 20170124 Year of fee payment: 5 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502013002890 Country of ref document: DE Ref country code: DE Ref legal event code: R409 Ref document number: 502013002890 Country of ref document: DE |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20170131 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PCAR Free format text: NEW ADDRESS: LOCHSTRASSE 19, 8268 SALENSTEIN (CH) |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170801 Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170131 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170131 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 6 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170131 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170801 |
|
| PGRI | Patent reinstated in contracting state [announced from national office to epo] |
Ref country code: DE Effective date: 20180821 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20180131 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180131 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180131 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180131 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 796529 Country of ref document: AT Kind code of ref document: T Effective date: 20180131 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180131 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502013002890 Country of ref document: DE Representative=s name: GROSSE, SCHUMACHER, KNAUER, VON HIRSCHHAUSEN, DE Ref country code: DE Ref legal event code: R081 Ref document number: 502013002890 Country of ref document: DE Owner name: HAWE ALTENSTADT HOLDING GMBH, DE Free format text: FORMER OWNER: HOERBIGER AUTOMATISIERUNGSTECHNIK HOLDING GMBH, 86972 ALTENSTADT, DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20130131 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160504 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20160904 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230523 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260121 Year of fee payment: 14 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20260128 Year of fee payment: 14 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: TR Payment date: 20260127 Year of fee payment: 14 |