EP2428481B1 - Hebebühne - Google Patents
Hebebühne Download PDFInfo
- Publication number
- EP2428481B1 EP2428481B1 EP20110179445 EP11179445A EP2428481B1 EP 2428481 B1 EP2428481 B1 EP 2428481B1 EP 20110179445 EP20110179445 EP 20110179445 EP 11179445 A EP11179445 A EP 11179445A EP 2428481 B1 EP2428481 B1 EP 2428481B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- rod
- actuator
- signal carrier
- supporting element
- shaped signal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Not-in-force
Links
- 238000011156 evaluation Methods 0.000 claims description 19
- 230000005672 electromagnetic field Effects 0.000 claims description 14
- 238000001514 detection method Methods 0.000 claims description 4
- 238000005259 measurement Methods 0.000 description 7
- 238000012423 maintenance Methods 0.000 description 6
- 238000011109 contamination Methods 0.000 description 5
- 230000005291 magnetic effect Effects 0.000 description 4
- 230000001186 cumulative effect Effects 0.000 description 2
- 230000005284 excitation Effects 0.000 description 2
- 238000004519 manufacturing process Methods 0.000 description 2
- 239000003921 oil Substances 0.000 description 2
- 230000005535 acoustic phonon Effects 0.000 description 1
- 230000002238 attenuated effect Effects 0.000 description 1
- 230000004323 axial length Effects 0.000 description 1
- 238000013016 damping Methods 0.000 description 1
- 230000006735 deficit Effects 0.000 description 1
- 230000001419 dependent effect Effects 0.000 description 1
- 238000006073 displacement reaction Methods 0.000 description 1
- 239000003302 ferromagnetic material Substances 0.000 description 1
- 239000000696 magnetic material Substances 0.000 description 1
- 230000013011 mating Effects 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 235000014593 oils and fats Nutrition 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 238000007142 ring opening reaction Methods 0.000 description 1
- 239000003981 vehicle Substances 0.000 description 1
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F7/00—Lifting frames, e.g. for lifting vehicles; Platform lifts
- B66F7/06—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported by levers for vertical movement
- B66F7/08—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported by levers for vertical movement hydraulically or pneumatically operated
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F7/00—Lifting frames, e.g. for lifting vehicles; Platform lifts
- B66F7/06—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported by levers for vertical movement
- B66F7/065—Scissor linkages, i.e. X-configuration
- B66F7/0666—Multiple scissor linkages vertically arranged
- B66F7/0675—Auxiliary scissors, e.g. above main scissors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F7/00—Lifting frames, e.g. for lifting vehicles; Platform lifts
- B66F7/28—Constructional details, e.g. end stops, pivoting supporting members, sliding runners adjustable to load dimensions
Definitions
- the present invention relates to a lift with a measuring device that determines a lifting height of the lift very precisely and is wear-free and low-maintenance.
- Friction wheels can be, which roll on a piston of a lifting unit of the lift and thus determine the lifting height of the lift via the movement of the piston.
- the friction wheel is susceptible to wear and must be maintained regularly, as contamination of the piston can also lead to contamination of the friction wheel. Furthermore, the measurement may not be accurate.
- optical or magnetic incremental encoders which detect markings on the piston rod.
- markings have to be attached to the piston rod, e.g. Grooves are milled or magnetic materials are inserted.
- the precision of the measurement is limited by the fact that the distances between the markings can not be made arbitrarily small or the number of markings is not arbitrarily large.
- the EP 2 113 482 A1 relates to a lift with a support element and a lifting device comprising an actuator. Furthermore, a measuring device for detecting a lifting height is provided. In addition, an evaluation unit for evaluating the signals of the measuring device is shown.
- the measuring device is formed by a transmitting unit and a receiving unit, wherein the transmitting unit sends signals without contact, for example in the form of a laser beam and / or infrared signal to the receiving unit, the transmitting unit is provided for example on a workshop floor and the receiving unit, for example, on the underside of a carrier of a 1925hubech ,
- the lift according to the invention may have at least a first support element.
- the lifting platform may comprise a lifting device, which may have a first actuator and a first measuring device.
- the first measuring device may have a rod-shaped signal carrier.
- a contactless counter element can be provided.
- a movement of a movable part of the first actuator can lead to a relative movement between the rod-shaped signal carrier and the non-contact counter-element.
- a detector can detect this relative movement and pass on or output signals to an evaluation unit.
- the evaluation unit can determine an actual position of the first support element based on the signals of the detector.
- the detector may be part of the first measuring device.
- Rod-shaped should mean that the dimension of a cross-section is negligible compared to an axial length.
- the shape of the cross section is not specified. Preferably, however, the cross section is substantially circular.
- the relative movement can be generated by a movement of the rod-shaped signal carrier when the non-contact counter-element is stationary or, if the rod-shaped signal carrier is stationary, by a movement of the non-contact counter-element.
- a high measurement precision is achieved, since stepless measuring of the actual position, ie, for example, the lifting height, of the first support element is made possible.
- stepless measuring of the actual position ie, for example, the lifting height
- the synchronization of two first support elements can be ensured to each other.
- the rod-shaped signal carrier and the contactless counter-element are not in contact with each other, so that no wear occurs on these parts.
- the generation of pulses and the detection of these works reliably, for example, in a workshop environment in which the risk of contamination of the lift or its measuring device is given by eg oils and fats. This reduces maintenance.
- the lift has the advantage that marks that need to be read, are not necessary. Oil leaks, eg in Hydraulic lines, also do not lead to an impairment of the synchronism of two first support elements.
- the actual position of the at least one first support element can be determined.
- non-contact counter element is arranged without contact around the rod-shaped signal carrier.
- the non-contact counter element may also be annular.
- a first electromagnetic field is generated longitudinally around the rod-shaped signal carrier by the non-contact counter element.
- the non-contact counter element may e.g. be an annular magnet or be annular and have one or more magnets.
- the magnet (s) may be permanent magnets or electromagnets. In the case of electromagnets, an electrical supply line may be provided.
- the electromagnetic field may e.g. to be a magnetic field. The generation of the electromagnetic field by the non-contact counter element can be realized reliably and low maintenance even in an environment in which a possible contamination of the non-contact counter element with dirt can not be completely avoided.
- the first measuring device of the lift can have a pulse generator.
- the pulse generator can feed a first pulse into the rod-shaped signal carrier.
- the first pulse may generate a second electromagnetic field radially of the rod-shaped signal carrier.
- the first pulse may trigger a second pulse when the electromagnetic fields of the first pulse and the non-contact mating element meet.
- the second pulse can run from the relative position of the contactless counter-element to the rod-shaped signal carrier by the rod-shaped signal carrier.
- the detector detected the second pulse.
- the detector can transmit a time duration between the supply of the first pulse and the detection of the second pulse to the evaluation unit.
- the second pulse is for example an ultrasonic wave.
- any sound wave or any phonon excitation, especially acoustic phonon excitation may be expedient.
- the generation of a second pulse by the meeting of the two electromagnetic fields brings no wear.
- the relative position of the non-contact counter-element to the rod-shaped signal carrier can be determined very precisely steplessly and without contact.
- the lifting device of the lift may further comprise at least two first scissor struts.
- the first scissor struts can be arranged pivotable relative to one another by means of a first joint.
- the at least two first scissor struts can be mounted on a base element and the at least one first support element.
- the bearing can be such that by moving the movable part of the first actuator, the at least one first support element can be raised or lowered by means of the at least two first scissor struts.
- the lifting device is not limited to a scissor lift, it may e.g. also be provided a Hubstkovan eleven.
- the Radkahebe shark's may comprise at least a second support member, at least two second scissor struts, a second joint and a second actuator.
- the at least two second scissor beams can be mounted on the at least one first support element and the at least one second support element such that the at least one second support element can be raised or lowered relative to the at least one first support element. This can be brought about by a movement of a movable part of the second actuator.
- the wheel lift of the lift is optional.
- the first and second support elements can be controlled and moved independently. Thus, a high flexibility in the setting of a total lift of the lift is guaranteed.
- the Radokokhebe Marie the lift can have a second measuring device.
- the second measuring device may be constructed like the first measuring device and, for example, detect the actual position of the second supporting element relative to the first supporting element.
- the actual positions of both support elements, the first and the second, can be determined independently.
- One or more evaluation units can be provided. By means of the evaluation unit, a cumulative lifting height, i. a total lift height, based on the measurement results of the two measuring devices are determined.
- the first measuring device can be arranged within the first actuator.
- the non-contact counter-element can be arranged within a counterpart of the actuator.
- the rod-shaped signal carrier may be equal to the movable part of the first actuator.
- the second measuring device can be installed or integrated identically in the second actuator.
- This variant of the lift enables a particularly cost-effective production, since e.g. the piston of the actuator can simultaneously serve as part of the measuring device. Separate steps for the attachment of markings or the like on the piston can be omitted.
- the first measuring device can also be arranged in addition to the first actuator on the lifting device, for. B. parallel to it.
- the measuring device can also be arranged on the base element in such a way that the movement or a travel path of a slide bearing is determined.
- the measuring device may e.g. be arranged between one end of the base member and the sliding bearing. By determining the travel of the sliding bearing, for example, the actual position of the first support element can be determined.
- the lift according to the invention thus has the advantages that the measurement of the lifting height at any time with high precision, even with contamination of the lift or oil leakage occurs.
- the lift is low-maintenance, as the usually very maintenance-prone measuring device works wear-free and works reliably even with soiled components.
- the first support elements 1 each form a first rail 1a, which is shown as a folded sheet metal.
- the first rail 1a has a recess 1b, which serves to receive a Radokhebe flick R.
- the support elements may alternatively also have the first running rail 1a and a frame. Then, for example, the first running rail 1a can be inserted accurately into the frame and e.g. be held positively or non-positively.
- the first rail 1a can be easily interchangeable arranged in the frame. Further, the top of the inserted first rail 1a can be flush with the top of the frame.
- the lifting device H comprises two first scissor struts 4, 5, which are connected to each other substantially at half the length via a first joint 6 pivotally.
- the first scissor beams 4, 5 are mounted between a base element 7 and the first support element 1 in each case by means of first slide bearings 4a, 5a at a scissor stay and by means of first pivot bearings 4b, 5b at the other end of the scissor stay.
- the first sliding bearings 4a, 5a include e.g. an axle and attached sliding blocks or rollers which are mounted horizontally displaceable in a guide 16.
- the guide 16 is shown only for the basic element 7.
- a guide is arranged in the first support element 1. Any other mounting of the first scissor struts 4, 5 or any other arrangement of sliding and pivot bearings, which ensures raising or lowering of the first support members 1 by means of the first scissor struts 4, 5 may be provided.
- the lifting device H further comprises a first actuator 2, which essentially comprises a first movable part 2a and a first counterpart 2b.
- the first movable part 2a of the first actuator 2 may be, for example, a piston and the counterpart, for example, a cylinder.
- the first actuator 2 may be hydraulically operated, for example.
- the first actuator 2 is connected in each case with one end with one of the first scissor struts 4, 5 rotatably by means of first actuator joints 2c, 2d.
- a spreading of the first scissor struts 4, 5 takes place by means of a method of the first movable part 2 a to the first counterpart 2 b, and thus a lifting or lowering of the first supporting elements 1.
- FIG. 1 shows that one of the two first actuator joints 2 d is arranged on a spreading lever 15.
- the expansion lever 15 is mounted above the first joint 6 by means of a Sp Schwarzhebellagers 15a rotatably mounted on one of the first scissor struts 4, 5.
- the expansion lever 15 may be mounted at any convenient position of the first scissor struts 4, 5.
- the Radarhebe listening R by means of a position of a second support member 8 relative to the first support member 1 can be changed, for example by raising or lowering the second support member 8.
- the Radokhebe listening R is disposed in the recess 1 b of the first support member 1.
- the second support element 8 can be positioned relative to the first support element 1 such that in a basic position the surface of the second travel rails 8a, 8b terminates flush with the surface of the first travel rail 1a.
- the second running rails 8a, 8b can be mounted horizontally displaceable on the second support element 8.
- a locking of the second rails 8a, 8b in a horizontal position relative to the second support member 8 can be done, for example, non-positive or positive.
- FIGS. 1 and 2 show the Radokhebe issued R at least two second scissor struts 9, 10 which are pivotally mounted by means of a second joint 11 and a second actuator 12, which comprises a second movable part 12a and a second counterpart 12b.
- the second actuator 12 is rotatably connected at its ends 12c, 12d respectively to the first support element 1 and one of the second scissor struts 9, 10.
- the second scissor beams 9, 10 are connected by means of second slide bearings 9a, 10a and second pivot bearings 9b, 10b to the second support element 8 and the first support element 1, respectively.
- the sliding blocks or rollers of the second slide bearings 9a, 10a can be mounted horizontally guided.
- an energy chain 14 which is arranged between one of the first scissor struts 4, 5 and the base element 7. Within the energy chain 14 are not shown leads, eg electrical lines arranged.
- FIG. 2 shows the lift according to the invention in a side view.
- the first scissor beams 4, 5 are shown pivoted to each other.
- the energy chain 14 connects the one of the first scissor struts 4, 5 flexible with the base element 7.
- the Radokhebe owned R is shown in a raised position, wherein the second movable part 12 a of the second actuator 12 is extended and this thus on one of the second scissor struts 9, 10 exerts a force that leads to the lifting of the second support element 8.
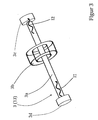
- FIG. 3 shows a first and second displacement measuring device 3, 13, which in one in the FIGS. 1 and 2 shown variant of the lift according to the invention in each case in the first and second actuators 2, 12 may be integrated.
- the measuring device 3, 13 comprises a rod-shaped signal carrier 3a which is guided without contact in a contactless counter element 3b. A relative position between the rod-shaped signal carrier 3a and the contactless counter element 3b is variable.
- the non-contact counter element 3b is preferably annular.
- the rod-shaped signal carrier 3a is then arranged, for example, within the ring opening of the contactless counter element 3b.
- the rod-shaped signal carrier 3a is preferably made of a ferromagnetic material.
- the non-contact counter element 3b is preferably a magnet, for example a permanent magnet or an electromagnet, or comprises a magnet.
- the contactless counter-element 3b generates at its relative position to the rod-shaped signal carrier 3a a first electromagnetic field, preferably a Magnetic field is.
- the first electromagnetic field is arranged longitudinally around the rod-shaped signal carrier 3a, preferably annular.
- the measuring device 3, 13 comprises an evaluation unit, not shown, a detector 3c and a pulse generator 3d.
- the pulse generator 3d is arranged on the rod-shaped signal carrier 3a such that the pulse generator 3d can feed a first electromagnetic pulse I1 into the rod-shaped signal carrier 3a.
- the first electromagnetic pulse I1 is preferably an electrical current pulse or current.
- the pulse generator 3d is preferably an electric power source, e.g. pulsed can feed current into the rod-shaped signal carrier 3a.
- the first pulse I1 generates radially around the rod-shaped signal carrier 3a around a second electromagnetic field, which is preferably a magnetic field.
- the second electromagnetic field runs along the rod-shaped signal carrier 3a and generates a second pulse I2 in the rod-shaped signal carrier 3a when it encounters the first electromagnetic field.
- the second pulse I2 is preferably a torsion pulse which moves as a sound wave or ultrasonic wave or excited phonon in the rod-shaped signal carrier 3a.
- the detector 3c which is preferably arranged on the pulse generator 3d opposite end of the rod-shaped signal carrier 3a, detects the second pulse I2.
- the detector 3c may comprise a unit, e.g. Measures sound waves and converts them into electrical signals.
- the detector 3c When the detector 3c has detected the second pulse I2, it sends a signal to the evaluation unit. This can be done by cable or wirelessly.
- the evaluation unit can thus be arranged on the measuring device 3, 13 or separated from it or spaced therefrom.
- the signal which the detector 3c transmits to the evaluation unit contains information relating to a time duration or time difference between the time of the input or emission of the first pulse I1 and the time of detection of the second pulse I2. From this, the evaluation unit can determine the relative position between the rod-shaped signal carrier 3a and the contactless counterelement 3b.
- the rod-shaped signal carrier 3a can also have attenuation sections, in which the second pulse I2 is attenuated.
- the damping sections are preferably arranged at the ends of the rod-shaped signal carrier 3a.
- the contactless counter-element 3b is replaced by a contact counter-element which is in electrical contact with the rod-shaped signal carrier 3a or e.g. directly the piston rod of an actuator 2 is.
- the pulse generator 3d and the detector 3c are replaced by electrical connections at the ends of the rod-shaped signal carrier 3a.
- the first movable part 2a of the first actuator 2 is simultaneously the rod-shaped signal carrier 3a.
- the contactless counter-element 3b is fixed in position.
- the pulse generator 3d and the detector 3c are in each case arranged at the ends of the first movable part 2a.
- the measuring device 3, 13 may also be integrated into the first actuator 2 such that the rod-shaped signal carrier 3a and the first movable part 2a are two parts.
- the rod-shaped signal carrier 3a can be arranged to be movable relative to the stationary contactless counter element 3b or, alternatively, to be arranged stationarily in relation to the movable contactless counter element 3b.
- the determination of an actual position of the support elements 1, 8 is made possible in that the evaluation at least one relative position of the non-contact counter element 3b to the rod-shaped signal carrier 3a, which may correspond to the movable part 2a and 12a, based on the signal or the signals of the Detector 3c determined.
- the relative position or a difference between relative positions e.g. determines a length of the movable part 2a or 12a, which allows the calculation of the actual position of the support elements 1, 8 and the actual position of one of the support elements 1, 8.
- the relative position or the difference of the relative positions can also be converted directly into the actual position, e.g. over a known context, e.g. lift platform can be specific.
- the measuring device 3, 13 can also be arranged outside the actuators 2, 12. Then, the actual position of the support elements 1, 8 via a previously known or entered into the evaluation unit relationship between the relative position of the rod-shaped signal carrier 3a to contactless counter-element 3b or the length of the actuator 2, 12 determined by the evaluation.
- the measuring device 3, 13 may be arranged parallel to the actuator 2, 12 or between basic element 7 and e.g. Slide bearing 5a.
- a first and a second measuring device 3, 13 are respectively provided for the lifting device H and the wheel lifting device R, then one or more evaluation units may be provided.
- the evaluation unit can then determine and output a cumulative actual position or total lifting height of the lifting platform.
- FIGS. 1 and 2 show a scissor lift.
- the measuring device 3, 13 can be combined, for example, with a ram lifting platform or another lifting device.
Landscapes
- Life Sciences & Earth Sciences (AREA)
- Engineering & Computer Science (AREA)
- Geology (AREA)
- Mechanical Engineering (AREA)
- Structural Engineering (AREA)
- Measurement Of Length, Angles, Or The Like Using Electric Or Magnetic Means (AREA)
- Forklifts And Lifting Vehicles (AREA)
- Train Traffic Observation, Control, And Security (AREA)
Description
- Die vorliegende Erfindung betrifft eine Hebebühne mit einer Messeinrichtung, die sehr präzise eine Hubhöhe der Hebebühne ermittelt und dabei verschleißfrei und wartungsarm ist.
- Bekannte Hebebühnen weisen Messvorrichtungen zur Ermittlung der Hubhöhe der Hebebühne auf, die z.B. Reibräder sein können, die an einem Kolben einer Hubeinheit der Hebebühne abrollen und somit über die Bewegung des Kolbens die Hubhöhe der Hebebühne ermitteln. Das Reibrad ist allerdings verschleißanfällig und muss regelmäßig gewartet werden, da eine Verschmutzung des Kolbens auch zu einer Verschmutzung des Reibrades führen kann. Weiterhin ist die Messung unter Umständen nicht präzise.
- Weiterhin sind optische oder magnetische Inkrementalgeber bekannt, die Markierungen an der Kolbenstange erfassen. Dazu müssen jedoch Markierungen aufwendig an der Kolbenstange angebracht werden, z.B. Nuten eingefräst werden oder magnetische Materialien eingelegt werden. Die Messpräzision ist besonders dadurch limitiert, dass die Abstände zwischen den Markierungen nicht beliebig klein ausgeführt werden können bzw. die Anzahl der Markierungen nicht beliebig groß.
- Bei Hebebühnen mit Messvorrichtungen, die Absolutwertmarkierungen auslesen ist hingegen die Auflösung der ermittelbaren Messwerte durch die Anzahl der Markierungen limitiert.
- Die
EP 2 113 482 A1 betrifft eine Hebebühne mit einem Tragelement und einer Hebeeinrichtung, die einen Aktuator umfasst. Weiterhin ist eine Messeinrichtung zur Erfassung einer Hubhöhe vorgesehen. Zusätzlich ist eine Auswerteeinheit zur Auswertung der Signale der Messeinrichtung gezeigt. Die Messeinrichtung wird durch eine Sendeeinheit und eine Empfangseinheit gebildet, wobei die Sendeinheit Signale berührungslos beispielsweise in Form eines Laserstrahls und/oder Infrarotsignals an die Empfangseinheit sendet, wobei die Sendeeinheit beispielsweise an einem Werkstatthallenboden vorgesehen ist und die Empfangseinheit beispielsweise an der Unterseite eines Trägers einer Zusatzhubeinheit. - Es ist die Aufgabe der vorliegenden Erfindung, eine Hebebühne zu schaffen, bei der die Hubhöhe verschleißfreier und wartungsärmer hochpräzise ermittelbar ist.
- Die Aufgabe der Erfindung wird durch die Merkmale der unabhängigen Ansprüche gelöst. Merkmale bevorzugter Beispiele der vorliegenden Erfindung werden in den abhängigen Ansprüchen beschrieben.
- Die erfindungsgemäße Hebebühne kann zumindest ein erstes Tragelement aufweisen. Ferner kann die Hebebühne eine Hebeeinrichtung umfassen, die einen ersten Aktuator und eine erste Messeinrichtung aufweisen kann. Die erste Messeinrichtung kann einen stabförmigen Signalträger aufweisen. Ferner kann ein berührungsloses Gegenelement vorgesehen sein. Eine Bewegung eines beweglichen Teils des ersten Aktuators kann zu einer Relativbewegung zwischen dem stabförmigen Signalträger und dem berührungslosen Gegenelement führen. Ein Detektor kann diese Relativbewegung erfassen und Signale an eine Auswerteeinheit weitergeben bzw. ausgeben. Die Auswerteeinheit kann eine Ist-Position des ersten Tragelementes basierend auf den Signalen des Detektors ermitteln. Der Detektor kann ein Teil der ersten Messeinrichtung sein.
- Stabförmig soll bedeuten, dass die Dimension eines Querschnittes vernachlässigbar ist im Vergleich zu einer axialen Länge. Die Form des Querschnittes ist nicht vorgegeben. Bevorzugt ist der Querschnitt jedoch im Wesentlichen kreisförmig.
- Die Relativbewegung kann durch eine Bewegung des stabförmigen Signalträgers erzeugt werden, wenn das berührungslose Gegenelement ortsfest ist oder, wenn der stabförmige Signalträger ortsfest ist, durch eine Bewegung des berührungslosen Gegenelementes.
- Es wird eine hohe Messpräzision erreicht, da ein stufenloses Messen der Ist-Position, d.h. z.B. der Hubhöhe, des ersten Tragelementes ermöglicht wird. Somit kann beispielsweise der Gleichlauf zweier erster Tragelemente zueinander gewährleistet werden. Der stabförmige Signalträger und das berührungsloses Gegenelement stehen nicht in Kontakt miteinander, so dass kein Verschleiß an diesen Teilen auftritt. Das Erzeugen der Impulse und das Detektieren dieser funktioniert zuverlässig z.B. auch in einer Werkstattumgebung, in der die Gefahr durch Verschmutzung der Hebebühne bzw. deren Messeinrichtung durch z.B. Öle und Fette gegeben ist. Dies reduziert den Wartungsaufwand. Desweiteren hat die Hebebühne den Vorteil, dass Markierungen, die ausgelesen werden müssten, nicht notwendig sind. Ölleckagen, z.B. in Hydraulikleitungen, führen außerdem nicht zu einer Beeinträchtigung des Gleichlaufes zweier erster Tragelemente.
- Ferner kann basierend auf Relativpositionen des Gegenelementes zum Signalträger die Ist-Position des zumindest einen ersten Tragelementes ermittelt werden.
- Dies kann mit minimalem Berechnungsaufwand z.B. von der Auswerteinheit durchgeführt werden.
- Weiterhin ist das berührungslose Gegenelement berührungslos um den stabförmigen Signalträger herum angeordnet. Das berührungslose Gegenelement kann außerdem ringförmig sein. Ein erstes elektromagnetisches Feld wird längs um den stabförmigen Signalträger herum durch das berührungslose Gegenelement erzeugt.
- Das berührungslose Gegenelement kann z.B. ein ringförmiger Magnet sein oder ringförmig sein und einen oder mehrere Magneten aufweisen. Der bzw. die Magneten können Permanentmagneten sein oder Elektromagneten. Im Falle von Elektromagneten kann eine elektrische Zuleitung vorgesehen sein. Das elektromagnetische Feld kann z.B. ein Magnetfeld sein. Das Erzeugen des elektromagnetischen Feldes durch das berührungslose Gegenelement kann auch in einer Umgebung, in der eine eventuelle Kontamination des berührungslosen Gegenelementes mit Schmutz nicht gänzlich vermieden werden kann, zuverlässig und wartungsarm realisiert werden.
- Ferner kann die erste Messeinrichtung der Hebebühne einen Impulsgeber aufweisen. Der Impulsgeber kann einen ersten Impuls in den stabförmigen Signalträger einspeisen. Der erste Impuls kann ein zweites elektromagnetisches Feld radial zum stabförmigen Signalträger erzeugen. Der erste Impuls kann einen zweiten Impuls auslösen, wenn die elektromagnetischen Felder des ersten Impulses und des berührungslosen Gegenelementes aufeinandertreffen. Der zweite Impuls kann ausgehend von der Relativposition des berührungslosen Gegenelementes zum stabförmigen Signalträger durch den stabförmigen Signalträger laufen. Weiterhin kann der Detektor den zweiten Impuls detektierten. Ferner kann der Detektor eine Zeitdauer zwischen der Einspeisung des ersten Impulses und der Detektion des zweiten Impulses an die Auswerteeinheit übermittelten.
- Der zweite Impuls ist beispielsweise eine Ultraschallwelle. Prinzipiell kann jede Schallwelle oder jede Phononenanregung, besonders akustische Phononenanregung, zweckdienlich sein. Das Erzeugen eines zweiten Impulses durch das Aufeinandertreffen der beiden elektromagnetischen Felder bringt keinerlei Verschleiß mit sich. Die Relativposition des berührungslosen Gegenelementes zum stabförmigen Signalträger kann stufenlos und berührungslos sehr genau bestimmt werden.
- Die Hebeeinrichtung der Hebebühne kann weiterhin zumindest zwei erste Scherenholme aufweisen. Die ersten Scherenholme können mittels eines ersten Gelenkes verschwenkbar zueinander angeordnet sein. Die zumindest zwei ersten Scherenholme können an einem Grundelement und dem zumindest einen ersten Tragelement gelagert sein. Die Lagerung kann derart sein, dass durch eine Bewegung des beweglichen Teils des ersten Aktuators das zumindest eine erste Tragelement mittels der zumindest zwei ersten Scherenholme angehoben oder abgesenkt werden kann.
- Die Hebeeinrichtung ist nicht auf eine Scherenhebeeinrichtung begrenzt, es kann z.B. auch eine Hubstempelanordnung vorgesehen sein.
- Weiterhin kann eine Radfreihebeeinrichtung vorgesehen sein. Die Radfreihebeeinrichtung kann zumindest ein zweites Trageelement, zumindest zwei zweite Scherenholme, ein zweites Gelenk und einen zweiten Aktuator umfassen. Die zumindest zwei zweiten Scherenholme können derart an dem zumindest einen ersten Tragelement und dem zumindest einen zweiten Tragelement gelagert sind, dass das zumindest eine zweite Tragelement relativ zum zumindest einen ersten Tragelement angehoben oder abgesenkt werden kann. Dies kann durch eine Bewegung eines beweglichen Teils des zweiten Aktuators herbeigeführt werden.
- Die Radfreihebeeinrichtung der Hebebühne ist optional. Die ersten und zweiten Tragelemente können unabhängig voneinander angesteuert und verfahren werden. Somit ist eine hohe Flexibilität bei der Einstellung einer Gesamthubhöhe der Hebebühne gewährleistet.
- Weiterhin kann die Radfreihebeeinrichtung der Hebebühne eine zweite Messeinrichtung aufweisen. Die zweite Messeinrichtung kann wie die erste Messeinrichtung aufgebaut sein und beispielsweise die Ist-Postion des zweiten Tragelementes relativ zum ersten Tragelement erfassen.
- Somit können die Ist-Positionen beider Tragelemente, des ersten und des zweiten, unabhängig voneinander ermittelt werden. Es können eine oder mehrere Auswerteeinheiten vorgesehen sein. Mittels der Auswerteeinheit kann eine kumulierte Hubhöhe, d.h. eine Gesamthubhöhe, basierend auf den Messergebnissen der beiden Messeinrichtungen ermittelt werden.
- Die erste Messeinrichtung kann innerhalb des ersten Aktuators angeordnet sein. Das berührungslose Gegenelement kann innerhalb eines Gegenstückes des Aktuators angeordnet sein. Der stabförmige Signalträger kann gleich dem beweglichen Teil des ersten Aktuators sein.
- Selbstverständlich kann die zweite Messeinrichtung identisch in den zweiten Aktuator eingebaut bzw. integriert sein.
- Durch diese Variante der Hebebühne wird eine besonders kostengünstige Herstellung ermöglicht, da z.B. der Kolben des Aktuators gleichzeitig als Teil der Messeinrichtung dienen kann. Gesonderte Arbeitsschritte zur Anbringung von Markierungen oder dergleichen am Kolben können entfallen.
- Die erste Messeinrichtung kann jedoch auch zusätzlich zum ersten Aktuator an der Hebeeinrichtung angeordnet sein, z. B. parallel dazu.
- Dies ist vorteilhaft, wenn eine modulartige Herstellung der Hebebühne erforderlich ist, d.h. wenn z.B. die Messeinrichtung und die Hebeeinrichtung unabhängig voneinander gefertigt werden sollen.
- Ferner kann die Messeinrichtung auch derart an dem Grundelement angeordnet sein, dass die Bewegung bzw. ein Verfahrweg eines Gleitlagers ermittelt wird.
- Die Messeinrichtung kann z.B. zwischen einem Ende des Grundelementes und dem Gleitlager angeordnet sein. Durch Ermitteln des Verfahrweges des Gleitlagers kann beispielsweise die Ist-Position des ersten Tragelementes bestimmt werden.
- Zusammenfassend hat die erfindungsgemäße Hebebühne somit die Vorteile, dass die Messung der Hubhöhe jederzeit hochpräzise, auch bei Verschmutzung der Hebebühne oder einer Ölleckage, erfolgt. Die Hebebühne ist wartungsarm, da die normalerweise sehr wartungsanfällige Messeinrichtung verschleißfrei arbeitet und auch bei verschmutzten Bauteilen zuverlässig funktioniert.
- Die Erfindung wird im Folgenden exemplarisch mit Bezug auf die beigefügten, schematischen Zeichnungen beschrieben. Es zeigen
-
Figur 1 eine Perspektiv-Ansicht einer erfindungsgemäßen Hebevorrichtung, -
Figur 2 eine Seitenansicht einer erfindungsgemäßen Hebevorrichtung und -
Figur 3 eine schematische Zeichnung einer ersten Messeinrichtung einer erfindungsgemäßen Hebevorrichtung. -
Figur 1 zeigt eine erfindungsgemäße Scherenhebebühne, die zwei erste Tragelemente 1 umfasst. Die ersten Tragelemente 1 dienen beispielsweise dem Anheben bzw. Absenken von Lasten, insbesondere von Kraftfahrzeugen. - Die ersten Tragelemente 1 formen jeweils eine erste Fahrschiene 1a, die als ein gekantetes Blech gezeigt ist. Die erste Fahrschiene 1a weist eine Aussparung 1b auf, die der Aufnahme einer Radfreihebeeinrichtung R dient.
- Die Tragelemente können alternativ auch die erste Fahrschiene 1a und einen Rahmen aufweisen. Dann kann die erste Fahrschiene 1a beispielsweise passgenau in den Rahmen eingelegt sein und z.B. form- oder kraftschlüssig darin gehalten werden. Die erste Fahrschiene 1a kann leicht auswechselbar im Rahmen angeordnet sein. Ferner kann die Oberseite der eingelegten ersten Fahrschiene 1a bündig mit der Oberseite des Rahmens abschließen.
- An den Unterseiten der ersten Tragelemente 1 ist jeweils eine Hebeeinrichtung H angeordnet. Die Hebeeinrichtung H umfasst zwei erste Scherenholme 4, 5, die im Wesentlichen auf halber Länge über ein erstes Gelenk 6 verschwenkbar miteinander verbunden sind. Die ersten Scherenholme 4, 5 sind zwischen einem Grundelement 7 und dem ersten Tragelement 1 jeweils mittels erster Gleitlager 4a, 5a an einem Scherenholmende und mittels erster Drehlager 4b, 5b am anderen Scherenholmende gelagert. Die ersten Gleitlager 4a, 5a umfassen z.B. eine Achse und daran befestigte Gleitsteine oder Rollen, die in einer Führung 16 horizontal verschiebbar gelagert sind. Die Führung 16 ist lediglich für das Grundelement 7 gezeigt. Ferner ist eine nicht gezeigte Führung in dem ersten Tragelement 1 angeordnet. Jede andere Lagerung der ersten Scherenholme 4, 5 oder jede andere Anordnung von Gleit- und Drehlagern, die ein Anheben oder Absenken der ersten Tragelemente 1 mittels der ersten Scherenholme 4, 5 gewährleistet, kann vorgesehen sein.
- Die Hebeeinrichtung H umfasst weiterhin einen ersten Aktuator 2, der im Wesentlichen einen ersten beweglichen Teil 2a und ein erstes Gegenstück 2b umfasst. Der erste bewegliche Teil 2a des ersten Aktuators 2 kann beispielsweise ein Kolben sein und das Gegenstück beispielsweise ein Zylinder. Der erste Aktuator 2 kann beispielsweise hydraulisch betrieben sein.
- Der erste Aktuator 2 ist jeweils mit einem Ende mit jeweils einem der ersten Scherenholme 4, 5 drehbar mittels erster Aktuatorgelenke 2c, 2d verbunden. Mittels des Aktuators 2 kann z.B. über ein Verfahren des ersten beweglichen Teils 2a zum ersten Gegenstück 2b eine Spreizung der ersten Scherenholme 4, 5 erfolgen und somit eine Anheben bzw. Absenken der ersten Tragelemente 1.
-
Figur 1 zeigt, dass eines der beiden ersten Aktuatorgelenke 2d an einem Spreizhebel 15 angeordnet ist. Der Spreizhebel 15 ist oberhalb des ersten Gelenkes 6 mittels eines Spreizhebellagers 15a drehbar an einem der ersten Scherenholme 4, 5 gelagert. Der Spreizhebel 15 kann an jeder zweckdienlichen Position der ersten Scherenholme 4, 5 gelagert sein. - Weiterhin zeigt
Figur 1 die Radfreihebeeinrichtung R, mittels der eine Position eines zweiten Tragelementes 8 relativ zum ersten Tragelement 1 verändert werden kann, z.B. durch Anheben bzw. Absenken des zweiten Tragelementes 8. Die Radfreihebeeinrichtung R ist in der Aussparung 1b des ersten Tragelementes 1 angeordnet. Bevorzugt kann das zweite Tragelement 8 derart zum ersten Tragelement 1 positioniert werden, dass in einer Grundstellung die Oberfläche zweiter Fahrschienen 8a, 8b bündig mit der Oberfläche der ersten Fahrschiene 1a abschließt. Die zweiten Fahrschienen 8a, 8b können horizontal verschiebbar auf dem zweiten Tragelement 8 gelagert sein. Eine Arretierung der zweiten Fahrschienen 8a, 8b in einer horizontalen Position relativ zum zweiten Tragelement 8 kann z.B. kraft- oder formschlüssig erfolgen. - Wie die
Figuren 1 und2 zeigen umfasst die Radfreihebeeinrichtung R zumindest zwei zweite Scherenholme 9, 10, die mittels eines zweiten Gelenkes 11 verschwenkbar gelagert sind und einen zweiten Aktuator 12, der ein zweites bewegliches Teil 12a und ein zweites Gegenstück 12b umfasst. Der zweite Aktuator 12 ist an seinen Enden 12c, 12d jeweils drehbar mit dem ersten Tragelement 1 bzw. einem der zweiten Scherenholme 9, 10 verbunden. Die zweiten Scherenholme 9, 10 sind mittels zweiten Gleitlagern 9a, 10a und zweiten Drehlagern 9b, 10b mit dem zweiten Tragelement 8 bzw. dem ersten Tragelement 1 verbunden. Die Gleitsteine bzw. Rollen der zweiten Gleitlager 9a, 10a können horizontal geführt gelagert sein. Somit kann beispielsweise durch ein Ausfahren des zweiten beweglichen Teils 12a des Aktuators 12 aus dem zweiten Gegenstück 12b heraus ein Anheben der Radfreihebeeinrichtung R relativ zum ersten Tragelement 1 realisiert werden. - Weiterhin zeigen
Figuren 1 und2 eine Energiekette 14, die zwischen einem der ersten Scherenholme 4, 5 und dem Grundelement 7 angeordnet ist. Innerhalb der Energiekette 14 sind nicht gezeigte Zuleitungen, z.B. elektrische Leitungen, angeordnet. -
Figur 2 zeigt die erfindungsgemäße Hebebühne in einer Seitenansicht. Die ersten Scherenholme 4, 5 sind zueinander verschwenkt gezeigt. Die Energiekette 14 verbindet den einen der ersten Scherenholme 4, 5 flexibel mit dem Grundelement 7. Weiterhin ist die Radfreihebeeinrichtung R in angehobener Stellung gezeigt, wobei der zweite bewegliche Teil 12a des zweiten Aktuators 12 ausgefahren ist und dieser somit auf einen der zweiten Scherenholme 9, 10 eine Kraft ausübt, die zum Anheben des zweiten Tragelementes 8 führt. -
Figur 3 zeigt eine erste bzw. zweite Wegmesseinrichtung 3, 13, die in einer in denFiguren 1 und2 gezeigten Variante der erfindungsgemäßen Hebebühne jeweils in den ersten bzw. zweiten Aktuator 2, 12 integriert sein kann. Die Messeinrichtung 3, 13 umfasst einen stabförmigen Signalträger 3a der berührungslos in einem berührungslosen Gegenelement 3b geführt ist. Eine Relativposition zwischen dem stabförmigen Signalträger 3a und dem berührungslosen Gegenelement 3b ist veränderbar. Das berührungslose Gegenelement 3b ist bevorzugt ringförmig. Der stabförmige Signalträger 3a ist dann beispielsweise innerhalb der Ringöffnung des berührungslosen Gegenelementes 3b angeordnet. Der stabförmige Signalträger 3a ist bevorzugt aus einem ferromagnetischen Material. Das berührungslose Gegenelement 3b ist bevorzugt ein Magnet, z.B. ein Permanentmagnet oder ein Elektromagnet, bzw. umfasst einen Magneten. - Das berührungslose Gegenelement 3b erzeugt an seiner Relativposition zum stabförmigen Signalträger 3a ein erstes elektromagnetisches Feld, das bevorzugt ein Magnetfeld ist. Das erste elektromagnetische Feld ist dabei längs um den stabförmigen Signalträger 3a, bevorzugt ringförmig, herum angeordnet.
- Weiterhin umfasst die Messeinrichtung 3, 13 eine nicht gezeigte Auswerteeinheit, einen Detektor 3c und einen Impulsgeber 3d. Der Impulsgeber 3d ist derart an dem stabförmigen Signalträger 3a angeordnet, dass der Impulsgeber 3d einen ersten elektromagnetischen Impuls I1 in den stabförmigen Signalträger 3a einspeisen kann.
- Der erste elektromagnetische Impuls I1 ist bevorzugt ein elektrischer Stromimpuls bzw. Strom. Dann ist der Impulsgeber 3d bevorzugt eine elektrische Stromquelle, die z.B. gepulst Strom in den stabförmigen Signalträger 3a einspeisen kann. Der erste Impuls I1 erzeugt radial um den stabförmigen Signalträger 3a herum ein zweites elektromagnetisches Feld, das bevorzugt ein Magnetfeld ist. Mit dem ersten Impuls I1 läuft das zweite elektromagnetische Feld entlang des stabförmigen Signalträgers 3a und erzeugt beim Aufeinandertreffen mit dem ersten elektromagentischen Feld einen zweiten Impuls I2 in dem stabförmigen Signalträger 3a.
- Der zweite Impuls I2 ist bevorzugt ein Torsionsimpuls, der sich als Schallwelle bzw. Ultraschallwelle bzw. angeregtes Phonon in dem stabförmigen Signalträger 3a bewegt. Der Detektor 3c, der bevorzugt an dem Impulsgeber 3d entgegengesetzten Ende des stabförmigen Signalträgers 3a angeordnet ist, detektiert den zweiten Impuls I2. Dazu kann der Detektor 3c eine Einheit aufweisen, die z.B. Schallwellen misst und in elektrische Signale umwandelt.
- Wenn der Detektor 3c den zweiten Impuls I2 detektiert hat, sendet er ein Signal an die Auswerteeinheit. Dies kann per Kabel oder kabellos erfolgen. Die Auswerteeinheit kann somit an der Messeinrichtung 3, 13 angeordnet sein oder von dieser getrennt bzw. zu dieser beabstandet sein.
- Das Signal, das der Detektor 3c an die Auswerteeinheit übermittelt, enthält Informationen bezüglich einer Zeitdauer bzw. Zeitdifferenz zwischen dem Zeitpunkt des Einspeisens bzw. Aussendens des ersten Impulses I1 und dem Zeitpunkt der Detektion des zweiten Impulses I2. Die Auswerteeinheit kann daraus die Relativposition zwischen dem stabförmigen Signalträger 3a und dem berührungslosen Gegenelement 3b ermitteln.
- Weiterhin kann der stabförmige Signalträger 3a auch Dämpfungsabschnitte aufweisen, in denen der zweite Impuls I2 abgeschwächt wird. Bevorzugt sind die Dämpfungsabschnitte an den Enden des stabförmigen Signalträgers 3a angeordnet.
- Alternativ kann auch eine Messung der Hubhöhe basierend auf einer elektrischen Widerstandsmessung erfolgen. Dazu wird das berührungslose Gegenelement 3b durch ein Kontaktgegenelement ersetzt, das in elektrischem Kontakt mit dem stabförmigen Signalträger 3a oder z.B. direkt der Kolbenstange eines Aktuators 2 steht. Der Impulsgeber 3d und der Detektor 3c werden durch elektrische Anschlüsse an den Enden des stabförmigen Signalträger 3a ersetzt. Durch eine Relativbewegung des Kontaktgegenelementes zum stabförmigen Signalgeber 3a wird der elektrische Widerstand zwischen den beiden äußeren Enden und dem Kontaktgegenelement verändert. Daraus lässt sich die Position des Kontaktgegenelementes zum stabförmigen Signalgeber 3a ermitteln.
- In der in den
Figuren 1 und2 dargestellten Variante der erfindungsgemäßen Hebebühne ist die Messeinrichtung 3, 13 in den ersten bzw. zweiten Aktuator 2, 12 integriert. Dabei ist beispielweise der erste bewegliche Teil 2a des ersten Aktuators 2 gleichzeitig der stabförmige Signalträger 3a. Im ersten Gegenstück 2b ist beispielsweise das berührungslose Gegenelement 3b positionsfest angeordnet. Der Impulsgeber 3d und der Detektor 3c sind dabei jeweils an den Enden des ersten beweglichen Teils 2a angeordnet. - Alternativ kann die Messeinrichtung 3, 13 auch derart in den ersten Aktuator 2 integriert sein, dass der stabförmige Signalträger 3a und der erste bewegliche Teil 2a zwei Teile sind. Dabei kann der stabförmige Signalträger 3a relativ bewegbar zum ortsfesten berührungslosen Gegenelement 3b angeordnet sein oder, alternativ, ortsfest zum bewegbaren berührungslosen Gegenelement 3b angeordnet sein.
- Die Ermittlung einer Ist-Position der Tragelemente 1, 8 wird dadurch ermöglicht, dass die Auswerteeinheit zumindest eine Relativposition des berührungslosen Gegenelementes 3b zum stabförmigen Signalträger 3a, der dem beweglichen Teil 2a bzw. 12a entsprechen kann, basierend auf dem Signal bzw. den Signalen des Detektors 3c ermittelt. Dazu wird beispielsweise basierend auf der Relativposition bzw. einer Differenz zwischen Relativpositionen z.B. eine Länge des beweglichen Teils 2a oder 12a ermittelt, die das Berechnen der Ist-Position der Tragelemente 1, 8 bzw. die Ist-Position von einem der Tragelemente 1, 8 erlaubt. Alternativ kann auch die Relativposition oder die Differenz der Relativpositionen direkt in die Ist-Position umgerechnet werden, z.B. über einen bekannten Zusammenhang, der z.B. hebebühnenspezifisch sein kann.
- Die Messeinrichtung 3, 13 kann auch außerhalb der Aktuatoren 2, 12 angeordnet sein. Dann wird die Ist-Position der Tragelemente 1, 8 über einen zuvor bekannten bzw. in die Auswerteeinheit eingegebenen Zusammenhang zwischen der Relativposition des stabförmigen Signalträgers 3a zum berührungslosen Gegenelement 3b oder der Länge des Aktuators 2, 12 von der Auswerteeinheit ermittelt. Beispielsweise kann die Messeinrichtung 3, 13 parallel zum Aktuator 2, 12 angeordnet sein oder zwischen Grundelement 7 und z.B. Gleitlager 5a.
- Sind für die Hebeeinrichtung H und die Radfreihebeeinrichtung R jeweils eine erste und zweite Messeinrichtung 3, 13 vorgesehen, so können eine oder mehrere Auswerteeinheiten vorgesehen sein. Die Auswerteeinheit kann dann eine kumulierte Ist-Position bzw. Gesamthubhöhe der Hebebühne ermitteln und ausgegeben.
-
Figuren 1 und2 zeigen eine Scherenhebebühne. Alternativ kann die Messeinrichtung 3, 13 z.B. mit einer Stempelhebebühne oder einer anderen Hebevorrichtung kombiniert werden. - Zusammenfassend ermöglicht die Hebebühne mit der Messeinrichtung eine hochpräzise Messung der Hubhöhe der Hebebühne bzw. der Ist-Position des bzw. der Trageelemente. Dies erfolgt verschleißfrei. Somit sind die Hebebühne und besonders die Messeinrichtung wartungsarm.
- 1
- Erstes Tragelement
- 1a
- Erste Fahrschiene
- 1b
- Aussparung
- 2
- Erster Aktuator
- 2a
- Beweglicher Teil des ersten Aktuators
- 2b
- Gegenstück des ersten Aktuators
- 2c,d
- Aktuatorgelenke
- 3
- Messeinrichtung
- 3a
- Stabförmiger Signalträger
- 3b
- Berührungsloses Gegenelement
- 3c
- Detektor
- 3d
- Impulsgeber
- 4, 5
- Erste Scherenholme
- 4a, 5a
- Erste Gleitlager
- 4b, 5b
- Erste Drehlager
- 6
- Erstes Gelenk
- 7
- Grundelement
- 8
- Zweites Tragelement
- 8a, 8b
- Zweite Fahrschienen
- 9, 10
- Zweite Scherenholme
- 9a, 10a
- Zweite Gleitlager
- 9b, 10b
- Zweite Drehlager
- 11
- Zweites Gelenk
- 12
- Zweiter Aktuator
- 12a
- Beweglicher Teil des zweiten Aktuators
- 12b
- Gegenstück des zweiten Aktuators
- 12 c,d
- Enden/Lager des zweiten Aktuators
- 13
- Zweite Messeinrichtung
- 14
- Energiekette
- 15
- Spreizhebel
- 15a
- Spreizhebellager
- 16
- Führung
- I1
- Erster Impuls
- I2
- Zweiter Impuls
Claims (9)
- Hebebühne mit- zumindest einem ersten Tragelement (1),- einer Hebeeinrichtung (H) des zumindest einen ersten Tragelementes (1), die einen ersten Aktuator (2) umfasst, und- einer ersten Messeinrichtung (3), die aufweist- einen stabförmigen Signalträger (3a),- ein berührungsloses Gegenelement (3b), das zum stabförmigen Signalträger (3a) angeordnet ist, wobei
eine Bewegung eines beweglichen Teils (2a) des ersten Aktuators (2) zu einer Relativbewegung des stabförmigen Signalträgers (3a) und des berührungslosen Gegenelementes (3b) führt, und- eine Auswerteinheit, die basierend auf Signalen eines Detektors (3c), der die Relativbewegung erfasst, eine Ist-Position des zumindest einen ersten Tragelementes (1) ermittelt, gekennzeichnet dadurch, dass- das berührungslose Gegenelement (3b) berührungslos um den stabförmigen Signalträger (3a) herum angeordnet ist und ein erstes elektromagnetisches Feld längs um den stabförmigen Signalträger (3a) herum erzeugt. - Hebebühne nach Anspruch 1, gekennzeichnet dadurch, dass
basierend auf Relativpositionen des Gegenelementes (3b) zum Signalträger (3a) die Ist-Position des zumindest einen ersten Tragelementes (1) ermittelt wird. - Hebebühne nach zumindest einem der vorangegangenen Ansprüche, gekennzeichnet dadurch, dass
die erste Messeinrichtung (3) weiterhin umfasst- einen Impulsgeber (3d), der einen ersten Impuls (I1) in den stabförmigen Signalträger (3a) einspeist und der erste Impuls (I1) ein zweites elektromagnetisches Feld radial zum stabförmigen Signalträger (3a) erzeugt, und der Detektor (3c) einen zweiten Impuls (I2) detektiert, der durch das Aufeinandertreffen des ersten und zweiten elektromagnetischen Feldes erzeugt wird und ausgehend von der Relativposition des berührungslosen Gegenelementes (3b) zum stabförmigen Signalträger (3a) durch den stabförmigen Signalträger (3a) läuft, und- der Detektor (3c) eine Zeitdauer zwischen der Einspeisung des ersten Impulses (11) und der Detektion des zweiten Impulses (I2) an die Auswerteeinheit übermittelt. - Hebebühne nach Anspruch 1, gekennzeichnet dadurch, dass
die Hebeeinrichtung (H) weiterhin zumindest zwei erste Scherenholme (4, 5) aufweist, die mittels eines ersten Gelenkes (6) verschwenkbar zueinander angeordnet sind, und der erste Aktuator (2) und die zumindest zwei ersten Scherenholme (4, 5) derart an einem Grundelement (7) und dem zumindest einen ersten Tragelement (1) gelagert sind, dass durch die Bewegung des beweglichen Teils (2a) des ersten Aktuators (2) das zumindest eine erste Tragelement (1) mittels der zumindest zwei ersten Scherenholme (4, 5) angehoben oder abgesenkt wird. - Hebebühne nach zumindest einem der vorangegangenen Ansprüche, gekennzeichnet durch
eine Radfreihebeeinrichtung (R), die zumindest ein zweites Trageelement (8), zumindest zwei zweite Scherenholme (9, 10), ein zweites Gelenk (11) und einen zweiten Aktuator (12) umfasst, und die zumindest zwei zweiten Scherenholme (9, 10) derart an dem zumindest einen ersten Tragelement (1) und dem zumindest einen zweiten Tragelement (8) gelagert sind, dass bei Bewegung eines beweglichen Teils (12a) des zweiten Aktuators (12) das zumindest eine zweite Tragelement (8) durch Verschwenkung der zumindest zwei zweiten Scherenholme (9, 10) um das zweite Gelenk (11) relativ zum zumindest einen ersten Tragelement (1) angehoben oder abgesenkt wird. - Hebebühne nach zumindest einem der vorangegangenen Ansprüche, gekennzeichnet durch
eine zweite Messeinrichtung (13) gemäß der ersten Messeinrichtung (3) nach den vorangegangenen Ansprüchen, wobei
die zweite Messeinrichtung (13) derart zwischen dem zumindest einen ersten Tragelement (1) und dem zumindest einen zweiten Tragelement (8) angeordnet ist, dass die zweite Messeinrichtung (13) eine relative Hubhöhe des zumindest einen zweiten Tragelementes (8) zum zumindest einen ersten Tragelementes (1) ermittelt. - Hebebühne nach zumindest einem der vorangegangenen Ansprüche, gekennzeichnet dadurch, dass
die erste Messeinrichtung (3) innerhalb des ersten Aktuators (2) angeordnet ist, wobei das berührungslose Gegenelement (3b) innerhalb eines Gegenstückes (2b) des Aktuators (2) angeordnet ist und der stabförmige Signalträger (3a) dem beweglichen Teil (2b) des ersten Aktuators (2) entspricht. - Hebebühne nach zumindest einem der vorangegangenen Ansprüche, gekennzeichnet dadurch, dass
die erste Messeinrichtung (3) zusätzlich, insbesondere parallel, zum ersten Aktuator (2) an der Hebeeinrichtung angeordnet ist. - Hebebühne nach zumindest einem der vorangegangenen Ansprüche, gekennzeichnet dadurch, dass
die Messeinrichtung (3) an dem Grundelement (7) derart angeordnet ist, dass ein Verfahrweg eines Gleitlagers (5a) ermittelt wird.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE201010040671 DE102010040671A1 (de) | 2010-09-13 | 2010-09-13 | Hebebühne |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2428481A1 EP2428481A1 (de) | 2012-03-14 |
| EP2428481B1 true EP2428481B1 (de) | 2014-12-03 |
Family
ID=44741218
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP20110179445 Not-in-force EP2428481B1 (de) | 2010-09-13 | 2011-08-31 | Hebebühne |
Country Status (4)
| Country | Link |
|---|---|
| EP (1) | EP2428481B1 (de) |
| DE (1) | DE102010040671A1 (de) |
| DK (1) | DK2428481T3 (de) |
| ES (1) | ES2531133T3 (de) |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5199686A (en) * | 1991-01-18 | 1993-04-06 | Advantage Lift Systems Inc. | Non-continuous base ground level automotive lift system |
| US5379655A (en) * | 1993-10-20 | 1995-01-10 | Vestil Manufacturing Company | Obstruction sensing guard for vertically moving table |
| IT1264249B1 (it) * | 1993-10-22 | 1996-09-23 | Ravaglioli Spa | "sollevatore elettroidraulico" |
| DE19711451C2 (de) * | 1997-03-19 | 2003-04-10 | Nussbaum Otto Gmbh Co Kg | Absturzsicherung und Haltevorrichtung für eine Hubeinrichtung |
| DE10242630A1 (de) * | 2002-09-13 | 2004-03-18 | Maha Maschinenbau Haldenwang Gmbh & Co. Kg | Meß-und Steuervorrichtung für Hebebühnen |
| DE10242672A1 (de) * | 2002-09-13 | 2004-03-25 | Maha Maschinenbau Haldenwang Gmbh & Co. Kg | Steuervorrichtung für Hebebühnen |
| DE202006014101U1 (de) * | 2006-09-11 | 2006-12-28 | Blitzrotary Gmbh | Sensorvorrichtung für Hebebühnen |
| DE102008021149A1 (de) * | 2008-04-28 | 2009-10-29 | Maha Maschinenbau Haldenwang Gmbh & Co. Kg | Hebevorrichtung |
-
2010
- 2010-09-13 DE DE201010040671 patent/DE102010040671A1/de not_active Withdrawn
-
2011
- 2011-08-31 ES ES11179445T patent/ES2531133T3/es active Active
- 2011-08-31 EP EP20110179445 patent/EP2428481B1/de not_active Not-in-force
- 2011-08-31 DK DK11179445T patent/DK2428481T3/en active
Also Published As
| Publication number | Publication date |
|---|---|
| ES2531133T3 (es) | 2015-03-11 |
| EP2428481A1 (de) | 2012-03-14 |
| DK2428481T3 (en) | 2015-03-02 |
| DE102010040671A1 (de) | 2012-03-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE102009002678B4 (de) | Prüfverfahren für Drehgestelle sowie Prüf- und Montagestand | |
| EP1412275B1 (de) | Aufzuganlage mit einer einrichtung zur ermittlung der kabinenposition | |
| EP3698121B1 (de) | Vorrichtung und verfahren zur automatischen werkstückprüfung | |
| EP2199466A1 (de) | Verfahren zum Einbauen eines Fahrbahnbelags | |
| DE102007022326A1 (de) | Koordinatenmessgerät zum Bestimmen von Raumkoordinaten an einem Messobjekt sowie Dreh-Schwenk-Mechanismus für ein solches Koordinatenmessgerät | |
| DE102019135385A1 (de) | Verfahren und vorrichtung zur messung einer axialen verschiebbarkeit einer drehbar gelagerten welle | |
| DE102009033137A1 (de) | Linearführung und Verfahren zum Betreiben eines Mess- und Auswertesystems | |
| DE202015104846U1 (de) | Bedienungsvorrichtung zur manuellen Steuerung einer an der Bedienungsvorrichtung schwebenden Last | |
| DE202014011033U1 (de) | Messvorrichtung | |
| EP3077784A1 (de) | Anordnung und verfahren zur prüfung von weichenantrieben | |
| EP2716585A2 (de) | Nadelgreifer mit elektrodynamischem Stellglied | |
| DE102007019453B4 (de) | Koordinatenmessgerät mit zwei Schlitten auf gemeinsamer Führung | |
| EP4000805A1 (de) | Mobile vorrichtung zur in- situ- bearbeitung von bohrungsoberflächen und verfahren zur in- situ- bearbeitung von bohrungsoberflächen an bauteilen | |
| EP2428481A1 (de) | Hebebühne | |
| DE60104325T2 (de) | Vorrichtung zum bewegen eines trägers in drei orthogonale richtungen | |
| DE102015210914B4 (de) | Koordinatenmessgerät mit einer beweglichen Traverse sowie Verfahren zum Herstellen eines derartigen Koordinatenmessgeräts | |
| DE10207017A1 (de) | Vorrichtung zur Messung der Hubhöhe einer Lasttrageeinrichtung eines Flurförderzeugs | |
| EP3387369A1 (de) | Verfahren und vorrichtung zum vermessen einer kontur eines körpers oder zum überprüfen von dessen lagerung um eine rotationsachse | |
| DE102005029494B4 (de) | Kolben-Zylinder-Anordnung | |
| WO2017149066A1 (de) | Linearmotoranordnung für eine aufzugsanlage | |
| DE102009037830B3 (de) | Messvorrichtung und Verfahren zum Vermessen großer Bauteile | |
| DE102007031346A1 (de) | Koordinatenmessgerät mit beweglichem Portal | |
| DE2022982A1 (de) | Automatische Breiten- und Hoehen-Messvorrichtung | |
| DE102016005635A1 (de) | Schienensystem für Schienen-Flurförderer | |
| DE2530593C2 (de) | Meßvorrichtung zur Erfassung des Spaltes eines Arbeitswalzenpaares |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20120914 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R079 Ref document number: 502011005146 Country of ref document: DE Free format text: PREVIOUS MAIN CLASS: B66F0007080000 Ipc: B66F0007060000 |
|
| 17Q | First examination report despatched |
Effective date: 20131121 |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: B66F 7/06 20060101AFI20131115BHEP Ipc: B66F 7/28 20060101ALI20131115BHEP Ipc: B66F 7/08 20060101ALI20131115BHEP |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20140611 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 699239 Country of ref document: AT Kind code of ref document: T Effective date: 20141215 Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502011005146 Country of ref document: DE Effective date: 20150115 |
|
| REG | Reference to a national code |
Ref country code: DK Ref legal event code: T3 Effective date: 20150224 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2531133 Country of ref document: ES Kind code of ref document: T3 Effective date: 20150311 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: VDEP Effective date: 20141203 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150303 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150304 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150403 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150403 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502011005146 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20150904 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150831 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150831 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150831 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150831 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 6 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20110831 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150831 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 7 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 699239 Country of ref document: AT Kind code of ref document: T Effective date: 20160831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160831 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20170824 Year of fee payment: 7 Ref country code: ES Payment date: 20170901 Year of fee payment: 7 Ref country code: FR Payment date: 20170823 Year of fee payment: 7 Ref country code: IT Payment date: 20170824 Year of fee payment: 7 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20141203 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20180831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180831 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20190918 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180831 Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20180901 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20200831 Year of fee payment: 10 Ref country code: DK Payment date: 20200824 Year of fee payment: 10 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502011005146 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: DK Ref legal event code: EBP Effective date: 20210831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210831 Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20220301 |