EP2176011B1 - Falzeinrichtung und falzverfahren - Google Patents
Falzeinrichtung und falzverfahren Download PDFInfo
- Publication number
- EP2176011B1 EP2176011B1 EP08784865.1A EP08784865A EP2176011B1 EP 2176011 B1 EP2176011 B1 EP 2176011B1 EP 08784865 A EP08784865 A EP 08784865A EP 2176011 B1 EP2176011 B1 EP 2176011B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- folding
- manipulator
- corner
- folding device
- drive
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Not-in-force
Links
- 238000000034 method Methods 0.000 title claims description 38
- 238000009957 hemming Methods 0.000 title description 3
- 230000008569 process Effects 0.000 claims description 29
- 230000033001 locomotion Effects 0.000 claims description 15
- 230000007246 mechanism Effects 0.000 claims description 7
- 230000005540 biological transmission Effects 0.000 claims description 3
- 238000005452 bending Methods 0.000 description 6
- 238000004826 seaming Methods 0.000 description 5
- 230000000694 effects Effects 0.000 description 3
- 230000002093 peripheral effect Effects 0.000 description 3
- 229910000831 Steel Inorganic materials 0.000 description 2
- 230000008901 benefit Effects 0.000 description 2
- 238000010276 construction Methods 0.000 description 2
- 230000008878 coupling Effects 0.000 description 2
- 238000010168 coupling process Methods 0.000 description 2
- 238000005859 coupling reaction Methods 0.000 description 2
- 239000000463 material Substances 0.000 description 2
- 238000012545 processing Methods 0.000 description 2
- 230000009467 reduction Effects 0.000 description 2
- 239000010959 steel Substances 0.000 description 2
- 230000009471 action Effects 0.000 description 1
- 239000000853 adhesive Substances 0.000 description 1
- 230000001070 adhesive effect Effects 0.000 description 1
- 229910052782 aluminium Inorganic materials 0.000 description 1
- XAGFODPZIPBFFR-UHFFFAOYSA-N aluminium Chemical compound [Al] XAGFODPZIPBFFR-UHFFFAOYSA-N 0.000 description 1
- 239000011324 bead Substances 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 239000002131 composite material Substances 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 230000002349 favourable effect Effects 0.000 description 1
- 210000003746 feather Anatomy 0.000 description 1
- 238000007667 floating Methods 0.000 description 1
- 230000010354 integration Effects 0.000 description 1
- 229910052751 metal Inorganic materials 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 150000002739 metals Chemical class 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000036316 preload Effects 0.000 description 1
- 230000004044 response Effects 0.000 description 1
- 238000005096 rolling process Methods 0.000 description 1
- 238000007493 shaping process Methods 0.000 description 1
- 238000013519 translation Methods 0.000 description 1
- 230000014616 translation Effects 0.000 description 1
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D—WORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D39/00—Application of procedures in order to connect objects or parts, e.g. coating with sheet metal otherwise than by plating; Tube expanders
- B21D39/02—Application of procedures in order to connect objects or parts, e.g. coating with sheet metal otherwise than by plating; Tube expanders of sheet metal by folding, e.g. connecting edges of a sheet to form a cylinder
- B21D39/021—Application of procedures in order to connect objects or parts, e.g. coating with sheet metal otherwise than by plating; Tube expanders of sheet metal by folding, e.g. connecting edges of a sheet to form a cylinder for panels, e.g. vehicle doors
Definitions
- the invention relates to a folding device and a folding method with the features in the preamble of the device main claim, 1 (see, for example JP-A-02070325 ) and a method for folding workpieces.
- folding devices are known in stationary form with several fixedly arranged on a folding bed driven folding steels. Such folding devices are complex and flexible.
- robotic folding devices are known from practice in which a manipulator, in particular a multi-axis articulated-arm robot, guides a roller-folding head in relation to the workpiece fixed on the folding bed.
- Robotic folding devices offer greater flexibility, but on the other hand, they have problems at the corners of the folding path. This can e.g. Edge corners of workpieces, in particular door corners, flap corners or the like., To be.
- corner areas are also formed on so-called character lines, in which the folding path extends transversely across a bend, a bead, or the like. In these corner areas to be followed with the Rollfalzkopf rabbets has tight curves.
- the robot In order to be able to track these paths with the roller-folding head, the robot must brake sharply, whereby the calculation effort for the determination and control of the movement path of the robot also increases greatly.
- the invention solves this problem with the features in the device main claim, 1 and in the method claim 13th
- the combination of a Manipulatorfalzvorraum and at least one separate Eckfalzvorides has the advantage that the folding process can be performed flexibly and with very short processing times.
- the folding operation can be carried out by the manipulator with its folding tool with high precision and speed.
- the corner folding devices can work faster and more precisely.
- These preferred stationary Eckenfalzvortechniken can also bend the folds better and more precisely in the desired shape and position by their transversely or obliquely to the folding course directed feed movements.
- the required process times in the corner areas can also be much shorter.
- the manipulator can skip or omit these corner areas with lifted folding tool and then continue its folding process again. As a result, it loses little time in the corner areas, so that the manipulator folding process can take place in the shortest possible time.
- mixed forms are possible, especially in multi-stage folding processes.
- one or more forming and folding steps can be carried out in the said corner regions of the Eckenfalzvorraum, while the manipulator also performs one or more forming and folding steps, for example, the last folding step of the flat bending.
- This can be a forming and folding step that can be performed by the manipulator at a relatively high web speed and with little loss of time.
- the mixed form simplifies the construction of the corner folding device, which can be designed to be correspondingly simpler and requires a smaller tool and drive expenditure.
- the claimed folding device optimal forming and folding qualities can be achieved in conjunction with short process times.
- the construction cost can be kept small.
- the flexibility can be high due to the extensive use of manipulators.
- a mechanical coupling of the manipulator and the one or more corner folding devices can each have their own controls and signal technology coupled. More favorable is a common control, in particular an integration of the Eckenfalzvorides (s) in a manipulator or robot control. There are different possibilities for influencing taxation.
- the corner folding device may be controlled in response to the movements and / or the folding functions of the manipulator. In this way, a sequential control can be realized by the Eckfalzvortechnisch receives a start signal when reaching a preprogrammed path position of the manipulator.
- the flange can be bent in the corner area and slightly preformed, which facilitates the function of the corner folding device. Furthermore, it is possible, especially in multi-stage folding processes, to control the corner folding device and the manipulator in mutual dependence. This is particularly advantageous for the aforementioned mixing operation.
- the folding tool for the manipulator can be designed as desired.
- a roller folding head with several folding rollers has the advantage that multiple folding steps can be performed with a tool.
- roller drive with which to drive the engaged folding roller with a speed matched to the feed movement effected by the manipulator.
- the bending and rolling behavior is thereby improved and can be optimally adapted to the respective process requirements.
- the roller drive can act on one or more folding rollers and can also be included in the common control.
- the corner folding device can be optimally adapted to the respective process requirements due to its limited field of application.
- the invention relates to a folding device (1) for workpieces (7) and a folding method.
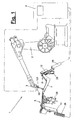
- the folding device (1) consists according to FIG. 1 from one or more Manipulatorfalz prepareden with a manipulator (2) and a folding tool (5) and one or more Eckenfalzvorraumen (10).
- a workpiece (7) is processed, which rests, for example, on a formally adapted folding bed (9) and with one or more tensioners (38) is fixed there falzrois.
- the workpiece (7) may be one or more parts.
- the workpiece (7) can be of any type. Preferably, it is body components of body shells, such as doors, roof parts with sliding roof cutouts or the like.
- the workpieces (7) may be made of any materials, especially steel, aluminum or other metals or composite materials.
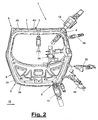
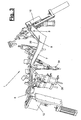
- Figure 1 to 3 . 14 and 15 show different variants of vehicle doors.
- the workpiece (7) comprises in the usual way one or more folding flanges (39) which extend along a closed or interrupted folding path (40) on the workpiece (7), in particular on the outer edge and edges of cutouts, and which are in or several folding steps are bent and folded transversely to its longitudinal extent.
- the folding angles can be any size and, for example, between 30 ° and 180 °.
- an initially projecting flange (39) may be bent over an inserted inner plate and clamp this.
- an adhesive can be previously introduced and placed on the outside of a seal on the outside.
- the workpiece (7) has straight or weakly curved sections of the flange profile or the folding path (40).
- corner regions (8) on so-called character lines of a workpiece (7) there are corner regions (8) on so-called character lines of a workpiece (7).
- This may be, for example, longitudinal creases in the outer surface of a vehicle door, which express themselves on the upright door edges and the local folding path (40) as buckle or bead-shaped deformation with a narrow radius of curvature.
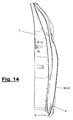
- FIG. 14 shows on the outside of the door such a bead-like character line (8).
- the folding device (1) has one or more manipulators (2). These have several axes of motion and are e.g. designed as articulated arm robot with six or more axes. They carry on their arm or boom a multi-axis manipulator or robot hand (3), e.g. has three orthogonal axes.
- a folding tool (5) is fastened to the robot hand (3) and is guided by the manipulator (2) along the folding path (40) on the workpiece (7).
- the robot (2) tracks a path programmed and stored in its control (4).
- the folding tool (5) can be designed in any suitable manner. Preferably, it is a Rollfalzkopf (6). Alternatively, other folding tools (5) are possible.
- Rollfalzsysteme be designed for example, for web speeds up to about 500 mm / sec or more. These speeds can be on even or only weak be moved curved Falzbahnabêten.
- the folding can be done in several rounds, wherein the fold or flange (39) is bent and folded at different angles. This is common, for example, at a flange opening angle of about 105 ° or more. Increasing the web speed can lead to increased return behavior of the flanges (39), which may be only partially compensated by an increased folding pressure or forming angle. If the robot (2) in all corners (8) would have to take over all the folding steps, this would lead to relatively long process times. If only short cycle times are specified, a pure roll folding process can only be carried out by using several folding robots in the given cycle time.
- a corner folding device (10) is used for the critical corner areas (8), in which the path curvature is too small and the robot (2) is braked too much. This can take a lowered rest position under the fold edge and thereby does not hinder the robot (2) and its folding tool (5).
- the corner folding device (10) is equipped with its own drive (26) and can thereby move independently of the robot kinematics.
- the manipulator (2) and the Eckenfalzvoriques (10) are tax technically coupled. This can be realized in various ways, eg by own controls and their signal-technical coupling.
- the manipulator (2) and the drive (26) of the corner folding device (10) have a common control.
- the corner folding device (10) is preferably connected to the manipulator or robot controller (4) as an additional axis. If there are several corner folding devices (10), these can be used individually or together to the robot controller (4). be connected.
- the following explained roller drive (18) of the Rollfalzkopfs (6) also be connected to the robot controller (4).
- the one or more corner folding device (s) (10) may be controlled depending on the movements of the manipulator or robot (2).
- a start signal is issued by the robot controller (4) as soon as the manipulator (2) reaches a predetermined position on the tracked fold track.
- the following corner region (8) following in the direction of travel of the web is folded before the seaming tool (5) reaches this area.
- corner folding device (s) (10) may be timed and relatively independently controlled by the manipulator movements. For this purpose, e.g. all or some corner areas (8) are folded after the beginning of the folding process, while the manipulator (2) the folding tool (5) over a straight or slightly curved Falzbahnabsacrificing leads.
- the corner folding device (s) (10) it is possible to control the corner folding device (s) (10) depending on the folding functions of the manipulator (2) and the roll folding process.
- the roller hemming head (6) is moved from the manipulator (2) to the edge of a corner area (8) and into the vicinity or into the effective area of the corner folding device (10), e.g. in the first folding step, the flange (39) protruding transversely or obliquely from the workpiece (7) is bent and pre-bent in the edge-side effective region of the corner folding device (10).
- the manipulator (2) lifts at the one or more said corner areas (8) and the Eckfalzvorraumen (10) his folding tool (5) from the folding path and passes over the corner region (8) without contact of the floating folding tool (5) to the flange and to the hinge. He skips or passes over the corner area (8) and can thus move at a higher line speed. Subsequently, the manipulator (2) lowers the folding tool (5) again and brings it into contact with the folding path and the flange to continue its Roboterfalzreaes. The robot folding process can thereby be interrupted at the corner regions (8).
- This lifting off at one or more corner areas (8) or character lines of the workpiece (7) can take place in a multi-stage folding or folding process at each folding step.
- the corner folding device (10) can act in the step sequence before the subsequent robot folding. It is also possible to interchange the sequence or alternate action.
- the first and optionally second folding step may be from the corner folding device (10) and the third or optionally a further or another folding step, eg finish folding, by the manipulator (2) and Folding tool (5) are performed.
- the Eckenfalzvorraum (10) remains outside function.
- the Eckenfalzvortechnisch (10) and the manipulator (2) are controlled in mutual dependence.
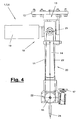
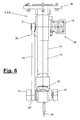
- FIGS. 4 to 6 show the folding tool (5) and the Rollfalzkopf (6) in different views. It consists of an elongated frame (11) and one or more, eg three folding rollers (15,16,17).
- the frame (11) has a column (14) with the roller assembly at the lower end and a connecting plate (12) at the upper end for connection to the robot hand (3).
- the frame (11) is guided by the robot (2) and aligned and pressed against the workpiece (7) and the folding path oriented and pressed.
- the frame (11) is aligned with its longitudinal axis usually normal to the folding path and the folding flange.
- the orientation can also be oblique.
- the folding tool (5) is resiliently connected to the manipulator (2).
- the folding force can be applied selectively and also acts in case of tolerance or due to other reasons existing web deviations of the folding tool (5) relative to the folding path.
- a prestressed spring (13) is arranged between the column (14) and the connection plate (12).
- the programmed path of the manipulator (2) runs parallel and small piece below the actual folding path on the workpiece (7), so that the spring (13) is always tensioned with attached folding tool (5) and the folding force is substantially constant accordingly.
- the three folding rollers (15,16,17) are arranged on different sides of the column circumference.
- the folding rollers (15,16,17) have different shell contours and cause correspondingly different bending and folding angles when pressed against the folding path and the flange.
- the orientation of the folding tool (5) by the robot (2) can be adjusted accordingly.
- the three folding rollers (15,16,17) project laterally beyond the contour of the column (14) and the receiving head and are rotatably mounted. They can be brought into position to the workpiece (7) by a rotation of the robot hand (3).
- the seaming roller (17) can be used for the first folding step and for pre-bending the flange.
- the folding roller (15) is used for folding and the folding roller (16) for Fertigfalzen and depression of the flange.
- the folding rollers (15, 16) can be arranged coaxially and on opposite column sides.
- the folding roller (17) may have an oblique and upward rotational axis.
- a removable positioning mandrel (24) for setting up and teaching the folding tool (5) may be arranged.
- the Rollfalzkopf (6) may have a roller drive (18) for one or more of its folding rollers (15,16,17).
- This roller drive (18) has independent inventive significance and can also be used in other folding devices, which are e.g. are pure robotic folding means and have no Eckfalzvormaschineen (10).
- the roller drive (18) is controllable and can be connected in the aforementioned manner with the robot controller (4). He drives the currently engaged folding roller (15,16,17) with a matched speed to the folding process.
- the circumferential speed of the folding roller (15, 16, 17) at the pressure point can correspond to the guiding and path speed of the robot (2) along the traced folding path. Alternatively, speeds may vary up or down.
- the roller drive (18) also cooperates advantageously with the spring (13).
- the drive torque can be adapted to the spring force or spring preload.
- This support of the forming process is given in an existing or at least approximate coincidence of the peripheral speed and the guide and orbit speed according to the embodiment.
- the aforementioned speed deviations can have various technical effects. If the roller peripheral speed e.g. greater than the guide and web speed, if necessary, the fold material can be pulled under the fold roller (15,16,17) stronger, which can lead to increased plastic deformation. Conversely, a relative reduction in roller peripheral speed can result in some sort of upsetting effect, which may be advantageous for some folder applications.
- the roller drive (18) has a controllable and to the controller (4) connectable motor (19) and a drive (20) for transmitting the driving force to one or more folding rollers (15,16,17).
- the motor (19) may be a controllable and controllable electric motor with a reduction gear.
- the shoot (20) may e.g. be designed as a belt drive, rope drive or chain drive. He can e.g. be arranged on the outside of the frame (11) and adjusted if necessary and re-tensioned.
- the shown drive (20) has a pinion (21) connected to the motor (19) and a revolving drive element (23), eg a belt, a rope, a chain or the like, which is connected to a drive wheel (22) at the bottom End of the column (14) is engaged.
- the pinion (21) and the drive wheel (22) may have the same or different diameters, which also different Get translations.
- the drive wheel (22) can be arranged coaxially with the folding rollers (15,16).
- the drive (20) can also be designed constructively in other ways, in particular as a toothed gear transmission, which, for has two bevel gear pairings and a connecting shaft as a driving element (23).
- the drive (20) can also be arranged within the frame (11).
- FIG. 5 illustrates all three rollers (15,16,22) can be arranged on a common axis and rotatably mounted in the receiving head of the column (14) about an axis directed transversely to the column longitudinal axis.
- the output axis of the motor (19) and the pinion (21) is aligned parallel to this axis.
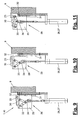
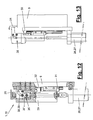
- FIGS. 7 to 13 illustrate different designs of a Eckenfalzvorraum (10), each having a drive (26), for example a cylinder (27), at least one folding jaw (25) and an actuating drive (28) for generating a multi-axis feed movement of the folding jaw (s) (25) only one drive (26).
- the folding jaws (25) and the adjusting drives (28) are designed differently in the two variants.
- the corner folding device (10) has a slide or a head part (29), which is guided in a height-adjustable manner on a guide (31) connected to the folding bed (9).
- a stop (32) At the upper end of the guide there is a stop (32).
- the drive (26) is arranged below the carriage (29) and pushes it with its extendible piston and possibly a connecting rod to the actuator (28) along the guide (31) up and down.
- the one or more folding jaws (25) are displaceably guided on the top side of the carriage (29) on a jaw guide (30) transversely to the drive and guide axis and are of Actuator (28) shifted depending on the drive position.
- the actuator (28) has a link mechanism (33), here eg a toggle mechanism, with an intermediate link (34).
- the intermediate link (34) is pivotally connected at one end to the piston rod or a connecting rod and connected at the other end to the middle toggle joint. This consists in the lowered starting position of FIG. 7 a lateral offset of the joints, wherein the hinge to the piston rod closer to the folding bed (9) is arranged as the middle toggle joint.
- the link mechanism (33) causes a restoring force on the folding jaw (s) (25).
- FIGS. 9 to 11 illustrate a folding process in three steps.
- the carriage (29) opposite the folding bed (9) and arranged thereon and with one or more tensioners (38) fixed workpiece (7) (not shown) lowered.
- the folding jaw (s) (25) is in its retracted position.
- the drive (26) pushes the carriage (29) with the folding jaw (s) (25) at rest up to the stop (32).
- the further carriage movement is thereby inhibited and the continued drive movement causes a pivoting of the toggle mechanism (33), whereby the folding jaw (s) (25) connected to the right toggle lever joint in the drawings is displaced horizontally and towards the rebate bed (9) and the flange (FIG. not shown) bends.
- the folding jaw (s) (25) may have a one-stage or multi-stage shaping for performing one or more folding steps.
- the toggle mechanism (33) pulls the folding jaw (s) (25) back into the rest position and lowers the carriage (29) again.
- FIGS. 12 and 13 performs the single or multiple existing folding jaw (25) from a lifting and pivoting movement, with a curved pivot lever guide (36) serves as a jaw guide (30).
- the drive (26) is also connected here to a slide (29) which can be moved along a guide (31) on the folding bed (9) up to a stop (32).
- the continued drive movement leads to the actuation of the actuator (28), which is designed here as a pivot lever drive (35).
- the piston rod is pivotally connected at the upper end to a handle link (37), which in turn is connected to the folding jaw (s) (25) and moves with continued drive movement along the curved bed guide (36) curved to the folding bed (9).
- the folding jaw (s) (25) is first lifted a bit to above the folding bed (9) and then swung in an arc on the workpiece (7) and the pre-bent flange.
- the folding jaw (s) (25) can in this case have a projecting nose or pressure bar which presses from above onto the flange after an approximately 90 ° turn.
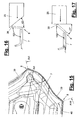
- FIG. 15 shows a detail of a workpiece (7), here a door, which corner regions (8) with different degrees of curvature of the Flanschverlaufs or Falzbahn (40).
- the protruding flanges (39) may have different opening angles with respect to the main plane of the one or more sheets or of the folded bed below.
- the flange opening angle is about 140 °.
- the folding jaw (25) of the Eckenfalzvoriques (10) in this case has a substantially vertical effective edge, which forms an angle of approximately 45 ° with the obliquely outwardly projecting flange.
- the flange (39) is usually bent in three or more steps and brought in parallel position to the base plate.
- the Eckfalzvorraum (10) can cause the complete bending of the flange (39).
- it can pre-bend the flange (39), for example to the said flange opening angle of less than 90 °, wherein subsequently guided by the manipulator folding tool (5) of the flange (39) in the corner region (8) and is folded.
- the upper corner area (8) of FIG. 15 has according to the associated sectional view of FIG. 16 a flange (39) with a smaller flange opening angle of eg 95 °.
- the folding jaw (25) for this purpose has a corresponding obliquely inclined forward folding surface, which in turn may include an angle of approximately 45 ° with the flange (39). These angles can also vary.
- the flange (39) is bent to an opening angle of about 50 °.
- the Eckenfalzvoriques (10) with a second folding jaw (25) or a multi-stage folding jaw (25) perform the Fertigfalzen.
- a Fertigfalzen by the manipulator (2) and its folding tool (5) is possible.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Folding Of Thin Sheet-Like Materials, Special Discharging Devices, And Others (AREA)
- Bending Of Plates, Rods, And Pipes (AREA)
- Manipulator (AREA)
Description
- Die Erfindung betrifft eine Falzeinrichtung und ein Falzverfahren mit den Merkmalen im Oberbegriff des Vorrichtungshauptanspruchs, 1 (siehe z.B.
JP-A-02070325 - Aus der Praxis sind Falzeinrichtungen in stationärer Form mit mehreren ortsfest an einem Falzbett angeordneten angetriebenen Falzstählen bekannt. Derartige Falzeinrichtungen sind bauaufwändig und nur begrenzt flexibel.
- Aus der Praxis kennt man ferner Roboterfalzeinrichtungen, bei denen ein Manipulator, insbesondere ein mehrachsiger Gelenkarmroboter, einen Rollfalzkopf gegenüber dem auf dem Falzbett fixierten Werkstück führt. Roboterfalzeinrichtungen bieten eine größere Flexibilität, wobei sie andererseits aber Probleme an Eckbereichen der Falzbahn haben. Dies können z.B. Randecken von Werkstücken, insbesondere Türecken, Klappenecken oder dgl., sein. Eckbereiche entstehen andererseits auch an sog. Charakterlinien, bei denen die Falzbahn sich quer über einen Knick, eine Sicke, oder dergl. erstreckt. In diesen Eckbereichen hat die mit dem Rollfalzkopf zu verfolgende Falzbahn enge Krümmungen. Um diese Bahnen mit dem Rollfalzkopf verfolgen zu können, muss der Roboter stark abbremsen, wobei auch der Rechenaufwand für die Ermittlung und Steuerung der Bewegungsbahn des Roboters stark zunimmt.
- Es ist Aufgabe der vorliegenden Erfindung, eine bessere Falztechnik aufzuzeigen.
- Die Erfindung löst diese Aufgabe mit den Merkmalen im Vorrichtungshauptanspruch, 1 und im Verfahrensanspruch 13.
- Die Kombination einer Manipulatorfalzvorrichtung und mindestens einer separaten Eckenfalzvorrichtung hat den Vorteil, dass der Falzprozess flexibel und mit besonders kurzen Prozesszeiten ausgeführt werden kann. Entlang der geraden oder schwächer gekrümmten Falzbahnen kann der Falzvorgang vom Manipulator mit seinem Falzwerkzeug mit hoher Präzision und Geschwindigkeit ausgeführt werden. In den Eckbereichen, die auch die Ecken oder Knicke an Charakterlinien einschließen, können die Eckenfalzvorrichtungen schneller und präziser arbeiten. Diese bevorzugt stationären Eckenfalzvorrichtungen können außerdem durch ihre quer oder schräg zum Falzverlauf gerichteten Zustellbewegungen die Falze besser und präziser in die gewünschte Form und Lage biegen. Die benötigten Prozesszeiten in den Eckbereichen können außerdem wesentlich kürzer sein.
- Der Manipulator kann mit abgehobenem Falzwerkzeug diese Eckbereiche überspringen bzw. auslassen und anschließend wieder seinen Falzprozess fortsetzen. Er verliert dadurch in den Eckbereichen nur wenig Zeit, so dass der Manipulatorfalzprozess in kürzester Zeit ablaufen kann. Alternativ sind Mischformen möglich, insbesondere bei mehrstufigen Falzprozessen. Hierbei können in den besagten Eckbereichen von der Eckenfalzvorrichtung ein oder mehrere Umform- und Falzschritte durchgeführt werden, während der Manipulator ebenfalls ein oder mehrere Umform- und Falzschritte ausführt, z.B. den letzten Falzschritt des Flachbiegens. Dies kann ein Umform- und Falzschritt sein, der vom Manipulator mit relativ hoher Bahngeschwindigkeit und mit geringem Zeitverlust ausgeführt werden kann. Die Mischform vereinfacht andererseits den Aufbau der Eckenfalzvorrichtung, die entsprechend einfacher ausgebildet sein kann und einen kleineren Werkzeug- und Antriebsaufwand benötigt.
- Mit der beanspruchten Falzeinrichtung können optimale Umform- und Falzqualitäten in Verbindung mit kurzen Prozesszeiten erreicht werden. Außerdem kann der Bauaufwand klein gehalten werden. Die Flexibilität kann andererseits durch den weitgehenden Manipulatoreinsatz hoch sein.
- Um die verschiedenen Falzprozesse optimal aufeinander abstimmen zu können, empfiehlt sich eine steuertechnische Kopplung des Manipulators und der ein oder mehreren Eckenfalzvorrichtungen. Diese können jeweils eigene Steuerungen haben und signaltechnisch gekoppelt sein. Günstiger ist eine gemeinsame Steuerung, insbesondere eine Einbindung der Eckenfalzvorrichtung(en) in eine Manipulator- oder Robotersteuerung. Für die Steuerbeeinflussung gibt es unterschiedliche Möglichkeiten. Die Eckenfalzvorrichtung kann in Abhängigkeit von den Bewegungen und/oder den Falzfunktionen des Manipulators gesteuert werden. Hierdurch kann eine Folgesteuerung realisiert werden, indem die Eckenfalzvorrichtung bei Erreichen einer vorprogrammierten Bahnposition des Manipulators ein Startsignal erhält. Andererseits kann mit dem manipulatorgeführten Falzwerkzeug der Flansch im Eckbereich angebogen und etwas vorgeformt werden, was die Funktion der Eckenfalzvorrichtung erleichtert. Ferner ist es möglich, insbesondere bei mehrstufigen Falzprozessen, die Eckenfalzvorrichtung und den Manipulator in gegenseitiger Abhängigkeit zu steuern. Dies ist insbesondere für den vorerwähnten Mischbetrieb vorteilhaft.
- Das Falzwerkzeug für den Manipulator kann beliebig ausgebildet sein. Ein Rollenfalzkopf mit mehreren Falzrollen hat den Vorteil, dass mehrere Falzschritte mit einem Werkzeug ausgeführt werden können. Hierbei ist es ferner vorteilhaft, die Falzrollen an unterschiedlichen Seiten des Rollfalzkopfs anzuordnen und jeweils nur eine Falzrolle im Eingriff zu haben. Dies optimiert den Falzprozess und erlaubt ein Rollfalzen bis zum Ende der hierfür vorgesehenen Falzbahn. Dies ist außerdem günstig für das Zusammenwirken mit einer Eckenfalzvorrichtung, um eine harmonische Falzung zu erreichen.
- Für eine Optimierung der Falzprozesse und der Prozesszeiten ist es außerdem günstig, einen Rollenantrieb vorzusehen, mit dem die im Eingriff befindliche Falzrolle mit einer auf die vom Manipulator bewirkte Vorschubbewegung abgestimmten Geschwindigkeit anzutreiben. Das Biege- und Abwälzverhalten wird dadurch verbessert und lässt sich an die jeweiligen Prozesserfordernisse optimal anpassen. Der Rollenantrieb kann auf ein oder mehrere Falzrollen wirken und kann ebenfalls in die gemeinsame Steuerung einbezogen werden.
- Die Eckenfalzvorrichtung kann durch ihren begrenzten Einsatzbereich optimal an die jeweiligen Prozesserfordernisse angepasst werden. Insbesondere ist es möglich, mit nur einem Antrieb und nur einer Falzbackenart auszukommen, wobei durch einen geeigneten Stelltrieb eine mehrachsige Zustellbewegung des oder der Falzbacke (n) erreicht werden kann.
- In den Unteransprüchen sind weitere vorteilhafte Ausgestaltungen der Erfindung angegeben.
- Die Erfindung ist in den Zeichnungen beispielsweise und schematisch dargestellt. Im Einzelnen zeigen:
- Figur 1:
- eine Falzeinrichtung mit einem Manipulator mit Falzwerkzeug sowie mehreren stationären Eckenfalzvorrichtungen und einer gemeinsamen Steuerung in Seitenansicht,
- Figur 2:
- eine vergrößerte Draufsicht auf ein Werkstück mit mehreren Eckenfalzvorrichtungen und Spannern,
- Figur 3:
- eine Seitenansicht der Anordnung von
Figur 2 , - Figur 4 bis 6:
- einen Rollenfalzkopf in verschiedenen Ansichten,
- Figur 7:
- eine teilweise geschnittene Seitenansicht einer ersten Variante einer Eckenfalzvorrichtung in Seitenansicht,
- Figur 8:
- eine Draufsicht gemäß Pfeil VIII von
Figur 7 , - Figur 9 bis 11:
- Ablaufschritte für den Falzprozess der Eckenfalzvorrichtung,
- Figur 12 und 13:
- eine Variante einer Eckenfalzvorrichtung in Ruhe- und Falzstellung,
- Figur 14:
- eine Türe mit unterschiedlichen Eckbereichen in Seitenansicht,
- Figur 15:
- eine abgebrochene Draufsicht auf eine Türe mit verschiedenen Eckbereichen und
- Figur 16 und 17:
- zwei Flanschvarianten mit verschiedenen Falzbacken entsprechend Schnitten XVI-XVI und XVII-XVII von
Figur 15 . - Die Erfindung betrifft eine Falzeinrichtung (1) für Werkstücke (7) und ein Falzverfahren.
- Die Falzeinrichtung (1) besteht gemäß
Figur 1 aus ein oder mehreren Manipulatorfalzeinrichtungen mit einem Manipulator (2) und einem Falzwerkzeug (5) sowie aus ein oder mehreren Eckenfalzvorrichtungen (10). Mit der Falzeinrichtung (1) wird ein Werkstück (7) bearbeitet, welches z.B. auf einem formmäßig angepassten Falzbett (9) ruht und mit ein oder mehreren Spannern (38) dort falzgerecht fixiert wird. - Das Werkstück (7) kann ein- oder mehrteilig sein. Das Werkstück (7) kann von beliebiger Art sein. Vorzugsweise handelt es sich um Karosseriebauteile von Rohkarosserien, beispielsweise Türen, Dachteile mit Schiebedachausschnitten oder dergl. Die Werkstücke (7) können aus beliebigen Materialien, insbesondere Stahl, Aluminium oder anderen Metallen oder auch aus Verbundwerkstoffen bestehen.
Figur 1 bis 3 ,14 und 15 zeigen verschiedene Varianten von Fahrzeugtüren. - Das Werkstück (7) weist in üblicher Weise ein oder mehrere Falzflansche (39) auf, die sich entlang einer geschlossenen oder unterbrochenen Falzbahn (40) am Werkstück (7), insbesondere am Außenrand und an Rändern von Ausschnitten, erstrecken und die in ein oder mehreren Falzschritten quer zu ihrer Längserstreckung gebogen und gefalzt werden. Die Falzwinkel können beliebig groß sein und z.B. zwischen 30° und 180° liegen. Beim Falzen kann gemäß
Figur 16 und 17 ein zunächst abstehender Flansch (39) ggf. über ein eingeschobenes Innenblech gebogen werden und dieses einklemmen. An der Falzstelle kann zuvor ein Kleber eingebracht und am Ende außenseitig eine Abdichtung aufgelegt werden. - Das Werkstück (7) weist gerade oder schwach gekrümmte Abschnitte des Flanschverlaufs bzw. der Falzbahn (40) auf. Daneben gibt es auch ein oder mehrere Eckbereiche (8), in denen die Falzbahn (40) stark gekrümmt ist und einen kleinen Krümmungsradius aufweist. Dies können z.B. die in der Draufsicht von
Figur 2 und15 gezeigten randseitigen Ecken (8) einer Fahrzeugtüre sein. In diesen Eckbereichen (8) ändert die Falzbahn ihre Orientierung, wobei sie im wesentlichen innerhalb der gleichen Ebene bleibt. - Andererseits gibt es Eckbereiche (8) an sog. Charakterlinien eines Werkstücks (7). Dies können z.B. längslaufende Knicklinien in der Außenfläche einer Fahrzeugtüre sein, die sich an den aufrechten Türrändern und der dortigen Falzbahn (40) als buckel- oder sickenförmige Verformung mit einem engen Krümmungsradius äußern.
Figur 14 zeigt an der Türaussenseite eine solche sickenartige Charakterlinie (8). - Die Falzeinrichtung (1) weist ein oder mehrere Manipulatoren (2) auf. Diese haben mehrere Bewegungsachsen und sind z.B. als Gelenkarmroboter mit sechs oder mehr Achsen ausgeführt. Sie tragen an ihrem Arm oder Ausleger eine mehrachsige Manipulator- oder Roboterhand (3), die z.B. drei orthogonale Achsen aufweist. An der Roboterhand (3) ist ein Falzwerkzeug (5) befestigt und wird vom Manipulator (2) entlang der Falzbahn (40) am Werkstück (7) geführt. Hierzu verfolgt der Roboter (2) ein in seiner Steuerung (4) programmierte und gespeicherte Bahn. Das Falzwerkzeug (5) kann in beliebig geeigneter Weise ausgebildet sein. Vorzugsweise handelt es sich um einen Rollfalzkopf (6). Alternativ sind andere Falzwerkzeuge (5) möglich.
- Rollfalzsysteme werden beispielsweise ausgelegt für Bahngeschwindigkeiten bis ca. 500 mm/sec oder mehr. Diese Geschwindigkeiten können an geraden oder nur schwach gekrümmten Falzbahnabschnitten gefahren werden. Das Falzen kann in mehreren Umläufen erfolgen, wobei der Falz oder Flansch (39) um unterschiedliche Winkel gebogen und gefalzt wird. Dies ist z.B. bei einem Flanschöffnungswinkel von ca. 105° oder mehr üblich. Ein Erhöhen der Bahngeschwindigkeit kann zu einem verstärkten Rücksprungverhalten der Flansche (39) führen, was sich unter Umständen nur zum Teil durch einen erhöhten Falzdruck oder Umformwinkel kompensieren lässt. Wenn der Roboter (2) in allen Eckbereichen (8) sämtliche Falzschritte übernehmen müsste, würde dies zu relativ langen Prozesszeiten führen. Wenn nur kurze Taktzeiten vorgegeben sind, lässt sich ein reiner Rollfalzprozess nur durch Einsatz von mehreren Falzrobotern in der gegebenen Taktzeit durchführen.
- Für die kritischen Eckbereiche (8), in denen die Bahnkrümmung zu klein ist und der Roboter (2) zu stark gebremst wird, kommt eine Eckenfalzvorrichtung (10) zum Einsatz. Diese kann eine abgesenkte Ruheposition unter der Falzkante einnehmen und behindert dadurch nicht den Roboter (2) und sein Falzwerkzeug (5). Die Eckenfalzvorrichtung (10) ist mit einem eigenen Antrieb (26) ausgestattet und kann sich dadurch unabhängig von der Roboterkinematik bewegen.
- Der Manipulator (2) und die Eckenfalzvorrichtung (10) sind steuertechnisch gekoppelt. Dies kann in verschiedener Weise realisiert werden, z.B. durch eigene Steuerungen und deren signaltechnische Kopplung. In der gezeigten Ausführungsform weisen der Manipulator (2) und der Antrieb (26) der Eckenfalzvorrichtung (10) eine gemeinsame Steuerung auf. Hierfür ist bevorzugt die Eckenfalzvorrichtung (10) an die Manipulator- oder Robotersteuerung (4) als Zusatzachse angeschlossen. Wenn mehrere Eckenfalzvorrichtungen (10) vorhanden sind, können diese einzeln oder gemeinsam an die Robotersteuerung (4) angeschlossen sein. Ferner kann der nachfolgend erläuterte Rollenantrieb (18) des Rollfalzkopfs (6) ebenfalls an die Robotersteuerung (4) angeschlossen sein.
- Die ein oder mehreren Eckenfalzvorrichtung(en) (10) können in Abhängigkeit von den Bewegungen des Manipulators oder Roboters (2) gesteuert werden. Hierfür kann z.B. von der Robotersteuerung (4) ein Startsignal ausgegeben werden, sobald der Manipulator (2) eine vorgegebene Position an der verfolgten Falzbahn erreicht. Hierbei kann z.B. der in Bahnverlaufsrichtung folgende Eckbereich (8) gefalzt werden, bevor das Falzwerkzeug (5) diesen Bereich erreicht.
- Alternativ können die Eckenfalzvorrichtung(en) (10) zeitgesteuert und relativ unabhängig von den Manipulatorbewegungen gesteuert werden. Hierfür können z.B. alle oder einige Eckbereiche (8) nach Beginn des Falzprozesses gefalzt werden, während der Manipulator (2) das Falzwerkzeug (5) über einen geraden oder schwach gekrümmten Falzbahnabschnitt führt.
- Ferner ist es möglich, die Eckenfalzvorrichtung(en) (10) in Abhängigkeit von den Falzfunktionen des Manipulators (2) und dem Rollfalzprozess zu steuern. Hierfür kann z.B. der Rollfalzkopf (6) vom Manipulator (2) bis an den Rand eines Eckbereichs (8) und in die Nähe oder bis in den Wirkbereich der Eckenfalzvorrichtung (10) hinein bewegt werden, wobei z.B. beim ersten Falzschritt der quer oder schräg vom Werkstück (7) abstehende Flansch (39) angebogen und im randseitigen Wirkbereich der Eckenfalzvorrichtung (10) vorgebogen wird.
- Der Manipulator (2) hebt an den ein oder mehreren besagten Eckbereichen (8) und den Eckenfalzvorrichtungen (10) sein Falzwerkzeug (5) von der Falzbahn ab und überfährt den Eckbereich (8) ohne Kontakt des schwebenden Falzwerkzeugs (5) zum Flansch und zur Falzbahn. Er überspringt oder übergeht dabei den Eckbereich (8) und kann sich dadurch mit einer höheren Bahngeschwindigkeit bewegen. Anschließend senkt der Manipulator (2) das Falzwerkzeug (5) wieder ab und bringt es in Kontakt mit der Falzbahn und dem Flansch zur Fortsetzung seines Roboterfalzprozesses. Der Roboterfalzprozess kann dadurch an den Eckbereichen (8) unterbrochen sein.
- Dieses Abheben an ein oder mehreren Eckbereichen (8) oder Charakterlinien des Werkstücks (7) kann bei einem mehrstufigen Falzvorgang oder Falzprozess bei jedem Falzschritt erfolgen.
- Alternativ ist es in einem Mischbetrieb möglich, an einem Eckbereich (8) nur einen oder mehrere der Falzschritte eines mehrstufigen Falzprozesses durch die am Eckbereich (8) angeordnete Eckenfalzvorrichtung (10) auszuführen und einen oder mehrere der restlichen Falzschritte durch die Roboterfalzung und den Manipulator mit dem Falzwerkzeug (5) zu bewirken.
- Dabei kann in der Schrittreihenfolge die Eckenfalzvorrichtung (10) vor der anschließenden Roboterfalzung wirken. Auch ein Vertauschen der Reihenfolge oder ein abwechselndes Einwirken sind möglich.
- Bei scharfen Ecken mit unter Umständen überlappten oder gestauchten Falzflanschen können z.B. der erste und ggf. zweite Falzschritt von der Eckenfalzvorrichtung (10) und der dritte oder ggf. ein weiterer oder ein anderer Falzschritt, z.B. das Fertigfalzen, durch den Manipulator (2) und sein Falzwerkzeug (5) durchgeführt werden. Bei einer solchen Roboterfalzung im Eckbereich (8) bleibt dann die Eckenfalzvorrichtung (10) äußer Funktion. Bei einer solchen Ausführungsform und insbesondere bei diesen oder anderen mehrstufigen Falzprozessen können die Eckenfalzvorrichtung (10) und der Manipulator (2) in gegenseitiger Abhängigkeit gesteuert werden.
-
Figur 4 bis 6 zeigen das Falzwerkzeug (5) bzw. den Rollfalzkopf (6) in verschiedenen Ansichten. Es besteht aus einem länglichen Gestell (11) und ein oder mehreren, z.B. drei Falzrollen (15,16,17). Das Gestell (11) weist eine Säule (14) mit der Rollenanordnung am unteren Ende und einer Anschlussplatte (12) am oberen Ende zur Verbindung mit der Roboterhand (3) auf. Das Gestell (11) wird vom Roboter (2) geführt und lage- und falzgerecht gegenüber dem Werkstück (7) und der Falzbahn orientiert und angedrückt. Hierzu wird das Gestell (11) mit seiner Längsachse in der Regel normal zur Falzbahn und zum Falzflansch ausgerichtet. Die Orientierung kann auch schräg sein. - Das Falzwerkzeug (5) ist federnd mit dem Manipulator (2) verbunden. Hierdurch kann die Falzkraft gezielt aufgebracht werden und wirkt auch bei eventuellen toleranzbedingten oder aus anderen Gründen vorhandenen Bahnabweichungen des Falzwerkzeugs (5) gegenüber der Falzbahn. In der gezeigten Ausführungsform von
Figur 5 ist eine vorgespannte Feder (13) zwischen der Säule (14) und der Anschlussplatte (12) angeordnet. Die programmierte Bahn des Manipulators (2) verläuft parallel und kleines Stück unterhalb der tatsächlichen Falzbahn am Werkstück (7), so dass die Feder (13) bei angesetztem Falzwerkzeug (5) stets gespannt ist und die Falzkraft entsprechend im wesentlichen konstant ist. - Am unteren Ende der Säule (14) und an dem dortigen Aufnahmekopf sind die drei Falzrollen (15,16,17) an verschiedenen Seiten des Säulenumfangs angeordnet. Die Falzrollen (15,16,17) haben unterschiedliche Mantelkonturen und bewirken entsprechend unterschiedliche Biege- und Falzwinkel beim Andrücken an die Falzbahn und den Flansch. Die Orientierung des Falzwerkzeugs (5) durch den Roboter (2) kann hierbei entsprechend angepasst werden.
- Die drei Falzrollen (15,16,17) ragen seitlich über die Kontur der Säule (14) und des Aufnahmekopfes vor und sind drehbar gelagert. Sie können durch eine Drehung der Roboterhand (3) in Position zum Werkstück (7) gebracht werden. Die Falzrolle (17) kann für den ersten Falzschritt und zum Vorbiegen des Flansches eingesetzt werden. Die Falzrolle (15) dient zum Umfalzen und die Falzrolle (16) zum Fertigfalzen und Niederdrücken des Flansches. Die Falzrollen (15,16) können gleichachsig und an gegenüberliegenden Säulenseiten angeordnet sein. Die Falzrolle (17) kann eine schräge und aufwärts gerichtete Drehachse aufweisen. Am Vorderende der Säule (14) kann ein abnehmbarer Positionierdorn (24) zum Einrichten und Teachen des Falzwerkzeugs (5) angeordnet sein.
- Der Rollfalzkopf (6) kann einen Rollenantrieb (18) für ein oder mehrere seiner Falzrollen (15,16,17) aufweisen. Dieser Rollenantrieb (18) hat eigenständige erfinderische Bedeutung und kann auch bei anderen Falzeinrichtungen eingesetzt werden, die z.B. reine Roboterfalzeinrichtungen sind und keine Eckfalzvorrichtungen (10) aufweisen.
- Der Rollenantrieb (18) ist steuerbar und kann in der vorerwähnten Weise mit der Robotersteuerung (4) verbunden sein. Er treibt die gerade im Eingriff befindliche Falzrolle (15,16,17) mit einer auf den Falzprozess abgestimmten Geschwindigkeit an. Hierbei kann die Umfangsgeschwindigkeit der Falzrolle (15,16,17) an der Andruckstelle der Führungs- und Bahngeschwindigkeit des Roboters (2) entlang der verfolgten Falzbahn entsprechen. Alternativ können die Geschwindigkeiten nach oben oder unten voneinander abweichen. Durch die angetriebene Falzrolle (15,16,17) wird der Umformprozess unterstützt, was vor allem bei hohen Bahngeschwindigkeiten von Vorteil ist. Der Rollenantrieb (18) wirkt außerdem vorteilhaft mit der Feder (13) zusammen. Das Antriebsmoment kann an die Federkraft bzw. Federvorspannung angepasst werden.
- Diese Unterstützung des Umformprozesses ist bei einer bestehenden oder zumindest angenäherten Übereinstimmung der Umfangsgeschwindigkeit und der Führungs- und Bahngeschwindigkeit gemäß Ausführungsbeispiel gegeben. Die vorgenannten Geschwindigkeitsabweichungen können verschiedene technische Effekte haben. Wenn die Rollenumfangsgeschwindigkeit z.B. größer als die Führungs- und Bahngeschwindigkeit ist, kann ggf. das Falzmaterial stärker unter die Falzrolle (15,16,17) gezogen werden, was zu einer verstärkten plastischen Verformung führen kann. Umgekehrt kann eine relative Verringerung der Rollenumfangsgeschwindigkeit eine Art Staucheffekt zur Folge haben, was für manche Falzanwendungen vorteilhaft sein kann.
- Der Rollenantrieb (18) weist einen steuerbaren und an die Steuerung (4) anschließbaren Motor (19) und einen Trieb (20) zur Übertragung der Antriebskraft auf ein oder mehrere Falzrollen (15,16,17) auf. Der Motor (19) kann ein steuer- und regelbarer Elektromotor mit einem Untersetzungsgetriebe sein. Der Trieb (20) kann z.B. als Riementrieb, Seiltrieb oder Kettentrieb ausgebildet sein. Er kann z.B. außenseitig am Gestell (11) angeordnet sein und bei Bedarf eingestellt und nachgespannt werden.
- Der gezeigte Trieb (20) weist ein mit dem Motor (19) verbundenes Ritzel (21) und ein umlaufendes Treibelement (23), z.B. einen Riemen, ein Seil, eine Kette oder dergl. auf, welches mit einem Treibrad (22) am unteren Ende der Säule (14) in Eingriff steht. Das Ritzel (21) und das Treibrad (22) können gleiche oder unterschiedliche Durchmesser aufweisen, wodurch sich auch unterschiedliche Übersetzungen erreichen lassen. Das Treibrad (22) kann gleichachsig mit den Falzrollen (15,16) angeordnet sein.
- Der Trieb (20) kann ferner in anderer Weise konstruktiv ausgebildet sein, insbesondere als Zahnradgetriebe, welches z.B. zwei Kegelradpaarungen und eine verbindende Welle als Treibelement (23) aufweist. Der Trieb (20) kann auch innerhalb des Gestells (11) angeordnet sein.
- Wie
Figur 5 verdeutlicht, können alle drei Rollen (15,16,22) auf einer gemeinsamen Achse angeordnet und im Aufnahmekopf der Säule (14) um eine quer zur Säulenlängsachse gerichtete Achse drehbar gelagert sein. Die Abtriebsachse des Motors (19) und des Ritzels (21) ist parallel zu dieser Achse ausgerichtet. -
Figur 7 bis 13 verdeutlichen verschiedene Bauformen einer Eckenfalzvorrichtung (10), die jeweils einen Antrieb (26), z.B. einen Zylinder (27), mindestens eine Falzbacke (25) und einen Stelltrieb (28) zur Erzeugung einer mehrachsigen Zustellbewegung der Falzbacke(n) (25) mit nur einem Antrieb (26) aufweisen. Die Falzbacken (25) und die Stelltriebe (28) sind in den beiden Varianten unterschiedlich ausgebildet. - In der Ausführungsform von
Figur 7 bis 11 weist die Eckenfalzvorrichtung (10) einen Schlitten oder ein Kopfteil (29) auf, der an einer mit dem Falzbett (9) verbundenen Führung (31) höhenverstellbar geführt ist. Am oberen Führungsende befindet sich ein Anschlag (32). Der Antrieb (26) ist unterhalb des Schlittens (29) angeordnet und schiebt diesen mit seinem ausfahrbaren Kolben und ggf. einer Verbindungsstange zum Stelltrieb (28) entlang der Führung (31) nach oben und unten. Die ein oder mehreren Falzbacken (25) sind auf der Oberseite des Schlittens (29) an einer Backenführung (30) quer zur Antriebs- und Führungsachse verschieblich geführt und werden vom Stelltrieb (28) in Abhängigkeit von der Antriebsstellung verschoben. - Der Stelltrieb (28) weist ein Lenkergetriebe (33), hier z.B. ein Kniehebelgetriebe, mit einem Zwischenlenker (34) auf. Der Zwischenlenker (34) ist am einen Ende gelenkig mit der Kolbenstange oder einer Verbindungsstange verbunden und am anderen Ende mit dem mittleren Kniehebelgelenk verbunden. Hierbei besteht in der abgesenkten Ausgangsstellung von
Figur 7 ein Seitenversatz der Gelenke, wobei das Gelenk zur Kolbenstange näher am Falzbett (9) als das mittlere Kniehebelgelenk angeordnet ist. In dieser Anordnung bewirkt das Lenkergetriebe (33) eine Rückstellkraft auf die Falzbacke(n) (25). -
Figur 9 bis 11 verdeutlichen einen Falzvorgang in drei Schritten. In der Ruhestellung vonFigur 9 ist der Schlitten (29) gegenüber dem Falzbett (9) und dem darauf angeordneten und mit ein oder mehreren Spannern (38) fixierten Werkstück (7) (nicht dargestellt) abgesenkt. Die Falzbacke(n) (25) befindet sich in ihrer zurückgezogenen Position. Bei Betätigung der Eckenfalzvorrichtung (10) schiebt der Antrieb (26) den Schlitten (29) mit der in Ruhestellung befindlichen Falzbacke(n) (25) nach oben bis zum Anschlag (32). Die weitere Schlittenbewegung wird hierdurch gehemmt und die fortgesetzte Antriebsbewegung bewirkt ein Ausschwenken des Kniehebelgetriebes (33), wodurch die mit dem in den Zeichnungen rechten Kniehebelgelenk verbundene Falzbacke(n) (25) horizontal und zum Falzbett (9) hin verschoben wird und den Flansch (nicht dargestellt) biegt. Die Falzbacke(n) (25) kann eine einstufige oder mehrstufige Formgebung zum Ausführen von ein oder mehreren Falzschritten aufweisen. Beim Einfahren des Antriebs (26) zieht das Kniehebelgetriebe (33) die Falzbacke(n) (25) zurück in die Ruhestellung und senkt den Schlitten (29) wieder ab. - In der Variante von
Figur 12 und 13 führt die einfach oder mehrfach vorhandene Falzbacke (25) eine Hebe- und Schwenkbewegung aus, wobei als Backenführung (30) eine gebogene Schwenkhebelführung (36) dient. Der Antrieb (26) ist auch hier mit einem Schlitten (29) verbunden, der entlang einer Führung (31) am Falzbett (9) nach oben bis zu einem Anschlag (32) bewegt werden kann. Die fortgesetzte Antriebsbewegung führt zur Betätigung des Stellantriebs (28), der hier als Schwenkhebeltrieb (35) ausgebildet ist. Die Kolbenstange ist am oberen Ende mit einer Lenkerkulisse (37) schwenkbar verbunden, die ihrerseits mit der Falzbacke(n) (25) verbunden ist und sich bei fortgesetzter Antriebsbewegung entlang der zum Falzbett (9) gekrümmten Kulissenführung (36) bewegt. Hierdurch wird die Falzbacke(n) (25) zunächst ein Stück bis über das Falzbett (9) angehoben und dann in einem Bogen auf das Werkstück (7) und den vorgebogenen Flansch abgeschwenkt. Die Falzbacke(n) (25) kann hierbei eine vorstehende Nase oder Druckleiste aufweisen, die nach einer ca. 90°-Drehung von oben her auf den Flansch drückt. -
Figur 15 zeigt ausschnittsweise ein Werkstück (7), hier eine Türe, welche Eckbereiche (8) mit unterschiedlich starken Krümmungen des Flanschverlaufs bzw. der Falzbahn (40) aufweisen. Hierbei können auch die abstehenden Flansche (39) unterschiedliche Öffnungswinkel gegenüber der Hauptebene der ein oder mehreren Bleche bzw. des darunter befindlichen Falzbetts haben. Bei dem unteren Eckbereich (8) inFigur 15 , zu dem die Schnittansicht inFigur 17 dargestellt ist, beträgt der Flanschöffnungswinkel ca. 140°. Die Falzbacke (25) der Eckenfalzvorrichtung (10) hat hierbei eine im wesentlichen senkrechte Wirkkante, die mit dem schräg nach außen stehenden Flansch einen Winkel von ca. 45° einschließt. Bei einer solchen Flanschgeometrie wird in der Regel der Flansch (39) in drei oder mehr Schritten umgebogen und in Parallellage zum Grundblech gebracht. Hierbei können mit zwei verschiedenen Falzbacken (25) oder einer mehrstufigen Falzbacke (25) zwei Biegeschritte durchgeführt werden, mit denen der Flanschöffnungswinkel auf z.B. 90° oder weniger gebracht wird. Die Eckenfalzvorrichtung (10) kann das vollständige Umbiegen des Flansches (39) bewirken. Alternativ kann sie den Flansch (39) vorbiegen, z.B. auf den besagten Flanschöffnungswinkel von weniger als 90°, wobei anschließend vom Manipulator geführten Falzwerkzeug (5) der Flansch (39) im Eckbereich (8) umgebogen und fertiggefalzt wird. - Der obere Eckbereich (8) von
Figur 15 hat gemäß der zugehörigen Schnittdarstellung vonFigur 16 einen Flansch (39) mit einem kleineren Flanschöffnungswinkel von z.B. 95°. Die Falzbacke (25) hat hierfür eine entsprechend schräg nach vorn geneigte Falzfläche, die wiederum einen Winkel von ca. 45° mit dem Flansch (39) einschließen kann. Diese Winkel können auch variieren. Mit dieser Falzbacke (25) wird der Flansch (39) auf einen Öffnungswinkel von ca. 50° gebogen. Auch hier kann die Eckenfalzvorrichtung (10) mit einer zweiten Falzbacke (25) oder einer mehrstufigen Falzbacke (25) das Fertigfalzen durchführen. Alternativ ist ein Fertigfalzen durch den Manipulator (2) und sein Falzwerkzeug (5) möglich. - Abwandlungen der gezeigten Ausführungsformen in verschiedener Weise. sowie beliebige konstruktive Varianten des Falzwerkzeugs (5) und der Eckenfalzvorrichtung (10) sind möglich, soweit sie unter den Schutzbereich der Ansprüche fallen.
BEZUGSZEICHENLISTE 1 Falzeinrichtung, Roboterfalzeinrichtung 2 Manipulator, Roboter 3 Manipulatorhand, Roboterhand 4 Steuerung, Robotersteuerung 5 Falzwerkzeug 6 Rollfalzkopf 7 Werkstück 8 Eckbereich, Charakterlinie 9 Falzbett 10 Eckenfalzvorrichtung 11 Gestell von Rollfalzkopf 12 Anschlussplatte 13 Feder 14 Säule 15 Falzrolle 16 Falzrolle 17 Falzrolle 18 Rollenantrieb 19 Motor 20 Trieb, Riementrieb 21 Ritzel 22 Treibrad 23 Treibelement, Riemen 24 Positionierdorn 25 Falzbacke 26 Antrieb, Falzantrieb 27 Zylinder 28 Stelltrieb 29 Schlitten, Kopfteil 30 Backenführung 31 Führung 32 Anschlag 33 Lenkergetriebe, Kniehebelgetriebe 34 Zwischenlenker 35 Schwenkhebeltrieb 36 Schwenkhebelführung 37 Lenkerkulisse 38 Spanner 39 Flansch 40 Falzbahn
Claims (15)
- Falzeinrichtung mit mindestens einem mehrachsigen Manipulator (2), der ein Falzwerkzeug (5) relativ zu einem Werkstück (7) bewegt, wobei an ein oder mehreren Eckbereichen (8) des Werkstücks (7) eine Eckenfalzvorrichtung (10) mit einem eigenen Antrieb (26) angeordnet ist, dadurch
gekennzeichnet, dass der Manipulator (2) und die Eckenfalzvorrichtung (10) steuertechnisch gekoppelt sind. - Falzeinrichtung nach Anspruch 1, dadurch gekennzeichnet, dass die Eckenfalzvorrichtung (10) in Abhängigkeit von den Bewegungen oder in Abhängigkeit von den Falzfunktionen des Manipulators (2) gesteuert ist.
- Falzeinrichtung nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass die Eckenfalzvorrichtung (10) und der Manipulator (2) bei mehrstufigen Falzprozessen in gegenseitiger Abhängigkeit gesteuert sind.
- Falzeinrichtung nach Anspruch 1, 2 oder 3, dadurch gekennzeichnet, dass der Manipulator (2) und der Antrieb (26) eine gemeinsame Steuerung aufweisen oder die Eckenfalzvorrichtung (10) an die Manipulatorsteuerung (4) angeschlossen ist.
- Falzeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass das Falzwerkzeug (5) eine oder mehrere Falzrollen (15,16,17) aufweist.
- Falzeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass Falzrollen (15,16,17) an unterschiedlichen Seiten eines Falzwerkzeugs (5) angeordnet sind.
- Falzeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass das Falzwerkzeug (5) einen gesteuerten Rollenantrieb (18) aufweist.
- Falzeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass der Rollenantrieb (18) einen Motor (19) und einen Trieb (20), insbesondere einen Riementrieb, aufweist.
- Falzeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass der Trieb (20) außen- oder innenseitig an einem Gestell (11) des Falzwerkzeugs (5) angeordnet ist.
- Falzeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass das Falzwerkzeug (5) federnd (13) mit dem Manipulator (2) verbunden ist.
- Falzeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Eckenfalzvorrichtung (10) einen gesteuerten Antrieb (26) und einen Stelltrieb (28) zur mehrachsigen Zustellung von einer oder mehreren Falzbacke(n) (25) aufweist.
- Falzeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass der Antrieb (26) einen Zylinder (27) aufweist, wobei der Stelltrieb (28) einen Schlitten (29) mit einem Lenkergetriebe (33) oder einem Kulissentrieb (35) für die Zustellung der Falzbacke(n) (25) aufweist.
- Verfahren zum Falzen von Werkstücken (7) mittels einer Falzeinrichtung (1) mit mindestens einem mehrachsigen Manipulator (2), der ein Falzwerkzeug (5) relativ zu einem Werkstück (7) bewegt, wobei einer oder mehrere Eckbereiche (8) am Werkstück (7) mittels einer dort angeordneten Eckenfalzvorrichtung (10) mit einem eigenen Antrieb (26) zumindest teilweise gefalzt werden, wobei der Manipulator (2) und die Eckenfalzvorrichtung (10) steuertechnisch gekoppelt sind, wobei die geraden oder schwächer gekrümmten Bereiche der Falzbahn (40) vom Manipulator (2) mit dem Falzwerkzeug (5) gefalzt werden und wobei der Manipulator (2) die Eckenfalzvorrichtung (10) steuert.
- Verfahren nach Anspruch 13, dadurch gekennzeichnet, dass die Eckenfalzvorrichtung (10) in ihrem Wirkbereich einen Teil von Falzschritten eines mehrstufigen Falzprozesses durchführt, wobei der Manipulator mit dem Falzwerkzeug (5) in diesem Wirkbereich einen oder mehrere andere Falzschritte des mehrstufigen Falzprozesses ausführt.
- Verfahren nach Anspruch 13 oder 14, dadurch gekennzeichnet, dass der Manipulator mit abgehobenem Falzwerkzeug (5) die Eckbereiche oder Knicke auslässt und anschließend seinen Falzprozess fortsetzt.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PL08784865T PL2176011T3 (pl) | 2007-07-27 | 2008-07-18 | Urządzenie zaginające i sposób zaginania |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE202007010595U DE202007010595U1 (de) | 2007-07-27 | 2007-07-27 | Falzeinrichtung |
| PCT/EP2008/005885 WO2009015785A2 (de) | 2007-07-27 | 2008-07-18 | Falzeinrichtung und falzverfahren |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2176011A2 EP2176011A2 (de) | 2010-04-21 |
| EP2176011B1 true EP2176011B1 (de) | 2013-07-17 |
Family
ID=40092877
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP08784865.1A Not-in-force EP2176011B1 (de) | 2007-07-27 | 2008-07-18 | Falzeinrichtung und falzverfahren |
Country Status (5)
| Country | Link |
|---|---|
| EP (1) | EP2176011B1 (de) |
| DE (1) | DE202007010595U1 (de) |
| ES (1) | ES2429464T3 (de) |
| PL (1) | PL2176011T3 (de) |
| WO (1) | WO2009015785A2 (de) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE202011000332U1 (de) | 2011-02-14 | 2012-05-16 | Kuka Systems Gmbh | Spanneinrichtung |
| DE102014116485A1 (de) * | 2014-11-12 | 2016-05-12 | Thyssenkrupp Ag | Verfahren und Vorrichtung zum Ausbilden eines Rollfalzes |
| DE102015220540A1 (de) | 2015-10-21 | 2017-04-27 | Volkswagen Aktiengesellschaft | Falzeinrichtung und Verfahren zum Falzen eines Bauteils |
| DE102021120387A1 (de) | 2021-08-05 | 2023-02-09 | Bayerische Motoren Werke Aktiengesellschaft | Eckenschieber, Bördelvorrichtung sowie Fahrzeugteil |
Family Cites Families (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2579530B2 (ja) | 1988-06-24 | 1997-02-05 | マツダ株式会社 | ヘミング成形方法 |
| JP2675347B2 (ja) * | 1988-09-06 | 1997-11-12 | マツダ株式会社 | ヘミング成形装置 |
| DE19747292C1 (de) | 1997-10-25 | 1999-01-14 | Thyssen Industrie | Vorrichtung zum Falzen von Blechen, insbesondere Karosserieblechen im Automobilbau |
| DE29914967U1 (de) | 1999-08-26 | 2000-10-05 | KUKA Schweissanlagen GmbH, 86165 Augsburg | Bördeleinrichtung mit einem mehrachsigen Manipulator |
| DE10016391B4 (de) | 2000-04-01 | 2007-12-20 | Bayerische Motoren Werke Ag | Falzvorrichtung |
| DE10111374B4 (de) | 2001-03-09 | 2005-02-03 | Audi Ag | Bördelvorrichtung zum Umlegen einer Bördelkante eines Werkstücks durch Rollfalzen |
| FR2843549B1 (fr) * | 2002-08-13 | 2005-05-27 | Process Conception Ing Sa | Procede et dispositif d'assemblage de pieces par sertissage d'un bord peripherique |
| ITTO20030726A1 (it) * | 2003-09-23 | 2005-03-24 | Comau Spa | Procedimento ed impianto per la graffatura di pezzi di lamiera |
| US6983633B2 (en) | 2003-10-24 | 2006-01-10 | Ford Global Technologies, Llc | Apparatus for roll hemming with zero angle deflection |
| DE102004008821A1 (de) | 2004-02-20 | 2005-09-08 | Adam Opel Ag | Bördeleinrichtung sowie Verwendung einer Bördeleinrichtung |
-
2007
- 2007-07-27 DE DE202007010595U patent/DE202007010595U1/de not_active Expired - Lifetime
-
2008
- 2008-07-18 EP EP08784865.1A patent/EP2176011B1/de not_active Not-in-force
- 2008-07-18 ES ES08784865T patent/ES2429464T3/es active Active
- 2008-07-18 WO PCT/EP2008/005885 patent/WO2009015785A2/de not_active Ceased
- 2008-07-18 PL PL08784865T patent/PL2176011T3/pl unknown
Also Published As
| Publication number | Publication date |
|---|---|
| ES2429464T3 (es) | 2013-11-14 |
| EP2176011A2 (de) | 2010-04-21 |
| WO2009015785A3 (de) | 2009-04-23 |
| WO2009015785A2 (de) | 2009-02-05 |
| PL2176011T3 (pl) | 2013-12-31 |
| DE202007010595U1 (de) | 2008-12-04 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2563546B1 (de) | Bearbeitungseinrichtung | |
| EP1685915B1 (de) | Verfahren zum Bördeln mit vor- und nachlaufender Bördelform | |
| DE69503918T2 (de) | Falzvorrichtung | |
| DE69708834T2 (de) | Formgesenk von dünnen Blech | |
| DE69206153T2 (de) | Presse. | |
| DE10011854B4 (de) | Rollfalzkopf und Verfahren zum Erzeugen einer Blechfalzverbindung | |
| DE4222741A1 (de) | Fertigungsstrasse zur herstellung einer stahlkassette fuer decken- und/oder wandkonstruktionen aus einer blechtafel | |
| DE102015119589B4 (de) | Vorrichtung und Verfahren zum robotergestützen Rollfalzen | |
| DE202008003687U1 (de) | Falzeinrichtung | |
| WO2007101667A1 (de) | Bördeleinrichtung sowie verfahren zum rollbördeln von werkstücken | |
| EP2176011A2 (de) | Falzeinrichtung und falzverfahren | |
| DE202009005111U1 (de) | Falzeinrichtung | |
| DE202020002598U1 (de) | Biegemaschine zum Biegen eines Werkstücks aus Flachmaterial und Steuereinheit für eine solche Biegemaschine | |
| EP0136598A2 (de) | Einrichtung zur Handhabung von Blechtafeln | |
| DE202004012580U1 (de) | Falzwerkzeug zum Roboterfalzen | |
| EP3191238A1 (de) | Bördeleinheit für ein bördelwerkzeug | |
| WO2018055193A1 (de) | Werkzeug, werkzeugmaschine und verfahren zum bearbeiten von plattenförmigen werkstücken | |
| WO2015135917A2 (de) | Verfahren zum betreiben eines roboters und zugehöriger roboter mit einer mechanischen tastvorrichtung | |
| DE60100975T2 (de) | Bördelvorrichtung und -verfahren | |
| DE202009006053U1 (de) | Falzeinrichtung | |
| DE29914967U1 (de) | Bördeleinrichtung mit einem mehrachsigen Manipulator | |
| EP3515617A1 (de) | Werkzeug und werkzeugmaschine sowie verfahren zum bearbeiten von plattenförmigen werkstücken | |
| EP3227035B1 (de) | Falzwerkzeug, falzverfahren und falzeinrichtung | |
| EP1212157B1 (de) | Bördelvorrichtung zum vor- und fertigbördeln von bauteilen | |
| DE10016391B4 (de) | Falzvorrichtung |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20100224 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MT NL NO PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL BA MK RS |
|
| 17Q | First examination report despatched |
Effective date: 20110415 |
|
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MT NL NO PL PT RO SE SI SK TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 621843 Country of ref document: AT Kind code of ref document: T Effective date: 20130815 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502008010336 Country of ref document: DE Effective date: 20130912 |
|
| REG | Reference to a national code |
Ref country code: RO Ref legal event code: EPE |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: TRGR |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2429464 Country of ref document: ES Kind code of ref document: T3 Effective date: 20131114 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: VDEP Effective date: 20130717 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| REG | Reference to a national code |
Ref country code: PL Ref legal event code: T3 |
|
| BERE | Be: lapsed |
Owner name: KUKA SYSTEMS G.M.B.H. Effective date: 20130731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131117 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130821 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131118 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131017 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20131018 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130731 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130731 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130731 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20140422 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130718 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502008010336 Country of ref document: DE Effective date: 20140422 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 621843 Country of ref document: AT Kind code of ref document: T Effective date: 20130718 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130718 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 8 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20130717 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20130718 Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20080718 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150718 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 9 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 10 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502008010336 Country of ref document: DE Representative=s name: ERNICKE PATENT- UND RECHTSANWAELTE, DE |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: PL Payment date: 20180612 Year of fee payment: 11 Ref country code: FR Payment date: 20180612 Year of fee payment: 11 Ref country code: RO Payment date: 20180625 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20180801 Year of fee payment: 11 Ref country code: IT Payment date: 20180713 Year of fee payment: 11 Ref country code: DE Payment date: 20180703 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20180718 Year of fee payment: 11 Ref country code: SE Payment date: 20180710 Year of fee payment: 11 Ref country code: TR Payment date: 20180718 Year of fee payment: 11 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502008010336 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: EUG |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20190718 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200201 Ref country code: SE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190719 Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190718 Ref country code: RO Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190718 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190731 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190718 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FD2A Effective date: 20201130 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190719 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190718 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190718 |