EP0419971A2 - Verfahren und Vorrichtung zur fernhantierten Bearbeitung von Betonwänden - Google Patents
Verfahren und Vorrichtung zur fernhantierten Bearbeitung von Betonwänden Download PDFInfo
- Publication number
- EP0419971A2 EP0419971A2 EP90117753A EP90117753A EP0419971A2 EP 0419971 A2 EP0419971 A2 EP 0419971A2 EP 90117753 A EP90117753 A EP 90117753A EP 90117753 A EP90117753 A EP 90117753A EP 0419971 A2 EP0419971 A2 EP 0419971A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- concrete
- crane
- remote
- drilling machine
- support
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Withdrawn
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25H—WORKSHOP EQUIPMENT, e.g. FOR MARKING-OUT WORK; STORAGE MEANS FOR WORKSHOPS
- B25H1/00—Work benches; Portable stands or supports for positioning portable tools or work to be operated on thereby
- B25H1/0021—Stands, supports or guiding devices for positioning portable tools or for securing them to the work
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25H—WORKSHOP EQUIPMENT, e.g. FOR MARKING-OUT WORK; STORAGE MEANS FOR WORKSHOPS
- B25H1/00—Work benches; Portable stands or supports for positioning portable tools or work to be operated on thereby
- B25H1/0021—Stands, supports or guiding devices for positioning portable tools or for securing them to the work
- B25H1/0057—Devices for securing hand tools to the work
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B28—WORKING CEMENT, CLAY, OR STONE
- B28D—WORKING STONE OR STONE-LIKE MATERIALS
- B28D1/00—Working stone or stone-like materials, e.g. brick, concrete or glass, not provided for elsewhere; Machines, devices, tools therefor
- B28D1/14—Working stone or stone-like materials, e.g. brick, concrete or glass, not provided for elsewhere; Machines, devices, tools therefor by boring or drilling
-
- G—PHYSICS
- G21—NUCLEAR PHYSICS; NUCLEAR ENGINEERING
- G21F—PROTECTION AGAINST X-RADIATION, GAMMA RADIATION, CORPUSCULAR RADIATION OR PARTICLE BOMBARDMENT; TREATING RADIOACTIVELY CONTAMINATED MATERIAL; DECONTAMINATION ARRANGEMENTS THEREFOR
- G21F7/00—Shielded cells or rooms
- G21F7/06—Structural combination with remotely-controlled apparatus, e.g. with manipulators
- G21F7/066—Remotely manipulated tools
Definitions
- the invention relates to a method for remotely handling, material-removing treatment of concrete walls in rooms which are not accessible to people without protective measures.
- rooms, halls or large cells used for industrial purposes that cannot be accessed by people without special protective measures.
- Such rooms are e.g. radioactive-contaminated rooms in nuclear facilities, toxic-contaminated rooms in chemical plants, biotechnical or biogenetic workrooms.
- the respective process components, i.e. the technical facilities in these rooms are safely isolated from the surrounding atmosphere.
- Work on the process components or technical facilities located in these rooms either require protection for the respective entering worker against the hostile room atmosphere or, in the so-called "clean rooms” for the biotechnical or biogenetic industry, protection of the pure atmosphere against the entering working person.
- Nuclear plants have so-called "hot large cells” to hold the process engineering components. These are entire buildings or parts of them made of radiation-shielding concrete, in which the nuclear process components are arranged. Nuclear plants are, for example, reprocessing plants or nuclear reactors.
- the invention is based, to develop the above-described method in such a way that the processing of the concrete inner walls of the room can be carried out remotely from the outside.
- the concrete drilling device can essentially be a commercially available concrete hammer drill which is provided with suspensions for the crane suspension.
- a cable crane is usually available in the nuclear facilities.
- the concrete drilling machine is attached to the remote-controlled cable crane in a service room separated by a lock. It is better, however, to hang the concrete drilling rig within the room by remote-controlled detection with appropriately shaped coupling means on the concrete drilling rig and on the cable bottle on the cable crane.
- the cable-operated crane is moved a little further against the concrete wall, so that the crane cable is slightly inclined.
- the mass of the concrete drilling rig and the crane hook or crane coupling head holds the concrete drilling rig securely in place against the concrete wall.
- the concrete-drilling part for example a commercially available concrete hammer drill, can now carry out the drilling.
- An advantageous embodiment of the invention is characterized in claim 2. Drilling several holes in one operation leads to a significant reduction in remote handling steps in remote handling technology.
- the multiple holes are can be achieved by arranging a corresponding number of penetration tools on the concrete drilling machine.
- a further advantageous embodiment of the invention is characterized in claim 3. After a hole has been drilled in the inner wall of the concrete, this proposal for the use of a splitting device creates a possibility of dismantling concrete walls or parts or layers thereof. This is certainly an advantage when converting nuclear facilities and others or when demolishing nuclear facilities. It was found that a concrete wall can be disassembled in such a targeted manner.
- a multiplicity of bores are first created by a plurality of successive work processes, and only then is the remote-controlled splitting device used remotely.
- This procedure has the advantage that demolition work on a concrete wall can proceed quickly. If several bores are created at the same time in one operation, it is also possible to machine these bores at once with an appropriately trained, multi-shaft splitting device.
- the invention also relates to a device for carrying out the method according to claim 1.
- This device is characterized by the features of claim 5.
- An advantageous embodiment of the device according to the invention is characterized in claim 6.
- the additional weight creates the necessary pressing force in the concrete drilling machine, so that a stable position of the concrete drilling machine and an engagement of the hammer action of a concrete drilling machine is achieved.
- the additional weight can be moved on the support.
- the support and thus the entire concrete drilling rig can be tilted by moving the weight out of the horizontal position. Oblique holes can be drilled in the concrete wall.
- the arrangement of two adjustable supports according to claims 9 and 10 helps in supporting the concrete drilling device against the concrete wall.
- the pointed design of the supports supports the stable position of the concrete drilling machine. By adjusting the supports for different lengths, you can also work on inclined surfaces or at an angle.
- a U-shaped support frame is fastened under the support. The length of the concrete drill is thus supported against deflection.
- the splitting device known per se, as claimed in claim 12 is acted upon by a hydraulic pressure medium source and pushes an expanding member forward or backward. With this configuration, the concrete can be broken by penetrating the holes in the concrete wall by spreading the split shaft.
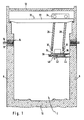
- the large cell 2 shown in cross section has two opposite concrete walls 6 and 8, a concrete floor 10 and a concrete ceiling 12.
- the concrete walls are provided with cell wall plugs 14 through which operating lines 16 for the technical facilities previously present in the large cell 2 are guided from the outside.
- the cell wall plugs 14 are filled with lead granules 18.
- a remotely controllable cable crane 20 which is designed as a overhead traveling crane, is arranged below the concrete ceiling 12.
- This cable crane 20 has two crane girders arranged parallel and at a distance from one another 22 on which a trolley 24 can be moved transversely to the large cell 2.
- the trolley 24 is provided with two synchronizable cables 26, 28.
- the cable pull bottles 30, 32 of the two cable pulls 26, 28 are each provided with a rotatable coupling pot 34 or 36 as an operating medium coupling, which are designed for the positive reception of cross heads.
- the concrete drilling device 38 On the two cables 26, 28 there is a concrete drilling device 38 which bears against the concrete wall 6.
- the concrete drilling device 38 has a displaceable concrete drilling part 40 which carries a commercially available electric concrete hammer drill 42.
- the concrete drill 44 of the concrete hammer 42 has partially penetrated into the concrete wall 6.
- the concrete drilling machine 38 is explained in more detail in FIGS. 2 to 4. It has a horizontal, rectangular base plate 50 as a support. On this base plate 50, supports 52, 54 protruding on the long sides beyond the end of the base plate 50 are screwed in parallel. These supports 52, 54 consist of square tube. The supports 52, 54 are provided with further empty bores 55 in order to enable displacement. For this purpose, the base plate 50 is equipped with corresponding counterbores 56.
- each support plate 59 or 60 carries a welded cross head 61, 62 for positive locking Receptacle in the equipment coupling 34 or 36 of the cable bottle 30 or 32.
- An additional weight 64 in the form of a cuboid structure is arranged between the two crossheads 61, 62, this structure 64 being fastened on short square tube sections 65, 66 (FIG. 4) which are parallel between the supports 52, 54 and the inner square tubes 57 , 58 are attached to the base plate 50.
- This weight 64 acts as a mass for achieving a reaction force in the direction of the concrete wall to be worked.
- Two guide rods 68, 69 are arranged laterally under the base plate 50, parallel to the longitudinal axis. Each guide rod is held in two fixed bearings 70, 71 fastened to the base plate 50 at a distance from the base plate 50.
- a parallel threaded spindle 74 runs in the same horizontal plane between the two guide rods 68, 69 in the middle of the base plate 50.
- the threaded spindle 74 is mounted in a bearing block 76 so that it cannot rotate axially and has one end with a motor-driven rotating unit 78 which has a DC motor. connected.
- the threaded spindle 74 penetrates an internally threaded bore of a lock nut 80 which is mounted on a slide 82.
- This carriage 82 is slidably guided on the guide rods 68, 69 by means of slide bearing blocks 83, 84 comprising the guide rods 68, 69.
- a metal frame 86 is screwed to the underside of the carriage 82 and has two downwardly extending supports 87 which are rigidly connected to one another below by a base plate 88.
- the housing 90 of the concrete hammer drill 42 is fastened in this frame 86 and is supplied with electrical energy via a cable 91.
- the concrete drill 44 is used, which extends substantially parallel to the central axis below the threaded spindle 74.
- the concrete drill 44 is surrounded and guided in its front area by a U-shaped pocket 93 of a metal frame 94 fastened to the supports 52, 54.
- the concrete drilling device 38 has found a stable position on the concrete wall 6. It now represents a stationary processing device.
- the concrete drilling machine 42 is operated remotely by switching on the electrical energy.
- the feed for drilling is set by the operator via the electromotive drive rotating unit 78 depending on the drilling progress.
- This drilling progress and the position of the concrete drilling device 38 can be monitored via television cameras (not shown here), at least one camera being attached to the supports 52, 54.
- the concrete hammer drill 42 is pushed back to the left relative to the base plate 50 by rotating the threaded spindle 74. A hole has been created in the concrete wall 6.
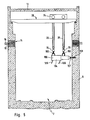
- the same large cell is shown in FIG. Only a hydraulically loadable splitting device 100 is suspended in an approximately horizontal position on the cable pulling crane 20.
- the equipment couplings 34, 36 of the cables 26, 28 are provided with crane hooks 102, 103, which are also equipped with a crosshead.
- the splitting device 100 has a double-acting hydraulic cylinder 104, which is connected to a pressure medium source via two hydraulic connections 105, 106.
- the straddle 107 runs in the slot of a two-part split shaft 108 and presses the Parts of the shaft more or less apart depending on its position.
- the splitting device 100 is transported remotely via the cable crane 20 to the drilling site.
- the operator pushes the split shaft 108 into the bore by remote control.
- the pressure medium cylinder 104 is now acted upon in the direction of the outer displacement of the expansion element 107.
- the conical spreader 107 moves further towards the free end of the two-part split shaft 108 and presses the two mutually exciting parts of the split shaft 108 apart. This causes the concrete to burst or break off in the area of the bore.
- a skilled surgeon can also selectively remove defined concrete thicknesses by choosing the penetration of the split shaft 108.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Physics & Mathematics (AREA)
- General Engineering & Computer Science (AREA)
- High Energy & Nuclear Physics (AREA)
- Mining & Mineral Resources (AREA)
- Working Measures On Existing Buildindgs (AREA)
- Processing Of Stones Or Stones Resemblance Materials (AREA)
Abstract
Es wird ein Verfahren zum fernhantierten, werkstoffabtragenden Behandeln von Betonwänden in von Menschen nicht ohne Schutzvorkehrungen begehbaren Räumen beschrieben. Die Bearbeitung der Betoninnenwände eines derartigen Raumes soll fernhantiert von außen durchführbar sein. Dazu wird ein Betonbohrgerät (38) an einen fernsteuerbaren Seilzugkran (20) gehängt und fernhantiert bis an die Betonwand (6) gebracht. Der Seilzugkran (20) wird dann zur Erzielung einer leichten Schräglage des Kranseiles etwas weiter in Richtung der Betonwand verfahren. Der betonbohrende Teil des Betonbohrgerätes (38) wird dann drehend gegen die Betonwand (6) zum Erzielen einer Bohrung fernbedient verschoben. Diese Arbeitsvorgänge können von Fernsehkameras nach außen in den Operationsraum, wo die Fernhantierungsfachleute sitzen, übertragen werden. Die Erfindung betrifft auch eine Vorrichtung zur Durchführung dieses Verfahrens.
Description
- Die Erfindung betrifft ein Verfahren zum fernhantierten, werkstoffabtragenden Behandeln von Betonwänden in von Menschen nicht ohne Schutzvorkehrungen begehbaren Räumen.
- Im industriellen Bereich gibt es industriemäßig genutzte Räume, Hallen oder große Zellen, die nicht ohne besondere Schutzvorkehrungen von Menschen begehbar sind. Bei derartigen Räumen handelt es sich z.B. um radioaktiv belastete Räume von kerntechnischen Anlagen, toxisch belastete Räume von Chemieanlagen, biotechnische oder biogenetische Arbeitsräume. Die jeweiligen Verfahrenskomponenten, d.h. die technischen Einrichtungen sind in diesen Räumen von der umgebenden Atmosphäre sicher abgeschlossen. Arbeiten an den in diesen Räumen liegenden Verfahrenskomponenten bzw.technischen Einrichtungen bedürfen entweder eines Schutzes für die jeweilige eintretende Arbeitsperson gegenüber der feindlichen Raumatmosphäre oder bei den sogenannten "Reinräumen" für die biotechnische oder biogenetische Industrie einen Schutz der reinen Atmosphäre gegenüber dem eintretenden arbeitenden Menschen.
- Kerntechnische Anlagen weisen zur Aufnahme der verfahrenstechnischen Komponenten sogenannte "Heiße Großzellen" auf. Das sind aus strahlungsabschirmendem Beton erstellte ganze Gebäude oder Teile davon, in denen die nukleartechnischen Verfahrenskomponenten angeordnet sind. Kerntechnische Anlagen sind zum Beispiel Wiederaufarbeitungsanlagen oder Kernreaktoren.
- Alle Arbeiten, wie beispielsweise Instandhaltungsarbeiten und Wartungsarbeiten, sollen innerhalb der mit radioaktiver Strahlung belasteten Großzelle fernhantiert durchgeführt werden. Dadurch wird das Betreten der Großzelle durch Personen nicht mehr erforderlich und der sicherste Schutz vor der belastenden Radioaktivität erreicht.
- Für die verschiedenartigsten Instandhaltungs- oder Wartungsarbeiten sind die verschiedenartigsten beweglichen Fernhantierungsmaschinen und fernbedienbaren Werkzeuge bekannt. Dabei handelt es sich aber immer um Arbeiten an den technischen Einbauten in den Heißen Großzellen.
- Während des Betriebes einer nukleartechnischen Anlage kann es notwendig werden, in die Betoninnenwände Löcher oder Bohrungen einzubringen, um beispielsweise Verankerungen für neue Verfahrenskomponenten anzubringen. Auch bei der Durchführung dieser dazu notwendigen Arbeiten, soll die Verfügbarkeit der kerntechnischen Anlage weiterhin hoch und die Strahlenbelastung des Personals so gering wie möglich gehalten werden.
- Der Erfindung liegt die Aufgabe zugrunde, das eingangs geschilderte Verfahren derart auszubilden, daß die Bearbeitung der Betoninnenwände des Raumes fernhantiert von außen durchführbar ist.
- Die Aufgabe wird erfindungsgemäß durch die Merkmale im Kennzeichen des Anspruchs 1 gelöst.
- Das Betonbohrgerät kann im wesentlichen ein handelsüblicher Betonbohrhammer sein, der mit Aufhängungen für die Kranaufhängung versehen ist. Ein Seilzugkran ist in den nukleartechnischen Anlagen üblicherweise vorhanden. Das Anhängen des Betonbohrgerätes an den fernsteuerbaren Seilzugkran wird in einem durch eine Schleuse getrennten Serviceraum vorgenommen. Besser ist aber, das Betonbohrgerät innerhalb des Raumes durch fernhantiertes Erfassen mit entsprechend geformten Kupplungsmitteln am Betonbohrgerät und an der Seilflasche an den Seilzugkran zu hängen.
- Nach dem Heranbringen des Betonbohrgerätes an die Betonwand wird der Seilzugkran etwas gegen die Betonwand weiter verfahren, so daß eine leichte Schräglage des Kranseiles eintritt. Die Masse des Betonbohrgerätes und des Kranhakens bzw. des Krankupplungskopfes hält das Betonbohrgerät sicher an seiner Arbeitsstelle gegen die Betonwand. Der betonbohrende Teil, beispielsweise ein handelsüblicher Betonbohrhammer, kann nun die Bohrung vornehmen.
- Diese Arbeitsvorgänge können wie üblich durch Fernsehkameras nach außen in den Operationsraum, wo die Fernhantierungsfachleute sitzen, übertragen werden. Es werden dabei Übersichtkameras an den Zellenwänden und dem Kran sowie weitere Kameras am Bohrgerät selbst eingesetzt.
- Eine vorteilhafte Ausgestaltung der Erfindung wird in Anspruch 2 gekennzeichnet. Gleich mehrere Bohrungen in einem Arbeitsgang zu erzielen, führt zu einer in der Fernhantierungstechnik bedeutsamen Verringerung von Fernhantierungsschritten. Die vielfachen Bohrungen sind durch das Anordnen einer entsprechenden Anzahl von Eindringwerkzeugen am Betonbohrgerät erzielbar.
- Eine weitere vorteilhafte Ausgestaltung der Erfindung wird in Anspruch 3 gekennzeichnet. Nach dem Erzielen einer Bohrung in der Betoninnenwand wird mit diesem Vorschlag des Einsatzes eines Spaltgerätes eine Möglichkeit des Zerlegens von Betonwänden oder Teilen oder Schichten davon geschaffen. Dieses ist sicherlich bei einem Umbau von nukleartechnischen Anlagen und anderen oder bei dem Abriß von nukleartechnischen Anlagen von Vorteil. Es wurde festgestellt, daß sich eine Betonwand so gezielt zerlegen läßt.
- In weiterer vorteilhafter Ausgestaltung der Erfindung werden gemäß Anspruch 4 zuerst eine Vielzahl von Bohrungen durch mehrere aufeinanderfolgende Arbeitsvorgänge geschaffen und dann erst das fernbedienbare Spaltgerät fernhantiert eingesetzt. Diese Verfahrensweise hat den Vorteil, daß die Abrißarbeiten an einer Betonwand zügig vorangehen können. Werden bei einem Arbeitsgang mehrere Bohrungen gleichzeitig geschaffen, dann ist es auch möglich, diese Bohrungen mit einem entsprechend ausgebildeten, mehrschäftigen Spaltgerät auf einmal zu bearbeiten.
- Die Erfindung betrifft auch eine Vorrichtung zur Durchführung des Verfahrens nach Anspruch 1. Diese Vorrichtung ist durch die Merkmale des Anspruchs 5 gekennzeichnet. Mit dem aufgenommenen Support wird das Betonbohrgerät an den Arbeitsort verfahren. Dort ist die Betonbohrmaschine relativ zum Support gegen die Betoninnenwand verfahrbar.
- Eine vorteilhafte Ausbildung der erfindungsgemäßen Vorrichtung wird im Anspruch 6 gekennzeichnet. Durch das zusätzliche Gewicht wird die notwendige Andrückkraft in dem Betonbohrgerät geschaffen, damit eine stabile Lage des Betonbohrgerätes und ein Einrücken der Hammerwirkung einer Betonbohrmaschine erreicht wird.
- Gemäß Anspruch 7 ist das zusätzliche Gewicht auf dem Support verschiebbar. Der Support und damit das gesamte Betonbohrgerät kann durch Verschieben des Gewichtes aus der horizontalen Lage geneigt werden. Es können schräge Bohrungen in die Betonwand eingebracht werden.
- Im Anspruch 8 wird eine weitere Möglichkeit der Neigungseinstellung des Betonbohrgerätes gekennzeichnet. Über die unterschiedliche Längeneinstellung der beiden Seilzüge, an denen der Support aufgehängt ist, wird diese Neigung stabil erreicht.
- Die Anordnung von zwei verstellbaren Stützen gemäß den Ansprüchen 9 und 10 hilft bei der Abstützung des Betonbohrgerätes gegen die Betonwand. Die spitzenförmige Ausbildung der Stützen unterstützt die stabile Lage des Betonbohrgerätes. Durch unterschiedliches langes Einstellen der Stützen kann auch an schrägen Flächen bzw. schräg gearbeitet werden.
- Gemäß dem Kennzeichen des Anspruchs 11 ist unter dem Support ein U-förmiger Stützrahmen befestigt. Der Betonbohrer erfährt so auf seiner Länge eine gegen Auslenkung wirkende Unterstützung.
- Das im Anspruch 12 aufgeführte, an sich bekannte Spaltgerät wird über eine hydraulische Druckmittelquelle beaufschlagt und schiebt einen Spreizling nach vorn oder zurück. Mit dieser Ausgestaltung kann nach Eindringen in die Bohrungen der Betonwand über ein Spreizen des Spaltschaftes der Beton zerbrochen werden.
- Anhand der Zeichnung wird nachstehend ein Ausführungsbeispiel der Erfindung näher erläutert. Es zeigt
- Fig. 1 im Querschnitt eine Heiße Großzelle, in der ein Betonbohrgerät im Einsatz ist,
- Fig. 2 im vergrößerten Maßstab eine Seitenansicht des Betonbohrgerätes,
- Fig. 3 eine Draufsicht des Betonbohrgerätes aus der Fig. 2,
- Fig. 4 eine Stirnansicht der Fig. 2,
- Fig. 5 ein am Seilzugkran aufgehängtes Spaltgerät beim Einsatz in der Heißen Großzelle.
- Die im Querschnitt gezeigte Großzelle 2 weist zwei gegenüberliegende Betonwände 6 und 8, einen Betonboden 10 und eine Betondecke 12 auf. Die Betonwände sind mit Zellenwandstopfen 14 versehen, durch die von außen Betriebsleitungen 16 für die vorher in der Großzelle 2 vorhandenen technischen Einrichtungen geführt sind. Die Zellenwandstopfen 14 sind mit Bleigranulat 18 gefüllt.
- Unterhalb der Betondecke 12 ist ein fernsteuerbarer Seilzugkran 20 angeordnet, der als Brückenlaufkran ausgebildet ist. Dieser Seilzugkran 20 weist zwei parallel mit Abstand zueinander angeordnete Kranträger 22 auf, auf denen eine Laufkatze 24 quer zu der Großzelle 2 verfahrbar ist. Die Laufkatze 24 ist mit zwei synchronisierbaren Seilzügen 26, 28 versehen. Die Seilzugflaschen 30, 32 der beiden Seilzüge 26, 28 sind mit je einem drehbaren Kupplungstopf 34 bzw. 36 als Betriebsmittelkupplung versehen, die zur formschlüssigen Aufnahme von Kreuzköpfen ausgebildet sind.
- An den beiden Seilzügen 26, 28 hängt ein Betonbohrgerät 38, das gegen die Betonwand 6 anliegt. Das Betonbohrgerät 38 weist ein verschiebbares betonbohrendes Teil 40 auf, das einen handelsüblichen elektrischen Betonbohrhammer 42 trägt. Der Betonbohrer 44 des Betonhammers 42 ist zum Teil in die Betonwand 6 eingedrungen.
- Das Betonbohrgerät 38 wird in den Fig. 2 bis 4 näher erläutert. Es weist eine horizontale, rechteckige Grundplatte 50 als Support auf. Auf dieser Grundplatte 50 sind an den Längsseiten über das Ende der Grundplatte 50 hinausragende Stützen 52, 54 längsparallel angeschraubt. Diese Stützen 52, 54 bestehen aus Vierkantrohr. Die Stützen 52, 54 sind mit weiteren Leerbohrungen 55 versehen, um ein Versetzen zu ermöglichen. Die Grundplatte 50 ist dafür mit entsprechenden Gegenbohrungen 56 ausgestattet.
- Parallel zur Mittenachse der rechteckigen Grundplatte 50 sind zwei weitere Vierkantrohre 57, 58 fest angeschweißt. Im vorderen und hinteren Bereich sind die beiden Vierkantrohre 57, 58 mit je einer aufgeschweißten Tragplatte 59 bzw. 60 miteinander verbunden. Jede Tragplatte 59 bzw. 60 trägt einen angeschweißten Kreuzkopf 61, 62 zur formschlüssigen Aufnahme in der Betriebsmittelkupplung 34 bzw. 36 der Seilzugflasche 30 bzw. 32.
- Zwischen den beiden Kreuzköpfen 61, 62 ist ein zusätzliches Gewicht 64 in Form eines quaderförmigen Baukörpers angeordnet, wobei dieser Baukörper 64 auf kurzen Vierkantrohrabschnitten 65, 66 (Fig. 4) befestigt ist, die parallel zwischen den Stützen 52, 54 und den inneren Vierkantrohren 57, 58 auf der Grundplatte 50 befestigt sind. Dieses Gewicht 64 wirkt als Masse zum Erzielen einer Reaktionskraft in Richtung zu bearbeitender Betonwand.
- Unter der Grundplatte 50 sind seitlich, parallel zur Längsachse zwei Führungsstangen 68, 69 angeordnet. Jede Führungsstange ist in zwei an der Grundplatte 50 befestigten Festlagern 70, 71 mit Abstand zur Grundplatte 50 gehalten.
- Zwischen den beiden Führungsstangen 68,69 verläuft in der gleichen horizontalen Ebene eine parallele Gewindespindel 74 mittig zu der Grundplatte 50. Die Gewindespindel 74 ist in einem Lagerblock 76 axial unverschiebbar drehend gelagert und mit einem Ende mit einer motorischen Antriebsdreheinheit 78, die einen Gleichstrommotor aufweist, verbunden. Die Gewindespindel 74 durchdringt eine Innengewindebohrung einer Schloßmutter 80, die auf einem Schlitten 82 angebracht ist. Dieser Schlitten 82 wird verschiebbar auf den Führungsstangen 68, 69 mittels die Führungsstangen 68, 69 umfassende Gleitlagerblöcke 83, 84 geführt.
- An der Unterseite des Schlittens 82 ist ein Metallrahmen 86 angeschraubt, der zwei sich nach unten erstreckende Träger 87 aufweist, die unten über eine Bodenplatte 88 miteinander starr verbunden sind. In diesem Rahmen 86 ist das Gehäuse 90 des Betonbohrhammers 42 befestigt, der über ein Kabel 91 mit elektrischer Energie versorgt wird. Im Betonbohrhammer 42 ist der Betonbohrer 44 eingesetzt, der sich im wesentlichen mittelachsenparallel unterhalb der Gewindespindel 74 erstreckt. Der Betonbohrer 44 wird in seinem vorderen Bereich von einer U-förmigen Tasche 93 eines an den Stützen 52, 54 befestigten Metallrahmens 94 umfaßt und geführt.
- Die Wirkungsweise der vorstehend beschriebenen Vorrichtung ist wie folgt:
- Zum Abriß bzw. Bearbeiten der Betonwände 6 und 8 der ausgeräumten Zelle 2 wird das Betonbohrgerät 38 an den Seilzugkran 20 über die formschlüssige Aufnahme der Kreuzköpfe 61 und 62 durch die Betriebsmittelkupplungen 34, 36 gehängt. Der Seilzugkran 20 wird mit dem Betonbohrgerät 38 gegen die Betonwand 6 verfahren, bis sich die Stützen 52, 54 gegen die Betonwand 6 anlegen. Im Schleichgang wird der Seilzugkran 20 geringfügig weiter gegen die Betonwand 6 verfahren, so daß sich eine leichte Schräglage der beiden Seilzüge 26, 28 einstellt. Diese leichte Schräglage reicht im Zusammenwirken mit dem Gewicht 64 aus, um eine Kraft auf den Betonbohrer 44 zum Einrücken des Schlagmechanismus zu bewirken und für eine Ruhelage in horizontaler Richtung zu sorgen.
- Das Betonbohrgerät 38 hat eine stablle Lage an der Betonwand 6 gefunden. Es stellt nun eine stationäre Bearbeitungsvorrichtung dar.
- Die Betonbohrmaschine 42 wird durch Einschalten der elektrischen Energie fernbedient betätigt. Der Vorschub zum Bohren wird über die elektromotorische Antriebsdreheinheit 78 von dem Operateur je nach dem Bohrfortschritt zugestellt. Dieser Bohrfortschritt und die Lage des Betonbohrgerätes 38 kann über hier nicht gezeigte Fernsehkameras, wobei mindestens eine Kamera an den Stützen 52, 54 angebracht ist, überwacht werden.
- Nach Erzielen der gewünschten Bohrtiefe wird der Betonbohrhammer 42 über Verdrehen der Gewindespindel 74 wieder nach links relativ zur Grundplatte 50 zurückgeschoben. In der Betonwand 6 ist eine Bohrung geschaffen worden.
- In der Fig. 5 wird die gleiche Großzelle gezeigt. Nur ist an dem Seilzugkran 20 ein hydraulisch beaufschlagbares Spaltgerät 100 in etwa horizontaler Lage aufgehängt. Dabei sind die Betriebsmittelkupplungen 34, 36 der Seilzüge 26, 28 mit Kranhaken 102, 103 versehen, die ebenfalls mit einem Kreuzkopf ausgerüstet sind. Das Spaltgerät 100 weist einen doppelt wirkenden Hydraulikzylinder 104 auf, der über zwei Hydraulikanschlüsse 105, 106 mit einer Druckmittelquelle verbunden ist. Über die gesteuerte Beaufschlagung des Druckmittelzylinders 104 wird eine innere Kolbenstange verschoben, die mit einem konischen Spreizling 107 verbunden ist, der über das Ende des Spaltgerätgehäuses hinaus bewegt werden kann. Der Spreizling 107 läuft dabei im Schlitz eines zweiteiligen Spaltschaftes 108 und drückt die Schaftteile je nach seiner Stellung mehr oder weniger auseinander.
- Nach Erstellen einer Bohrung in der Betonwand 6 wird das Spaltgerät 100 fernhantiert über den Seilzugkran 20 zur Bohrungsstelle transportiert. Der Operateur schiebt den Spaltschaft 108 fernhantiert in die Bohrung ein. Nun wird der Druckmittelzylinder 104 in Richtung äußeres Verschieben des Spreizlings 107 beaufschlagt. Der konische Spreizling 107 verschiebt sich weiter in Richtung freies Ende des zweiteiligen Spaltschaftes 108 und drückt dabei die beiden gegeneinander spannenden Teile des Spaltschaftes 108 auseinander. Dabei kommt es zu einem Zerplatzen bzw. Abbrechen des Betons im Bereich der Bohrung. Ein geschickter Operateur kann hierbei durch Wahl des Eindringens des Spaltschaftes 108 auch ein gezieltes Abtragen von definierten Betonstärkendicken bewirken.
- Durch Wiederholen dieses Vorganges können ganze Betonwände zerlegt und kerntechnische Anlagen abgerissen werden.
Claims (12)
1. Verfahren zum fernhantierten, werkstoffabtragenden Behandeln von Betonwänden in von Menschen nicht ohne Schutzvorkehrungen begehbaren Räumen,
gekennzeichnet durch folgende Schritte:
- ein Betonbohrgerät (38) wird an einen fernsteuerbaren Seilzugkran (20) gehängt und fernhantiert bis an die Betonwand (6) gebracht,
- der Seilzugkran (20) wird dann zur Erzielung einer leichten Schräglage des Kranseiles etwas weiter in Richtung Betonwand (6) verfahren, der betonbohrende Teil des Betonbohrgerätes (38) wird dann drehend gegen die Betonwand (6) zum Erzielen einer Bohrung fernbedient verschoben.
gekennzeichnet durch folgende Schritte:
- ein Betonbohrgerät (38) wird an einen fernsteuerbaren Seilzugkran (20) gehängt und fernhantiert bis an die Betonwand (6) gebracht,
- der Seilzugkran (20) wird dann zur Erzielung einer leichten Schräglage des Kranseiles etwas weiter in Richtung Betonwand (6) verfahren, der betonbohrende Teil des Betonbohrgerätes (38) wird dann drehend gegen die Betonwand (6) zum Erzielen einer Bohrung fernbedient verschoben.
2. Verfahren nach Anspruch 1,
gekennzeichnet durch folgenden Schritt:
- bei jedem Arbeitsvorgang mit dem Betonbohrgerät werden gleichzeitig mehrere Bohrungen auf einmal geschaffen.
gekennzeichnet durch folgenden Schritt:
- bei jedem Arbeitsvorgang mit dem Betonbohrgerät werden gleichzeitig mehrere Bohrungen auf einmal geschaffen.
3. Verfahren nach Anspruch 1 oder 2,
gekennzeichnet durch folgende Schritte:
- ein fernbedienbares Spaltgerät (100) wird mit einem fernsteuerbaren Seilzugkran (20) gegen die Betonwand (6) verfahren, in die vorher Bohrungen eingebracht worden sind,
- der Spaltschaft (108) des Spaltgerätes (100) wird in eine Bohrung fernhantiert eingeführt, - das Spaltgerät (100) wird kraftbeaufschlagt, bis der Beton durch die Wirkung des sich spreizenden Spaltschaftes (108) auseinanderplatzt.
gekennzeichnet durch folgende Schritte:
- ein fernbedienbares Spaltgerät (100) wird mit einem fernsteuerbaren Seilzugkran (20) gegen die Betonwand (6) verfahren, in die vorher Bohrungen eingebracht worden sind,
- der Spaltschaft (108) des Spaltgerätes (100) wird in eine Bohrung fernhantiert eingeführt, - das Spaltgerät (100) wird kraftbeaufschlagt, bis der Beton durch die Wirkung des sich spreizenden Spaltschaftes (108) auseinanderplatzt.
4. Verfahren nach einem der Ansprüche 1 bis 3,
gekennzeichnet durch folgende Schritte:
- zuerst wird in der Betonwand eine Vielzahl von Bohrungen durch mehrere aufeinanderfolgende Arbeitsgänge mit dem Betonbohrgerät (38) geschaffen,
- dann werden die Bohrungen nacheinander mit dem Spaltgerät (100) bearbeitet.
gekennzeichnet durch folgende Schritte:
- zuerst wird in der Betonwand eine Vielzahl von Bohrungen durch mehrere aufeinanderfolgende Arbeitsgänge mit dem Betonbohrgerät (38) geschaffen,
- dann werden die Bohrungen nacheinander mit dem Spaltgerät (100) bearbeitet.
5. Vorrichtung zur Durchführung des Verfahrens nach Anspruch 1,
gekennzeichnet durch folgende Merkmale:
- einen fernsteuerbaren Seilzugkran (20) mit einem Kupplungstopf (34; 36) oder einem Kranhaken an der Seilzugflasche (30; 32),
- ein an den Kupplungstopf (34; 36) oder den Kranhaken gehängtes Betonbohrgerät (38), das einen horizontalen Support (50) aufweist,
- an dem Support (50) ist ein verfahrbarer Schlitten (82) angeordnet,
- an dem eine Betonbohrmaschine (42) befestigt ist.
gekennzeichnet durch folgende Merkmale:
- einen fernsteuerbaren Seilzugkran (20) mit einem Kupplungstopf (34; 36) oder einem Kranhaken an der Seilzugflasche (30; 32),
- ein an den Kupplungstopf (34; 36) oder den Kranhaken gehängtes Betonbohrgerät (38), das einen horizontalen Support (50) aufweist,
- an dem Support (50) ist ein verfahrbarer Schlitten (82) angeordnet,
- an dem eine Betonbohrmaschine (42) befestigt ist.
6. Verfahren nach Anspruch 5,
gekennzeichnet durch folgendes Merkmal:
- auf dem Support (50) ist ein die Masse des Betonbohrgerätes (38) erhöhendes, zusätzliches Gewicht (64) vorhanden.
gekennzeichnet durch folgendes Merkmal:
- auf dem Support (50) ist ein die Masse des Betonbohrgerätes (38) erhöhendes, zusätzliches Gewicht (64) vorhanden.
7. Vorrichtung nach Anspruch 6,
dadurch gekennzeichnet, daß
- das zusätzliche Gewicht (64) auf dem Support (50) in Richtung der Bohrachse verschiebbar ist.
dadurch gekennzeichnet, daß
- das zusätzliche Gewicht (64) auf dem Support (50) in Richtung der Bohrachse verschiebbar ist.
8. Vorrichtung nach Anspruch 5,
dadurch gekennzeichnet, daß
- der Support (50) an zwei Seilzügen (26 und 28) eines Seilzugkranes (20) aufgehängt ist.
dadurch gekennzeichnet, daß
- der Support (50) an zwei Seilzügen (26 und 28) eines Seilzugkranes (20) aufgehängt ist.
9. Vorrichtung nach Anspruch 5,
dadurch gekennzeichnet, daß
- am Support (50) über diesen hinausragend mindestens zwei verstellbare Stützen (52, 54) parallel zu der Bohrachse angeordnet sind.
dadurch gekennzeichnet, daß
- am Support (50) über diesen hinausragend mindestens zwei verstellbare Stützen (52, 54) parallel zu der Bohrachse angeordnet sind.
10. Vorrichtung nach Anspruch 9,
dadurch gekennzeichnet, daß
- die Stirnflächen der Stützen (52, 54) als Spitzen ausgebildet sind.
dadurch gekennzeichnet, daß
- die Stirnflächen der Stützen (52, 54) als Spitzen ausgebildet sind.
11. Vorrichtung nach Anspruch 5,
dadurch gekennzeichnet, daß
- unter dem Support (50) ein Metallrahmen (94) mit einer U-förmigen Tasche (93) zur Aufnahme des Betonbohrers (44) befestigt ist.
dadurch gekennzeichnet, daß
- unter dem Support (50) ein Metallrahmen (94) mit einer U-förmigen Tasche (93) zur Aufnahme des Betonbohrers (44) befestigt ist.
12. Vorrichtung zur Durchführung des Verfahrens nach Anspruch 3,
dadurch gekennzeichnet,
daß an einen mit einem oder zwei Seilzügen (26, 28) ausgerüsteten fernsteuerbaren Seilzugkran (20) ein an sich bekanntes, über einen doppeltwirkenden Druckzylinder (104) kraftbeaufschlagbares Spaltgerät (100) gehängt ist, das einen gespaltenen Spaltschaft (108) aufweist, in dessen Spalt ein hydraulisch beaufschlagbarer Spreizling (107) verschiebbar ist.
dadurch gekennzeichnet,
daß an einen mit einem oder zwei Seilzügen (26, 28) ausgerüsteten fernsteuerbaren Seilzugkran (20) ein an sich bekanntes, über einen doppeltwirkenden Druckzylinder (104) kraftbeaufschlagbares Spaltgerät (100) gehängt ist, das einen gespaltenen Spaltschaft (108) aufweist, in dessen Spalt ein hydraulisch beaufschlagbarer Spreizling (107) verschiebbar ist.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE19893932393 DE3932393A1 (de) | 1989-09-28 | 1989-09-28 | Verfahren und vorrichtung zur fernhantierten bearbeitung von betonwaenden |
| DE3932393 | 1989-09-28 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0419971A2 true EP0419971A2 (de) | 1991-04-03 |
| EP0419971A3 EP0419971A3 (en) | 1992-05-13 |
Family
ID=6390389
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP19900117753 Withdrawn EP0419971A3 (en) | 1989-09-28 | 1990-09-14 | Method and device for remote controlled working of concrete walls |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP0419971A3 (de) |
| DE (1) | DE3932393A1 (de) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20150097943A1 (en) * | 2013-10-09 | 2015-04-09 | Ming-Hsin Li | Monitoring system of real time image control for radiopharmaceutical automatic synthesizing apparatus in a micro hot cell |
| WO2020060309A1 (ko) * | 2018-09-21 | 2020-03-26 | 한국수력원자력 주식회사 | 중수로용 차폐 볼의 포집 장치 |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116749356B (zh) * | 2023-06-21 | 2024-02-06 | 联想新视界(江苏)设备服务有限公司 | 一款悬吊式打孔装螺丝系统 |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE287021C (de) * | ||||
| US2730334A (en) * | 1955-03-28 | 1956-01-10 | Archie L Sullivan | Ventilating hole drilling machine supporting frame |
| FR1375448A (fr) * | 1963-11-22 | 1964-10-16 | Procédé et installation pour le découpage de roches ou de blocs en un matériau dur | |
| US4087010A (en) * | 1977-01-31 | 1978-05-02 | Stormon Harry J | Apparatus for mounting a hand-held paving breaker on backhoe attachments |
| DE3107424A1 (de) * | 1980-04-24 | 1982-09-16 | Wieger Maschinenbau Gmbh, 4040 Neuss | "ausbrechvorrichtung fuer torpedopfannen" |
| DE3138484A1 (de) * | 1981-09-28 | 1983-04-14 | Deutsche Gesellschaft für Wiederaufarbeitung von Kernbrennstoffen mbH, 3000 Hannover | "verfahren zur instandhaltung von vorrichtungen und bauteilen in heissen zellen, insbesondere von wiederaufarbeitungsanlagen fuer abgebrannte kernbrennstoffe, und vorrichtung zur durchfuehrung des verfahrens |
| FR2525135A1 (fr) * | 1982-04-20 | 1983-10-21 | Caulloo Iswarlall | Chariot support de guidage pour perceuse destinee a percer les plafonds |
| DE3307456A1 (de) * | 1983-03-03 | 1984-09-06 | Deutsche Gesellschaft für Wiederaufarbeitung von Kernbrennstoffen mbH, 3000 Hannover | Hantierungsvorrichtung zum fernbedienten arbeiten mit betriebsmitteln |
| DE3513999C1 (de) * | 1985-04-18 | 1986-10-09 | Deutsche Gesellschaft für Wiederaufarbeitung von Kernbrennstoffen mbH, 3000 Hannover | Fernbedienbare Positionier- und Traegervorrichtung fuer Fernhantierungsgeraete |
-
1989
- 1989-09-28 DE DE19893932393 patent/DE3932393A1/de not_active Withdrawn
-
1990
- 1990-09-14 EP EP19900117753 patent/EP0419971A3/de not_active Withdrawn
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20150097943A1 (en) * | 2013-10-09 | 2015-04-09 | Ming-Hsin Li | Monitoring system of real time image control for radiopharmaceutical automatic synthesizing apparatus in a micro hot cell |
| US9277192B2 (en) * | 2013-10-09 | 2016-03-01 | Institute Of Nuclear Energy Research | Monitoring system of real time image control for radiopharmaceutical automatic synthesizing apparatus in a micro hot cell |
| WO2020060309A1 (ko) * | 2018-09-21 | 2020-03-26 | 한국수력원자력 주식회사 | 중수로용 차폐 볼의 포집 장치 |
| KR20200036097A (ko) * | 2018-09-21 | 2020-04-07 | 한국수력원자력 주식회사 | 중수로용 차폐 볼의 포집 장치 |
| US11456084B2 (en) | 2018-09-21 | 2022-09-27 | Korea Hydro & Nuclear Power Co., Ltd. | Device for removing shielding balls from calandria of heavy water nuclear reactor |
Also Published As
| Publication number | Publication date |
|---|---|
| DE3932393A1 (de) | 1991-04-11 |
| EP0419971A3 (en) | 1992-05-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3152767B1 (de) | Vorrichtung und verfahren zum abtragen von kontaminiertem material | |
| CH704534A1 (de) | Vorrichtung zum Bohren und Spalten von festen Materialien. | |
| EP0341394B1 (de) | Vorrichtung zum Ausfräsen eines auszufütternden Schornsteins sowie Anwendungen | |
| AT402710B (de) | Seilsägemaschine | |
| DE20304654U1 (de) | Vorrichtung zum Abbruch von Bauwerken | |
| WO2017174689A2 (de) | Vorrichtung zum abtrennen eines bauteilabschnitts | |
| DE3932393A1 (de) | Verfahren und vorrichtung zur fernhantierten bearbeitung von betonwaenden | |
| DE3301814A1 (de) | Vorrichtung zum beseitigen von laenglichen kerninstrumentierungssonden aus kernreaktoren | |
| EP0169393B1 (de) | Vorrichtung zur Herstellung von unterirdischen, nicht begehbare Querschnitte aufweisenden Durchbohrungen | |
| EP0263967B1 (de) | Tauchfähige Rammvorrichtung | |
| DE102016117163B4 (de) | Fahrzeug für eine Vorrichtung zum Abtragen kontaminierter Flächen und Verfahren zum Abtragen kontaminierter Flächen | |
| WO2000004255A1 (de) | Vorrichtung zum abbrechen eines eine umlaufende wandung aufweisenden bauwerks wie einem schornstein oder einem kühlturm | |
| DE3741644A1 (de) | Horizontaler hilfsbohrautomat | |
| EP3296057A1 (de) | Transportable werkstück-bearbeitungsvorrichtung | |
| WO2022003121A1 (de) | Arbeitsbühne für öfen | |
| DE3441299A1 (de) | Fahrbares arbeitsgeruest | |
| DE2342002C3 (de) | Bohrvorrichtung zum Bearbeiten schwerer Gußkörper | |
| EP0982091B1 (de) | Verfahren und Vorrichtung zum Zerlegen von Gegenständen | |
| EP2078589A1 (de) | Mobile Auffangvorrichtung für den Hochdruck-Wasserstrahl eines Wasserstrahl-Werkzeugs sowie Verfahren zu deren Betrieb | |
| EP2224455A2 (de) | Verfahren zum Zerlegen eines unter Wasser befindlichen Anlagenteils einer kerntechnischen Anlage und Vorrichtung zum Durchführen des Verfahrens | |
| DE4401002C2 (de) | Fräsvorrichtung | |
| WO2025056240A1 (de) | Schlitzwandfräsvorrichtung und verfahren zum fräsen eines frässchlitzes im boden | |
| DE102017106151B4 (de) | Hubarbeitsbühne | |
| EP1752582B1 (de) | Pressenvorrichtung für Spundwandelemente und Verfahren zum Anpassen dieser an eine spezielle Spundwand | |
| DE8812697U1 (de) | Vorrichtung zum Brechen von Mauerwerk |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): BE CH DE FR GB LI SE |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): BE CH DE FR GB LI SE |
|
| 17P | Request for examination filed |
Effective date: 19930122 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION IS DEEMED TO BE WITHDRAWN |
|
| 18D | Application deemed to be withdrawn |
Effective date: 19930401 |