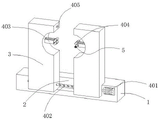
一种滑块式万向联轴器焊接装置
技术领域
本实用新型涉及万向联轴器生产技术领域,具体是一种滑块式万向联轴器焊接装置。
背景技术
万向联轴器利用其机构的特点,使两轴不在同一轴线,存在轴线夹角的情况下能实现所联接的两轴连续回转,并可靠地传递转矩和运动,万向联轴器最大的特点是:其结构有较大的角向补偿能力,结构紧凑,传动效率高,其中包括滑块式万向联轴器,其滑块呈圆环形,用钢或耐磨合金制成,适用于转速较低,传递转矩较大的传动。
在对联轴器进行生产过程中,需要对联轴器进行焊接,联轴器在焊接过程中容易受力发生位置的偏移,造成焊接位置的偏差,对焊接的精准度产生影响,因此提供了一种滑块式万向联轴器焊接装置。
实用新型内容
本实用新型的目的在于提供一种滑块式万向联轴器焊接装置,以解决上述背景技术中提出的问题。
为实现上述目的,本实用新型提供如下技术方案:
一种滑块式万向联轴器焊接装置,包括:
底座;
滑槽,所述滑槽设置于所述底座的顶端;
活动座,所述活动座连接于所述滑槽的内壁;
夹持机构,所述夹持机构设置于所述底座和所述活动座之间,用于对不同大小的联轴器进行夹持;
调节机构,所述调节机构设置于所述夹持机构的外壁,用于对联轴器的角度进行调节。
作为本实用新型再进一步的方案:所述夹持机构包括电机、夹持丝杆和活动杆,所述电机安装于所述底座的内部,所述夹持丝杆连接于所述电机的输出端并贯穿于所述活动座,所述活动杆连接于所述活动座的内壁并延伸至所述活动座的内部,所述活动杆远离所述活动座的一端固定连接有夹持架,所述活动座的外壁位于两个所述活动座相互靠近的一端滑动连接有滑块,所述滑块延伸至所述活动座的内部,所述活动杆与所述活动座之间连接有推动弹簧,所述活动杆的顶端设置有固定槽,所述活动座的内部滑动连接有与所述滑块相接触的推动块,所述推动块的顶端与所述活动座之间连接有复位弹簧,所述推动块的底端连接有连接弹簧,所述连接弹簧的底端连接有固定杆。
作为本实用新型再进一步的方案:所述调节机构包括固定轮和调节轴,所述固定轮转动连接于所述夹持架的外壁,所述调节轴固定连接于一个所述固定轮的外壁并贯穿于所述夹持架至所述夹持架的一端,一个所述夹持架的一端固定连接有固定环,所述固定环的内壁设置有定位槽,所述调节轴的外壁滑动连接有延伸至所述调节轴内部的定位块,所述定位块的外壁连接有定位弹簧,所述定位弹簧的一端与所述调节轴相连接。
作为本实用新型再进一步的方案:所述活动座的外壁设置有贯穿于所述活动座的螺纹孔,所述螺纹孔的内螺纹与所述夹持丝杆的外螺纹相匹配,两个所述螺纹孔的内螺纹方向相反,所述滑槽的内壁与所述活动座的外壁相贴合。
作为本实用新型再进一步的方案:所述活动座的内部设置有与所述活动杆、所述滑块、所述推动块和所述固定杆外壁相匹配的活动槽,所述推动块的外壁设置有斜面,所述滑块的一端与所述推动块的斜面相接触,所述固定杆的外壁与所述固定槽的内壁相贴合,一个所述活动杆的外壁安装有两组所述夹持架。
作为本实用新型再进一步的方案:所述定位槽设置有若干个,所述定位槽的内壁与所述定位块的外壁相贴合。
作为本实用新型再进一步的方案:所述调节轴的内部设置有与所述定位块外壁相匹配的位移槽,所述定位弹簧连接于所述位移槽与所述定位块之间。
与现有技术相比,本实用新型的有益效果是:
1、通过设置夹持机构,将联轴器放置在两个活动座之间,电机运转带动两个活动座相互靠近位移,活动杆位移进入活动座的内部,当两个活动座贴合后,滑块受力位移与推动块的斜面接触带动推动块进行位移,推动块位移通过连接弹簧带动固定杆进行位移,直至两个活动座贴合后,固定杆位移进入固定槽,对活动杆进行固定,从而对不同大小的联轴器进行夹持固定,防止联轴器受力发生位移;
2、通过设置调节机构,多个固定轮与联轴器接触对联轴器进行夹持固定,推动定位块位移出定位槽的内壁,取消对调节轴的固定,转动调节轴带动一个固定轮进行转动,固定轮转动带动联轴器进行转动调节角度,完成后松开定位块,定位块受定位弹簧弹力作用位移进入定位槽内,从而对固定轮进行固定,便于在夹持状态下对联轴器的角度进行调节。
附图说明
图1为一种滑块式万向联轴器焊接装置的结构示意图;
图2为一种滑块式万向联轴器焊接装置的电机的安装示意图;
图3为一种滑块式万向联轴器焊接装置的活动座的剖视图;
图4为一种滑块式万向联轴器焊接装置的固定轮的安装示意图;
图5为一种滑块式万向联轴器焊接装置的定位弹簧的安装示意图。
图中:1、底座;2、滑槽;3、活动座;4、夹持机构;401、电机;402、夹持丝杆;403、活动杆;404、夹持架;405、滑块;406、推动弹簧;407、固定槽;408、推动块;409、复位弹簧;410、连接弹簧;411、固定杆;5、调节机构;501、固定轮;502、调节轴;503、固定环;504、定位槽;505、定位块;506、定位弹簧。
具体实施方式
请参阅图1~5,本实用新型实施例中,一种滑块式万向联轴器焊接装置,包括:
底座1;
滑槽2,滑槽2设置于底座1的顶端;
活动座3,活动座3连接于滑槽2的内壁;
夹持机构4,夹持机构4设置于底座1和活动座3之间,用于对不同大小的联轴器进行夹持;
调节机构5,调节机构5设置于夹持机构4的外壁,用于对联轴器的角度进行调节。
该种滑块式万向联轴器焊接装置,通过夹持机构4对不同大小的联轴器进行夹持固定,通过调节机构5对在夹持状态下的联轴器角度进行调节,避免再次取下联轴器重新进行固定操作。
在图2和图3中:夹持机构4包括电机401、夹持丝杆402和活动杆403,电机401安装于底座1的内部,夹持丝杆402连接于电机401的输出端并贯穿于活动座3,活动杆403连接于活动座3的内壁并延伸至活动座3的内部,活动杆403远离活动座3的一端固定连接有夹持架404,活动座3的外壁位于两个活动座3相互靠近的一端滑动连接有滑块405,滑块405延伸至活动座3的内部,活动杆403与活动座3之间连接有推动弹簧406,活动杆403的顶端设置有固定槽407,活动座3的内部滑动连接有与滑块405相接触的推动块408,推动块408的顶端与活动座3之间连接有复位弹簧409,推动块408的底端连接有连接弹簧410,连接弹簧410的底端连接有固定杆411。
该种滑块式万向联轴器焊接装置,在对联轴器进行夹持时,将联轴器放置在两个活动座3之间,电机401运转带动夹持丝杆402进行转动,夹持丝杆402转动带动两个活动座3相互靠近位移直至贴合,活动座3位移过程中夹持架404与联轴器接触对联轴器进行夹持,夹持架404与活动座3进行相对位移,从而带动活动杆403位移进入活动座3的内部,当两个活动座3贴合后,滑块405受力位移与推动块408的斜面接触带动推动块408进行位移,推动块408位移通过连接弹簧410带动固定杆411进行位移,直至两个活动座3贴合后,固定杆411位移进入固定槽407,对活动杆403进行固定,从而对不同大小的联轴器进行夹持固定,防止联轴器受力发生位移。
在图4和图5中:调节机构5包括固定轮501和调节轴502,固定轮501转动连接于夹持架404的外壁,调节轴502固定连接于一个固定轮501的外壁并贯穿于夹持架404至夹持架404的一端,一个夹持架404的一端固定连接有固定环503,固定环503的内壁设置有定位槽504,调节轴502的外壁滑动连接有延伸至调节轴502内部的定位块505,定位块505的外壁连接有定位弹簧506,定位弹簧506的一端与调节轴502相连接。
该种滑块式万向联轴器焊接装置,在对联轴器的角度进行调节时,多个固定轮501与联轴器接触对联轴器进行夹持固定,推动定位块505位移出定位槽504的内壁,取消对调节轴502的固定,转动调节轴502带动一个固定轮501进行转动,固定轮501转动带动联轴器进行转动调节角度,完成后松开定位块505,定位块505受定位弹簧506弹力作用位移进入定位槽504内,从而对固定轮501进行固定,便于在夹持状态下对联轴器的角度进行调节。
在图2和图3中:活动座3的外壁设置有贯穿于活动座3的螺纹孔,螺纹孔的内螺纹与夹持丝杆402的外螺纹相匹配,两个螺纹孔的内螺纹方向相反,滑槽2的内壁与活动座3的外壁相贴合,活动座3的内部设置有与活动杆403、滑块405、推动块408和固定杆411外壁相匹配的活动槽,推动块408的外壁设置有斜面,滑块405的一端与推动块408的斜面相接触,固定杆411的外壁与固定槽407的内壁相贴合,一个活动杆403的外壁安装有两组夹持架404。
该种滑块式万向联轴器焊接装置,电机401运转带动夹持丝杆402进行转动,夹持丝杆402转动带动两个活动座3相互靠近位移直至贴合,活动座3位移过程中夹持架404与联轴器接触对联轴器进行夹持,夹持架404与活动座3进行相对位移,从而带动活动杆403位移进入活动座3的内部,当两个活动座3贴合后,滑块405受力位移与推动块408的斜面接触带动推动块408进行位移。
在图4和图5中:定位槽504设置有若干个,定位槽504的内壁与定位块505的外壁相贴合,调节轴502的内部设置有与定位块505外壁相匹配的位移槽,定位弹簧506连接于位移槽与定位块505之间。
该种滑块式万向联轴器焊接装置,推动定位块505位移出定位槽504的内壁,取消对调节轴502的固定,转动调节轴502带动一个固定轮501进行转动,固定轮501转动带动联轴器进行转动调节角度。
本实用新型的工作原理是:首先,在对联轴器进行夹持时,将联轴器放置在两个活动座3之间,电机401运转带动夹持丝杆402进行转动,夹持丝杆402转动带动两个活动座3相互靠近位移直至贴合,活动座3位移过程中夹持架404与联轴器接触对联轴器进行夹持,夹持架404与活动座3进行相对位移,从而带动活动杆403位移进入活动座3的内部,当两个活动座3贴合后,滑块405受力位移与推动块408的斜面接触带动推动块408进行位移,推动块408位移通过连接弹簧410带动固定杆411进行位移,直至两个活动座3贴合后,固定杆411位移进入固定槽407,对活动杆403进行固定,从而对不同大小的联轴器进行夹持固定,防止联轴器受力发生位移,在对联轴器的角度进行调节时,多个固定轮501与联轴器接触对联轴器进行夹持固定,推动定位块505位移出定位槽504的内壁,取消对调节轴502的固定,转动调节轴502带动一个固定轮501进行转动,固定轮501转动带动联轴器进行转动调节角度,完成后松开定位块505,定位块505受定位弹簧506弹力作用位移进入定位槽504内,从而对固定轮501进行固定,便于在夹持状态下对联轴器的角度进行调节。
以上所述的,仅为本实用新型较佳的具体实施方式,但本实用新型的保护范围并不局限于此,任何熟悉本技术领域的技术人员在本实用新型揭露的技术范围内,根据本实用新型的技术方案及其实用新型构思加以等同替换或改变,都应涵盖在本实用新型的保护范围之内。