CN217575813U - 吸嘴袋封灌机的吸嘴袋本体送出装置 - Google Patents
吸嘴袋封灌机的吸嘴袋本体送出装置 Download PDFInfo
- Publication number
- CN217575813U CN217575813U CN202221712037.3U CN202221712037U CN217575813U CN 217575813 U CN217575813 U CN 217575813U CN 202221712037 U CN202221712037 U CN 202221712037U CN 217575813 U CN217575813 U CN 217575813U
- Authority
- CN
- China
- Prior art keywords
- bag body
- bag
- suction nozzle
- swing
- frame
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000007789 sealing Methods 0.000 title claims abstract description 8
- 230000007246 mechanism Effects 0.000 claims abstract description 190
- 238000003860 storage Methods 0.000 claims abstract description 33
- 230000005540 biological transmission Effects 0.000 claims description 14
- 230000001360 synchronised effect Effects 0.000 claims description 13
- 238000003825 pressing Methods 0.000 claims description 11
- 238000012937 correction Methods 0.000 claims description 4
- 238000005538 encapsulation Methods 0.000 claims description 4
- 238000013461 design Methods 0.000 abstract description 3
- 230000008901 benefit Effects 0.000 abstract description 2
- 206010066054 Dysmorphism Diseases 0.000 abstract 1
- 238000012546 transfer Methods 0.000 description 25
- 238000004519 manufacturing process Methods 0.000 description 8
- 238000004806 packaging method and process Methods 0.000 description 7
- 238000005086 pumping Methods 0.000 description 4
- 238000009434 installation Methods 0.000 description 3
- 238000009776 industrial production Methods 0.000 description 2
- 238000000034 method Methods 0.000 description 2
- 230000008569 process Effects 0.000 description 2
- 241000252254 Catostomidae Species 0.000 description 1
- 230000009471 action Effects 0.000 description 1
- 238000007792 addition Methods 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 238000002474 experimental method Methods 0.000 description 1
- 230000005484 gravity Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000012545 processing Methods 0.000 description 1
- 238000006467 substitution reaction Methods 0.000 description 1
Images



Landscapes
- Supplying Of Containers To The Packaging Station (AREA)
Abstract
一种吸嘴袋封灌机的吸嘴袋本体送出装置,包括机架、袋体存储机构、袋体取放机构、袋体转移机构、袋体顶部抬升机构、袋体校正机构、袋体悬挂送出机构,机架上设有交袋工位、取袋工位、转交工位,袋体存储机构、袋体取放机构、袋体转移机构、袋体顶部抬升机构、袋体校正机构分别安装在机架上。本实用新型由于设有袋体存储机构、袋体取放机构、袋体转移机构、袋体顶部抬升机构、袋体校正机构、袋体悬挂送出机构,因此能够将具有开口的吸嘴袋袋体从吸嘴袋袋体储存设备依次取出并送到转交工位以便取袋设备取走,各机构结构合理、设计巧妙,相互之间能够很好配合,送袋效率高,适用于大部分吸嘴袋本体,尤其是外形轮廓不是方形的异形袋的送出。
Description
技术领域
本实用新型涉及一种吸嘴袋封灌机的吸嘴袋本体送出设备,更具体地说涉及一种能够将具有开口的吸嘴袋本体袋体从吸嘴袋本体袋体储存设备依次取出并送到转交工位以便取袋设备取走的吸嘴袋封灌机的吸嘴袋本体送出装置。
背景技术
目前,吸嘴袋包装成品的制袋通常是采用制袋生产线完成的,而制袋生产线生产出来的吸嘴袋再采用运输设备送到包装场地,用设备将吸嘴袋送入包装机进行灌装,然后安装密封盖,最后获得吸嘴袋包装成品。
但是,上述这种生产方式,由于吸嘴袋(指的是,未灌装物料的吸嘴袋成品)难以整理堆叠,制袋生产线需要将吸嘴袋整理、采用挂杆悬挂存放、输送,再将挂杆送至包装机,并采用挂杆专用的送袋机构送入包装机,这导致生产需要过多的设备和加工步骤,物流成本、生产成本都很高,工作效率不高,难以满足大规模工业化生产的需要,而且由于吸嘴袋在生产、运输、存放、转移过程中,挂杆的卫生状况难以保证,导致吸嘴袋的卫生状况难以得到很好的保障,对吸嘴袋包装成品(即吸嘴袋内存放有物料,并且采用密封盖密封的产品)的质量造成了不良影响。
为此,申请人对传统技术进行了改进,先将吸嘴和顶端开有安装口的吸嘴袋本体完成套袋并将吸嘴与吸嘴袋本体连接处进行至少一处点封,得到吸嘴袋半成品,然后将吸嘴袋半成品送入封合单元进行封合以得到吸嘴袋成品。
经过实验,申请人发现,采用现有的机械手等自动化设备完成吸嘴袋本体的送出、取走、展开、套袋工作,因此步骤繁多,每次只能完成一个吸嘴袋包装成品加工,机械手的动作设计非常麻烦,使得套袋的工作效率低,生产成本(包括设备成本和运行成本)都很高,难以满足大规模工业化生产的需求。
发明内容
本实用新型的目的,是提供一种吸嘴袋封灌机的吸嘴袋本体送出装置,这种吸嘴袋封灌机的吸嘴袋本体送出装置能够将具有开口的吸嘴袋袋体从吸嘴袋袋体储存设备依次取出并送到转交工位以便取袋设备取走。采用的技术方案如下:
一种吸嘴袋封灌机的吸嘴袋本体送出装置,其特征在于:包括机架、袋体存储机构、袋体取放机构、袋体转移机构、袋体顶部抬升机构、袋体校正机构、袋体悬挂送出机构,机架上设有交袋工位、取袋工位、转交工位,袋体存储机构、袋体取放机构、袋体转移机构、袋体顶部抬升机构、袋体校正机构分别安装在机架上,机架左端设有至少一个袋体送出托架,袋体送出托架左端具有定位挡板,袋体取放机构从袋体存储机构取出吸嘴袋本体并送到袋体转移机构上,袋体转移机构将吸嘴袋本体送到袋体送出托架上,袋体校正机构将位于袋体送出托架上的吸嘴袋袋体向前方推送并使吸嘴袋本体顶部抵住袋体送出托架的定位挡板,袋体顶部抬升机构将该吸嘴袋本体顶部向上抬起,袋体悬挂送出机构将吸嘴袋本体送至转交工位并使吸嘴袋本体处于垂直竖立状态。
较优的方案,所述袋体存储机构包括至少一个储袋架,储袋架安装在机架上。
一种方案,所述储袋架包括支撑杆、底部具有出袋口的底板、两个侧壁板、至少一个后挡板,支撑杆安装在机架右端,底板安装在支撑杆顶端,后挡板、两个侧壁板分别安装在底板顶面,后挡板位于出袋口右侧,两个侧壁板分别位于出袋口的前后两侧。
另一个方案,所述储袋架包括支撑杆、底部具有出袋口的底板、多根限位杆,支撑杆安装在机架右端,底板安装在支撑杆顶端,所有限位杆分别安装在底板顶面,并且所有限位杆分别位于出袋口四周。
较优的方案,所述袋体取放机构包括升降驱动单元、可升降架、至少一个第一真空吸盘,可升降架可升降地安装在机架后端,第一真空吸盘安装在可升降架上,升降驱动单元安装在机架上,升降驱动单元连接可升降架并带动可升降架升降。
更优的方案,所述升降驱动单元为气缸或电机凸轮连杆机构。
较优的方案,所述袋体顶部抬升机构包括第一驱动机构、摆动架、至少一个袋体抬升装置,摆动架可摆动地安装在机架上,袋体抬升装置安装在摆动架上,第一驱动机构与摆动架连接并且第一驱动机构带动摆动架摆动。
更优的方案,所述摆动架包括横梁、两个摆动件,两个摆动件底部分别可转动地安装在机架上,横梁两端分别连接两个摆动件顶部,袋体抬升装置安装在横梁上。
更优的方案,所述袋体抬升装置包括安装杆、第二真空吸盘,安装杆后端安装在横梁上,第二真空吸盘安装在安装杆前端并且第二真空吸盘朝向下方延伸。
更优的方案,所述第一驱动机构为气缸或电机凸轮连杆机构。
较优的方案,所述袋体校正机构包括第二驱动机构、第二抬升杆、转轴、定位轴、至少一个压袋轮、两个铰接杆、定位轴驱动单元、传动机构,转轴两端分别可转动地安装在机架上,两个铰接杆后端分别可相对转轴转动地安装在转轴上,定位轴驱动单元安装在机架上,定位轴可转动地安装在两个铰接杆前端,压袋轮安装在定位轴上,定位轴驱动单元通过传动机构带动定位轴转动,第二驱动机构安装在机架上并且第二驱动机构通过第二抬升杆连接定位轴并带动定位轴升降。
更优的方案,所述定位轴驱动单元为伺服电机,传动机构为皮带传动机构,伺服电机通过皮带传动机构带动定位轴转动,从而带动压袋轮转动。
更优的方案,所述压袋轮与输送带两者数目相同并且一一对应,各压袋轮位于对应输送带上方。
更优的方案,所述第二驱动机构为气缸或电机凸轮连杆机构。
较优的方案,所述袋体悬挂送出机构包括摆动轴、摆动控制杆、袋体悬挂送出驱动单元、至少一个用于取袋的第三真空吸盘,摆动轴可转动地安装在机架上,第三真空吸盘安装在摆动轴上,摆动控制杆后端安装在摆动轴上,袋体悬挂送出驱动单元连接摆动控制杆前端。袋体悬挂送出驱动单元带动摆动控制杆前端升降,从而带动摆动轴摆动,使得所有第三真空吸盘在取袋工位和转交工位之间往复运动。
更优的方案,所述袋体悬挂送出驱动单元为气缸或电机凸轮连杆机构。
较优的方案,所述吸嘴袋本体送出装置还包括同步驱动机构,袋体悬挂送出机构、袋体顶部抬升机构、吸袋托袋装置、袋体转移机构、袋体取放机构之中至少两个机构采用同步驱动机构分别带动同步工作、相互配合。
本实用新型对照现有技术的有益效果是,由于设有袋体存储机构、袋体取放机构、袋体转移机构、袋体顶部抬升机构、袋体校正机构、袋体悬挂送出机构,因此能够将具有开口的吸嘴袋袋体从吸嘴袋袋体储存设备依次取出并送到转交工位以便取袋设备取走,各机构结构合理、设计巧妙,相互之间能够很好配合,送袋效率高,适用于大部分吸嘴袋本体,尤其是外形轮廓不是方形的异形袋的送出。
附图说明
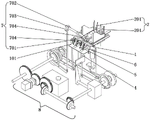
图1是本实用新型一个实施例的立体结构示意图;
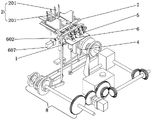
图2是图1所示实施例另一个角度的立体结构示意图;
图3是图1所示实施例拆掉同步驱动机构后的立体结构示意图;
图4是图1所示实施例机架、袋体存储机构的立体结构示意图;
图5是图4另一个角度的立体结构示意图;
图6是图1所示实施例袋体取放机构、袋体转移机构、袋体顶部抬升机构、袋体校正机构的立体结构示意图;
图7是图6另一个角度的立体结构示意图;
图8是图1所示实施例同步驱动机构的立体结构示意图;
图9是图8另一个角度的立体结构示意图;
图10是图1所示实施例的正视图;
图11是一个实施例拆掉袋体悬挂送出机构、同步驱动机构后的立体结构示意图。
具体实施方式
图1、2中的机架1,仅画出部分,以便看清安装在机架上的各结构的零部件。
如图1、2所示,本申请一个实施例中的吸嘴袋封灌机的吸嘴袋本体送出装置,包括机架1、袋体存储机构2、袋体取放机构3、袋体转移机构4、袋体顶部抬升机构5、袋体校正机构6、袋体悬挂送出机构7,机架上设有交袋工位A(位于机架右端袋体存储机构2下方,如图10所示)、取袋工位B(位于机架左端,如图10所示)、转交工位C(位于机架左端,如图10所示),袋体存储机构2、袋体取放机构3、袋体转移机构4、袋体顶部抬升机构5、袋体校正机构6分别安装在机架1上,机架1左端设有两个袋体送出托架101,袋体送出托架101左端具有定位挡板1011,袋体取放机构3从袋体存储机构2取出吸嘴袋本体并送到袋体转移机构4上,袋体转移机构4将吸嘴袋本体送到袋体送出托架101上,袋体校正机构6将位于袋体送出托架101上的吸嘴袋袋体向前方推送并使吸嘴袋本体顶部抵住袋体送出托架101的定位挡板1011,袋体顶部抬升机构5将该吸嘴袋本体顶部向上抬起,袋体悬挂送出机构7将吸嘴袋本体送至转交工位C并使吸嘴袋本体处于垂直竖立状态。
所述袋体存储机构2包括至少一个储袋架201。
如1、4图所示,一个可选择的实施例,储袋架201包括支撑杆2011、底部具有出袋口的底板2012、两个侧壁板2013、两个后挡板2014,支撑杆2011安装在机架1右端,底板2012安装在支撑杆2011顶端,后挡板2014、两个侧壁板2013分别安装在底板2012顶面,后挡板2014位于出袋口右侧,两个侧壁板2013分别位于出袋口的前后两侧。储袋架201的数目为两个,并且两个储袋架201的底板2012连成一体。
如11图所示,一个可选择的实施例,所述储袋架201包括支撑杆2011、底部具有出袋口的底板2012、两个后挡板2014、多根限位杆2015,支撑杆2011安装在机架1右端,底板2012安装在支撑杆2011顶端,所有限位杆2015分别安装在底板2012顶面,并且所有限位杆分别位于出袋口四周。本实施例与上一个实施例的区别在于,采用限位杆取代侧壁板2013,其目的是为了适应轮廓不规则的异形袋。
如11图所示,一个可选择的实施例,本实施例中,储袋架201还包括前挡板2016,前挡板2016安装在底板2012顶面,并且前挡板2016位于出袋口左侧。
如图6、7所示,一个可选择的实施例,所述袋体取放机构3包括升降驱动单元301、可升降架302、至少一个第一真空吸盘303,可升降架302可升降地安装在机架1后端,第一真空吸盘303安装在可升降架302上,升降驱动单元301安装在机架1上,升降驱动单元301连接可升降架302并带动可升降架302升降。本实施例中,第一真空吸盘303的数目为8个,分为两个第一真空吸盘组,每个第一真空吸盘组均有四个第一真空吸盘303,每组对应一个储袋架201的出袋口。
一个可选择的实施例,所述升降驱动单元301为气缸。
一个可选择的实施例,所述升降驱动单元301为电机凸轮连杆机构(即由电机、凸轮、连杆机构依次连接而成的驱动单元)。
如图6、7所示,一个可选择的实施例,所述袋体转移机构4包括转移架401、横向移动单元402、垂直升降单元403、横向驱动单元404、垂直驱动单元405、至少一个吸袋托袋装置406,垂直升降单元403可升降地安装在机架1上,横向移动单元402可沿着水平方向左右移动地安装在机架1上(本实施例中,采用轨道、滑块相互配合,如图3、5、6、7所示),转移架401可垂直升降地安装在横向移动单元402上(本实施例中,采用轨道、滑块相互配合,如图3、5、6、7所示),并且转移架401底端抵住垂直升降单元403,横向驱动单元404、垂直驱动单元405分别安装在机架1上,并且横向驱动单元404连接横向移动单元402并带动横向移动单元402沿着水平方向左右移动,垂直驱动单元405连接垂直升降单元403并带着垂直升降单元403升降,垂直升降单元403抵住转移架401并带着转移架401垂直升降(下降时垂直升降单元403下降,而转移架401依靠自重下降,上升时,垂直升降单元403上升,顶着转移架401上升),吸袋托袋装置406安装在转移架401上。 本实施例中,吸袋托袋装置406的数目为两个。
如图6、7所示,一个可选择的实施例,所述垂直升降单元403顶端具有可让转移架401沿着其纵向左右移动的顶边4031,转移架401底端抵住垂直升降单元403的顶边4031。
一个可选择的实施例,所述横向驱动单元404、垂直驱动单元405为气缸。
一个可选择的实施例,所述横向驱动单元404、垂直驱动单元405为电机凸轮连杆机构。
一个可选择的实施例,所述袋体转移机构4包括转移架401、机械手、至少一个吸袋托袋装置406,机械手安装在机架1上,转移架401安装在机械手上,吸袋托袋装置406安装在转移架401上。本实施例采用机械手取代横向移动单元402、垂直升降单元403、横向驱动单元404、垂直驱动单元405,耗费的制造成本更高。
如图6、7所示,一个可选择的实施例,所述吸袋托袋装置406包括座体4061、吸袋凸台4062、右侧托台4063、右端尾部限位挡板4064,座体4061安装在转移架401上,吸袋凸台4062、右侧托台4063、右端尾部限位挡板4064分别安装在座体4061上并且吸袋凸台4062、右侧托台4063、右端尾部限位挡板4064从左到右依次分布,吸袋凸台4062顶面与底面之间开有多条与外接抽真空装置连通的抽真空通道40621。
如图4所示,一个可选择的实施例,袋体送出托架101开有与吸袋托袋装置406对应的插槽1012。袋体转移机构4的吸袋托袋装置406带着吸嘴袋本体(吸袋托袋装置406、吸嘴袋本体袋体均位于送出托架101上方)进入对应的插槽1012后,吸袋托袋装置406的抽真空通道40621停止工作,然后吸袋托袋装置406从插槽1012上方垂直下降并穿过插槽1012到插槽1012下方,然后吸袋托袋装置406向右移动离开袋体送出托架101。
一个可选择的实施例,所述袋体顶部抬升机构5包括第一驱动机构501、摆动架502、至少一个袋体抬升装置503,摆动架502可摆动地安装在机架1上,袋体抬升装置503安装在摆动架502上,第一驱动机构501与摆动架502连接并且第一驱动机构501带动摆动架502摆动。
一个可选择的实施例,所述摆动架502包括横梁5021、两个摆动件5022,两个摆动件5022底部分别可转动地安装在机架1上,横梁5021两端分别连接两个摆动件5022顶部,袋体抬升装置503安装在横梁5021上。
一个可选择的实施例,所述袋体抬升装置503包括安装杆5031、第二真空吸盘5032,安装杆5031后端安装在横梁5021上,第二真空吸盘5032安装在安装杆5031前端并且第二真空吸盘5032朝向下方延伸。
一个可选择的实施例,所述第一驱动机构501为气缸。
一个可选择的实施例,所述第一驱动机构501为电机凸轮连杆机构。
如图6、7所示,一个可选择的实施例,所述袋体校正机构6包括第二驱动机构601、转轴603、定位轴604、至少一个压袋轮605、两个铰接杆606、定位轴驱动单元607、传动机构602,转轴603两端分别可转动地安装在机架1上,两个铰接杆606后端分别可相对转轴603转动地安装在转轴603上,定位轴驱动单元607安装在机架1上,定位轴604可转动地安装在两个铰接杆606前端,压袋轮605安装在定位轴604上,定位轴驱动单元607通过传动机构602带动定位轴604转动,第二驱动机构601安装在机架1上并且第二驱动机构601连接定位轴604并带动定位轴604升降。本实施例中,压袋轮605为齿轮状橡胶轮。 压袋轮605与袋体送出托架101两者数量相同(均为两个)并且一一对应。
一个可选择的实施例,所述定位轴驱动单元607为伺服电机,传动机构602为皮带传动机构,伺服电机通过皮带传动机构带动定位轴604转动,从而带动压袋轮605转动。
一个可选择的实施例,所述第二驱动机构601为气缸。
一个可选择的实施例,所述第二驱动机构601为电机凸轮连杆机构。
一个可选择的实施例,所述袋体悬挂送出机构7包括摆动轴702、摆动控制杆703、袋体悬挂送出驱动单元701、至少一个用于取袋的第三真空吸盘704,摆动轴702可转动地安装在机架1上,第三真空吸盘704安装在摆动轴702上,摆动控制杆703后端安装在摆动轴702上,袋体悬挂送出驱动单元701连接摆动控制杆703前端。袋体悬挂送出驱动单元701带动摆动控制杆703前端升降,从而带动摆动轴702摆动,使得所有第三真空吸盘704在取袋工位B和转交工位C之间往复运动。
一个可选择的实施例,所述袋体悬挂送出驱动单元701为气缸。
一个可选择的实施例,所述袋体悬挂送出驱动单元701为电机凸轮连杆机构。
一个可选择的实施例,所述吸嘴袋本体送出装置还包括同步驱动机构8,袋体悬挂送出机构7、袋体校正机构6、袋体顶部抬升机构5、袋体转移机构4、袋体取放机构3之中至少两个机构采用同步驱动机构8分别带动同步工作、相互配合。
如图1、2所示,一个可选择的实施例,袋体悬挂送出机构7、袋体校正机构6、袋体顶部抬升机构5、袋体转移机构4、袋体取放机构3都采用同步驱动机构8分别带动同步工作、相互配合。
如图1、2、8、9所示,一个可选择的实施例,所述同步驱动机构8包括伺服电机801、第一齿轮传动单元802、多个后侧凸轮摆杆控制单元、第二齿轮传动单元803、摆动机构、多个前侧凸轮摆杆控制单元,伺服电机801通过第一齿轮传动单元802带动多个后侧凸轮摆杆控制单元工作,伺服电机801通过第二齿轮传动单元803分别带动摆动机构、多个前侧凸轮摆杆控制单元工作,摆动机构、多个后侧凸轮摆杆控制单元、多个前侧凸轮摆杆控制单元分别带动吸嘴袋袋体送出装置、取袋装置、套袋装置工作,详细描述如下:
多个后侧凸轮摆杆控制单元分别为第一后侧凸轮摆杆控制单元、第二后侧凸轮摆杆控制单元、第三后侧凸轮摆杆控制单元;
第一后侧凸轮摆杆控制单元即袋体悬挂送出驱动单元701,它包括第一后侧凸轮7011、第一后侧摆杆7012、第一后侧升降杆7013、第一后侧摆动座7014,第一后侧摆杆7012两端分别连接第一后侧凸轮7011、第一后侧升降杆7013底端,第一后侧摆杆7012中部铰接在第一后侧摆动座7014上,第一后侧升降杆7013顶端连接摆动控制杆703并带动摆动控制杆703前端升降,从而带动摆动轴702摆动;
第二后侧凸轮摆杆控制单元即第二驱动机构601,它包括第二后侧凸轮6011、第二后侧摆杆6012、第二后侧升降杆6013、第二后侧摆动座6014,第二后侧摆杆6012两端分别连接第二后侧凸轮6011、第二后侧升降杆6013底端,第二后侧摆杆6012中部铰接在第二后侧摆动座6014上,第二后侧升降杆6013顶端连接定位轴604并带动定位轴604升降;
第三后侧凸轮摆杆控制单元即第一驱动机构501,它包括第三后侧凸轮5011、第三后侧摆杆5012、第三后侧升降杆5013、第三后侧摆动座5014,第三后侧摆杆5012两端分别连接第三后侧凸轮5011、第三后侧升降杆5013底端,第三后侧摆杆5012中部铰接在第三后侧摆动座5014上,第三后侧升降杆5013顶端连接摆动架502并且第三后侧升降杆5013带动摆动架502摆动;
多个前侧凸轮摆杆控制单元分别为第一前侧凸轮摆杆控制单元、第二前侧凸轮摆杆控制单元;
第一前侧凸轮摆杆控制单元即垂直驱动单元405,它包括第一前侧凸轮4051、第一前侧摆杆4052、第一前侧升降杆4053、第一前侧摆动座4054,第一前侧摆杆4052的两端分别连接第一前侧凸轮4051、第一前侧升降杆4053底端,第一前侧摆杆4052中部铰接在第一前侧摆动座4054上,第一前侧升降杆4053顶端连接垂直升降单元403并带着垂直升降单元403升降,垂直升降单元403抵住转移架401并带着转移架401垂直升降;
第二前侧凸轮摆杆控制单元即升降驱动单元301,升降驱动单元301包括第二前侧凸轮3011、第二前侧摆杆3012、第二前侧升降杆3013、第二前侧摆动座3014,第二前侧摆杆3012的两端分别连接第二前侧凸轮3011、第二前侧升降杆3013底端,第二前侧摆杆3012中部铰接在第二前侧摆动座3014上,第二前侧升降杆3013顶端连接可升降架302并带动可升降架302升降;
所述摆动机构(即横向驱动单元404)包括摆动式分割器4041、摆动杆4042、连杆4043,摆动杆4042安装在摆动式分割器4041的摆动轴上,摆动杆4042末端通过连杆4043连接横向移动单元402并带动横向移动单元402沿着水平方向左右移动。
一个可选择的实施例,袋体悬挂送出机构7、袋体校正机构6、袋体顶部抬升机构5、袋体转移机构4采用同步驱动机构8分别带动同步工作、相互配合。袋体取放机构3采用单独的气缸驱动。
一个可选择的实施例,袋体悬挂送出机构7、袋体校正机构6、袋体顶部抬升机构5、袋体取放机构3采用同步驱动机构8分别带动同步工作、相互配合。袋体转移机构4采用单独的机械手驱动。
如图1-10所示,所述袋体送出托架101、储袋架201、吸袋托袋装置406、压袋轮605、第二真空吸盘5032、第三真空吸盘704、第一真空吸盘组七者数目相同并且一一对应。
下面结合图1-10介绍一下该实施例的工作过程:
1、袋体取放机构3从袋体存储机构2取出吸嘴袋本体并送到袋体转移机构4上;
2、袋体转移机构4将吸嘴袋本体送到袋体送出托架101上;
3、袋体校正机构6将位于袋体送出托架101上的吸嘴袋袋体向前方推送并使吸嘴袋本体顶部抵住袋体送出托架101的定位挡板1011;
4、袋体顶部抬升机构5将该吸嘴袋本体顶部向上抬起;
5、袋体悬挂送出机构7将吸嘴袋本体送至转交工位C并使吸嘴袋本体处于垂直竖立状态。
步骤1的具体过程为,袋体取放机构3的第一真空吸盘303从位于机架右端上方的袋体存储机构2的两个储袋架201中分别吸取吸嘴袋本体,然后向下运动到交袋工位A后停止,并且袋体取放机构3的所有第一真空吸盘303也停止工作;袋体转移机构4上升到交袋工位A,接过袋体取放机构3顶端的两个吸嘴袋本体,并且袋体转移机构4的两个吸袋凸台4062的所有抽真空通道40621工作分别吸住两个吸嘴袋本体;
步骤1中,当袋体转移机构4的两个吸袋凸台4062的所有抽真空通道40621工作分别吸住两个吸嘴袋本体后,袋体取放机构3再次向下运动一段距离。这样,袋体转移机构4向左运动时,能够避免袋体取放机构3的第一真空吸盘303与吸嘴袋本体发生摩擦。
步骤2的具体过程为,袋体转移机构4带着两个吸嘴袋本体向左水平运动,进入对应的插槽1012后,吸袋托袋装置406的抽真空通道40621停止工作,然后吸袋托袋装置406从插槽1012上方垂直下降并穿过插槽1012到插槽1012下方,然后吸袋托袋装置406向右移动离开袋体送出托架101。
由于采用袋体取放机构3完成取袋工作,采用袋体转移机构4将吸嘴袋本体送到袋体送出托架101上,采用袋体校正机构6对吸嘴袋袋体进行校正,采用袋体顶部抬升机构5将吸嘴袋本体顶部向上抬起,采用袋体悬挂送出机构7将吸嘴袋本体送至转交工位C并使吸嘴袋本体处于垂直竖立状态。
此外,需要说明的是,本说明书中所描述的具体实施例,其各部分名称等可以不同,凡依本实用新型专利构思所述的构造、特征及原理所做的等效或简单变化,均包括于本实用新型专利的保护范围内。本实用新型所属技术领域的技术人员可以对所描述的具体实施例做各种各样的修改或补充或采用类似的方式替代,只要不偏离本实用新型的结构或者超越本权利要求书所定义的范围,均应属于本实用新型的保护范围。
Claims (10)
1.一种吸嘴袋封灌机的吸嘴袋本体送出装置,其特征在于:包括机架、袋体存储机构、袋体取放机构、袋体转移机构、袋体顶部抬升机构、袋体校正机构、袋体悬挂送出机构,机架上设有交袋工位、取袋工位、转交工位,袋体存储机构、袋体取放机构、袋体转移机构、袋体顶部抬升机构、袋体校正机构分别安装在机架上,机架左端设有至少一个袋体送出托架,袋体送出托架左端具有定位挡板,袋体取放机构从袋体存储机构取出吸嘴袋本体并送到袋体转移机构上,袋体转移机构将吸嘴袋本体送到袋体送出托架上,袋体校正机构将位于袋体送出托架上的吸嘴袋袋体向前方推送并使吸嘴袋本体顶部抵住袋体送出托架的定位挡板,袋体顶部抬升机构将该吸嘴袋本体顶部向上抬起,袋体悬挂送出机构将吸嘴袋本体送至转交工位并使吸嘴袋本体处于垂直竖立状态。
2.如权利要求1所述的吸嘴袋封灌机的吸嘴袋本体送出装置,其特征在于:所述袋体存储机构包括至少一个储袋架,储袋架安装在机架上。
3.如权利要求2所述的吸嘴袋封灌机的吸嘴袋本体送出装置,其特征在于:所述储袋架包括支撑杆、底部具有出袋口的底板、两个侧壁板、至少一个后挡板,支撑杆安装在机架右端,底板安装在支撑杆顶端,后挡板、两个侧壁板分别安装在底板顶面,后挡板位于出袋口右侧,两个侧壁板分别位于出袋口的前后两侧。
4.如权利要求2所述的吸嘴袋封灌机的吸嘴袋本体送出装置,其特征在于:所述储袋架包括支撑杆、底部具有出袋口的底板、多根限位杆,支撑杆安装在机架右端,底板安装在支撑杆顶端,所有限位杆分别安装在底板顶面,并且所有限位杆分别位于出袋口四周。
5.如权利要求1所述的吸嘴袋封灌机的吸嘴袋本体送出装置,其特征在于:所述袋体取放机构包括升降驱动单元、可升降架、至少一个第一真空吸盘,可升降架可升降地安装在机架后端,第一真空吸盘安装在可升降架上,升降驱动单元安装在机架上,升降驱动单元连接可升降架并带动可升降架升降。
6.如权利要求1所述的吸嘴袋封灌机的吸嘴袋本体送出装置,其特征在于:所述袋体顶部抬升机构包括第一驱动机构、摆动架、至少一个袋体抬升装置,摆动架可摆动地安装在机架上,袋体抬升装置安装在摆动架上,第一驱动机构与摆动架连接并且第一驱动机构带动摆动架摆动。
7.如权利要求6所述的吸嘴袋封灌机的吸嘴袋本体送出装置,其特征在于:所述摆动架包括横梁、两个摆动件,两个摆动件底部分别可转动地安装在机架上,横梁两端分别连接两个摆动件顶部,袋体抬升装置安装在横梁上。
8.如权利要求1所述的吸嘴袋封灌机的吸嘴袋本体送出装置,其特征在于:所述袋体校正机构包括第二驱动机构、第二抬升杆、转轴、定位轴、至少一个压袋轮、两个铰接杆、定位轴驱动单元、传动机构,转轴两端分别可转动地安装在机架上,两个铰接杆后端分别可相对转轴转动地安装在转轴上,定位轴驱动单元安装在机架上,定位轴可转动地安装在两个铰接杆前端,压袋轮安装在定位轴上,定位轴驱动单元通过传动机构带动定位轴转动,第二驱动机构安装在机架上并且第二驱动机构通过第二抬升杆连接定位轴并带动定位轴升降。
9.如权利要求1所述的吸嘴袋封灌机的吸嘴袋本体送出装置,其特征在于:所述袋体悬挂送出机构包括摆动轴、摆动控制杆、袋体悬挂送出驱动单元、至少一个用于取袋的第三真空吸盘,摆动轴可转动地安装在机架上,第三真空吸盘安装在摆动轴上,摆动控制杆后端安装在摆动轴上,袋体悬挂送出驱动单元连接摆动控制杆前端。
10.如权利要求1所述的吸嘴袋封灌机的吸嘴袋本体送出装置,其特征在于:所述吸嘴袋本体送出装置还包括同步驱动机构,袋体悬挂送出机构、袋体顶部抬升机构、吸袋托袋装置、袋体转移机构、袋体取放机构之中至少两个机构采用同步驱动机构分别带动同步工作、相互配合。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202221712037.3U CN217575813U (zh) | 2022-07-05 | 2022-07-05 | 吸嘴袋封灌机的吸嘴袋本体送出装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202221712037.3U CN217575813U (zh) | 2022-07-05 | 2022-07-05 | 吸嘴袋封灌机的吸嘴袋本体送出装置 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN217575813U true CN217575813U (zh) | 2022-10-14 |
Family
ID=83534293
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202221712037.3U Active CN217575813U (zh) | 2022-07-05 | 2022-07-05 | 吸嘴袋封灌机的吸嘴袋本体送出装置 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN217575813U (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115072067A (zh) * | 2022-07-05 | 2022-09-20 | 广东中一智能科技有限公司 | 吸嘴袋封灌机的吸嘴袋本体送出装置 |
-
2022
- 2022-07-05 CN CN202221712037.3U patent/CN217575813U/zh active Active
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115072067A (zh) * | 2022-07-05 | 2022-09-20 | 广东中一智能科技有限公司 | 吸嘴袋封灌机的吸嘴袋本体送出装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN109367899B (zh) | 自动搬运撑袋装料装置 | |
| CN110171607B (zh) | 一种礼盒箱罐装产品自动装箱装置及方法 | |
| CN110937193A (zh) | 自动包护角机 | |
| CN109664488B (zh) | 多功能模内贴标的标签中转传送装置 | |
| CN211969889U (zh) | 一种链条给袋式充填包装机的取袋机构 | |
| CN115158735A (zh) | 一种机器人装箱机及装箱方法 | |
| CN108974892B (zh) | 一种自动控制上下件装置 | |
| CN217575814U (zh) | 吸嘴袋封灌机的吸嘴袋送出装置 | |
| CN114801122A (zh) | 基于pvc保护膜的载具组装系统及工艺 | |
| CN213323887U (zh) | 一种玻璃瓶自动包装设备 | |
| CN115072067A (zh) | 吸嘴袋封灌机的吸嘴袋本体送出装置 | |
| CN220484651U (zh) | 一种冲压自动收料摆盘机 | |
| CN112373818A (zh) | 口罩入袋设备的结构 | |
| CN217575817U (zh) | 吸嘴袋套袋机 | |
| CN113147063A (zh) | 摩托车胎总装设备 | |
| CN218260770U (zh) | 一种传料机构 | |
| CN218930036U (zh) | 一种缓冲充气袋的外袋打孔装置 | |
| CN217533396U (zh) | 一种三角形排列的分组装置 | |
| CN216581317U (zh) | 包装箱翻转装置、包装箱运输总成及包装流水线 | |
| CN210942464U (zh) | 一种立式智能装箱设备 | |
| CN215044056U (zh) | 一种产品自动收料包装设备 | |
| CN215156004U (zh) | 一种上下料一体式贴膜装置 | |
| CN216995105U (zh) | 吸嘴袋封灌机的上袋装置 | |
| CN212606175U (zh) | 一种敞口袋高速上袋设备 | |
| CN115057046A (zh) | 吸嘴袋套袋机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| GR01 | Patent grant | ||
| GR01 | Patent grant |