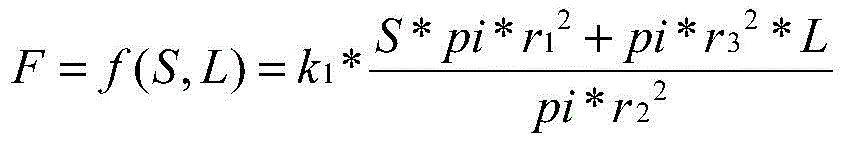发明内容
本发明的目的在于提供一种伺服可调式线控制动系统及电动汽车,通过踏板模拟器电子控制单元任意设定踏板感,解决现有电动汽车踏板感的模拟主要依靠踏板模拟器主缸及其弹簧进行反馈,集成度较低,导致脚感模拟质量不高,无法主动调节模拟感的问题。
为了解决上述技术问题,本发明第一方面提出了伺服可调式线控制动系统,包括制动踏板和与所述制动踏板连接的制动主缸;还包括踏板模拟器电子控制单元、模拟器调压腔、模拟器主缸、伺服电机和传动件;
所述模拟器调压腔与所述模拟器主缸相连,所述模拟器主缸与所述制动主缸相连;
所述踏板模拟器电子控制单元和所述伺服电机电连接,所述踏板模拟器电子控制单元被设置为接收所述制动主缸内发送的制动行程信号,根据所述制动行程信号和预设的踏板行程-踏板力特性表,实时调整所述伺服电机的旋转角度,进而调节所述模拟器调压腔的活塞行程,实现对所述模拟器主缸进液量的干预,完成对设定的踏板力特性模拟;
所述传动件与所述伺服电机相连,所述传动件用于将所述伺服电机的输出轴的转动转换为所述模拟器调压腔的活塞的移动。
在一些可能的实施方式中,所述制动主缸包括踏板行程传感器,所述踏板行程传感器与所述踏板模拟器电子控制单元电连接;所述踏板行程传感器被设置为感测所述制动踏板的位置变化以形成制动行程信号。
在一些可能的实施方式中,所述踏板模拟器电子控制单元还被设置为预先设定踏板行程-踏板力特性表,所述踏板行程-踏板力特性表用于设定踏板行程和踏板力的转换比例。
在一些可能的实施方式中,还包括模拟器控制阀,所述模拟器控制阀设置在所述模拟器主缸与所述制动主缸之间;所述模拟器控制阀和所述踏板模拟器电子控制单元电连接;所述模拟器控制阀用于控制所述模拟器主缸和所述制动主缸之间的连通或断开。
本发明第二方面提出了一种伺服可调式线控制动系统的控制方法,应用于上述的伺服可调式线控制动系统,包括:
获取制动主缸中行程传感器采集的制动行程信号;
根据所述制动行程信号和预设的踏板行程-踏板力特性表,实时调整伺服电机的旋转角度,以调节模拟器调压腔的活塞行程,实现对模拟器主缸进液量的干预;
根据伺服电机的旋转角度,确定目标踏板力。
在一些可能的实施方式中,所述方法还包括,预先设定所述踏板行程-踏板力特性表,所述踏板行程-踏板力特性表用于设定踏板行程和踏板力的转换比例。
在一些可能的实施方式中,所述方法还包括,根据所述制动行程信号,将模拟器控制阀进行通电,以使得制动主缸和模拟器主缸连通。
在一些可能的实施方式中,所述方法还包括,若检测到电气故障,则控制模拟器控制阀断电,并将所述制动主缸的油液输入到制动轮缸,以产生制动力。
本发明还提供一种存储介质,其上存储有计算机程序,所述计算机程序被处理器执行时实现如上述的伺服可调式线控制动系统的控制方法。
本发明还提供一种终端,包括一个或多个处理器和存储器。存储器与所述处理器耦接,用于存储一个或多个程序;当所述一个或多个程序被所述一个或多个处理器执行,使得所述一个或多个处理器实现如上述的伺服可调式线控制动系统的控制方法。
实施本发明,具有如下有益效果:
本方法通过电子控制单元任意设置踏板感,根据制动踏板输入的制动行程信号和踏板行程-踏板力特性表,实时调整伺服电机旋转角度,进而调节模拟器调压腔的活塞行程,实现对模拟器主缸进液量的干预,完成对设定的踏板力特性模拟,解决了现有踏板感模拟主要依靠模拟器主缸及弹簧反馈,而弹簧特性固化,导致踏板感不能调节的问题,使得踏板感可依据车型或驾驶者需求进行调整。
具体实施方式
下面将结合本发明实施例中的附图,对发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明的实施例,本领域普通技术人员在没有做出创造性劳动的前提下所获得的所有其他实施例,都属于本发明保护的范围。
如图2所示,本发明公开了一种伺服可调式线控制动系统,伺服可调式线控制动系统,包括制动踏板1和与所述制动踏板1连接的制动主缸2;还包括踏板模拟器电子控制单元3、模拟器调压腔4、模拟器主缸5、伺服电机6和传动件7;
模拟器调压腔4与模拟器主缸5相连,模拟器主缸5与制动主缸2相连;
踏板模拟器电子控制单元3和伺服电机6电连接,踏板模拟器电子控制单元3被设置为接收制动主缸2内发送的制动行程信号,根据所述制动行程信号和预设的踏板行程-踏板力特性表,实时调整伺服电机6的旋转角度,进而调节模拟器调压腔4的活塞行程,实现对模拟器主缸5进液量的干预,完成对设定的踏板力特性模拟;
传动件7与伺服电机6相连,传动件7用于将伺服电机6的输出轴的转动转换为模拟器调压腔4的活塞的移动。
具体地,制动踏板1的一端与制动主缸2内的踏板传动组件连接,制动踏板1的另一端用于踩踏,踩踏传动组件的输出端与制动主缸2的活塞铰接,踩踏制动踏板1,制动踏板1将会通过传动组件带动制动主缸2的活塞在缸体内运动,进而使制动主缸2内的制动油液流出至其它相连的阀及结构件等。至于上述踏板传动组件可以为踏板杆,也可以为其他能够实现制动踏板1与制动主缸2的活塞之间动力传递的结构,在此不做详细赘述。制动主缸2的输出端通过模拟器控制阀9与模拟器主缸5连接,模拟器主缸5包括单段弹簧,模拟器主缸5连接模拟器调压腔连接,伺服电机6与传动件7连接,传动件7的输出轴与模拟器调压腔的活塞传动连接,伺服电机6为能够产生转动的电机,利用传动件7将伺服电机6的输出轴的转动转换为模拟器调压腔的活塞的移动,上述传动件7为齿轮齿条结构、丝母丝杠结构或涡轮蜗杆结构等,在此不做详细赘述。
驾驶员通过踩踏制动踏板1输入制动请求,踏板模拟器电子控制单元3根据制动主缸2内的踏板行程传感器8(安装于线控制动主缸2总成内)获取制动行程信号,根据制动行程信号,踏板模拟器电子控制单元3将模拟器控制阀9上电,使得制动主缸2回路与模拟器主缸5、模拟器调压腔相通,其中模拟器控制阀9为常闭阀;同时踏板模拟器电子控制单元3根据行程传感器信号和预设的踏板行程-踏板力特性表,实时调整伺服电机6的旋转角度,根据伺服电机6的旋转角度进而调节模拟器调压腔的活塞行程,实现对模拟器主缸5进液量的干预,完成对设定的踏板力特性模拟。
踏板模拟器电子控制单元3可以是集中式或分布式的控制器,比如,可以是一个单独的单片机,也可以是分布的多块单片机构成,单片机中可以运行控制程序并进行信号传输,进而控制各部件实现其功能。
稳态踏板力F与制动主缸2的踏板行程S存在以关系:
其中:pi为圆周率常数、r1为制动主缸2的活塞半径、r2为模拟器主缸5的活塞半径、r3为模拟器调压腔的活塞半径、k1为弹簧刚度系数、L为调压腔的活塞行程。
由上式可知,F为变量(S,L)的函数表达,因此,可根据设定的踏板风格的S-F特性设定所需的调压腔活塞行程L与踏板行程S的对应关系,达到踏板感实时调节的目的。
通过选择在踏板模拟器电子控制单元3中预设的不同踏板力驾驶风格(踏板行程S-踏板力F曲线)即可输出所选风格的S-F特性,完成不同的踏板力模拟脚感,满足多种车型、多种驾驶风格的踏板模拟需求。
在一个实施例中,制动主缸2包括踏板行程传感器8,踏板行程传感器8与踏板模拟器电子控制单元3电连接;踏板行程传感器8被设置为感测制动踏板1的位置变化以形成制动行程信号。
在制动主缸2内有踏板行程传感器8,在驾驶员踩踏或松开制动踏板1时,踏板行程传感器8会形成制动行程信号,以体现驾驶员是否有制动或解除制动的操作,踏板模拟器电子控制单元3能够接收踏板行程传感器8的制动行程信号。通过踏板行程传感器8感测制动踏板1的位置变化已形成制动行程信号。
在一个实施例中,踏板模拟器电子控制单元3还被设置为预先设定踏板行程-踏板力特性表,所述踏板行程-踏板力特性表用于设定踏板行程和踏板力的转换比例。
用户需根据实际的需求,预先通过踏板模拟器电子控制单元3设定踏板行程-踏板力特性表,踏板力行程-踏板力特性表中踏板行程与踏板力的输出关系如图3所示,通过根据自己的驾驶风格对踏板行程-踏板力特性表进行调整,满足不同车型和不同驾驶风格对踏板感调节的需求。
在一个实施例中,还包括模拟器控制阀9,模拟器控制阀9设置在模拟器主缸5与制动主缸2之间;模拟器控制阀9和踏板模拟器电子控制单元3电连接;模拟器控制阀9用于控制模拟器主缸5和制动主缸2之间的连通或断开。
模拟器控制阀9为常闭阀,当在驾驶员踩踏或松开制动踏板1时,踏板行程传感器8会形成制动行程信号,踏板模拟器电子控制单元3根据接收的踏板行程传感器8的制动行程信号,控制模拟器控制阀9上电,模拟器控制阀9打开,制动主缸2于模拟器主缸5之间连通。
请参阅图4,本发明第二方面提出了一种伺服可调式线控制动系统的控制方法,应用于上述的伺服可调式线控制动系统,包括:
S101、获取制动主缸2中行程传感器采集的制动行程信号;
驾驶员踩下制动踏板1,在制动踏板1达到预设位置时,踏板模拟器电子控制单元3获取制动主缸2中行程传感器的制动行程信号;
S102、根据所述制动行程信号和预设的踏板行程-踏板力特性表,实时调整伺服电机6的旋转角度,以调节模拟器调压腔的活塞行程,实现对模拟器主缸5进液量的干预;
根据制动行程信号和预设的踏板行程-踏板力特性表,实时调整伺服电机6的旋转角度;
S103、根据伺服电机6的旋转角度,确定目标踏板力。
通过伺服电机6的旋转角度进而调节模拟器调压腔的活塞行程,实现对模拟器主缸5进液量的干预,完成对设定的踏板力特性模拟。
在一个实施例中,所述方法还包括,预先设定所述踏板行程-踏板力特性表,所述踏板行程-踏板力特性表用于设定踏板行程和踏板力的转换比例。
用户需根据实际的需求,预先设定踏板行程-踏板力特性表,通过根据自己的驾驶风格对踏板行程-踏板力特性表进行调整,满足不同车型和不同驾驶风格对踏板感调节的需求。
在一个实施例中,所述方法还包括,根据所述制动行程信号,将模拟器控制阀9进行通电,以使得制动主缸2和模拟器主缸5连通。
在一个实施例中,所述方法还包括,若检测到电气故障,则控制模拟器控制阀9断电,并将所述制动主缸2的油液输入到制动轮缸,以产生制动力。
具体地,模拟器控制阀9的状态为常闭状态,制动主缸2和模拟器主缸5为断开状态,当用户踩下制动踏板1,踏板模拟器电子控制单元3接收到制动行程信号,控制模拟器控制阀9上电,模拟控制阀打开,使得制动主缸2和模拟器主缸5之间连通;当线控制动系统遇到严重的电气故障时,将进入纯机械备份状态,此时,模拟器控制阀9断电并切断制动主缸2回路与模拟器主缸5的回路,使得制动主缸2油液可通过线控制动系统其他回路直接进入制动轮缸而产生一定的制动力,保证车辆制动力安全冗余。
请参阅图5,本发明实施例提供一种终端,包括一个或多个处理器和存储器。存储器与所述处理器耦接,用于存储一个或多个程序,当所述一个或多个程序被所述一个或多个处理器执行,使得所述一个或多个处理器实现如上述任意一个实施例中的伺服可调式线控制动系统的控制方法。
处理器用于控制该计算机终端设备的整体操作,以完成上述的伺服可调式线控制动系统的控制方法的全部或部分步骤。存储器用于存储各种类型的数据以支持在该计算机终端设备的操作,这些数据例如可以包括用于在该计算机终端设备上操作的任何应用程序或方法的指令,以及应用程序相关的数据。该存储器可以由任何类型的易失性或非易失性存储设备或者它们的组合实现,例如静态随机存取存储器(Static Random AccessMemory,简称SRAM),电可擦除可编程只读存储器(Electrically Erasable ProgrammableRead-Only Memory,简称EEPROM),可擦除可编程只读存储器(Erasable ProgrammableRead-Only Memory,简称EPROM),可编程只读存储器(Programmable Read-Only Memory,简称PROM),只读存储器(Read-Only Memory,简称ROM),磁存储器,快闪存储器,磁盘或光盘。
在一示例性实施例中,计算机终端设备可以被一个或多个应用专用集成电路(Application Specific 1ntegrated Circuit,简称AS1C)、数字信号处理器(DigitalSignal Processor,简称DSP)、数字信号处理设备(Digital Signal Processing Device,简称DSPD)、可编程逻辑器件(Programmable Logic Device,简称PLD)、现场可编程门阵列(Field Programmable Gate Array,简称FPGA)、控制器、微控制器、微处理器或其他电子元件实现,用于执行上述的伺服可调式线控制动系统的控制方法,并达到如上述方法一致的技术效果。
在另一示例性实施例中,还提供了一种包括程序指令的存储介质,该程序指令被处理器执行时实现上述任意一个实施例中的伺服可调式线控制动系统的控制方法的步骤。例如,该存储介质可以为上述包括程序指令的存储器,上述程序指令可由终端的处理器执行以完成上述的伺服可调式线控制动系统的控制方法,并达到如上述方法一致的技术效果。
以上所揭露的仅为本发明的几个较佳实施例而已,当然不能以此来限定本发明之权利范围,因此依本发明权利要求所作的等同变化,仍属本发明所涵盖的范围。