CN101281026A - 可精确检测定位的平台及其使用方法 - Google Patents
可精确检测定位的平台及其使用方法 Download PDFInfo
- Publication number
- CN101281026A CN101281026A CNA2008100978396A CN200810097839A CN101281026A CN 101281026 A CN101281026 A CN 101281026A CN A2008100978396 A CNA2008100978396 A CN A2008100978396A CN 200810097839 A CN200810097839 A CN 200810097839A CN 101281026 A CN101281026 A CN 101281026A
- Authority
- CN
- China
- Prior art keywords
- servo motor
- workpiece
- positioning
- angle
- horizontal
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Landscapes
- Length Measuring Devices By Optical Means (AREA)
Abstract
本发明公开了一种对平面类线条可精确检测定位的平台及其使用方法,该平台包括底座,在底座上安装承载待检测工件的由三个自由度伺服电机驱动可前后左右移动和旋转的移动平台,在平台上有和工件上横向线标、角度线标和纵向线标相对应的横向色标传感器、角度色标传感器和纵向色标传感器,通过检测定位程序可以将待检测工件移动到理想的加工位置,该平台结构简单合理,设备成本低廉,使用方法简单,定位准确可靠。
Description
技术领域
本发明属于工业自动检测技术领域,尤其是对平面类线条标记可精确检测定位的平台及其使用方法。
背景技术
工业自动化的要求已经随着技术的发展和劳动用工代价的飞升而愈来愈迫切。相应对工业自动检测技术的应用要求也愈来愈强烈。平面类线条标记(印刷的彩色线条)是在包装、印刷、加工等实践中大量使用的定位标记,在包装、印刷或加工之前首先要把工件固定在工作台上准确位置,然后按着程序对工件进行包装、印刷或加工。但目前相当多的用户还停留在人工目测线条定位的阶段,定位精度差(大于0.2mm),还伴随较多的由于人工疲劳和素质差别带来的影响,效率也较低。除上述大量在使用的人工目测方法外,有少量使用机械定位的方法。但由于机械定位脱离了平面类线条标记,无法解决不同批次工件的定位精度问题(最大将超过1mm),所以目前包装、印刷、加工等工序中,虽然其工作过程已经实现了计算机程序控制,但上料过程及板料的定位大多是人工目测并辅以机械定位方式,既无法形成完整的自动线,又难以解决作业的精度。
同时,平面类线条标记是彩色标记。标记线条和背景的颜色有无穷种组合,出于对制造成本的考虑,不可能强制用户使用指定的颜色。这就给自动识别定位更增加了一定的难度。
图像视频识别技术可以较好的解决上述问题,但就目前的造价和使用复杂程度,难以推广。就大范围的尺寸检测而言(两点距离600mm以上),如果课题是检测该两点连线的平行度,而误差不容许大于0.04mm,用一个图像传感器是难以办到的。
发明内容
本发明的目的在于克服现有技术平面类定位线条检测方法的缺陷,提供一种对平面类线条标记可精确检测定位的平台。
本发明的另一目的还在于提供了该平台的使用方法。
本发明所提供的对平面类线条标记可精确检测定位的平台由下述技术方案来实现的。
一种对平面类线条标记可精确检测定位的平台。它包括底座,在底座上安装承载待检测工件的可前后左右移动的移动平台,其特征在于:所述的移动平台包括由横向伺服电机驱动可左右移动的工作台,该工作台可左右滑动地安装在底座上;在工作台上安装由纵向伺服电机驱动可前后移动的工件夹持机构,该工件夹持机构包括固定架,在固定架上安装两个气缸夹,其中一个气缸夹由角度伺服电机驱动可前后移动地安装在固定架上;在移动平台的上方有通过控制器与横向伺服电机连接的横向色标传感器、通过控制器与纵向伺服电机连接的纵向色标传感器和通过控制器与角度伺服电机连接的角度色标传感器,三个色标传感器分别定位在理想线条标记位置的上方。
所述的理想的线条标记位置是加工工序对固定在移动平台上工件要求的准确位置和角度,在使用和设计上,线条标记一般是印刷在工件的边缘处三个线段,包括横向线标,纵向线标和角度线标。所述的气缸夹是由气缸驱动夹持工件的夹子。
所述的工作台通过两根滑动轴可左右移动地安装在底座上,横向伺服电机通过丝杠驱动工作台左右移动。
所述的工件夹持机构的固定架通过两根滑动轴可前后移动地安装在工作台上,纵向伺服电机通过丝杠驱动工件夹持机构前后移动,从而两个气缸夹夹持工件在工作台面上前后移动。
所述的工作台包括方形框架,框架上面由3~9个条状板材构成台面,工件夹持机构的固定架通过两根滑动轴可前后移动地安装在工作台方形框架内,两个气缸夹在条状板材的之间,其夹口高出条状板材,可以实现夹持工件在工作台面上移动。
所述的横向色标传感器、纵向色标传感器和角度色标传感器可以通过色标支架固定在底座上。还有一种方案就是横向色标传感器和角度色标传感器通过色标支架固定在底座上,纵向色标传感器通过色标支架固定在工作台上。
所述的三种色标传感器都是具有色标自动选择功能和共轴反射光学系统的数字式色标传感器,反应时间小于50μs。
所述的工作台上面设置有工件初步定位挡板。这个挡板的作用可以将待检测的工件初步定位在一个适当的位置,可以让三个伺服电机朝着一个方向驱动就能让三个色标传感器检测到线条标记,实现准确定位。
本发明对平面类线条可精确检测定位的平台的使用方法,包括如下步骤:
(a)启动设备给对平面类线条可精确检测定位的平台加电让各伺服电机处于初始位置;
(b)把待检测工件放置在工作台上,并靠紧工件初步定位挡板上初步定位工件并启动气缸夹夹紧工件;
(c)启动检测定位扫描程序,首先启动纵向伺服电机驱动工件夹持机构移动,当纵向色标传感器检测到纵向线标时纵向伺服电机停止驱动,然后启动角度伺服电机驱动气缸夹移动使工件以另一气缸夹的夹持点为圆心旋转,当角度色标传感器检测到角度线标时角度伺服电机停止驱动,最后启动横向伺服电机驱动工作台移动,当横向色标传感器检测到横向线标时横向伺服电机停止驱动;
或者,首先启动横向伺服电机驱动工作台移动,当横向色标传感器检测到横向线标时横向伺服电机停止驱动,然后启动角度伺服电机驱动气缸夹移动使工件以另一气缸夹的夹持点为圆心旋转,当角度色标传感器检测到角度线标时角度伺服电机停止驱动,最后启动纵向伺服电机驱动工件夹持机构移动,当纵向色标传感器检测到纵向线标时纵向伺服电机停止驱动。
(d)待检测的工件定位工作完成,此时可以按着程序规定动作由横向伺服电机和纵向伺服电机驱动工件移动,配合工作装置进行加工作业。
本发明的步骤(b)初步定位工件,人工定位时就把工件的横向线标、纵向线标和角度线标按着固定的方向和角度偏移理想的线标位置一定距离和角度,这样可以根据工件三种线标偏移方向和角度来确定检测定位程序模式,让横向伺服电机、角度伺服电机和纵向伺服电机向单一方向驱动工件就能检测到线标实现准确定位。
本发明对平面类线条可精确检测定位的平台的优点:
(1)本发明的平台可以实现三个自由度的定位,可以应用到多种自动化加工设备上,如包装、印刷或加工设备上;
(2)平台总体设计巧妙,结构简单合理,工作稳定可靠,适应多种自动化加工设备上配套使用;
(3)本发明的检测部件使用了色标传感器,这种色标传感器具有价格低廉,体积小,重量轻,反映灵敏,定位准确,使用方便等优点,这些优点要比使用摄像头更好;
(4)本发明还具有编程简单,使用方法容易等优点。
附图说明
下面结合附图和具体实施例对本发明做进一步详细的说明。
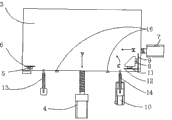
图1是本发明的立体结构示意图;
图2是本发明工作台底面立体结构示意图;
图3是本发明待检测工件放置在工作台上检测定位之前示意图;
图4是本发明待检测工件放置在工作台上检测定位之后示意图。
图中:1.底座,2.工作台,3.工件,4.纵向伺服电机,5.纵向色标传感器,6.纵向线标,7.横向伺服电机,8.横向色标传感器,9.横向线标,10.角度伺服电机,11.角度色标传感器,12.角度线标,13.左侧气缸夹,14.右侧气缸夹,15.固定架,16.初步定位挡板。
具体实施方式
实施例1:如图1、2、3、4所示,本发明对平面类线条可精确检测定位的平台,它包括底座1,在底座1上安装承载待检测工件3的可前后左右移动的移动平台2,所述的工作台2包括方形框架,框架上面由五个条状板材构成台面,工作台2通过两根滑动轴可左右移动地安装在底座1上,横向伺服电机7通过丝杠驱动工作台2左右移动;在工作台2上安装由纵向伺服电机4驱动可前后移动的工件夹持机构,该工件夹持机构的固定架15通过两根滑动轴可前后移动地安装在工作台2的方形框架内,纵向伺服电机4通过丝杠驱动工件夹持机构前后移动;在固定架15上安装左侧气缸夹13和右侧气缸夹14,其夹口高出条状板材,可以实现夹持工件在工作台面上移动,其中右侧气缸夹14由角度伺服电机10驱动可前后移动地安装在固定架15上;在移动平台的上方有通过控制器与横向伺服电机7连接的横向色标传感器8、通过控制器与纵向伺服电机4连接的纵向色标传感器5和通过控制器与角度伺服电机10连接的角度色标传感器11,其中,横向色标传感器8和角度色标传感器11通过色标支架固定在底座1上,纵向色标传感器5通过色标支架固定在工作台2上。
实施例2:对平面类线条可精确检测定位的平台使用方法,如图3图4所示,包括如下步骤:
(1)启动设备给对平面类线条可精确检测定位的平台加电让各伺服电机4、10、7处于初始位置;
(2)把待检测工件3放置在工作台上,并靠紧工件初步定位挡板16上,其工件3偏移方向和角度如图3所示,然后启动气缸夹13、14夹紧工件3实现工件初步定位;
(3)启动检测定位扫描程序,首先启动纵向伺服电机4驱动工件夹持机构沿着Y箭头方向移动,当纵向色标传感器5检测到纵向线标6时纵向伺服电机4停止驱动,然后启动角度伺服电机10驱动右侧气缸夹14沿着C箭头方向移动使工件3以左侧气缸夹13的夹持点为圆心旋转,当角度色标传感器11检测到角度线标12时角度伺服电机10停止驱动,最后启动横向伺服电机7驱动工作台2沿着X箭头方向移动,当横向色标传感器8检测到横向线标9时横向伺服电机7停止驱动。
(4)待检测的工件3定位工作完成,此时可以按着程序规定动作由横向伺服电机7和纵向伺服电机4驱动工件移动配合工作装置进行加工作业。
Claims (10)
1、一种对平面类线条标记可精确检测定位的平台,它包括底座(1),在底座(1)上安装承载待检测工件(3)的可前后左右移动的移动平台(2),其特征在于:所述的移动平台包括由横向伺服电机(7)驱动可左右移动的工作台(2),该工作台(2)可左右滑动地安装在底座(1)上;在工作台(2)上安装由纵向伺服电机(4)驱动可前后移动的工件夹持机构,该工件夹持机构包括固定架(15),在固定架(15)上安装两个气缸夹(13)、(14),其中一个气缸夹(14)由角度伺服电机(10)驱动可前后移动地安装在固定架(15)上;在移动平台的上方有通过控制器与横向伺服电机(7)连接的横向色标传感器(8)、通过控制器与纵向伺服电机(4)连接的纵向色标传感器(5)和通过控制器与角度伺服电机(10)连接的角度色标传感器(11),三个色标传感器(8)、(5)、(11)分别定位在理想线条标记位置的上方。
2、按照权利要求1所述的对平面类线条标记可精确检测定位的平台,其特征在于:所述的工作台(2)通过两根滑动轴可左右移动地安装在底座(1)上,横向伺服电机(7)通过丝杠驱动工作台(2)左右移动。
3、按照权利要求2所述的对平面类线条标记可精确检测定位的平台,其特征在于:所述的工件夹持机构的固定架(15)通过两根滑动轴可前后移动地安装在工作台(2)上,纵向伺服电机(4)通过丝杠驱动工件夹持机构前后移动,从而两个气缸夹(13)、(14)夹持工件(3)在工作台(2)面上前后移动。
4、按照权利要求3所述的对平面类线条标记可精确检测定位的平台,其特征在于:所述的工作台(2)包括方形框架,框架上面由3~9个条状板材构成台面,工件夹持机构的固定架(15)通过两根滑动轴可前后移动地安装在工作台(2)方形框架内,两个气缸夹(13)、(14)在条状板材的之间,其夹口高出条状板材。
5、按照权利要求1、2、3或4所述的对平面类线条标记可精确检测定位的平台,其特征在于:所述的横向色标传感器(8)、纵向色标传感器(5)和角度色标传感器(11)可以通过色标支架固定在底座(1)上。
6、按照权利要求1、2、3或4所述的对平面类线条标记可精确检测定位的平台,其特征在于:横向色标传感器(8)和角度色标传感器(11)通过色标支架固定在底座(1)上,纵向色标传感器(5)通过色标支架固定在工作台(2)上。
7、按照权利要求1、2、3或4所述的对平面类线条标记可精确检测定位的平台,其特征在于:所述的三种色标传感器(8)、(5)、(11)都是具有色标自动选择功能和共轴反射光学系统的数字式色标传感器,反应时间小于50μs。
8、按照权利要求1、2、3或4所述的对平面类线条标记可精确检测定位的平台,其特征在于:所述的工作台(2)上面设置有工件(3)初步定位挡板(16)。
9、权利要求1、2、3或4所述对平面类线条可精确检测定位的平台的使用方法,包括如下步骤:
(a)启动设备给对平面类线条可精确检测定位的平台加电让各伺服电机(4)、(7)、(10)处于初始位置;
(b)把待检测工件(3)放置在工作台(2)上,并靠紧工件初步定位挡板(16)上初步定位工件(3)并启动气缸夹(13)、(14)夹紧工件(3);
(c)启动检测定位扫描程序,首先启动纵向伺服电机(4)驱动工件(3)夹持机构移动,当纵向色标传感器(5)检测到纵向线标(6)时纵向伺服电机(4)停止驱动,然后启动角度伺服电机(10)驱动气缸夹(14)移动使工件(3)以另一气缸夹(13)的夹持点为圆心旋转,当角度色标传感器(11)检测到角度线标(12)时角度伺服电机(10)停止驱动,最后启动横向伺服电机(7)驱动工作台(2)移动,当横向色标传感器(8)检测到横向线标(9)时横向伺服电机(7)停止驱动;或者,首先启动横向伺服电机(7)驱动工作台(2)移动,当横向色标传感器(8)检测到横向线标(9)时横向伺服电机(7)停止驱动,然后启动角度伺服电机(10)驱动气缸夹(14)移动使工件(3)以另一气缸夹(13)的夹持点为圆心旋转,当角度色标传感器(11)检测到角度线标(12)时角度伺服电机(10)停止驱动,最后启动纵向伺服电机(4)驱动工件(3)夹持机构移动,当纵向色标传感器(5)检测到纵向线标(6)时纵向伺服电机(4)停止驱动。
(d)待检测的工件(3)定位工作完成,此时可以按着程序规定动作由横向伺服电机(7)和纵向伺服电机(4)驱动工件(3)移动,配合工作装置进行加工作业。
10、按着权利要求9所述对平面类线条可精确检测定位的平台的使用方法,其特征在于:人工定位时就把工件(3)的横向线标(9)、纵向线标(6)和角度线标(12)按着固定的方向和角度偏移理想的线标位置一定距离和角度,根据工件三种线标(9)、(6)、(12)偏移方向和角度来确定检测定位程序模式,让横向伺服电机(7)、角度伺服电机(10)和纵向伺服电机(4)向单一方向驱动工件(3)就能检测到线标实现准确定位。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN2008100978396A CN101281026B (zh) | 2008-05-16 | 2008-05-16 | 可精确检测定位的平台及其使用方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN2008100978396A CN101281026B (zh) | 2008-05-16 | 2008-05-16 | 可精确检测定位的平台及其使用方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN101281026A true CN101281026A (zh) | 2008-10-08 |
| CN101281026B CN101281026B (zh) | 2010-06-09 |
Family
ID=40013608
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN2008100978396A Expired - Fee Related CN101281026B (zh) | 2008-05-16 | 2008-05-16 | 可精确检测定位的平台及其使用方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN101281026B (zh) |
Cited By (15)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102410024A (zh) * | 2011-08-09 | 2012-04-11 | 山东大学 | 模型试验中地下工程掘进驱动装置及控制方法 |
| CN102862178A (zh) * | 2011-07-07 | 2013-01-09 | 武汉文林科技有限公司 | 一种全自动切边机 |
| CN102962877A (zh) * | 2012-12-12 | 2013-03-13 | 圣象实业(江苏)有限公司 | 地板分切找中定位装置 |
| CN103128628A (zh) * | 2013-03-18 | 2013-06-05 | 厦门大学 | 基于多自由度电机的光学元件加工及检测平台 |
| CN106019650A (zh) * | 2016-06-16 | 2016-10-12 | 昆山金箭机械设备有限公司 | 具有定位功能的液晶屏幕检测设备 |
| CN106739483A (zh) * | 2015-11-24 | 2017-05-31 | 北大方正集团有限公司 | 印刷平台波动检测装置及方法 |
| CN107599416A (zh) * | 2017-10-26 | 2018-01-19 | 肖志平 | 一种珍珠棉的快速热风粘合机 |
| CN107651617A (zh) * | 2017-08-31 | 2018-02-02 | 安徽信息工程学院 | 运输装置和装卸车 |
| CN107737848A (zh) * | 2017-11-09 | 2018-02-27 | 江苏亚威机床股份有限公司 | 一种折边机板料定位装置 |
| CN108760628A (zh) * | 2018-04-02 | 2018-11-06 | 迈克医疗电子有限公司 | 一种试纸条测试位置定位方法及尿液干化学分析仪 |
| CN110132178A (zh) * | 2019-05-20 | 2019-08-16 | 江苏理工学院 | 一种多孔板孔径倒角图像检测装置 |
| CN110918806A (zh) * | 2019-12-15 | 2020-03-27 | 山东丽鹏股份有限公司 | 铝板色标电子自动定位系统 |
| CN113109345A (zh) * | 2021-05-10 | 2021-07-13 | 王辽建 | 一种多面体产品多工位同时外观自动检测设备 |
| CN115519606A (zh) * | 2022-10-24 | 2022-12-27 | 东莞市准锐自动化设备有限公司 | 一种pcb板定位调整装置及切割设备 |
| CN116713967A (zh) * | 2023-05-10 | 2023-09-08 | 长江大学 | 一种书籍智能存取小车及使用方法 |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2638277B2 (ja) * | 1990-06-28 | 1997-08-06 | 日本ビクター株式会社 | 記録装置及び転写紙 |
| CN2883004Y (zh) * | 2006-04-04 | 2007-03-28 | 东莞市长安先机机械制造厂 | 一种丝网印刷机对位装置 |
| CN201002379Y (zh) * | 2007-02-14 | 2008-01-09 | 刘永信 | 一种丝网印刷机上的自动对位装置 |
-
2008
- 2008-05-16 CN CN2008100978396A patent/CN101281026B/zh not_active Expired - Fee Related
Cited By (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102862178A (zh) * | 2011-07-07 | 2013-01-09 | 武汉文林科技有限公司 | 一种全自动切边机 |
| CN102862178B (zh) * | 2011-07-07 | 2014-06-04 | 武汉文林科技有限公司 | 一种全自动切边机 |
| CN102410024A (zh) * | 2011-08-09 | 2012-04-11 | 山东大学 | 模型试验中地下工程掘进驱动装置及控制方法 |
| CN102962877A (zh) * | 2012-12-12 | 2013-03-13 | 圣象实业(江苏)有限公司 | 地板分切找中定位装置 |
| CN102962877B (zh) * | 2012-12-12 | 2015-02-18 | 圣象实业(江苏)有限公司 | 地板分切找中定位装置 |
| CN103128628A (zh) * | 2013-03-18 | 2013-06-05 | 厦门大学 | 基于多自由度电机的光学元件加工及检测平台 |
| CN103128628B (zh) * | 2013-03-18 | 2015-06-10 | 厦门大学 | 基于多自由度电机的光学元件加工及检测平台 |
| CN106739483A (zh) * | 2015-11-24 | 2017-05-31 | 北大方正集团有限公司 | 印刷平台波动检测装置及方法 |
| CN106739483B (zh) * | 2015-11-24 | 2019-02-01 | 北大方正集团有限公司 | 印刷平台波动检测装置及方法 |
| CN106019650A (zh) * | 2016-06-16 | 2016-10-12 | 昆山金箭机械设备有限公司 | 具有定位功能的液晶屏幕检测设备 |
| CN107651617A (zh) * | 2017-08-31 | 2018-02-02 | 安徽信息工程学院 | 运输装置和装卸车 |
| CN107599416A (zh) * | 2017-10-26 | 2018-01-19 | 肖志平 | 一种珍珠棉的快速热风粘合机 |
| CN107737848A (zh) * | 2017-11-09 | 2018-02-27 | 江苏亚威机床股份有限公司 | 一种折边机板料定位装置 |
| CN108760628A (zh) * | 2018-04-02 | 2018-11-06 | 迈克医疗电子有限公司 | 一种试纸条测试位置定位方法及尿液干化学分析仪 |
| CN108760628B (zh) * | 2018-04-02 | 2020-08-28 | 迈克医疗电子有限公司 | 一种试纸条测试位置定位方法及尿液干化学分析仪 |
| CN110132178A (zh) * | 2019-05-20 | 2019-08-16 | 江苏理工学院 | 一种多孔板孔径倒角图像检测装置 |
| CN110918806A (zh) * | 2019-12-15 | 2020-03-27 | 山东丽鹏股份有限公司 | 铝板色标电子自动定位系统 |
| CN113109345A (zh) * | 2021-05-10 | 2021-07-13 | 王辽建 | 一种多面体产品多工位同时外观自动检测设备 |
| CN115519606A (zh) * | 2022-10-24 | 2022-12-27 | 东莞市准锐自动化设备有限公司 | 一种pcb板定位调整装置及切割设备 |
| CN116713967A (zh) * | 2023-05-10 | 2023-09-08 | 长江大学 | 一种书籍智能存取小车及使用方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN101281026B (zh) | 2010-06-09 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN101281026B (zh) | 可精确检测定位的平台及其使用方法 | |
| CN101733558B (zh) | 主从式相机配置的智能激光切割系统及其切割方法 | |
| CN106274070B (zh) | 一种利用激光技术对玻璃奶瓶标记的装置及方法 | |
| CN103569641B (zh) | 多功能翻转装置及翻转方法 | |
| CN102531367B (zh) | 基板加工方法 | |
| CN206430698U (zh) | 非接触式光学测量装置 | |
| CN110412054A (zh) | 一种玻璃面板检测设备及检测图像拼接方法 | |
| CN120352428A (zh) | 柔性高智慧检测瑕疵设备及控制方法 | |
| CN208476823U (zh) | 一种玻璃面板检测设备 | |
| CN100491057C (zh) | 薄板激光切割焊接机工件夹紧装置及其方法 | |
| CN113376156B (zh) | 模具全自动检测装置 | |
| CN211563743U (zh) | 一种外观检测设备 | |
| CN216631664U (zh) | 检测设备 | |
| CN111380913A (zh) | 一种建筑工程智能成像检测机及其成像检测方法 | |
| CN212915713U (zh) | 生物芯片自动化组装装置 | |
| CN110773774B (zh) | 一种板材加工装置 | |
| CN219429112U (zh) | 一种线束壳体aoi检测搬运组件 | |
| CN217980241U (zh) | 一种大型孔位孔径自动检测机 | |
| CN116858857B (zh) | 一种双龙门工件尖端测量装置及坐标标定方法 | |
| CN220215828U (zh) | 电池盖板加工装置及加工系统 | |
| CN215711406U (zh) | 一种顶升机构 | |
| CN112319062B (zh) | 一种法兰上料装置 | |
| CN210348195U (zh) | 一种多工位曝光装置 | |
| CN217033688U (zh) | 一种板材光学检测平台 | |
| CN223749007U (zh) | 一种自动检测标刻机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C06 | Publication | ||
| PB01 | Publication | ||
| C10 | Entry into substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| DD01 | Delivery of document by public notice |
Addressee: Zhao Zongzheng Document name: Notification to Pay the Fees |
|
| DD01 | Delivery of document by public notice |
Addressee: Zhao Zongzheng Document name: Notification of Termination of Patent Right |
|
| DD01 | Delivery of document by public notice | ||
| DD01 | Delivery of document by public notice |
Addressee: Li Shiduan Document name: Notification of Passing Examination on Formalities |
|
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20100609 |
|
| CF01 | Termination of patent right due to non-payment of annual fee |