RU2383049C1 - Способ управления преобразователем напряжения с двухзвенным фильтром - Google Patents
Способ управления преобразователем напряжения с двухзвенным фильтром Download PDFInfo
- Publication number
- RU2383049C1 RU2383049C1 RU2009102565/09A RU2009102565A RU2383049C1 RU 2383049 C1 RU2383049 C1 RU 2383049C1 RU 2009102565/09 A RU2009102565/09 A RU 2009102565/09A RU 2009102565 A RU2009102565 A RU 2009102565A RU 2383049 C1 RU2383049 C1 RU 2383049C1
- Authority
- RU
- Russia
- Prior art keywords
- signal
- output
- filter
- voltage
- converter
- Prior art date
Links
- 238000000034 method Methods 0.000 title claims abstract description 18
- 230000010355 oscillation Effects 0.000 abstract description 6
- 238000013016 damping Methods 0.000 abstract 1
- 239000000126 substance Substances 0.000 abstract 1
- 230000015572 biosynthetic process Effects 0.000 description 3
- 238000010586 diagram Methods 0.000 description 3
- 238000003786 synthesis reaction Methods 0.000 description 2
- 230000007704 transition Effects 0.000 description 2
- 230000033228 biological regulation Effects 0.000 description 1
- 239000003990 capacitor Substances 0.000 description 1
- 230000008878 coupling Effects 0.000 description 1
- 238000010168 coupling process Methods 0.000 description 1
- 238000005859 coupling reaction Methods 0.000 description 1
- 230000007423 decrease Effects 0.000 description 1
- 230000005611 electricity Effects 0.000 description 1
- 230000000541 pulsatile effect Effects 0.000 description 1
- 239000003381 stabilizer Substances 0.000 description 1
- 230000001052 transient effect Effects 0.000 description 1
Images
Landscapes
- Dc-Dc Converters (AREA)
Abstract
Использование: в области автоматического управления. Технический результат заключается в расширении функциональных возможностей. Способ заключается в том, что формирование сигнала ошибки с учетом переменной составляющей напряжения между выходом первого звена фильтра и выходом преобразователя позволяет эффективно демпфировать колебания как между звеньями фильтра, так и колебания выходного напряжения преобразователя. При этом в установившемся режиме, при отсутствии колебаний сигнал ошибки определяется разностью выходного напряжения преобразователя и напряжением задания. 2 ил.
Description
Изобретение относится к области автоматического управления и предназначено для систем с широтно-импульсным регулированием, оно может найти применение в управляемых источниках вторичного питания.
Известен способ управления преобразователем постоянного напряжения с двухзвенным фильтром, заключающийся в релейном управлении на основе скользящих режимов [1].
Недостаток известного способа заключается в том, что устойчивая работа преобразователя возможна в ограниченном диапазоне изменения параметров источника питания и нагрузки, сложности его реализации, так как требуется измерение большого количества координат системы и определение производной тока нагрузки, кроме того, при релейном способе управления частота коммутации ключевых элементов преобразователя меняется в широком диапазоне, что ухудшает электромагнитную совместимость аппаратуры.
Наиболее близким техническим решением является способ управления преобразователями напряжения, основанный на широтно-импульсной модуляции напряжения питания и заключающийся в том, что переключение ключевого элемента преобразователя осуществляют синхронизирующим и управляющим сигналами, управляющий сигнал формируют из суммы сигнала ошибки, сигнала пульсирующей составляющей входного тока фильтра и сигнала развертки, сигнал ошибки вычисляют как разность выходного сигнала и сигнала задания, а сигнал развертки формируют из прогнозируемых на текущий момент коммутации значений пульсирующей составляющей входного тока фильтра с противоположным знаком [2].
Известный способ управления основан на прогнозируемости приращения тока дросселя фильтра, поскольку
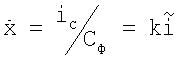
где iC - ток конденсатора фильтра, то при подчиненном регулировании тока  по уравнению
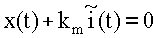 обеспечивается апериодический характер переходного процесса по выходу х, так как вследствие отрицательной знакоопределенности отношения
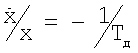
где Тд=km/k, ошибка x в переходном процессе только уменьшается, и во всем диапазоне регулирования в установившихся режимах в момент коммутации выполняется условие x(tк)=0 за счет того, что сигнал развертки к моменту коммутации равен прогнозируемому значению пульсирующей составляющей тока дросселя фильтра с противоположным знаком 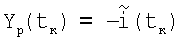 .
Недостатком известного способа является то, что он не предназначен для управления преобразователями напряжения с двухзвенным фильтром.
Цель технического решения - расширение функциональных возможностей способа для управления преобразователями напряжения с двухзвенным фильтром.
Поставленная цель достигается за счет того, что в способе управления преобразователями постоянного напряжения, основанном на широтно-импульсной модуляции напряжения питания и заключающемся в том, что измеряют пульсирующую составляющую входного тока фильтра как разность входного тока фильтра и тока нагрузки, формируют сигнал развертки из прогнозируемых на текущий момент коммутации значений пульсирующей составляющей входного тока фильтра с противоположным знаком, формируют управляющий сигнал из суммы сигнала ошибки, сигнала пульсирующей составляющей входного тока фильтра и сигнала развертки, переключение ключевого элемента преобразователя осуществляют синхронизирующим и управляющим сигналами, дополнительно определяют сигнал рассогласования пропорциональный переменной составляющей напряжения между выходом первого звена фильтра и выходом преобразователя, а сигнал ошибки вычисляют как разность между выходным напряжением преобразователя и напряжением задания с суммированием сигнала рассогласования.
Сущность изобретения заключается в том, что формирование сигнала ошибки с учетом переменной составляющей напряжения между выходом первого звена фильтра и выходом преобразователя позволяет эффективно демпфировать колебания как между звеньями фильтра, так и колебания выходного напряжения преобразователя. При этом в установившемся режиме, при отсутствии колебаний сигнал ошибки определяется разностью выходного напряжения преобразователя и напряжением задания.
Предлагаемый способ реализует закон управления вида
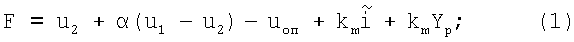
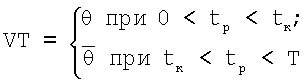
где u1 - выходное напряжение первого звена фильтра; u2 - выходное напряжение второго звена фильтра, являющееся выходным напряжением преобразователя; uоп - напряжение задания;  - пульсирующая составляющая входного тока фильтра; km - коэффициент связи; Yp - сигнал развертки; tp=T{t/T} - временная координата для формирования сигнала развертки ({α} - дробная часть числа α); Т - длительность периода коммутации; VT - состояние ключевого элемента (при модуляции заднего фронта θ=1, при модуляции переднего фронта θ=0); tк - момент коммутации, определяется при модуляции заднего фронта корнем уравнения F=0 при
 , а при модуляции переднего фронта - корнем уравнения F=0 при
 .
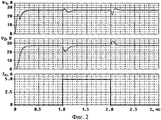
На фиг.1 приведена схема преобразователя напряжения с двухзвенным фильтром и регулятором, реализующим предлагаемый способ управления, на фиг.2 - диаграммы выходного напряжения первого и второго звена фильтра при включении с нулевых начальных условий на сопротивление нагрузки 2,7 Ом с последующей коммутацией нагрузки в 5 ампер.
Преобразователь напряжения с двухзвенным фильтром и регулятором, реализующим предлагаемый способ управления (фиг.1), состоит из двух однозвенных LC-фильтров 1 и 2, ключевого элемента 3, нагрузки 4, двух датчиков тока 5 и 6, узла вычитания 7, блока вычисления сигнала ошибки 8, генератора пилообразного напряжения 9, узла формирования управляющего сигнала 10 и RS-триггера 11. Вход ключевого элемента 3 соединен с шиной напряжения питания Uп, выход ключевого элемента 3 соединена с входом LC-фильтра 1, выход LC-фильтра 1 соединен с шиной U1 и входном LC-фильтра 2, выход LC-фильтра 2 соединен с шиной U2 и с нагрузкой 4, датчик тока 5 включен во входную цепь LC-фильтра 1, датчик тока 6 включен в цепь нагрузки 4, входы узла вычитания 7 соединены с выходами датчиков тока 5 и 6, первый вход блока вычисления сигнала ошибки 8 соединен с шиной задания напряжения Uоп, второй вход блока вычисления сигнала ошибки 8 соединен шиной U2, третий вход блока вычисления сигнала ошибки 8 соединен с шиной U1, первый вход генератора пилообразных напряжений 9 соединен с шиной U1, второй вход генератора пилообразных напряжений 9 соединен с шиной Uп, третий вход генератора пилообразных напряжений 9 соединен с шиной временной координаты tp, генератор пилообразных напряжений 9 имеет два выхода, первый вход узла формирования управляющего сигнала 10 соединен с выходом узла вычитания 7, второй вход узла формирования управляющего сигнала 10 соединен с выходом блока вычисления сигнала ошибки 8, третий вход узла формирования управляющего сигнала 10 соединен с первым выходом генератора пилообразных напряжений 9, входы RS-триггера 11 соединены с выходом узла формирования управляющего сигнала 10 и со вторым выходом генератора пилообразных напряжений 9, выход RS-триггера 11 соединен с управляющим входом ключевого элемента 3.
На выходе датчика тока 5 формируется сигнал i, равный входному току LC-фильтра 1, на выходе датчика тока 6 формируется сигнал iн, равный току нагрузки 4, на выходе узла вычитания 7 в соответствии с выражением i-iн формируется сигнал  , равный пульсирующей составляющей тока дросселя LC-фильтра 1, на выходе блока вычисления сигнала ошибки 8 формируется сигнал ошибки x в соответствии с выражением u1+α(u1-u2)-uоп, на первом выходе генератора пилообразного напряжения 9 формируется сигнал пилообразного напряжения Yp, который к моменту коммутации ключевого элемента 3 равен пульсирующей составляющей тока дросселя LC-фильтра 1 [2], на втором выходе генератора пилообразного напряжения 9 формируется сигнал t0 синхронизации, на выходе узла формирования управляющего сигнала 10 формируется сигнал F в соответствии с выражением
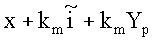 , на выходе RS-триггера 11 формируется сигнал VT, который управляет переключением ключевого элемента 3 в соответствии с законом управления (1).
Диаграммы выходных напряжений первого и второго звена фильтра при включении с нулевых начальных условий на сопротивление нагрузки 2,7 Ом с последующей коммутацией нагрузки в 5 А (фиг.2) преобразователя с двухзвенным фильтром и параметрами: напряжение питания Uп=50 В; заданное выходное напряжение Uоп=27 В; частоте коммутации ключевого элемента f=50 кГц; индуктивности и емкости первого звена фильтра L1=100 мкГ, C1=20 мкФ; индуктивности и емкости второго звена фильтра L1=100 мкГ, С1=20 мкФ; коэффициентах km=1,3 и α=1,14 показывают, что предложенный способ управления эффективно демпфирует колебания между звеньями фильтра, а также колебания выходного напряжения при высоком быстродействии (длительность переходного процесса не превышает 0,3 мс).
ЛИТЕРАТУРА
1. Озеров Л.А., Разнополов О.А., Штепсель Ю.Б. Синтез управления импульсным стабилизатором с двухзвенным фильтром на основе скользящих режимов // Электричество. 1990. №7. С.77-79.
2. Казанцев Ю.М., Лекарев А.Ф., Тихонов Е.Г. Синтез управления следящими инверторами систем электропитания // Приборы и системы. Управление, контроль, диагностика. 2004. №6. С 20-25.
Claims (1)
- Способ управления преобразователем постоянного напряжения, основанный на широтно-импульсной модуляции напряжения питания и заключающийся в том, что измеряют пульсирующую составляющую входного тока фильтра как разность входного тока фильтра и тока нагрузки, формируют сигнал развертки из прогнозируемых на текущий момент коммутации значений пульсирующей составляющей входного тока фильтра с противоположным знаком, формируют управляющий сигнал из суммы сигнала ошибки, сигнала пульсирующей составляющей входного тока фильтра и сигнала развертки, переключение ключевого элемента преобразователя осуществляют синхронизирующим и управляющим сигналами, отличающийся тем, что дополнительно определяют сигнал рассогласования, пропорциональный переменной составляющей напряжения между выходом первого звена фильтра и выходом преобразователя, а сигнал ошибки вычисляют как разность между выходным напряжением преобразователя и напряжением задания с суммированием сигнала рассогласования.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2009102565/09A RU2383049C1 (ru) | 2009-01-26 | 2009-01-26 | Способ управления преобразователем напряжения с двухзвенным фильтром |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2009102565/09A RU2383049C1 (ru) | 2009-01-26 | 2009-01-26 | Способ управления преобразователем напряжения с двухзвенным фильтром |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| RU2383049C1 true RU2383049C1 (ru) | 2010-02-27 |
Family
ID=42127945
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2009102565/09A RU2383049C1 (ru) | 2009-01-26 | 2009-01-26 | Способ управления преобразователем напряжения с двухзвенным фильтром |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU2383049C1 (ru) |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19530064A1 (de) * | 1995-08-16 | 1997-02-20 | Bosch Gmbh Robert | Geregelter Flußwandler |
| RU2249842C2 (ru) * | 2003-05-16 | 2005-04-10 | Федеральное государственное унитарное предприятие "Научно-производственный центр "Полюс" | Способ управления импульсным преобразователем постоянного напряжения со стабилизацией предельного тока |
| RU2309448C2 (ru) * | 2005-09-02 | 2007-10-27 | Открытое акционерное общество "Научно-производственный центр "Полюс" (ОАО "НПЦ"Полюс") | Способ управления преобразователем напряжения повышающего типа |
-
2009
- 2009-01-26 RU RU2009102565/09A patent/RU2383049C1/ru not_active IP Right Cessation
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19530064A1 (de) * | 1995-08-16 | 1997-02-20 | Bosch Gmbh Robert | Geregelter Flußwandler |
| RU2249842C2 (ru) * | 2003-05-16 | 2005-04-10 | Федеральное государственное унитарное предприятие "Научно-производственный центр "Полюс" | Способ управления импульсным преобразователем постоянного напряжения со стабилизацией предельного тока |
| RU2309448C2 (ru) * | 2005-09-02 | 2007-10-27 | Открытое акционерное общество "Научно-производственный центр "Полюс" (ОАО "НПЦ"Полюс") | Способ управления преобразователем напряжения повышающего типа |
Non-Patent Citations (1)
| Title |
|---|
| КАЗАНЦЕВ Ю.М. и др. Синтез управления следящими инверторами систем электропитания. Приборы и системы. Управление, контроль, диагностика. 2004, №6, с.20-25. * |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US8823340B2 (en) | Control circuit and method for a buck-boost switching converter | |
| US10044280B2 (en) | DC/DC converter | |
| JP6858725B2 (ja) | Dc/dcコンバータ、及びdc/dcコンバータの制御方法 | |
| CN101540510B (zh) | 两级并网系统消除中间直流侧二次脉动干扰的方法 | |
| JP6895502B2 (ja) | 調光回路及び調光制御方法 | |
| CN104407659A (zh) | 电源变换器的输出电流采样电路及输出电压补偿电路 | |
| JP5587260B2 (ja) | スイッチング電源装置 | |
| KR20160108216A (ko) | 변환 장치 | |
| JP6805201B2 (ja) | Dc/dcコンバータ、及びdc/dcコンバータの制御方法 | |
| JP6032961B2 (ja) | 超音波診断装置 | |
| RU2156996C2 (ru) | Способ управления преобразователем электрической энергии | |
| JP2016082622A (ja) | 電源システム | |
| JP6805202B2 (ja) | Dc/dcコンバータ、及びdc/dcコンバータの制御方法 | |
| CN111937288B (zh) | 电力转换装置的控制装置 | |
| JP2018137841A (ja) | 力率改善回路及び充電装置 | |
| US20190113583A1 (en) | Parameter identification circuit, method and power supply system applying the same | |
| JP2018137840A (ja) | 力率改善回路 | |
| RU2569679C1 (ru) | Способ управления многофазным повышающим преобразователем постоянного напряжения со стабилизацией входного тока и устройство управления многофазным повышающим преобразователем со стабилизацией входного тока | |
| RU2309448C2 (ru) | Способ управления преобразователем напряжения повышающего типа | |
| JP6144374B1 (ja) | 電力変換装置 | |
| RU2550360C1 (ru) | Способ питания нагрузки от солнечной батареи | |
| RU2279705C2 (ru) | Способ питания нагрузки от солнечной батареи | |
| RU2214618C2 (ru) | Способ управления с широтно-импульсным регулированием | |
| JP2011250656A (ja) | 電力変換装置 | |
| RU2497266C2 (ru) | Способ управления преобразователем напряжения и устройство для его реализации |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| MM4A | The patent is invalid due to non-payment of fees |
Effective date: 20110127 |