JP4763787B2 - 安全ユニット及びこれを備えた安全装置{safetyunitandsafetydevicewiththesame} - Google Patents

安全ユニット及びこれを備えた安全装置{safetyunitandsafetydevicewiththesame} Download PDF

Info

Publication number
JP4763787B2
JP4763787B2 JP2008524908A JP2008524908A JP4763787B2 JP 4763787 B2 JP4763787 B2 JP 4763787B2 JP 2008524908 A JP2008524908 A JP 2008524908A JP 2008524908 A JP2008524908 A JP 2008524908A JP 4763787 B2 JP4763787 B2 JP 4763787B2
Authority
JP
Japan
Prior art keywords
link
slider
shaft
fixed plate
safety unit
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Expired - Fee Related
Application number
JP2008524908A
Other languages
English (en)
Other versions
JP2009504993A (ja
Inventor
ソン,ジャエ−ボク
パク,ジュン−ジャン
キム,ビョン−サン
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Industry Academy Collaboration Foundation of Korea University
Original Assignee
Industry Academy Collaboration Foundation of Korea University
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Priority claimed from KR1020050073990A external-priority patent/KR100631343B1/ko
Priority claimed from KR1020060075899A external-priority patent/KR100838234B1/ko
Application filed by Industry Academy Collaboration Foundation of Korea University filed Critical Industry Academy Collaboration Foundation of Korea University
Publication of JP2009504993A publication Critical patent/JP2009504993A/ja
Application granted granted Critical
Publication of JP4763787B2 publication Critical patent/JP4763787B2/ja
Anticipated expiration legal-status Critical
Expired - Fee Related legal-status Critical Current

Links

Images

Classifications

    • FMECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16PSAFETY DEVICES IN GENERAL; SAFETY DEVICES FOR PRESSES
    • F16P5/00Emergency means for rendering ineffective a coupling conveying reciprocating movement if the motion of the driven part is prematurely resisted
    • F16P5/005Overload protection by energy absorbing components, e.g. breaker blocks, shear sections
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B25HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
    • B25JMANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
    • B25J19/00Accessories fitted to manipulators, e.g. for monitoring, for viewing; Safety devices combined with or specially adapted for use in connection with manipulators
    • B25J19/06Safety devices
    • B25J19/063Safety devices working only upon contact with an outside object
    • BPERFORMING OPERATIONS; TRANSPORTING
    • B62LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62DMOTOR VEHICLES; TRAILERS
    • B62D1/00Steering controls, i.e. means for initiating a change of direction of the vehicle
    • B62D1/02Steering controls, i.e. means for initiating a change of direction of the vehicle vehicle-mounted
    • B62D1/16Steering columns
    • B62D1/18Steering columns yieldable or adjustable, e.g. tiltable
    • B62D1/19Steering columns yieldable or adjustable, e.g. tiltable incorporating energy-absorbing arrangements, e.g. by being yieldable or collapsible
    • B62D1/195Yieldable supports for the steering column
    • EFIXED CONSTRUCTIONS
    • E05LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
    • E05FDEVICES FOR MOVING WINGS INTO OPEN OR CLOSED POSITION; CHECKS FOR WINGS; WING FITTINGS NOT OTHERWISE PROVIDED FOR, CONCERNED WITH THE FUNCTIONING OF THE WING
    • E05F15/00Power-operated mechanisms for wings
    • E05F15/40Safety devices, e.g. detection of obstructions or end positions
    • EFIXED CONSTRUCTIONS
    • E05LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
    • E05FDEVICES FOR MOVING WINGS INTO OPEN OR CLOSED POSITION; CHECKS FOR WINGS; WING FITTINGS NOT OTHERWISE PROVIDED FOR, CONCERNED WITH THE FUNCTIONING OF THE WING
    • E05F15/00Power-operated mechanisms for wings
    • E05F15/60Power-operated mechanisms for wings using electrical actuators
    • E05F15/603Power-operated mechanisms for wings using electrical actuators using rotary electromotors
    • E05F15/608Power-operated mechanisms for wings using electrical actuators using rotary electromotors for revolving wings
    • EFIXED CONSTRUCTIONS
    • E05LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
    • E05YINDEXING SCHEME ASSOCIATED WITH SUBCLASSES E05D AND E05F, RELATING TO CONSTRUCTION ELEMENTS, ELECTRIC CONTROL, POWER SUPPLY, POWER SIGNAL OR TRANSMISSION, USER INTERFACES, MOUNTING OR COUPLING, DETAILS, ACCESSORIES, AUXILIARY OPERATIONS NOT OTHERWISE PROVIDED FOR, APPLICATION THEREOF
    • E05Y2900/00Application of doors, windows, wings or fittings thereof
    • E05Y2900/10Application of doors, windows, wings or fittings thereof for buildings or parts thereof
    • E05Y2900/13Type of wing
    • E05Y2900/132Doors
    • YGENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y10TECHNICAL SUBJECTS COVERED BY FORMER USPC
    • Y10TTECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
    • Y10T74/00Machine element or mechanism
    • Y10T74/18Mechanical movements
    • Y10T74/18056Rotary to or from reciprocating or oscillating
    • Y10T74/18176Crank, pitman, lever, and slide
    • YGENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y10TECHNICAL SUBJECTS COVERED BY FORMER USPC
    • Y10TTECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
    • Y10T74/00Machine element or mechanism
    • Y10T74/18Mechanical movements
    • Y10T74/18056Rotary to or from reciprocating or oscillating
    • Y10T74/18184Crank, pitman, and lever
    • YGENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
    • Y10TECHNICAL SUBJECTS COVERED BY FORMER USPC
    • Y10TTECHNICAL SUBJECTS COVERED BY FORMER US CLASSIFICATION
    • Y10T74/00Machine element or mechanism
    • Y10T74/20Control lever and linkage systems
    • Y10T74/20006Resilient connections

Landscapes

  • Engineering & Computer Science (AREA)
  • Mechanical Engineering (AREA)
  • General Engineering & Computer Science (AREA)
  • Chemical & Material Sciences (AREA)
  • Combustion & Propulsion (AREA)
  • Transportation (AREA)
  • Robotics (AREA)
  • Transmission Devices (AREA)
  • Power-Operated Mechanisms For Wings (AREA)
  • Steering Controls (AREA)
  • Manipulator (AREA)

Description

本発明は、安全ユニット及び安全装置に関し、より詳しくは、事前設定値以上の外力が加えられれば、外力により折れ易いなどの外形的若しくは構造的変化を伴なうが、事前設定値より小さな外力が加えられた場合は、外形若しくは構造が殆ど変化しない安全ユニット及びこれを備えた安全装置に関するものである。
使用者に対する安全性の確保は、産業設備だけでなく日常の生活において使われている機械装備にも必須的に求められる仕様の一つである。例えば、自動化した産業現場で使用されるロボットの場合、ロボットの作業半径内での不注意による事故発生の危険性を減少乃至は防止するために、種々の安全装置が用いられている。
このような安全ユニット及び安全装置は、安全機能を果たす方式によって能動制御方式と受動制御方式に大別される。能動制御方式は、外部衝撃を感知し、それに伴ないアクチュエーターを作動させて外部衝撃に対応する方式であって、例えば、ロボットが外部物体と衝突する場合、ロボットに組み込まれたセンサが衝突可否及び衝突強度を感知してそれを制御機に伝達し、制御機は衝突可否及び衝突強度の信号に基づく制御信号を発生させてアクチュエーターに伝達することで外部衝撃に対処する方式である。受動制御方式は、センサ及び別途のアクチュエーターを使用することなく、入力される外部衝撃に対してバネやダンパーなどの緩衝用機械要素を基に外部衝撃に対処する制御方式である。
能動制御方式の場合、外部条件の変化に能動的に対処できるとの長所を有する。しかし、実際物体間の衝突、例えば、ロボットアームと作業者との間における衝撃の大部分は、略15乃至20ms以内に発生するため、センサ、制御部及びアクチュエーターを通しての能動制御の所要時間が上記の物理的時間よりも大きいことから、能動制御方式による衝撃減少の効果には限界があり、また、大部分のセンサ信号に内在する雑音などに因る誤作動の危険性が常に存在するばかりか、センサ及びアクチュエーターを必須的に備えることから、システムの肥大化及び製造コストアップの恐れを伴なう。
また、受動制御方式の場合は、センサ及び別途のアクチュエーターを要しないことから製造コスト節減の効果があり、バネやダンパーなどの緩衝機械器具をもって衝撃を吸収するため、反応速度が速く、誤作動の危険性も殆どないとの長所がある。しかし、所望の非線形的な安全制御動作が具現し難いという短所がある。例えば、ロボットに装着される安全装置として、ロボットアームのジョイントにバネなどの受動制御方式の安全装置を装着する場合、衝撃吸収を要しない通常の外力に対してもバネが外力に比例して変形するだけでなく、バネに作用する物体の重量に比例してロボットアームが垂れ下がるようになり、ロボットアームによる所期の作業機能を果たすことができないとの問題点がある。
本発明の目的は、上記の問題点を解消するために案出されたものであって、事前設定値以下の外力が加えられる時には、大きい剛性(stiffness)を有する構造をなすが、設定値以上の外力が作用すれば、剛性が非常に小さいバネが装着されたもののように極めて柔軟な構造に変わる安全装置、具体的には、早い応答性を確保しつつ、所望の設定範囲に対してのみ選択的作動が可能な安全ジョイント装置及び安全リンク装置に関する安全ユニット、及びこれを備えた安全装置を提供することにある。
すなわち、本発明は、設定値以下の外力に対しては剛性が非常に大きく、設定値以上の外力に対しては剛性が非常に小さくなる非線形的特性を有する安全ユニット、及びこれを備えた装置を提供する。また、大きな衝撃力に対して構造が変形してその衝撃を吸収した後、外力が設定値以下になると、再び元の状態に戻る。かかる目的を達成するために、別途のセンサ及びアクチュエータを用いることなく、ただバネと器具との組合せのみを使用するため、小型製作が可能であり、外部衝撃に対する反応速度も非常に速い。しかも、故障や誤作動の危険が殆どないため、高い信頼性が維持できる。
本発明の一面によると、ケースと、一端が上記ケースの外側に配置され、他端が上記ケースに回動自在に装着される回動リンクと、上記回動リンクの一側で上記回動リンクの回動平面に垂直に装着される力伝達シャフトと、一端が上記ケース内側に回動自在に装着され、外縁が上記力伝達シャフトと接触して力の伝達を受けて回動可能なクランクリンクと、上記クランクリンクの他端と回動自在に連結され、事前設定値以上の外力が上記回動リンクに印加される場合、上記クランクリンクの回動を許容する支持手段と、を具備する安全ユニット装置を提供する。
上記安全ユニットにおいて、上記支持手段は、一端が上記クランクリンクの他端と回動自在に連結される連結リンクと、上記ケースの内側に配置されるスライダーガイドシャフトと、上記スライダーガイドシャフトにガイドされて摺動自在であり、一側が上記連結リンクの他端に回動自在に連結されるスライダーと、一端は上記スライダーによって、他端は上記ケース内側によって支持され、上記スライダーに弾性力を提供する弾性部材とを具備し、上記スライダーガイドシャフトの法線と上記連結リンクの長手方向の線分とは互いに交差することができる。
また、上記クランクリンク及び上記支持手段は、上記回動リンクの両方向回動を支持するように各々一対ずつ備えられて上記回動リンクを中心に互いに対称して配置され、上記一対のスライダーガイドシャフトは相互平行に配置されることができ、上記クランクリンクの外縁には、上記力伝達シャフトを収容する力伝達シャフト収容部が更に備えられてもよい。なお、上記連結リンクの長手方向線分と上記スライダーガイドシャフトの法線との間の角度を調節するために、上記力伝達シャフトは、上記回動リンクの長手方向に垂直な方向へ移動自在に配置されてもよい。
また、上記クランクリンク及び上記支持手段は、上記回動リンクの両方向回動を支持するように各々一対ずつ備えられると同時に上記回動リンクを中心に互いに対称して配置され、上記一対のスライダーガイドシャフトの長手方向の線分は、上記回動リンクの回転平面上から見て互いに交差することができる。
また、上記スライダーガイドシャフトは、上記弾性部材を貫通して配置され、上記スライダーガイドシャフト上で上記弾性部材と上記ケースとの間には上記弾性部材の弾性力を調節する弾性力調節手段が更に備えられてもよい。
上記安全ユニットにおいて、上記支持手段は、一端が上記クランクリンクの他端と回動自在に連結される連結リンクと、上記連結リンクの他端に回動自在に配置されるスライディングローラと、上記ケースに配置されて上記スライディングローラをガイドするスライディングローラガイドと、一端は上記ケース内側によって支持され他端は上記スライディングローラと接触して上記スライディングローラを捻り弾性加圧させる弾性部材とを含み、上記スライダーローラガイドのスライディング面の法線と上記連結リンクの長手方向の線分とは互いに交差することができる。
本発明の他の一面によると、固定プレートと、一端が上記固定プレートの一面に装着されるガイド部と、上記固定プレートから離隔設置され上記ガイド部にガイドされて上記固定プレートに対して相対運動自在な移動プレートと、一端が上記固定プレートの他面上に配置され、互いに着脱自在に相互密着した状態であり、動力を伝達する複数の軸部材を具備する分割軸と、上記分割軸の他端に配置されて上記分割軸を外部要素に連結させるためのアダプターと、上記分割軸及び上記固定プレートを貫通し、一端は上記アダプター側に、他端は上記移動プレート側に装着されるワイヤーと、上記固定プレートと上記移動プレートとの間に配置されて上記固定プレートと上記移動プレートとを離隔させると同時に、事前設定値以上の外力が上記ワイヤーを通して上記移動プレートに作用する場合、上記移動プレートの上記固定プレートに対する相対運動を許容する支持手段と、を具備する安全ユニットを提供する。
上記安全ユニットにおいて、上記支持手段は、一端が上記固定プレートの一面に回動自在に装着される連結リンクと、上記移動プレートの一面上に上記移動プレートの移動方向に垂直に配置されるスライダーガイドシャフトと、上記スライダーガイドシャフトにガイドされて摺動自在であり、上記連結リンクの他端に回動自在に連結されるスライダーと、上記スライダーの一端と接触して上記スライダーガイドシャフトの長手方向に上記スライダーに対して弾性力を提供することにより、上記固定プレートと上記移動プレートとを最大限離隔させる弾性部材とを含み、上記スライダーガイドシャフトの法線と上記連結リンクの長手方向の線分とは互いに交差することができる。
また、上記スライダーガイドシャフトは上記移動プレートの一面上に配置される固定ブロックによって支持され、上記スライダーに隣接した固定ブロックには、上記スライダーガイドシャフトの長手方向に貫通形成される高さ調節貫通孔と、上記高さ調節貫通孔を貫通し一端が上記スライダーの一端と接して支持されることにより上記スライダーの位置を調整する高さ調節貫通部材とを含むスライダー位置制御部を更に備えてもよい。
また、上記スライダーガイドシャフトは上記弾性部材を貫通して配置され、上記弾性部材の上記スライダーと接する一端の反対側端部と接し、上記スライダーガイドシャフト上で位置変動して上記弾性部材の弾性力を調節する弾性力調節手段を更に備えてもよい。
また、上記分割軸は2つの軸部材を具備し、上記2つの軸部材の間にはどちらか一側には突出部が、他側には上記突出部を収容する突出部収容溝が備えられてもよい。
また、上記アダプターの一面には、上記ワイヤーの一端が装着されるワイヤーリールが備えられ、上記アダプターの一面には、上記ワイヤーリール回転を支持して上記ワイヤーに印加される張力を調節するための張力調節手段が更に備えられてもよい。
上記安全ユニットにおいて、上記支持手段は、一端が上記移動プレートの一面に回動自在に装着される連結リンクと、上記固定プレートの一面上で上記移動プレートの移動方向に垂直に配置されるスライダーガイドシャフトと、上記スライダーガイドシャフトにガイドされて摺動自在であり、上記連結リンクの他端と回動自在に連結されるスライダーと、上記スライダーの一端と接触して上記スライダーガイドシャフトの長手方向に上記スライダーへ弾性力を提供することにより上記固定プレートと上記移動プレートとを最大限離隔させる弾性部材とを含み、上記スライダーガイドシャフトの法線と上記連結リンクの長手方向の線分とは互いに交差することができる。
本発明のまた他の一面によると、第1リンク、第2リンク、及び上記第1リンクと上記第2リンクとの間に配置される安全ユニットを具備する安全装置であって、上記安全ユニットは、上記第1リンク及び第2リンクのうちのどちらか一方に固着されるケースと、一端は上記第1リンク及び第2リンクのうちの他方に固着され、他端は上記ケースに回動自在に装着される回動リンクと、上記回動リンクの一側で上記回動リンクの回動平面に垂直に装着される力伝達シャフトと、一端が上記ケース内側に回動自在に装着され、外縁が上記力伝達シャフトと接触して力の伝達を受けて回動可能なクランクリンクと、上記クランクリンクの他端と回動自在に連結され、事前設定値以上の外力が上記第1リンク又は上記第2リンクを通して上記回動リンクに印加される場合、上記クランクリンクの回動を許容する支持手段とを具備することを特徴とする安全装置を提供する。
また、本発明の他の一面によると、第1リンク、第2リンク、及び上記第1リンクと上記第2リンクとの間に配置される安全ユニットを具備する安全装置であって、上記安全ユニットは、上記第1リンク及び第2リンクのうちのどちらか一方に固着される固定プレートと、一端が上記固定プレートの一面に装着されるガイド部と、上記固定プレートから離隔設置されて上記ガイド部によりガイドされ上記固定プレートに対して相対運動自在な移動プレートと、一端が上記固定プレートの他面上に配置されると同時に、互いに着脱自在に相互密着した状態で動力を伝達する複数の軸部材を具備する分割軸と、上記分割軸の他端に配置されて上記分割軸を上記第1リンク及び上記第2リンクのうちの他方に連結させるためのアダプターと、上記分割軸及び上記固定プレートを貫通して、一端は上記アダプター側に、他端は上記移動プレート側に装着されるワイヤーと、上記固定プレートと上記移動プレートとの間に配置されて上記固定プレートと上記移動プレートとを離隔させると同時に、事前設定値以上の外力が上記ワイヤーを通して上記移動プレートに作用する場合、上記移動プレートの上記固定プレートに対しての相対運動を許容する支持手段と、を具備することを特徴とする安全装置を提供する。
本発明の上記した特徴、又は他の一面及び特徴は、添付の図面及び次の実施例を通してより明確に理解できるであろう。
本実施例による非線形特性を有する安全ジョイント装置及び安全リンク装置、すなわち安全ユニットは、ある程度の小さな力には変形せずに耐えられるが、所定の閾値以上の力(セットされている)が加えられた時には、その力に屈服し上記安全装置を変形させて衝撃を吸収するという基本メカニズムを有する。以下、図面を参照しながら本発明の実施例を説明するが、説明の明確性のために、同じ構成要素に対しては同じ図面符号を付する。
図1は本発明の第1実施例による安全ユニット1を示す概略分解斜視図であり、図2は図1から第3ケース88を取り除いた残りを示す概略正面図、図3は図1の安全ユニットに対する概略断面図である。図1乃至図3を参照すると、本実施例による安全ユニット1は、ケース83,84,85,86,87,88と、回動リンク52と、力伝達シャフト51と、クランクリンク35と支持手段とを含み、支持手段はクランクリンクのある一端と回動自在に連結されて、事前設定値以上の外力が回動リンクに印加された場合にクランクリンクの回動を許容する。
また、本発明の第1実施例による安全ユニット1の支持手段は、連結リンク32、スライダーガイドシャフト34、スライダー28、及び弾性部材36を含んでなり、クランクリンク35と支持手段とは、回動リンク52を中心にして互いに対向して対応配置される構造となっている。本実施例において、クランクリンク35及び支持手段は、回動リンク52の両方向回動を支持できるように各々一対ずつ備えられて回動リンクを中心に相互対称的に配置されるが、これは本発明の一実施例を説明するための一例に過ぎず、各々の構成要素は単数であってもよく、多様な変形が可能である。すなわち、単数のクランクリンク35及び支持手段を具備して、回動リンクがクランクリンク及び支持手段の備えられたある一方向にのみ回動自在であり、他方向には回動それ自体が制限される拘束構造とされていてもよい。但し、本発明の説明を明確にするために、本実施例では両方向回動を支持する構造について説明することにする。
ケース83,84,85,86,87,88は、前後面をなす第1ケース83,84と、上下面をなす第2ケース85,86と、左右面をなす第3ケース87,88とを含み、これらは各々締結部材86a,88aを介して互いに締結固定されるようになっている。本実施例におけるケースは総6個のプレートで構成されて、他の構成要素等をケース内に容易に装着できるようになっている。しかし、これは本発明の一例に過ぎず、一体型にしたり四角形以外の他の形態に構成したりしてもよく、多様な変形が可能である。
回動リンク52の一端は、ケース83,84,85,86,87,88の外側に配置され、他端はケース83,84,85,86,87,88に回動自在に装着される。回動リンク52は、互いに平行して配置される2本のリンクバーと、2本のリンクバーの一端同士を連結するリンクバー連結部と、2本のバーの他端同士を連結するピン35aとを具備し、ピン35aは第3ケース87,88に設けられたピン貫通口を通してケースに回動自在に装着される。図1において、回動リンクの2本のリンクバーは第3ケース88の外側に配置され、力伝達シャフト51及びピン35aが第3ケース88を貫通するものと示されているが、これは本発明を説明するための一例にすぎず、本発明はこれに限らない。すなわち、回動リンクのリンクバーが第1ケース83に設けられた貫通口を通して導き出される構造とされてもよく、多様な変形が可能である。
力伝達シャフト51は、回動リンク52の一側で回動リンク52の回動平面に垂直に、具体的には回動リンクの長手方向に垂直に装着される。すなわち、力伝達シャフト51は、2本のリンクバーの間であってピン35aとリンクバー連結部との間に配置される。力伝達シャフト51は、特定形状に限定される必要はないが、後述するように、面接触を通しての外力の伝達が円滑に行われるよう、円筒形タイプに構成することが望ましい。
クランクリンク35は、一端がケース83,84,85,86,87,88内側に回動自在に装着される。上記した通り、ピン35aを介して回動リンク52がケースに回動自在に装着される場合、クランクリンク35の一端も回動リンク52と共にピン35aを介してケース83,84,85,86,87,88に装着される構造として、クランクリンク35の回動中心と回動リンク52の回動中心とを同心に位置させることもできる。また、回動リンク52に事前設定値以上の外力が加えられた場合に、外縁が力伝達シャフト51に当接するクランクリンク35は、ピン35aを介して装着された支点を中心にして、回動リンク52に印加される外力の方向へ回動リンク52とともに回動する。
一方、クランクリンク35の外縁で力伝達シャフト51に当接する領域には、力伝達シャフト51を収容するための力伝達シャフト収容部を更に備えてもよい。力伝達シャフト収容部と力伝達シャフト51との噛み合いを通じて力伝達シャフト51とクランクリンク35との円滑な接触面積を確保することにより、これらの接触をより円滑に行うことができる。
連結リンク32は、ケース83,84,85,86,87,88内側に配置され、一端がクランクリンク35の他端と回動自在に連結される。すなわち、連結リンク32の一端はピン32bを介してクランクリンク35の他端と回動自在に連結され、連結リンク32の他端はピン32aを介して、後述する支持部材のスライダー28と回動自在に連結される。従って、クランクリンク35がピン35aを中心に回転する場合、クランクリンク35の回転方向と同じ方向に回動して支持部材のスライダー28に力を伝達する。
支持手段は、クランクリンクの他端と回動自在に連結されて、事前設定値以上の外力が回動リンクに印加された場合にクランクリンクの回動を許容する。本実施例における支持手段は、連結リンク32、スライダー28、スライダーガイドシャフト34、及び弾性部材36を含み、スライダーガイドシャフト34は所定直径の丸棒であってケース内に配置される。具体的に、スライダーガイドシャフト34は、一端が第1固定ブロック24に支持され他端が第2固定ブロック26に支持されるが、第1固定ブロック24及び第2固定ブロック26は、ケース83,84,85,86,87,88のうちの第1ケース83,84の間に第2ケース85,86及び第3ケース87,88と接するように対向して配置される。ここで、スライダーガイドシャフト34は断面が円形である丸棒に構成したが、これに限らず、断面が四角形であってもよく、I型にしてスライダーをより安定的にガイドする構造にしてもよい。本実施例において、回動リンク52を中心に互いに向き合って対称的に配置される支持手段のスライダーガイドシャフト34は、互いに平行に配置される。
スライダー28は、スライダーガイドシャフト34によってガイドされて摺動自在となる。すなわち、スライダーガイドシャフト34は、スライダー28を貫通し第1固定ブロック24及び第2固定ブロック26によってケース内に装着されて支持され、スライダー28の一側は連結リンク32の他端と回動自在に連結される。
弾性部材36は、第1固定ブロック24とスライダー28との間に配置されてスライダー28を第2固定ブロック26側に弾性支持する。ここで、弾性部材36は、単数個のコイルバネの形態で構成したが、本発明の弾性部材36はこれに限らず、連結リンク32と回動自在に連結されたクランクリンク35が力伝達シャフト51を支持できるように、回動リンク52に加えられる外力として事前設定値よりも小さな力が伝えられた場合、連結リンク32の回動を阻止し得る力をスライダー28に伝達できる範囲内で形態、個数及び配置位置を多様に選択することができる。
一方、スライダーガイドシャフト34の法線と連結リンク32の長手方向の線分とは互いに交差する。すなわち、回動リンク52に事前設定値より小さな値の外力が作用する場合、スライダー28は弾性部材36に押されて第2固定ブロック26に当接して配置されるが、スライダー28の一側に回動自在に連結された連結リンク32の長手方向線分は、スライダーガイドシャフト34の法線(図3で、スライダーガイドシャフトの法線は第1ケース83,84の長手方向延長線と同一)と平行に配置されずに、一定のθ角度(図3参照)をなして互いに交差する。ここで、角度θは第2固定ブロック26の位置を変更させることによって変わる。
図3において、回動リンク52から力伝達シャフト51を通してクランクリンク35に力が作用する時(矢印P方向)、角度θが0°である場合は、クランクリンク35は、連結リンク32を介してスライダーガイドシャフト34上に配置されたスライダー28によって支持される構造をなすことにより、クランクリンク35及び連結リンク32は回転できず、結果的にスライダー28もまた、スライダーガイドシャフト34上で直線方向に摺動できない。反面、角度θが0°よりも大きい場合は、連結リンク32の両端に偶力(couple force)が発生するため、連結リンク32にはモーメントが発生しスライダー28には第1固定ブロック24側への移動力が作用する。ここで、角度θが大きいほどスライダー28を第1固定ブロック24側へより円滑に移動させることができ、スライダー28が第1固定ブロック24側へ移動することにより、回動リンク52を通して矢印P方向に入ってきた衝撃を弾性部材36によって吸収できる。
以下、図1に示す本発明の一実施例による安全ユニットの作動状態を表す概略断面図としての図4及び図5を参照して、実施例に対する作動メカニズムを説明する。
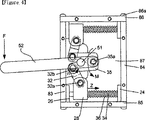
回動リンクなどに対して外力、具体的には回動リンクの長手方向に垂直な力が作用しない正常状態であるか、又は加えられる外力Fが事前設定値よりも小さな場合、回動リンク52は支持手段及びクランクリンク35によって安定的に支持される状態を維持する。その後、図4に示されているように、回動リンク52の一端を通して入力された外力Fが事前設定値以上の大きな値を有する場合、ピン35aを介してケース83,84,85,86,87,88に装着された回動リンク52は、ピン35aを中心に矢印M方向に回動する。ここで、外力Fは、本発明による安全ユニット1に加えられた衝撃力を意味する。回動リンク52が矢印M方向に回動する場合、回動リンク52の回転平面に垂直に配置されている力伝達シャフト51と当接し、ピン35aを介して回動リンク52と同心に回動自在に装着されたクランクリンク35も同じ方向(時計反対方向)に回動し、これに伴ないクランクリンク35の他端に連結された連結リンク32は矢印n方向に回動する。このように連結リンク32が回動し、ピン32aを介して連結リンク32の他端とその一側が連結されたスライダー28も、スライダーガイドシャフト34上で第1固定ブロック24側に向かって移動する。
すなわち、連結リンク32を通して伝えられる回動リンク52に加えられた力が事前設定値よりも小さな場合、スライダー28が弾性部材36の阻止力を超えることができないためにスライダーは移動せず、スライダーに連結された連結リンク、連結リンクに連結されたクランクリンクの回動は許容されず、クランクリンクと力伝達シャフトとが当接して回動リンクは正常状態を維持する。
反面、回動リンク52に加えられた力が事前設定値以上である場合、スライダー28に伝達された移動力が弾性部材36の阻止力を越えることにより、スライダー28はスライダーガイドシャフト34上で第1固定ブロック24側に向かって(Z方向)移動し、
連結リンク32に連結されたクランクリンク35の回動が許容される。図5は、連結リンク32が完全に回動した状態を示す。
力伝達シャフト51に加えられた外力Fが除去された場合、回動リンク52が傾斜するに従いスライダー28がZ方向へ移動して、圧縮された弾性部材36は元の位置に復帰し、この時発生する弾性復原力によりスライダー28は第2固定ブロック26側に移動して元の位置に戻り、スライダー28と連結された連結リンク32も矢印n方向の反対方向に回動して、クランクリンク35及び回動リンク52も元の位置に戻る。したがって、本実施例による一定の事前設定値未満の外力に対しては位置変動しないが、その事前設定値以上の力に対しては位置変動を見せるという非線形特性を有する安全ユニット1は、回動リンク52に加えられた衝撃量を様々な伝達経路を通じて弾性部材36に伝え、バネによって衝撃を減衰乃至は緩衝させるメカニズムを有する。
一方、本発明の第1実施例による安全ユニットは、他の変形例として、弾性部材の弾性力を調節するための弾性力調節手段を更に備えてもよい。すなわち、図6に示されているように、上記実施例でのスライダーガイドシャフト34に対応するスライダーガイドシャフト54は、第1固定ブロック24と第2固定ブロック26によって支持され、弾性力調節手段はネジ部54a及び調節ナット56を具備する。ネジ部54aは、スライダーガイドシャフト54の外面を形成して第1固定ブロック24の近傍に配置され、調節ナット56はネジ部54a上に配置されており、ネジ部54a及び調節ナット56には互いに噛み合うようネジ山が形成されている。調節ナット56の一面は弾性部材36と当接して弾性部材36を支持する。調節ナット56は、スライダーガイドシャフト54の軸を中心にして軸方向に回転しスライダーガイドシャフト54上で軸方向に移動することによって、弾性部材36の弾性力を調節できる。
図7及び図8には、本発明の第1実施例による安全ユニットに関する他の変形例として、クランクリンク若しくは連結リンクの初期角度を調節できる構造が示されている。回動リンク53の端部であってピン35aを介してケースに装着される端部の近傍には、回動リンク53の長手方向に垂直な方向に配置される、より具体的には、力伝達シャフト及び回動リンクによる平面に垂直に配置されるリンクネジ部63が形成される。力伝達シャフト61,62は二分可能な分割式に構成し、力伝達シャフト61,62の両端部には各々ナットを装着して、リンクネジ部63に沿ってリンクネジ部63の長手方向にネジ結合をなして移動することができる。リンクネジ部63の端部に形成され十字型タイプ等に構成し得るリンクネジ部ヘッド64を通してリンクネジ部63が回転することにより、分割式に構成された力伝達シャフト61,62間の距離を調節できる。ここで、リンクネジ部63はリンクネジ部63の回転中心軸方向、すなわち長手方向に互いに異なるネジ山を具備することによって、リンクネジ部63の回転に対して、ナットを介して連結支持されている力伝達シャフト61,62間の相対運動を可能にすることができる。すなわち、リンクネジ部の回転によって、分割式に構成された力伝達シャフトが互いに遠ざかったり近づいたりし得る構成とされてもよい。
すなわち、図9及び図10に示されているように、リンクネジ部ヘッド64を矢印m方向に回転させる場合、二分可能な力伝達シャフトの各部分61,62は互いに反対方向Rへ各々移動する。二分可能な力伝達シャフトの各部分61,62の距離が遠くなると、ピン35aを介してケースに装着されている二つのクランクリンク35間の角度が次第に増加すると同時に、クランクリンク35に連結された連結リンク32の位置も変化する。したがって、二分可能な力伝達シャフトの各部分61,62間の距離が大きくなる場合、連結リンク32の長手方向の線分とスライダーガイドシャフト34(図7参照)の法線との間の角度θを増やして、本発明による安全ユニット1の初期作動に要する力を前もって小さく設定することもできる。本変形例では回動リンク53を中心にして垂直に移動可能な一対の分割式力伝達シャフトを示したが、本発明はこれに限るものではない。すなわち、上記した通り、単数個のクランクリンクと支持手段が備わる場合、回動リンクに対して垂直方向に移動可能な構造の力伝達シャフトも単数個備わる構造とされてもよく、多様な変形が可能である。
図11及び図12には本発明の第2実施例による安全ユニットの概略分解斜視図及び断面図が示されている。図11において、安全ユニット2は、ケース87,88,89と、回動リンク52と、力伝達シャフト51と、クランクリンク35と支持手段とを含み、本発明の第2実施例による安全ユニット2の支持手段は、連結リンク32とスライダーガイドシャフト34とスライダー28と弾性部材36とを含む。クランクリンク35と支持手段は、回動リンク52を中心に互いに対向して対応配置される構造であるが、説明の明確性のために、上記第1実施例と同じ構成要素に対しては同じ図面符号を使用し別途の説明は省略することにする。
ケース87,88,89は円筒形に形成される。円筒形ケースを通して本発明による安全ユニット2をコンパクトに形成することができるが、これは本発明の一例に過ぎず、本発明のケースは円筒形に限らない。
回動リンク52は、ピン52aを介してケース87,88に回動自在に装着され、クランクリンク35の一端はピン35aを通してケース87,88に回動自在に装着されているが、第1実施例とは異なり、回動リンク52とクランクリンク35との回動中心は相違している。
回動リンク52の一側には力伝達シャフト51が装着され、力伝達シャフト51は2本のクランクリンク35によって支持される。紙面から見るとき、2本のクランクリンク35は交差してこれらの間に角度が形成される。
クランクリンク35の他端はピン32bを通して回動自在に連結リンク32の一端に連結され、連結リンク32の他端はスライダー28の一側に回動自在に装着される。
スライダー28は、ケース87,88,89に互いに対向して配置される第1固定ブロック24及び第2固定ブロック26によって支持されるスライドガイドシャフト34上に移動自在に配置され、スライダー28と第1固定ブロック24との間には弾性部材36が配置される。スライダーガイドシャフト34は互いに平行に配置されるのではなく、スライドガイドシャフト34の長手方向線分が、回動リンク52の回転平面上から見た時、互いに交差するように配置されるという点で本実施例は上記第1実施例と相違する。本発明による安全ユニットのコンパクト化を最大にするために、2本のスライドガイドシャフト34は回動リンク52の回転平面から見た時、互いに垂直に交差する。しかし、スライドガイドシャフト34の回動リンク回転平面上での交差角はこれに限らない。
図12、図13及び図14には本発明の第2実施例による安全ユニット2の作動状態が示されている。回動リンク52に何らの外力も加えられない正常状態の場合、または加えられた外力Fが事前設定値より小さな場合、回動リンク52の力伝達シャフト51は、クランクリンク35に何ら力を伝達しないため、弾性部材によって弾性支持されるスライダー28、スライダー28に連結される連結リンク32、及び連結リンク32に連結されるクランクリンク35は位置変動しない。
回動リンク52に事前設定値以上の外力Fが加えられた場合、ピン52aを中心に回動リンク52は矢印M方向に回動する。回動リンク52が回動する場合、回動リンク52の一側に垂直に装着される力伝達シャフト51は、クランクリンク35に当接してクランクリンク35及び連結リンク32に力を伝達する。ピン32bを介してクランクリンク35に回動自在に連結された連結リンク32は、矢印n方向に回動する。ピン32aを介して連結リンク32に回動自在に連結されたスライダー28に伝達される力が、弾性部材36の阻止力を越えてスライダー28はZ方向へ移動する。このようにスライダー28が移動することによって、これに連結されていた連結リンク32及びクランクリンク35の回動が許容され、窮極的には回動リンク52もピン52aを中心に回動する。したがって、回動リンクに加えられる外力が緩衝乃至は減衰され、安全ユニットに外力(または衝突による反力)が加えられた場合に発生可能な、安全ユニット乃至安全ユニットに外力(反力)を提供する対象に対する衝撃力を軽減させることができる。
図14は連結リンク32が完全に回動した状態を示す図面で、同図から弾性部材36が完全に圧縮されていることが分かる。回動リンク52が傾斜するに従ってスライダー28がZ方向へ移動して弾性部材36を圧縮するため、結局は矢印F方向に加えられた衝撃は弾性部材36を通して減衰される。矢印F方向に加えられていた外力が除去されると、弾性部材36の復原力によりスライダー28は第2固定ブロック26まで移動する。スライダー28が移動する間に連結リンク32が反対方向に回動し、クランクリンク35と回動リンク52も反対方向に回動して図12の状態に復帰する。
図15及び図16は本発明の第3実施例による安全ユニット3の概略分解斜視図及び断面図であり、上記した実施例と同じ構成要素に対する説明は省略する。
ケース89,91,92はボルト等の締結手段89aを介して組立可能な円筒形ケース89,91,92に形成される。回動リンク52はピン52aを介してケース91,92に回動自在に装着され、力伝達シャフト51は回動リンク52の一側に回動リンク52の長手方向と垂直な方向に装着される。クランクリンク35はピン35aを介してケース91,92に回動自在に装着され、連結リンク32の一端はピン32bを介してクランクリンク35に回動自在に装着される。
本発明の第3実施例による支持手段は、スライディングローラ29と、スライディングローラガイド91aと、弾性部材37とを含み、スライディングローラ29はピン32aを介して連結リンク32の他端に回動自在に装着される。スライディングローラガイド91aはケース91,92に配置されてスライディングローラ29をガイドする。
弾性部材37の一端はケース内側によって支持され他端はスライディングローラ29と当接してスライディングローラ29を弾性加圧させる。すなわち、弾性部材37は捻りバネであって、一端はバネ固定軸39に固定支持され他端はスライディングローラ29を弾性支持することから、回動リンク52に加えられる外力が事前設定値より小さな場合、弾性部材37によりスライディングローラガイド91aの左側へ押される。回動リンク52に事前設定値以上の外力が加えられてピン52aを中心に回動する場合、回動リンク52の角変位は、力伝達シャフト51を通してクランクリンク35及び連結リンク32に伝えられ、連結リンク32の他端に回動自在に連結されたスライディングローラ29は、ケース91,92に形成されたスライディングローラガイド91aによってガイドされて移動する。この場合にも延長リンク32の長手方向線分は、スライディングローラガイド91のスライディング面の法線に対して一定の角度θをなす。
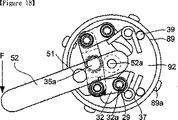
図17及び図18は本発明の第3実施例による安全ユニット3の作動状態を表す概略断面図である。図17において、回動リンク52の終端に事前設定値以上の外力Fが印加されるに伴ない、回動リンク52は矢印M方向に傾き始める。ここで、外力は安全ユニット3に加えられた衝撃力である。クランクリンク及び連結リンクを介して支持手段のスライディングローラに加えられる力が、弾性部材の弾性阻止力を越えると、回動リンク52が矢印M方向に傾き、クランクリンク35が時計反対方向に回動すると同時に連結リンク32が矢印n方向に回動して、スライディングローラ29をZ方向へ押し出す。図18は連結リンク32が完全に回動した状態を示す図面であり、同図から弾性部材37が完全に捻っていることが分かる。上記のように回動リンク52が傾斜するに従いスライディングローラ29がZ方向へ移動して弾性部材37を捻り変形させることにより、結局、回動リンク52に加えられた外力は弾性部材37を通して減衰する。外力Fが除去された場合、弾性部材37の復原力によってスライディングローラ29は、回動リンク52に外力が加えられなかった状態からスライディングローラ29が配置される元の位置に移動する。スライディングローラ29が移動する間、連結リンク32は上記と反対方向に回動し、クランクリンク35と回動リンク52も上記と反対方向に回動して図16の状態に復帰する。
以下、本発明の第1、2、3実施例による安全ユニットの具現例について説明する。本発明の第1、2、3実施例による安全ユニットを具備して安全装置を構成することができる。すなわち、安全装置は、第1リンク、第2リンク、及び第1リンクと第2リンクとの間に配置される安全ユニットを具備し、安全ユニットは:第1リンク及び第2リンクのうちのどちらか一方に固着されるケースと、一端は第1リンク及び第2リンクのうちの他方に固着され他端はケースに回動自在に装着される回動リンクと、回動リンクの一側で上記回動リンクの回動平面に垂直に装着される力伝達シャフトと、一端がケース内側に回動自在に装着され、外縁が上記力伝達シャフトと接触して力を伝達されて回動可能なクランクリンクと、クランクリンクの他端に回動自在に連結され、事前設定値以上の外力が第1リンクまたは第2リンクを通して回動リンクに印加される場合にクランクリンクの回動を許容する支持手段とを具備する。
図19乃至図24は本発明の安全ユニットを具備する安全装置の実施例等を示す図面である。
図19及び図20には安全ユニットが具現された安全装置としてのロボットアームが示されている。ロボットアームは、エンドエフェクターEと、手首リンクWと、ジョイント部Jと、肩リンクSとを具備し、ジョイント部Jは安全ユニット1,2,3を備える。第1リンクとしての肩リンクSには安全ユニット1,2,3のケースが装着され、第2リンクとしての手首リンクWには安全ユニット1,2,3の回動リンクが連結される。肩リンクSに装着されたアクチュエーターから提供された動力は、ジョイント部Jを介して手首リンクWに伝わる。ロボットアームのエンドエフェクターE若しくは手首リンクWに事前設定値よりも小さな外力が加えられた場合、ジョイント部Jは折れずに剛性を維持する。反面、図20に示されているように、ロボットアームの作業中の衝突によってエンドエフェクターEなどに矢印方向へと事前設定値以上の外力が加えられた場合は、ジョイント部Jに装着された安全ユニット1が上記したような方式で作動して、手首リンクWの連結されたジョイント部Jが折れるようにすることで、衝撃を即刻減衰させる。したがって、衝突による衝撃量が急減することによって、ロボットアームまたは衝突対象体(人または物体)の損傷を防止することができる。
図21及び図22は本発明の第1、2、3実施例による安全ユニットを具備する安全装置に対する他の適用例としての回転ドアRを示す。回転ドアRには、それぞれの支持板Sらが垂直に立てられている。上記支持板Sは回転ドアの中央に設置されドアが回転できるように力を加える取っ手が付着されていてもよい。支持板Sの上端部には安全ユニット1,2,3が備えられ、安全ユニット1,2,3の回動リンク52は支持板Sの端部に固定され、安全ユニット1,2,3のケース87が回転部Dに固定される。支持板Sは安全ユニット1,2,3に支持された状態で待機していて、支持板Sに示されている(直線)矢印方向の力によって回転ドアRは回転する。
回転ドアを回すために支持板を押す程度の力が安全ユニット1,2,3に加えられる場合、安全ユニット1,2,3には折れが発生せず、回転部Dと支持板Sは初期状態を維持して回転する。しかし、出入口Oと支持板Sとの間に身体の一部や物体が挟み込まれた場合、このような事実を知らずに大きな力が支持板に継続して加えられ、支持板Sに事前設定値以上の力の衝撃が加えられれば、支持板Sは片方へ容易に折れるようになり、挟み込まれた人や物体に損傷を被ることが全くない。結局、上記の通りに回転ドアRに安全ユニット1,2,3を適用して安全施設物として応用する場合、回転ドアRの基本機能を提供できるのは勿論のこと、事故時に衝撃を吸収できるためにその分、安全が確保可能になる。
図23及び図24には本発明の第1、2、3実施例による安全ユニット1,2,3を具備する安全装置のもう一つの具現例が示されている。地下鉄や汽車には物体や荷物を載せるための荷物置きが座席の上側に設置されている。荷物置きSには物体や荷物の墜落を防止するために墜落防止板Pが必要となる。上記荷物置きSと墜落防止板Pとの間には安全ユニット1,2,3が設置されて、安全ユニット1,2,3の回動リンク52は墜落防止板Pに固定にされ、安全ユニットのケース87は壁と連結された荷物置きSに固定される。墜落防止板Pに力が加えられない時は物体や荷物が墜落しないように図23のような形状を維持する。そして列車などの揺れにより物体や荷物が墜落防止板Pにぶつかるとしても、設定値以下の力であるために図23のような形状を維持することができる。
一方、図24に示した通り、荷物を下ろすために乗客が墜落防止板Pを設定値以上の力で引っ張ると、安全ユニット1,2,3が作動して墜落防止板Pは矢印方向に回動するようになる。この時、墜落防止板Pの回転角度が大きくなっても安全ユニット1,2,3の特性上、乗客が一定の力さえ加えれば容易に墜落防止板Pを継続して引っ張ることができる。もし、このような目的に一般のスプリングを使用するならば、墜落防止板Pに加えられる力に比例して墜落防止板が回転するようになるので、列車の揺れにより物体や荷物が墜落防止板を押すようになると墜落防止板が回転する可能性があり、乗客が荷物を下ろすためにそれを引っ張る場合、回転角度に比例して益々大きな力を加えなければならないため不便である。従来の荷物置きは墜落防止板Pが折れないので、乗客が荷物を載せたり下ろしたりすることに困難があったが、本実施例の安全ユニット1,2,3が備われば、その分、荷物置きを便利に利用することができる。
以下は、本発明の第4実施例による安全ユニット10を説明する。上記実施例等では回動リンクがケースに回動自在に配置される構造を示したが、以下の実施例では着脱自在な構造を有する安全ユニットについて説明する。図25は本発明の第4実施例による安全ユニット10の概略分解斜視図であり、図26は第4実施例のケースの一面を省略した状態の正面図、図27は第4実施例の概略部分断面図である。本発明の説明を明確にするために、上記した実施例等と同じ構成要素については同じ図面符号を付しその 説明は省略する。
図25において、安全ユニット10は、固定プレート74と、ガイド部14と、移動プレート76と、分割軸46,48と、アダプター50と、ワイヤー18と支持手段とを含み、支持手段は、固定プレートと移動プレートとの間に配置されて、固定プレートと移動プレートとを離隔させると共に、事前設定値以上の外力がワイヤーを通して移動プレートに作用する場合、移動プレートの固定プレートに対しての相対運動を許容する。本実施例における支持手段は、連結リンク32、スライダーガイドシャフト34、スライダー28、及び弾性部材36を含む。
固定プレート74はケース80に固着される。固定プレート74はボルト80bを介して、ボルト80bとネジ結合する雌ネジ孔80aが形成されたケース80の開口した一面に固定配置される。ここで、ケース80は一面が開口されて内部空間を有する六面体の箱状に構成されるが、本発明のケースはこれに限らない。また、ケース80は、下記本発明による安全ユニットの具現例としてのステアリングホイールの下端、若しくは交通安全部材の装着される地面に固定配置されてもよく、固定プレート74が位置固定される範囲で質量体としてのフレームタイプで構成されてもよく、多様な変形が可能である。
ガイド部14(図26では一部のみ図示)は、一端が固定プレート74の一面上に固着され他端はケース内側に向かって延びるようにケース80内に配置される。ここで、ガイド部14は4本の環状バータイプとされているが、ガイド部の形状及び個数はこれに限らない。
移動プレート76は固定プレート74から離隔設置され、移動プレート76には貫通穴を具備するブッシング22が装着される。移動プレート76は、ガイド部14がブッシング22の貫通穴を貫通することによってガイド部14上でガイドされ、固定プレート74に対して相対運動自在に配置される。
分割軸46,48は、固定プレート74の他面上にケース80の反対方向に配置される。分割軸46,48は複数の軸部材からなり、軸部材は互いに着脱自在であって、相互密着した状態で動力を伝達できる構造を形成する。本実施例において軸部材は2つ備えられ、2つの軸部材の対向する側面のうちのどちらか一側面には突出部46aを、他側面には突出部を収容する突出部収容溝48aを備える。突出部46a及び突出部収容溝48aは複数具備されてもよく、突出部46a及び突出部収容溝48aが軸部材の対向する側面の中央に一対が形成され、これらよりも小さい複数の突出部及び突出部収容溝が、上記中央に形成された突出部及び突出部収容溝を中心にして上記中央の突出部及び突出部収容溝の円周に配置されてもよい。ここで、突出部46a及び突出部収容溝48aは、別個物としてマグネットで構成して軸部材間の結合をより剛性的に支持する構造を採ってもよく、多様な変形が可能である。これら突出部46aと突出部収容溝48aとの噛み合い構造により、分割軸46,48の軸方向回転が行われる場合、当接する2つの軸部材間の軸方向への動力伝達を確実に行うことができる。
アダプター50は分割軸46,48の他端に装着され、アダプター50は分割軸を外部構成要素と連係させることができる。ここで、アダプターは別個の構成物として示されているが、ワイヤーの一端が装着されて分割軸の外側に配置される範囲内では、分割軸を構成するどちらか一つの軸部材と一体に形成されてもよく、変形が可能である。
ワイヤー18は、一端がアダプター50に、他端が移動プレート76に装着され、分割軸46,48及び固定プレート74を貫通して配置される。すなわち、分割軸46,48にはワイヤー貫通孔46c,48cが設けられ、ワイヤー18はワイヤー貫通孔46c,48cを貫通して配置される。移動プレート76の一面にはワイヤーホルダー78が、アダプター50の一面にはワイヤーリール16が具備されても良く、ワイヤーリール16はアダプター50の一面に回転自在に支持される。ワイヤーリール16は、張力調節手段38と連結され、張力調節ノブなどの張力調節手段38を締めたり緩めたりするとワイヤーリール16が回転するようになり、これによってワイヤーリール16に装着されたワイヤー18の張力を調節することができる。
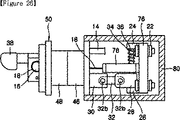
支持手段は、連結リンク32、スライダーガイドシャフト34、スライダー28、及び弾性部材36を含む。連結リンク32の一端は固定プレート74に装着され連結リンク32の他端は移動プレート76に向かって配置される。場合によって、固定プレート74の移動プレート76に向かった一面上に固定ブラケット30を備えてもよく、連結リンク32の一端は固定ブラケット30と回動自在に装着され得る。固定ブラケット30は、別個物として固定プレート74に装着されても、若しくは固定プレート74と一体に固定プレート74の一面から延出する構造とされてもよく、多様な変形が可能である。スライダーガイドシャフト34は移動プレート76側、具体的には移動プレート76の固定プレート74に向かった一面に備わる第1固定ブロック24と第2固定ブロック26とによって支持され、スライダーガイドシャフト34は移動プレート76の移動方向に垂直に配置される。スライダー28はスライダーガイドシャフト34に移動自在に装着され、スライダー28の一側は連結リンク32の他端と回動自在に連結される。第1固定ブロック24とスライダー28との間には弾性部材36が備えられ、弾性部材36の一端がスライダー28と接触し他端が第1固定ブロック24に支持されることで、スライダー28は弾性部材36によって第2固定ブロック26側に弾性支持される。勿論、この場合にも、スライダーガイドシャフト34の法線と連結リンク32の長手方向の線分とは互いに交差し、これら線分の間に一定の角度θ(図27参照)が形成される。
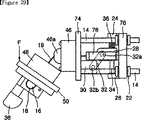
図28及び図29は本発明の第4実施による安全ユニット10の作動状態を示すが、これらを参照して作動メカニズムを説明する。図27の待機状態において、アダプター50に何ら外力Fが加えられない場合、スライダー28に加えられる弾性部材36の弾性阻止力によってスライダー28は位置変動せず、スライダー28に連結される連結リンク32の回動、及び移動プレート76の固定プレート20に向かった位置変動が発生しないため、分割軸の軸部材間の分離は生じない。
また、事前設定値より小さな外力Fが加えられる場合、緊張状態を維持していたワイヤー18は矢印S方向に引っ張られるが、弾性部材36によって支持されるスライダー28は位置変位をしないため、連結リンク32の回動は発生せず移動プレート76の位置変位も発生しない。
その後、外力Fが事前設定値以上になった場合、スライダー28は弾性部材36を圧縮させながら変位をなし、スライダー28の位置変位に伴ってスライダー28と回動自在に連結された連結リンク32も回動する。したがって、連結リンク32の回動に伴い移動プレート76はガイド14に従って固定プレート74に対して相対運動をし、矢印S方向に移動する。したがって、分割軸46,48の第1軸部材46と第2軸部材48は互いに分離される。もちろん、外力Fが除去される場合は、弾性部材36の弾性復原力によってスライダー28が元の位置へ戻り移動プレート76も元の位置に移動して、ワイヤー18によって脱去が防止される第2軸部材48側も元の位置に整列して復帰される。このような力の伝達及び復帰過程は瞬間的に行われる。
図30に、本発明の第4実施例による安全ユニット10の他の変形例を示す。上記第1実施例でのネジ部54a及び調節ナット56と同様に、スライダーガイドシャフト54の外周で第1固定ブロック24の近傍にネジ部54a及び調節ナット56が備えられてもよい。ネジ部54a及び調節ナット56には互いに噛み合うネジ山が設けられ、調節ナット56は軸方向に回転してスライダーガイドシャフト54上で軸方向に移動でき、調節ナット56の一面が弾性部材36に当接することから調節ナット56の移動に伴って弾性部材36の初期設定弾性力が変形することは、上述した実施例の変形例と同一である。
また、図31は本発明の第4実施例の他の変形例としての安全ユニット10の概略部分断面図を示し、安全ユニット10はスライダー位置制御部を更に具備することができる。スライダー位置制御部は、スライダー28と隣接した第1固定ブロック24にスライダーガイドシャフト34の長手方向に貫通形成される高さ調節貫通孔26aと、高さ調節貫通孔26aを貫通し、一端がスライダー28の一端に接して支持されることでスライダー28の位置を調整する高さ調節貫通部材82とを具備する。高さ調節貫通部材82と高さ調節貫通孔26aには互いに噛み合うネジ山が各々形成され、高さ調節貫通部材82の一端には高さ調節貫通部材ヘッド82aが形成される。6角Lレンチなどの回転具を使用して、高さ調節貫通部材ヘッド82aを通して高さ調節貫通部材82を軸方向に回転させることができる。高さ調節貫通部材82が軸方向回転する場合、高さ調節貫通部材82の上端部はスライダー28と当接し、スライダーガイドシャフト34上でのスライダー28の位置を変更させることによって、スライダーガイドシャフト34の法線と連結リンク32の長手方向線分との間の角度θが調節できる。したがって、高さ調節貫通部材82を通してスライダー28の待機位置を適切に調節することにより、安全ユニット10を動作させ得る最小閾値の力を必要に応じて調節することができる。
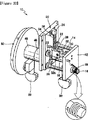
以下、本発明の第5実施例による安全ユニット10を説明する。図32は本発明の第5実施例による安全ユニット10の概略分解斜視図、図33は第5実施例の概略正面図、図34は第5実施例の矢印A方向から見た概略部分図、図35は第5実施例の概略断面図であり、本発明の説明を明確にするために、上述した実施例等と同じ構成要素については同じ図面符号を付しその説明は省略する。
図32において、安全ユニット10は、固定プレート20と、ガイド部14と、移動プレート12と、分割軸46,48と、アダプター50と、ワイヤー18と支持手段とを含み、支持手段は、固定プレートと移動プレートとの間に配置されて固定プレートと移動プレートを離隔させるとともに、事前設定値以上の外力がワイヤーを介して移動プレートに作用する場合、移動プレートの固定プレートに対しての相対運動を許容する。本実施例における支持手段は、連結リンク32、スライダーガイドシャフト34、スライダー28、及び弾性部材36を含む。
固定プレート20は、例えば、ロボットアーム(図示省略)のような部材に固着される。アダプター50に加えられる外力に対しての反力が形成され得るように、固定プレート20はアダプター50に対し位置固定されて装着される。このような構造により、下記の移動プレート12は固定プレート20に対して摺動することができる。
ガイド部14(図26では一部のみ図示)は、一端が固定プレート20の一面上に固着される。ここで、ガイド部14は4本の環状バータイプとされているが、ガイド部の形状及び個数はこれに限らない。
移動プレート12は固定プレート20から離隔設置され、移動プレート12には貫通穴を具備するブッシング22が装着される。移動プレート12はガイド部14がブッシング22の貫通穴を貫通することによってガイド部14上でガイドされ、固定プレート20に対して相対運動自在に配置される。
分割軸46,48は固定プレート20の他面上に配置されるが、具体的な構成は上記第4実施例の分割軸と同一であるため、その説明は省略する。
アダプター50は分割軸46,48の他端に装着され、アダプター50は分割軸を外部構成要素と連係させることができる。ここで、アダプターは別個の構成物として示したが、ワイヤーの一端が装着され分割軸の外側に配置される範囲内では、分割軸のどちらか一つの軸部材と一体に形成されてもよく、上述のように様々な変形が可能である。
ワイヤー18は一端がアダプター50に、他端が移動プレート12に装着され、ワイヤー18は分割軸46,48及び固定プレート20を貫通して配置される。すなわち、分割軸46,48にはワイヤー貫通孔46c,48cが設けられ、ワイヤー18はワイヤー貫通孔46c,48cを貫通して配置される。移動プレート12の一面にはワイヤーホルダー78が、アダプター50の一面にはワイヤーリール16が備えられてもよく、ワイヤーリール16はアダプター50の一面で回転自在に支持される。ワイヤーリール16は張力調節手段38と連結され、張力調節ノブなどの張力調節手段38を締めたり緩めたりするとワイヤーリール16が回転してワイヤーリール16に装着されたワイヤー18の張力が調節できる。すなわち、図34より、移動プレート12の下側部にウォームギア42が回転自在に支持されていて、ウォームギア42の側部にウォーム44が噛合うことが分かる。また、ウォーム44は張力調節ノブ38に直接連結されている。したがって、上記張力調節ノブ38を通してウォーム44を軸回転させると、ウォームギア42が該当方向に回転してワイヤーリール16がワイヤー18を巻いたり繰り出したりするようになる。
支持手段は、連結リンク32、スライダーガイドシャフト34、スライダー28、及び弾性部材36を含む。連結リンク32の一端は移動プレート12に回動自在に装着され連結リンク32の他端は固定プレート20に向かって配置される。場合によって、移動プレート12の固定プレート20に向かった一面上に固定ブラケット30を備えても良く、この場合、連結リンク32の一端は固定ブラケット3を通して移動プレート12に回動自在に装着できる。固定ブラケット30は別個物して移動プレート12に装着してもよく、移動プレート12と一体に移動プレート12の一面から延出する構造としても良いのは上述した通りである。スライダーガイドシャフト34は固定プレート20側、具体的には固定プレート20の移動プレート12に向かった一面に備えられる第1固定ブロック24と第2固定ブロック26とによって支持され、スライダーガイドシャフト34は移動プレート12の移動方向に垂直に配置される。スライダー28はスライダーガイドシャフト34にガイドされて摺動自在に装着され、スライダー28の一側は連結リンク32の他端と回動自在に連結される。第1固定ブロック24とスライダー28との間には弾性部材36が備えられ、弾性部材36の一端がスライダー28と接触され他端が第1固定ブロック24によって支持されることで、スライダー28は弾性部材36によって第2固定ブロック26側に弾性支持される。勿論、この場合にも、スライダーガイドシャフト34の法線と連結リンク32の長手方向の線分とは互いに交差し、これら線分は一定の角度θ(図35参照)を形成する。
図36及び図37は本発明の第5実施による安全ユニット10の作動状態を示し、これを参照して作動メカニズムを説明する。図35の待機状態で、アダプター50に何ら外力Fが加えられない場合、スライダー28に加えられる弾性部材36の弾性阻止力によってスライダー28は位置変動せず、スライダー28に連結される連結リンク32の回動、及び移動プレート12の固定プレート20に向かった位置変動も発生せず分割軸の軸部材間の分離は生じない。
また、事前設定値より小さな外力Fが加えられる場合、緊張状態を維持していたワイヤー18は矢印S方向に引っ張られ、弾性部材36によって支持されるスライダー28は位置変位をしないため、連結リンク32の回動は発生せず移動プレート12の位置変位も発生しない。
その後、外力Fが事前設定値以上になった場合、スライダー28は弾性部材36を圧縮させて変位をなし、スライダー28の位置変位に伴なってスライダー28と回動自在に連結された連結リンク32も回動する。したがって、連結リンク32の回動に伴ない移動プレート12はガイド14に沿って固定プレート74に対して相対運動をなし矢印S方向に移動する。したがって、分割軸46,48の第1軸部材46と第2軸部材48とは互いに分離される。もちろん、外力Fが除去される場合は、弾性部材36の弾性復原力によりスライダー28が元の位置に復帰して移動プレート76も元の位置に移動し、ワイヤー18によって脱去が防止される第2軸部材48側も元の位置に整列して復帰することは、上述した実施例の場合と同一である。
図38には本発明の第5実施例による安全ユニット10の他の変形例が示されている。上記の第4実施例と同様に、スライダーガイドシャフト54の外周で第1固定ブロック24近傍にネジ部54a及び調節ナット56を具備して、調節ナット56の移動に伴ない弾性部材36の初期設定弾性力が変形することは、上述した実施例の変形例と同一である。
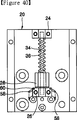
また、図39及び図40から、第2固定ブロック26にレバー58を設置し、レバー58により上記作動ブロック28の待機位置が調節できることが分かる。
図示した通り、第2固定ブロック26の上部両側にレバー58が備わっている。上記レバー58は、支持ピン60を回動軸として上下回動することができる。また各レバー58の先端部は作動ブロック28の下部に位置する。したがって、レバー58の後端部を図40に示すように下方へ下げると、レバー58の先端部が上昇して作動ブロック28を持ち上げる。作動ブロック28が上昇すれば、その分、上記の外れ角度(図35のθ)が大きくなるため、安全ユニット10を動作させ得る最小閾値の力が小さくなる。
以下は、本発明の第4及び第5実施例による安全ユニットの具現例について説明する。本発明の第4及び第5実施例による安全ユニットを具備して安全装置を構成できる。すなわち、安全装置は第1リンク、第2リンク、及び第1リンクと第2リンクとの間に配置される安全ユニットを具備し、安全ユニットは第1リンク及び第2リンクのうちのどちらか一方に固着される固定プレートと、一端が固定プレートの一面に装着されるガイド部と、固定プレートから離隔設置されてガイド部によってガイドされ固定プレートに対して相対運動できる移動プレートと、一端が固定プレートの他面上に配置され互いに着脱自在に相互密着した状態で動力を伝達する複数の軸部材を具備する分割軸と、分割軸の他端に配置されて分割軸を第1リンク及び第2リンクのうちの他方に連結させるためのアダプターと、分割軸及び上記固定プレートを貫通し、一端はアダプター側に他端は移動プレート側に装着されるワイヤーと、固定プレートと移動プレートとの間に配置されて固定プレートと移動プレートを離隔させると同時に、事前設定値以上の外力がワイヤーを通して移動プレートに作用する場合、移動プレートの固定プレートに対しての相対運動を許容する支持手段とを具備する。
図41乃至図44には本発明の第4及び第5実施例による安全ユニット10を具備する安全装置の具現例が示されている。
図41において、安全ユニット10のケース80又は固定プレート74,20は、第1リンクとしてのステアリングホイールコラム70に装着され、アダプター50は第2リンク側としてのステアリングホイールS側に装着されることができる。図42に示されているように、車両の急停車もしくは衝突により運転手とステアリングホイールSとの間に衝突が発生して事前設定値以上の外力がステアリングホイールSに加えられた場合、安全ユニット10は、機構的構成により即刻反応して、ステアリングホイールSがステアリングコラム70の軸線から外れて捻り回転するようにすることで、ステアリングホイールSと運転手との間の衝突による衝撃量を減衰させ、運転手に加えられる傷害を低減ないしは除去することができる。
また、本発明の第4及び第5実施例による安全ユニット10のもう一つの具現例として、安全ユニット10を具備する道路交通安全装置を図43及び図44に示す。車両運転手に走行道路を案内するための夜光帯などの装着された道路交通安全装置Sが安全ユニット10を介して地面上に装着されるが、道路交通安全装置Sは安全ユニット10により垂直に支持された状態で待機していて、矢印方向に事前設定値以上の外力が加えられた場合に、安全ユニット10は上記したような過程を経て折られ、道路交通安全装置Sが回動することにより道路交通安全装置、又はこれに衝撃力を提供する衝動対象を保護することができる。すなわち、事前設定値を小さく設定する場合、ささいな衝突による道路交通安全装置S乃至車両の破損を防止することができる。また、場合によっては、適正な範囲内で事前設定値を選択することにより、車両などが道路交通安全装置Sに衝突した場合も道路交通安全装置Sが変形しないことから、発生する衝撃力が車両にそのまま伝えられることを防止することもできる。
本発明による安全ユニットは、簡単な構造を有する手動制御方式の安全装置を提供することにより、卓越した応答性及び信頼性を確保すると同時に、製造コストの節減による生産性増大の効果を奏することができる。
また、本発明による安全ユニットは、簡単な構造で具現できるため、設置空間及び作業空間の最小化により、これを具備する設備のコンパクトモジュール化が可能となり、コンパクトモジュール化を通してロボットアームだけでなく、回転ドア、自動車のサイドミラー、自動車の操向装置、バンパー、道路安全施設、その他衝撃や衝突の発生可能性のある各種装置及び設備に対して安全性を持たせるための安全装置としても具現可能である。
本発明では図面に示す実施例を参考にして説明したが、これは例示的なものに過ぎず、本技術分野の通常の知識を有する者ならば、これから本発明の思想を逸脱しない範囲で 多様な変形及び均等な他の実施例が可能であることを理解できるはずである。したがって、本発明の真正なる技術的保護範囲は、添付された特許請求の範囲の技術的思想によって決められるべきである。
本発明の第1実施例による安全ユニットを示す概略分解斜視図である。 図1に示す安全ユニットの正面図である。 図1に示す安全ユニットの内部構成を説明するための部分断面図である。 図1に示す安全ユニットの作動メカニズムを説明するための図面である。 図1に示す安全ユニットの作動メカニズムを説明するための図面である。 本発明の第1実施例による安全ユニットの他の例を示す図面である。 本発明の第1実施例による安全ユニットでの回動リンクの位置調節方式を示す図面である。 本発明の第1実施例による安全ユニットでの回動リンクの位置調節方式を示す図面である。 回動リンクの位置調節方式を説明するための部分図である。 回動リンクの位置調節方式を説明するための部分図である。 本発明の第2実施例による安全ユニットを示す概略分解斜視図である。 図11に示す安全ユニットの正面図である。 図11に示す安全ユニットの作動メカニズムを説明するための 図面である。 図11に示す安全ユニットの作動メカニズムを説明するための 図面である。 本発明の第3実施例による安全ユニットを示す概略分解斜視図である。 図15に示す安全ユニットの正面図である。 図15に示す安全ユニットの作動メカニズムを説明するための図面である。 図15に示す安全ユニットの作動メカニズムを説明するための図面である。 本発明の第1、2、3実施例による安全ユニットを備えた安全装置の一例を示す概略斜視図である。 本発明の第1、2、3実施例による安全ユニットを備えた安全装置の一例を示す概略斜視図である。 本発明の第1、2、3実施例による安全ユニットを備えた安全装置の他の一例を示す概略斜視図である。 本発明の第1、2、3実施例による安全ユニットを備えた安全装置の他の一例を示す概略斜視図である。 本発明の第1、2、3実施例による安全ユニットを備えた安全装置のまた他の一例を示す概略斜視図である。 本発明の第1、2、3実施例による安全ユニットを備えた安全装置のまた他の一例を示す概略斜視図である。 本発明の第4実施例による安全ユニットを示す概略分解斜視図である。 図25の安全ユニットにおける支持手段を示す図面である。 図25に示す安全ユニットの断面図である。 本発明の第4実施例による安全ユニットの作動メカニズムを説明するための図面である。 本発明の第4実施例による安全ユニットの作動メカニズムを説明するための図面である。 本発明の第4実施例による安全ユニットの他の例を示す図面である。 本発明の第4実施例による安全ユニットでのスライダーの位置調節方式を説明するための部分断面図である。 本発明の第5実施例による安全ユニットを示す斜視図である。 図32の安全ユニットの正面図である。 図33を矢印A方向から見た概略的な図面である。 図32の内部構成を説明するための概略部分断面図である。 図32に示す安全ユニットの作動メカニズムを説明するための概略的な図面である。 図32に示す安全ユニットの作動メカニズムを説明するための概略的な図面である。 本発明の第5実施による安全ユニットの他の一例を示す図面である。 本発明の第5実施例による他の安全ユニットでのスライダーの位置調節方式を示す概略的な図面である。 本発明の第5実施例による他の安全ユニットでのスライダーの位置調節方式を示す概略的な図面である。 本発明の第4及び第5実施例による安全ユニットを備えた安全装置の一例を示す概略斜視図である。 本発明の第4及び第5実施例による安全ユニットを備えた安全装置の一例を示す概略斜視図である。 本発明の第4及び第5実施例による安全ユニットを備えた安全装置の他の一例示す概略斜視図である。 本発明の第4及び第5実施例による安全ユニットを備えた安全装置の他の一例示す概略斜視図である。

Claims (15)

  1. ケースと、
    一端が前記ケースの外側に配置され、他端が前記ケースに回動自在に装着される回動リンクと、
    前記回動リンクの一側で前記回動リンクの回動平面に垂直に装着される力伝達シャフトと、
    一端が前記ケース内側に回動自在に装着され、外縁が前記力伝達シャフトと接触して力の伝達を受けて回動可能なクランクリンクと、
    前記クランクリンクの他端と回動自在に連結され、事前設定値以上の外力が前記回動リンクに印加される場合、前記クランクリンクの回動を許容する支持手段と、を具備する、
    安全ユニット装置。
  2. 前記支持手段は、
    一端が前記クランクリンクの他端と回動自在に連結される連結リンクと、
    前記ケースの内側に配置されるスライダーガイドシャフトと、
    前記スライダーガイドシャフトにガイドされて摺動自在であり、一側が前記連結リンクの他端に回動自在に連結されるスライダーと、
    一端は前記スライダーによって、他端は前記ケース内側によって支持され、前記スライダーに弾性力を提供する弾性部材と、を具備し、
    前記スライダーガイドシャフトの法線と前記連結リンクの長手方向の線分とは互いに交差することを特徴とする、請求項1に記載の安全ユニット。
  3. 前記クランクリンク及び前記支持手段は、前記回動リンクの両方向回動を支持するように各々一対ずつ備えられて前記回動リンクを中心に互いに対称して配置され、
    前記一対のスライダーガイドシャフトは相互平行に配置されることを特徴とする、請求項2に記載の安全ユニット。
  4. 前記クランクリンクの外縁には、前記力伝達シャフトを収容する力伝達シャフト収容部が更に備えられることを特徴とする、請求項3に記載の安全ユニット。
  5. 前記連結リンクの長手方向線分と前記スライダーガイドシャフトの法線との間の角度を調節するために、前記力伝達シャフトは、前記回動リンクの長手方向に垂直な方向へ移動自在に配置されることを特徴とする、請求項3に記載の安全ユニット。
  6. 前記クランクリンク及び前記支持手段は、前記回動リンクの両方向回動を支持するように各々一対ずつ備えられると同時に前記回動リンクを中心に互いに対称して配置され、
    前記一対のスライダーガイドシャフトの長手方向の線分は、前記回動リンクの回転平面上から見て互いに交差することを特徴とする、請求項2に記載の安全ユニット。
  7. 前記スライダーガイドシャフトは、前記弾性部材を貫通して配置され、前記スライダーガイドシャフト上で前記弾性部材と前記ケースとの間には前記弾性部材の弾性力を調節する弾性力調節手段が更に備えられることを特徴とする、請求項2に記載の安全ユニット。
  8. 前記支持手段は、
    一端が前記クランクリンクの他端と回動自在に連結される連結リンクと、
    前記連結リンクの他端に回動自在に配置されるスライディングローラと、
    前記ケースに配置されて前記スライディングローラをガイドするスライディングローラガイドと、
    一端は前記ケース内側によって支持され他端は前記スライディングローラと接触して前記スライディングローラを捻り弾性加圧させる弾性部材とを含み、
    前記スライダーローラガイドのスライディング面の法線と前記連結リンクの長手方向の線分とは互いに交差することを特徴とする、請求項2に記載の安全ユニット。
  9. 固定プレートと、
    一端が前記固定プレートの一面に装着されるガイド部と、
    前記固定プレートから離隔設置され前記ガイド部にガイドされて前記固定プレートに対して相対運動自在な移動プレートと、
    一端が前記固定プレートの他面上に配置され、互いに着脱自在に相互密着した状態であり、動力を伝達する複数の軸部材を具備する分割軸と、
    前記分割軸の他端に配置されて前記分割軸を外部要素に連結させるためのアダプターと、
    前記分割軸及び前記固定プレートを貫通し、一端は前記アダプター側に、他端は前記移動プレート側に装着されるワイヤーと、
    前記固定プレートと前記移動プレートとの間に配置されて前記固定プレートと前記移動プレートとを離隔させると同時に、事前設定値以上の外力が前記ワイヤーを通して前記移動プレートに作用する場合、前記移動プレートの前記固定プレートに対する相対運動を許容する支持手段と、を具備し、
    前記支持手段は、
    一端が前記固定プレートの一面に回動自在に装着される連結リンクと、
    前記移動プレートの一面上に前記移動プレートの移動方向に垂直に配置されるスライダーガイドシャフトと、
    前記スライダーガイドシャフトにガイドされて摺動自在であり、前記連結リンクの他端に回動自在に連結されるスライダーと、
    前記スライダーの一端と接触して前記スライダーガイドシャフトの長手方向に前記スライダーに対して弾性力を提供することにより、前記固定プレートと前記移動プレートとを最大限離隔させる弾性部材とを含み、
    前記スライダーガイドシャフトの法線と前記連結リンクの長手方向の線分とは互いに交差することを特徴とする、
    安全ユニット。
  10. 前記スライダーガイドシャフトは前記移動プレートの一面上に配置される固定ブロックによって支持され、
    前記スライダーに隣接した固定ブロックには、前記スライダーガイドシャフトの長手方向に貫通形成される高さ調節貫通孔と、前記高さ調節貫通孔を貫通し一端が前記スライダーの一端と接して支持されることにより前記スライダーの位置を調整する高さ調節貫通部材とを含むスライダー位置制御部を更に備えることを特徴とする、請求項に記載の安全ユニット。
  11. 前記スライダーガイドシャフトは前記弾性部材を貫通して配置され、
    前記弾性部材の前記スライダーと接する一端の反対側端部と接し、前記スライダーガイドシャフト上で位置変動して前記弾性部材の弾性力を調節する弾性力調節手段を更に備えることを特徴とする、請求項に記載の安全ユニット。
  12. 前記分割軸は2つの軸部材を具備し、前記2つの軸部材の間にはどちらか一側には突出部が、他側には前記突出部を収容する突出部収容溝が備えられることを特徴とする、請求項に記載の安全ユニット。
  13. 前記アダプターの一面には、前記ワイヤーの一端が装着されるワイヤーリールが備えられ、前記アダプターの一面には、前記ワイヤーリール回転を支持して前記ワイヤーに印加される張力を調節するための張力調節手段が更に備えられることを特徴とする、請求項に記載の安全ユニット。
  14. 固定プレートと、
    一端が前記固定プレートの一面に装着されるガイド部と、
    前記固定プレートから離隔設置され前記ガイド部にガイドされて前記固定プレートに対して相対運動自在な移動プレートと、
    一端が前記固定プレートの他面上に配置され、互いに着脱自在に相互密着した状態であり、動力を伝達する複数の軸部材を具備する分割軸と、
    前記分割軸の他端に配置されて前記分割軸を外部要素に連結させるためのアダプターと、
    前記分割軸及び前記固定プレートを貫通し、一端は前記アダプター側に、他端は前記移動プレート側に装着されるワイヤーと、
    前記固定プレートと前記移動プレートとの間に配置されて前記固定プレートと前記移動プレートとを離隔させると同時に、事前設定値以上の外力が前記ワイヤーを通して前記移動プレートに作用する場合、前記移動プレートの前記固定プレートに対する相対運動を許容する支持手段と、を具備し、
    前記支持手段は、
    一端が前記移動プレートの一面に回動自在に装着される連結リンクと、
    前記固定プレートの一面上で前記移動プレートの移動方向に垂直に配置されるスライダーガイドシャフトと、
    前記スライダーガイドシャフトにガイドされて摺動自在であり、前記連結リンクの他端と回動自在に連結されるスライダーと、
    前記スライダーの一端と接触して前記スライダーガイドシャフトの長手方向に前記スライダーへ弾性力を提供することにより前記固定プレートと前記移動プレートとを最大限離隔させる弾性部材とを含み、
    前記スライダーガイドシャフトの法線と前記連結リンクの長手方向の線分とは互いに交差することを特徴とする、安全ユニット。
  15. 第1リンク、第2リンク、及び前記第1リンクと前記第2リンクとの間に配置される安全ユニットを具備する安全装置であって、
    前記安全ユニットは、
    前記第1リンク及び第2リンクのうちのどちらか一方に固着されるケースと、一端は前記第1リンク及び第2リンクのうちの他方に固着され、他端は前記ケースに回動自在に装着される回動リンクと、前記回動リンクの一側で前記回動リンクの回動平面に垂直に装着される力伝達シャフトと、一端が前記ケース内側に回動自在に装着され、外縁が前記力伝達シャフトと接触して力の伝達を受けて回動可能なクランクリンクと、前記クランクリンクの他端と回動自在に連結され、事前設定値以上の外力が前記第1リンク又は前記第2リンクを通して前記回動リンクに印加される場合、前記クランクリンクの回動を許容する支持手段と、を具備することを特徴とする、
    安全装置。
JP2008524908A 2005-08-11 2006-08-11 安全ユニット及びこれを備えた安全装置{safetyunitandsafetydevicewiththesame} Expired - Fee Related JP4763787B2 (ja)

Applications Claiming Priority (5)

Application Number Priority Date Filing Date Title
KR1020050073990A KR100631343B1 (ko) 2005-08-11 2005-08-11 완충장치 및 상기 완충장치를 갖는 샤프트
KR10-2005-0073990 2005-08-11
KR10-2006-0075899 2006-08-10
KR1020060075899A KR100838234B1 (ko) 2006-08-10 2006-08-10 안전 유니트 및 이를 구비하는 안전 장치
PCT/KR2006/003144 WO2007018412A1 (en) 2005-08-11 2006-08-11 Safety unit and safety device with the same

Publications (2)

Publication Number Publication Date
JP2009504993A JP2009504993A (ja) 2009-02-05
JP4763787B2 true JP4763787B2 (ja) 2011-08-31

Family

ID=37727554

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2008524908A Expired - Fee Related JP4763787B2 (ja) 2005-08-11 2006-08-11 安全ユニット及びこれを備えた安全装置{safetyunitandsafetydevicewiththesame}

Country Status (4)

Country Link
US (1) US8230754B2 (ja)
EP (1) EP1913301B1 (ja)
JP (1) JP4763787B2 (ja)
WO (1) WO2007018412A1 (ja)

Families Citing this family (11)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
KR101412130B1 (ko) * 2008-03-14 2014-06-27 삼성전자주식회사 컴플라이언트 조인트
JP5195054B2 (ja) * 2008-06-11 2013-05-08 パナソニック株式会社 アームの関節、及びそれを有するロボット
JP2011192394A (ja) * 2010-03-11 2011-09-29 Alps Electric Co Ltd レバー操作装置
US9408379B2 (en) * 2013-10-08 2016-08-09 Agco Corporation Bi-directional break-away boom with roller and rotary damper
CN103600358A (zh) * 2013-11-29 2014-02-26 中国科学院合肥物质科学研究院 一种被动式顺应性阻抗机构及机械臂
JP5926346B2 (ja) * 2014-09-25 2016-05-25 ファナック株式会社 人間協調ロボットシステム
US9937628B2 (en) * 2015-03-03 2018-04-10 The Procter & Gamble Company Safety device for a mechanical motion device
CN106736120B (zh) * 2017-01-10 2018-08-28 江苏昌弘机器人科技有限公司 防碰撞传感器及焊接机器人
JP6581235B1 (ja) * 2018-03-30 2019-09-25 本田技研工業株式会社 リンク機構
US11560108B2 (en) * 2020-03-19 2023-01-24 Zf Friedrichshafen Ag Vehicle safety system and method implementing weighted active-passive crash mode classification
DE102020212696A1 (de) * 2020-10-08 2022-04-14 Robert Bosch Gesellschaft mit beschränkter Haftung Handhabungsvorrichtung mit adaptivem Kollisionsschutzsystem

Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH04141392A (ja) * 1990-09-28 1992-05-14 Kobe Steel Ltd 産業用ロボットの作業具保護装置
JPH0724776A (ja) * 1993-07-07 1995-01-27 Mishima Kosan Co Ltd ロボットハンドの衝撃吸収構造
JP2002307372A (ja) * 2001-04-19 2002-10-23 Yaskawa Electric Corp 回転関節の安全機構

Family Cites Families (15)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
NL300037A (ja) * 1962-11-02
US3597989A (en) * 1970-02-16 1971-08-10 Everett H Benson Angular drive mechanism
JPS5851090A (ja) * 1981-09-21 1983-03-25 株式会社東芝 関節装置
FR2554699B3 (fr) 1983-11-11 1985-09-20 Zanussi Grandi Impianti Spa Dispositif de securite pour portes de recipients a pression
US4566555A (en) * 1984-02-13 1986-01-28 Schlanger Samuel L Vehicle control safety system
DE3637087A1 (de) 1986-10-31 1988-05-05 Schuler Gmbh L Vorrichtung zur ueberlastsicherung in einer mehrstufenpresse
JPH0775990A (ja) 1993-09-09 1995-03-20 Toyota Motor Corp 衝突保護装置
US5655413A (en) * 1994-06-22 1997-08-12 The Torrington Company Antifriction element for use between relatively sliding components of an adjustable steering column
NL1003395C1 (nl) * 1996-06-21 1997-12-23 Marinus Teerink Beveiligingsinrichting voor een pers.
JP3004590B2 (ja) * 1996-08-02 2000-01-31 株式会社山田製作所 ステアリングシャフト
US6161638A (en) 1998-12-16 2000-12-19 Grove U.S. L.L.C. Work transfer lock system and method thereof
JP2004195576A (ja) 2002-12-17 2004-07-15 Japan Science & Technology Agency 機能性流体を用いた柔軟関節マニピュレータ
DE10304640A1 (de) * 2003-02-05 2004-08-19 Daimlerchrysler Ag Klemmvorrichtung für Lenksäule
JP4141392B2 (ja) 2004-02-06 2008-08-27 株式会社クボタ 普通型コンバイン
US8030873B2 (en) * 2007-08-09 2011-10-04 United States Of America As Represented By The Administrator Of The National Aeronautics And Space Administration Walk and roll robot

Patent Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH04141392A (ja) * 1990-09-28 1992-05-14 Kobe Steel Ltd 産業用ロボットの作業具保護装置
JPH0724776A (ja) * 1993-07-07 1995-01-27 Mishima Kosan Co Ltd ロボットハンドの衝撃吸収構造
JP2002307372A (ja) * 2001-04-19 2002-10-23 Yaskawa Electric Corp 回転関節の安全機構

Also Published As

Publication number Publication date
JP2009504993A (ja) 2009-02-05
EP1913301B1 (en) 2012-01-04
EP1913301A4 (en) 2010-08-18
US8230754B2 (en) 2012-07-31
US20080190224A1 (en) 2008-08-14
EP1913301A1 (en) 2008-04-23
WO2007018412A1 (en) 2007-02-15

Similar Documents

Publication Publication Date Title
JP2009504993A (ja) 安全ユニット及びこれを備えた安全装置{safetyunitandsafetydevicewiththesame}
US7048305B2 (en) Safety steering and mechanism and a method of operating
MX2007000078A (es) Retractor de cinturon de asiento de limitacion de carga.
CN100588569C (zh) 用于机动车辆的儿童保护系统
CN113260550B (zh) 用于机动车辆的转向柱
JP7404986B2 (ja) ステアリング装置
KR20120091940A (ko) 토크 센싱 및 감속 기능 구비 캠 기반 통합 안전 관절 유니트
KR100838234B1 (ko) 안전 유니트 및 이를 구비하는 안전 장치
WO2013111167A1 (en) A safety device for a vehicle seat. a frame for said seat and a vehicle comprising said device.
JP2021525671A5 (ja)
JP2002293250A (ja) 舵取装置
US20090250851A1 (en) Energy Absorption System
CN112360258A (zh) 车门限位器
Park et al. Safe link mechanism based on passive compliance for safe human-robot collision
EP1375297B1 (en) Active steering column energy absorbing device
KR20200128852A (ko) 승객 구속 장치
CN220007625U (zh) 一款机械手自动理疗的保护装置
JP2025523122A (ja) 車両用ステアリングコラム及び車両
WO2008044059A2 (en) Controlled shock absorber for vehicle bumper
JPS5911435B2 (ja) 工業用ロボットの安全機構
EP1566323B1 (en) Linear tracking column module
KR100631343B1 (ko) 완충장치 및 상기 완충장치를 갖는 샤프트
JPH10296680A (ja) 座屈防止機構および座屈防止機構を備えた多関節ロボット
KR100983106B1 (ko) 이동수단에 구비된 휠체어 고정장치
JP2021169259A (ja) ステアリング装置

Legal Events

Date Code Title Description
A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20110118

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20110415

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20110607

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20110609

FPAY Renewal fee payment (event date is renewal date of database)

Free format text: PAYMENT UNTIL: 20140617

Year of fee payment: 3

R150 Certificate of patent or registration of utility model

Ref document number: 4763787

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

Free format text: JAPANESE INTERMEDIATE CODE: R150

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

R250 Receipt of annual fees

Free format text: JAPANESE INTERMEDIATE CODE: R250

LAPS Cancellation because of no payment of annual fees