EP4559801A2 - Befestigungsvorrichtung für einen aussenbordantrieb - Google Patents
Befestigungsvorrichtung für einen aussenbordantrieb Download PDFInfo
- Publication number
- EP4559801A2 EP4559801A2 EP24211248.0A EP24211248A EP4559801A2 EP 4559801 A2 EP4559801 A2 EP 4559801A2 EP 24211248 A EP24211248 A EP 24211248A EP 4559801 A2 EP4559801 A2 EP 4559801A2
- Authority
- EP
- European Patent Office
- Prior art keywords
- unit
- fastening device
- drive
- fastening
- tiller
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images








Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63H—MARINE PROPULSION OR STEERING
- B63H20/00—Outboard propulsion units, e.g. outboard motors or Z-drives; Arrangements thereof on vessels
- B63H20/08—Means enabling movement of the position of the propulsion element, e.g. for trim, tilt or steering; Control of trim or tilt
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63H—MARINE PROPULSION OR STEERING
- B63H20/00—Outboard propulsion units, e.g. outboard motors or Z-drives; Arrangements thereof on vessels
- B63H20/02—Mounting of propulsion units
- B63H20/06—Mounting of propulsion units on an intermediate support
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63H—MARINE PROPULSION OR STEERING
- B63H20/00—Outboard propulsion units, e.g. outboard motors or Z-drives; Arrangements thereof on vessels
- B63H20/08—Means enabling movement of the position of the propulsion element, e.g. for trim, tilt or steering; Control of trim or tilt
- B63H20/10—Means enabling trim or tilt, or lifting of the propulsion element when an obstruction is hit; Control of trim or tilt
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B63—SHIPS OR OTHER WATERBORNE VESSELS; RELATED EQUIPMENT
- B63H—MARINE PROPULSION OR STEERING
- B63H20/00—Outboard propulsion units, e.g. outboard motors or Z-drives; Arrangements thereof on vessels
- B63H20/08—Means enabling movement of the position of the propulsion element, e.g. for trim, tilt or steering; Control of trim or tilt
- B63H20/12—Means enabling steering
Definitions
- the present invention relates to a fastening device for fastening an outboard drive to a boat and an outboard drive for a boat.
- Outboard drives and motors are a common means of propulsion for boats. They are usually attached to the stern of the boat via a mounting device, particularly a transom mount. Boats can have various stern shapes. If the transom has a flat stern plate, it is also referred to as a "transom.”
- the transom can be inclined at different angles relative to the water surface. It can be perpendicular to the water surface, protrude diagonally above the water surface, or be tilted toward the interior of the boat. Furthermore, the inclination of the transom relative to the water surface can vary depending on the boat's operating and/or loading conditions.
- the propeller shaft of the outboard drive's propeller unit i.e., the propeller's rotation axis
- triming refers to tilting or pivoting the outboard motor, or more precisely, a shaft unit of the outboard motor holding the propeller shaft, about its transverse axis, or about the transverse axis of the boat, in order to adjust the position of the outboard motor, in particular the propeller axis, with respect to the water surface. Accordingly, it is common practice to provide various trim positions, particularly in the form of pivot positions, for the outboard motor.
- Trimming is usually done once to adjust the alignment of the outboard drive unit for normal operation later during use, more precisely the axis of rotation of the propeller in relation to the boat to which the outboard drive is attached.
- trim hole into which the trim bolt is inserted is selected so that the shaft unit, in a rest position and/or during anticipated or actual normal operation, is oriented as close as possible to a vertical alignment to the water surface, or the propeller shaft is oriented as close as possible to an alignment parallel to the (theoretically mirror-smooth) water surface, i.e. as close as possible to 0° to the water surface.
- This initially selected trim position represents the permanent trim position of the outboard motor, or more precisely of the propeller shaft, i.e. the 0° position.
- tilt also refers to the tilting or pivoting of the outboard motor about its transverse axis, or about the transverse axis of the boat.
- tilting essentially refers to the purpose of pivoting the outboard motor from an operating position, such as the trim position (0° position), in which the outboard motor is submerged in the water, to a safety or parking position in which the outboard motor is pivoted as far out of the water as possible.
- the above-water position achieved by tilting the outboard motor, or more precisely the propeller unit, out of the water is referred to as the "tilt position.”
- An outboard motor is typically attached or secured to the transom of a boat using a bracket, such as a clamp or transom mount. If a boat doesn't have a transom as such, for example, because it has an open stern, a mounting plate is usually provided in the stern area for attaching the outboard motor. If the mounting plate is essentially perpendicular to the water surface or at a typical angle as described above and is suitable for accommodating an outboard motor, it is also included in the term "transom" below.
- Brackets can fix an outboard motor in various positions to provide pivoting positions for the outboard motor.
- the US 8,684,328 B2 A fastening device for a pivoting outboard motor mount that can be attached to various mounting positions on differently shaped boats.
- a locking element is attached to a shaft of the outboard motor by means of a clamping screw and engages two parallel, toothed quarter-circle discs of the device.
- pivoting the outboard motor can be difficult for the user. To do so, the user must first loosen the clamping screw of the locking element, then pivot the outboard motor and hold it in the desired target position, while simultaneously readjusting and clamping the locking element.
- the outboard motor is rigidly connected to the mount in the preset position in the locked state, particularly fixed in its pivoting position. In shallow waters, there is therefore a risk that the outboard motor could collide with an underwater obstacle or the bottom of the water, thus damaging the outboard motor, the mounting device, and/or the boat.
- an outboard drive is shown with a fastening device which can be pivoted between an underwater position provided as an operating position and an above-water position representing a tilt position, wherein a blocking block is spring-loaded into a first blocking position in the underwater position and is spring-loaded into a second blocking position in the above-water position.
- a fastening device for fastening an outboard drive to a boat comprising a fastening unit which is designed to fasten the outboard drive, more precisely the fastening device, to the boat, and a swing unit which is pivotable about a predetermined transverse axis around the fastening unit and which is designed to hold a shaft unit of the outboard drive.
- a lever unit is arranged, via which the swing unit can be positioned relative to the fastening unit at at least three different pivoting positions.
- the swing unit can be positioned relative to the fastening unit at at least four different pivoting positions.
- the swing arm unit can be adjusted to any of the aforementioned pivot positions by operating the lever unit.
- positioning in at least three different pivoting positions can be achieved by the single lever unit.
- functions such as tilt, reverse lock, shallow water position, and run-up protection can be easily operated using a single lever unit. This operation can preferably be simplified one-handed.
- the outboard drive can be conveniently raised with several swivel positions.
- pivoting the outboard motor about its transverse axis, or about the transverse axis of the boat particularly includes trimming and/or tilting. Accordingly, when pivoting positions of the outboard motor are described below, both trim and tilt positions of the outboard motor are included.
- the three pivot positions mentioned above can therefore include, for example, two trim positions and one tilt position.
- the swing arm unit, and thus the pivotable part of the outboard motor can be positioned both in the tilt position and in at least two trim positions using the single lever unit.
- Other pivot positions can also preferably be provided, for example, a fixed trim position and at least three or four tilt positions.
- the longitudinal axis of a mounting device and/or an outboard drive corresponds to an axis which, in a properly mounted condition in which the The outboard drive is attached to the boat by means of the fastening device, or the fastening device is attached to the boat, in a longitudinal direction, i.e., a bow-to-stern direction of the boat.
- the transverse direction is perpendicular to the longitudinal axis and corresponds to a starboard-to-port direction. In the intended resting position of the boat in mirror-smooth water, the longitudinal and transverse directions are oriented essentially parallel to the water surface.
- an orthogonal reference system common for vehicles is used to describe the fastening device and the outboard drive, particularly with respect to the outboard motor to be attached to the boat.
- the X-axis denotes the longitudinal axis
- the Y-axis the transverse axis
- the Z-axis the vertical axis of the boat when the boat is used as intended, that is, in particular when the boat is in the water. This allows the position and direction of the individual components of the proposed device, in the properly attached state, to be specified with respect to the outboard motor attached to the boat by means of the device.
- one of the pivot positions can correspond to a trim position of a drive unit connected to the swing arm unit.
- the fastening device can thus be designed such that the swing arm unit is positioned in the trim position relative to the fastening unit via the lever unit.
- two, three, or particularly preferably four tilt positions can be provided as pivot positions.
- the swing unit can then be moved out of the trim position and then positioned in one of the tilt positions.
- a "trim position” corresponds to the operating position described in the technical background, in which the propeller axis of the propeller unit is oriented as parallel as possible or even essentially parallel to the direction of travel or the (theoretically smooth) water surface.
- a slightly tilted trim position may also be provided, for example, to support the boat's behavior during the transition from displacement to planing.
- a “downward swing” corresponds to a swing in which the center of gravity of the swiveled object, for example the swing unit, with the mounting unit properly attached to the boat, is moved relative to the mounting unit by the Transverse axis, to a lower height relative to the direction of gravity.
- An “upward pivot” corresponds to a pivot in which the center of gravity of the pivoted object, for example, the swing arm unit, with the mounting unit properly attached to the boat, is moved relative to the mounting unit around the transverse axis, to a higher height relative to the direction of gravity. To achieve this, a moment must be applied that counteracts the moment about the transverse axis acting on the swing arm unit via the gravitational force and the mass of the swing arm unit, including its attachments.
- a swivel position can correspond to a tilt position of the drive unit connected to the swing arm unit.
- the tilt position can be a securing and/or parking position in which the outboard motor is pivoted as far as possible out of the water for securing and/or parking purposes.
- the tilt position generally corresponds to a maximum upward swivel position of the swing arm unit, in which a shaft unit arranged on the swing arm unit and the propeller unit arranged on it are pivoted as far as possible out of the water. It can correspond to an above-water position of the propeller unit or, synonymously, of the outboard motor, more precisely of the shaft unit and the propeller unit.
- the tilt position therefore represents an upper or stern-direction end position of the swing arm unit.
- more than one tilt position can be provided, for example, a first tilt position in which the swing arm unit is pivoted upwards by approximately 90° relative to the trim position, and a second tilt position in which the swing arm unit is pivoted upwards by approximately 75° relative to the trim position.
- the tilt positions have in common that they represent the above-water positions of the outboard drive, more specifically, the shaft unit and the propeller unit.
- bow-side or “bow-side swiveling” and “stern-side” or “stern-side swiveling” refer to the displacement of a propeller unit connected to the swing arm unit in relation to the bow-stern direction, i.e., the X-axis of the boat, when the fastening device is properly attached to the boat.
- “Bow-side” corresponds to a displacement of the swing arm unit or the propeller unit, more precisely, for example, a center of gravity of the swing arm unit or the propeller unit, bowward, i.e., towards the bow of the boat.
- “Stern-side” corresponds to a displacement of the Swing unit or the propeller unit, more precisely for example the center of gravity of the swing unit or the propeller unit, sternward, i.e. in the direction of the stern of the boat.
- At least one pivot position can correspond to a shallow water position of the drive unit connected to the swing unit.
- the swing unit can be positioned in two different or multiple shallow water positions, or optionally, a plurality of shallow water positions can be provided.
- a “shallow water position” corresponds to an operating position of the outboard drive, or more precisely, the outboard motor, in which the rocker unit is pivoted upwards, i.e., toward the stern, relative to the trim position. This reduces the draft of the outboard drive, as the propeller unit, located on the underside of the shaft unit, is less immersed in the water. Accordingly, the boat with an outboard drive positioned in a shallow water position can be operated in shallower waters than in the trim position without the outboard drive colliding with underwater objects, such as the waterbed and/or rocks, tree stumps, or other obstacles.
- the shallow water position can be specified with respect to a designated trim position, for example a predetermined lowest trim position of a plurality of predeterminable trim positions, for example via the angle around the transverse axis at which the swing unit is pivoted relative to its orientation in the designated trim position in the shallow water position.
- a designated trim position for example a predetermined lowest trim position of a plurality of predeterminable trim positions, for example via the angle around the transverse axis at which the swing unit is pivoted relative to its orientation in the designated trim position in the shallow water position.
- a shallow water position therefore corresponds to a position between the trim position and the tilt position, in which the propeller of the propeller unit is still under water, so that propulsion of the boat can be provided via it.
- Example swivel angles of the shallow water position(s) with which the swing unit is swivelled around the transverse axis to the intended trim position can, for example, be in a range of greater than 0°, optionally greater than or equal to 5°, 10°, 15°, 20° or 25° and/or less than 90°, Optionally, the angles are less than or equal to 80°, 75°, 70°, 60°, 50°, or 45°.
- a shallow water position can have a tilt angle of 20°, 30°, 40°, or 45° relative to the trim position.
- the maximum possible angle of the shallow water position depends on the shape of the outboard drive, in particular the length of the shaft unit and the size of the propeller unit. In the shallow water position, the propeller unit is positioned underwater to generate propulsion.
- the fastening device can be designed such that the swing unit can be positioned relative to the fastening unit selectively in the trim position, at least one tilt position and at least one shallow water position.
- the lever unit can be switched to a locking position, in which the lever unit fixes the swing unit relative to the fastening unit to prevent pivoting.
- the lever unit in the locking position, can fix the swing unit in the trim position.
- the lever unit in the locked position, can fix the swing arm unit to a trim bolt located on the mounting unit.
- the lever unit can optionally include a locking stop that engages the trim bolt on the bow side when in the locked position.
- the lever unit can be switched to an anti-run position, in which the lever unit is configured to enable the swing arm unit to pivot in the stern direction.
- the lever unit can be disengaged from the trim bolt on the bow side of the trim bolt in the anti-run position, and the locking stop can optionally be disengaged from the trim bolt in the anti-run position.
- the lever unit can be selectively switched to the locking position and the anti-collision position when the swing arm unit is in the trim position. In the trim position, it is then possible to switch between a locked state of the swing arm unit relative to the fastening unit and an anti-collision state of the swing arm unit, in which the swing arm unit can pivot rearward and upward toward the rear, by switching the lever unit either to the locking position or to the anti-collision position.
- a run-up protection device is understood to mean a functionality that is suitable for protecting an outboard motor from damage or minimizing damage when the propeller unit in an operating position collides or threatens to collide with an underwater obstacle, for example rocks or the bottom of the body of water, during a relative movement of the boat to the surrounding water.
- a passive run-up protection device is understood here to mean that in the event of a collision between the propeller unit and/or the shaft unit supporting it and an underwater obstacle, the force exerted by the collision on the propeller unit and/or shaft unit is used as a force vector, which acts as a leverage force via the shaft unit and the swing arm unit connected to it and thus generates a pivoting moment to pivot the outboard motor about the transverse axis.
- This allows the momentum of the collision to be converted into a pivoting movement of the propeller unit, the shaft unit, and the swing arm unit, thus preventing or reducing potential damage to the outboard motor.
- the outboard motor can yield to the collision momentum with the aid of the device by converting the energy of the collision momentum into the previously described pivoting moment about the transverse axis.
- the lever unit can comprise a locking element.
- the lever unit in the shallow water position, can engage with the locking element in a shallow water locking element receptacle arranged on the fastening unit.
- the fastening unit optionally comprises a shallow water locking element receptacle for each of the shallow water positions.
- the shallow-water locking element mount can optionally be configured such that, in a properly mounted state in which the outboard drive is attached to the boat by means of the mounting device, the swing arm unit can pivot sternward if a resulting pivoting moment acting on the swing arm unit exceeds a predetermined threshold.
- the shallow-water locking element mount comprises a ramp inclined toward the stern direction, oriented at a predetermined angle relative to the circumferential direction of the transverse axis to the tangential of the circumferential direction.
- the lever unit can be engaged in the tilt position with the locking element in a tilt locking element receptacle arranged on the fastening unit.
- the fastening unit optionally includes a tilt locking element holder for each of the tilt positions.
- the lever unit can comprise two lever members, wherein a first lever member is pivotably arranged on one side of the rocker unit and a second lever member is pivotably arranged on the other side of the first lever member on the first lever member and the second lever member is guided at a distance from the pivotable connection to the first lever member via a slotted guide on the rocker unit.
- the lever unit can be locked in the anti-collision position, wherein the link guide of the lever unit optionally comprises a locking receptacle for receiving a guide element guided in the link guide, wherein the lever unit is optionally locked in the anti-collision position when the guide element is received in the locking receptacle.
- the locking receptacle is arranged at a lower end of the link guide.
- the lever unit can comprise a pretensioning mechanism for pretensioning, for example spring-loading, the lever unit in a predetermined direction.
- the pretensioning mechanism pretensions the lever unit towards at least one predetermined position, for example towards or into the locking position, anti-collision position and/or shallow water position.
- the pretensioning mechanism can comprise a spring element, for example a spiral spring, which is arranged, for example, on the pivotable mounting of the first lever member opposite the rocker unit.
- the spring element can apply a pretensioning force or a pretensioning moment to the first lever member, such that the first lever member pretensions the second lever member in the direction predetermined by the pretension.
- the fastening device may further be configured according to one or more of the other aspects described in this disclosure.
- the shaft unit can be part of a drive unit. It can comprise a shaft and a shaft head. Furthermore, a propeller unit can be arranged on the shaft, which can also be considered part of the drive unit.
- an outboard drive for a boat comprising a fastening device for fastening the outboard drive to a boat, and a drive unit which is arranged on the fastening device so as to be rotatable about a steering angle rotation axis.
- the fastening device may be that described in the first aspect, but is not limited thereto.
- the mounting device and the drive unit are coupled via an adjustment part for adjusting a steering angle range of the drive unit relative to the mounting device.
- the outboard drive comprises an adjustment part by which a steering angle range of the drive unit relative to the mounting device can be adjusted. By switching the adjustment part, at least three different steering angle ranges of the drive unit relative to the mounting device can be set.
- the maximum possible steering angle i.e. the deviation of the orientation of the drive unit, or more precisely the alignment of the propeller axis of the drive unit's propeller, relative to the longitudinal direction of the boat when the outboard drive is properly attached to the boat.
- the longitudinal direction represents a steering angle of 0°.
- Each deviation from the longitudinal orientation corresponds to a steering angle deflection, whereby the steering angle between the propeller axis in the longitudinal direction and the propeller axis in the deflected state is specified.
- a steering angle of ⁇ 60° means, for example, that the drive unit can be rotated about the steering angle rotation axis from the 0° orientation in the longitudinal direction by 60° in a first direction, for example towards starboard, and can also be rotated by 60° in a direction opposite to the first direction, in the example towards port.
- the safety of using the boat with the outboard drive can be increased compared to conventional outboard drives.
- the steering angle range it can be prevented that parts of the outboard drive, such as the Propeller unit, collide with other parts of the boat and cause damage to the outboard drive and/or the boat itself. It also prevents the tiller from rotating into an area that is inaccessible and/or difficult to reach for the operator inside the boat, such as toward the stern or even beyond the stern, when using the outboard drive with a tiller that can be used to control direction and speed.
- Limiting the steering angle range can also be advantageous for transport purposes of the outboard drive and/or the boat, especially if the steering angle deflection is limited to a few degrees or even locked at 0°.
- a 0° limit can also be advantageous if the outboard motor is used to power a boat that already has separate steering, such as a rudder, such as a calm-weather pusher on a sailboat.
- the outboard motor can be locked with a steering angle of 0°, and the sailboat is steered as usual via the rudder system.
- the outboard drive can be used on various boat types without requiring significant modifications to the boat and/or the outboard drive.
- different steering angle ranges can be provided for different boat types.
- a first steering angle range may be provided for small to medium-sized boats, such as aluminum boats or bass boats. It may include, but is not limited to, ⁇ 60°.
- Another steering angle range could be designed for inflatable boats and include, for example, ⁇ 30°.
- the outboard drive or the adjustment part can optionally be designed such that the adjustment part can be switched between at least three predefined adjustment positions.
- the adjustment part can be arranged on the outboard drive such that its position relative to the fastening device and/or the drive unit can be alternatively moved into at least three predefined adjustment positions, i.e., it can be switched between them.
- a steering angle range of the drive unit relative to the fastening device can be predefined in each of the predefined adjustment positions.
- Each adjustment position therefore specifies a steering angle range of a predefined size.
- the adjusting part can be arranged on the fastening device and/or the drive unit, for example either on the fastening device or on the Drive unit, and can be displaced relative thereto in at least three adjustment positions.
- the adjustment part can have a coupling section with which it can be coupled to a receiving section arranged on the corresponding other of the fastening device or the drive unit for specifying at least one of the steering angle ranges.
- the adjustment part can therefore be arranged on the fastening device or the drive unit in such a way that, in at least one adjustment position, it is coupled to the other of the fastening device or the drive unit on which it is not arranged, in order to enable and/or limit the intended steering angle range.
- the adjusting part can be brought into a first adjusting position in which it is coupled to a first receiving section, thereby predetermining a first steering angle range. Furthermore, the adjusting part can be brought into a second adjusting position in which it is coupled to a second receiving section, thereby predetermining a second steering angle range that is different from the first steering angle range. Furthermore, the adjusting part can be brought into a further, for example third adjusting position in which it is coupled to a third receiving section, thereby predetermining a third steering angle range.
- the adjusting part can also be configured to be brought into a release adjusting position in which the adjusting part does not limit the steering angle of the drive unit relative to the fastening device, thus releasing the rotation of the drive unit relative to the fastening device, thus enabling a rotation of 360°.
- one of the steering angle ranges has a rotation angle of 0°.
- at least one of the steering angle ranges can have a predetermined rotation angle of greater than 0° and less than ⁇ 360°, optionally less than or equal to ⁇ 270°, further optionally less than or equal to ⁇ 180°, for example, ⁇ 30°, ⁇ 45°, or ⁇ 60°.
- One of the steering angle ranges can also correspond to a free rotation of the drive unit relative to the fastening device.
- an outboard drive for a boat comprising a fastening device for fastening the outboard drive to a boat, and a drive unit which is arranged on the fastening device so as to be rotatable about a steering angle rotation axis.
- the fastening device may be that described in the first aspect and/or the second aspect, but is not limited thereto.
- the outboard drive may further be configured according to one or more of the other aspects described in this disclosure.
- the outboard drive can be converted between a tiller steering mode and a remote control steering mode.
- the outboard drive can be designed such that the drive unit can be converted between the tiller steering mode and the remote control steering mode, or the drive unit and the fastening device can be converted between the tiller steering mode and the remote control steering mode.
- tiller steering mode or synonymously in the tiller steering configuration, a tiller is attached to the drive unit.
- the control commands i.e., the steering angle and, optionally, the gear—are given by an operator via the tiller.
- the outboard drive is designed such that the steering commands—i.e., the steering angle and, optionally, the gear setting—are given from a location in the boat other than the outboard drive, i.e., away from the outboard drive, and not via the tiller.
- the steering commands can be given, for example, via a steering wheel connected to the drive unit.
- the gear setting can be given to the outboard drive, or more precisely, to the drive unit, via a gear setting device connected to the drive unit, which is located, for example, next to the steering wheel in the boat.
- the drive unit may comprise a shaft rotatable relative to the fastening device about the steering angle rotation axis, wherein in the tiller steering mode a tiller is attached to a shaft head of the shaft.
- a control flange can be attached to the shaft head in remote control steering mode.
- a tiller In tiller steering mode, a tiller can be mounted on the drive unit, and in remote-control steering mode, the steering flange can be mounted in a tiller socket on the shaft head instead of the tiller. To convert from tiller steering mode to remote-control steering mode, It can therefore be provided that the tiller is removed and the control flange is mounted instead of the tiller.
- the steering flange can be permanently mounted on the drive unit.
- it is then advantageously decoupled from a remote control device, so that no control commands can be transmitted to the drive unit via the steering flange.
- remote control steering mode the steering flange is then connected to at least one remote control device, for example, a steering wheel located elsewhere in the boat, so that control commands can be transmitted to the drive unit via the steering flange.
- control flange may comprise a connection for connecting to a steering angle setting unit of the outboard drive, wherein optionally the steering angle setting unit comprises a steering rod connected to the control flange, which is displaceable relative to the fastening device in a transverse direction oriented perpendicular to a longitudinal direction, which in a properly fastened state in which the outboard drive is fastened to the boat by means of the fastening device corresponds to a boat longitudinal direction.
- the steering rod can optionally be connected to the steering flange via a push rod.
- the steering rod can also be guided along the mounting bracket. This allows for easy connection to the boat's remote control system.
- the fastening device can comprise a fastening unit configured to fasten the outboard drive to the boat, and a swing arm unit pivotable about a predetermined transverse axis around the fastening unit, which swing arm unit is configured to hold the drive unit, for example, as described in the first aspect.
- the steering rod can optionally be guided centrally to the transverse axis of the swing arm unit, optionally in at least one hollow shaft defining the transverse axis.
- the fastening device may include, but is not limited to, the features of the fastening device according to the first aspect and/or the second aspect and/or the third aspect.
- an outboard drive for a boat comprising a fastening device for fastening the outboard drive to a boat, and a drive unit comprising a shaft, which is arranged on the fastening device via the shaft so as to be rotatable about a steering angle rotation axis, wherein the drive unit comprises a tiller arranged on the drive unit so as to be pivotable about a pivot axis, for example on a shaft head of the shaft.
- the fastening device may be that described in the first aspect and/or second aspect and/or third aspect, but is not limited thereto.
- the outboard drive may further be configured according to one or more of the other aspects described in this disclosure.
- the tiller is mounted on the drive unit and can be switched between a normal position, intended for operating the outboard drive, and a transport position, intended for transporting the outboard drive.
- a normal position intended for operating the outboard drive
- a transport position intended for transporting the outboard drive.
- the tiller In the normal position, the tiller is prevented from pivoting toward the mounting device.
- the transport position the tiller is folded toward the mounting device and held in place in such a way that rotation of the drive unit about the rotation axis is prevented.
- the outboard drive can therefore be easily folded for transport. More precisely, the tiller is moved from its normal position, protruding from the rest of the outboard drive, into the transport position, as described above. In this position, the tiller rests closely against the rest of the outboard drive, particularly the shaft. The overall dimensions of the outboard drive are therefore smaller than in normal operation. This makes handling the outboard drive easier.
- the tiller which protrudes perpendicular to the shaft during normal operation, does not interfere with moving and stowing the outboard drive, and it also prevents the drive unit from accidentally folding around its axis of rotation.
- the outboard drive when not in use, can be stowed in the folded transport position on the boat to save space.
- the tiller can be folded between two mirror support arms of the fastening device in the transport position.
- a locking part for selectively locking the tiller against pivoting towards the fastening device and releasing the tiller for a pivoting movement into the parking position can be arranged on the drive unit, for example on a shaft head of the shaft.
- the locking part can optionally be designed to be interchangeable between a locking position and a release position, for example pivotable and/or displaceable, wherein in the locking position the locking part locks the tiller in the normal position against pivoting towards the fastening device, thus preventing such pivoting, and in the release position enables a pivoting movement of the tiller into the parking position.
- the locking part can be pre-tensioned so that when the tiller is folded into the horizontal position, the tiller is automatically locked by the locking part.
- the tiller is positioned vertically above the mounting device. Swiveling the tiller toward the mounting device would then mean swiveling downwards, i.e., toward the boat hull when the outboard drive is properly attached to the boat.
- the pivoting in the direction of the fastening device can be understood as pivoting in a first pivoting direction.
- the locking part can be designed such that the tiller can be pivoted from the normal position into the direction opposite to the fastening device, i.e. into a second pivoting direction opposite to the first pivoting direction, when a breakaway torque acting on the tiller is exceeded in the pivoting direction opposite to the fastening device.
- a braking unit can be provided for braking the pivoting movement of the tiller about the pivot axis relative to the drive unit, wherein the braking unit optionally applies a predetermined clamping force to a pivot axis defining or mechanical pivot axis element, wherein the level of the clamping force can optionally be adjusted by means of an adjusting part that is optionally accessible from the outside, for example an adjusting screw.
- Figure 1 is a schematic sectional view through a boat 1 perpendicular to a transverse direction of the boat 1, which runs from starboard to port.
- the transverse direction is therefore perpendicular to a longitudinal direction L of the boat 1, which extends from bow to stern.
- the transverse direction and the longitudinal direction L are essentially parallel to the water surface and perpendicular to the direction of gravity g, respectively.
- the height direction H of the boat 1 runs from the boat hull 2 to the boat deck, i.e., opposite to the direction of gravity g.
- An outboard drive 100-400 is arranged on the stern of a transom 3 of the boat 1, which can be, for example, an outboard drive according to one of the aspects described above, a Combination of at least two thereof, and/or an outboard drive 100-400 according to one of the following figures.
- the outboard drive 100-400 comprises a fastening device 10, which is attached to the transom 3 via a transom mount 11.
- the transom mount 11 is shown here as an example in the form of clamping jaws.
- a drive unit 50 is mounted on the fastening device 10 so as to be rotatable about a (steering angle) rotation axis 51 relative to the fastening device 10. In this position of the outboard drive 100-400, the rotation axis 51 is oriented in the vertical direction H, but it is not limited thereto.
- the drive unit 50 comprises a shaft unit 60, which has a shaft 61 and a shaft head 62.
- a propeller unit 52 is arranged opposite the shaft head 62, i.e., on the underside of the shaft 61.
- the propeller unit 52 can comprise a motor (not shown) connected to the propeller 54 of the propeller unit 52, which propeller can rotate about a propeller axis 55.
- the motor can be arranged, for example, on the shaft head 62 and connected to the propeller 54 via a power transmission unit running in the shaft 61, for example, a chain or belt drive and/or a gearbox.
- the outboard drive 100-400 can comprise a primary energy unit for providing the primary energy required to drive the propeller 54.
- the outboard drive 100-400 may also comprise a connection, for example a power cable or a fuel hose, which can be connected to a primary energy unit arranged in the boat 1.
- the described components of the outboard drive are provided with a "1" preceding the actual two-digit reference numeral with regard to a first embodiment 100, with a "2" preceding the actual two-digit reference numeral with regard to a second embodiment 200, with a "3" preceding the actual two-digit reference numeral with regard to a third embodiment 300, and with a "4" preceding the actual two-digit reference numeral with regard to a fourth embodiment 400, in order to address individual aspects of the outboard drive 100-400 and its fastening device 10 in more detail.
- the features described for the individual aspects can, in particular, also be combined in one outboard drive.
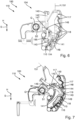
- FIGS. 2 and 3 each schematically show a perspective side view of a fastening device 110 as used in the outboard drive 100-400 according to Figure 1 It therefore represents a component of an outboard drive 100 according to an exemplary first embodiment.
- the fastening device 110 is designed for fastening the outboard drive 100 to a boat 1. It comprises a fastening unit 113, which is designed to fasten the fastening device 110 and thus the outboard drive 100 to the boat 1. It further comprises a swing unit 112 pivotable about a predetermined transverse axis Q around the fastening unit 113, which is designed to support the shaft unit 160 (see Figure 1 ) of the outboard drive 100.
- the shaft unit 160 is mounted on the swing arm unit 112 so as to be rotatable about the rotation axis 151.
- the trim position of the outboard drive 100 is adjustable in this case in order to achieve the best possible orientation of the propeller unit 152, or more precisely the propeller axis 155, as close as possible to 0° to the water surface for different boats 1, which have different inclinations of their transom 3 relative to the horizontal.
- the fastening unit 113 comprises a plurality of trim holes 115 into which a trim bolt 116 can be inserted.
- the rocker unit 112 rests against the trim bolt 116 in the trim position. By selecting the trim hole 115, the position of the rocker unit 112 relative to the fastening unit 113 can be adjusted in order to achieve optimal alignment of the propeller axis 155 in the trim position.
- a lever unit 104 is arranged on the swing unit 112, via which the swing unit 112 can be alternatively positioned in one of a plurality of different pivot positions relative to the fastening unit 113.
- the swing unit 112 can be positioned in the previously described trim position via the lever unit 104, as will be explained later with regard to Figure 5 and 6 described in more detail.
- the swing unit 112 can be positioned via the lever unit 104 relative to the fastening unit 113 in a plurality of four different shallow water positions, as shown in Figures 7 to 9 shown.
- the swing unit 112 can be positioned via the lever unit 104 relative to the fastening unit 113 in two different tilt positions according to this exemplary embodiment, as for example from Figure 10 can be found.
- the lever unit 104 To operate the lever unit 104, it comprises a manually operable handle 140.
- Figure 4 shows schematically the perspective side view of the fastening device 110 from Figure 2 , wherein a rear cover of the swing arm unit 112 is hidden for a better view of the interior of the fastening device 110.
- Figure 5 shows a sectional view through the fastening device 110 of the Figures 1 to 4 .
- the lever unit 104 comprises two lever members 141, 142.
- a first lever member 141 is pivotally mounted on one side of the rocker unit 112 via a pivotable connection 148.
- the first lever member 141 is pivotally connected to a second lever member 142 via a pivotable connection 143.
- the second lever member 142 is guided on the rocker unit 112 via a guide slot 145 at a distance from the pivotable connection 148.
- the guide slot 145 is implemented in the form of a groove in the second lever member 142 running along a predetermined guide path, in which groove a guide pin 146 arranged on the rocker unit 112 is guided.
- the lever unit 104 further comprises a preloading mechanism for preloading the lever unit 104 in a predetermined direction.
- the preloading mechanism is formed by a preload spring 144 arranged around the pivotable connection 148, which is supported on the swing unit 112 and preloads the first lever member 141 in a rotational direction D1 toward the trim bolt 116.
- the swing arm unit 112 is positioned in the trim position. In this position, the swing arm unit 112 rests on the trim bolt 116 at the rear with a support area 194. This allows the swing arm unit 112 to rest against the trim bolt 116 during forward travel, and a thrust force generated by the propeller unit 152 can be transmitted via the trim bolt 116 (and also via the transverse axis Q or the bearing forming it) into the fastening unit 113 and further to the boat 1.
- the lever unit 104 is switched to a locking position, in which the lever unit 104 fixes the swing unit 112 relative to the fastening unit 113 to prevent pivoting from the trim position. More precisely, the swing unit 112 is fixed to the trim bolt 116 via the lever unit 104 when the lever unit 104 is switched to the locking position.
- the lever unit 104 comprises a locking stop 195, which, in the locking position of the lever unit 104, abuts the trim bolt 116 on the bow side, i.e., essentially opposite the support area 194 of the swing unit 112. Accordingly, the swing unit 112 can neither swing in the first pivoting direction S1, i.e., in the bow direction, nor against it, i.e., in the stern direction. In this position, forward travel and reverse travel can therefore be provided.
- the lever unit 104 is in the Figure 5 shown position.
- the guide pin 146 is positioned approximately centrally in the slotted guide 145.
- the lever unit 104 is switched to an anti-run position, in which the lever unit 104 is configured to enable pivoting of the swing arm unit 112 in the stern direction.
- the lever unit 104 or more precisely the locking stop 195, is disengaged from the trim bolt 116 in the anti-run position on the bow side of the trim bolt 116.
- the swing arm unit 112 is therefore not prevented by the lever unit 104 from pivoting in the second pivot direction S2, i.e., in the stern direction.
- the lever unit 104 can be locked in the collision protection position.
- a locking receptacle 147 is arranged at the lower end of the link guide 145 for receiving the guide element 146 guided in the link guide 145.
- the preload spring 144 preloads the lever unit 104 into the collision protection position.
- the lever unit 104 can therefore be switched to the locking position, in which the swing unit 112 is fixed to the trim bolt 116, i.e. in the trim position, so that the boat can be driven forward and backward.
- the lever unit 104 can alternatively be switched to the anti-run position, in which the swing unit 112 is supported on the trim bolt in the first pivoting direction S1 and the swing unit 112 can pivot in the second pivoting direction S2 because the lever unit on the bow direction side of the trim bolt 116 is not engaged with it. This allows forward travel and run-up protection to be provided.
- the fastening unit 113 comprises a plurality of shallow water locking element receptacles 118 and a plurality of tilt locking element receptacles 117 arranged at a distance from one another.
- Each shallow water locking element receptacle 118 specifies a shallow water position of the swing arm unit 112, and each of the tilt locking element receptacles 117 specifies a tilt position, i.e., above water position, of the swing arm unit 112.
- the lever unit 104 comprises at least one locking element 143, which is bolt-shaped here and also represents the bearing axis via which the first and second lever members 141, 142 are pivotably mounted relative to one another.
- the lever unit 104 is designed to be switched into a locking position in which it engages with the locking element 143 in one of the shallow water locking element receptacles 118 or in one of the tilt locking element receptacles.
- the lever unit 104 is switched into a locking position in which it is engaged via the locking element 143 in a shallow water locking element receptacle 118 arranged on the fastening unit 113.
- the Figure 8 The sectional view shown is at the level of the shallow water locking element receptacle 118, so that the engagement between the locking element 143 and the shallow water locking element receptacle 118 is visible.
- the locking element 143 is supported, particularly in the first pivoting direction S1, on the shallow water locking element receptacle 118.
- the swing arm unit 112 is in turn supported via a support section 119 on the locking element 143, so that the remaining bearings of the lever unit 104 are at least partially relieved.
- the force flow from the swing arm unit 112 to the fastening unit 113 thus goes at least partially directly from the swing arm unit 112 via the locking element 143 into the fastening unit 113.
- the preload spring 144 preloads the lever unit 104 with its locking element 143 into the shallow water locking element receptacle 118.
- the Figures 7 and 8 shown position corresponds to a shallow water position of the swing unit 112, in which the rotation axis 51 is in the lowest trim position with respect to its orientation, as shown in the Figures 2 to 6 shown, is tilted by 40°.
- the two below the shallow water locking element holder 118 which are in Figure 8
- the shallow water locking receptacles 118 arranged above the locking element 143 provide an inclination of the swing unit 112 of 20° and 30° at the front and the shallow water locking receptacle 118 arranged above it provides an inclination of 50°, without being limited thereto.
- Figure 10 shows a sectional view of the fastening device 110, in which the swing arm unit 112 is positioned in one of the two upper tilt positions.
- the rotation axis 151 is pivoted upwards by 90°, i.e. pivoted towards the tail direction, to the trim position of the Figures 2 to 6 before.
- the swing arm unit 112 is supported via the support section 119 on the locking pin 143 and, via this, on the tilt locking element mount 117.
- the lever unit 104 is in a locking position or is switched to this position.
- the preload spring 144 preloads the lever unit 104 into the tilt locking element mount 117.
- the shallow water locking element receptacles 118 and the lower tilt locking element receptacle 117 are designed such that, in the properly fastened state in which the outboard drive 100 is fastened to the boat 1 by means of the fastening device 110, the swing unit 112 can pivot towards the stern direction, i.e. in the second pivoting direction S2, when a resulting pivoting moment Mr acting on the swing unit 112 (see Figure 7 ) exceeds a predetermined threshold value.
- the shallow water locking element receptacles 118 and the lower tilt locking element receptacle 117 each comprise, on the rear direction side with respect to the circumferential direction of the transverse axis Q, an inclined ramp 149 oriented at a predetermined angle to the tangential of the circumferential direction.
- the locking element 143 slides onto the ramp 149 in the second pivoting direction S2 via the ramp at least to the subsequent locking element receptacle 117, 118.
- the predetermined threshold value which is composed of a moment component based on the weight of the swing arm unit 112 and a moment component based on the preload by the preload spring 144.
- Figure 11 schematically shows a perspective view of an outboard drive 200 according to another embodiment.
- the outboard drive 200 includes a fastening device 210, which may be, for example, the fastening device 110 according to the first embodiment described above, but is not limited thereto.
- the outboard drive 200 further comprises a drive unit 250, which is arranged on the fastening device 210 so as to be rotatable about a steering angle rotation axis 251.
- the fastening device 210 and the drive unit 250 are designed to be coupled to one another via an adjustment part 270 for adjusting a steering angle range of the drive unit 250. By switching the adjustment part 270, at least three different steering angle ranges of the drive unit 250 can be set relative to the fastening device 210.
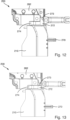
- the adjustment part 270 can be changed between three predefined adjustment positions, which are shown in Figure 12 to Figure 14 which each schematically shows a sectional view through the outboard drive 200 according to Figure 11 represent.
- a different steering angle range of the drive unit 250 is specified relative to the fastening device 210.
- the adjustment part 270 is arranged on the fastening device 210 and interacts with associated receiving sections 273, 274 on the shaft head 262 in two of the three previously mentioned adjustment positions.
- the adjustment part 270 comprises a coupling section 272, designed, for example, as a cylindrical pin, as in the present case, with which it can be coupled to the receiving sections 273, 274 to specify a respective steering angle range.
- the outboard motor 200 optionally includes a tiller 220, which is arranged on the shaft head 262.
- the shaft head 262 optionally includes a battery holder for receiving the battery unit 253 (see Figure 1 ).
- the adjustment part 270 can be coupled to the first receiving section 274 in the first (upper) adjustment position, whereby a first steering angle range is predetermined.
- the first receiving section 274 can be designed as a bore and the first steering angle range can be 0°.
- the first steering angle range is optionally limited to 0° here.
- the drive unit 250 or the shaft 261 are thus locked in a fixed position. This can represent a locking in the longitudinal direction L, as in the present case. As a result, the drive unit 250 is locked for straight-ahead travel. This position can be advantageous, for example, for transporting the boat 1 and/or the outboard drive 200. Furthermore, this position can be selected if steering movements of the boat 1 are to be specified not via the steering angle position of the drive unit 250, but via separate means, such as a rudder of the boat 1.
- the adjustment part 270 is arranged in the second (middle) adjustment position, in which it is moved downwards relative to the upper adjustment position by a predetermined amount in the direction of the rotation axis 251, so that the adjustment part 270 is coupled to the second receiving portion 274. This predetermines a second steering angle range of the drive unit 250 relative to the fastening device 210, more precisely to the swing arm unit 212.
- the steering angle range is specified here, for example, to ⁇ 60° relative to the longitudinal direction L representing straight-ahead travel.
- the total possible steering angle from one lateral end stop 277 to the opposite end stop 277 (see Figure 6 ) of the second receiving section 274 is therefore 120°.
- the adjustment part 270 is arranged in a third (lower) adjustment position, in which it is moved downwards relative to the first or second adjustment position by a further predetermined amount in the direction of the rotation axis 251, so that the adjustment part 270 is not coupled to any of the receiving sections 273, 274, thereby predetermining a third steering angle range.
- the third adjustment position represents a release adjustment position, in which the adjustment part 270 does not limit the steering angle of the drive unit 250 relative to the fastening device 210.
- FIG 15 A view of the shaft head 262 from below, i.e. in the direction of the rotation axis 251, is shown. From this, the first steering angle circumference 275 and the second steering angle circumference 276 can be seen.
- Figure 16 and Figure 17 show schematic perspective views of an outboard drive 300 according to another embodiment. This essentially corresponds to the outboard drive 100, 200 according to the first and second embodiments, but is not limited thereto.
- the outboard drive 300 comprises a fastening device 310 for fastening the outboard drive 300 to a boat 1, and a drive unit 350 which is arranged on the fastening device 310 so as to be rotatable about a steering angle rotation axis 251.
- the 300 outboard drive is selectable between a tiller steering mode (see Figure 16 ) and a remote control steering mode (see Figure 17 ) can be converted.
- tiller steering mode or synonymously tiller steering configuration, as shown in Figure 16
- a tiller 320 is attached to a front side of the shaft head 362, i.e., the side facing towards the bow when properly attached to the boat 1, in a tiller receptacle 321 provided on the shaft head 362 on the shaft head 362 of the shaft 361 arranged rotatably about the fastening device 310.
- the steering movements of the drive unit 350 as well as the speed, formed by the rotational speed of the propeller 354 are specified by an operator directly via the tiller 320.
- the tiller 320 can, as described in more detail in the following embodiment, be arranged on the shaft head 362 so as to be pivotable about a pivot axis 322 relative to the shaft head.
- the outboard drive 300 is shown in remote control steering mode or in the remote control steering configuration, in which a steering flange 323 is attached to the shaft head 362 instead of the tiller 320 in the tiller receptacle 321.
- the tiller receptacle 321 is optionally covered by a cover 324.
- the control flange 323 comprises a connection 325 for connection to a steering angle setting unit 330.
- the steering angle setting unit 330 comprises a steering rod 331 connected to the control flange 323 via a push rod 332, which is displaceable relative to the fastening device 310 in a transverse direction Q oriented perpendicular to a longitudinal direction L, which in the properly fastened state in which the outboard drive 300 is fastened to the boat 1 by means of the fastening device 310 corresponds to the boat's longitudinal direction, wherein the steering rod 331 is optionally guided on the fastening device 310.
- the fastening device 311 comprises a swing unit 312 configured to hold the drive unit 350, which is pivotable about a predetermined transverse axis Q relative to the fastening unit 312 comprising the mirror holder 311.
- the steering rod 331 can, as shown here, be guided centrally to the predetermined transverse axis Q. In the present case, this is achieved by guiding the steering rod 331 in a hollow shaft 335 defining the transverse axis Q.
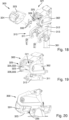
- Figure 18 schematically shows another perspective side view of the outboard drive 300 in a partially exploded view.
- Figure 19 shows the drive unit 350 without the cover 324 to illustrate the fastening of the control flange 323 in the tiller holder 321.
- the control flange 323 is attached to the connection 325 provided for implementing the pivot axis 322 of the tiller 320 via a fastening element 333, here optionally in the form of a screw, in the tiller receptacle 321.
- the control flange 323 is attached to a further connection 326 spaced from the connection 325 via a fastening element 333, here optionally also in the form of a screw, on the tiller receptacle 321 in order to be able to transmit torques.
- Figure 19 shows a perspective detailed view of the shaft head 362 with pin receptacle 321, in which the control flange 323 is in the fastened state via the fastening elements 333 in the pin receptacle 321.
- the cover 324 is fastened to the control flange via fastening elements 335, in this case in the form of screws.
- Figure 21 and Figure 22 show schematic perspective views of an outboard drive 400 according to another embodiment. This essentially corresponds to the outboard drives 100, 200, 300 according to the previously described embodiments, but is not limited thereto.
- the outboard drive 400 comprises a fastening device 410 for fastening the outboard drive to the boat 1, and a drive unit 450 comprising a shaft 461, which is arranged on the fastening device 410 via the shaft 461 so as to be rotatable about a steering angle rotation axis 451, wherein the drive unit 450 has a pivot axis 422 pivotable about the drive unit 450, more precisely pivotally arranged on a shaft head 462 of the shaft 461.
- the tiller 420 can be switched between a normal position, or synonymously operating position, intended for operating the outboard drive 400, and a transport position, intended for transporting the outboard drive.
- the normal position the tiller 420 is secured against pivoting about the pivot axis 422 in the direction of the fastening device 410, i.e., towards the waterline W or the boat hull 2 (see Figure 1 ).
- the normal position in which it can have a predetermined orientation, for example, a substantially horizontal orientation and/or an orientation in which the tiller 420 is substantially perpendicular to the steering angle rotation axis 451
- the tiller 420 is prevented from being lowered downwards, i.e., towards the underside of the boat 1.
- the tiller 420 is folded toward the fastening device 410 and held therein in such a way that a rotational movement of the drive unit 450 about the steering angle rotation axis 541 is prevented.
- the tiller 420 In the transport position, the tiller 420 can be folded between two mirror mounting arms 414 of the fastening device 410.
- the width of the tiller 420 can be configured in the region of the mirror mounting arms 414 to correspond to an opening present between the mirror mounting arms 414.
- the mirror mounting arms 414 represent lateral stops for the tiller 420. Accordingly, the drive unit 450 cannot be rotated about the steering angle rotation axis 451, but is fixed in the predetermined position, here the zero position with a 0° rotation angle to the longitudinal direction L.
- a locking part 480 is arranged, which is designed to selectively lock the tiller 420 against pivoting towards the fastening device 410 and to release the tiller for a pivoting movement into the parking position.
- Figure 23 and Figure 24 show schematic detailed views of the area of the outboard drive 400 in which the locking part 480 is arranged.
- the locking part 480 is positioned in a locking position in which the locking part 480 prevents the pin 420 in the normal position from pivoting towards the fastening device 410.
- FIG 25 A simplified functional sketch of the pin 420 pivotable about the pivot axis 422 and the locking part 480 is shown schematically, in which the pin 420 is in the normal position and the locking part 480 is in the locking position.
- FIG 26 A simplified functional sketch of the pin 420 and the locking part 480 is shown schematically, in which the pin 420 is in the normal position and the locking part 480 is in the release position.
- the locking part 480 is, without being limited thereto, designed as a lever that can be pivoted about a locking part pivot axis 486 between the locking position and the release position.
- the locking part 480 can be preloaded towards the locking position by a preload unit (not shown here), for example in the form of a spring, such as a spiral spring, compression spring, tension spring, or leaf spring, or in the form of a magnet unit. Accordingly, the locking part 480 always strives to reach the locking position and can only be moved from the locking position to the release position by overcoming the preload force provided by the preload unit.
- the locking part 480 can comprise an actuating unit, for example in the form of the handle 485 shown here.
- the locking part 480 includes a contact area 488 that is configured to correspond to a contact area 487 on the pin 420. In the locking position, the contact area 488 engages the contact area 487 on the pin 420 to provide the locking.
- the contact area 488 on the locking part 480 is formed by a stop 482, which in the locking position abuts a stop 481, which represents the contact area 487 on the pin 420.
- the locking part 480 comprises a contact surface 484, with which it is in contact with a correspondingly formed contact surface 483 on the pin 420 in the locking position.
- the locking part 480 can optionally be designed such that the pin 420, when a breakaway torque acting on the pin 480 is exceeded, can be pivoted in a second pivoting direction which is opposite to the first pivoting direction directed towards the fastening device 410. directed, can be pivoted from the normal position into the second pivoting direction, in this case upwards.
- a braking unit can be provided for this purpose.
- Figure 27 shows a schematic perspective detailed view from below of the tiller 420.
- Figure 28 shows schematically a sectional view of the detailed view from Figure 27 .
- the outboard motor 400 comprises a braking unit 490 for braking the pivoting movement of the tiller 420 about the pivot axis 422 relative to the shaft head 462.
- This braking unit is designed, without being limited thereto, in such a way that it applies a predetermined clamping force to the pivot axis 422, more precisely, a pivot axis element 427 that mechanically forms the geometric pivot axis 422.
- the magnitude of the clamping force can be adjusted by an externally accessible adjusting part, here optionally designed as an adjusting screw 491.
- the brake unit 490 comprises a bearing part 492, which at least partially forms a part, here the lower half, of the bearing of the tiller 420 around the pivot axis element 427.
- the bearing part 492 is fastened to the tiller 420 on a first side via at least one fastening screw 493, in this case two fastening screws 493, relative to the pivot axis 422.
- the bearing part 492 is screwed to the pin 420 via the adjusting screw 491.
- the pressure or clamping force applied to the pivot axis element 427 by the bearing part 492 and the pin 420 can be changed.
- the pressure or clamping force causes an adhesive and frictional force between the radially inner contact surfaces of the pin 420 and the bearing part 492 on the one hand, and the radially outer contact surface of the pivot axis element 427.
- the brake unit 490 therefore represents a parking brake which holds the tiller 420 in the set position by means of a clamping force, i.e. locks it, and after overcoming the adhesive force allows the tiller 420 to pivot against the friction force provided via the brake unit 490.
- Figure 29 and Figure 30 each show the outboard drive 400 according to Figure 12 , wherein the tiller 420 is raised from the normal position into the second pivoting direction, i.e. upwards, into various positions in which it is held, i.e. fixed, by the braking unit 490.
- the tiller 420 can be lifted from the normal position to a predetermined maximum lifting angle, i.e. a maximum lifting position, in the second pivoting direction.
- the brake unit 490 also holds the tiller 420 in the parking position via frictional force or adhesive force, thus locking it in the parking position and preventing it from unintentionally pivoting about the pivot axis 422 in the second direction, i.e. out of the intended parking position.
Landscapes
- Chemical & Material Sciences (AREA)
- Engineering & Computer Science (AREA)
- Combustion & Propulsion (AREA)
- Mechanical Engineering (AREA)
- Ocean & Marine Engineering (AREA)
- Transmission Devices (AREA)
- Steering-Linkage Mechanisms And Four-Wheel Steering (AREA)
- Soil Working Implements (AREA)
- Clamps And Clips (AREA)
Abstract
Description
- Die vorliegende Erfindung betrifft eine Befestigungsvorrichtung zum Befestigen eines Außenbordantriebs an einem Boot und einen Außenbordantrieb für ein Boot.
- Außenbordantriebe und -motoren, sind ein bekanntes Antriebsmittel für Boote. In der Regel werden diese via einer Befestigungsvorrichtung, insbesondere einer Spiegelhalterung, am Heck des jeweiligen Bootes angebracht. Boote können verschiedene Heckformen aufweisen. Liegt eine flache Heckabschlussplatte vor, spricht man auch von einem "Spiegel". Der Spiegel kann gegenüber der Wasseroberfläche unterschiedlich geneigt sein. Er kann senkrecht zu der Wasseroberfläche stehen, schräg über die Wasseroberfläche hinausragen oder in Richtung des Bootsinneren geneigt sein. Weiterhin kann die Neigung des Spiegels gegenüber der Wasseroberfläche aufgrund unterschiedlicher Zustände, insbesondere Fahr- und/oder Beladungszustände, des Bootes variieren.
- Um einen Außenbordantrieb möglichst optimal betreiben zu können, sollte die Propellerwelle der Propellereinheit des Außenbordantriebs, das heißt die Rotationsachse des Propellers, in einem vorgesehenen Normalbetrieb im Wesentlichen parallel zur Wasseroberfläche ausgerichtet sein. Dadurch ergibt sich die Notwendigkeit, den Außenborder zu "trimmen". "Trimmen" bezeichnet im Kontext der vorliegenden Offenbarung das Kippen oder Schwenken des Außenborders, genauer einer die Propellerwelle haltenden Schafteinheit des Außenborders, um seine Querachse, beziehungsweise um die Querachse des Bootes, um somit die Lage des Außenborders, insbesondere der Propellerachse, hinsichtlich der Wasseroberfläche anzupassen. Demzufolge ist es üblich, verschiedene Trimmpositionen, insbesondere in Form von Schwenkpositionen, für den Außenborder vorzusehen.
- Das Trimmen erfolgt in der Regel einmalig als Anpassung der Ausrichtung der Antriebseinheit des Außenbordantriebs für den im später während der Nutzung vorgesehenen Normalbetrieb, genauer der Rotationsachse des Propellers in Bezug auf das Boot, an dem der Außenbordantrieb angebracht ist.
- Zum Trimmen ist es bekannt, eine Mehrzahl von voneinander beabstandeten Trimmbohrungen an der Befestigungseinheit vorzusehen und durch eine der Trimmbohrungen einen Trimmbolzen zu stecken, zum einen vorgegebenen Winkel der Schafteinheit zu erreichen. Die Trimmbohrung, in welche der Trimmbolzen eingesteckt wird, wird so gewählt, dass die Schafteinheit in einer Ruheposition und/oder einem voraussichtlichen beziehungsweise tatsächlichen Normalbetrieb so nahe wie möglich an einer senkrechten Ausrichtung zur Wasseroberfläche beziehungsweise die Propellerwelle so nahe wie möglich an einer Ausrichtung parallel zur (theoretisch spiegelglatten) Wasseroberfläche, also so nahe wie möglich an 0° zur Wasseroberfläche orientiert ist. Diese eingangs gewählte Trimmposition stellt die permanente Trimmposition des Außenborders, genauer der Propellerwelle, also die 0°-Stellung dar.
- Der Begriff "tilten" bezeichnet ebenfalls das Kippen oder Schwenken des Außenborders um seine Querachse, beziehungsweise um die Querachse des Bootes. Tilten bezieht sich jedoch im Wesentlichen auf den Zweck, den Außenborder aus einer Betriebsposition, beispielsweise der Trimmposition (0°-Position), in welcher der Außenborder in das Wasser eingetaucht ist, in eine Sicherungs- oder Parkposition, in welcher der Außenborder maximal aus dem Wasser herausgeschwenkt ist, zu schwenken. In dieser Offenbarung wird die durch das Heraus-Tilten des Außenbordmotors, genauer der Propellereinheit, aus dem Wasser erreichte Überwasserposition als "Tiltposition" bezeichnet.
- Üblicherweise wird ein Außenborder mittels einer Halterung, beispielsweise einer Klemmvorrichtung oder Spiegelhalterung, am Spiegel eines Bootes angebracht beziehungsweise befestigt. Besitzt ein Boot keinen Spiegel im eigentlichen Sinne, da das Boot beispielsweise ein offenes Heck aufweist, ist üblicherweise eine Montageplatte im Heckbereich zum Befestigen des Außenborders vorgesehen. Sofern die Montageplatte im Wesentlichen senkrecht beziehungsweise mit einer wie oben beschriebenen üblichen Neigung zur Wasseroberfläche steht und zur Aufnahme eines Außenborders geeignet ist, ist sie nachfolgend ebenfalls von dem Begriff Spiegel umfasst.
- Bekannte Halterungen können einen Außenborder in verschiedenen Positionen fixieren, um Schwenkpositionen für den Außenborder bereitzustellen.
- Beispielsweise beschreibt die
US 8,684,328 B2 eine Befestigungsvorrichtung für eine schwenkbare Halterung eines Außenborders, die an verschiedenen Befestigungspositionen unterschiedlich geformter Boote befestigt sein kann. Dabei ist ein Verriegelungselement mittels einer Klemmschraube an einem Schaft des Außenborders befestigt und steht in Eingriff mit zwei parallel angeordneten und gezahnten Viertelkreis-Scheiben der Vorrichtung. Als verbesserungswürdig kann angesehen werden, dass die Handhabung zum Schwenken des Außenborders für den Benutzer schwierig sein kann. Dazu muss der Benutzer zunächst die Klemmschraube des Verriegelungselements lösen, dann den Außenborder schwenken und in einer gewünschten Zielposition halten und gleichzeitig das Verriegelungselement wieder justieren und festklemmen. Zudem ist der Außenborder bei der Verwendung dieser Vorrichtung in dem verriegelten Zustand starr in der voreingestellten Position mit der Halterung verbunden, insbesondere in seiner Schwenkposition fixiert. In flachen Gewässern besteht somit die Gefahr, dass der Außenborder mit einem Unterwasser-Hindernis oder dem Grund des Gewässers kollidiert und somit der Außenborder, die Befestigungsvorrichtung und/oder das Boot beschädigt werden. - Aus der
CN 104627343 A ist ein Außenbordantrieb mit einer Befestigungsvorrichtung gezeigt, welche zwischen einer als Betriebsposition vorgesehene Unterwasserstellung und einer eine Tiltposition darstellende Überwasserstellung schwenkbar ist, wobei ein Blockierblock in der Unterwasserstellung in eine erste Bockierposition federvorgespannt ist und in der Überwasserstellung in eine zweite Blockierposition federvorgespannt ist. - Ausgehend von dem bekannten Stand der Technik ist es eine Aufgabe der vorliegenden Erfindung, eine verbesserte Befestigungsvorrichtung zum Befestigen eines Außenbordantriebs an einem Boot, sowie einen verbesserten Außenbordantrieb bereitzustellen.
- Die Aufgabe wird gemäß einem ersten Aspekt durch eine Befestigungsvorrichtung zum Befestigen eines Außenbordantriebs an einem Boot mit den Merkmalen des Anspruchs 1 gelöst. Vorteilhafte Weiterbildungen ergeben sich aus den Unteransprüchen, der Beschreibung und den Figuren.
- Entsprechend wird eine Befestigungsvorrichtung zum Befestigen eines Außenbordantriebs an einem Boot vorgeschlagen, umfassend eine Befestigungseinheit, die dazu eingerichtet ist, den Außenbordantrieb, genauer die Befestigungsvorrichtung, an dem Boot zu befestigen, und eine um eine vorgegebene Querachse um die Befestigungseinheit schwenkbare Schwingeneinheit, die dazu eingerichtet ist, eine Schafteinheit des Außenbordantriebs zu halten. An der Schwingeneinheit ist eine Hebeleinheit angeordnet, über welche die Schwingeneinheit gegenüber der Befestigungseinheit an zumindest drei unterschiedlichen Schwenkpositionen positionierbar ist. Besonders bevorzugt ist die Schwingeneinheit gegenüber der Befestigungseinheit an zumindest vier unterschiedlichen Schwenkpositionen positionierbar.
- Entsprechend kann die Verstellung der Schwingeneinheit in jede der vorgenannten Schwenkpositionen über die Bedienung der Hebeleinheit erfolgen.
- Insbesondere kann die Positionierung in den zumindest drei unterschiedlichen Schwenkpositionen durch die einzige Hebeleinheit erreicht werden.
- Dadurch kann unter anderem eine Reduzierung der Gesamt-Anzahl der Einzelteile der Befestigungsvorrichtung gegenüber herkömmlichen Vorrichtungen gemäß dem Stand der Technik, insbesondere von kostenintensiven Edelstahl-Teilen und Schweißbaugruppen erzielt werden.
- Ferner kann eine einfache Bedienung der Funktionen wie Tilt, Rückwärts-Arretierung, Flachwasserstellung und Auflaufschutz erzielt werden, welche allesamt über die eine (einzige) Hebeleinheit erfolgen kann. Diese Bedienung kann bevorzugt eine vereinfachte Einhandbedienung sein
- Entsprechend kann ein bequemes Hochrasten des Außenbordantriebs mit mehreren Schwenkpositionen erzielt werden.
- Im Kontext der vorliegenden Offenbarung umfasst das Schwenken des Außenborders um seine Querachse, beziehungsweise um die Querachse des Bootes, insbesondere das Trimmen und/oder das Tilten. Entsprechend sind nachfolgend sowohl Trimm- als auch Tiltpositionen des Außenborders umfasst, wenn Schwenkpositionen des Außenborders beschrieben werden.
- Die drei oben genannten Schwenkpositionen können daher beispielsweise zwei Trimmpositionen und eine Tiltposition umfassen. Mit anderen Worten kann die Schwingeneinheit und damit der schwenkbare Teil des Außenbordmotors mittels der einzigen Hebeleinheit sowohl in der Tilposition positioniert werden, als auch in mindesten zwei Trimmpositionen. Es können bevorzugt auch andere Schwenkpositionen vorgesehen sein, beispielsweise eine feste Trimmposition und zumindest drei oder vier Tiltpositionen.
- In dieser Offenbarung entspricht die Längsachse einer Befestigungsvorrichtung und/oder eines Außenbordantriebs einer Achse, die in einem ordnungsgemäß befestigten Zustand, in dem der Außenbordantrieb mittels der Befestigungsvorrichtung beziehungsweise die Befestigungsvorrichtung an dem Boot befestigt ist, einer Bootslängsrichtung, also einer Bug-Heck-Richtung des Bootes. Die Querrichtung steht senkrecht zur Längsachse und entspricht einer Steuerbord-Backbord-Richtung. In einer vorgesehenen Ruheposition des Bootes in spiegelglattem Wasser sind die Längsrichtung und die Querrichtung im Wesentlichen parallel zur Wasseroberfläche orientiert.
- In dieser Offenbarung wird zur Beschreibung der Befestigungsvorrichtung und des Außenbordantriebs, insbesondere in Bezug auf den an dem Boot zu befestigenden Außenborder, ein für Fahrzeuge übliches, orthogonales Bezugssystem verwendet. Hierbei bezeichnet die X-Achse die Längsachse, die Y-Achse die Querachse und die Z-Achse die Hochachse des Bootes in einem bestimmungsgemäßen Gebrauch des Bootes, das heißt, insbesondere, wenn sich das Boot im Wasser befindet. So können Position und Richtung der einzelnen Komponenten der vorgeschlagenen Vorrichtung in dem ordnungsgemäß befestigten Zustand in Bezug auf den mittels der Vorrichtung an dem Boot befestigten Außenborder angegeben werden.
- Gemäß einer Ausführungsform kann eine der Schwenkpositionen einer Trimmposition einer an der Schwingeneinheit angebundenen Antriebseinheit entsprechen. Die Befestigungsvorrichtung kann also derart ausgebildet sein, dass über die Hebeleinheit die Schwingeneinheit gegenüber der Befestigungseinheit in der Trimmposition positioniert wird.
- Gemäß einer weiteren Ausführungsform können als Schwenkpositionen zwei, drei oder besonders bevorzugt vier Tiltpositionen vorgesehen sein. Mittels der Hebeleinheit kann die Schwingeneinheit dann aus der Trimmposition herausgebracht werden und dann in einer der Tiltpositionen positioniert werden.
- Eine "Trimmposition" entspricht der hinsichtlich des technischen Hintergrunds beschriebenen Betriebsposition, bei welcher die Propellerachse der Propellereinheit so weit wie möglich parallel oder gar im Wesentlichen parallel zur Fahrtrichtung beziehungsweise zur (theoretischen spiegelglatten) Wasseroberfläche orientiert ist. Je nach Anwendungszenario kann aber auch eine leicht geschwenkte Trimmposition vorgesehen sein, um beispielsweise das Verhalten des Boots beim Übergang von Verdränger- zur Gleitfahrt zu unterstützen.
- Ein "nach unten Schwenken" entspricht einem Schwenken, bei dem der Schwerpunkt des geschwenkten Objekts, beispielsweise der Schwingeneinheit bei in einem ordnungsgemäß befestigten Zustand am Boot befestigten Befestigungseinheit relativ zur Befestigungseinheit um die Querachse, auf ein niedrigeres Höhenniveau bezogen auf die Gravitationsrichtung bewegt wird. Ein "nach oben Schwenken" entspricht einem Schwenken, bei dem der Schwerpunkt des geschwenkten Objekts, beispielsweise der Schwingeneinheit bei in einem ordnungsgemäß befestigten Zustand am Boot befestigten Befestigungseinheit relativ zur Befestigungseinheit um die Querachse, auf ein höheres Höhenniveau bezogen auf die Gravitationsrichtung bewegt wird. Hierzu ist also ein Moment aufzubringen, welches entgegen einem via der Gravitationskraft und der Masse der Schwingeneinheit samt Anbauteilen auf die Schwingeneinheit wirkenden Moment um die Querachse wirkt.
- Eine Schwenkposition kann einer Tiltposition der an der Schwingeneinheit angebundenen Antriebseinheit entsprechen. Die Tiltposition kann eine Sicherungs- und/oder Parkposition sein, in welcher der Außenborder zu Sicherungs- und/oder Parkzwecken maximal aus dem Wasser herausgeschwenkt ist. Die Tiltposition entspricht in der Regel einer maximal nach oben geschwenkten Stellung der Schwingeneinheit, bei welcher eine an der Schwingeneinheit angeordnete Schafteinheit und die daran angeordnete Propellereinheit maximal aus dem Wasser herausgeschwenkt ist. Sie kann einer Überwasserposition der Propellereinheit beziehungsweise synonym des Außenborders, genauer der Schafteinheit und der Propellereinheit, entsprechen. Die Tiltposition stellt mithin eine obere beziehungsweise heckrichtungsseitige Endposition der Schwingeneinheit dar.
- Optional können auch mehr als eine Tiltposition vorgesehen sein, beispielsweise eine erste Tiltposition, bei welcher die Schwingeneinheit gegenüber der Trimmposition zum Beispiel um ca. 90° nach oben geschwenkt vorliegt, und eine zweite Tiltposition, bei welcher die Schwingeneinheit gegenüber der Trimmposition zum Beispiel um ca. 75° nach oben geschwenkt vorliegt. Die Tiltpositionen haben gemein, dass sie Überwasserpositionen des Außenbordantriebs, genauer der Schafteinheit und der Propellereinheit, darstellen.
- Die Begriffe "bugrichtungsseitig" beziehungsweise "bugrichtungsseitiges Schwenken" sowie "heckrichtungsseitig" beziehungsweise "heckrichtungsseitiges Schwenken" sind bezogen auf die Verlagerung eines an der Schwingeneinheit angebundenen Propellereinheit in Bezug auf die Bug-Heck-Richtung, also der X-Achse des Bootes, wenn die Befestigungsvorrichtung in ordnungsgemäßen Zustand am Boot angebracht ist. "Bugseitig" entspricht hierbei einem Verlagern der Schwingeneinheit beziehungsweise der Propellereinheit, genauer beispielsweise eines Schwerpunkts der Schwingeneinheit beziehungsweise der Propellereinheit, bugwärts, also in Richtung des Bugs des Bootes. "Heckseitig" entspricht entsprechend einem Verlagern der Schwingeneinheit beziehungsweise der Propellereinheit, genauer beispielsweise des Schwerpunkts der Schwingeneinheit beziehungsweise der Propellereinheit, heckwärts, also in Richtung des Hecks des Bootes.
- Zumindest eine Schwenkposition kann als eine Flachwasserposition der an der Schwingeneinheit angebundenen Antriebseinheit entsprechen. Optional kann die Schwingeneinheit in zwei unterschiedlichen oder einer Mehrzahl von Flachwasserposition positioniert werden beziehungsweise kann optional eine Mehrzahl von Flachwasserpositionen vorgesehen sein.
- Eine "Flachwasserposition" entspricht einer Betriebsposition des Außenbordantriebs, genauer des Außenborders, bei welcher die Schwingeneinheit gegenüber der Trimmposition in einer nach oben, also heckrichtungsseitig geschwenkten Position vorliegt. Dadurch ist der Tiefgang des Außenbordantriebs verringert, da die an der unteren Seite der Schafteinheit angeordnete Propellereinheit weniger tief ins Wasser eintaucht. Entsprechend kann das Boot mit einem in einer Flachwasserposition angeordneten Außenbordantrieb in flacherem Gewässer betrieben werden als in der Trimmposition, ohne dass es zu einer Kollision des Außenbordantriebs mit unter Wasser befindlichen Objekten, beispielsweise dem Grund des Gewässers und/oder Felsen, Baumstümpfen oder anderen Hindernissen, kommt.
- Die Flachwasserposition kann in Bezug auf eine vorgesehene Trimmposition, beispielsweise eine vorgegebene unterste Trimmposition einer Mehrzahl von vorgebbaren Trimmpositionen, angegeben werden, und zwar beispielsweise über den Winkel um die Querachse, mit welchem die Schwingeneinheit relativ zu ihrer Ausrichtung in der vorgesehenen Trimmposition in der Flachwasserposition verschwenkt vorliegt.
- Eine Flachwasserposition entspricht mithin einer Position zwischen der Trimmposition und der Tiltposition, in welcher der Propeller der Propellereinheit noch unter Wasser vorliegt, so dass über diesen ein Vortrieb des Bootes bereitgestellt werden kann.
- Es hat sich als vorteilhaft erwiesen, wenn eine Mehrzahl von unterschiedlichen Flachwasserpositionen vorgesehen ist, in welchen die Schwingeneinheit gegenüber der Befestigungseinheit positioniert werden kann.
- Beispielhafte Schwenkwinkel der Flachwasserposition(en), mit welchem die Schwingeneinheit zur vorgesehenen Trimmposition um die Querachse verschwenkt vorliegt, können beispielsweise in einem Bereich von größer 0°, optional größer gleich 5°, 10°, 15°, 20° oder 25° und/oder kleiner 90°, optional kleiner gleich 80°, 75°, 70°, 60°, 50°, 45° liegen. Beispielsweise kann eine Flachwasserposition relativ zur Trimmposition einen Schwenkwinkel von 20°, 30°, 40°, oder 45° aufweisen. Ein maximal möglicher Winkel der Flachwasserposition richtet sich nach der Form des Außenbordantriebs, insbesondere der Länge der Schafteinheit und der Größe der Propellereinheit. Denn in der Flachwasserposition ist die Propellereinheit unter Wasser positioniert, um einen Vortrieb erzeugen zu können.
- Gemäß einer vorteilhaften Ausführungsform kann die Befestigungsvorrichtung derart ausgebildet sein, dass die Schwingeneinheit gegenüber der Befestigungseinheit wahlweise in der Trimmposition, zumindest einer Tiltposition und zumindest einer Flachwasserposition positioniert werden kann.
- Gemäß einer Ausführungsform kann die Hebeleinheit in eine Arretierungsstellung schaltbar sein, in welcher die Hebeleinheit die Schwingeneinheit gegenüber der Befestigungseinheit gegen ein Schwenken fixiert. Beispielsweise kann die Hebeleinheit in der Arretierungsstellung die Schwingeneinheit in der Trimmposition fixieren.
- Beispielsweise kann die in der Arretierungsstellung befindliche Hebeleinheit die Schwingeneinheit an einem an der Befestigungseinheit angeordneten Trimmbolzen fixieren. Die Hebeleinheit kann optional einen Arretieranschlag umfassen, der in der Arretierungsstellung bugseitig an den Trimmbolzen anschlägt.
- Alternativ oder zusätzlich kann die Hebeleinheit in eine Auflaufschutzstellung schaltbar sein, in welcher die Hebeleinheit eingerichtet ist, ein heckrichtungsseitiges Schwenken der Schwingeneinheit freizugeben. Optional kann die Hebeleinheit in der Auflaufschutzstellung bugseitig des Trimmbolzens mit dem Trimmbolzen außer Eingriff sein, wobei optional in der Auflaufschutzstellung der Arretieranschlag mit dem Trimmbolzen außer Eingriff stehen kann.
- Vorteilhafterweise kann die Hebeleinheit wahlweise in die Arretierungsstellung und in die Auflaufschutzstellung schaltbar sein, wenn sich die Schwingeneinheit in der Trimmposition befindet. In der Trimmposition kann dann folglich zwischen einem arretierten Zustand der Schwingeneinheit gegenüber der Befestigungseinheit und einem Auflaufschutzzustand der Schwingeneinheit, bei welchem die Schwingeneinheit heckrichtungsseitig nach hinten und oben schwenken kann, gewechselt werden, indem die Hebeleinheit entweder in die Arretierungsstellung oder in die Auflaufschutzstellung geschaltet wird.
- Unter einem Auflaufschutz wird im Kontext der vorliegenden Offenbarung eine Funktionalität verstanden, die geeignet ist, einen Außenborder vor Schaden zu bewahren beziehungsweise Schaden zu minimieren, wenn die sich in einer Betriebsposition befindliche Propellereinheit während einer Relativbewegung des Bootes zum Umgebungswasser mit einem Unterwasser-Hindernis, beispielsweise Gestein oder dem Grund des Gewässers, kollidiert oder zu kollidieren droht.
- Genauer wird unter einer passiven Auflaufsicherung vorliegend verstanden, dass in dem Fall einer Kollision der Propellereinheit und/oder der diese tragende Schafteinheit mit einem Unterwasser-Hindernis die Krafteinwirkung der Kollision auf die Propellereinheit und/oder Schafteinheit als Kraftvektor genutzt wird, welcher via der Schafteinheit und mit dieser verbundenen Schwingeneinheit als Hebelkraft wirkt und somit ein Schwenkmoment zum Schwenken des Außenborders um die Querachse erzeugt. Dadurch kann der Impuls der Kollision in eine Schwenkbewegung der Propellereinheit, der Schafteinheit und der Schwingeneinheit gewandelt und somit eine mögliche Beschädigung des Außenborders verhindert beziehungsweise reduziert werden. Mit anderen Worten kann der Außenborder mithilfe der Vorrichtung dem Kollisions-Impuls nachgeben, indem die Energie des Kollisions-Impulses in das zuvor beschriebene Schwenkmoment um die Querachse umgewandelt wird.
- Gemäß einer Ausführungsform kann die Hebeleinheit ein Rastelement umfassen. Beispielsweise kann die Hebeleinheit in der Flachwasserposition mit dem Rastelement in einer an der Befestigungseinheit angeordneten Flachwasser-Rastelementaufnahme in Eingriff sein. Sind mehrere Flachwasserpositionen vorgesehen, so umfasst die Befestigungseinheit optional für jede der Flachwasserpositionen eine Flachwasser-Rastelementaufnahme.
- Die Flachwasser-Rastelementaufnahme kann optional derart ausgebildet sein, dass in einem ordnungsgemäß befestigten Zustand, in dem der Außenbordantrieb mittels der Befestigungsvorrichtung an dem Boot befestigt ist, die Schwingeneinheit heckseitig schwenken kann, wenn ein auf die Schwingeneinheit wirkendes resultierendes Schwenkmoment einen vorgegebenen Schwellenwert überschreitet. Optional umfasst die Flachwasser-Rastelementaufnahme eine in Bezug auf die Umfangsrichtung der Querachse zur Tangentialen der Umfangsrichtung mit einem vorgegebenen Winkel orientierte, heckrichtungsseitige schräge Rampe.
- Alternativ oder zusätzlich kann die Hebeleinheit in der Tiltposition mit dem Rastelement in einer an der Befestigungseinheit angeordneten Tilt-Rastelementaufnahme in Eingriff sein. Sind mehrere Tiltpositionen vorgesehen, so umfasst die Befestigungseinheit optional für jede der Tiltpositionen eine Tilt-Rastelementaufnahme.
- Gemäß einer Ausführungsform kann die Hebeleinheit zwei Hebelglieder umfassen, wobei ein erstes Hebelglied an einer Seite schwenkbar an der Schwingeneinheit angeordnet ist und ein zweites Hebelglied an der anderen Seite des ersten Hebelglieds schwenkbar am ersten Hebelglied angeordnet ist und das zweite Hebelglied beabstandet von der schwenkbaren Anbindung an das erste Hebelglied via einer Kulissenführung an der Schwingeneinheit geführt ist.
- Gemäß einer Ausführungsform kann die Hebeleinheit in die Auflaufschutzstellung arretierbar sein, wobei optional die Kulissenführung der Hebeleinheit eine Arretieraufnahme zum Aufnehmen eines in der Kulissenführung geführten Führungselements umfasst, wobei die Hebeleinheit optional in die Auflaufschutzstellung arretiert ist, wenn das Führungselement in der Arretieraufnahme aufgenommen ist. Vorteilhafterweise ist die Arretieraufnahme an einem unteren Ende der Kulissenführung angeordnet.
- Gemäß einer Ausführungsform kann die Hebeleinheit einen Vorspannmechanismus zum Vorspannen, beispielsweise federvorspannen, der Hebeleinheit in eine vorgegebene Richtung umfassen. Optional spannt der Vorspannmechanismus die Hebeleinheit in Richtung zumindest einer vorgegebenen Stellung, beispielsweise in Richtung der beziehungsweise in die Arretierungsstellung, Auflaufschutzstellung und/oder Flachwasserstellung vor. Der Vorspannmechanismus kann ein Federelement, beispielsweise eine Spiralfeder, umfassen, welche beispielsweise an der schwenkbaren Lagerung des ersten Hebelglieds gegenüber der Schwingeneinheit angeordnet ist. Das Federelement kann eine Vorspannkraft beziehungsweise ein Vorspannmoment auf das erste Hebelglied aufbringen, so dass das erste Hebelglied das zweite Hebelglied in die durch die Vorspannung vorgegebene Richtung vorspannt.
- Der Befestigungsvorrichtung kann ferner gemäß einem oder mehreren der anderen in dieser Offenbarung beschriebenen Aspekte ausgebildet sein.
- Die Schafteinheit kann Teil einer Antriebseinheit sein. Sie kann einen Schaft und einen Schaftkopf umfassen. Ferner kann an dem Schaft eine Propellereinheit angeordnet sein, welcher ebenfalls als Teil der Antriebseinheit verstanden werden kann.
- Die oben genannte Aufgabe wird gemäß einem zweiten Aspekt durch einen Außenbordantrieb für ein Boot mit den Merkmalen des Anspruchs 4 gelöst. Vorteilhafte Weiterbildungen ergeben sich aus den Unteransprüchen, der Beschreibung und den Figuren.
- Entsprechend wird ein Außenbordantrieb für ein Boot vorgeschlagen, umfassend eine Befestigungsvorrichtung zum Befestigen des Außenbordantriebs an einem Boot, und eine Antriebseinheit, die um eine Lenkwinkel-Drehachse drehbar an der Befestigungsvorrichtung angeordnet ist.
- Die Befestigungsvorrichtung kann die zum ersten Aspekt beschriebene sein, sie ist aber nicht darauf beschränkt.
- Die Befestigungsvorrichtung und die Antriebseinheit sind via einem Einstellteil zum Einstellen eines Lenkwinkelumfangs der Antriebseinheit relativ zur Befestigungsvorrichtung gekoppelt. Anders ausgedrückt umfasst der Außenbordantrieb ein Einstellteil, durch welches ein Lenkwinkelumfang der Antriebseinheit relativ zur Befestigungsvorrichtung einstellbar ist. Durch Schalten des Einstellteils können zumindest drei unterschiedliche Lenkwinkelumfänge der Antriebseinheit relativ zur Befestigungsvorrichtung eingestellt werden.
- Entsprechend ist es möglich, den maximal möglichen Lenkwinkel, also der Abweichung der Orientierung der Antriebseinheit, genauer einer Ausrichtung der Propellerachse des Propellers der Antriebseinheit, relativ zur Längsrichtung des Bootes im ordnungsgemäß befestigten Zustand des Außenbordantriebs am Boot veränderbar vorzugeben. Die Längsrichtung stellt hierbei einen Lenkwinkel von 0° dar. Jede Abweichung aus der Orientierung in Längsrichtung entspricht mithin einem Lenkwinkelausschlag, wobei der Lenkwinkel zwischen der Propellerachse in Längsrichtung und der Propellerachse im ausgelenkten Zustand angegeben wird. Ein Lenkwinkel von ± 60° bedeutet beispielsweise, dass die Antriebseinheit um die Lenkwinkel-Drehachse aus der 0° Orientierung in Längsrichtung in eine erste Richtung, zum Beispiel Richtung Steuerbord, um 60° drehbar ist und in eine der ersten Richtung entgegengesetzten Richtung, gemäß dem Beispiel dann Richtung Backbord, ebenfalls um 60° drehbar ist.
- Durch die Begrenzung des maximal möglichen Lenkwinkelausschlags kann - angepasst an den jeweiligen verwendeten Bootstyp, an welchem der Außenbordantrieb angebracht ist - so die Sicherheit für die Verwendung des Bootes mit dem Außenbordantrieb in Vergleich zu herkömmlichen Außenbordantrieben erhöht werden. Beispielsweise kann durch die Begrenzung des Lenkwinkelumfangs verhindert werden, dass Teile des Außenbordantriebs, beispielsweise die Propellereinheit, mit anderen Teilen des Bootes kollidieren und dadurch Schäden am Außenbordantrieb und/oder am Boot verursachen. Zudem kann verhindert werden, dass sich bei Verwendung des Außenbordantriebs mit einer Pinne, über die Richtung und Fahrstufe vorgegeben werden können, sich die Pinne in einen Bereich dreht, die vom im Boot befindlichen Bediener nicht gefahrlos und/oder nur schwer erreicht werden kann, etwa Richtung Heck oder gar über das Heck des Bootes hinaus.
- Die Begrenzung des Lenkwinkelumfangs kann ferner vorteilhaft zu Transportzwecken des Außenbordantriebs und/oder des Bootes sein, insbesondere, wenn der Lenkwinkelausschlag auf wenige Grad begrenzt oder gar auf 0° arretiert ist.
- Eine Begrenzung auf 0° kann auch dann von Vorteil sein, wenn der Außenbordmotor zum Antrieb eines Boots verwendet wird, das bereits eine separate Steuerung, beispielsweise über ein Ruder, ermöglicht, also beispielsweise als Flautenschieber bei einem Segelboot. Hier kann der Außenbordmotor mit einem Lenkwinkelausschlag von 0° festgestellt werden und das Segelboot wird wie üblich über die Ruderanlage gesteuert.
- Zudem kann der Außenbordantrieb bei verschiedenen Bootstypen verwendet werden, ohne dass signifikante Anpassungen des Bootes und/oder des Außenbordantriebs notwendig wären. Beispielsweise können unterschiedliche Lenkwinkelumfänge in Bezug auf unterschiedliche Bootstypen vorgesehen sein. Etwa kann ein erster Lenkwinkelumfang für kleine bis mittelgroße Boote wie Aluminiumboote oder Bassboote vorgesehen sein. Er kann, ohne darauf beschränkt zu sein, ± 60° umfassen. Ein weiterer Lenkwinkelumfang könnte für Schlauchboote ausgelegt sein und beispielsweise ± 30° umfassen.
- Der Außenbordantrieb beziehungsweise das Einstellteil kann optional derart ausgebildet sein, dass das Einstellteil zumindest zwischen drei vorgegebenen Einstellpositionen gewechselt werden kann. Anders ausgedrückt kann das Einstellteil derart am Außenbordantrieb angeordnet sein, dass dessen Position relativ zur Befestigungsvorrichtung und/oder der Antriebseinheit alternativ in zumindest drei vorgegebene Einstellpositionen bewegt werden kann, also zwischen diesen gewechselt werden kann. Hierbei kann in jeder der vorgegebenen Einstellpositionen je ein Lenkwinkelumfang der Antriebseinheit relativ zur Befestigungsvorrichtung vorgegeben sein. Jede Einstellposition gibt mithin je einen Lenkwinkelumfang vorgegebener Größe vor.
- Weiter kann das Einstellteil an der Befestigungsvorrichtung und/oder der Antriebseinheit angeordnet sein, also beispielsweise entweder an der Befestigungsvorrichtung oder an der Antriebseinheit, und gegenüber dieser in den zumindest drei Einstellpositionen verschoben werden. Optional kann das Einstellteil einen Koppelabschnitt aufweisen, mit welchem es mit einem am entsprechend anderen der Befestigungsvorrichtung oder der Antriebseinheit angeordneten Aufnahmeabschnitt zum Vorgeben zumindest eines der Lenkwinkelumfänge koppelbar ist. Das Einstellteil kann mithin derart an der Befestigungsvorrichtung oder der Antriebseinheit angeordnet sein, dass es in zumindest einer Einstellposition mit dem anderen aus Befestigungsvorrichtung oder der Antriebseinheit, an welchem es nicht angeordnet ist, gekoppelt ist, um den vorgesehenen Lenkwinkelumfang zu ermöglichen und/oder zu begrenzen.
- Gemäß einer Ausführungsform kann das Einstellteil in eine erste Einstellposition bringbar sein, in welcher es mit einem ersten Aufnahmeabschnitt gekoppelt ist, wodurch ein erster Lenkwinkelumfang vorgegeben ist. Ferner kann das Einstellteil in eine zweite Einstellposition bringbar sein, in welcher es mit einem zweiten Aufnahmeabschnitt gekoppelt ist, wodurch ein vom ersten Lenkwinkelumfang verschiedener zweiter Lenkwinkelumfang vorgegeben ist. Weiterhin kann das Einstellteil in eine weitere, beispielsweise dritte Einstellposition bringbar sein, in welcher es mit einem dritten Aufnahmeabschnitt gekoppelt ist, wodurch ein dritter Lenkwinkelumfang vorgegeben ist. Dass Einstellteil kann ebenso eingerichtet sein, in eine Freigabe-Einstellposition bringbar zu sein, in welcher das Einstellteil keine Lenkwinkelbegrenzung der Antriebseinheit relativ zur Befestigungsvorrichtung bewirkt, die Drehung der Antriebseinheit relativ zur Befestigungsvorrichtung mithin freigibt, also eine Drehung um 360° ermöglicht.
- Es hat sich als vorteilhaft herausgestellt, wenn einer der Lenkwinkelumfänge 0° Drehwinkel aufweist. Zumindest einer der Lenkwinkelumfänge kann alternativ oder zusätzlich einen vorgegebenen Drehwinkel von größer 0° und kleiner ± 360°, optional kleiner gleich ± 270°, weiter optional kleiner gleich ± 180°, beispielsweise ± 30°, ± 45°, oder ± 60° aufweisen. Auch kann einer der Lenkwinkelumfänge einem freien Drehen der Antriebseinheit relativ zur Befestigungsvorrichtung entsprechen.
- Die oben genannte Aufgabe wird gemäß einem dritten Aspekt durch einen Außenbordantrieb für ein Boot mit den Merkmalen des Anspruchs 9 gelöst. Vorteilhafte Weiterbildungen ergeben sich aus den Unteransprüchen, der Beschreibung und den Figuren.
- Entsprechend wird ein Außenbordantrieb für ein Boot vorgeschlagen, umfassend eine Befestigungsvorrichtung zum Befestigen des Außenbordantriebs an einem Boot, und eine Antriebseinheit, die um eine Lenkwinkel-Drehachse drehbar an der Befestigungsvorrichtung angeordnet ist.
- Die Befestigungsvorrichtung kann die zum ersten Aspekt und/oder zum zweiten Aspekt beschriebene sein, sie ist aber nicht darauf beschränkt. Der Außenbordantrieb kann ferner gemäß einem oder mehreren der anderen in dieser Offenbarung beschriebenen Aspekte ausgebildet sein.
- Der Außenbordantrieb ist gemäß diesem Aspekt zwischen einem Pinnen-Lenkmodus und einem Fernsteuer-Lenkmodus umrüstbar.
- Genauer kann der Außenbordantrieb derart ausgebildet sein, dass die Antriebseinheit zwischen dem Pinnen-Lenkmodus und dem Fernsteuer-Lenkmodus umrüstbar ist, beziehungsweise die Antriebseinheit und die Befestigungsvorrichtung zwischen dem Pinnen-Lenkmodus und dem Fernsteuer-Lenkmodus umrüstbar sind.
- Im Pinnen-Lenkmodus, beziehungsweise synonym in der Pinnen-Lenkkonfiguration, ist eine Pinne an der Antriebseinheit angebracht. Die Steuerbefehle, also die Vorgabe des Lenkwinkels und optional die Vorgabe der Fahrstufe, werden in dieser Konfiguration von einem Bediener über die Pinne vorgegeben.
- Im Fernsteuer-Lenkmodus beziehungsweise synonym in der Fernsteuer-Lenkkonfiguration ist der Außenbordantrieb derart ausgebildet, dass die Steuerbefehle, also die Vorgabe des Lenkwinkels und optional die Vorgabe der Fahrstufe, von anderer Stelle im Boot als dem Außenbordantrieb, mithin fern des Außenbordantriebs, und eben nicht über die Pinne vorgegeben werden. Die Steuerbefehle können beispielsweise über ein mit der Antriebseinheit verbundenes Steuerrad vorgegeben werden. Die Fahrstufe kann über eine mit der Antriebseinheit verbundene Fahrstufeneinstellvorrichtung, die beispielsweise neben dem Steuerrad im Boot angeordnet ist, an den Außenbordantrieb, genauer an die Antriebseinheit, vorgegeben werden.
- Gemäß einer Ausführungsform kann die Antriebseinheit einen relativ zur Befestigungsvorrichtung um die Lenkwinkel-Drehachse drehbaren Schaft umfassen, wobei im Pinnen-Lenkmodus eine Pinne an einem Schaftkopf des Schaftes angebracht ist.
- Alternativ oder zusätzlich kann im Fernsteuer-Lenkmodus ein Steuerflansch am Schaftkopf angebracht sein.
- Im Pinnen-Lenkmodus kann mithin eine Pinne an der Antriebseinheit angeordnet sein, und im Fernsteuer-Lenkmodus kann anstelle der Pinne der Steuerflansch in einer Pinnenaufnahme des Schaftkopfes befestigt sein. Für eine Umrüstung vom Pinnen-Lenkmodus zum Fernsteuer-Lenkmodus kann folglich vorgesehen sein, dass die Pinne abmontiert wird und anstelle der Pinne der Steuerflansch montiert wird.
- Alternativ kann vorgesehen sein, dass der Steuerflansch permanent an der Antriebseinheit angeordnet ist. Im Pinnen-Lenkmodus ist dieser dann vorteilhafterweise von einer Fernsteuervorrichtung entkoppelt, so dass keine Steuerbefehle über den Steuerflansch auf die Antriebseinheit übertragen werden können. Im Fernsteuer-Lenkmodus ist der Steuerflansch dann mit zumindest einer Fernsteuervorrichtung, beispielsweise einem im Boot an anderer Stelle angeordneten Steuerrad, verbunden, so dass Steuerbefehle über den Steuerflansch auf die Antriebseinheit übertragen werden können.
- Auch kann vorgesehen sein, dass die Pinne permanent an der Antriebseinheit angeordnet ist. Dann erfolgt die Umrüstung lediglich durch Koppeln oder Entkoppeln des Steuerflansches, wie vorstehend beschrieben.
- Gemäß einer Ausführungsform kann der Steuerflansch eine Anbindung zum Anbinden an eine Lenkwinkelvorgabeeinheit des Außenbordantriebs umfassen, wobei optional die Lenkwinkelvorgabeeinheit eine mit dem Steuerflansch verbundene Lenkstange umfasst, die in einer senkrecht zu einer Längsrichtung, die in einem ordnungsgemäß befestigten Zustand, in dem der Außenbordantrieb mittels der Befestigungsvorrichtung an dem Boot befestigt ist, einer Bootslängsrichtung entspricht, orientierten Querrichtung relativ zur Befestigungsvorrichtung verschiebbar ist.
- Die Lenkstange kann optional via einer Schubstange mit dem Steuerflansch verbunden sein. Weiter kann die Lenkstange an der Befestigungsvorrichtung geführt sein. So kann auf einfache Weise eine Anbindung an eine Fernsteuervorrichtung des Bootes erfolgen.
- Gemäß einer Ausführungsform kann die Befestigungsvorrichtung eine Befestigungseinheit, die dazu eingerichtet ist, den Außenbordantrieb am Boot zu befestigen, und eine um eine vorgegebene Querachse um die Befestigungseinheit schwenkbare Schwingeneinheit, die dazu eingerichtet ist, die Antriebseinheit zu halten, zu umfassen, beispielsweise jene wie zum ersten Aspekt beschrieben. Die Lenkstange kann optional zentrisch zur Querachse der Schwingeneinheit geführt sein, optional in zumindest einer die Querachse definierenden Hohlwelle.
- Die Befestigungsvorrichtung kann die Merkmale der Befestigungsvorrichtung gemäß dem ersten Aspekt und/oder dem zweiten Aspekt und/oder dem dritten Aspekt umfassen, ist aber nicht darauf beschränkt.
- Die oben genannte Aufgabe wird gemäß einem vierten Aspekt durch einen Außenbordantrieb für ein Boot mit den Merkmalen des Anspruchs 13 gelöst. Vorteilhafte Weiterbildungen ergeben sich aus den Unteransprüchen, der Beschreibung und den Figuren.
- Entsprechend wird ein Außenbordantrieb für ein Boot vorgeschlagen, umfassend eine Befestigungsvorrichtung zum Befestigen des Außenbordantriebs an einem Boot, und eine einen Schaft umfassende Antriebseinheit, die über den Schaft um eine Lenkwinkel-Drehachse drehbar an der Befestigungsvorrichtung angeordnet ist, wobei die Antriebseinheit eine um eine Schwenkachse schwenkbar an der Antriebseinheit, beispielsweise an einem Schaftkopf des Schaftes, angeordnete Pinne umfasst.
- Die Befestigungsvorrichtung kann die zum ersten Aspekt und/oder zweiten Aspekt und/oder dritten Aspekt beschriebene sein, sie ist aber nicht darauf beschränkt. Der Außenbordantrieb kann ferner gemäß einem oder mehreren der anderen in dieser Offenbarung beschriebenen Aspekte ausgebildet sein.
- Die Pinne ist zwischen einer zum Betreiben des Außenbordantriebs vorgesehenen Normalstellung und einer zum Transport des Außenbordantriebs vorgesehenen Transportstellung wechselbar an der Antriebseinheit angeordnet. In der Normalstellung ist die Pinne gegen ein Schwenken in Richtung der Befestigungsvorrichtung gehindert, und in der Transportstellung liegt die Pinne in Richtung Befestigungsvorrichtung geklappt und in dieser derart gehalten vor, dass eine Drehbewegung der Antriebseinheit um die Drehachse verhindert ist.
- Zum Transport des Außenbordantriebs kann dieser mithin auf einfache Weise eingeklappt werden. Genauer wird die Pinne wie vorstehend beschrieben aus ihrer vom restlichen Außenbordantrieb abstehenden Normalstellung in die Transportstellung gebracht, in welcher die Pinne eng am restlichen Außenbordantrieb, insbesondere dem Schaft, anliegt. Die Gesamtabmaße des Außenbordantriebs sind mithin geringer als im Normalbetrieb. Entsprechend ist die Handhabung des Außenbordantriebs erleichtert. Denn unter anderem stört die im Normalbetrieb quer zum Schaft abstehende Pinne nicht beim Bewegen und Verstauen des Außenbordantriebs, zudem ist ein ungewolltes Klappen der Antriebseinheit um die Drehachse nicht möglich.
- Fernerhin kann der Außenbordantrieb bei dessen Nichtbenutzung in der eingeklappten Transportstellung platzsparend auf dem Boot verstaut werden.
- Gemäß einer Ausführungsform kann die Pinne in der Transportstellung zwischen zwei Spiegelhalterungsarme der Befestigungsvorrichtung geklappt vorliegen.
- Weiter kann an der Antriebseinheit, beispielsweise an einem Schaftkopf des Schaftes, ein Arretierteil zum wahlweisen Arretieren der Pinne gegen das Schwenken Richtung Befestigungsvorrichtung und Freigeben der Pinne für eine Schwenkbewegung in die Parkposition angeordnet sein.
- Das Arretierteil kann optional zwischen einer Arretierposition und einer Freigabeposition wechselbar, beispielsweise schenkbar und/oder verschiebbar, ausgebildet sein, wobei in der Arretierposition das Arretierteil die Pinne in der Normalstellung gegen ein Schwenken Richtung Befestigungsvorrichtung arretiert, also ein derartiges Schwenken unterbindet, und in der Freigabeposition eine Schwenkbewegung der Pinne in die Parkposition ermöglicht.
- Das Arretierteil kann mit vorgespannt sein, so es beim Klappen der Pinne in die Horizontale automatisch die Pinne durch das Arretierteil, arretiert wird.
- Gemäß einer Ausführungsform ist die Pinne in Höhenrichtung betrachtet oberhalb der Befestigungsvorrichtung angeordnet. Das Schwenken der Pinne Richtung Befestigungsvorrichtung würde dann ein Schwenken nach unten, im ordnungsgemäß befestigten Zustand des Außenbordantriebs am oot also Richtung Bootsrumpf, bedeuten.
- Das Schwenken in Richtung Befestigungsvorrichtung kann als Schwenken in eine erste Schwenkrichtung verstanden werden.
- Gemäß einer Ausführungsform kann das Arretierteil derart ausgebildet sein, dass die Pinne bei Überschreiten eines auf die Pinne wirkenden Losbrechmoments in der entgegen der Befestigungsvorrichtung gerichteten Schwenkrichtung aus der Normalstellung in die der Befestigungsvorrichtung entgegengesetzte Richtung, also in eine der ersten Schwenkrichtung entgegengesetzten zweiten Schwenkrichtung, schwenkbar ist.
- Um zu ermöglichen, dass die Pinne beispielsweise auch im Stehen oder durch verschieden große Bediener komfortabel bedient werden kann, kann eine Schwenkposition der Pinne relativ zur Antriebseinheit, genauer zur Schafteinheit, einstellbar sein. Um die Pinne in einer festen Schwenkposition zu halten, kann eine Bremseinheit zum Bremsen der Schwenkbewegung der Pinne um die Schwenkachse relativ zur Antriebseinheit vorgesehen sein, wobei die Bremseinheit optional eine vorgegebene Klemmkraft auf ein die Schwenkachse definierendes oder mechanisches Schwenkachselement aufbringt, wobei optional die Höhe der Klemmkraft durch ein optional von außen zugängliches Justierteil, beispielsweise eine Justierschraube, justierbar ist.
- Dadurch kann ein erhöhter Fahrkomfort insbesondere im Stehen erzielt werden. Zudem kann dadurch die Pinne in der Transportposition gehalten werden.
- Beispielhafte weitere Ausführungsformen der Erfindung werden durch die nachfolgende Beschreibung der Figuren näher erläutert. Dabei zeigen:
- Fig. 1
- schematisch eine Schnittansicht durch ein Boot mit einem Außenbordantrieb;
- Fig. 2
- schematisch eine perspektivische Seitenansicht auf eine Befestigungsvorrichtung eines Außenbordantriebs gemäß einer ersten Ausführungsform;
- Fig. 3, 4
- schematisch weitere perspektivische Seitenansichten der Befestigungsvorrichtung aus
Figur 2 ; - Fig. 5, 6
- schematisch Schnittansichten der Befestigungsvorrichtung in einer Trimmposition;
- Fig. 7-9
- schematisch Schnittansichten der Befestigungsvorrichtung in Flachwasserpositionen;
- Fig. 10
- schematisch eine Schnittansicht der Befestigungsvorrichtung in einer Tiltposition;
- Fig. 11
- schematisch eine perspektivische Seitenansicht auf einen Außenbordantrieb gemäß einer zweiten Ausführungsform;
- Fig. 12-14
- schematisch Schnittansichten durch den Außenbordantrieb gemäß
Figur 11 ; - Fig. 15
- schematisch eine Ansicht von unten eines Schaftkopfs des Außenbordantriebs gemäß
Figur 11 ; - Fig. 16
- schematisch eine perspektivische Seitenansicht auf einen Außenbordantrieb gemäß einer dritten Ausführungsform in einem Pinnen-Lenkmodus;
- Fig. 17
- schematisch den Außenbordantrieb gemäß
Figur 16 in einem Fernsteuer-Lenkmodus; - Fig. 18-20
- schematisch perspektivische Ansichten des Außenbordantriebs aus
Figur 17 ; - Fig. 21
- schematisch eine perspektivische Seitenansicht auf einen Außenbordantrieb gemäß einer vierten Ausführungsform, dessen Pinne in einer Betriebs-Normalstellung ist;
- Fig. 22
- schematisch den Außenbordantrieb aus
Figur 22 , wobei die Pinne in eine Transportstellung geschwenkt wurde; - Fig. 23-26
- schematisch Detailansichten des Außenbordantriebs der
Figuren 21 und 22 ; - Fig. 27, 28
- schematisch Detailansichten betreffend eine Bremseinheit der Pinne des Außenbordantriebs der
Figuren 21 bis 26 ; und - Fig. 29, 30
- schematisch perspektivische Ansichten des Außenbordantriebs der
Figuren 21 bis 28 , wobei die Pinne in verschiedenen aus der Normalstellung angehobenen Positionen vorliegt. - Im Folgenden werden vorteilhafte Ausführungsbeispiele anhand der Figuren beschrieben. Dabei werden gleiche, ähnliche oder gleichwirkende Elemente in den unterschiedlichen Figuren mit identischen Bezugszeichen versehen, und auf eine wiederholte Beschreibung dieser Elemente wird teilweise verzichtet, um Redundanzen zu vermeiden.
- In
Figur 1 ist schematisch eine Schnittansicht durch ein Boot 1 senkrecht zu einer Querrichtung des Bootes 1, die von Steuerbord nach Backbord verläuft, gezeigt. Die Querrichtung steht mithin senkrecht zu einer Längsrichtung L des Bootes 1, die sich von Bug nach Heck erstreckt. Die Querrichtung und die Längsrichtung L sind in einer Ruhelage des Bootes 1 im Wasser, hier angedeutet durch die Wasserlinie W, im Wesentlichen parallel zur Wasseroberfläche, beziehungsweise senkrecht zur Gravitationsrichtung g. In dieser Offenbarung verläuft die Höhenrichtung H des Bootes 1 vom Bootsrumpf 2 zum Bootsdeck, also entgegen der Gravitationsrichtung g. - An einem Spiegel 3 des Bootes 1 ist heckseitig ein Außenbordantrieb 100-400 angeordnet, der beispielsweise ein Außenbordantrieb gemäß einem der vorstehend beschriebenen Aspekte, eine Kombination von zumindest zweien davon, und/oder ein Außenbordantrieb 100-400 gemäß einer der folgenden Figuren ist.
- Der Außenbordantrieb 100-400 umfasst eine Befestigungsvorrichtung 10, die via einer Spiegelhalterung 11 am Spiegel 3 befestigt ist. Die Spiegelhalterung 11 ist hier exemplarisch in Form von Spannbacken gezeigt. An der Befestigungsvorrichtung 10 ist eine Antriebseinheit 50 um eine (Lenkwinkel-) Drehachse 51 drehbar relativ zur Befestigungsvorrichtung 10 gelagert. Die Drehachse 51 ist in dieser Stellung des Außenbordantriebs 100-400 in Höhenrichtung H orientiert, sie ist aber nicht darauf beschränkt.
- Die Antriebseinheit 50 umfasst eine Schafteinheit 60, die einen Schaft 61 und einen Schaftkopf 62 aufweist. Gegenüber dem Schaftkopf 62, also an der Unterseite des Schaftes 61, ist eine Propellereinheit 52 angeordnet. Die Propellereinheit 52 kann einen Motor (nicht gezeigt) umfassen, der mit dem um eine Propellerachse 55 drehbaren Propeller 54 der Propellereinheit 52 verbunden ist. Alternativ kann der Motor beispielsweise am Schaftkopf 62 angeordnet sein und mit dem Propeller 54 via einer im Schaft 61 verlaufenden Kraftübertragungseinheit, beispielsweise einem Ketten- oder Riementrieb und/oder einem Getriebe, verbunden sein. Der Außenbordantrieb 100-400 kann eine Primärenergieeinheit zum Bereitstellen der zum Antreiben des Propellers 54 erforderlichen Primärenergie umfassen. Diese kann, wie hier beispielhaft gezeigt, eine Batterie 53 sein, die optional am Schaftkopf 62 angebracht sein kann. Alternativ kann der Außenbordantrieb 100-400 auch eine Verbindung, beispielweise ein Stromkabel oder ein Treibstoffschlauch, umfassen, das mit einer im Boot 1 angeordneten Primärenergieeinheit verbindbar ist.
- Im Folgenden werden vier beispielhafte Ausführungsformen 100-400 des Außenbordantriebs näher beschrieben. Für ein verbesserte Übersichtlichkeit sind die beschriebenen Komponenten des Außenbordantriebs in Hinblick auf eine erste Ausführungsform 100 mit einer dem eigentlichen zweistelligen Bezugszeichen vorangestellten "1" versehen, in Hinblick auf eine zweite Ausführungsform 200 mit einer dem eigentlichen zweistelligen Bezugszeichen vorangestellten "2" versehen, in Hinblick auf eine dritte Ausführungsform 300 mit einer dem eigentlichen zweistelligen Bezugszeichen vorangestellten "3" versehen, und in Hinblick auf eine vierte Ausführungsform 400 mit einer dem eigentlichen zweistelligen Bezugszeichen vorangestellten "4" versehen, um auf einzelne Aspekte des Außenbordantriebs 100-400 und seiner Befestigungsvorrichtung 10 näher einzugehen. Die zu den einzelnen Aspekten beschriebenen Merkmale können insbesondere auch in einem Außenbordantrieb kombiniert sein.
- Die
Figuren 2 und 3 zeigen schematisch je eine perspektivische Seitenansicht einer Befestigungsvorrichtung 110, wie sie im Außenbordantrieb 100-400 gemäßFigur 1 vorgesehen sein kann. Sie stellt mithin eine Komponente eines Außenbordantriebs 100 gemäß einer beispielhaften ersten Ausführungsform dar. - Die Befestigungsvorrichtung 110 ist zum Befestigen des Außenbordantriebs 100 an einem Boot 1 ausgebildet. Sie umfasst eine Befestigungseinheit 113, die dazu eingerichtet ist, die Befestigungsvorrichtung 110 und mithin den Außenbordantrieb 100, an dem Boot 1 zu befestigen. Sie umfasst ferner eine um eine vorgegebene Querachse Q um die Befestigungseinheit 113 schwenkbare Schwingeneinheit 112, die dazu eingerichtet ist, die Schafteinheit 160 (siehe
Figur 1 ) des Außenbordantriebs 100 zu halten. Die Schafteinheit 160 ist um die Drehachse 151 drehbar zur Schwingeneinheit 112 an dieser gelagert. - Die Trimmposition des Außenbordantriebs 100 ist vorliegend einstellbar, um bei unterschiedlichen Booten 1, welche unterschiedliche Neigung ihres Spiegels 3 gegenüber der Horizontalen haben, jeweils eine bestmögliche Orientierung der Propellereinheit 152, genauer der Propellerachse 155, so nahe wie möglich an 0° zur Wasseroberfläche erzielen zu können. Hierzu umfasst die Befestigungseinheit 113 eine Mehrzahl von Trimmbohrungen 115, in welche ein Trimmbolzen 116 eingesteckt werden kann. Die Schwingeneinheit 112 liegt in der Trimmposition an dem Trimmbolzen 116 an. Durch die Wahl der Trimmbohrung 115 kann so die Lage der Schwingeneinheit 112 relativ zur Befestigungseinheit 113 angepasst werden, um so eine optimale Ausrichtung der Propellerachse 155 in der Trimmposition zu erzielen.
- An der Schwingeneinheit 112 ist eine Hebeleinheit 104 angeordnet, über welche die Schwingeneinheit 112 gegenüber der Befestigungseinheit 113 alternativ in einer von einer Mehrzahl von unterschiedlichen Schwenkpositionen positionierbar ist.
- Zum einen kann die Schwingeneinheit 112 über die Hebeleinheit 104 in der zuvor beschriebenen Trimmposition positioniert werden, wie später in Hinblick auf
Figur 5 und6 näher beschrieben. - Ferner kann die Schwingeneinheit 112 via der Hebeleinheit 104 gegenüber der Befestigungseinheit 113 in einer Mehrzahl von vorliegend vier unterschiedlichen Flachwasserpositionen positioniert werden, wie in
Figuren 7 bis 9 dargestellt. - Weiterhin kann die die Schwingeneinheit 112 via der Hebeleinheit 104 gegenüber der Befestigungseinheit 113 in gemäß dieser beispielshaften Ausführungsform zwei unterschiedlichen Tiltpositionen positioniert werden, wie beispielsweise aus
Figur 10 zu entnehmen. - Zur Bedienung der Hebeleinheit 104 umfasst diese einen per Hand betätigbaren Griff 140.
-
Figur 4 zeigt schematisch die perspektivische Seitenansicht der Befestigungsvorrichtung 110 ausFigur 2 , wobei für eine bessere Sicht auf das Innere der Befestigungsvorrichtung 110 eine heckseitige Abdeckung der Schwingeneinheit 112 ausgeblendet ist.Figur 5 zeigt eine Schnittansicht durch die der Befestigungsvorrichtung 110 derFiguren 1 bis 4 . - Die Hebeleinheit 104 umfasst gemäß dieser optionalen Ausführungsform zwei Hebelglieder 141, 142. Ein erstes Hebelglied 141 ist an einer Seite über eine schwenkbare Anbindung 148 schwenkbar an der Schwingeneinheit 112 angeordnet. An der anderen Seite des ersten Hebelglieds 141 ist das erste Hebelglied 141 über eine schwenkbare Anbindung 143 schwenkbar mit einem zweiten Hebelglied 142 verbunden. Das zweite Hebelglied 142 ist beabstandet von der schwenkbaren Anbindung 148 via einer Kulissenführung 145 an der Schwingeneinheit 112 geführt. Vorliegend ist die Kulissenführung 145 in Form einer entlang einer vorgegebenen Führungsbahn verlaufenden Nut im zweiten Hebelglied 142 realisiert, in welcher ein an der Schwingeneinheit 112 angeordneter Führungsstift 146 geführt ist.
- Die Hebeleinheit 104 umfasst ferner einen Vorspannmechanismus zum Vorspannen der Hebeleinheit 104 in eine vorgegebene Richtung. Vorliegend ist der Vorspannmechanismus durch eine um die schwenkbare Anbindung 148 angeordnete Vorspannfeder 144 ausgebildet, welche sich an der Schwingeneinheit 112 abstützt und das erste Hebelglied 141 in einer Drehrichtung D1 in Richtung des Trimmbolzens 116 vorspannt.
- In den
Figuren 4 und 5 ist die Schwingeneinheit 112 in der Trimmposition positioniert. In dieser Position stützt sich die Schwingeneinheit 112 heckseitig des Trimmbolzens 116 mit einem Abstützbereich 194 an dem Trimmbolzen 116 ab. Dadurch kann sich bei einer Vorwärts-Fahrt die Schwingeneinheit 112 gegen den Trimmbolzen 116 abstützen und eine via der Propellereinheit 152 erzeugte Vorschubkraft über den Trimmbolzen 116 (und zudem über die Querachse Q beziehungsweise die diese ausbildende Lagerung) in die Befestigungseinheit 113 und weiter an das Boot 1 übertragen werden. - In
Figur 5 ist die Hebeleinheit 104 in eine Arretierungsstellung geschaltet, in welcher die Hebeleinheit 104 die Schwingeneinheit 112 gegenüber der Befestigungseinheit 113 gegen ein Schwenken aus der Trimmposition fixiert. Genauer ist die Schwingeneinheit 112 via der Hebeleinheit 104 am Trimmbolzen 116 fixiert, wenn die Hebeleinheit 104 in die Arretierungsstellung geschaltet ist. Die Hebeleinheit 104 umfasst hierzu einen Arretieranschlag 195, der in der Arretierungsstellung der Hebeleinheit 104 bugseitig an den Trimmbolzen 116 anschlägt, also im Wesentlichen gegenüber dem Abstützbereich 194 der Schwingeneinheit 112. Entsprechen kann die Schwingeneinheit 112 weder in die erste Schwenkrichtung S1, also bugrichtungsseitig, noch entgegen dieser, also heckrichtungsseitig, schwingen. In dieser Stellung können folglich eine Vorwärtsfahrt und eine Rückwärtsfahrt bereitgestellt werden. - Durch die Vorspannfeder 144 ist die Hebeleinheit 104 in die in
Figur 5 gezeigte Stellung vorgespannt. Der Führungsstift 146 steht hierbei in etwa mittig in der Kulissenführung 145. - In der in
Figur 6 gezeigten Schnittdarstellung der Befestigungsvorrichtung 110 ist die Hebeleinheit 104 in eine Auflaufschutzstellung geschaltet, in welcher die Hebeleinheit 104 eingerichtet ist, ein heckrichtungsseitiges Schwenken der Schwingeneinheit 112 freizugeben. Hierzu ist die Hebeleinheit 104, genauer der Arretieranschlag 195, in der Auflaufschutzstellung bugseitig des Trimmbolzens 116 mit dem Trimmbolzen 116 außer Eingriff gebracht. Die Schwingeneinheit 112 ist also durch die Hebeleinheit 104 nicht an einem Schwenken in die zweite Schwenkrichtung S2, also heckrichtungsseitig, gehindert. - Um den Auflaufschutz dauerhaft bereitzustellen, ist die Hebeleinheit 104 in die Auflaufschutzstellung arretierbar. Hierzu ist am unteren Ende der Kulissenführung 145 eine Arretieraufnahme 147 zum Aufnehmen des in der Kulissenführung 145 geführten Führungselements 146 angeordnet. Wenn das Führungselement 146 in der Arretieraufnahme 147 aufgenommen ist, ist die Hebeleinheit 104 in der Auflaufschutzstellung arretiert. Die Vorspannfeder 144 spannt die Hebeleinheit 104 in die Auflaufschutzstellung vor.
- In der Trimmposition kann die Hebeleinheit 104 mithin in die Arretierungsstellung geschaltet werden, in welcher die Schwingeneinheit 112 am Trimmbolzen 116, also in der Trimmposition fixiert ist, so dass eine Vorwärtsfahrt und eine Rückwärtsfahrt des Bootes betrieben werden kann.
- In der Trimmposition kann die Hebeleinheit 104 alternativ in die Auflaufschutzstellung geschaltet werden, in welcher die Schwingeneinheit 112 sich in der ersten Schwenkrichtung S1 am Trimmbolzen abstützt und die Schwingeneinheit 112 in die zweite Schwenkrichtung S2 schwenken kann, da die Hebeleinheit bugrichtungsseitig des Trimmbolzens 116 nicht mit diesem in Eingriff steht. Dadurch kann eine Vorwärtsfahrt und ein Auflaufschutz bereitgestellt werden.
- Wie aus den
Figuren 4 bis 10 zu entnehmen, umfasst die Befestigungseinheit 113 eine Mehrzahl von Flachwasser-Rastelementaufnahmen 118 und einer Mehrzahl von voneinander beabstandet angeordneten Tilt-Rastelementaufnahmen 117. - Jede Flachwasser-Rastelementaufnahme 118 gibt eine Flachwasserposition der Schwingeneinheit 112 vor, und jede der Tilt-Rastelementaufnahmen 117 gibt eine Tiltposition, also Überwasserposition, der Schwingeneinheit 112 vor.
- Die Hebeleinheit 104 umfasst zumindest ein hier bolzenförmig ausgebildetes Rastelement 143, welches hier gleichfalls die Lagerachse, über welche das erste und das zweite Hebelglied 141, 142 zueinander schwenkbar gelagert sind, darstellt. Die Hebeleinheit 104 ist ausgebildet, in einer Raststellung geschalten zu werden, in welcher sie mit dem Rastelement 143 mit einer der Flachwasser-Rastelementaufnahmen 118 oder in einer der Tilt-Rastelementaufnahmen in Eingriff steht.
- In der in
Figur 7 gezeigten Schnittdarstellung ist die Hebeleinheit 104 in eine Rastposition geschalten, in welcher sie via dem Rastelement 143 in einer an der Befestigungseinheit 113 angeordneten Flachwasser-Rastelementaufnahme 118 in Eingriff ist. - Die in
Figur 8 gezeigte Schnittdarstellung liegt auf Höhe der Flachwasser-Rastelementaufnahme 118, so dass der Eingriff zwischen Rastelement 143 und Flachwasser-Rastelementaufnahme 118 ersichtlich ist. Das Rastelement 143 stützt sich insbesondere in die erste Schwenkrichtung S1 an der Flachwasser-Rastelementaufnahme 118 ab. Die Schwingeneinheit 112 stützt sich wiederum via einem Abstützabschnitt 119 an dem Rastelement 143 ab, so dass die übrigen Lagerungen der Hebeleinheit 104 zumindest teilweise entlastet sind. Der Kraftfluss von Schwingeneinheit 112 zu Befestigungseinheit 113 geht mithin zumindest teilweise direkt aus der Schwingeneinheit 112 über das Rastelement 143 in die Befestigungseinheit 113. - Durch die Vorspannfeder 144 ist die Hebeleinheit 104 mit ihrem Rastelement 143 in die Flachwasser-Rastelementaufnahme 118 vorgespannt.
- Die in den
Figuren 7 und8 gezeigte Position entspricht einer Flachwasserposition der Schwingeneinheit 112, bei welcher die Drehachse 51 in Bezug auf ihre Orientierung in der untersten Trimmposition, wie in denFiguren 2 bis 6 gezeigt, um 40° geneigt ist. - Die beiden unterhalb der Flachwasser-Rastelementaufnahme 118, die in
Figur 8 mit dem Rastelement 143 in Eingriff steht, angeordneten Flachwasser-Rastaufnahmen 118 geben eine Neigung der Schwingeneinheit 112 von 20° und 30° vorn und die darüber angeordnete Flachwasser-Rastaufnahme 118 eine Neigung von 50°, ohne darauf beschränkt zu sein. - In der in
Figur 9 gezeigten Schnittansicht der Befestigungsvorrichtung 110 steht das Rastelement 143 mit der untersten der Flachwasser-Rastelementaufnahmen 118 in Eingriff, so dass die Schwingeneinheit 112 mit einer Neigung von 20° zur Trimmposition positioniert ist. -
Figur 10 zeigt eine Schnittansicht der Befestigungsvorrichtung 110, bei welcher die Schwingeneinheit 112 in einer oberen der beiden Tiltpositionen positioniert ist. Die Drehachse 151 liegt hierbei um 90° nach oben geschwenkt, also heckrichtungsseitig geschwenkt, zur die 0°-Stellung darstellenden Trimmposition derFiguren 2 bis 6 vor. - Die Schwingeneinheit 112 stützt sich analog zu den Flachwasserpositionen wiederum über den Abstützabschnitt 119 am Rastbolzen 143 und über diesen an der Tilt-Rastelementaufnahme 117 ab. Die Hebeleinheit 104 liegt in einer Raststellung vor beziehungsweise ist in diese geschaltet. Die Vorspannfeder 144 spannt die Hebeleinheit 104 in die Tilt-Rastelementaufnahme 117 vor.
- Die Flachwasser-Rastelementaufnahmen 118 und die untere Tilt-Rastelementaufnahme 117 sind derart ausgebildet, dass im ordnungsgemäß befestigten Zustand, in dem der Außenbordantrieb 100 mittels der Befestigungsvorrichtung 110 an dem Boot 1 befestigt ist, die Schwingeneinheit 112 heckrichtungsseitig, also in die zweite Schwenkrichtung S2 schwenken kann, wenn ein auf die Schwingeneinheit 112 wirkendes resultierendes Schwenkmoment Mr (siehe
Figur 7 ) einen vorgegebenen Schwellenwert überschreitet. Dies ist gemäß dieser beispielhaften Ausführungsform dadurch erzielt, dass die Flachwasser-Rastelementaufnahmen 118 und die untere Tilt-Rastelementaufnahme 117 in Bezug auf die Umfangsrichtung der Querachse Q heckrichtungsseitig je eine zur Tangentialen der Umfangsrichtung mit vorgegebenem Winkel orientierte schräge Rampe 149 umfassen. Überschreitet ein auf die Schwingeneinheit 112 in die zweite Schwenkrichtung S2 aufgebrachtes äußeres Moment den vorgegebenen Schwellenwert, welcher sich aus einer auf der Gewichtskraft der Schwingeneinheit 112 basierenden Momentenkomponente und einer auf der Vorspannung durch die Vorspannfeder 144 basierenden Momentenkomponente zusammensetzt, so gleitet das Rastelement 143 auf die Rampe 149 in der zweiten Schwenkrichtung S2 über die Rampe zumindest zur nachfolgenden Rastelementaufnahme 117, 118. So sind auch in den Flachwasserpositionen eine Auflaufsicherung und in der unteren Tiltposition eine Stoßschadensicherung bereitgestellt. -
Figur 11 zeigt schematisch eine perspektivische Ansicht auf einen Außenbordantrieb 200 gemäß einer weiteren Ausführungsform. - Der Außenbordantrieb 200 umfasst eine Befestigungsvorrichtung 210, die beispielsweise die Befestigungsvorrichtung 110 gemäß der zuvor beschriebenen ersten Ausführungsform sein kann, sie ist aber nicht darauf beschränkt.
- Der Außenbordantrieb 200 umfasst ferner eine Antriebseinheit 250, die um eine Lenkwinkel-Drehachse 251 drehbar an der Befestigungsvorrichtung 210 angeordnet ist. Die Befestigungsvorrichtung 210 und die Antriebseinheit 250 sind via einem Einstellteil 270 zum Einstellen eines Lenkwinkelumfangs der Antriebseinheit 250 miteinander koppelbar ausgebildet. Durch Schalten des Einstellteils 270 können zumindest drei unterschiedliche Lenkwinkelumfänge der Antriebseinheit 250 relativ zur Befestigungsvorrichtung 210 eingestellt werden.
- Hierzu kann das Einstellteil 270 zwischen vorliegend drei vorgegebenen Einstellpositionen gewechselt werden, die in
Figur 12 bis Figur 14 gezeigt sind, welche jeweils schematisch eine Schnittansicht durch den Außenbordantrieb 200 gemäßFigur 11 darstellen. - In jeder der vorgegebenen Einstellpositionen des Einstellteils 270 ist je ein anderer Lenkwinkelumfang der Antriebseinheit 250, genauer des Schaftes 261 und somit der Propellereinheit 252, relativ zur Befestigungsvorrichtung 210 vorgegeben.
- Gemäß dieser Ausführungsform ist das Einstellteil 270 an der Befestigungsvorrichtung 210 angeordnet und wirkt in zwei der drei zuvor genannten Einstellpositionen mit zugehörigen Aufnahmeabschnitten 273, 274 am Schaftkopf 262 zusammen. Hierzu umfasst das Einstellteil 270 einen wie hier vorliegend beispielsweise als Zylinderstift ausgebildeten Koppelabschnitt 272, mit welchem es mit den Aufnahmeabschnitten 273, 274 zum Vorgeben jeweils eines Lenkwinkelumfangs koppelbar ist.
- Zum Vorgeben des Lenkwinkels sowie der Fahrstufe umfasst der Außenbordmotor 200 hier optional eine Pinne 220, die am Schaftkopf 262 angeordnet ist. An der Rückseite umfasst der Schaftkopf 262 optional eine Batteriehalterung zum Aufnehmen der Batterieeinheit 253 (siehe
Figur 1 ). - In
Figur 3 ist das Einstellteil 270 in einer zweiten (mittleren) Einstellposition angeordnet, die obere und die untere Einstellposition sind auch markiert erkennen. - Das Einstellteil 270 kann in der ersten (oberen) Einstellposition mit dem ersten Aufnahmeabschnitt 274 gekoppelt sein, wodurch ein erster Lenkwinkelumfang vorgegeben ist.
- Wie hier vorliegend können der erste Aufnahmeabschnitt 274 als Bohrung ausgebildet sein und der erste Lenkwinkelumfang 0° betragen. Mit anderen Worten ist der erste Lenkwinkelumfang hier optional auf 0° begrenzt. Die Antriebseinheit 250 beziehungsweise der Schaft 261 sind mithin in einer festen Position arretiert. Diese kann wie hier vorliegend eine Arretierung in Längsrichtung L darstellen. Dadurch ist die Antriebseinheit 250 auf Geradeauslauf arretiert. Diese Position kann beispielsweise für den Transport des Bootes 1 und/oder des Außenbordantriebs 200 vorteilhaft sein. Ferner kann diese Position ausgewählt werden, wenn Lenkbewegungen des Bootes 1 nicht über die Lenkwinkel-Stellung der Antriebseinheit 250, sondern über separate Mittel, wie beispielsweise ein Ruder des Bootes 1, vorgegeben werden sollen.
- In
Figur 13 ist das Einstellteil 270 in der zweiten (mittleren) Einstellposition angeordnet, in welcher es relativ zur oberen Einstellposition um einen vorgegebenen Betrag in Richtung der Drehachse 251 nach unten bewegt vorliegt, so dass das Einstellteil 270 mit dem zweiten Aufnahmeabschnitt 274 gekoppelt ist. Dadurch ist ein zweiter Lenkwinkelumfang der Antriebseinheit 250 relativ zur Befestigungsvorrichtung 210, genauer zur Schwingeneinheit 212, vorgegeben. - Der Lenkwinkelumfang ist hier beispielsweise auf ±60° bezogen auf die den Geradeauslauf darstellende Längsrichtung L vorgegeben. Der gesamte mögliche Lenkwinkel von einem seitlichen Endanschlag 277 zum gegenüberliegenden Endanschlag 277 (siehe
Figur 6 ) des zweiten Aufnahmeabschnitts 274 beträgt mithin 120°. - In
Figur 14 ist das Einstellteil 270 in einer dritten (unteren) Einstellposition angeordnet, in welcher es relativ zur ersten beziehungsweise zweiten Einstellposition um einen weiteren vorgegebenen Betrag in Richtung der Drehachse 251 nach unten bewegt vorliegt, so dass das Einstellteil 270 mit keinem der Aufnahmeabschnitte 273, 274 gekoppelt ist, wodurch ein dritter Lenkwinkelumfang vorgegeben ist. Die dritte Einstellposition stellt eine Freigabe-Einstellposition dar, in welcher das Einstellteil 270 keine Lenkwinkelbegrenzung der Antriebseinheit 250 relativ zur Befestigungsvorrichtung 210 bewirkt. - In
Figur 15 ist eine Ansicht von unten, also in Richtung der Drehachse 251, auf den Schaftkopf 262 gezeigt. Hieraus können der erste Lenkwinkelumfang 275 und der zweite Lenkwinkelumfang 276 entnommen werden. -
Figur 16 und Figur 17 zeigen schematisch perspektivische Ansichten auf einen Außenbordantrieb 300 gemäß einer weiteren Ausführungsform. Dieser entspricht im Wesentlichen dem Außenbordantrieb 100, 200 gemäß der ersten und zweiten Ausführungsform, er ist aber nicht darauf beschränkt. - Der Außenbordantrieb 300 umfasst eine Befestigungsvorrichtung 310 zum Befestigen des Außenbordantriebs 300 an einem Boot 1, und eine Antriebseinheit 350, die um eine Lenkwinkel-Drehachse 251 drehbar an der Befestigungsvorrichtung 310 angeordnet ist.
- Der Außenbordantrieb 300 ist zwischen einem Pinnen-Lenkmodus (siehe
Figur 16 ) und einem Fernsteuer-Lenkmodus (sieheFigur 17 ) umrüstbar. - Im Pinnen-Lenkmodus, beziehungsweise synonym Pinnen-Lenkkonfiguration, wie aus
Figur 16 zu entnehmen, ist eine Pinne 320 an einer Vorderseite, also im ordnungsgemäß am Boot 1 befestigten Zustand Richtung Bug weisenden Seite, des Schaftkopfs 362 in einer am Schaftkopf 362 vorgesehenen Pinnenaufnahme 321 am Schaftkopf 362 des drehbar um die Befestigungsvorrichtung 310 an dieser angeordneten Schaftes 361 angebracht. Die Lenkbewegungen der Antriebseinheit 350 sowie die Fahrstufe, ausgebildet über die Drehgeschwindigkeit des Propellers 354, werden in dieser Konfiguration von einem Bediener direkt über die Pinne 320 vorgegeben. - Die Pinne 320 kann, wie zur folgenden Ausführungsform näher beschrieben, um eine Schwenkachse 322 relativ zum Schaftkopf 362 schwenkbar an diesem angeordnet sein.
- In
Figur 17 ist der Außenbordantrieb 300 im Fernsteuer-Lenkmodus beziehungsweise in der Fernsteuer-Lenkkonfiguration gezeigt, in welcher anstelle der Pinne 320 in der Pinnenaufnahme 321 ein Steuerflansch 323 am Schaftkopf 362 angebracht ist. Die Pinnenaufnahme 321 ist optional durch eine Abdeckung 324 abgedeckt. - Der Steuerflansch 323 umfasst eine Anbindung 325 zum Anbinden an einen Lenkwinkelvorgabeeinheit 330. Die Lenkwinkelvorgabeeinheit 330 umfasst eine mit dem Steuerflansch 323 via einer Schubstange 332 verbundene Lenkstange 331, die in einer senkrecht zu einer Längsrichtung L, die im ordnungsgemäß befestigten Zustand, in dem der Außenbordantrieb 300 mittels der Befestigungsvorrichtung 310 an dem Boot 1 befestigt ist, der Bootslängsrichtung entspricht, orientierten Querrichtung Q relativ zur Befestigungsvorrichtung 310 verschiebbar ist, wobei die Lenkstange 331 optional an der Befestigungsvorrichtung 310 geführt ist.
- Die Befestigungsvorrichtung 311 umfasst analog zur ersten Ausführungsform eine zum Halten der Antriebseinheit 350 eingerichteten Schwingeneinheit 312, die um eine vorgegebene Querachse Q relativ zur die Spiegelhalterung 311 umfassenden Befestigungseinheit 312 schwenkbar ist.
- Die Lenkstange 331 kann, wie hier gezeigt, zur vorgegebenen Querachse Q zentrisch geführt sein. Vorliegend ist dies durch Führen der Lenkstange 331 in einer die Querachse Q definierenden Hohlwelle 335 realisiert.
-
Figur 18 zeigt schematisch eine weitere perspektivische Seitenansicht des Außenbordantriebs 300 in einer partiellen Explosionsdarstellung.Figur 19 zeigt die Antriebseinheit 350 ohne der Abdeckung 324, um die Befestigung des Steuerflansches 323 in der Pinnenaufnahme 321 zu verdeutlichen. - Der Steuerflansch 323 ist an der zur Realisierung der Schwenkachse 322 der Pinne 320 vorgesehenen Anbindung 325 via einem Befestigungselement 333, hier optional in Form einer Schraube, in der Pinnenaufnahme 321 befestigt. Zudem ist der Steuerflansch 323 an einer von der Anbindung 325 beabstandeten weiteren Anbindung 326 via einem Befestigungselement 333, hier optional ebenfalls in Form einer Schraube, an der Pinnenaufnahme 321 befestigt, um Momente übertragen zu können.
-
Figur 19 zeigt eine perspektivische Detailansicht des Schaftkopfes 362 mit Pinnenaufnahme 321, in welcher der Steuerflansch 323 via den Befestigungselementen 333 in der Pinnenaufnahme 321 im befestigten Zustand vorliegt. - Wie aus
Figur 20 zu entnehmen, die eine perspektivische Ansicht auf den Schaftkopf 362 von schräg unten zeigt, ist die Abdeckung 324 am Steuerflansch via Befestigungselementen 335, vorliegend in Form von Schrauben, befestigt. -
Figur 21 und Figur 22 zeigen schematisch perspektivische Ansichten auf einen Außenbordantrieb 400 gemäß einer weiteren Ausführungsform. Dieser entspricht im Wesentlichen dem Außenbordantrieben 100, 200, 300 gemäß der zuvor beschriebenen Ausführungsformen, er ist aber nicht darauf beschränkt. - Der Außenbordantrieb 400 umfasst eine Befestigungsvorrichtung 410 zum Befestigen des Außenbordantriebs am Boot 1, und eine einen Schaft 461 umfassende Antriebseinheit 450, die über den Schaft 461 um eine Lenkwinkel-Drehachse 451 drehbar an der Befestigungsvorrichtung 410 angeordnet ist, wobei die Antriebseinheit 450 eine um eine Schwenkachse 422 schwenkbar an der Antriebseinheit 450, genauer schwenkbar an einem Schaftkopf 462 des Schaftes 461, angeordnete Pinne 420 umfasst.
- Die Pinne 420 ist zwischen einer zum Betreiben des Außenbordantriebs 400 vorgesehenen Normalstellung beziehungsweise synonym Betriebsstellung und einer zum Transport des Außenbordantriebs vorgesehenen Transportstellung wechselbar. In der Normalstellung ist die Pinne 420 gegen ein Schwenken um die Schwenkachse 422 in Richtung der Befestigungsvorrichtung 410, also Richtung Wasserlinie W beziehungsweise Bootsrumpf 2 (siehe
Figur 1 ) gehindert. Mit anderen Worten, die Pinne 420 ist in der Normalstellung, in welche sie eine vorgesehene Orientierung aufweisen kann, beispielsweise eine im Wesentlichen horizontalen Orientierung und/oder einer Orientierung, bei welcher die Pinne 420 im Wesentlichen senkrecht zur Lenkwinkel-Drehachse 451 steht, gegen ein Absenken der Pinne 420 nach unten, also Richtung der Unterseite des Bootes 1 gehindert. In der Transportstellung liegt die Pinne 420 in Richtung Befestigungsvorrichtung 410 geklappt und in dieser derart gehalten vor, dass eine Drehbewegung der Antriebseinheit 450 um die Lenkwinkel-Drehachse 541 verhindert ist. - Die Pinne 420 kann in der Transportstellung zwischen zwei Spiegelhalterungsarmen 414 der Befestigungsvorrichtung 410 geklappt sein. Die Breite der Pinne 420 kann im Bereich der Spiegelhalterungsarme 414 korrespondierend zu einer zwischen den Spiegelhalterungsarmen 414 vorliegenden Öffnung ausgebildet sein. Dadurch stellen die Spiegelhalterungsarme 414 seitliche Anschläge für die Pinne 420 dar. Die Antriebseinheit 450 kann entsprechend nicht um die Lenkwinkel-Drehachse 451 gedreht werden, sondern ist in der vorgegebenen Position, hier der Nullstellung mit 0° Drehwinkel zur Längsrichtung L, fixiert.
- An der Antriebseinheit 450, gemäß dieser Ausführungsform am Schaftkopf 462 des Schaftes 461, ist ein Arretierteil 480 angeordnet, das eingerichtet ist zum wahlweisen Arretieren der Pinne 420 gegen das Schwenken Richtung Befestigungsvorrichtung 410 und Freigeben der Pinne für eine Schwenkbewegung in die Parkposition.
-
Figur 23 und Figur 24 zeigen schematische Detailansichten auf den Bereich des Außenbordantriebs 400, in welchem das Arretierteil 480 angeordnet ist. InFigur 23 ist das Arretierteil 480 in einer Arretierposition positioniert, in welcher das Arretierteil 480 die Pinne 420 in der Normalstellung gegen ein Schwenken Richtung Befestigungsvorrichtung 410 hindert. - In
Figur 24 ist das Arretierteil 480 aus der Arretierposition in eine Freigabeposition gewechselt, in welcher das Arretierteil 480 keine arretierende Wirkung auf die Pinne 480 ausübt. In der Freigabeposition ist mithin eine Schwenkbewegung der Pinne 420 aus der Normalposition in die Parkposition ermöglicht. - In
Figur 25 ist schematisch eine vereinfachte Funktionsskizze der um die Schwenkachse 422 schwenkbaren Pinne 420 und des Arretierteils 480 gezeigt, bei welcher sich die Pinne 420 in der Normalstellung befindet und sich das Arretierteil 480 in der Arretierposition befindet. - In
Figur 26 ist schematisch eine vereinfachte Funktionsskizze der Pinne 420 und des Arretierteils 480 gezeigt, bei welcher sich die Pinne 420 in der Normalstellung befindet und sich das Arretierteil 480 in der Freigabeposition befindet. - Das Arretierteil 480 ist, ohne darauf beschränkt zu sein, als Hebel ausgebildet, der um eine Arretierteilschwenkachse 486 zwischen der Arretierposition und der Freigabeposition schwenkbar ist. Das Arretierteil 480 kann durch eine hier nicht gezeigte Vorspanneinheit, beispielsweise in Form einer Feder, etwa ausgebildet als Spiralfeder, Druckfeder, Zugfeder oder Blattfeder, oder in Form einer Magneteinheit, Richtung Arretierposition vorgespannt sein. Entsprechend ist das Arretierteil 480 stets bestrebt, in die Arretierposition zu gelangen, und aus der Arretierposition in die Freigabeposition nur durch Überwinden der durch die Vorspanneinheit bereitgestellte Vorspannkraft bewegbar. Um das Arretierteil 480 aus der Arretierposition die Freigabeposition und/oder aus der Freigabeposition in die Arretierposition zu wechseln, kann das Arretierteil 480 eine Betätigungseinheit, beispielsweise in Form des hier gezeigten Griffes 485, umfassen.
- Das Arretierteil 480 umfasst einen Kontaktbereich 488, der korrespondierend zu einem Kontaktbereich 487 an der Pinne 420 ausgebildet ist. In der Arretierposition greift der Kontaktbereich 488 in den Kontaktbereich 487 an der Pinne 420, um so die Arretierung bereitzustellen.
- Gemäß dieser Ausführungsform ist der Kontaktbereich 488 am Arretierteil 480 ausgebildet durch einen Anschlag 482, welcher in der Arretierposition an einen Anschlag 481 anschlägt, welcher den Kontaktbereich 487 an der Pinne 420 darstellt. Ferner umfasst das Arretierteil 480 eine Kontaktfläche 484, mit welcher es in der Arretierposition mit einer korrespondierend ausgebildeten Kontaktfläche 483 an der Pinne 420 in Kontakt steht.
- Das Arretierteil 480 kann optional derart ausgebildet sein, dass die Pinne 420 bei Überschreiten eines auf die Pinne 480 wirkenden Losbrechmoments in eine zweite Schwenkrichtung, die entgegen der in Richtung Befestigungsvorrichtung 410 gerichteten ersten Schwenkrichtung gerichtet ist, aus der Normalstellung in die zweite Schwenkrichtung, hier also nach oben, schwenkbar ist. Alternativ oder zusätzlich kann eine Bremseinheit hierzu vorgesehen sein.
-
Figur 27 zeigt schematisch eine perspektivische Detailansicht von unten auf die Pinne 420.Figur 28 zeigt schematisch eine Schnittansicht der Detailansicht ausFigur 27 . Aus diesen ist ersichtlich, dass der Außenbordmotor 400 eine Bremseinheit 490 zum Bremsen der Schwenkbewegung der Pinne 420 um die Schwenkachse 422 relativ zum Schaftkopf 462 umfasst. Die ist, ohne darauf beschränkt zu sein, derart ausgebildet, dass sie eine vorgegebene Klemmkraft auf die Schwenkachse 422, genauer ein die geometrische Schwenkachse 422 mechanisch ausbildendes Schwenkachselement 427 aufbringt. Die Höhe der Klemmkraft kann durch ein von außen zugängliches Justierteil, hier optional als Justierschraube 491 ausgebildet, justiert werden. - Die Bremseinheit 490 umfasst ein Lagerteil 492, das zumindest teilweise einen Teil, hier die untere Hälfte, der Lagerung der Pinne 420 um das Schwenkachselement 427 ausbildet. Das Lagerteil 492 ist über zumindest eine Befestigungsschraube 493, vorliegend zwei Befestigungsschrauben 493 bezogen auf die Schwenkachse 422 an einer ersten Seite an der Pinne 420 befestigt.
- An der der ersten Seite gegenüberliegenden zweiten Seite ist das Lagerteil 492 via der Justierschraube 491 an die Pinne 420 geschraubt. Durch Verstellen der Position der Justierschraube kann die durch das Lagerteil 492 und die Pinne 420 auf das Schwenkachselement 427 aufgebrachte Pressung beziehungsweise Klemmkraft verändert werden. Die Pressung beziehungsweise Klemmkraft bedingt eine Haft- und Reibkraft zwischen den radial inneren Kontaktflächen von Pinne 420 und Lagerteil 492 einerseits und der radial äußeren Kontaktfläche des Schwenkachselements 427.
- Die Bremseinheit 490 stellt mithin eine Feststellbremse dar, die durch Klemmkraft die Pinne 420 in der eingestellten Position festhält, also feststellt, und nach Überwinden der Haftkraft ein Schwenken der Pinne 420 gegen die via der Bremseinheit 490 bereitgestellten Reibkraft erlaubt.
-
Figur 29 und Figur 30 zeigen jeweils den Außenbordantrieb 400 gemäßFigur 12 , wobei die Pinne 420 aus der Normalstellung in die zweite Schwenkrichtung, also nach oben, in verschiedene Positionen angehoben vorliegt, in welchen sie jeweils durch die Bremseinheit 490 gehalten, sprich festgestellt, ist. - Wenn das Arretierteil 480 in der Arretierposition positioniert ist, kann die Pinne 420 aus der Normalposition bis zu einem vorgegebenen maximalen Hebewinkel, also einer maximalen Anhebeposition, in die zweite Schwenkrichtung angehoben werden.
- Die Bremseinheit 490 hält die Pinne 420 zudem via Reibkraft beziehungsweise Haftkraft in der Parkposition, sie stellt sie mithin in die Parkposition fest und hindert sie an einem ungewollten Schwenken um die Schwenkachse 422 in die zweite Richtung, also aus der vorgesehenen Parkposition heraus.
- Soweit anwendbar, können alle einzelnen Merkmale, die in den Ausführungsbeispielen dargestellt sind, miteinander kombiniert und/oder ausgetauscht werden, ohne den Bereich der Erfindung zu verlassen.
-
- 100-400
- Außenbordantrieb
- 1
- Boot
- 2
- Bootsrumpf
- 3
- Spiegel
- 04
- Hebeleinheit
- 10
- Befestigungsvorrichtung
- 11
- Spiegelhalterung
- 12
- Schwingeneinheit
- 13
- Befestigungseinheit
- 14
- Spiegelhalterungsarm
- 15
- Trimmbohrung
- 16
- Trimmbolzen
- 17
- Tilt-Rastelementaufnahme
- 18
- Flachwasser-Rastelementaufnahme
- 19
- Abstützabschnitt
- 20
- Pinne
- 21
- Pinnenaufnahme
- 22
- Schwenkachse
- 23
- Steuerflansch
- 24
- Abdeckung
- 25
- Anbindung
- 27
- Schwenlachselement
- 30
- Lenkwinkelvorgabeeinheit
- 31
- Lenkstange
- 32
- Schubstange
- 33
- Befestigungselement
- 34
- Hohlwelle
- 35
- Befestigungselement
- 40
- Griff
- 41
- Erstes Hebelteil
- 42
- Zweites Hebelteil
- 43
- Rastelement
- 44
- Vorspannfeder
- 45
- Kulissenführung
- 46
- Führungsstift
- 47
- Arretieraufnahme
- 48
- schwenkbare Anbindung
- 49
- Rampe
- 50
- Antriebseinheit
- 51
- Drehachse
- 52
- Propellereinheit
- 53
- Batterie
- 54
- Propeller
- 55
- Propellerachse
- 60
- Schafteinheit
- 61
- Schaft
- 62
- Schaftkopf
- 63
- Batteriehalterung
- 70
- Einstellteil
- 72
- Koppelabschnitt
- 73
- Aufnahmeabschnitt
- 74
- Aufnahmeabschnitt
- 75
- Lenkwinkelumfang
- 76
- Lenkwinkelumfang
- 77
- Endanschlag
- 80
- Arretierteil
- 81
- Anschlag an der Pinne
- 82
- Anschlag
- 83
- Kontaktfläche an der Pinne
- 84
- Kontaktfläche
- 85
- Griff
- 86
- Arretierteilschwenkachse
- 87
- Kontaktbereich an der Pinne
- 88
- Kontaktbereich
- 90
- Bremseinheit
- 91
- Justierschraube
- 92
- Lagerteil
- 93
- Befestigungsschraube
- 94
- Abstützbereich
- 95
- Arretieranschlag
- D1
- Drehrichtung
- g
- Gravitationsrichtung
- H
- Höhenrichtung
- L
- Längsrichtung
- Q
- Querrichtung
- S1
- Schwenkrichtung
- S2
- zweite Schwenkrichtung
- W
- Wasserlinie
Claims (15)
- Befestigungsvorrichtung (10) zum Befestigen eines Außenbordantriebs (100-400) an einem Boot (1), umfassend eine Befestigungseinheit (13), die dazu eingerichtet ist, die Befestigungsvorrichtung (10) an dem Boot (1) zu befestigen, und eine um eine vorgegebene Querachse (Q) um die Befestigungseinheit (13) schwenkbare Schwingeneinheit (12), die dazu eingerichtet ist, eine Schafteinheit (60) des Außenbordantriebs (100-400) zu halten,
dadurch gekennzeichnet, dass
an der Schwingeneinheit (12) eine Hebeleinheit (04) angeordnet ist, über welche die Schwingeneinheit (12) gegenüber der Befestigungseinheit (13) in zumindest drei unterschiedlichen Schwenkpositionen positionierbar ist. - Befestigungsvorrichtung (10) gemäß Anspruch 1, dadurch gekennzeichnet, dass mindestens eine Schwenkposition einer Trimmposition einer an der Schwingeneinheit (12) angebundenen Antriebseinheit (50) entspricht, und/oder mindestens eine Schwenkposition einer Tiltposition der an der Schwingeneinheit (12) angebundenen Antriebseinheit (50) entspricht, und/oder mindestens eine Schwenkposition einer Flachwasserposition der an der Schwingeneinheit (12) angebundenen Antriebseinheit (50) entspricht, wobei optional eine Mehrzahl von Flachwasserpositionen vorgesehen sind, und/oder wobei die Hebeleinheit (04) in eine Arretierungsstellung schaltbar ist, in welcher die Hebeleinheit (04) die Schwingeneinheit (12) gegenüber der Befestigungseinheit (13) gegen ein Schwenken fixiert, optional in der Trimmposition fixiert, wobei optional die Hebeleinheit (04) die Schwingeneinheit (12) an einem an der Befestigungseinheit (13) angeordneten Trimmbolzen (16) fixiert, wobei optional die Hebeleinheit (04) einen Arretieranschlag (95) umfasst, der in der Arretierungsstellung bugseitig an einem Trimmbolzen (16) anschlägt, und/oder die Hebeleinheit (04) in eine Auflaufschutzstellung schaltbar ist, in welcher die Hebeleinheit (04) eingerichtet ist, ein heckseitiges Schwenken der Schwingeneinheit (12) freizugeben, wobei optional die Hebeleinheit (04) in der Auflaufschutzstellung bugseitig des Trimmbolzens (16) mit dem Trimmbolzen (16) außer Eingriff ist, wobei optional in der Auflaufschutzstellung der Arretieranschlag (95) mit dem Trimmbolzen (16) außer Eingriff ist, und/oder wobei die Hebeleinheit (04) ein Rastelement (43) umfasst, wobei in der Flachwasserposition die Hebeleinheit (04) mit dem Rastelement (43) in einer an der Befestigungseinheit (13) angeordneten Flachwasser-Rastelementaufnahme (18) in Eingriff ist, wobei die Flachwasser-Rastelementaufnahme (18) optional derart ausgebildet ist, dass in einem ordnungsgemäß befestigten Zustand, in dem der Außenbordantrieb (100-400) mittels der Befestigungsvorrichtung (10) an dem Boot (1) befestigt ist, die Schwingeneinheit (12) heckseitig schwenken kann, wenn ein auf die Schwingeneinheit (12) wirkendes resultierendes Schwenkmoment (Mr) einen vorgegebenen Schwellenwert überschreitet, wobei optional die Flachwasser-Rastelementaufnahme (18) in Bezug auf die Umfangsrichtung um die Querachse (Q) heckseitig eine zur Tangentialen der Umfangsrichtung mit einem vorgegebenen Winkel orientierte schräge Rampe (49) umfasst, und/oder wobei in der Tiltposition die Hebeleinheit (04) mit dem Rastelement (43) in einer an der Befestigungseinheit (13) angeordneten Tilt-Rastelementaufnahme (17) in Eingriff ist.
- Befestigungsvorrichtung (10) gemäß einem der vorstehenden Ansprüche, dadurch gekennzeichnet, dass die Hebeleinheit (04) zwei Hebelglieder (41, 42) umfasst, wobei ein erstes Hebelglied (41) an einer Seite schwenkbar an der Schwingeneinheit (12) angeordnet ist und ein zweites Hebelglied (42) an der anderen Seite des ersten Hebelglieds (41) über eine schwenkbare Anbindung (48) schwenkbar am ersten Hebelglied (41) angeordnet ist und das zweite Hebelglied (42) beabstandet von der schwenkbaren Anbindung (48) via einer Kulissenführung (45) an der Schwingeneinheit (12) geführt ist, und/oder wobei die Hebeleinheit (04) in die Auflaufschutzstellung arretierbar ist, wobei optional die Kulissenführung (45) eine Arretieraufnahme (47) zum Aufnehmen eines in der Kulissenführung (45) geführten Führungselements (46) umfasst, wobei die Hebeleinheit (04) optional in die Auflaufschutzstellung arretiert ist, wenn das Führungselement (46) in der Arretieraufnahme (47) aufgenommen ist und/oder wobei die Hebeleinheit (04) einen Vorspannmechanismus zum Vorspannen, beispielsweise federvorspannen, der Hebeleinheit (04) in eine vorgegebene Richtung umfasst, wobei optional der Vorspannmechanismus die Hebeleinheit (04) in Richtung zumindest einer vorgegebenen Stellung, beispielsweise in die Arretierungsstellung, Auflaufschutzstellung und/oder Flachwasserstellung vorspannt.
- Außenbordantrieb (100-400) für ein Boot (1), umfassend eine Befestigungsvorrichtung (10) zum Befestigen des Außenbordantriebs (100-400) an einem Boot (1), und eine Antriebseinheit (50), die um eine Lenkwinkel-Drehachse (51) drehbar an der Befestigungsvorrichtung (10) angeordnet ist,
dadurch gekennzeichnet, dass
die Befestigungsvorrichtung (10) und die Antriebseinheit (50) via einem Einstellteil (70) zum Einstellen eines Lenkwinkelumfangs (75, 76) der Antriebseinheit (50) relativ zur Befestigungsvorrichtung (10) gekoppelt sind, wobei durch Schalten des Einstellteils (70) zumindest drei unterschiedliche Lenkwinkelumfänge (75, 76) der Antriebseinheit (50) relativ zur Befestigungsvorrichtung (10) einstellbar sind. - Außenbordantrieb (100-400) gemäß dem vorstehenden Anspruch, dadurch gekennzeichnet, dass das Einstellteil (70) zumindest zwischen drei vorgegebenen Einstellpositionen gewechselt werden kann, wobei in jeder der vorgegebenen Einstellpositionen je ein Lenkwinkelumfang (75, 76) der Antriebseinheit (50) relativ zur Befestigungsvorrichtung (10) vorgegeben ist.
- Außenbordantrieb (100-400) gemäß dem vorstehenden Anspruch, dadurch gekennzeichnet, dass das Einstellteil (70) an der Befestigungsvorrichtung (10) oder der Antriebseinheit (50) angeordnet ist und optional das Einstellteil (70) einen Koppelabschnitt (72) aufweist, mit welchem es mit einem an dem anderen der Befestigungsvorrichtung (10) und der Antriebseinheit (50) angeordneten Aufnahmeabschnitt (73, 74) zum Vorgeben zumindest eines Lenkwinkelumfangs (75, 76) koppelbar ist.
- Außenbordantrieb (100-400) gemäß dem vorstehenden Anspruch, dadurch gekennzeichnet, dass das Einstellteil (70) in eine erste Einstellposition bringbar ist, in welcher es mit einem ersten Aufnahmeabschnitt (73) gekoppelt ist, wodurch ein erster Lenkwinkelumfang (75) vorgegeben ist, und/oder das Einstellteil (70) in eine zweite Einstellposition bringbar ist, in welcher es mit einem zweiten Aufnahmeabschnitt (74) gekoppelt ist, wodurch ein zweiter Lenkwinkelumfang (76) vorgegeben ist, und/oder das Einstellteil (70) in eine dritte Einstellposition bringbar ist, in welcher es mit einem dritten Aufnahmeabschnitt gekoppelt ist, wodurch ein dritter Lenkwinkelumfang vorgegeben ist, und/oder das Einstellteil (70) in eine Freigabe-Einstellposition bringbar ist, in welcher das Einstellteil (70) keine Lenkwinkelbegrenzung der Antriebseinheit (50) relativ zur Befestigungsvorrichtung (10) bewirkt.
- Außenbordantrieb (100-400) gemäß einem der Ansprüche 4 bis 7, dadurch gekennzeichnet, dass einer der Lenkwinkelumfänge 0° Drehwinkel aufweist, zumindest einer der Lenkwinkelumfänge einen vorgegebenen Drehwinkel größer 0° und kleiner 360°, optional kleiner gleich 270°, weiter optional kleiner gleich 180°, beispielsweise 30°, 45°, oder 60° aufweist, und/oder einer der Lenkwinkelumfänge einem freien Drehen der Antriebseinheit relativ zur Befestigungsvorrichtung entspricht.
- Außenbordantrieb (100-400) für ein Boot (1), umfassend eine Befestigungsvorrichtung (10) zum Befestigen des Außenbordantriebs (100-400) an einem Boot (1), und eine Antriebseinheit (50), die um eine Lenkwinkel-Drehachse (51) drehbar an der Befestigungsvorrichtung (10) angeordnet ist,
dadurch gekennzeichnet, dass
der Außenbordantrieb (100-400) zwischen einem Pinnen-Lenkmodus und einem Fernsteuer-Lenkmodus umrüstbar ist. - Außenbordantrieb (100-400) gemäß dem vorstehenden Anspruch, dadurch gekennzeichnet, dass die Antriebseinheit (50) einen relativ zur Befestigungsvorrichtung (10) um die Lenkwinkel-Drehachse (51) drehbaren Schaft (61) umfasst, wobei im Pinnen-Lenkmodus eine Pinne (20) an einem Schaftkopf (62) des Schaftes (61) angebracht ist und/oder im Fernsteuer-Lenkmodus ein Steuerflansch (23) am Schaftkopf (62) angebracht ist.
- Außenbordantrieb (100-400) gemäß dem vorstehenden Anspruch, dadurch gekennzeichnet, dass der Steuerflansch (23) eine Anbindung (25) zum Anbinden an eine Lenkwinkelvorgabeeinheit (30) umfasst, wobei optional die Lenkwinkelvorgabeeinheit (30) eine mit dem Steuerflansch (23) verbundene, beispielsweise via einer Schubstange (32) verbundene, Lenkstange (31) umfasst, die in einer senkrecht zu einer Längsrichtung (L), die in einem ordnungsgemäß befestigten Zustand, in dem der Außenbordantrieb (100-400) mittels der Befestigungsvorrichtung (10) an dem Boot (1) befestigt ist, einer Bootslängsrichtung (L) entspricht, orientierten Querrichtung (Q) relativ zur Befestigungsvorrichtung (10) verschiebbar ist, wobei die Lenkstange (31) beispielsweise an der Befestigungsvorrichtung (10) geführt ist.
- Außenbordantrieb (100-400) gemäß einem der Ansprüche 9 bis 11, dadurch gekennzeichnet, dass die Befestigungsvorrichtung (10) eine Befestigungseinheit (13), die dazu eingerichtet ist, die den Außenbordantrieb (100-400) an dem Boot (1) zu befestigen, und eine um eine vorgegebene Querachse (Q) um die Befestigungseinheit (13) schwenkbare Schwingeneinheit (13), die dazu eingerichtet ist, die Antriebseinheit (50) zu halten, umfasst, wobei die Lenkstange (31) beispielsweise zentrisch zur Querachse (Q) der Schwingeneinheit (12) geführt ist, beispielsweise in zumindest einer die Querachse (Q) definierenden Hohlwelle (35).
- Außenbordantrieb (100-400) für ein Boot (1), umfassend eine Befestigungsvorrichtung (10) zum Befestigen des Außenbordantriebs (100-400) an einem Boot (1), und eine einen Schaft (61) umfassende Antriebseinheit (50), die über den Schaft (61) um eine Lenkwinkel-Drehachse (51) drehbar an der Befestigungsvorrichtung (10) angeordnet ist, wobei die Antriebseinheit (50) eine um eine Schwenkachse (22) schwenkbar an der Antriebseinheit (50), beispielsweise an einem Schaftkopf (62) des Schaftes (61), angeordnete Pinne (20) umfasst,
dadurch gekennzeichnet, dass
die Pinne (20) zwischen einer zum Betreiben des Außenbordantriebs (100-400) vorgesehenen Normalstellung und einer zum Transport des Außenbordantriebs (100-400) vorgesehenen Transportstellung wechselbar ist, wobei in der Normalstellung die Pinne (20) gegen ein Schwenken in Richtung der Befestigungsvorrichtung (10) gehindert ist, und in der Transportstellung die Pinne (20) in Richtung Befestigungsvorrichtung (10) geklappt und in dieser derart gehalten vorliegt, dass eine Drehbewegung der Antriebseinheit (50) um die Drehachse (51) verhindert ist. - Außenbordantrieb (100-400) gemäß dem vorstehenden Anspruch, dadurch gekennzeichnet, dass die Pinne (20) in der Transportstellung zwischen zwei Spiegelhalterungsarme (14) der Befestigungsvorrichtung (10) geklappt ist, und/oder wobei an der Antriebseinheit (50), beispielsweise an einem Schaftkopf (62) des Schaftes (61), ein Arretierteil (80) zum wahlweisen Arretieren der Pinne (20) gegen das Schwenken Richtung Befestigungsvorrichtung (10) und Freigeben der Pinne (20) für eine Schwenkbewegung in die Parkposition angeordnet ist.
- Außenbordantrieb (100-400) gemäß Anspruch 13 oder 14, dadurch gekennzeichnet, dass das Arretierteil (80) zwischen einer Arretierposition und einer Freigabeposition wechselbar ist, wobei in der Arretierposition das Arretierteil (80) die Pinne (20) in der Normalstellung gegen ein Schwenken Richtung Befestigungsvorrichtung (10) arretiert, und in der Freigabeposition eine Schwenkbewegung der Pinne (20) in die Parkposition ermöglicht, wobei das Arretierteil (80) bevorzugt in die Normalstellung vorgespannt ist und/oder wobei das Arretierteil (80) derart ausgebildet ist, dass die Pinne (20) bei Überschreiten eines auf die Pinne (20) wirkenden Losbrechmoments in der entgegen der Befestigungsvorrichtung (10) gerichteten Schwenkrichtung aus der Normalstellung in die der Befestigungsvorrichtung (10) entgegengesetzte Richtung schwenkbar ist und/oder wobei eine Bremseinheit (90) zum Bremsen der Schwenkbewegung der Pinne (20) um die Schwenkachse (22) relativ zur Antriebseinheit (50) vorgesehen ist, wobei die Bremseinheit (90) optional eine vorgegebene Klemmkraft auf ein die Schwenkachse (22) definierendes mechanisches Schwenkachselement (27) aufbringt, wobei optional die Höhe der Klemmkraft durch ein optional von außen zugängliches Justierteil, beispielsweise eine Justierschraube (91), justierbar ist.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102023130679.0A DE102023130679A1 (de) | 2023-11-06 | 2023-11-06 | Außenbordantrieb und Befestigungsvorrichtung für einen Außenbordantrieb |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4559801A2 true EP4559801A2 (de) | 2025-05-28 |
| EP4559801A3 EP4559801A3 (de) | 2025-08-06 |
Family
ID=93432143
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP24211248.0A Pending EP4559801A3 (de) | 2023-11-06 | 2024-11-06 | Befestigungsvorrichtung für einen aussenbordantrieb |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US20250145266A1 (de) |
| EP (1) | EP4559801A3 (de) |
| CN (1) | CN119929136A (de) |
| DE (1) | DE102023130679A1 (de) |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8684328B2 (en) | 2010-07-09 | 2014-04-01 | Rm Industries, Inc. | Universal trolling motor mount |
| CN104627343A (zh) | 2014-12-12 | 2015-05-20 | 逸动创新科技(深圳)有限公司 | 一种船外机固定装置及使用其的船外机 |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5096447A (en) * | 1991-02-22 | 1992-03-17 | Sanshin Kogyo Kabushiki Kaisha | Tilting mechanism for outboard drive unit |
| JP4283627B2 (ja) * | 2003-09-19 | 2009-06-24 | ヤマハ発動機株式会社 | 船外機 |
| US7972188B2 (en) * | 2008-08-07 | 2011-07-05 | Johnson Outdoors Inc. | Trolling motor mount |
-
2023
- 2023-11-06 DE DE102023130679.0A patent/DE102023130679A1/de active Pending
-
2024
- 2024-11-01 US US18/934,317 patent/US20250145266A1/en active Pending
- 2024-11-05 CN CN202411566228.7A patent/CN119929136A/zh active Pending
- 2024-11-06 EP EP24211248.0A patent/EP4559801A3/de active Pending
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8684328B2 (en) | 2010-07-09 | 2014-04-01 | Rm Industries, Inc. | Universal trolling motor mount |
| CN104627343A (zh) | 2014-12-12 | 2015-05-20 | 逸动创新科技(深圳)有限公司 | 一种船外机固定装置及使用其的船外机 |
Also Published As
| Publication number | Publication date |
|---|---|
| EP4559801A3 (de) | 2025-08-06 |
| CN119929136A (zh) | 2025-05-06 |
| US20250145266A1 (en) | 2025-05-08 |
| DE102023130679A1 (de) | 2025-05-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE2361179C2 (de) | ||
| EP2147854B1 (de) | Halterung für einen Außenbordmotor | |
| EP1313642B1 (de) | Steuervorrichtung für einen lenkdrachen an einem boot | |
| DE60019304T2 (de) | Schlepper | |
| DE102018127097A1 (de) | Antriebsanordnung zum Antreiben eines Boots | |
| DE3885105T2 (de) | Kombinierte ruder- und schraubenanordnung. | |
| DE3603557A1 (de) | Steuerungs- und bedienungsvorrichtung fuer fahrzeuge | |
| DE3124421A1 (de) | Schiffsantriebsvorrichtung | |
| EP3081477B1 (de) | Vorrichtung zur anbringung eines antriebsmittels an einem wasserfahrzeug | |
| DE102018127096A1 (de) | Antriebsanordnung mit einem Arretierelement zum Antreiben eines Boots | |
| DE2800167A1 (de) | Halterung fuer eine lenkbare schiffsschraube | |
| DE102020214441B4 (de) | Verbindungsvorrichtung | |
| EP1572533A1 (de) | Wasserfahrzeug | |
| DE69102237T2 (de) | Verstellpropeller mit selbsteinstellbaren Flügeln. | |
| DE102023130679A1 (de) | Außenbordantrieb und Befestigungsvorrichtung für einen Außenbordantrieb | |
| DE2709666C2 (de) | 5-gliederiges Getriebe zum Verstellen eines Hauptruders mit Flosse für Wasserfahrzeuge | |
| DE2642456A1 (de) | Ruderanordnung fuer boote | |
| EP0101040A2 (de) | Mastfusshalterung für ein Segelbrett | |
| DE19752170C2 (de) | Im Bugbereich eines mehrrumpfigen Wasserfahrzeugs angeordnete Auftriebsvorrichtung | |
| EP2000402A1 (de) | Kielvorrichtung für ein Wasserfahrzeug | |
| DE4031336C2 (de) | ||
| DE3614514C2 (de) | Hydrodynamische Servosteuerung für Boote | |
| DE1933176C3 (de) | Rückschlagsperre für Motorboote mit hochkippbarem Triebwerk | |
| DE69227386T2 (de) | Windgetriebenes fahrzeug mit multifunktionellem rudderarm | |
| DE102004053063B4 (de) | Ruderaufhängung für leichtes Steuern in flachem Wasser |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: B63H 20/08 20060101AFI20250702BHEP Ipc: B63H 20/10 20060101ALI20250702BHEP |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20260205 |