EP4242574B1 - Modulares richtsystem - Google Patents
Modulares richtsystem Download PDFInfo
- Publication number
- EP4242574B1 EP4242574B1 EP22215037.7A EP22215037A EP4242574B1 EP 4242574 B1 EP4242574 B1 EP 4242574B1 EP 22215037 A EP22215037 A EP 22215037A EP 4242574 B1 EP4242574 B1 EP 4242574B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- module
- effector
- modular
- pointing
- designed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images
Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F41—WEAPONS
- F41A—FUNCTIONAL FEATURES OR DETAILS COMMON TO BOTH SMALLARMS AND ORDNANCE, e.g. CANNONS; MOUNTINGS FOR SMALLARMS OR ORDNANCE
- F41A11/00—Assembly or disassembly features; Modular concepts; Articulated or collapsible guns
- F41A11/02—Modular concepts, e.g. weapon-family concepts
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F41—WEAPONS
- F41A—FUNCTIONAL FEATURES OR DETAILS COMMON TO BOTH SMALLARMS AND ORDNANCE, e.g. CANNONS; MOUNTINGS FOR SMALLARMS OR ORDNANCE
- F41A23/00—Gun mountings, e.g. on vehicles; Disposition of guns on vehicles
- F41A23/02—Mountings without wheels
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F41—WEAPONS
- F41A—FUNCTIONAL FEATURES OR DETAILS COMMON TO BOTH SMALLARMS AND ORDNANCE, e.g. CANNONS; MOUNTINGS FOR SMALLARMS OR ORDNANCE
- F41A23/00—Gun mountings, e.g. on vehicles; Disposition of guns on vehicles
- F41A23/34—Gun mountings, e.g. on vehicles; Disposition of guns on vehicles on wheeled or endless-track vehicles
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F41—WEAPONS
- F41A—FUNCTIONAL FEATURES OR DETAILS COMMON TO BOTH SMALLARMS AND ORDNANCE, e.g. CANNONS; MOUNTINGS FOR SMALLARMS OR ORDNANCE
- F41A27/00—Gun mountings permitting traversing or elevating movement, e.g. gun carriages
Definitions
- the present invention relates to a modular straightening system.
- Targeting platforms for weapon systems are offered in various forms on the market.
- Existing systems can be divided into various categories such as design, size, effectors, protection level, or application.
- a typical targeting platform may be designed for use on or with a vehicle, with use restricted to a predefined payload/payload combination.
- a targeting system may be intended for stationary operation on the ground. This means that targeting platforms are in most cases designed and optimized for the use of individual, defined effectors and/or sensors, as well as for the type of use—i.e., portable, stationary, or vehicle-mounted. Therefore, existing systems can practically only be used within their intended scope, with adaptation to specific deployment scenarios typically not being provided for. However, greater flexibility in application would sometimes be desirable.
- the US 9 170 075 B2 a modular handheld laser weapon, which is functionally divided into several coupled modules, including a laser module for generating a pulsed or continuous laser beam, a telescopic module for focusing the laser beam, a power module with a supercapacitor for rapid provision of laser energy and a charging module for charging the power module.
- a laser module for generating a pulsed or continuous laser beam
- a telescopic module for focusing the laser beam
- a power module with a supercapacitor for rapid provision of laser energy
- a charging module for charging the power module.
- the present invention is based on the object of finding versatile, quickly adaptable, and at the same time, as mobile as possible solutions for weapon-carrying aiming platforms. According to the invention, this object is achieved by a modular aiming system having the features of patent claim 1.
- the modular aiming system comprises a plurality of effector modules, each of which is designed to act on a target, each effector module being assigned an effector type including associated functional options, the effector module comprising a weapon and/or an air defense device; a aiming module which is designed to selectively hold one of the effector modules and aim it at the target; a carrier module which is designed to carry the aiming module on a structure, on a vehicle and/or on a surface, the effector modules, the aiming module and the carrier module each being designed as individual components that can be carried by a person and are designed to be repeatedly detachably mounted to one another via respective module interfaces; and an operating device which is designed to be coupled to the aiming module by means of a data interface for controlling the effector module, the The operating device is designed to recognize the effector type of the effector module held by the aiming module via the data interface and to enable the associated functional options for an operator; wherein the operating device is designed to recognize the effector type of the
- One idea underlying the present invention is to provide a lightweight, mobile aiming system that can be disassembled into several parts and thus carried by several people, similar to a dismounted "armored squad," e.g., with 2 to 4 men who are transported in the field by vehicle and then operate with their equipment within a limited radius of a few kilometers around the vehicle.
- the system can be divided or disassembled in such a way that it can be transported as conveniently as possible by the operators, e.g., as a backpack or in a rucksack.
- the modules, which together form the operational aiming system can be detached from and connected to one another via the interfaces.
- the alignment system can be installed on the ground at the specific location by attaching the individual modules to one another via interfaces.
- mechanical interfaces and/or mounting systems that are as simple and quick to operate as possible can be used, such as plug-in and/or locking systems, quick-release fasteners, rail systems, etc.
- Electrical connection can be established, for example, via spring contact pins, slip rings, or even contactless via induction.
- the modular design approach described here opens up a multitude of possible combinations and thus allows for rapid adaptation to the current situation or the current situational picture, in particular by selecting and configuring the respective effector module accordingly.
- the possible applications cover all stationary applications such as warehouse protection with
- the system covers everything from missile defense to mobile applications on various vehicles (including manned and unmanned aircraft, ships, etc.).
- the effector modules can be exchanged and combined quickly and flexibly, allowing the system to be optimally adapted to the current combat situation at any time.
- any variant can be derived for any platform.
- armed forces for example, can be provided with a tool which, thanks to its high level of modularity, allows for rapid adaptation to changing environmental conditions during use.
- a tool which, thanks to its high level of modularity, allows for rapid adaptation to changing environmental conditions during use.
- easy-to-use interfaces and thanks to the low weight of the main components, which can be designed accordingly robustly and compactly, the operational state of the aiming system can be established very quickly and easily.
- Operation can be manual or computer-assisted.
- the system can be remotely controlled using an input device via a wireless network.
- the control unit can comprise a laptop, tablet, or other mobile device suitable for a military environment.
- a physical data line can be used as an interface.
- a vehicle-mounted variant also provides for the control unit to be (permanently) integrated into the vehicle, while the aiming system can be detachably mounted on it.
- the portable individual components can each have a net weight of less than 25 kg.
- the straightening system can therefore be dismantled into suitably dimensioned modules (e.g. 20 kg, 15 kg, 10 kg or even only 5 kg), which, depending on their design and size, can be transported comfortably and without aids by 2-4 people within a certain range of motion around a starting point.
- the system is fundamentally divided into three modules: an effector, a straightening unit, and a support structure, possibly with a separate, also modular control unit.
- Optional additional modules include, for example, a power source and/or a cooling system.
- the operating device can be a portable computer which can be coupled to the straightening module via a wired and/or wireless data interface.
- the aiming system can preferably be remotely controlled via an operating device.
- the operating device can be a laptop, tablet, or similar mobile device suitable for a military environment, with which the aiming system can be operated.
- This operating device can have physical or virtual buttons and be connected to the aiming system via cable (data, power) or wirelessly using suitable radio standards.
- An optical connection via laser or light pulses is also conceivable.
- complete remote access can be established from a base (field camp, vehicle), giving approval for engagement and issuing the corresponding releases.
- This type of decentralization in conjunction with multiple aiming platforms can achieve a particular advantage of the system.
- the user has the option of monitoring/controlling the system(s) from a safe distance.
- the systems can be controlled both via cable and via contactless, encrypted communication channels. This means, among other things, that not only the effector kit but also, advantageously, the operating unit can be quickly changed.
- control device can also be permanently integrated into a vehicle or structure.
- a control and display device already installed in the respective vehicle offers the advantage that it is already designed for the respective environment and prevailing requirements.
- a modular, portable solution may be more appropriate (ergonomic aspects, power supply, weight, handling).
- the effector module may comprise at least one of the following: a target marking device; a target illumination device; a target tracking device and a sensor device or the like.
- An effector kit can, for example, include an optical component and an effector, such as a weapon. These components can be selected in advance of a mission so that all performance data is tailored to the specific application. By combining the platform's own vision system and effector, any deployment errors from external participants do not need to be considered or adjusted.
- the installed effector kit can be recognized using the NGVA standard, for example, whereupon the options available for the effector kit are automatically enabled in the control unit.
- the carrier module for stationary use is designed as a mounting device, via which the modular straightening system can be placed on a surface.
- the installation device can, for example, be designed with several legs, as a stand, tripod or base or similar, via which the laser weapon system can be quickly set up after being transported to the site of use and is immediately ready for use.
- the carrier module is designed as a platform adapter, via which the modular alignment system can be repeatedly detachably mounted on a structure and/or on a vehicle.
- This interface can, for example, be designed so that the alignment unit can be quickly and removably coupled to existing vehicles or structures.
- the interface can be purely mechanical, e.g. via various clamping, screwing or tensioning options.
- magnetic or electromagnetic solutions are also provided (e.g. dial gauge holder, in which a switch is switched by magnetic force).
- data and power can be transmitted via spring contacts (pogo pins).
- An interface for the transfer of media such as electrical current, air and/or coolant is also conceivable.
- Such an interface can also be created from the system to a vehicle or a structure.
- an electrical interface can also be integrated into a vehicle. This makes it possible to use the vehicle-side peripherals such as power supply, operating devices and data interfaces for the operation of the alignment platform.
- this interface can be operated with (contactless) slip rings.
- signal data can also be transmitted contactlessly via induction, which offers advantages for quick coupling of the modules, as mechanical connections can be minimized.
- Additional military interfaces such as the standardized Picatinny rail, can be attached to the system components to attach various additional devices and equipment (e.g., rangefinders, lighting) or to ensure a connection to a military BUS system.
- the alignment system can comprise a control device which exchanges control commands between the effector module and the operating device.
- the control unit can be integrated into the alignment module as a central control and regulation instance. It processes all incoming commands and forwards the permissible/necessary control commands for the adapted payload of the effector module, for example, to the system's actuators, which can be located in the aiming module and/or the carrier module.
- a communication standard can be used for communication between the individual effector module components and the control unit.
- Various military standards enable the installed effector component to be recognized during the system's assembly/configuration. This allows motor parameters, target speeds, or acceleration loads to be initiated in the control unit.
- this unit can also handle security aspects.
- the electronics architecture for example, enables "fire by software.”
- the straightening system can further comprise a communication device for connecting the modular straightening system to a wireless control network.
- networking In addition to direct communication with the operator, networking between various participants in the operational area is also conceivable.
- a communication network (mesh/cloud) can be established in which the responsibilities of the participants are defined.
- This networking offers the advantage that if one control participant fails, other participants (in a predefined order) can take over the tasks of the control system.
- This offers the advantage that if a control station fails, it is possible to transfer control to confirmed participants in the network, thus compensating for technical failures.
- the straightening system can further comprise an integrated electrical energy storage device which is designed to provide electrical energy in a rechargeable manner for the straightening system.
- Thermal batteries are also a viable alternative to conventional batteries. These batteries can be triggered on demand and provide a short-term power and voltage supply. If an external power supply (household or vehicle electrical system) is available, this can of course be used directly or to charge the batteries.
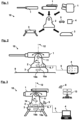
- Figure 1 shows a schematic view of a modular straightening system 10 according to an embodiment of the invention.
- Fig. 2 and 3 show schematic views of specific assembled versions of the straightening system from Fig. 1 .
- the alignment system 10 provides a particularly light and mobile, yet versatile system, with the help of which a wide variety of effector types can be attached and used on the ground, on structures and/or on vehicles (cf. vehicle 9 in Fig. 2 ).
- the aiming system 10 is designed to be disassembled into several modules so that, for example, several people can carry them to the site of use, e.g., in, on, and/or as a backpack, and then mount them on the ground, on a structure, and/or on a vehicle.
- the individual modules can, for example, weigh less than approximately 25 kg.
- the system 10 can then be assembled into a functioning effector system and triggered at the selected position.
- Fig. 1 is an abstract, general representation of the system 10, illustrating that the system can be broken down into three basic module types.
- the system 10 comprises different effector modules 1, each of which is designed to detect and/or act on a target.
- Each effector module 1 is assigned an effector type along with associated functional options.
- Such effector modules 1 can comprise weapons, including laser weapons, but also air defense systems or, for example, other devices for emitting missiles.
- vision systems for example in the form of sensor units, can also be provided.
- the latter can also be designed in a modular and adaptable manner, whereby coordinated requirements can be covered by means of various expansion stages of the effector kits: e.g., target detection, target assignment, target marking, target tracking, illumination, and/or observation.
- Defensive devices used against incoming missiles e.g., smoke grenade launchers, can also be used in combination.
- the system further comprises a targeting module 2, which is designed to selectively hold one of the effector modules 1 and align it with the target.
- the targeting module 2 thus has the task of holding the effector module 1 and directing its sensors and/or effectors toward a target so that it can be acted upon.
- the system 10 comprises different carrier modules 3, which are designed to support the alignment module 2 on a structure, on a vehicle 9 and/or on a surface.
- the carrier modules 3 provide the mechanical and, if necessary, electrical interface to the alignment system.
- different carrier modules 3 can be used.
- a standalone unit e.g., tripod
- Mobile applications rely on vehicle-specific platform adapters, which can be adapted to the carrier vehicle. This allows the specific requirements of the respective vehicle type to be influenced.
- These three basic module types i.e. the effector modules 1, the alignment module 2 and the carrier modules 3, are each designed as portable individual components which can be repeatedly and detachably mounted to one another via respective module interfaces.
- the interfaces can advantageously be designed in such a way that the individual components can be quickly and removably connected to each other and, if necessary, to a vehicle or structure.
- the interfaces can be purely mechanical, using various plug-in, snap-in, Clamping, screwing, or tensioning options, or the like. Magnetic or electromagnetic solutions are also possible, meaning that electrical interfaces can be provided in addition to mechanical ones.
- electrical interfaces can be provided in addition to mechanical ones.
- not only power but also data can be transmitted, for example, via spring contacts (pogopins). This makes it possible to interconnect and use the power supply, control devices, and data interfaces for operating the alignment platform.
- An interface for transferring media such as air and/or coolant is also conceivable.
- the alignment module 2 can be easily attached to the carrier module 3 using quick-release fasteners, for example, to enable rapid installation on a vehicle.
- Interface transfer in the area of the rotation axes can generally be advantageous using (contactless) slip rings, as this allows an unlimited number of revolutions to be achieved.
- Induction and the use of optical signals for data are particularly suitable for contactless transmission.
- Contactless transmission in particular offers further advantages in terms of handling and changeover speed when switching between different modules, as mechanical plug-in connections can be largely dispensed with. This also reduces the need for specific alignment of the components to one another during assembly to a minimum.
- Additional military interfaces such as the standardized Picatinny rail can be attached to the aiming module 2 to attach additional components (e.g. rangefinder, lighting, jammer, etc.) or to ensure a connection to a military BUS system.
- additional components e.g. rangefinder, lighting, jammer, etc.
- the alignment system 10 further comprises an operating device 4, which is designed to be coupled to the alignment module 2 via a data interface 5 for controlling the effector module 1 held by the alignment module 2 by an operator.
- the operating device 4 is designed to recognize the effector type of the effector module 1 held by the alignment module 2 via the data interface 5 and to enable the associated functional options for the operator. It is thus possible to equip the alignment module 2 with various pre-assembled effector modules 1, possibly even at the site of use, and subsequently to install this structure on the ground or on a vehicle via a carrier module 3, which is also to be selected.
- the operating device 4 then automatically recognizes the currently selected configuration of the system 10 and provides corresponding control options for an operator.
- the aiming module 2 serves as a central control unit, which includes, among other things, a control device 6 (controller) that exchanges control commands between the effector module 1 and the operating device 4 (cf. Fig. 2 and 3 ). Furthermore, the straightening system 2 may optionally have a communication device 7 for connecting the modular straightening system 10 to a wireless control network 8.
- the required electrical energy can, for example, be supplied by an integrated electrical energy storage device 14, which is designed to provide electrical energy in a rechargeable manner for the straightening system 10. In the case of installation on a vehicle, the electrical power can, of course, be obtained directly from the vehicle.
- Electromechanical actuators 15a, 15b can be provided both in the alignment module 2 and in the carrier module 3 for aligning the effector module 1, e.g. along at least one pivot axis 11 and/or rotation axis 12 (cf. Fig. 2 and 3 ).
- a first actuator 15a in the straightening module 2 can Movement in the elevation direction
- a second actuator 15b in the carrier module 3 drives movement in the azimuth direction.
- the carrier module 3 is designed as a platform adapter and couples the system 10 to a vehicle 9.
- a weapon is used as the effector module 1.
- the greatest advantages in this example are the rapid vehicle equipping and the flexible adaptation of the payload.
- An example of a possible application for the system would be its combination with an UGV (Unmanned Ground Vehicle), which is used for defusing or eliminating IEDs or similar. This application allows the user to monitor and control all functions of the targeting system from a safe distance via remote control.
- UGV Unmanned Ground Vehicle
- the operating device 4 can, for example, be a computer permanently integrated into the vehicle 9, which can be connected to the aiming module 2 and the control device 6 located thereon via a data line 5 (the data line 5 can, for example, pass through the carrier module 3 together with an electrical supply and, if necessary, further lines).
- the carrier module 3 installed on the vehicle 9 can, for example, contain an actuator 15b as an azimuth drive unit.
- This can be designed to be more powerful than in the case of a deactivated system, since, on the one hand, greater disruptive forces, due to vibrations and shocks, are exerted on the system 10 during vehicle-side use. on the other hand, higher performance is necessary for use while driving. Such higher load requirements can also result in an increase in the module weight, in particular of the carrier module 3.
- this design of the carrier module 3 is intended exclusively for operation on the vehicle 9, this is not to be seen as a disadvantage.
- a pivoting in the elevation direction can be implemented via a corresponding actuator 15a in the directional module 2 (see arrows in Fig. 2 ).
- the system 10 stands on the ground, with the carrier module 3 serving as a support device.
- the effector module 1 can, for example, be a laser weapon including an illumination laser.
- the aiming system 10 can, for example, be transported and positioned by a squad.
- the system 10 can be used for rapid, discreet deployments by special units (reconnaissance, surveillance, sabotage, defense). Operation can, for example, be carried out via a robust laptop as the operating device 4 from a safe distance (either via a wired or wireless interface 5, see Fig. 3 ).
- the necessary power supply can be regulated in the form of a rechargeable energy storage device 14, e.g., a battery, whereby different storage sizes can be provided in appropriate designs depending on the application.
- a rechargeable energy storage device 14 e.g., a battery
- the payload combinations of the effector module 1, which are suitable for portable use, can be adapted accordingly.
- the straightening system 10 can also be used in this case in conjunction with a motorized unit, from which the system 10 is connected to the The target is transported to the deployment site and dropped off there (to facilitate logistics).
- observation and/or combat operations can also be carried out directly from a vehicle.
- the targeting system 10 can be set up in an exposed position, e.g., as a defensive position to protect units.
- the immediate proximity to a motorized unit ensures a constant supply of power.
- existing peripherals cooling, communications, operating and display devices
- control unit 4 can display or offer a battery indicator, an image of the aiming optics, a system status, etc.
- suitable working and effective profiles can be selected.
- predefined profiles can be selected for the respective combat scenario, which, for example, control parameters of the effective laser beam such as pulses, intensities, focus, etc.
- various "cutting patterns" can be selected or drawn, which are then executed by the aiming system 10.
- profiles can also be implemented and "recorded" by the user themselves.
- Another mode could be a fully automatic mode in which the system 10 independently combats objects that enter a previously defined target area.
- system 10 can interact via the (wireless) data interface 5, for example, with a command post 13 or other entities, which can also take over the control of the system 10.
- a networking of various such control systems 10 in the area of operation is also conceivable.
- Such a network offers the advantage that in the event of the failure of one control participant, other participants, Can take over control of the alignment system 10, ie it is possible to transfer control to confirmed participants of the network in order to compensate for technical failures, for example.
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
Description
- Die vorliegende Erfindung betrifft ein modulares Richtsystem.
- Richtplattformen für Waffensysteme werden in unterschiedlichen Ausprägungen am Markt angeboten. Man kann die vorhandenen Systeme in verschiedene Kategorien einteilen wie Bauart, Größe, Effektoren, Schutzlevel oder auch Anwendung. Beispielsweise kann eine typische Richtplattform für den Einsatz auf bzw. an einem Fahrzeug ausgelegt sein, wobei die Nutzung auf eine vordefinierte Nutzlast/Nutzlastkombination festgelegt ist. In einem anderen Beispiel kann ein Richtsystem zum stationären Betrieb auf dem Untergrund vorgesehen sein. Dies bedeutet, dass Richtplattformen in den meisten Fällen sowohl für den Einsatz einzelner definierter Effektoren und/oder Sensoren ausgelegt und darauf optimiert sind, als auch für die Art der Verwendung, d.h. tragbar, stationär oder fahrzeugmontiert. Die vorhandenen Systeme können deshalb praktisch nur in den vorgesehen Umfängen genutzt werden, wobei eine Anpassung der Einsatzszenarien typischerweise nicht vorgesehen ist. Wünschenswert wäre mitunter jedoch eine höhere Flexibilität in der Anwendung.
- Mitunter werden modular aufgebaute und tragbare Waffensysteme vorgeschlagen. So beschreibt beispielsweise die
US 9 170 075 B2 - In der
RU 2 725 942 C1 - Auch in der
US 10 900 755 B1 - Vor diesem Hintergrund liegt der vorliegenden Erfindung die Aufgabe zugrunde, vielseitig einsetzbare und dabei schnell anpassbare sowie gleichzeitig möglichst mobile Lösungen für waffentragende Richtplattformen zu finden. Erfindungsgemäß wird diese Aufgabe gelöst durch ein modulares Richtsystem mit den Merkmalen des Patentanspruchs 1.
- Demgemäß ist ein modulares Richtsystem vorgesehen. Das modulare Richtsystem umfasst mehrere Effektormodule, welche jeweils dazu ausgebildet sind, auf ein Ziel einzuwirken, wobei jedem Effektormodul ein Effektortyp samt zugehörigen Funktionsoptionen zugeordnet ist, wobei das Effektormodul eine Waffe und/oder eine Flugabwehreinrichtung umfasst; ein Richtmodul, welches dazu ausgebildet ist, wahlweise eines der Effektormodule zu halten und auf das Ziel auszurichten; ein Trägermodul, welches dazu ausgebildet ist, das Richtmodul auf einer Struktur, auf einem Fahrzeug und/oder auf einem Untergrund zu tragen, wobei die Effektormodule, das Richtmodul und das Trägermodul jeweils als durch eine Person tragbare Einzelkomponenten ausgebildet sind, welche über jeweilige Modulschnittstellen wiederholt lösbar aneinander montierbar ausgebildet sind; und eine Bedieneinrichtung, welche mittels einer Datenschnittstelle an das Richtmodul zur Steuerung des Effektormoduls ankoppelbar ausgebildet ist, wobei die Bedieneinrichtung dazu ausgebildet ist, den Effektortyp des von dem Richtmodul jeweils gehaltenen Effektormoduls über die Datenschnittstelle zu erkennen und die zugehörigen Funktionsoptionen für einen Operator freizugeben; wobei die Bedieneinrichtung dazu ausgebildet ist, den Effektortyp des von dem Richtmodul jeweils gehaltenen Effektormoduls über die Datenschnittstelle zu erkennen und die zugehörigen Funktionsoptionen für einen Operator freizugeben; wobei das Trägermodul für den stationären Einsatz als Aufstelleinrichtung ausgebildet ist, über welche das modulare Richtsystem auf einem Untergrund abstellbar ist; oder wobei das Trägermodul als Plattformadapter ausgebildet ist, über welchen das modulare Richtsystem an einer Struktur und/oder an einem Fahrzeug wiederholt lösbar montierbar ist.
- Eine der vorliegenden Erfindung zugrunde liegende Idee besteht darin, ein leichtes mobiles Richtsystem bereitzustellen, welches in mehrere Teile zerlegt werden kann und damit durch mehrere Personen tragbar ist ähnlich zu einem abgesessenen "Panzertrupp", z.B. mit 2 bis 4 Mann, die im Feld durch ein Fahrzeug befördert werden und dann mit ihrem Equipment in einem begrenzten Umkreis von wenigen Kilometern um das Fahrzeug operieren. Das System kann dabei derart aufgeteilt bzw. zerlegt werden, dass es möglichst bequem von den Operatoren befördert werden kann, z.B. als Rucksack oder in einem Rucksack. Die Module, die im Zusammenspiel das einsatzfähige Richtsystem bilden, sind hierbei über die Schnittstellen voneinander lösbar und aneinander anbindbar.
- Beispielsweise kann vorgesehen sein, das Richtsystem an dem konkreten Einsatzort auf dem Boden zu errichten, indem die Einzelmodule über die Schnittstellen aneinander befestigt werden. Hierbei können insbesondere möglichst einfache und schnell zu bedienende mechanische Schnittstellen und/oder Montagesysteme zum Einsatz kommen, beispielsweise Steck- und/oder Rastsysteme, Schnellverschlüsse, Schienensysteme etc. Eine elektrische Anbindung kann beispielsweise über Federkontaktstifte, Schleifringe oder auch kontaktlos über Induktion erfolgen.
- Der hier beschriebene Ansatz eines modularen Aufbaues eröffnet eine Vielzahl an Kombinationsmöglichkeiten und lässt somit eine schnelle Anpassung auf die aktuelle Situation bzw. das aktuelle Lagebild zu, indem insbesondere das jeweilige Effektormodul entsprechend gewählt und eingestellt wird. Die Anwendungsmöglichkeiten decken alle Einsätze von stationären Anwendungen wie Lagerschutz mit Flugkörperabwehr bis hin zu mobilen Anwendungen auf unterschiedlichen Fahrzeugen ab (inklusive bemannten oder unbemannten Flugzeugen, Schiffen etc.). Dabei lassen sich die Effektormodule schnell und flexibel austauschen und kombinieren, sodass man das System jederzeit optimal an eine aktuelle Kampflage anpassen kann. Durch eine Vereinheitlichung der verwendeten Schnittstellen und ein weites Spektrum an Modulen, in Form eines Modulbaukastens, können beliebige Varianten für beliebige Plattformen abgeleitet werden. Im Ergebnis kann beispielsweise Streitkräften ein Werkzeug bereitgestellt werden, welches durch seine hohe Modularität im Einsatz eine schnelle Anpassung an sich ändernde Umgebungsbedingungen zulässt. Durch Verwendung einfach zu bedienender Schnittstellen und aufgrund des geringen Gewichts der Hauptkomponenten, welche entsprechend robust und kompakt ausgeführt sein können, kann der Einsatzzustand des Richtsystems sehr einfach und schnell hergestellt werden.
- Die Bedienung kann hierbei manuell oder computergestützt sein. Beispielsweise kann das System mit einem Eingabegerät über ein drahtloses Netzwerk ferngesteuert werden. Die Bedieneinrichtung kann dazu einen für das militärische Umfeld geeigneten Laptop, ein Tablet oder ein anderes mobiles Endgerät umfassen. Ebenso kann alternativ eine physikalische Datenleitung als Schnittstelle eingesetzt werden. Prinzipiell ist es bei einer fahrzeuggebundene Variante auch vorgesehen, dass die Bedieneinrichtung (fest) in das Fahrzeug integriert ist, während das Richtsystem lösbar daran montierbar ist.
- Gemäß einer Weiterbildung können die tragbaren Einzelkomponenten jeweils ein Eigengewicht von weniger als 25 kg aufweisen.
- Das Richtsystem ist somit bei einem Einzelmodulgewicht von weniger als ca. 25 kg in geeignet dimensionierte Module zerlegbar (z.B. 20 kg, 15 kg, 10 kg oder sogar nur 5 kg), welche je nach Ausprägung und Umfang von 2-4 Personen in einem gewissen Bewegungskreis um einen Ausganspunkt komfortabel und ohne Hilfsmittel transportiert werden können. Das System ist dabei grundlegend in drei Module eingeteilt: einen Effektor, eine Richteinheit sowie eine Trägerstruktur, ggf. mit separater ebenfalls modularer Bedieneinrichtung. Optionale weitere Module umfassen beispielsweise eine Energiequelle und/oder eine Kühleinrichtung.
- Gemäß einer Weiterbildung kann die Bedieneinrichtung ein tragbarer Computer sein, welcher über eine drahtgebundene und/oder drahtlose Datenschnittstelle an das Richtmodul ankoppelbar ist.
- Das Richtsystem kann bevorzugt über eine Bedieneinrichtung ferngesteuert werden. Die Bedieneinrichtung kann ein für das militärische Umfeld geeigneter Laptop, Tablet oder ähnliches mobiles Endgerät sein mit dem das Richtsystem bedient werden kann. Diese Bedieneinrichtung kann physikalische aber auch virtuelle Tasten besitzen und per Kabel (Daten, Strom) aber auch drahtlos über geeignete Funkstandards an das Richtsystem angebunden sein. Eine optische Verbindung über Laser bzw. Lichtpulse ist ebenfalls denkbar. Optional kann ein kompletter Fernzugriff über eine Basis (Feldlager, Fahrzeug) hergestellt werden, Zustimmungen zur Bekämpfung geben und entsprechende Freigaben erteilen. Durch eine solche Dezentralisierung in Verbindung mit mehreren Richtplattformen kann ein besonderer Vorteil der Anlage erzielt werden. Der Nutzer hat die Möglichkeit die Anlage(n) aus sicherer Entfernung zu überwachen/steuern. Die Steuerung der Anlagen ist sowohl Kabelgebunden als auch über kontaktlose, verschlüsselte Kommunikationskanäle denkbar. Dies bedeutet unter anderem auch, dass sich nicht nur der Effektorrüstsatz, sondern vorteilhafterweise ebenfalls die Bedieneinheit schnell wechseln lässt.
- Es versteht sich, dass die Bedieneinrichtung in alternativen Ausgestaltungen ebenso fest in ein Fahrzeug oder eine Struktur integriert sein kann. Eine Verwendung, einer in dem jeweiligen Fahrzeug bereits verbauten Bedien- und Anzeigegerätes bietet den Vorteil, dass dieses ohnehin bereits auf die jeweilige Umgebung und die herrschenden Anforderungen ausgelegt ist. Für eine direkte Feldanwendung kann dementgegen eher eine modulare, tragbare Lösung sinnvoll sein (Ergonomie Aspekt, Stromversorgung, Gewicht, Handling).
- Gemäß einer Weiterbildung kann das Effektormodul zumindest eines der folgenden umfassen: eine Zielmarkierungseinrichtung; einen Zielbeleuchtungseinrichtung; eine Zielverfolgungseinrichtung und eine Sensoreinrichtung oder dergleichen.
- Ein Effektorrüstsatz kann beispielsweise eine optische Komponente sowie einen Effektor wie beispielsweise eine Waffe umfassen. Diese Komponenten können im Vorfeld eines Einsatzes derart ausgewählt werden, dass alle Leistungsdaten auf den entsprechenden Einsatzfall abgestimmt sind. Durch eine Kombination vom plattformeigenen Sichtsystem und Effektor müssen etwaige Ablagefehler externer Teilnehmer nicht berücksichtigt oder eingestellt werden. Der eingerüstete Effektorrüstsatz kann dabei beispielsweise mittels NGVA Standard erkannt werden, woraufhin automatisch die für den Effektorrüstsatz verfügbaren Optionen in der Bedieneinheit freigegeben werden.
- Beispielsweise ist ein kombinierter Einsatz folgender Nutzlasten auf derartigen Effektormodulen denkbar:
- Rohrwaffen,
- LFK (Boden-Boden, Boden-Luft),
- Laserwaffen,
- Designator,
- Zielbeleuchter,
- Nachtsichtkamera,
- Laserentfernungsmesser,
- Richtmikrophone,
- TV Kamera,
- Nahbereichsüberwachung 360° Kamera,,
- Rauch- und Nebelwerfer,
- Lichtquelle,
- Schallwaffe.
- Gemäß einer Ausführung der Erfindung ist das Trägermodul für den stationären Einsatz als Aufstelleinrichtung ausgebildet, über welche das modulare Richtsystem auf einem Untergrund abstellbar ist.
- Die Aufstelleinrichtung kann beispielsweise mit mehreren Aufstellbeinen, als Standfuß, Dreibein oder als Sockel oder ähnlich ausgebildet sein, über welche das Laserwaffensystem nach Verbringung an den Einsatzort schnell aufstellbar und im unmittelbaren Anschluss bereits einsatzbereit ist.
- Gemäß einer alternativen Ausführung der Erfindung ist das Trägermodul als Plattformadapter ausgebildet, über welchen das modulare Richtsystem an einer Struktur und/oder an einem Fahrzeug wiederholt lösbar montierbar ist.
- Diese Schnittstelle kann beispielsweise derart ausgeführt werden, dass die Richteinheit an bestehende Fahrzeuge oder Strukturen schnell und wiederabnehmbar gekoppelt werden kann. Die Schnittstelle kann einerseits rein mechanisch erfolgen, z.B. über diverse Klemm- , Schraub- oder Spannmöglichkeiten. Andererseits sind auch magnetische bzw. elektromagnetische Lösungen vorgesehen (z.B. Messuhrhalter, bei welcher ein Schalter per Magnetkraft umgelegt wird). Darüber hinaus können z.B. über Federkontakte (Pogopins) Daten sowie Strom übertragen werden. Eine Schnittstelle zur Übergabe von Medien wie elektrischem Strom, Luft und/oder Kühlflüssigkeit ist ebenso denkbar. Solch eine Schnittstelle kann ebenfalls von dem System zu einem Fahrzeug oder einer Struktur hergestellt werden. Neben einer mechanischen kann auch einer elektrische Schnittstelle an einem Fahrzeug integriert werden. Hierdurch ist es möglich, die fahrzeugseitige Peripherie wie Stromversorgung, Bediengeräte und Datenschnittstellen für den Betrieb der Richtplattform zu nutzen.
- Grundsätzlich ist für diese Schnittstelle, aber auch für alle weiteren Schnittstellen des Systems, die Möglichkeit gegeben, mit (kontaktlosen) Schleifringen zu arbeiten. Weiterhin können Signaldaten auch kontaktlos per Induktion übertragen werden, was Vorteile für ein schnelles Koppeln der Module bietet, da mechanische Verbindungen auf ein Minimum reduziert werden können. Zusätzliche militärische Schnittstellen wie die genormte Picatinny-Schiene können an den Systemkomponenten angebracht werden, um zusätzlich diverse Gerätschaften, Einrichtungen (z.B. Entfernungsmesser, Beleuchtungen) zu befestigen oder eine Anbindung an einen militärisches BUS-System zu gewährleisten.
- Gemäß einer Weiterbildung kann das Richtsystem eine Steuereinrichtung umfassen, welche Steuerbefehle zwischen dem Effektormodul und der Bedieneinrichtung austauscht.
- Die Steuereinrichtung kann dabei insbesondere in das Richtmodul als zentrale Steuer- und Regelinstanz integriert sein. Sie verarbeitet alle ankommende Befehle und leitet die für die adaptierte Nutzlast des Effektormodusl zulässigen/notwendigen Steuerbefehle beispielsweise an die Aktorik des Systems weiter, welche sich z.B. in dem Richtmodul und/oder dem Trägermodul befinden kann. Für die Kommunikation zwischen den einzelnen Rüstsätzen des Effektormoduls und der Steuereinrichtung kann auf einen Kommunikationsstandard zurückgegriffen werden. Diverse militärische Standards ermöglichen bereits beim Aufbau/Einrichten der Anlage das Erkennen des montierten Effektorrüstsatzes. So können Motorenkennwerte, Richtgeschwindigkeiten oder Beschleunigungsbelastungen bereits in der Steuereinrichtung initiiert werden.
- Neben der eigenständigen Erkennung verbauter Komponenten und die damit verbundene Überwachung und Steuerung aller eingehenden Signale können in dieser Einheit auch Aspekte im Bereich Sicherheit verarbeitet werden. Durch die Architektur der Elektronik kann beispielsweise "Fire by Software" ermöglicht werden.
- Gemäß einer Weiterbildung kann das Richtsystem ferner eine Kommunikationseinrichtung zur Anbindung des modularen Richtsystems an ein drahtloses Steuernetzwerk aufweisen.
- Die einfachste und gegenüber Störeinflüssen robusteste Variante stellt zwar ein kabelgebundener Kontakt dar (d.h. eine einfache Eins-zu-Eins-Verbindung zwischen Operator und Richtanlage), allerdings bietet auch eine komplexere Fernsteuerung der Anlage Vorteile für die möglichen Anwendungen. Unautorisierten Eingriffe von Unbefugten sollten in diesem Fall jedoch erkannt und abgeblockt werden, z.B. indem vorab definierte Teilnehmer der Kommunikationskette festgelegt werden.
- Neben einer direkten Kommunikation mit dem Operator ist dabei auch die Vernetzung verschiedener Teilnehmer im Einsatzgebiet denkbar. Hierfür kann ein Kommunikationsnetz (Mesh/Cloud) aufgespannt werden, in der die Zuständigkeiten der Teilnehmer definiert sind. Diese Vernetzung bietet den Vorteil, dass beim Ausfall eines Steuerungsteilnehmers andere Teilnehmer (vorab definierte Reihenfolge), die Aufgaben des Richtsystems übernehmen können. Dies bietet den Vorteil, dass es bei Ausfall einer Kontrollstation möglich ist, die Steuerung an bestätigte Teilnehmer des Netzwerkes zu übertragen, womit auch technische Ausfälle kompensiert werden können.
- Damit wird letztendlich somit die Kommunikationen dezentralisiert. Durch die Verwendung einer cloudbasierten Steuerung können mehrere vordefinierte Teilnehmer auf eine Vielzahl von Richtsystemen zugreifen bzw. Informationen abrufen. Durch diese neue Herangehensweise der verteilten Informations- und Steuerungsvarianz entstehen noch nie dagewesene strategische Möglichkeiten der Einsatzplanung und Durchführung. Aufgrund der Modularität und Anpassungsfähigkeit des Systems geht die beschriebene Vernetzung über eine spezielle Waffengattung hinaus und kann deshalb interdisziplinär dazu beitragen, wirkende Streitkräfte miteinander zu verknüpfen.
- Gemäß einer Weiterbildung kann das Richtsystem ferner einen integrierten elektrischen Energiespeicher aufweisen, welcher dazu ausgebildet ist, elektrische Energie in wiederaufladbarer Weise für das Richtsystem bereitzustellen.
- Der Energiespeicher bzw. die Energiequelle kann auf die jeweiligen Anforderungen des Einsatzes abgestimmt werden. Für eine mobile, tragbare Systemausführung sind Batterien (Lithiumpolymer, LiFePo4), Feststoffbatterien und/oder auch Brennstoffzellen vorteilhaft, welche eine hohe Energiedichte aufweisen. Die Energiequelle kann sich je nach idealer Gewichtsaufteilung über das gesamte System verteilen, muss dabei jedoch nicht zwingend fest verbaut sein. Insbesondere kann die Energiequelle auch auswechselbar in Form eines oder mehrerer Einzelmodule ausgebildet sein.
- Als Alternative zu gewöhnlichen Batterien/Akkus kommen auch Thermalbatterien in Betracht, die bei Bedarf gezündet werden und für kurze Zeit eine Strom- und Spannungsversorgung gewährleisten können. Falls eine externe Spannungsversorgung (Haus-, Bordnetz) zur Verfügung steht, kann diese natürlich direkt oder zum Laden der Akkus genutzt werden.
- Um die Autarkie noch weiter zu steigern, kann dem System optional ein Stromerzeuger mitgegeben werden. Beispiele wären hier: schallgedämpfte Stromerzeugungsaggregate (z.B. 2 Takt oder 4 Takt Verbrennungsmotor), Stromerzeuger auf Stirlingmotor-Basis sowie Solarpanel. Bei der Nutzung in unmittelbarer Nähe zu externen Stromerzeugern (Fahrzeuganwendung, Lagerschutz) kann dies direkt in das Nutzungskonzept einbezogen werden.
- Gemäß einer Weiterbildung kann die Bedieneinrichtung mit auswählbaren Bedienungsprofilen zur automatischen Steuerung des Effektormoduls ausgebildet sein, welche vordefinierte Parameter und/oder Steuerungsabläufe des Effektormoduls definieren.
- So kann es beispielsweise vorgesehen sein, für das Bekämpfungsszenario vordefinierte Profile zu wählen, welche z.B. Parameter eines Wirklaserstrahls steuern, beispielsweise einer Laserwaffe (Pulse, Intensitäten, Fokus usw.). Ebenso können verschiedene "Schnittmuster" gewählt oder auf einem Bildschirm gezeichnet werden (z.B. per Finger oder Stylus auf einem Touchscreen), welche dann durch das Richtsystem bzw. eine Feinausrichtung ausgeführt werden. Somit können beispielsweise Löcher oder Ausschnitte erstellt werden. Ebenso können auch durch den Anwender selbst Profile implementiert und "aufgezeichnet" werden. Man könnte sich beispielsweise vorstellen, dass diese Profile (bzw. Fähigkeiten) separat je nach Ausstattung und Wunsch des Kunden entwickelt und erworben werden können und dann implementiert und ausgewählt werden können. Ergänzt werden könnte dies durch Implementierungen aus dem Bereich des Maschinellen Lernens. Hierbei ist vorstellbar, dass z.B. über Hyperspectral-Imaging das zu schneidende Material erkannt wird und aus einer hinterlegten Materialdatenbank das passende "Profil" ausgewählt werden kann oder automatisch gewählt wird. Ein anderer Modus könnte ein vollautomatischer Modus sein, bei dem das System selbstständig Objekte bekämpft, welche in einen vorher definierten Zielbereich treten.
- Gemäß einer Weiterbildung kann das Richtmodul und/oder das Trägermodul einen elektromechanischen Aktor zur Ausrichtung des Effektormoduls entlang zumindest einer Schwenkachse und/oder einer Drehachse umfassen.
- Um das Gewicht der einzelnen Einheiten für die tragbaren Komponenten möglichst gering zu halten (z.B. unter 25kg), kann beispielsweise ein Azimutantrieb in dem Trägermodul platziert werden. Für unterschiedliche Einsatzanforderungen können auch verschiedene Antriebseinheiten (Motoren-Getriebe-Einheit) verbaut werden.
- Grundsätzlich hat das Richtmodul die Aufgabe Sensoren und/oder Effektoren auf ein Ziel zu richten. Dabei kann das Richtmodul je nach Anwendung lediglich zum groben Richten dienen (z.B. für Flugkörperanwendungen zum Aufschalten von Zielen) oder auch das präzise feine Richten übernehmen (z.B. für eine Rohrwaffe oder das Ausrichten eines Lasereffektors). Dies kann beispielsweise umgesetzt werden, indem in dem Richtmodul eine elektromagnetische Unterstützung bzw. ein entsprechender Antrieb/Aktor Bewegungen in Elevations- und/oder Azimutrichtung ermöglicht. Die Aktoren können die jeweilige Achse dabei in einen bestimmten Winkelbereich stellen und den Sensor und/oder Effektor des Effektormoduls anschließend auf das gewünschte Ziel richten.
- Als Aktoren können beispielsweise Direktantriebe und/oder Motor-/Getriebekombinationen eingesetzt werden. Unter anderem können hier spielfreie und energieeffiziente Antriebe wie BLDC Motoren mit einer Kugelumlaufspindel, einem Zykloid und/oder Schreitgetrieben kombiniert werden, entsprechend zu "Harmonic-Drive"-Getrieben, Koppelgetrieben, Zugmittelgetrieben wie Synchronriemen- oder Reibrad-Lösungen. Die Aktoren können antriebsseitig über entsprechende Encoder verfügen, abtriebsseitig auch über geeignete Weg- und Winkelmessmittel. Aus Sicherheitsgründen können auch kombinierte Lösungen im System verwendet werden bzw. weitere Sensor zum Einsatz kommen, um Verformungen herauszurechnen, die Genauigkeit zu steigern oder die Redundanz zu erhöhen.
- Es versteht sich dabei, dass alternativ auch Varianten mit geringeren Richtleistungen und deutlich vereinfachter Aktorik möglich sind, z.B. eine tragbare Dreibeinvariante, um das Gewicht möglichst gering zu halten.
- Die obigen Ausgestaltungen und Weiterbildungen lassen sich, sofern sinnvoll, beliebig miteinander kombinieren. Weitere mögliche Ausgestaltungen, Weiterbildungen und Implementierungen der Erfindung umfassen auch nicht explizit genannte Kombinationen von zuvor oder im Folgenden bezüglich der Ausführungsbeispiele beschriebenen Merkmale der Erfindung. Insbesondere wird dabei der Fachmann auch Einzelaspekte als Verbesserungen oder Ergänzungen zu der jeweiligen Grundform der vorliegenden Erfindung hinzufügen.
- Die vorliegende Erfindung wird nachfolgend anhand des in der schematischen Figur angegebenen Ausführungsbeispiels näher erläutert. Es zeigt dabei:
- Fig. 1
- schematische Ansicht eines modularen Richtsystems gemäß einer Ausführungsform der Erfindung;
- Fig. 2
- schematische Ansicht einer konkreten montierten Ausführung des Richtsystems aus
Fig. 1 ; und - Fig. 3
- schematische Ansicht einer weiteren konkreten montierten Ausführung des Richtsystems aus
Fig. 1 . - Die beiliegenden Figuren sollen ein weiteres Verständnis der Ausführungsformen der Erfindung vermitteln. Sie veranschaulichen Ausführungsformen und dienen im Zusammenhang mit der Beschreibung der Erklärung von Prinzipien und Konzepten der Erfindung. Andere Ausführungsformen und viele der genannten Vorteile ergeben sich im Hinblick auf die Zeichnungen. Die Elemente der Zeichnungen sind nicht notwendigerweise maßstabsgetreu zueinander gezeigt.
- In den Figuren der Zeichnung sind gleiche, funktionsgleiche und gleich wirkende Elemente, Merkmale und Komponenten - sofern nichts anderes ausgeführt ist - jeweils mit denselben Bezugszeichen versehen.
-
Figur 1 zeigt eine schematische Ansicht eines modularen Richtsystems 10 gemäß einer Ausführungsform der Erfindung.Fig. 2 und 3 zeigen jeweils schematische Ansichten konkreter montierter Ausführungen des Richtsystems ausFig. 1 . - Das Richtsystem 10 stellt ein besonders leichtes und mobiles und dabei gleichzeitig vielseitig einsetzbares System zur Verfügung, mit Hilfe dessen unterschiedlichste Effektortypen wahlweise auf dem Untergrund, auf Strukturen und/oder an Fahrzeugen anbringbar und einsetzbar sind (vgl. das Fahrzeug 9 in
Fig. 2 ). Das Richtsystem 10 ist dabei in mehrere Module zerlegbar ausgebildet, um derart aufgeteilt beispielsweise durch mehrere Personen zum Einsatzort getragen werden zu können, z.B. in, am und/oder als Rucksack, und dort anschließend auf dem Untergrund, an einer Struktur und/oder auf einem Fahrzeug montiert zu werden. Die einzelnen Module können beispielsweise weniger als ca. 25 kg wiegen. Das System 10 kann an der gewählten Position anschließend zu einem funktionierenden Effektorsystem zusammengesetzt und ausgelöst werden. -
Fig. 1 ist eine abstrakt allgemeine Darstellung des Systems 10, mit der illustriert wird, dass das System in drei grundlegende Modultypen zerlegbar ist. Erstens umfasst das System 10 unterschiedliche Effektormodule 1, welche jeweils dazu ausgebildet sind, ein Ziel zu sichten und/oder auf ein Ziel einzuwirken, wobei jedem Effektormodul 1 ein Effektortyp samt zugehörigen Funktionsoptionen zugeordnet ist. - Derartige Effektormodule 1 können Waffen, einschließlich Laserwaffen, aber auch Flugabwehreinrichtungen oder beispielsweise andere Einrichtungen zum Aussenden von Flugkörpern umfassen. Ferner können jedoch ebenso Sichtsysteme beispielsweise in Form von Sensoreinheiten vorgesehen sein. Letztere können ebenfalls modular anpassbar gestaltet sein, wobei mittels verschiedener Ausbaustufen der Effektorrüstsätze abgestimmte Anforderungen abgedeckt werden können: z.B. Zielerkennung, Zielzuweisung, Zielmarkierung, Zielverfolgung (Tracken), Beleuchtung und/oder Observation. Auch Verteidigungseinrichtungen, welche gegen ankommende Flugkörper zum Einsatz kommen, z.B. Nebelwerfer, können kombiniert zum Einsatz kommen.
- Ferner umfasst das System ein Richtmodul 2, welches dazu ausgebildet ist, wahlweise eines der Effektormodule 1 zu halten und auf das Ziel auszurichten. Das Richtmodul 2 hat damit somit die Aufgabe, das Effektormodul 1 aufzunehmen und dessen Sensoren und/oder Effektoren auf ein Ziel zu richten, sodass auf dieses eingewirkt werden kann.
- Als dritten grundlegenden Modultyp umfasst das System 10 unterschiedliche Trägermodule 3, welche dazu ausgebildet sind, das Richtmodul 2 auf einer Struktur, auf einem Fahrzeug 9 und/oder auf einem Untergrund zu tragen. Die Trägermodule 3 stellen dabei die mechanische und ggf. elektrische Schnittstelle zum Richtsystem bereit. Je nach Anwendung können verschiedene Trägermodule 3 genutzt werden. Für einen stationären Einsatz eignet sich beispielsweise eine eigenständige Einheit (z.B. Dreibein) die unabhängig von anderen Komponenten einsetzbar ist. Mobile Anwendungen greifen auf fahrzeugspezifische Plattformadapter zurück, welche auf das Trägerfahrzeug abzustimmen/anpassbar sind. Hierdurch kann auf die speziellen Anforderungen des jeweiligen Fahrzeugtyps Einfluss genommen werden.
- Diese drei grundlegenden Modultypen, d.h. die Effektormodule 1, das Richtmodul 2 und die Trägermodule 3, sind dabei jeweils als tragbare Einzelkomponenten ausgebildet, welche über jeweilige Modulschnittstellen wiederholt lösbar aneinander montierbar ausgebildet sind.
- Die Schnittstellen können dabei vorteilhaft derart ausgeführt werden, das die Einzelkomponenten schnell und wiederabnehmbar miteinander und ggf. mit einem Fahrzeug bzw. einer Struktur gekoppelt werden können. Allgemein können die Schnittstellen einerseits rein mechanisch erfolgen über diverse Steck-, Schnapp-, Klemm-, Schraub- oder Spannmöglichkeiten oder dergleichen. Andererseits sind auch magnetische bzw. elektromagnetische Lösungen möglich, d.h. neben der mechanischen können auch elektrische Schnittstellen vorgesehen sein. Darüber hinaus können z.B. über Federkontakte (Pogopins) nicht nur Strom, sondern auch Daten übertragen werden. Hierdurch ist es möglich Stromversorgung, Bediengeräte und Datenschnittstellen für den Betrieb der Richtplattform miteinander zu verbinden und zu nutzen. Eine Schnittstelle zur Übergabe von Medien wie Luft und/oder Kühlflüssigkeit ist dabei ebenfalls denkbar.
- Die Befestigung des Richtmoduls 2 an dem Trägermodul 3 kann beispielsweise mittels Schnellverschlüssen einfach zu trennen sein, z.B. um eine Montage auf einem Fahrzeug möglichst zügig durchführen zu können. Die Schnittstellenübergabe im Bereich der Drehachsen kann grundsätzlich mittels (kontaktlosen) Schleifringen vorteilhaft sein, da hierdurch eine uneingeschränkte Anzahl an Umdrehungen realisiert werden kann. Speziell für das kontaktlose Übertragen bietet sich Induktion sowie die Verwendung von optischen Signale für Daten an. Besonders eine kontaktlose Übertragung bietet weitere Vorteile im Bereich der Handhabung sowie der Umrüstgeschwindigkeit beim Wechsel zwischen verschiedenen Modulen, da auf mechanische Steckverbindungen weitestgehend verzichtet werden kann. Auch eine spezielle Ausrichtung der Komponenten zueinander kann bei der Montage somit auf ein Minimum reduziert werden.
- Zusätzliche militärische Schnittstellen wie die genormte Picatinny-Schiene können an dem Richtmodul 2 angebracht werden, um weitere Komponenten (z.B. Entfernungsmesser, Beleuchtung, Störsender, etc.) zu befestigen oder eine Anbindung an einen militärisches BUS-System zu gewährleisten.
- Das Richtsystem 10 umfasst ferner eine Bedieneinrichtung 4, welche mittels einer Datenschnittstelle 5 an das Richtmodul 2 zur Steuerung des jeweils von dem Richtmodul 2 gehaltenen Effektormoduls 1 durch einen Operator ankoppelbar ausgebildet ist. Hierbei ist die Bedieneinrichtung 4 dazu ausgebildet, den Effektortyp des von dem Richtmodul 2 jeweils gehaltenen Effektormoduls 1 über die Datenschnittstelle 5 zu erkennen und die zugehörigen Funktionsoptionen für den Operator freizugeben. Es ist somit möglich das Richtmodul 2 mit unterschiedlichen vorkonfektionierten Effektormodulen 1, ggf. noch am Einsatzort, zu bestücken und anschließend diesen Aufbau über ein ebenfalls zu wählendes Trägermodul 3 auf dem Untergrund oder an einem Fahrzeug zu installieren. Die Bedieneinrichtung 4 erkennt dann automatisch die aktuell gewählte Konfiguration des Systems 10 und stellt entsprechende Steuermöglichkeiten für einen Operator bereit.
- Das Richtmodul 2 dient hierbei gewissermaßen als zentrale Steuereinheit, welche unter anderem eine Steuereinrichtung 6 (Kontroller) umfasst, die Steuerbefehle zwischen dem Effektormodul 1 und der Bedieneinrichtung 4 austauscht (vgl.
Fig. 2 und 3 ). Ferner kann das Richtsystem 2 ggf. eine Kommunikationseinrichtung 7 zur Anbindung des modularen Richtsystems 10 an ein drahtloses Steuernetzwerk 8 aufweisen. Die benötigte elektrische Energie kann beispielsweise von einem integrierten elektrischen Energiespeicher 14 geliefert werden, welcher dazu ausgebildet ist, elektrische Energie in wiederaufladbarer Weise für das Richtsystem 10 bereitzustellen. Im Falle einer Installation auf einem Fahrzeug, kann die elektrische Leistung natürlich direkt von diesem bezogen werden. - Elektromechanische Aktoren 15a, 15b können dabei sowohl in dem Richtmodul 2, als auch dem Trägermodul 3 zur Ausrichtung des Effektormoduls 1 vorgesehen sein, z.B. entlang zumindest einer Schwenkachse 11 und/oder Drehachse 12 (vgl.
Fig. 2 und 3 ). Beispielsweise kann ein erster Aktor 15a in dem Richtmodul 2 eine Bewegung in Elevationsrichtung bewirken, während ein zweiter Aktor 15b in dem Trägermodul 3 eine Bewegung in Azimutrichtung antreibt. Vermittels einer derartigen Aufspaltung der Aktorik in unterschiedliche Module kann das Gewicht der einzelnen Module gering gehalten werden. - Mit Bezug auf
Fig. 2 und 3 werden im Folgenden zwei beispielhafte Ausführungsformen im Detail erläutert. - In
Fig. 2 ist das Trägermodul 3 als Plattformadapter ausgeführt und koppelt das System 10 an ein Fahrzeug 9. Als Effektormodul 1 wird in diesem Beispiel eine Waffe verwendet. In diesem Beispiel bestehen die größten Vorteile in der schnellen Fahrzeugeinrüstung sowie der flexiblen Anpassung der Nutzlast. Als beispielhafte Einsatzmöglichkeit des Systems wäre die Kombination mit einem UGV (englisch: "Unmanned Ground Vehicle") zu nennen, welche für die Entschärfung, Beseitigung von IED oder ähnlichem genutzt werden. Durch eine solche Anwendung kann der Nutzer aus sicherer Entfernung, mittels Fernsteuerung alle Funktionen des Richtsystems überwachen und steuern. - Die Bedieneinrichtung 4 kann in diesem Fall beispielsweise ein fest in das Fahrzeug 9 integrierter Computer sein, welcher über eine Datenleitung 5 an das Richtmodul 2 und die daran befindliche Steuereinrichtung 6 angeschlossen sein kann (die Datenleitung 5 kann beispielsweise durch das Trägermodul 3 zusammen mit einer elektrischen Versorgung und ggf. weiteren Leitungen hindurchführen).
- Das am Fahrzeug 9 verbaute Trägermodul 3 kann beispielsweise einen Aktor 15b als Azimut-Antriebseinheit beinhalten. Diese kann gegebenenfalls stärker auszubilden, als im Falle eines abgestellten Systems, da bei der fahrzeugseitigen Nutzung einerseits größere Störkräfte, durch Vibrationen und Schocks, auf das System 10 einwirken, andererseits eine höhere Performance bei der Nutzung während der Fahrt notwendig ist. Derartige höhere Belastungsanforderungen können dabei auch eine Erhöhung des Modulgewichts, insbesondere des Trägermoduls 3, mit sich bringen. Da diese Ausgestaltung des Trägermoduls 3 jedoch ausschließlich für den Betrieb am Fahrzeug 9 vorgesehen ist, ist dies nicht nachteilig zu sehen. Eine Verschwenkung in Elevationsrichtung kann über eine entsprechende Aktorik 15a in dem Richtmodul 2 umgesetzt werden (vgl. Pfeile in
Fig. 2 ). - In der Ausführungsform der
Fig. 3 steht das System 10 auf dem Boden, wobei das Trägermodul 3 als Aufstelleinrichtung dient. Bei dem Effektormodul 1 kann es sich beispielsweise um eine Laserwaffe samt Beleuchtungslaser handeln. - Bei dieser Variante kann das Richtsystem 10 beispielsweise von einem Trupp transportiert und in Stellung gebracht werden. Das System 10 kann für schnelle, unauffällige Einsätze von Spezialeinheiten Verwendung finden (Aufklärung, Überwachung, Sabotage, Verteidigung). Die Bedienung kann beispielsweise über ein robustifiziertes Laptop als Bedienrichtung 4 aus sicherer Entfernung erfolgen (entweder über eine drahtgebundene oder drahtlose Schnittstelle 5, vgl.
Fig. 3 ). - Die notwendige Stromversorgung kann in diesem Fall in Form eines wiederaufladbaren Energiespeichers 14 geregelt sein, z.B. einer Batterie, wobei je nach Einsatzfall verschiedene Speichergrößen in entsprechender Ausführung bereitgestellt werden können. Um geringes Gewicht, jedoch auch eine hohe Nutzungsdauer zu gewährleisten, können die für den tragbaren Einsatz sinnvollen Nutzlastkombinationen des Effektormoduls 1 entsprechend darauf abgestimmt sein.
- Prinzipiell kann das Richtsystem 10 auch in diesem Fall im Zusammenspiel mit einer motorisierten Einheit verwendet werden, von welcher das System 10 an den Einsatzort verbracht und dort abgesetzt wird (zwecks Erleichterung der Logistik). Prinzipiell kann auch direkt von einem Fahrzeug beobachtet und/oder bekämpft werden. Alternativ kann das Richtsystem 10 exponiert aufgebaut werden, z.B. als Verteidigungsstellung zum Schutz von Einheiten. Durch die unmittelbare Nähe zu einer motorisierten Einheit kann die stätige Versorgung mit Strom gewährleistet werden. Außerdem kann notfalls auch hier vorhandene Peripherie von einem Fahrzeug genutzt werden (Kühlung, Kommunikation, Bedien- und Anzeigegeräte).
- Die Bedieneinrichtung 4 kann neben einer Bedienungsschnittstelle (HMI), eine Batterieanzeige, ein Bild der Zieloptik, einen Status des Systems usw. anzeigen bzw. anbieten. Insbesondere können geeignete Arbeits- und Wirkprofile auswählbar sein. So können für das jeweilige Bekämpfungsszenario vordefinierte Profile wählbar sein, die z.B. Parameter des Wirklaserstrahls steuern wie Pulse, Intensitäten, Fokus usw. Ferner können auch verschiedene "Schnittmuster" gewählt oder gezeichnet werden, die dann von dem Richtsystem 10 ausgeführt werden. Ferner können auch durch den Anwender selbst Profile implementiert und "aufgezeichnet" werden.
- Ein anderer Modus könnte ein vollautomatischer Modus sein, bei dem das System 10 selbstständig Objekte bekämpft die in einen vorher definierten Zielbereich treten.
- Ferner kann das System 10 über die (drahtlose) Datenschnittstelle 5 beispielsweise mit einem Gefechtsstand 13 oder anderen Entitäten interagieren, welche ggf. auch die Steuerung des Systems 10 übernehmen können. Neben der direkten Kommunikation zum Operator ist darüber auch eine Vernetzung verschiedener derartiger Richtsysteme 10 im Einsatzgebiet denkbar. Eine derartige Vernetzung bietet den Vorteil, dass beim Ausfall eines Steuerungsteilnehmers andere Teilnehmer, die Steuerung des Richtsystems 10 übernehmen können, d.h. es ist möglich, die Steuerung an bestätigte Teilnehmer des Netzwerkes zu übertragen, um somit beispielsweise auch technische Ausfälle zu kompensieren.
- In der vorangegangenen detaillierten Beschreibung sind verschiedene Merkmale zur Verbesserung der Stringenz der Darstellung in einem oder mehreren Beispielen zusammengefasst worden. Es sollte dabei jedoch klar sein, dass die obige Beschreibung lediglich illustrativer, keinesfalls jedoch beschränkender Natur ist. Sie dient der Abdeckung aller Alternativen, Modifikationen und Äquivalente der verschiedenen Merkmale und Ausführungsbeispiele. Viele andere Beispiele werden dem Fachmann aufgrund seiner fachlichen Kenntnisse in Anbetracht der obigen Beschreibung sofort und unmittelbar klar sein.
- Die Ausführungsbeispiele wurden ausgewählt und beschrieben, um die der Erfindung zugrundeliegenden Prinzipien und ihre Anwendungsmöglichkeiten in der Praxis bestmöglich darstellen zu können. Dadurch können Fachleute die Erfindung und ihre verschiedenen Ausführungsbeispiele in Bezug auf den beabsichtigten Einsatzzweck optimal modifizieren und nutzen. In den Ansprüchen sowie der Beschreibung werden die Begriffe "beinhaltend" und "aufweisend" als neutralsprachliche Begrifflichkeiten für die entsprechenden Begriffe "umfassend" verwendet. Weiterhin soll eine Verwendung der Begriffe "ein", "einer" und "eine" eine Mehrzahl derartig beschriebener Merkmale und Komponenten nicht grundsätzlich ausschließen.
-
- 1
- Effektormodul
- 2
- Richtmodul
- 3
- Trägermodul
- 4
- Bedieneinrichtung
- 5
- Datenschnittstelle
- 6
- Steuereinrichtung
- 7
- Kommunikationseinrichtung
- 8
- Steuernetzwerk
- 9
- Fahrzeug
- 10
- Richtsystem
- 11
- Schwenkachse
- 12
- Drehachse
- 13
- Gefechtsstand
- 14
- elektrischer Energiespeicher
- 15a,b
- elektromechanischer Aktor
Claims (9)
- Modulares Richtsystem (10), mit:mehreren Effektormodulen (1), welche jeweils dazu ausgebildet sind, auf ein Ziel einzuwirken, wobei jedem Effektormodul (1) ein Effektortyp samt zugehörigen Funktionsoptionen zugeordnet ist, wobei das Effektormodul (1) eine Waffe und/oder eine Flugabwehreinrichtung umfasst;einem Richtmodul (2), welches dazu ausgebildet ist, wahlweise eines der Effektormodule (1) zu halten und auf das Ziel auszurichten;einem Trägermodul (3), welches dazu ausgebildet ist, das Richtmodul (2) auf einer Struktur, auf einem Fahrzeug (9) und/oder auf einem Untergrund zu tragen, wobei die Effektormodule (1), das Richtmodul (2) und das Trägermodul (3) jeweils als durch eine Person tragbare Einzelkomponenten ausgebildet sind, welche über jeweilige Modulschnittstellen wiederholt lösbar aneinander montierbar ausgebildet sind; undeiner Bedieneinrichtung (4), welche mittels einer Datenschnittstelle (5) an das Richtmodul (2) zur Steuerung des jeweils von dem Richtmodul (2) gehaltenen Effektormoduls (1) ankoppelbar ausgebildet ist,dadurch gekenzeichnet, dass die Bedieneinrichtung (4) dazu ausgebildet ist, den Effektortyp des von dem Richtmodul (2) jeweils gehaltenen Effektormoduls (1) über die Datenschnittstelle (5) zu erkennen und die zugehörigen Funktionsoptionen für einen Operator freizugeben;wobei das Trägermodul (3) für den stationären Einsatz als Aufstelleinrichtung ausgebildet ist, über welche das modulare Richtsystem (10) auf einem Untergrund abstellbar ist; oderwobei das Trägermodul (3) als Plattformadapter ausgebildet ist, über welchen das modulare Richtsystem (2) an einer Struktur und/oder an einem Fahrzeug (9) wiederholt lösbar montierbar ist.
- Modulares Richtsystem (10) nach Anspruch 1, wobei die tragbaren Einzelkomponenten jeweils ein Eigengewicht von weniger als 25 kg aufweisen.
- Modulares Richtsystem (10) nach Anspruch 1 oder 2, wobei die Bedieneinrichtung (4) ein tragbarer Computer ist, welcher über eine drahtgebundene und/oder drahtlose Datenschnittstelle (5) an das Richtmodul (2) ankoppelbar ist.
- Modulares Richtsystem (10) nach einem der Ansprüche 1 bis 3, wobei das Effektormodul (1) zumindest eines der folgenden umfasst:eine Zielmarkierungseinrichtung;einen Zielbeleuchtungseinrichtung;eine Zielverfolgungseinrichtung;eine Sensoreinrichtung.
- Modulares Richtsystem (10) nach einem der Ansprüche 1 bis 4, wobei das Richtsystem (2) eine Steuereinrichtung (6) umfasst, welche Steuerbefehle zwischen dem Effektormodul (1) und der Bedieneinrichtung (4) austauscht.
- Modulares Richtsystem (10) nach einem der Ansprüche 1 bis 5, wobei das Richtsystem (2) ferner eine Kommunikationseinrichtung (7) zur Anbindung des modularen Richtsystems (10) an ein drahtloses Steuernetzwerk (8) aufweist.
- Modulares Richtsystem (10) nach einem der Ansprüche 1 bis 6, ferner umfassend:
einen integrierten elektrischen Energiespeicher (14), welcher dazu ausgebildet ist, elektrische Energie in wiederaufladbarer Weise für das Richtsystem (10) bereitzustellen. - Modulares Richtsystem (10) nach einem der Ansprüche 1 bis 7, wobei die Bedieneinrichtung (4) mit auswählbaren Bedienungsprofilen zur automatischen Steuerung des Effektormoduls (1) ausgebildet ist, welche vordefinierte Parameter und/oder Steuerungsabläufe des Effektormoduls (1) definieren.
- Modulares Richtsystem (10) nach einem der Ansprüche 1 bis 8, wobei das Richtmodul (2) und/oder das Trägermodul (3) einen elektromechanischen Aktor (15a, 15b) zur Ausrichtung des Effektormoduls (1) entlang zumindest einer Schwenkachse (11) und/oder einer Drehachse (12) umfasst.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102022000872.6A DE102022000872A1 (de) | 2022-03-11 | 2022-03-11 | Modulares Richtsystem |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP4242574A1 EP4242574A1 (de) | 2023-09-13 |
| EP4242574B1 true EP4242574B1 (de) | 2025-06-25 |
| EP4242574C0 EP4242574C0 (de) | 2025-06-25 |
Family
ID=84547281
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22215037.7A Active EP4242574B1 (de) | 2022-03-11 | 2022-12-20 | Modulares richtsystem |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP4242574B1 (de) |
| DE (1) | DE102022000872A1 (de) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102024001907B3 (de) | 2024-06-12 | 2025-11-27 | Mbda Deutschland Gmbh | Luftgestütztes Laserwaffensystem |
Family Cites Families (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20020180866A1 (en) | 2001-05-29 | 2002-12-05 | Monroe David A. | Modular sensor array |
| US6769347B1 (en) * | 2002-11-26 | 2004-08-03 | Recon/Optical, Inc. | Dual elevation weapon station and method of use |
| EP2715888A4 (de) | 2011-05-23 | 2015-03-11 | Miikka M Kangas | Kleine laser-handfeuerwaffe |
| DE102012101037B3 (de) | 2012-02-08 | 2013-08-01 | Krauss-Maffei Wegmann Gmbh & Co. Kg | Wurfanlage, Fahrzeug und Verfahren zum Abschuss eines Wurfkörpers |
| DE102017004413A1 (de) | 2017-05-09 | 2018-11-15 | Daniel Dentler | Multi-Waffensystem mit einem Zielfernrohr |
| US10900755B1 (en) | 2018-06-26 | 2021-01-26 | Applied Research Associates, Inc. | Laser weapon system |
| RU2725942C1 (ru) * | 2019-12-03 | 2020-07-07 | Открытое акционерное общество "Радиоавионика" | Переносный робототехнический комплекс огневой поддержки и боевого обеспечения |
-
2022
- 2022-03-11 DE DE102022000872.6A patent/DE102022000872A1/de active Granted
- 2022-12-20 EP EP22215037.7A patent/EP4242574B1/de active Active
Also Published As
| Publication number | Publication date |
|---|---|
| EP4242574C0 (de) | 2025-06-25 |
| DE102022000872A1 (de) | 2023-09-14 |
| EP4242574A1 (de) | 2023-09-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2929615B1 (de) | Drahtlose fernenergieversorgung für unbemannte fluggeräte | |
| EP1495280B1 (de) | Kampffahrzeug mit rundblicksichtgerät, insbesondere schützen-und kampfpanzer | |
| EP2035276B1 (de) | Fluggerät | |
| EP3724073B1 (de) | Ladestation und ladeverbundstation | |
| US10836484B2 (en) | Unmanned aerial robotic vehicle with mounting mechanism | |
| US20070209501A1 (en) | Actuation mechanism having two degrees of freedom and sentry robot having the same | |
| DE102007003458A1 (de) | Einrichtung zur Energieversorgung eines batteriebetriebenen Kleinfluggerätes | |
| EP1061323A2 (de) | Gepanzertes Transportkraftfahrzeug | |
| DE102018008521B4 (de) | Kommunikationssystem fuer ein taktisches Luftverteidigungssystem | |
| DE102015119065B4 (de) | Flügelloses Fluggerät | |
| DE102017208592A1 (de) | Rückfahrkamerasystem und dessen Komponenten | |
| DE102017011108A1 (de) | Mobiles optisches weitbereichsaufklärungs-und -beobachtungssystem mit automatischer objekterkennung und verfahren zur mobilen optischen weitbereichsaufklärung und -beobachtung mit automatischer objekterkennung | |
| DE202014009436U1 (de) | Modularer Multikopter | |
| EP4242574A1 (de) | Modulares richtsystem | |
| DE102021001293B4 (de) | Modulares Laserwaffensystem | |
| DE3518551C2 (de) | ||
| DE10202548A1 (de) | Kampffahrzeug mit Beobachtungssystem | |
| DE102006013402B4 (de) | Modulares unbemanntes Fluggerät | |
| DE102018100891A1 (de) | Hochleistungslaser, insbesondere Laserwaffe | |
| DE102014005300A1 (de) | Waffenträger zur Anbringung von zumindest einem unbemannten Flugkörper an einem Trägerluftfahrzeug, Waffensystem und Luftfahrzeug | |
| EP1318374A2 (de) | Eigenständig höhenrichtbare Sekundärbewaffnung | |
| EP4308843B1 (de) | Stativ für ein bildaufnahmegerät, insbesondere eine wärmebildkamera, sowie system zum erfassen von objekten umfassend ein derartiges stativ | |
| EP3486404A2 (de) | Mobiles optisches weitbereichsaufklärungs- und -beobachtungssystem und verfahren zur mobilen optischen weitbereichsaufklärung und -beobachtung | |
| CN210526870U (zh) | 瞄准系统及无人机 | |
| RU2709074C1 (ru) | Мобильный робототехнический комплекс |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20240223 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20250326 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502022004402 Country of ref document: DE |
|
| U01 | Request for unitary effect filed |
Effective date: 20250714 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT RO SE SI Effective date: 20250718 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250925 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250926 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250625 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250925 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20251025 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250625 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250625 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250625 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250625 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250625 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 4 Effective date: 20251230 |
|
| PLBI | Opposition filed |
Free format text: ORIGINAL CODE: 0009260 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: L11 Free format text: ST27 STATUS EVENT CODE: U-0-0-L10-L11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260402 |
|
| PLAB | Opposition data, opponent's data or that of the opponent's representative modified |
Free format text: ORIGINAL CODE: 0009299OPPO |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: L10 Free format text: ST27 STATUS EVENT CODE: U-0-0-L10-L00 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260409 |
|
| PLAX | Notice of opposition and request to file observation + time limit sent |
Free format text: ORIGINAL CODE: EPIDOSNOBS2 |
|
| 26 | Opposition filed |
Opponent name: KNDS DEUTSCHLAND GMBH & CO. KG Effective date: 20260324 |
|
| R26 | Opposition filed (corrected) |
Opponent name: KNDS DEUTSCHLAND GMBH & CO. KG Effective date: 20260324 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250625 |
|
| PLBB | Reply of patent proprietor to notice(s) of opposition received |
Free format text: ORIGINAL CODE: EPIDOSNOBS3 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260723 |