EP4147624B1 - Bodenreinigungsgerät mit bodenerkennung und verfahren - Google Patents
Bodenreinigungsgerät mit bodenerkennung und verfahren Download PDFInfo
- Publication number
- EP4147624B1 EP4147624B1 EP21195692.5A EP21195692A EP4147624B1 EP 4147624 B1 EP4147624 B1 EP 4147624B1 EP 21195692 A EP21195692 A EP 21195692A EP 4147624 B1 EP4147624 B1 EP 4147624B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- cleaning
- control unit
- electric motor
- floor surface
- floor
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L9/00—Details or accessories of suction cleaners, e.g. mechanical means for controlling the suction or for effecting pulsating action; Storing devices specially adapted to suction cleaners or parts thereof; Carrying-vehicles specially adapted for suction cleaners
- A47L9/28—Installation of the electric equipment, e.g. adaptation or attachment to the suction cleaner; Controlling suction cleaners by electric means
- A47L9/2805—Parameters or conditions being sensed
- A47L9/2826—Parameters or conditions being sensed the condition of the floor
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L9/00—Details or accessories of suction cleaners, e.g. mechanical means for controlling the suction or for effecting pulsating action; Storing devices specially adapted to suction cleaners or parts thereof; Carrying-vehicles specially adapted for suction cleaners
- A47L9/28—Installation of the electric equipment, e.g. adaptation or attachment to the suction cleaner; Controlling suction cleaners by electric means
- A47L9/2805—Parameters or conditions being sensed
- A47L9/2831—Motor parameters, e.g. motor load or speed
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L9/00—Details or accessories of suction cleaners, e.g. mechanical means for controlling the suction or for effecting pulsating action; Storing devices specially adapted to suction cleaners or parts thereof; Carrying-vehicles specially adapted for suction cleaners
- A47L9/02—Nozzles
- A47L9/04—Nozzles with driven brushes or agitators
- A47L9/0405—Driving means for the brushes or agitators
- A47L9/0411—Driving means for the brushes or agitators driven by electric motor
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L9/00—Details or accessories of suction cleaners, e.g. mechanical means for controlling the suction or for effecting pulsating action; Storing devices specially adapted to suction cleaners or parts thereof; Carrying-vehicles specially adapted for suction cleaners
- A47L9/02—Nozzles
- A47L9/04—Nozzles with driven brushes or agitators
- A47L9/0461—Dust-loosening tools, e.g. agitators, brushes
- A47L9/0466—Rotating tools
- A47L9/0477—Rolls
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L9/00—Details or accessories of suction cleaners, e.g. mechanical means for controlling the suction or for effecting pulsating action; Storing devices specially adapted to suction cleaners or parts thereof; Carrying-vehicles specially adapted for suction cleaners
- A47L9/28—Installation of the electric equipment, e.g. adaptation or attachment to the suction cleaner; Controlling suction cleaners by electric means
- A47L9/2836—Installation of the electric equipment, e.g. adaptation or attachment to the suction cleaner; Controlling suction cleaners by electric means characterised by the parts which are controlled
- A47L9/2847—Surface treating elements
Definitions
- the invention relates to a device for cleaning a floor surface comprising a control unit, a cleaning element for picking up dirt from the floor surface by moving the cleaning element and an electric motor for moving the cleaning element.
- the invention further relates to a method for identifying a surface condition.
- a device for cleaning a floor surface comprising a control unit, a cleaning element, in particular a cleaning roller, for picking up dirt from the floor surface by moving the cleaning element, in particular rotating the cleaning roller, and an electric motor for moving the cleaning element, in particular rotating the cleaning roller.
- the electric motor is designed in such a way that a relative movement between a stator and a rotor of the electric motor can lead to an induction of a voltage and a reverse current that can be detected in particular by the control unit.
- the control unit is configured in such a way that during a cleaning process of the floor surface, a power supply to the electric motor is temporarily interrupted, and the control unit identifies, on the basis of a detected current intensity profile of the electric motor, the detected return current and/or a detected current intensity drop, in particular during and/or immediately after the interruption of the power supply, an existing surface condition of the floor surface which is currently being cleaned by means of the cleaning element, in particular by means of the cleaning roller.
- an analysis to identify a surface texture can be made particularly simple, without additional sensors and with low computing capacity. For example, it is particularly easy to recognize whether the device is currently in contact with a hard floor surface or a carpet surface during operation, or whether a hard floor surface or a carpet surface is currently being cleaned.
- Surface textures include in particular carpet surface, hard floor surface and/or different types of floor surfaces that have different properties in relation to the interaction with the cleaning element, e.g. due to certain surface structures, materials or coatings.
- the invention is based on the finding that an evaluation of the recorded current intensity curve after an interruption of the power supply of the electric motor allows a conclusion to be drawn about the surface condition of the floor surface particularly easily and without additional sensors.
- the power supply of the electric motor is usually not interrupted during a cleaning process because the user would typically consider the failure of the drive of the cleaning element to be a malfunction or defect.
- the above-mentioned evaluation can be carried out on the basis of the recorded current intensity curve after the interruption of the power supply of the electric motor within a period of time which, despite the interruption of the power supply of the electric motor, does not result in a user consciously perceiving this interruption or at least not considering it to be a malfunction or defect.
- the control unit is configured in particular so that the electric motor is supplied with electric current for rotating the cleaning element at a target speed.
- the speed of the electric motor and thus the speed of the Cleaning element is kept approximately constant with the help of a speed control.
- the electric motor is a direct current motor, preferably with a brush.
- the current intensity curve recorded by the control unit begins after the power supply to the electric motor is interrupted.
- the current intensity curve of the electric motor after the power supply is interrupted is a curve of a current intensity over time.
- the current intensity curve of the electric motor after the power supply is interrupted is a load curve of the electric motor that is recorded by the control unit.
- the current intensity of the current intensity curve is the current intensity applied to the electric motor after the power supply is interrupted.
- a circuit for the power supply of the electric motor has the current intensity curve of the electric motor after the power supply to the electric motor is interrupted.
- the picking up of dirt from the floor surface by the motor-driven cleaning element is preferably carried out by moving dirt on the floor surface from the cleaning element in the direction of a suction opening of the device. The dirt is then sucked in by the suction opening.
- control unit is configured in such a way that, in order to determine the existing surface condition, it is detected when the current intensity profile, the return current or the detected, falling current intensity reaches or falls below a predefined, reduced value after the power supply has been interrupted.
- a particularly simple analysis for identifying a surface condition can thus be made possible.
- This embodiment makes use of the fact that when cleaning, for example, a carpet (or a type of floor surface that has a surface condition with a high frictional resistance) with a comparatively high mechanical resistance for the cleaning element, the electric motor is supplied with a relatively high amount of current during operation.
- a difference can be determined depending on the surface condition as to when a predefined, reduced value is reached by the current intensity profile, the return current or the detected, falling current intensity after the power supply has been interrupted. is reached or undercut.
- the time at which the predefined, reduced value is reached or undercut is recorded.
- the predefined, reduced value is zero amps. This enables a particularly simple analysis to identify a surface condition. The value zero amps can be detected particularly easily.
- the induced voltage is measured.
- the effect of back EMF causes the induced voltage after the power supply to the electric motor is interrupted.
- the point in time at which zero amps are reached or undershot by the current intensity curve, the reverse current or the recorded, falling current intensity after the power supply is interrupted can be determined particularly easily in this way by measuring the induced voltage and the computational effort can be further reduced.
- the predefined reduced value is an ampere value that is less than 0.5 A and/or greater than zero amperes.
- control unit is configured in such a way that, in order to determine the surface condition of the ground surface, a period of time is measured from the interruption of the power supply until the predefined, reduced value is reached or undershot by the current intensity curve, the return current or the detected current intensity after the interruption of the power supply. Measuring a period of time can be implemented with little computational effort, so that a simple system for the analysis is sufficient to identify a surface condition.
- control unit is configured such that the control unit checks whether the determined time period falls below or exceeds a threshold value in order to identify the existing surface condition. In this way, a predefined surface condition can be assigned particularly easily based on the determined time period and identified as the existing surface condition.
- a time period that falls below a hard floor threshold or is below the hard floor threshold is assigned the surface condition with the designation hard floor.
- a hard floor threshold may be replaced by a threshold for a predefined, first surface texture and a carpet threshold may be replaced by a threshold for a predefined and different second surface texture.
- a time period that exceeds or is above a carpet threshold is assigned the surface condition with the designation carpet.
- control unit is configured such that the control unit checks, in order to identify the existing surface quality, whether the determined time period falls within one of several predefined value ranges, each of which is assigned a predefined surface quality.
- a first value range is defined (only) by a lower limit in the form of the threshold value and/or a second value range is defined (only) by an upper limit in the form of the threshold value.
- more than two value ranges are provided, with at least one of the value ranges having a lower limit and an upper limit.
- each value range is assigned a different, predefined surface quality.
- several value ranges are assigned the same surface quality.
- the surface finish associated with the identified range of values is identified as the present surface finish.
- a hard floor surface and a carpet surface are two predefined surface properties that are stored in the control unit.
- a hard floor surface as a A predefined surface finish has the property of a smooth surface structure.
- the mechanical resistance or frictional resistance for a rotating cleaning roller is relatively low.
- a carpet surface as a predefined surface finish has the property of a surface made of fibers.
- the mechanical resistance or frictional resistance for a rotating cleaning roller is relatively high.
- control unit is configured such that the control unit uses the detected current intensity profile, the return current and/or a detected drop in current intensity to identify a degree of soiling of the floor surface and/or a degree of wear of the cleaning element, in particular a degree of wear of the cleaning roller, immediately after the power supply is interrupted.
- An analysis not only to identify a surface condition, but also to identify a degree of soiling of the floor surface and/or a degree of wear of the cleaning element, in particular a degree of wear of the cleaning roller, can be made particularly simple in this way, without additional sensors and with low computing capacity.
- predefined value ranges for certain degrees of soiling e.g.
- it can be provided to determine within a predefined value range a degree of soiling of the floor surface and/or a degree of wear of the cleaning element, in particular a degree of wear of the cleaning roller, by means of a correlation with the determined time period or the current intensity profile.
- the present surface condition to be identified.
- it can be a separate or additional system for identifying the degree of soiling and/or a degree of wear, which also temporarily interrupts a power supply to an electric motor by the control unit in a similar way to identifying the existing surface condition during a cleaning process of a floor surface, and the control unit uses the detected current intensity profile, the return current and/or a detected current intensity drop to identify an existing surface condition of the floor surface that is currently being cleaned using a cleaning element, in particular using a cleaning roller, immediately after the power supply is interrupted.
- This independent aspect of the invention then also relates to a device for cleaning a floor surface with the control unit, the cleaning roller for picking up dirt from the floor surface by moving the cleaning element, in particular rotating the cleaning roller, and the electric motor for moving the cleaning element, in particular rotating the cleaning roller, wherein the electric motor is designed such that a relative movement between a stator and a rotor of the electric motor can lead to an induction of a voltage and a current intensity curve, reverse current or current intensity drop that can be detected by the control unit after the power supply is interrupted.
- the cleaning element is a cleaning roller.
- the cleaning element is a polishing disc or a wiping plate.
- the control unit comprises at least two cleaning modes, each of which specifies a different target speed for the cleaning element, in particular a cleaning roller.
- the cleaning modes are preferably adapted to the surface properties of a floor surface to be cleaned.
- each cleaning mode of the cleaning modes specifies not only a target speed for the cleaning element, but also a target suction power for a blower.
- the target suction powers of the cleaning modes are each different. If the device is a vacuum cleaner, vacuum polisher, vacuum mop or vacuum robot, the blower is controlled by the device If the device is an attachment, the target suction power is transmitted to a base unit with a blower.
- the cleaning modes consist of or include a carpet cleaning mode and a hard floor cleaning mode.
- a significantly improved cleaning result can be achieved in this way with a particularly simple system.
- the carpet cleaning mode can be replaced by a predefined, first cleaning mode and the hard floor cleaning mode can be replaced by a predefined, second cleaning mode.
- a target speed of the cleaning element in the carpet cleaning mode or in the first cleaning mode is greater than in the hard floor cleaning mode or in the second cleaning mode.
- a target suction power of a fan in the carpet cleaning mode or first cleaning mode is smaller than in the hard floor cleaning mode or second cleaning mode.
- the target speed of the cleaning roller in the hard floor cleaning mode is at least twice and/or at most four times, particularly preferably approximately three times, as high as in the carpet cleaning mode.
- the target speed of the cleaning roller in the hard floor cleaning mode is between 1000 and 2000 revolutions per minute, preferably approximately 1500 revolutions per minute, and/or in the carpet cleaning mode between 4000 and 5000 revolutions per minute, preferably approximately 4500 revolutions per minute.
- These speed ranges may be common speed ranges for floor cleaning. However, what is special about these speed ranges, ratios and approximate speeds is that they universally achieve very good cleaning results in combination with the simple identification of the existing surface condition according to the present invention, in particular using only one threshold value and only two predefined Surface properties: hard floor surface and carpet surface. This will be discussed in more detail in the example.
- control unit is configured to switch between the cleaning modes when a change in the existing surface quality is identified. This enables the implementation of an automatic operation which, in one embodiment, activates a corresponding cleaning mode based on the identified existing surface quality, which has been assigned to the identified surface quality in the control unit. In a further development, a user can select between manual operation and automatic operation and/or switch between these modes, in particular via a user interface.
- a change in the existing surface texture means that a floor surface has a first area with a first surface texture and, adjacent to this, a second area with a second surface texture. The change occurs when the cleaning element of the device moves from the first area to the second area and comes into contact with the second surface texture, i.e. the new surface texture.
- control unit is configured so that the cleaning mode is only changed if a new surface quality is identified unchanged for a predefined period of time.
- a new surface quality is identified unchanged for a predefined period of time.
- the existing surface quality is not only identified once at the start of the cleaning process, but several times during a cleaning process. If at least two consecutive results of the identification of the existing surface quality give the same surface quality and these two results are within the predefined period of time, the criterion of this embodiment is met and the cleaning mode can be changed.
- the predefined period is at least 200 ms and/or at most 800 ms. A particularly high level of reliability of a system that is still simply constructed can be achieved in this way.
- control unit is configured such that the power supply to the electric motor is interrupted at regular intervals and/or the current surface condition of the floor surface is identified based on the detected current intensity profile, the return current and/or a detected current intensity drop immediately after the power supply is interrupted.
- a particularly high level of reliability with regard to identifying the current surface condition can be achieved in this way with a system that is still very simply constructed.
- a regular interval has the advantage that the user does not interpret the interruptions in the power supply to the electric motor as an error, provided the user notices the interruption.
- the interval is at least 100 ⁇ s and/or at most 200 ⁇ s.
- control unit comprises a processor and a memory with a computer program code, i.e. instructions that can be stored in the memory.
- the processor, the memory and the computer program code are configured such that a method with several method steps can be carried out.
- a further aspect of the invention relates to a computer program product, comprising instructions which, when the program of the computer program product is executed by a computer, in particular a control unit, cause the computer to carry out the steps of the method according to the preceding aspect of the invention.
- a determination can be implemented by means of method steps.
- a determination is carried out on the basis of an input variable by means of a predefined algorithm or predefined method steps, which can in particular be represented in a computer program code.
- the device for cleaning a floor surface is preferably a vacuum cleaner, i.e. a floor vacuum cleaner with a handle for movement by a user, or a vacuum robot.
- the device is an attachment for a base device, wherein the base device together with the attachment forms a functional floor vacuum cleaner, vacuum polisher or vacuum mop.
- the device is a floor vacuum cleaner, the device or an attachment of the device comprises a cleaning roller.
- the device is a vacuum polisher, the device or an attachment of the device comprises at least one polishing disk.
- the device is a vacuum mop, the device or an attachment of the device comprises at least one wiping plate.
- a data interface can be provided between the attachment and the base device in order to transmit information or commands to the base device based on the identified, existing surface properties, e.g. to adjust the suction power of a fan.
- the device preferably comprises a user interface that allows the user to set different operating modes.
- the Operator interface to switch the device on and off.
- the operator interface allows switching between manual operation and automatic operation.
- An attachment is in particular a separate functional component (e.g. of a vacuum cleaner, suction polisher or vacuum mop) which can typically be connected to a base unit, in particular a vacuum cleaner, suction polisher or vacuum mop, via a mechanical and/or electrical connection.
- a suction opening of the attachment is connected in a fluid-tight manner to a suction line of the base unit, in particular by means of the connection.
- Fluid-tight means that, for example, air can be sucked in by a fan located in the base unit with sufficiently low power loss via the suction opening of the attachment so that a floor surface can be cleaned.
- the electric motor for driving the cleaning element is arranged in the attachment.
- the same base unit can form a vacuum cleaner, suction polisher or suction mop depending on the type of attachment.
- An attachment for a vacuum cleaner contains a cleaning roller as a cleaning element.
- An attachment for a suction polisher contains a polishing disc as a cleaning element.
- the cleaning element which is preferably round or disc-shaped, is then rotated about its axis of rotation to clean a floor surface, so that, for example, ring-shaped bristles on the underside of the polishing disc clean the floor surface.
- An attachment for a vacuum mop contains a wiping plate as a cleaning element.
- the cleaning element which is preferably polygonal or rectangular, is then moved over a floor surface, preferably orbitally, i.e. in a circular motion.
- a wiping element is, for example, a cloth or a sponge.
- a cloth can be a piece of fabric.
- a base unit comprises a fan for sucking in air, which is sucked in from the floor surface via the attachment and directed to the base unit, which is or can be connected to the attachment.
- the base unit comprises a filter chamber.
- the fan transports the sucked-in dirt from the floor surface through a suction line to the filter chamber.
- the dirt is separated and collected in the filter chamber, in particular by means of a filter or a dust filter bag.
- the filter chamber can be detached to remove collected dirt or to change a dust filter bag.
- the vacuum robot comprises the suction opening, the electric motor and the cleaning roller as described above in the context of the attachment.
- the vacuum robot also comprises a fan, a suction line and/or a filter chamber.
- the electric motor drives the cleaning element, preferably via a thread.
- the electric motor drives a cleaning roller for rotation about a roller axis that is oriented parallel to the underside of the device and/or parallel to the floor surface.
- the electric motor for the cleaning element does not drive a fan.
- a fan is driven by a separate fan motor.
- a rotation axis of a cleaning element, in particular a roller axis of a cleaning roller runs transversely to a feed direction in which the device is moved or moves autonomously.
- a cleaning roller is in particular a bristle roller with a large number of brushes that protrude radially from the cylindrical roller.
- the brushes or bristles can improve the transport of dirt, i.e. fine dust, dust and/or coarse material, and/or remove it from the floor.
- the cleaning roller is in particular designed as a hollow cylindrical body and/or is preferably arranged within a suction chamber.
- a suction chamber can be formed using sealing lips between the underside and the floor surface, with the suction opening arranged within the suction chamber in order to suck air out of this suction chamber so that the pressure within the suction chamber is low compared to the ambient pressure.
- the sealing lips extend from the underside of the attachment to the floor surface.
- a hard floor surface corresponds, for example, to the surface finish of tiled flooring, laminate or parquet flooring, in particular according to IEC 62885-2:2016.
- a carpet surface corresponds, for example, to the surface finish of Wilton carpet, in particular BIC3 according to IEC 62885 (eg based on a classification of 1 to 5) or according to IEC 62885-2:2016, Annex C.1 - Wilton Carpet.
- the electric motor is a direct current motor. Due to attractive and repulsive forces that several magnetic fields exert on one another (Lorentz force), a rotor rotates relative to a stator. The rotor moves a shaft that transmits a torque, in particular via a gear, to the cleaning roller.
- the stator can comprise a permanent magnet or electrical coils with windings.
- the rotor can comprise electrical coils with windings or a permanent magnet. Continuous rotation is achieved by changing the current flow through the coils while the rotor rotates relative to the stator.
- a stator is a fixed, magnetically acting part of an electric motor. In particular, the stator is firmly connected to a motor housing.
- a rotor is a rotating, magnetically acting part of an electric motor that rotates a shaft.
- the electric motor is preferably a brush motor or DC motor with a brush, also known as a BDC motor.
- the stator then surrounds an internal rotor.
- the stator is located inside and the rotor rotates around the stator.
- the rotor comprises an armature and coils.
- the armature is preferably an iron core of the rotor, around which the coils of the rotor are wound to form at least pole shoes.
- a pole shoe is a bulge in the iron core that is intended to concentrate the magnetic field at this point.
- a commutator is provided in an electric motor with a brush in order to reverse the direction of current in the coils depending on the rotational position.
- a commutator is in particular a disk with electrical connections in the form of ring-segment-like sections of the disk, each of which is electrically connected to a coil.
- a brush is used to electrically connect an electrical circuit to the connections on the rotating disk.
- the electric motor can be a brushless DC motor.
- An iron core wound with winding wire forms a coil.
- the iron core is preferably made of stacked sheets, which are preferably electrically insulated from each other.
- the stator comprises the iron core.
- the rotor comprises the iron core with wound coil.
- the electric motor is designed as an internal rotor motor.
- the electric motor is designed as an external rotor motor.
- the electric motor is a reluctance motor, in particular with a fixed coil as a stator and a rotating iron as a rotor, which preferably has a gear-like shape with radially extending projections for forming pole teeth.
- the Figure 1 shows a schematic representation of a device 1 for cleaning a floor surface 10.
- the floor surface 10 has a first area with the surface finish of a hard floor surface 11 and an adjacent second area with the surface finish of a carpet surface 12.
- the device of Fig.1 is a vacuum cleaner, which represents the preferred embodiment, and moves in the feed direction 20 for cleaning.
- the feed direction 12 is oriented in particular perpendicular to the roller axis 8.
- the device 1 has a housing 9 and a cleaning roller 26 as the cleaning element 3, which rotates in the direction indicated by the arrow about the roller axis 8 during operation.
- the cleaning roller 26 is arranged in a cylinder-like tunnel of the housing 9 and is in contact with the floor surface 10.
- the outlines of the in Fig.1 The device shown in the drawings shows an attachment 13 which either corresponds to the device 1 or is a part of the device 1.
- the control unit 2 has access to information about the current and voltage applied to the electric motor.
- the rotating cleaning roller 26 transports dirt from the floor surface 10 in the direction of a Fig.1 concealed suction opening which is present at the end of a suction channel 18 of the attachment 13.
- the suction channel 18 is connected via a connection 14 to a base unit (not shown) which comprises a blower 15 for sucking in air.
- the attachment 13 and/or the base unit have a user interface 16.
- the user interface 16 can be used to select between automatic operation and manual operation. If the device 1 is a vacuum cleaner, the device comprises both the blower 16 and the attachment 13 or its components.
- the Figures 2a to 2c show different cleaning elements 3, which instead of the cleaning roller 26 analogous to the embodiment of the Fig.1 can be used.
- the Fig. 2a shows a polishing disk 27 as the cleaning element 3.
- the device is a suction polisher, the device comprises at least the polishing disk 27.
- a rotation axis (not shown) of the polishing disk 27 is then perpendicular to the underside of the attachment or the floor surface.
- the polishing disk 27 has a ring of bristles on the underside in the edge area that protrude downwards. During cleaning, only the bristles come into contact with the floor surface 10 to be cleaned.
- a suction polisher as the device has several polishing disks 27. In Fig.
- polishing disks 27 are shown as an example with a dashed line.
- exactly three polishing disks 27 are provided, which are arranged in particular in a triangular manner.
- the rotation axes of the polishing disks 27 form a triangular shape, in particular with two or three legs of equal length.
- the Fig. 2b and 2c show a mop plate 28 which is designed to hold a replaceable cloth or sponge. If the device is a vacuum mop, the device comprises the mop plate 28. In operation, the mop plate 28 with the cloth or sponge moves relative to the housing of the device essentially parallel to the underside of the attachment or parallel to the floor surface.
- FIG. 2b illustrates the oscillating movement of the wiper plate 28, which preferably has a combination of rotation and translation.
- this combination movement is generated by one or more off-center drive shafts, in Fig. 2b are not shown. If several off-center drive shafts are provided, they are driven by the same motor and are coupled to the wiper plate 28 at different points.
- Fig. 2c illustrates the oscillating movement of the wiper plate 28, which is preferably translational.
- a gear (not shown) converts the drive rotation of the electric motor into a translational movement of the wiper plate 28.
- the Figure 3 shows a schematic representation of an electric motor 4, which is used for example in the device 1 of Fig.1 can be used.
- a disk-shaped commutator 19, which rotates together with the rotor 6, has several connections 21 in the form of ring-segment-like sections, each of which is electrically connected to a coil (not shown).
- a brush 17 is used to electrically connect an electrical circuit 22 to the moving connections of the disk-shaped commutator 19 so that the rotor 6 rotates as evenly as possible relative to the stator 5.
- the rotor 6 is rotationally coupled to a cleaning element 3, preferably to the cleaning roller 26 of the Fig.1 .
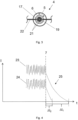
- the Figure 4 shows a diagram of a current I over a time t. In particular, this is the current flow that is applied to the electric motor 4 of the Fig.1 and/or 3.
- the diagram shows a first current profile 23 (shown with a solid line) and a second current profile 24 (shown with a dashed line), each of which shows a current intensity profile before the interruption 7 of the power supply to the electric motor.
- the current intensity of the power supply is set by the control unit in particular in such a way that a target speed of the cleaning element 3 is achieved. If a gear with a transmission ratio other than 1 is used, a target speed of the rotor differs from the target speed of the cleaning element 3.
- the supplied current intensity of the first current path 23 is intended in particular for cleaning a carpet floor and is on average higher than the supplied current intensity of the second current path 24, which is intended in particular for cleaning a hard floor.
- the current intensity curve 25 shows that the current intensity drops, which is referred to in this document as a current intensity drop.
- a reverse current is generated after the interruption 7 of the power supply.
- the current intensity required the time period ⁇ t 1 to drop from the level of the first current curve 23 for cleaning a carpet after the power supply was interrupted 7 to zero amperes.
- the current intensity required the time period ⁇ t 2 to drop from the level of the second current curve 24 for cleaning a hard floor after the power supply was interrupted 7 to zero amperes, which is also referred to as zero crossing.
- the speed is kept constant by a speed control.
- the load (current) is recorded and the duration ⁇ t of the load drop to a specified value (here, for example, 0 A) is measured.
- a specified value here, for example, 0 A
- the determined duration ⁇ t is compared with a threshold value for a cleaning mode or value ranges for several cleaning modes (in Fig.4 not shown).
- the automatic operation is configured such that, depending on the identified, existing surface quality 11, 12, one of several cleaning modes is activated, which is assigned to the identified, existing surface quality 11, 12.
- the device here is, by way of example, a vacuum cleaner, a vacuum cleaner attachment or a vacuum robot, wherein at the beginning of the example the device 1 cleans a floor surface 10 in the hard floor cleaning mode (with a target speed of the cleaning roller of e.g. 1500 rpm; in particular an increased suction power) and the cleaning roller 26 rests on a surface quality of the hard floor surface 11 type.
- the sequence in automatic operation according to this embodiment is as follows: In particular, the power supply is first interrupted, the time period ⁇ t is determined, the interruption 7 of the power supply is lifted so that the electric motor 4 is supplied with power again, and the determined time period ⁇ t is compared with at least one threshold value (here: a hard floor threshold value, in particular also a carpet threshold value).
- a hard floor threshold value in particular also a carpet threshold value.
- the surface quality of the type hard floor surface 11 assigned to this value range is identified as the existing surface quality. If the identified, existing surface quality (according to an assignment stored in the control unit 2) is assigned to the current cleaning mode, cleaning is continued unchanged in the current cleaning mode (in this example: hard floor cleaning mode).
- the surface texture of the type carpet surface 12 assigned to this value range is identified as the existing surface texture. If the identified, existing surface texture (according to an assignment stored in the control unit 2) is not assigned to the current cleaning mode (as in this example), the cleaning mode is changed (in this example: from the hard floor cleaning mode to the carpet cleaning mode) and cleaning is continued in the new cleaning mode (carpet cleaning mode: target speed of the cleaning roller of e.g. 4500 rpm; in particular a reduced suction power).
- the additional criterion for changing the cleaning mode is that the threshold value for time x is exceeded or fallen below, with x e.g. 200 ms - 800 ms.
- the power supply is interrupted again, the time period ⁇ t is determined, the interruption 7 of the power supply is removed, so that the Electric motor 4 is supplied with power again, and the determined time period ⁇ t is compared with at least one threshold value (here: a carpet threshold value, in particular also a hard floor threshold value).
- a carpet threshold value in particular also a hard floor threshold value.
- Measuring the back EMF (current) and measuring the current drop over time enables easy detection of the floor covering with little effort.
- measuring the BEMF voltage to detect when the current has reached zero reduces the effort even further.
- the measured time is compared with stored threshold values, which are then used to decide on which surface the cleaning roller is located.
- the back EMF is measured in a measuring interval of approximately 100 ⁇ s to 200 ⁇ s to regularly switch off the power to the electric drive with the electric motor 4.
- the current intensity curve of the electric motor no additional sensor is required for ground detection.
- no high-precision measurement, e.g. of the current or voltage, is necessary to analyze and detect complex characteristics, but only a threshold value monitoring of the time period ⁇ t. Automatic operation can thus be implemented without additional sensors and with little computing effort.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Nozzles For Electric Vacuum Cleaners (AREA)
Description
- Die Erfindung betrifft eine Vorrichtung zum Reinigen einer Bodenoberfläche umfassend eine Steuerungseinheit, ein Reinigungselement zum Aufnehmen von Schmutz von der Bodenoberfläche durch ein Bewegen des Reinigungselements und einen Elektromotor zum Bewegen des Reinigungselementes. Die Erfindung betrifft ferner ein Verfahren zum Identifizieren einer Oberflächenbeschaffenheit.
- Es gibt Bodenreinigungsgeräte, die mit komplexen Systemen zur Ermittlung der Bodenbeschaffenheit und Bodenerkennung ausgestattet sind. Beispiele hierfür sind in den Druckschriften
DE102007021299A1 undEP3000374A1 beschrieben. - Die vorgenannten, aus dem Stand der Technik bekannten Merkmale können einzeln oder in beliebiger Kombination mit einem der nachfolgend beschriebenen erfindungsgemäßen Gegenstände und Ausführungsformen kombiniert werden.
- Es ist Aufgabe der Erfindung, eine weiterentwickelte, insbesondere einfachere Lösung bereitzustellen.
- Zur Lösung der Aufgabe dient eine Vorrichtung zum Reinigen einer Bodenoberfläche gemäß dem Hauptanspruch sowie ein Verfahren gemäß dem Nebenanspruch. Vorteilhafte Ausführungsformen ergeben sich aus den Unteransprüchen.
- Zur Lösung der Aufgabe dient eine Vorrichtung zum Reinigen einer Bodenoberfläche umfassend eine Steuerungseinheit, ein Reinigungselement, insbesondere eine Reinigungswalze, zum Aufnehmen von Schmutz von der Bodenoberfläche durch ein Bewegen des Reinigungselements, insbesondere ein Rotieren der Reinigungswalze, und einen Elektromotor zum Bewegen des Reinigungselementes, insbesondere zum Rotieren der Reinigungswalze. Der Elektromotor ist so beschaffen, dass eine Relativbewegung zwischen einem Stator und einem Rotor des Elektromotors zu einer Induktion einer Spannung und einem insbesondere durch die Steuerungseinheit erfassbaren Rückstrom führen kann. Die Steuerungseinheit ist so konfiguriert, dass während eines Reinigungsvorgangs der Bodenoberfläche eine Stromversorgung des Elektromotors vorübergehend unterbrochen wird, und die Steuerungseinheit anhand eines erfassten Stromstärkenverlaufs des Elektromotors, des erfassten Rückstroms und/oder eines erfassten Stromstärkenabfalls, insbesondere während und/oder unmittelbar im Anschluss an die Unterbrechung der Stromversorgung, eine vorliegende Oberflächenbeschaffenheit der Bodenoberfläche identifiziert, die gerade (aktuell) mithilfe des Reinigungselements, insbesondere mithilfe der Reinigungswalze, gereinigt wird.
- Eine Analyse zur Identifikation einer Oberflächenbeschaffenheit kann auf diese Weise besonders einfach, ohne zusätzliche Sensoren und mit geringer Rechenkapazität ermöglicht werden. Beispielsweise kann besonders einfach erkannt werden, ob sich die Vorrichtung im Betrieb gerade im Eingriff mit einer Hartbodenoberfläche oder einer Teppichbodenoberfläche befindet oder ob gerade eine Hartbodenoberfläche oder eine Teppichbodenoberfläche gereinigt wird. Oberflächenbeschaffenheiten beinhalten insbesondere Teppichbodenoberfläche, Hartbodenoberfläche und/oder unterschiedliche Typen von Bodenoberflächen, die z.B. aufgrund bestimmter Oberflächenstrukturen, Materialien oder Beschichtungen unterschiedliche Eigenschaften in Bezug auf die Wechselwirkung mit dem Reinigungselement haben.
- Der Erfindung liegt die Erkenntnis zugrunde, dass eine Auswertung des erfassten Stromstärkenverlaufs nach einer Unterbrechung einer Stromversorgung des Elektromotors besonders einfach und ohne zusätzliche Sensoren einen Rückschluss über die Oberflächenbeschaffenheit der Bodenoberfläche zulässt. Gewöhnlich wird die Stromversorgung des Elektromotors während eines Reinigungsvorgangs nicht unterbrochen, weil der Benutzer den Ausfall des Antriebs des Reinigungselements typischerweise für eine Fehlfunktion oder einen Defekt halten würde. Es wurde jedoch erkannt, dass die oben erwähnte Auswertung anhand des erfassten Stromstärkenverlaufs nach der Unterbrechung der Stromversorgung des Elektromotors innerhalb einer Zeitspanne erfolgen kann, die trotz der durchgeführten Unterbrechung der Stromversorgung des Elektromotors nicht dazu führt, dass ein Benutzer diese Unterbrechung bewusst wahrnimmt oder zumindest nicht für eine Fehlfunktion oder einen Defekt hält.
- Die Steuerungseinheit ist insbesondere so konfiguriert, dass der Elektromotor mit elektrischem Strom für ein Rotieren des Reinigungselements mit einer Soll-Drehzahl versorgt wird. Die Drehzahl des Elektromotors und damit die Drehzahl des Reinigungselements wird mithilfe einer Drehzahl-Regelung näherungsweise konstant gehalten. Insbesondere ist der Elektromotor ein Gleichstrommotor, vorzugsweise mit Bürste. Verschiedene Ausführungsformen des Elektromotors und dessen Aufbaus sind ebenfalls weiter unten näher beschrieben. Der von der Steuerungseinheit erfasste Stromstärkenverlauf beginnt nach dem Unterbrechen der Stromversorgung des Elektromotors. Der Stromstärkenverlauf des Elektromotors nach der Unterbrechung der Stromversorgung ist ein Verlauf einer Stromstärke über die Zeit. Der Stromstärkenverlauf des Elektromotors nach der Unterbrechung der Stromversorgung ist ein Lastverlauf des Elektromotors, der von der Steuerungseinheit erfasst wird. Die Stromstärke des Stromstärkenverlaufs ist die an dem Elektromotor anliegende Stromstärke nach der Unterbrechung der Stromversorgung. Ein Stromkreis für die Stromversorgung des Elektromotors weist den Stromstärkenverlauf des Elektromotors auf, nachdem die Stromversorgung des Elektromotors unterbrochen ist.
- Das Aufnehmen von Schmutz von der Bodenoberfläche durch das motorisch bewegte Reinigungselement, insbesondere einer rotierenden Reinigungswalze, erfolgt bevorzugt, indem Schmutz auf der Bodenoberfläche von dem Reinigungselement in Richtung einer Saugöffnung der Vorrichtung bewegt wird. Der Schmutz wird dann von der Saugöffnung eingesaugt. Einige Ausführungsformen der Vorrichtung und deren Aufbau sind weiter unten näher erläutert.
- In einer Ausführungsform ist die Steuerungseinheit so konfiguriert, dass für die Ermittlung der vorliegenden Oberflächenbeschaffenheit detektiert wird, wenn der Stromstärkenverlauf, der Rückstrom oder die erfasste, abfallende Stromstärke nach der Unterbrechung der Stromversorgung einen vordefinierten, reduzierten Wert erreicht oder unterschreitet. Eine besonders einfache Analyse zur Identifikation einer Oberflächenbeschaffenheit kann so ermöglicht werden. Diese Ausführungsform macht es sich zu Nutze, dass beim Reinigen beispielsweise eines Teppichs (oder eines Typs einer Bodenoberfläche, die eine Oberflächenbeschaffenheit mit einem hohen Reibwiderstand hat) mit vergleichsweise hohem, mechanischem Widerstand für das Reinigungselement der Elektromotor im Betrieb mit relativ viel Strom versorgt wird. Nach der Unterbrechung der Stromversorgung kann hierdurch je nach Oberflächenbeschaffenheit ein Unterschied festgestellt werden, wann ein vordefinierter, reduzierter Wert durch den Stromstärkenverlauf, den Rückstrom oder die erfasste, abfallende Stromstärke nach der Unterbrechung der Stromversorgung erreicht oder unterschritten wird. Vorzugsweise wird der Zeitpunkt des Erreichens oder Unterschreitens des vordefinierten, reduzierten Werts erfasst.
- In einer Ausführungsform ist der vordefinierte, reduzierte Wert Null Ampere. Eine besonders einfache Analyse zur Identifikation einer Oberflächenbeschaffenheit kann so ermöglicht werden. Der Wert Null Ampere kann besonders einfach detektiert werden.
- In einer bevorzugten Ausgestaltung wird die induzierte Spannung gemessen. Der Effekt von Rück-EMF (engl. electromotive force) bewirkt die induzierte Spannung nach der Unterbrechung der Stromversorgung des Elektromotors. Der Zeitpunkt des Erreichens oder Unterschreitens von Null Ampere durch den Stromstärkenverlauf, den Rückstrom oder die erfasste, abfallende Stromstärke nach der Unterbrechung der Stromversorgung kann auf diese Weise besonders einfach anhand der Messung der induzierten Spannung ermittelt und der Rechenaufwand weiter reduziert werden.
- In einer Ausführungsform ist der vordefinierte, reduzierte Wert ein Ampere-Wert, der niedriger als 0,5 A ist und/oder größer als Null Ampere ist. Die Identifikation der vorliegende Oberflächenbeschaffenheit kann auf diese Weise beschleunigt und die Problemen infolge von Messungenauigkeiten vorgebeugt werden.
- In einer Ausführungsform ist die Steuerungseinheit so konfiguriert, dass für die Ermittlung der Oberflächenbeschaffenheit der Bodenoberfläche eine Zeitdauer von der Unterbrechung der Stromversorgung bis zum Erreichen oder Unterschreiten des vordefinierten, reduzierten Wertes durch den Stromstärkenverlauf, den Rückstrom oder die erfasste Stromstärke nach der Unterbrechung der Stromversorgung gemessen wird. Das Messen einer Zeitdauer ist mit geringem Rechenaufwand umsetzbar, so dass ein einfaches System für die Analyse zur Identifikation einer Oberflächenbeschaffenheit bereits ausreicht.
- In einer Ausführungsform ist die Steuerungseinheit so konfiguriert, dass die Steuerungseinheit zum Identifizieren der vorliegenden Oberflächenbeschaffenheit überprüft, ob die ermittelte Zeitdauer einen Schwellwert unterschreiten oder überschreitet. Auf diese Weise kann besonders einfach anhand der ermittelten Zeitdauer eine vordefinierte Oberflächenbeschaffenheit zugeordnet und als die vorliegende Oberflächenbeschaffenheit identifiziert werden.
- In einer Ausgestaltung wird einer Zeitdauer, die einen Hartboden-Schwellwert unterschreitet oder unterhalb des Hartboden-Schwellwertes liegt, der Oberflächenbeschaffenheit mit der Bezeichnung Hartboden zugeordnet.
- In der vorliegenden Offenbarung kann ein Hartboden-Schwellwert durch einen Schwellwert für eine vordefinierte, erste Oberflächenbeschaffenheit und ein Teppich-Schwellwert durch einen Schwellwert für eine vordefinierte und unterschiedliche zweite Oberflächenbeschaffenheit ersetzt werden.
- In einer Ausgestaltung wird einer Zeitdauer, die einen Teppich-Schwellwert (oder den Hartboden-Schwellwert) überschreitet oder oberhalb dessen liegt, der Oberflächenbeschaffenheit mit der Bezeichnung Teppichboden zugeordnet.
- In einer Ausführungsform ist die Steuerungseinheit so konfiguriert, dass die Steuerungseinheit zum Identifizieren der vorliegenden Oberflächenbeschaffenheit überprüft, ob die ermittelte Zeitdauer in einen von mehreren, vordefinierten Wertebereichen fällt, denen jeweils eine vordefinierte Oberflächenbeschaffenheit zugeordnet ist. In einer besonders einfachen Umsetzung ist ein erster Wertebereich (nur) durch eine untere Grenze in Form des Schwellwertes definiert und/oder ein zweiter Wertebereich (nur) durch eine obere Grenze in Form des Schwellwertes. In einer Weiterentwicklung gibt es nur zwei Wertebereiche. Dies ermöglicht ein besonders einfaches System.
- In einer alternativen Ausführungsform sind mehr als zwei Wertebereiche vorgesehen, wobei mindestens einer der Wertebereiche eine Untergrenze und eine Obergrenze hat. Insbesondere ist jedem Wertebereich eine unterschiedliche, vordefinierte Oberflächenbeschaffenheit zugeordnet. In einer alternativen Ausgestaltung werden mehreren Wertebereichen dieselbe Oberflächenbeschaffenheit zugeordnet.
- Wenn ein Wertebereich identifiziert wird, in den die ermittelte Zeitdauer fällt, wird die dem identifizierten Wertebereich zugeordnete Oberflächenbeschaffenheit als die vorliegende Oberflächenbeschaffenheit identifiziert.
- In einer Ausführungsform sind eine Hartbodenoberfläche und eine Teppichbodenoberfläche zwei vordefinierte Oberflächenbeschaffenheiten, die in der Steuerungseinheit hinterlegt, also gespeichert, sind. Eine Hartbodenoberfläche als eine vordefinierte Oberflächenbeschaffenheit hat die Eigenschaft einer glatten Oberflächenstruktur. Typischerweise ist der mechanische Widerstand bzw. Reibwiderstand für eine rotierende Reinigungswalze relativ gering. Eine Teppichbodenoberfläche als eine vordefinierte Oberflächenbeschaffenheit hat die Eigenschaft einer Oberfläche aus Fasern. Typischerweise ist der mechanische Widerstand bzw. Reibwiderstand für eine rotierende Reinigungswalze relativ hoch. Das Vorsehen der vordefinierten Oberflächenbeschaffenheiten Hartbodenoberfläche und Teppichbodenoberfläche hat den Vorteil, dass diese Zuordnung besonders einfach und zuverlässig anhand des Stromstärkenverlaufs, des Rückstroms oder den Stromabfall nach der Unterbrechung der Stromversorgung ermöglichst werden kann und bereits dies Identifikation dieser beiden Oberflächenbeschaffenheiten Weiterentwicklungen wie z.B. einen Automatik-Betrieb ermöglichst, der weiter unten noch genauer beschrieben wird.
- In einer Ausführungsform oder gemäß einem weiteren, eigenständigen Aspekt der Erfindung ist die Steuerungseinheit so konfiguriert, dass die Steuerungseinheit anhand des erfassten Stromstärkenverlaufs, des Rückstroms und/oder eines erfassten Stromstärkenabfalls unmittelbar im Anschluss an die Unterbrechung der Stromversorgung einen Verschmutzungsgrad der Bodenoberfläche und/oder einen Abnutzungsgrad des Reinigungselements, insbesondere einen Abnutzungsgrad der Reinigungswalze, identifiziert. Eine Analyse nicht nur zur Identifikation einer Oberflächenbeschaffenheit, sondern auch zur Identifikation eines Verschmutzungsgrad der Bodenoberfläche und/oder eines Abnutzungsgrads des Reinigungselements, insbesondere eines Abnutzungsgrads der Reinigungswalze, kann auf diese Weise besonders einfach, ohne zusätzliche Sensoren und mit geringer Rechenkapazität ermöglicht werden. Insbesondere werden vordefinierte Wertebereiche für bestimmte Verschmutzungsgrade, z.B. stark verschmutzt, gering verschmutzt oder gar nicht verschmutzt, und/oder vordefinierte Wertebereiche für bestimmte Abnutzungsgrade, z.B. stark abgenutzt, gering abgenutzt oder gar nicht abgenutzt, in der Steuerungseinheit hinterlegt. Alternativ oder ergänzend kann vorgesehen werden, innerhalb eines vordefinierten Wertebereiches einen Verschmutzungsgrad der Bodenoberfläche und/oder eines Abnutzungsgrads des Reinigungselements, insbesondere eines Abnutzungsgrads der Reinigungswalze, durch eine Korrelation mit der ermittelten Zeitdauer oder dem Stromstärkenverlauf zu bestimmen. Im Falle eines eigenständigen Aspekts der Erfindung braucht nicht bei der Identifikation des Verschmutzungsgrad und/oder eines Abnutzungsgrad die vorliegende Oberflächenbeschaffenheit identifiziert zu werden. Es kann sich vielmehr um ein separates oder zusätzliches System zur Identifikation des Verschmutzungsgrad und/oder eines Abnutzungsgrad handelt, das ebenfalls analog zur Identifikation der vorliegenden Oberflächenbeschaffenheit während eines Reinigungsvorgangs einer Bodenoberfläche eine Stromversorgung eines Elektromotors durch die Steuerungseinheit vorübergehend unterbricht, und die Steuerungseinheit anhand des erfassten Stromstärkenverlauf, des Rückstroms und/oder eines erfassten Stromstärkenabfalls unmittelbar im Anschluss an die Unterbrechung der Stromversorgung eine vorliegende Oberflächenbeschaffenheit der Bodenoberfläche identifiziert, die gerade mithilfe eines Reinigungselements, insbesondere mithilfe einer Reinigungswalze, gereinigt wird. Dieser eigenständige Aspekt der Erfindung bezieht sich dann ebenfalls auf eine Vorrichtung zum Reinigen einer Bodenoberfläche mit der Steuerungseinheit, der Reinigungswalze zum Aufnehmen von Schmutz von der Bodenoberfläche durch ein Bewegen des Reinigungselements, insbesondere ein Rotieren der Reinigungswalze, und den Elektromotor zum Bewegen des Reinigungselements, insbesondere zum Rotieren der Reinigungswalze, wobei der Elektromotor so beschaffen ist, dass eine Relativbewegung zwischen einem Stator und einem Rotor des Elektromotors zu einer Induktion einer Spannung und einem durch die Steuerungseinheit erfassbaren Stromstärkenverlauf, Rückstrom oder Stromstärkeabfall nach der Unterbrechung der Stromversorgung führen kann. Die Definitionen, Ausführungsformen und Wirkungen des eingangs beschriebenen Aspekts der Erfindung, die zuvor und nachfolgend erläutert werden, sind auch auf diesen Aspekt der Erfindung anwendbar.
- In einer Ausführungsform ist das Reinigungselement eine Reinigungswalze. Alternativ ist das Reinigungselement eine Polierscheibe oder eine Wischplatte.
- In einer Ausführungsform umfasst die Steuerungseinheit mindestens zwei Reinigungsmodi, die jeweils eine unterschiedliche Soll-Drehzahl für das Reinigungselement, insbesondere eine Reinigungswalze, vorgeben. Vorzugsweise sind die Reinigungsmodi an eine Oberflächenbeschaffenheit einer zu reinigenden Bodenoberfläche angepasst. Insbesondere legt jeder Reinigungsmodus der Reinigungsmodi nicht nur eine Soll-Drehzahl für das Reinigungselement, sondern auch eine Soll-Saugleistung für ein Gebläse fest. Insbesondere sind die Soll-Saugleistungen der Reinigungsmodi jeweils unterschiedlich. Falls die Vorrichtung ein Staubsauger, Saugpolierer, Saugwischer oder Saugroboter ist, wird das Gebläse von der Vorrichtung umfasst. Fall die Vorrichtung ein Vorsatzgerät ist, wird die Soll-Saugleistung an ein Basisgerät mit einem Gebläse übermittelt. Insbesondere gibt es genau zwei Reinigungsmodi mit hinterlegten, unterschiedlichen Soll-Drehzahlen, um das System besonders einfach zu gestalten. Zwei Reinigungsmodi genügen bereits, um ein signifikant verbessertes Reinigungsergebnis von z.B. Hartböden und Teppichböden zu erhalten.
- In einer Ausführungsform bestehen die Reinigungsmodi aus oder umfassen einen Teppich-Reinigungsmodus und einen Hartboden-Reinigungsmodus. Ein signifikant verbessertes Reinigungsergebnis kann auf diese Weise mit einem besonders einfachen System erzielt werden. In der vorliegenden Offenbarung kann der Teppich-Reinigungsmodus durch einen vordefinierten, ersten Reinigungsmodus und der Hartboden-Reinigungsmodus durch einen vordefinierten, zweiten Reinigungsmodus ersetzt werden.
- In einer Ausführungsform ist eine Soll-Drehzahl des Reinigungselements im Teppich-Reinigungsmodus bzw. im ersten Reinigungsmodus größer ist als im Hartboden-Reinigungsmodus bzw. im zweiten Reinigungsmodus. Alternativ oder ergänzend ist eine Soll-Saugleistung eines Gebläses im Teppich-Reinigungsmodus bzw. ersten Reinigungsmodus kleiner als im Hartboden-Reinigungsmodus bzw. zweiten Reinigungsmodus. Ein signifikant verbessertes Reinigungsergebnis kann auf diese Weise mit einem besonders einfachen System erzielt werden.
- In einer Ausgestaltung ist die Soll-Drehzahl der Reinigungswalze im Hartboden-Reinigungsmodus mindestens zweimal und/oder höchstens viermal, besonders bevorzugt ungefähr dreimal so groß als im Teppich-Reinigungsmodus. Vorzugsweise liegt die Soll-Drehzahl der Reinigungswalze im Hartboden-Reinigungsmodus zwischen 1000 und 2000 Umdrehungen pro Minute, bevorzugt ungefähr 1500 Umdrehungen pro Minute, und/oder im Teppich-Reinigungsmodus zwischen 4000 und 5000 Umdrehungen pro Minute, bevorzugt ungefähr 4500 Umdrehungen pro Minute. Diese Drehzahlenbereiche sind möglicherweise übliche Drehzahlenbereiche für die Bodenreinigung. Jedoch ist an diesen Drehzahlenbereichen, Verhältnissen und ungefähren Drehzahlen besonders, dass diese universell sehr gute Reinigungsergebnisse in Kombination mit der einfachen Identifikation der vorliegenden Oberflächenbeschaffenheit gemäß der vorliegenden Erfindung erzielen, insbesondere unter Einsatz nur eines Schwellwertes und den nur zwei vordefinierten Oberflächenbeschaffenheiten Hartbodenoberfläche und Teppichbodenoberfläche. In dem Ausführungsbeispiel wird hierauf exemplarisch genauer eingegangen.
- In einer Ausführungsform ist die Steuerungseinheit so konfiguriert, dass zwischen den Reinigungsmodi gewechselt wird, wenn ein Wechsel der vorliegenden Oberflächenbeschaffenheit identifiziert wird. Dies ermöglichst das Umsetzen eines Automatik-Betriebs, der in einer Ausgestaltung anhand der identifizierten, vorliegenden Oberflächenbeschaffenheit einen entsprechenden Reinigungsmodus aktiviert, der in der Steuerungseinheit der identifizierten Oberflächenbeschaffenheit zugeordnet worden ist. In einer Weiterentwicklung kann ein Benutzer insbesondere über eine Benutzerschnittstelle zwischen einem Manuell-Betrieb und einem Automatik-Betrieb auswählen und/oder zwischen diesen Modi wechseln.
- Ein Wechsel der vorliegenden Oberflächenbeschaffenheit bedeutet, dass eine Bodenoberfläche einen ersten Bereich mit einer ersten Oberflächenbeschaffenheit und daran angrenzend einen zweiten Bereich mit einer zweiten Oberflächenbeschaffenheit aufweist. Der Wechsel erfolgt, wenn das Reinigungselement der Vorrichtung von dem ersten Bereich auf den zweiten Bereich gelangt und in Kontakt mit der zweiten Oberflächenbeschaffenheit, also der neuen Oberflächenbeschaffenheit, kommt.
- In einer Ausführungsform ist die Steuerungseinheit so konfiguriert, dass der Wechsel des Reinigungsmodus nur dann erfolgt, wenn eine neue Oberflächenbeschaffenheit für einen vordefinierten Zeitraum unverändert identifiziert wird. Eine besonders große Zuverlässigkeit eines immer noch einfach aufgebauten Systems kann auf diese Weise realisiert werden. Die Identifikation der vorliegenden Oberflächenbeschaffenheit erfolgt nicht nur einmal zu Beginn des Reinigungsvorgangs, sondern mehrfach während eines Reinigungsvorgangs. Wenn also mindestens zwei aufeinanderfolgende Ergebnisse der Identifikation der vorliegenden Oberflächenbeschaffenheit dieselbe Oberflächenbeschaffenheit ergeben und diese beiden Ergebnisse innerhalb des vordefinierten Zeitraums liegen, ist das Kriterium dieser Ausführungsform erfüllt und der Wechsel des Reinigungsmodus kann erfolgen.
- In einer Ausführungsform beträgt der vordefinierte Zeitraum mindestens 200 ms und/oder höchstens 800 ms. Eine besonders große Zuverlässigkeit eines immer noch einfach aufgebauten Systems kann auf diese Weise realisiert werden.
- In einer Ausführungsform ist die Steuerungseinheit so konfiguriert, dass in einem regelmäßigen Intervall die Stromversorgung zum Elektromotor unterbrochen und/oder anhand des erfassten Stromstärkenverlaufs, des Rückstroms und/oder eines erfassten Stromstärkenabfalls unmittelbar im Anschluss an die Unterbrechung der Stromversorgung die vorliegende Oberflächenbeschaffenheit der Bodenoberfläche identifiziert wird. Eine besonders große Zuverlässigkeit hinsichtlich der Identifikation der vorliegenden Oberflächenbeschaffenheit kann auf diese Weise mit einem immer noch sehr einfach aufgebauten System realisiert werden. Darüber hinaus hat ein regelmäßiges Intervall den Vorteil, dass der Benutzer die Unterbrechungen der Stromversorgung zum Elektromotor nicht als Fehler interpretiert, sofern der Benutzer die Unterbrechung wahrnimmt.
- In einer Ausführungsform beträgt das Intervall mindestens 100 µs und/oder höchstens 200 µs. Der oben beschriebene Vorteil kann auf diese Weise besonders wirkungsvoll erzielt werden.
- Ein weiterer Aspekt der Erfindung betrifft ein Verfahren zum Identifizieren einer Oberflächenbeschaffenheit, mit den Schritten:
- Unterbrechen einer Stromversorgung eines Elektromotors, der ein Reinigungselement, insbesondere eine Reinigungswalze, für ein Reinigen einer Bodenoberfläche mit der Oberflächenbeschaffenheit bewegt, insbesondere rotiert, während eines Reinigungsvorgangs der Bodenoberfläche;
- Erfassen eines Stromstärkenverlaufs des Elektromotors nach dem Unterbrechen der Stromversorgung und/oder eines Rückstroms oder eines Stromstärkeabfalls während einer Induktion einer Spannung infolge einer Relativbewegung zwischen einem Stator und einem Rotor des Elektromotors nach dem Unterbrechen der Stromversorgung;
- Identifizieren der vorliegenden Oberflächenbeschaffenheit der Bodenoberfläche, die gerade mithilfe des Reinigungselements, insbesondere mithilfe der Reinigungswalze, gereinigt wird, anhand des erfassten Stromstärkenverlaufs, Rückstroms und/oder Stromstärkeabfalls.
- Eine Analyse zur Identifikation einer Oberflächenbeschaffenheit kann auf diese Weise besonders einfach, ohne zusätzliche Sensoren und mit geringer Rechenkapazität ermöglicht werden. Insbesondere kann besonders einfach erkannt werden, ob aktuell eine Hartbodenoberfläche oder eine Teppichbodenoberfläche gereinigt wird, oder ob ein Wechsel zwischen zwei Bereichen der Bodenoberfläche mit unterschiedlichen Oberflächenbeschaffenheiten stattgefunden hat. Die Definitionen, Ausführungsformen und Wirkungen des eingangs beschriebenen Aspekts der Erfindung sind auch auf diesen Aspekt der Erfindung anwendbar.
- Vorzugsweise umfasst die Steuerungseinheit einen Prozessor und einen Speicher mit einem Computer-Programm-Code, d.h. auf dem Speicher speicherbare Befehle. Der Prozessor, der Speicher und der Computer-Programm-Code sind so konfiguriert, dass ein Verfahren mit mehreren Verfahrensschritten durchgeführt werden kann.
- Ein weiterer Aspekt der Erfindung betrifft ein Computerprogrammprodukt, umfassend Befehle, die bei einer Ausführung des Programms des Computerprogrammprodukts durch einen Computer, insbesondere eine Steuerungseinheit, diesen veranlassen, die Schritte des Verfahrens nach dem vorhergehenden Aspekt der Erfindung auszuführen. Durch Verfahrensschritte kann beispielsweise ein Ermitteln realisiert werden. Vorzugsweise erfolgt ein Ermitteln anhand einer Eingangsgröße durch einen vordefinierten Algorithmus oder vordefinierte Verfahrensschritte, die insbesondere in einem Computer-Programm-Code abgebildet sein können.
- Die Vorrichtung zum Reinigen einer Bodenoberfläche ist bevorzugt ein Staubsauger, also ein Bodenstaubsauger mit einem Stiel zum Bewegen durch einen Benutzer, oder ein Saugroboter. In einer Ausgestaltung ist die Vorrichtung ein Vorsatzgerät für ein Basisgerät, wobei das Basisgerät gemeinsam mit dem Vorsatzgerät einen funktionsfähigen Bodenstaubsauger, Saugpolierer oder Saugwischer bildet. Wenn die Vorrichtung ein Bodenstaubsauger ist, umfasst die Vorrichtung oder ein Vorsatzgerät der Vorrichtung eine Reinigungswalze. Wenn die Vorrichtung ein Saugpolierer ist, umfasst die Vorrichtung oder ein Vorsatzgerät der Vorrichtung mindestens eine Polierscheibe. Wenn die Vorrichtung ein Saugwischer ist, umfasst die Vorrichtung oder ein Vorsatzgerät der Vorrichtung mindestens eine Wischplatte. Insbesondere kann eine Datenschnittstelle zwischen dem Vorsatzgerät und dem Basisgerät vorgesehen werden, um Informationen oder Kommandos auf Basis der identifizierten, vorliegenden Oberflächenbeschaffenheit an das Basisgerät zu übermitteln, z.B. zur Einstellung einer Saugleistung eines Gebläses.
- Die Vorrichtung umfasst bevorzugt eine Bedienerschnittstelle, die es dem Benutzer erlaubt, verschiedene Betriebsmodi einzustellen. In einer Ausgestaltung erlaubt die Bedienerschnittstelle, die Vorrichtung ein- und auszuschalten. In einer Ausgestaltung erlaubt die Bedienerschnittstelle, zwischen einem Manuell-Betrieb und einem Automatik-Betrieb zu wechseln.
- Ein Vorsatzgerät ist insbesondere eine separate Funktionskomponente (z.B. eines Staubsaugers, Saugpolierers oder Saugwischers), die typischerweise über einen mechanischen und/oder elektrischen Anschluss mit einem Basisgerät, insbesondere eines Staubsaugers Saugpolierers oder Saugwischers, verbunden werden kann. Eine Saugöffnung des Vorsatzgerätes ist fluiddicht mit einer Saugleitung des Basisgeräts verbunden, insbesondere mithilfe des Anschlusses. Fluiddicht bedeutet, dass z.B. Luft durch ein im Basisgerät befindliches Gebläse mit hinreichend geringem Leistungsverlust über die Saugöffnung des Vorsatzgeräts angesaugt werden kann, sodass eine Bodenoberfläche gereinigt werden kann. Insbesondere ist der Elektromotor zum Antreiben des Reinigungselements im Vorsatzgerät angeordnet. Insbesondere kann dasselbe Basisgerät in Abhängigkeit von der Art des Vorsatzgerätes einen Staubsauger, Saugpolierer oder Saugwischer bilden. Ein Vorsatzgerät für einen Staubsauger enthält eine Reinigungswalze als Reinigungselement. Ein Vorsatzgerät für einen Saugpolierer enthält eine Polierscheibe als Reinigungselement. Insbesondere wird dann das Reinigungselement, das vorzugsweise rund oder scheibenförmig ist, zum Reinigen einer Bodenoberfläche um dessen Rotationsachse gedreht, so dass beispielsweise ringartig angeordnete Borsten an der Unterseite der Polierscheibe die Bodenoberfläche reinigen. Ein Vorsatzgerät für einen Saugwischer enthält eine Wischplatte als Reinigungselement. Insbesondere wird dann das Reinigungselement, das vorzugsweise mehreckig oder rechteckig ist, zum Reinigen einer Bodenoberfläche bevorzugt orbital, also kreisend, über eine Bodenoberfläche bewegt. Ein Wischelement ist beispielsweise ein Tuch oder ein Schwamm. Ein Tuch kann ein Stück Stoff sein.
- Insbesondere umfasst ein Basisgerät ein Gebläse zum Ansaugen von Luft, die über das Vorsatzgerät von der Bodenoberfläche angesaugt und an das Basisgerät geleitet wird, das an das Vorsatzgerät angeschlossen ist oder werden kann. Insbesondere umfasst das Basisgerät eine Filterkammer. Das Gebläse befördert den eingesaugten Schmutz von der Bodenoberfläche durch eine Saugleitung zur Filterkammer. In der Filterkammer wird der Schmutz abgesondert und gesammelt, insbesondere mithilfe eines Filters oder eines Staubfilterbeutels. Bevorzugt kann die Filterkammer gelöst werden, um den gesammelten Schmutz zu entfernen oder einen Staubfilterbeutel zu wechseln.
- Wenn die Vorrichtung ein Saugroboter ist, umfasst der Saugroboter die Saugöffnung, den Elektromotor und die Reinigungswalze wie oben im Kontext des Vorsatzgerätes beschrieben. Zusätzlich umfasst der Saugroboter auch ein Gebläse, eine Saugleitung und/oder eine Filterkammer.
- Der Elektromotor treibt das Reinigungselement an, bevorzugt über ein Gewinde. Insbesondere treibt der Elektromotor eine Reinigungswalze für ein Rotieren um eine Walzenachse an, die parallel zur Unterseite der Vorrichtung und/oder parallel zur Bodenoberfläche orientiert ist. Vorzugsweise treibt der Elektromotor für das Reinigungselement nicht ein Gebläse an. Insbesondere wird ein Gebläse durch einen separaten Gebläse-Motor angetrieben. Eine Rotationsachse eines Reinigungselements, insbesondere eine Walzenachse einer Reinigungswalze, verläuft quer zu einer Vorschubrichtung, in die die Vorrichtung bewegt wird oder sich autonom bewegt.
- Eine Reinigungswalze ist insbesondere eine Borstenwalze mit einer Vielzahl von Bürsten, die radial an der zylinderförmigen Walze hervorstehen. Durch die Bürsten oder Borsten kann Schmutz, also Feinstaub, Staub und/oder Grobgut, verbessert transportiert und/oder aus dem Boden herausgelöst werden. Die Reinigungswalze ist insbesondere als ein hohlzylindrischer Körper ausgestaltet und/oder vorzugsweise innerhalb eines Saugraumes angeordnet. Ein Saugraum kann mithilfe von Dichtlippen zwischen der Unterseite und der Bodenoberfläche gebildet werden, wobei die Saugöffnung innerhalb des Saugraumes angeordnet ist, um Luft aus diesem Saugraumes abzusaugen, damit innerhalb des Saugraumes ein geringer Druck im Vergleich zum Umgebungsdruck herrscht. Die Dichtlippen erstrecken sich dazu von der Unterseite des Vorsatzgerätes bis zur Bodenoberfläche.
- Eine Hartbodenoberfläche entspricht z.B. der Oberflächenbeschaffenheit von Fliesenboden, Laminat- oder Parkettboden, insbesondere gemäß IEC 62885-2:2016. Eine Teppichbodenoberfläche entspricht z.B. der Oberflächenbeschaffenheit von dem Teppich Wilton, insbesondere BIC3 gemäß Norm IEC 62885 (z.B. basierend auf einer Einstufung in 1 bis 5) oder gemäß IEC 62885-2:2016, Annex C.1 - Wilton Carpet.
- Insbesondere ist der Elektromotor ein Gleichstrommotor. Durch Anziehungs- und Abstoßungskräfte, die mehrere Magnetfelder aufeinander ausüben (Lorentzkraft), dreht sich ein Rotor relativ zu einem Stator. Der Rotor bewegt eine Welle, die ein Drehmoment, insbesondere über ein Getriebe, auf die Reinigungswalze überträgt. Der Stator kann einen Permanentmagneten oder elektrische Spulen mit Wicklungen umfassen. Der Rotor kann elektrische Spulen mit Wicklungen oder einen Permanentmagneten umfassen. Durch Verändern des Stromflusses durch die Spulen während des Umlaufs des Rotors relativ zum Stator wird ein kontinuierliches Drehen erreicht. Ein Stator ist ein feststehender, magnetisch wirkender Teil eines Elektromotors. Insbesondere ist der Stator fest mit einem Motorgehäuse verbunden. Ein Rotor ist ein sich drehender, magnetisch wirkender Teil eines Elektromotors, der eine Welle dreht.
- Vorzugsweise ist der Elektromotor ein Bürstenmotor oder Gleichstrommotor mit Bürste, auch BDC-Motor genannt. Insbesondere umgibt der Stator dann einen innenliegenden Rotor. Alternativ liegt der Stator innen und der Rotor dreht sich um den Stator. Der Rotor umfasst einen Anker und Spulen. Der Anker ist vorzugsweise ein Eisenkern des Rotors, um den die Spulen des Rotors gewickelt sind, um mindestens Polschuhe zu bilden. Ein Polschuh ist eine Ausbuchtung des Eisenkerns, die das Magnetfeld an diese Stelle bündeln soll. Ein Kommutator ist bei einem Elektromotor mit Bürste vorgesehen, um die Stromrichtung in den Spulen in Abhängigkeit von der Rotationsstellung umzukehren. Ein Kommutator insbesondere eine Scheibe mit elektrischen Anschlüssen in Form von ringsegmentartigen Abschnitten der Scheibe, die jeweils mit einer Spule elektrisch verbunden sind. Eine Bürste wird eingesetzt, um einen elektrischen Stromkreis mit den Anschlüssen auf der sich drehenden Scheibe elektrisch leitend zu verbinden. Wenn sich die Scheibe zusammen mit dem Rotor dreht, wird durch die in Umfangrichtung getrennt angeordneten, ringsegmentartigen Abschnitte bzw. Anschlüsse der Spulen ein Umpolen einer Spule in Abhängigkeit von der Drehposition des Rotors zum Stator erreicht.
- Alternativ kann der Elektromotor ein bürstenloser Gleichstrommotor sein. Ein mit Wicklungsdraht umwickelter Eisenkern bildet eine Spule. Der Eisenkern ist bevorzugt aus gestapelten Blechen hergestellt, die vorzugsweise gegeneinander elektrisch isoliert sind. Insbesondere umfasst der Stator den Eisenkern. Alternativ oder ergänzend umfasst der Rotor den Eisenkern mit umwickelter Spule. Vorzugsweise ist der Elektromotor als ein Innenläufermotor ausgeführt. Alternativ ist es auch möglich, dass der Elektromotor als ein Außenläufermotor ausgeführt ist. In einer Ausgestaltung ist der Elektromotor ein Reluktanzmotor, insbesondere mit einer feststehenden Spule als Stator und ein rotierendes Eisen als Rotor, der vorzugsweise eine zahnradartige Form mit sich radial erstreckenden Vorsprüngen zum Ausbilden von Polzähnen hat.
- Nachfolgend werden Ausführungsbeispiele der Erfindung auch anhand von Figuren näher erläutert. Merkmale der Ausführungsbeispiele können einzeln oder in einer Mehrzahl mit den beanspruchten Gegenständen und offenbarten Aspekten der Erfindung kombiniert werden, sofern nichts Gegenteiliges angegeben wird. Die beanspruchten Schutzbereiche sind nicht auf die Ausführungsbeispiele beschränkt.
- Es zeigen:
- Figur 1:
- Schematische Darstellung einer Vorrichtung zum Reinigen einer Bodenoberfläche;
- Figur 2a-2c:
- Schematische Darstellung alternativer Reinigungselemente von unten;
- Figur 3:
- Schematische Darstellung eines Elektromotors;
- Figur 4:
- Schematische Darstellung eines Stromverlaufs über die Zeit.
- Die
Figur 1 zeigt eine schematische Darstellung einer Vorrichtung 1 zum Reinigen einer Bodenoberfläche 10. Die Bodenoberfläche 10 hat einen ersten Bereich mit der Oberflächenbeschaffenheit einer Hartbodenoberfläche 11 und einen daran angrenzenden, zweiten Bereich mit der Oberflächenbeschaffenheit einer Teppichbodenoberfläche 12. - Die Vorrichtung der
Fig. 1 ist ein Staubsauger, der die bevorzugte Ausführungsform darstellt, und bewegt sich zum Reinigen in Vorschubrichtung 20. Die Vorschubrichtung 12 ist insbesondere senkrecht zur Walzenachse 8 orientiert. Die Vorrichtung 1 hat ein Gehäuse 9 und eine Reinigungswalze 26 als das Reinigungselement 3, die im Betrieb in der durch den Pfeil angezeigten Richtung um die Walzenachse 8 rotiert. Die Reinigungswalze 26 ist in einem zylinderartigen Tunnel des Gehäuses 9 angeordnet und steht in Kontakt mit der Bodenoberfläche 10. Die Umrisse des inFig. 1 abgebildeten Geräts zeigen ein Vorsatzgerät 13, das entweder der Vorrichtung 1 entspricht oder ein Teil der Vorrichtung 1 ist. - Eine Steuerungseinheit 2 der Vorrichtung 1, die in dem Vorsatzgerät und/oder in dem Basisgerät integriert ist, steuert die Stromversorgung des Elektromotors 4. Dazu hat die Steuerungseinheit 2 Zugriff auf eine Information über die Stromstärke und Spannung, die am Elektromotor anliegt.
- Zum Reinigen der Bodenoberfläche 10 befördert die rotierende Reinigungswalze 26 Schmutz von der Bodenoberfläche 10 in Richtung einer in
Fig. 1 verdeckten Einsaugöffnung, die am Ende eines Saugkanals 18 des Vorsatzgeräts 13 vorhanden ist. Der Saugkanal 18 ist über einen Anschluss 14 mit einem nicht gezeigten Basisgerät verbunden, das ein Gebläse 15 zum Ansaugen von Luft umfasst. Das Vorsatzgerät 13 und/oder das Basisgerät weisen eine Benutzerschnittstelle 16 auf. Insbesondere kann mit der Benutzerschnittstelle 16 zwischen einem Automatik-Betrieb und einem Manuell-Betrieb ausgewählt werden. Wenn die Vorrichtung 1 ein Staubsauger ist, wird von der Vorrichtung sowohl das Gebläse 16 als auch das Vorsatzgerät 13 oder dessen Komponenten umfasst. - Die
Figuren 2a bis 2c zeigen unterschiedliche Reinigungselemente 3, die anstelle der Reinigungswalze 26 analog zum Ausführungsbeispiel derFig. 1 eingesetzt werden können. DieFig. 2a zeigt eine Polierscheibe 27 als Reinigungselement 3. Wenn die Vorrichtung ein Saugpolierer ist, umfasst die Vorrichtung mindestens die Polierscheibe 27. Eine nicht dargestellte Rotationsachse der Polierscheibe 27 steht dann senkrecht zur Unterseite des Vorsatzgerätes bzw. der Bodenoberfläche. Insbesondere hat die Polierscheibe 27 an der Unterseite im Randbereich einen Ring aus Borsten, die nach unten abstehen. Beim Reinigen kommen dann nur die Borsten in Kontakt mit der zu reinigenden Bodenoberfläche 10. Bevorzugt weist ein Saugpolierer als die Vorrichtung mehrere Polierscheiben 27 auf. InFig. 2a sind exemplarisch mehrere Polierscheiben 27 mit gestrichelter Linie dargestellt. Vorzugsweise sind dann genau drei Polierscheiben 27 vorzugesehen, die insbesondere dreieckartig angeordnet sind. Bei einer dreieckartigen Anordnung bilden die Rotationsachsen der Polierscheiben 27 eine Dreieckform, insbesondere mit zwei oder drei gleich langen Schenkeln. DieFig. 2b und 2c zeigen eine Wischplatte 28, die zum Halten eines wechselbaren Tuchs oder Schwamms eingerichtet ist. Wenn die Vorrichtung ein Saugwischer ist, umfasst die Vorrichtung die Wischplatte 28. Im Betrieb bewegt sich die Wischplatte 28 mit dem Tuch oder Schwamm relativ zum Gehäuse der Vorrichtung im Wesentlichen parallel zur Unterseite des Vorsatzgerätes bzw. parallel zur Bodenoberfläche. DieFig. 2b illustriert die oszillierende Bewegung der Wischplatte 28, die vorzugsweise eine Kombination aus Rotation und Translation ist. Insbesondere wird diese Kombinationsbewegung durch ein oder mehrere außermittige Antriebswellen erzeugt, inFig. 2b nicht dargestellt sind. Wenn mehrere, außermittige Antriebswellen vorgesehen sind, werden diese durch denselben Motor angetrieben und sind an unterschiedlichen Stellen mit der Wischplatte 28 gekoppelt. DieFig. 2c illustriert die oszillierende Bewegung der Wischplatte 28, die vorzugsweise translatorisch ist. Ein nicht dargestelltes Getriebe sorgt hier für eine Umwandlung der Antriebs-Rotation des Elektromotors in eine translatorische Bewegung der Wischplatte 28. - Die
Figur 3 zeigt eine schematische Darstellung eines Elektromotors 4, der beispielsweise in der Vorrichtung 1 derFig. 1 eingesetzt werden kann. Ein Stator 5, der fest mit einem nicht dargestellten Gehäuse verbunden ist, umgibt einen innenliegenden, drehbaren Rotor 6. Ein scheibenförmiger Kommutator 19, der sich zusammen mit dem Rotor 6 dreht, hat mehrere Anschlüssen 21 in Form von ringsegmentartigen Abschnitten, die jeweils mit einer nicht dargestellten Spule elektrisch verbunden sind. Eine Bürste 17 wird eingesetzt, um einen elektrischen Stromkreis 22 mit den sich bewegenden Anschlüssen des scheibenförmigen Kommutators 19 elektrisch leitend zu verbinden, damit sich der Rotor 6 möglichst gleichmäßig relativ zum Stator 5 dreht. Der Rotor 6 ist rotatorisch mit einem Reinigungselement 3 gekoppelt, bevorzugt mit der Reinigungswalze 26 derFig. 1 . - Die
Figur 4 zeigt ein Diagramm einer Stromstärke I über eine Zeit t. Insbesondere handelt es sich dabei um den Stromverlauf, der an dem Elektromotor 4 derFig. 1 und/oder 3 anliegt. Das Diagramm zeigt einen ersten Stromverlauf 23 (dargestellt mit einer durchgezogenen Linie) und einen zweiten Stromverlauf 24 (dargestellt mit einer gestrichelten Linie), die jeweils einen Verlauf einer Stromstärke vor der Unterbrechung 7 der Stromversorgung des Elektromotors zeigen. Vor der Unterbrechung 7 wird die Stromstärke der Stromversorgung insbesondere derart von der Steuerungseinheit eingestellt, dass eine Soll-Drehzahl des Reinigungselements 3 erreicht wird. Wenn ein Getriebe mit einem Übersetzungsverhältnis ungleich 1 eingesetzt wird, unterscheidet sich eine Soll-Drehzahl des Rotors von der Soll-Drehzahl des Reinigungselements 3. - Die zugeführte Stromstärke des ersten Stromverlaufs 23 ist insbesondere für eine Reinigung eines Teppichbodens vorgesehen und liegt durchschnittlich höher als die zugeführte Stromstärke des zweiten Stromverlauf 24, die insbesondere für eine Reinigung eines Hartbodens vorgesehen ist.
- Nach der Unterbrechung 7 der Stromversorgung zeigt der Stromstärkenverlauf 25, dass die Stromstärke abfällt, was in diesem Dokument als Stromstärkenabfall bezeichnet wird. Durch die Induktion einer Spannung wird nach dem Unterbrechung 7 der Stromversorgung ein Rückstrom erzeugt. Die Zeitdauer Δt von der Unterbrechung 7 bis zum Erreichen bzw. Unterschreiten eines vordefinierten, reduzierten Wertes, hier Null Ampere, wird gemessen. In dem Ausführungsbeispiel der
Fig. 4 benötigte die Stromstärke die Zeitdauer Δt1, um von dem Niveau des ersten Stromverlaufs 23 für die Reinigung eines Teppichbodens nach dem Unterbrechen 7 der Stromversorgung auf Null Ampere abzufallen. Analog benötigte die Stromstärke die Zeitdauer Δt2, um von dem Niveau des zweiten Stromverlaufs 24 für die Reinigung eines Hartbodens nach dem Unterbrechen 7 der Stromversorgung auf Null Ampere abzufallen, was auch als Nulldurchgang bezeichnet wird. Je geringer die Last, also die Stromstärke, desto schneller erfolgt der Nulldurchgang. Insbesondere wird durch eine Drehzahlregelung die Drehzahl konstant gehaltenen. - Es wird also die Last (Stromstärke) erfasst und die Zeitdauer Δt des Lastabfalls bis auf einen vorgegebenen Wert (hier z.B. 0 A) gemessen. Nach dem Ermitteln der Zeitdauer Δt, hier Δt, bzw. Δt2, wird die ermittelte Zeitdauer Δt mit einem Schwellwert für einen Reinigungsmodus oder Wertebereichen für mehrere Reinigungsmodi verglichen (in
Fig. 4 nicht dargestellt). - In einer Ausgestaltung ist der Automatik-Betrieb so konfiguriert, dass in Abhängigkeit von der identifizierten, vorliegenden Oberflächenbeschaffenheit 11, 12 ein Reinigungsmodus von mehreren Reinigungsmodi aktiviert wird, der der identifizierten, vorliegenden Oberflächenbeschaffenheit 11, 12 zugeordnet ist. Diese Ausgestaltung wird im Folgenden anhand eines exemplarischen Beispiels mit einem Teppich-Reinigungsmodus und einen Hartboden-Reinigungsmodus erläutert. Die Vorrichtung ist hier exemplarisch ein Staubsauger, ein Staubsauger-Vorsatzgerät oder ein Saugroboter, wobei zu Beginn des Beispiels die Vorrichtung 1 eine Bodenoberfläche 10 im Hartboden-Reinigungsmodus (mit einer Soll-Drehzahl der Reinigungswalze von z.B. 1500 U/min; insbesondere eine erhöhte Saugleistung) reinigt und die Reinigungswalze 26 auf einer Oberflächenbeschaffenheit vom Typ Hartbodenoberfläche 11 aufliegt. Der Ablauf im Automatik-Betrieb gemäß dieser Ausgestaltung ist wie folgt:
Insbesondere wird zunächst die Stromversorgung unterbrochen, die Zeitdauer Δt ermittelt, die Unterbrechung 7 der Stromversorgung aufgehoben, so dass der Elektromotor 4 wieder mit Strom versorgt wird, und die ermittelte Zeitdauer Δt mit mindestens einem Schwellwert (hier: einem Hartboden-Schwellwert, insbesondere auch einem Teppich-Schwellwert) verglichen. - Wenn der Vergleich ergibt, dass die Zeitdauer Δt (z.B. Δt = Δt1) den Hartboden-Schwellwert unterschritten hat, also Δt2 < Hartboden-Schwellwert, wird die diesem Wertebereich zugeordnete Oberflächenbeschaffenheit vom Typ Hartbodenoberfläche 11 als die vorliegenden Oberflächenbeschaffenheit identifiziert. Wenn die identifizierte, vorliegende Oberflächenbeschaffenheit (gemäß einer in der Steuerungseinheit 2 hinterlegten Zuordnung) dem aktuellen Reinigungsmodus zugeordnet ist, wird die Reinigung in dem aktuellen Reinigungsmodus (in diesem Beispiel: Hartboden-Reinigungsmodus) unverändert fortgeführt.
- Wenn der Vergleich ergibt, dass die Zeitdauer Δt (z.B. Δt = Δt1) den Hartboden-Schwellwert oder alternativ einen Teppich-Schwellwert überschritten hat, also Δt, > Hartboden-Schwellwert (oder alternativ: Δt1 > Teppich-Schwellwert), wird die diesem Wertebereich zugeordnete Oberflächenbeschaffenheit vom Typ Teppichbodenoberfläche 12 als die vorliegenden Oberflächenbeschaffenheit identifiziert. Wenn die identifizierte, vorliegende Oberflächenbeschaffenheit (gemäß einer in der Steuerungseinheit 2 hinterlegten Zuordnung) dem aktuellen Reinigungsmodus nicht zugeordnet ist (wie in diesem Beispiel), wird der Reinigungsmodus gewechselt (in diesem Beispiel: von dem Hartboden-Reinigungsmodus in den Teppich-Reinigungsmodus) und die Reinigung im neuen Reinigungsmodus fortgesetzt (Teppich-Reinigungsmodus: Soll-Drehzahl der Reinigungswalze von z.B. 4500 U/min; insbesondere eine reduzierte Saugleistung). Die Reinigungswalze 26 liegt nun auf einer Bodenoberfläche 10 mit der Bodenbeschaffenheit vom Typ Teppichbodenoberfläche 12 auf. In einer bevorzugten Ausgestaltung ist für einen Wechsel des Reinigungsmodus das zusätzliche Kriterium vorgesehen, dass der Schwellwert für Zeit x unter bzw. überschritten wird, mit x z.B. 200 ms - 800 ms.
- Insbesondere wird erneut die Stromversorgung unterbrochen, die Zeitdauer Δt ermittelt, die Unterbrechung 7 der Stromversorgung aufgehoben, so dass der Elektromotor 4 wieder mit Strom versorgt wird, und die ermittelte Zeitdauer Δt mit mindestens einem Schwellwert (hier: einem Teppich-Schwellwert, insbesondere auch einem Hartboden-Schwellwert) verglichen.
- Falls die identifizierte, vorliegende Oberflächenbeschaffenheit dem aktuellen Reinigungsmodus zugeordnet ist (in diesem Beispiel z.B. Δt = Δt1), wird der Reinigungsmodus fortgesetzt, andernfalls (in diesem Beispiel z.B. Δt = Δt2) entsprechend (analog wie oben erläutert) gewechselt.
- Wird also in diesem Beispiel der Teppich-Schwellwert überschritten, wird unverändert die Reinigung fortgesetzt, und falls der Teppich-Schwellwert unterschritten wird, erfolgt ein Wechseln vom Teppich-Reinigungsmodus in den Hartboden-Reinigungsmodus.
- Die Messung der Back EMF (Strom) und Messung des zeitlichen Stromabfalls ermöglicht eine einfache Erkennung des Bodenbelags mit geringem Aufwand. Insbesondere eine Messung der BEMF Spannung, um zu erkennen, wann der Strom den Nulldurchgang erreicht hat, reduziert den Aufwand weiter. Die gemessene Zeit wird mit hinterlegten Schwellwerten verglichen, anhand derer dann entschieden wird, auf welchem Untergrund sich die Reinigungswalze befindet.
- Insbesondere erfolgt die Messung der Back EMF in einem Messintervall von ca. 100 µs bis 200 µs zum regelmäßigen Stromlosschalten des elektrischen Antriebs mit dem Elektromotor 4. Durch die Messung des Stromstärkenverlaufes des Elektromotors ist kein zusätzlicher Sensor für die Bodenerkennung erforderlich. Ebenfalls ist keine hochpräzise Messung z.B. beim Strom oder der Spannung notwendig, um komplexe Charakteristika zu analysieren und zu detektieren, sondern lediglich eine Schwellwertüberwachung der Zeitdauer Δt. Ein Automatik-Betrieb kann so ohne zusätzliche Sensorik und mit geringem Rechenaufwand implementiert werden.
Claims (15)
- Vorrichtung (1) zum Reinigen einer Bodenoberfläche (10) umfassend eine Steuerungseinheit (2), ein Reinigungselement (3) zum Aufnehmen von Schmutz von der Bodenoberfläche (10) durch ein Bewegen des Reinigungselements (3) und einen Elektromotor (4) zum Bewegen des Reinigungselements (3), wobei der Elektromotor (4) so beschaffen ist, dass eine Relativbewegung zwischen einem Stator (5) und einem Rotor (6) des Elektromotors (4) zu einer Induktion einer Spannung und einem Rückstrom führen kann, dadurch gekennzeichnet, dass die Steuerungseinheit (2) so konfiguriert ist, dass während eines Reinigungsvorgangs der Bodenoberfläche (10) eine Stromversorgung des Elektromotors (4) vorübergehend unterbrochen (7) wird, und die Steuerungseinheit (2) anhand eines erfassten Stromstärkenverlaufs (25) des Elektromotors (4) eine vorliegende Oberflächenbeschaffenheit (11, 12) der Bodenoberfläche (10) identifiziert, die gerade mithilfe des Reinigungselements (3) gereinigt wird.
- Vorrichtung (1) nach Anspruch 1, dadurch gekennzeichnet, dass die Steuerungseinheit (2) so konfiguriert ist, dass für die Identifizierung der vorliegenden Oberflächenbeschaffenheit (11, 12) detektiert wird, wenn der Stromstärkenverlauf einen vordefinierten, reduzierten Wert erreicht oder unterschreitet.
- Vorrichtung (1) nach dem vorhergehenden Anspruch, dadurch gekennzeichnet, dass der vordefinierte, reduzierte Wert Null Ampere oder niedriger als 0,5 A ist.
- Vorrichtung (1) nach einem der zwei vorhergehenden Anspruch, dadurch gekennzeichnet, dass die Steuerungseinheit (2) so konfiguriert ist, dass für die Ermittlung der Oberflächenbeschaffenheit (11, 12) der Bodenoberfläche (10) eine Zeitdauer (Δt) von der Unterbrechung (7) der Stromversorgung bis zum Erreichen oder Unterschreiten des vordefinierten, reduzierten Wertes durch den Stromstärkenverlauf gemessen wird.
- Vorrichtung (1) nach dem vorhergehenden Anspruch, dadurch gekennzeichnet, dass die Steuerungseinheit (2) so konfiguriert ist, dass die Steuerungseinheit (2) zum Identifizieren der vorliegenden Oberflächenbeschaffenheit (11, 12) überprüft, ob die ermittelte Zeitdauer (Δt) einen Schwellwert unterschreiten, überschreitet oder in einen von mehreren, vordefinierten Wertebereichen fällt, denen jeweils eine vordefinierte Oberflächenbeschaffenheit (11, 12) zugeordnet ist.
- Vorrichtung (1) nach dem vorhergehenden Anspruch, dadurch gekennzeichnet, dass eine Hartbodenoberfläche (11) und eine Teppichbodenoberfläche (12) zwei vordefinierte Oberflächenbeschaffenheiten sind, die in der Steuerungseinheit (2) hinterlegt sind.
- Vorrichtung (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerungseinheit (2) so konfiguriert ist, dass die Steuerungseinheit (2) anhand des erfassten Stromstärkenverlaufs (25) einen Verschmutzungsgrad der Bodenoberfläche (10) und/oder einen Abnutzungsgrad des Reinigungselements (3) identifiziert.
- Vorrichtung (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass das Reinigungselement (3) eine Reinigungswalze (26) ist und/oder die Steuerungseinheit (2) mindestens zwei Reinigungsmodi umfasst, die jeweils eine unterschiedliche Soll-Drehzahl für die Reinigungswalze (26) vorgeben.
- Vorrichtung (1) nach dem vorhergehenden Anspruch, dadurch gekennzeichnet, dass die Reinigungsmodi einen Teppich-Reinigungsmodus und einen Hartboden-Reinigungsmodus umfassen und/oder eine Soll-Drehzahl der Reinigungswalze (26) im Teppich-Reinigungsmodus größer ist als im Hartboden-Reinigungsmodus.
- Vorrichtung (1) nach einem der zwei vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerungseinheit (2) so konfiguriert ist, dass zwischen den Reinigungsmodi gewechselt wird, wenn ein Wechsel der vorliegenden Oberflächenbeschaffenheit (11, 12) identifiziert wird.
- Vorrichtung (1) nach dem vorhergehenden Anspruch, dadurch gekennzeichnet, dass die Steuerungseinheit (2) so konfiguriert ist, dass der Wechsel des Reinigungsmodus nur dann erfolgt, wenn eine neue Oberflächenbeschaffenheit (11, 12) für einen vordefinierten Zeitraum unverändert identifiziert wird.
- Vorrichtung (1) nach dem vorhergehenden Anspruch, dadurch gekennzeichnet, dass der vordefinierte Zeitraum mindestens 200 ms und/oder höchstens 800 ms beträgt.
- Vorrichtung (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Steuerungseinheit (2) so konfiguriert ist, dass in einem regelmäßigen Intervall die Stromversorgung zum Elektromotor (4) unterbrochen und anhand des erfassten Stromstärkenverlaufs (25) die vorliegende Oberflächenbeschaffenheit (11, 12) der Bodenoberfläche (10) identifiziert wird.
- Vorrichtung (1) nach dem vorhergehenden Anspruch, dadurch gekennzeichnet, dass das Intervall mindestens 100 µs und/oder höchstens 200 µs beträgt.
- Verfahren zum Identifizieren einer Oberflächenbeschaffenheit (11, 12), gekennzeichnet durch die Schritte:- Unterbrechen (7) einer Stromversorgung eines Elektromotors (4), der ein Reinigungselement (3) für ein Reinigen einer Bodenoberfläche (10) mit der Oberflächenbeschaffenheit (11, 12) bewegt, während eines Reinigungsvorgangs der Bodenoberfläche (10);- Erfassen eines Stromstärkenverlaufs (25) des Elektromotors (4) nach dem Unterbrechen (7) der Stromversorgung;- Identifizieren der vorliegenden Oberflächenbeschaffenheit (11, 12) der Bodenoberfläche (10), die gerade mithilfe des Reinigungselements (3) gereinigt wird, anhand des erfassten Stromstärkenverlaufs.
Priority Applications (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| ES21195692T ES2982073T3 (es) | 2021-09-09 | 2021-09-09 | Aparato de limpieza de suelos con detección de suelo y procedimiento |
| EP21195692.5A EP4147624B1 (de) | 2021-09-09 | 2021-09-09 | Bodenreinigungsgerät mit bodenerkennung und verfahren |
| US17/885,028 US12193632B2 (en) | 2021-09-09 | 2022-08-10 | Floor cleaning device with floor detection and method |
| CN202211097831.6A CN115778236A (zh) | 2021-09-09 | 2022-09-08 | 具有地面检测的地面清洁装置和方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP21195692.5A EP4147624B1 (de) | 2021-09-09 | 2021-09-09 | Bodenreinigungsgerät mit bodenerkennung und verfahren |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4147624A1 EP4147624A1 (de) | 2023-03-15 |
| EP4147624B1 true EP4147624B1 (de) | 2024-05-22 |
Family
ID=77710485
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP21195692.5A Active EP4147624B1 (de) | 2021-09-09 | 2021-09-09 | Bodenreinigungsgerät mit bodenerkennung und verfahren |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US12193632B2 (de) |
| EP (1) | EP4147624B1 (de) |
| CN (1) | CN115778236A (de) |
| ES (1) | ES2982073T3 (de) |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| TW212231B (de) * | 1991-08-01 | 1993-09-01 | Hitachi Seisakusyo Kk | |
| DE102007021299B4 (de) | 2007-05-07 | 2013-07-18 | BSH Bosch und Siemens Hausgeräte GmbH | Verfahren und Vorrichtung zum Steuern der Drehzahl zumindest eines Elektromotors in einem mobilen Gerät, insbesondere in einer Saugbürstenvorrichtung oder einem Staubsammelroboter |
| KR101752190B1 (ko) * | 2010-11-24 | 2017-06-30 | 삼성전자주식회사 | 로봇청소기 및 그 제어방법 |
| KR20160037460A (ko) | 2014-09-29 | 2016-04-06 | 엘지전자 주식회사 | 진공 청소기 |
-
2021
- 2021-09-09 EP EP21195692.5A patent/EP4147624B1/de active Active
- 2021-09-09 ES ES21195692T patent/ES2982073T3/es active Active
-
2022
- 2022-08-10 US US17/885,028 patent/US12193632B2/en active Active
- 2022-09-08 CN CN202211097831.6A patent/CN115778236A/zh active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| US12193632B2 (en) | 2025-01-14 |
| ES2982073T3 (es) | 2024-10-14 |
| CN115778236A (zh) | 2023-03-14 |
| US20230075865A1 (en) | 2023-03-09 |
| EP4147624A1 (de) | 2023-03-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE102007011381B3 (de) | Verfahren zur Erkennung eines Bodenbelages | |
| DE69618166T2 (de) | Staubsauger mit leistungsregelung in abhängigkeit der betriebsart einer elektrischen bürste | |
| EP2245974B1 (de) | Verfahren zum Betrieb eines Vorsatzgeräts für einen Staubsauger und korrespondierendes Vorsatzgerät | |
| EP2875767B1 (de) | Verfahren zum Betreiben eines Staubsaugers und Staubsauger | |
| DE102007021299A1 (de) | Verfahren und Vorrichtung zum Steuern der Drehzahl zumindest eines Elektromotors in einem mobilen Gerät, insbesondere in einer Saugbürstenvorrichtung oder einem Staubsammelroboter | |
| DE102006009213A1 (de) | Staubsauger | |
| DE102007061146A1 (de) | Verfahren zur Auswertung eines Partikelsignals und Saugdüse für einen Staubsauger | |
| EP4358814A1 (de) | Verfahren zur verbesserten reinigung eines räumlich begrenzten bereichs | |
| WO2013144149A1 (de) | Verfahren zum einstellen eines saugsystems, verfahren zum betreiben eines saugsystems und saugsystem | |
| EP3970584A1 (de) | Staubsauger, vorzugsweise handstaubsauger | |
| EP4238470B1 (de) | Bodenreinigungsgerät mit steuerung einer flüssigkeitszufuhr sowie verfahren | |
| DE102012107765B4 (de) | Robotsauger und Verfahren zum Betrieb eines Robotsaugers | |
| EP4147624A1 (de) | Bodenreinigungsgerät mit bodenerkennung und verfahren | |
| EP4238469B1 (de) | Reinigungsgerät mit erkennung des zustands einer oberfläche und verfahren | |
| EP3235414A1 (de) | Verfahren zur leistungsanpassung eines akkumulatorbetriebenen staubsaugers | |
| EP3437535B1 (de) | Staubsauger | |
| EP4098166B1 (de) | Bodendüse für staubsauger, staubsauger, bürstenwalzenset und verfahren zum betreiben eines staubsaugers | |
| EP4212082B1 (de) | Staubsauger, vorzugsweise handstaubsauger | |
| EP4327709B1 (de) | Staubsauger, vorzugsweise handstaubsauger | |
| EP4029423B1 (de) | Einlernfunktion für staubsauger mit motordüsen | |
| EP3973837B1 (de) | Staubsauger mit bearbeitungskopf | |
| DE102019104429A1 (de) | Bodenpflegegerät und Verfahren zum Betrieb eines Bodenpflegegeräts | |
| DE102018112802A1 (de) | Verfahren zum Betreiben einer Textilmaschine sowie Textilmaschine | |
| DE4137886C2 (de) | Verfahren zur Bürstenwalzensteuerung einer Staubsaugerbodendüse | |
| DE102021132600A1 (de) | Verfahren zum Betrieb einer Reinigungseinheit |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20230823 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: A47L 9/28 20060101AFI20231219BHEP |
|
| INTG | Intention to grant announced |
Effective date: 20240118 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20240312 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502021003776 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240922 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240823 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240923 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2982073 Country of ref document: ES Kind code of ref document: T3 Effective date: 20241014 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240923 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240822 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240922 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240823 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240822 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502021003776 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| 26N | No opposition filed |
Effective date: 20250225 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240909 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20240930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240930 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20240909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250919 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20250924 Year of fee payment: 5 Ref country code: AT Payment date: 20251020 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20250930 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20210909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20210909 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20251020 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20210909 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20250909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240522 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250909 |