EP3409169A1 - Saugreinigungsroboter - Google Patents
Saugreinigungsroboter Download PDFInfo
- Publication number
- EP3409169A1 EP3409169A1 EP18172809.8A EP18172809A EP3409169A1 EP 3409169 A1 EP3409169 A1 EP 3409169A1 EP 18172809 A EP18172809 A EP 18172809A EP 3409169 A1 EP3409169 A1 EP 3409169A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- vacuum cleaner
- suction mouth
- projection
- suction
- projections
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images



Classifications
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L9/00—Details or accessories of suction cleaners, e.g. mechanical means for controlling the suction or for effecting pulsating action; Storing devices specially adapted to suction cleaners or parts thereof; Carrying-vehicles specially adapted for suction cleaners
- A47L9/02—Nozzles
- A47L9/04—Nozzles with driven brushes or agitators
- A47L9/0461—Dust-loosening tools, e.g. agitators, brushes
- A47L9/0466—Rotating tools
- A47L9/0477—Rolls
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L2201/00—Robotic cleaning machines, i.e. with automatic control of the travelling movement or the cleaning operation
Definitions
- the invention relates to a Saugtherapiesroboter, in particular a Saugtherapiesroboter with an improved Saugmundabdichtung.
- the International Publication WO 2015/082 019 A1 discloses a self-propelled and self-steering floor cleaning device, the at least one cleaning unit comprises a dirt collecting container, a dirt inlet opening and a dirt outlet opening, wherein the dirt outlet opening is formed on the bottom wall.
- the floor cleaning device has a arranged on the dirt outlet valve means which is lufttownbetätigbar for transferring from the closed position to the open position.
- the floor cleaning device also has horn-shaped projections on the dirt outlet opening.
- the invention has for its object to provide a Saugquessroboter with an improved Saugmundabdichtung available.
- the object of the invention is achieved by a vacuum cleaner with the features of claim 1.
- the vacuum cleaner is equipped with a suction fan for generating a suction air flow and a suction mouth arranged in a base of the vacuum cleaner, which is in flow communication with the suction fan, wherein projections are provided on a suction mouth, which project from the base.
- the inner and / or outer side surface (s) of at least one projection, preferably all projections, is or are curved about a first axis extending parallel to the direction of movement of the suction mouth when the vacuum cleaner is in operation.
- This axis is arranged on the side facing the interior of the respective projection, so that, as far as the inside of the projection is mentioned, the surface is concave and as far as the outside of the projection is mentioned, the surface is convex.
- the base is an area that faces the surface to be cleaned when the vacuum cleaner is intended to operate.
- all projections of the vacuum cleaner robot are formed as described above.
- the suction mouth edge is formed by the bottom cleaning roller facing edge (s) of the projection or the projections.
- the shape of the bottom cleaning roller facing edge of the projection is formed by a geometric section of the curved inside or outside surface with an imaginary envelope surface of the floor cleaning roller.
- the editing operation is here in the constructive context and not in the context of production.
- the projection is therefore not necessarily produced by a cutting process, but constructed so geometrically.
- the preferred surface (s) of the inside and / or the outside is or are mirror-symmetrical with respect to a plane extending substantially perpendicular to the longitudinal extent of the suction mouth and substantially in the direction of movement of the vacuum cleaner in its intended operation.
- the preferred inside or outside surface (s) is or are rotationally symmetric with respect to the longitudinal extent of the suction mouth and / or with respect to the direction of movement of the suction mouth in its intended operation.
- the vacuum cleaner according to the invention advantageously has a particularly favorable geometry at the suction mouth. Due to the shape and the arrangement of the at least one projection, the inlet openings in the suction mouth can also be designed by the invention so that a particularly good intake of coarse dirt is possible without this gets stuck, is pushed in front of the suction mouth or run over by the suction mouth will be without being included.
- the curved geometry of the projection or projections avoids edges so that obstacles can be more easily overcome.
- a vacuum cleaner in the sense of the present invention is a device which can generate a suction air stream which acts on an object, usually a surface, for example a floor surface, to receive particles such as dirt or dust particles, but also liquids from the object by being detected by the suction air flow and entrained (hereinafter also referred to as "suction").
- a vacuum cleaner can achieve such a cleaning effect.
- the vacuum cleaner is usually equipped with a suction fan for generating a suction air flow, wherein a suction mouth (hereinafter also referred to as suction) of the vacuum cleaner is in flow communication with the suction side of the suction fan.
- the suction port is typically designed to be passed over a surface to be cleaned, for example a floor surface, to soak up the particles, for example dust or dirt.
- the suction fan is usually in fluid communication with at least one dust removal device, for example, a generally replaceable dust filter bag, a filter device or a centrifugal separator. Dirt particles taken up by the suction air stream are generally collected in a dust collecting chamber, whereby in a vacuum cleaner with a dust filter bag, the dust filter is usually present in the dust collecting chamber.
- the vacuum cleaner can be designed, for example, as a wet vacuum cleaner, as a dry vacuum cleaner or as a combined wet / dry vacuum cleaner.
- the invention task is also solved by a cleaning robot, which is equipped with the vacuum cleaner according to the invention.
- this cleaning robot is also referred to as vacuum cleaning robot.
- a cleaning robot is a cleaning device that is capable of automatically moving relative to a surface to be cleaned and cleaning the surface completely or partially.
- the cleaning robot is equipped with one or more cleaning devices.
- the cleaning robot may be equipped with fixed or driven brushes, rollers, wipers, cloths or other cleaning equipment.
- the cleaning robot can comprise a vacuum cleaner, for example a wet vacuum or a dry vacuum cleaner or a combined wet / dry vacuum cleaner.
- a cleaning robot is usually equipped with a chassis.
- the landing gear can be controlled, for example, by a controller which may be present in the cleaning robot or outside the cleaning robot.
- the controller draws data for controlling the landing gear provided by one or more sensors which, at least in part, may be present in the cleaning robot or outside the cleaning robot.
- Typical sensors include a mechanical collision sensor, a camera, an ultrasonic sensor, an infrared sensor, a distance sensor, an acceleration sensor, and a compass.
- a cleaning robot may include or may be operatively connected to one or more mapping means.
- Mapping means comprise, in particular, devices for receiving, storing or evaluating geometrical properties of the room in which the cleaning robot is to work or work.
- the mapping tools can advantageously contribute to a planned navigation of the cleaning robot in the room.
- Spaces can be exterior or interior spaces, for example, interiors of buildings such as living spaces or domestic spaces.
- a cleaning robot is usually accumulator-operated. So that the accumulator of such a cleaning robot can be reloaded after a cleaning phase, a charging station separate from the cleaning robot can be provided.
- the cleaning robot can be designed so that it automatically starts the charging station for charging the battery and / or automatically connects to the charging station.
- the cleaning robot may comprise a wet vacuum and be designed to apply liquid to a surface to be cleaned and to suck the liquid by means of the wet vacuum again.
- the cleaning robot may include other cleaning devices such as brushes, rollers, wipers, cloths or other cleaning devices.
- the cleaning action of the vacuum cleaner is supported by these additional cleaning devices.
- Cleaning robots that are equipped with a vacuum cleaner, collect dirt and dust usually in a arranged in the cleaning robot dust collector.
- the space available on the cleaning robot is usually limited, so that the space provided for the dust collector is limited.
- the cleaning robot can be designed so that it automatically starts to pick up the dust, the dust collection station and / or automatically connects to the dust collection station.
- the dust collecting station can be designed as a dust collecting station connected to a charging station or as a dust collecting station separate from a charging station.
- the projections are preferably arranged in relation to a preferred direction of movement of the vacuum cleaner in the intended operation front suction mouth edge. This embodiment of the invention advantageously achieves that the projections facilitate the passage of obstacles in the preferred direction of movement.
- the vacuum cleaner has a floor cleaning roller arranged in the suction mouth, for example a rotatable brush.
- the rotation axis of the brush preferably runs along the length of the suction mouth.
- the preferred rotation axis is perpendicular to the direction of movement of the vacuum cleaner in its intended operation of the vacuum cleaner.
- the axis of rotation runs parallel to a surface to be cleaned during its intended operation of the vacuum cleaner.
- the preferred direction of rotation of the floor cleaning roller in the intended operation of the vacuum cleaner is chosen so that the part of the floor cleaning roller facing the surface to be cleaned moves in the direction of the projection or projections.
- dust or dirt are absorbed through the projections in the vacuum cleaner.
- envelope surface is to be understood as meaning a rotationally symmetrical surface whose elements have a uniform distance from the body which is rotationally symmetrical around the axis of rotation of the bottom roller and which is formed by rotation of the floor cleaning roller; while the distance can be the same Zero, but is preferably greater than zero.
- the envelope surface is also a cylindrical surface with a radius of the same or, preferably, greater than the radius of the floor cleaning roller. With a larger radius can be advantageously achieved that the floor cleaning roller can be rotated during operation of the Saugquelsroboters without touching the projection or the projections.
- the distance is less than 5 cm (centimeters), more preferably less than 2 cm, more preferably less than 1 cm, most preferably 5 mm (millimeters) or less.
- the distance is preferably more than 1 mm, particularly preferably 2 mm or more.
- the at least one projection has on the inside and / or outside the shape of a part of the surface of an ovoid.
- the inside of the projection is concerned, the shape of a part of the concave inside of a spherical surface or the surface of an ovoid is meant;
- the outside of the projection is concerned, the shape of a part of the convex outside of a spherical surface or the surface of an ovoid is meant.
- An ovoid in the sense of the present invention is a three-dimensional rounded body.
- the preferred ovoid is mirror-symmetrical with respect to a plane extending substantially perpendicular to the longitudinal extent of the suction mouth and substantially in the direction of movement of the suction mouth in its intended operation.
- the ovoid is similar to an ellipsoid or an ellipsoid, for example a triaxial or a biaxial ellipsoid.
- the preferred ovoid is rotationally symmetrical with respect to the longitudinal extension of the suction mouth and / or with respect to the direction of movement of the suction mouth in its intended operation.
- an ovoid on the one hand is well suited as a flow restriction of an inlet channel and on the other hand allows a large cross section at the suction mouth edge, which allows a good seal to the suction mouth.
- the invention also includes embodiments in which the inner and / or outer surface (s) have a different geometry, for example the shape of a part of the lateral surface of a cone.
- combinations of parts of conical surface, Ovoid vom and cylindrical surfaces fall in the scope of the present invention.
- a portion of the inner and / or outer surface of the at least one projection, particularly preferably all projections, facing the floor cleaning roller has the shape of a cylinder jacket, particularly preferably a circular cylinder jacket, the cylinder axis preferably being parallel to the preferred direction of movement of the suction mouth in the ordinary operation of the cylinder Vacuum cleaner runs.
- a particularly favorable dust absorption can be achieved with advantage. It is also achievable that obstacles can be overcome particularly easily.
- the inside and / or outside surface of the at least one projection is also curved around a second axis running perpendicular to the direction of movement of the suction mouth during intended operation of the vacuum cleaner and parallel to the longitudinal extension of the suction mouth, wherein also this second axis is arranged on the side of the projection (9) facing the interior of the device.
- the radius of curvature about the second axis is less than the radius of curvature about the first axis (hereinafter referred to as first radius.)
- the second radius is greater than 1 cm, more preferably equal to or greater than
- the second radius is less than 6 cm, more preferably equal to or less than 4 cm, for example 3 cm
- the first radius is greater than 2 cm, more preferably equal to or greater than 4 cm Radius smaller than 10 cm, more preferably equal to or smaller than 6 cm, for example 5 cm.
- the suction mouth edge forms a wave contour toward the suction mouth. It is an achievable advantage of this embodiment of the invention that, for example, exposed cables can not or only with difficulty be pulled into the suction mouth. Nevertheless, with such a waveform, the brush roller can still easily down be removed.
- the projections are spaced from each other in such a way that two adjacent projections, particularly preferably each mutually adjacent projections, between them form an open to the surface to be cleaned in the intended operation of the suction mouth to open surface.
- the inlet channel bounded by two adjacent projections is funnel-shaped.
- the projections protrude more than 5 mm, more preferably 10 mm or more beyond the base.
- the protrusions protrude less than 5 cm, more preferably 2 cm or less beyond the base. It is an achievable advantage of this embodiment of the invention that there is only a small amount of friction between the floor covering and the vacuum cleaning robot. Experiments have shown that, for example, set at a height of between 5 mm and 2 cm good cleaning performance.
- an impeller is arranged in a widened projection, particularly preferably for supporting the suction mouth on the surface to be cleaned. It is an achievable advantage of this embodiment of the invention that low-resistance rotational and driving movements are possible because the impeller is surrounded on all sides by bevels.
- the suction mouth edge is curved concavely on the outside in the region between two projections. It is an achievable advantage of this embodiment of the invention that it defines a smooth and fully curved inlet area through which dirt is well transported. In addition, the risk of blockages or snagging of objects in the inlet region or of a snagging of the vacuum cleaning robot on objects is reduced.
- the convex curvature and the concave curvature merge into one another. It is an achievable advantage of this embodiment of the invention that thus still a Smoother inlet area can be defined, which can lead to an even better cleaning performance and improved handling.
- a radius of the convex curvature is smaller than a radius of the concave curvature.
- the vacuum cleaning robot 1 comprises a controller 2, such as a microcontroller, which controls the functions of the vacuum cleaning robot 1.
- the controller 2 is connected to a drive 3 of the chassis, which controls wheels 4, two of which are exemplified. Further, the controller 2 is connected to a suction fan 5 to control this. In particular, the suction power of the suction fan 5 can be increased or decreased.
- the suction fan 5 is in fluid communication with a suction mouth 6. About the suction 6 dirt is absorbed by a surface to be cleaned.
- the suction cleaning robot 1 mainly moves in a traveling direction F.
- the term front or front area is defined here with respect to the traveling direction F of the suction cleaning robot 1.
- a floor cleaning roller 7 is arranged.
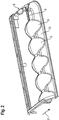
- FIG. 2 shows a perspective view from below of the suction mouth 6.
- a plurality of spaced-apart projections 9 are formed.
- the projections 9 project from a base surface, not shown here, of the vacuum cleaning robot 1. In other words, they face a surface to be cleaned.
- Each projection 9 has a convexly curved outer surface and a correspondingly concavely curved inner surface, a first axis of curvature of the enveloping body being parallel to the direction of travel F, so that the projections, such as barrel or cylinder sections, extend parallel to the direction of travel F.
- the convexly curved enveloping body is here essentially formed from a bi- or triaxial ellipsoidal body.
- the longest semiaxis is that axis of rotation of the enveloping body that runs parallel to the direction of travel F.
- the floor cleaning roller facing portion 14 of the projection 9 is cylindrical, wherein the cylinder axis is parallel to the intended direction of movement and the cylinder surface smoothly in the curvature of the ellipsoid about its axis parallel to Longitudinal extension of the suction mouth 6 passes.
- the projection 9 is cut off.
- the enveloping body or the projection 9 is not cut off or formed, for example perpendicular to the direction of travel F, but limited by an envelope geometry of the floor cleaning roller, as explained in more detail below.
- an inlet channel 10 is formed between two projections 9, an inlet channel 10 is formed. Due to the fact that the diameter or the lateral extent of a projection 9 in the direction of travel F or with increasing distance from the suction mouth 6 decreases, the inlet channel 10 expands correspondingly in this direction. Thus, a funnel-like region for the supply of coarse dirt to the suction mouth 6 is formed in the inlet channel 10. At least in a front region, the inlet channel 10 is not completely formed by the two adjacent projections 9, but in addition by a plate.
- the projections 9 and the inlet channels 10 are not parallel to the opening of the suction mouth or to a surface to be cleaned but are inclined upward and thus form a run-on slope.
- the run-on slope helps to overcome obstacles.
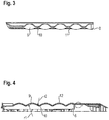
- FIG. 3 is a front view of the suction mouth 8 shown. Again, the projections 9 spaced apart and the inlet channels 10 arranged therebetween are visible. The suction mouth edge 8 is shown above a surface 11. It can be seen that only the projections 9 or regions or sections of the projections 9 stand on the surface 11, or are in their immediate vicinity.
- the projections 9 may, for example, have a height of about ten millimeters. There are then only round sections with a small area in contact with the surface 11, which facilitates the movement and rotation of the Saugquelsroboters.
- FIG. 4 is a sectional view through the suction mouth 6 is shown. It can be seen that the projections 9 and the inlet channels 10 form a wave contour 12.
- the wave contour 12 consists only of curvatures and therefore contains no edges, which improves both the driving characteristics and the cleaning performance of the vacuum cleaner robot.
- the convex curvature of the projection 9 about the axis parallel to the preferred direction of movement has a first radius r1.
- the inlet channel 10 is formed by a section concave curved from the outside with a radius r2.
- the projections 9 and the inlet channels 10 are arranged such that the convex curvature and the concave curvature merge directly into one another.
- the radii are chosen such that the radius r1 of the convex curvature is smaller than the radius of the concave curvature r2.
- the projection also has an externally convex curvature with a radius r3 about an axis parallel to the longitudinal extension of the suction mouth 6.
- FIG. 5 is a bottom view of the Saugquelsroboters 1 shown with the suction mouth 6.
- the projections 9 and the inlet channels 10 form the wave contour 12.
- the projections 9 are constructed by a cutting operation with the envelope geometry of the floor cleaning roller, so that this cutting edge the wave contour 12 both perpendicular to the direction of travel F, as shown in FIG. 5 , as well as parallel to the direction of travel, as in FIG. 4 shown, has.
- This complex shape of the suction mouth in the area of the floor cleaning roller allows a good sealing of the suction mouth.
- the supply of coarse dirt to the suction mouth 6 is optimized by the funnel-shaped design of the inlet channel 10.
- an impeller 13 is arranged, which improves the maneuverability of the Saugquelsroboters 1.
- the impeller 13 is surrounded only by bevels or curved surfaces, which allows low-resistance turning and driving movements.
- FIG. 6 is a side sectional view of the Saugquelsroboters 1 in the region of the suction mouth 6 is shown.
- the floor cleaning roller 7 is arranged.
- the floor cleaning roller 7 is designed as a bristle roller.
- the section through an inlet channel 10 is shown.
- the top view of a projection 9 is made possible.
- the wave contour 12 was constructed by means of an enveloping body of the floor cleaning roller 7, because in this lateral view, the wave contour 12 extends concentrically to the circumference of Floor cleaning roller 7.
- FIG. 7 and FIG. 8 A similar to the one in FIG. 6 shown side sectional view similar sectional view is in FIG. 7 and FIG. 8 shown.
- the sectional view is not through an inlet channel 10 but through a projection 9.
- a projection 9 is shown in cross section.
- the wave contour 12 is formed concentrically to the circumference of the floor cleaning roller 7.
- the distance between the circumference of the floor cleaning roller 7, in this case the radially outer end of the bristles, and the wave contour 12, that is, the suction mouth 6 facing ends of the projections 9 and the inlet channels 10, is kept as low as possible to a good Seal the suction 6 to achieve.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Nozzles For Electric Vacuum Cleaners (AREA)
Abstract
Description
- Die Erfindung betrifft einen Saugreinigungsroboter, insbesondere einen Saugreinigungsroboter mit einer verbesserten Saugmundabdichtung.
- Die Internationale Veröffentlichungsschrift
WO 2015/ 082 019 A1 offenbart ein selbstfahrendes und selbstlenkendes Bodenreinigungsgerät, das mindestens ein Reinigungsaggregat einen Schmutzsammelbehälter, eine Schmutzeintrittsöffnung und eine Schmutzaustrittsöffnung umfasst, wobei die Schmutzaustrittsöffnung an der Bodenwand gebildet ist. Um ein derartiges Bodenreinigungsgerät bereitzustellen, das unter Erzielung einer einfachen Konstruktion ein einfaches Entfernen von Schmutzpartikeln aus dem Schmutzsammelbehälter erlaubt, wird vorgeschlagen, dass das Bodenreinigungsgerät eine an der Schmutzaustrittsöffnung angeordnete Ventileinrichtung aufweist, die zum Überführen von der Schließstellung in die Offenstellung luftdruckbetätigbar ist. Das Bodenreinigungsgerät weist außerdem hornförmige Vorsprünge an der Schmutzaustrittsöffnung auf. - Aus der Europäischen Offenlegungsschrift
EP 2 912 981 A1 ist ein autonomes Reinigungsgerät mit einer rotierenden Bürsteneinheit auf der Gehäuseunterseite bekannt, wobei im Bereich der Bürsteneinheit eine Flusswegführung vorgesehen ist, um Staub in die Bürsteneinheit zu leiten. Dadurch soll an einer unteren Fläche des Gehäuses die Eintrittskraft des Staubs erhöht werden. Weitere gattungsgemäße Staubsauger sind inUS 2006 248 680 A1 , inWO 2015 082 019 A1 und inUS 2001 027 587 A1 beschrieben. - Der Erfindung liegt die Aufgabe zugrunde, einen Saugreinigungsroboter mit einer verbesserten Saugmundabdichtung zur Verfügung zu stellen.
- Die Bezugszeichen in sämtlichen Ansprüchen haben keine einschränkende Wirkung, sondern sollen lediglich deren Lesbarkeit verbessern.
- Die erfindungsgemäße Aufgabe wird durch einen Staubsauger mit den Merkmalen des Anspruchs 1 gelöst. Der Stabsauger ist mit einem Sauggebläse zur Erzeugung eines Saugluftstroms und einem in einer Grundfläche des Staubsaugers angeordneten Saugmund, der mit dem Sauggebläse in Strömungsverbindung steht, ausgestattet, wobei an einer Saugmundkante Vorsprünge vorgesehen sind, die von der Grundfläche vorspringen. Die innen- und/oder außenseitige(n) Fläche(n) mindestens eines Vorsprungs, vorzugsweise aller Vorsprünge, ist oder sind um eine parallel zur Bewegungsrichtung des Saugmunds bei vorgesehenem Betrieb des Staubsaugers verlaufenden ersten Achse gekrümmt. Diese Achse ist auf der zum Geräteinneren weisenden Seite des jeweiligen Vorsprungs angeordnet, sodass, soweit von der Innenseite des Vorsprungs die Rede ist, die Fläche konkav und soweit von der Außenseite des Vorsprungs die Rede ist, ist die Fläche konvex ist. Die Grundfläche ist eine Fläche, die bei vorgesehenem Betrieb des Staubsaugers der zu reinigenden Fläche zugewandt ist. Vorzugsweise sind sämtliche Vorsprünge des Saugreinigungsroboters wie zuvor beschrieben ausgebildet. Je nach Geometrie und Anforderungsprofil können aber auch nur einige der Vorsprünge derart ausgebildet sein. Im Sinne der Vorliegenden Erfindung wird die Saugmundkante durch die der Bodenreinigungswalze zugewandten Kante(n) des Vorsprungs oder der Vorsprünge gebildet.
- Die Form der der Bodenreinigungswalze zugewandten Kante des Vorsprungs ist durch einen geometrischen Schnitt der gekrümmten innen- oder außenseitigen Fläche mit einer gedachten Hüllfläche der Bodenreinigungswalze gebildet. Die Schnittoperation ist hier im konstruktiven Kontext zu verstehen und nicht im Kontext der Herstellung. Der Vorsprung wird demnach nicht notwendigerweise durch einen Schneidvorgang hergestellt, sondern derart geometrisch konstruiert.
- Die bevorzugte Fläche(n) der Innenseite und/oder der Außenseite ist oder sind spiegelsymmetrisch bezüglich einer Ebene, die sich im Wesentlichen senkrecht zur Längserstreckung des Saugmunds und im Wesentlichen in die Bewegungsrichtung des Staubsaugers bei dessen vorgesehenem Betrieb erstreckt. Die bevorzugte innenseitige(n) oder außenseitige(n) Fläche(n) ist oder sind rotationssymmetrisch bezüglich der Längserstreckung des Saugmunds und/oder bezüglich der Bewegungsrichtung des Saugmunds bei dessen vorgesehenem Betrieb.
- Der erfindungsgemäße Staubsauger weist vorteilhafterweise eine besonders günstige Geometrie am Saugmund auf. Bedingt durch die Ausformung und die Anordnung des mindestens einen Vorsprungs können durch die Erfindung zudem die Einlassöffnungen in den Saugmund so gestaltet werden, dass eine besonders gute Aufnahme von Grobschmutz möglich ist, ohne dass dieser hängenbleibt, vor dem Saugmund hergeschoben wird oder von dem Saugmund überfahren wird, ohne aufgenommen zu werden. Durch die gekrümmte Geometrie des Vorsprungs oder der Vorsprünge werden Kanten vermieden, sodass Hindernisse einfacher überwunden werden können.
- Ein Staubsauger im Sinne der vorliegenden Erfindung ist eine Vorrichtung, die einen Saugluftstrom erzeugen kann, der auf ein Objekt, gewöhnlich eine Fläche, zum Beispiel eine Fußbodenfläche, einwirkt, um Partikel wie beispielsweise Schmutz- oder Staubpartikel, aber auch Flüssigkeiten, von dem Objekt aufzunehmen, indem sie von dem Saugluftstrom erfasst und mitgerissen (im Folgenden auch als "Ansaugen" bezeichnet) werden. Vorteilhafterweise kann ein Staubsauger so eine Reinigungswirkung erzielen.
- Der Staubsauger ist in der Regel mit einem Sauggebläse zur Erzeugung eines Saugluftstroms ausgestattet, wobei ein Saugmund (nachfolgend auch als Ansaugöffnung bezeichnet) des Staubsaugers mit der Ansaugseite des Sauggebläses in Strömungsverbindung steht. Die Ansaugöffnung ist typischerweise so ausgelegt, dass sie über eine zur reinigenden Fläche , zum Beispiel eine Fußbodenfläche, geführt werden kann, um die Partikel, zum Beispiel Staub oder Schmutz, anzusaugen. Das Sauggebläse steht gewöhnlicher Weise mit mindestens einer Staubabscheideeinrichtung, beispielsweise einem, in der Regel austauschbaren, Staubfilterbeutel, einer Filtervorrichtung oder einem Fliehkraftabscheider in Strömungsverbindung. Vom Saugluftstrom aufgenommenen Schmutzpartikel werden in der Regel in einem Staubsammelraum gesammelt, wobei bei einem Staubsauger mit Staubfilterbeutel gewöhnlicher Weise der Staubfilter im Staubsammelraum vorliegt. Der Staubsauger kann zum Beispiel als Nasssauger, als Trockensauger oder als kombinierter Nass-/Trockensauger ausgebildet sein kann.
- Die Erfindungsaufgabe wird auch durch einen Reinigungsroboter, der mit dem erfindungsgemäßen Staubsauger ausgestattet ist, gelöst. Im Folgenden wird dieser Reinigungsroboter auch als Saugreinigungsroboter bezeichnet.
- Ein Reinigungsroboter ist ein Reinigungsgerät, das in der Lage ist, sich selbsttätig relativ zu einer zu reinigenden Fläche zu bewegen und die Fläche ganz oder teilweise zu reinigen. Hierzu ist der Reinigungsroboter mit einer oder mehreren Reinigungseinrichtungen ausgestattet. Beispielsweise kann der Reinigungsroboter mit feststehenden oder angetriebenen Bürsten, Walzen, Wischern, Tüchern oder anderen Reinigungseinrichtungen ausgerüstet sein. Alternativ oder zusätzlich kann der Reinigungsroboter einen Staubsauger umfassen, beispielsweise einen Nasssauger oder einen Trockensauger oder einen kombinierten Nass-/Trockensauger.
- Ein Reinigungsroboter ist in der Regel mit einem Fahrwerk ausgestattet. Das Fahrwerk kann beispielsweise durch eine Steuerung gesteuert werden, die in dem Reinigungsroboter oder außerhalb des Reinigungsroboters vorliegen kann. Die Steuerung zieht zum Steuern des Fahrwerks Daten heran, die von einem oder mehreren Sensoren bereitgestellt werden, die, wenigstens zum Teil, in dem Reinigungsroboter oder außerhalb des Reinigungsroboters vorliegen können. Zu typischen Sensoren zählen ein mechanischer Kollisionssensor, eine Kamera, ein Ultraschallsensor, ein Infrarotsensor, ein Abstandssensor, ein Beschleunigungssensor und ein Kompass. Ein Reinigungsroboter kann ein oder mehrere Kartiermittel umfassen oder damit in Funktionsverbindung stehen. Kartiermittel umfassen insbesondere Vorrichtungen zur Aufnahme, zum Speichern oder zum Auswerten von geometrischen Eigenschaften des Raums, in denen der Reinigungsroboter arbeitet oder arbeiten soll. Die Kartiermittel können vorteilhafterweise zu einem planvollen Navigieren des Reinigungsroboters in dem Raum beitragen. Räume können Außen- oder Innenräume, zum Beispiel Innenräume von Gebäuden wie etwa Wohnräume oder Haushaltsräume, sein.
- Ein Reinigungsroboter ist in der Regel akkumulatorbetrieben. Damit der Akkumulator eines solchen Reinigungsroboters nach einer Reinigungsphase wieder geladen werden kann, kann eine von dem Reinigungsroboter separate Ladestation vorgesehen sein. Der Reinigungsroboter kann so ausgelegt sein, dass er zum Aufladen des Akkumulators die Ladestation selbsttätig anfährt und/oder sich selbstständig mit der Ladestation verbindet.
- Beispielsweise kann der Reinigungsroboter einen Nasssauger umfassen und dazu ausgebildet sein, Flüssigkeit auf eine zu reinigende Fläche aufzubringen und die Flüssigkeit mittels des Nasssaugers wieder abzusaugen. Zusätzlich zu dem Staubsauger kann der Reinigungsroboter weitere Reinigungseinrichtungen wie beispielsweise Bürsten, Walzen, Wischer, Tücher oder andere Reinigungseinrichtungen umfassen. Vorzugsweise wird die Reinigungswirkung des Staubsaugers durch diese zusätzlichen Reinigungseinrichtungen unterstützt.
- Reinigungsroboter, die mit einem Staubsauger ausgestattet sind, sammeln Schmutz und Staub in der Regel in einem im Reinigungsroboter angeordneten Staubsammelbehälter. Der auf dem Reinigungsroboter zur Verfügung stehende Platz ist meist begrenzt, so dass auch der für den Staubsammelbehälter vorgesehene Platz beschränkt ist. Insofern ist es vorteilhaft, eine Staubsammelstation vorzusehen, an die Staub und Schmutz aus dem Staubsammelbehälter des Reinigungsroboters von Zeit zu Zeit abgegeben werden können. Der Reinigungsroboter kann so ausgelegt sein, dass er zum Abgeben des Staubs die Staubsammelstation selbsttätig anfährt und/oder sich selbstständig mit der Staubsammelstation verbindet. Dabei kann die Staubsammelstation als mit einer Ladestation verbundene Staubsammelstation oder als von einer Ladestation getrennte Staubsammelstation ausgebildet sein.
- Vorteilhafte Aus- und Weiterbildungen, welche einzeln oder in Kombination miteinander eingesetzt werden können, sind Gegenstand der abhängigen Ansprüche und der nachfolgenden Beschreibung.
- Die Vorsprünge sind vorzugsweise in einem bezogen auf eine bevorzugte Bewegungsrichtung des Staubsaugers im vorgesehenen Betrieb vorderen Saugmundkante angeordnet. Durch diese Ausführung der Erfindung ist vorteilhafterweise erreichbar, dass die Vorsprünge das Überfahren von Hindernissen in bevorzugter Bewegungsrichtung erleichtern.
- Bei einer bevorzugten Ausführung der Erfindung weist der Staubsauger eine in dem Saugmund angeordnete Bodenreinigungswalze auf, zum Beispiel eine rotierbare Bürste. Die Rotationsache der Bürste verläuft vorzugsweise entlang der der Längserstreckung des Saugmunds. Die bevorzugte Rotationsache verläuft senkrecht zur Bewegungsrichtung des Staubsaugers bei dessen vorgesehenem Betrieb des Staubsaugers. Mit Vorteil verläuft die Rotationsache parallel zu einer bei dessen vorgesehenem Betrieb des Staubsaugers zu reinigenden Fläche.
- Die bevorzugte Rotationsrichtung der Bodenreinigungswalze im vorgesehenen Betrieb des Staubsaugers ist so gewählt, der der zu reinigenden Fläche zugewandte Teil der Bodenreinigungswalze sich in Richtung des oder der Vorsprünge bewegt. So kann vorteilhafterweise erleichtert werden, dass Staub oder Schmutz über die Vorsprünge in den Staubsauger aufgenommen werden.
- Durch diese Ausführung der Erfindung ist eine sehr gute Abdichtung des Saugmundes erreichbar, was zu einer hohen Feinstaubaufnahme des Saugreinigungsroboters führen kann. Eine besonders gute Abdichtung kann insbesondere dann erreicht werden, wenn der Vorsprung gut in den Saugmund bzw. den Bürstenraum eingreift und dort nur eine vergleichsweise geringe Querschnittsfläche offen lässt.
- Im Sinne der vorliegenden Erfindung ist unter Hüllfläche eine rotationssymmetrische Fläche zu verstehen, deren Elemente einen einheitlichen Abstand von dem durch Rotation der Bodenreinigungswalze gebildeten allgemeinen um die Rotationsachse der Bodenwalze rotationssymmetrischen Körper haben; dabei kann der Abstand auch gleich Null sein, ist vorzugsweise jedoch größer als Null. So ist die Hüllfläche zum Beispiel im Falle einer zylindrischen Bodenreinigungswalze, zum Beispiel einer zylindrischen Bürste, ebenfalls eine Zylinderfläche, und zwar mit einem Radius der gleichen oder, vorzugsweise, größer als der Radius der Bodenreinigungswalze ist. Bei einem größeren Radius kann vorteilhafterweise erreicht werden, dass die Bodenreinigungswalze im Betrieb des Saugreinigungsroboters ohne Berührung des Vorsprungs oder der Vorsprünge gedreht werden kann. Vorzugsweise beträgt der Abstand weniger als 5 cm (Zentimeter), besonders vorzugsweise weniger als 2 cm, besonders vorzugsweise weniger als 1 cm, besonders vorzugsweise 5 mm (Millimeter) oder weniger. Der Abstand beträgt vorzugsweise mehr als 1 mm, besonders vorzugsweise 2 mm oder mehr.
- Vorzugsweise weist der mindestens eine Vorsprung, besonders vorzugsweise alle Vorsprünge, innen- und/oder außenseitig die Form eines Teils der Fläche eines Ovoids auf. Soweit von der Innenseite des Vorsprungs die Rede ist, ist die Form eines Teils der konkaven Innenseite einer Kugelfläche oder der Fläche eines Ovoids gemeint; soweit von der Außenseite des Vorsprungs die Rede ist, ist die Form eines Teils der konvexen Außenseite einer Kugelfläche oder der Fläche eines Ovoids gemeint.
- Ein Ovoid im Sinne der vorliegenden Erfindung ist ein dreidimensionaler rundlicher Körper. die Der bevorzugte Ovoid ist spiegelsymmetrisch bezüglich einer Ebene, die sich im Wesentlichen senkrecht zur Längserstreckung des Saugmunds und im Wesentlichen in die Bewegungsrichtung des Saugmunds bei dessen vorgesehenem Betrieb erstreckt. Besonders vorzugsweise ist der Ovoid ein Ellipsoid oder einem Ellipsoid ähnlich, zum Beispiel einem triaxialen oder einem biaxialen Ellipsoid. Der bevorzugte Ovoid ist rotationssymmetrisch bezüglich der Längserstreckung des Saugmunds und/oder bezüglich der Bewegungsrichtung des Saugmunds bei dessen vorgesehenem Betrieb.
- Es ist ein erreichbarer Vorteil dieser Ausführung der Erfindung, dass ein Ovoid zum einen gut als Strömungsbegrenzung eines Einlasskanals geeignet ist und zum anderen eine großen Querschnitt an der Saugmundkante erlaubt, was eine gute Abdichtung zum Saugmund ermöglicht. Die Erfindung umfasst aber auch Ausführungsformen, bei denen innen- und/oder außenseitige Fläche(n) eine andere Geometrie aufweisen, zum Beispiel die Form eines Teils der Mantelfläche eines Kegels. Ebenso fallen zum Beispiel Kombinationen von Teilen von Kegelmantelflächen, Ovoidflächen und Zylinderflächen in den Bereich der vorliegenden Erfindung.
- Besonders vorzugsweise hat ein der Bodenreinigungswalze zugewandten Abschnitt der Innen- und/oder Außenfläche des mindestens einen Vorsprungs, besonders vorzugsweise aller Vorsprünge, die Form eines Zylindermantels, besonders vorzugsweise eines Kreiszylindermantels, wobei die Zylinderachse vorzugsweise parallel zu der bevorzugten Bewegungsrichtung des Saugmunds im gewöhnlichen Betreib des Staubsaugers verläuft. Auf diese Weise lässt sich mit Vorteil eine besonders günstige Staubaufnahme erreichen. Auch ist erreichbar, dass Hindernisse sich besonders einfach überwinden lassen.
- In einer bevorzugten Ausführung der Erfindung ist innen- und/oder außenseitige Fläche des mindestens einen Vorsprungs, besonders vorzugsweise aller Vorsprünge, auch um eine senkrecht zur Bewegungsrichtung des Saugmunds bei vorgesehenem Betrieb des Staubsaugers und parallel zur Längserstreckung des Saugmunds verlaufenden zweiten Ache gekrümmt, wobei auch diese zweite Achse auf der zum Geräteinneren weisenden Seite des Vorsprungs (9) angeordnet ist. Mit dieser Ausführung der Erfindung ist vorteilhafterweise erreichbar, dass sowohl in Fahrtrichtung als auch quer dazu die Oberflächen mit vergleichsweise großen Radien versehen sind. Dadurch kann außenseitig Hindernissen geringe Angriffsflächen gegeben werden, was ein leichtes Überfahren dieser Hindernisse ermöglicht. Innenseitig kann insbesondere nicht globulärer Grobschmutz in Saugrichtung ausgerichtet und dadurch besser aufgenommen werden. Vorzugsweise ist der Radius der Krümmung um die zweite Ache (nachfolgend als zweiter Radius bezeichnet) kleiner als der Radius der Krümmung um die erste Ache (nachfolgend als erster Radius bezeichnet. Vorzugsweise ist der zweite Radius größer als 1 cm, besonders vorzugsweise gleich oder größer als 2 cm. Vorzugsweise ist der zweite Radius kleiner als 6 cm, besonders vorzugsweise gleich oder kleiner als 4 cm, zum Beispiel 3 cm. Vorzugsweise ist der erste Radius größer als 2 cm, besonders vorzugsweise gleich oder größer als 4 cm. Vorzugsweise ist der zweite Radius kleiner als 10 cm, besonders vorzugsweise gleich oder kleiner als 6 cm, zum Beispiel 5 cm.
- Vorzugsweise bildet die Saugmundkante zum Saugmund hin eine Wellenkontur. Es ist ein erreichbarer Vorteil dieser Ausführung der Erfindung, dass zum Beispiel freiliegende Kabel nicht oder nur schwer in den Saugmund hineingezogen werden können. Trotzdem kann mit einer solchen Wellenform die Bürstenwalze immer noch einfach nach unten entnommen werden.
- In einer bevorzugten Ausführung der Erfindung sind die Vorsprünge in der Weise voneinander beanstandet, dass zwei benachbarte Vorsprünge, besonders vorzugsweise alle jeweils zueinander benachbarten Vorsprünge, zwischen ihnen einen zur im vorgesehenen Betreib des Saugmunds zu der zu reinigenden Fläche offenen Einlasskanal bilden. Vorzugsweise ist der von zwei benachbarten Vorsprüngen begrenzte Einlasskanal trichterförmig ausgebildet. Es ist ein erreichbarer Vorteil dieser Ausführung der Erfindung, dass dadurch ein leichter Durchtritt von Grobschmutz sowie ein leichtes Überfahren von Hindernissen ermöglicht wird. Weiter ist durch die geringe Auflagefläche ein leichtes Drehen von dem Saugreinigungsroboter möglich.
- Vorzugsweise ragen die Vorsprünge mehr als 5 mm, besonders vorzugsweise 10 mm oder mehr über die Grundfläche hinaus. Vorzugsweise ragen die Vorsprünge weniger als 5 cm, besonders vorzugsweise 2 cm oder weniger über die Grundfläche hinaus. Es ist ein erreichbarer Vorteil dieser Ausführung der Erfindung, dass so nur eine geringe Reibung zwischen Bodenbelag und Saugreinigungsroboter vorhanden ist. Versuche haben ergeben, dass sich zum Beispiel bei einer Höhe von zwischen 5 mm und 2 cm gute Reinigungsleistungen einstellen.
- Vorzugsweise ist in einem verbreiterten Vorsprung ein Laufrad angeordnet, besonders vorzugsweise zum Abstützen des Saugmunds auf der zu reinigenden Fläche. Es ist ein erreichbarer Vorteil dieser Ausführung der Erfindung, dass widerstandsarme Dreh- und Fahrbewegungen möglich sind, da das Laufrad allseitig von Schrägen umgeben ist.
- Vorzugsweise ist die Saugmundkante im Bereich zwischen zwei Vorsprüngen außenseitig konkav gekrümmt. Es ist ein erreichbarer Vorteil dieser Ausführung der Erfindung, dass dadurch ein glatter und vollständig gekrümmter Einlassbereich definiert wird, durch den Schmutz gut transportiert wird. Zudem wird das Risiko von Blockaden oder einem Hängenbleiben von Gegenständen in dem Einlassbereich beziehungsweise von einem Hängenbleiben des Saugreinigungsroboters an Gegenständen verringert wird.
- Vorzugsweise gehen die konvexe Krümmung und die konkave Krümmung ineinander über. Es ist ein erreichbarer Vorteil dieser Ausführung der Erfindung, dass somit noch ein glatterer Einlassbereich definiert werden kann, was zu einem noch verbesserten Reinigungsverhalten und verbesserter Handhabung führen kann. Vorzugsweise ist ein Radius der konvexen Krümmung kleiner als ein Radius der konkaven Krümmung.
- Weitere vorteilhafte Ausgestaltungen werden nachfolgend anhand mehrerer in den Zeichnungen dargestellten Ausführungsbeispielen, auf welche die Erfindung jedoch nicht beschränkt ist, näher beschrieben.
- Es zeigt schematisch:
- Figur 1:
- ein Blockschaltbild eines als Saugreinigungsroboter ausgeführten erfindungsgemäßen Saugmunds,
- Figur 2:
- eine perspektivische Ansicht von unten auf den Saugmund des Saugreinigungsroboters der
Figur 1 , - Figur 3:
- eine Vorderansicht auf den Saugmund der
Figur 2 , - Figur 4:
- eine Schnittdarstellung durch den Saugmund der
Figuren 2 und3 , - Figur 5:
- eine Unteransicht auf den Saugmund der
Figuren 2 bis 4 , - Figur 6:
- eine seitliche Schnittdarstellung durch einen Einlassbereich zwischen zwei Vorsprüngen am Saugmund des Saugreinigungsroboters der
Figur 1 , - Figur 7:
- eine seitliche Schnittdarstellung durch einen Vorsprung am Saugmund des Saugreinigungsroboters der
Figur 1 , und - Figur 8:
- eine weitere Schnittdarstellung durch eine leicht veränderte Ausführung eines Vorsprungs am Saugmund des Saugreinigungsroboters der
Figur 1 . - Bei der nachfolgenden Beschreibung von bevorzugten Ausführungsformen der vorliegenden Erfindung bezeichnen gleiche Bezugszeichen gleiche oder vergleichbare Komponenten.
- In
Figur 1 ist ein Saugreinigungsroboter 1 in einem Blockschaltbild dargestellt. Der Saugreinigungsroboter 1 umfasst eine Steuerung 2 wie zum Beispiel einen Mikrocontroller, welche die Funktionen des Saugreinigungsroboters 1 kontrolliert. Die Steuerung 2 ist mit einem Antrieb 3 des Fahrwerks verbunden, welcher Räder 4 ansteuert, von denen beispielhaft zwei dargestellt sind. Weiter ist die Steuerung 2 mit einem Sauggebläse 5 verbunden, um dieses zu steuern. Insbesondere kann die Saugleistung des Sauggebläses 5 erhöht oder abgesenkt werden. Das Sauggebläse 5 steht mit einem Saugmund 6 in Strömungsverbindung. Über den Saugmund 6 wird Schmutz von einer zu reinigenden Fläche aufgenommen. Der Saugreinigungsroboter 1 bewegt sich hauptsächlich in einer Fahrtrichtung F. Der Begriff vorne oder vorderer Bereich ist hier in Bezug auf die Fahrtrichtung F des Saugreinigungsroboters 1 definiert. In dem Saugmund 6 beziehungsweise einem Bürstenraum ist eine Bodenreinigungswalze 7 angeordnet. -
Figur 2 zeigt eine perspektivische Ansicht von unten auf den Saugmund 6. An einer Saugmundkante 8 sind mehrere voneinander beabstandete Vorsprünge 9 ausgebildet. Die Vorsprünge 9 springen von einer hier nicht dargestellten Grundfläche des Saugreinigungsroboters 1 hervor. Anders ausgedrückt sind sie einer zu reinigenden Oberfläche zugewandt. Jeder Vorsprung 9 hat eine konvex gekrümmte Außenfläche und eine entsprechend konkav gekrümmte Innenfläche, wobei eine erste Krümmungsachse des Hüllkörpers parallel zu der Fahrtrichtung F verläuft, so dass sich die Vorsprünge wie Tonnen- oder Zylinderabschnitte parallel zur Fahrtrichtung F erstrecken. Der konvex gekrümmte Hüllkörper ist hier im Wesentlichen aus einem bi- oder triaxialen Ellipsoidkörper gebildet. Die längste Halbachse ist diejenige Rotationsachse des Hüllkörpers, die parallel zu der Fahrtrichtung F verläuft. Der der Bodenreinigungswalze zugewandte Abschnitt 14 des Vorsprungs 9 ist jedoch zylindrisch ausgeführt, wobei die Zylinderachse parallel zur vorgesehenen Bewegungsrichtung verläuft und der Zylindermantel glatt in die Krümmung des Ellipsoids um seine Achse parallel zur Längserstreckung des Saugmunds 6 übergeht. - In einem hinteren Bereich, der dem Saugmund 6 zugewandt ist, ist der Vorsprung 9 abgeschnitten ausgeführt. Dabei ist der Hüllkörper bzw. der Vorsprung 9 jedoch nicht zum Beispiel senkrecht zur Fahrtrichtung F abgeschnitten oder ausgebildet, sondern durch eine Hüllgeometrie der Bodenreinigungswalze begrenzt, wie weiter unten genauer erläutert.
- Zwischen zwei Vorsprüngen 9 ist ein Einlasskanal 10 ausgebildet. Dadurch, dass sich der Durchmesser oder die seitliche Erstreckung eines Vorsprungs 9 in Fahrtrichtung F bzw. mit zunehmendem Abstand vom Saugmund 6 verringert, erweitert sich der Einlasskanal 10 in dieser Richtung entsprechend. Somit ist im Einlasskanal 10 ein trichterartiger Bereich für die Zuführung von Grobschmutz an den Saugmund 6 ausgebildet. Zumindest in einem vorderen Bereich wird der Einlasskanal 10 nicht vollständig von den beiden benachbarten Vorsprüngen 9 gebildet, sondern zusätzlich von einer Platte.
- Wie in
Figur 2 zu sehen ist, verlaufen die Vorsprünge 9 und die Einlasskanäle 10 nicht parallel zu der Öffnung des Saugmundes bzw. zu einer zu reinigenden Oberfläche sondern sind aufwärts geneigt und bilden damit eine Anlaufschräge. Die Anlaufschräge hilft bei der Überwindung von Hindernissen. - In
Figur 3 ist eine Vorderansicht der Saugmundkante 8 gezeigt. Wiederum zu sehen sind die voneinander beabstandeten Vorsprünge 9 und die dazwischen angeordneten Einlasskanäle 10. Die Saugmundkante 8 ist über einer Oberfläche 11 dargestellt. Es ist zu sehen, dass lediglich die Vorsprünge 9 bzw. Bereiche oder Abschnitte der Vorsprünge 9 auf der Oberfläche 11 stehen, beziehungsweise sich in deren unmittelbarer Nähe befinden. Die Vorsprünge 9 können zum Beispiel eine Höhe von etwa zehn Millimetern aufweisen. Es befinden sich dann lediglich runde Abschnitte mit geringer Fläche in Kontakt mit der Oberfläche 11, was die Bewegung und Drehung des Saugreinigungsroboters erleichtert. - In
Figur 4 ist eine Schnittdarstellung durch den Saugmund 6 gezeigt. Zu erkennen ist, dass die Vorsprünge 9 und die Einlasskanäle 10 eine Wellenkontur 12 bilden. Die Wellenkontur 12 besteht lediglich aus Krümmungen und enthält daher keine Kanten, was sowohl die Fahreigenschaften als auch die Reinigungsleistung des Saugreinigungsroboters verbessert. Der Die von außen gesehen konvexe Krümmung des Vorsprungs 9 um die Ache parallel zur bevorzugten Bewegungsrichtung hat einen ersten Radius r1. Der Einlasskanal 10 ist durch einen von außen gesehen konkav gekrümmten Abschnitt mit einem Radius r2 gebildet. Die Vorsprünge 9 und die Einlasskanäle 10 sind derart angeordnet, dass die konvexe Krümmung und die konkave Krümmung direkt ineinander übergehen. Zudem sind die Radien derart gewählt, dass der Radius r1 der konvexen Krümmung kleiner ist als der Radius der konkaven Krümmung r2. Wie inFigur 8 zu sehen, hat der Vorsprung außerdem eine von außen gesehen konvexe Krümmung mit einem Radius r3 um eine Achse, die parallel zur Längserstreckung des Saugmunds 6 verläuft. - In
Figur 5 ist eine Unteransicht des Saugreinigungsroboters 1 mit dem Saugmund 6 dargestellt. An der Saugmundkante 8 bilden die Vorsprünge 9 und die Einlasskanäle 10 die Wellenkontur 12. Die Vorsprünge 9 sind durch eine Schneideoperation mit der Hüllgeometrie der Bodenreinigungswalze konstruiert, sodass diese Schnittkante die Wellenkontur 12 sowohl senkrecht zu der Fahrtrichtung F, wie dargestellt inFigur 5 , als auch parallel zu der Fahrtrichtung, wie inFigur 4 dargestellt, aufweist. Diese komplexe Form des Saugmunds im Bereich der Bodenreinigungswalze erlaubt eine gute Abdichtung des Saugmunds. Zugleich ist durch die trichterförmige Ausbildung des Einlasskanals 10 die Zufuhr von Grobschmutz zu dem Saugmund 6 optimiert. - In einem breiteren Vorsprung 9a ist ein Laufrad 13 angeordnet, was die Manövrierfähigkeit des Saugreinigungsroboters 1 verbessert. Das Laufrad 13 ist nur von Schrägen oder gekrümmten Flächen umgeben, was widerstandsarme Dreh-und Fahrbewegungen ermöglicht.
- In
Figur 6 ist eine seitliche Schnittdarstellung des Saugreinigungsroboters 1 im Bereich des Saugmundes 6 dargestellt. In dem Saugmund 6 ist die Bodenreinigungswalze 7 angeordnet. Hier ist die Bodenreinigungswalze 7 als Borstenwalze ausgeführt. Im Bereich der Saugmundkante 8 ist der Schnitt durch einen Einlasskanal 10 dargestellt. So wird die Draufsicht auf einen Vorsprung 9 ermöglicht. Hier ist zu sehen, dass die Wellenkontur 12 mittels eines Hüllkörpers der Bodenreinigungswalze 7 konstruiert wurde, denn in dieser seitlichen Ansicht verläuft die Wellenkontur 12 konzentrisch zu dem Umfang der Bodenreinigungswalze 7. - Eine ähnliche zu der in
Figur 6 gezeigten seitlichen Schnittdarstellung ähnliche Schnittdarstellung ist inFigur 7 undFigur 8 gezeigt. Hier verläuft die Schnittdarstellung jedoch nicht durch einen Einlasskanal 10 sondern durch einen Vorsprung 9. Entsprechend ist ein Vorsprung 9 im Querschnitt dargestellt. Auch hier ist die Wellenkontur 12 konzentrisch zu dem Umfang der Bodenreinigungswalze 7 ausgebildet. - Der Abstand zwischen dem Umfang der Bodenreinigungswalze 7, in diesem Fall dem radial äußeren Ende der Borsten, und der Wellenkontur 12, das heißt der dem Saugmund 6 zugewandten Enden der Vorsprünge 9 und der Einlasskanäle 10, ist so gering wie möglich gehalten, um eine gute Abdichtung des Saugmundes 6 zu erzielen.
- Die in der vorstehenden Beschreibung, den Ansprüchen und den Zeichnungen offenbarten Merkmale können sowohl einzeln als auch in beliebiger Kombination für die Verwirklichung der Erfindung in ihren verschiedenen Ausführungsformen von Bedeutung sein.
-
- 1
- Saugreinigungsroboter
- 2
- Steuerung
- 3
- Antrieb
- 4
- Rad
- 5
- Sauggebläse
- 6
- Saugmund
- 7
- Bodenreinigungswalze
- 8
- Saugmundkante
- 9
- Vorsprung
- 9a
- Vorsprung
- 10
- Einlasskanal
- 11
- Oberfläche
- 12
- Wellenkontur
- 13
- Laufrad
- 14
- zylindrischer Abschnitt
- F
- Fahrtrichtung
- r1
- Radius
- r2
- Radius
- r3
- Radius
Claims (10)
- Staubsauger mit einem Sauggebläse (5) zur Erzeugung eines Saugluftstroms, einem in einer Grundfläche des Staubsaugers angeordneten Saugmund (6), der mit dem Sauggebläse (5) in Strömungsverbindung steht, wobei an einer Saugmundkante (8) Vorsprünge (9) vorgesehen sind, die von der Grundfläche vorspringen,
wobei die innen- und/oder außenseitige Fläche mindestens eines Vorsprungs (9) um eine parallel zur Bewegungsrichtung des Saugmunds (6) bei vorgesehenem Betrieb des Staubsaugers verlaufenden ersten Achse gekrümmt ist, wobei die erste Achse auf der zum Geräteinneren weisenden Seite des Vorsprungs (9) angeordnet ist,
dadurch gekennzeichnet, dass der Staubsauger eine in dem Saugmund (6) angeordnete Bodenreinigungswalze (7) aufweist und die Form der der Bodenreinigungswalze (7) zugewandten Kante des Vorsprungs (9) durch einen geometrischen Schnitt der gekrümmten innen- oder außenseitigen Fläche mit einer gedachten Hüllfläche der Bodenreinigungswalze (7) gebildet ist. - Staubsauger nach Anspruch 1, dadurch gekennzeichnet, dass der mindestens eine Vorsprung (9) innen- und/oder außenseitig die Form eines Teils der Fläche eines Ovoids aufweist.
- Staubsauger nach einem der vorherigen Ansprüche, dadurch gekennzeichnet, dass die innen- und/oder außenseitige Fläche des mindestens einen Vorsprungs (9) um eine senkrecht zur Bewegungsrichtung des Saugmunds (6) bei vorgesehenem Betrieb des Staubsaugers und parallel zur Längserstreckung des Saugmunds (6) verlaufenden zweiten Achse gekrümmt ist, wobei die zweite Achse auf der zum Geräteinneren weisenden Seite des Vorsprungs (9) angeordnet ist.
- Staubsauger nach einem der vorherigen Ansprüche, dadurch gekennzeichnet, dass die Saugmundkante (8) zum Saugmund hin eine Wellenkontur (12) bildet.
- Staubsauger nach einem der vorherigen Ansprüche, dadurch gekennzeichnet, dass ein von zwei Vorsprüngen (9) begrenzter Einlasskanal (10) trichterförmig ausgebildet ist.
- Staubsauger nach einem der vorherigen Ansprüche, dadurch gekennzeichnet, dass die Vorsprünge (9) zehn Millimeter über die Grundfläche hinausragen.
- Staubsauger nach einem der vorherigen Ansprüche, dadurch gekennzeichnet, dass in einem verbreiterten Vorsprung (9a) ein Laufrad (13) angeordnet ist.
- Staubsauger nach einem der vorherigen Ansprüche, dadurch gekennzeichnet, dass die Saugmundkante (8) im Bereich zwischen zwei Vorsprüngen (9) konkav gekrümmt ist.
- Staubsauger nach Anspruch 8, dadurch gekennzeichnet, dass die konvexe Krümmung und die konkave Krümmung ineinander übergehen.
- Reinigungsroboter ausgestattet mit einem Staubsauger nach einem der vorherigen Ansprüche.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102017208967.9A DE102017208967B4 (de) | 2017-05-29 | 2017-05-29 | Saugreinigungsroboter |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3409169A1 true EP3409169A1 (de) | 2018-12-05 |
| EP3409169B1 EP3409169B1 (de) | 2020-01-08 |
Family
ID=62196431
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP18172809.8A Active EP3409169B1 (de) | 2017-05-29 | 2018-05-17 | Saugreinigungsroboter |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP3409169B1 (de) |
| DE (1) | DE102017208967B4 (de) |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20010027587A1 (en) | 2000-01-14 | 2001-10-11 | Conrad Wayne Ernest | Vacuum cleaner cleaning head |
| US20060248680A1 (en) | 2005-05-05 | 2006-11-09 | Bissell Homecare, Inc. | Vacuum accessory tool |
| EP2449939A2 (de) * | 2010-11-03 | 2012-05-09 | Samsung Electronics Co., Ltd. | Roboterreinigung, automatische Abgasstation und Roboterreinigungsystem damit |
| FR2999410A1 (fr) * | 2012-12-19 | 2014-06-20 | Seb Sa | Trappe pour suceur d'aspirateur |
| WO2014187499A1 (de) * | 2013-05-23 | 2014-11-27 | Alfred Kärcher Gmbh & Co. Kg | Bodenreinigungsvorrichtung, insbesondere selbstfahrendes und selbstlenkendes bodenreinigungsgerät |
| WO2015082019A1 (de) | 2013-12-06 | 2015-06-11 | Alfred Kärcher Gmbh & Co. Kg | Selbstfahrendes und selbstlenkendes bodenreinigungsgerät und reinigungssystem |
| EP2912981A1 (de) | 2014-02-28 | 2015-09-02 | Samsung Electronics Co., Ltd. | Autonome reinigungsvorrichtung |
| EP3028617A1 (de) * | 2011-04-29 | 2016-06-08 | iRobot Corporation | Autonomer mobiler roboter zur reinigung mit einer ersten und einer zweiten walze |
Family Cites Families (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000126097A (ja) * | 1998-10-21 | 2000-05-09 | Toshiba Tec Corp | 電気掃除機およびその吸込口体 |
-
2017
- 2017-05-29 DE DE102017208967.9A patent/DE102017208967B4/de active Active
-
2018
- 2018-05-17 EP EP18172809.8A patent/EP3409169B1/de active Active
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20010027587A1 (en) | 2000-01-14 | 2001-10-11 | Conrad Wayne Ernest | Vacuum cleaner cleaning head |
| US20060248680A1 (en) | 2005-05-05 | 2006-11-09 | Bissell Homecare, Inc. | Vacuum accessory tool |
| EP2449939A2 (de) * | 2010-11-03 | 2012-05-09 | Samsung Electronics Co., Ltd. | Roboterreinigung, automatische Abgasstation und Roboterreinigungsystem damit |
| EP3028617A1 (de) * | 2011-04-29 | 2016-06-08 | iRobot Corporation | Autonomer mobiler roboter zur reinigung mit einer ersten und einer zweiten walze |
| FR2999410A1 (fr) * | 2012-12-19 | 2014-06-20 | Seb Sa | Trappe pour suceur d'aspirateur |
| WO2014187499A1 (de) * | 2013-05-23 | 2014-11-27 | Alfred Kärcher Gmbh & Co. Kg | Bodenreinigungsvorrichtung, insbesondere selbstfahrendes und selbstlenkendes bodenreinigungsgerät |
| WO2015082019A1 (de) | 2013-12-06 | 2015-06-11 | Alfred Kärcher Gmbh & Co. Kg | Selbstfahrendes und selbstlenkendes bodenreinigungsgerät und reinigungssystem |
| EP2912981A1 (de) | 2014-02-28 | 2015-09-02 | Samsung Electronics Co., Ltd. | Autonome reinigungsvorrichtung |
Also Published As
| Publication number | Publication date |
|---|---|
| DE102017208967B4 (de) | 2024-02-22 |
| DE102017208967A1 (de) | 2018-11-29 |
| EP3409169B1 (de) | 2020-01-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE102015101587B3 (de) | Robotsauger mit Mehrfachanordnung von Seitenbürsten | |
| DE4038634C2 (de) | ||
| EP3047771B1 (de) | Staubsaugerroboter | |
| EP3409165B1 (de) | Stützanordnung an einem reinigungsroboter | |
| EP3787455B1 (de) | Saugroboter zum autonomen reinigen eines fahrzeuginnenraums | |
| DE2928914C2 (de) | Gerät zur Unterwasserreinigung | |
| DE69310699T2 (de) | Vorrichtung zum Aufnehmen von Abfällen und Staub | |
| DE10258781A1 (de) | Automatischer Staubsauger mit Luftumwälzung | |
| DE10302525A1 (de) | Saugvorrichtung eines Reinigers | |
| DE102015114775A1 (de) | Saugroboter | |
| EP2893860B1 (de) | Bodenpflegegerät mit einer angetriebenen Bürstenwalze | |
| EP2845530A1 (de) | Tragbares Sauggerät für Flüssigkeiten oder Flüssigkeits-/Luftgemische | |
| WO2023151833A1 (de) | Bodenreinigungsgerät mit kehreinrichtung und verfahren zum betreiben eines bodenreinigungsgeräts | |
| DE102014100358B4 (de) | Selbstfahrendes Reinigungsgerät | |
| AT514319B1 (de) | Unterwasserreiniger | |
| DE202015008180U1 (de) | Roboterreiniger | |
| DE102018111845A1 (de) | Bodenpflegegerät | |
| DE102015114265A1 (de) | Saugroboter sowie Verfahren zur Reinigung einer Bodenfläche | |
| EP2690220B1 (de) | Kehrsaugmaschine mit einer Absaugung für einen Seitenbesen | |
| EP3409169B1 (de) | Saugreinigungsroboter | |
| DE102015105060B4 (de) | Reinigungsgerät, insbesondere Staubsauger oder Vorsatzgerät eines Staubsaugers | |
| EP3808241B1 (de) | Saugroboter zur autonomen reinigung von bodenflächen eines raums | |
| DE102019112666A1 (de) | Saugroboter mit Seitenbürste | |
| DE112012003017B4 (de) | Reinigungsgerät | |
| DE102019112667A1 (de) | Saugroboter zur autonomen Reinigung von Bodenflächen |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20190605 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20190829 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502018000610 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 1221622 Country of ref document: AT Kind code of ref document: T Effective date: 20200215 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20200108 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200531 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200408 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200508 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200409 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200408 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502018000610 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20201009 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20200531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200517 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200517 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200531 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210531 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20210531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200108 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 1221622 Country of ref document: AT Kind code of ref document: T Effective date: 20230517 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230517 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20230517 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250531 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20250522 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20250523 Year of fee payment: 8 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260410 Year of fee payment: 5 |