EP1668378B1 - Sensor f r die detektion der richtung eines magnetfeldes in einer ebene - Google Patents
Sensor f r die detektion der richtung eines magnetfeldes in einer ebene Download PDFInfo
- Publication number
- EP1668378B1 EP1668378B1 EP03769295.1A EP03769295A EP1668378B1 EP 1668378 B1 EP1668378 B1 EP 1668378B1 EP 03769295 A EP03769295 A EP 03769295A EP 1668378 B1 EP1668378 B1 EP 1668378B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- magnetic field
- field sensors
- angle
- sensor
- output signals
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images

Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
- G01R33/00—Arrangements or instruments for measuring magnetic variables
- G01R33/02—Measuring direction or magnitude of magnetic fields or magnetic flux
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
- G01R33/00—Arrangements or instruments for measuring magnetic variables
- G01R33/02—Measuring direction or magnitude of magnetic fields or magnetic flux
- G01R33/06—Measuring direction or magnitude of magnetic fields or magnetic flux using galvano-magnetic devices
- G01R33/07—Hall effect devices
- G01R33/077—Vertical Hall-effect devices
Definitions
- the invention relates to a sensor referred to in the preamble of claim 1 Art.
- Such sensors are suitable, for example, for measuring the direction of a magnetic field in a plane.
- sensors which measure the components of the magnetic field with respect to two orthogonal coordinate axes.
- These sensors include magnetic field sensors such as magnetoresistive devices (eg Philips KMZ41) or Hall elements (eg Sentron 2SA-10).
- the magnetic field sensors provide two analog output voltages that are proportional to the sine and cosine functions of the direction of the magnetic field.
- the direction of the magnetic field can be determined from these two output voltages.
- the quadrant of the field direction must be determined from the signs of the two output voltages and, on the other hand, the arctangent of the quotient of the two output voltages must be calculated.
- quotient formation often takes place digitally, for example by means of the iterative CORDIC algorithm.
- the digital quotient formation is time consuming and therefore slow.
- the sensor must have a microcontroller for performing these calculations. Such a sensor is therefore large, expensive and slow.
- Such a sensor is used for example in an angle sensor to measure the direction of a magnetic field generated by a permanent magnet.
- another problem is that the strength of the magnetic field generated by the permanent magnet is highly dependent on the temperature of the permanent magnet. This requires a large measuring range of the sensor.
- sensors having a ferromagnetic core for the passive amplification of the magnetic field there is a risk that the magnetic field saturates or at least partially saturates the ferromagnetic core, resulting in measurement errors.
- a sensor referred to in the preamble of claim 1 is known from the EP 1182461 known.
- the sensor is suitable for determining the direction of a two-dimensional magnetic field.
- the sensor comprises a magnetic field concentrator with a planar shape and two magnetic field sensors which comprise at least one Hall element, wherein the Hall elements are arranged in the region of the edge of the magnetic field concentrator.
- the first magnetic field sensor measures a first component of the magnetic field and the second magnetic field sensor measures a second component of the magnetic field. From the signals of the two magnetic field sensors can thus determine the direction of the magnetic field.
- the invention has for its object to develop a sensor in which it can determine the direction of the external magnetic field in a plane in a simple manner.
- a sensor according to the invention comprises a semiconductor chip with at least three magnetic field sensors, logic, amplifier and evaluation circuits.
- the amplitudes of the output signals of the magnetic field sensors depend on the direction of the external magnetic field.
- magnetic field sensors integrated Hall elements are preferably used in the semiconductor chip, but it can also magnetoresistive or other magnetic field sensitive sensors are used.
- a flat annular or disc-shaped magnetic field concentrator made of ferromagnetic material is applied to the surface of the semiconductor chip.
- the sensor serves to determine the direction of an external magnetic field in the plane defined by the surface of the semiconductor chip or the flat magnetic field concentrator.
- the direction of the magnetic field in this plane can be characterized by a polar angle ⁇ .
- the sensor is characterized by a number k of at least three measuring axes that intersect at a common point.
- Each measuring axis is assigned at least one magnetic field sensor. The assignment of a magnetic field sensor to a measuring axis is defined such that the output signal of the magnetic field sensor is always greatest when the external magnetic field is parallel to its measuring axis.
- the measuring axes divide the plane into different, adjacent sectors.
- the number of sectors is twice as large as the number of measuring axes.
- the direction of the magnetic field to be measured always falls in one of the sectors. For the measurement but not that sector is used, in which falls the magnetic field, but one of the two sectors, in which a perpendicular to the magnetic field passing zero crossing line falls.
- the sector to be selected can be characterized in various ways; on the one hand, the output signals of the magnetic field sensors which lie on the measuring axes delimiting them are smaller in magnitude than the output signals of the magnetic field sensors which lie on the other measuring axes. On the other hand, the output signals of these selected magnetic field sensors have different signs, as long as a certain order is maintained in the arrangement and wiring of the magnetic field sensors.
- the output signals supplied by the magnetic field sensors lie on a sine curve, ie the output signals of the magnetic field sensors are proportional to the sine of their polar angle sin ( ⁇ m ).
- the selected magnetic field sensors are located on both sides of a zero crossing of the sine wave. In the area of the zero crossings, the sine curve is approximately linear, so that the angle ⁇ from the output signals of the magnetic field sensors lying on both sides of a zero crossing can be determined with sufficient accuracy by linear interpolation.
- the accuracy of the determination of the angle ⁇ can be increased even further if the value for the angle ⁇ determined from the output signals of the magnetic field sensors is corrected by means of a characteristic curve.
- the characteristic is preferably present in the form of a table, wherein each value determined from the output signals is assigned the corresponding correct value.
- two magnetic field sensors in pairs per measuring axis. Their output signals are equal in magnitude, but differ in sign. Because their output signals differ only in sign, one of the two magnetic field sensors may be more fictitious, i. it is not physically present, but its output is derived from the output of the other magnetic field sensor. This variant allows simple wiring and evaluation without having to reverse one or both signs of the output signals of the determined adjacent magnetic field sensors during the evaluation.
- the sensor may be formed with or without a magnetic field concentrator. If the sensor is formed without magnetic field concentrator, then the magnetic field sensors must be sensitive to a magnetic field which is directed parallel to the surface of the semiconductor chip.
- the magnetic field sensors which belong to different measuring axes, differ in their orientation in the semiconductor chip. Their location on the semiconductor chip is irrelevant in many applications. If the sensor is provided with a flat, annular or disc-shaped magnetic field concentrator, then the magnetic field sensors are to be arranged along the edge of the magnetic field concentrator, where the field strength of the magnetic field is greatest.
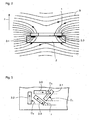
- the Fig. 1 shows a sensor according to the invention in a preferred embodiment with a magnetic field concentrator 1.
- the sensor consists of a semiconductor chip 2 with the arranged on its top, flat, annular or disc-shaped magnetic field concentrator 1 and a number of n magnetic field sensors 3.m, wherein the Index m takes the values from 0 to n-1, as well Logic, amplifier and evaluation circuits.
- the magnetic field concentrator 1 therefore acts as a concentrator for the two components of the magnetic field which lie in the plane defined by it, designated as the xy plane.
- the magnetic field sensors 3.0 to 3. (n-1) are arranged at regular angular distance along the edge 4 of the magnetic field concentrator 1 (along the outer edge 4 in an annular magnetic field concentrator 1), there as the Fig. 2 it can be seen, the field strength is the largest.
- the magnetic field sensors 3.1 to 3.n are sequentially numbered counterclockwise from 1 to n.
- the position of the magnetic field sensors 3.0 to 3. (n-1) is preferably given in polar coordinates (r, ⁇ ), wherein the radius r for all magnetic field sensors 3.0 to 3.
- the direction of the external magnetic field in the plane defined by the magnetic field concentrator is completely defined by the indication of a polar angle ⁇ .
- the origin 5 of the polar coordinate system and the center of the first magnetic field sensor 3.0 define an axis designated as polar axis 6.
- the angle ⁇ denotes the angle which the magnetic field and the polar axis 6 enclose.
- an arrow 7 indicates the direction of the magnetic field to be measured in the plane defined by the magnetic field concentrator 1.
- the arrow 7 can point in any direction, in the example the arrow 7 encloses an angle of about 60 ° with the polar axis 6.
- the material used for the ferromagnetic magnetic field concentrator is preferably a soft magnetic material such as Vitrovac 6025Z chosen.
- the output signal delivered by the magnetic field sensor 3.m in measuring mode is designated Um.
- each measuring axis is assigned two magnetic field sensors.
- the measuring axes 8.1 to 8.4 intersect at the origin 5 of the polar coordinate system.
- the measuring axes 8.1 to 8.4 limit n sectors S.1 to S.n, which are numbered from 1 to n.
- Each sector is associated with two magnetic field sensors located on adjacent measuring axes.
- the sector S.m are assigned the magnetic field sensors 3. (m-1) and 3.m.
- the polar axis 6 and the measuring axis 8.1 coincide.
- the Fig. 2 shows the course of the field lines 9 of the external magnetic field.
- the orthogonal to the xy plane extending spatial direction is referred to as z-direction.
- the field lines at the location of the two magnetic field sensors 3.0 and 3.4 point in different z-direction, since the magnetic field at the location of one magnetic field sensor, here the magnetic field sensor 3.4, enters the magnetic field concentrator 1 and leaves it again at the location of the other, opposite magnetic field sensor 3.0.
- the relative penneability of the material of the magnetic field concentrator 1 is greater than 1000, while the relative permeability of air and the semiconductor chip 2 is about 1.
- the field lines are therefore practically always directed perpendicular to the surface of the magnetic field concentrator 1.
- Hall elements integrated in the semiconductor chip 2 are preferably used, but magnetoresistive or other magnetic field-sensitive sensors may also be used.
- the magnetic field sensors are so-called horizontal hall elements. If the magnetic field sensors are sensitive to a magnetic field which is orthogonal to the surface of the semiconductor chip 2, such as the horizontal Hall elements, then the magnetic field sensors are to be arranged below the edge 4 of the magnetic field concentrator 1. If the magnetic field sensors are sensitive to a magnetic field which runs parallel to the surface of the semiconductor chip 2, for example so-called vertical Hall elements, then the magnetic field sensors are to be arranged outside the edge 4 and in tangential alignment with the edge 4 of the magnetic field concentrator 1.
- the international patent application PCT / EP03 / 50342 describes a method for the optimal operation of such a sensor, in which the magnetic field concentrator is magnetized by means of an additional coil with a predetermined magnetization.
- a line intersecting the origin 5 of the polar coordinate system and running perpendicular to the magnetic field direction is referred to as the zero-crossing line 10.
- the zero crossing line 10 separates those magnetic field sensors which produce a positive output signal from those magnetic field sensors which produce a negative output signal.
- the angle ⁇ between the polar axis 6 and the external magnetic field is about 60 °. This has the consequence that in this example, the magnetic field sensors 3.0 to 3.3 resulted in a positive output, while the magnetic field sensors 3.4 to 3.7 lead a negative output signal.
- the zero-crossing line 10 thus runs between the magnetic field sensors 3.3 and 3.4 and also 3.7 and 3.0.
- This systematic error can be eliminated with a characteristic curve.
- a table is additionally integrated on the semiconductor chip 2, for example as ROM (read only memory), where the number u determined is assigned a number v.
- the number v corresponds to the correct value. It is therefore advantageous, after the step b), the determined ratio U p - 1 U p - 1 - U p or to correct the number determined with the A / D converter or the number u determined according to the method explained above by means of the characteristic and thus to obtain the angle ⁇ corrected by the systematic error with greater accuracy.
- An advantage is that the magnetic field concentrator amplifies the magnetic field to be measured.
- a second advantage results from the fact that two magnetic field sensors are present per measuring axis whose output signals have different signs.
- the position of the zero crossing line 10 results from the direction of the external magnetic field.
- the determination of the two adjacent magnetic field sensors in step a can therefore also take place by first determining the two adjacent magnetic field sensors whose output signal has the two largest values. In the example of Fig. 1 these are the two magnetic field sensors 3.1 and 3.2. If their output voltages are labeled U k and U k + 1 , then the two adjacent magnetic field sensors, between which the sign of the output signals changes, carry the numbers k + n / 4 and k + 1 + n / 4.
- step a may be omitted in subsequent measurements as long as the signs of the two output signals U p-1 and Up do not change.
- the determination of the direction of the external magnetic field in the xy plane spanned by the magnetic field concentrator 1 is also possible when half of the magnetic field sensors, namely the magnetic field sensors with the numbers n 2 . n 2 + 1 . ... . n be omitted.
- the reason is that in the embodiment according to the Fig. 1 there are two magnetic field sensors per measuring axis which provide the same information.
- a fictitious magnetic field sensor is thus a magnetic field sensor that is physically absent, but to which a polar angle and an output signal are assigned, which are used in the evaluation. The evaluation can then take place as in the first embodiment. This solution eliminates the need to analyze the magnitude and sign of the output signals and then determine which output signals and whether or not to use them with or without the opposite sign for the evaluation.
- the exemplary embodiments described so far are suitable for applications in which a possible z component of the external magnetic field is insignificant or in which magnetic field sensors are used which are sensitive to a magnetic field extending in the xy plane.
- the Fig. 3 again shows the sensor in supervision.
- the sensor includes a number of k magnetic field sensors that are sensitive to a magnetic field that is parallel to the surface of the semiconductor chip 2.
- the magnetic field sensors are, for example, vertical Hall elements whose orientation is different.
- the sensor does not contain a magnetic field concentrator. Because there is no magnetic field concentrator, the magnetic field sensors may be located at any location on the semiconductor chip 2.
- the magnetic field sensors can therefore be placed close to each other. It should also be noted that the direction of the current flowing through the vertical Hall elements is the same for all vertical Hall elements, since a reversal of the current direction corresponds to an angle change from ⁇ m to ⁇ m + 180 °.
- the current direction is represented by an arrow in the four magnetic field sensors.
- Such a magnetic field sensor can be used for example in an angle sensor, where the magnetic field sensor rotates about an axis relative to a magnet. In this case, it makes sense to align the vertical Hall elements symmetrically to an axis running perpendicular to the surface of the semiconductor chip, which coincides in the installed state in the angle encoder with the axis of rotation of the angle sensor.
- This preferred variant is suitable for applications in which the z-component of the external magnetic field provides an undesired contribution to the output signals of the magnetic field sensors.
- the number n of the magnetic field sensors is an even number, so that in each case two magnetic field sensors with respect to the origin 5 of the polar coordinate system face each other in pairs.
- the z-component of the external magnetic field provides the same contribution to the output signals in opposing magnetic field sensors of a pair, while the xy components of the external magnetic field amount equal contributions, but with different sign to the output signals.
- the sensor according to the invention offers the advantage that it is possible to determine the direction of the magnetic field in the xy plane spanned by the magnetic field concentrator 1 without expensive arithmetic operations.
- the sensor can also be expanded for operation in two different operating modes.
- the first operating mode the direction of the external magnetic field is determined according to the method described above, when the largest of the output signals U 0 to U n-1 exceeds a predetermined value U lim . If the largest of the output signals U 0 to U n-1 below the predetermined value U lim , then the sensor operates in a second operating mode, in which the direction of the external magnetic field is determined in an analogous manner from the output signals of the two adjacent magnetic field sensors whose output signals are the largest.
Landscapes
- Physics & Mathematics (AREA)
- Condensed Matter Physics & Semiconductors (AREA)
- General Physics & Mathematics (AREA)
- Measuring Magnetic Variables (AREA)
Description
- Die Erfindung betrifft einen Sensor der im Oberbegriff des Anspruchs 1 genannten Art.
- Solche Sensoren eignen sich beispielsweise zur Messung der Richtung eines Magnetfeldes in einer Ebene. Heutzutage werden fast ausschliesslich Sensoren eingesetzt, die die Komponenten des. Magnetfeldes bezüglich zweier orthogonale Koordinatenachsen messen. Diese Sensoren enthalten Magnetfeldsensoren wie beispielsweise magnetoresistive Bauelemente (z. B. Philips KMZ41) oder Hallelemente (z. B. Sentron 2SA-10). Die Magnetfeldsensoren liefern zwei analoge Ausgangsspannungen, die proportional zur Sinus- bzw. Cosinusfunktion der Richtung des Magnetfeldes sind. Die Richtung des Magnetfeldes kann aus diesen beiden Ausgangsspannungen bestimmt werden. Dazu müssen einerseits aus den Vorzeichen der beiden Ausgangsspannungen der Quadrant der Feldrichtung bestimmt und andererseits der Arcustangens des Quotienten der beiden Ausgangsspannungen berechnet werden. Da eine genaue analoge Quotientenbildung sehr aufwendig zu implementieren ist, erfolgt die Quotientenbildung oftmals auf digitale Weise, beispielsweise mittels des iterativen CORDIC Algorithmus. Die digitale Quotientenbildung ist zeitaufwendig und damit langsam. Zudem muss der Sensor für die Durchführung dieser Berechnungen einen Microkontroller aufweisen. Ein solcher Sensor ist daher gross, teuer und langsam.
- Ein solcher Sensor wird beispielsweise in einem Winkelgeber eingesetzt, um die Richtung eines von einem Permanentmagneten erzeugten Magnetfeldes zu messen. Hier besteht ein weiteres Problem darin, dass die Stärke des vom Permanentmagneten erzeugten Magnetfeldes stark von der Temperatur des Permanentmagneten abhängig ist. Dies erfordert einen grossen Messbereich des Sensors. Bei Sensoren, die einen ferromagnetischen Kern für die passive Verstärkung des Magnetfeldes aufweisen, besteht die Gefahr, dass das Magnetfeld den ferromagnetischen Kern sättigt oder mindestens teilweise sättigt, was zu Messfehlern führt.
- Ein Sensor der im Oberbegriff des Anspruchs 1 genannten Art ist aus der
EP 1182461 bekannt. Der Sensor eignet sich für die Bestimmung der Richtung eines zweidimensionalen Magnetfeldes. Der Sensor umfasst einen Magnetfeldkonzentrator mit einer flächigen Form und zwei Magnetfeldsensoren, die mindestens ein Hallelement umfassen, wobei die Hallelemente im Bereich des Randes des Magnetfeldkonzentrators angeordnet sind. Der erste Magnetfeldsensor misst eine erste Komponente des Magnetfeldes und der zweite Magnetfeldsensor misst eine zweite Komponente des Magnetfeldes. Aus den Signalen der beiden Magnetfeldsensoren lässt sich somit die Richtung des Magnetfeldes bestimmen. - Der Erfindung liegt die Aufgabe zugrunde, einen Sensor zu entwickeln, bei dem es sich die Richtung des externen Magnetfeldes in einer Ebene auf einfache Weise bestimmen lässt.
- Die genannte Aufgabe wird erfindungsgemäss gelöst durch die Merkmale des Vorrichtungsanspruchs 1 und des entsprechendes Verfahrensanspruchs 8.
- Ein erfindungsgemässer Sensor umfasst einen Halbleiterchip mit mindestens drei Magnetfeldsensoren, Logik-, Verstärker- und Auswerteschaltungen. Die Amplituden der Ausgangssignale der Magnetfeldsensoren hängen von der Richtung des externen Magnetfeldes ab. Als Magnetfeldsensoren werden vorzugsweise in den Halbleiterchip integrierte Hallelemente verwendet, es können aber auch magnetoresistive oder andere magnetfeldempfindliche Sensoren verwendet werden. In einer bevorzugten Ausführungsform ist auf die Oberfläche des Halbleiterchips ein flacher ringförmiger oder scheibenförmiger Magnetfeldkonzentrator aus ferromagnetischem Material aufgebracht. Der Sensor dient zur Bestimmung der Richtung eines externen Magnetfeldes in der durch die Oberfläche des Halbleiterchips bzw. den flachen Magnetfeldkonzentrator definierten Ebene. Die Richtung des Magnetfeldes in dieser Ebene kann durch einen polaren Winkel ϕ charakterisiert werden. Der Sensor ist charakterisiert durch eine Anzahl k von mindestens drei Messachsen, die sich in einem gemeinsamen Punkt schneiden. Die Messachsen sind durch je einen polaren Winkel definiert, wobei der Winkel ψ der Messachse mit der Nummer m gegeben ist durch

- Die Messachsen unterteilen die Ebene in verschiedene, aneinander angrenzende Sektoren. Die Anzahl der Sektoren ist doppelt so gross wie die Anzahl der Messachsen. Die Richtung des zu messenden Magnetfeldes fällt immer in einen der Sektoren. Für die Messung wird aber nicht derjenige Sektor benutzt, in den das Magnetfeld fällt, sondern einer der beiden Sektoren, in den eine senkrecht zum Magnetfeld verlaufende Nulldurchgangslinie fällt. In diesem ausgewählten Sektor ist es möglich, trigonometrische Funktionen wie Sin(x) und Tan(x) bzw. ihre Umkehrfunktionen Arcsin(x) und Arctan(x) durch das Argument x zu ersetzen, ohne dass die Genauigkeit des Messresultats zu sehr vermindert wird, und somit den Winkel ϕ mit den mathematischen Grundrechenarten Subtraktion, Addition, Division und Multiplikation aus den Ausgangssignalen derjenigen Magnetfeldsensoren zu berechnen, die auf den den ausgewählten Sektor begrenzenden Messachsen liegen. Der auszuwählende Sektor kann auf verschiedene Weise charakterisiert werden, zum einen sind die Ausgangssignale der Magnetfeldsensoren, die auf den ihn begrenzenden Messachsen liegen, betragsmässig kleiner als die Ausgangssignale der Magnetfeldsensoren, die auf den anderen Messachsen liegen. Zum anderen weisen die Ausgangssignale dieser ausgewählten Magnetfeldsensoren verschiedene Vorzeichen auf, sofern eine bestimmte Ordnung in der Anordnung und Beschaltung der Magnetfeldsensoren eingehalten wird.
- Die von den Magnetfeldsensoren gelieferten Ausgangssignale liegen auf einer Sinuskurve, d.h. die Ausgangssignale der Magnetfeldsensoren sind proportional zum Sinus ihres Polarwinkels sin(ψm). Die ausgewählten Magnetfeldsensoren befinden sich beidseitig eines Nulldurchgangs der Sinuskurve. Im Bereich der Nulldurchgänge ist die Sinuskurve annähernd linear, so dass der Winkel ϕ aus den Ausgangssignalen der beidseitig eines Nulldurchgangs liegenden Magnetfeldsensoren mit ausreichender Genauigkeit durch lineare Interpolation bestimmt werden kann.
- Die Genauigkeit der Bestimmung des Winkels ϕ kann noch erhöht werden, wenn der aus den Ausgangssignalen der Magnetfeldsensoren ermittelte Wert für den Winkel ϕ mittels einer Kennlinie korrigiert wird. Die Kennlinie ist vorzugsweise in Form einer Tabelle vorhanden, wobei jedem aus den Ausgangssignalen ermittelten Wert der entsprechende korrekte Wert zugeordnet ist.
- Es ist zweckmässig, pro Messachse paarweise zwei Magnetfeldsensoren vorzusehen. Deren Ausgangssignale sind betragsmässig gleich, unterscheiden sich aber im Vorzeichen. Weil sich deren Ausgangssignale nur im Vorzeichen unterscheiden, kann der eine der beiden Magnetfeldsensoren ein fiktiver sein, d.h. er ist physisch nicht vorhanden, aber sein Ausgangssignal wird aus dem Ausgangssignal des anderen Magnetfeldsensors abgeleitet. Diese Variante ermöglicht eine einfache Beschaltung und Auswertung, ohne dass eines oder beide Vorzeichen der Ausgangssignale der ermittelten benachbarten Magnetfeldsensoren bei der Auswertung umzukehren sind.
- Der Sensor kann mit oder ohne Magnetfeldkonzentrator ausgebildet sein. Wenn der Sensor ohne Magnet-feldkonzentrator ausgebildet ist, dann müssen die Magnetfeldsensoren auf ein Magnetfeld empfindlich sein, das parallel zur Oberfläche des Halbleiterchips gerichtet ist. Die Magnetfeldsensoren, die zu verschiedenen Messachsen gehören, unterscheiden sich in ihrer Ausrichtung im Halbleiterchip. Ihre Lage auf dem Halbleiterchip spielt bei vielen Anwendungen keine Rolle. Wenn der Sensor mit einem flachen, ring- oder scheibenförmigen Magnetfeldkonzentrator versehen ist, dann sind die Magnetfeldsensoren entlang des Randes des Magnetfeldkonzentrators anzuordnen, wo die Feldstärke des Magnetfeldes am grössten ist.
- Nachfolgend werden Ausführungsbeispiele der Erfindung anhand der Zeichnung näher erläutert.
- Es zeigen:
- Fig. 1
- in Aufsicht einen ersten Sensor mit einem Magnetfeldkonzentrator und mit acht Magnetfeldsensoren,
- Fig. 2
- den Sensor im Querschnitt, und
- Fig. 3
- in Aufsicht einen zweiten Sensor ohne Magnetfeldkonzentrator und mit vier vertikalen Hallelementen.
- Die
Fig. 1 zeigt in Aufsicht einen erfindungsgemässen Sensor in einer bevorzugten Ausführung mit einem Magnetfeldkonzentrator 1. Der Sensor besteht aus einem Halbleiter chip 2 mit dem auf seiner Oberseite angeordneten, flachen, ring- oder scheibenförmigen Magnetfeldkonzentrator 1 und einer Anzahl von n Magnetfeldsensoren 3.m, wobei der Index m die Werte von 0 bis n-1 annimmt, sowie Logik-, Verstärker- und Auswerteschaltungen. Die Anzahl n der Magnetfeldsensoren ist bevorzugt eine ganzzahlige Potenz der Zahl 2. Im Beispiel ist n = 23= 8. Wenn der Magnetfeldkonzentrator 1 scheibenförmig ist, dann weist er vorzugsweise eine gleichmässige Dicke auf Er kann aber in der Mitte dicker als am Rand 4 ausgebildet sein. Der Magnetfeldkonzentrator 1 wirkt daher als Konzentrator für die beiden Komponenten des Magnetfeldes, die in der von ihm aufgespannten, als xy-Ebene bezeichneten Ebene liegen. Die Magnetfeldsensoren 3.0 bis 3.(n-1) sind in regelmässigem Winkelabstand entlang des Randes 4 des Magnetfeldkonzentrators 1 (entlang des äusseren Randes 4 bei einem ringförmigen Magnetfeldkonzentrator 1) angeordnet, da dort, wie derFig. 2 zu entnehmen ist, die Feldstärke am grössten ist. Die Magnetfeldsensoren 3.1 bis 3.n sind der Reihe nach im Gegenuhrzeigersinn von 1 bis n nummeriert. Die Lage der Magnetfeldsensoren 3.0 bis 3.(n-1) wird vorzugsweise in Polarkoordinaten (r, ψ) angegeben, wobei der Radius r für alle Magnetfeldsensoren 3.0 bis 3.(n-1) gleich ist und der dem Magnetfeldsensor 3.m zugeordnete Winkel ψm gegeben ist durch ψm = m*360°/n. Die Richtung des externen Magnetfeldes in der vom Magnetfeldkonzentrator aufgespannten Ebene ist durch die Angabe eines polaren Winkels ϕ vollständig definiert. Der Ursprung 5 des polaren Koordinatensystems und das Zentrum des ersten Magnetfeldsensors 3.0 definieren eine als Polarachse 6 bezeichnete Achse. Der Winkel ϕ bezeichnet den Winkel, den das Magnetfeld und die Polarachse 6 einschliessen. In derFig. 1 zeigt ein Pfeil 7 die Richtung des zu messenden Magnetfeldes in der durch den Magnetfeldkonzentrator 1 aufgespannten Ebene an. Der Pfeil 7 kann in eine beliebige Richtung zeigen, im Beispiel schliesst der Pfeil 7 mit der Polarachse 6 einen Winkel von etwa 60° ein. Als Material für den ferromagnetischen Magnetfeldkonzentrator wird vorzugsweise ein weichmagnetischer Werkstoff wie z.B. Vitrovac 6025Z gewählt. Das vom Magnetfeldsensor 3.m im Messbetrieb gelieferte Ausgangssignal wird mit Um bezeichnet. - Die n Magnetfeldsensoren definieren eine Anzahl von k = n/2 Messachsen 8.1 bis 8.4, d.h. bei diesem Beispiel sind jeder Messachse zwei Magnetfeldsensoren zugeordnet. Die Messachsen 8.1 bis 8.4 schneiden sich im Ursprung 5 des polaren Koordinatensystems. Die Messachsen 8.1 bis 8.4 begrenzen n Sektoren S.1 bis S.n, die von 1 bis n nummeriert sind. Jedem Sektor sind zwei Magnetfeldsensoren zugeordnet, die auf benachbarten Messachsen liegen. Dem Sektor S.m sind die Magnetfeldsensoren 3.(m-1) und 3.m zugeordnet. Die Polarachse 6 und die Messachse 8.1 fallen zusammen.
- Die
Fig. 2 zeigt den Verlauf der Feldlinien 9 des externen Magnetfeldes. Die orthogonal zur xy-Ebene verlaufende Raumrichtung wird als z-Richtung bezeichnet. Die Feldlinien am Ort der beiden Magnetfeldsensoren 3.0 und 3.4 zeigen in unterschiedliche z-Richtung, da das Magnetfeld am Ort des einen Magnetfeldsensors, hier des Magnetfeldsensors 3.4, in den Magnetfeldkonzentrator 1 eintritt und am Ort des anderen, gegenüberliegenden Magnetfeldsensors 3.0 diesen wieder verlässt. Die relative Penneabilität des Materials des Magnetfeldkonzentrators 1 ist grösser als 1000, während die relative Permeabilität von Luft und vom Halbleiterchip 2 etwa 1 beträgt. Die Feldlinien sind daher praktisch immer senkrecht zur Oberfläche des Magnetfeldkonzentrators 1 gerichtet. Als Magnetfeldsensoren werden vorzugsweise in den Halbleiterchip 2 integrierte Hallelemente verwendet, es können aber auch magnetoresistive oder andere magnetfeldempfindliche Sensoren verwendet werden. Im Beispiel derFig. 1 sind die Magnetfeldsensoren sogenannte horizontale Halleelemente. Wenn die Magnetfeldsensoren empfindlich sind auf ein Magnetfeld, das orthogonal zur Oberfläche des Halbleiterchips 2 verläuft, wie beispielsweise die horizontalen Hallelemente, dann sind die Magnetfeldsensoren unterhalb des Randes 4 des Magnetfeldkonzentrators 1 anzuordnen. Wenn die Magnetfeldsensoren empfindlich sind auf ein Magnetfeld, das parallel zur Oberfläche des Halbleiterchips 2 verläuft, wie beispielsweise sogenannte vertikale Hallelemente, dann sind die Magnetfeldsensoren ausserhalb des Randes 4 und in tangentialer Ausrichtung zum Rand 4 des Magnetfeldkonzentrators 1 anzuordnen. - Weitere Angaben über den Aufbau eines solchen Sensors können der europäischen Patentanmeldung
EP 1182461 entnommen werden. Die internationale PatentanmeldungPCT/EP03/50342 beschreibt ein Verfahren für den optimalen Betrieb eines solchen Sensors, bei dem der Magnetfeldkonzentrator mittels einer zusätzlichen Spule mit einer vorbestimmten Magnetisierung magnetisiert wird. - Für die folgenden Ausführungen wird wieder auf die
Fig. 1 verwiesen. Eine den Ursprung 5 des polaren Koordinatensystems schneidende und senkrecht zur Magnetfeldrichtung verlaufende Linie wird als Nulldurchgangslinie 10 bezeichnet. Die Nulldurchgangslinie 10 trennt diejenigen Magnetfeldsensoren, welche ein positives Ausgangssignal führen, von denjenigen Magnetfeldsensoren, welche ein negatives Ausgangssignal führen. - Im Beispiel beträgt der Winkel ϕ zwischen der Polarachse 6 und dem externen Magnetfeld etwa 60°. Dies hat zur Folge, dass in diesem Beispiel die Magnetfeldsensoren 3.0 bis 3.3 ein positives Ausgangssignal führten, während die Magnetfeldsensoren 3.4 bis 3.7 ein negatives Ausgangssignal führen. Die Nulldurchgangslinie 10 verläuft also zwischen den Magnetfeldsensoren 3.3 und 3.4 bzw. auch 3.7 und 3.0.
- Es wird nun beschrieben, wie die Richtung des externen Magnetfeldes, d.h. der Winkel ϕ, bestimmt wird. Für die Bestimmung des Winkels ϕ werden erfindungsgemäss zunächst diejenigen beiden benachbarten Magnetfeldsensoren ermittelt, bei denen die Vorzeichen ihrer Ausgangssignale verschieden sind. Der Winkel ϕ wird dann aus der Position dieser beiden Magnetfeldsensoren und ihren Ausgangssignalen berechnet. Die Logik-, Verstärker- und Auswerteschaltungen dienen dazu, die Magnetfeldsensoren entsprechend dem erfindungsgemässen Verfahren zu betreiben und deren Ausgangssignale zu verstärken und auszuwerten, sowie für weitere Aufgaben wie z. B. die Magnetisierung des ringförmigen Magnetfeldkonzentrators 1 gemäss der Lehre der vorgängig zitierten internationalen Patentanmeldung
PCT/EP03/50342 . Das erfindungsgemässe Verfahren umfasst die folgenden Schritte: - a) Bestimmung der beiden benachbarten Magnetfeldsensoren, zwischen denen das Vorzeichen der Ausgangssignale von einem positiven Wert auf einen negativen Wert wechselt. Dies kann beispielsweise so erfolgen: Beginnend mit dem ersten Magnetfeldsensor 3.0 wird in aufsteigender Reihenfolge zunächst der erste Magnetfeldsensor bestimmt, dessen Ausgangssignal positiv ist. Die Nummer dieses Magnetfeldsensors wird mit dem Buchstaben k bezeichnet. Sein Ausgangssignal ist folglich Uk. Im Beispiel ist k=1. Anschliessend wird der erste Magnetfeldsensor bestimmt, dessen Ausgangssignal negativ ist. Die Nummer dieses Magnetfeldsensors wird mit dem Buchstaben p bezeichnet. Sein Ausgangssignal ist folglich Up. Im Beispiel ist p=4. Der Wechsel des Vorzeichens des Ausgangssignals erfolgt also zwischen den beiden benachbarten Magnetfeldsensoren 3.(p-1) und 3.p, im Beispiel zwischen den beiden Magnetfeldsensoren 3.3 und 3.4. Der für die Messung zu verwendende Sektor ist somit bestimmt: Diese beiden Magnetfeldsensoren 3.(p-1) und 3.p gehören zum Sektor S.p. Die Ausgangssignale dieser beiden Magnetfeldsensoren 3.(p-1) und 3.p sind zudem betragsmässig kleiner als die Ausgangssignale der Magnetfeldsensoren, die auf anderen Messachsen liegen.
- b) Bestimmung des Winkels θ, den die Nulldurchgangslinie 10 und die durch den Magnetfeldsensor 3.(p-1) verlaufende Messachse einschliessen, aus den Ausgangsspannungen Up-1 und Up. Der Winkel θ ist gegeben durch die Gleichung

Die Erfindung macht nun Gebrauch von der Tatsache, dass für kleine Werte von x in guter Näherung sin(x) = x und somit auch umgekehrt x = Arcsin(x) gilt. Die Gleichung (1) kann deshalb in guter Näherung approximiert werden durch die Gleichung
Diese Gleichung (2) entspricht einer linearen Interpolation zwischen den Messwerten benachbarter, im Winkelabstand 360°/n angeordneter Magnetfeldsensoren.
Im Beispiel derFig. 1 erhält man
Bei der Gleichung (1) müssen die gemessenen Ausgangssignale Up-1 und Up normiert werden, da sie in jedem Fall kleiner als die Zahl 1 sein müssen, da sonst der Arcussinus nicht definiert ist. Bei der Gleichung (2) entfällt wegen der Verhältnisbildung die Notwendigkeit der Normierung. Die Berechnung der Arcussinusfunktionen in Gleichung (1) ist kompliziert und zeitaufwendig. Bei der Gleichung (2) genügen eine Subtraktion und eine Division der Ausgangssignale von zwei benachbarten Magnetfeldsensoren, um den Winkel θ zu berechnen.
Der maximale Fehler des auf diese Weise ermittelten Winkels ϕ hängt von der Anzahl n der Magnetfeldsensoren sowie der Näherungsformel ab, die für die Ermittlung des Winkels ϕ aus den
Ausgangsspannungen Up-1 und Up verwendet wird. Der maximale Fehler ist bei Verwendung der Gleichung (2) kleiner als etwa 1.1° bei n = 6 Magnetfeldsensoren, kleiner als etwa 0.45° bei n = 8 Magnetfeldsensoren und kleiner als etwa 0.14° bei n = 12 Magnetfeldsensoren. - c) Berechnung des Winkels ϕ zu

Im Beispiel derFig. 1 ergibt sich ϕ = 45°+ Θ.
Das Verhältnis

Das Verhältnis

wobei die Zahl u die gesuchte digitale Zahl ist, die das Verhältnis


wobei Ip-1 und Ip den Ausgangssignalen Up-1 und Up proportionale Ströme sind. Die Gleichung (7) kann mittels einer analogen Schaltung, die einen Kondensator und einen Komparator umfasst, gelöst und in eine digitale Zahl gewandelt werden. Die Ströme Ip-1 und Ip laden und entladen den Kondensator gemäss dem folgenden Verfahren:- 1) Der Kondensator wird während einer vorbestimmten Dauer Δt mit dem Strom Ip-1 geladen.
- 2) Es folgen nun r-1 Zyklen, in denen der Kondensator während der Dauer Δt mit dem Strom Ip-1 geladen wird, wenn die Spannung am Kondensator zu Beginn des Zyklus negativ war, und in denen der Kondensator während der Dauer Δt mit dem Strom Ip entladen wird, wenn die Spannung am Kondensator am Beginn des Zyklus positiv war. Zur Feststellung des Vorzeichens der Spannung am Kondensator zu Beginn des Zyklus dient der Komparator.
Bei der Durchführung dieser r Zyklen nähert sich die Spannung am Kondensator immer mehr der Spannung U=0 an. Die Zahl der Entladezyklen ist gleich der Zahl u, die Zahl der Ladezyklen ist gleich der Zahl (r-u). - 3) Der Winkel θ in Einheiten von

denen der Kondensator mit dem Strom Ip-1 entladen worden war.
Die Anzahl r der Lade- und Entladezyklen des Kondensators sowie die Anzahl n der Magnetfeldsensoren bestimmen die Auflösung. Wenn die Auflösung beispielsweise 0.5° betragen soll, dann müssen r = 2*360/n Lade- und Entladezyklen durchgeführt werden. - Der mit dem erfindungsgemässen Verfahren ermittelte Winkel θ ist infolge der Näherung tan(x) = x mit einem systematischen Fehler behaftet. Dieser systematische Fehler kann mit einer Kennlinie eliminiert werden. Dazu ist beispielsweise eine Tabelle zusätzlich auf dem Halbleiterchip 2 integriert, beispielsweise als ROM (read only memory), wo der ermittelten Zahl u eine Zahl v zugeordnet ist. Die Zahl v entspricht dem korrekten Wert. Es ist deshalb vorteilhaft, nach dem Schritt b) das ermittelte Verhältnis

- Dieses Ausführungsbeispiel weist mehrere Vorzüge auf. Ein Vorzug besteht darin, dass der Magnetfeldkonzentrator das zu messende Magnetfeld verstärkt. Ein zweiter Vorzug ergibt sich daraus, dass pro Messachse zwei Magnetfeldsensoren vorhanden sind, deren Ausgangssignale unterschiedliche Vorzeichen haben. Der Vorzug liegt darin, dass es bei der Bestimmung des Winkels ϕ keine Rolle spielt, ob das Magnetfeld in die positive oder negative Richtung der Messachse zeigt. Wenn der Winkel ϕ wie im dargestellten Beispiel 60° beträgt, dann werden für die Bestimmung des Winkels ϕ die beiden benachbarten Magnetfeldsensoren 3.1 und 3.2 verwendet. Wenn der Winkel ϕ jedoch 60° + 180° = 240° beträgt, dann werden für die Bestimmung des Winkels ϕ die beiden benachbarten Magnetfeldsensoren 3.5 und 3.6 verwendet. Der Winkel ϕ könnte zwar aus den Ausgangssignalen der beiden Magnetfeldsensoren 3.1 und 3.2 berechnet werden, allerdings müssten in diesem Fall ihre Vorzeichen vertauscht und 180° zum berechneten Winkel ϕ addiert werden. Dies ist aufwendiger und komplizierter.
- Im folgenden werden weitere Varianten dieses Ausführungsbeispiels erläutert.
- Die Lage der Nulldurchgangslinie 10 ergibt sich aus der Richtung des externen Magnetfeldes. Die Bestimmung der beiden benachbarten Magnetfeldsensoren im Schritt a, zwischen denen das Vorzeichen der Ausgangssignale von einem positiven Wert auf einen negativen Wert wechselt, kann deshalb auch erfolgen, indem zunächst die beiden benachbarten Magnetfeldsensoren ennittelt werden, deren Ausgangssignal die beiden grössten Werte aufweisen. Im Beispiel der
Fig. 1 sind das die beiden Magnetfeldsensoren 3.1 und 3.2. Wenn deren Ausgangsspannungen mit Uk und Uk+1 bezeichnet werden, dann tragen die beiden benachbarten Magnetfeldsensoren, zwischen denen das Vorzeichen der Ausgangssignale wechselt, die Nummern k+n/4 und k+1+n/4. - Bei Anwendungen, bei denen die Richtung des externen Magnetfeldes nicht sprunghaft ändert, kann der Schritt a bei nachfolgenden Messungen weggelassen werden, solange die Vorzeichen der beiden Ausgangssignale Up-1 und Up nicht ändern.
- Die Bestimmung der Richtung des externen Magnetfeldes in der vom Magnetfeldkonzentrator 1 aufgespannten xy-Ebene ist auch möglich, wenn die Hälfte der Magnetfeldsensoren, nämlich die Magnetfeldsensoren mit den Nummern

Fig. 1 pro Messachse zwei Magnetfeldsensoren vorhanden sind, die die gleiche Information liefern. Die einfachste Möglichkeit, den Winkel ϕ zu bestimmen, ist, die weggelassenen Magnetfeldsensoren wieder als fiktive Magnetfeldsensoren einzuführen, wobei das Ausgangssignal Un/2+r des fiktiven Magnetfeldsensors mit der Nummer n/2+r gleich dem Ausgangssignal des Magnetfeldsensors mit der Nummer r, aber mit umgekehrtem Vorzeichen gesetzt wird: Un/2+r = - Ur. Ein fiktiver Magnetfeldsensor ist also ein Magnetfeldsensor, der physisch nicht vorhanden ist, dem aber ein polarer Winkel und ein Ausgangssignal zugeordnet werden, die bei der Auswertung gebraucht werden. Die Auswertung kann dann wie beim ersten Ausführungsbeispiel erfolgen. Diese Lösung erspart es, den Betrag und das Vorzeichen der Ausgangssignale zu analysieren und dann zu bestimmen, welche Ausgangssignale und ob mit oder ohne umgekehrtem Vorzeichen für die Auswertung zu verwenden sind. - Die bisher beschriebenen Ausführungsbeispiele eignen sich für Anwendungen, bei denen eine allfällige z-Komponente des externen Magnetfeldes unbedeutend ist oder bei denen Magnetfeldsensoren verwendet werden, die empfindlich sind auf ein in der xy-Ebene verlaufendes Magnetfeld.
- Diese in der
Fig. 3 dargestellte Variante ist von der vorhergehenden Variante 3 abgeleitet. DieFig. 3 zeigt den Sensor wiederum in Aufsicht. Der Sensor enthält eine Anzahl von k Magnetfeldsensoren, die empfindlich sind auf ein Magnetfeld, das parallel zur Oberfläche des Halbleiterchips 2 verläuft. Die Magnetfeldsensoren sind beispielsweise vertikale Hallelemente, deren Orientierung verschieden ist. Der Sensor enthält keinen Magnetfeldkonzentrator. Weil kein Magnetfeldkonzentrator vorhanden ist, können die Magnetfeldsensoren an einem beliebigen Ort auf dem Halbleiterchip 2 angeordnet sein. Die k Magnetfeldsensoren sind wie vorhin nummeriert, aber je anders orientiert, nämlich so, dass das Ausgangssignal des Magnetfeldsensors mit der Nummer m dann maximal ist, wenn das Magnetfeld in die durch den Winkel
Fig. 3 sind zur Verdeutlichung der Orientierung der vier Magnetfeldsensoren 3.0 bis 3.3 Hilfslinien und die Winkel ψ0, ψ1, ψ2 und ψ3 eingetragen. Ob zwei Magnetfeldsensoren "benachbarte" Magnetfeldsensoren sind, ergibt sich nicht auf Grund ihres Ortes auf dem Halbleiterchip 2, sondern auf Grund ihrer durch den Winkel ψm definierten Orientierung. Da nun festgelegt ist, welche Magnetfeldsensoren als "benachbart" gelten, kann die Bestimmung der Richtung des Magnetfeldes in der durch die Oberfläche des Halbleiterchips 2 definierten Ebene gemäss dem vorstehend beschriebenen Verfahren erfolgen. Die Magnetfeldsensoren können also dicht nebeneinander platziert werden. Angemerkt wird noch, dass die Richtung des durch die vertikalen Hallelemente fliessenden Stromes bei allen vertikalen Hallelementen die gleiche ist, da eine Umkehrung der Stromrichtung einer Winkeländerung von ψm nach ψm + 180°entspricht. Die Stromrichtung ist in den vier Magnetfeldsensoren durch einen Pfeil dargestellt. Ein solcher Magnetfeldsensor kann beispielsweise in einem Winkelgeber verwendet werden, wo der Magnetfeldsensor relativ zu einem Magneten um eine Achse dreht. In diesem Fall ist es sinnvoll, die vertikalen Hallelemente symmetrisch zu einer senkrecht zur Oberfläche des Halbleiterchips verlaufenden Achse auszurichten, die im eingebauten Zustand im Winkelgeber mit der Rotationsachse des Winkelgebers zusammenfällt. - Wenn zusätzlich wieder wie bei der vorhergehenden Variante 4 n/2 fiktive Magnetfeldsensoren eingeführt und deren Ausgangssignale gebildet werden, dann kann die Ausweitung wie beim ersten Ausführungsbeispiel erfolgen.
- Diese bevorzugte Variante eignet sich für Anwendungen, bei denen die z-Komponente des externen Magnetfeldes einen unerwünschten Beitrag zu den Ausgangssignalen der Magnetfeldsensoren liefert. Die Anzahl n der Magnetfeldsensoren ist eine gerade Zahl, so dass je zwei Magnetfeldsensoren bezüglich des Ursprungs 5 des polaren Koordinatensystems einander paarweise gegenüberliegen. Die z-Komponente des externen Magnetfeldes liefert bei einander gegenüberliegenden Magnetfeldsensoren eines Paars den gleichen Beitrag zu den Ausgangssignalen, während die xy-Komponenten des externen Magnetfeldes betragsmässig gleiche Beiträge, jedoch mit unterschiedlichem Vorzeichen zu den Ausgangssignalen liefern. Die Ausgangssignale der beiden Magnetfeldsensoren eines Paars werden daher voneinander subtrahiert, d.h. für die Berechnung des Winkels θ wird anstelle der Gleichung (2) die Gleichung

verwendet, wobei die Werte

Fig. 1 erhält man
da 8 modulo 8 = 0 ist. - Der erfindungsgemässe Sensor bietet den Vorteil, dass die Bestimmung der Richtung des Magnetfeldes in der durch den Magnetfeldkonzentrator 1 aufgespannten xy-Ebene ohne aufwendige Rechenoperationen möglich ist. In einem weiteren nicht erfindungsgemäßem Beispiel lässt sich der Sensor zudem erweitern für den Betrieb in zwei verschiedenen Betriebsmodi. Im ersten Betriebsmodus wird die Richtung des externen Magnetfeldes gemäss dem vorhin beschriebenen Verfahren bestimmt, wenn das grösste der Ausgangssignale U0 bis Un-1 einen vorbestimmten Wert Ulim überschreitet. Wenn das grösste der Ausgangssignale U0 bis Un-1 den vorbestimmten Wert Ulim unterschreitet, dann arbeitet der Sensor in einem zweiten Betriebsmodus, in dem die Richtung des externen Magnetfeldes auf analoge Weise anhand der Ausgangssignale der beiden benachbarten Magnetfeldsensoren bestimmt wird, deren Ausgangssignale am grössten sind.
Claims (14)
- Sensor für die Detektion der Richtung eines Magnetfeldes in einer Ebene, wobei die Richtung des Magnetfeldes durch die Angabe eines polaren Winkels ϕ definierbar ist, wobei der Sensor eine Anzahl n von Magnetfeldsensoren (3.0 bis 3.7) aufweist, und wobei der Sensor Logik- und Auswerteschaltungen aufweist, dadurch gekennzeichnet, dass jedem Magnetfeldsensor eine Messachse (8.1 bis 8.4) derart zugeordnet ist, dass der Absolutbetrag des Ausgangssignals des Magnetfeldsensors dann am grössten ist, wenn das Magnetfeld parallel zu der zugeordneten Messachse verläuft, dass die Anzahl k der Messachsen wenigstens drei beträgt und dass die Logik- und Auswerteschaltungen eingerichtet sind, die Richtung des Magnetfeldes in der Ebene mit folgenden Schritten zu bestimmen:Auswählen von zwei Magnetfeldsensoren, die zu verschiedenen Messachsen gehören und deren Ausgangssignale betragsmässig kleiner als die Ausgangssignale der Magnetfeldsensoren sind, die zu anderen Messachsen gehören, undBestimmen des Winkels ϕ aus den Ausgangssignalen der beiden ausgewählten Magnetfeldsensoren.
- Sensor nach Anspruch 1, dadurch gekennzeichnet, dass je zwei Magnetfeldsensoren paarweise zu einer Messachse gehören, wobei die Vorzeichen der Ausgangssignale der beiden Magnetfeldsensoren eines Paares verschieden sind, dass jedem Magnetfeldsensor eine Nummer m und ein polarer Winkel
 a) Ermitteln eines Winkels θ aus den Ausgangssignalen der beiden ausgewählten Magnetfeldsensoren, deren Indizes mit p-1 und p bezeichnet werden; undb) Berechnen des Winkels (ϕ zu ϕ = ψp-1 + θ.
- Sensor nach Anspruch 2, dadurch gekennzeichnet, dass die Ermittlung des Winkels θ die Ermittlung des Verhältnisses

- Sensor nach Anspruch 2, dadurch gekennzeichnet, dass die Ermittlung des Winkels θ die Ermittlung des Verhältnisses

- Sensor nach einem der Ansprüche 2 bis 4, dadurch gekennzeichnet, dass der im Schritt a) aus den Ausgangssignalen der ausgewählten Magnetfeldsensoren ermittelte Winkel θ mittels einer Kennlinie korrigiert wird.
- Sensor nach Anspruch 3 oder 4, dadurch gekennzeichnet, dass die Ermittlung von


- Sensor nach Anspruch 3 oder 4, dadurch gekennzeichnet, dass die Ermittlung von


- Verfahren zur Bestimmung der Richtung eines Magnetfeldes in einer Ebene mit einem Sensor, wobei der Sensor eine Anzahl n von Magnetfeldsensoren (3.0 bis 3.7) aufweist, wobei jedem Magnetfeldsensor eine Messachse (8.1 bis 8.4) derart zugeordnet ist, dass der Absolutbetrag des Ausgangssignals des Magnetfeldsensors dann am grössten ist, wenn das Magnetfeld parallel zu der zugeordneten Messachse verläuft, wobei die Anzahl k der Messachsen wenigstens drei beträgt, und wobei die Richtung des Magnetfeldes in der Ebene durch einen polaren Winkel ϕ definiert ist, gekennzeichnet durch folgende Schritte:Auswählen von zwei Magnetfeldsensoren, die zu verschiedenen Messachsen gehören und deren Ausgangssignale betragsmässig kleiner als die Ausgangssignale der Magnetfeldsensoren sind, die zu den anderen Messachsen gehören, undBestimmen des Winkels ϕ aus den Ausgangssignalen der beiden ausgewählten Magnetfeldsensoren.
- Verfahren nach Anspruch 8, dadurch gekennzeichnet, dass je zwei Magnetfeldsensoren paarweise zu einer Messachse gehören, wobei die Vorzeichen der Ausgangssignale der beiden Magnetfeldsensoren eines Paares verschieden sind, dass jedem Magnetfeldsensor eine Nummer m und ein polarer Winkel
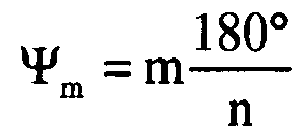 a) Ermitteln eines Winkels θ aus den Ausgangssignalen der beiden ausgewählten Magnetfeldsensoren, deren Indizes mit p-1 und p bezeichnet werden; undb) Berechnen des Winkels ϕ zu ϕ = ψp-1 + θ.
- Verfahren nach Anspruch 9, dadurch gekennzeichnet, dass die Ermittlung des Winkels θ die Ermittlung des Verhältnisses

- Verfahren nach Anspruch 9, dadurch gekennzeichnet, dass die Ermittlung des Winkels θ die Ermittlung des Verhältnisses

- Verfahren nach einem der Ansprüche 9 bis 11, dadurch gekennzeichnet, dass der im Schritt a) aus den Ausgangssignalen der ausgewählten Magnetfeldsensoren ermittelte Winkel θ mittels einer Kennlinie korrigiert wird.
- Verfahren nach Anspruch 10 oder 11, dadurch gekennzeichnet, dass die Ermittlung von


- Verfahren nach Anspruch 10 oder 11, dadurch gekennzeichnet, dass die Ermittlung von


Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/EP2003/010503 WO2005029106A1 (de) | 2003-08-22 | 2003-08-22 | Sensor für die detektion der richtung eines magnetfeldes in einer ebene |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1668378A1 EP1668378A1 (de) | 2006-06-14 |
| EP1668378B1 true EP1668378B1 (de) | 2015-09-09 |
Family
ID=34354388
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP03769295.1A Expired - Lifetime EP1668378B1 (de) | 2003-08-22 | 2003-08-22 | Sensor f r die detektion der richtung eines magnetfeldes in einer ebene |
Country Status (4)
| Country | Link |
|---|---|
| US (1) | US7235968B2 (de) |
| EP (1) | EP1668378B1 (de) |
| AU (1) | AU2003277879A1 (de) |
| WO (1) | WO2005029106A1 (de) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102017211996A1 (de) | 2017-07-13 | 2019-01-17 | Continental Automotive Gmbh | Sensoreinheit und Anordnung zur Erfassung der Position eines Bauteils |
| WO2019012035A1 (de) | 2017-07-13 | 2019-01-17 | Continental Automotive Gmbh | Sensoreinheit und anordnung zur erfassung der position eines bauteils |
Families Citing this family (82)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP3890344B2 (ja) * | 2004-09-29 | 2007-03-07 | 株式会社日立ハイテクノロジーズ | 生体磁場計測装置 |
| US7714570B2 (en) | 2006-06-21 | 2010-05-11 | Allegro Microsystems, Inc. | Methods and apparatus for an analog rotational sensor having magnetic sensor elements |
| EP2000813A1 (de) * | 2007-05-29 | 2008-12-10 | Ecole Polytechnique Fédérale de Lausanne | Magnetfeldsensor zum Messen der Richtung eines Magnetfelds |
| DE102007026220B4 (de) * | 2007-06-05 | 2020-12-10 | Austriamicrosystems Ag | Sensoranordnung, Messsystem und Messverfahren |
| DE102007054801B4 (de) | 2007-11-16 | 2015-12-03 | Austriamicrosystems Ag | Messverfahren, Sensoranordnung und Verfahren zum Aufbau eines Messsystems |
| JP5592270B2 (ja) * | 2008-01-04 | 2014-09-17 | アレグロ・マイクロシステムズ・エルエルシー | 角度センサのための方法および装置 |
| US8122783B2 (en) * | 2008-02-22 | 2012-02-28 | Sauer-Danfoss Inc. | Joystick and method of manufacturing the same |
| EP2108966A1 (de) | 2008-04-08 | 2009-10-14 | Ecole Polytechnique Fédérale de Lausanne (EPFL) | Stromsensor und Baugruppe zur Strommessung |
| EP2194391B8 (de) * | 2008-12-03 | 2012-05-09 | STMicroelectronics Srl | Magnetischer Sensor mit grossem Messbereich und Herstellungsprozess für den Sensor |
| US20100156397A1 (en) * | 2008-12-23 | 2010-06-24 | Hitoshi Yabusaki | Methods and apparatus for an angle sensor for a through shaft |
| DE102009008265B4 (de) | 2009-02-10 | 2011-02-03 | Sensitec Gmbh | Anordnung zur Messung mindestens einer Komponente eines Magnetfeldes |
| US8970211B1 (en) | 2009-04-23 | 2015-03-03 | See Scan, Inc. | Pipe inspection cable counter and overlay management system |
| US8390283B2 (en) | 2009-09-25 | 2013-03-05 | Everspin Technologies, Inc. | Three axis magnetic field sensor |
| US8518734B2 (en) | 2010-03-31 | 2013-08-27 | Everspin Technologies, Inc. | Process integration of a single chip three axis magnetic field sensor |
| CH703405B1 (de) * | 2010-07-05 | 2014-05-15 | Melexis Tessenderlo Nv | Magnetischer Winkelsensor. |
| US9062990B2 (en) | 2011-02-25 | 2015-06-23 | Allegro Microsystems, Llc | Circular vertical hall magnetic field sensing element and method with a plurality of continuous output signals |
| US8786279B2 (en) | 2011-02-25 | 2014-07-22 | Allegro Microsystems, Llc | Circuit and method for processing signals generated by a plurality of sensors |
| US8729892B2 (en) | 2011-04-01 | 2014-05-20 | Allegro Microsystems, Llc | Differential magnetic field sensor structure for orientation independent measurement |
| US8729890B2 (en) | 2011-04-12 | 2014-05-20 | Allegro Microsystems, Llc | Magnetic angle and rotation speed sensor with continuous and discontinuous modes of operation based on rotation speed of a target object |
| US8860410B2 (en) | 2011-05-23 | 2014-10-14 | Allegro Microsystems, Llc | Circuits and methods for processing a signal generated by a plurality of measuring devices |
| US8890518B2 (en) | 2011-06-08 | 2014-11-18 | Allegro Microsystems, Llc | Arrangements for self-testing a circular vertical hall (CVH) sensing element and/or for self-testing a magnetic field sensor that uses a circular vertical hall (CVH) sensing element |
| US20130024135A1 (en) * | 2011-07-22 | 2013-01-24 | Blum Dieter W | Method And Apparatus For Ferromagnetic Cable Inspection |
| US8793085B2 (en) | 2011-08-19 | 2014-07-29 | Allegro Microsystems, Llc | Circuits and methods for automatically adjusting a magnetic field sensor in accordance with a speed of rotation sensed by the magnetic field sensor |
| US8922206B2 (en) | 2011-09-07 | 2014-12-30 | Allegro Microsystems, Llc | Magnetic field sensing element combining a circular vertical hall magnetic field sensing element with a planar hall element |
| US9285438B2 (en) * | 2011-09-28 | 2016-03-15 | Allegro Microsystems, Llc | Circuits and methods for processing signals generated by a plurality of magnetic field sensing elements |
| US9046383B2 (en) | 2012-01-09 | 2015-06-02 | Allegro Microsystems, Llc | Systems and methods that use magnetic field sensors to identify positions of a gear shift lever |
| US9116198B2 (en) * | 2012-02-10 | 2015-08-25 | Memsic, Inc. | Planar three-axis magnetometer |
| US9182456B2 (en) | 2012-03-06 | 2015-11-10 | Allegro Microsystems, Llc | Magnetic field sensor for sensing rotation of an object |
| US20130253864A1 (en) * | 2012-03-22 | 2013-09-26 | Asahi Kasei Microdevices Corporation | Magnetic-Field Direction Measuring Apparatus, Rotation Angle Measuring Apparatus, and Magnetic-Field Measuring Apparatus |
| US10215550B2 (en) | 2012-05-01 | 2019-02-26 | Allegro Microsystems, Llc | Methods and apparatus for magnetic sensors having highly uniform magnetic fields |
| US8939028B2 (en) * | 2012-05-10 | 2015-01-27 | Infineon Technologies Ag | Integrated sensors and sensing methods |
| US9606190B2 (en) | 2012-12-21 | 2017-03-28 | Allegro Microsystems, Llc | Magnetic field sensor arrangements and associated methods |
| US9417295B2 (en) | 2012-12-21 | 2016-08-16 | Allegro Microsystems, Llc | Circuits and methods for processing signals generated by a circular vertical hall (CVH) sensing element in the presence of a multi-pole magnet |
| US8749005B1 (en) * | 2012-12-21 | 2014-06-10 | Allegro Microsystems, Llc | Magnetic field sensor and method of fabricating a magnetic field sensor having a plurality of vertical hall elements arranged in at least a portion of a polygonal shape |
| US9244134B2 (en) * | 2013-01-15 | 2016-01-26 | Infineon Technologies Ag | XMR-sensor and method for manufacturing the XMR-sensor |
| US9548443B2 (en) | 2013-01-29 | 2017-01-17 | Allegro Microsystems, Llc | Vertical Hall Effect element with improved sensitivity |
| US9523589B2 (en) | 2013-02-12 | 2016-12-20 | Asahi Kasei Microdevices Corporation | Rotation angle measurement apparatus |
| US9377285B2 (en) | 2013-02-13 | 2016-06-28 | Allegro Microsystems, Llc | Magnetic field sensor and related techniques that provide varying current spinning phase sequences of a magnetic field sensing element |
| US9389060B2 (en) | 2013-02-13 | 2016-07-12 | Allegro Microsystems, Llc | Magnetic field sensor and related techniques that provide an angle error correction module |
| US9099638B2 (en) | 2013-03-15 | 2015-08-04 | Allegro Microsystems, Llc | Vertical hall effect element with structures to improve sensitivity |
| DE102013205313A1 (de) * | 2013-03-26 | 2014-10-02 | Robert Bosch Gmbh | Fremdmagnetfeld-unempfindlicher Hallsensor |
| ITTO20130436A1 (it) * | 2013-05-29 | 2014-11-30 | St Microelectronics Srl | Magnetoresistore integrato di tipo amr a basso consumo |
| US9400164B2 (en) | 2013-07-22 | 2016-07-26 | Allegro Microsystems, Llc | Magnetic field sensor and related techniques that provide an angle correction module |
| US9312473B2 (en) | 2013-09-30 | 2016-04-12 | Allegro Microsystems, Llc | Vertical hall effect sensor |
| US9574867B2 (en) | 2013-12-23 | 2017-02-21 | Allegro Microsystems, Llc | Magnetic field sensor and related techniques that inject an error correction signal into a signal channel to result in reduced error |
| US10120042B2 (en) | 2013-12-23 | 2018-11-06 | Allegro Microsystems, Llc | Magnetic field sensor and related techniques that inject a synthesized error correction signal into a signal channel to result in reduced error |
| US9547048B2 (en) * | 2014-01-14 | 2017-01-17 | Allegro Micosystems, LLC | Circuit and method for reducing an offset component of a plurality of vertical hall elements arranged in a circle |
| DE102014004625A1 (de) * | 2014-03-31 | 2015-10-01 | Micronas Gmbh | Sensorvorrichtung |
| WO2015164265A1 (en) | 2014-04-21 | 2015-10-29 | The Sherwin-Williams Company | Caulk tube and method of tinting a caulking composition |
| US9753097B2 (en) | 2014-05-05 | 2017-09-05 | Allegro Microsystems, Llc | Magnetic field sensors and associated methods with reduced offset and improved accuracy |
| US9448288B2 (en) | 2014-05-20 | 2016-09-20 | Allegro Microsystems, Llc | Magnetic field sensor with improved accuracy resulting from a digital potentiometer |
| US9823092B2 (en) | 2014-10-31 | 2017-11-21 | Allegro Microsystems, Llc | Magnetic field sensor providing a movement detector |
| US9638766B2 (en) | 2014-11-24 | 2017-05-02 | Allegro Microsystems, Llc | Magnetic field sensor with improved accuracy resulting from a variable potentiometer and a gain circuit |
| US9684042B2 (en) | 2015-02-27 | 2017-06-20 | Allegro Microsystems, Llc | Magnetic field sensor with improved accuracy and method of obtaining improved accuracy with a magnetic field sensor |
| JP6502707B2 (ja) * | 2015-03-09 | 2019-04-17 | 旭化成エレクトロニクス株式会社 | 磁気センサ |
| US9605975B2 (en) | 2015-06-05 | 2017-03-28 | Allegro Micorsystems, Llc | Magnetic field sensor for orientation independent speed and direction measurement |
| US11163022B2 (en) | 2015-06-12 | 2021-11-02 | Allegro Microsystems, Llc | Magnetic field sensor for angle detection with a phase-locked loop |
| US9739847B1 (en) | 2016-02-01 | 2017-08-22 | Allegro Microsystems, Llc | Circular vertical hall (CVH) sensing element with signal processing |
| US9739848B1 (en) | 2016-02-01 | 2017-08-22 | Allegro Microsystems, Llc | Circular vertical hall (CVH) sensing element with sliding integration |
| US10481220B2 (en) | 2016-02-01 | 2019-11-19 | Allegro Microsystems, Llc | Circular vertical hall (CVH) sensing element with signal processing and arctangent function |
| JP6833204B2 (ja) | 2016-02-25 | 2021-02-24 | セニス エージー | 磁界の角度を測定する角度センサ及び方法 |
| US10275055B2 (en) | 2016-03-31 | 2019-04-30 | Azoteq (Pty) Ltd | Rotational sensing |
| US20190178683A1 (en) | 2016-05-17 | 2019-06-13 | Kongsberg Inc. | System, Method And Object For High Accuracy Magnetic Position Sensing |
| CH712525A1 (de) * | 2016-06-06 | 2017-12-15 | Melexis Tech Sa | Magnetfeldsensor mit integrierten Magnetfeldkonzentratoren. |
| US10385964B2 (en) | 2016-06-08 | 2019-08-20 | Allegro Microsystems, Llc | Enhanced neutral gear sensor |
| US10585147B2 (en) | 2016-06-14 | 2020-03-10 | Allegro Microsystems, Llc | Magnetic field sensor having error correction |
| CN110088583B (zh) | 2016-12-12 | 2021-07-30 | 康斯博格股份有限公司 | 双频带磁致弹性扭矩传感器 |
| US10739164B2 (en) | 2017-01-27 | 2020-08-11 | Allegro Microsystems, Llc | Circuit for detecting motion of an object |
| US10495701B2 (en) | 2017-03-02 | 2019-12-03 | Allegro Microsystems, Llc | Circular vertical hall (CVH) sensing element with DC offset removal |
| JP6430562B2 (ja) * | 2017-03-16 | 2018-11-28 | メレキシス テクノロジーズ エス エー | トルクセンサ |
| US10386427B1 (en) | 2018-02-09 | 2019-08-20 | Allegro Microsystems, Llc | Magnetic field sensor having at least two CVH elements and method of operating same |
| US10823586B2 (en) | 2018-12-26 | 2020-11-03 | Allegro Microsystems, Llc | Magnetic field sensor having unequally spaced magnetic field sensing elements |
| US10983019B2 (en) | 2019-01-10 | 2021-04-20 | Ka Group Ag | Magnetoelastic type torque sensor with temperature dependent error compensation |
| US11467225B2 (en) * | 2019-03-08 | 2022-10-11 | Em Microelectronic-Marin Sa | Method of determining an absolute angle of a magnetic field |
| MX2022002951A (es) | 2019-09-13 | 2022-05-10 | Ka Group Ag | Ensamble de sensor magnetoelástico de par torsiónal para reducir el error magnético debido a armónicos. |
| US11280637B2 (en) | 2019-11-14 | 2022-03-22 | Allegro Microsystems, Llc | High performance magnetic angle sensor |
| US11237020B2 (en) | 2019-11-14 | 2022-02-01 | Allegro Microsystems, Llc | Magnetic field sensor having two rows of magnetic field sensing elements for measuring an angle of rotation of a magnet |
| US12281951B2 (en) | 2020-02-11 | 2025-04-22 | Brp Megatech Industries Inc. | Magnetoelastic torque sensor with local measurement of ambient magnetic field |
| US11802922B2 (en) | 2021-01-13 | 2023-10-31 | Allegro Microsystems, Llc | Circuit for reducing an offset component of a plurality of vertical hall elements arranged in one or more circles |
| US11473935B1 (en) | 2021-04-16 | 2022-10-18 | Allegro Microsystems, Llc | System and related techniques that provide an angle sensor for sensing an angle of rotation of a ferromagnetic screw |
| CN115308649A (zh) * | 2022-08-25 | 2022-11-08 | 湖南航天磁电有限责任公司 | 一种永磁体的磁场取向检测方法及装置 |
| US12517197B2 (en) | 2024-01-18 | 2026-01-06 | Allegro Microsystems, Llc | Analog magnetic sensor device for measuring the orientation of an external magnetic field |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4599564A (en) * | 1983-11-07 | 1986-07-08 | Rca Corporation | Tubular semiconductor magnetic field sensor and circuits for use therewith |
| DE19943128A1 (de) * | 1999-09-09 | 2001-04-12 | Fraunhofer Ges Forschung | Hall-Sensoranordnung zur Offset-kompensierten Magnetfeldmessung |
| JP4936299B2 (ja) * | 2000-08-21 | 2012-05-23 | メレクシス・テクノロジーズ・ナムローゼフェンノートシャップ | 磁場方向検出センサ |
-
2003
- 2003-08-22 US US10/569,146 patent/US7235968B2/en not_active Expired - Lifetime
- 2003-08-22 WO PCT/EP2003/010503 patent/WO2005029106A1/de not_active Ceased
- 2003-08-22 EP EP03769295.1A patent/EP1668378B1/de not_active Expired - Lifetime
- 2003-08-22 AU AU2003277879A patent/AU2003277879A1/en not_active Abandoned
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102017211996A1 (de) | 2017-07-13 | 2019-01-17 | Continental Automotive Gmbh | Sensoreinheit und Anordnung zur Erfassung der Position eines Bauteils |
| WO2019012035A1 (de) | 2017-07-13 | 2019-01-17 | Continental Automotive Gmbh | Sensoreinheit und anordnung zur erfassung der position eines bauteils |
| DE102017211994A1 (de) | 2017-07-13 | 2019-01-17 | Continental Automotive Gmbh | Sensoreinheit und Anordnung zur Erfassung der Position eines Bauteils |
| WO2019011592A1 (de) | 2017-07-13 | 2019-01-17 | Continental Automotive Gmbh | Sensoreinheit und anordnung zur erfassung der position eines bauteils |
| DE102017211994B4 (de) | 2017-07-13 | 2019-05-16 | Continental Automotive Gmbh | Sensoreinheit und Anordnung zur Erfassung der Position eines Bauteils |
| DE102017211996B4 (de) * | 2017-07-13 | 2025-07-31 | Schaeffler Technologies AG & Co. KG | Sensoreinheit und Anordnung zur Erfassung der Position eines Bauteils |
Also Published As
| Publication number | Publication date |
|---|---|
| AU2003277879A1 (en) | 2005-04-11 |
| US7235968B2 (en) | 2007-06-26 |
| WO2005029106A1 (de) | 2005-03-31 |
| EP1668378A1 (de) | 2006-06-14 |
| US20070029998A1 (en) | 2007-02-08 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1668378A1 (de) | Sensor f r die detektion der richtung eines magnetfeldes in einer ebene | |
| EP2396666B1 (de) | Anordnung zur messung mindestens einer komponente eines magnetfeldes | |
| DE3844577C2 (de) | ||
| DE102004015893B4 (de) | Magnetfeldsensorabgleichungsverfahren, Magnetfeldsensorabgleichungsvorrichtung und Magnetfeldsensor | |
| EP3224639B1 (de) | Magnetoresistive wheatstone-messbrücke und winkelsensor mit zumindest zwei derartigen messbrücken | |
| DE4319146C2 (de) | Magnetfeldsensor, aufgebaut aus einer Ummagnetisierungsleitung und einem oder mehreren magnetoresistiven Widerständen | |
| EP1438721B1 (de) | Halbleiterspeicher mit sich kreuzenden wort- und bitleitungen, an denen magnetoresistive speicherzellen angeordnet sind | |
| DE102016113207B4 (de) | Rotationserkennungsvorrichtung | |
| DE10108334C2 (de) | Kurbelwellenstellungssensor | |
| EP0997701A2 (de) | Offset compensated angle measuring system | |
| DE102014114920A1 (de) | Vorrichtung und Verfahren zum Erfassen eines Fehlers bei einer Messung einer Grösse | |
| DE102019102152A1 (de) | Magnetfelddrehmoment- und/oder winkelsensor | |
| EP0294590B1 (de) | Stromsensor nach dem Kompensationsprinzip | |
| DE3442278C2 (de) | ||
| DE2311184C2 (de) | Meßtechnischer Detektor | |
| CH712551A2 (de) | Magnetfeldsensor mit integrierten Magnetfeldkonzentratoren. | |
| DE102005052688A1 (de) | Magnetfeldsensor mit einer Messbrücke mit MR-Sensor | |
| DE4438715C1 (de) | Magnetfeldsensorchip | |
| DE10042006A1 (de) | Vorrichtung und Verfahren zur Winkelmessung | |
| EP2174146B1 (de) | Anordnung und verfahren zur messung eines in einem elektrischen leiter fliessenden stroms | |
| DE4422868C2 (de) | Vorrichtung zum Bestimmen eines Drehwinkels eines Magneten | |
| DE102022005014B3 (de) | Magnetfeldsensor mit Überstromdetektion | |
| DE102021119395A1 (de) | Magnetsensorsystem und linsenpositionsdetektionsvorrichtung | |
| DE2939521C2 (de) | Massenspektrometer | |
| DE102004019238B3 (de) | Anordnung und Verfahren zur Bestimmung der Richtung magnetischer Felder sowie Verwendung der Anordnung und des Verfahrens |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20060116 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PT RO SE SI SK TR |
|
| DAX | Request for extension of the european patent (deleted) | ||
| RIN1 | Information on inventor provided before grant (corrected) |
Inventor name: SCHOTT, CHRISTIAN Inventor name: POPOVIC, RADIVOJE |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: MELEXIS TECHNOLOGIES SA |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: MELEXIS TESSENDERLO NV |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: MELEXIS TECHNOLOGIES NV |
|
| 17Q | First examination report despatched |
Effective date: 20130628 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| INTG | Intention to grant announced |
Effective date: 20150714 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IT LI LU MC NL PT RO SE SI SK TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 748565 Country of ref document: AT Kind code of ref document: T Effective date: 20150915 Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 50315337 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20150909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20151210 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 50315337 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20160610 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 14 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160831 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160831 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160822 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 15 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160822 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 748565 Country of ref document: AT Kind code of ref document: T Effective date: 20160822 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160822 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20030822 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150909 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 16 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 20180725 Year of fee payment: 7 Ref country code: FR Payment date: 20180823 Year of fee payment: 16 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20180823 Year of fee payment: 16 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20190822 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190822 Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190822 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20220720 Year of fee payment: 20 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 20220720 Year of fee payment: 20 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230517 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R071 Ref document number: 50315337 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MK Effective date: 20230822 |