EP0612049B1 - Verfahren zum Klassifizieren von einen vorgegebenen Wegpunkt passierenden Fahrzeugen - Google Patents
Verfahren zum Klassifizieren von einen vorgegebenen Wegpunkt passierenden Fahrzeugen Download PDFInfo
- Publication number
- EP0612049B1 EP0612049B1 EP93118481A EP93118481A EP0612049B1 EP 0612049 B1 EP0612049 B1 EP 0612049B1 EP 93118481 A EP93118481 A EP 93118481A EP 93118481 A EP93118481 A EP 93118481A EP 0612049 B1 EP0612049 B1 EP 0612049B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- vehicle
- measurement
- road
- distance
- chassis
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 238000000034 method Methods 0.000 title claims description 29
- 238000005259 measurement Methods 0.000 claims description 65
- 238000011156 evaluation Methods 0.000 claims description 8
- 230000003287 optical effect Effects 0.000 claims description 5
- 230000002596 correlated effect Effects 0.000 claims description 4
- 210000001747 pupil Anatomy 0.000 claims description 4
- 238000001514 detection method Methods 0.000 claims description 3
- 238000009795 derivation Methods 0.000 claims 2
- 230000000875 corresponding effect Effects 0.000 description 3
- 238000000605 extraction Methods 0.000 description 3
- 239000000835 fiber Substances 0.000 description 3
- 239000000725 suspension Substances 0.000 description 3
- 230000004888 barrier function Effects 0.000 description 2
- 238000010586 diagram Methods 0.000 description 2
- 230000015654 memory Effects 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 230000008901 benefit Effects 0.000 description 1
- 230000005540 biological transmission Effects 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 230000001351 cycling effect Effects 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 238000012544 monitoring process Methods 0.000 description 1
- 230000035515 penetration Effects 0.000 description 1
- 230000008569 process Effects 0.000 description 1
- 238000003672 processing method Methods 0.000 description 1
- 229910000679 solder Inorganic materials 0.000 description 1
- 230000036962 time dependent Effects 0.000 description 1
- 238000012549 training Methods 0.000 description 1
- 230000001960 triggered effect Effects 0.000 description 1
Images


Classifications
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/01—Detecting movement of traffic to be counted or controlled
- G08G1/015—Detecting movement of traffic to be counted or controlled with provision for distinguishing between two or more types of vehicles, e.g. between motor-cars and cycles
Definitions
- the invention relates to a method for classifying vehicles passing a given waypoint.
- the one of the two Signals delivered to measurement levels become continuous in time composed and deliver a silhouette or one Silhouette of the passing vehicle, based on which or whose the vehicle by comparison with known ones Vehicles is classified.
- the for this procedure required measuring device requires a considerable Installation effort at the measuring location. It also results from the length of the required carrier for the photodiodes and A photo sensor for spanning both measurement levels voluminous structure that the application of the known Procedure for military reconnaissance purposes forbids, has such a considerable Soaring structure a large Probability of treason.
- Genera of vehicles such as cycling and Track vehicles, separate from each other, but can not certain vehicle types within a category, like heavy, multi-axle semitrailers or lighter ones Trucks with one or more drive axles, or Tanks and lighter ones also equipped with chains Reconnaissance vehicles, can be distinguished from each other.
- the invention is based on the object Classification procedure for vehicles to indicate that recognizes vehicles passing a waypoint and uses them for military intelligence purposes of sufficient delicacy can make a difference, even vehicles with the same Design features, such as chains or wheels, still within their genus in different vehicle types broken down, i.e. classified.
- the task is in a procedure in the preamble of Claim 1 specified genus according to the invention by the Features solved in the characterizing part of claim 1.
- the typical ones Extract chassis parameters from the measurement profile and with the corresponding chassis parameters of the known To compare reference vehicles, and on the other hand, based on the typical chassis parameters of the reference vehicles synthetic measurement profile of the chassis of the known Create reference vehicles and use them immediately to correlate the measurement profile.
- chassis parameters mentioned above and their Combination on a measured vehicle can not only Wheeled vehicles are divided into different categories but also tracked vehicles in their various Training courses are identified because of the number of Chain wheels, their diameter and wheelbase as well Wheel cover for different types of Tracked vehicles are also designed differently.
- Processes are used to obtain suspension parameters the measured profile of the undercarriage Addition of the measured value intervals of successive measured values with approximately the same measured value and the Position of the individual cutting lengths determined. Distance measurements with the same measured variable are created based on the same distance measurement Undercarriage part so that the cutting lengths are the length of this Play chassis parts in the vehicle's longitudinal axis.
- the measuring height i.e. the distance of the measuring line is kept quite low from the earth's surface, characterize repeatedly, i.e. at least twice, Same cutting lengths occurring in the measuring profile parallel to secant sections of the earth 's surface Vehicle wheels. From the cutting length can be due to the known measuring height and known geometric relationships determine the wheel diameter.
- the classification of the waypoint passing vehicle is then due to the large number in accordance with the chassis parameters with the same Chassis parameters of one of the known reference vehicles.
- the one based on the distance measurement to the vehicle compared to the inventive method Video surveillance of a path section or surveillance the route section with a thermal imager the advantage that to create a meaningful measurement profile only few data are processed and thus to the corresponding evaluation points must be transferred.
- the measured values are relatively robust Transmission error.
- a measuring device for implementation The distance measurement can therefore be very inexpensive manufactures and thus a variety of different waypoints can be installed.
- the evaluation of the measured values at the individual measuring points, i.e. the creation of the Measurement profile, the extraction of chassis parameters and the comparison with reference vehicles can be made in one of the Remote control center for all Measuring devices are carried out. For a variety of Waypoint monitoring is therefore only one Evaluation center necessary.
- the Distance measurement is optically active with an am Measuring site 13 installed known per se Laser rangefinder with an infrared laser transmitter a sharply focused beam of light along measuring line 14 transmits and with a receiver that on chassis parts of the vehicle 11 receives reflected light.
- the evaluation unit becomes the received signals Distance to vehicle 11 determined.
- the laser beam can consist of pulsed or modulated light. At Emission of light pulses will reduce the running time of the the respective laser pulse and the distance from it certainly.
- the measuring line 14 is perpendicular to Direction of travel 12 of the vehicle 11, that is perpendicular to Route 10, aligned to depend on the aspect angle Avoid problems with distance measurement.
- the Measuring line 14 keeps the smallest possible distance D from the Surface of the driveway 10, which is typically about Is 20 cm.
- D For the selection of an optimal measuring height D
- the measurement should above road bumps, e.g. B. at Gravel roads.
- the measurement should also be narrow Adjacent wheels or rollers in motor vehicles separate from each other, d. H. the gaps between the wheels or rollers should be as large as possible, the measuring line should be below the wheel axles since the chassis above the axes often through aprons and the like is covered.
- the Driving speed v of the vehicle 11 when passing Waypoint measured.
- the measurement of driving speed can be done by various methods, e.g. B. by Arrangement of two at a distance from each other in the direction of travel 12 of the vehicle 11 arranged sensors for detecting the passing vehicle and determining the time difference.
- the detection of the vehicle can, for example, with Magnetic sensors take place, the changes of the magnetic earth field when passing the vehicle capture.
- the spatial distance .DELTA.L of the measured values in the vehicle longitudinal axis is determined from the known measuring frequency F of the distance measurement and the measured vehicle speed v, and a measuring profile of the chassis of the vehicle 11 is created with this spatial distance of the measured values.
- the successively determined distance measured values are strung together with an interval predetermined by the calculated distance in a direction corresponding to the longitudinal axis of the vehicle.
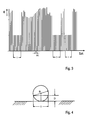
- the resulting measurement profile of the chassis of the vehicle 11 is shown schematically in FIG. 3.
- the measured value, ie the measured distance E is plotted on the ordinate and the number of measurements with successive distances ⁇ L is plotted on the abscissa.
- cut lengths I are defined by adding the measured value distances L of successive measured values with approximately the same measured value size, and the position of these cut lengths I within the measurement profile is determined. Due to the measuring height D, i.e. the distance of the measuring line 14 from the surface of the route 11, and the repeated occurrence of identical cutting lengths I in the measuring profile shown, it can be assumed that the measured values within the cutting lengths I of the vehicle wheels of the vehicle 11 in Fig 1, the cutting lengths I thus represent secants of the vehicle wheels extending parallel to the route 10.
- the center of the wheel and thus the point of penetration of the The wheel axis lies on the middle solder of the cutting length I.
- the Distance of the wheel axles can thus be easily from the Take the measurement profile. So that's another Vehicle parameters that typify the vehicle 11 are known. Likewise, the number of wheel axles, here three, without further from the presence of three for vehicle wheels take characteristic cutting lengths I. So that's a further chassis parameters for the vehicle 11 are known.
- Reference vehicle identified or classified so as Truck with two type XY rear axles.
- unladen weight Etc. Based the vehicle data of the reference vehicle maximum permissible loading weight, unladen weight Etc..
- FIG. 5 shows a block diagram of a device for carrying out the described classification method for vehicles.
- 15 is a laser rangefinder and 16 a speed measuring device.
- Laser range finder 15 and speed measuring device 16 are activated by a wake-up device 17 when a vehicle 11 approaches the predetermined measuring point through which the measuring line 14 passes.
- the wake-up device 17 can be, for example, a passive sensor system, such as, for. B. magnetic sensors that register a change in the magnetic field caused by the vehicle when approaching.
- the laser rangefinder 15 and the speed measuring device 16 enter their measuring mode, ie the laser rangefinder 15 continuously measures with the measuring frequency F the distance E along the measuring line 14 to the vehicle 11 passing through the measuring line 14.
- the speed measuring device 16 measures the current driving speed of the vehicle Vehicle 11 when passing the measuring line 14.
- the measured values output by the laser range finder 15 are passed through a filter 18, in which incorrect distance measured values, e.g. B. due to disturbed laser reflection, detected and removed.
- the distance measured values filtered in this way are fed to a measured value evaluation unit 19 which additionally receives a measuring signal representing the vehicle speed v from the speed measuring device 16 and a signal indicating the measuring frequency F from the laser range finder 15.
- the extraction unit 20 determines how described above, typical from the measurement profile Chassis parameters such as wheel diameter, number of Wheel axles and wheel spacings and gives the determined Suspension parameters to a comparator 21.
- Chassis parameters such as wheel diameter, number of Wheel axles and wheel spacings
- This Chassis parameters are successively in the comparator 21 read out.
- the comparator 21 determines the degree of Agreement of all chassis parameters of the same Reference vehicle with the vehicle parameters of the identifying vehicle 11 and gives that Reference vehicle from which the degree of agreement is maximum. This means that what is to be identified Vehicle 11 as the output reference vehicle is classified.
- blocks 23 and 24 can be used be provided, the block 23 a Computing device and block 24 a correlation unit represents.
- the computing device 23 from the A large number of stored in the reference memory 22 each belonging to a large number of reference vehicles Vehicle parameters taking into account the measuring height D. synthetic reference profile for each of the stored Created reference vehicles that are configured the same, as the measurement profile for the chassis of the vehicle 11 in Fig. 3.
- the one created in the measured value evaluation unit 19 Measurement profile of the chassis of the vehicle 11 is the Correlation unit 24 supplied.
- the correlation unit 24 successively correlates this measurement profile with everyone that calculated by the computing device 23 Reference profile from the chassis of a known Reference vehicle and determines the correlation factor.
- the Reference vehicle that has this maximum correlation factor results is output as a classification vehicle, i.e. H. the vehicle 11 to be detected is considered to be that at the exit the correlation unit 24 output reference vehicle classified.
- the invention is not based on the described Embodiment limited. So z. B. at Embankments next to 10, which has little space for the Establishment of the measurement site 13 near the route 10 leave a look right on the edge of route 10 with an entrance and exit pupil at measuring height D installed, the optical axis with the measuring line 14 coincides.
- the optics is via a light guide cable with the measuring point set up behind the embankment installed laser rangefinder connected, namely there coupled to the laser transmitter and receiver.
- the Fiber optic cables can be laid as desired, including through the Embankment led through or buried in the earth will. When measuring distance, the length of the Fiber optic cable to be considered. It is possible in the Optics to provide a separate entrance and exit pupil, each with separate fiber optic cables with the Laser transmitter and the receiver can be connected. It is however, the entry and exit pupil are also possible fold so that only one light guide cable to the Laser rangefinder performs.
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Traffic Control Systems (AREA)
- Length Measuring Devices By Optical Means (AREA)
Description
- Fig. 1
- eine Seitenansicht eines auf einer Straße fahrenden Lastkraftwagens mit einer querab der Straße angeordneten Meßvorrichtung,
- Fig. 2
- eine Draufsicht von Fahrzeug und Meßvorrichtung gemäß Pfeil II in Fig. 1,
- Fig. 3
- eine Darstellung eines Meßprofils vom Fahrwerk des Fahrzeugs in Fig. 1 und 2,
- Fig. 4
- eine Darstellung der geometrischen Beziehungen zur Ermittlung eines Raddurchmessers R,
- Fig. 5
- ein Blockschaltbild einer Vorrichtung zur Durchführung des Klassifizierungsverfahrens.
Claims (11)
- Verfahren zum Klassifizieren von einen vorgegebenen Wegpunkt passierenden Fahrzeugen, bei dem im Wegpunkt von querab des Weges aus das jeweils den Wegpunkt passierende Fahrzeug (11) optisch aktiv vermessen und ein Meßprofil vom Fahrzeug (11) erzeugt wird, das mittelbar durch Ableiten von Parametern oder unmittelbar mit einer Vielzahl von bekannten Referenzfahrzeugen verglichen wird, dadurch gekennzeichnet, daß die optische Vermessung des Fahrzeugs (11) mittels einer fortlaufenden optischen Entfernungsmessung längs einer durch den Wegpunkt in Höhe des Fahrwerks des Fahrzeugs (11) verlaufenden festen Meßlinien (14) von einem einzigen, querab des Weges (10) liegenden Meßort (13) aus durchgeführt wird, daß die Geschwindigkeit (v) des jeweils den Wegpunkt passierenden Fahrzeugs (11) gemessen wird und aus der Fahrzeuggeschwindigkeit (v) und der Meßfrequenz (F) der räumliche Abstand (L) der Meßwerte in Fahrzeuglängsachse bestimmt wird und daß durch eine durch die Abstände (L) vorgegebene Aneinanderreihung der Meßwerte in Richtung der Fahrzeuglängsachse ein Meßprofil des Fahrwerks des Fahrzeugs (11) erstellt wird.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, daß zur Ableitung von Fahrwerksparametern, wie Anzahl der Fahrzeugräder, Abstand der Radachsen, Durchmesser der Fahrzeugräder und dgl., in dem Meßprofil Schnittlängen (I) durch Addition der Meßwertabstände (ΔL) aufeinanderfolgender Meßwerte mit annähernd gleich großer Meßwertgröße definiert und die Lage der einzelnen Schnittlängen (I) bestimmt werden.
- Verfahren nach Anspruch 2, dadurch gekennzeichnet, daß der Fahrzeugparameter "Raddurchmesser (R)" aus der Schnittlänge (I) gemäß der Gleichung
- Verfahren nach Anspruch 3, dadurch gekennzeichnet, daß aus den als Fahrzeugparameter "Raddurchmesser (R)" zugelassenen Schnittlängen (I) und deren Relativlage im Meßprofil der Fahrwerksparameter "Radabstände" bestimmt wird.
- Verfahren nach einem der Ansprüche 2 bis 4, dadurch gekennzeichnet, daß die abgeleiteten Fahrwerksparameter mit einer Vielzahl von gleichen Fahrwerksparametern bekannter Referenzfahrzeuge verglichen wird und daß das den Wegpunkt jeweils passierende Fahrzeug (11) als dasjenige Referenzfahrzeug identifiziert wird, dessen Fahrwerksparameter in der Summe die geringsten Abweichungen von den aus dem Meßprofil abgeleiteten Fahrwerksparametern aufweisen.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, daß aus den Fahrwerksparametern der Vielzahl bekannter Referenzfahrzeuge unter Einbeziehung der Meßhöhe (D) der Meßlinie (14) eine Vielzahl von jeweils einem Referenzfahrzeug zugehörigen synthetischen Fahrwerksprofilen (Referenzprofilen) erzeugt wird, daß das Meßprofil mit der Vielzahl der Referenzprofile korreliert wird und daß das den Wegpunkt jeweils passierende Fahrzeug (11) als dasjenige Referenzfahrzeug identifiziert wird, dessen mit dem Meßprofil korreliertes Referenzprofil den größten Korrelationsfaktor ergibt.
- Verfahren nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, daß die Meßlinie (14) im wesentlichen horizontal und im rechten Winkel zur Fahrtrichtung (12) des Fahrzeugs (11) ausgerichtet wird.
- Verfahren nach Anspruch 7, dadurch gekennzeichnet, daß der Abstand (D) der Meßlinie (14) von der Wegoberfläche möglichst klein gehalten wird, typischerweise etwa 20 cm beträgt.
- Verfahren nach einem der Ansprüche 1 bis 8, dadurch gekennzeichnet, daß zur optisch aktiven Entfernungsmessung ein an sich bekannter Laserentfernungsmesser, vorzugsweise Infrarot-Laserentfernungsmesser, mit einem Lasersender, der einen scharf gebündelten Lichtstrahl aussendet, einem Empfänger, der das reflektierte Licht empfängt, und einer Auswerteeinheit, die die Entfernung berechnet, verwendet wird.
- Verfahren nach Anspruch 9, dadurch gekennzeichnet, daß das vom Lasersender ausgesendete Licht und das vom Empfänger aufgenommene reflektierte Licht über eine am Wegrand in Meßhöhe (D) installierte Optik mit einer Aus- und Eintrittspupille abgegeben bzw. aufgenommen wird, die über mindestens ein Lichtleitkabel mit dem Lasersender und Empfänger verbunden ist.
- Verfahren nach einem der Ansprüche 1 bis 10, dadurch gekennzeichnet, daß die Fahrzeuge (11) im Abstand vor dem Wegpunkt detektiert und mit dem Detektionssignal die Entfernungsmessung aktiviert wird.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE4304298A DE4304298A1 (de) | 1993-02-15 | 1993-02-15 | Verfahren zum Klassifizieren von einen vorgegebenen Wegpunkt passierenden Fahrzeugen |
| DE4304298 | 1993-02-15 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP0612049A1 EP0612049A1 (de) | 1994-08-24 |
| EP0612049B1 true EP0612049B1 (de) | 1998-09-30 |
Family
ID=6480344
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP93118481A Expired - Lifetime EP0612049B1 (de) | 1993-02-15 | 1993-11-16 | Verfahren zum Klassifizieren von einen vorgegebenen Wegpunkt passierenden Fahrzeugen |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US5446291A (de) |
| EP (1) | EP0612049B1 (de) |
| DE (2) | DE4304298A1 (de) |
| DK (1) | DK0612049T3 (de) |
| TR (1) | TR28042A (de) |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8242476B2 (en) | 2005-12-19 | 2012-08-14 | Leddartech Inc. | LED object detection system and method combining complete reflection traces from individual narrow field-of-view channels |
| US8310655B2 (en) | 2007-12-21 | 2012-11-13 | Leddartech Inc. | Detection and ranging methods and systems |
| US8436748B2 (en) | 2007-06-18 | 2013-05-07 | Leddartech Inc. | Lighting system with traffic management capabilities |
| US8600656B2 (en) | 2007-06-18 | 2013-12-03 | Leddartech Inc. | Lighting system with driver assistance capabilities |
| US8723689B2 (en) | 2007-12-21 | 2014-05-13 | Leddartech Inc. | Parking management system and method using lighting system |
| US8842182B2 (en) | 2009-12-22 | 2014-09-23 | Leddartech Inc. | Active 3D monitoring system for traffic detection |
| US8908159B2 (en) | 2011-05-11 | 2014-12-09 | Leddartech Inc. | Multiple-field-of-view scannerless optical rangefinder in high ambient background light |
| US9235988B2 (en) | 2012-03-02 | 2016-01-12 | Leddartech Inc. | System and method for multipurpose traffic detection and characterization |
| US9378640B2 (en) | 2011-06-17 | 2016-06-28 | Leddartech Inc. | System and method for traffic side detection and characterization |
Families Citing this family (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5752215A (en) * | 1995-02-28 | 1998-05-12 | Livingstone Legend Enterprises (Propiretary) Ltd. | Apparatus and method for classifying vehicles using electromagnetic waves and pattern recognition |
| KR970049929A (ko) * | 1995-12-30 | 1997-07-29 | 김광호 | 디지탈 방식을 이용한 차종 분류 방법 및 그에 따른 장치 |
| DE19708014A1 (de) | 1997-02-27 | 1998-09-10 | Ernst Dr Hoerber | Vorrichtung und Verfahren zum Erfassen eines Objekts in einem vorgegebenen Raumbereich, insbesondere von Fahrzeugen für die Verkehrsüberwachung |
| DE19738608C1 (de) * | 1997-09-04 | 1998-07-16 | Bosch Gmbh Robert | Fahrwerkregelung |
| US6750787B2 (en) * | 2000-03-17 | 2004-06-15 | Herbert A. Hutchinson | Optronic system for the measurement of vehicle traffic |
| GB0103665D0 (en) * | 2001-02-15 | 2001-03-28 | Secr Defence | Road traffic monitoring system |
| KR100459475B1 (ko) * | 2002-04-04 | 2004-12-03 | 엘지산전 주식회사 | 차종 판단 시스템 및 그 방법 |
| EP1361488B1 (de) * | 2002-05-07 | 2007-07-18 | AGES Arbeitsgemeinschaft Gebührenentrichtungssystem GmbH & Co. OHG | Verfahren und Vorrichtung zum automatischen Klassifizieren von mit Rädern ausgestatteten Fahrzeugen |
| US7092106B2 (en) * | 2002-12-13 | 2006-08-15 | The United States Of America As Represented By The Secretary Of The Army | System for determining the configuration of obscured structure by employing phase profilometry and method of use therefor |
| CA2663288A1 (en) * | 2006-09-19 | 2008-03-27 | Ventech Gmbh | Method for the automatic identification of a type of vehicle on a test stand |
| DE102010007383A1 (de) * | 2010-02-10 | 2011-08-11 | Krauss-Maffei Wegmann GmbH & Co. KG, 80997 | Verfahren zur Klassifizierung von Fahrzeugtypen beim Überfahren von Tragkonstruktionen, insbesondere mobilen Brücken sowie Vorrichtung zur Durchführung des Verfahrens |
| US9507014B2 (en) * | 2011-06-21 | 2016-11-29 | Kapsch Trafficcom Ag | Method and device for detecting a rotating wheel |
| RU2486597C1 (ru) * | 2012-02-09 | 2013-06-27 | Общество с ограниченной ответственностью "Техно-траффик" | Способ автоматической классификации транспортных средств |
| KR20140072442A (ko) * | 2012-12-04 | 2014-06-13 | 한국전자통신연구원 | 차량 검지 장치 및 방법 |
| GB2513399B (en) * | 2013-04-26 | 2017-07-26 | Optasense Holdings Ltd | Traffic Monitoring |
| US10488492B2 (en) | 2014-09-09 | 2019-11-26 | Leddarttech Inc. | Discretization of detection zone |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3167739A (en) * | 1960-05-19 | 1965-01-26 | Honeywell Inc | Electronic object detector |
| US4158832A (en) * | 1961-06-19 | 1979-06-19 | The United States Of America As Represented By The Secretary Of The Army | Seismic apparatus for discrimination between track-type vehicles and wheel-type vehicles |
| US3872283A (en) * | 1973-07-13 | 1975-03-18 | Cadre Corp | Vehicle identification method and apparatus |
| US4247768A (en) * | 1978-11-30 | 1981-01-27 | British Railways Board | Vehicle velocity related measuring systems |
| US4284971A (en) * | 1979-04-02 | 1981-08-18 | Lowry Elliot G | Overheight vehicle detection and warning system |
| US4747353A (en) * | 1986-10-14 | 1988-05-31 | Weber-Knapp Company | Straight line motion mechanism |
| GB8727824D0 (en) * | 1987-11-27 | 1987-12-31 | Combustion Dev Ltd | Monitoring means |
| FR2645310B1 (fr) * | 1989-03-31 | 1991-06-21 | Elsydel | Procede d'identification d'objets en mouvement, notamment de vehicules, et systemes pour sa mise en oeuvre |
| FR2670404B1 (fr) * | 1990-12-12 | 1995-05-12 | Dassault Electronique | Dispositif et procede de classification automatique a la volee de vehicules autonomes. |
-
1993
- 1993-02-15 DE DE4304298A patent/DE4304298A1/de not_active Withdrawn
- 1993-11-16 DK DK93118481T patent/DK0612049T3/da active
- 1993-11-16 EP EP93118481A patent/EP0612049B1/de not_active Expired - Lifetime
- 1993-11-16 DE DE59309027T patent/DE59309027D1/de not_active Expired - Lifetime
-
1994
- 1994-01-19 TR TR00148/94A patent/TR28042A/xx unknown
- 1994-02-09 US US08/193,846 patent/US5446291A/en not_active Expired - Fee Related
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US8242476B2 (en) | 2005-12-19 | 2012-08-14 | Leddartech Inc. | LED object detection system and method combining complete reflection traces from individual narrow field-of-view channels |
| US8436748B2 (en) | 2007-06-18 | 2013-05-07 | Leddartech Inc. | Lighting system with traffic management capabilities |
| US8600656B2 (en) | 2007-06-18 | 2013-12-03 | Leddartech Inc. | Lighting system with driver assistance capabilities |
| US8310655B2 (en) | 2007-12-21 | 2012-11-13 | Leddartech Inc. | Detection and ranging methods and systems |
| US8723689B2 (en) | 2007-12-21 | 2014-05-13 | Leddartech Inc. | Parking management system and method using lighting system |
| US8842182B2 (en) | 2009-12-22 | 2014-09-23 | Leddartech Inc. | Active 3D monitoring system for traffic detection |
| US8908159B2 (en) | 2011-05-11 | 2014-12-09 | Leddartech Inc. | Multiple-field-of-view scannerless optical rangefinder in high ambient background light |
| USRE47134E1 (en) | 2011-05-11 | 2018-11-20 | Leddartech Inc. | Multiple-field-of-view scannerless optical rangefinder in high ambient background light |
| US9378640B2 (en) | 2011-06-17 | 2016-06-28 | Leddartech Inc. | System and method for traffic side detection and characterization |
| US9235988B2 (en) | 2012-03-02 | 2016-01-12 | Leddartech Inc. | System and method for multipurpose traffic detection and characterization |
Also Published As
| Publication number | Publication date |
|---|---|
| US5446291A (en) | 1995-08-29 |
| DK0612049T3 (da) | 1999-02-22 |
| TR28042A (tr) | 1995-12-11 |
| DE59309027D1 (de) | 1998-11-05 |
| DE4304298A1 (de) | 1994-08-18 |
| EP0612049A1 (de) | 1994-08-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE4304298A1 (de) | Verfahren zum Klassifizieren von einen vorgegebenen Wegpunkt passierenden Fahrzeugen | |
| EP1990654B1 (de) | Verfahren und Vorrichtung zur Ermittlung der Fahrzeugklasse von Fahrzeugen | |
| DE19503960B4 (de) | Optische Radarvorrichtung für Fahrzeuge | |
| EP1952092B1 (de) | Gerät zur prüfung der reifenprofiltiefe und -art, der geschwindigkeit und der bodenfreiheit an fahrzeugen während der fahrt | |
| DE3204874A1 (de) | Passives verfahren zur gewinnung von zieldaten von einer vorzugsweise bewegten schallquelle | |
| CH684531A5 (de) | Messanordnung zum kontinuierlichen Messen von wellenförmigen Unebenheiten einer Schiene. | |
| EP2767964B1 (de) | Vorrichtung zur Fahrzeugvermessung | |
| DE4302527A1 (en) | Laser ranging device detecting obstacles ahead of motor vehicle - deduces course of vehicle in subdivided range of risks of collision, and evaluates hazard presented by obstacles in each subdivision | |
| EP2698646A1 (de) | Verfahren zur Klassifizierung von fahrenden Fahrzeugen durch Verfolgung einer Positionsgröße des Fahrzeuges | |
| DE102013021797A1 (de) | Verfahren zur Abgabe eines Warnhinweises auf einen gefährlichen Fahrbahnzustand und Vorrichtung | |
| DE102007030731A1 (de) | System und Verfahren zur Stützung einer Längsführung eines Fahrzeugs | |
| DE102017204306A1 (de) | Anordnung und Verfahren zur Bestimmung eines Steigungssignals in einem Fahrzeug | |
| DE112022003645T5 (de) | Fahrzeuggestützte erdkabellokalisierung mit verteilter faseroptischer abtastung | |
| DE102017119042A1 (de) | Vermeidung von Totwinkelwarnungen durch Gischt | |
| DE19727225A1 (de) | System zur Erfassung eines sich auf einer Straße befindenden Gegenstands | |
| DE102020000257A1 (de) | Verfahren und und System zur Unterstützung eines Fahrers eines Fahrzeuges beim Befahren von unwegsamen Gelände außerhalb befestigter Straßen | |
| DE19904097B4 (de) | System und Verfahren zum Überwachen eines Bereichs an der Seite eines Fahrzeugs | |
| EP0372204A2 (de) | Optischer Überwachungssensor | |
| DE4434042C2 (de) | Anordnung zum berührungslosen Erfassen verkehrsbezogener Daten von Objekten auf einer Fahrbahn | |
| DE19702072C1 (de) | Vorrichtung zum Erfassen von Gleisverzweigungen | |
| EP1186856A2 (de) | Vorrichtung zum Messen von Profilen | |
| EP0818683A2 (de) | Verfahren zur Erkennung von Schlechtwegstrecken | |
| EP4485420A1 (de) | System und verfahren zur geschwindigkeitsüberwachung von fahrzeugen | |
| DE102022211343A1 (de) | Verfahren zur Erkennung und Klassifizierung erhöhter Fahrbahnmarkierungen | |
| DE4312160A1 (de) | Optoelektronische Vorrichtung zur Verkehrserfassung |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): CH DE DK FR GB GR LI NL |
|
| 17P | Request for examination filed |
Effective date: 19940706 |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: STN ATLAS ELEKTRONIK GMBH |
|
| 17Q | First examination report despatched |
Effective date: 19970226 |
|
| GRAG | Despatch of communication of intention to grant |
Free format text: ORIGINAL CODE: EPIDOS AGRA |
|
| GRAG | Despatch of communication of intention to grant |
Free format text: ORIGINAL CODE: EPIDOS AGRA |
|
| GRAH | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOS IGRA |
|
| GRAH | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOS IGRA |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): CH DE DK FR GB GR LI NL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19980930 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: NV Representative=s name: TROESCH SCHEIDEGGER WERNER AG Ref country code: CH Ref legal event code: EP |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) |
Effective date: 19981001 |
|
| REF | Corresponds to: |
Ref document number: 59309027 Country of ref document: DE Date of ref document: 19981105 |
|
| ET | Fr: translation filed | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 19990128 Year of fee payment: 6 |
|
| REG | Reference to a national code |
Ref country code: DK Ref legal event code: T3 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DK Payment date: 19991122 Year of fee payment: 7 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19991130 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19991130 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20001116 |
|
| REG | Reference to a national code |
Ref country code: DK Ref legal event code: EBP |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20011012 Year of fee payment: 9 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 20011031 Year of fee payment: 9 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20011106 Year of fee payment: 9 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: IF02 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20021116 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20030601 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20030731 |
|
| NLV4 | Nl: lapsed or anulled due to non-payment of the annual fee |
Effective date: 20030601 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20101119 Year of fee payment: 18 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 59309027 Country of ref document: DE Effective date: 20120601 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120601 |