CN112945274B - 一种舰船捷联惯导系统航行间粗对准方法 - Google Patents
一种舰船捷联惯导系统航行间粗对准方法 Download PDFInfo
- Publication number
- CN112945274B CN112945274B CN202110161311.6A CN202110161311A CN112945274B CN 112945274 B CN112945274 B CN 112945274B CN 202110161311 A CN202110161311 A CN 202110161311A CN 112945274 B CN112945274 B CN 112945274B
- Authority
- CN
- China
- Prior art keywords
- strapdown
- interval
- ship
- matrix
- inertial navigation
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000000034 method Methods 0.000 title claims abstract description 50
- 239000011159 matrix material Substances 0.000 claims abstract description 26
- 239000013598 vector Substances 0.000 claims abstract description 8
- 238000004364 calculation method Methods 0.000 claims description 5
- 230000001133 acceleration Effects 0.000 claims description 4
- 230000005484 gravity Effects 0.000 claims description 4
- 238000005070 sampling Methods 0.000 claims description 3
- 230000009977 dual effect Effects 0.000 abstract 1
- 230000033001 locomotion Effects 0.000 description 8
- 238000005516 engineering process Methods 0.000 description 6
- 230000003068 static effect Effects 0.000 description 5
- 238000004422 calculation algorithm Methods 0.000 description 3
- 238000004088 simulation Methods 0.000 description 3
- 230000003044 adaptive effect Effects 0.000 description 1
- 238000004873 anchoring Methods 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 230000007123 defense Effects 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000011156 evaluation Methods 0.000 description 1
- 238000001914 filtration Methods 0.000 description 1
- 230000014509 gene expression Effects 0.000 description 1
Images


Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01C—MEASURING DISTANCES, LEVELS OR BEARINGS; SURVEYING; NAVIGATION; GYROSCOPIC INSTRUMENTS; PHOTOGRAMMETRY OR VIDEOGRAMMETRY
- G01C25/00—Manufacturing, calibrating, cleaning, or repairing instruments or devices referred to in the other groups of this subclass
- G01C25/005—Manufacturing, calibrating, cleaning, or repairing instruments or devices referred to in the other groups of this subclass initial alignment, calibration or starting-up of inertial devices
Landscapes
- Engineering & Computer Science (AREA)
- Manufacturing & Machinery (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Radar, Positioning & Navigation (AREA)
- Remote Sensing (AREA)
- Navigation (AREA)
- Position Fixing By Use Of Radio Waves (AREA)
Abstract
本发明公开了一种舰船捷联惯导系统航行间粗对准方法,通过四元数更新法计算载体系随时间变化的姿态矩阵 列写捷联惯导比力方程,两边同时左乘捷联矩阵后,两边再同时求两重积分;根据GPS实时获取的舰船位置信息,计算上式中各参数值;利用捷联惯导系统比力方程和已求得的参数,分别列写两个时间段内的比力方程,根据链式乘法准则,得出
 和
 的关系,利用双矢量定姿求出捷联矩阵
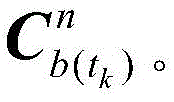 本发明方法利用二重积分求取各个参数,误差更小,操作更简单、造价成本更低,更具有普适性。
Description
技术领域
本发明涉及一种舰船捷联惯导系统航行间粗对准方法,特别是一种GPS位置辅助的舰船捷联惯导系统航行间粗对准方法,属于捷联惯性导航系统初始对准领域
背景技术
捷联惯性导航系统(Strapdown Inertial Navigation System,SINS)以其成本低、体积小、结构简单等特点,已成为当前惯性技术发展的主流。初始对准技术是捷联惯性导航系统开始导航之前的关键技术,对准的精度和时间直接影响捷联惯性导航系统的导航精度及捷联惯性导航系统的启动时间。当前,初始对准过程一般分为两个阶段:粗对准阶段和精对准阶段。粗对准阶段的主要任务是实现粗略的姿态估计,而精对准阶段则是在粗对准结果的基础上进行载体初始姿态的精确估计,精对准的对准精度很大程度上取决于粗对准的结果。因此,如何在保证粗对准的对准速度的情况下,提高粗对准姿态角估计的精度是提高整个捷联惯性导航系统导航精度关键一步。
目前在舰船捷联惯性导航系统工程实践中广泛使用的粗对准方法是解析式粗对准。解析式粗对准主要是根据重力矢量和地球自转角速率这两个矢量,分别在导航系与载体系下的投影关系,以及这两个矢量的交叉乘积项在导航系与载体系下的投影关系,建立三个关系式,可以直接求解出初始姿态矩阵。但是,这个粗对准方法只适用于静基座条件下,且具有一定的失准角误差。然而,舰船捷联惯性导航系统在实际应用过程当中,由于周围环境的影响,是不可能完全满足静基座对准的假设条件。例如,舰船在海风和海浪的作用下,会产生姿态摇摆运动和线运动,这两种运动导致舰船不是处于完全意义下的静基座。因此,研究动基座条件下的舰船捷联惯导系统的粗对准技术,这对提高舰船在恶劣环境下的机动性有着重要意义。
对于动基座条件下的粗对准方法,由于行进间粗对准一般需要考虑速度矢量带来的影响,通常要采用外部信息进行辅助。目前舰船捷联惯导系统进行间粗对准方法通常采用DVL进行辅助。DVL由于工作条件限制、波速不稳定等情况,其提供的速度可能会伴有单个或成片的野值,可能会严重影响对准精度。另外,DVL的成本较高,并不是所有舰船都会配备DVL,靠配备DVL提供外速度辅助的粗对准算法不具有普适性。因此,迫切的需要一种造价相对较低,更具有普适性的舰船捷联惯导系统行进间的粗对准方法。本专利提出一种基于GPS位置辅助的舰船捷联惯导系统航行间粗对准方法。
在CNKI中关于捷联惯导系统粗对准的相关文献较多,其中典型文献如2005年秦永元在《西北工业大学学报》发表《摇摆基座上基于信息的捷联惯导粗对准研究》论文,该方法能够有效抑制载体晃动对初始对准的影响,适用于舰船在系泊和锚泊的对准需求,但当载体存在线运动情况时,无法消除由于运动产生的加速度和角速度,从而会产生对准误差。2018年哈尔滨工程大学徐博的专利《基于速度信息的摇摆基座粗对准方法》(专利号:ZL201710793329.1),该方法针对的是在舰船在摇摆基座下的粗对准过程,在舰船航行中存在线运动,因此该方法在舰船航行中误差较大。2013年国防科学技术大学王林发表《水下INS/DVL组合导航与动基快速对准的自适应滤波算法研究》论文,主要研究利用多普勒计程仪提供速度信息,将姿态矩阵分为四个矩阵求解,建立投影到惯性系下的比力方程,然后利用双矢量定姿原理完成行进间的粗对准过程。而该发明主要是利用INS和DVL进行组合,所以和本发明中使用的组合器件不一致。2019年哈尔滨工程大学奔粤阳在《系统工程与电子技术》期刊发表《卫导辅助下的舰船捷联惯导航行间粗对准方法》一文,这里所述方法在利用GPS的位置信息求解参数值时利用的是捷联惯导比力方程求一重积分的情况。
发明内容
针对上述现有技术,本发明要解决的技术问题是提供一种GPS位置辅助的舰船捷联惯导系统航行间粗对准方法,利用二重积分求取各个参数,误差更小,操作更简单、造价成本更低,更具有普适性。
为解决上述技术问题,本发明的一种舰船捷联惯导系统航行间粗对准方法,包括以下步骤:
步骤1、通过四元数更新法计算载体系随时间变化的姿态矩阵 即:

式中, 表示由陀螺测量输出
 构成的反对称矩阵,并且初值
 其中,i、e、b、n分别表示惯性系、地球系、载体系和导航系,b(tk/2)、b(tk)分别表示在tk2时刻和tk时刻的载体系;
 表示从p系到q系的3×3的单位正交捷联矩阵;
 表示q坐标系相对于p坐标系的角速度在q坐标系的投影;t0为粗对准的初始时刻,tk/2为整个粗对准阶段的中间时刻,tk为粗对准结束时刻。t0到tk/2,tk/2到tk的时间间隔均为h;
步骤2、捷联惯导比力方程两边同时左乘捷联矩阵 后,两边再同时求两重积分;在t0到tk时间段,假定导航坐标系n是不转动的,将对准时间划分为两个时间区间,即(t0,tk/2)和(tk/2,tk);假定区间(t0,tk/2)内,捷联矩阵为定值,记为
 假定在区间(tk/2,tk)内,捷联矩阵为定值,记为
 则在区间(tk/2,tk)内,得到方程:

在区间(t0,tk/2),得到方程:

其中,fb为加速度计在载体系中测量的实际比力,vn表示导航系上的载体运动速度,ωie为地球自转角速率;
步骤3、计算上式中的参数
和 参数的计算结果具体为:


式中,Sx1,Sx2分别表示在区间(t0,tk/2)和(tk/2,tk)内由载体经纬度变化引起的舰船东向的路程差;式中的Sy1,Sy2分别表示在区间(t0,tk/2)和(tk/2,tk)内由载体经纬度变化引起的舰船北向的路程差; 该项积分可表示为在(tk/2,tk)内无数多块小面积的加和,即为
 在(tk/2,tk)内的纬度
 经度λ可通过GPS获得;T为采样周期,其中T=(ti-ti-1);
 和
 分别表示载体加速度计在东向、北向和天向的实际输出值;,
 和
 为载体实际运动速度在东向、北向和天向的分量;gn表示地球重力,g为地球的重力加速度值,R为地球半径;,K为舰船航向角,取北偏东为正。
步骤4、列写(t0,tk/2)和(tk/2,tk)内的方程,在区间(tk/2,tk)内,令

根据步骤2可得:

则在区间(t0,tk/2)内

式中,
步骤5、建立 和
 的关系;
步骤6、利用双矢量定姿求出捷联矩阵 具体为:

本发明还包括:
步骤5中建立 和
 的关系具体为:
根据 和步骤3,可知:

本发明的有益效果:与现有技术相比,本发明针对舰船捷联惯导系统行进间难以满足传统解析式粗对准方法要求的静基座条件。本发明提供一种基于GPS位置信息辅助的舰船捷联惯导系统行进间的粗对准方法。与需要配备DVL等测速装置的舰船捷联惯导系统行进间的粗对准方法相比,该方法只需舰船配备造价更低的GPS,更具有普适性。另外,该粗对准方法采用GPS的位置信息作为辅助信息参与舰船捷联惯导系统行进间的粗对准过程,位置信息在经过多次积分后能减少一部分的周期震荡误差,提高粗对准捷联矩阵的估计精度。
附图说明
图1为本发明的方法流程图。
图2为两种舰船捷联惯导系统行进间粗对准方法的水平姿态误差对比图。
图3为两种舰船捷联惯导系统行进间粗对准方法的航向误差对比图。
具体实施方式
下面结合附图对本发明具体实施方式做进一步说明。
结合图1,本发明的特别是一种GPS位置辅助的舰船捷联惯导系统航行间粗对准方法包括以下步骤:
步骤1、定义本文所提算法的相关变量。
i、e、b、n分别表示惯性系、地球系、载体系和导航系;b(tk/2)、b(tk)分别表示在tk2时刻和tk时刻的载体系; 表示从p系到q系的3×3的单位正交捷联矩阵;
 表示q坐标系相对于p坐标系的角速度在q坐标系的投影;fb为加速度计在载体系中测量的实际比力,

 和
 分别表示载体加速度计在东向、北向和天向的实际输出值;vn表示导航系上的载体运动速度,
 和
 为载体实际运动速度在东向、北向和天向的分量;gn表示地球重力,g为地球的重力加速度值,R为地球半径;ωie为地球自转角速率,K为舰船航向角,取北偏东为正。t0为粗对准的初始时刻,tk/2为整个粗对准阶段的中间时刻,tk为粗对准结束时刻。t0到tk/2,tk/2到tk的时间间隔均为h。
步骤2、通过四元数更新法对载体系随时间变化的姿态矩阵 进行计算,即:

式中, 表示由陀螺测量输出
 构成的反对称矩阵,并且初值

步骤3、捷联惯导比力方程两边同时左乘捷联矩阵 后,两边再同时求两重积分。由于舰船运动速度较缓慢,所以在t0到tk时间段,可认为导航坐标系n是不转动的。另外,将对准时间划分为两个时间区间,即(t0,tk/2)和(tk/2,tk)。由于各区间的时间间隔h比较小,可认为区间(t0,tk/2)内,捷联矩阵为定值,记为
 同理,在区间(tk/2,tk)内,捷联矩阵为定值,记为
 因此,在区间(tk/2,tk)内,可以得出如下方程

同理也可以列写区间(t0,tk/2)内的方程,即:

步骤4、计算上式中的参数 和
 参数的计算结果如下式所示。


式中,Sx1,Sx2分别表示在区间(t0,tk/2)和(tk/2,tk)内由载体经纬度变化引起的舰船东向的路程差。式中的Sy1,Sy2分别表示在区间(t0,tk/2)和(tk/2,tk)内由载体经纬度变化引起的舰船北向的路程差。 该项积分可表示为在(tk/2,tk)内无数多块小面积的加和,即为
 在(tk/2,tk)内的纬度
 经度λ可通过GPS获得;T为采样周期,其中T=(ti-ti-1)。
步骤5、列写(t0,tk/2)和(tk/2,tk)内的方程。在区间(tk/2,tk)内,令

根据步骤3可得:

则在区间(t0,tk/2)内

式中,
步骤6、建立 和
 的关系。根据

和步骤4,可知,

步骤7、利用双矢量定姿求出捷联矩阵 的计算公式如下所示:

至此就完成了舰船捷联惯导系统航行中粗对准的阶段。
结合图2和图3,基于GPS位置信息辅助的舰船捷联惯导系统行进间的粗对准方法和基于速度信息辅助的舰船捷联惯导系统行进间的粗对准方法效果比较。
仿真条件:
舰船捷联惯导粗对准中自研惯导系统主要传感器参数如下:陀螺仪的零偏稳定性为0.002°/h,加速度计的零偏稳定性:10-4g。在相同的仿真条件下进行了100次1000s(T=1000s)粗对准,分别利用基于GPS位置信息辅助的舰船捷联惯导系统行进间的粗对准方法和基于速度信息辅助的舰船捷联惯导系统行进间的粗对准方法进行初始姿态角的估计,并定义如下性能评价指标:

式中,qk可以为横摇角、纵摇角和航向角,qk,true为相应角的真实值。
利用本发明提供的基于GPS位置信息辅助的舰船捷联惯导系统行进间的粗对准方法和基于速度信息辅助的舰船捷联惯导系统行进间的粗对准方法仿真比较。实验结果表明:基于速度信息辅助的舰船捷联惯导系统行进间的粗对准方法估计的纵摇角误差、横摇角误差和航向角误差的RMSE值分别为3.392',2.619',0.459°。然而,本发明所提的基于GPS位置信息辅助的舰船捷联惯导系统行进间的粗对准方法估计的纵摇角误差、横摇角误差和航向角误差的RMSE值分别为3.421',2.508',0.446°。与基于速度信息辅助的舰船捷联惯导系统行进间的粗对准方法相比,横摇角、纵摇角和航向角的估计精度分别提高了。因此,本发明所提方法粗对准效果优于基于速度信息辅助的舰船捷联惯导系统行进间的粗对准方法,可以提高初始姿态角的估计精度。
Claims (2)
1.一种舰船捷联惯导系统航行间粗对准方法,其特征在于,包括以下步骤:
步骤1、通过四元数更新法计算载体系随时间变化的姿态矩阵 即:

式中, 表示由陀螺测量输出
 构成的反对称矩阵,并且初值
 其中,i、e、b、n分别表示惯性系、地球系、载体系和导航系,b(tk/2)、b(tk)分别表示在tk/2时刻和tk时刻的载体系;
 表示从p系到q系的3×3的单位正交捷联矩阵;
 表示q坐标系相对于p坐标系的角速度在q坐标系的投影;t0为粗对准的初始时刻,tk/2为整个粗对准阶段的中间时刻,tk为粗对准结束时刻,t0到tk/2,tk/2到tk的时间间隔均为h;
步骤2、捷联惯导比力方程两边同时左乘捷联矩阵 后,两边再同时求两重积分;在t0到tk时间段,假定导航坐标系n是不转动的,将对准时间划分为两个时间区间,即(t0,tk/2)和(tk/2,tk);假定区间(t0,tk/2)内,捷联矩阵为定值,记为
 假定在区间(tk/2,tk)内,捷联矩阵为定值,记为
 则在区间(tk/2,tk)内,得到方程:

在区间(t0,tk/2),得到方程:

其中,fb为加速度计在载体系中测量的实际比力,vn表示导航系上的载体运动速度,ωie为地球自转角速率;
步骤3、计算上式中的参数 和
 参数的计算结果具体为:


式中,Sx1,Sx2分别表示在区间(t0,tk/2)和(tk/2,tk)内由载体经纬度变化引起的舰船东向的路程差;式中的Sy1,Sy2分别表示在区间(t0,tk/2)和(tk/2,tk)内由载体经纬度变化引起的舰船北向的路程差; 表示在(tk/2,tk)内无数多块小面积的加和;在(tk/2,tk)内的纬度
 经度λ可通过GPS获得;T为采样周期,其中T=(ti-ti-1);
 和
 分别表示载体加速度计在东向、北向和天向的实际输出值;gn表示地球重力,g为地球的重力加速度值,R为地球半径;,K为舰船航向角,取北偏东为正;
步骤4、列写(t0,tk/2)和(tk/2,tk)内的方程,在区间(tk/2,tk)内,令

根据步骤2可得:

则在区间(t0,tk/2)内

式中,
步骤5、建立 和
 的关系;
步骤6、利用双矢量定姿求出捷联矩阵 具体为:

因为 为正交矩阵,
 与
 互为转置关系,则:

2.根据权利要求1所述的一种舰船捷联惯导系统航行间粗对准方法,其特征在于:步骤5所述建立 和
 的关系具体为:
根据 和步骤3,可知:

Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110161311.6A CN112945274B (zh) | 2021-02-05 | 2021-02-05 | 一种舰船捷联惯导系统航行间粗对准方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110161311.6A CN112945274B (zh) | 2021-02-05 | 2021-02-05 | 一种舰船捷联惯导系统航行间粗对准方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN112945274A CN112945274A (zh) | 2021-06-11 |
| CN112945274B true CN112945274B (zh) | 2022-11-18 |
Family
ID=76242563
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202110161311.6A Active CN112945274B (zh) | 2021-02-05 | 2021-02-05 | 一种舰船捷联惯导系统航行间粗对准方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN112945274B (zh) |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2013059989A1 (zh) * | 2011-10-25 | 2013-05-02 | 国防科学技术大学 | 一种惯性导航系统的运动对准方法 |
| CN109596144A (zh) * | 2018-12-10 | 2019-04-09 | 苏州大学 | Gnss位置辅助sins行进间初始对准方法 |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20160047675A1 (en) * | 2005-04-19 | 2016-02-18 | Tanenhaus & Associates, Inc. | Inertial Measurement and Navigation System And Method Having Low Drift MEMS Gyroscopes And Accelerometers Operable In GPS Denied Environments |
| US7512493B2 (en) * | 2006-05-31 | 2009-03-31 | Honeywell International Inc. | High speed gyrocompass alignment via multiple Kalman filter based hypothesis testing |
| CN102721417B (zh) * | 2011-12-23 | 2015-03-25 | 北京理工大学 | 一种捷联惯性导航系统凝固惯性系粗对准误差抑制方法 |
| CN106595652B (zh) * | 2016-11-30 | 2019-06-21 | 西北工业大学 | 车辆运动学约束辅助的回溯式行进间对准方法 |
| CN109425339B (zh) * | 2017-08-21 | 2022-09-27 | 哈尔滨工程大学 | 一种基于惯性技术的考虑杆臂效应的舰船升沉误差补偿方法 |
| CN107941242A (zh) * | 2017-11-13 | 2018-04-20 | 东南大学 | 一种基于惯性系的组合导航初始粗对准方法 |
| US11422004B2 (en) * | 2017-12-22 | 2022-08-23 | Mohammad Shakibay Senobari | Initializing an inertial measurement unit |
| CN111397603B (zh) * | 2020-04-24 | 2022-07-12 | 东南大学 | 载体姿态动态情况下的惯性/多普勒动基座粗对准方法 |
-
2021
- 2021-02-05 CN CN202110161311.6A patent/CN112945274B/zh active Active
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2013059989A1 (zh) * | 2011-10-25 | 2013-05-02 | 国防科学技术大学 | 一种惯性导航系统的运动对准方法 |
| CN109596144A (zh) * | 2018-12-10 | 2019-04-09 | 苏州大学 | Gnss位置辅助sins行进间初始对准方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN112945274A (zh) | 2021-06-11 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN109443379B (zh) | 一种深海潜航器的sins/dvl水下抗晃动对准方法 | |
| CN108731670B (zh) | 基于量测模型优化的惯性/视觉里程计组合导航定位方法 | |
| CN103471616B (zh) | 一种动基座sins大方位失准角条件下初始对准方法 | |
| CN100541135C (zh) | 基于多普勒的光纤陀螺捷联惯导系统初始姿态确定方法 | |
| CN101476894B (zh) | 车载sins/gps组合导航系统性能增强方法 | |
| CN109596144B (zh) | Gnss位置辅助sins行进间初始对准方法 | |
| CN111722295B (zh) | 一种水下捷联式重力测量数据处理方法 | |
| CN109163735B (zh) | 一种晃动基座正向-正向回溯初始对准方法 | |
| CN104501838B (zh) | 捷联惯导系统初始对准方法 | |
| CN103439727B (zh) | 一种地面坐标的测量方法 | |
| CN113108781B (zh) | 一种应用于无人船行进间的改进粗对准方法 | |
| CN105021192A (zh) | 一种基于零速校正的组合导航系统的实现方法 | |
| CN109425339B (zh) | 一种基于惯性技术的考虑杆臂效应的舰船升沉误差补偿方法 | |
| CN104655131A (zh) | 基于istssrckf的惯性导航初始对准方法 | |
| CN100516775C (zh) | 一种捷联惯性导航系统初始姿态确定方法 | |
| CN106979780A (zh) | 一种无人车实时姿态测量方法 | |
| CN102645223B (zh) | 一种基于比力观测的捷联惯导真空滤波修正方法 | |
| CN112902956A (zh) | 一种手持式gnss/mems-ins接收机航向初值获取方法、电子设备、存储介质 | |
| CN103245357A (zh) | 一种船用捷联惯导系统二次快速对准方法 | |
| CN103076026A (zh) | 一种捷联惯导系统中确定多普勒计程仪测速误差的方法 | |
| CN112097728A (zh) | 基于反向解算惯性导航系统的惯性双矢量匹配形变测量方法 | |
| CN103454662A (zh) | 一种基于ckf的sins/北斗/dvl组合对准方法 | |
| CN115371681A (zh) | 一种微机械陀螺与多普勒计程仪辅助的半球谐振陀螺捷联惯性导航系统行进间对准方法 | |
| CN114236173A (zh) | 基于sins与gnss组合及dvl的洋流速度估计方法 | |
| CN110873577B (zh) | 一种水下快速动基座对准方法及装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |