WO2021186932A1 - 操舵制御装置 - Google Patents

操舵制御装置 Download PDF

Info

Publication number
WO2021186932A1
WO2021186932A1 PCT/JP2021/003909 JP2021003909W WO2021186932A1 WO 2021186932 A1 WO2021186932 A1 WO 2021186932A1 JP 2021003909 W JP2021003909 W JP 2021003909W WO 2021186932 A1 WO2021186932 A1 WO 2021186932A1
Authority
WO
WIPO (PCT)
Prior art keywords
steering
control device
clutch
circuit
stator coil
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Ceased
Application number
PCT/JP2021/003909
Other languages
English (en)
French (fr)
Inventor
和哉 寺島
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Astemo Ltd
Original Assignee
Hitachi Astemo Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Hitachi Astemo Ltd filed Critical Hitachi Astemo Ltd
Priority to JP2022508118A priority Critical patent/JP7291851B2/ja
Priority to CN202180022044.2A priority patent/CN115298079A/zh
Priority to US17/909,957 priority patent/US12344329B2/en
Publication of WO2021186932A1 publication Critical patent/WO2021186932A1/ja
Anticipated expiration legal-status Critical
Ceased legal-status Critical Current

Links

Images

Classifications

    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62D—MOTOR VEHICLES; TRAILERS
    • B62D7/00—Steering linkage; Stub axles or their mountings
    • B62D7/06—Steering linkage; Stub axles or their mountings for individually-pivoted wheels, e.g. on king-pins
    • B62D7/14—Steering linkage; Stub axles or their mountings for individually-pivoted wheels, e.g. on king-pins the pivotal axes being situated in more than one plane transverse to the longitudinal centre line of the vehicle, e.g. all-wheel steering
    • B62D7/146—Steering linkage; Stub axles or their mountings for individually-pivoted wheels, e.g. on king-pins the pivotal axes being situated in more than one plane transverse to the longitudinal centre line of the vehicle, e.g. all-wheel steering characterised by comprising means for steering by acting on the suspension system, e.g. on the mountings of the suspension arms
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62D—MOTOR VEHICLES; TRAILERS
    • B62D5/00—Power-assisted or power-driven steering
    • B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
    • B62D5/0403—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by constructional features, e.g. common housing for motor and gear box
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62D—MOTOR VEHICLES; TRAILERS
    • B62D5/00—Power-assisted or power-driven steering
    • B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
    • B62D5/0421—Electric motor acting on or near steering gear
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62D—MOTOR VEHICLES; TRAILERS
    • B62D5/00—Power-assisted or power-driven steering
    • B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
    • B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
    • B62D5/0475—Controlling other elements
    • B62D5/0478—Clutches
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62D—MOTOR VEHICLES; TRAILERS
    • B62D5/00—Power-assisted or power-driven steering
    • B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
    • B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
    • B62D5/0481—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62D—MOTOR VEHICLES; TRAILERS
    • B62D15/00—Steering not otherwise provided for
    • B62D15/02—Steering position indicators ; Steering position determination; Steering aids
    • B62D15/021—Determination of steering angle
    • B62D15/0235—Determination of steering angle by measuring or deriving directly at the electric power steering motor
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62D—MOTOR VEHICLES; TRAILERS
    • B62D5/00—Power-assisted or power-driven steering
    • B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
    • B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
    • B62D5/0481—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures
    • B62D5/0484—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures for reaction to failures, e.g. limp home
    • B—PERFORMING OPERATIONS; TRANSPORTING
    • B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
    • B62D—MOTOR VEHICLES; TRAILERS
    • B62D5/00—Power-assisted or power-driven steering
    • B62D5/04—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear
    • B62D5/0457—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such
    • B62D5/0481—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures
    • B62D5/0487—Power-assisted or power-driven steering electrical, e.g. using an electric servo-motor connected to, or forming part of, the steering gear characterised by control features of the drive means as such monitoring the steering system, e.g. failures detecting motor faults

Definitions

  • the first insertion portion 57c is inserted into the first annular groove portion 53e of the plate-shaped portion 53c, and then the first annular groove portion 53e is filled with a potting material (not shown) made of urethane resin or the like to fill the plate-shaped portion 53c. Is fixed to.
  • the steering control device includes an actuator that generates a steering force for steering the rear wheels 5B and 5B, and a rack bar 10B that transmits the steering force of the actuator to the steering shaft 8B. It has an electromagnetic clutch 34 capable of exerting a braking force so as to limit the steering of the rack bar 10B at an arbitrary steering position of the rack bar 10B, and a control device 15 for controlling the electromagnetic clutch 34.
  • the actuator is an electric motor 14B including a motor housing 29, a rotor 31, and first and second stator coils 73A, 73B
  • the electromagnetic clutch 34 is a clutch including an armature 61 and a clutch plate 62.
  • the harness 55 is connected from the first substrate 49 to the exciting coil 60 of the electromagnetic clutch 34 located behind the rotor 31, but in the second embodiment. Then, the harness 55 is connected from the first substrate 49 to the exciting coil 60 located on the front side of the rotor 31. Therefore, in the second embodiment, the length of the harness 55 can be shortened as compared with the harness 55 of the first embodiment, and the electrical connection between the exciting coil 60 and the first substrate 49 can be inexpensively performed.
  • the third cover member 101 is formed in a cup shape by a synthetic resin material.
  • the third cover member 101 is arranged between the partition wall portion 37 and the first substrate 49 in the control device accommodation space 41 so as to cover the guide support member 67, the clutch plate 62, the armature 61, and the like from the first substrate 49 side.
  • the space covered by the third cover member 101 is an electromagnetic clutch accommodating space 102 accommodating the armature 61 and the like of the electromagnetic clutch 34.
  • the third cover member 101 includes a bottom portion 101a having a truncated cone shape that shrinks in diameter toward the first substrate 49 side, and a cylindrical peripheral wall portion 101b that rises from the outer peripheral edge portion of the bottom portion 101a toward the coil holding portion 59 side. ,have.
  • the steering angle amount information transmitting unit uses the rear wheels 5B and 5B as a control device for the front wheels (not shown) that controls the steering of the front wheels 5A and 5A of the vehicle.
  • Information on the steering amount for example, the displacement signal Dr regarding the axial displacement of the rack bar 10B is transmitted.
  • the information on the steering amount of the rear wheels 5B and 5B is information on the steering angles of the rear wheels 5B and 5B, information on the rotation amount of the rotor 31 of the electric motor 14B (motor rotation angle Am), or other information. Is also good.
  • step S1 if there is an abnormality in both the first inverter 81A and the first stator coil 73A, it may be determined that there is an abnormality.
  • step S2 when both the second inverter 81B and the second stator coil 73B have an abnormality, it may be determined that there is an abnormality.
  • the electric motor further comprises a motor shaft connected to the rotor and a sensor magnet connected to the motor shaft.
  • the rotor is arranged in the order of the substrate, the sensor IC, the sensor magnet, the clutch, and the rotor in the direction of the rotation axis of the motor shaft.
  • the short-circuit brake control unit includes a short-circuit brake control unit, and the abnormality determination unit determines whether or not there is an abnormality in the first inverter, the second inverter, the first stator coil, and the second stator coil, and the short-circuit brake control unit.
  • the abnormality determination unit determines whether or not there is an abnormality in the first inverter, the second inverter, the first stator coil, and the second stator coil, and the short-circuit brake control unit.

Landscapes

  • Engineering & Computer Science (AREA)
  • Chemical & Material Sciences (AREA)
  • Combustion & Propulsion (AREA)
  • Transportation (AREA)
  • Mechanical Engineering (AREA)
  • Power Steering Mechanism (AREA)
  • Steering Control In Accordance With Driving Conditions (AREA)
  • Steering-Linkage Mechanisms And Four-Wheel Steering (AREA)

Abstract

操舵制御装置は、電動モータ(14B)に内蔵された電磁クラッチ(34)を有している。電磁クラッチ(34)は、ガイド部材(68)、コイル保持部(59)およびボルト(65)を介して第1閉塞部材(33)に接続されたアーマチュア(61)と、クラッチプレート取付部材(64)、キー(69)およびモータシャフト(32)を介してロータ(31)に接続されたクラッチプレート(62)と、コイル保持部(59)に保持された励磁コイル(60)と、を備えている。アーマチュア(61)は、電動モータ(14B)の電源失陥時に励磁コイル(60)に吸引されていないときにクラッチプレート(62)と締結し、モータハウジング(29)に対するロータ(31)の相対回転を規制する。これにより、モータシャフト(32)、ウォームシャフト(25)および操舵軸(8B)を介して、ラックバー(10B)の操舵が、任意の操舵位置で制限される。

Description

操舵制御装置
 本発明は、操舵制御装置に関する。
 操舵制御装置として、例えば以下の特許文献1に記載された操舵制御装置が知られている。
 特許文献1に記載の操舵制御装置は、操舵輪の操舵に供する操舵部材の軸方向中央位置に、操舵部材の操舵を制限可能な制動機構を有している。制動機構は、操舵部材に固定された凹部に楔部材を嵌め合わせることで操舵部材の操舵を制限するように構成されている。
特開2019-1345号公報
 特許文献1に記載の操舵制御装置では、操舵輪の操舵時に、アクチュエータの異常が発生したときに、操舵輪が中立位置になるように操舵部材を戻してから凹部に楔部材を嵌め合わせるので、早期に操舵輪の安定化を図ることが困難であった。
 本発明は、従来の実情に鑑みて案出されたもので、アクチュエータの異常時に早期に操舵輪の安定化を図ることが可能な操舵制御装置を提供することを一つの目的としている。
 本発明では、その一態様として、操舵制御装置が、操舵部材の任意の操舵位置において、操舵部材の操舵が制限されるように制動力を発揮可能な制動機構を有している。
 本発明によれば、アクチュエータの異常時に早期に操舵輪の安定化を図ることができる。
第1の実施形態の操舵制御装置が適用される操舵系の概略図である。 後輪側ステアリング装置の縦断面図である。 図2の線A-Aに沿って切断した操舵軸等の断面図である。 第1の実施形態の電動モータの縦断面図である。 図4の矢印B方向から見たコイル保持部の矢視図である。 制御装置のシステムブロック図である。 後輪が中立位置にあるときの一連の皿ばねの状態を示す、ラックバーハウジングの筒状円筒部等の部分的な縦断面図である。 (a)は、筒状円筒部の軸方向一端側へ最大限に後輪を操舵させたときの一連の皿ばねの状態を示す、筒状円筒部等の部分的な縦断面図、(b)は、筒状円筒部の軸方向他端側へ最大限に後輪を操舵させたときの一連の皿ばねの状態を示す、筒状円筒部等の部分的な縦断面図である。 第2の実施形態の電動モータの縦断面図である。 第3の実施形態の電動モータの縦断面図である。 第4の実施形態の制御装置のシステムブロック図である。 第1インバータ等の異常の判断手順を示す第1フローチャートである。 第1インバータ等の異常の判断手順を示す第2フローチャートである。
 以下、本発明の操舵制御装置の実施形態を図面に基づき説明する。なお、以下の実施形態では、本発明の操舵制御装置が四輪操舵における後輪側の操舵に適用された例として説明するが、本発明の操舵制御装置の適用は後輪側の操舵に限定されるわけではなく、前輪側の操舵に適用されても良い。
 [第1の実施形態]
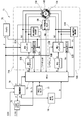
 図1は、第1の実施形態の操舵制御装置が適用される操舵系の概略図である。
 図1に示す操舵系は、車両の前方側の操舵輪である前輪5A,5Aの操舵に供する前輪側ステアリング装置1Aと、車両の後側の操舵輪である後輪5B,5Bの操舵に供する後輪側ステアリング装置1Bと、を有している。
 図1に示すように、前輪側ステアリング装置1Aは、運転者からの操舵力を伝達する操舵機構2と、運転者の操舵操作を補助する操舵アシスト機構3と、を備えている。
 操舵機構2は、車両の運転室内に配置されたステアリングホイール4と、前輪5A,5Aと、を機械的に連結している。操舵機構2は、ステアリングホイール4からの回転力が伝達される入力軸6と、図示せぬトーションバーを介して入力軸6に接続された出力軸7と、を有した操舵軸8A、およびこの操舵軸8Aの回転を前輪5A,5Aに伝達する伝達機構9を備えている。伝達機構9は、出力軸7の外周に設けられた図示せぬピニオンと、操舵部材であるラックバー10Aの外周に設けられた図示せぬラックと、からなるラック&ピニオン機構(ラック&ピニオン・ギヤ)により構成されている。ラックバー10Aの両端は、2つのタイロッド11A,11Aおよび2つのナックルアーム12A,12Aを介して対応する前輪5A,5Aにそれぞれ連結されている。
 ラックバー10Aは、金属材料、例えばアルミニウム合金材料によって形成された円筒状のラックバーハウジング13A内においてラックバー10Aの軸方向に移動可能となるように設けられている。
 操舵アシスト機構3は、操舵機構2に操舵力を付与する電動モータ(アクチュエータ)14Aを備えており、この電動モータ14Aは、制御装置(ECU)15に電気的に接続されている。さらに、電動モータ14Aは、図示せぬ伝達装置を介してラックバー10Aに接続されている。電動モータ14Aは、伝達装置内に設けられた図示せぬナットを回転駆動し、ナットの回転に伴いラックバー10Aを軸方向に移動させる。
 制御装置15は、各種制御処理を記憶および実行する機能を有し、操舵軸8Aに設けられた操舵角センサ16からの操舵角信号Arや、同じく操舵軸8Aに設けられた操舵トルクセンサ17からの操舵トルク信号Trに基づいて電動モータ14Aを駆動制御する。
 かかる前輪側ステアリング装置1Aでは、運転者がステアリングホイール4を回転操作すると、入力軸6が回転してトーションバーが捩られ、これにより生じるトーションバーの弾性力によって、出力軸7が回転する。そして、出力軸7の回転運動が上記ラック&ピニオン機構によりラックバー10Aの軸方向に沿う直線運動に変換され、タイロッド11A,11Aを介してナックルアーム12A,12Aが車幅方向へと押し引きされることによって、対応した前輪5A,5Aの向きが変更される。
 後輪側ステアリング装置1Bは、操舵角信号Ar、操舵トルク信号Trや後述の変位信号Drに基づいて電動モータ14Bを駆動制御することで、後述する操舵軸8Bを介してラックバー10Bを駆動する。後輪側ステアリング装置1Bは、前輪側ステアリング装置1Aのラックバー10A、タイロッド11A,11A、ナックルアーム12A,12Aおよびラックバーハウジング13Aと同様の構成を有するラックバー10B、タイロッド11B,11B、ナックルアーム12B,12Bおよびラックバーハウジング13Bを備えている。ラックバー10Bの両端は、2つのタイロッド11B,11Bおよび2つのナックルアーム12B,12Bを介して対応する後輪5B,5Bにそれぞれ連結されている。また、ラックバー10Bは、金属材料、例えばアルミニウム合金材料によって形成された円筒状のラックバーハウジング13B内においてラックバー10Bの軸方向に移動可能となるように設けられている。
 また、ラックバー10Bには、該ラックバー10Bの軸方向の変位を検出する変位センサ18が設けられている。変位センサ18によって検出された変位信号Drは、制御装置15に送信される。
 かかる後輪側ステアリング装置1Bでは、操舵角信号Ar、操舵トルク信号Trや変位信号Drに基づいて電動モータ14Bを駆動制御することで、後述の操舵軸8Bが回転駆動する。そして、操舵軸8Bの回転運動が図示せぬラック&ピニオン機構によりラックバー10Bの軸方向に沿う直線運動に変換され、タイロッド11B,11Bを介してナックルアーム12B,12Bが車幅方向へと押し引きされることによって、対応した後輪5B,5Bの向きが変更される。
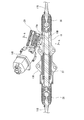
 図2は、後輪側ステアリング装置1Bの縦断面図であり、図3は、図2の線A-Aに沿って切断した操舵軸8B等の断面図である。なお、図2では、操舵軸8Bを省略して示している。
 ラックバーハウジング13Bは、細長い円筒状をなし、ラックバー10Bを移動可能に収容する筒状円筒部19を有している。筒状円筒部19の外周部のうち一方(図2の右側)のタイロッド11B寄りの位置には、操舵軸8Bを収容する操舵軸ハウジング20が設けられている。
 図3に示すように、操舵軸ハウジング20は、2つの段差部20a,20bによって2段階に段差縮径した円筒状に形成されており、ラックバーハウジング13Bの筒状円筒部19と協働して操舵軸8Bを収容する。操舵軸ハウジング20の小径側に位置する小径筒部20cの外周部は、筒状円筒部19の外周に設けられたリング状の取付部19aの内周部に嵌め合わされている。小径筒部20cの外周面には、環状に連続した環状溝20dが形成されている。この環状溝20dには、ゴム等から形成され、小径筒部20cの外周面と取付部19aの内周面との間を気密にシールする環状の第1シール部材21が嵌め込まれている。また、小径筒部20cの内周面のうち段差部20b付近の位置には、操舵軸8Bを回転可能に支持する軸受22が設けられている。軸受22は、小径筒部20cの内縁部20gに突き当てられた状態で、操舵軸8Bの外周に設けられた止め輪100によって操舵軸8Bの軸方向の移動が規制されている。また、操舵軸ハウジング20の大径側に位置する大径筒部20eの開口部は、円盤状の蓋部材23によって閉塞されている。大径筒部20eと小径筒部20cとの間に位置する中径筒部20fには、操舵軸8Bの外周部に設けられたウォームホイール24が収容されている。ウォームホイール24は、ウォームシャフト25の外周の図示せぬウォームギアと噛み合っている。ウォームシャフト25は、電動モータ14Bの後述のモータシャフト32に取り付けられる。
 操舵軸8Bは、操舵軸ハウジング20内を通って筒状円筒部19内へと突出するように操舵軸ハウジング20および筒状円筒部19内に収容されている。操舵軸8Bの外周部のうち筒状円筒部19内に収容されている部分には、ラックバー10Bの外周の図示せぬラックに噛み合うピニオン26が形成されている。
 また、筒状円筒部19の内部には、他方(図2の左側)のタイロッド11B寄りの軸方向位置には、後輪5B,5Bが中立位置に戻るようにラックバー10Bを付勢可能である複数の皿ばね27が設置される。複数の皿ばね27の構成については、詳細に後述される。
 筒状円筒部19の軸方向両端には、2つのタイロッド11B,11Bの一端側外周を覆う蛇腹状のブーツ28,28が設置されている。ブーツ28,28は、弾性材料例えば合成ゴム材料により所定の可撓性を確保するように形成されており、ラックバー10B等への水や埃等の侵入を防止している。
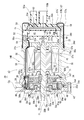
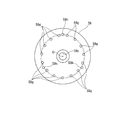
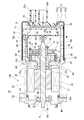
 図4は、第1の実施形態の電動モータ14Bの縦断面図であり、図5は、図4の矢印B方向から見たコイル保持部59の矢視図である。なお、図5では、ばね収容凹部59gおよび支持穴部59hの形成位置を主に示すものであり、コイルばね63、ガイド部材68、励磁コイル60、第2中継部66およびボルト65を省略して示してある。
 電動モータ14Bは、2系統からなる三相(U相、V相、W相)の交流モータであり、制御装置15と一体に構成されている。電動モータ14Bは、モータハウジング29と、モータハウジング29内に配置されたステータ30およびロータ31と、該ロータ31の回転に伴い一体回転するモータシャフト32と、を備えている。電動モータ14Bは、ステータ30およびロータ31と第1閉塞部材33との間に、電動モータ14Bの異常時、例えば電源失陥時に係合可能な制動機構である電磁クラッチ34を内蔵している。
 ここで、以下の説明の便宜上、モータシャフト32の回転軸線Oに沿った方向を「軸方向」と定義し、モータシャフト32の回転軸線Oに直交する方向を「径方向」と定義し、さらに、モータシャフト32の回転軸線Oの周囲に沿った方向を「周方向」と定義する。
 モータハウジング29は、円筒状のハウジング筒状部材35と、ハウジング筒状部材35の開口部を閉塞する第1閉塞部材33と、を備えている。ハウジング筒状部材35は、金属材料によって形成されており、円筒状の筒状部36と、該筒状部36の軸方向一端寄りの位置に形成された仕切壁部37と、筒状部36の軸方向他端から段差状に拡径する拡径部38と、該拡径部38から径方向外側へ延びる円環状のフランジ部39と、を備えている。
 仕切壁部37は、ロータ31等のモータ構成要素を収容するモータ収容空間40と、制御装置15を収容する制御装置収容空間41とを仕切る概ね円形の板状をなしている。仕切壁部37は、モータシャフト32の軸方向一端部32aが貫通する仕切壁部貫通孔37aを有している。仕切壁部37の軸方向内端面37bには、仕切壁部貫通孔37a寄りの径方向位置に、軸方向内端面37bから軸方向内側へ突出した環状突出部37cが突出形成されている。この環状突出部37cの内周面には、モータシャフト32の軸方向一端部32a付近の外周部を回転可能に支持する第1軸受42が設けられている。
 第1閉塞部材33は、金属材料によって円形の板状に形成されており、ハウジング筒状部材35のフランジ部39の外側軸端面に固定部材、例えばボルト43を介して取付固定されている。第1閉塞部材33の中央部には、モータシャフト32が貫通する閉塞部材貫通孔33aが形成されている。この閉塞部材貫通孔33aには、モータシャフト32の軸方向他端部32b付近の外周部を回転可能に支持する第2軸受44が設けられている。第2軸受44は、閉塞部材貫通孔33aの軸方向一方側の内縁部に形成された円環状の凸部33bに付き合わされた状態で、止め輪45によって軸方向一端部32a側に押し付けられている。また、第1閉塞部材33の軸方向内面33cには、フランジ部39の内周面に当接する円環状の立設部33dが形成されている。立設部33dの外周面には、円環状のシール溝33eが形成されている。このシール溝33eには、ゴム等から形成され、立設部33dの外周面とフランジ部39の内周面との間を気密にシールする円環状の第2シール部材46が嵌め込まれている。
 モータシャフト32の軸方向一端部32a寄りの外周部には、ロータ31が固定されており、ロータ31の外周側に、ステータ30が設けられている。モータシャフト32の軸方向一端部32aには、固定部材、例えばピン47によってセンサマグネット48が圧入にて取り付けられている。また、モータシャフト32の軸方向他端部32bは、操舵軸8B(図3参照)に接続されるウォームシャフト25(図3参照)が取り付けられる。
 筒状部36の仕切壁部37側の軸端部は、図4に示すように、仕切壁部37からの上側の第1軸端部36aの軸方向突出長さが仕切壁部37からの下側の第2軸端部36bの軸方向突出長さよりも短くなるように形成されている。
 電動モータ14Bと一体に構成される制御装置15は、仕切壁部37と後述する第2閉塞部材53および第1カバー部材57との間に設けられた制御装置収容空間41に配置されている。制御装置15は、図示せぬマイクロプロセッサと、該マイクロプロセッサが搭載された第1基板49と、該第1基板49に搭載されたセンサIC50と、第2基板51と、を備えている。
 第1基板49は、モータシャフト32の回転軸線Oと直交し、かつ仕切壁部37の外側面37dと対向するように制御装置収容空間41に配置されている。第1基板49は、固定部材、例えばボルト52を介して第1軸端部36aの軸方向端面に取付固定されている。第1基板49は、ガラスエポキシ樹脂に代表されるような非導電性樹脂材料から形成されており、両面にそれぞれ図示外の導体パターンを形成し、該導体パターン上にマイクロプロセッサを含む多数の電子部品が搭載されることにより構成されている。第1基板49の仕切壁部37側の面49aには、モータシャフト32に設けられたセンサマグネット48と対向する位置に、センサマグネット48の磁界の変化を検出するセンサIC50が搭載されている。また、第1基板49の反対側の面49bには、第2閉塞部材53に一体に形成されたコネクタ部53a,53bを介して図外のバッテリに接続されている。さらに、面49aには、バッテリからの電力を中継する第1中継部54が設けられている。第1中継部54は、仕切壁部37に貫通形成された貫通穴37eを通して延びるハーネス55を介して、第1閉塞部材33付近の後述の第2中継部66に電気的に接続されている。
 第2基板51は、モータシャフト32の回転軸線Oと直交し、かつ第1基板49の面49bと対向するように制御装置収容空間41に配置されている。第2基板51は、第2軸端部36bの軸方向端面と第2閉塞部材53の軸方向端面との間に挟まれた状態で、固定部材、例えばボルト56によって第2軸端部36bおよび第2閉塞部材53に取付固定されている。
 第2閉塞部材53は、合成樹脂材料によって構成され、制御装置収容空間41の閉塞に供する概ね円形の板状部53cと、電力の供給等に供するコネクタ部53a,53bとが一体に形成されている。板状部53cの軸方向外側面53dには、板状部53cの外周部付近の位置に、第1カバー部材57の環状の第1挿入部57cが挿入される環状の第1環状溝部53eが形成されている。
 第1カバー部材57は、金属材料によって概ね円筒状に形成されている。第1カバー部材57は、モータシャフト32の回転軸線Oと平行に延びる円筒状の円筒状基部57aと、円筒状基部57aの一端から径方向内側に突出する環状の側壁部57bと、円筒状基部57aと平行になり、かつ円筒状基部57aおよび側壁部57bとの間に円環状凹部58を形成するように側壁部57bから立ち上がる環状の第1挿入部57cと、を有している。
 第1挿入部57cは、板状部53cの第1環状溝部53eに挿入されたうえで第1環状溝部53e内にウレタン樹脂等からなる図示省略したポッティング材料を充填させることにより、板状部53cに固定される。
 また、円筒状基部57aのうち側壁部57bと反対側の軸方向端部である第2挿入部57dは、筒状部36の外周の拡張部36cに形成され、かつ第1環状溝部53eと同じ向きに開口した第2環状溝部36dに挿入される。第2挿入部57dは、第2環状溝部36d内に充填されたウレタン樹脂等からなる図示省略したポッティング材料を介して拡張部36cに固定される。
 電磁クラッチ34は、筒状部36内のモータ収容空間40において、ステータ30およびロータ31と第1閉塞部材33との間に配置されている。この電磁クラッチ34がモータ収容空間40内に収容された状態では、モータシャフト32の回転軸線Oの方向において、第2閉塞部材53側から第1閉塞部材33側にかけて順に、第1基板49、センサIC50、センサマグネット48、ロータ31、電磁クラッチ34が配置されている。電磁クラッチ34は、コイル保持部59と、励磁コイル60と、アーマチュア61と、クラッチプレート62と、複数のコイルばね63と、クラッチプレート取付部材64と、を備えている。電磁クラッチ34は、励磁コイル60の非通電時に、アーマチュア61がクラッチプレート62と締結することで、モータハウジング29に対するロータ31の相対回転を規制する。
 コイル保持部59は、円形の板状に形成されており、中央部に位置する比較的薄肉な薄肉部59aと、該薄肉部59aの外周側に位置する比較的厚肉な厚肉部59bとを備えている。薄肉部59aの中央部には、モータシャフト32が貫通する薄肉部貫通孔59cが形成されている。また、厚肉部59bは、第1閉塞部材33の軸方向内面33cに形成された環状収容溝59d内に嵌め込まれたうえで固定部材、例えばボルト65によって第1閉塞部材33に取付固定されている。厚肉部59bのうちアーマチュア61と対向する軸方向端面59eには、径方向内側寄りの位置に、励磁コイル60を保持するコイル保持溝59fが設けられている。コイル保持溝59fに保持された励磁コイル60は、モータシャフト32の径方向から見たときに、コイル保持溝59fの底部側の領域が第2軸受44の軸方向内側の領域とオーバーラップしている。また、励磁コイル60は、厚肉部59bの外周部に設けられた第2中継部66を通るハーネス55に電気的に接続されている。また、厚肉部59bの軸方向端面59eには、励磁コイル60よりも径方向外側の位置に、図5に示すように、複数(本実施形態では15個)の円形のばね収容凹部59gがコイル保持部59の周方向等間隔位置に設けられている。各ばね収容凹部59gは、クラッチプレート62に対してアーマチュア61を付勢可能な付勢部材、例えばコイルばね63が圧縮状態で配置されている。各コイルばね63は、一端がばね収容凹部59gの底部に接続され、他端がアーマチュア61の対向面61aに接続されている。
 また、厚肉部59bは、コイル保持部59よりも径方向外側の3箇所の位置、より詳細には、図5に示すようにばね収容凹部59gと周方向にオーバーラップする3箇所の等間隔位置に、円形の支持穴部59hが設けられている。支持穴部59hは、モータ収容空間40においてコイル保持部59とステータ30およびロータ31との間に設けられた円形板状のガイド支持部材67の支持孔部67aと協働することにより、回転軸線Oに沿ってアーマチュア61を案内する円柱状のガイド部材68を保持している。
 アーマチュア61は、円形の板状をなし、コイル保持部59とクラッチプレート62との間で、アーマチュア61の外周部に設けられたガイド穴67bを介してガイド部材68に摺動可能に接続されている。アーマチュア61は、ガイド部材68、コイル保持部59およびボルト65を介して、モータハウジング29の一部を構成する第1閉塞部材33に接続されている。このように、アーマチュア61は、モータハウジング29に直接的に接続されている必要はなく、少なくとも間接的にモータハウジング29に接続されていれば良い。アーマチュア61は、励磁コイル60の発生する磁力により励磁コイル60に吸引されているときに、クラッチプレート62から軸方向に離間し、励磁コイル60に吸引されていないときに、各コイルばね63の付勢力によりクラッチプレート62の後述のブレーキライニング71と締結し、モータハウジング29に対するロータ31の相対回転を規制する。
 クラッチプレート62は、円形の板状に形成されており、モータ収容空間40においてアーマチュア61とガイド支持部材67との間に配置されている。クラッチプレート62は、径方向内側に位置する比較的薄肉の薄板部62aと、径方向外側に位置する比較的厚肉の厚板部62bと、を有している。薄板部62aの中央部には、固定用穴62cが設けられており、この固定用穴62cを介して、クラッチプレート62は円筒形のクラッチプレート取付部材64の外周部に固定されている。クラッチプレート取付部材64は、キー69によってモータシャフト32に対する回転が規制された状態で、固定部材、例えばねじ部材70によってモータシャフト32の外周部に取り付けられている。このようなクラッチプレート取付部材64、キー69およびモータシャフト32を介して、クラッチプレート62はロータ31に接続されている。このように、クラッチプレート62は、ロータ31に直接的に接続されている必要はなく、少なくとも間接的にロータ31に接続されていれば良い。また、厚板部62bには、アーマチュア61を挟んで励磁コイル60と対向する位置に、電動モータ14Bの電源失陥時にアーマチュア61の締結面と締結するブレーキライニング71(図4にドットで示す)を有している。ブレーキライニング71は、クラッチプレート62の外周部付近において周方向に連続したリング状をなしている。
 かかる電動モータ14Bでは、モータシャフト32の回転軸線Oの方向において、軸方向一端部32aから軸方向他端部32bにかけて順に、ロータ31、クラッチプレート62、アーマチュア61および励磁コイル60が並んでいる。
 また、モータ収容空間40においてガイド支持部材67とステータ30およびロータ31との間には、ブレーキライニング71の摩耗粉がステータ30およびロータ31側へ侵入することを抑制する第2カバー部材72が設けられている。第2カバー部材72は、金属材料によって円形の板状に形成されている。第2カバー部材72は、外周縁部の一部の領域がガイド支持部材67と拡径部38との間の隙間に挟み込まれることで固定されており、かつ内周縁部がモータシャフト32から僅かに離間するように配置されている。
 かかる電動モータ14Bでは、該電動モータ14Bの電源失陥時に、アーマチュア61は、励磁コイル60に吸引されておらず、各コイルばね63の付勢力によりクラッチプレート62のブレーキライニング71と締結する。これにより、モータハウジング29に対するロータ31の相対回転が規制される。また、ロータ31の相対回転の規制により、モータシャフト32、ウォームシャフト25および操舵軸8Bを介してロータ31に接続されるラックバー10Bの移動も規制される。つまり、ロータ31の相対回転の規制により、ラックバー10Bの軸方向の任意の位置、即ちラックバー10Bの任意の操舵位置で、ラックバー10Bの操舵が制限される。なお、アーマチュア61とブレーキライニング71との締結は、ラックバー10Bの軸方向の任意の位置で制動力を発揮するものであり、上記任意の位置で後輪5B,5Bの操舵を必ずしもロックするものではない。
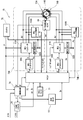
 図6は、制御装置15のシステムブロック図である。
 制御装置15によって制御される電動モータ14Bは、第1系統に対応した第1ステータコイル73Aと、該第1ステータコイル73Aと電気的に分離して設けられ、第2系統に対応した第2ステータコイル73Bと、を備えている。第1ステータコイル73Aは、制御装置15に設けられた第1制御回路74A(二点鎖線で囲まれた部分で示す)によって駆動され、一方、第2ステータコイル73Bは、制御装置15に設けられた第2制御回路74B(二点鎖線で囲まれた部分で示す)によって駆動される。第1制御回路74Aおよび第2制御回路74Bは、制御装置15に設けられたMCU75に接続されている。MCU75には、CANドライバ76を介して取得される操舵角信号Arおよび操舵トルク信号Trと、変位センサ18によって検出された変位信号Drとが入力される。MCU75は、操舵角信号Ar、操舵トルク信号Trおよび変位信号Drに基づいて電動モータ14Bへのトルク指令値Aを演算する。また、MCU75は、該MCU75を監視するMCUモニタ77と、MCU75にバッテリ78からの電力Pを供給する電源回路79と、に電気的に接続されている。
 第1制御回路74Aは、第1プリドライバ80Aおよび第1インバータ81Aを備えている。
 第1プリドライバ80Aは、MCU75からのトルク指令値Aが入力される集積回路(IC)である。
 第1インバータ81Aは、第1プリドライバ80Aからのトルク指令値Aに基づいて駆動制御され、かつ電源としてのバッテリ78の電力Pを直流から三相交流に変換してモータ駆動電流Adとして電動モータ14Bへ供給する。また、第1インバータ81Aに設けられた第1電流センサ82Aによって、電動モータ14Bに実際に流れる電流であるモータ電流AeがMCU75にフィードバックされる。第1インバータ81Aと電動モータ14Bとの間の電位Ptは、第1相電位検出部83Aによって検出され、MCU75にフィードバックされる。
 第2制御回路74Bは、第1プリドライバ80Aおよび第1インバータ81Aと同様に構成された第2プリドライバ80Bおよび第2インバータ81Bを備えている。
 第2プリドライバ80Bは、MCU75からのトルク指令値Aが入力される集積回路(IC)である。
 第2インバータ81Bは、第2プリドライバ80Bからのトルク指令値Aに基づいて駆動制御され、かつ電源としてのバッテリ78の電力Pを直流から三相交流に変換してモータ駆動電流Adとして電動モータ14Bへ供給する。また、第2インバータ81Bに設けられた第2電流センサ82Bによって、電動モータ14Bに実際に流れる電流であるモータ電流AeがMCU75にフィードバックされる。第2インバータ81Bと電動モータ14Bとの間の電位Ptは、第2相電位検出部83Bによって検出され、MCU75にフィードバックされる。
 また、電動モータ14Bには、該電動モータ14Bのモータ回転角Amを検出するモータ回転角センサ84が電気的に接続されている。モータ回転角センサ84によって検出されたモータ回転角Amは、MCU75に送信される。また、モータ回転角センサ84には、電源回路79からの電力Pが供給される。
 図7は、後輪5B,5Bが中立位置にあるときの一連の皿ばね27の状態を示す、ラックバーハウジング13Bの筒状円筒部19等の部分的な縦断面図である。図8(a)は、筒状円筒部19の軸方向一端19b側へ最大限に後輪5B,5Bを操舵させたときの一連の皿ばね27の状態を示す、筒状円筒部19等の部分的な縦断面図であり、図8(b)は、筒状円筒部19の軸方向他端側へ最大限に後輪5B,5Bを操舵させたときの一連の皿ばね27の状態を示す、筒状円筒部19等の部分的な縦断面図である。
 筒状円筒部19は、軸方向一端19bに位置する大径部19cと、該大径部19cと軸方向に隣接し、大径部19cよりも小径に形成された中径部19dと、該中径部19dと軸方向に隣接し、中径部19dよりも小径に形成された小径部19eと、を有している。
 大径部19cには、ラックバー10Bと筒状円筒部19との接続に供する接続部材85と、後述の一連の皿ばね(戻しばね)27からの付勢力に応じて圧縮されるウェーブスプリング86と、一連の皿ばね27からの付勢力をウェーブスプリング86へ伝達する伝達部材87と、が収容されている。
 接続部材85は、円筒状をなしており、大径部19cの内径に対応した外径を有する大円筒部85aと、該大円筒部85aと一体に形成され、大円筒部85aよりも小径に形成された小円筒部85bと、を有している。
 大円筒部85aは、大径部19cに挿入されて大径部19cと中径部19dとの間の第1段差部19fに突き当てられ、大径部19cの内周部に設けられた第1止め輪88によって軸方向他端側へ押し付けられることで、大径部19cの内周面に取り付けられている。大円筒部85aの外周面には、環状のシール部材収容凹部85cが形成されている。このシール部材収容凹部85cには、ゴム等から形成され、大径部19cの内周面と大円筒部85aの外周面との間を気密にシールする環状の第4シール部材89が配置されている。また、大円筒部85aの内周面は、ラックバー10Bの外径よりも大径に形成された第1内周面85dと、第1段部85eを介して第1内周面85dに接続され、第1内周面85dよりも大径に形成された第2内周面85fと、第2段部85gを介して第2内周面85fに接続され、第2内周面85fよりも大径に形成された第3内周面85hと、を有している。第3内周面85hの内側には、一連の皿ばね27に近い位置に、第3内周面85hに対して窪んだ環状部材収容溝85iが形成されている。この環状部材収容溝85iには、伝達部材87の外周面を摺動可能に保持する環状部材90が配置されている。
 小円筒部85bは、大円筒部85aの第1内周面85dよりも大径な第4内周面85jと、第3段部85kを介して第4内周面85jに接続され、第4内周面85jよりも大径に形成された第5内周面85mと、を有している。第4内周面85jとラックバー10Bの外周面との間には、ラックバー10Bを摺動可能に保持する円筒状のラックバー保持部材91が設けられている。
 ウェーブスプリング86は、大円筒部85aの第3内周面85hの内側に圧縮状態で設けられており、一端が第2段部85gに接続され、他端が伝達部材87の軸方向一端部に接続されている。
 伝達部材87は、第3内周面85hよりも小径な円筒状に形成されている。伝達部材87は、軸方向一端部の外周面から径方向外側に突出する環状の環状突出端部87aを有している。環状突出端部87aは、第3内周面85hに摺動可能に当接している。
 また、ラックバー10Bは、円筒状の管部材92に挿入されており、該管部材92は、ピン93によってラックバー10Bの外周面に圧入され、取り付けられている。図7に示すラックバー10Bの位置では、管部材92は、小径部19eの一部の軸方向領域、中径部19dの軸方向領域および大径部19cの一部の軸方向領域に跨ってラックバー10Bの回転軸線Oの方向に沿って連続している。管部材92の外周面は、伝達部材87の軸方向他端部付近の位置に、第2止め輪94が配置される環状の第1溝凹部92aが形成されている。第2止め輪94の軸方向他端面と軸方向に隣接する位置には、第1座金95が設けられている。この第1座金95の軸方向一端面は、第2止め輪94の軸方向他端面および伝達部材87の軸方向他端面に当接している。第1座金95の軸方向一端面と大円筒部85aの対向面とは、僅かな軸方向隙間を介して互いに離間している。さらに、管部材92の外周面は、中径部19dと小径部19eとの間の第2段差部19gと径方向にオーバーラップする位置に、第3止め輪96が配置される第2溝凹部92bが形成されている。第3止め輪96の軸方向一端面と軸方向に隣接する位置には、第2座金97が設けられている。第2座金97の軸方向他端面は、第3止め輪96の軸方向一端面および第2段差部19gに当接している。
 第1座金95と第2座金97との間には、複数の皿ばね27が、傾斜の向きが軸方向に沿って互い違いになるように配置されている。軸方向に並ぶ一連の皿ばね27は、全体としてプリロードが設定された状態で第1座金95と第2座金97の間に配置されている。一連の皿ばね27は、電動モータ14Bの電源失陥時に、後輪5B,5Bが中立位置に戻るようにラックバー10Bを付勢可能となるように構成されている。つまり、一連の皿ばね27は、電源失陥時に、例えば後述する図8(a)や図8(b)の位置から図7に示す位置までラックバー10Bを戻し、後輪5B,5Bが中立位置に戻ることが可能となるように構成されている。ここで、「中立位置」とは、後輪5B,5Bの中心位置、即ち後輪5B,5Bが車両直進方向に向く位置である。なお、後輪5B,5Bの中立位置への戻りは、後輪5B,5Bが完全に中立位置へ戻ることを意味するものでなく、電源失陥時等の電動モータ14Bの異常発生時点よりも後輪5B,5Bが中立位置に近づいていれば良い。
 図8(a)に示すように筒状円筒部19の軸方向一端19b側へ最大限に後輪5B,5Bを操舵させたときには、ラックバー10Bと共に軸方向一端19b側へ移動した第2座金97によって、一連の皿ばね27が軸方向一端19b側へ圧縮される。この圧縮時には、第1座金95が大円筒部85aの対向端面に押し付けられて、伝達部材87が軸方向一端19b側にウェーブスプリング86を圧縮する。
 また、図8(b)に示すように筒状円筒部19の軸方向他端側へ最大限に後輪5B,5Bを操舵させたときには、ラックバー10Bと共に軸方向他端側へ移動した第1座金95によって、一連の皿ばね27が軸方向他端側へ圧縮される。この圧縮時には、第1座金95は、伝達部材87から軸方向に離間し、これにより、伝達部材87は、ウェーブスプリング86の復元力により、環状突出端部87aが環状部材90に当接するまで軸方向他端側へ移動する。
 [第1の実施形態の効果]
 第1の実施形態では、操舵制御装置は、その一態様として、後輪5B,5Bを操舵させる操舵力を発生する、アクチュエータと、アクチュエータの操舵力を操舵軸8Bに伝達する、ラックバー10Bと、ラックバー10Bの任意の操舵位置において、ラックバー10Bの操舵が制限されるように制動力を発揮可能な電磁クラッチ34と、電磁クラッチ34を制御する制御装置15と、を有する。さらに、アクチュエータは、モータハウジング29と、ロータ31と、第1および第2ステータコイル73A,73Bと、を含む電動モータ14Bであって、電磁クラッチ34は、アーマチュア61と、クラッチプレート62を含むクラッチであって、アーマチュア61は、モータハウジング29に繋がっており、クラッチプレート62は、ロータ31に繋がっており、アーマチュア61とクラッチプレート62とを締結させることにより、モータハウジング29に対するロータ31の相対回転を規制する。より詳細には、電動モータ14Bの電源失陥時にアーマチュア61がコイルばね63の付勢力によりクラッチプレート62のブレーキライニング71と締結することで、モータハウジング29に対するロータ31の相対回転が規制される。そして、モータシャフト32、ウォームシャフト25、操舵軸8Bを介したラックバー10Bの操舵が制限される。このため、電動モータ14Bの電源失陥時に後輪5B,5Bの操舵異常が生じたときに、ラックバー10Bの軸方向における任意の操舵位置において制動力を速やかに発生し、後輪5B,5Bの挙動を早期に安定化させることができる。
 また、本実施形態では、電動モータ14Bは、ロータ31に繋がっているモータシャフト32と、モータシャフト32に繋がっているセンサマグネット48を更に含み、制御装置15は、マイクロプロセッサと、マイクロプロセッサが搭載された第1基板49と、第1基板49に搭載され、センサマグネット48の磁界の変化を検出するセンサIC50と、を含み、第1基板49、センサIC50、センサマグネット48、電磁クラッチ34およびロータ31は、モータシャフト32の回転軸線Oの方向において、第1基板49、センサIC50、センサマグネット48、ロータ31、電磁クラッチ34の順に並んで配置されている。
 より詳細には、磁気的な影響が及び易いセンサIC50が、センサマグネット48およびロータ31を介して、電磁クラッチ34から比較的長い軸方向距離だけ離間して配置されている。従って、センサIC50に生じる磁気的な影響を抑制し、電動モータ14Bを安定的に作動することができる。
 さらに、本実施形態では、クラッチは、電磁クラッチ34であって、電磁クラッチ34はクラッチプレート62、アーマチュア61および励磁コイル60を含み、クラッチプレート62は、モータシャフト32に繋がっており、板形状をしており、アーマチュア61は、励磁コイル60の発生する磁力により励磁コイル60に吸引されているとき、クラッチプレート62から離間し、励磁コイル60に吸引されていないとき、クラッチプレート62と締結し、モータハウジング29に対するロータ31の相対回転を規制し、ロータ31、クラッチプレート62、アーマチュア61、励磁コイル60は、モータシャフト32の回転軸線Oの方向において、ロータ31、クラッチプレート62、アーマチュア61、励磁コイル60の順に並んで配置されている。
 仮に、クラッチプレート62とロータ31との間に励磁コイル60を配置すると、励磁コイル60に給電するハーネス55を径方向内側へ曲げたときに、ハーネス55が、ロータ31の周囲に設けられたステータ30と干渉する虞がある。
 しかし、本実施形態のように、ロータ31、クラッチプレート62、アーマチュア61、励磁コイル60の順に配置すると、モータハウジング29のハウジング筒状部材35の内周面に形成された案内溝を通してハーネス55を軸方向に沿って概ね直線的に配置すれば良い。従って、ハーネス55のレイアウトの自由度を向上させるとともに、ハーネス55とステータ30やクラッチプレート62との干渉を抑制することができる。
 また、本実施形態では、操舵制御装置は、モータシャフト32を支持する第2軸受44を備え、モータシャフト32の回転軸線Oに関する径方向から見たとき、第2軸受44と励磁コイル60は、互いにオーバーラップしている。
 このように第2軸受44と励磁コイル60とが径方向にオーバーラップすることにより、電動モータ14Bの軸方向寸法並びに操舵制御装置全体の軸方向寸法を小型化することができる。
 さらに、本実施形態では、クラッチは、アーマチュア61とクラッチプレート62とが任意の相対回転位置において互いに締結可能である。
 このため、電動モータ14Bの電源失陥時にアーマチュア61とクラッチプレート62とを即座に締結させ、後輪5B,5Bの任意の操舵位置において、ラックバー10Bの操舵の制限を早期に行うことができる。
 また、本実施形態では、電動モータ14Bは、ロータ31に繋がっているモータシャフト32を含み、クラッチは、電磁クラッチ34であって、電磁クラッチ34はクラッチプレート62、アーマチュア61、励磁コイル60および複数のコイルばね63を含み、クラッチプレート62は、モータシャフト32に繋がっており、板形状をしており、アーマチュア61は、励磁コイル60の発生する磁力により励磁コイル60に吸引されているとき、クラッチプレート62から離間し、励磁コイル60に吸引されていないとき、複数のコイルばね63によってクラッチプレート62に向かって付勢されることにより、クラッチプレート62と締結し、モータハウジング29に対するロータ31の相対回転を規制し、複数のコイルばね63は、モータシャフト32の回転軸線Oに関する周方向に並んで配置されている。
 コイルばね63は皿ばねと比べてばね特性の経時変化が少ない付勢部材である。従って、このコイルばね63を周方向に複数配置することにより、皿ばねを用いる場合に比べて、アーマチュア61を長期的にバランス良く付勢することができる。
 さらに、本実施形態では、クラッチは電磁クラッチ34である。
 このため、コイルばね63のばね特性の適切な設定等により電磁クラッチ34の締結力を調節することにより、電磁クラッチ34の締結時のショックを軽減し、運転者が操舵時に感じる違和感を抑制することができる。
 また、本実施形態では、電磁クラッチ34は、電磁クラッチ34に給電されているとき、アーマチュア61とクラッチプレート62との締結が解除され、電磁クラッチ34に給電されていないとき、アーマチュア61とクラッチプレート62とが締結する。
 このため、電動モータ14Bの電源失陥時に電動モータ14Bの駆動制御が行われず操舵制御が不能であるときに後輪5B,5Bの挙動を安定化させることができる。
 さらに、制御装置15は、電動モータ14Bに給電する電源回路79を備え、電磁クラッチ34は、電源回路79から給電される。
 このように電磁クラッチ34へ給電を行う電源回路79を、電動モータ14Bの電源回路79と兼用とすることにより、操舵制御装置の簡略化を図ることができる。
 さらに、本実施形態では、操舵制御装置は、更に、皿ばね27を含み、皿ばね27は、後輪5B,5Bが中立位置に戻るようにラックバー10Bを付勢可能である。
 より詳細には、皿ばね27は、軸方向に複数並べられるように配置されることで一連の皿ばね27として構成されており、電動モータ14Bの電源失陥時に復元力により後輪5B,5Bが中立位置に戻るようにラックバー10Bを付勢する。これにより、電動モータ14Bの電源失陥時に、追加的な電源からの電力供給を伴うことなく、比較的簡単な構成の一連の皿ばね27の復元力により、後輪5B,5Bを中立位置に復帰させることができる。
 [第2の実施形態]
 図9は、第2の実施形態の電動モータ14Bの縦断面図である。
 第2の実施形態では、電磁クラッチ34が、モータ収容空間40内に収容されているのではなく、制御装置収容空間41内に収容されている。
 電磁クラッチ34のコイル保持部59は、モータシャフト32と径方向に隣接する位置に、コイル保持部59の背面59iから第1軸受42側へ回転軸線Oの方向に沿って突出する環状突条部59jを有している。環状突条部59jは、その外周面が仕切壁部貫通孔37aに嵌め込まれている。また、コイル保持部59は、その背面59iが仕切壁部37の外側面37dに突き合わされる姿勢で配置されており、コイル保持部59の外周部においてボルト65を介して仕切壁部37に取付固定されている。
 筒状部36の第1軸端部36aには、アーマチュア61と径方向にオーバーラップする位置に、励磁コイル60の通電時に互いに離間するアーマチュア61とクラッチプレート62との間のエアギャップを目視により筒状部36の外側から確認するための確認用穴98が径方向に沿って貫通形成されている。
 また、筒状部36の第2軸端部36bには、クラッチプレート取付部材64を取り付けるねじ部材70と径方向にオーバーラップする位置に、ねじ部材70を締結するための締結用穴99が径方向に沿って貫通形成されている。締結用穴99は、ねじ部材70を締結する図示せぬ治具が挿入可能な大きさに設定されている。
 かかる制御装置15および電動モータ14Bでは、モータシャフト32の回転軸線Oの方向において、第2閉塞部材53側から第1閉塞部材33側にかけて順に、第1基板49、センサIC50、センサマグネット48、電磁クラッチ34およびロータ31が並んでいる。
 [第2の実施形態の効果]
 第2の実施形態では、電動モータ14Bは、ロータ31に繋がっているモータシャフト32と、モータシャフト32に繋がっているセンサマグネット48を更に含み、制御装置15は、マイクロプロセッサと、マイクロプロセッサが搭載された第1基板49と、第1基板49に搭載され、センサマグネット48の磁界の変化を検出するセンサIC50と、を含み、第1基板49、センサIC50、センサマグネット48、電磁クラッチ34およびロータ31は、モータシャフト32の回転軸線Oの方向において、第1基板49、センサIC50、センサマグネット48、電磁クラッチ34、ロータ31の順に並んで配置されている。
 より詳細には、第1の実施形態では、ハーネス55が、第1基板49から、ロータ31よりも奥側に位置する電磁クラッチ34の励磁コイル60に接続されていたが、第2の実施形態では、ハーネス55が、第1基板49から、ロータ31よりも手前側にある励磁コイル60に接続されている。このため、第2の実施形態では、第1の実施形態のハーネス55と比べてハーネス55の長さを短くし、励磁コイル60と第1基板49との電気接続を安価に行うことができる。
 [第3の実施形態]
 図10は、第3の実施形態の電動モータ14Bの縦断面図である。
 第3の実施形態の電磁クラッチ34は、第2の実施形態の電磁クラッチ34に、第1基板49と電磁クラッチ34とを隔てる隔壁となり、かつ電磁クラッチ34を覆う蓋部材として機能する第3カバー部材101を被せたものとして構成されている。
 第3カバー部材101は、合成樹脂材料によってカップ状に形成されている。第3カバー部材101は、第1基板49側からガイド支持部材67、クラッチプレート62およびアーマチュア61等を覆うように、制御装置収容空間41において仕切壁部37と第1基板49との間に配置されている。第3カバー部材101によって覆われた空間は、電磁クラッチ34のアーマチュア61等を収容する電磁クラッチ収容空間102となっている。第3カバー部材101は、第1基板49側へ向かうにつれて縮径する円錐台形状をなす底部101aと、該底部101aの外周縁部からコイル保持部59側へと立ち上がる筒状の周壁部101bと、を有している。
 底部101aは、ガイド支持部材67と対向する内面101cの中央部に、円形の窪み部101dを有している。窪み部101dの底面の中央部には、底面に対して窪んだシール取付凹部101eが設けられている。シール取付凹部101eの底壁部には、モータシャフト32が貫通する底壁部貫通孔101fが形成されている。シール取付凹部101eには、モータシャフト32の外周と底壁部貫通孔101fとの隙間から第3カバー部材101の外部へのブレーキライニング71の摩耗粉の流出を抑制する環状の第3シール部材103が設けられている。
 また、周壁部101bの先端部は、コイル保持部59の外周部に設けられた環状の周方向溝59k内に挿入されたうえで周方向溝59kにウレタン樹脂等からなる図示省略したポッティング材料を充填させることにより、コイル保持部59に固定されている。
 周壁部101bの外周面には、確認用穴98と対向する位置に、確認用穴98側へ張り出した張出部101gが一体に形成されている。図10に示すように、モータシャフト32の回転軸線Oに沿った張出部101gの断面は、第1基板49側へ向かうにつれて径方向に沿った幅が徐々に小さくなる三角形状をなしている。張出部101gには、ハーネス55を通過させる図示せぬ貫通穴が、モータシャフト32の回転軸線Oの方向に沿って形成されている。また、張出部101gの最外部101hには、この最外部101hから確認用穴98内へと突出するスナップフィット部101jが一体に形成されている。スナップフィット部101jは、径方向に弾性変形可能に構成されており、制御装置収容空間41に開口した確認用穴98の縁部に弾性的に当接している。
 また、仕切壁部37には、ガイド部材68と対向する位置に、モータ収容空間40とコイル保持部59の後述の空間105とを連通する連通孔37fが、モータシャフト32の回転軸線Oの方向に沿って形成されている。この連通孔37fには、例えば電磁クラッチ34の通電時の発熱等の要因により電磁クラッチ収容空間102内の内圧が上昇したときに、電磁クラッチ収容空間102内の高圧の空気が、図10に矢印Cで示すように、モータシャフト32の外周とコイル保持部59の内周との間の隙間104と、モータ収容空間40とを通じて導かれる。連通孔37fに導かれた高圧の空気は、コイル保持部59の背面59iに形成された空間105を通じて、コイル保持部59の外周に隣接した空間106に導かれる。そして、空間106に導かれた空気は、コイル保持部59の外周に沿って周方向反対側の空間107へ流れ、比較的広い制御装置収容空間41へ逃がされる。
 [第3の実施形態の効果]
 第3の実施形態では、操舵制御装置は、更に第1基板49と電磁クラッチ34の間に設けられた第3カバー部材101を備える。
 このため、クラッチプレート62のブレーキライニング71の摩耗粉が第3カバー部材101に阻まれて第1基板49へと流出し難くなる。従って、摩耗粉による第1基板49の不具合、具体的には第1基板49に搭載されたセンサIC50等の電子部品の不具合を抑制することができる。
 [第4の実施形態]
 図11は、第4の実施形態の制御装置15のシステムブロック図である。図12は、第1インバータ81A等の異常の判断手順を示す第1フローチャートであり、図13は、第1インバータ81A等の異常の判断手順を示す第2フローチャートである。
 第4の実施形態では、制動機構として電動モータ14Bが用いられる。より詳細には、電動モータ14Bと一体に構成された制御装置15が後述の短絡ブレーキ制御部を有しており、該短絡ブレーキ制御部により、短絡ブレーキ(ショートブレーキとも呼ばれる)が作動する。短絡ブレーキは、制御装置15の後述の異常判断部が電動モータ14Bに異常が有ると判断したときに、短絡ブレーキ制御部が第1制御回路74Aおよび第2制御回路74Bを短絡ブレーキ状態に制御することにより作動する。
 図11では、図6の制御装置15のシステムブロック図中の第1および第2相電位検出部83A,83Bが第1および第2スイッチ回路108A,108Bに置き換えられている。なお、本実施形態では、本実施形態の1つの特徴部である第1および第2スイッチ回路108A,108Bを示すために置き換えを行ったが、第1および第2スイッチ回路108A,108Bに加えて図6の第1および第2相電位検出部83A,83Bを用いることも可能である。
 制御装置15は、第1制御回路74Aにおいて第1インバータ81Aと電動モータ14Bとの間に設けられた第1スイッチ回路108Aと、第2制御回路74Bにおいて第2インバータ81Bと電動モータ14Bとの間に設けられた第2スイッチ回路108Bと、を有している。第1および第2スイッチ回路108A,108Bは、同様に構成された回路であり、U相、V相およびW相のオン・オフをそれぞれ切り換える3つのスイッチング素子、例えば電界効果トランジスタ(FET)を有している。第1および第2スイッチ回路108A,108Bは、電動モータ14Bの異常時に各電界効果トランジスタをオフにして第1および第2ステータコイル73A,73Bを短絡させることによって短絡ブレーキを発生させる。なお、短絡ブレーキの強さを調整するために、第1および第2スイッチ回路108A,108Bに抵抗を設けるようにしても良い。
 また、制御装置15のマイクロプロセッサは、図示せぬ異常判断部、短絡ブレーキ制御部および舵角量情報送信部を有している。異常判断部は、第1インバータ81A、第2インバータ81B、第1ステータコイル73Aおよび第2ステータコイル73Bの異常の有無を判断する。短絡ブレーキ制御部は、異常判断部による異常の有無に基づいて第1制御回路74Aおよび第2制御回路74Bを、非短絡ブレーキ状態または短絡ブレーキ状態に制御する。舵角量情報送信部は、異常判断部が電動モータ14Bに異常が有ると判断したときに、車両の前輪5A,5Aの操舵を制御する図示せぬ前輪用制御装置に後輪5B,5Bの操舵量の情報、例えばラックバー10Bの軸方向の変位に関する変位信号Drを送信する。ここで、後輪5B,5Bの操舵量の情報は、後輪5B,5Bの操舵角に関する情報、電動モータ14Bのロータ31の回転量に関する情報(モータ回転角Am)またはその他の情報であっても良い。
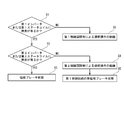
 異常判断部は、図12の第1フローチャートおよび図13の第2フローチャートに従って第1インバータ81A等の異常の有無を判断する。なお、図13の第2フローチャートは、図12の第1フローチャートのステップS1とステップS2とを入れ替えたものであり、この入れ替えに伴いステップ14~16に若干の変更が加えられている。
 図12のフローチャートでは、ステップS1において、異常判断部が、第1インバータ81Aまたは第1ステータコイル73Aに異常が有るかを判断する。異常がない場合には、ステップS6において、第1制御回路74Aおよび第1ステータコイル73Aにより操舵操作を継続する。また、異常が有る場合には、ステップS2において、異常判断部が、第2インバータ81Bまたは第2ステータコイル73Bに異常が有るか否かを判断する。異常が有る場合には、ステップS3において、短絡ブレーキ制御部は、異常判断部によって電動モータ14Bに異常が有ると判断されたものとして、第1および第2制御回路74A,74Bを、第1および第2ステータコイル73A,73Bにより短絡ブレーキが発生する短絡ブレーキ状態とする。これにより、電動モータ14Bの回転が減速され、これに伴い、モータシャフト32等を介して電動モータ14Bに接続されたラックバー10Bの操舵速度も減速される。さらに、電動モータ14Bの異常時には、上述の一連の皿ばね27によって、後輪5B,5Bが中立位置に戻るようにラックバー10Bが付勢される。
 また、ステップS2において、異常がない場合には、ステップS4において、第2制御回路74Bおよび第2ステータコイル73Bにより操舵制御を継続する。そして、ステップS5に進み、第1制御回路74Aを、第1ステータコイル73Aによって短絡ブレーキが発生しない非短絡ブレーキ状態とする。
 なお、ステップS1において、第1インバータ81Aおよび第1ステータコイル73Aの双方に異常が有る場合に、異常が有ると判断するようにしても良い。同様に、ステップS2において、第2インバータ81Bおよび第2ステータコイル73Bの双方に異常が有る場合に、異常が有ると判断するようにしても良い。
 また、図13のフローチャートでは、ステップS11において、異常判断部が、第2インバータ81Bまたは第2ステータコイル73Bに異常が有るかを判断する。異常がない場合には、ステップS16において、第2制御回路74Bおよび第2ステータコイル73Bにより操舵操作を継続する。また、異常が有る場合には、ステップS12において、異常判断部が、第1インバータ81Aまたは第1ステータコイル73Aに異常が有るかを判断する。異常が有る場合には、ステップS13において、短絡ブレーキ制御部は、異常判断部によって電動モータ14Bに異常が有ると判断されたものとして、第1および第2制御回路74A,74Bを、第1および第2ステータコイル73A,73Bにより短絡ブレーキが発生する短絡ブレーキ状態とする。これにより、電動モータ14Bの回転が減速され、これに伴い、モータシャフト32等を介して電動モータ14Bに接続されたラックバー10Bの操舵速度も減速される。さらに、電動モータ14Bの異常時には、上述の一連の皿ばね27によって、後輪5B,5Bが中立位置に戻るようにラックバー10Bが付勢される。
 また、ステップS12において、異常がない場合には、ステップS14において、第1制御回路74Aおよび第1ステータコイル73Aにより操舵制御を継続する。そして、ステップS15に進み、第2制御回路74Bを、第2ステータコイル73Bによって短絡ブレーキが発生しない非短絡ブレーキ状態とする。
 さらに、短絡ブレーキ制御部は、第1および第2ステータコイル73A,73Bへの給電が遮断されたときに第1および第2制御回路74A,74Bを短絡ブレーキ状態とするように構成されても良い。
 本実施形態では、電動モータ14Bによる短絡ブレーキを用いた例を説明したが、この短絡ブレーキと第1~第3の実施形態の電磁クラッチ34とを組み合わせた実施形態も本発明に適用することができる。
 [第4の実施形態の効果]
 第4の実施形態では、操舵制御装置は、その一態様として、後輪5B,5Bを操舵させる操舵力を発生する、アクチュエータと、アクチュエータの操舵力を操舵軸8Bに伝達する、ラックバー10Bと、ラックバー10Bの任意の操舵位置において、ラックバー10Bの操舵が制限されるように制動力を発揮可能な制動機構と、制動機構を制御する、制御装置15と、を有する。この制動機構は、電動モータ14Bであり、電動モータ14Bと一体に構成された制御装置15は、電動モータ14Bの異常時、例えば第1および第2インバータ81A,81Bや第1および第2ステータコイル73A,73Bの異常時に、第1および第2スイッチ回路108A,108Bの切り換えによって第1および第2ステータコイル73A,73Bを短絡させることにより短絡ブレーキを生じさせる。これにより、電動モータ14Bの回転が減速し、そして、モータシャフト32、ウォームシャフト、操舵軸8Bを介したラックバー10Bの操舵速度も減速する。このため、電動モータ14Bの異常時に後輪5B,5Bの操舵異常が生じたときに、ラックバー10Bの軸方向における任意の操舵位置において制動力を速やかに発生し、後輪5B,5Bの挙動を早期に安定化させることができる。
 また、第4の実施形態では、ステータコイルは、第1ステータコイル73Aと、第1ステータコイル73Aと電気的に分離して設けられた第2ステータコイル73Bと、を含み、制御装置15は、第1制御回路74Aと、第2制御回路74Bと、マイクロプロセッサと、を含み、第1制御回路74Aは、第1インバータ81Aを含み、第2制御回路74Bは、第2インバータ81Bを含み、第1インバータ81Aは、第1ステータコイル73Aへの給電の制御を行い、第2インバータ81Bは、第2ステータコイル73Bへの給電の制御を行い、マイクロプロセッサは、異常判断部と、短絡ブレーキ制御部と、を含み、異常判断部は、第1インバータ81A、第2インバータ81B、第1ステータコイル73Aおよび第2ステータコイル73Bの異常の有無を判断し、短絡ブレーキ制御部は、第1インバータ81Aまたは第1ステータコイル73Aに異常有りと判断され、かつ第2制御回路74Bおよび第2ステータコイル73Bにより操舵制御が継続されているとき、第1制御回路74Aを、第1ステータコイル73Aによって短絡ブレーキが発生しない非短絡ブレーキ状態とし、または、第2インバータ81Bまたは第2ステータコイル73Bに異常有りと判断され、かつ第1制御回路74Aおよび第1ステータコイル73Aにより操舵制御が継続されているとき、第2制御回路74Bを、第2ステータコイル73Bによって短絡ブレーキが発生しない非短絡ブレーキ状態とする。
 つまり、第1インバータ81Aまたは第1ステータコイル73Aもしくは第2インバータ81Bまたは第2ステータコイル73Bに異常が有ると判断された場合であっても、異常が無い方のインバータおよびステータコイルにより操舵操作を継続し、異常が有る方のインバータおよびステータコイルに関連する制御回路を非短絡ブレーキ状態とする。これにより、不要な短絡ブレーキの発生を抑制し、電動モータ14Bによるラックバー10Bの操舵制御を継続することができる。
 さらに、第4の実施形態では、制動機構は、ロータ31と、第1および第2ステータコイル73A,73Bを含む電動モータ14Bであって、制御装置15は、第1および第2制御回路74A,74Bと、マイクロプロセッサと、を含み、マイクロプロセッサは、短絡ブレーキ制御部を含み、短絡ブレーキ制御部は、第1および第2制御回路74A,74Bを、第1および第2ステータコイル73A,73Bにより短絡ブレーキが発生する短絡ブレーキ状態とする。
 このため、電動モータ14Bの異常時にロータ31の任意の回転位置で制動力を発揮し、これに伴い、ラックバー10Bの任意の軸方向位置でラックバー10Bの操舵を制御することができる。逆に言えば、電動モータ14Bが所定の回転位置まで回転するのを待ってから、ラックバー10Bの所定の軸方向位置でラックバー10Bの操舵を制御する必要がないので、ラックバー10Bの操舵を早期に安定化させることができる。
 また、第4の実施形態では、短絡ブレーキ制御部は、第1および第2ステータコイル73A,73Bへの給電が遮断されたとき、第1および第2制御回路74Bを、短絡ブレーキ状態とするようにしても良い。
 第1および第2ステータコイル73A,73Bへの給電が遮断されたときは、電動モータ14Bや、電動モータ14Bにより駆動されるラックバー10Bの正常な制御ができないので、後輪5B,5Bの挙動を速やかに安定化させる必要がある。このため、第1および第2ステータコイル73A,73Bへの給電の遮断時に短絡ブレーキ状態を即座に発生させることで、後輪5B,5Bの挙動を速やかに安定化させることができる。
 さらに、第4の実施形態では、操舵制御装置は、更に、皿ばね27を含み、皿ばね27は、後輪5B,5Bが中立位置に戻るようにラックバー10Bを付勢可能であり、アクチュエータは、電動モータ14Bであり、マイクロプロセッサは、異常判断部を含み、異常判断部は、電動モータ14Bの異常の有無を判断し、短絡ブレーキ制御部は、異常判断部が電動モータ14Bに異常有りと判断するとき、第1および第2制御回路74A,74Bを、短絡ブレーキ状態とする。
 より詳細には、皿ばね27は、軸方向に複数並べられるように配置されることで一連の皿ばね27として構成されており、電動モータ14Bの異常時に復元力により後輪5B,5Bが中立位置に戻るようにラックバー10Bを付勢する。また、短絡ブレーキは電動モータ14Bの正規の回転方向と逆方向に作用するから、短絡ブレーキによりラックバー10Bに掛かる力は、ラックバー10Bを復帰させる方向、つまり後輪5B,5Bを中立位置に戻す方向に作用する。従って、後輪5B,5Bの操舵角の急激な変化を抑制し、後輪5B,5Bの挙動を安定化させることができる。
 また、第4の実施形態では、操舵輪は、車両の後輪5B,5Bであって、マイクロプロセッサは、異常判断部と、舵角量情報送信部と、を備え、異常判断部はアクチュエータの異常の有無を判断し、舵角情報送信部は、異常判断部がアクチュエータに異常有りと判断するとき、車両の前輪5A,5Aの操舵を制御する前輪用制御装置に後輪5B,5Bの操舵量の情報を送信する。
 このため、後輪5B,5B側の電動モータ14Bに異常が発生し、後輪5B,5Bが操舵不能となったとき、後輪5B,5Bの操舵量の情報を前輪用制御装置に送信することにより、前輪用制御装置は、後輪5B,5Bの操舵量の情報に応じて前輪の操舵制御を行う。よって、後輪5B,5B側の電動モータ14Bの異常発生時において、前輪5A,5Aの適切な制御により後輪5B,5Bの操舵不能を補うことで、車両全体として、より適切な操舵制御を行うことができる。
 以上説明した実施形態に基づく操舵制御装置としては、例えば以下に述べる態様のものが考えられる。
 操舵制御装置は、その一態様として、操舵輪を操舵させる操舵力を発生する、アクチュエータと、前記アクチュエータの操舵力を操舵軸に伝達する、操舵部材と、前記操舵部材の任意の操舵位置において、前記操舵部材の操舵が制限されるように制動力を発揮可能な制動機構と、前記制動機構を制御する、制御装置と、を有する。
 操舵制御装置の好ましい態様において、前記アクチュエータは、モータハウジングと、ロータと、ステータコイルと、を含む電動モータであって、前記制動機構は、第1クラッチ部材と、第2クラッチ部材を含むクラッチであって、前記第1クラッチ部材は、前記モータハウジングに繋がっており、前記第2クラッチ部材は、前記ロータに繋がっており、前記第1クラッチ部材と前記第2クラッチ部材とを締結させることにより、前記モータハウジングに対する前記ロータの相対回転を規制する。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記電動モータは、前記ロータに繋がっているモータシャフトと、前記モータシャフトに繋がっているセンサマグネットを更に含み、前記制御装置は、マイクロプロセッサと、前記マイクロプロセッサが搭載された基板と、前記基板に搭載され前記センサマグネットの磁界の変化を検出するセンサICと、を含み、前記基板、前記センサIC、前記センサマグネット、前記クラッチ、および前記ロータは、前記モータシャフトの回転軸線の方向において、前記基板、前記センサIC、前記センサマグネット、前記クラッチ、前記ロータの順に並んで配置されている。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記操舵制御装置は、更に前記基板と前記クラッチの間に設けられた隔壁を備える。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記電動モータは、前記ロータに繋がっているモータシャフトと、前記モータシャフトに繋がっているセンサマグネットを更に含み、前記制御装置は、マイクロプロセッサと、前記マイクロプロセッサが搭載された基板と、前記基板に搭載され前記センサマグネットの磁界の変化を検出するセンサICと、を含み、前記基板、前記センサIC、前記センサマグネット、前記クラッチ、および前記ロータは、前記モータシャフトの回転軸線の方向において、前記基板、前記センサIC、前記センサマグネット、前記ロータ、前記クラッチの順に並んで配置されている。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記クラッチは、電磁クラッチであって、前記電磁クラッチはクラッチプレート、アーマチュア、および励磁コイルを含み、前記クラッチプレートは、前記モータシャフトに繋がっており、板形状をしており、前記アーマチュアは、前記励磁コイルの発生する磁力により前記励磁コイルに吸引されているとき、前記クラッチプレートから離間し、前記励磁コイルに吸引されていないとき、前記クラッチプレートと締結し、前記モータハウジングに対する前記ロータの相対回転を規制し、前記ロータ、前記クラッチプレート、前記アーマチュア、前記励磁コイルは、前記モータシャフトの回転軸線の方向において、前記ロータ、前記クラッチプレート、前記アーマチュア、前記励磁コイルの順に並んで配置されている。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記操舵制御装置は、更に、前記モータシャフトを支持する軸受を備え、前記モータシャフトの回転軸線に関する径方向から見たとき、前記軸受と前記励磁コイルは、互いにオーバーラップしている。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記クラッチは、前記第1クラッチ部材と前記第2クラッチ部材とが任意の相対回転位置において互いに締結可能である。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記電動モータは、前記ロータに繋がっているモータシャフトを含み、前記クラッチは、電磁クラッチであって、前記電磁クラッチはクラッチプレート、アーマチュア、励磁コイル、および複数のコイルばねを含み、前記クラッチプレートは、前記モータシャフトに繋がっており、板形状をしており、前記アーマチュアは、前記励磁コイルの発生する磁力により前記励磁コイルに吸引されているとき、前記クラッチプレートから離間し、前記励磁コイルに吸引されていないとき、複数の前記コイルばねによって前記クラッチプレートに向かって付勢されることにより、前記クラッチプレートと締結し、前記モータハウジングに対する前記ロータの相対回転を規制し、複数の前記コイルばねは、前記モータシャフトの回転軸線に関する周方向に並んで配置されている。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記ステータコイルは、第1ステータコイルと、前記第1ステータコイルと電気的に分離して設けられた第2ステータコイルと、を含み、前記制御装置は、第1制御回路と、第2制御回路と、マイクロプロセッサと、を含み、前記第1制御回路は、第1インバータを含み、前記第2制御回路は、第2インバータを含み、前記第1インバータは、前記第1ステータコイルへの給電の制御を行い、前記第2インバータは、前記第2ステータコイルへの給電の制御を行い、前記マイクロプロセッサは、異常判断部と、短絡ブレーキ制御部と、を含み、前記異常判断部は、前記第1インバータ、前記第2インバータ、前記第1ステータコイル、および前記第2ステータコイルの異常の有無を判断し、前記短絡ブレーキ制御部は、前記第1インバータまたは前記第1ステータコイルに異常有りと判断され、かつ前記第2制御回路および前記第2ステータコイルにより操舵制御が継続されているとき、前記第1制御回路を、前記第1ステータコイルによって短絡ブレーキが発生しない非短絡ブレーキ状態とし、または、前記第2インバータまたは前記第2ステータコイルに異常有りと判断され、かつ前記第1制御回路および前記第1ステータコイルにより操舵制御が継続されているとき、前記第2制御回路を、前記第2ステータコイルによって短絡ブレーキが発生しない非短絡ブレーキ状態とする。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記クラッチは電磁クラッチである。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記電磁クラッチは、前記電磁クラッチに給電されているとき、前記第1クラッチ部材と前記第2クラッチ部材との締結が解除され、前記電磁クラッチに給電されていないとき、前記第1クラッチ部材と前記第2クラッチ部材とが締結する。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記制御装置は、前記電動モータに給電する電源回路を備え、前記電磁クラッチは、前記電源回路から給電される。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記制動機構は、ロータと、ステータコイルを含む電動モータであって、前記制御装置は、制御回路と、マイクロプロセッサと、を含み、前記マイクロプロセッサは、短絡ブレーキ制御部を含み、前記短絡ブレーキ制御部は、前記制御回路を、前記ステータコイルにより短絡ブレーキが発生する短絡ブレーキ状態とする。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記短絡ブレーキ制御部は、前記ステータコイルへの給電が遮断されたとき、前記制御回路を、前記短絡ブレーキ状態とする。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記アクチュエータは、前記電動モータであり、前記マイクロプロセッサは、異常判断部を含み、前記異常判断部は、前記電動モータの異常の有無を判断し、前記短絡ブレーキ制御部は、前記異常判断部が前記電動モータに異常有りと判断するとき、前記制御回路を、前記短絡ブレーキ状態とする。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記ステータコイルは、第1ステータコイルと、前記第1ステータコイルと電気的に分離して設けられた第2ステータコイルと、を含み、前記制御回路は、第1制御回路と、第2制御回路と、を含み、前記第1制御回路は、第1インバータを含み、前記第2制御回路は、第2インバータを含み、前記第1インバータは、前記第1ステータコイルへの給電の制御を行い、前記第2インバータは、前記第2ステータコイルへの給電の制御を行い、前記マイクロプロセッサは、異常判断部を含み、前記異常判断部は、前記第1インバータ、前記第2インバータ、前記第1ステータコイル、および前記第2ステータコイルの異常の有無を判断し、前記短絡ブレーキ制御部は、前記第1インバータまたは前記第1ステータコイルに異常有りと判断され、かつ前記第2制御回路および前記第2ステータコイルにより操舵制御が継続されているとき、前記第1制御回路を、前記第1ステータコイルによって短絡ブレーキが発生しない非短絡ブレーキ状態とし、または、前記第2インバータまたは前記第2ステータコイルに異常有りと判断され、かつ前記第1制御回路および前記第1ステータコイルにより操舵制御が継続されているとき、前記第2制御回路を、前記第2ステータコイルによって短絡ブレーキが発生しない非短絡ブレーキ状態とする。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、操舵制御装置は、更に、戻しばねを含み、前記戻しばねは、前記操舵輪が中立位置に戻るように前記操舵部材を付勢可能であり、前記アクチュエータは、前記電動モータであり、前記マイクロプロセッサは、異常判断部を含み、前記異常判断部は、前記電動モータの異常の有無を判断し、前記短絡ブレーキ制御部は、前記異常判断部が前記電動モータに異常有りと判断するとき、前記制御回路を、前記短絡ブレーキ状態とする。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記操舵制御装置は、更に、戻しばねを含み、前記戻しばねは、前記操舵輪が中立位置に戻るように前記操舵部材を付勢可能である。
 別の好ましい態様では、前記操舵制御装置の態様のいずれかにおいて、前記操舵輪は、車両の後輪であって、前記マイクロプロセッサは、異常判断部と、舵角量情報送信部と、を備え、前記異常判断部は前記アクチュエータの異常の有無を判断し、前記舵角量情報送信部は、前記異常判断部が前記アクチュエータに異常有りと判断するとき、前記車両の前輪の操舵を制御する前輪用制御装置に前記後輪の操舵量の情報を送信する。

Claims (20)

  1.  操舵制御装置であって、
     操舵輪を操舵させる操舵力を発生する、アクチュエータと、
     前記アクチュエータの操舵力を操舵軸に伝達する、操舵部材と、
     前記操舵部材の任意の操舵位置において、前記操舵部材の操舵が制限されるように制動力を発揮可能な制動機構と、
     前記制動機構を制御する、制御装置と、
     を有することを特徴とする操舵制御装置。
  2.  請求項1に記載の操舵制御装置であって、
     前記アクチュエータは、モータハウジングと、ロータと、ステータコイルと、を含む電動モータであって、
     前記制動機構は、第1クラッチ部材と、第2クラッチ部材を含むクラッチであって、
     前記第1クラッチ部材は、前記モータハウジングに繋がっており、
     前記第2クラッチ部材は、前記ロータに繋がっており、
     前記第1クラッチ部材と前記第2クラッチ部材とを締結させることにより、前記モータハウジングに対する前記ロータの相対回転を規制することを特徴とする操舵制御装置。
  3.  請求項2に記載の操舵制御装置であって、
     前記電動モータは、前記ロータに繋がっているモータシャフトと、前記モータシャフトに繋がっているセンサマグネットを更に含み、
     前記制御装置は、マイクロプロセッサと、前記マイクロプロセッサが搭載された基板と、前記基板に搭載され前記センサマグネットの磁界の変化を検出するセンサICと、を含み、
     前記基板、前記センサIC、前記センサマグネット、前記クラッチ、および前記ロータは、前記モータシャフトの回転軸線の方向において、前記基板、前記センサIC、前記センサマグネット、前記クラッチ、前記ロータの順に並んで配置されていることを特徴とする操舵制御装置。
  4.  請求項3に記載の操舵制御装置であって、
     更に前記基板と前記クラッチの間に設けられた隔壁を備えることを特徴とする操舵制御装置。
  5.  請求項2に記載の操舵制御装置であって、
     前記電動モータは、前記ロータに繋がっているモータシャフトと、前記モータシャフトに繋がっているセンサマグネットを更に含み、
     前記制御装置は、マイクロプロセッサと、前記マイクロプロセッサが搭載された基板と、前記基板に搭載され前記センサマグネットの磁界の変化を検出するセンサICと、を含み、
     前記基板、前記センサIC、前記センサマグネット、前記クラッチ、および前記ロータは、前記モータシャフトの回転軸線の方向において、前記基板、前記センサIC、前記センサマグネット、前記ロータ、前記クラッチの順に並んで配置されていることを特徴とする操舵制御装置。
  6.  請求項5に記載の操舵制御装置であって、
     前記クラッチは、電磁クラッチであって、
     前記電磁クラッチはクラッチプレート、アーマチュア、および励磁コイルを含み、
     前記クラッチプレートは、前記モータシャフトに繋がっており、板形状をしており、
     前記アーマチュアは、前記励磁コイルの発生する磁力により前記励磁コイルに吸引されているとき、前記クラッチプレートから離間し、前記励磁コイルに吸引されていないとき、前記クラッチプレートと締結し、前記モータハウジングに対する前記ロータの相対回転を規制し、
     前記ロータ、前記クラッチプレート、前記アーマチュア、前記励磁コイルは、前記モータシャフトの回転軸線の方向において、前記ロータ、前記クラッチプレート、前記アーマチュア、前記励磁コイルの順に並んで配置されていることを特徴とする操舵制御装置。
  7.  請求項5に記載の操舵制御装置であって、
     更に、前記モータシャフトを支持する軸受を備え、
     前記モータシャフトの回転軸線に関する径方向から見たとき、前記軸受と前記励磁コイルは、互いにオーバーラップしていることを特徴とする操舵制御装置。
  8.  請求項2に記載の操舵制御装置であって、
     前記クラッチは、前記第1クラッチ部材と前記第2クラッチ部材とが任意の相対回転位置において互いに締結可能であることを特徴とする操舵制御装置。
  9.  請求項2に記載の操舵制御装置であって、
     前記電動モータは、前記ロータに繋がっているモータシャフトを含み、
     前記クラッチは、電磁クラッチであって、
     前記電磁クラッチはクラッチプレート、アーマチュア、励磁コイル、および複数のコイルばねを含み、
     前記クラッチプレートは、前記モータシャフトに繋がっており、板形状をしており、
     前記アーマチュアは、前記励磁コイルの発生する磁力により前記励磁コイルに吸引されているとき、前記クラッチプレートから離間し、前記励磁コイルに吸引されていないとき、複数の前記コイルばねによって前記クラッチプレートに向かって付勢されることにより、前記クラッチプレートと締結し、前記モータハウジングに対する前記ロータの相対回転を規制し、
     複数の前記コイルばねは、前記モータシャフトの回転軸線に関する周方向に並んで配置されていることを特徴とする操舵制御装置。
  10.  請求項2に記載の操舵制御装置であって、
     前記ステータコイルは、第1ステータコイルと、前記第1ステータコイルと電気的に分離して設けられた第2ステータコイルと、を含み、
     前記制御装置は、第1制御回路と、第2制御回路と、マイクロプロセッサと、を含み、
     前記第1制御回路は、第1インバータを含み、
     前記第2制御回路は、第2インバータを含み、
     前記第1インバータは、前記第1ステータコイルへの給電の制御を行い、
     前記第2インバータは、前記第2ステータコイルへの給電の制御を行い、
     前記マイクロプロセッサは、異常判断部と、短絡ブレーキ制御部と、を含み、
     前記異常判断部は、前記第1インバータ、前記第2インバータ、前記第1ステータコイル、および前記第2ステータコイルの異常の有無を判断し、
     前記短絡ブレーキ制御部は、前記第1インバータまたは前記第1ステータコイルに異常有りと判断され、かつ前記第2制御回路および前記第2ステータコイルにより操舵制御が継続されているとき、前記第1制御回路を、前記第1ステータコイルによって短絡ブレーキが発生しない非短絡ブレーキ状態とし、または、前記第2インバータまたは前記第2ステータコイルに異常有りと判断され、かつ前記第1制御回路および前記第1ステータコイルにより操舵制御が継続されているとき、前記第2制御回路を、前記第2ステータコイルによって短絡ブレーキが発生しない非短絡ブレーキ状態とすることを特徴とする操舵制御装置。
  11.  請求項2に記載の操舵制御装置であって、
     前記クラッチは電磁クラッチであることを特徴とする操舵制御装置。
  12.  請求項11に記載の操舵制御装置であって、
     前記電磁クラッチは、前記電磁クラッチに給電されているとき、前記第1クラッチ部材と前記第2クラッチ部材との締結が解除され、前記電磁クラッチに給電されていないとき、前記第1クラッチ部材と前記第2クラッチ部材とが締結することを特徴とする操舵制御装置。
  13.  請求項11に記載の操舵制御装置であって、
     前記制御装置は、前記電動モータに給電する電源回路を備え、
     前記電磁クラッチは、前記電源回路から給電されることを特徴とする操舵制御装置。
  14.  請求項1に記載の操舵制御装置であって、
     前記制動機構は、ロータと、ステータコイルを含む電動モータであって、
     前記制御装置は、制御回路と、マイクロプロセッサと、を含み、
     前記マイクロプロセッサは、短絡ブレーキ制御部を含み、
     前記短絡ブレーキ制御部は、前記制御回路を、前記ステータコイルにより短絡ブレーキが発生する短絡ブレーキ状態とすることを特徴とする操舵制御装置。
  15.  請求項14に記載の操舵制御装置であって、
     前記短絡ブレーキ制御部は、前記ステータコイルへの給電が遮断されたとき、前記制御回路を、前記短絡ブレーキ状態とすることを特徴とする操舵制御装置。
  16.  請求項14に記載の操舵制御装置であって、
     前記アクチュエータは、前記電動モータであり、
     前記マイクロプロセッサは、異常判断部を含み、
     前記異常判断部は、前記電動モータの異常の有無を判断し、
     前記短絡ブレーキ制御部は、前記異常判断部が前記電動モータに異常有りと判断するとき、前記制御回路を、前記短絡ブレーキ状態とすることを特徴とする操舵制御装置。
  17.  請求項14に記載の操舵制御装置であって、
     前記ステータコイルは、第1ステータコイルと、前記第1ステータコイルと電気的に分離して設けられた第2ステータコイルと、を含み、
     前記制御回路は、第1制御回路と、第2制御回路と、を含み、
     前記第1制御回路は、第1インバータを含み、
     前記第2制御回路は、第2インバータを含み、
     前記第1インバータは、前記第1ステータコイルへの給電の制御を行い、
     前記第2インバータは、前記第2ステータコイルへの給電の制御を行い、
     前記マイクロプロセッサは、異常判断部を含み、
     前記異常判断部は、前記第1インバータ、前記第2インバータ、前記第1ステータコイル、および前記第2ステータコイルの異常の有無を判断し、
     前記短絡ブレーキ制御部は、前記第1インバータまたは前記第1ステータコイルに異常有りと判断され、かつ前記第2制御回路および前記第2ステータコイルにより操舵制御が継続されているとき、前記第1制御回路を、前記第1ステータコイルによって短絡ブレーキが発生しない非短絡ブレーキ状態とし、または、前記第2インバータまたは前記第2ステータコイルに異常有りと判断され、かつ前記第1制御回路および前記第1ステータコイルにより操舵制御が継続されているとき、前記第2制御回路を、前記第2ステータコイルによって短絡ブレーキが発生しない非短絡ブレーキ状態とすることを特徴とする操舵制御装置。
  18.  請求項14に記載の操舵制御装置であって、
     更に、戻しばねを含み、
     前記戻しばねは、前記操舵輪が中立位置に戻るように前記操舵部材を付勢可能であり、
     前記アクチュエータは、前記電動モータであり、
     前記マイクロプロセッサは、異常判断部を含み、
     前記異常判断部は、前記電動モータの異常の有無を判断し、
     前記短絡ブレーキ制御部は、前記異常判断部が前記電動モータに異常有りと判断するとき、前記制御回路を、前記短絡ブレーキ状態とすることを特徴とする操舵制御装置。
  19.  請求項1に記載の操舵制御装置であって、
     更に、戻しばねを含み、
     前記戻しばねは、前記操舵輪が中立位置に戻るように前記操舵部材を付勢可能であることを特徴とする操舵制御装置。
  20.  請求項1に記載の操舵制御装置であって、
     前記操舵輪は、車両の後輪であって、
     前記マイクロプロセッサは、異常判断部と、舵角量情報送信部と、を備え、
     前記異常判断部は前記アクチュエータの異常の有無を判断し、
     前記舵角量情報送信部は、前記異常判断部が前記アクチュエータに異常有りと判断するとき、前記車両の前輪の操舵を制御する前輪用制御装置に前記後輪の操舵量の情報を送信することを特徴とする操舵制御装置。
PCT/JP2021/003909 2020-03-17 2021-02-03 操舵制御装置 Ceased WO2021186932A1 (ja)

Priority Applications (3)

Application Number Priority Date Filing Date Title
JP2022508118A JP7291851B2 (ja) 2020-03-17 2021-02-03 操舵制御装置
CN202180022044.2A CN115298079A (zh) 2020-03-17 2021-02-03 转向控制装置
US17/909,957 US12344329B2 (en) 2020-03-17 2021-02-03 Steering control device

Applications Claiming Priority (2)

Application Number Priority Date Filing Date Title
JP2020-045946 2020-03-17
JP2020045946 2020-03-17

Publications (1)

Publication Number Publication Date
WO2021186932A1 true WO2021186932A1 (ja) 2021-09-23

Family

ID=77771786

Family Applications (1)

Application Number Title Priority Date Filing Date
PCT/JP2021/003909 Ceased WO2021186932A1 (ja) 2020-03-17 2021-02-03 操舵制御装置

Country Status (4)

Country Link
US (1) US12344329B2 (ja)
JP (1) JP7291851B2 (ja)
CN (1) CN115298079A (ja)
WO (1) WO2021186932A1 (ja)

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
WO2026033973A1 (ja) * 2024-08-06 2026-02-12 Astemo株式会社 転舵装置、転舵装置の制御方法および制御プログラム

Families Citing this family (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
DE102019204913A1 (de) * 2019-04-05 2020-10-08 Zf Friedrichshafen Ag Verfahren und Vorrichtung zum Betreiben einer Lenkung eines Kraftfahrzeugs sowie Steuergerät und Lenkung
US11904960B2 (en) * 2020-04-14 2024-02-20 Hl Mando Corporation Steering system and method for controlling the same
DE102023202881A1 (de) * 2023-03-29 2024-10-02 Zf Automotive Germany Gmbh Verfahren zum Betreiben eines Lenksystems, Lenksystem und Fahrzeug
FR3156744A1 (fr) * 2023-12-13 2025-06-20 Stellantis Auto Sas Procede de gestion d’une direction d’un vehicule automobile par amortissement de la cremaillere

Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0234476A (ja) * 1988-07-25 1990-02-05 Mazda Motor Corp 車両の後輪操舵装置
JPH09207804A (ja) * 1996-02-02 1997-08-12 Kayaba Ind Co Ltd 後輪操舵装置
JP2004182063A (ja) * 2002-12-03 2004-07-02 Ntn Corp 車輪操舵装置

Family Cites Families (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2970125B2 (ja) * 1990-12-25 1999-11-02 株式会社デンソー 前輪操舵装置
US20040264075A1 (en) * 2003-06-30 2004-12-30 Valeo Electrical Systems, Inc. Steering assist system
JP4853053B2 (ja) * 2006-03-03 2012-01-11 日産自動車株式会社 車両用操舵制御装置
JP2019001345A (ja) 2017-06-16 2019-01-10 いすゞ自動車株式会社 車両
IT201700121893A1 (it) * 2017-10-26 2019-04-26 Ferrari Spa "sistema di sterzatura di un veicolo stradale di tipo "steer by wire" e provvisto di un dispositivo di fine corsa meccanico per il volante"
IT201700121876A1 (it) * 2017-10-26 2019-04-26 Ferrari Spa "sistema di sterzatura di un veicolo stradale di tipo "steer by wire" e provvisto di un elemento di supporto telescopico per il volante"

Patent Citations (3)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH0234476A (ja) * 1988-07-25 1990-02-05 Mazda Motor Corp 車両の後輪操舵装置
JPH09207804A (ja) * 1996-02-02 1997-08-12 Kayaba Ind Co Ltd 後輪操舵装置
JP2004182063A (ja) * 2002-12-03 2004-07-02 Ntn Corp 車輪操舵装置

Cited By (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
WO2026033973A1 (ja) * 2024-08-06 2026-02-12 Astemo株式会社 転舵装置、転舵装置の制御方法および制御プログラム

Also Published As

Publication number Publication date
CN115298079A (zh) 2022-11-04
US20230109098A1 (en) 2023-04-06
JP7291851B2 (ja) 2023-06-15
US12344329B2 (en) 2025-07-01
JPWO2021186932A1 (ja) 2021-09-23

Similar Documents

Publication Publication Date Title
JP7291851B2 (ja) 操舵制御装置
CN104884334B (zh) 动力转向装置
EP2090494B1 (en) Electric power steering device
JP5397658B2 (ja) 車両用操舵装置及びそのサブアセンブリの移送方法
US10668943B2 (en) Electric drive device and electric power steering device
JP6505038B2 (ja) 電動駆動装置及び電動パワーステアリング装置
EP2251243A1 (en) Vehicle steering device
EP2256016B1 (en) Vehicle steering device
WO2018147054A1 (ja) ブラシレスモータ
JP2015089215A (ja) 回転電機
US10183692B2 (en) Driving device
JP2010093943A (ja) ギヤ機構付電動モータ及びこれを使用した電動パワーステアリング装置
JP5931399B2 (ja) ブラシレスモータ
US8066094B2 (en) Electric power steering device
JP5397654B2 (ja) 車両用操舵装置
JP2010089631A (ja) ギヤ機構付電動モータ及びこれを使用した電動パワーステアリング装置
JP6051911B2 (ja) ステアリング制御装置、ステアリング制御方法
JP2006232062A (ja) 車両用操舵装置
WO2026033973A1 (ja) 転舵装置、転舵装置の制御方法および制御プログラム
JP5557097B2 (ja) 車両用操舵装置
WO2018037612A1 (ja) 電動ブレーキ装置、および、コントローラ
JP2009190477A (ja) 車両用操舵装置
JP5158421B2 (ja) 車両用操舵装置
JP5408034B2 (ja) ブラシモータ用バスバーユニット及びブラシモータ並びに電動パワーステアリング装置
JP5233403B2 (ja) 回転電機及びこれを用いた電動パワーステアリング装置

Legal Events

Date Code Title Description
121 Ep: the epo has been informed by wipo that ep was designated in this application

Ref document number: 21770922

Country of ref document: EP

Kind code of ref document: A1

ENP Entry into the national phase

Ref document number: 2022508118

Country of ref document: JP

Kind code of ref document: A

NENP Non-entry into the national phase

Ref country code: DE

122 Ep: pct application non-entry in european phase

Ref document number: 21770922

Country of ref document: EP

Kind code of ref document: A1

WWG Wipo information: grant in national office

Ref document number: 17909957

Country of ref document: US