JP7623925B2 - 検査装置 - Google Patents

検査装置 Download PDF

Info

Publication number
JP7623925B2
JP7623925B2 JP2021173738A JP2021173738A JP7623925B2 JP 7623925 B2 JP7623925 B2 JP 7623925B2 JP 2021173738 A JP2021173738 A JP 2021173738A JP 2021173738 A JP2021173738 A JP 2021173738A JP 7623925 B2 JP7623925 B2 JP 7623925B2
Authority
JP
Japan
Prior art keywords
memory element
magnetic field
magnetoresistive memory
stage
inspection device
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2021173738A
Other languages
English (en)
Other versions
JP2023063748A (ja
Inventor
真司 上山
インギ キム
晴隆 関谷
芳紀 大西
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Samsung Electronics Co Ltd
Original Assignee
Samsung Electronics Co Ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Samsung Electronics Co Ltd filed Critical Samsung Electronics Co Ltd
Priority to JP2021173738A priority Critical patent/JP7623925B2/ja
Priority to KR1020220099503A priority patent/KR102960278B1/ko
Priority to US18/047,820 priority patent/US12327579B2/en
Publication of JP2023063748A publication Critical patent/JP2023063748A/ja
Application granted granted Critical
Publication of JP7623925B2 publication Critical patent/JP7623925B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R31/00—Arrangements for testing electric properties; Arrangements for locating electric faults; Arrangements for electrical testing characterised by what is being tested not provided for elsewhere
    • G01R31/28—Testing of electronic circuits, e.g. by signal tracer
    • G01R31/302—Contactless testing
    • G01R31/308—Contactless testing using non-ionising electromagnetic radiation, e.g. optical radiation
    • G01R31/311—Contactless testing using non-ionising electromagnetic radiation, e.g. optical radiation of integrated circuits
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R1/00—Details of instruments or arrangements of the types included in groups G01R5/00 - G01R13/00 and G01R31/00
    • G01R1/02—General constructional details
    • G01R1/16—Magnets
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R31/00—Arrangements for testing electric properties; Arrangements for locating electric faults; Arrangements for electrical testing characterised by what is being tested not provided for elsewhere
    • G01R31/01—Subjecting similar articles in turn to test, e.g. "go/no-go" tests in mass production; Testing objects at points as they pass through a testing station
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R31/00—Arrangements for testing electric properties; Arrangements for locating electric faults; Arrangements for electrical testing characterised by what is being tested not provided for elsewhere
    • G01R31/28—Testing of electronic circuits, e.g. by signal tracer
    • G01R31/2851—Testing of integrated circuits [IC]
    • G01R31/2855—Environmental, reliability or burn-in testing
    • G01R31/286—External aspects, e.g. related to chambers, contacting devices or handlers
    • G01R31/2868—Complete testing stations; systems; procedures; software aspects
    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01R—MEASURING ELECTRIC VARIABLES; MEASURING MAGNETIC VARIABLES
    • G01R31/00—Arrangements for testing electric properties; Arrangements for locating electric faults; Arrangements for electrical testing characterised by what is being tested not provided for elsewhere
    • G01R31/28—Testing of electronic circuits, e.g. by signal tracer
    • G01R31/317—Testing of digital circuits
    • H—ELECTRICITY
    • H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
    • H10N—ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
    • H10N50/00—Galvanomagnetic devices
    • H10N50/10—Magnetoresistive devices

Landscapes

  • Engineering & Computer Science (AREA)
  • Physics & Mathematics (AREA)
  • General Physics & Mathematics (AREA)
  • General Engineering & Computer Science (AREA)
  • Microelectronics & Electronic Packaging (AREA)
  • Computer Hardware Design (AREA)
  • Environmental & Geological Engineering (AREA)
  • Health & Medical Sciences (AREA)
  • Computer Vision & Pattern Recognition (AREA)
  • Electromagnetism (AREA)
  • Toxicology (AREA)
  • Testing Or Measuring Of Semiconductors Or The Like (AREA)
  • Mram Or Spin Memory Techniques (AREA)
  • Hall/Mr Elements (AREA)
  • Measuring Magnetic Variables (AREA)

Description

本発明は、検査装置に関し、例えば、磁気抵抗メモリ素子の磁気特性を高速及び高感度に検査する検査装置に関する。
磁気抵抗メモリ(Magnetoresistive Randam Access Memory、MRAM)と呼ばれる半導体メモリ素子は、磁気トンネル接合(Magnetic Tunnel Junction、MTJ)を構成要素とする不揮発性メモリである。半導体生産ラインにおいては、磁気抵抗メモリデバイス(MRAM Device)の完成前に、ウエーハ上に形成された磁気抵抗メモリの異常を早期に検査することは、磁気抵抗メモリデバイスの生産の歩留まり向上にとって重要である。磁気抵抗メモリデバイスの完成前の検査のためには、光学的顕微鏡や電子ビームなどによる非破壊の外観検査だけでなく磁場特性を把握しておく必要がある。磁場測定の高速測定手段として、磁気光学カー効果(Magneto-Optical Kerr Effect、MOKE)と呼ばれる磁気光学効果を利用した光学測定が知られている。本手法によれば、磁気抵抗メモリデバイスにおける各磁気抵抗メモリに外部磁場を印加し、その磁場強度を変化させながら、反射光における偏光の変化量により、測定点の磁気ヒステリシスループ(Loop)を得ることができる。
特開平06ー317638号公報
しかしながら、測定点ごとに外部磁場を印加して磁気ヒステリシスループを得るのに、例えば、10~30秒かかるので、多数の磁気抵抗メモリを含む半導体ウエーハの測定に長時間を要する。
本発明は、測定時間を短縮し、スループットを向上させることができる検査装置を提供することを目的とする。
一実施形態の検査装置は、
ステージ面を有するステージであって、前記ステージ面に磁気抵抗メモリ素子を固定させ、前記ステージ面に平行な検査面内において前記磁気抵抗メモリ素子を移動させる前記ステージと、
前記検査面に直交する方向の磁場成分の向きが前記検査面の位置によって第1向きから前記第1向きの反対向きの第2向きに変化する傾斜磁場を発生させる複数の磁石と、
前記傾斜磁場内において前記磁気抵抗メモリ素子の位置を移動させることにより、前記磁気抵抗メモリ素子の第1位置における磁気光学効果を検出する第1ラインセンサ及び前記第1位置とは異なる第2位置における前記磁気光学効果を検出する第2ラインセンサを含む複数のラインセンサと、
前記複数のラインセンサが検出した前記磁気光学効果を処理する情報処理部と、
を備える。
このような構成により、測定時間を短縮し、スループットを向上させることができる検査装置を提供することができる。
上記検査装置において、
前記複数のラインセンサは、前記第1向きの前記磁場成分による前記磁気光学効果、前記第2向きの前記磁場成分による前記磁気光学効果、及び、前記検査面に直交する方向の磁場成分が0による前記磁気光学効果のうち、少なくともいずれかを検出する前記ラインセンサを含んでもよい。
上記検査装置において、
前記情報処理部は、前記第1ラインセンサが検出した前記磁気光学効果と、前記第2ラインセンサが検出した前記磁気光学効果と、の差分から前記磁気抵抗メモリ素子を検査してもよい。
上記検査装置において、
前記ステージは、磁性体を含む板部材を埋め込まれ、
前記ステージ面に直交する方向から見て、前記板部材の外縁に囲まれる領域は、前記ステージ面に固定された前記磁気抵抗メモリ素子を含んでもよい。
上記検査装置において、
前記ステージ面に、ウエーハが固定され、
前記ウエーハは、複数の前記磁気抵抗メモリ素子あるいはメモリ素子形成工程前の垂直磁化ベタ膜を含み、
前記ステージは、磁性体を含む板部材を埋め込まれ、
前記ステージ面に直交する方向から見て、前記磁性体の外縁に囲まれる領域は、前記ステージ面に固定された前記ウエーハを含んでもよい。
上記検査装置において、
前記複数の磁石は、印加される電流が独立に制御された2つの電磁石を含んでもよい。
上記検査装置において、
前記ステージは、前記磁気抵抗メモリ素子あるいはメモリ素子形成工程前の垂直磁化ベタ膜を前記検査面内において一方向に沿って直線状に移動させてもよい。
上記検査装置において、
前記ステージは、前記磁気抵抗メモリ素子あるいはメモリ素子形成工程前の垂直磁化ベタ膜を前記検査面に直交する回転軸を中心にして回転移動させてもよい。
上記検査装置において、
前記ステージ面に、ウエーハが固定され、
前記ウエーハは、複数の前記磁気抵抗メモリ素子あるいは複数のメモリ素子形成工程前の垂直磁化ベタ膜を含み、
前記複数の磁石は、検査する前記磁気抵抗メモリ素子あるいは前記垂直磁化ベタ膜の位置に基づいて、相互の間隔を調整して前記傾斜磁場を発生させてもよい。
上記検査装置において、
前記第1ラインセンサ及び前記第2ラインセンサは、TDIを含んでもよい。
本発明の検査装置によれば、測定時間を短縮し、スループットを向上させることができる。
実施形態1に係る検査装置を例示した構成図である。 実施形態1に係る検査装置の磁石を例示した図である。 実施形態1に係る検査装置において、検査面における磁力線のZ軸方向の磁場成分を例示したグラフであり、横軸は、検査面上のX軸方向の位置を示し、縦軸は、検査面における磁力線のZ軸方向の磁場成分を示す。 実施形態1に係る検査装置において、検査を行うウエーハの搬送方法を例示したフローチャート図である。 実施形態1に係るウエーハを例示した平面図である。 実施形態1に係るウエーハに含まれたダイの検査方法を例示したシークエンス図であり、横軸は、時間を示し、縦軸は、磁石の電流、検査帯、ウエーハの移動方向、ダイの検査期間及び移動ステージとカメラが同期するための信号LRCを示す。 磁気抵抗メモリ素子の磁気特性を例示した図であり、横軸は、外部磁場を示し、縦軸は、カー回転角を示す。 磁気抵抗メモリ素子の磁気特性を例示した図であり、横軸は、外部磁場を示し、縦軸は、カー回転角を示す。 比較例に係る検査装置において、1つのラインセンサが検出する検査面上の領域を例示したイメージ図である。 比較に係る検査装置において、検査面におけるZ軸方向の磁場成分を例示したグラフであり、横軸は、検査面上のX軸方向の位置を示し、縦軸は、検査面におけるZ軸方向の磁場成分を示す。 比較例に係る検査装置において、検査面におけるカー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。 実施形態1に係る検査装置において、複数のラインセンサが検出する検査面上の領域を例示したイメージ図である。 実施形態1に係る検査装置において、検査面におけるZ軸方向の磁場成分を例示したグラフであり、横軸は、検査面上のX軸方向の位置を示し、縦軸は、検査面におけるZ軸方向の磁場成分を示す。 実施形態1に係る検査装置において、検査面におけるカー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。 実施形態1に係る検査装置において、カー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。 実施形態1に係る検査装置1において、磁気抵抗メモリ素子のグレイ値を例示したグラフであり、横軸は磁気抵抗メモリ素子を示し、縦軸はグレイ値を示す。 実施形態2に係る検査装置において、ステージ及び磁石を例示した断面図である。 実施形態3に係る検査装置において、ステージ及び磁石を例示した斜視図である。 実施形態3の変形例1に係る検査装置において、ステージ、磁石及びラインセンサの配置を例示した平面図である。 実施形態3の変形例1に係る検査装置において、検査面におけるZ軸方向の磁場成分を例示したグラフであり、横軸は、検査面上のY軸方向の位置を示し、縦軸は、検査面におけるZ軸方向の磁場成分を示す。 実施形態3の変形例1に係る検査装置において、検査面におけるカー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。 実施形態3の変形例2に係る検査装置において、ステージ、磁石及びラインセンサの配置を例示した平面図である。 実施形態3の変形例2に係る検査装置において、検査面におけるZ軸方向の磁場成分を例示したグラフであり、横軸は、回転軸の周りの角度で示した位置を示し、縦軸は、検査面におけるZ軸方向の磁場成分を示す。 実施形態3の変形例2に係る検査装置において、検査面におけるカー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。 実施形態3の変形例3に係る検査装置において、ステージ、磁石及びラインセンサの配置を例示した平面図である。 実施形態3の変形例3に係る検査装置において、検査面におけるZ軸方向の磁場成分を例示したグラフであり、横軸は、回転軸の周りの角度で示した位置を示し、縦軸は、検査面におけるZ軸方向の磁場成分を示す。 実施形態3の変形例3に係る検査装置において、検査面におけるカー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。
(実施形態1)
実施形態1に係る検査装置を説明する。図1は、実施形態1に係る検査装置を例示した構成図である。図1に示すように、検査装置1は、ウエーハWFの搬送に関する装置W1~3、検査装置1の基台に関する部材B1~B4、ステージ10、複数の磁石20、光学系30、検出器40、情報処理部50、電源及び制御部60を備えている。検査対象は、例えば、磁気抵抗メモリ素子(MRAM素子)を含むウエーハWFである。
ウエーハWFの搬送に関する装置W1~W3は、ウエーハ搬送ロボットW1、事前ウエーハライメント装置W2及びウエーハ供給カセットW3を含んでいる。ウエーハ搬送ロボットW1は、検査するウエーハWFをウエーハ供給カセットW3から検査装置1の内部に搬送する。事前ウエーハライメント装置W2は、ウエーハWFの回転角度やシフトを補正する。ウエーハWFは、事前ウエーハライメント装置PWAで調整後、検査装置1のステージ10に搬送される。
検査装置1の基台に関する部材B1~B4は、石定盤(Base)B1、アクティブ除振台(Isolator)B2、くさびB3、分散板B4を含んでいる。石定盤B1は、ステージ10、光学系30等の部材が配置される土台となる。アクティブ除振台B2は、石定盤B1上の部材の振動を抑制する。くさびB3は、石定盤B1及びアクティブ除振台B2の水平調整を行う。分散板B4は、床に対する装置荷重を分散させる。情報処理部50は、検出器40が検出した情報を処理する。電源及び制御部60は、検査装置1に電力を供給するとともに、検査装置1の各部を制御する。
ステージ10は、移動部11及び本体部12を含んでいる。移動部11の上面をステージ面13と呼ぶ。よって、ステージ10は、ステージ面13を有する。ステージ10における移動部11は、ウエーハWFを保持するためのウエーハチャックを有してもよい。ウエーハWFは、ウエーハチャックによってバキュームあるいは静電気により、ステージ面13上に固定される。本体部12は、ウエーハWFを保持した移動部11を移動させるために、リニアモータ、ボールねじ、VCM、ピエゾ等によるアクチュエータを有するXYZθ駆動軸を有している。
移動部11は、XYZθ駆動軸に基づいて、本体部12に対して移動する。ステージ面13に平行な面として検査面W0を導入する。そうすると、ステージ面13に固定されたウエーハWF(磁気抵抗メモリ素子)は、検査面W0内において移動する。ウエーハWF及び磁気抵抗メモリ素子の位置をレーザ干渉計14により測定してもよい。このようにして、ステージ10は、ステージ面13に磁気抵抗メモリ素子を固定させ、ステージ面13に平行な検査面W0内において磁気抵抗メモリ素子を移動させる。例えば、ステージ10は、磁気抵抗メモリ素子を検査面W0内において一方向に沿って直線状に移動させる。図1に示すように、本実施形態では、XYZθステージの構成を示したが、後半の実施例ではrθステージによる構成も示す。
図2は、実施形態1に係る検査装置1の磁石20を例示した図である。図2に示すように、説明の便宜のため、XYZ直交座標軸系を導入する。検査面W0に直交する方向をZ軸方向とし、検査面W0に平行な面内における直交する2つの方向をX軸方向及びY軸方向とする。図2に示すように、検査装置1の複数の磁石20は、例えば、複数の電磁石21及び電磁石22を含んでいる。複数の磁石20は、印加される電流が同時に制御された2つの電磁石21及び電磁石22を含んでもよいし、印加される電流が独立に制御された2つの電磁石21及び電磁石22を含んでもよい。また、複数の磁石20は、永久磁石を含んでもよい。
図3は、実施形態1に係る検査装置1において、検査面W0における磁力線のZ軸方向の磁場成分を例示したグラフであり、横軸は、検査面W0上のX軸方向の位置を示し、縦軸は、検査面W0における磁力線のZ軸方向の磁場成分を示す。
図2及び図3に示すように、複数の磁石20は、検査面W0上に傾斜磁場を発生させる。傾斜磁場は、検査面W0に直交するZ軸方向の磁場成分の向きが検査面W0の位置によって+Z軸向きから-Z軸向きに変化する傾斜磁場を発生させる。ここで、-Z軸向きは、+Z軸向きの反対向きである。このように、複数の磁石20は、時間的に一定であり、場所により異なる磁場を発生させる。
図1に示すように、光学系30は、光学顕微鏡を含んでもよい。光学顕微鏡は、ウエーハWFの表面を結像する。光学系30は、光源31、フィルタ32、偏光子33、対物レンズ34、アナライザ35、フィルタ36、ウエーハWFの焦点を得るためのAFセンサ37並びにいくつかのレンズP1~P9及びいくつかのミラー(Мirrоr)M1~M4を有している。
光源31は照明光を出射する。照明光は、例えば、レーザ光である。光源31から出射した照明光は、フィルタ32を透過することによって、所定の波長帯域を含むようになる。フィルタ32を透過した照明光は、偏光子33によって直線偏光を含むように変換される。直線偏光を含む照明光は、ミラーM2によって反射し、対物レンズ34によってウエーハWFに集光される。なお、ミラーM2は、例えば、無偏光ビームスプリッタである。
対物レンズ34は、ウエーハWF上のパターンを結像するためのもので、一般に非磁性のものが選ばれる。ウエーハWFが磁気抵抗メモリ素子を含む場合には、磁気光学カー効果によって、直線偏光の偏光角が変化する。ウエーハWFで反射した反射光は、対物レンズ34を透過し、アナライザ(Analyzer)35に入射する。アナライザ35は、反射光に含まれる直線偏光の偏光角の変化を検出する。アナライザ35は、例えば、検光子を含む。アナライザ35を透過した反射光は、フィルタ36を介して検出器40に入射する。AFセンサ37は、ウエーハWF面の焦点を結ぶための部材である。AFセンサ37は、光学系30で用いられる照明光及び反射光の波長よりも長いあるいは短い半導体レーザ光源を使用する。
検出器40は、ウエーハWFのパターンを取得する。検出器40は、複数のラインセンサL1及びL2、並びに、レビューモニタ42を有してもよい。複数のラインセンサL1及びL2を総称してラインセンサ41と呼ぶ。ラインセンサ41は、2個に限らず、3個以上でもよい。複数のラインセンサ41は、例えば、TDI(Time Delay Integration)センサを含んでもよい。レビューモニタ42は、CCD(Charge-Coupled Device)センサを含んでもよい。CCDセンサは、レビューに用いられてもよい。ミラーM3の挿入によって、ラインセンサL1及びL2とレビューモニタ42との光路の切り替えを行う。
図4は、実施形態1に係る検査装置1において、検査を行うウエーハWFの搬送方法を例示したフローチャート図である。図4のステップS11に示すように、まず、ウエーハWFを検査装置1に載置させる。具体的には、ウエーハ搬送ロボットW1は、検査するウエーハWFをウエーハ供給カセットW3から検査装置1の内部に搬送する。
次に、ステップS12に示すように、事前ウエーハライメント装置W2は、ウエーハWFの回転角度やシフトを補正する。ウエーハWFは、事前ウエーハライメント装置W2で調整後、検査装置1のステージ10に搬送される。次に、ステップS13に示すように、ウエーハWFは、ステージ10上で位置合わせが行われる。例えば、レーザ干渉計14を用いてウエーハWFの位置合わせを行う。次に、ステップS14に示すように、磁気抵抗メモリ素子の検査のために、ステージ10上のウエーハWFを移動させる。このようにして、磁気抵抗メモリ素子を傾斜磁場内において移動させる。
次に、ステップS15に示すように、検出器40によって、ウエーハWFの磁気抵抗メモリ素子における磁気光学効果のイメージを取得する。具体的には、磁気抵抗メモリ素子の磁気光学効果による偏光角を測定する。このようにして、磁気抵抗メモリ素子を検査する。次に、ステップS16に示すように、検査後、ウエーハWFを、ステージ10から除去する。
図5は、実施形態1に係るウエーハWFを例示した平面図である。図5に示すように、ウエーハWFは、複数のダイDIEを含んでいる。ダイDIE形成前の垂直磁化膜のベタ膜のみを検査対象としても良い。なお、図5において、図が煩雑にならないように、いくつかの符号を省略している。ダイDIEは、例えば、X軸方向及びY軸方向に短辺及び長辺を有する長方形である。複数のダイDIEは、ウエーハWFにおいて、X軸方向及びY軸方向に空間的に繰り返し周期性を有するように配置されている。ダイDIEは、複数の磁気抵抗メモリ素子MRAMを含んでいる。磁気抵抗メモリ素子MRAMは、アレイ状に並んだ繰り返し周期性を持つ記憶領域を有している。ラインセンサ41は、複数のダイDIEを横切るようにX軸方向に移動しながら画像を順方向に取得する。X軸方向に沿った1列の画像の取得が終わると、Y軸方向に移動し、再びX軸方向に沿った1列の画像を逆方向から取得する。
図6は、実施形態1に係るウエーハWFに含まれたダイDIEの検査方法を例示したシークエンス図であり、横軸は、時間を示し、縦軸は、電磁石の電流、検査帯、ウエーハWFの移動方向、ダイの検査期間及びLRCを示す。図6に示すように、ウエーハWFのダイDIEを全て検査する場合には、ラインセンサ41の移動方向を、順方向及び逆方向に交互に繰り返す。そして、フィルタ処理やスキャン補正用の数画素を含めて隙間なく画像取得する。検査時間の都合により必ずしも隙間なく検査する必要はなく、Y方向に間引きして検査することも可能である。
図1に示すように、偏光子33により直線偏光となったレーザ光をウエーハWFに照射し、その反射光を、検光子を含むアナライザ35を通して検出器40に入射させている。アナライザ35により検出器40に入射する光量が偏光角に従って変化する為、磁化分布が画像化される。磁気抵抗メモリ素子MRAMに印加される磁場を変化させることにより、磁場に応じた偏光角の分布から、ウエーハWF内の磁気抵抗メモリ素子MRAMの磁気特性を測定することができる。
図7は、磁気抵抗メモリ素子MRAMの磁気特性を例示した図であり、横軸は、外部磁場を示し、縦軸は、カー(Kerr)回転角を示す。図7に示すように、外部磁場が0の場合から外部磁場を大きくすると、カー回転角は大きくなる。しかしながら、カー回転角は、ある一定値に達すると飽和し、外部磁場を大きくしても変化しなくなる。次に、飽和した状態から外部磁場を小さくすると、カー回転角は小さくなる。そして、外部磁場を0にしても、カー回転角が残留する。外部磁場をさらに小さくすると、カー回転角は、ある一定値に達し、飽和する。よって、外部磁場を小さくしても変化しなくなる。飽和した状態から外部磁場を大きくすると、カー回転角は大きくなる。外部磁場を大きくする場合と、外部磁場を小さくする場合とでは、カー回転角の値の経路に違いが生じる。このように、カー回転角は、外部磁場を大きくする場合と、外部磁場を小さくする場合とでは、別のルートをたどるヒステリシス曲線を形成する。
図8は、磁気抵抗メモリ素子MRAMの磁気特性を例示した図であり、横軸は、外部磁場を示し、縦軸は、カー回転角を示す。図8には、外部磁場Hが、H1、H2及びH3の場合の磁気抵抗メモリ素子MRAMの偏光状態を含む画像も模式的に示している。図8に示すように、外部磁場を徐々に増加したときに撮像した画像は、外部磁場H=H1、H2、H3で異なるカー回転角による輝度を示す。カー回転角と、検出器40で検出される輝度とは、相関関係にある。よって、検出器40で得られた画像から各磁気抵抗メモリ素子MRAMの保磁力(上の例ではH2の画像の磁場)及びそのばらつきを取得することができる。磁気抵抗メモリ素子MRAMの大きさがカメラ解像度あるいは光学分解能より小の場合は、観察領域の平均的な磁気特性を取得することとなる。
本実施形態は、傾斜磁場内において、磁気抵抗メモリ素子MRAMを移動させることにより検査を行う。これに対して、ステージ10を固定し、電磁石に流す電流を変更させることにより、磁場を変化させる方法は、電流の変更に時間を要する。また、高感度な検出のためには、カメラの露光時間を長くする必要がある。特に、ウエーハWFの全面を検査する際には、ウエーハWFにおける各磁気抵抗メモリ素子MRAMを検査位置に移動させた上で、電磁石に流す電流を変更するという測定を繰り返す必要がある。よって、検査時間の増大が問題となる。
本実施形態は、電磁石に流す電流を変更する時間を削減することができる。また、磁気抵抗メモリ素子MRAMの移動に検出器40を同期させることにより、カメラの露光時間を短縮することができる。
傾斜磁場内において、磁気抵抗メモリ素子MRAMを移動させる検査方法は、1つのラインセンサを用いる場合と、複数のラインセンサを用いる場合とがある。ここで、本実施形態の複数のラインセンサを用いる場合を説明する前に、比較例における1つのラインセンサを用いる場合を説明する。これにより、本実施形態を明確にする。
図9は、比較例に係る検査装置において、1つのラインセンサL1が検出する検査面W0上の領域S1を例示したイメージ図である。図9に示すように、例えば、レビューモニタ42の視野において、ラインセンサL1は、Y軸方向に延びた領域S1を検出する。磁気抵抗メモリ素子MRAMをX軸方向に移動させることにより、磁気抵抗メモリ素子MRAMの磁気光学効果、すなわち、カー回転角による輝度変化を検出する。
図10は、比較に係る検査装置において、検査面W0におけるZ軸方向の磁場成分を例示したグラフであり、横軸は、検査面W0上のX軸方向の位置を示し、縦軸は、検査面W0におけるZ軸方向の磁場成分を示す。図10には、ラインセンサL1が検出する検査面W0上の領域S1も示している。図11は、比較例に係る検査装置において、検査面W0におけるカー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。図11には、複数の磁気抵抗メモリ素子MRAMの輝度も模式的に示している。
図10及び図11に示すように、時間t=t0において、磁気抵抗メモリ素子MRAMは、Z軸方向の磁場成分が0の領域に位置している。磁気抵抗メモリ素子MRAMをX軸方向に移動すると、磁気抵抗メモリ素子MRAMが受ける外部磁場は大きくなる。これにより、カー回転角も大きくなる。
しかしながら、カー回転角は、ある一定値に達すると飽和し、外部磁場を大きくしても変化しなくなる(時間t=t1)。比較例において、ラインセンサL1は、時間t=t1におけるY軸方向に並んだ複数の磁気抵抗メモリ素子MRAMのカー回転角による輝度を取得する。例えば、Y軸方向に並んだ複数の磁気抵抗メモリ素子MRAMに欠陥(defect)が存在した場合には、欠陥の磁気抵抗メモリ素子MRAMは、隣の正常な磁気抵抗メモリ素子MRAMと異なる輝度を示す。この場合には、ラインセンサL1は、欠陥の輝度と、隣の正常な磁気抵抗メモリ素子MRAMの輝度との差diffを検出する。
次に、本実施形態の磁気抵抗メモリ素子MRAMの検査方法を説明する。本実施形態では、複数のラインセンサL1及びL2を有している。図12は、実施形態1に係る検査装置1において、複数のラインセンサL1及びL2が検出する検査面W0上の領域S1及びS2を例示したイメージ図である。図12に示すように、複数のラインセンサL1及びL2は、それぞれ、Y軸方向に延びた領域S1及びS2を検出する。領域S1及びS2は、X軸方向の長さd1及びd2、並びに、Y軸方向の長さWを有している。領域S1及びS2は、X軸方向に隙間gapを空けて並んで配置されている。
図13は、実施形態1に係る検査装置1において、検査面W0におけるZ軸方向の磁場成分を例示したグラフであり、横軸は、検査面W0上のX軸方向の位置を示し、縦軸は、検査面W0におけるZ軸方向の磁場成分を示す。図13には、各ラインセンサが検出する検査面W0上の領域S1及びS2も示している。図14は、実施形態1に係る検査装置1において、検査面W0におけるカー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。図14には、複数の磁気抵抗メモリ素子MRAMの輝度も模式的に示している。
図13及び図14に示すように、時間t=t0において、磁気抵抗メモリ素子MRAMは、Z軸方向の磁場成分が0の領域に位置している。磁気抵抗メモリ素子MRAMをX軸方向に移動させると、磁気抵抗メモリ素子MRAMが受ける外部磁場は大きくなる。これにより、カー回転角も大きくなる。しかしながら、カー回転角は、ある一定値に達すると飽和し、外部磁場を大きくしても変化しなくなる(時間t=t1)。ラインセンサL2は、時間t=t1におけるY軸方向に並んだ複数の磁気抵抗メモリ素子MRAMのカー回転角による輝度を取得する。
さらに、磁気抵抗メモリ素子MRAMをX軸方向に移動させると、磁気抵抗メモリ素子MRAMが受ける外部磁場は小さくなる。これにより、カー回転角も小さくなる。そして、外部磁場は0になる。さらに、磁気抵抗メモリ素子MRAMをX軸方向に移動させると、磁気抵抗メモリ素子MRAMが受ける外部磁場は逆向きになる。これにより、カー回転角は小さくなる。そして、磁気抵抗メモリ素子MRAMをX軸方向に移動させると、磁気抵抗メモリ素子MRAMが受ける逆向きの外部磁場は大きくなる。これにより、カー回転角はさらに小さくなる。
時間t=t2において、逆向きの外部磁場が大きくなると、カー回転角は小さくなり、輝度も小さくなる。ラインセンサL1は、時間t=t2におけるY軸方向に並んだ複数の磁気抵抗メモリ素子MRAMのカー回転角による輝度を取得する。さらに、磁気抵抗メモリ素子MRAMをX軸方向に移動させると、磁気抵抗メモリ素子MRAMが受ける逆向きの外部磁場は小さくなる。そして、外部磁場は0になる。
図14に示すように、本実施形態において、ラインセンサL2は、時間t=t1における複数の磁気抵抗メモリ素子MRAMの輝度を取得する。また、ラインセンサL1は、時間t=t2における複数の磁気抵抗メモリ素子MRAMの輝度を取得する。このように、本実施形態において、ラインセンサL2は、傾斜磁場内において磁気抵抗メモリ素子MRAMの位置を移動させることにより、磁気抵抗メモリ素子MRAMの時間t=t1の位置における磁気光学効果を検出する。ラインセンサL1は、磁気抵抗メモリ素子MRAMの時間t=t2の位置における磁気光学効果を検出する。したがって、複数のラインセンサL2及びL1は、それぞれ、+Z軸向きの磁場成分による磁気光学効果、及び、-Z軸向きの磁場成分による磁気光学効果を検出する。
時間t=t1において、Y軸方向に並んだ複数の磁気抵抗メモリ素子MRAMに欠陥が存在した場合には、ラインセンサL2は、欠陥の輝度を検出する。欠陥の磁気抵抗メモリ素子MRAMは、隣の正常な磁気抵抗メモリ素子と異なる輝度を示す。また、時間t=t2において、Y軸方向に並んだ複数の磁気抵抗メモリ素子MRAMに欠陥が存在した場合には、ラインセンサL1は、欠陥の輝度を検出する。欠陥の磁気抵抗メモリ素子MRAMは、隣の正常な磁気抵抗メモリ素子と異なる輝度を示す。
情報処理部50は、複数のラインセンサL1及びL2が検出した磁気光学効果を処理する。具体的には、情報処理部50は、ラインセンサL1が検出した磁気光学効果と、ラインセンサL2が検出した磁気光学効果と、の差分から磁気抵抗メモリ素子を検査する。例えば、情報処理部50は、ラインセンサL2が検出した時間t=t1における欠陥の磁気抵抗メモリ素子MRAMの輝度と、ラインセンサL1が検出した時間t=t2における欠陥の磁気抵抗メモリ素子MRAMの輝度との差Diffを検出する。このように、情報処理部50は、同じ磁気抵抗メモリ素子MRAMの異なる時間t1及びt2の輝度を比較する。
なお、情報処理部50は、ラインセンサL1が検出した欠陥の輝度と、隣の正常な磁気抵抗メモリ素子MRAMの輝度との差diffを検出してもよいし、ラインセンサL2が検出した欠陥の輝度と、隣の正常な磁気抵抗メモリ素子MRAMの輝度との差diffを検出してもよい。また、情報処理部50は、2つのラインセンサL1及びL2に限らず、3つ以上のラインセンサが検出した磁気抵抗効果を処理してもよい。
図15は、実施形態1に係る検査装置1において、カー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。図15に示すように、磁気抵抗メモリ素子MRAMにおいて、カー回転角は、外部磁場により、ヒステリシスを示す。Z軸方向の磁場成分が+Z軸向きの場合のカー回転角による輝度をMs+とする。Z軸方向の磁場成分が-Z軸向きの場合のカー回転角による輝度をMs-とする。ヒステリシスなしにおいてZ軸方向の磁場成分が0の場合のカー回転角による輝度をM=0とする。
図16は、実施形態1に係る検査装置1において、磁気抵抗メモリ素子MRAMのグレイ値を例示したグラフであり、横軸は磁気抵抗メモリ素子を示し、縦軸はグレイ値を示す。図16に示すように、磁気抵抗メモリ素子MRAMのカー回転角によって、輝度のグレイ値が異なる。そして、輝度Ms+によるグレイ値と、輝度Ms-によるグレイ値との間には大きな差異がある。よって、本実施形態のように、複数のラインセンサL1及びL2を含む検出器40は、一つのラインセンサが検出する輝度の差diffより大きい差Diffを検出することができる。
次に、本実施形態の効果を説明する。本実施形態の検査装置1は、傾斜磁場を有している。傾斜磁場は、検査面W0の位置によって、+Z軸向きから-Z軸向きに磁場成分が変化する。傾斜磁場は、時間的に一定であり場所により異なる。このような傾斜磁場内を移動させることにより、磁気抵抗メモリ素子MRAMに与える磁場を変化させる。このため、電磁石等の磁石20が発生する磁場の分布は、傾斜磁場として一定でよい。よって、検査時に電磁石のコイルに流す電流を変化させる必要はない。従って、電磁石の応答性による測定速度は低下しないので、測定時間を短縮し、スループットを向上させることができる。
また、磁気抵抗メモリ素子MRAMの磁化分布を画像としてモニタし、TDIカメラ等のラインセンサ41を用いて積算させる。このため、高感度の測定が可能であり、これまで行われていた長時間の撮像は不要である。このように、2つ以上のラインセンサ41と、磁気抵抗効果素子MRAMに対して、傾斜磁場を発生させる磁石20と、を用いることにより、検査時間を短縮し、欠陥検出能力を向上させることができる。
さらに、検査装置1は、複数の電磁石における電流の向きを独立に切り替えることによって、磁場分布の形状を垂直磁場分布となるように変化させ、ヒステリシス分布の測定をすることができる。
(実施形態2)
次に、実施形態2に係る検査装置を説明する。本実施形態の検査装置において、ステージ10は、磁性体を含む板部材を埋め込まれている。図17は、実施形態2に係る検査装置において、ステージ10及び磁石20を例示した断面図である。図17に示すように、検査装置2におけるステージ10は、板部材15を含んでいる。板部材15は、板状であり、磁性体を含んでいる。板部材15は、例えば、鉄板である。なお、板部材15は、磁性体を含んでいれば、鉄板に限らない。板部材15は、ステージ10の内部に埋め込まれ、ステージ面13に露出していない。
ステージ面13に直交する方向から見て、板部材15の外縁に囲まれる領域は、ステージ面13に固定された磁気抵抗メモリ素子MRAMを含む。例えば、ステージ面13に直交する方向から見て、板部材15の外縁に囲まれる領域の面積は、ステージ面13に固定された磁気抵抗メモリ素子MRAMの面積よりも大きい。
ウエーハWFが複数の磁気抵抗メモリ素子MRAMを含み、ステージ面13にウエーハWFが固定された場合には、ステージ面13に直交する方向から見て、板部材15の外縁に囲まれる領域は、ステージ面13に固定されたウエーハWFを含む。例えば、ステージ面13に直交する方向から見て、板部材15の外縁に囲まれる領域の面積は、ステージ面13に固定されたウエーハWFの面積よりも大きい。このような構成とすることにより、傾斜磁場を安定化させることができる。実施形態2におけるこれ以外の構成及び効果は、実施形態1の記載に含まれている。
(実施形態3)
次に、実施形態3に係る検査装置を説明する。本実施形態において、ステージは、ステージ面に直交する回転軸を中心にして回転する。よって、ステージは、磁気抵抗メモリ素子MRAMを検査面W0に直交する回転軸を中心にして回転移動させる。図18は、実施形態3に係る検査装置において、ステージ及び磁石を例示した斜視図である。図18に示すように、検査装置3におけるステージ110は、例えば、円板状である。ステージ110は、ステージ面113を有し、ステージ面113に直交する回転軸Cを中心にして回転する。回転軸Cを中心にして時計の針の回転方向と反対方向を+θ方向とする。
2つの磁石121及び磁石122は、ステージ面113の上方に配置されている。磁石121と磁石122との間の中心位置は固定されている。しかしながら、磁石121及び磁石122の相互間の距離は、伸び縮み可能である。例えば、磁石121と磁石122との間の中心位置が回転軸C上に固定されている場合には、磁石121及び磁石122は、ステージ110の半径方向に伸び縮み可能である。よって、2つの磁石121及び磁石122は、検査する磁気抵抗メモリ素子MRAMの位置に基づいて、相互の間隔を調整して傾斜磁場を発生させる。なお、磁石121と磁石122との間の中心位置は、回転軸C上に限らない。
ウエーハWFの中心を回転軸C上に配置させた場合に、複数のラインセンサ41は、それぞれ、磁石121及び磁石122による磁場特性を測定する。各ラインセンサ41は、ウエーハWFが1周回ることにより、+Z軸向きの磁場(+H)及び-Z軸向きの磁場(-H)による磁場特性を測定することができる。測定領域SRは、検査面W0における回転軸Cを中心にした円環状である。
ウエーハWFの中心から磁石121(または磁石122)までの距離をrとする。測定領域SRの接線方向の速度v(linear speed)は、ウエーハWFの中心からの距離rに依存する。つまり、v=rωにおいて、TDI等のラインセンサ41のスキャン速度(scan speed)に合わせるように角速度ωを調整する。これによりラインセンサ41は、磁気光学効果の画像を取得する。本実施形態によれば、回転するステージ110を適用することにより、XYステージと比べて、折り返しの時間を節約することと、スキャン方向に対して、TDI等のラインセンサ41の積算方向を制御する必要はないこと等のメリットがあげられる。以下では、実施形態3の変形例をいくつか示す。
(変形例1)
図19は、実施形態3の変形例1に係る検査装置において、ステージ110、磁石121、122及びラインセンサL1、L2の配置を例示した平面図である。図19に示すように、本変形例の検査装置3aにおいて、ステージ面113上における磁石121と磁石122との間の中心位置は、回転軸Cと、ステージ面113の+X軸方向側の周縁と、の間に位置している。磁石121は、中心位置の+Y軸方向側に配置され、磁石122は、中心位置の-Y軸方向側に配置されている。傾斜磁場は、Y軸方向に沿って形成されている。
複数のラインセンサL1及びL2は、磁石121と磁石122との間に配置されている。複数のラインセンサL1及びL2は、X軸方向に延びている。ステージ110が回転することにより、複数のラインセンサL1及びL2は、ラインセンサ41の測定幅を幅とする円環状の測定領域SRを測定する。
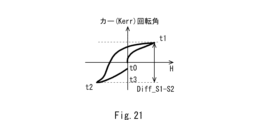
図20は、実施形態3の変形例1に係る検査装置3aにおいて、検査面W0におけるZ軸方向の磁場成分を例示したグラフであり、横軸は、検査面上のY軸方向の位置を示し、縦軸は、検査面W0におけるZ軸方向の磁場成分を示す。図21は、実施形態3の変形例1に係る検査装置3aにおいて、検査面W0におけるカー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。
図20及び図21に示すように、時間t=t0において、磁気抵抗メモリ素子MRAMは、Z軸方向の磁場成分が0の領域に位置している。磁気抵抗メモリ素子MRAMを+θ方向に移動させると、磁気抵抗メモリ素子MRAMが受ける外部磁場は大きくなる。これにより、カー回転角も大きくなる。しかしながら、カー回転角は、ある一定値に達すると飽和し、外部磁場を大きくしても変化しなくなる(時間t=t1)。ラインセンサL2は、時間t=t1における半径方向に並んだ複数の磁気抵抗メモリ素子MRAMのカー回転角による輝度を取得する。
さらに、磁気抵抗メモリ素子MRAMを+θ方向に移動させると、磁気抵抗メモリ素子MRAMが受ける外部磁場は小さくなる。これにより、カー回転角は小さくなる。そして、外部磁場は0になる。さらに、磁気抵抗メモリ素子MRAMを+θ方向に移動させると、磁気抵抗メモリ素子MRAMが受ける外部磁場は逆向きになる。これにより、カー回転角は小さくなる。そして、磁気抵抗メモリ素子MRAMを+θ方向に移動させると、磁気抵抗メモリ素子MRAMが受ける逆向きの外部磁場は大きくなる。これにより、カー回転角はさらに小さくなる。
時間t=t2において、逆向きの外部磁場が大きくなると、カー回転角は小さくなる。ラインセンサL1は、時間t=t2における半径方向に並んだ複数の磁気抵抗メモリ素子MRAMのカー回転角による輝度を取得する。さらに、磁気抵抗メモリ素子MRAMを+θ方向に移動させると、磁気抵抗メモリ素子MRAMが受ける逆向きの外部磁場は小さくなる。そして、外部磁場は0になる。
図20に示すように、本実施形態において、ラインセンサL2は、時間t=t1における複数の磁気抵抗メモリ素子MRAMの輝度を取得する。また、ラインセンサL1は、時間t=t2における複数の磁気抵抗メモリ素子MRAMの輝度を取得する。情報処理部50は、時間t=t1における欠陥の磁気抵抗メモリ素子MRAMの輝度と、時間t=t2における欠陥の磁気抵抗メモリ素子MRAMの輝度との差Diffを検出する。
(変形例2)
次に、実施形態3の変形例2に係る検査装置を説明する。図22は、実施形態3の変形例2に係る検査装置において、ステージ110、磁石121、122及びラインセンサL1、L2の配置を例示した平面図である。図22に示すように、検査装置3bにおいて、ステージ面113における磁石121と磁石122との間の中心位置は、回転軸Cに位置している。磁石121は、回転軸Cの-X軸方向側に配置され、磁石122は、回転軸Cの+X軸方向側に配置されている。傾斜磁場は、X軸方向に沿って形成されている。
複数のラインセンサL1及びL2は、回転軸Cの+Y軸方向側及び回転軸Cの-Y軸方向側に配置されている。複数のラインセンサL1及びL2は、Y軸方向に延びている。磁石121、磁石122、ラインセンサL1及びラインセンサL2は、回転軸Cから等距離に位置している。よって、磁石121、ラインセンサL1、磁石122及びラインセンサL2は、回転軸を中心にした円周上に等間隔で配置されている。ステージ110が回転することにより、複数のラインセンサL1及びL2は、ラインセンサ41の測定幅を幅とする円環状の測定領域SRを測定する。
図23は、実施形態3の変形例2に係る検査装置3bにおいて、検査面W0におけるZ軸方向の磁場成分を例示したグラフであり、横軸は、回転軸Cの周りの角度で示す測定領域SR上の位置を示し、縦軸は、検査面W0におけるZ軸方向の磁場成分を示す。図24は、実施形態3の変形例2に係る検査装置3bにおいて、検査面W0におけるカー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。
図23及び図24に示すように、検査面W0上のθ=0の位置において、磁気抵抗メモリ素子MRAMは、磁石122の直下である。よって、磁気抵抗メモリ素子MRAMは、+Z軸向きの磁場成分が大きい領域に位置している。磁気抵抗メモリ素子MRAMを+θ方向に移動すると、磁気抵抗メモリ素子MRAMが受ける外部磁場は小さくなる。これにより、カー回転角も小さくなる。そして、θ=π/2において、外部磁場は0になる。ラインセンサL1は、θ=π/2における半径方向に並んだ複数の磁気抵抗メモリ素子MRAMのカー回転角による輝度を取得する。
さらに、磁気抵抗メモリ素子MRAMをθ方向に移動させると、磁気抵抗メモリ素子MRAMが受ける逆向きの外部磁場は、大きくなる。これにより、カー回転角は小さくなる。θ=πにおいて、磁気抵抗メモリ素子MRAMは、磁石121の直下である。よって、磁気抵抗メモリ素子MRAMは、逆向きの磁場成分が大きい領域に位置している。さらに、磁気抵抗メモリ素子MRAMを+θ方向に移動させると、磁気抵抗メモリ素子MRAMが受ける逆向きの磁場成分は小さくなる。そして、θ=3π/2において、外部磁場は0になる。ラインセンサL2は、θ=3π/2における半径方向に並んだ複数の磁気抵抗メモリ素子MRAMのカー回転角による輝度を取得する。情報処理部50は、θ=π/2における欠陥の磁気抵抗メモリ素子MRAMの輝度と、θ=3π/2における欠陥の磁気抵抗メモリ素子MRAMの輝度との差Diffを検出する。
(変形例3)
次に、実施形態3の変形例3に係る検査装置を説明する。図25は、実施形態3の変形例3に係る検査装置において、ステージ110、磁石121、122及びラインセンサL1、L2の配置を例示した平面図である。図25に示すように、検査装置3cにおいて、ステージ面113上における磁石121と磁石122との間の中心位置は、回転軸Cに位置している。磁石121は、回転軸Cの-X軸方向側に配置され、磁石122は、回転軸Cの+X軸方向側に配置されている。傾斜磁場は、X軸方向に沿って形成されている。
ラインセンサL1は、磁石121のわずかに+θ方向側に配置され、ラインセンサL2は、磁石122のわずかに+θ方向側に配置されている。複数のラインセンサL1及びL2は、X軸方向に延びている。ステージ110が回転することにより、複数のラインセンサL1及びL2は、ラインセンサ41の測定幅を幅とする円環状の測定領域SRを測定する。
図26は、実施形態3の変形例3に係る検査装置3cにおいて、検査面W0におけるZ軸方向の磁場成分を例示したグラフであり、横軸は、回転軸Cの周りの角度で示す測定領域SR上の位置を示し、縦軸は、検査面W0におけるZ軸方向の磁場成分を示す。図27は、実施形態3の変形例2に係る検査装置3cにおいて、検査面W0におけるカー回転角を例示したグラフであり、横軸は、外部磁場のZ軸方向の磁場成分を示し、縦軸は、カー回転角を示す。
図26及び図27に示すように、検査面W0上のθ=0の位置において、磁気抵抗メモリ素子MRAMは、磁石122の直下である。よって、磁気抵抗メモリ素子MRAMは、+Z軸向きの磁場成分が大きい領域に位置している。ラインセンサL2は、磁石122からわずかに+θ方向に移動した半径方向に並んだ複数の磁気抵抗メモリ素子MRAMのカー回転角による輝度を取得する。
磁気抵抗メモリ素子MRAMをさらに+θ方向に移動すると、磁気抵抗メモリ素子MRAMが受ける外部磁場は小さくなる。これにより、カー回転角は小さくなる。そして、θ=π/2において、外部磁場は0になる。さらに、磁気抵抗メモリ素子MRAMを+θ方向に移動させると、磁気抵抗メモリ素子MRAMが受ける逆向きの外部磁場は、大きくなる。これにより、カー回転角は小さくなる。
θ=πにおいて、磁気抵抗メモリ素子MRAMは、磁石121の直下である。よって、磁気抵抗メモリ素子MRAMは、逆向きの磁場成分が大きい領域に位置している。ラインセンサL1は、磁石121からわずかに+θ方向に移動した半径方向に並んだ複数の磁気抵抗メモリ素子MRAMのカー回転角による輝度を取得する。
さらに、磁気抵抗メモリ素子MRAMを+θ方向に移動させると、磁気抵抗メモリ素子MRAMが受ける逆向きの磁場成分は小さくなる。そして、θ=3π/2において、外部磁場は0になる。情報処理部50は、θ=0からわずかに+θ方向の位置における欠陥の磁気抵抗メモリ素子MRAMの輝度と、θ=πからわずかに+θ方向の位置における欠陥の磁気抵抗メモリ素子MRAMの輝度との差Diffを検出する。実施形態3及び変形例1~3におけるこれ以外の構成及び効果は、実施形態1及び2の記載に含まれている。
なお、本発明は、上記実施形態に限られたものではなく、趣旨を逸脱しない範囲で適宜変更することが可能である。例えば、実施形態1~3及び変形例1~3の各構成を組み合わせたものも本発明の技術思想の範囲内である。
1、2、3、3a、3b、3c 検査装置
10、110 ステージ
11 移動部
12 本体部
13、113 ステージ面
14 レーザ干渉計
15 板部材
20、121、122 磁石
21、22 電磁石
30 光学系
31 光源
32 フィルタ
33 偏光子
34 対物レンズ
35 アナライザ
36 フィルタ
37 AFセンサ
40 検出器
41 ラインセンサ
42 レビューモニタ
50 情報処理部
60 電源及び制御部
B1 石定盤
B2 アクティブ除振台
B3 クサビ
B4 分散板
C 回転軸
DIE ダイ
MRAM 磁気抵抗メモリ素子
SR 測定領域
W0 検査面
W1 ウエーハ搬送ロボット
W2 事前ウエーハアライメント装置
W3 ウエーハ供給カセット
WF ウエーハ

Claims (10)

  1. ステージ面を有するステージであって、前記ステージ面に磁気抵抗メモリ素子を固定させ、前記ステージ面に平行な検査面内において前記磁気抵抗メモリ素子を移動させる前記ステージと、
    前記検査面に直交する方向の磁場成分の向きが前記検査面の位置によって第1向きから前記第1向きの反対向きの第2向きに変化する傾斜磁場を発生させる複数の磁石と、
    前記傾斜磁場内において前記磁気抵抗メモリ素子の位置を移動させることにより、前記磁気抵抗メモリ素子の第1位置における磁気光学効果を検出する第1ラインセンサ及び前記第1位置とは異なる第2位置における前記磁気光学効果を検出する第2ラインセンサを含む複数のラインセンサと、
    前記複数のラインセンサが検出した前記磁気光学効果を処理する情報処理部と、
    を備えた検査装置。
  2. 前記複数のラインセンサは、前記第1向きの前記磁場成分による前記磁気光学効果、前記第2向きの前記磁場成分による前記磁気光学効果、及び、前記検査面に直交する方向の磁場成分が0による前記磁気光学効果のうち、少なくともいずれかを検出する前記ラインセンサを含む、
    請求項1に記載の検査装置。
  3. 前記情報処理部は、前記第1ラインセンサが検出した前記磁気光学効果と、前記第2ラインセンサが検出した前記磁気光学効果と、の差分から前記磁気抵抗メモリ素子を検査する、
    請求項1または2に記載の検査装置。
  4. 前記ステージは、磁性体を含む板部材を埋め込まれ、
    前記ステージ面に直交する方向から見て、前記板部材の外縁に囲まれる領域は、前記ステージ面に固定された前記磁気抵抗メモリ素子を含む、
    請求項1~3のいずれか1項に記載の検査装置。
  5. 前記ステージ面に、ウエーハが固定され、
    前記ウエーハは、複数の前記磁気抵抗メモリ素子あるいはメモリ素子形成工程前の垂直磁化ベタ膜を含み、
    前記ステージは、磁性体を含む板部材を埋め込まれ、
    前記ステージ面に直交する方向から見て、前記磁性体の外縁に囲まれる領域は、前記ステージ面に固定された前記ウエーハを含む、
    請求項1~3のいずれか1項に記載の検査装置。
  6. 前記複数の磁石は、印加される電流が独立に制御された2つの電磁石を含む、
    請求項1~5のいずれか1項に記載の検査装置。
  7. 前記ステージは、前記磁気抵抗メモリ素子あるいはメモリ素子形成工程前の垂直磁化ベタ膜を前記検査面内において一方向に沿って直線状に移動させる、
    請求項1~6のいずれか1項に記載の検査装置。
  8. 前記ステージは、前記磁気抵抗メモリ素子あるいはメモリ素子形成工程前の垂直磁化ベタ膜を前記検査面に直交する回転軸を中心にして回転移動させる、
    請求項1~6のいずれか1項に記載の検査装置。
  9. 前記ステージ面に、ウエーハが固定され、
    前記ウエーハは、複数の前記磁気抵抗メモリ素子あるいは複数のメモリ素子形成工程前の垂直磁化ベタ膜を含み、
    前記複数の磁石は、検査する前記磁気抵抗メモリ素子あるいは前記垂直磁化ベタ膜の位置に基づいて、相互の間隔を調整して前記傾斜磁場を発生させる、
    請求項1~8のいずれか1項に記載の検査装置。
  10. 前記第1ラインセンサ及び前記第2ラインセンサは、TDIを含む、
    請求項1~9のいずれか1項に記載の検査装置。
JP2021173738A 2021-10-25 2021-10-25 検査装置 Active JP7623925B2 (ja)

Priority Applications (3)

Application Number Priority Date Filing Date Title
JP2021173738A JP7623925B2 (ja) 2021-10-25 2021-10-25 検査装置
KR1020220099503A KR102960278B1 (ko) 2021-10-25 2022-08-09 검사 장치
US18/047,820 US12327579B2 (en) 2021-10-25 2022-10-19 Inspection device

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2021173738A JP7623925B2 (ja) 2021-10-25 2021-10-25 検査装置

Publications (2)

Publication Number Publication Date
JP2023063748A JP2023063748A (ja) 2023-05-10
JP7623925B2 true JP7623925B2 (ja) 2025-01-29

Family

ID=86271224

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2021173738A Active JP7623925B2 (ja) 2021-10-25 2021-10-25 検査装置

Country Status (2)

Country Link
JP (1) JP7623925B2 (ja)
KR (1) KR102960278B1 (ja)

Families Citing this family (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2025112429A (ja) 2024-01-19 2025-08-01 三星電子株式会社 磁気特性測定装置

Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2016020852A (ja) 2014-07-15 2016-02-04 Fdk株式会社 磁気検出装置
JP2018040610A (ja) 2016-09-06 2018-03-15 セイコーエプソン株式会社 磁場計測装置
US20210118753A1 (en) 2018-10-22 2021-04-22 Samsung Electronics Co., Ltd. Magnetic property measuring system, a method for measuring magnetic properties, and a method for manufacturing a magnetic memory device using the same
JP2021081475A (ja) 2019-11-14 2021-05-27 日本放送協会 磁壁移動型空間光変調器検査装置及び磁壁移動型空間光変調器の初期化磁界導出装置

Family Cites Families (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH06118061A (ja) * 1992-10-02 1994-04-28 Nippon Steel Corp 磁気光学探傷装置
JPH06317638A (ja) * 1993-05-06 1994-11-15 Matsushita Electric Ind Co Ltd 磁化測定装置
JPH0997821A (ja) * 1995-09-29 1997-04-08 Sanwa Musen Sokki Kenkyusho:Kk 非接触微小部キャリア密度測定装置
US9841485B2 (en) 2014-11-14 2017-12-12 Allegro Microsystems, Llc Magnetic field sensor having calibration circuitry and techniques
US9804222B2 (en) 2014-11-14 2017-10-31 Allegro Microsystems, Llc Magnetic field sensor with shared path amplifier and analog-to-digital-converter

Patent Citations (4)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2016020852A (ja) 2014-07-15 2016-02-04 Fdk株式会社 磁気検出装置
JP2018040610A (ja) 2016-09-06 2018-03-15 セイコーエプソン株式会社 磁場計測装置
US20210118753A1 (en) 2018-10-22 2021-04-22 Samsung Electronics Co., Ltd. Magnetic property measuring system, a method for measuring magnetic properties, and a method for manufacturing a magnetic memory device using the same
JP2021081475A (ja) 2019-11-14 2021-05-27 日本放送協会 磁壁移動型空間光変調器検査装置及び磁壁移動型空間光変調器の初期化磁界導出装置

Also Published As

Publication number Publication date
KR20230059130A (ko) 2023-05-03
JP2023063748A (ja) 2023-05-10
KR102960278B1 (ko) 2026-04-30

Similar Documents

Publication Publication Date Title
US10359370B2 (en) Template substrate for use in adjusting focus offset for defect detection
US10036714B2 (en) Image capturing device and inspection apparatus and inspection method
JP7654379B2 (ja) 磁気特性測定装置
US9759666B2 (en) Defect detection method and defect detection device and defect observation device provided with same
US10401299B2 (en) Image capturing apparatus and inspection apparatus and inspection method
US11796608B2 (en) Magnetic property measurement apparatus
KR20160150018A (ko) 검사 장치 및 검사 방법
US20180075595A1 (en) Inspection method and inspection apparatus
KR102960278B1 (ko) 검사 장치
US12327579B2 (en) Inspection device
KR101707842B1 (ko) 촬상 장치, 결함 검사 장치 및 결함 검사 방법
KR20120129302A (ko) 웨이퍼 결함 고속 검사장치
US12439607B2 (en) Inspection device
JP7813218B2 (ja) 検査装置
JP6633892B2 (ja) 偏光イメージ取得装置、パターン検査装置、及び偏光イメージ取得方法
JP2025112429A (ja) 磁気特性測定装置
US6693278B2 (en) Particle-optical inspection device especially for semiconductor wafers
US20250237622A1 (en) Device for measuring magnetic characteristics
JP2018013360A (ja) パターン検査装置
WO2026028377A1 (ja) 光学検査装置及びその制御方法
JPS61168853A (ja) 検査装置
JP2013137915A (ja) 荷電粒子線装置
Gastinger et al. Next-generation test equipment for high-volume wafer production
KR20070002265A (ko) 오버레이 측정 장치 및 방법
JPH03270250A (ja) 半導体素子の検査方法

Legal Events

Date Code Title Description
A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20240411

RD02 Notification of acceptance of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7422

Effective date: 20241003

TRDD Decision of grant or rejection written
A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20241227

A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20250107

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20250117

R150 Certificate of patent or registration of utility model

Ref document number: 7623925

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150