JP7554367B2 - 円周レバーフォースアンプおよびその伝動方式 - Google Patents

円周レバーフォースアンプおよびその伝動方式 Download PDF

Info

Publication number
JP7554367B2
JP7554367B2 JP2023562494A JP2023562494A JP7554367B2 JP 7554367 B2 JP7554367 B2 JP 7554367B2 JP 2023562494 A JP2023562494 A JP 2023562494A JP 2023562494 A JP2023562494 A JP 2023562494A JP 7554367 B2 JP7554367 B2 JP 7554367B2
Authority
JP
Japan
Prior art keywords
lever
circumferential
lever arm
eccentric
force
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2023562494A
Other languages
English (en)
Other versions
JP2024514588A (ja
Inventor
栄強 張
薇 張
偉琴 寿
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Individual
Original Assignee
Individual
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Individual filed Critical Individual
Publication of JP2024514588A publication Critical patent/JP2024514588A/ja
Application granted granted Critical
Publication of JP7554367B2 publication Critical patent/JP7554367B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H21/00—Gearings comprising primarily only links or levers, with or without slides
    • F16H21/10—Gearings comprising primarily only links or levers, with or without slides all movement being in, or parallel to, a single plane
    • F16H21/16—Gearings comprising primarily only links or levers, with or without slides all movement being in, or parallel to, a single plane for interconverting rotary motion and reciprocating motion
    • F16H21/18—Crank gearings; Eccentric gearings
    • F16H21/22—Crank gearings; Eccentric gearings with one connecting-rod and one guided slide to each crank or eccentric
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H25/00—Gearings comprising primarily only cams, cam-followers and screw-and-nut mechanisms
    • F16H25/04—Gearings comprising primarily only cams, cam-followers and screw-and-nut mechanisms for conveying rotary motion
    • F16H25/06—Gearings comprising primarily only cams, cam-followers and screw-and-nut mechanisms for conveying rotary motion with intermediate members guided along tracks on both rotary members
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F03—MACHINES OR ENGINES FOR LIQUIDS; WIND, SPRING, OR WEIGHT MOTORS; PRODUCING MECHANICAL POWER OR A REACTIVE PROPULSIVE THRUST, NOT OTHERWISE PROVIDED FOR
    • F03G—SPRING, WEIGHT, INERTIA OR LIKE MOTORS; MECHANICAL-POWER PRODUCING DEVICES OR MECHANISMS, NOT OTHERWISE PROVIDED FOR OR USING ENERGY SOURCES NOT OTHERWISE PROVIDED FOR
    • F03G7/00—Mechanical-power-producing mechanisms, not otherwise provided for or using energy sources not otherwise provided for
    • F03G7/10—Alleged perpetua mobilia
    • F03G7/119—Alleged perpetua mobilia amplifying power, torque or energy
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H21/00—Gearings comprising primarily only links or levers, with or without slides
    • F16H21/46—Gearings comprising primarily only links or levers, with or without slides with movements in three dimensions [3D]
    • F16H21/48—Gearings comprising primarily only links or levers, with or without slides with movements in three dimensions [3D] for conveying rotary motions
    • F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
    • F16—ENGINEERING ELEMENTS AND UNITS; GENERAL MEASURES FOR PRODUCING AND MAINTAINING EFFECTIVE FUNCTIONING OF MACHINES OR INSTALLATIONS; THERMAL INSULATION IN GENERAL
    • F16H—GEARING
    • F16H29/00—Gearings for conveying rotary motion with intermittently-driving members, e.g. with freewheel action
    • F16H29/02—Gearings for conveying rotary motion with intermittently-driving members, e.g. with freewheel action between one of the shafts and an oscillating or reciprocating intermediate member, not rotating with either of the shafts

Landscapes

  • Engineering & Computer Science (AREA)
  • General Engineering & Computer Science (AREA)
  • Mechanical Engineering (AREA)
  • Chemical & Material Sciences (AREA)
  • Combustion & Propulsion (AREA)
  • Transmission Devices (AREA)

Description

本発明は、円周伝動技術分野に関し、特に円周レバー伝動機械に関する。
既存の機械伝動の動力設備において、出力されるトルクを大きくすると同時に回転速度を変えないようとすれば、なかなか難しい。特に、出力されるトルクを大きくアップすると同時に速度を変えないようとすれば、もっと難しくなる。動力設備中の減速機を例とすれば、出力されるトルクを大きくアップする機械性能が有り得るとすれば、同時に回転速度を大きく下げる。減速機の他の二つの機械性能として、その一つは優れたセルフロック機能があって、その二は直列伝動ができるということである。しかし、減速機を直列伝動すると、出力されるトルクをさらに大きくアップできるものの、回転速度はもっと低くなる。しかも、直列の数が多ければ多いほど回転速度が低くなり、甚だしくは回転速度がなくなる。そのため、減速機でトルクをアップし、動力を大きくしようとすれば、その速度を失うことを代価としなければならない。動力と速度を両方とも配慮した応用の場面において、これは達成できない目標である。そこで、減速機はただの減速機として使わなければならない。
動力伝動装置または設備として、複数の有効な機械性能と特徴を1つの機械で実現することが期待される。つまり、1、動力を伝える優れた構造的性能特徴を有すること。2、機械伝動中トルクを倍増させること。3、優れたセルフロック機能を有すること。4、有効な直列伝動を通じてトルクを幾何学的に増加させること。上記様々の問題は我々の直面した大きな難題とチャレンジである。
本発明では、上記課題を解決するために、以下技術手段を提供する。
作用力入力機構や円周レバーフォースアンプ機構、フォースアンプ出力機構および本体ケーシングを含む。
前記作用力入力機構は、入力伝動部材を有する。当該入力伝動部材は、入力偏心輪と固定接続され、前記偏心輪は本体の中軸線でポジショニングされ、軸受によって本体ケーシングと固定接続される。
前記円周レバーフォースアンプ機構はレバーアーム群を有し、当該レバーアーム群は複数のレバーアームが周方向に均一に配置されてなり、前記レバーアーム群の一端に形成された円周面は入力偏心輪の偏心軸線上に固定接続される軸受と可動接続され、前記レバーアーム群の他の一端に形成された円周面は円周支持台によって可動支持され、逆に、前記レバーアーム群の一端に形成された円周面は入力偏心輪の偏心軸線上に固定接続される軸受によって可動支持され、前記レバーアーム群の他の一端に形成された円周面は円周支持台と可動接続され、前記円周支持台は本体の中軸線でポジショニングされ、本体ケーシングと固定接続され、前記レバーアーム群上に形成された出力レバーアーム群円周面は出力偏心輪の偏心軸線上に固定接続される軸受と可動接続され、
前記フォースアンプ出力機構は出力伝動部材を有し、当該出力伝動部材は出力偏心輪と固定接続され、前記出力偏心輪は本体の中軸線でポジショニングされ、軸受は本体ケーシングと固定接続される、ことを特徴とする円周レバーアンプ。
さらに、前記レバーアームは前記偏心輪上の軸受または円周支持台と嵌め込み可動接続できる。
さらに、前記レバーアーム上の作用力一端にはロングアームを横方向に固定増設するとともに、当該レバーアームの他の一端にはショットアームを増設でき、且つ偏心駆動部材が入力偏心輪に固定接続されていて、レバーアームの一端に固定設置されたロングアームをさらに駆動且つ回転させる。
さらに、前記入力偏心輪と入力偏心輪の偏心軸線上に固定接続された軸受とレバーアーム群円周面との可動接続部には補強ブッシュが設置され、当該補強ブッシュは前記軸受けと一体化に加工成形でき、別々に加工して組み立てても良い。
さらに、前記レバーアーム群にはガイド溝盤が設置され、当該ガイド溝盤上のガイド溝はレバーアームの数と等しく、且つ周方向に一々に対応するように均一配置されていて、レバーアームのポジシ
ョニングと移動軌跡の保護に使用される。
さらに、前記入力偏心輪の偏心量は出力偏心輪の偏心量より小さいまたは等しい。
さらに、前記入力偏心輪と出力偏心輪上にはそれぞれバランス部材が設置される。
さらに、前記入力偏心輪上の軸受または円周支持台とレバーアーム群からなる可動支持面との間には支持転がり部材が設置され、当該支持転がり部材はレバーアームと一々対応となり、周方向に均一配置される。
さらに、前記レバーアーム群は揺動体と可動接続されてから、さらに入力偏心輪と可動接続される。
さらに、前記揺動体の一端はユニバーサル支点と接続され、他の一端は入力偏心輪の偏心軸線上に固定接続された軸受と可動嵌合接続され、前記ユニバーサル支点は本体の中軸線でポジショニングされ、本体ケーシングに固定接続される。
さらに、前記揺動体上にはガイド溝を設置でき、当該ガイド溝はレバーアームの数と等しく、且つ一々に対応するように周方向に均一配置されていて、レバーアームのポジショニングと移動軌跡の保護に使用される。
さらに、前記ガイド溝は揺動体と一体化に加工成形でき、別々に加工してから組み立てても良い。
さらに、前記揺動体にはスイングポジショニング機構が設置される。
さらに、前記スイングポジショニング機構は1組の円周噛み合いポジショニング歯を設置でき、そのうち、一つの歯は揺動体の中軸線によってポジショニングされて、揺動体と固定接続され、そのうち、他の一つの歯は本体の中軸線によってポジショニングされて、支持台と固定接続される。
さらに、前記スイングポジショニング機構はユニバーサル支点上の一組の噛み合いポジショニング部材として設置できる。
さらに、前記偏心輪上には圧力ロールが設置され、当該圧力ロールは前記揺動体の一端および/またはレバーアームの一端と可動回転される。
さらに、前記レバーアームの一端には支持棒が可動接続され、当該支持棒の他の一端は入力偏心輪上の軸受または円周支持台と可動接続または可動支持される。
さらに、前記入力偏心輪上の軸受または円周支持台には支持棒に対する可動支持面が設置され、当該可動支持面上には凹円型階段面が設置される。
さらに、前記凹円型階段面は入力偏心輪上の軸受または支持台と一体に加工され、または別々に凹円型階段部材に加工してから、入力偏心輪上の軸受または支持台に組み立てても良い。
さらに、前記別々に加工された凹円型階段部材は軸受を通じて入力偏心輪とポジショニング嵌合接続される。
さらに、前記レバーアーム上にはそれと可動接続される支持棒の両側を保護することに用いられる保護用スカートが設置される。
さらに、前記レバーアームの一端はボール継ぎ手式で接続部材または円周支持台と可動接続される。
さらに、前記レバーアームの一端のボール継ぎ手と可動接続される前記接続部材または円周支持台は周面上で一々に対応するようにボール型窪みが均一に配置される。
さらに、前記レバーアーム群は多段式を連用できる。
さらに、前記作用力入力機構とフォースアンプ出力機構は軸端と非軸端入力・出力式に設置できる。
さらに、作用力入力機構とフォースアンプ出力機構が非軸端入力・出力である場合、必要に応じて本体ケーシングの壁上にそれぞれ入力開口と出力開口を設置でき、前記入力開口と出力開口はそれぞれ伝動部材上のベルトやチェーン、ギアなど伝送部材の設置、または通り抜け外接に使用される。
前記入力開口と出力開口は必要に応じてそれぞれ本体ケーシングの周方向の有効に入力・出力できる任意位置に設置できる。
さらに、前記入力偏心輪と出力偏心輪の両偏心軸線は一定の角度で設置できる。
さらに、作用力入力機構とフォースアンプ出力機構の外接ポートには軸受を通じて外接伝動軸および外接伝動部材などが設置される。
さらに、軽量化応用場面のニーズがあった場合、本体の非嵌合面または非接続支持構造の所は均一配置の透かし処理をすることができる。
さらに、前記円周レバーフォースアンプは正逆方向の円周回転または一定の角度で往復回転できる。
さらに、前記円周レバーフォースアンプにはセルフスプラッシュ式または外接潤滑源またはポンプステーションを組み合わせた潤滑システムが設置される。
さらに、前記円周レバーフォースアンプは立て式、または横式を利用できる。
さらに、前記円周レバーフォースアンプはシングルマシン伝動応用を利用でき、直列組合せ伝動を利用しても良い。
さらに、前記直列伝動を利用した円周レバーフォースアンプは一つの本体ケーシングに使用される。
さらに、前記一つの本体ケーシングを共用する直列組合せ伝動を利用した円周レバーフォースアンプは一つの潤滑システムを共用できる。
ある作用力は入力伝動部材を通じてそれと固定接続される入力偏心輪を回転させ、それと同時に、入力偏心輪の偏心軸線上に固定接続される軸受を通じてそれと可動接続または可動支持されるレバーアーム群の一端に作用され、さらに、円周方向スイングと軸方向こじ開け合力の回転力をレバーアーム群に作用させて、レバーアーム群の他の一端が支持台と可動支持または可動接続部を支点として円周スイングまたは軸方向往復移動でき、それと同時に、出力レバーアーム群の円周面を通じて可動接続される出力偏心輪の偏心軸線上に固定接続される出力偏心輪の回転を作動させ、さらに偏心輪上の出力伝動部材を作動させて出力を増強する伝動方式を採用した円周レバーフォースアンプ。
さらに、前記レバーアーム群は揺動体を通じて入力偏心輪の偏心軸線上に固定接続された軸受と可動接続または可動支持され、当該揺動体の一端は本体中軸線上のユニバーサル支点に固定接続され、他の一端は偏心輪の偏心軸線上に固定接続される軸受と可動接続される。
さらに、前記レバーアームは多段式を連用でき、よって多段式の連用後のレバーアーム群によって形成されたレバーアーム群円周面と可動接続・回転される出力偏心輪の偏心軸線上の軸受を通じて、偏心輪の回転を作動させて、出力を増強する。
さらに、前記入力作用力は軸端または非軸端を通じて入力でき、円周レバーフォースアンプ機構の増幅作用を利用して、出力端において、軸端または非軸端の方式で出力を増強できる。
入力偏心輪の回転によって生じる円周回転偏心作用力を利用してレバーアーム群の一端の円周支持部を支点として円周スイングし、且つ軸方向の往復移動を作動させ、レバーアーム群の円周面に回転・こじ開け作用力を作用させると同時に、出力偏心量を効果的に保証し、よって出力増幅を発生、且つ伝えることを力増強方法とする円周レバーフォースアンプ。
さらに、前記円周レバーフォースアンプはマルチレバーアーム円周を組み合わせてなるレバーアーム群全体の連動によってレバーのこじ開け力を実現する。
さらに、前記円周レバーフォースアンプはレバーの力支点を周方向の可動支点としてデザインすることによって、力増強を実現する。
さらに、前記円周レバーフォースアンプは入力偏心輪の偏心量を減らすと同時に、レバーアームに支持棒を加えて、入力端の作用力を増やす方法を利用して、力増強を実現する。
さらに、前記円周レバーフォースアンプは入力端平面円周のラジアル方向回転力をラジアル方向とアキシアル方向の綜合作用力に変えることによって、負荷力による逆転力を効果的に克服して、力増強を実現する。
さらに、前記円周レバーフォースアンプはレバーアームの連動によって複数力の合力の共同作用を形成して、力増強を実現する。
さらに、前記円周レバーフォースアンプはレバーアーム上に横方向のロング・ショットアームを増設して、力を増強する。
さらに、前記円周レバーフォースアンプは単一レバーアームの集まりによってマルチレバーアームの周方向の連続且つ循環的なこじ開け力を形成して、周方向に累積された複数のこじ開け力を利用して、連続且つ全体的な円周循環こじ開け力を実現して、力増強を実現する。
さらに、前記円周レバーフォースアンプはレバーアセンブリ方法を利用して、レバーアーム群を揺動体と可動接続させることによって、出力トルクを効果的に増強する。
さらに、前記円周レバーフォースアンプは多段式レバーアーム群を重ねて連用するとによって、力増強を実現する。
さらに、前記円周レバーフォースアンプは複数のシングルマシンを効果的に組み合わせて直列伝導させることによって、より大きな出力トルクを得る。
さらに、レバーアーム群の支点は負荷力点と近い位置に設置して、こじ開け力を増やすと同時に、出力偏心輪方向由来の負荷力を効果的に克服して、セルフロックおよびバックストップ機能を形成し、力増強をより一層高める。
マルチマシンを効果的に直列伝動する方式を利用した、円周レバーフォースアンプ。
さらに、マルチマシン直列伝動を利用する場合、立て式直列伝動または横式直列伝動を使用できる。
さらに、マルチマシン直列伝動を利用する場合、軸端直列伝動または非軸端直列伝動を使用できる。
本発明考案の有益な技術効果:
本発明考案は機械伝動構造が合理的で、優れた動力伝送の機械的性能特徴を有する。
本発明考案は機械伝動を通じて出力トルクを倍増させる。
本発明考案の伝動機構はセルフロック機能を有し、特に多段式レバーを連用する場合、機械全体のセルフロック機能はより一層強化される。
本発明考案は機械に対する潤滑条件が厳しいが、優れた機械伝動構造およびケーシングのデザインによって、潤滑の問題が効果的に解決できる。
本発明考案の伝動は、正逆方向の円周回転によって力を伝えることができ、一定角度の往復式で力を伝えることもできる。
本発明考案は伝動形式上、シングルマシンを独立に使用でき、複数のシングルマシンを効果的に直列して、出力トルクを幾何学的に増加できる。
本発明考案は軽量化を実現でき、重型化も実現でき、集積化組合せ利用も可能であって、応用の場面が広い。
本発明考案は運動エネルギーの貯蔵設備と見なされ、小さな運動エネルギーを特に大きな運動エネルギーに転化できる。
本発明考案の外接入力の運動エネルギーの由来は多様な形式を採用できる。
本発明考案は環境に優しく、汚染がなく、騒音が低い。
以下、図面を参照して本発明の技術手段をさらに詳しく説明するものとするが、図面に示されたのは好ましい実施形態である。
図1は本発明考案の第一実施例構造を示した略図である。
図1-A~図1-Cは図1構造略図中の局所構造を示した略図である。
そのうち、図1-Bは本発明考案のガイド溝盤を示した略図である。
そのうち、図1-Cは図1-Bの俯瞰構造を示した略図である。
図2、図2-Aは本発明考案の第二実施例構造を示した略図である。
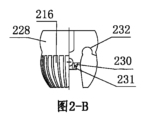
そのうち、図2-Bは揺動体構造を示した略図である。
そのうち、図2-Cはレバーアーム群構造を示した略図である。
そのうち、図2-Dは支持台のロール円周分布構造を示した略図である。
そのうち、図2-Eはレバーアセンブリ構造を示した略図である。
図3は本発明考案の第三実施例構造を示した略図である。
図3-A~図3-Eは図3構造略図中の局所構造を示した略図である。
そのうち、図3-Aは本実施例中のレバーアセンブリ構造を示した略図である。
そのうち、図3-Bは本実施例中の揺動体ロール群構造を示した略図である。
そのうち、図3-Cは本実施例中のガイド溝盤と円周支持台構造を示した略図である。
そのうち、図3-Dは本実施例中ユニバーサル支点のスライディング溝構造を示した略図である。
そのうち、図3-Eは本実施例中ユニバーサル支点のポジショニング歯構造を示した略図である。
図4は本発明考案の第四実施例構造を示した略図である。
図4-A~図4-Fは図4実施例構造の略図中の局所構造を示した略図である。
そのうち、図4-Aは本実施例中のレバーアーム構造を示した略図である。
そのうち、図4-Bは本実施例中の図4-Aのレバーアーム俯瞰構造を示した略図である。
そのうち、図4-Cは本実施例中のレバーアセンブリの構造を示した略図である。
そのうち、図4-Dは本実施例中の図4-Cのレバーアセンブリの俯瞰構造を示した略図である。
そのうち、4-Eは本実施例中の揺動体構造を示した略図である。
そのうち、図4-Fは本実施例中の図4-E揺動体の俯瞰構造を示した略図である。
図5は本発明考案の第五実施例構造の略図であって、主に本手段中の出力偏心輪偏心軸受の構造位置を示した略図である。
図6は本発明考案の第六実施例構造を示した略図である。
そのうち、図6-A~図6-Dは図6構造略図中、局所構造の略図であって、それと同時にそのレバーアームと支持棒を連用する構造および伝動形式を示した略図である。
そのうち、図6-Aは本発明考案中、揺動体上のレバーアームと支持棒および円周支持台との間の支持棒の構造位置を示した略図である。
そのうち、図6-Bは本発明考案中、揺動体上の凹円階段面と支持棒との構造を示した略図である。
そのうち、図6-Cは本発明考案中、ガイド溝盤および円周支持台との構造位置を示した略図である。
そのうち、図6-Dは本発明考案中、ガイド溝の構造を示した略図である。
図7は本発明考案の第七実施例の構造を示した略図である。
そのうち、図7-A~図7-Dは本発明考案の円周レバーフォースアンプを上記第六実施例に記載の基本構造と原理に基づき、レバーをレバーアームに作用させた他の一種の可動接続構造および位置を示した略図ある。
そのうち、図7-Aは本発明考案のレバーアセンブリの構造と位置を示した略図である。
そのうち、図7-Bは本発明考案中レバーアームと支持棒および円周支持台の構造を示した略図である。
そのうち、図7-Cは本発明考案のレバーアーム群の構造位置を示した略図である。
そのうち、図7-Dは本発明考案中のレバーアセンブリ構造位置を示した略図である。
図8は本発明考案の第八実施例の構造を示した略図である。
そのうち、図8-A~図8-Cは本発明考案の円周レバーフォースアンプを上記第七実施例に基づき、他の一種のレバー力増強構造配置を示した略図である。
そのうち、図8-Aは本発明考案中のレバーアームと支持棒の両すそ保護の構造を示した略図である。
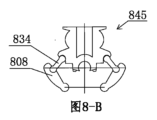
そのうち、図8-Bは本発明考案のレバーアセンブリ略図およびレバーアーム群円周面を示した略図である。
そのうち、図8-Cは本発明考案中、レバーアーム、ガイド溝盤および円周支持台の構造位置を示した略図である。
図9は本発明考案の第九実施例の構造を示した略図である。
図9-A~図9-Dは本発明考案の円周レバーフォースアンプを第八実施例に基づき、レバーアーム群二段重ね連用の構造を示した略図である。
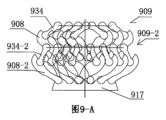
そのうち、図9-Aは本発明考案中、1段レバーアーム群と2段レバーアーム群を連用した構造を示した略図である。
そのうち、図9-Bは本発明考案中、2段レバーアセンブリの構造位置を示した略図である。
そのうち、図9-Cは本発明考案中、揺動体コンポーネントの構造を示した略図ある。
そのうち、図9-Dは本発明考案中、ガイド溝盤と円周支持台を組み合わせた構造を示した略図である。
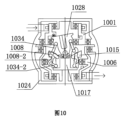
図10は本発明考案の第十実施例の構造を示した略図であり、本実施例は上記第九実施例に基づくもう一種の2段レバーアーム力増強の構造を示した略図である。
そのうち、図10-Aは本技術手段中、2段レバーアセンブリの構造を示した略図である。
そのうち、図10-Bは本技術手段中、揺動体のボール型窪み位置の構造を示した略図である。
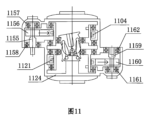
図11は本発明考案の第十一実施例の構造を示した略図であり、主に本発明の円周レバーフォースアンプに外接される入力と出力伝動構造を示した略図である。
そのうち、図11-Aは本技術手段の外接伝動の立て式直列伝動応用の構造を示した略図である。
図12は本発明考案の第十二実施例の構造を示した略図であり、主に本発明の円周レバーフォースアンプのシングルマシン横式応用の場合を示した正面略図である。
図12-Aは図12の横式シングルマシンがマルチマシン直列伝動応用際の構造位置を示した略図である。
以下、図面を参照しながら本発明考案の実施例をさらに詳しく説明する。本発明の技術手段は、レバー原理に基づき、機械伝動の力増強考案のデザイン構想を提供する。その形式は新しくて、構造が独特である。ところが、本発明の実施例についての説明は、ただの例示的なものであって、本発明の原理に基づいて形成されたすべての実施可能性のある実施例を一々に説明したものではない。また、当面の技術発展と科学情報の普及と活用によって、本発明考案の啓示に結合して、数え切れない開発ともっと多くの実施例を誘導することができる。しかし、本発明の技術手段に記載の技術原理と構造特徴に基づく各種実施例はいずれも本発明の保護範囲に収まる。
図1~図1-Cは、本発明考案をモデルとして説明した円周レバーフォースアンプの第一の具体的な実施例の構造略図である。
本発明考案の基本伝動構造は、3つの部分に分けられる。つまり、作用力入力機構、円周レバーフォースアンプ機構および力増強出力機構。
前記作用力入力機構は、入力伝動部材104を有している。当該入力伝動部材104は、円周レバーフォースアンプの入力偏心輪101と固定接続されて、外接作用力を入力する用途に使われる。前記偏心輪101は、本体の中軸線でポジショニングされ、軸受102と軸受103によって本体ケーシング124と固定接続される。本技術手段において、好ましくは、前記入力偏心輪101上には、バランス部材119が設置されて、その偏心円周回転運動のバランスを取る用途に使われる。
前記円周レバーフォースアンプ機構は、レバーアーム群109を有する。当該レバーアーム群109は、複数のレバーアーム108が周方向に均一に配置されてなる。前記レバーアーム108の一端は、入力偏心輪101の偏心軸線上に固定接続された軸受105に、可動に接続される。当該接続部は、本実施例中のレバーアーム群109の実際作用力点となる。本実施例において、好ましくは、入力偏心輪101と入力レバーアーム群円周面107との可動接続面の軸受105には、凹円階段面111が設置される(図1と図1-Aを参照)。前記レバーアーム108の他の一端は、円周支持台117と可動に接続される。当該円周支持台117は本体中軸線にポジショニングされ、本体ケーシング124に固定的に接続される。前記可動支持部は、本実施例中のレバーアーム群109の実際可動支点となる。前記レバーアーム群109上の出力レバーアーム群の円周面110は、出力偏心輪106の偏心軸線上に固定接続される軸受118と可動に接続される。当該可動接続部は、前記レバーアーム群109の実際負荷力点となる。本実施例において、好ましくは、前記軸受118とレバーアーム群円周面110との可動接続面上には、補強ブッシュが固定される。当該補強ブッシュは、軸受118と一体に加工でき、別々に加工してから組み立ててられてもよい。
前記力増強出力機構には、出力伝動部材121がある。当該出力伝動部材121は、出力偏心輪106と固定的に接続される。前記出力偏心輪106は、本体の中軸線にポジショニングされ、軸受113と軸受114によって本体ケーシング124と固定的に接続される。本技術手段において、好ましくは、前記出力偏心輪106上にはバランス部材120がさらに設置されていて、その偏心円周回転運動のバランスを取る用途に使われる。
本実施例において、好ましくは、中軸線によってポジショニングされたガイド溝盤115が設置される。本体ケーシングと固定接続されて、ポジショニングやレバーアーム108の移動軌跡を保護する用途に使われる(図1-Bと図1-Cを参照)。当該ガイド溝盤115のガイド溝116の数は、レバーアーム108の数と等しく、且つ一々に対応するように周方向に均一に可動に設置される。前記ガイド溝盤115は、円周支持台117と一体に加工でき、または別々に加工してから組み合わせてもよい。
本実施例において、作用力入力端と力増強出力端は、本体ケーシング124の壁に設置される。ケーシングの壁には、それぞれ入力開口122と出力開口123が設置される。前記入力開口122と出力開口123は、それぞれ入力伝動部材104と出力伝動部材121上のベルト、チェーン、ギアなど伝送部材の設置、またはこれらを通り抜かせる用途に使われる。前記入力開口122と出力開口123は必要に応じて、それぞれ本体ケーシング周方向に有効に直列される任意位置に設置できる。
本実施例において、前記円周レバーフォースアンプの伝動方式は:ある作用力が入力伝動部材104およびそれと固定接続される入力偏心輪101を経て、入力偏心輪101の偏心軸線上に固定接続される軸受105を通じてそれと可動接続されるレバーアーム109上の入力レバーアーム群円周面107に作用し、さらにレバーアーム群109を円周方向にこじ開けて、その他の一端と円周支持台117が可動支持部を支点として円周スイングおよび軸方向の往復移動すると同時に、出力レバーアーム群の円周面110と可動接続される出力偏心輪106の偏心軸線上に固定接続される軸受118を通じて出力偏心輪106の回転を作動させ、さらに、出力偏心輪106上の出力伝動部材121を作動させて出力を増強する。
本実施例において、前記円周レバーフォースアンプの力増強方法は:入力偏心輪101の回転によって生じる円周回転偏心作用力を利用して、その上に固定接続される軸受105を通じて、当該軸受105と可動接続されるレバーアーム109を作動させて、他の一端と円周支持台117との可動支持部を支点として、円周スイング且つ軸方向往復移動する。これによって、レバーアーム群円周面110を回転・こじ開けて、出力偏心輪106上に固定接続される軸受118に作用させるとともに、出力偏心量を効果的に保証して、出力増強を実現する。特に、前記レバーアーム群109の支点と負荷力点が近い位置に設置される場合、こじ開け力をさらに大きくすることができ、それと同時に、出力偏心輪方向由来の負荷力を効果的に克服することができ、セルフロックおよびバックストップ機能を形成して、力増強をさらに強化する。
通常、円周レバー力を利用した方法は力を増強するためには、入力端の偏心量が負荷力端の偏心量より大きくしなければならず、これによって出力偏心輪上の負荷力が逆に大きくなってしまう。ところが、本技術手段では合理的且つ巧妙な機械構造デザインによって、可動レバーアームを通じて、入力偏心輪のラジアル方向作用力を円周スイングおよびアキシアルこじ開け力との合力に転化・分解して、偏心量を効果的に保証する。よって、本技術手段中の入力偏心輪の偏心量は、出力偏心輪の偏心量より小なりイコールの状況において、力を増強でき、セルフロック機能を持つ。
図2~図2Eは、本発明考案をモデルとして説明した円周レバーフォースアンプの第二の具体的な実施例の構造略図である。
第一実施例に基づき(即ち、本発明考案の全体伝動構造は、3つの部分に分けられ、作用力入力機構や円周レバーフォースアンプ機構および力増強出力機構からなる。前記作用力入力機構は、入力伝動部材204を有する。当該伝動部材204は、円周フォースアンプ機構の入力偏心輪201と固定接続されて、外接作用力を伝送する用途に使われる。前記入力偏心輪201は、本体中軸線にポジショニングされ、軸受202と軸受203を通じて本体ケーシング224と固定的に接続される。好ましくは、前記入力偏心輪201には、バランス部材219が設けられていて、その偏心円周回転運動のバランスを取る用途に使われる。前記円周レバーフォースアンプ機構には、レバーアーム群209が設けられており、当該レバーアーム群209は、複数のレバーアーム208が周方向に均一に配置されてなる。前記レバーアーム208の一端は、円周支持台217と可動に支持され、当該円周支持台217は、本体中軸線にポジショニングされ、本体ケーシング224と固定的に接続される。前記レバーアーム208には、好ましくてガイド溝盤が設置されていて、ポジショニングやレバーアーム208の移動軌跡を保護する用途に使われる。当該ガイド溝盤は、本体の中軸線にポジショニングされ、本体ケーシングと固定的に接続される。当該ガイド溝盤上のガイド溝の数は、レバーアーム208の数と等しく、且つ一々に対応するように周方向に均一に配置される。前記レバーアーム群209上の出力レバーアーム群円周面210は、出力偏心輪206偏心軸線上に固定接続される軸受218と可動接触される。前記力増強出力機構は、出力伝動部材221を有する。当該出力伝動部材221は、出力偏心輪206と固定的に接続される。前記出力偏心輪206は、本体の中軸線にポジショニングされ、軸受213と軸受214によって本体ケーシング224と固定的に接続される。好ましくは、前記出力偏心輪206上には、バランス部材220がさらに設けられていて、その偏心円周の回転移動のバランスを取る用途に使われる。)、本実施例の好ましいデザインにおいて、前記レバーアーム群209は、揺動体228を通じて入力偏心輪201に固定的に接続される軸受205と可動に接続される。つまり、レバーアーム群209のレバーアーム208の他の一端は、揺動体228と可動に接続される。
具体的に、前記レバーアーム群209の一端は、レバーアーム群円周面207と揺動体228の中軸線にポジショニングされ、それと可動に接続される。当該可動接続部は、本実施例中揺動体228の負荷力点となる。当該揺動体228の一端は、ユニバーサル支点229と固定的に接続される。当該接続部は、本実施例中の揺動体228の支点となる。前記ユニバーサル支点229は、本体中軸線にポジショニングされ、支持台217によって、本体ケーシング224と固定的に接続される。当該揺動体228の他の一端は、入力偏心輪201の偏心軸線上に固定的に接続される軸受205と可動に接続される。前記接続部は、本実施例中の揺動体228の作用力点となる。本実施例の全体的な構想において、当該揺動体228のデザインは、円周内のスイング運動を実現し、自転が生じなく、これによって、レバーこじ開け作用を効果的に発揮できる。そのため、当該揺動体228に円周スイングポジショニング機構を設けて、その特定の機械効能を満足する必要がある。本実施例において、好ましくは、揺動体228には、その中軸線にポジショニングされ、ポジショニング歯230が固定的に接続され、当該ポジショニング歯230は、支持台217に本体中軸線にポジショニングされ、且つ固定的に接続されるポジショニング歯231とスイング噛み合い運動をし、共同に揺動体228の円周スイングポジショニング運動を完成する(図2-Aを参照)。勿論、その他の等価ポジショニング方式も使用できる。
本実施例において、揺動体228と複数のレバーアーム208からなるレバーアーム群209は、共同にレバーアセンブリ245を構成する(図2-Eを参照)。そのため、レバーアーム208と支持台217との支持部は、当該レバーアセンブリ245の実際作用力支点となり、上記レバーアーム208と揺動体228の可動接続部、即ち、揺動体228の負荷力点は、当該レバーアセンブリ245の実際の作用力点となる。出力レバーアーム群の円周面210と出力偏心輪206に固定的に接続される軸受218との可動接続部は、当該レバーアセンブリ245の実際の負荷力点となる。
本実施例において、好ましくは、ガイド溝216は、揺動体228の中軸線を通って、揺動体228において、周方向に均一に配置されており、レバーアーム208の移動軌跡を位置決めし、保護する用途に使われる(図2-Bを参照)。当該ガイド溝216の数はレバーアーム208の数と等しく、且つ一々に対応する。前記ガイド溝216は揺動体228と一体に加工でき、または別々に加工してから組み立ててもよい。
本実施例において、好ましくは、前記入力偏心輪201上には圧力ロール225が固定接続されており、当該圧力ロール225は揺動体228の一端面と可動接触されて、前記揺動体228の円周レバーのこじ開け力を増強する用途に使われる。当該圧力ロール225はその他の等価形式も使用できる。
本実施例において、好ましくは、支持台217の円周支持面上には支持転がり部材226が接続されている。当該支持転がり部材226は、レバーアーム208と一々に対応するように周方向に均一に配置されて、支持転がり部材群233を構成する(図2-Dを参照)。よって、伝導性能を効果的に向上できる。
図3~図3-Eは本発明考案をモデルとして説明した円周レバーフォースアンプの第三の具体的な実施例の構造略図である。
本実施例と前記第二実施例との違う所:前記複数のレバーアーム308の一端は、本体の中軸線にポジショニングされ、円周支持台317上の凹円階段面335と周方向に均一に可動に接続される(図3-Cを参照)。当該レバーアーム308の他の一端は、揺動体328と可動に支持される。本実施例において、複数のレバーアーム308で構成されるレバーアーム群309は、揺動体328と分離された後も依然として共同にレバーアセンブリ345を構成する(図3-Aを参照)。前記レバーアーム308と揺動体328との可動支持部は、当該レバーアセンブリ345の実際の作用力点となり、レバーアーム308と円周支持台317との可動接続部は、当該レバーアセンブリ345の実際の作用力支点となる。レバーアーム309のレバーアーム群309の円周面310と、出力偏心輪306との偏心軸線上の軸受318との可動接続部は、当該レバーアセンブリ345の実際の負荷力点となる。本実施例において、好ましくは、支持台317上で本体の中軸線にポジショニングされ、固定接続されるガイド溝盤315は、ポジショニングとレバーアーム308の移動軌跡を保護する用途に使われる(図3-Cを参照)。当該ガイド溝盤315上のガイド溝の数は、レバーアーム308の数と等しく、且つ一々に対応するように周方向に均一に配置される。前記ガイド溝盤315は、支持台317と一体に加工できる。本実施例において、好ましくは、揺動体328とレバーアーム308の一端が可動支持される円周面上には、周方向にスライドできるようにロール348が均一に設置されている。当該ロール348とレバーアーム308は、一々に対応するようにスライドし、揺動体328の円周面上のロール群349を構成する(図3-Bを参照)。よって、運動効能をより一層向上する。
本実施例において、揺動体328のスイングポジショニング機構は、それと接続されるユニバーサル支点329に設けられている。即ち、ユニバーサル支点ポジショニング柱346がユニバーサル支点ポジショニング溝347内でスライド可能にポジショニングされる。これによって噛み合いによるポジショニングとスライドの両方ともできるポジショニング部材を形成する(図3-Dと図3-Eを参照)。よって、機械構造が最適化される。
本実施例において、ガイド溝盤315がレバーアーム308を十分保護できない場合、好ましくは、別途にガイド溝盤を増設して保証保護することもできる(図3を参照)。
図4は、本発明考案をモデルとして説明した円周レバーフォースアンプの第四の具体的な実施例の構造略図である。
本実施例において、前記実施例に基づいて、他の一種のレバーアームフォースアンプ構造形式を誘導することができる。
本実施例において、レバーアーム408の支持力端は、ボール継ぎ手442としてデザインされており、円周支持台417と周方向に均一配置で可動に接続されている。前記レバーアーム408の当該端近傍には、ショットアーム440が横方向に固定的に接続されており、当該レバーアーム408の他の一端には、ロングアーム439が横方向に固定的に接続されている。前記ショットアーム440とロングアーム439の長さは、倍数となる(図4-Aを参照)。前記ショットアーム440とロングアーム439とが固定的に接続された位置からレバーアーム408を支えるボール継ぎ手442までの距離も倍数となる。それと同時に、前記ショットアーム440とロングアーム439はレバーアーム408の円周位置にて一定に角度で固定される(図4-Bを参照)。
レバーアーム408で構成されるレバーアーム群409の作用力端は、一々に対応するように周方向に均一に配置された、揺動体428上のガイド溝416内に配置され、かつ、可動に接続される。前記ガイド溝416とレバーアーム408との可動接続部のレバーアーム408の位置にはボール441が設けられて助力する(図4-A、図4-Cを参照)。図4-Cには既存圧力ロール425が示されている。前記圧力ロール425は、入力偏心輪401上に固定且つ偏心された状態で接続されるとともに、入力偏心輪401の回転につれて回転し、それと同時に、揺動体428上に均一配置されるガイド溝416内のレバーアーム408を作動させて円周スイング運動をする。前記入力偏心輪401は、回転すると同時にそれと固定接続される偏心駆動部材443を作動させて円周回転をし、さらにレバーアーム408上に固定接続されるロングアーム439を作動させて支持ボール継ぎ手442を支点として回転し、さらに、レバーアーム408上に固定接続されるショットアーム440を回転させて、力増強および入力偏心量の不足を保証する。図4-Dは、圧力ロール425とレバーアーム408が揺動体428のガイド溝416内でスイング位置移動の位置関係を示した略図である。そのうち、図4-Eおよび図4-Fは、揺動体428およびガイド溝416の基本構造と位置を示したものである。
前記実施形態中のレバーアーム408に揺動体428および入力偏心輪401を結合した全体の連動によって生じる円周作用力は、多方位の空間立体綜合合力であって、共同に負荷力方向の逆転力に作用して、集団円周こじ開け力のデザイン構想と効果を十分利用したものである。
図5は、本発明考案をモデルとして説明した円周レバーフォースアンプの第五の具体的な実施例の構造略図である。
本実施例において、第二実施例に基づき、好ましくは、出力偏心輪506上の軸受518を斜めに設置する。即ち、出力偏心輪上の二つの軸線を一定の角度で設置する。入力偏心輪501と出力偏心輪506の偏心量を変えない状況下で、本手段中のレバーアセンブリ545中の実際負荷力点(レバーアーム群円周面510と出力偏心輪506の偏心軸線上に固定接続される軸受518との可動接続部)と支点(レバーアーム群509と円周支持台517上の支持転がり部材526からなる支持転がり部材群533との可動支持面)との距離を短縮し、動力アームと抵抗力アームとの比率を大きくして、本円周レバーフォースアンプ機構の力増強効果を向上する。
図6~図6-Dは、本発明考案をモデルとして説明した円周レバーフォースアンプの第六の具体的な実施例の構造略図である。
本実施例において、レバーアーム608と円周支持台617の可動支持端との間には支持棒634が可動接続される(図6-Aを参照)。この最適化手段は、本発明の円周レバーフォースアンプ中のレバーアームと円周支持台を接続する他の一種の実施可能な形態である。
具体的に、図6-Aに示すとおり、前記支持棒634の一端は、本体中軸線でポジショニングされ、円周支持台617と周方向に均一に配置され、且つ可動接続される。本実施例において、好ましくは、前記円周支持台617上支持棒634が可動接続される円周面には、凹円階段面635を有している。前記支持棒634の他の一端は、レバーアーム608の一端と可動に接続される。本実施例において、好ましくは、前記レバーアーム608上には、支持棒634と可動に接続される、凹円窪み636を有している。前記レバーアーム608の他の一端は揺動体628と可動に支持される。
本実施例において、レバーアーム608と支持棒634からなるレバーアーム群609および揺動体628は、共同にレバーアセンブリ645を構成する(図6-Aを参照)。前記レバーアーム608と揺動体628との可動支持部は、当該レバーアセンブリ645の実際の作用力点となる。支持棒634と円周支持台617との可動接続部は、当該レバーアセンブリ645の実際の支点となる。レバーアーム群609によって形成される出力レバーアーム群円周面610と出力偏心輪606の偏心軸線上の軸受618との可動接続部は、当該レバーアセンブリ645の実際の負荷力点となる。具体的な作用力実施のプロセス手順としては、ある作用力が入力伝動部材604を通じて入力偏心輪601を作動させ、軸受605が揺動体628を作動させて、ユニバーサル支点629を支点として円周ポジショニングスイング運動をする(図6-Bを参照)。さらに、レバーアーム608と揺動体628との可動支持部650に作用し、レバーアーム608をこじ開けて支持棒634と円周支持台617との可動接続部を支点として、レバーアーム群609によって形成された出力レバーアーム群円周面610を通じて、出力偏心輪606の偏心軸線上の軸受618と可動に接続されて、回転力を形成する。よって、出力偏心輪606および出力伝動部材621を回転させて、出力を強化する。
本実施例において、好ましくは、あるガイド溝盤615は、本体中軸線にポジショニングされ、円周支持台617および本体ケーシング624と固定接続される。当該ガイド溝盤615上のガイド溝616は、レバーアーム608および支持棒634と一々に対応するように周方向に均一配置され、それと同時に、レバーアーム608と支持棒634の移動軌跡をポジショニングし且つ保護する(図6-Cと図6-Dを参照)。
本実施例において、前記実施例中に記載の作用力の入力と力増強の出力が本体ケーシングの円周壁上に入力と出力の外接開口を設置することとは違って、本実施例では、作用力の入力と出力を軸端入力と出力とする。即ち、入力偏心輪601上において、入力軸637が本体中軸線にポジショニング、且つ固定接続される。当該入力軸637は、軸受603を通じて本体ケーシング624と固定接続される。当該入力軸上には、入力伝動部材604が固定接続される。同じく、出力偏心輪606には、出力軸638が本体中軸線にポジショニングされ、且つ固定的に接続されている。当該出力軸638は、軸受614を介して、本体ケーシング624に固定的に接続されている。当該出力軸には、出力伝動部材621が固定的に接続されている。
図7~図7-Dは本発明考案をモデルとして説明した円周レバーフォースアンプの第七の具体的な実施例の構造略図である。本実施例は上記第六の実施例に記載の基本構造と原理に基づき、揺動体をレバーアームに作用させた他の一種の構造接続および位置関係の等価応用を示したものである。
本実施例において、レバーアーム708の一端は、揺動体728の中軸線にポジショニングされ、揺動体728と周方向に均一に配置され、可動に接続されている。当該当該レバーアーム708の他の一端は、円周支持台734の一端と可動に接続され(図7-Aを参照)、前記支持棒734の他の一端は、円周支持台717に可動に支持されている。本実施例において、好ましくは、円周支持台717には、支持棒734に可動に支持される周面に、凹円面750を備えている(図7-Bを参照)。
本実施例において、レバーアーム708と支持棒734からなるレバーアーム群709および揺動体728は、ともにレバーアセンブリ745を構成する(図7-D)。前記レバーアーム708と揺動体728の可動接続部は、当該レバーアセンブリ745の実際の作用力点となる。支持棒734と円周支持台717との可動接続部は、当該レバーアセンブリ745の実際の支点となる。レバーアーム群709によって形成されるレバーアーム群円周面710(図7-Cを参照)と、出力偏心輪706の偏心軸線上の軸受718との可動接続部は、当該レバーアセンブリ745の実際の負荷力点となる。
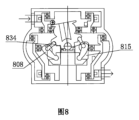
図8~図8-Cは、本発明考案をモデルとして説明した円周レバーフォースアンプの第八の具体的な実施例の構造略図である。前記第七の実施例とは違って、本実施例のレバーアーム808は倒置応用である。
本実施例において、好ましくは、ガイド溝盤815が支持棒834を十分保護できない場合には、レバーアーム808に別途に増設される両側保護スカート851によって保証保護される(図8-A、図8-Cを参照)。図8-Bは、レバーアセンブリ845である。
図9~図9-Dは、本発明考案をモデルとして説明した円周レバーフォースアンプの第九の具体的な実施例の構造略図である。
上記第八の実施例に基づき、本実施例は、複数のレバーアーム908からなるレバーアーム群909を多段連用することもでき、当該多段連用のレバーアーム群909-2は、本発明中の円周レバーフォースアンプ機構の第二段レバー作用形式である。
具体的に、図9-Aと図9-Bに示すとおり、前記レバーアーム908-2の一端は、支持棒934-2の一端と可動に接続され、ともに周方向に均一に配置されることによってレバーアーム群909-2を構成する。レバーアーム908-2の他の一端は、本体中軸線にポジショニングされ、円周支持台917に周方向に均一配置で可動に接続される。支持棒934-2の他の一端は、レバーアーム908に可動に接続される。本実施例において、レバーアーム群909とレバーアーム群909-2および揺動体928は、ともにレバーアセンブリ945を構成する(図9-Bを参照)。前記支持棒934と揺動体928との可動支持部は、当該レバーアセンブリ945の実際の作用力点となり、レバーアーム908-2と円周支持台917との可動接続部は、当該レバーアセンブリ945の実際の支点となる。レバーアーム群909-2上のレバーアーム群円周面910と入力偏心輪906の偏心軸線上に固定される軸受918との可動接続部は、当該レバーアセンブリ945の実際の負荷力点となる。
本実施例において、好ましくは、凹円階段面950が別々に加工される場合、それに所属される円階段部材952は、軸受953によって揺動体928に位置決めされ、嵌合接続される(図9-Cを参照)。よって、それと可動接触される支持棒934の力伝達が摩擦作用によって向上且つ改善される。
本実施例では、多段式レバーアームの運動連用を効果的に保護するために、ガイド溝915と円周支持台917が、固定的に接続される形式で設けられている。前記円周支持台917上には、それぞれと二箇所の凹円階段面935と935-2を備えており、レバーアーム908と908-2の可動接続に用いられる(図9-Dを参照)。
本実施例において、レバーアーム群909とレバーアーム群909-2との二段連用によって、本発明の円周レバーフォースアンプ機構の出力増強がさらに倍増される。明らかなことに、本実施例に記載の基本原理に基づき、前記レバーアーム群は実際応用の機械性能と必要に応じて、多段連用することもでき、これによってより大きな出力増強を得ることができる。
図10~図10-Bは、本発明考案をモデルとして説明した円周レバーフォースアンプの第十の具体的な実施例の構造略図である。
本実施例は、上記第九の具体的な実施例に基づいた等価構造の変化形式中の一つである。
本実施例において、好ましくは、一段レバーアーム群1009中のレバーアーム1008上の支持棒1034の両端がボール継ぎ手形式にデザインされ、支持棒1034の一端は、揺動体1028と可動に接続され、他の一端は、レバーアーム1008の一端と可動接続される(図10-Aを参照)。前記揺動体1028と支持棒1034との可動接続部には、ボール型窪み1054を有する(図10-Bを参照)。当該ボール型窪み1054は、レバーアーム1008に可動に接続される支持棒1034と一々に対応するように揺動体1028に周方向に均一配置される。前記レバーアーム1008の他の一端は、円周支持台1017に可動に支持される。
本実施例において、2段レバーの応用原理は図九の実施例と同様なので、ここでは繰り返して説明しない。支持棒1034の両端がボール継ぎ手の形式でデザインされた場合、唯一の違いは、当該支持棒1034が揺動体1028の円周スイングによって、対応するスイング幅が現れ、その機械作用も前記考案と同様な他の一種の形式となる。また、他の等価形式を採用できる。
図11と図11-Aは本発明考案をモデルとして説明した円周レバーフォースアンプの第十一の具体的な実施例の構造略図であって、主に外接伝動リンクの一種の構造形式を説明したものである。
本実施例において、好ましくは、入力と出力の接続軸を増設することによって、マルチマシンを快速且つ有効に直列伝動する一種の構造形式である(図11を参照)。
具体的に、一つの伝動軸1155は、軸受1157と軸受1158によって本体ケーシング1124の内壁に取り付けられている。当該伝動軸1155は、外接入力伝動部材1156に固定的に接続される。当該外接入力伝動部材1156は、伝送ベルト/チェーンなどのよって本体内の入力伝動部材1104とリンクされる。もう一つの伝動軸1159は、軸受1161と軸受1162によって本体ケーシング1124接続体内壁の他の一端に取り付けられている。当該伝動軸1159上には、外接出力伝動部材1160が設けられている。当該外接出力伝動部材1160は、伝送ベルト/チェーンなどによって本体内の伝動部材1121とリンクされる。よって、全体的直列構造を形成できる。
上記一体型の直列伝動の構造形式は、その種類が多いので、一々に説明せず、ここでは、一つの例を挙げて説明する。
図11-Aは、図11のバーティカルタイプの直列伝動構造の略図である。本発明の円周レバーフォースアンプは上記実施例に基づき、シングルマシンを直列伝動構造形式に完全に現した立て式応用の配置可能な形式中の一つである。当該直列形式はコンパクトで、規模化、集積化応用を実現し易い。
本分野の技術者の周知の常識に基づき、明らかなことに、本発明の円周レバーフォースアンプ直列伝動の応用の場合、一つの本体ケーシングを共用することができ、これによって本体内で直接直列伝動を行って、よりコンパクトな機械構造のデザイン形式を獲得できる。
図12と図12-Aは、本発明考案をモデルとして説明した円周レバーフォースアンプの第十二の具体的な実施例であって、主に本発明のシングルマシンの横式応用およびマルチマシンの横式直列伝動応用の構造を示した略図である。
図12は本発明の円周レバーフォースアンプのシングルマシン横式応用際の外形正面構造の略図である。図12-Aは図12のシングルマシンの横式応用に基づくマルチマシン直列伝動応用の構造略図である。勿論、本実施例はただの例示的に現したものであって、本分野の技術者が周知の常識によって、本発明の機械原理を離れずに、実際の必要に応じて、さらに多くの可能な構造配置にデザインできる。
本実施例は本発明の円周レバーフォースアンプを上記実施例に基づき完全に現したシングルマシン直列伝動構造形式中横式応用の配置可能な形式の一つである。当該横式応用のメリットの一つは、機械潤滑の信頼性である。なぜならばその直列伝動軸が潤滑油面の上位に位置しているからである。また、油漏れを効果的に防げる。
本発明の円周レバーフォースアンプの伝動方式:ある作用力が入力伝動部材およびそれと固定接続される入力偏心輪を通じて、同時に入力偏心輪偏心軸線上に固定接続される軸受を通じて、それと可動接続または可動支持されるレバーアーム群の一端に作用させる。さらに、一つの円周スイングと軸方向のこじ開け合力の回転力をレバーアーム群に作用させる。レバーアーム群の他の一端と支持台が可動支持部または可動接続部を支点として円周スイングおよび軸方向往復運動を促すと同時に、出力レバーアーム群円周面との可動接続される出力偏心輪偏心軸線上に固定接続される軸受によって出力偏心輪の回転を作動させ、さらに出力偏心輪上の出力伝動部材を作動させて出力を増強する。
本発明において、好ましくは、前記レバーアーム群は、揺動体と入力偏心輪の偏心軸に固定接続された軸受に可動に支持され、または可動に接続されうる。当該揺動体の一端は、本体中軸線のユニバーサル支点と接続され、他の一端は、入力偏心輪の偏心軸に固定接続される軸受と可動接続される。
さらに、本発明において、前記レバーアームは、多段連用でき、これによって、多段連用後のレバーアーム群によって形成されるレバーアーム群円周面と可動接続且つ回転される出力偏心輪の偏心軸の軸受を通じて、出力偏心輪の回転を作動させて、出力を増強する。
本発明の円周レバーフォースアンプの力増強方法:入力偏心輪の回転によって生じる円周回転偏心作用力を利用してレバーアーム群を作動させて、一端の円周支持部を支点として円周スイング且つ軸方向の往復運動をし、レバーアーム群円周面の回転・こじ開け力を出力偏心輪上の負荷力に作用させると同時に、出力偏心量を効果的に保証することによって、出力増強を発生且つ伝える。
本発明において、好ましくは、前記レバーアーム群の支点と負荷力点は、近い位置に設けられて、こじ開け力を増やすと同時に、出力偏心輪方向由来の負荷力を効果的に阻み、セルフロックおよびバックストック機能を形成し、力増強をさらに向上する。
本発明の円周レバーフォースアンプの力増強方法:
本考案は、既存技術中、レバーアームが単なるレバーアームである認識を変えて、複数のレバーアームを周方向に組み合わせて、一つのレバーアーム群全体の連動によってレバーのこじ開け力を実現する。
本考案は、既存技術中レバー力の支点が一つの円心固定支点であった方法を変えて、レバー力支点を周方向の可動支点とデザインすることによって力増強を実現する。
本考案は、偏心輪を入力と出力作用力と負荷力の伝動機構として、入力偏心輪の偏心量を減らすと同時に、レバーアームと支持棒を利用して入力端の偏心量を増やす方法によって力増強を実現する。既存技術中の円周レバー力入力端の偏心量を出力端偏心量より倍に大きくして、実際上入力端の作用力を損失した通常状態を変える。
本考案は、入力端の作用力方向を変えて、即ち、入力端偏心輪の平面円周ラジアル方向の回転力をアキシアル方向の作用力に変えることによって、負荷力方向由来の逆転力を効果的に阻んで、力増強を実現する。
本考案は、入力端単一の偏心輪回転の押し圧力を利用して、レバーアームの連動によって形成される複数力の合力の共同作用によって、力増強を実現する。
本考案は、レバーアームが既存技術中単一こじ開け力として使用されていた用法を変えて、レバーアームに横方向ロングアームを増設することによって、力増強を向上する。
本考案は、単一レバーアーム固定支点こじ開け力をマルチレバーアームの周方向で連続循環するこじ開け力に集積して、累積された周方向の複数のこじ開け力で連続全体の円周循環こじ開け力を実現することによって、力増強を実現する。
本発明は、レバーアセンブリを使用する方法によって力増強を実現し、即ち、レバーアーム群に揺動体を可動接続することによって、全体的且つ効果的に出力トルクを増強する。
本考案は、多段式レバーアーム群を重ねて連用することによって力増強を実現する。
本考案は、複数のシングルマシンを効果的に直列伝動に組み合わせる方法によって、より大きな出力トルクの向上を実現する。
本発明の円周レバーフォースアンプの機械的用途の最大特徴:マルチマシンを直列に組み合わせて応用することによって、幾何学的に増加された出力増強を得る。
具体的な実施例1~具体的な実施例12に記載の円周レバーフォースアンプにおいて、本発明の考案は、多くの有益な技術効果がある。
本発明の機械構造デザインは、簡単で合理的で、高効率であり、入力偏心輪と出力偏心輪の伝動だけを利用して、力増強を実現できる。
本発明考案に記載の円周フォースアンプは、正逆方向の円周回転運動または一定の角度の往復回転運動が可能である。
本発明考案中の機械全体に優れたセルフロック機能を持たせる。
本発明考案に記載の二段連用レバーアーム群に記載された基本原理に基づき、多段式レバーアーム群の重ね利用を実現できる。
本発明考案において、作用力入力機構の入力伝動部材の直径と力増強出力機構の出力伝動部材の直径を等しくデザインして、有効な直列伝動リンクをさらに便利にする。
本発明考案の円周レバーフォースアンプは、シングルマシンを使用することができ、複数のマシンを直列式で組み合わせて使用することもできる。明らかなことに、シングルマシンの円周レバーの力増強が倍数に増加するとすれば、複数のフォースアンプを直列接続による累積の円周レバーの力増強は幾何学的成長となる。
本発明考案の機械構造はコンパクトで、機械性能が合理的である特徴は直列伝動を実現し易く、より多くの応用場面に適用することに繋がる。その直列応用の形式は多様であって、立て式にすることができ、横式に伝動応用にすることもできる。
本発明考案は一機一ケーシングにすることができ、複数の円周レバーフォースアンプの内部に直列伝動を適用する場合は、一つのケーシングを共用するデザインを使用することもできる。
潤滑システムのデザインは、本発明の難点の一つである。しかしながら、本発明の優秀且つ巧妙な機械構造デザインによって、本体の潤滑の問題は、効果的に解決されており、オイル漏れを効果的に防げる。本発明考案において、本体の潤滑は、セルフスプラッシュ式を使用でき、外接潤滑源またはポンプステーション式を組み合わせた潤滑システムも使用できる。複数の円周レバーフォースアンプの内部に直列応用を適用する場合は、一つの潤滑システムを共用することもできる。
本発明考案中、前記円周レバーフォースアンプは小型化、軽量化にすることができ、重型化、大型化、集積化にすることもできる。
本発明考案中、前記円周レバーフォースアンプは、軽量化が求められる時に、本体の部材および局所の不重要な位置に均一配置の透かし加工処理を実施することができる。
本発明考案の前記円周レバーフォースアンプは、機械動力の増強や運動エネルギーの貯蔵、発電などに幅広く使用されている。
本発明の考案は前記円周レバーフォースアンプは、環境に優しく、汚染がなく、騒音が低い。

Claims (15)

  1. 作用力入力機構と、円周レバーフォースアンプ機構と、フォースアンプ出力機構と、本体ケーシングとを備え、
    前記作用力入力機構は、入力伝動部材を有し、
    当該入力伝動部材は、入力偏心輪と固定接続され、
    前記入力偏心輪は、本体の中軸線にポジショニングされ、軸受によって本体ケーシングと接続され、
    前記円周レバーフォースアンプ機構は、レバーアーム群を有し、
    当該レバーアーム群は、複数のレバーアームが周方向に均一に配置されてなり、
    前記レバーアーム群の一端に形成された円周面は、入力偏心輪の偏心軸線上に固定接続される軸受と可動に接続され、且つ、前記レバーアーム群の他の一端に形成された円周面は、円周支持台によって可動に支持され、又は、
    前記レバーアーム群の一端に形成された円周面は、入力偏心輪の偏心軸線上に固定接続される軸受によって可動に支持され、且つ、前記レバーアーム群の他の一端に形成された円周面は、円周支持台と可動に接続されており、
    前記円周支持台は、本体の中軸線にポジショニングされ、本体ケーシングと固定接続され、
    前記レバーアーム群上の出力レバーアーム群円周面は、出力偏心輪の偏心軸線上に固定接続される軸受と可動に接続され、
    前記フォースアンプ出力機構は、出力伝動部材を有し、
    当該出力伝動部材は、出力偏心輪と固定接続され、
    前記出力偏心輪は、本体の中軸線にポジショニングされ、軸受によって本体ケーシングと接続される、
    ことを特徴とする円周レバーフォースアンプ。
  2. 前記レバーアームは、前記入力偏心輪上の軸受または円周支持台と嵌め込み可動に接続できる、ことを特徴とする請求項1に記載の円周レバーフォースアンプ。
  3. 前記レバーアーム上の作用力一端には、ロングアームを横方向に固定増設するとともに、当該レバーアームの他の一端にはショットアームを増設し、且つ偏心駆動部材が入力偏心輪に固定接続されていて、レバーアームの一端に固定設置されたロングアームをさらに駆動且つ回転させる、ことを特徴とする請求項1に記載の円周レバーフォースアンプ。
  4. 前記レバーアーム群には、ガイド溝盤を備え、
    当該ガイド溝盤上のガイド溝は、レバーアームの数と等しく、且つ周方向に一々に対応するように均一配置されていて、レバーアームのポジショニングと移動軌跡の保護に用いられる、ことを特徴とする請求項1に記載の円周レバーフォースアンプ。
  5. 前記入力偏心輪の偏心量は、出力偏心輪の偏心量より小さいまたは等しい、ことを特徴とする請求項1に記載の円周レバーフォースアンプ。
  6. 前記レバーアーム群は、揺動体と可動に接続され、前記揺動体は入力偏心輪と可動接続される、ことを特徴とする請求項1に記載の円周レバーフォースアンプ。
  7. 前記揺動体の一端は、ユニバーサル支点と接続され、
    他の一端は、入力偏心輪の偏心軸線に固定接続された軸受と可動に嵌合接続され、
    前記ユニバーサル支点は、本体の中軸線にポジショニングされ、本体ケーシングに固定接続される、ことを特徴とする請求項6に記載の円周レバーフォースアンプ。
  8. 前記レバーアームの一端は、ボール継ぎ手式で接続部材または円周支持台と可動接続される、ことを特徴とする請求項1に記載の円周レバーフォースアンプ。
  9. 前記入力偏心輪と出力偏心輪の両偏心軸線は、一定の角度で設置される、ことを特徴とする請求項1に記載の円周レバーフォースアンプ。
  10. 複数の前記円周レバーフォースアンプを、直列伝動に組合せて利用する、ことを特徴とする請求項1~9までの何れかに記載の円周レバーフォースアンプ。
  11. ある作用力は入力伝動部材を通じてそれと固定接続される入力偏心輪を回転させ、それと同時に、入力偏心輪の偏心軸線上に固定接続される軸受を通じてそれと可動接続または可動支持される複数のレバーアームによって周方向に均一に分布されるレバーアーム群の一端に形成される円周面に作用され、さらに、円周方向スイングと軸方向のこじ開け合力をレバーアーム群に作用させて、レバーアーム群の他の一端が支持台と可動支持または可動接続部を支点として円周方向スイング及び軸方向往復移動でき、それと同時に、前記レバーアーム群上の出力レバーアーム群の円周面を通じて可動接続される出力偏心輪の偏心軸線上に固定接続される出力偏心輪の回転を作動させ、さらに偏心輪上の出力伝動部材を作動させて出力を増強する、伝動方式を採用した円周レバーフォースアンプ。
  12. 前記レバーアーム群は揺動体を通じて入力偏心輪の偏心軸線上に固定接続された軸受と可動接続または可動支持され、当該揺動体の一端は本体中軸線上のユニバーサル支点に固定接続され、他の一端は偏心輪の偏心軸線上に固定接続される軸受と可動接続される、ことを伝動方式とする請求項11に記載の円周レバーフォースアンプ。
  13. 入力偏心輪の回転によって生じる円周回転偏心作用力を利用して複数のレバーアームによって周方向に均一に分布されるレバーアーム群の一端の円周支持部を支点として円周方向スイングさせ、且つ軸方向の往復移動を作動させ、前記円周方向スイング及び軸方向の往復移動は、前記レバーアーム群の円周面にこじ開け作用力を作用させると同時に、出力偏心量を効果的に保証し、よって出力増幅を発生、且つ伝える、ことを力増強方法とする円周レバーフォースアンプ。
  14. 前記円周レバーフォースアンプはマルチレバーアーム円周を組み合わせてなるレバーアーム群全体の連動によってレバーアーム群の一端に形成される円周面の順次循環するこじ開け力を実現する、ことを力増強方法とする請求項13に記載の円周レバーフォースアンプ。
  15. 前記円周レバーフォースアンプは単一レバーアームの集まりによってマルチレバーアームの円周方向の連続且つ循環的なこじ開け力を形成して、円周方向に累積された複数のこじ開け力を利用して、連続且つ全体的な円周方向の循環的なこじ開け力を実現して、力増強を実現する、ことを力増強方法とする請求項13に記載の円周レバーフォースアンプ。
JP2023562494A 2021-04-12 2022-02-21 円周レバーフォースアンプおよびその伝動方式 Active JP7554367B2 (ja)

Applications Claiming Priority (3)

Application Number Priority Date Filing Date Title
CN202110387091.9 2021-04-12
CN202110387091.9A CN113090727B (zh) 2021-04-12 2021-04-12 一种圆周杠杆增力机及其传动方式
PCT/CN2022/000024 WO2022217981A1 (zh) 2021-04-12 2022-02-21 一种圆周杠杆增力机及其传动方式

Publications (2)

Publication Number Publication Date
JP2024514588A JP2024514588A (ja) 2024-04-02
JP7554367B2 true JP7554367B2 (ja) 2024-09-19

Family

ID=76676670

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2023562494A Active JP7554367B2 (ja) 2021-04-12 2022-02-21 円周レバーフォースアンプおよびその伝動方式

Country Status (5)

Country Link
US (1) US12117068B2 (ja)
EP (1) EP4339485A4 (ja)
JP (1) JP7554367B2 (ja)
CN (1) CN113090727B (ja)
WO (1) WO2022217981A1 (ja)

Families Citing this family (1)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN113090727B (zh) * 2021-04-12 2023-01-10 张荣强 一种圆周杠杆增力机及其传动方式

Citations (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN202118192U (zh) 2011-06-29 2012-01-18 宿孝廷 一种少齿差减速器
CN102996751A (zh) 2011-04-11 2013-03-27 齐国祥 动力效率(功率)n倍提升机、机组

Family Cites Families (14)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
BR0006470A (pt) * 2000-12-04 2002-07-09 Alberto Mesquita Grandi Sistema multi-axial de alavancas
ITTO20020943A1 (it) * 2002-10-31 2004-05-01 Vincenzo Varriale Dispositivo di comando ermetico.
WO2006051134A1 (es) * 2004-11-03 2006-05-18 Prado Camiña, S.L. Amplificador de potencia
DE102006042786B4 (de) * 2006-09-08 2008-09-11 Wittenstein Ag Hohlwellengetriebe
CN201407328Y (zh) * 2008-02-20 2010-02-17 陈茂盛 正向无级变速器
DE102009039970A1 (de) * 2009-09-03 2011-03-10 Schaeffler Technologies Gmbh & Co. Kg Stufenloses Getriebe für eine Antriebsanordnung
DE102011009832B4 (de) * 2011-01-31 2013-12-05 Schaeffler Technologies AG & Co. KG Antriebsanordnung für ein stufenlos verstellbares Getriebe eines Kraftfahrzeuges
CN106704528A (zh) * 2015-11-14 2017-05-24 尹谷林 一种杠杆式变速装置
CN108087522A (zh) * 2016-11-22 2018-05-29 牛金生 一种浮动式传动系统
JP6817900B2 (ja) * 2017-06-15 2021-01-20 本田技研工業株式会社 車両用動力伝達装置
CN109404508B (zh) * 2018-10-29 2022-01-11 叶建君 一种循环增力加速器
KR20200120331A (ko) * 2019-04-12 2020-10-21 삼보모터스주식회사 변속 엑츄에이터용 편심감속기
CN110566643A (zh) * 2019-09-30 2019-12-13 甘志风 用于增加扭矩的机械装置
CN113090727B (zh) * 2021-04-12 2023-01-10 张荣强 一种圆周杠杆增力机及其传动方式

Patent Citations (2)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN102996751A (zh) 2011-04-11 2013-03-27 齐国祥 动力效率(功率)n倍提升机、机组
CN202118192U (zh) 2011-06-29 2012-01-18 宿孝廷 一种少齿差减速器

Also Published As

Publication number Publication date
US20240200641A1 (en) 2024-06-20
EP4339485A1 (en) 2024-03-20
WO2022217981A1 (zh) 2022-10-20
JP2024514588A (ja) 2024-04-02
US12117068B2 (en) 2024-10-15
CN113090727B (zh) 2023-01-10
CN113090727A (zh) 2021-07-09
EP4339485A4 (en) 2025-06-18

Similar Documents

Publication Publication Date Title
KR20170024513A (ko) 감속 베어링 및 전기 모터
US20170248195A1 (en) Speed reducer
CN201196247Y (zh) 一种定轴偏心摆线轮减速器
JP2024514588A (ja) 円周レバーフォースアンプおよびその伝動方式
CN103089941A (zh) 自动变速器
CN106286725B (zh) 自动变速器
CN204805447U (zh) 自动变速器
CN117287441A (zh) 一种数字变量液压马达-机械直线执行器
CN210087944U (zh) 同位差动变速器
RU2455509C2 (ru) Двигатель внутреннего сгорания
CN112762147A (zh) 一种摆线针轮或少齿差式差动减速装置以及减速机
CN109780163B (zh) 一种往复式圆柱正弦端面活齿减速器
CN101958636A (zh) 齿轮联动式永磁能发生装置
CN107448556B (zh) 一种薄型轴承减速器
US3118388A (en) Rotary machine for use as a pump
CN103115119A (zh) 大范围大功率无级变速器
CN201674438U (zh) 联动式棘轮机构磁力机
CN211398459U (zh) 一种高效低损耗的多级增速机构
KR100235595B1 (ko) 베어링을 이용한 변속장치
WO2020238816A1 (zh) 同位差动减速器
CN205780440U (zh) 一种刹车抱死式超越离合器
CN101951206A (zh) 齿轮联动式流体传动磁力机
CN209725111U (zh) 一种摆齿减速机
CN212455372U (zh) 一种带滚动轴承的行星减速器
CN102237827A (zh) 棘轮机构永磁能发动机

Legal Events

Date Code Title Description
A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20240123

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20231208

A621 Written request for application examination

Free format text: JAPANESE INTERMEDIATE CODE: A621

Effective date: 20240123

A871 Explanation of circumstances concerning accelerated examination

Free format text: JAPANESE INTERMEDIATE CODE: A871

Effective date: 20240123

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20240219

A131 Notification of reasons for refusal

Free format text: JAPANESE INTERMEDIATE CODE: A131

Effective date: 20240312

RD02 Notification of acceptance of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7422

Effective date: 20240514

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A821

Effective date: 20240514

RD04 Notification of resignation of power of attorney

Free format text: JAPANESE INTERMEDIATE CODE: A7424

Effective date: 20240610

A601 Written request for extension of time

Free format text: JAPANESE INTERMEDIATE CODE: A601

Effective date: 20240611

A521 Request for written amendment filed

Free format text: JAPANESE INTERMEDIATE CODE: A523

Effective date: 20240809

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20240903

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20240906

R150 Certificate of patent or registration of utility model

Ref document number: 7554367

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150