JP7546751B2 - シミュレーション方法及び装置 - Google Patents
シミュレーション方法及び装置 Download PDFInfo
- Publication number
- JP7546751B2 JP7546751B2 JP2023502045A JP2023502045A JP7546751B2 JP 7546751 B2 JP7546751 B2 JP 7546751B2 JP 2023502045 A JP2023502045 A JP 2023502045A JP 2023502045 A JP2023502045 A JP 2023502045A JP 7546751 B2 JP7546751 B2 JP 7546751B2
- Authority
- JP
- Japan
- Prior art keywords
- target vehicle
- scenario
- moving object
- time
- speed
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images




Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F30/00—Computer-aided design [CAD]
- G06F30/20—Design optimisation, verification or simulation
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W30/00—Purposes of road vehicle drive control systems not related to the control of a particular sub-unit, e.g. of systems using conjoint control of vehicle sub-units
- B60W30/14—Adaptive cruise control
- B60W30/16—Control of distance between vehicles, e.g. keeping a distance to preceding vehicle
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06F—ELECTRIC DIGITAL DATA PROCESSING
- G06F30/00—Computer-aided design [CAD]
- G06F30/10—Geometric CAD
- G06F30/15—Vehicle, aircraft or watercraft design
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Theoretical Computer Science (AREA)
- Geometry (AREA)
- General Physics & Mathematics (AREA)
- Computer Hardware Design (AREA)
- Automation & Control Theory (AREA)
- General Engineering & Computer Science (AREA)
- Evolutionary Computation (AREA)
- Transportation (AREA)
- Mathematical Optimization (AREA)
- Pure & Applied Mathematics (AREA)
- Mathematical Analysis (AREA)
- Aviation & Aerospace Engineering (AREA)
- Computational Mathematics (AREA)
- Mechanical Engineering (AREA)
- Traffic Control Systems (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
Description
本発明によるシミュレーションによる評価方法(シミュレーション方法)を実施する手順に関し、図1を用いて説明する。本発明による評価方法(シミュレーション方法)は、車両挙動のシミュレーションを行う方法である。
最初に、自車走行定義作成S110で評価対象とする自車走行を定義する。例えば、図2に示す道路にて評価を行う場合に、自車200と他車X(310)、他車Y(320)、及び路肩の駐車車両360による評価シナリオを考えたと仮定し、自車200がシナリオ開始位置Le(201)で発生する事象を評価する場合、図3に示すような方法で自車200の走行を定義する。
自車走行タイミング取得S120では、自車200がシミュレーション開始からいつの時点で、どこを走行しているかの関係(すなわち、評価対象車両の自車200の時刻と位置ないし走行距離の関係)を取得する。例えば、シミュレーションで取り扱う移動体として自車200だけを定義した状態でシミュレーションを実行し(換言すれば、評価対象車両の自車200を単独で走行させてシミュレーションを実行し)、時刻と自車200の位置ないし走行距離の関係を予め取得する。ここで時刻とは、シミュレーションの中の世界で取り扱う仮想的な時刻である。以降、特に明記しない限り、「時刻」とはシミュレーションの中の世界で取り扱う仮想的な時刻を指すものとし、「時間」もシミュレーションの中の世界で取り扱う時間とする。
周辺交通参加者の移動計画策定S130では、シナリオに関係する自車200以外の各移動体それぞれの移動計画(以下、速度計画や走行計画と呼ぶ場合がある)、すなわちシミュレーション開始時の位置及び向き、シミュレーション実行時の時刻と速度及び向きの関係を策定する。この際、自車走行タイミング取得S120で得た自車200がシナリオ開始位置Le(201)を通過するシミュレーション時刻(以下、評価対象車両の自車200の挙動を検証するためのシナリオの開始時点、あるいは、シナリオ開始予測時刻とも呼ぶ)に、移動体それぞれがシナリオ開始時の状態(位置、速度など)として指定された値となるように移動計画の策定を行う。言い換えれば、自車走行タイミング取得S120で評価対象車両の自車200を単独で走行させてシミュレーションを実行して得られた自車200の時刻と位置の関係を参照し、自車200がシナリオ開始位置Le(201)に到達するシミュレーション時刻を算出し(求め)、自車走行タイミング取得S120で得た自車200がシナリオ開始位置Le(201)を通過するシミュレーション時刻に、移動体それぞれがシナリオ開始時の状態(位置、速度など)として指定された値となるように、移動体の移動(走行や挙動とも呼ぶ)を調整する。指定される値は、位置、速度、加速度、向きなどが考えられるが、歩行者の場合に腕の振り具合を追加するなど、他の要素を追加する場合も考えられる。
シミュレーション実行初期化S140では、シミュレーションに必要な各種初期化を行う。この初期化には、自車200及び周辺交通参加者の初期状態の設定も含まれる。
シミュレーション1ステップ実行S150は、シミュレーションの刻み時間分時刻を進める処理である。ここでは、時刻を進めるとともに、進んだ時刻分に対応して、シミュレーションする物理現象を表す全てのパラメータを更新する処理を行う。車両の走行に関わる物理現象をある程度精度を保ってシミュレーションするため、刻み時間は1ms程度であることを想定する。但し、目的に応じて刻み時間を変更する場合も考えられる。
周辺交通参加者の移動計画更新S160では、前述のシミュレーション時刻(シナリオ開始時点)における自車200の走行位置からシナリオ開始時刻を予測(推定)し直し、予測したシナリオ開始時刻に各周辺交通参加者のシナリオ開始における挙動(指定された位置、速度など)を満たすよう、それぞれの周辺交通参加者の移動計画の見直し(更新)を行う。換言すれば、前述のシミュレーション時刻(シナリオ開始時点)における自車200の走行位置から、シナリオ開始時点における指定された位置であるシナリオ開始位置に自車200が到達する予測時刻を求め直し、自車200がシナリオ開始位置に到達する予測時刻において、各周辺交通参加者の位置及び速度が指定された値となるよう(各周辺交通参加者が指定された位置及び速度となるよう)、それぞれの周辺交通参加者の移動を調整する。さらに換言すれば、前述のシミュレーション時刻(シナリオ開始時点)における自車200の走行位置から、前記予測時刻に変化があるかを判断し、前記予測時刻が変化した(前記予測時刻に変化がある)場合には、当該予測時刻の変化に応じてそれぞれの周辺交通参加者の移動計画の更新を行い、それぞれの周辺交通参加者の移動を調整する。
シミュレーション終了判定処理S170は、シナリオ開始後、決められた時間の経過や、自車200が決まった位置に到達したことを検出するなどの方法で、シミュレーションの終了判定を行う。シミュレーションを終了しない場合は、シミュレーション1ステップ実行S150に戻り、シミュレーションの実行を継続する。
シミュレーション結果記録S180では、シミュレーションによる評価結果NGが発生したか、評価上許容されないケースが発生したか、あるいは評価結果OKとなったかを記録する。記録の際、自車200や周辺交通参加者それぞれのシミュレーション終了時の様々な状態を表すパラメータや、シミュレーション実行期間中の位置や速度などの主要なパラメータのログも合わせて記録して、後の分析に利用することも考えられる。
自車200の走行定義方法の例について、図2に示す道路を走行することを想定して、図3を用いて説明する。なお、図3の各ステップの内容、値等は一例であって、これに限られない。
周辺交通参加者の移動計画策定の例について説明する。図4に示すシナリオ開始条件を想定し、周辺交通参加者として他の自動車(他車)を対象にした移動計画の策定例を図5に示す。図5に示す移動計画の策定例では縦方向(道に沿う方向)の計画のみを速度計画として示すが、必要に応じ、横位置の計画、あるいは走路に対する向きの計画などを付加することも考えられる。この例ではシナリオ開始までを対象とし、他車については横位置オフセットを考慮せず、走行するレーンのみを考慮する。シナリオ開始後、周辺交通参加者は、それぞれシナリオで定義された加減速や車線変更などに従い挙動を再現することになる。移動計画は、周辺交通参加者それぞれの挙動特性に合わせて、車両とは異なる計画を用いて構わない。例えば、歩行者用移動計画、自転車用移動計画などを用意することも考えられる。

周辺交通参加者の移動計画更新S160で行う移動計画更新方法の例について、図5に示した速度計画(移動計画)に対応付けて図6を用いて説明する。
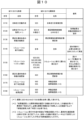
以上説明した評価方法(シミュレーション方法)を用いてシミュレーション装置を構成した例を図9に示す。また、図1におけるシミュレーション実行手順の各処理と図9におけるシミュレーション装置の各部の関係の例を図10に示す。
シナリオ条件設定部910は、図4に示したようなシナリオ開始条件の他、シナリオ開始後の自車200及び各周辺交通参加者の挙動指示を外部、例えばファイル等からシミュレータに取り込む。
シナリオ条件設定部910で取り込んだ情報を基に、自車200に関する情報から、自車走行計画策定部920で自車200の走行計画が策定され、周辺交通参加者以外や静止物(シミュレーション中に全く動かない駐車車両など)に関する情報から、環境データ提供部980で道路を含む環境データとして構築される。
他車を含む周辺移動物に関する情報から、周辺移動物初期移動計画策定部810でシミュレーション開始時点での移動計画が策定される。但し、周辺移動物初期移動計画策定部810が移動計画を策定するためには挙動記録部990より提供されるシナリオ開始予測時刻(シナリオ開始時点における指定された位置であるシナリオ開始位置に自車が到達する予測時刻であって、自車走行タイミング取得S120で取得されて挙動記録部990に保存された時刻)が必要となる上、周辺移動物制御部800に含まれる部分は周辺移動物が存在しない状況のシミュレーションでは動作不要なため、自車走行タイミング取得S120におけるシミュレーションを実施する場合には動作しない。
自車走行計画策定部920で策定された走行計画を基に、時刻に応じた走行計画に対応する指令がドライバモデル部930及び自車運転制御モデル部940に供給される。走行計画上、自車200の運転者が操作すべき内容はドライバモデル部930を介して自車運転制御モデル部940に供給される。自車走行計画策定部920から自車運転制御モデル部940に直接接続する経路があるのは、自車運転制御モデル部940の評価上、ドライバからは入力できない情報に対応するためである。例えば、この経路により、目標速度などドライバからは直接的に値を入力できないケースや、ドライバからは設定できない範囲であっても評価上設定したいケースに対応することが可能になる。
自車運転制御モデル部940は、運転支援や自動運転の制御を行うモデルであり、本シミュレーション装置900による主要な評価対象である。自車運転制御モデル部940は、周辺センサモデル部970から得た自車200の周辺状況に基づく判断と自車走行計画策定部920やドライバモデル部930から出力される指示に従って、自車200のアクセル、ブレーキ、操舵などの走行に必要な指示を自車挙動モデル部950へ出す。
自車挙動モデル部950は、自車運転制御モデル部940からの指示、及び環境再現部960からの道路に関する情報(路面の状態や勾配など)を基に、自車200の挙動計算を行う。
環境再現部960は、環境データ提供部980から得られる道路及び道路周辺物や駐車車両の情報、自車挙動モデル部950から得られる自車200の挙動情報、及び周辺移動物挙動モデル部830から得られる周辺移動物の挙動情報を基に、シミュレータ内の仮想空間を再現する。
環境再現部960で再現した仮想空間の情報は、周辺センサモデル部970に提供され、周辺センサモデル部970は、提供された情報を基に、自車200の周辺センサ(カメラ、レーダ、Lidar、超音波、GNSSなど)を模擬し、それら周辺センサの出力に相当する情報を自車運転制御モデル部940に提供する。周辺センサモデル部970は、一部に限定される場合もあるが、本シミュレーション装置900による主要な評価対象になり得る。
環境再現部960で再現した仮想空間に関する情報は挙動記録部990にも提供され、挙動記録部990は、自車200や周辺移動物の位置情報や挙動情報など、評価に必要となる情報を時系列で記録する。この際、衝突(接触)など何かイベントが発生した際に、より詳細な情報を記録することも考えられる。
挙動記録部990で記録した情報は結果確認部995に提供され、評価結果NGケースや評価に失敗したケースなどの抽出などに用いられる。
周辺移動物初期移動計画策定部810では、前述の周辺交通参加者の移動計画策定S130で行う内容に相当する処理を行う(図4及び図5を併せて参照)。
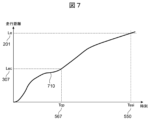
周辺移動物初期移動計画策定部810の出力と、自車挙動比較部840から得られる自車200の単独走行により挙動記録部990で取得した位置情報に対する周辺移動物も含めてシミュレーションを行っている状況での自車200の位置情報の比較結果を基に、周辺移動物移動計画更新部820は、予測時間の変化(更新シナリオ開始予測時刻)に応じた移動計画の更新を行い、各周辺移動物に対して挙動の指示(挙動を調整する指示)を出す。この移動計画の更新は、前述の周辺交通参加者の移動計画更新S160の処理に相当し、図5、図6、図7及び図8を用いて説明した内容である。
周辺移動物挙動モデル部830は、周辺移動物移動計画更新部820からの挙動指示に従い、環境再現部960から得られる仮想空間の状況も考慮した上で、各周辺移動物をそれぞれの挙動モデルに従い、移動させる。移動させた結果は環境再現部960に提供され、仮想空間の状況の更新に用いられる。
本実施例に示す方法及び装置は、実際の車両等に搭載することで、実際の交通環境において、自車200と周辺交通参加者の位置関係がリスクの高い状況になることを防止するために活用することも考えられる。すなわち、予めリスクの高い位置、速度、加速度関係を車両に搭載するシステムに登録しておき、そのような状況になりそうと予測できる場合には、自車200から周辺交通参加者に対してリスクの低い状態となるよう速度計画の変更を要求し、周辺交通参加者はその要求が適切かを判断した上で、速度計画を見直すことが考えられる。
以上で説明したように、本実施例のシミュレーション方法は、車両挙動のシミュレーションを行うシミュレーション方法であって、対象車両(自車200)の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻(シナリオ開始予測時刻)を求め、前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう(前記移動物が前記指定された位置及び速度となるよう)、指定時間当たりの速度変化範囲(加速度範囲)を制限して前記移動物の移動を調整する(前記移動物の移動計画の更新を行う)。
Claims (19)
- 車両挙動のシミュレーションを行うシミュレーション方法であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション方法において、
前記予測時刻ならびに前記指定された前記移動物の位置及び速度に基づいて、前記移動物の移動計画を策定し、前記策定された移動計画を用いて、前記対象車両及び前記移動物を含めたシミュレーションを開始し、
前記シミュレーションの実行中の任意のタイミングで前記予測時刻に変化があるかを判断し、前記予測時刻が変化した場合には、当該予測時刻の変化に応じて前記移動物の移動計画の更新を行うことを特徴とする、シミュレーション方法。 - 車両挙動のシミュレーションを行うシミュレーション方法であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション方法において、
前記対象車両が前記シナリオ開始位置に到達する前記予測時刻を算出するために、前記対象車両を単独で走行させてシミュレーションを実行し、当該シミュレーションを実行して得られた前記対象車両の時刻と位置の関係を参照することを特徴とする、シミュレーション方法。 - 請求項2に記載のシミュレーション方法において、
前記予測時刻ならびに前記指定された前記移動物の位置及び速度に基づいて、前記移動物の移動計画を策定し、前記策定された移動計画を用いて、前記対象車両及び前記移動物を含めたシミュレーションを開始し、
前記シミュレーションの実行中の任意のタイミングで前記予測時刻に変化があるかを判断し、前記予測時刻が変化した場合には、当該予測時刻の変化に応じて前記移動物の移動計画の更新を行うことを特徴とする、シミュレーション方法。 - 請求項1又は3に記載のシミュレーション方法において、
前記移動物の移動計画の策定は速度により行い、前記速度が連続的に変化するように前記移動物の移動計画を計画することを特徴とする、シミュレーション方法。 - 請求項1又は3に記載のシミュレーション方法において、
前記移動物の移動計画の更新の結果は、前記策定された移動計画を時間的にずらした計画であり、
前記移動物の移動計画の更新の結果に基づくと前記シナリオの開始時点における前記移動物の位置までの距離に対して過不足する移動距離を補償する調整を加えて前記移動物の挙動を調整することを特徴とする、シミュレーション方法。 - 車両挙動のシミュレーションを行うシミュレーション方法であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション方法において、
前記対象車両は、前記対象車両の周辺に存在する移動物が存在する道路とは異なる道路から前記移動物が存在する道路に合流させることを特徴とする、シミュレーション方法。 - 車両挙動のシミュレーションを行うシミュレーション方法であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション方法において、
前記対象車両及び前記対象車両の周辺に存在する移動物の少なくとも1つが所定の速度範囲を逸脱した際にシミュレーションを終了することを特徴とする、シミュレーション方法。 - 車両挙動のシミュレーションを行うシミュレーション方法であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション方法において、
前記対象車両が前記対象車両の周辺に存在する移動物と接触した際にシミュレーションを終了することを特徴とする、シミュレーション方法。 - 車両挙動のシミュレーションを行うシミュレーション方法であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション方法において、
前記対象車両の周辺に存在する移動物が他の前記対象車両の周辺に存在する移動物と接触した際にシミュレーションを終了することを特徴とする、シミュレーション方法。 - 車両挙動のシミュレーションを行うシミュレーション方法であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション方法において、
前記対象車両が前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置を通過した際に、前記対象車両及び前記対象車両の周辺に存在する移動物の状態を確認し、前記シナリオの開始時点における条件から所定の範囲以上逸脱した場合にシミュレーションを終了することを特徴とする、シミュレーション方法。 - 車両挙動のシミュレーションを行うシミュレーション方法を実現するシミュレーション装置であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション装置において、
前記対象車両が前記シナリオ開始位置に到達する前記予測時刻を算出するために、前記対象車両を単独で走行させてシミュレーションを実行し、当該シミュレーションを実行して得られた前記対象車両の時刻と位置の関係を参照することを特徴とする、シミュレーション装置。 - 車両挙動のシミュレーションを行うシミュレーション方法を実現するシミュレーション装置であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション装置において、
前記予測時刻ならびに前記指定された前記移動物の位置及び速度に基づいて、前記移動物の移動計画を策定し、前記策定された移動計画を用いて、前記対象車両及び前記移動物を含めたシミュレーションを開始し、
前記シミュレーションの実行中の任意のタイミングで前記予測時刻に変化があるかを判断し、前記予測時刻が変化した場合には、当該予測時刻の変化に応じて前記移動物の移動計画の更新を行い、
前記移動物の移動計画は、前記シナリオ開始位置まで連続的な速度計画とすることを特徴とする、シミュレーション装置。 - 車両挙動のシミュレーションを行うシミュレーション方法を実現するシミュレーション装置であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション装置において、
前記予測時刻ならびに前記指定された前記移動物の位置及び速度に基づいて、前記移動物の移動計画を策定し、前記策定された移動計画を用いて、前記対象車両及び前記移動物を含めたシミュレーションを開始し、
前記シミュレーションの実行中の任意のタイミングで前記予測時刻に変化があるかを判断し、前記予測時刻が変化した場合には、当該予測時刻の変化に応じて前記移動物の移動計画の更新を行い、
前記移動物の移動計画の策定は速度により行い、前記速度が連続的に変化するように前記移動物の移動計画を計画することを特徴とする、シミュレーション装置。 - 車両挙動のシミュレーションを行うシミュレーション方法を実現するシミュレーション装置であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション装置において、
前記予測時刻ならびに前記指定された前記移動物の位置及び速度に基づいて、前記移動物の移動計画を策定し、前記策定された移動計画を用いて、前記対象車両及び前記移動物を含めたシミュレーションを開始し、
前記シミュレーションの実行中の任意のタイミングで前記予測時刻に変化があるかを判断し、前記予測時刻が変化した場合には、当該予測時刻の変化に応じて前記移動物の移動計画の更新を行い、
前記移動物の移動計画の更新の結果は、前記策定された移動計画を時間的にずらした計画であり、
前記移動物の移動計画の更新の結果に基づくと前記シナリオの開始時点における前記移動物の位置までの距離に対して過不足する移動距離を補償する調整を加えて前記移動物の挙動を調整することを特徴とする、シミュレーション装置。 - 車両挙動のシミュレーションを行うシミュレーション方法を実現するシミュレーション装置であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション装置において、
前記対象車両は、前記対象車両の周辺に存在する移動物が存在する道路とは異なる道路から前記移動物が存在する道路に合流させることを特徴とする、シミュレーション装置。 - 車両挙動のシミュレーションを行うシミュレーション方法を実現するシミュレーション装置であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション装置において、
前記対象車両及び前記対象車両の周辺に存在する移動物の少なくとも1つが所定の速度範囲を逸脱した際にシミュレーションを終了することを特徴とする、シミュレーション装置。 - 車両挙動のシミュレーションを行うシミュレーション方法を実現するシミュレーション装置であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション装置において、
前記対象車両が前記対象車両の周辺に存在する移動物と接触した際にシミュレーションを終了することを特徴とする、シミュレーション装置。 - 車両挙動のシミュレーションを行うシミュレーション方法を実現するシミュレーション装置であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション装置において、
前記対象車両の周辺に存在する移動物が他の前記対象車両の周辺に存在する移動物と接触した際にシミュレーションを終了することを特徴とする、シミュレーション装置。 - 車両挙動のシミュレーションを行うシミュレーション方法を実現するシミュレーション装置であって、
対象車両の挙動を検証するためのシナリオの開始時点における前記対象車両の位置及び速度、ならびに、前記対象車両の周辺に存在する移動物の位置及び速度を指定し、
前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置に前記対象車両が到達する予測時刻を求め、
前記対象車両が前記シナリオ開始位置に到達する予測時刻において、前記移動物の位置及び速度が指定された値となるよう、指定時間当たりの速度変化範囲を制限して前記移動物の移動を調整するシミュレーション装置において、
前記対象車両が前記シナリオの開始時点における前記指定された位置であるシナリオ開始位置を通過した際に、前記対象車両及び前記対象車両の周辺に存在する移動物の状態を確認し、前記シナリオの開始時点における条件から所定の範囲以上逸脱した場合にシミュレーションを終了することを特徴とする、シミュレーション装置。
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2021027502 | 2021-02-24 | ||
| JP2021027502 | 2021-02-24 | ||
| PCT/JP2021/034336 WO2022180901A1 (ja) | 2021-02-24 | 2021-09-17 | シミュレーション方法及び装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2022180901A1 JPWO2022180901A1 (ja) | 2022-09-01 |
| JP7546751B2 true JP7546751B2 (ja) | 2024-09-06 |
Family
ID=83048738
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2023502045A Active JP7546751B2 (ja) | 2021-02-24 | 2021-09-17 | シミュレーション方法及び装置 |
Country Status (3)
| Country | Link |
|---|---|
| JP (1) | JP7546751B2 (ja) |
| DE (1) | DE112021006082T5 (ja) |
| WO (1) | WO2022180901A1 (ja) |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH11144183A (ja) * | 1997-11-10 | 1999-05-28 | Oki Electric Ind Co Ltd | 交通流シミュレーション装置 |
| US8788134B1 (en) * | 2013-01-04 | 2014-07-22 | GM Global Technology Operations LLC | Autonomous driving merge management system |
| WO2015132863A1 (ja) * | 2014-03-03 | 2015-09-11 | 三菱電機株式会社 | シミュレーションシステム及びシミュレーション設定装置及びシミュレーション方法 |
| JP2016206879A (ja) * | 2015-04-21 | 2016-12-08 | 本田技研工業株式会社 | パラメータ分類装置並びにパラメータ分類装置を用いた移動体模擬運動生成装置及び移動体運動生成装置 |
| JP6798779B2 (ja) * | 2015-11-04 | 2020-12-09 | トヨタ自動車株式会社 | 地図更新判定システム |
| US10489529B2 (en) | 2016-10-14 | 2019-11-26 | Zoox, Inc. | Scenario description language |
| US10739776B2 (en) * | 2017-10-12 | 2020-08-11 | Honda Motor Co., Ltd. | Autonomous vehicle policy generation |
| JP7007183B2 (ja) * | 2017-12-27 | 2022-01-24 | 日立Astemo株式会社 | 交通流制御装置、走行シナリオのデータ構造 |
-
2021
- 2021-09-17 WO PCT/JP2021/034336 patent/WO2022180901A1/ja not_active Ceased
- 2021-09-17 DE DE112021006082.1T patent/DE112021006082T5/de active Pending
- 2021-09-17 JP JP2023502045A patent/JP7546751B2/ja active Active
Also Published As
| Publication number | Publication date |
|---|---|
| WO2022180901A1 (ja) | 2022-09-01 |
| DE112021006082T5 (de) | 2023-10-12 |
| JPWO2022180901A1 (ja) | 2022-09-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN113032285B (zh) | 一种高精地图测试方法、装置、电子设备及存储介质 | |
| CN114365108B (zh) | 虚拟环境下的自动驾驶车辆模拟方法 | |
| CN110197027B (zh) | 一种自动驾驶测试方法、装置、智能设备和服务器 | |
| CN110333730A (zh) | 自动驾驶算法预期功能安全的验证方法、平台及存储介质 | |
| CN112242069A (zh) | 一种确定车速的方法和装置 | |
| US20230394896A1 (en) | Method and a system for testing a driver assistance system for a vehicle | |
| Solmaz et al. | A vehicle-in-the-loop methodology for evaluating automated driving functions in virtual traffic | |
| CN114537441A (zh) | 一种车辆行驶意图预测方法、装置、系统及车辆 | |
| KR20220058598A (ko) | 멀티-에이전트 시뮬레이션들 | |
| EP4238844A1 (en) | Method and system for evaluating performance of autonomous driving algorithm | |
| US20240160806A1 (en) | Virtual test environment for a driving assistance system with road users modelled on game theory | |
| WO2022100835A1 (en) | Computing system and method for trajectory planning in a simulation road driving environment | |
| US20230234576A1 (en) | Method and system for algorithm performance evaluation of autonomous driving | |
| Yu et al. | Space-based collision avoidance framework for autonomous vehicles | |
| Matute-Peaspan et al. | A vehicle simulation model and automated driving features validation for low-speed high automation applications | |
| CN108446463A (zh) | 融合车辆动力学的微观交通流协同仿真平台、仿真方法及安全评价方法 | |
| CN115230733B (zh) | 车辆自动驾驶方法、装置、计算机设备和存储介质 | |
| CN114604268A (zh) | 一种车辆行驶意图预测方法、装置、电子设备和车辆 | |
| KR102766063B1 (ko) | Vils 시스템 및 vils 테스트 방법 | |
| Yu et al. | The benefit of simulation test application on the development of autonomous driving system | |
| CN118043250A (zh) | 机动车辆驾驶操控的轨迹规划方法、计算机程序产品、计算机可读存储介质及车辆 | |
| Singh et al. | Simulation based virtual testing for safety of ADAS algorithms-case studies | |
| CN121004961A (zh) | 制动参数标定方法、装置、控制器及车辆 | |
| CN120315411A (zh) | 用于卡车编队控制系统的测试方法及装置 | |
| WO2022180901A1 (ja) | シミュレーション方法及び装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230621 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20240507 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240703 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240730 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240827 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7546751 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |