JP7515768B2 - 車両用配光制御装置および車両用配光制御方法 - Google Patents
車両用配光制御装置および車両用配光制御方法 Download PDFInfo
- Publication number
- JP7515768B2 JP7515768B2 JP2024511042A JP2024511042A JP7515768B2 JP 7515768 B2 JP7515768 B2 JP 7515768B2 JP 2024511042 A JP2024511042 A JP 2024511042A JP 2024511042 A JP2024511042 A JP 2024511042A JP 7515768 B2 JP7515768 B2 JP 7515768B2
- Authority
- JP
- Japan
- Prior art keywords
- vehicle
- area
- light
- forward vehicle
- distribution control
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60Q—ARRANGEMENT OF SIGNALLING OR LIGHTING DEVICES, THE MOUNTING OR SUPPORTING THEREOF OR CIRCUITS THEREFOR, FOR VEHICLES IN GENERAL
- B60Q1/00—Arrangement of optical signalling or lighting devices, the mounting or supporting thereof or circuits therefor
- B60Q1/02—Arrangement of optical signalling or lighting devices, the mounting or supporting thereof or circuits therefor the devices being primarily intended to illuminate the way ahead or to illuminate other areas of way or environments
- B60Q1/04—Arrangement of optical signalling or lighting devices, the mounting or supporting thereof or circuits therefor the devices being primarily intended to illuminate the way ahead or to illuminate other areas of way or environments the devices being headlights
- B60Q1/14—Arrangement of optical signalling or lighting devices, the mounting or supporting thereof or circuits therefor the devices being primarily intended to illuminate the way ahead or to illuminate other areas of way or environments the devices being headlights having dimming means
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Lighting Device Outwards From Vehicle And Optical Signal (AREA)
Description
実施の形態1における車両用配光制御装置1について図1から図6を用いて説明する。 本実施の形態1における車両用配光制御装置1は車両に搭載され、自車両の前方を走行している他車両の運転者に対するグレアの発生を抑制するために、他車両に対する照射光を遮光する場合において、車道外を遮光する領域を小さくするように配光制御を行う。
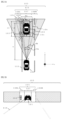
図1は、自車両の前方を走行する前方車両に対して、車両用配光制御装置1が、走行用前照灯(ハイビームユニット)を遮光している状況を示す図である。図1Aは、俯瞰図である。図1Bは、自車両から前方を見たときの図である。
なお、以降の説明において、すれ違い用前照灯(ロービームユニット)によって照射される領域については、図示を省略する。
記号a、b、cおよびdで囲まれた領域を示す記号104は、車両用配光制御装置1が前方車両101を検知し、前方車両101が存在すると判断した領域(以下、「前方車両領域」と記載する。)を示す。
記号105は、前方車両領域104を含み、かつ照射可能領域103の中に設定される領域であって、走行用前照灯を遮光する対象である領域(以下、「遮光対象領域」と記載する。)を示す。遮光対象領域105を遮光することによって、前方車両101の運転者にグレアを発生させることを抑制することができる。
そして、車両用配光制御装置1は、拡大領域106を遮光するために走行用前照灯の遮光対象領域を定める角度(以下、「拡大遮光角度」と記載する。)を算出する。
図1の状況においては、車両用配光制御装置1は、拡大遮光角度∠hOg=θaを算出し、その拡大遮光角度によって遮光対象領域105が決定される。
マージン領域108Lは、遮光対象領域105の左端および前方車両101の左端によって定められる領域である。また、マージン領域108Rは、遮光対象領域105の右端および前方車両101の右端によって定められる領域である。以降の説明において、遮光対象領域105の左端または右端を区別しない場合は、遮光対象領域105の「端縁」と記載する。
前方車両101が車道境界寄りを走行している場合、前方車両101が車線中央を走行している場合に比べて、車両用配光制御装置1によって遮光される車道外の領域が大きくなる。そのため、車道外に存在する歩行者102が遮光領域内に入り、自車両100の運転者にとって歩行者102の視認性が低下するという状況が発生し易くなる。
図3は、車両用配光制御装置1が、車道外の歩行者102の視認性の低下を抑制するともに、前方車両101の運転者にグレアを発生させることを抑制するように、マージン領域108の光量を調整している状況を示す図である。図3Aは、俯瞰図である。また、図3Bは、自車両100から前方を見たときの図である。
そして、車両用配光制御装置1は、前方車両101の側端側の分割マージン領域109bの光量に比べて、路端側の分割マージン領域109aの光量が大きくなるように走行用前照灯の配光を制御する。
以降の説明において複数の分割マージン領域を区別しない場合は、分割マージン領域109と記載する。
車両用配光制御装置1には、車外情報取得装置2、自車位置検知装置3、地図データベース4および前照灯5が接続されている。
撮像装置21は、自車両100の前方を撮像するように自車両100に設けられている。撮像装置21は、自車両100の前方を撮像した画像(以下、「撮像画像」と記載する。)を車外情報取得部11へ送信する。撮像装置21は、例えば赤外線カメラまたは可視光カメラ等である。
車外センサ22は、自車両100の前方に存在する物体の大きさ、当該物体の形状、自車両100から当該物体までの距離等(以下、「センサ情報」と記載する。)を測定する。車外センサ22は、センサ情報を車外情報取得部11へ送信する。車外センサ22は、例えばミリ波レーダ、LiDAR(Light Detection And Ranging)である。
車外情報取得部11は、車外情報取得装置2によって送信された自車両の前方の車外情報を受信する。ここでは、撮像装置21によって送信された撮像画像および車外センサ22によって送信されたセンサ情報を受信する。車外情報取得部11は、受信した撮像画像およびセンサ情報を前方車両検知部12へ送信する。
具体的には、前方車両検知部12は、車外情報取得部11によって送信された撮像画像およびセンサ情報に基づいて前方車両101を検知する。そして、前方車両検知部12は、検知した前方車両101に関する情報(以下、「前方車両情報」と記載する。)を算出する。そして、前方車両検知部12は、算出した前方車両情報に基づいて、前方車両101が存在する可能性がある領域、即ち拡大領域106を設定する。
前方車両検知部12は、前方車両情報を、車道境界検知部14へ送信する。また、前方車両検知部12は、設定した拡大領域106を定める情報(以下、「拡大領域情報」と記載する。)を遮光対象領域設定部13へ送信する。また、前方車両検知部12は、前方車両情報および拡大領域情報を分割部15へ送信する。
ここでは、遮光対象領域設定部13は、前方車両検知部12によって送信された拡大領域情報に基づいて、前方車両101を含む領域、具体的には、拡大領域106を遮光領域に含むように拡大遮光角度θaを算出する。そして、遮光対象領域設定部13は、算出した拡大遮光角度θaを分割部15へ送信する。
そして、車道境界検知部14は、車道境界に関する情報として、前方車両101と車道境界110との車幅方向の距離および車道境界座標を分割部15へ送信する。
そして、分割部15は、拡大遮光角度θaによって設定される遮光対象領域105の端縁と、前方車両101の左端および右端によって定められるマージン領域108を、車道境界110に基づいて複数の分割マージン領域109に分割する。
そして、図2の状況のように、車道境界に関する情報に含まれる前方車両101の左側端から車道境界110までの車幅方向の距離が、前方車両101の左側端から拡大領域106の左端までの距離より小さい場合、分割部15は、拡大領域106において、車道外となる領域が存在すると判定する。
一方、図1の状況のように、前方車両101の左側端から車道境界110までの距離が、前方車両101の左側端から拡大領域106の左端までの距離以上である場合、分割部15は、拡大領域106において、車道外となる領域が存在しないと判定する。
一方、分割部15は、拡大領域106において車道外となる領域が存在すると判定した場合、拡大領域106における車道内の領域(以下、「車道内の拡大領域」と記載する。)を前方車両101が存在する可能性がある領域として設定する。前方車両101は、車道外を走行する可能性が低いためである。
縮小遮光角度θbは、拡大遮光角度θaよりも小さくなるため、マージン領域108Lは、分割部15が算出した縮小遮光角度θbに基づいて設定される遮光対象領域(以下、「縮小遮光対象領域」と記載する。)の左端によって複数の分割マージン領域109aおよび109bに分割される。
図5は、実施の形態1に係る車両用配光制御装置1の動作を説明するためのフローチャートである。
ここでは、図2および図3に示すように、自車両100および前方車両101が車道境界110寄りを走行しているものとして説明する。
そして、車外情報取得部11は、撮像装置21によって送信された撮像画像および車外センサ22によって送信されたセンサ情報を受信する(ステップST102)。その後、車外情報取得部11は、撮像画像およびセンサ情報を前方車両検知部12に送信する。
ここでは、前方車両検知部12は、前方車両情報として車間距離X、車幅方向距離Y、前方車両101の車幅Wa、および前方車両101の車両長Laを算出する。なお、ここでは、前方車両101が自車両100の正面を走行しているため、車幅方向距離Yの値は「0」であるとする。
そして、前方車両検知部12は、算出した前方車両情報に基づいて、前方車両領域104を定める頂点a、b、cおよびdの相対位置を算出する。
具体的には、前方車両検知部12は、車幅Waに算出したセンサ誤差を加算することによって拡大領域幅Wbを算出する。また、前方車両検知部12は、車両長Laに算出したセンサ誤差を加算することによって拡大領域長Lbを算出する。
ここでは、拡大領域106が遮光されるような拡大遮光角度θaを算出する。そして、遮光対象領域設定部13は、算出した拡大遮光角度θaを分割部15へ送信する。
一方、拡大領域106において、車道外となる領域が存在しない場合(ステップST110の「NO」の場合。)、拡大領域106を遮光領域に含めるため、分割部15は拡大遮光角度θaを配光制御部16へ送信する。その後、配光制御部16は、分割部15によって送信された拡大遮光角度θaによって定められる遮光対象領域105を遮光するよう、前照灯5に対して配光を指示する(ステップST113)。
これにより、前方車両を遮光するとともに車道外の照射光量の低下を抑えることができるため、自車両前方の他車両の運転者にグレアを発生させることを抑制するとともに、車道外の歩行者や軽車両の視認性の低下を抑制することができる。
実施の形態1において、車外情報取得部11と、前方車両検知部12と、遮光対象領域設定部13と、車道境界検知部14と、分割部15と、配光制御部16の機能は、処理回路6により実現される。すなわち、車両用配光制御装置1が、遮光対象領域におけるマージン領域を車道境界に基づいて複数の分割マージン領域に分割し、前方車両の側端側の分割マージン領域の光量に比べて路端側の分割マージン領域の光量が大きくなるように配光制御を行うための処理回路6を備える。
この場合、車外情報取得部11は、撮像装置21によって送信された撮像画像および前方の物体までの距離情報を受信するとともに、これらの情報を、前方車両検知部12へ送信する。
そして、前方車両検知部12は、車外情報取得部11によって送信された撮像画像および前方の物体までの距離情報に基づいて前方車両101を検知する。なお、撮像画像および前方の物体までの距離情報に基づいて前方車両101を検知する方法は周知の技術を用いればよいため説明を省略する。
2 車外情報取得装置
3 自車位置検知装置
4 地図データベース
5 前照灯
6 処理回路
7 CPU
8 メモリ
9 入力インタフェース装置
10 出力インタフェース装置
11 車外情報取得部
12 前方車両検知部
13 遮光対象領域設定部
14 車道境界検知部
15 分割部
16 配光制御部
21 撮像装置
22 車外センサ
100 自車両
101 前方車両
102 歩行者
103 照射可能領域
104 前方車両領域
105 遮光対象領域
106 拡大領域
107 基準領域
108、108L、108R マージン領域
109、109a、109b 分割マージン領域
110 車道境界
Claims (3)
- 車外の情報を取得する車外情報取得装置から自車両の前方の車外情報を受信する車外情報取得部と、
前記車外情報に基づいて前記自車両の前方を走行する前方車両を検知する前方車両検知部と、
前記前方車両を含む領域であって前記自車両の前方を照射する前照灯によって照射可能な照射可能領域の中に前記前照灯を遮光する対象である遮光対象領域を設定する遮光対象領域設定部と、
車道と車道外との境界である車道境界を検知する車道境界検知部と、
前記遮光対象領域の端縁と前記前方車両の左端および右端によって定められるマージン領域を前記車道境界に基づいて複数の分割マージン領域に分割する分割部と、
前記前方車両の側端側の前記分割マージン領域の光量に比べて路端側の前記分割マージン領域の光量が大きくなるように前記前照灯に対して配光を指示する配光制御部と、
を備えることを特徴とする車両用配光制御装置。 - 前記路端側の前記分割マージン領域の光量は前記照射可能領域を照射する予め定められた光量より小さくかつ前記前方車両の側端側の前記分割マージン領域の光量より大きいことを特徴とする請求項1記載の車両用配光制御装置。
- 車外情報取得部が車外の情報を取得する車外情報取得装置から自車両の前方の車外情報を受信するステップと、
前方車両検知部が前記車外情報に基づいて前記自車両の前方を走行する前方車両を検知するステップと、
遮光対象領域設定部が前記前方車両を含む領域であって前記自車両の前方を照射する前照灯によって照射可能な照射可能領域の中に前記前照灯を遮光する対象である遮光対象領域を設定するステップと、
車道境界検知部が、車道と車道外との境界である車道境界を検知するステップと、
分割部が前記遮光対象領域の端縁と前記前方車両の左端および右端によって定められるマージン領域を前記車道境界に基づいて複数の分割マージン領域に分割するステップと、
配光制御部が前記前方車両の側端側の前記分割マージン領域の光量に比べて路端側の前記分割マージン領域の光量が大きくなるように前記前照灯に対して配光を指示するステップと、
を備えることを特徴とする車両用配光制御方法。
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/JP2022/016575 WO2023188288A1 (ja) | 2022-03-31 | 2022-03-31 | 車両用配光制御装置および車両用配光制御方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPWO2023188288A1 JPWO2023188288A1 (ja) | 2023-10-05 |
| JP7515768B2 true JP7515768B2 (ja) | 2024-07-12 |
Family
ID=88199859
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2024511042A Active JP7515768B2 (ja) | 2022-03-31 | 2022-03-31 | 車両用配光制御装置および車両用配光制御方法 |
Country Status (2)
| Country | Link |
|---|---|
| JP (1) | JP7515768B2 (ja) |
| WO (1) | WO2023188288A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2025210810A1 (ja) * | 2024-04-04 | 2025-10-09 | 三菱電機株式会社 | 灯火制御装置、灯火制御方法、および、プログラム |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2012020715A (ja) | 2010-07-16 | 2012-02-02 | Toyota Motor Corp | 照射装置、照射方法、プログラム及び媒体 |
| JP2017100525A (ja) | 2015-11-30 | 2017-06-08 | 株式会社Jvcケンウッド | ヘッドライト装置、ヘッドライト制御方法およびヘッドライト制御プログラム |
| JP2019199224A (ja) | 2018-05-18 | 2019-11-21 | トヨタ自動車株式会社 | 車両用前照灯装置 |
| JP2020183195A (ja) | 2019-05-09 | 2020-11-12 | トヨタ自動車株式会社 | 車両の前照灯制御装置 |
-
2022
- 2022-03-31 JP JP2024511042A patent/JP7515768B2/ja active Active
- 2022-03-31 WO PCT/JP2022/016575 patent/WO2023188288A1/ja not_active Ceased
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2012020715A (ja) | 2010-07-16 | 2012-02-02 | Toyota Motor Corp | 照射装置、照射方法、プログラム及び媒体 |
| JP2017100525A (ja) | 2015-11-30 | 2017-06-08 | 株式会社Jvcケンウッド | ヘッドライト装置、ヘッドライト制御方法およびヘッドライト制御プログラム |
| JP2019199224A (ja) | 2018-05-18 | 2019-11-21 | トヨタ自動車株式会社 | 車両用前照灯装置 |
| JP2020183195A (ja) | 2019-05-09 | 2020-11-12 | トヨタ自動車株式会社 | 車両の前照灯制御装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| WO2023188288A1 (ja) | 2023-10-05 |
| JPWO2023188288A1 (ja) | 2023-10-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN105922928B (zh) | 车辆用前照灯控制装置 | |
| CN103249597B (zh) | 车辆配光控制装置以及方法 | |
| JP6059910B2 (ja) | 灯具制御システムおよび制御装置 | |
| US9751455B2 (en) | Headlight controller and vehicle headlight system | |
| EP2731825B1 (en) | Vehicle light distribution control device and vehicle light distribution control method | |
| EP3095640B1 (en) | Vehicle headlight system | |
| JP2009214812A (ja) | 車両用前照灯装置およびその制御方法 | |
| WO2013080363A1 (ja) | 車両用配光制御システム | |
| CN104411541A (zh) | 车辆用头灯配光控制装置 | |
| CN111098776B (zh) | 前照灯控制装置和方法 | |
| CN104251444B (zh) | 车辆用前照灯 | |
| CN119218094A (zh) | 智能前灯的预测控制系统及其方法 | |
| JP6861044B2 (ja) | 車両用照明の制御方法及び車両用照明の制御装置 | |
| EP4549249A1 (en) | Vehicle lighting system | |
| WO2023188288A1 (ja) | 車両用配光制御装置および車両用配光制御方法 | |
| CN105365659A (zh) | 照射系统 | |
| JP7137414B2 (ja) | 車両用灯具 | |
| JP2015033954A (ja) | 車両用前照灯の点灯制御装置、車両用前照灯システム | |
| CN209776291U (zh) | 车辆检测装置以及车辆用灯具系统 | |
| JP7546793B2 (ja) | 配光制御装置、前照灯装置、および、配光制御方法 | |
| CN209776290U (zh) | 车辆检测装置以及车辆用灯具系统 | |
| WO2022196296A1 (ja) | 車両用灯具の制御装置、車両用灯具の制御方法、車両用灯具システム | |
| WO2018146801A1 (ja) | 車両用照明の制御方法及び車両用照明の制御装置 | |
| JP2012071674A (ja) | 車両用灯具システム、車両用灯具の制御装置および車両用灯具 | |
| JP7546791B2 (ja) | 灯火制御装置および灯火制御方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20240307 |
|
| A871 | Explanation of circumstances concerning accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A871 Effective date: 20240307 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240604 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240702 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7515768 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S111 | Request for change of ownership or part of ownership |
Free format text: JAPANESE INTERMEDIATE CODE: R313111 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |