JP7463580B1 - 車両制御装置 - Google Patents
車両制御装置 Download PDFInfo
- Publication number
- JP7463580B1 JP7463580B1 JP2023021731A JP2023021731A JP7463580B1 JP 7463580 B1 JP7463580 B1 JP 7463580B1 JP 2023021731 A JP2023021731 A JP 2023021731A JP 2023021731 A JP2023021731 A JP 2023021731A JP 7463580 B1 JP7463580 B1 JP 7463580B1
- Authority
- JP
- Japan
- Prior art keywords
- motor
- rotation speed
- wheel speed
- vehicle
- wheel
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K17/00—Arrangement or mounting of transmissions in vehicles
- B60K17/04—Arrangement or mounting of transmissions in vehicles characterised by arrangement, location or kind of gearing
- B60K17/16—Arrangement or mounting of transmissions in vehicles characterised by arrangement, location or kind of gearing of differential gearing
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L15/00—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles
- B60L15/20—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles for control of the vehicle or its driving motor to achieve a desired performance, e.g. speed, torque, programmed variation of speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L15/00—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles
- B60L15/20—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles for control of the vehicle or its driving motor to achieve a desired performance, e.g. speed, torque, programmed variation of speed
- B60L15/2054—Methods, circuits, or devices for controlling the traction-motor speed of electrically-propelled vehicles for control of the vehicle or its driving motor to achieve a desired performance, e.g. speed, torque, programmed variation of speed by controlling transmissions or clutches
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L3/00—Electric devices on electrically-propelled vehicles for safety purposes; Monitoring operating variables, e.g. speed, deceleration or energy consumption
- B60L3/0023—Detecting, eliminating, remedying or compensating for drive train abnormalities, e.g. failures within the drive train
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W10/00—Conjoint control of vehicle sub-units of different type or different function
- B60W10/04—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units
- B60W10/08—Conjoint control of vehicle sub-units of different type or different function including control of propulsion units including control of electric propulsion units, e.g. motors or generators
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2240/00—Control parameters of input or output; Target parameters
- B60L2240/10—Vehicle control parameters
- B60L2240/12—Speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2240/00—Control parameters of input or output; Target parameters
- B60L2240/40—Drive Train control parameters
- B60L2240/42—Drive Train control parameters related to electric machines
- B60L2240/421—Speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2240/00—Control parameters of input or output; Target parameters
- B60L2240/40—Drive Train control parameters
- B60L2240/42—Drive Train control parameters related to electric machines
- B60L2240/423—Torque
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2240/00—Control parameters of input or output; Target parameters
- B60L2240/40—Drive Train control parameters
- B60L2240/46—Drive Train control parameters related to wheels
- B60L2240/461—Speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L2240/00—Control parameters of input or output; Target parameters
- B60L2240/40—Drive Train control parameters
- B60L2240/48—Drive Train control parameters related to transmissions
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2520/00—Input parameters relating to overall vehicle dynamics
- B60W2520/28—Wheel speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2710/00—Output or target parameters relating to a particular sub-units
- B60W2710/08—Electric propulsion units
- B60W2710/081—Speed
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2710/00—Output or target parameters relating to a particular sub-units
- B60W2710/08—Electric propulsion units
- B60W2710/083—Torque
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60W—CONJOINT CONTROL OF VEHICLE SUB-UNITS OF DIFFERENT TYPE OR DIFFERENT FUNCTION; CONTROL SYSTEMS SPECIALLY ADAPTED FOR HYBRID VEHICLES; ROAD VEHICLE DRIVE CONTROL SYSTEMS FOR PURPOSES NOT RELATED TO THE CONTROL OF A PARTICULAR SUB-UNIT
- B60W2710/00—Output or target parameters relating to a particular sub-units
- B60W2710/08—Electric propulsion units
- B60W2710/086—Power
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/72—Electric energy management in electromobility
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Transportation (AREA)
- Power Engineering (AREA)
- Combustion & Propulsion (AREA)
- Chemical & Material Sciences (AREA)
- Sustainable Energy (AREA)
- Life Sciences & Earth Sciences (AREA)
- Sustainable Development (AREA)
- Electric Propulsion And Braking For Vehicles (AREA)
- Retarders (AREA)
- Motor Power Transmission Devices (AREA)
- Arrangement And Driving Of Transmission Devices (AREA)
- Arrangement And Mounting Of Devices That Control Transmission Of Motive Force (AREA)
Abstract

【課題】差動歯車機構に接続されたシャフトの破損の有無等を良好に判定する。
【解決手段】車両制御装置100は、車両1の左右一対の駆動輪にそれぞれ連結されたシャフトと、モータ5からのトルクをシャフトに分配する差動歯車機構と、駆動輪の回転速度である車輪速を検出するセンサ31L,31Rと、モータの回転速度を検出するモータ回転速度センサ53と、モータを制御するモータ制御部10とを備える。モータ制御部10は、モータの回転速度に基づいて差動歯車機構に入力される入力回転速度を算出するとともに車輪速に基づいて差動歯車機構から出力される出力回転速度を算出する算出部13と、入力回転速度と出力回転速度との差が所定値を超えている状態の継続時間が判定時間を超えたか否かを判定する判定部14と、継続時間が判定時間を超えたと判定されるとモータの目標トルクをゼロに制限する制限部15とを有する。
【選択図】図2
【解決手段】車両制御装置100は、車両1の左右一対の駆動輪にそれぞれ連結されたシャフトと、モータ5からのトルクをシャフトに分配する差動歯車機構と、駆動輪の回転速度である車輪速を検出するセンサ31L,31Rと、モータの回転速度を検出するモータ回転速度センサ53と、モータを制御するモータ制御部10とを備える。モータ制御部10は、モータの回転速度に基づいて差動歯車機構に入力される入力回転速度を算出するとともに車輪速に基づいて差動歯車機構から出力される出力回転速度を算出する算出部13と、入力回転速度と出力回転速度との差が所定値を超えている状態の継続時間が判定時間を超えたか否かを判定する判定部14と、継続時間が判定時間を超えたと判定されるとモータの目標トルクをゼロに制限する制限部15とを有する。
【選択図】図2
Description
本発明は、電動車両を制御する車両制御装置に関する。
従来より、差動装置の故障を検出するようにした車両制御装置が知られている(例えば特許文献1参照)。特許文献1記載の装置では、各車輪の回転数を表す信号を取得し、駆動輪と従動輪の回転数差から駆動輪回転数の振れ量を算出し、算出された振れ量が規定値より大きいか否かを判定し、規定値を超えていると判定した場合、規定値を超えているデータの時刻が周期性を有しているか否かを判定し、周期性を有すると判定した場合には、差動装置が故障していると判断する。
しかしながら、上記特許文献1記載の装置のように駆動輪と従動輪との回転数差に基づいて故障判定を行う構成では、差動歯車機構に接続されたシャフトの破損の有無等を良好に判定することができない。
本発明の一態様である車両制御装置は、車両の左右一対の第1駆動輪および第2駆動輪にそれぞれ連結された第1シャフトおよび第2シャフトと、モータからのトルクを第1シャフトおよび第2シャフトに分配する差動歯車機構と、第1駆動輪の回転速度である第1車輪速を検出する第1車輪速センサと、第2駆動輪の回転速度である第2車輪速を検出する第2車輪速センサと、モータの回転速度を検出するモータ回転速度センサと、モータを制御するモータ制御部と、を備える。モータ制御部は、モータの回転速度に基づいて差動歯車機構に入力される入力回転速度を算出するとともに、第1車輪速および第2車輪速に基づいて差動歯車機構から出力される出力回転速度を算出する算出部と、入力回転速度と出力回転速度との差が所定値を超えている状態の継続時間が判定時間を超えたか否かを判定する判定部と、判定部により継続時間が判定時間を超えたと判定されると、モータの目標トルクをゼロに制限する制限部と、を有する。
本発明によれば、差動歯車機構に接続されたシャフトの破損の有無等を良好に判定することができる。
以下、図1~図11を参照して本発明の実施形態について説明する。本発明の実施形態に係る車両制御装置は、電気自動車、燃料電池自動車、プラグインハイブリッド自動車、ハイブリッド自動車等の電動車両に適用され、差動歯車機構に接続されたドライブシャフトの破損の有無等を判定する。より具体的には、シャフト破損の蓋然性を段階的に判定し、必要に応じてフェールセーフアクション(FSA(Fail Safe Action))を実行する。
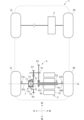
図1は、本実施形態に係る車両1の駆動系の全体構成を概略的に示すスケルトン図である。図1に示すように、車両1は、左右一対の前側駆動輪2L,2Rおよび後側駆動輪3L,3R、前側駆動輪2L,2Rを駆動する前側モータ4、後側駆動輪3L,3Rを駆動する後側モータ5を有する全輪駆動(AWD(All Wheel Drive))車両として構成される。前側駆動系と後側駆動系とは同様の構成を有するため、以下では後側駆動系の構成を中心に説明する。
後側モータ5からのトルクは、減速歯車機構6、差動歯車機構7、左右一対の後側駆動輪3L,3Rにそれぞれ連結された左右一対のドライブシャフト(以下、シャフト)30L,30Rを介して後側駆動輪3L,3Rに伝達される。図1の例では、右側のシャフト30Rは後側モータ5の回転軸5aの内部を貫通する。前側モータ4からのトルクも同様に、減速歯車機構、差動歯車機構、左右一対の前側駆動輪2L,2Rにそれぞれ連結されたドライブシャフトを介して前側駆動輪2L,2Rに伝達され、これにより車両1が走行する。
後側モータ5は、軸線CLを中心とした略円筒形状のロータ50と、ロータ50の周囲に配置された略円筒形状のステータ51とを有し、インバータ52(図2)を介して不図示のバッテリからステータ51のコイルに供給される電力により駆動する。インバータ52は、モータ制御部10(図2)からの指令により制御され、これにより後側モータ5の回転速度と出力トルクが制御される。
減速歯車機構6は、後側モータ5の回転軸5aと一体に設けられた駆動ギヤ60と、回転軸5aと平行に設けられた従動軸61と一体に設けられた入力側従動ギヤ62および出力側従動ギヤ63と、差動歯車機構7と一体に設けられたリングギヤ64とを有する。入力側従動ギヤ62は駆動ギヤ60に噛合し、これにより後側モータ5からのトルクが減速歯車機構6に伝達(入力)される。出力側従動ギヤ63はリングギヤ64に噛合し、これにより後側モータ5からのトルクが減速歯車機構6を介して差動歯車機構7に(入力)される。後側モータ5の回転は、減速歯車機構6において各ギヤ60,62,63,64のギヤ比に応じた減速比αで減速されて差動歯車機構7に伝達(入力)される。
差動歯車機構7は、デフケース70の内部にそれぞれ配置された、左右一対のサイドギヤ71,72と、各サイドギヤ71,72に噛合する一対のピニオンギヤ73,74とを有する。左右一対のサイドギヤ71,72は、デフケース70を貫通する左右一対のシャフト30L,30Rの先端部にそれぞれ結合され、シャフト30L,30Rと一体に回転する。一対のピニオンギヤ73,74は、デフケース70に固定された、シャフト30L,30Rに垂直に延在するピニオン軸75に回転可能に支持される。
リングギヤ64を介して差動歯車機構7に入力されたトルクは、デフケース70、ピニオンギヤ73,74、サイドギヤ71,72を介して左右のシャフト30L,30Rに分配され、これにより車両1が走行する。車両1の直進走行時には、左右の後側駆動輪3L,3Rに回転速度差が生じず、シャフト30L,30Rを介して後側駆動輪3L,3Rと一体に回転するサイドギヤ71,72にも回転速度差が生じないため、ピニオンギヤ73,74は回転しない。車両1の旋回走行時や後側駆動輪3L,3Rのスリップ(空転)時には、左右の後側駆動輪3L,3Rに回転速度差が生じ、サイドギヤ71,72にも回転速度差が生じるため、ピニオンギヤ73,74は回転する。
AWD車両1は、主駆動モータ(例えば前側モータ4)から主駆動輪(例えば前側駆動輪2L,2R)へのトルク伝達のみでも走行することができる。このため、ドライブシャフトの破損等により副駆動モータ(例えば後側モータ5)から副駆動輪(例えば後側駆動輪3L,3R)へのトルク伝達が遮断されたとしても、車両1の走行を継続することができる。
しかしながら、差動歯車機構7では、一方のドライブシャフト、例えばシャフト30Rが破損した状態で後側モータ5からのトルクが入力されると、シャフト破損が生じた側のサイドギヤ72およびピニオンギヤ73,74の回転速度が急激に上昇(空転)する。この場合、後側駆動輪3L,3Rへのトルク伝達が不能になるだけでなく、差動歯車機構7(ギヤ71~74)が焼き付くおそれがある。そこで、本実施形態では、シャフト破損の蓋然性を段階的に判定し、必要に応じて適切なフェールセーフアクションを実行することで差動歯車機構7の焼き付きを防止することができるよう、以下のように車両制御装置を構成する。
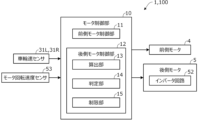
図2は、本発明の実施形態に係る車両制御装置(以下、装置)100の要部構成の一例を概略的に示すブロック図である。図2に示すように、装置100は、主として、車両1に搭載された電子制御ユニット(ECU(Electronic Control Unit))であるモータ制御部10により構成される。モータ制御部10は、CPU、RAM、ROM、I/Oインタフェース、その他の周辺回路を有するコンピュータを含んで構成される。モータ制御部10には、前側モータ4と、後側モータ5と、後側駆動輪3L,3Rの回転速度である車輪速WL,WRを検出する車輪速センサ31L,31Rと、後側モータ5の回転速度Mを検出するモータ回転速度センサ53とが接続される。
モータ制御部10は、前側モータ4を制御する前側モータ制御部11と、後側モータ5を制御する後側モータ制御部12とを含む。後側モータ制御部12は、機能的構成として、算出部13と、判定部14と、制限部15と有し、算出部13と、判定部14と、制限部15として機能する。
<トルク制限>
算出部13は、モータ回転速度センサ53により検出された後側モータ5の回転速度Mに基づいて、差動歯車機構7に入力される入力回転速度Riを算出する。より具体的には、後側モータ5の回転速度Mと、減速歯車機構6の減速比αとの積を、入力回転速度Riとして算出する(Ri=α×M)。算出部13は、後側駆動輪3L,3Rの直径Dに基づいて入力回転速度Riを車両1の走行速度V1に換算してもよい(V1=π×D×Ri)。
算出部13は、モータ回転速度センサ53により検出された後側モータ5の回転速度Mに基づいて、差動歯車機構7に入力される入力回転速度Riを算出する。より具体的には、後側モータ5の回転速度Mと、減速歯車機構6の減速比αとの積を、入力回転速度Riとして算出する(Ri=α×M)。算出部13は、後側駆動輪3L,3Rの直径Dに基づいて入力回転速度Riを車両1の走行速度V1に換算してもよい(V1=π×D×Ri)。
算出部13は、さらに、車輪速センサ31L,31Rにより検出された車輪速WL,WRに基づいて、差動歯車機構7から出力される出力回転速度Roを算出する。より具体的には、左側の車輪速センサ31Lにより検出された左側の車輪速WLと、右側の車輪速センサ31Rにより検出された右側の車輪速WRとの相加平均を、出力回転速度Roとして算出する(Ro=(WL+WR)/2)。算出部13は、後側駆動輪3L,3Rの直径Dに基づいて出力回転速度Roを車両1の走行速度V2に換算してもよい(V2=π×D×Ro)。
判定部14は、入力回転速度Riと出力回転速度Roとの差(|Ri-Ro|)が所定値Aを超えている状態の継続時間Tが第1判定時間T1を超えたか否かを判定する。すなわち、後側モータ5から差動歯車機構7に入力された入力回転速度Riと、差動歯車機構7からシャフト30L,30Rを介して後側駆動輪3L,3Rに出力された出力回転速度Roとが一致しない場合は、シャフト破損等の故障が発生している可能性がある。入力回転速度Riと出力回転速度Roとの差(|Ri-Ro|)が、誤差等を考慮して定められた十分小さい所定値A(A≒0)を超え、そのような状態の継続時間Tが極短い第1判定時間T1を超えた場合には、シャフト破損の可能性があると判定される。
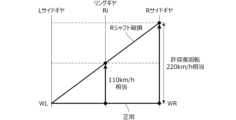
図3は、制限部15によるトルク制限について説明するための共線図であり、右側のシャフト30Rが破損したときの、差動歯車機構7のリングギヤ64および左右のサイドギヤ71,72の回転速度を示す。図3に示すように、シャフト破損が生じていないときは、左右のサイドギヤ71,72の回転速度は、いずれも左右の車輪速WL,WRに一致する。
一方、シャフト破損が生じると、シャフト破損が生じた右側のサイドギヤ72が、右側の後側駆動輪3Rとの連結が絶たれることで空転し、これによりリングギヤ64の回転速度(入力回転速度Ri)が上昇し、後側モータ5が空転させられ、吹き上がる。左右のサイドギヤ71,72の回転速度の差が、予め試験等により定められた所定の許容差回転(例えば、車両1の走行速度220[km/h]に相当する回転速度)を超えると、差動歯車機構7が焼き付くおそれがある。
制限部15は、判定部14により継続時間Tが第1判定時間T1を超え、シャフト破損の可能性があると判定されると、後側モータ5の目標トルクをゼロに制限する。差動歯車機構7の入力回転速度Riと出力回転速度Roとの差に基づいて極短い第1判定時間T1でシャフト破損の可能性があることを判定し、直ちに後側モータ5の目標トルクをゼロに制限することで、差動歯車機構7の焼き付きを確実に防止することができる。すなわち、リングギヤ64の回転速度が所定の回転速度(例えば、車両1の走行速度110[km/h]に相当する回転速度)に達し、サイドギヤ71,72の回転速度の差が所定の許容差回転に達することを確実に防止することができる。
<車速制限(FSA)>
判定部14は、さらに、継続時間Tが第1判定時間T1より長い第2判定時間T2を超えたか否かを判定する。なお、第2判定時間T2は、車両1の自己診断機能(OBD(On-Board Diagnostics))が、モータ回転速度センサ53が故障しているか否かを判定するための判定時間より長い時間に設定される。OBDによりモータ回転速度センサ53が故障していると判定されると、警告表示灯(MIL(Malfunction Indication Lamp))により車両1の運転者に対し異常が報知される。
判定部14は、さらに、継続時間Tが第1判定時間T1より長い第2判定時間T2を超えたか否かを判定する。なお、第2判定時間T2は、車両1の自己診断機能(OBD(On-Board Diagnostics))が、モータ回転速度センサ53が故障しているか否かを判定するための判定時間より長い時間に設定される。OBDによりモータ回転速度センサ53が故障していると判定されると、警告表示灯(MIL(Malfunction Indication Lamp))により車両1の運転者に対し異常が報知される。
制限部15は、判定部14により継続時間Tが第2判定時間T2を超え、シャフト破損の蓋然性が高いと判定されると、FSAとして車両1の車速制限を実行する。より具体的には、前側モータ制御部11を介して、車両1の走行速度を所定の走行速度(例えば110[km/h])以下に制限するように前側モータ4を制御する。また、車速制限と併せてインバータ52のゲートオフ制御を行うことで後側モータ5への電流供給を完全に停止し、後側モータ5の吹き上がりを抑制するとともにシャフト破損片等による短絡等を回避する。
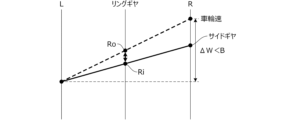
図4は、制限部15による車速制限について説明するための、図3と同様の共線図である。AWD車両1は、後側モータ5から後側駆動輪3L,3Rへのトルク伝達が遮断された後も、前側モータ4から前側駆動輪2L,2Rへのトルク伝達により走行を継続することができる。すなわち、後側モータ5が停止して差動歯車機構7のリングギヤ64に入力される入力回転速度Riが“0”になった後でも、車両1が走行を継続すると、車両1の走行速度に応じた回転速度で後側駆動輪3L,3Rが回転する。
この場合、図4に実線で示すように、破損していない左側のシャフト30Lを介して左側のサイドギヤ71が回転することで、シャフト破損が生じた右側のサイドギヤ72が逆方向に空転する。車速制限により車両1の走行速度を所定の走行速度(例えば110[km/h])以下に制限することで、車両1が走行を継続するときのサイドギヤ71,72の回転速度の差を所定の許容差回転以内に抑制し、差動歯車機構7の焼き付きを防止することができる。
なお、図4に破線で示すように、左側の後側駆動輪3Lの回転によりリングギヤ64が連れ回る場合は、右側のサイドギヤ72の空転が抑制される。したがって、リングギヤ64が連れ回る場合であっても、車速制限により車両1の走行速度を所定の走行速度以下に制限することで、サイドギヤ71,72の回転速度の差は所定の許容差回転以内に抑制される。
<誤検知対策>
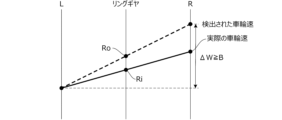
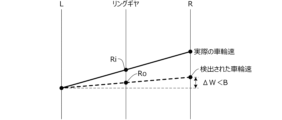
図5~図9は、差動歯車機構7のリングギヤ64および左右の後側駆動輪3L,3Rまたはサイドギヤ71,72の回転速度を示す共線図である。図5および図6に示すように、後側モータ5から差動歯車機構7への入力回転速度Riと、差動歯車機構7から後側駆動輪3L,3Rへの出力回転速度Roとが一致しない場合には、シャフト破損が生じている場合と、センサ故障が生じている場合とがあり得る。
図5~図9は、差動歯車機構7のリングギヤ64および左右の後側駆動輪3L,3Rまたはサイドギヤ71,72の回転速度を示す共線図である。図5および図6に示すように、後側モータ5から差動歯車機構7への入力回転速度Riと、差動歯車機構7から後側駆動輪3L,3Rへの出力回転速度Roとが一致しない場合には、シャフト破損が生じている場合と、センサ故障が生じている場合とがあり得る。
図5に示すように、右側のシャフト30Rが破損した場合、右側のサイドギヤ72の回転速度と右側の後側駆動輪3Rの回転速度とが一致しなくなることで、後側モータ5からの入力回転速度Riと後側駆動輪3L,3Rへの出力回転速度Roとが一致しなくなる。この場合、後側駆動輪3L,3Rは車両1の走行速度に応じた車輪速WL,WRで回転し、左右の車輪速WL,WRの間の車輪速差ΔWが、車両1の旋回走行時に対応して予め定められた所定車輪速差B以上となることはない。一方、図6に示すように、右側の車輪速センサ31Rが故障した場合は、車輪速差ΔWが所定車輪速差B以上となることがある。
算出部13は、さらに、車輪速センサ31L,31Rにより検出された車輪速WL,WRに基づいて車輪速差ΔWを算出し、判定部14は、さらに、車輪速差ΔWが所定車輪速差B未満であるか否かを判定してもよい。車輪速差ΔWが所定車輪速差B以上であると判定された場合は、シャフト破損ではなくセンサ故障が生じていると考えられるため、トルク制限を行わない。すなわち、制限部15は、判定部14により車輪速差ΔWが所定車輪速差B未満であると判定されることを条件としてトルク制限を行ってもよい。この場合、車輪速センサ31L,31Rの故障に起因するシャフト破損の誤検知を回避することができる。
図7に示すように、右側の車輪速センサ31Rが故障した場合でも、車輪速差ΔWが所定車輪速差B未満となることがある。このような場合には、シャフト破損が生じているのかセンサ故障が生じているのかを判別することができないため、入力回転速度Riと出力回転速度Roとの差に基づくシャフト破損の可能性の判定が行われないようにする。より具体的には、入力回転速度Riと出力回転速度Roとの差(|Ri-Ro|)と比較される所定値Aを所定車輪速差B以上の値に設定し、差(|Ri-Ro|)が極小さい段階ではシャフト破損の可能性を判定しないようにする。これにより、所定車輪速差B未満の車輪速差ΔWが算出された場合であっても、車輪速センサ31L,31Rの故障に起因するシャフト破損の誤検知を回避することができる。
図8に示すように、実際の車輪速差ΔWと、故障した左側の車輪速センサ31Lの検出値に基づいて算出された車輪速差ΔWとがいずれも所定車輪速差Bとなる場合は、入力回転速度Riと出力回転速度Roとの差(|Ri-Ro|)も所定車輪速差Bとなる。したがって、このような場合でも、所定値Aを所定車輪速差B以上の値に設定しておくことで、車輪速センサ31L,31Rの故障に起因するシャフト破損の誤検知を回避することができる。
図9に示すように、右側の後側駆動輪3Rのみがスリップ(空転)したときに、車輪速センサ31Rの故障により車輪速差ΔWが所定車輪速差B未満となることがある。このような場合は、入力回転速度Riと出力回転速度Roとの差(|Ri-Ro|)が所定値Aより大きく、かつ、車輪速差ΔWが所定車輪速差B未満となるため、シャフト破損の可能性があると判定され、トルク制限が行われる。トルク制限が行われると、入力回転速度Riおよび実際の車輪速WRが低下し、後側駆動輪3Rの空転が解消することで、入力回転速度Riと出力回転速度Roとの差(|Ri-Ro|)が所定値A以下に低下する。この場合、差(|Ri-Ro|)が所定値Aを超えている状態の継続時間Tが第2判定時間T2を超えることはないため、シャフト破損の蓋然性が高いと判定されて車速制限が行われることを回避することができる。
図10および図11は、装置100のモータ制御部10により実行される処理の一例を示すフローチャートである。このフローチャートに示す処理は、例えば、車両1が始動してモータ制御部10が起動されると開始され、所定の演算周期毎に繰り返し実行される。
図10に示すように、先ずステップS1で、モータ回転速度センサ53および車輪速センサ31L,31Rの検出値に基づいて入力回転速度Riおよび出力回転速度Roを算出し、差(|Ri-Ro|)が所定値Aを超えているか否かを判定する。ステップS1で肯定されるとステップS2に進み、否定されると処理を終了する。ステップS2では、差(|Ri-Ro|)が所定値Aを超えている状態の継続時間Tが第1判定時間T1を超えたか否かを判定する。ステップS2で肯定されるとステップS3に進んでトルク制限を行い、否定されると処理を終了する。次いでステップS4で、差(|Ri-Ro|)が所定値Aを超えている状態の継続時間Tが第2判定時間T2を超えたか否かを判定する。ステップS4で肯定されるとステップS5,S6に進んでトルク制限を行うとともに後側モータ5への電流供給を停止し、否定されると処理を終了する。
このように差動歯車機構7の入力回転速度Riと出力回転速度Roとの差に基づいて極短い第1判定時間T1でシャフト破損の可能性があることを判定し、直ちにトルク制限を行うことで、差動歯車機構7の焼き付きを確実に防止することができる(S1~S3)。また、第2判定時間T2でシャフト破損の蓋然性が高いと判定されると車速制限を行うことで、FSAにより車両1の走行を継続しながら差動歯車機構7の焼き付きを防止することができる(S4~S5)。また、車速制限と併せて後側モータ5への電流供給を完全に停止することで、後側モータ5の吹き上がりを抑制するとともにシャフト破損片等による短絡等を回避することができる(S6)。
図11のフローチャートでは、ステップS10で、モータ回転速度センサ53および車輪速センサ31L,31Rの検出値に基づいて、入力回転速度Riおよび出力回転速度Roとともに車輪速差ΔWを算出する。そして、差(|Ri-Ro|)が所定値Aを超え、かつ、車輪速差ΔWが所定車輪速差B未満であるか否かを判定する。この場合、センサ故障に起因するシャフト破損の誤検知を回避することができる(S10)。
本実施形態によれば以下のような作用効果を奏することができる。
(1)装置100は、車両1の左右一対の後側駆動輪3L,3Rにそれぞれ連結されたシャフト30L,30Rと、後側モータ5からのトルクをシャフト30L,30Rに分配する差動歯車機構7と、後側駆動輪3L,3Rの回転速度である車輪速WL,WRを検出する車輪速センサ31L,31Rと、後側モータ5の回転速度Mを検出するモータ回転速度センサ53と、後側モータ5を制御するモータ制御部10とを備える(図1、図2)。モータ制御部10は、後側モータ5の回転速度Mに基づいて差動歯車機構7に入力される入力回転速度Riを算出するとともに、車輪速WL,WRに基づいて差動歯車機構7から出力される出力回転速度Roを算出する算出部13と、入力回転速度Riと出力回転速度Roとの差(|Ri-Ro|)が所定値Aを超えている状態の継続時間Tが第1判定時間T1を超えたか否かを判定する判定部14と、判定部14により継続時間Tが第1判定時間T1を超えたと判定されると、後側モータ5の目標トルクをゼロに制限する制限部15とを有する(図2、図10のステップS1~S3)。このように、差動歯車機構7の入力回転速度Riと出力回転速度Roとの差(|Ri-Ro|)に基づいてシャフト破損の可能性があることを判定し、直ちにトルク制限を行うことで、差動歯車機構7の焼き付きを確実に防止することができる。
(1)装置100は、車両1の左右一対の後側駆動輪3L,3Rにそれぞれ連結されたシャフト30L,30Rと、後側モータ5からのトルクをシャフト30L,30Rに分配する差動歯車機構7と、後側駆動輪3L,3Rの回転速度である車輪速WL,WRを検出する車輪速センサ31L,31Rと、後側モータ5の回転速度Mを検出するモータ回転速度センサ53と、後側モータ5を制御するモータ制御部10とを備える(図1、図2)。モータ制御部10は、後側モータ5の回転速度Mに基づいて差動歯車機構7に入力される入力回転速度Riを算出するとともに、車輪速WL,WRに基づいて差動歯車機構7から出力される出力回転速度Roを算出する算出部13と、入力回転速度Riと出力回転速度Roとの差(|Ri-Ro|)が所定値Aを超えている状態の継続時間Tが第1判定時間T1を超えたか否かを判定する判定部14と、判定部14により継続時間Tが第1判定時間T1を超えたと判定されると、後側モータ5の目標トルクをゼロに制限する制限部15とを有する(図2、図10のステップS1~S3)。このように、差動歯車機構7の入力回転速度Riと出力回転速度Roとの差(|Ri-Ro|)に基づいてシャフト破損の可能性があることを判定し、直ちにトルク制限を行うことで、差動歯車機構7の焼き付きを確実に防止することができる。
(2)車両1は、後側の左右一対の後側駆動輪3L,3Rを駆動する後側モータ5と、前側の左右一対の前側駆動輪2L,2Rを駆動する前側モータ4とを有する(図1)。判定部14は、継続時間Tが第1判定時間T1より長い第2判定時間T2を超えたか否かをさらに判定する(図10のステップS4)。制限部15は、さらに、判定部14により継続時間Tが第2判定時間T2を超えたと判定されると、車両1の走行速度を制限するように前側モータ4を制御する(図10のステップS5)。
このように、第2判定時間T2でシャフト破損の蓋然性が高いと判定されると車速制限を行うことで、FSAにより車両1の走行を継続しながら差動歯車機構7の焼き付きを防止することができる。また、シャフト破損の蓋然性を段階的に判定するため、トルク制限やFSAとしての車速制限を適切なタイミングで実行することができる。
(3)制限部15は、さらに、判定部14により継続時間Tが第2判定時間T2を超えたと判定されると、後側モータ5への電流供給を停止する(図10のステップS6)。このように、車速制限と併せて後側モータ5への電流供給を完全に停止することで、後側モータ5の吹き上がりを抑制するとともにシャフト破損片等による短絡等を回避することができる。
(4)算出部13は、さらに、車輪速WL,WRの車輪速差ΔWを算出し、判定部14は、さらに、車輪速差ΔWが所定車輪速差B未満であるか否かを判定する(図11のステップS10)。制限部15は、判定部14により車輪速差ΔWが所定車輪速差B未満であると判定されることを条件として目標トルクをゼロに制限する(図11のステップS10,S2~S3)。この場合、センサ故障に起因するシャフト破損の誤検知を回避することができる。
以上の説明はあくまで一例であり、本発明の特徴を損なわない限り、上述した実施形態および変形例により本発明が限定されるものではない。上記実施形態と変形例の1つまたは複数を任意に組み合わせることも可能であり、変形例同士を組み合わせることも可能である。
1 車両、2L,2R 前側駆動輪、3L,3R 後側駆動輪、4 前側モータ、5 後側モータ、5a 回転軸、6 減速歯車機構、7 差動歯車機構、10 モータ制御部、11 前側モータ制御部、12 後側モータ制御部、13 算出部、14 判定部、15 制限部、30L,30R ドライブシャフト(シャフト)、31L,31R 車輪速センサ、50 ロータ、51 ステータ、52 インバータ、53 モータ回転速度センサ、60 駆動ギヤ、61 従動軸、62 入力側従動ギヤ、63 出力側従動ギヤ、64 リングギヤ、70 デフケース、71,72 サイドギヤ、73,74 ピニオンギヤ、75 ピニオン軸、100 車両制御装置(装置)
Claims (4)
- 車両の左右一対の第1駆動輪および第2駆動輪にそれぞれ連結された第1シャフトおよび第2シャフトと、
モータからのトルクを前記第1シャフトおよび前記第2シャフトに分配する差動歯車機構と、
前記第1駆動輪の回転速度である第1車輪速を検出する第1車輪速センサと、
前記第2駆動輪の回転速度である第2車輪速を検出する第2車輪速センサと、
前記モータの回転速度を検出するモータ回転速度センサと、
前記モータを制御するモータ制御部と、を備え、
前記モータ制御部は、
前記モータの回転速度に基づいて前記差動歯車機構に入力される入力回転速度を算出するとともに、前記第1車輪速および前記第2車輪速に基づいて前記差動歯車機構から出力される出力回転速度を算出する算出部と、
前記入力回転速度と前記出力回転速度との差が所定値を超えている状態の継続時間が判定時間を超えたか否かを判定する判定部と、
前記判定部により前記継続時間が前記判定時間を超えたと判定されると、前記モータの目標トルクをゼロに制限する制限部と、を有することを特徴とする車両制御装置。 - 請求項1に記載の車両制御装置において、
前記車両は、前側の左右一対の駆動輪および後側の左右一対の駆動輪のうち、一方の左右一対の駆動輪を駆動し、前記モータを構成する第1モータと、他方の左右一対の駆動輪を駆動する第2モータと、を有し、
前記第1駆動輪および前記第2駆動輪は、前記一方の左右一対の駆動輪であり、
前記判定時間は、第1判定時間であり、
前記判定部は、前記継続時間が、前記第1判定時間より長い第2判定時間を超えたか否かをさらに判定し、
前記制限部は、さらに、前記判定部により前記継続時間が前記第2判定時間を超えたと判定されると、前記車両の走行速度を制限するように前記第2モータを制御することを特徴とする車両制御装置。 - 請求項2に記載の車両制御装置において、
前記制限部は、さらに、前記判定部により前記継続時間が前記第2判定時間を超えたと判定されると、前記第1モータへの電流供給を停止することを特徴とする車両制御装置。 - 請求項1~3のいずれか1項に記載の車両制御装置において、
前記算出部は、さらに、前記第1車輪速と前記第2車輪速との車輪速差を算出し、
前記判定部は、さらに、前記車輪速差が所定車輪速差未満であるか否かを判定し、
前記制限部は、前記判定部により前記車輪速差が前記所定車輪速差未満であると判定されることを条件として前記目標トルクをゼロに制限することを特徴とする車両制御装置。
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2023021731A JP7463580B1 (ja) | 2023-02-15 | 2023-02-15 | 車両制御装置 |
| CN202410148327.7A CN118494189A (zh) | 2023-02-15 | 2024-02-01 | 车辆控制装置 |
| US18/439,986 US12589659B2 (en) | 2023-02-15 | 2024-02-13 | Vehicle control apparatus |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2023021731A JP7463580B1 (ja) | 2023-02-15 | 2023-02-15 | 車両制御装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP7463580B1 true JP7463580B1 (ja) | 2024-04-08 |
| JP2024115857A JP2024115857A (ja) | 2024-08-27 |
Family
ID=90606850
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2023021731A Active JP7463580B1 (ja) | 2023-02-15 | 2023-02-15 | 車両制御装置 |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US12589659B2 (ja) |
| JP (1) | JP7463580B1 (ja) |
| CN (1) | CN118494189A (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20240270083A1 (en) * | 2023-02-15 | 2024-08-15 | Honda Motor Co., Ltd. | Vehicle control apparatus |
Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010090721A (ja) | 2008-10-03 | 2010-04-22 | Toyota Motor Corp | 車両の制御装置 |
| JP2010143416A (ja) | 2008-12-19 | 2010-07-01 | Nissan Motor Co Ltd | ハイブリッド車両の発進制御装置 |
| JP2010246180A (ja) | 2009-04-01 | 2010-10-28 | Fuji Heavy Ind Ltd | 電動駆動システム |
| JP2011149508A (ja) | 2010-01-22 | 2011-08-04 | Toyota Motor Corp | 車両の制御装置 |
Family Cites Families (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2007154934A (ja) * | 2005-12-01 | 2007-06-21 | Hitachi Ltd | デフロック制御装置 |
| JP4964333B2 (ja) * | 2009-12-07 | 2012-06-27 | 本田技研工業株式会社 | 四輪駆動車両の制御装置 |
| JP2011178359A (ja) * | 2010-03-04 | 2011-09-15 | Honda Motor Co Ltd | 四輪駆動車両の制御装置 |
| JP5718657B2 (ja) * | 2011-01-21 | 2015-05-13 | 本田技研工業株式会社 | 四輪駆動車両の劣化防止装置 |
| JP2014147146A (ja) * | 2013-01-25 | 2014-08-14 | Honda Motor Co Ltd | 車両駆動源の制御装置 |
| JP5832509B2 (ja) * | 2013-11-28 | 2015-12-16 | ファナック株式会社 | モータと主軸との間の動力伝達部の異常検出機能を有するモータ制御装置 |
| JP2018096426A (ja) * | 2016-12-12 | 2018-06-21 | いすゞ自動車株式会社 | 車両における差動装置の監視装置およびその監視方法 |
| JP6907521B2 (ja) * | 2016-12-13 | 2021-07-21 | スズキ株式会社 | 電動車椅子の駆動制御装置 |
| JP6843095B2 (ja) * | 2018-07-04 | 2021-03-17 | 本田技研工業株式会社 | 車両用制御装置 |
| WO2021246179A1 (ja) * | 2020-06-01 | 2021-12-09 | 三菱自動車工業株式会社 | 車両制御装置 |
| DE102021108222A1 (de) * | 2021-03-31 | 2022-10-06 | Zf Cv Systems Global Gmbh | Verfahren zum Ermitteln eines Defekt-Zustandes eines Antriebsstrangs eines Fahrzeuges, Überwachungseinheit und Fahrzeug |
| CN115593238A (zh) * | 2021-07-07 | 2023-01-13 | 威马智慧出行科技(上海)股份有限公司(Cn) | 车辆扭矩控制方法、电子设备、及存储介质 |
| CN115031964A (zh) * | 2022-05-31 | 2022-09-09 | 中国第一汽车股份有限公司 | 一种差速器测试方法、装置及系统 |
| JP7463580B1 (ja) * | 2023-02-15 | 2024-04-08 | 本田技研工業株式会社 | 車両制御装置 |
-
2023
- 2023-02-15 JP JP2023021731A patent/JP7463580B1/ja active Active
-
2024
- 2024-02-01 CN CN202410148327.7A patent/CN118494189A/zh active Pending
- 2024-02-13 US US18/439,986 patent/US12589659B2/en active Active
Patent Citations (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2010090721A (ja) | 2008-10-03 | 2010-04-22 | Toyota Motor Corp | 車両の制御装置 |
| JP2010143416A (ja) | 2008-12-19 | 2010-07-01 | Nissan Motor Co Ltd | ハイブリッド車両の発進制御装置 |
| JP2010246180A (ja) | 2009-04-01 | 2010-10-28 | Fuji Heavy Ind Ltd | 電動駆動システム |
| JP2011149508A (ja) | 2010-01-22 | 2011-08-04 | Toyota Motor Corp | 車両の制御装置 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20240270083A1 (en) * | 2023-02-15 | 2024-08-15 | Honda Motor Co., Ltd. | Vehicle control apparatus |
| US12589659B2 (en) * | 2023-02-15 | 2026-03-31 | Honda Motor Co., Ltd. | Vehicle control apparatus |
Also Published As
| Publication number | Publication date |
|---|---|
| US20240270083A1 (en) | 2024-08-15 |
| JP2024115857A (ja) | 2024-08-27 |
| CN118494189A (zh) | 2024-08-16 |
| US12589659B2 (en) | 2026-03-31 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103660999B (zh) | 两轮倒立摆车辆及其控制方法 | |
| JP5813547B2 (ja) | 車両挙動制御システム | |
| JP2010132257A (ja) | ハイブリッド車両用オイルポンプ制御装置のフェイルセーフによる制御方法 | |
| JP5712576B2 (ja) | 車両の制御装置および車両の制御方法 | |
| CN110733439A (zh) | 用于选择性地重置由公共电源供电的传感器的方法和系统 | |
| WO2018133630A1 (zh) | 一种分布式驱动城市客车多电机故障控制方法 | |
| JP2001282302A (ja) | 原動機を用いた移動体の制御装置におけるcpuの異常監視 | |
| JP2024115857A (ja) | 車両制御装置 | |
| JP2010090721A (ja) | 車両の制御装置 | |
| US20160272195A1 (en) | Hybrid vehicle | |
| JP2016031631A (ja) | 車両の制御装置 | |
| JP2001294056A (ja) | シフト制御装置、その方法及びその装置を備えた移動体 | |
| KR102388275B1 (ko) | 자동 긴급 제동기능을 갖는 인휠 시스템 및 그 제어방법 | |
| JP4124208B2 (ja) | 電動車両 | |
| JP5531730B2 (ja) | 車両の制御装置 | |
| CN103338996B (zh) | 车辆的控制装置 | |
| JP4301196B2 (ja) | ハイブリッド車両の動力出力装置 | |
| CN113386580A (zh) | 电动车辆及其轮边电机故障检测方法、控制方法与装置 | |
| JP5792430B2 (ja) | 車両の制御装置 | |
| JP5840445B2 (ja) | ハイブリッド電気自動車の制御装置 | |
| JP2011149508A (ja) | 車両の制御装置 | |
| CN110271413A (zh) | 车辆的动力装置 | |
| CN116062024A (zh) | 线控转向系统和车辆 | |
| CN116714663A (zh) | 线控转向系统和车辆 | |
| JP2026002004A (ja) | 四輪駆動車両の制御装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20230929 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20240326 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20240327 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7463580 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |