JP6733397B2 - 放置物の検出装置、方法及びシステム - Google Patents
放置物の検出装置、方法及びシステム Download PDFInfo
- Publication number
- JP6733397B2 JP6733397B2 JP2016146732A JP2016146732A JP6733397B2 JP 6733397 B2 JP6733397 B2 JP 6733397B2 JP 2016146732 A JP2016146732 A JP 2016146732A JP 2016146732 A JP2016146732 A JP 2016146732A JP 6733397 B2 JP6733397 B2 JP 6733397B2
- Authority
- JP
- Japan
- Prior art keywords
- mask
- foreground
- abandoned
- point
- pixel
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images


Classifications
-
- H—ELECTRICITY
- H04—ELECTRIC COMMUNICATION TECHNIQUE
- H04N—PICTORIAL COMMUNICATION, e.g. TELEVISION
- H04N7/00—Television systems
- H04N7/18—Closed-circuit television [CCTV] systems, i.e. systems in which the video signal is not broadcast
- H04N7/183—Closed-circuit television [CCTV] systems, i.e. systems in which the video signal is not broadcast for receiving images from a single remote source
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/0002—Inspection of images, e.g. flaw detection
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/10—Segmentation; Edge detection
- G06T7/11—Region-based segmentation
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/10—Segmentation; Edge detection
- G06T7/194—Segmentation; Edge detection involving foreground-background segmentation
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V20/00—Scenes; Scene-specific elements
- G06V20/50—Context or environment of the image
- G06V20/52—Surveillance or monitoring of activities, e.g. for recognising suspicious objects
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V20/00—Scenes; Scene-specific elements
- G06V20/50—Context or environment of the image
- G06V20/52—Surveillance or monitoring of activities, e.g. for recognising suspicious objects
- G06V20/54—Surveillance or monitoring of activities, e.g. for recognising suspicious objects of traffic, e.g. cars on the road, trains or boats
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/10—Image acquisition modality
- G06T2207/10016—Video; Image sequence
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/30—Subject of image; Context of image processing
- G06T2207/30232—Surveillance
Landscapes
- Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Theoretical Computer Science (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Multimedia (AREA)
- Signal Processing (AREA)
- Quality & Reliability (AREA)
- Image Analysis (AREA)
- Closed-Circuit Television Systems (AREA)
Description
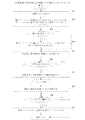
本願は放置物の検出装置を提供し、該装置は、ビデオカメラにより撮影されたビデオの各フレームの画像を処理し、該ビデオにおける放置物を検出する。図1は該装置の構成を示す図であり、図1に示すように、該放置物の検出装置100は、検出部101、マーキング部102、及びマスク処理部103を含む。

background(i,j))の場合に、この点がゴースト点であると判定する。この態様では、一旦放置点がゴースト点であると判断すると、放置マスクにおいて対応する画素値を0に設定する。
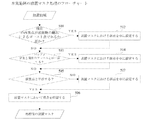
本願は放置物の検出方法をさらに提供し、該方法の問題解決の原理は実施例1の放置物の検出装置100と類似するため、その具体的な実施は実施例1の放置物の検出装置の実施を参照してもよく、同様な部分について説明が省略される。
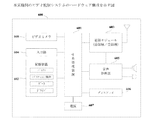
本発明の実施例はビデオ監視システムをさらに提供し、該システムはビデオを撮影し、ビデオデータを取得するビデオカメラと、該ビデオカメラからのビデオデータにおける各フレームの画像を処理し、放置物を検出する放置物の検出装置と、を含む。
(付記1)
放置物の検出装置であって、
取得された現在のフレームの各画素とその背景モデルとのマッチングを行い、一致しない画素を前景画素として前景マスクにおいてマーキングし、各前景画素に対応する前景計数器に1を加算し、前記背景モデルを更新する検出手段と、
各前景画素について、前記前景画素に対応する前景計数器の値が第2閾値よりも大きい場合に、放置マスクにおいて前記前景画素に対応する点をマーキングするマーキング手段と、
放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとに基づいて、前記放置マスクを処理するマスク処理手段と、を含む、装置。
(付記2)
現在フレームのフレーム番号が第1閾値よりも小さい場合に、3フレーム間差分法を用いて前記前景画素を処理する画像処理手段、をさらに含む、付記1に記載の装置。
(付記3)
前記検出手段は、前記前景画素に対応する前景計数器の値が1である場合に、バッファ背景において前記前景画素の背景モデルの平均値を保存する、付記1に記載の装置。
(付記4)
前記マスク処理手段は、
背景モデル及びバッファ背景に基づいて前記点がゴースト点であるか否かを判断する第1判断モジュールと、
前記第1判断モジュールの判断結果がYESの場合に、前記放置マスクから前記点を除去し、前記第1判断モジュールの判断結果がNOの場合に、前記放置マスクにおいて前記点を保留する第1処理モジュールと、を含む、付記1に記載の装置。
(付記5)
前記点の放置計数結果が所定閾値よりも大きく、且つそのバッファ背景と現在の背景モデルとが一致する場合に、前記第1判断モジュールは、前記点がゴースト点であると判定する、付記4に記載の装置。
(付記6)
前記マスク処理手段は、
前記点のバッファ背景と前記現在のフレームとが一致するか否かを判断する第2判断モジュールと、
前記第2判断モジュールの判断結果がYESの場合に、前記放置マスクから前記点を除去し、前記第2判断モジュールの判断結果がNOの場合に、前記放置マスクにおいて前記点を保留する第2処理モジュールと、を含む、付記1に記載の装置。
(付記7)
前記マスク処理手段は、
放置マスク及び前景マスクにおける前記点に対応する画素値が共に0ではないか否かを判断する第3判断モジュールと、
前記第3判断モジュールの判断結果がYESの場合に、前記放置マスクにおいて前記点を保留し、前記第3判断モジュールの判断結果がNOの場合に、前記放置マスクから前記点を除去する第3処理モジュールと、を含む、付記1に記載の装置。
(付記8)
前記放置マスクにおける点の位置特徴及び滞在時間特徴を抽出する抽出手段と、
前記放置マスクにおける点の位置特徴及び滞在時間特徴に基づいて前記放置マスクにおける点をクラスタリングし、複数の放置ブロッブを取得するクラスタリング手段と、
現在のフレームの放置ブロッブと前のフレームの放置ブロッブとのマッチングを行い、各放置ブロッブについて対応するIDをマーキングし、各放置ブロッブの滞在時間を統計するマッチング手段と、
各放置ブロッブの滞在時間に基づいて所定処理を行う処理手段と、をさらに含む、付記1に記載の装置。
(付記9)
ビデオ監視システムであって、
ビデオを撮影し、ビデオデータを取得するビデオカメラと、
前記ビデオカメラからのビデオデータにおける各フレームの画像を処理し、放置物を検出する放置物の検出装置と、を含み、
前記放置物の検出装置は、
取得された現在のフレームの各画素とその背景モデルとのマッチングを行い、一致しない画素を前景画素として前景マスクにおいてマーキングし、各前景画素に対応する前景計数器に1を加算し、前記背景モデルを更新する検出手段と、
各前景画素について、前記前景画素に対応する前景計数器の値が第2閾値よりも大きい場合に、放置マスクにおいて前記前景画素に対応する点をマーキングするマーキング手段と、
放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとに基づいて、前記放置マスクを処理するマスク処理手段と、を含む、システム。
(付記10)
放置物の検出方法であって、
取得された現在のフレームの各画素とその背景モデルとのマッチングを行い、一致しない画素を前景画素として前景マスクにおいてマーキングし、各前景画素に対応する前景計数器に1を加算し、前記背景モデルを更新するステップと、
各前景画素について、前記前景画素に対応する前景計数器の値が第2閾値よりも大きい場合に、放置マスクにおいて前記前景画素に対応する点をマーキングするステップと、
放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとに基づいて、前記放置マスクを処理するステップと、を含む、方法。
(付記11)
現在フレームのフレーム番号が第1閾値よりも小さい場合に、3フレーム間差分法を用いて前記前景画素を処理するステップ、をさらに含む、付記10に記載の方法。
(付記12)
前記前景画素に対応する前景計数器の値が1である場合に、バッファ背景において前記前景画素の背景モデルの平均値を保存するステップ、をさらに含む、付記10に記載の方法。
(付記13)
前記放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとの関係に基づいて、前記放置マスクを処理するステップは、
背景モデル及びバッファ背景に基づいて前記点がゴースト点であるか否かを判断するステップと、
判断結果がYESの場合に、前記放置マスクから前記点を除去し、判断結果がNOの場合に、前記放置マスクにおいて前記点を保留するステップと、を含む、付記10に記載の方法。
(付記14)
前記点の放置計数結果が所定閾値よりも大きく、且つそのバッファ背景と現在の背景モデルとが一致する場合に、前記点がゴースト点であると判定する、付記13に記載の方法。
(付記15)
前記放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとの関係に基づいて、前記放置マスクを処理するステップは、
前記点のバッファ背景と前記現在のフレームとが一致するか否かを判断するステップと、
判断結果がYESの場合に、前記放置マスクから前記点を除去し、判断結果がNOの場合に、前記放置マスクにおいて前記点を保留するステップと、を含む、付記10に記載の方法。
(付記16)
前記放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとの関係に基づいて、前記放置マスクを処理するステップは、
放置マスク及び前景マスクにおける前記点に対応する画素値が共に0ではないか否かを判断するステップと、
判断結果がYESの場合に、前記放置マスクにおいて前記点を保留し、判断結果がNOの場合に、前記放置マスクから前記点を除去するステップと、を含む、付記10に記載の方法。
(付記17)
前記放置マスクにおける点の位置特徴及び滞在時間特徴を抽出するステップと、
前記放置マスクにおける点の位置特徴及び滞在時間特徴に基づいて前記放置マスクにおける点をクラスタリングし、複数の放置ブロッブを取得するステップと、
現在のフレームの放置ブロッブと前のフレームの放置ブロッブとのマッチングを行い、各放置ブロッブについて対応するIDをマーキングし、各放置ブロッブの滞在時間を統計するステップと、
各放置ブロッブの滞在時間に基づいて所定処理を行うステップと、をさらに含む、付記10に記載の方法。
Claims (13)
- 放置物の検出装置であって、
取得された現在のフレームの各画素とその背景モデルとのマッチングを行い、一致しない画素を前景画素として前景マスクにおいてマーキングし、各前景画素に対応する前景計数器に1を加算し、前記背景モデルを更新する検出手段と、
各前景画素について、前記前景画素に対応する前景計数器の値が第2閾値よりも大きい場合に、放置マスクにおいて前記前景画素に対応する点をマーキングするマーキング手段と、
放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとに基づいて、前記点を保留又は除去することで前記放置マスクを処理するマスク処理手段と、を含み、
前記検出手段は、前記前景画素に対応する前景計数器の値が1である場合に、バッファ背景において前記前景画素の背景モデルの平均値を保存する、装置。 - 現在フレームのフレーム番号が第1閾値よりも小さい場合に、3フレーム間差分法を用いて前記前景画素を処理する画像処理手段、をさらに含む、請求項1に記載の装置。
- 前記マスク処理手段は、
背景モデル及びバッファ背景に基づいて前記点がゴースト点であるか否かを判断する第1判断モジュールと、
前記第1判断モジュールの判断結果がYESの場合に、前記放置マスクから前記点を除去し、前記第1判断モジュールの判断結果がNOの場合に、前記放置マスクにおいて前記点を保留する第1処理モジュールと、を含み、
前記点の放置計数結果が所定閾値よりも大きく、且つそのバッファ背景と現在の背景モデルとが一致する場合に、前記第1判断モジュールは、前記点がゴースト点であると判定する、請求項1に記載の装置。 - 前記マスク処理手段は、
前記点のバッファ背景と前記現在のフレームとが一致するか否かを判断する第2判断モジュールと、
前記第2判断モジュールの判断結果がYESの場合に、前記放置マスクから前記点を除去し、前記第2判断モジュールの判断結果がNOの場合に、前記放置マスクにおいて前記点を保留する第2処理モジュールと、を含む、請求項1に記載の装置。 - 前記マスク処理手段は、
放置マスク及び前景マスクにおける前記点に対応する画素値が共に0ではないか否かを判断する第3判断モジュールと、
前記第3判断モジュールの判断結果がYESの場合に、前記放置マスクにおいて前記点を保留し、前記第3判断モジュールの判断結果がNOの場合に、前記放置マスクから前記点を除去する第3処理モジュールと、を含む、請求項1に記載の装置。 - 前記放置マスクにおける点の位置特徴及び滞在時間特徴を抽出する抽出手段と、
前記放置マスクにおける点の位置特徴及び滞在時間特徴に基づいて前記放置マスクにおける点をクラスタリングし、複数の放置ブロッブを取得するクラスタリング手段と、
現在のフレームの放置ブロッブと前のフレームの放置ブロッブとのマッチングを行い、各放置ブロッブについて対応するIDをマーキングし、各放置ブロッブの滞在時間を統計するマッチング手段と、
各放置ブロッブの滞在時間に基づいて所定処理を行う処理手段と、をさらに含む、請求項1に記載の装置。 - 放置物の検出方法であって、
取得された現在のフレームの各画素とその背景モデルとのマッチングを行い、一致しない画素を前景画素として前景マスクにおいてマーキングし、各前景画素に対応する前景計数器に1を加算し、前記背景モデルを更新するステップと、
各前景画素について、前記前景画素に対応する前景計数器の値が第2閾値よりも大きい場合に、放置マスクにおいて前記前景画素に対応する点をマーキングするステップと、
放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとに基づいて、前記点を保留又は除去することで前記放置マスクを処理するステップと、を含み、
該方法は、前記前景画素に対応する前景計数器の値が1である場合に、バッファ背景において前記前景画素の背景モデルの平均値を保存するステップ、をさらに含む、方法。 - 現在フレームのフレーム番号が第1閾値よりも小さい場合に、3フレーム間差分法を用いて前記前景画素を処理するステップ、をさらに含む、請求項7に記載の方法。
- 前記放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとの関係に基づいて、前記放置マスクを処理するステップは、
背景モデル及びバッファ背景に基づいて前記点がゴースト点であるか否かを判断するステップと、
判断結果がYESの場合に、前記放置マスクから前記点を除去し、判断結果がNOの場合に、前記放置マスクにおいて前記点を保留するステップと、を含み、
前記点の放置計数結果が所定閾値よりも大きく、且つそのバッファ背景と現在の背景モデルとが一致する場合に、前記点がゴースト点であると判定する、請求項7に記載の方法。 - 前記放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとの関係に基づいて、前記放置マスクを処理するステップは、
前記点のバッファ背景と前記現在のフレームとが一致するか否かを判断するステップと、
判断結果がYESの場合に、前記放置マスクから前記点を除去し、判断結果がNOの場合に、前記放置マスクにおいて前記点を保留するステップと、を含む、請求項7に記載の方法。 - 前記放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとの関係に基づいて、前記放置マスクを処理するステップは、
放置マスク及び前景マスクにおける前記点に対応する画素値が共に0ではないか否かを判断するステップと、
判断結果がYESの場合に、前記放置マスクにおいて前記点を保留し、判断結果がNOの場合に、前記放置マスクから前記点を除去するステップと、を含む、請求項7に記載の方法。 - 前記放置マスクにおける点の位置特徴及び滞在時間特徴を抽出するステップと、
前記放置マスクにおける点の位置特徴及び滞在時間特徴に基づいて前記放置マスクにおける点をクラスタリングし、複数の放置ブロッブを取得するステップと、
現在のフレームの放置ブロッブと前のフレームの放置ブロッブとのマッチングを行い、各放置ブロッブについて対応するIDをマーキングし、各放置ブロッブの滞在時間を統計するステップと、
各放置ブロッブの滞在時間に基づいて所定処理を行うステップと、をさらに含む、請求項7に記載の方法。 - ビデオ監視システムであって、
ビデオを撮影し、ビデオデータを取得するビデオカメラと、
前記ビデオカメラからのビデオデータにおける各フレームの画像を処理し、放置物を検出する放置物の検出装置と、を含み、
前記放置物の検出装置は、
取得された現在のフレームの各画素とその背景モデルとのマッチングを行い、一致しない画素を前景画素として前景マスクにおいてマーキングし、各前景画素に対応する前景計数器に1を加算し、前記背景モデルを更新する検出手段と、
各前景画素について、前記前景画素に対応する前景計数器の値が第2閾値よりも大きい場合に、放置マスクにおいて前記前景画素に対応する点をマーキングするマーキング手段と、
放置マスクにおける各点について、その背景モデルと、バッファ背景又は前景マスクとに基づいて、前記点を保留又は除去することで前記放置マスクを処理するマスク処理手段と、を含み、
前記検出手段は、前記前景画素に対応する前景計数器の値が1である場合に、バッファ背景において前記前景画素の背景モデルの平均値を保存する、システム。
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201510463456.6 | 2015-07-31 | ||
| CN201510463456.6A CN106408554B (zh) | 2015-07-31 | 2015-07-31 | 遗留物检测装置、方法和系统 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2017033559A JP2017033559A (ja) | 2017-02-09 |
| JP6733397B2 true JP6733397B2 (ja) | 2020-07-29 |
Family
ID=57882886
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2016146732A Expired - Fee Related JP6733397B2 (ja) | 2015-07-31 | 2016-07-26 | 放置物の検出装置、方法及びシステム |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US10212397B2 (ja) |
| JP (1) | JP6733397B2 (ja) |
| CN (1) | CN106408554B (ja) |
Families Citing this family (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN109308711B (zh) * | 2017-07-26 | 2021-11-05 | 富士通株式会社 | 目标检测方法、装置及图像处理设备 |
| JP6826010B2 (ja) * | 2017-08-09 | 2021-02-03 | 株式会社東芝 | カメラ運動推定装置、カメラ運動推定方法及びプログラム |
| CN109598741A (zh) * | 2017-09-30 | 2019-04-09 | 佳能株式会社 | 图像处理装置和方法及监控系统 |
| CN108012117A (zh) * | 2017-11-30 | 2018-05-08 | 江西洪都航空工业集团有限责任公司 | 一种基于背景建模的城市摆摊设点检测方法 |
| CN108062525B (zh) * | 2017-12-14 | 2021-04-23 | 中国科学技术大学 | 一种基于手部区域预测的深度学习手部检测方法 |
| CN110782425A (zh) * | 2018-07-13 | 2020-02-11 | 富士通株式会社 | 图像处理方法、图像处理装置和电子设备 |
| CN111814509B (zh) * | 2019-04-10 | 2023-09-29 | 杭州海康威视数字技术股份有限公司 | 一种物品定位方法、装置及监控系统 |
| CN111832349A (zh) * | 2019-04-18 | 2020-10-27 | 富士通株式会社 | 遗留物错误检测的识别方法、装置及图像处理设备 |
| CN110619652B (zh) * | 2019-08-19 | 2022-03-18 | 浙江大学 | 一种基于光流映射重复区域检测的图像配准鬼影消除方法 |
| US11216666B2 (en) * | 2019-12-11 | 2022-01-04 | Fujifilm Business Innovation Corp. | Understanding normality of an environment using semantic information from images |
| CN111797727B (zh) * | 2020-06-18 | 2023-04-07 | 浙江大华技术股份有限公司 | 一种检测路面抛洒物的方法、装置及存储介质 |
| CN111914670B (zh) * | 2020-07-08 | 2024-10-15 | 浙江大华技术股份有限公司 | 一种遗留物品检测方法、装置、系统及存储介质 |
| US11443143B2 (en) | 2020-07-16 | 2022-09-13 | International Business Machines Corporation | Unattended object detection using machine learning |
| CN112084957B (zh) * | 2020-09-11 | 2021-12-17 | 广东联通通信建设有限公司 | 一种移动目标滞留检测方法及系统 |
| CN112101279B (zh) * | 2020-09-24 | 2023-09-15 | 平安科技(深圳)有限公司 | 目标物异常检测方法、装置、电子设备及存储介质 |
| CN114511776A (zh) * | 2021-12-31 | 2022-05-17 | 广东中科凯泽信息科技有限公司 | 摄像机视觉区域内遗留物的检测方法、装置、介质及设备 |
| CN114077877B (zh) * | 2022-01-19 | 2022-05-13 | 人民中科(北京)智能技术有限公司 | 一种新增垃圾识别方法、装置、计算机设备及存储介质 |
| US12283103B2 (en) | 2022-08-01 | 2025-04-22 | Honeywell International Inc. | Video camera for locally executing a plurality of video analytic algorithms on a video stream captured by the video camera |
| CN115082903B (zh) * | 2022-08-24 | 2022-11-11 | 深圳市万物云科技有限公司 | 非机动车违停识别方法、装置、计算机设备及存储介质 |
| JP7857888B2 (ja) * | 2023-03-22 | 2026-05-13 | 株式会社日立製作所 | 計算機、物体検知方法、及びシステム |
Family Cites Families (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH10111944A (ja) * | 1996-10-04 | 1998-04-28 | Nippon Telegr & Teleph Corp <Ntt> | 背景画更新方法および装置 |
| US20070122000A1 (en) * | 2005-11-29 | 2007-05-31 | Objectvideo, Inc. | Detection of stationary objects in video |
| JP4631806B2 (ja) * | 2006-06-05 | 2011-02-16 | 日本電気株式会社 | 物体検出装置、物体検出方法および物体検出プログラム |
| US7813528B2 (en) * | 2007-04-05 | 2010-10-12 | Mitsubishi Electric Research Laboratories, Inc. | Method for detecting objects left-behind in a scene |
| CN101231696A (zh) * | 2008-01-30 | 2008-07-30 | 安防科技(中国)有限公司 | 遗留物检测方法及系统 |
| US8107678B2 (en) * | 2008-03-24 | 2012-01-31 | International Business Machines Corporation | Detection of abandoned and removed objects in a video stream |
| CN101777183A (zh) * | 2009-01-13 | 2010-07-14 | 北京中星微电子有限公司 | 检测静止物体的方法、装置及检测遗留物体的方法、装置 |
| JP5581105B2 (ja) * | 2010-04-19 | 2014-08-27 | 株式会社日立製作所 | 移動体検出装置 |
| JP2012033100A (ja) * | 2010-08-02 | 2012-02-16 | Canon Inc | 画像処理装置、画像処理方法、及びコンピュータプログラム |
| CN102314695B (zh) * | 2011-08-23 | 2012-12-26 | 北京黄金视讯科技有限公司 | 一种基于计算机视觉的遗留物检测方法 |
| US8744123B2 (en) * | 2011-08-29 | 2014-06-03 | International Business Machines Corporation | Modeling of temporarily static objects in surveillance video data |
| JP2013065151A (ja) * | 2011-09-16 | 2013-04-11 | Sony Corp | 画像処理装置、画像処理方法、および、プログラム |
| JP5924081B2 (ja) * | 2012-03-30 | 2016-05-25 | サクサ株式会社 | 置き去り又は持ち去り検知システム |
| CN102902960B (zh) * | 2012-09-25 | 2015-04-22 | 武汉烽火众智数字技术有限责任公司 | 基于高斯建模与目标轮廓的遗留物检测方法 |
| CN103226712B (zh) * | 2013-05-19 | 2016-01-20 | 南京新方向智能技术有限公司 | 一种基于有限状态机的遗留物检测方法 |
| CN103729858B (zh) * | 2013-12-13 | 2016-06-15 | 广州中国科学院先进技术研究所 | 一种视频监控系统中遗留物品的检测方法 |
| CN103714325B (zh) * | 2013-12-30 | 2017-01-25 | 中国科学院自动化研究所 | 基于嵌入式系统的遗留物和遗失物实时检测方法 |
-
2015
- 2015-07-31 CN CN201510463456.6A patent/CN106408554B/zh not_active Expired - Fee Related
-
2016
- 2016-07-26 JP JP2016146732A patent/JP6733397B2/ja not_active Expired - Fee Related
- 2016-07-28 US US15/222,289 patent/US10212397B2/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| US10212397B2 (en) | 2019-02-19 |
| JP2017033559A (ja) | 2017-02-09 |
| US20170032514A1 (en) | 2017-02-02 |
| CN106408554B (zh) | 2019-07-09 |
| CN106408554A (zh) | 2017-02-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN106408554B (zh) | 遗留物检测装置、方法和系统 | |
| EP3806064B1 (en) | Method and apparatus for detecting parking space usage condition, electronic device, and storage medium | |
| CN110136449B (zh) | 基于深度学习的交通视频车辆违停自动识别抓拍的方法 | |
| US20160180201A1 (en) | Image processing | |
| JP6343123B2 (ja) | 近赤外線映像取得を用いる交通監視および写真による取締りアプリケーションのためのリアルタイム映像トリガ | |
| CN103310183B (zh) | 人群聚集检测的方法与装置 | |
| CN103678299B (zh) | 一种监控视频摘要的方法及装置 | |
| Mallikarjuna et al. | Traffic data collection under mixed traffic conditions using video image processing | |
| CN109427191B (zh) | 一种行驶检测方法及装置 | |
| JP2017033554A (ja) | ビデオデータ分析方法、装置及び駐車場モニタリングシステム | |
| CN110032947B (zh) | 一种监控事件发生的方法及装置 | |
| CN102231236A (zh) | 车辆计数方法和装置 | |
| CN106096603A (zh) | 一种融合多特征的动态火焰检测方法及装置 | |
| CN113947749B (zh) | 一种遗留物检测方法、装置、电子设备及存储介质 | |
| CN104662560B (zh) | 一种视频图像处理方法及系统 | |
| CN110245673A (zh) | 车位检测方法及装置 | |
| CN102663359B (zh) | 一种基于物联网进行行人检索的方法及系统 | |
| Marikhu et al. | Police Eyes: Real world automated detection of traffic violations | |
| CN112597924B (zh) | 电动自行车轨迹追踪方法、摄像机装置和服务器 | |
| CN104268889A (zh) | 基于特征权值自校正的车辆跟踪方法 | |
| CN117058634B (zh) | 一种高速路场景自适应交通违法行为识别方法 | |
| CN103714552B (zh) | 运动阴影消除方法及装置和智能视频分析系统 | |
| CN115841756B (zh) | 车辆违停检测方法及装置 | |
| Lin et al. | Crossroad traffic surveillance using superpixel tracking and vehicle trajectory analysis | |
| UrRehman et al. | Modeling, design and analysis of intelligent traffic control system based on integrated statistical image processing techniques |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20190409 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20200324 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20200414 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20200525 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20200609 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20200622 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6733397 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |