JP4956808B2 - 筋力訓練装置及び筋力特性評価方法 - Google Patents
筋力訓練装置及び筋力特性評価方法 Download PDFInfo
- Publication number
- JP4956808B2 JP4956808B2 JP2007122482A JP2007122482A JP4956808B2 JP 4956808 B2 JP4956808 B2 JP 4956808B2 JP 2007122482 A JP2007122482 A JP 2007122482A JP 2007122482 A JP2007122482 A JP 2007122482A JP 4956808 B2 JP4956808 B2 JP 4956808B2
- Authority
- JP
- Japan
- Prior art keywords
- torque
- data
- load
- angular velocity
- strength
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images










Landscapes
- Rehabilitation Tools (AREA)
Description
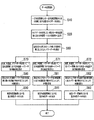
TMd1=Md1・α 式(1)
TBd1=Bd1・ν 式(2)
TKd1=Kd1・θ 式(3)
Td1=TMd1+TBd1+TKd1 式(4)
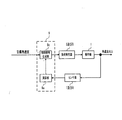
ここで、αは前記角加速度、νは前記角速度、θは前記回転角度を表している。また、所望の機械的インピーダンスの設定の仕方は訓練者の鍛えたい特性に応じて、決定する。
u=Td1+Kp(Td1−T) 式(5)
式(5)におけるuは制御入力であり、Kpは比例定数である。前記制御入力uを用いて、負荷発生部を制御する。ここにおいて、回転駆動体3は、一定速度(速度制御)で駆動させ、電気粘性流体5への印加電場によって、伝達トルクを調節してもよい。また、回転駆動体3からの入力トルクが全て操作部1へ伝達されるように電気粘性流体5への印加電場の強さを調節すれば、回転駆動体3のみで操作部1への出力トルクを制御することも可能である。なお、このとき、回転駆動体3をトルク制御にしてもよい。
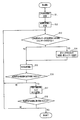
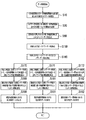
TMd2=TMoff+Md2・(α−αp) 式(6)
TBd2=TBoff+Bd2・(ν−νp) 式(7)
TKd2=TKoff+Kd2・(θ−θp) 式(8)
Td2=TMd2+TBd2+TKd2 式(9)
したがって、変更前の式(4)および変更後の式(9)より、次式(10)となり、このときの制御入力は、式(5)のTd1を式(10)のTdに置き換えることにより式(11)となる。
Td=Td1+Td2 式(10)
u=Td+Kp(Td−T) 式(11)
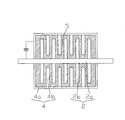
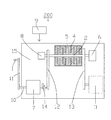
2 可動体(第1の可動体)
3 回転駆動体
4 可動体(第2の可動体)
5 電気粘性流体
6 補助動力
7 センサ部(第1のセンサ部)
8 センサ部(第2のセンサ部)
9 制御部
9a 演算部
9b 目標トルク算出部
9c 制御信号生成部
100、200 筋力訓練装置
Claims (12)
- 操作部の回転に連動して、回転する第1の可動体と、
回転駆動体によって回転する第2の可動体と、
電場又は磁場の強さに応じて変化する粘性により、第2の可動体から第1の可動体側にトルクを伝達する電気粘性流体又は磁気粘性流体と、
操作部に加わる負荷を検出する第1のセンサ部
および操作部の回転角度を検出する第2のセンサ部を備え、
第1又は/及び第2のセンサ部の出力に応じて、前記電場又は磁場の強さおよび回転駆動体が制御されることを特徴とする筋力訓練装置。 - 第1又は/及び第2のセンサ部の出力に応じて、本筋力訓練装置における実効的な機械的インピーダンス(慣性、粘性、弾性の値)を定めることにより、電場又は磁場の強さおよび回転駆動体を制御することを特徴とする請求項1に記載の筋力訓練装置。
- 第1又は/及び第2のセンサ部の出力に応じて、本筋力訓練装置における実効的な機械的インピーダンス(慣性、粘性、弾性の組合せ)を定めることにより、電場又は磁場の強さおよび回転駆動体を制御することを特徴とする請求項1に記載の筋力訓練装置。
- 第1又は/及び第2のセンサ部の出力に応じて、本筋力訓練装置における実効的な機械的インピーダンス(慣性、粘性、弾性の値および組合せ)を定めることにより、電場又は磁場の強さおよび回転駆動体を制御することを特徴とする請求項1に記載の筋力訓練装置。
- 第1の可動体の回転を補助する補助動力を備えていることを特徴とする請求項1〜4のいずれかの項に記載の筋力訓練装置。
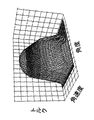
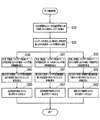
- 請求項1又は請求項5に記載のいずれかの筋力訓練装置により、操作部に発生させる等速性負荷又は等粘性負荷の少なくとも3パターン以上の負荷強度を用いて測定を行い、第2のセンサ部で検出される操作部の回転角度データ、該回転角度データに微分操作を施すことにより得られる角速度データおよび第1のセンサ部から得られる操作部に加わる負荷を基に求められるトルクデータから構成される三次元形状における規定角度間隔毎の体積、規定角速度間隔毎の体積又は規定トルク間隔毎の体積の少なくとも一つを算出し、筋力特性の評価指標として呈示することを特徴とする筋力特性評価方法。
- 請求項1又は請求項5に記載のいずれかの筋力訓練装置により、操作部に発生させる等速性負荷又は等粘性負荷の少なくとも3パターン以上の負荷強度を用いて測定を行い、第2のセンサ部で検出される操作部の回転角度データ、該回転角度データに微分操作を施すことにより得られる角速度データおよび第1のセンサ部から得られる操作部に加わる負荷を基に求められるトルクデータから構成される三次元形状のうち、回転角度データ、角速度データ、トルクデータのいずれか一つが所定範囲にある形状の他の二つのいずれかの規定間隔毎の体積を算出し、筋力特性の評価指標として呈示することを特徴とする筋力特性評価方法。
- トルクデータをパワーデータに変換して三次元形状を構成することを特徴とする請求項6又は請求項7に記載の筋力特性評価方法。
- トルクデータをピークトルクで正規化したデータに変換して三次元形状を構成することを特徴とする請求項6又は請求項7に記載の筋力特性評価方法。
- パワーデータをピークパワーで正規化したデータに変換して三次元形状を構成することを特徴とする請求項8に記載の筋力特性評価方法。
- トルクデータを被験者の体重で正規化したデータに変換して三次元形状を構成することを特徴とする請求項6又は請求項7に記載の筋力特性評価方法。
- パワーデータを被験者の体重で正規化したデータに変換して三次元形状を構成することを特徴とする請求項8に記載の筋力特性評価方法。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007122482A JP4956808B2 (ja) | 2007-05-07 | 2007-05-07 | 筋力訓練装置及び筋力特性評価方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2007122482A JP4956808B2 (ja) | 2007-05-07 | 2007-05-07 | 筋力訓練装置及び筋力特性評価方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2008272361A JP2008272361A (ja) | 2008-11-13 |
| JP4956808B2 true JP4956808B2 (ja) | 2012-06-20 |
Family
ID=40051091
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2007122482A Expired - Fee Related JP4956808B2 (ja) | 2007-05-07 | 2007-05-07 | 筋力訓練装置及び筋力特性評価方法 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP4956808B2 (ja) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12685901B2 (en) | 2023-07-07 | 2026-07-21 | Atsumitec Co., Ltd. | Training device and training system |
Families Citing this family (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP5598854B2 (ja) * | 2010-12-07 | 2014-10-01 | 株式会社日立製作所 | トレーニングシステム |
| JP5785716B2 (ja) * | 2011-01-13 | 2015-09-30 | クラブコング株式会社 | トレーニング装置及びトレーニング方法 |
| WO2015033428A1 (ja) * | 2013-09-05 | 2015-03-12 | Inaba Kyoko | 筋力トレーニング用器具 |
| CN105727511B (zh) * | 2016-05-09 | 2018-06-19 | 吉首大学 | 带分析的磁盘、磁筒、正弦波三负载式转盘健身器 |
| JP7078377B2 (ja) * | 2017-10-24 | 2022-05-31 | 曙ブレーキ工業株式会社 | 振動発生装置 |
| CN109124996B (zh) * | 2018-10-25 | 2024-02-13 | 福州大学 | 一种具有综合评估功能的多模式康复训练装置及方法 |
| CN117180704B (zh) * | 2020-04-23 | 2026-02-03 | 动态访问有限责任公司 | 对标准和动态的扭矩至线性力进行实时调节的方法 |
| CN112603322B (zh) * | 2020-12-30 | 2025-02-14 | 中国医学科学院生物医学工程研究所 | 一种肢体肌肉功能评定装置 |
| CN116058827B (zh) * | 2021-10-29 | 2025-07-01 | 财团法人工业技术研究院 | 多模感知协同训练系统及多模感知协同训练方法 |
| KR102683258B1 (ko) * | 2021-11-09 | 2024-07-09 | 에이치로보틱스 주식회사 | 환자 맞춤형 보조력 제공이 가능한 재활 운동 시스템 |
| CN117257310A (zh) * | 2023-10-08 | 2023-12-22 | 普康慧健医疗设备(重庆)有限公司 | 一种上肢肌力综合评估训练系统 |
| JP7784486B1 (ja) | 2024-07-11 | 2025-12-11 | マザーサンアツミテック・オートモーティブシステム株式会社 | 負荷制御ユニット |
Family Cites Families (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH05180245A (ja) * | 1991-12-27 | 1993-07-20 | Daiichi Keisoku:Kk | 重力可変負荷発生装置 |
| JP3672724B2 (ja) * | 1998-03-17 | 2005-07-20 | 三菱電機株式会社 | 運動療法装置及び運動療法装置の制御方法 |
| JP3503117B2 (ja) * | 2000-07-05 | 2004-03-02 | ジェイ,ピー,スポーツ研究所有限会社 | 電磁抵抗負荷式体幹筋力トレーニングマシーン |
| JP2002126122A (ja) * | 2000-10-26 | 2002-05-08 | Matsushita Electric Works Ltd | 筋力訓練・評価装置 |
-
2007
- 2007-05-07 JP JP2007122482A patent/JP4956808B2/ja not_active Expired - Fee Related
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US12685901B2 (en) | 2023-07-07 | 2026-07-21 | Atsumitec Co., Ltd. | Training device and training system |
Also Published As
| Publication number | Publication date |
|---|---|
| JP2008272361A (ja) | 2008-11-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2008272361A (ja) | 筋力訓練装置及び筋力特性評価方法 | |
| JP6734944B2 (ja) | コンピュータ化された運動装置 | |
| CN114585421B (zh) | 具有可构建的划船感觉的划船健身机 | |
| Zawadzki et al. | Validity analysis of the Biodex System 3 dynamometer under static and isokinetic conditions | |
| JP2010536508A5 (ja) | ||
| EP3171777B1 (en) | A method and system for using haptic device and brain-computer interface for rehabilitation | |
| EP2168483B1 (en) | Method for evaluating device operating force | |
| Grow et al. | Haptic simulation of elbow joint spasticity | |
| KR20220055071A (ko) | 가상 점탄성운동을 구현하는 전동식 운동장치 및 이의 작동방법 | |
| JP2007236663A (ja) | 筋疲労の評価方法、筋疲労度評価装置、および、使用者の生理学的状況をリアルタイムで反映する運動支援システム | |
| Handel et al. | Prerequisites and limitations to isokinetic measurements in humans: Investigations on a servomotor-controlled dynamometer | |
| Oda et al. | Development of isokinetic and iso-contractile exercise machine “MEM-MRB” using MR brake | |
| KR101638119B1 (ko) | 피부 감각 측정 장치 | |
| JP7350678B2 (ja) | 筋力特性評価方法、及び、筋力特性評価装置 | |
| Mueller et al. | Higher velocities in isokinetic dynamometry: A pilot study of new test mode with active compensation of inertia | |
| JP2010051603A (ja) | 筋力測定及びトレーニング装置 | |
| Iossifidou et al. | Angular velocity in eccentric isokinetic dynamometry | |
| Legnani et al. | An identification procedure for evaluating the dynamic parameters of the upper limbs during handcycling | |
| US7955277B2 (en) | Method and apparatus for physiological testing | |
| Hondori et al. | A novel device for measuring mechanical impedance during dynamic tasks | |
| Hsu et al. | A novel and clinically feasible instrument for quantifying upper Limb muscle tone and motor function via indirect measure methods | |
| US7488299B2 (en) | Method and apparatus for physiological testing | |
| KR102722313B1 (ko) | 힘 정보를 이용하여 가상의 관성을 보상하는 전동식 운동 장치 및 이의 작동방법 | |
| WO2013084202A1 (en) | A multiple load cells dynamometer | |
| Kuroda et al. | Haptic glove using compression-induced friction torque |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20100430 |
|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20111209 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20120131 |
|
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20120228 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20150330 Year of fee payment: 3 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| S531 | Written request for registration of change of domicile |
Free format text: JAPANESE INTERMEDIATE CODE: R313532 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20150330 Year of fee payment: 3 |
|
| R350 | Written notification of registration of transfer |
Free format text: JAPANESE INTERMEDIATE CODE: R350 |
|
| R250 | Receipt of annual fees |
Free format text: JAPANESE INTERMEDIATE CODE: R250 |
|
| LAPS | Cancellation because of no payment of annual fees |