JP3628792B2 - タイヤの変形検出装置及びこれを用いた車両用運転支援装置 - Google Patents
タイヤの変形検出装置及びこれを用いた車両用運転支援装置 Download PDFInfo
- Publication number
- JP3628792B2 JP3628792B2 JP02475096A JP2475096A JP3628792B2 JP 3628792 B2 JP3628792 B2 JP 3628792B2 JP 02475096 A JP02475096 A JP 02475096A JP 2475096 A JP2475096 A JP 2475096A JP 3628792 B2 JP3628792 B2 JP 3628792B2
- Authority
- JP
- Japan
- Prior art keywords
- tire
- mark
- deformation
- detecting
- detection means
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images



Landscapes
- Photometry And Measurement Of Optical Pulse Characteristics (AREA)
- Tires In General (AREA)
- Control Of Driving Devices And Active Controlling Of Vehicle (AREA)
Description
【発明の属する技術分野】
本発明は、車両の走行制御時などに基礎データとして利用するタイヤの変形の具合を検出するタイヤの変形検出装置及びこのタイヤの変形検出装置を利用した車両用運転支援装置に関するものである。
【0002】
【従来の技術】
車両用運転支援装置の一つとして、車両の現在の走行状態に基づき予測走行軌跡を算定し、これを前方の実際の道路と重ね合わせてヘッドアップ表示するものが知られている。この装置では、予測走行軌跡の算定に際し、車両の走行速度、加減速度、操舵角、ヨーレイトなどの走行状態を示す各種の物理量に加えて、路面とタイヤとの間の摩擦係数である路面摩擦係数が必要になる。従来、この路面摩擦係数は、路面の凹凸や、雨天時の路面の濡れ具合などを光学式センサを用いて検出し、この検出結果に基づいて推定値を設定することなどによって行っている(特開昭63ー83424 号公報など) 。このような路面摩擦係数の推定は、アンチロック・ブレーキシステムなどでも必要であり、路面の凹凸の他、左右の車輪の回転数の差、横加速度などを検出することにより行われている。
【0003】
【発明が解決しようとする課題】
上述した路面の状況を検出しこの検出結果に基づき路面摩擦係数を推定する方法では、タイヤの磨耗の具合が考慮されないため、高い推定精度を実現することが困難であるという問題がある。また、左右の車輪の回転数の差や横加速度などから路面摩擦係数を推定する方法は、間接的なため高い推定精度を実現することが困難であるという問題がある。
従って、本発明の一つの目的は、高精度の路面摩擦係数の推定が可能な新規な装置を提供することにある。
【0004】
【課題を解決するための手段】
本発明に係わるタイヤの変形検出装置は、タイヤの所定の箇所に形成されたマークと、このタイヤの他の所定の箇所から前記マークの位置を検出するマーク位置検出手段と、前記マーク位置検出手段が検出したマークの位置から前記タイヤの変形を検出するタイヤ変形検出手段とを備えている。さらに、このタイヤの変形検出装置では、車両本体と前記マーク位置検出手段との間に前者から後者に動作電力を伝達するための非接触式の電力伝達手段や、前記マーク位置検出手段と前記タイヤ変形検出手段との間にマーク位置の検出結果を電気信号として伝達する無線伝送路が形成されている。
【0005】
【発明の実施の態様】
本発明の実施の態様によれば、マークがタイヤのクラウン部の内周面上に形成されると共に、位置検出手段がリム上のマークと対向する箇所に形成される。この位置検出手段は、マークのタイヤの円周及び幅方向への位置の変化を検出する二次元位置検出手段であり、これは、照明手段を備えた光学的位置検出手段から構成される。この光学的位置検出手段は、マークの結像位置に応じた大きさの電気信号を発生する二次元PSD素子から構成される。更に、車両本体とマーク位置検出手段との間には動作電力を伝達するための非接触式の電力伝達手段が形成されると共に、このマーク位置検出手段とタイヤ変形検出手段との間には、マーク位置の検出結果を電気信号として伝達する無線伝送路が形成される。
【0006】
【実施例】
図1は、本発明の一実施例のタイヤの変形検出装置の主要部を検出対象のタイヤと共に示す断面図である。タイヤTの路面と接するクラウン部Cの内部のカーカスKの面上に小径の円形のマーク1が形成されている。このマーク1は、例えば、光線に対して良好な反射率を有する金属の薄片などをカーカスKの面上に接着剤で貼着することなどによって形成される。
【0007】
マーク1に対向するリムRの所定の箇所には、マーク位置検出器2が設置されている。このマーク位置検出器2は、樹脂を素材とする円筒形のケースに内蔵されており、このケースがリムRに設けられた開口内に圧入されたのち接着剤が塗布されることにより、リムR上に保持されている。マーク位置検出器2には、これが検出したマーク位置をFM信号によって車体側に設置されたタイヤ変形検出回路に送信するためのアンテナ3が設けられている。
【0008】
タイヤTは、リムRの中心部においてボルト・ナットを介して車両の回転軸に固定される。この回転軸の端部には、樹脂を素材とする円板状の基板4が固定されており、この基板上の表裏それぞれの面には電磁結合用のコイル5と6とが形成されている。コイル5と6とは基板を通る電線を介して電気的に接続されている。基板4上に形成されたコイル5と対向する車両本体側の箇所にはコイル7が形成されると共に、基板4上に形成されたコイル6と対向するリムR側の箇所にはコイル8が形成されている。
【0009】
車体側に設置された図示しない電源回路から供給される交流電力が、互いに対向して設置されているコイル7→コイル5→コイル6→コイル8を通してマーク位置検出器2に供給され、その内部に設置されている整流・平滑回路によって直流電力に変換され、マーク位置検出器2の内部の各回路に直流電源電力として供給される。
【0010】
マーク位置検出器2のマーク1に対向する先端部には、透明な窓の内部に、図2の断面図に例示するような構成の光学ヘッドが形成されている。この光学ヘッドにおいては、樹脂製の基板SB上に固定された発光ダイオード(PD)と、二次元位置検出素子(PSD)とが近接して設置されると共に、それぞれの前方には送光レンズTLと受光レンズRDとが設置されている。発光ダイオードPDから出射された光は送光レンズTLを通して、スポット径を拡大しながらタイヤの内部に照射され、マーク1を照射する。マーク1で反射された光線は、タイヤの中心部に向けて進み、マーク位置検出器2の受光レンズRLによる収束を受けながら二次元PSDの表面に入射する。
【0011】
この二次元PSDは、図3の斜視図に示すように、矩形状のp型の半導体層とn型の半導体層との界面にpn接合が形成されると共に、表面側のp型層では、一方の方向(x軸方向とする)に沿う周辺部分については互いに対向する電極対(13a,13b)が形成され、これと直交する他方の方向(y軸方向とする)に沿う周辺部分については互いに対向する電極対(14a,14b)が形成され、かつ裏面側のn型層の中央部分には電極15が形成されている。この二次元PSDは、浜松ホトニクスの市販品Si1次元PSD(位置検出素子)を二次元の構造に拡張したものに相当する。
【0012】
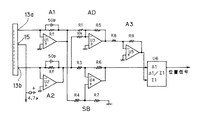
x軸方向については、電極対(13a,13b)と電極15とが、図4に示すように演算増幅器から成る各種の回路に結線される。電極13aから出力される電気信号は増幅回路A1で増幅されたのち、加算回路ADと減算回路SBのそれぞれの一方の入力端子に供給される。電極13bから出力される電気信号は増幅回路A2で増幅されたのち、加算回路ADと減算回路SBのそれぞれの他方の入力端子に供給される。加算回路ADの出力は、減衰を与える増幅回路A3を経て加算信号Σ1としてアナログ除算回路U6の一方の入力端子に供給され、減算回路SBの出力は差分信号Δ1としてそのままアナログ除算回路U6の他方の入力端子に供給される。アナログ除算回路U6からは、加算信号で規格化された差分信号(Δ1/Σ1)が位置信号として出力される。
【0013】
上記位置信号(Δ1/Σ1)は、マーク1で反射光され受光レンズRLで絞られながら二次元PSDに入射するスポットがこの二次元PSDの中心に存在すれば、ゼロとなり、このスポットが二次元PSDの中心からx軸方向に沿って左右にズレると、このズレ量に比例しかつズレの方向に応じた極性の電圧となる。同様に、y軸方向についても、電極対(14a,15b)と電極15とが、図4と同様に構成された演算増幅器から成る各種の回路に同様の方法で結線され、この回路から、y軸方向の位置信号(Δ1/Σ1)が出力される。
【0014】
マーク1のタイヤの横幅方向へのずれ量が二次元PSDによってその中心からx軸方向へのずれ量として検出され、タイヤの円周方向へのずれ量が二次元PSDによってその中心からy軸方向へのずれ量として検出されるように、マーク位置検出器2内の取付け角度が調整されている。
【0015】
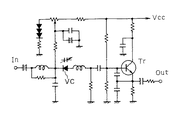
x軸方向の位置検出信号は、図5に示す構成の周波数変調回路の入力端子 In に供給される。入力端子 In に供給される直流電圧に応じて可変容量ダイオードVCの静電容量が変化すると、この周波数変調回路の発振周波数が変化し、出力端子 Out からはx軸方向の位置検出信号に応じて変化する周波数の信号が出力される。同様に、y軸方向の位置検出信号も、図6と同様の構成のy軸用の周波数変調回路によってy軸方向の位置検出信号に応じて変化する周波数の信号に変換される。
【0016】
x軸方向の位置検出信号とY軸方向の位置検出信号によって変調されたFM信号は図1のアンテナ3に供給され、空中に放射される。空中に放射されたFM信号は、車体側に設置されたアンテナ(図示省略)を経て車体側に設置されたタイヤ変形検出器に供給される。このタイヤ変形検出器は、FM信号復調回路とA/D変換器とディジタルプロセッサとを備えており、マーク位置検出器2から受信したFM信号を復調することによりx,y各軸方向の位置検出信号を復元し、これをディジタル信号に変換し、ディジタルプロセッサで処理することよって、タイヤの径などの寸法も考慮した幅方向と円周方向の変形の程度を検出する。
【0017】
好適には、マーク位置検出器2から送出される信号には、位置検出結果の他にタイヤの種類などを示す識別コードが含められ、この信号を受信した本体側のタイヤ変形検出器では、この識別コードを解読することによりタイヤの種類や径などの寸法を識別する。
【0018】
このタイヤ変形検出器内のディジタルプロセッサで検出されたタイヤの変形信号は、車両の予想走行軌跡算定装置や、アンチロック・ブレーキ装置などの上位装置に送出される。あるいは、上述の機能を備えたタイヤ変形検出部を、既存の予想走行軌跡算定装置やアンチロック・ブレーキ装置などの上位装置内にその一部として形成する構成を採用することもできる。
【0019】
図6は、車両の予想走行軌跡算定装置や、アンチロック・ブレーキ装置などの上位装置で処理される幅方向のタイヤ変形量と操舵力との関係の推定に利用される特性の一例を示す概念図である。操舵力が小さい範囲では、この操舵力にほぼ比例して幅方向へのタイヤの変形量が増加してゆくが、この場合の比例定数はほぼ路面摩擦係数に比例すると推定される。同様に、加速度や減速度と円周方向のタイヤの変形量との関係から路面摩擦係数を推定することもできる。
【0020】
以上、安価であるという利点を活かして二次元PSDを利用してマークの位置を検出する構成を例示したが、多少のコストの上昇が許容できる場合には、CCDカメラなど他の適宜な光学装置を利用してマークの位置を検出する構成を採用することもできる。また、マークの位置の検出は光学的方法に限らず、静電容量の変化や磁気特性の変化などを利用した電磁的な位置検出方法、あるいは、タイヤ内の所定の着目箇所と基準となる他の所定の箇所との間に張り渡したワイヤの張力を検出する方法など、他の適宜な方法を適用することもできる。
【0021】
また、マーク位置検出器をリムに圧入固定することによりその先端部分をタイヤの内部に差し込む構成を例示した。しかしながら、リムに強固な光学窓を設けると共にマーク位置検出器をタイヤ外部のリム上などに設置し、光学窓を通してマーク位置を検出する構成とすることもできる。
【0022】
さらに、マーク位置検出器に車両本体側から動作電力を供給する構成を例示したが、このような電力の供給を行うことなく、マーク位置検出器を内蔵の電池で動作させる構成とすることもできる。また、マーク位置検出器から本体側のタイヤ変形検出器にFM信号で検出結果を送出する構成を例示したが、AM信号等他の変調方式を適用してもよい。さらに、無線伝送路を介してマーク位置の検出結果を伝達する構成を例示したが、このマーク位置の検出結果を、動作電力の供給方法と同様に、コイルなどによる電磁結合機構を介して本体側に伝達する構成を採用することもできる。
【0023】
さらに、タイヤの変形の解析に必要となることがあるタイヤ内の空気圧に関する情報をマーク位置検出器で測定し、この測定結果を車両の本体側装置に伝達する機能を付加することもできる。上述のように、二次元方向のマーク位置の検出結果に加えて、タイヤの識別コードや空気圧など各種のデータをマーク位置検出器から車両の本体側に送出する構成を採用する場合には、上述した各種の情報を含むディジタル信号を位相シフトキーイング(PSK)などの変調方式を利用して本体側に送信する構成とすることもできる。
【0024】
【発明の効果】
以上詳細に説明したように、本発明に係わるタイヤの変形検出装置は、タイヤの所定の箇所に形成されたマークの位置をこのタイヤの他の所定の箇所から検出することによってこのタイヤの変形を検出する構成であるから、車両の予測走行軌跡算定装置や、アンチロック・ブレーキシステムなど各種の車両運転支援システムが行う予想走行軌跡の算定や、各種の制御に必要な路面摩擦係数などの量を高精度で推測できるなどの利点がある。
【0025】
また、タイヤに取り付ける二次元位置検出センサとして安価な二次元PSDを利用することにより、装置の低コスト化を実現できる。
【図面の簡単な説明】
【図1】本発明の一実施例のタイヤの変形検出装置の主要部を検出対象のタイヤと共に示す断面図である。
【図2】図1のマーク位置検出器2の光学ヘッドの構成を例示する断面図である。
【図3】図2の光学ヘッド内に設置される二次元PSDの構成の一例を説明するための斜視図である。
【図4】図3の二次元PSDのx軸方向の電極対(13a,13b)、電極15と演算増幅器とを接続して位置信号を出力する回路の構成を示す回路図である。
【図5】位置検出信号にで変調されたFM信号を発生するFM信号発生回路の構成の一例を示す回路図である。
【図6】操舵力と幅方向のタイヤ変形量との関係から路面摩擦係数を推定する一例を説明するための特性図である。
【符号の説明】
T タイヤ
R リム
C クラウン部
K カーカス
1 マーク
2 マーク位置検出器
3 アンテナ
4 基板
5,6,7,8 車両の本体側からマーク位置検出器2に動作用の交流電力を伝達するためのコイル
11 p型半導体層
12 n型半導体層
Claims (9)
- タイヤの所定の箇所に形成されたマークと、このタイヤの他の所定の箇所から前記マークの位置を検出するマーク位置検出手段と、前記マーク位置検出手段が検出したマークの位置から前記タイヤの変形を検出するタイヤ変形検出手段とを備えたことと、
車両本体と前記マーク位置検出手段との間に、前者から後者に動作電力を伝達するための非接触式の電力伝達手段が形成されたことと
を特徴とするタイヤの変形検出装置。 - タイヤの所定の箇所に形成されたマークと、このタイヤの他の所定の箇所から前記マークの位置を検出するマーク位置検出手段と、前記マーク位置検出手段が検出したマークの位置から前記タイヤの変形を検出するタイヤ変形検出手段とを備えたことと、
前記マーク位置検出手段と前記タイヤ変形検出手段との間にマーク位置の検出結果を電気信号として伝達する無線伝送路が形成されたことと
を特徴とするタイヤの変形検出装置。 - 請求項1又は2のいずれかにおいて、
前記マークはタイヤのクラウン部の内周面上に形成されると共に、前記位置検出手段はリム上の前記マークと対向する箇所に形成されたことを特徴とするタイヤの変形検出装置。 - 請求項3において、
前記位置検出手段は、前記マークの前記タイヤの周方向及び幅方向への位置の変化を検出する二次元位置検出手段であることを特徴とするタイヤの変形検出装置。 - 請求項1乃至4のいずれかにおいて、
前記位置検出手段は、照明手段を備えた光学的位置検出装置であることを特徴とするタイヤの変形検出装置。 - 請求項5において、
前記光学的位置検出手段は、前記マークの結像位置に応じた大きさの電気信号を発生する二次元PSD素子を備えたことを特徴とするタイヤの変形を検出する装置。 - タイヤの所定の箇所に形成されたマーク、このタイヤの他の所定の箇所から前記マークの位置を検出するマーク位置検出手段及び前記マーク位置検出手段が検出したマークの位置から前記タイヤの変形を検出するタイヤ変形検出手段を備えたタイヤの変形検出部と、
このタイヤ変形検出部で検出されたタイヤの変形量と、車両の走行状態に関する物理量との関係から路面摩擦係数を推定する路面摩擦係数推定部と
を備えたことを特徴とする車両用運転支援装置。 - 請求項7において、
前記マーク位置検出手段は、タイヤのクラウン部の内周面に形成されたマークのタイヤの幅方向の位置を検出し、
前記路面摩擦係数推定部は、前記マーク位置検出手段で検出されたタイヤの幅方向の変形量と、操舵力との関係から路面摩擦係数を推定することを特徴とする車両用運転支援装置。 - 請求項7において、
前記マーク位置検出手段は、タイヤのクラウン部の内周面に形成されたマークのタイヤの円周方向の位置を検出し、
前記路面摩擦係数推定部は、前記マーク位置検出手段で検出されたタイヤの円周方向の変形量と、加減速度との関係から路面摩擦係数を推定することを特徴とする車両用運転支援装置。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP02475096A JP3628792B2 (ja) | 1996-01-18 | 1996-01-18 | タイヤの変形検出装置及びこれを用いた車両用運転支援装置 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP02475096A JP3628792B2 (ja) | 1996-01-18 | 1996-01-18 | タイヤの変形検出装置及びこれを用いた車両用運転支援装置 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JPH09193627A JPH09193627A (ja) | 1997-07-29 |
| JP3628792B2 true JP3628792B2 (ja) | 2005-03-16 |
Family
ID=12146828
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP02475096A Expired - Fee Related JP3628792B2 (ja) | 1996-01-18 | 1996-01-18 | タイヤの変形検出装置及びこれを用いた車両用運転支援装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP3628792B2 (ja) |
Families Citing this family (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| ES2230131T3 (es) * | 1999-07-30 | 2005-05-01 | Pirelli Pneumatici S.P.A. | Metodo y sistema para controlar el comportamiente de un vehiculo mediante el control de sus neumaticos. |
| KR100350999B1 (ko) * | 2000-03-14 | 2002-08-30 | 금호산업 주식회사 | 타이어 내부형상 측정 방법 및 장치 |
| JP4703817B2 (ja) * | 2000-06-16 | 2011-06-15 | 株式会社ブリヂストン | 路面摩擦係数の推定方法と路面摩擦係数推定装置、路面状態の推定方法と路面状態推定装置、及び、路面滑り警告装置 |
| JP4509324B2 (ja) * | 2000-07-21 | 2010-07-21 | 株式会社ブリヂストン | 路面摩擦係数の推定方法 |
| JP2005029144A (ja) | 2003-06-18 | 2005-02-03 | Toyota Motor Corp | タイヤ異常判定装置 |
| JP4735079B2 (ja) * | 2005-06-29 | 2011-07-27 | 横浜ゴム株式会社 | タイヤ動的接地形状測定方法 |
| JP2009250963A (ja) * | 2008-04-11 | 2009-10-29 | Bridgestone Corp | 内面形状測定システム及び内面形状測定方法 |
| JP6083202B2 (ja) * | 2012-11-15 | 2017-02-22 | 株式会社ジェイテクト | 四輪駆動車 |
| JP7057206B2 (ja) * | 2018-05-07 | 2022-04-19 | Toyo Tire株式会社 | タイヤ歪検出方法 |
| EP3898293B1 (en) * | 2018-12-21 | 2023-10-04 | Bridgestone Americas Tire Operations, LLC | Tire deflection sensing system |
| RU2707390C1 (ru) * | 2019-02-11 | 2019-11-26 | Федеральное государственное казенное военное образовательное учреждение высшего образования "Военный учебно-научный центр Военно-воздушных сил "Военно-воздушная академия имени профессора Н.Е. Жуковского и Ю.А. Гагарина" (г. Воронеж) Министерства обороны Российской Федерации | Датчик деформаций пневматической шины |
-
1996
- 1996-01-18 JP JP02475096A patent/JP3628792B2/ja not_active Expired - Fee Related
Also Published As
| Publication number | Publication date |
|---|---|
| JPH09193627A (ja) | 1997-07-29 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN111994066B (zh) | 一种基于智能轮胎触觉感知的智能汽车感知系统 | |
| EP1669221B1 (fr) | Procédé et dispositif de localisation de la position droite ou gauche d'une roue de véhicule | |
| EP1669222B1 (fr) | Procédé et dispositif de détermination de l'état de déplacement d'un véhicule | |
| JPH09193627A (ja) | タイヤの変形検出装置及びこれを用いた車両用運転支援装置 | |
| JPH05288850A (ja) | ドップラ式対地車速検出装置 | |
| JP6614073B2 (ja) | 路面状態推定装置 | |
| US10640002B2 (en) | Non-contact power transmission system | |
| US9409453B2 (en) | Tire state judging device | |
| US20200307618A1 (en) | Control apparatus for vehicle | |
| CN109313266B (zh) | 用于车辆的传感器装置 | |
| US20060170281A1 (en) | Anti-lock brake system and sensor unit for the same | |
| JP2679533B2 (ja) | ドップラ式対地車速検出装置 | |
| FR2888656A1 (fr) | Procede et dispositif de localisation de la position droite ou gauche d'une roue de vehicule | |
| JP2005035523A (ja) | 車両駆動制御システム及びそのセンサユニット | |
| JP2016217065A (ja) | 路面粗さの計測装置 | |
| KR102523442B1 (ko) | 조향제어장치 및 조향제어방법 | |
| JP3091148B2 (ja) | 車両検出装置 | |
| FR2951111A1 (fr) | Procede, pneumatique et systeme embarque de detection d'usure | |
| CN113671206A (zh) | 确定车辆车速的方法和处理单元 | |
| US20050110626A1 (en) | System and method for determining at least one parameter of at least one rotating member by means of reference and speed signals | |
| JP3440488B2 (ja) | 自動車の操縦支援システムにおける路面状態検出装置 | |
| JPH10260730A (ja) | 無人搬送車の追突防止装置 | |
| JPS622526Y2 (ja) | ||
| JP2005247068A (ja) | 路面状態検出システム及びアクティブ・サスペンション・システム及びアンチロック・ブレーキ・システム並びにそのセンサユニット | |
| US20240167915A1 (en) | Vehicle Control Device, Vehicle Control Method, and Tire Testing System |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A977 | Report on retrieval |
Free format text: JAPANESE INTERMEDIATE CODE: A971007 Effective date: 20040312 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20040817 |
|
| A521 | Written amendment |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20041007 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20041207 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20041209 |
|
| R150 | Certificate of patent or registration of utility model |
Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20071217 Year of fee payment: 3 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20081217 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20081217 Year of fee payment: 4 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20091217 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20091217 Year of fee payment: 5 |
|
| FPAY | Renewal fee payment (event date is renewal date of database) |
Free format text: PAYMENT UNTIL: 20101217 Year of fee payment: 6 |
|
| LAPS | Cancellation because of no payment of annual fees |