JP2016084792A - 制御装置、アクチュエータ、モータ装置及び過給機 - Google Patents
制御装置、アクチュエータ、モータ装置及び過給機 Download PDFInfo
- Publication number
- JP2016084792A JP2016084792A JP2014219909A JP2014219909A JP2016084792A JP 2016084792 A JP2016084792 A JP 2016084792A JP 2014219909 A JP2014219909 A JP 2014219909A JP 2014219909 A JP2014219909 A JP 2014219909A JP 2016084792 A JP2016084792 A JP 2016084792A
- Authority
- JP
- Japan
- Prior art keywords
- actuator
- unit
- ecu
- control device
- turbo
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 230000009467 reduction Effects 0.000 abstract description 7
- 230000006870 function Effects 0.000 description 30
- 238000004891 communication Methods 0.000 description 14
- 238000012545 processing Methods 0.000 description 9
- 230000007246 mechanism Effects 0.000 description 6
- 238000010586 diagram Methods 0.000 description 4
- 239000000446 fuel Substances 0.000 description 4
- 238000012795 verification Methods 0.000 description 4
- 238000000034 method Methods 0.000 description 3
- 230000008901 benefit Effects 0.000 description 2
- 238000002485 combustion reaction Methods 0.000 description 2
- 230000003111 delayed effect Effects 0.000 description 2
- 238000011161 development Methods 0.000 description 2
- 230000018109 developmental process Effects 0.000 description 2
- 239000000284 extract Substances 0.000 description 2
- 238000002347 injection Methods 0.000 description 2
- 239000007924 injection Substances 0.000 description 2
- 238000009434 installation Methods 0.000 description 2
- 238000004519 manufacturing process Methods 0.000 description 2
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000010187 selection method Methods 0.000 description 1
Images

Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D23/00—Controlling engines characterised by their being supercharged
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/24—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means
- F02D41/26—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means using computer, e.g. microprocessor
- F02D41/266—Electrical control of supply of combustible mixture or its constituents characterised by the use of digital means using computer, e.g. microprocessor the computer being backed-up or assisted by another circuit, e.g. analogue
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D41/00—Electrical control of supply of combustible mixture or its constituents
- F02D41/0002—Controlling intake air
- F02D41/0007—Controlling intake air for control of turbo-charged or super-charged engines
Landscapes
- Engineering & Computer Science (AREA)
- General Engineering & Computer Science (AREA)
- Computer Hardware Design (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Mechanical Engineering (AREA)
- Microelectronics & Electronic Packaging (AREA)
- Supercharger (AREA)
Abstract
Description
図1は、本発明に係る一実施形態におけるターボエンジン・システムのブロック図の一例である。ターボエンジン・システムとは、ターボチャージャを搭載したエンジンとそれを制御するシステムのことをいう。符号1は、ターボエンジン・システムを示している。本実施形態のターボエンジン・システム1は、エンジン100と、エンジンECU10と、ターボチャージャ200と、アクチュエータ210(210A、210B、210C)と、制御装置20(20A、20B、20C)とを含んで構成される。
エンジンECU10は、マイコン、メモリ、各種制御回路等から構成されている。エンジンECU11は、燃料噴射制御、点火制御などのエンジン100の動作を制御する。
ターボチャージャ200は、過給機の一種である。ターボチャージャ200は、エンジン100が排出した排気ガスを利用してタービンを回転させ、そのタービンと同軸上に接続された圧縮機を回転させて生成した圧縮空気をエンジンに供給する。
アクチュエータ210(210A、210B、210C)は、ターボチャージャ200に搭載されたターボチャージャ200を駆動する機構を備えた駆動装置である。アクチュエータ210とは、例えば、可変タービンノズルのアクチュエータや電動式ターボチャージャにおけるモータ装置である。あるいは、タービンに流入する排気ガスの流量を制御するバイパス弁の動作を制御するためのアクチュエータである。なお、電動式ターボチャージャとは、モータ装置によってタービンおよび同軸上のコンプレッサを回転させる機構を備えるターボチャージャである。電動式ターボチャージャを用いると、起動時などエンジンからの排気ガスが不足する状況でも、モータ装置によってタービンの回転を補うことができるのでターボチャージャの立ち上がり時間を短縮することができる。
制御装置20(20A、20B、20C)は、マイコン、メモリ、アクチュエータ駆動回路等から構成されるコントローラ(演算IC)である。制御装置20は、アクチュエータ210の動作を制御する。制御装置20は、アクチュエータ210と一体的に構成されていてもよい。
また、制御プログラム作成段階での同一制御装置20上のプログラムモジュール間(例えば、モータ装置におけるモータドライバのプログラムと新規に追加するターボECUの制御プログラム)の整合性確認は、自動車産業など製造業で多く導入されているモデルベース開発に則った検証により十分可能である。
図1においては、ターボECUの機能を搭載した制御装置20は、制御装置20Aであり、その他の制御装置20B、20CにはターボECUの機能が搭載されていないものとする。以下、制御装置20Aを例に、制御装置20の構成の説明を行う。
ターボECU部21Aは、ターボECUの機能を備えている。例えば、ターボECU部21Aは、エンジンECU10が指示する過給圧となるように、タービンに流入する排気ガスの流量を制御するバルブ(以下、タービン弁という)の弁開度を制御する弁開度指令信号を生成する。ターボECU部21Aは、この他にもターボチャージャの様々な機構を制御する機能を有しているが、本明細書では記載を省略する。
演算部23Aは、DSP、マイコン、CPUなどの演算装置である。
記憶部24Aは、ROM,RAMなどのメモリである。
入出力部25Aは、自装置(制御装置20)が設けられたアクチュエータ210Aの他の装置とデータの入出力を行う。例えば、入出力部25Aは、アクチュエータ駆動部22Aが生成した制御信号をアクチュエータ210Aに出力する。
通信部26Aは、他の装置と通信を行う。例えば、通信部26は、エンジンECU10から、ターボECU部21Aへの制御信号を受信する。また、通信部26は、ターボECU部21Aが生成したアクチュエータの制御信号を、他のアクチュエータ(例えばアクチュエータ210B)へ送信する。
ターボECU部21、アクチュエータ駆動部22は、演算部23が記憶部24が記憶するプログラムを読み込んで実行することにより、制御装置20に備わる機能である。
なお、制御装置20B、制御装置20Cの構成は、制御装置20AからサブECU部21を除いた構成となる。
本実施形態では、制御装置を持つアクチュエータが複数ある場合には、演算部23の負荷率や記憶部24の使用量を比較して、最も余裕があると判断されたアクチュエータにサブECU部21を搭載する。
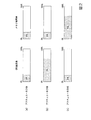
図2(a)は、アクチュエータ210Aを制御する制御装置20の演算部23の所定の期間(例えばアクチュエータが動作している場面)における負荷率(CPU負荷率)及び記憶部24の使用率(メモリ使用率)の平均値を示している。同様に図2(b)は、アクチュエータ210Bの、図2(c)はアクチュエータ210Cの所定の期間におけるCPU負荷率及びメモリ使用率の平均値を示している。
アクチュエータ210Aの平均CPU負荷率は20%で、平均メモリ使用率は20%である。アクチュエータ210Bの平均CPU負荷率は70%で、平均メモリ使用率は20%である。アクチュエータ210Cの平均CPU負荷率は20%で、平均メモリ使用率は70%である。
また、どのアクチュエータにも十分な余裕がない場合は、どれか1つの制御装置20のハードウェアを増強し、その制御装置20にターボECU21を搭載するようにしてもよい。このハードウェア増強は、一般的には、タービECU用のハードウェアを独立して設ける場合に比べれば、コストが安く済み、省スペース化も実現できる。
10・・・エンジンECU
20・・・制御装置
21・・・ターボECU部
22・・・アクチュエータ駆動部
23・・・演算部
24・・・記憶部
25・・・入出力部
26・・・通信部
100・・・エンジン
200・・・ターボチャージャ
210・・・アクチュエータ
エンジンECU10は、マイコン、メモリ、各種制御回路等から構成されている。エンジンECU10は、燃料噴射制御、点火制御などのエンジン100の動作を制御する。
ターボチャージャ200は、過給機の一種である。ターボチャージャ200は、エンジン100が排出した排気ガスを利用してタービンを回転させ、そのタービンと同軸上に接続された圧縮機を回転させて生成した圧縮空気をエンジンに供給する。
アクチュエータ210(210A、210B、210C)は、ターボチャージャ200に搭載されたターボチャージャ200を駆動する機構を備えた駆動装置である。アクチュエータ210とは、例えば、可変タービンノズルのアクチュエータや電動式ターボチャージャにおけるモータ装置である。あるいは、タービンに流入する排気ガスの流量を制御するバイパス弁の動作を制御するためのアクチュエータである。なお、電動式ターボチャージャとは、モータ装置によってタービンおよび同軸上のコンプレッサを回転させる機構を備えるターボチャージャである。電動式ターボチャージャを用いると、起動時などエンジンからの排気ガスが不足する状況でも、モータ装置によってタービンの回転を補うことができるのでターボチャージャの立ち上がり時間を短縮することができる。
制御装置20(20A、20B、20C)は、マイコン、メモリ、アクチュエータ駆動回路等から構成されるコントローラ(演算IC)である。制御装置20は、アクチュエータ210の動作を制御する。制御装置20は、アクチュエータ210と一体的に構成されていてもよい。
エンジンECUは、エンジンのメーカが作成し、ターボECUをターボチャージャ200のメーカが作成することが一般的である。従って、ターボECUの機能をエンジンECU10と同じハードウェア上に搭載することには様々な制約が加わり困難が伴うことが予想される。そこで、本実施形態では、ターボECUを、ターボチャージャ200に設けられたアクチュエータ210Aの制御装置20Aに実装する。このようにすると、ターボECU専用のハードウェアを導入する場合に比べ、コストダウンと省スペース化を達成することができ、ターボチャージャのメーカも、比較的自由にターボECU機能の搭載作業を行うことができる。
また、制御プログラム作成段階での同一制御装置20A上のプログラムモジュール間(例えば、モータ装置におけるモータドライバのプログラムと新規に追加するターボECUの制御プログラム)の整合性確認は、自動車産業など製造業で多く導入されているモデルベース開発に則った検証により十分可能である。
図1においては、ターボECUの機能を搭載した制御装置20は、制御装置20Aであり、その他の制御装置20B、20CにはターボECUの機能が搭載されていないものとする。以下、制御装置20Aを例に、制御装置20の構成の説明を行う。
ターボECU部21Aは、ターボECUの機能を備えている。例えば、ターボECU部21Aは、エンジンECU10が指示する過給圧となるように、タービンに流入する排気ガスの流量を制御するバルブ(以下、タービン弁という)の弁開度を制御する弁開度指令信号を生成する。ターボECU部21Aは、この他にもターボチャージャの様々な機構を制御する機能を有しているが、本明細書では記載を省略する。
演算部23Aは、DSP、マイコン、CPUなどの演算装置である。
記憶部24Aは、ROM,RAMなどのメモリである。
入出力部25Aは、自装置(制御装置20A)が設けられたアクチュエータ210Aの他の装置とデータの入出力を行う。例えば、入出力部25Aは、アクチュエータ駆動部22Aが生成した制御信号をアクチュエータ210Aに出力する。
通信部26Aは、他の装置と通信を行う。例えば、通信部26Aは、エンジンECU10から、ターボECU部21Aへの制御信号を受信する。また、通信部26Aは、ターボECU部21Aが生成したアクチュエータの制御信号を、他のアクチュエータ(例えばアクチュエータ210B)へ送信する。
ターボECU部21A、アクチュエータ駆動部22Aは、演算部23Aが記憶部24Aが記憶するプログラムを読み込んで実行することにより、制御装置20Aに備わる機能である。
なお、制御装置20B、制御装置20Cの構成は、制御装置20AからターボECU部21Aを除いた構成となる。
本実施形態では、制御装置を持つアクチュエータが複数ある場合には、演算部23の負荷率や記憶部24の使用量を比較して、最も余裕があると判断されたアクチュエータにターボECU部21を搭載する。
図2(a)は、アクチュエータ210Aを制御する制御装置20Aの演算部23Aの所定の期間(例えばアクチュエータが動作している場面)における負荷率(CPU負荷率)及び記憶部24Aの使用率(メモリ使用率)の平均値を示している。同様に図2(b)は、アクチュエータ210Bの、図2(c)はアクチュエータ210Cの所定の期間におけるCPU負荷率及びメモリ使用率の平均値を示している。
アクチュエータ210Aの平均CPU負荷率は20%で、平均メモリ使用率は20%である。アクチュエータ210Bの平均CPU負荷率は70%で、平均メモリ使用率は20%である。アクチュエータ210Cの平均CPU負荷率は20%で、平均メモリ使用率は70%である。
また、どのアクチュエータにも十分な余裕がない場合は、どれか1つの制御装置20のハードウェアを増強し、その制御装置20にターボECU部21を搭載するようにしてもよい。このハードウェア増強は、一般的には、ターボECU用のハードウェアを独立して設ける場合に比べれば、コストが安く済み、省スペース化も実現できる。
10・・・エンジンECU
20・・・制御装置
21・・・ターボECU部
22・・・アクチュエータ駆動部
23・・・演算部
24・・・記憶部
25・・・入出力部
26・・・通信部
100・・・エンジン
200・・・ターボチャージャ
210・・・アクチュエータ
Claims (6)
- 動力源である主機の出力を補助する補機を駆動する駆動装置を制御する制御装置であって、
前記駆動装置の制御を行うための駆動制御部と、
前記駆動装置を含む前記補機が備える全ての駆動装置の制御を行い、前記補機の制御を行う補機制御部と、
を備える制御装置。 - 前記駆動装置は、アクチュエータである
請求項1に記載の制御装置。 - 前記補機は、電動式ターボチャージャであり、
前記駆動装置は、モータ装置である
請求項1に記載の制御装置。 - 請求項2に記載の制御装置を備えたアクチュエータ。
- 請求項3に記載の制御装置を備えたモータ装置。
- 請求項4に記載のアクチュエータと、請求項5に記載のモータ装置とのうち、
少なくとも一方を搭載した過給機。
Priority Applications (5)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014219909A JP6134306B2 (ja) | 2014-10-29 | 2014-10-29 | 制御装置、アクチュエータ、モータ装置及び過給機 |
| EP15856021.9A EP3171007A4 (en) | 2014-10-29 | 2015-02-06 | Control device, actuator, motor device, and turbocharger |
| CN201580042824.8A CN106574570A (zh) | 2014-10-29 | 2015-02-06 | 控制装置、执行机构、马达装置及增压器 |
| PCT/JP2015/053406 WO2016067643A1 (ja) | 2014-10-29 | 2015-02-06 | 制御装置、アクチュエータ、モータ装置及び過給機 |
| US15/504,682 US20170276073A1 (en) | 2014-10-29 | 2015-02-06 | Control device, actuator, motor device, and turbocharger |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2014219909A JP6134306B2 (ja) | 2014-10-29 | 2014-10-29 | 制御装置、アクチュエータ、モータ装置及び過給機 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| JP2016084792A true JP2016084792A (ja) | 2016-05-19 |
| JP2016084792A5 JP2016084792A5 (ja) | 2016-11-17 |
| JP6134306B2 JP6134306B2 (ja) | 2017-05-24 |
Family
ID=55857004
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2014219909A Expired - Fee Related JP6134306B2 (ja) | 2014-10-29 | 2014-10-29 | 制御装置、アクチュエータ、モータ装置及び過給機 |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20170276073A1 (ja) |
| EP (1) | EP3171007A4 (ja) |
| JP (1) | JP6134306B2 (ja) |
| CN (1) | CN106574570A (ja) |
| WO (1) | WO2016067643A1 (ja) |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2003148237A (ja) * | 2001-11-08 | 2003-05-21 | Toyota Motor Corp | 内燃機関の制御装置 |
| JP2004106663A (ja) * | 2002-09-17 | 2004-04-08 | Toyota Motor Corp | 総合駆動制御システムおよび総合駆動制御方法 |
| JP2006177171A (ja) * | 2004-12-20 | 2006-07-06 | Toyota Motor Corp | 電動機付き過給機の制御装置及びその制御装置を備えた自動車 |
| JP2007127099A (ja) * | 2005-11-07 | 2007-05-24 | Toyota Motor Corp | 電動過給機 |
| JP2007187080A (ja) * | 2006-01-13 | 2007-07-26 | Mazda Motor Corp | エンジンの過給装置 |
| JP2008115751A (ja) * | 2006-11-02 | 2008-05-22 | Toyota Motor Corp | 電動過給機 |
| JP2008121477A (ja) * | 2006-11-10 | 2008-05-29 | Toyota Motor Corp | 電動過給機 |
Family Cites Families (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPH10159576A (ja) * | 1996-11-29 | 1998-06-16 | Aisin Seiki Co Ltd | 回転電機付ターボチャージャの制御装置 |
| AU2001243410A1 (en) * | 2000-03-03 | 2001-09-17 | Honeywell International, Inc. | Intelligent electric actuator for control of a turbocharger with an integrated exhaust gas recirculation valve |
| US6360541B2 (en) * | 2000-03-03 | 2002-03-26 | Honeywell International, Inc. | Intelligent electric actuator for control of a turbocharger with an integrated exhaust gas recirculation valve |
| US6705084B2 (en) * | 2001-07-03 | 2004-03-16 | Honeywell International Inc. | Control system for electric assisted turbocharger |
| CN100404834C (zh) * | 2004-10-06 | 2008-07-23 | 株式会社电装 | 发动机控制系统 |
| JP4415912B2 (ja) * | 2004-10-06 | 2010-02-17 | 株式会社デンソー | エンジン制御システム |
| WO2006087014A1 (en) * | 2005-02-16 | 2006-08-24 | Honeywell International, Inc. | Turbocharging device and control method for controlling the turbocharging device |
| EP1749990B1 (en) * | 2005-08-03 | 2013-07-03 | Honda Motor Co., Ltd. | An engine system with a supercharger |
-
2014
- 2014-10-29 JP JP2014219909A patent/JP6134306B2/ja not_active Expired - Fee Related
-
2015
- 2015-02-06 EP EP15856021.9A patent/EP3171007A4/en not_active Withdrawn
- 2015-02-06 US US15/504,682 patent/US20170276073A1/en not_active Abandoned
- 2015-02-06 WO PCT/JP2015/053406 patent/WO2016067643A1/ja not_active Ceased
- 2015-02-06 CN CN201580042824.8A patent/CN106574570A/zh active Pending
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2003148237A (ja) * | 2001-11-08 | 2003-05-21 | Toyota Motor Corp | 内燃機関の制御装置 |
| JP2004106663A (ja) * | 2002-09-17 | 2004-04-08 | Toyota Motor Corp | 総合駆動制御システムおよび総合駆動制御方法 |
| JP2006177171A (ja) * | 2004-12-20 | 2006-07-06 | Toyota Motor Corp | 電動機付き過給機の制御装置及びその制御装置を備えた自動車 |
| JP2007127099A (ja) * | 2005-11-07 | 2007-05-24 | Toyota Motor Corp | 電動過給機 |
| JP2007187080A (ja) * | 2006-01-13 | 2007-07-26 | Mazda Motor Corp | エンジンの過給装置 |
| JP2008115751A (ja) * | 2006-11-02 | 2008-05-22 | Toyota Motor Corp | 電動過給機 |
| JP2008121477A (ja) * | 2006-11-10 | 2008-05-29 | Toyota Motor Corp | 電動過給機 |
Also Published As
| Publication number | Publication date |
|---|---|
| US20170276073A1 (en) | 2017-09-28 |
| EP3171007A1 (en) | 2017-05-24 |
| JP6134306B2 (ja) | 2017-05-24 |
| CN106574570A (zh) | 2017-04-19 |
| EP3171007A4 (en) | 2017-11-08 |
| WO2016067643A1 (ja) | 2016-05-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP2008157236A (ja) | モデルに基づくターボチャージャ制御 | |
| RU2717410C2 (ru) | Система усилителя тормозов | |
| CN106481804A (zh) | 自动变速器的液压供应系统 | |
| CN105545451A (zh) | 用于汽车内燃机的冷却系统的冷却剂泵和/或控制阀的控制 | |
| CN104828052A (zh) | 混合动力汽车、真空助力系统及其的控制方法 | |
| CN104373231A (zh) | 发动机控制方法和系统 | |
| CN110159418A (zh) | 涡轮增压方法、增压控制设备、存储介质及装置 | |
| JP2019507275A (ja) | 内燃機関の廃熱回収システム及び方法 | |
| CN104373230A (zh) | 发动机控制方法和系统 | |
| CN109311471A (zh) | 控制驱动系统的方法和驱动系统 | |
| CN103543739A (zh) | 一种用于验证发动机怠速启停控制的仿真系统和方法 | |
| JP6134306B2 (ja) | 制御装置、アクチュエータ、モータ装置及び過給機 | |
| CN106143485B (zh) | 用于运行在机动车内具有可再生的催化器的混合驱动装置的方法 | |
| JP6330643B2 (ja) | 電子制御装置 | |
| CN105121750A (zh) | 工程机械发动机的控制装置以及控制方法 | |
| CN103195555A (zh) | 用于超涡轮增压发动机的控制系统和方法 | |
| CN102966444B (zh) | 特别是在机动车中使用的用于进行调节的方法和装置 | |
| JP2014202135A (ja) | 電動アシストターボシステム | |
| US8823312B2 (en) | Electric motor assembly, method for operating an electric motor, and motor control device | |
| KR20160077560A (ko) | 전자식 웨이스트 게이트를 통한 림프홈 모드 제어 방법 및 시스템 | |
| JP2010530937A (ja) | 内燃機械用のスーパーチャージャ・システムの制御装置 | |
| CN107228020B (zh) | 运行机动车驱动装置的方法以及相应的驱动装置 | |
| JP2014215871A (ja) | 電子制御装置 | |
| CN110914530A (zh) | 用于致动燃料泵的紧急操作方法 | |
| CN114382597A (zh) | 燃气轮机超速保护方法、装置、电子设备及可读存储介质 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20160928 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20160928 |
|
| A871 | Explanation of circumstances concerning accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A871 Effective date: 20160928 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A821 Effective date: 20160929 |
|
| A975 | Report on accelerated examination |
Free format text: JAPANESE INTERMEDIATE CODE: A971005 Effective date: 20161108 |
|
| A131 | Notification of reasons for refusal |
Free format text: JAPANESE INTERMEDIATE CODE: A131 Effective date: 20161122 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20170111 |
|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A821 Effective date: 20170112 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20170411 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20170421 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 6134306 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |
|
| LAPS | Cancellation because of no payment of annual fees |