EP4330519B1 - Tunnelbohrmaschine und verfahren zum vortreiben eines tunnels mit einer tunnelbohrmaschine - Google Patents
Tunnelbohrmaschine und verfahren zum vortreiben eines tunnels mit einer tunnelbohrmaschine Download PDFInfo
- Publication number
- EP4330519B1 EP4330519B1 EP22792805.8A EP22792805A EP4330519B1 EP 4330519 B1 EP4330519 B1 EP 4330519B1 EP 22792805 A EP22792805 A EP 22792805A EP 4330519 B1 EP4330519 B1 EP 4330519B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- boring machine
- tunnel boring
- total pressure
- cot
- driving
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images



Classifications
-
- E—FIXED CONSTRUCTIONS
- E21—EARTH OR ROCK DRILLING; MINING
- E21D—SHAFTS; TUNNELS; GALLERIES; LARGE UNDERGROUND CHAMBERS
- E21D9/00—Tunnels or galleries, with or without linings; Methods or apparatus for making thereof; Layout of tunnels or galleries
- E21D9/003—Arrangement of measuring or indicating devices for use during driving of tunnels, e.g. for guiding machines
-
- E—FIXED CONSTRUCTIONS
- E21—EARTH OR ROCK DRILLING; MINING
- E21D—SHAFTS; TUNNELS; GALLERIES; LARGE UNDERGROUND CHAMBERS
- E21D9/00—Tunnels or galleries, with or without linings; Methods or apparatus for making thereof; Layout of tunnels or galleries
- E21D9/10—Making by using boring or cutting machines
- E21D9/1093—Devices for supporting, advancing or orientating the machine or the tool-carrier
-
- E—FIXED CONSTRUCTIONS
- E21—EARTH OR ROCK DRILLING; MINING
- E21D—SHAFTS; TUNNELS; GALLERIES; LARGE UNDERGROUND CHAMBERS
- E21D9/00—Tunnels or galleries, with or without linings; Methods or apparatus for making thereof; Layout of tunnels or galleries
- E21D9/10—Making by using boring or cutting machines
- E21D9/11—Making by using boring or cutting machines with a rotary drilling-head cutting simultaneously the whole cross-section, i.e. full-face machines
- E21D9/112—Making by using boring or cutting machines with a rotary drilling-head cutting simultaneously the whole cross-section, i.e. full-face machines by means of one single rotary head or of concentric rotary heads
Definitions
- the invention relates to a tunnel boring machine having the features of the preamble of claim 1.
- the invention further relates to a method for driving a tunnel with a tunnel boring machine.
- the previously known tunnel boring machine has a cutting wheel and a number of jacking presses with which the cutting wheel can be displaced in an advance direction. Furthermore, a jacking press control unit is provided with which the jacking presses can be controlled, with means being provided for visualizing the total pressure center resulting from the pressure effect of the jacking presses. When excavating a tunnel with this tunnel boring machine, the position of the total pressure center can be visually displayed, particularly when installing segments with corresponding load changes on the jacking presses during ongoing excavation.
- a tunnel boring machine that has input means configured to input geometric data for controlling the stroke of the thrust rams, thereby influencing the trajectory of the tunnel boring machine.
- the means are configured to adjust the strokes of the thrust rams, independent of the actual forces acting, to maintain a trajectory defined by geometric parameters.
- the invention is based on the object of specifying a tunnel boring machine of the type mentioned at the outset and of specifying a method for driving a tunnel with a tunnel boring machine of the type mentioned at the outset, which are characterized by relatively simple and reliable operation.
- the actual position of an actual total pressure center of gravity is determined directly by influencing the position of a representation of a desired total pressure center of gravity, determined by coordinate values and visualized in a coordinate system related to the tunnel boring machine, and preferably via a touch-sensitive screen, the tunnel boring machine can be controlled relatively easily via this one central operating parameter.
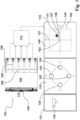
- Fig. 1 shows, in a schematic view, an embodiment of a tunnel boring machine 103 according to the invention, which is equipped with a cutting wheel 106 located at the front in the direction of excavation.
- the tunnel boring machine 103 In the direction of excavation, to the rear of the cutting wheel 106, the tunnel boring machine 103 has a number of jacking presses 109, with which the cutting wheel 106 can be displaced in an advance direction and, in particular, can be pressed with jacking forces against a working face 112 located in front of the cutting wheel 106 in the direction of excavation during excavation.
- the jacking presses 109 are connected individually or in groups to a jacking press control unit 115, with which the jacking presses 109 can be controlled to achieve a pressure effect.
- the jacking press control unit 115 is in turn connected to an operating unit 118, via which the jacking press control unit 115 can be supplied with the control values required to control the jacking presses 109 after conversion of coordinate values explained in more detail below into control values corresponding to pressure values.
- the operating unit 118 has, on the one hand, a touch-sensitive screen with a first input area 121, via which a value for the desired total propulsion force F ges to be exerted on the cutting wheel 106 by the jacking presses 109 or the groups of jacking presses 109 can be entered directly as a specification in an input field 130 as an input means by a machine operator.
- an advance speed control loop is provided as an input means for specifying a target total advance force F total , to which a machine operator can feed a desired target advance speed into a first input and the currently prevailing actual advance speed of the tunnel boring machine 103 into a second input.
- the output of the advance speed control loop provides the target total advance force F total as a specification for further processing, explained in more detail below, to maintain the desired target advance speed.
- the operating unit 118 is equipped with a second input area 133, which is designed with a number of, expediently four, touch fields 136, 139, 142, 145 as operating elements, which, in the exemplary embodiment explained here, are arranged in pairs on a horizontal or vertical plane, respectively, to decrease or increase coordinate values of a desired target total pressure center of gravity (also called “Center of Thrust", abbreviated to "CoT”) in a coordinate system related to the tunnel boring machine 103, and in particular to the longitudinal center axis of a substantially cylindrical shield element 146 of the tunnel boring machine 103, in which the tunneling presses 109 are arranged and permanently installed. which results from the pressure effect of all jacking presses 109.
- a desired target total pressure center of gravity also called “Center of Thrust", abbreviated to "CoT”
- the touch fields 136, 139, 142, 145 are designed as pressure-sensitive electromechanical buttons.
- the means for influencing the desired total pressure center of gravity comprise electromechanically acting elements such as potentiometers or slide controls by turning or shifting.
- the screen of the operating unit 118 has a further, two-dimensional touch-sensitive area 148 as a visualization means, on which a symbolic visualization of a target total pressure center of gravity 151 to be assumed is shown in the coordinate system spanned by an X-axis 154 for the horizontal direction and by a Y-axis 157 for the vertical direction, which intersect at right angles at a zero point 163 as the coordinate origin, and related to the tunnel boring machine 103.
- the visualization shown with a black filled circle is the target total pressure center of gravity 151, the coordinate values of which in the coordinate system formed by the X-axis 154 and the Y-axis 157, together with the value for the target total propulsion force F total to be exerted, which can be entered, for example, via the input field 130, form the input values for the propulsion press control unit 115 for controlling the propulsion presses 109.
- an actual total pressure center of gravity 166 is also shown on the touch-sensitive area 148 in a further visualization shown as a white filled circle, which represents the currently actually existing position of the actual total pressure center of gravity 166 returned by the jacking press control unit 115 from the jacking presses 109 to the operating unit 118.
- the actual total pressure center 166 deviates noticeably from the target total pressure center 151, for example due to a control process that has not yet been completed and is explained in more detail below, and will continue to move during the control process towards a value shown in the illustration according to Fig. 1 move from the actual total pressure center 166 to the desired total pressure center 151.
- the target total pressure center of gravity 151 can be moved in the touch-sensitive area 148 in two dimensions, for example with a finger of an operator or with an interactive pen, with a corresponding change in the control values fed to the jacking press control unit 115 with associated pressure value changes, insofar as this is possible within a time period shown in the illustration according to Fig. 1
- the operating conditions of the tunnel boring machine 103 lying within the permissible value range 169 shown in dashed lines and purely as an example generally allow a new actual total pressure center of gravity 166 to be assumed.
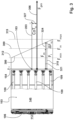
- Fig. 2 shows in a side view the embodiment of a tunnel boring machine 103 according to Fig. 1 with an exemplary force curve 200 exerted by jacking presses 109 in a horizontal direction along the X-axis 154, constant over the entire diameter of the cutting wheel 106 for a straight-ahead travel.
- Fig. 2 refers to the Z-axis 203, which is Fig. 2 with its negative value range, in the coordinate system related to the tunnel boring machine 103, the direction of the longitudinal center axis of the shield element 146, to which in this embodiment and otherwise the coordinate system is also expediently referenced.
- a total force vector arrow 206 for the desired total jacking force F ges to be exerted by the entirety of the jacking presses 109, which can be entered via the input field 130, and a dashed line 209 represents a value for the average force F m .
- each advance press 109 or each group of advance presses 109 exerts the same partial advance force F i corresponding to the average force F m and represented by a partial force vector arrow 212, so that the force curve 200 lying on the line 209 is constant over the diameter of the cutting wheel 106 and the desired total advance force F ges lies exactly on the Z-axis 203 and passes through the zero point 163 of the X-axis 154.
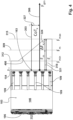
- Fig. 3 shows in a side view accordingly Fig. 2 the embodiment of a tunnel boring machine 103 according to Fig. 1 with an exemplary force curve 300 exerted by jacking presses 109 in the horizontal direction along the X-axis 154, constantly changing over the entire diameter of the cutting wheel 106 for cornering.
- FIG. 3 A partial force vector arrow 318 exemplifies the partial thrust force F i to be exerted by a jacking press 109 or a group of jacking presses 109, here a jacking press 109 arranged laterally relatively at the edge in the horizontal direction, and a mean force vector arrow 321 represents the mean force F m to be exerted by the entirety of the jacking presses 109.
- a difference force vector arrow 324 represents the difference force ⁇ F x,i as the difference in the X direction. from the partial propulsion force F i and the average force F m .
- a double arrow 327 represents the offset of the target total propulsion force F ges from the Z-axis in the X-direction and thus, as a coordinate value, the X-offset CoT X of the target total pressure center of gravity 151 from the Z-axis 203 in the X-direction, which is included in the visualization of the respective total pressure center of gravity 151, 166 in the coordinate system reproduced in the area 148.
- the force curve 300 in the X direction is set up between the minimum force F min and the maximum force F max with a force that changes continuously over the entire diameter of the cutting wheel 106 by successively increasing the differential forces ⁇ F x,i generated by the jacking presses 109 or groups of jacking presses 109 starting from the minimum force F min with initially negative and then positive values of the differential forces ⁇ F x,i up to the maximum force F max up to the Z axis 203.
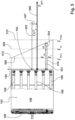
- Fig. 4 shows in a side view accordingly Fig. 2 and Fig. 3 the embodiment of a tunnel boring machine 103 according to Fig. 1 with an exemplary force curve 400 exerted by jacking presses 109 in the horizontal direction along the X-axis 154, continuously changing over a part of the diameter of the cutting wheel 106 for cornering, wherein in order to avoid Repetitions that occur in Fig. 3 and in Fig. 4
- the same reference symbols used denote corresponding elements.
- the partial jacking forces F i exerted by the jacking presses 109 or groups of jacking presses 109 are the same over a specific edge region and correspond to the minimum force F min or the maximum force F max , while between these edge regions the partial jacking forces F i change continuously over a central region, which also leads to an X-deviation CoT X of the total pressure center of gravity from the Z-axis 203 in the X-direction and thus to a curve in the horizontal.
- Fig. 5 shows in a different way from the side views according to Fig. 2 to Fig. 4 side view rotated by 90 degrees the embodiment of a tunnel boring machine 103 according to Fig. 1 with an exemplary force curve 500 exerted by jacking presses 109 in the vertical direction along the Y-axis 157, constantly changing over the entire diameter of the cutting wheel 106 to compensate for counterforces changing in the opposite direction in the vertical direction, such as earth pressure, water pressure, friction and the like, for horizontal travel.
- Fig. 5 are a total force vector arrow 506 for the total of the jacking presses 109 exerted target total propulsion force F ges , which can be entered via the input field 130, a value for the average force F m by a dashed first line 509, a value for the at least exerted minimum force F min by a dashed second line 512 and a value for the maximum force F max to be exerted by a dashed third line 515.
- a partial force vector arrow 518 represents, for example, the partial excavation force F i exerted by a jacking press 109 or a group of jacking presses 109, here a jacking press 109 arranged relatively close to the tunnel floor in the vertical direction, and a mean force vector arrow 521 represents the mean force F m exerted by the entirety of the jacking presses 109.
- a difference force vector arrow 524 represents the difference force ⁇ F y,i as the difference in the Y direction between the partial excavation force F i and the mean force F m .
- a double arrow 527 represents the offset of the target total propulsion force F ges from the Z-axis in the Y-direction and thus, as a coordinate value, the Y-deviation CoT Y of the target total pressure center of gravity 151 from the Z-axis in the Y-direction, which is included in the visualization of the respective total pressure center of gravity 151, 166 in the coordinate system shown in the area 148.
- the counterforces at the tunnel face 112 which usually increase evenly with depth, are compensated by the tunneling presses 109 in order to carry out a horizontal travel in the sense of a tunnel advance in a horizontal direction without deviations in the vertical.
- Fig. 6 shows in a side view according to Fig. 5 the embodiment of a tunnel boring machine 103 according to Fig. 1 with an exemplary force curve 600 exerted by jacking presses 109 in the vertical direction along the Y-axis 157, constant over the entire diameter of the cutting wheel 106, for carrying out a downwardly emerging travel during the excavation of a tunnel, wherein in order to avoid repetitions the Fig. 5 and in Fig. 6
- the same reference symbols used denote corresponding elements.
- Fig. 7 shows, in a flowchart, the basic procedure for a method for driving a tunnel with a tunnel boring machine 103 according to the invention.
- an evaluation step 703 the current position of the tunnel boring machine 103 is evaluated, taking into account the other operating parameters of the tunnel boring machine 103.
- the target total pressure center of gravity 151 also called “Center of Thrust”, abbreviated to "CoT” is initially selected or, if necessary, changed during propulsion, by setting its coordinates in the coordinate system either by means of the touch fields 136, 139, 142, 145 or by moving its visualization in the touch-sensitive area 148.
- the target total propulsion force F ges is directly specified via the input field 130 as an input means.
- the propulsion speed control loop inputs the target total propulsion force F total to maintain a desired propulsion speed.
- a first calculation step 709 following the setting step 706 and carried out by means of the tunneling press control unit 115, the force components for the horizontal and vertical control of the tunnel boring machine 103, respectively, are calculated using their variable components ⁇ F x ,i and ⁇ F y,i , given the values CoT X , CoT Y and F ges explained above.
- a second calculation step 712 following the first calculation step 709, the forces F i to be exerted by each i-th jacking press 109 or each i-th group of jacking presses 109 to generate the desired respective force components ⁇ F x,i , ⁇ F y,i taking into account the desired total jacking force F ges to be exerted are also calculated using the jacking press control unit 115.
- a conversion step 715 following the second calculation step 712 the forces F i to be exerted by the jacking presses 109 are converted into the hydraulic pressures with which the respective jacking presses 109 are to be subjected in order to actually exert the forces F i .
- the tunnel boring machine 103 is operated according to the last used operating data during a predetermined, to a certain extent freely selectable time unit until the next evaluation step 703 is carried out.
Landscapes
- Engineering & Computer Science (AREA)
- Mining & Mineral Resources (AREA)
- Environmental & Geological Engineering (AREA)
- Life Sciences & Earth Sciences (AREA)
- General Life Sciences & Earth Sciences (AREA)
- Geochemistry & Mineralogy (AREA)
- Geology (AREA)
- Excavating Of Shafts Or Tunnels (AREA)
- Earth Drilling (AREA)
Description
- Die Erfindung betrifft eine Tunnelbohrmaschine mit den Merkmalen des Oberbegriffs des Anspruchs 1.
- Die Erfindung betrifft weiterhin ein Verfahren zum Vortreiben eines Tunnels mit einer Tunnelbohrmaschine.
- Eine derartige Vorrichtung und ein derartiges Verfahren sind aus
DE 10 2018 102 330 A1 bekannt. Die vorbekannte Tunnelbohrmaschine verfügt über ein Schneidrad und über eine Anzahl von Vortriebspressen, mit denen das Schneidrad in einer Vortriebsrichtung verschiebbar ist. Weiterhin ist eine Vortriebspressensteuereinheit vorhanden, mit der die Vortriebspressen ansteuerbar sind, wobei hierfür Mittel zum Visualisieren eines aus der Druckwirkung der Vortriebspressen resultierenden Gesamtdruckschwerpunkts vorgesehen sind. Bei dem Vortreiben eines Tunnels mit dieser Tunnelbohrmaschine lässt sich die Lage des Gesamtdruckschwerpunkts insbesondere beim Verbau von Tübbingen mit entsprechenden Lastwechseln an den Vortriebspressen während eines weiterhin stattfindenden Vortriebs optisch darstellen. - Aus
DE 11 2014 004 026 T5 ist eine Tunnelbohrmaschine bekannt, die über Eingabemittel verfügt, die dazu eingerichtet sind, geometrische Daten zur Hubsteuerung der Schubstempel einzugeben, um dadurch die Bewegungsbahn der Tunnelbohrmaschine zu beeinflussen. Dabei sind die Mittel dazu eingerichtet, unabhängig von tatsächlich wirkenden Kräften die Hübe der Schubstempel zum Einhalten einer durch Geometrieparameter festgelegten Bewegungsbahn einzustellen. - Aus
CN 111 810 171 A ,CN 111 810 172 A undJP 2013 007 226 A CN 111 810 172 A ist hierbei eine Visualisierung der ausgeübten Gesamtkraft vorgesehen. - Üblicherweise erfolgt in der Praxis bei Tunnelbohrmaschinen das Einstellen der von einzelnen Vortriebspressen oder Gruppen von Vortriebspressen auszuübenden Vortriebskräfte über Potentiometer, die auf an die Vortriebspressen angeschlossene Ansteuermodule einwirken.
- Der Erfindung liegt die Aufgabe zugrunde, eine Tunnelbohrmaschine der eingangs genannten Art anzugeben und ein Verfahren zum Vortreiben eines Tunnels mit einer Tunnelbohrmaschine der eingangs genannten Art anzugeben, die sich durch eine verhältnismäßig einfache und betriebssichere Bedienung auszeichnen.
- Diese Aufgabe wird bei einer Tunnelbohrmaschine der eingangs genannten Art erfindungsgemäß mit den Merkmalen des kennzeichnenden Teils des Anspruchs 1 gelöst.
- Diese Aufgabe wird bei einem Verfahren zum Vortreiben eines Tunnels erfindungsgemäß mit den Merkmalen des Anspruchs 10 gelöst.
- Dadurch, dass bei der Tunnelbohrmaschine und bei dem Verfahren gemäß der Erfindung unter Vorgabe einer Soll-Gesamtvortriebskraft die tatsächliche Lage eines Ist-Gesamtdruckschwerpunkts direkt über das Beeinflussen der durch Koordinatenwerte bestimmten Lage einer in einem auf die Tunnelbohrmaschine bezogenen Koordinatensystem visualisierten Repräsentation eines gewünschten Soll-Gesamtdruckschwerpunkts und dabei bevorzugt über einen berührungsempfindlichen Bildschirm erfolgt, lässt sich die Tunnelbohrmaschine über diesen einen zentralen Betriebsparameter verhältnismäßig einfach steuern.
- Weitere zweckmäßige Ausgestaltungen der Erfindung sind Gegenstand der abhängigen Ansprüche.
- Weitere zweckmäßige Ausgestaltungen und Vorteile der Erfindung ergeben sich aus der nachfolgenden Beschreibung von Ausführungsbeispielen mit Bezug auf die Figuren der Zeichnung sowie ergänzende Erläuterungen.
- Es zeigen:
- Fig. 1
- in einer schematischen Ansicht ein Ausführungsbeispiel einer ein Schneidrad aufweisenden Tunnelbohrmaschine, die mit einer Bedieneinheit ausgestattet ist,
- Fig. 2
- in einer Seitenansicht das Ausführungsbeispiel einer Tunnelbohrmaschine gemäß
Fig. 1 mit einem von Vortriebspressen in einer horizontalen (X-) Richtung ausgeübten beispielhaften, über den gesamten Durchmesser des Schneidrads konstanten Kräfteverlauf für eine Geradeausfahrt, - Fig. 3
- in einer Seitenansicht das Ausführungsbeispiel einer Tunnelbohrmaschine gemäß
Fig. 1 mit einem von Vortriebspressen in der horizontalen (X-) Richtung ausgeübten beispielhaften, über den gesamten Durchmesser des Schneidrads sich konstant ändernden Kräfteverlauf für eine Kurvenfahrt, - Fig. 4
- in einer Seitenansicht das Ausführungsbeispiel einer Tunnelbohrmaschine gemäß
Fig. 1 mit einem von Vortriebspressen in der horizontalen (X-) Richtung ausgeübten beispielhaften, über einen Teil des Durchmessers des Schneidrads sich kontinuierlich ändernden Kräfteverlauf für eine Kurvenfahrt, - Fig. 5
- in einer Seitenansicht das Ausführungsbeispiel einer Tunnelbohrmaschine gemäß
Fig. 1 mit einem von Vortriebspressen in einer vertikalen (Y-) Richtung ausgeübten beispielhaften, über den gesamten Durchmesser des Schneidrads sich konstant ändernden Kräfteverlauf zum Ausgleich von sich in der Vertikalen ändernden Gegenkräften für eine Horizontalfahrt, - Fig. 6
- in einer Seitenansicht das Ausführungsbeispiel einer Tunnelbohrmaschine gemäß
Fig. 1 mit einem von Vortriebspressen in der vertikalen (Y-) Richtung ausgeübten beispielhaften, über den gesamten Durchmesser des Schneidrads konstanten Kräfteverlauf für eine nach unten abtauchende Fahrt und - Fig. 7
- in einem Ablaufplan ein Ausführungsbeispiel für die Vorgehensweise beim Betrieb einer Tunnelbohrmaschine zum Vortreiben eines Tunnels mit dem anhand
Fig. 1 bis Fig. 3 erläuterten Ausführungsbeispiel einer Tunnelbohrmaschine gemäß der Erfindung. -
Fig. 1 zeigt in einer schematischen Ansicht ein Ausführungsbeispiel einer Tunnelbohrmaschine 103 gemäß der Erfindung, die mit einem in Abbaurichtung vorderseitig gelegenen Schneidrad 106 ausgestattet ist. In Abbaurichtung rückseitig des Schneidrads 106 verfügt die Tunnelbohrmaschine 103 über eine Anzahl von Vortriebspressen 109, mit denen das Schneidrad 106 in einer Vortriebsrichtung verschiebbar und dabei insbesondere mit Vortriebskräften gegen eine im Abbaubetrieb in Abbaurichtung vor dem Schneidrad 106 liegende Ortsbrust 112 andrückbar ist. - Die Vortriebspressen 109 sind einzeln oder in Gruppen zusammengefasst einheitlich mit einer Vortriebspressensteuereinheit 115 verbunden, mit der die Vortriebspressen 109 zum Erzielen einer Druckwirkung ansteuerbar sind.
- Die Vortriebspressensteuereinheit 115 wiederum steht mit einer Bedieneinheit 118 in Verbindung, über die der Vortriebspressensteuereinheit 115 zum Ansteuern der Vortriebspressen 109 erforderliche Steuerwerte nach einer Umrechnung von weiter unten näher erläuterten Koordinatenwerten in Druckwerten entsprechenden Steuerwerte einspeisbar sind.
- Die Bedieneinheit 118 verfügt zum einen über einen berührungsempfindlichen Bildschirm mit einem ersten Eingabebereich 121, über den in einem Eingabefeld 130 als Eingabemittel von einem Maschinenführer direkt als Vorgabe ein Wert für die durch die Vortriebspressen 109 oder die Gruppen von Vortriebspressen 109 auf das Schneidrad 106 insgesamt auszuübende Soll-Gesamtvortriebskraft Fges eingebbar ist.
- Bei Abwandlungen für die direkte Eingabe der Soll-Gesamtvortriebskraft Fges sind in dem ersten Eingabebereich 121 beispielsweise berührungsempfindliche Bereiche oder elektromechanische Taster beziehungsweise durch Drehen beziehungsweise durch Verschieben elektromechanisch wirkende Elemente wie Potentiometer oder Schieberegler vorgesehen.
- Bei einer weiteren, nicht dargestellten Ausführung ist als Eingabemittel zur Vorgabe einer Soll-Gesamtvortriebskraft Fges ein Vortriebsgeschwindigkeitsregelkreis vorhanden, dem in einem ersten Eingang von einem Maschinenführer eine gewünschte Soll-Vortriebsgeschwindigkeit und in einem zweiten Eingang die aktuell herrschende Ist-Vortriebsgeschwindigkeit der Tunnelbohrmaschine 103 einspeisbar ist. Der Ausgang des Vortriebsgeschwindigkeitsregelkreises liefert die Soll-Gesamtvortriebskraft Fges als Vorgabe zur weiter unten näher erläuterten Weiterbearbeitung zum Einhalten der gewünschten Soll-Vortriebsgeschwindigkeit.
- Weiterhin ist die Bedieneinheit 118 mit einem zweiten Eingabebereich 133 ausgestattet, der mit einer Anzahl von, und dabei zweckmäßigerweise vier, Tastfeldern 136, 139, 142, 145 als Bedienelemente ausgebildet ist, die bei dem hier erläuterten Ausführungsbeispiel durch paarweise Anordnung auf einer Horizontalen beziehungsweise auf einer Vertikalen zum Erniedrigen beziehungsweise zum Erhöhen von Koordinatenwerten eines gewünschten Soll-Gesamtdruckschwerpunkts (auch "Center of Thrust", abgekürzt "CoT", genannt) in einem auf die Tunnelbohrmaschine 103, und dabei insbesondere auf die Längsmittelachse eines im Wesentlichen zylinderartig ausgebildeten Schildelements 146 der Tunnelbohrmaschine 103, in dem die Vortriebspressen 109 angeordnet und fest verbaut sind, bezogenen Koordinatensystem dienen, der aus der Druckwirkung aller Vortriebspressen 109 resultiert.
- Bei einer Ausführung sind die Tastfelder 136, 139, 142, 145 als bereichsweiser Bestandteil des berührungsempfindlichen Bildschirms berührungsempfindlich ausgebildet.
- Bei einer anderen Ausführung sind die Tastfelder 136, 139, 142, 145 druckempfindlich als elektromechanische Taster ausgeführt.
- Bei einer noch weiteren Ausführung weisen die Mittel zum Beeinflussen des Soll-Gesamtdruckschwerpunkts als durch Drehen beziehungsweise durch Verschieben elektromechanisch wirkende Elemente wie Potentiometer oder Schieberegler auf.
- Weiterhin verfügt der Bildschirm der Bedieneinheit 118 bei diesem Ausführungsbeispiel als Visualisierungsmittel über einen weiteren, zweidimensional berührungsempfindlichen Bereich 148, auf dem eine symbolhafte Visualisierung eines einzunehmenden Soll-Gesamtdruckschwerpunkts 151 in dem durch eine X-Achse 154 für die horizontale Richtung und durch eine Y-Achse 157 für die vertikale Richtung, die sich in einem Nullpunkt 163 als Koordinatenursprung rechtwinklig schneiden, aufgespannten, auf die Tunnelbohrmaschine 103 bezogenen Koordinatensystem dargestellt ist.
- Bei der in
Fig. 1 mit einem schwarz ausgefüllten Kreis dargestellten Visualisierung handelt es sich um den Soll-Gesamtdruckschwerpunkt 151, dessen Koordinatenwerte in dem durch die X-Achse 154 und durch die Y-Achse 157 gebildeten Koordinatensystem zusammen mit dem beispielsweise über das Eingabefeld 130 eingebbare Wert für die auszuübende Soll-Gesamtvortriebskraft Fges die Eingangswerte für die Vortriebspressensteuereinheit 115 zum Ansteuern der Vortriebspressen 109 bilden. - Bei einer zweckmäßigen Weiterbildung ist vorgesehen, dass auf dem berührungsempfindlichen Bereich 148 auch ein Ist-Gesamtdruckschwerpunkt 166 in einer weiteren, als weiß ausgefüllter Kreis dargestellten Visualisierung dargestellt ist, die die von der Vortriebspressensteuereinheit 115 aus den Vortriebspressen 109 in die Bedieneinheit 118 zurückgegebene, aktuell tatsächlich vorhandene Lage des Ist-Gesamtdruckschwerpunkts 166 darstellt. In der Darstellung gemäß
Fig. 1 weicht der Ist-Gesamtdruckschwerpunkt 166 beispielsweise aufgrund einer noch nicht abgeschlossenen, weiter unten näher erläuterten Regelung noch merklich von dem Soll-Gesamtdruckschwerpunkt 151 ab und wird sich während der Regelung weiter in Richtung eines in der Darstellung gemäßFig. 1 sich von dem Ist-Gesamtdruckschwerpunkt 166 zu dem Soll-Gesamtdruckschwerpunkt 151 erstreckenden Regelungsrichtungspfeiles 167 bewegen. - Zum Verändern der Lage des Ist-Gesamtdruckschwerpunkts 166 lässt sich zusätzlich zu den Tastfeldern 136, 139, 142, 145 durch Berühren und Bewegen der Visualisierung des Soll-Gesamtdruckschwerpunkts 151 der Soll-Gesamtdruckschwerpunkt 151 in dem berührungsempfindlichen Bereich 148 in zwei Dimensionen beispielsweise mit einem Finger einer Bedienperson oder mit einem interaktiven Stift unter entsprechender Veränderung der der Vortriebspressensteuereinheit 115 eingespeisten Steuerwerte mit zugeordneten Druckwertänderungen verschieben, soweit dies die innerhalb eines in der Darstellung gemäß
Fig. 1 gestrichelt und rein beispielhaft dargestellten zulässigen Wertebereichs 169 liegenden Betriebsbedingungen der Tunnelbohrmaschine 103 zum Einnehmen eines neuen Ist-Gesamtdruckschwerpunkts 166 grundsätzlich zulassen. -
Fig. 2 zeigt in einer Seitenansicht das Ausführungsbeispiel einer Tunnelbohrmaschine 103 gemäßFig. 1 mit einem von Vortriebspressen 109 in einer horizontalen Richtung entlang der X-Achse 154 ausgeübten beispielhaften, über den gesamten Durchmesser des Schneidrads 106 konstanten Kräfteverlauf 200 für eine Geradeausfahrt. In der Darstellung gemäßFig. 2 bezeichnet die Z-Achse 203, die inFig. 2 mit ihrem negativen Wertebereich dargestellt ist, in dem auf die Tunnelbohrmaschine 103 bezogenen Koordinatensystem die Richtung der Längsmittelachse des Schildelements 146, auf das bei diesem Ausführungsbeispiel und ansonsten ebenfalls zweckmäßigerweise das Koordinatensystem referenziert ist. - Weiterhin sind in
Fig. 2 ein Gesamtkraftvektorpfeil 206 für die durch die Gesamtheit der Vortriebspressen 109 auszuübende, über das Eingabefeld 130 eingebbare Soll-Gesamtvortriebskraft Fges und durch eine gestrichelte Linie 209 ein Wert für die mittlere Kraft Fm dargestellt. - Bei dem in
Fig. 2 dargestellten Ausführungsbeispiel übt für eine Geradeausfahrt in Bezug auf eine Horizontale im Sinne eines kurvenfreien Vortriebs entlang einer in dieser Horizontalen liegenden Geraden jede Vortriebspresse 109 oder jede Gruppe von Vortriebspressen 109 die gleiche, der mittleren Kraft Fm entsprechende und durch einen Teilkraftvektorpfeil 212 dargestellte Teilvortriebskraft Fi aus, so dass der auf der Linie 209 liegende Kräfteverlauf 200 über den Durchmesser des Schneidrads 106 konstant ist und die Soll-Gesamtvortriebskraft Fges genau auf der Z-Achse 203 liegt sowie durch den Nullpunkt 163 der X-Achse 154 geht. Dadurch ist ein Versatz der Soll-Gesamtvortriebskraft Fges von der Z-Achse 203 in X-Richtung und damit eine X-Ablage CoTX als Koordinatenwert des Soll-Gesamtdruckschwerpunkts 151 von der Z-Achse 203 in X-Richtung gleich Null. -
Fig. 3 zeigt in einer Seitenansicht entsprechendFig. 2 das Ausführungsbeispiel einer Tunnelbohrmaschine 103 gemäßFig. 1 mit einem von Vortriebspressen 109 in der horizontalen Richtung entlang der X-Achse 154 ausgeübten beispielhaften, über den gesamten Durchmesser des Schneidrads 106 sich konstant ändernden Kräfteverlauf 300 für eine Kurvenfahrt. - In
Fig. 3 sind ein Gesamtkraftvektorpfeil 306 für die durch die Gesamtheit der Vortriebspressen 109 auszuübende, über das Eingabefeld 130 eingebbare Soll-Gesamtvortriebskraft Fges, durch eine gestrichelte erste Linie 309 ein Wert für die auszuübende mittlere Kraft Fm, durch eine gestrichelte zweite Linie 312 ein Wert für die zumindest auszuübende Minimalkraft Fmin und durch eine gestrichelte dritte Linie 315 ein Wert für die höchstens auszuübende Maximalkraft Fmax dargestellt. - Weiterhin sind in
Fig. 3 durch einen Teilkraftvektorpfeil 318 beispielhaft die durch eine Vortriebspresse 109 oder einer Gruppe von Vortriebspressen 109, hier einer in der horizontalen Richtung seitlich relativ randseitig angeordneten Vortriebspresse 109, auszuübende Teilvortriebskraft Fi und durch einen Mittelkraftvektorpfeil 321 die durch die Gesamtheit der Vortriebspressen 109 auszuübende mittlere Kraft Fm dargestellt. Mit einem Differenzkraftvektorpfeil 324 ist die Differenzkraft ΔFx,i als Differenz in X-Richtung aus der Teilvortriebskraft Fi sowie der mittleren Kraft Fm dargestellt. Mit einem Doppelpfeil 327 schließlich ist der Versatz der Soll-Gesamtvortriebskraft Fges von der Z-Achse in X-Richtung und damit als Koordinatenwert die X-Ablage CoTX des Soll-Gesamtdruckschwerpunkts 151 von der Z-Achse 203 in X-Richtung dargestellt, die in die Visualisierung des jeweiligen Gesamtdruckschwerpunkts 151, 166 in dem in dem Bereich 148 wiedergegebenen Koordinatensystem eingeht. - Zum Bewerkstelligen der Kurvenfahrt ist der Kräfteverlauf 300 in X-Richtung zwischen der Minimalkraft Fmin sowie der Maximalkraft Fmax mit einer sich über den gesamten Durchmesser des Schneidrads 106 kontinuierlich ändernden Kraft durch sukzessives Erhöhen der durch die Vortriebspressen 109 oder Gruppen von Vortriebspressen 109 ausgehend von der Minimalkraft Fmin mit bis zu der Z-Achse 203 zunächst negativen und dann positiven Werten der Differenzkräfte ΔFx,i bis zu der Maximalkraft Fmax eingerichtet.
-
Fig. 4 zeigt in einer Seitenansicht entsprechendFig. 2 undFig. 3 das Ausführungsbeispiel einer Tunnelbohrmaschine 103 gemäßFig. 1 mit einem von Vortriebspressen 109 in der horizontalen Richtung entlang der X-Achse 154 ausgeübten beispielhaften, über einen Teil des Durchmessers des Schneidrads 106 sich kontinuierlich ändernden Kräfteverlauf 400 für eine Kurvenfahrt, wobei zum Vermeiden von Wiederholungen die inFig. 3 und inFig. 4 verwendeten gleichen Bezugszeichen einander entsprechende Elemente bezeichnen. - Aus
Fig. 4 ist ersichtlich, dass die durch die Vortriebspressen 109 oder Gruppen von Vortriebspressen 109 ausgeübten Teilvortriebskräfte Fi über jeweils einen bestimmten Randbereich gleich sind und der Minimalkraft Fmin beziehungsweise der Maximalkraft Fmax entsprechen, während sich zwischen diesen Randbereichen über eine Mittenbereich die Teilvortriebskräfte Fi kontinuierlich ändern, was ebenfalls zu einer X-Ablage CoTX des Gesamtdruckschwerpunkts von der Z-Achse 203 in X-Richtung und damit zu einer Kurvenfahrt in der Horizontalen führt. -
Fig. 5 zeigt in einer gegenüber den Seitenansichten gemäßFig. 2 bis Fig. 4 um 90 Grad gedrehten Seitenansicht das Ausführungsbeispiel einer Tunnelbohrmaschine 103 gemäßFig. 1 mit einem von Vortriebspressen 109 in der vertikalen Richtung entlang der Y-Achse 157 ausgeübten beispielhaften, über den gesamten Durchmesser des Schneidrads 106 sich konstant ändernden Kräfteverlauf 500 zum Ausgleich von sich entsprechend gegensinnig in der Vertikalen ändernden Gegenkräften wie Erddruck, Wasserdruck, Reibung und dergleichen für eine Horizontalfahrt. - In
Fig. 5 sind ein Gesamtkraftvektorpfeil 506 für die durch die Gesamtheit der Vortriebspressen 109 ausgeübte, über das Eingabefeld 130 eingebbare Soll-Gesamtvortriebskraft Fges, durch eine gestrichelte erste Linie 509 ein Wert für die mittlere Kraft Fm, durch eine gestrichelte zweite Linie 512 ein Wert für die zumindest ausgeübte Minimalkraft Fmin und durch eine gestrichelte dritte Linie 515 ein Wert für die maximal auszuübende Maximalkraft Fmax dargestellt. - Weiterhin sind in
Fig. 5 durch einen Teilkraftvektorpfeil 518 beispielhaft die durch eine Vortriebspresse 109 oder einer Gruppe von Vortriebspressen 109, hier einer in der vertikalen Richtung relativ nahe der Tunnelsohle angeordneten Vortriebspresse 109, ausgeübte Teilvortriebskraft Fi und durch einen Mittelkraftvektorpfeil 521 die durch die Gesamtheit der Vortriebspressen 109 ausgeübte mittlere Kraft Fm dargestellt. Mit einem Differenzkraftvektorpfeil 524 ist die Differenzkraft ΔFy,i als Differenz in Y-Richtung aus der Teilvortriebskraft Fi sowie der mittleren Kraft Fm dargestellt. Mit einem Doppelpfeil 527 schließlich ist der Versatz der Soll-Gesamtvortriebskraft Fges von der Z-Achse in Y-Richtung und damit als Koordinatenwert die Y-Ablage CoTY des Soll-Gesamtdruckschwerpunkts 151 von der Z-Achse in Y-Richtung dargestellt, die in die Visualisierung des jeweiligen Gesamtdruckschwerpunkts 151, 166 in dem in dem Bereich 148 wiedergegebenen Koordinatensystem eingeht. - Bei dem in
Fig. 5 dargestellten Kräfteverlauf 500 werden durch die Vortriebspressen 109 die üblicherweise gleichmäßig mit der Tiefe zunehmenden Gegenkräfte an der Ortsbrust 112 kompensiert, um eine Horizontalfahrt im Sinne eines Tunnelvortriebs in einer Horizontalen ohne Abweichungen in der Vertikalen durchzuführen. -
Fig. 6 zeigt in einer Seitenansicht gemäßFig. 5 das Ausführungsbeispiel einer Tunnelbohrmaschine 103 gemäßFig. 1 mit einem von Vortriebspressen 109 in vertikaler Richtung entlang der Y-Achse 157 ausgeübten beispielhaften, über den gesamten Durchmesser des Schneidrads 106 konstanten Kräfteverlauf 600 zum Ausführen einer nach unten auftauchenden Fahrt bei einem Vortrieb eines Tunnels, wobei zum Vermeiden von Wiederholungen die inFig. 5 und inFig. 6 verwendeten gleichen Bezugszeichen einander entsprechende Elemente bezeichnen. - Aus
Fig. 6 ist ersichtlich, dass bei diesem in der Vertikalen entlang der Y-Achse 157 gleichbleibenden Kräfteverlauf 600 mit der mittleren Kraft Fm entsprechenden Teilvortriebskräften Fi und damit einem Verschwinden der Y-Ablage CoTY des Soll-Gesamtdruckschwerpunkts 151 von der Z-Achse 203 in Y-Richtung die Soll-Gesamtvortriebskraft Fges auf der Z-Achse 203 liegt und die Y-Achse 157 an dem Nullpunkt 163 des Koordinatensystems schneidet. Dadurch werden die Gegenkräfte an der Ortsbrust 112 im oberen, firstnahen Bereich überkompensiert und im Bereich der Tunnelsohle unterkompensiert, so dass sich die Trajektorie des Tunnelvortriebs nach unten neigt und die Tunnelvortriebsmaschine 103 gegenüber einer Horizontalfahrt abgetaucht. -
Fig. 7 zeigt in einem Ablaufplan die grundsätzliche Vorgehensweise bei einem Verfahren zum Vortreiben eines Tunnels mit einer Tunnelbohrmaschine 103 gemäß der Erfindung. In einem Bewertungsschritt 703 wird unter Berücksichtigung der sonstigen Betriebsparameter der Tunnelbohrmaschine 103 die aktuelle Position der Tunnelbohrmaschine 103 bewertet. - In einem dem Bewertungsschritt 703 nachfolgenden Einstellschritt 706 erfolgt anfänglich eine Auswahl beziehungsweise während des Vortreibens bei Bedarf eine Veränderung des Soll-Gesamtdruckschwerpunkts 151, auch "Center of Thrust", abgekürzt "CoT" genannt, indem dessen Koordinaten in dem Koordinatensystem entweder durch die Tastfelder 136, 139, 142, 145 oder durch Bewegen dessen Visualisierung in dem berührungsempfindlichen Bereich 148 eingestellt werden.
- Dabei wird entsprechend der anhand
Fig. 1 erläuterten Ausführung die Soll-Gesamtvortriebskraft Fges über das Eingabefeld 130 als Eingabemittel direkt vorgegeben. - Bei der weiteren, nicht dargestellten Ausführung mit dem Vortriebsgeschwindigkeitsregelkreis als Eingabemittel gibt der Vortriebsgeschwindigkeitsregelkreis die Soll-Gesamtvortriebskraft Fges zum Einhalten einer gewünschten Vortriebsgeschwindigkeit vor.
- In einem dem Einstellschritt 706 nachfolgenden, mittels der Vortriebspressensteuereinheit 115 durchgeführten ersten Berechnungsschritt 709 erfolgt mit Vorgabe der voranstehend erläuterten Werte CoTX, CoTY und Fges ein Berechnen der Kraftkomponenten für die horizontale beziehungsweise für die vertikale Steuerung der Tunnelbohrmaschine 103 auszuübenden Kräfte Fi über ihre variablen Komponenten ΔFx,i und ΔFy,i.
- In einem dem ersten Berechnungsschritt 709 nachfolgenden zweiten Berechnungsschritt 712 erfolgt ebenfalls mit der Vortriebspressensteuereinheit 115 durchgeführt ein Berechnen der durch jede i-te Vortriebspresse 109 oder jede i-te Gruppe von Vortriebspressen 109 auszuübenden Kräfte Fi zum Erzeugen der gewünschten jeweiligen Kraftkomponenten ΔFx,i, ΔFy,i unter Berücksichtigung der auszuübenden Soll-Gesamtvortriebskraft Fges.
- In einem dem zweiten Berechnungsschritt 712 nachfolgenden Umrechnungsschritt 715 erfolgt ein Umrechnen der von den Vortriebspressen 109 auszuübenden Kräfte Fi in die hydraulischen Drücke, mit denen die jeweiligen Vortriebspressen 109 zu beaufschlagen sind, um die Kräfte Fi tatsächlich auszuüben.
- In einen dem Umrechnungsschritt 715 nachfolgenden Regelungsschritt 718 erfolgt die Regelung der die Vortriebspressen 109 tatsächlich beaufschlagenden hydraulischen Drücke, um den Ist-Gesamtdruckschwerpunkt 166 dem Soll-Gesamtdruckschwerpunkt 151 anzunähern und schließlich beide im Wesentlichen zur Deckung zu bringen.
- In einem dem Regelungsschritt 718 nachfolgenden Betriebsschritt 721 wird die Tunnelbohrmaschine 103 entsprechend den zuletzt benutzten Betriebsdaten während einer vorbestimmten, in einem gewissen Umfang frei wählbaren Zeiteinheit betrieben, bis der nächste Bewertungsschritt 703 durchgeführt wird.
Claims (10)
- Tunnelbohrmaschine mit einem Schneidrad (106), mit einer Anzahl von Vortriebspressen (109), mit denen das Schneidrad (106) in einer Vortriebsrichtung verschiebbar ist, mit einer Vortriebspressensteuereinheit (115), mit der die Vortriebspressen (109) oder Gruppen von Vortriebspressen (109) ansteuerbar sind, und mit Visualisierungsmitteln (148), die zum Visualisieren eines aus der Druckwirkung der Vortriebspressen (109) oder Gruppen von Vortriebspressen (109) resultierenden Ist-Gesamtdruckschwerpunkts (166) eingerichtet sind, dadurch gekennzeichnet, dass Eingabemittel (130) vorhanden sind, die dazu eingerichtet sind, eine Soll-Gesamtvortriebskraft (Fges) vorzugeben, dass die Visualisierungsmittel (148) dazu eingerichtet sind, einen Soll-Gesamtdruckschwerpunkt (151) und den Ist-Gesamtdruckschwerpunkt (166) anzuzeigen, dass eine mit der Vortriebspressensteuereinheit (115) verbundene Bedieneinheit (118) vorhanden ist, die über Mittel (133, 136, 139, 142, 145, 148) zum Beeinflussen des Ist-Gesamtdruckschwerpunkts (166) durch Verändern von Koordinatenwerten (CoTx, CoTY) des Soll-Gesamtdruckschwerpunkts (151) in einem auf die Tunnelbohrmaschine (103) bezogenen Koordinatensystem (154, 157) zum wenigstens Annähern des Ist-Gesamtdruckschwerpunkts (166) an den Soll-Gesamtdruckschwerpunkt (151) verfügt, und dass die Vortriebspressensteuereinheit (115) dazu eingerichtet ist, die Änderung der Koordinatenwerte (CoTx, CoTY) des Soll-Gesamtdruckschwerpunkts (151) in Druckwertänderungen beim Ansteuern der Vortriebspressen (109) oder Gruppen von Vortriebspressen (109) umzusetzen und einzuregeln.
- Tunnelbohrmaschine nach Anspruch 1, dadurch gekennzeichnet, dass die Mittel zum Beeinflussen des Soll-Gesamtdruckschwerpunkts (151) Bedienelemente (136, 139, 142, 145) zum direkten Eingeben von Koordinatenwerten und/oder zum Erhöhen beziehungsweise Erniedrigen von Koordinatenwerten (CoTx, CoTY) aufweisen.
- Tunnelbohrmaschine nach Anspruch 2, dadurch gekennzeichnet, dass zum Erhöhen beziehungsweise zum Erniedrigen von Koordinatenwerten (CoTx, CoTy) des Soll-Gesamtdruckschwerpunkts (151) der Bildschirm einen berührungsempfindlichen Bereich (133) mit berührungsempfindlichen Tastfeldern (136, 139, 142, 145) aufweist.
- Tunnelbohrmaschine nach Anspruch 2, dadurch gekennzeichnet, dass zum Erhöhen beziehungsweise zum Erniedrigen von Koordinatenwerten (CoTx, CoTy) des Soll-Gesamtdruckschwerpunkts (151) ein Bereich (133) mit druckempfindlichen Tastfeldern (136, 139, 142, 145) vorhanden ist.
- Tunnelbohrmaschine nach Anspruch 2, dadurch gekennzeichnet, dass zum Erhöhen beziehungsweise zum Erniedrigen von Koordinatenwerten (CoTx, CoTy) des Soll-Gesamtdruckschwerpunkts (151) durch Drehen oder Verschieben elektromechanisch wirkende Elemente vorhanden sind.
- Tunnelbohrmaschine nach einem der Ansprüche 1 bis 5, dadurch gekennzeichnet, dass ein Bildschirm mit einem berührungsempfindlichen Bereich (148) vorhanden ist, in dem der visualisierte Soll-Gesamtdruckschwerpunkt (151) bei Berühren durch und Bewegung von einem Finger oder Gegenstand von einer Anfangsposition in eine Endposition bewegbar ist, wobei die Abweichungen in den Koordinatenwerten (CoTx, CoTy) der Endposition zu der Anfangsposition die Eingangswerte der Vortriebspressensteuereinheit (115) zum Anpassen der durch die Vortriebspressen (109) oder Gruppen von Vortriebspressen (109) ausgeübten Anpresskräfte bilden.
- Tunnelbohrmaschine nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, dass das Koordinatensystem ein zweiachsiges orthogonales Koordinatensystem (154, 157) mit dem Nullpunkt (163) auf der Längsmittelachse eines Schildelements (146) der Tunnelbohrmaschine (103), in dem die Vortriebspressen (109) oder Gruppen von Vortriebspressen (109) angeordnet sind, ist.
- Tunnelbohrmaschine nach einem der Ansprüche 1 bis 7, dadurch gekennzeichnet, dass die Visualisierungsmittel (148) dazu eingerichtet sind, einen zulässigen Wertebereich (169) für den Soll-Gesamtdruckschwerpunkt (151) anzuzeigen, und dass die Vortriebspressensteuereinheit (115) dazu eingerichtet ist, nur Werte für einen Soll-Gesamtdruckschwerpunkt (151) zu verarbeiten, die innerhalb des zulässigen Wertebereichs (169) liegen.
- Tunnelbohrmaschine nach einem der Ansprüche 1 bis 8, dadurch gekennzeichnet, dass als Eingabemittel ein Vortriebsgeschwindigkeitsregelkreis vorhanden ist, der dazu eingerichtet ist, über eine in einen ersten Eingang einspeisbare Soll-Vortriebsgeschwindigkeit und über eine in einen zweiten Eingang einspeisbare Ist-Vortriebsgeschwindigkeit die Soll-Gesamtvortriebskraft (Fges) unter Einhalten der Soll-Vortriebsgeschwindigkeit vorzugeben.
- Verfahren zum Vortreiben eines Tunnels mit einer Tunnelbohrmaschine (103) mit den Schritten- Bereitstellen einer Tunnelbohrmaschine (103) nach einem der Ansprüche 1 bis 9,- Festlegen einer Solltrajektorie,- Festlegen von anfänglichen Vortriebskräften der Vortriebspressen (109) oder Gruppen von Vortriebspressen (109) und- während des Vortriebs wiederholtes Einstellen der Vortriebskräfte über Verändern eines Soll-Gesamtdruckschwerpunkts (151) in Koordinatenwerten (CoTx, CoTY) des Soll-Gesamtdruckschwerpunkts (151) des auf die Tunnelbohrmaschine (103) bezogenen Koordinatensystems (154, 157).
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102021126200.3A DE102021126200A1 (de) | 2021-10-08 | 2021-10-08 | Tunnelbohrmaschine und Verfahren zum Vortreiben eines Tunnels mit einer Tunnelbohrmaschine |
| PCT/EP2022/076333 WO2023057217A1 (de) | 2021-10-08 | 2022-09-22 | Tunnelbohrmaschine und verfahren zum vortreiben eines tunnels mit einer tunnelbohrmaschine |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP4330519A1 EP4330519A1 (de) | 2024-03-06 |
| EP4330519C0 EP4330519C0 (de) | 2025-03-26 |
| EP4330519B1 true EP4330519B1 (de) | 2025-03-26 |
Family
ID=83899682
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22792805.8A Active EP4330519B1 (de) | 2021-10-08 | 2022-09-22 | Tunnelbohrmaschine und verfahren zum vortreiben eines tunnels mit einer tunnelbohrmaschine |
Country Status (10)
| Country | Link |
|---|---|
| US (1) | US20240295173A1 (de) |
| EP (1) | EP4330519B1 (de) |
| JP (1) | JP7869300B2 (de) |
| CN (1) | CN117999400A (de) |
| AU (1) | AU2022358873A1 (de) |
| CA (1) | CA3226944A1 (de) |
| DE (1) | DE102021126200A1 (de) |
| ES (1) | ES3026747T3 (de) |
| PL (1) | PL4330519T3 (de) |
| WO (1) | WO2023057217A1 (de) |
Families Citing this family (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2026093134A1 (de) | 2024-10-31 | 2026-05-07 | Dsd Heavy Lift Ag | Verfahren zum verschieben einer schwerlast, sowie eine verschiebeeinrichtung zur durchführung des verfahrens |
| DE102025113658B3 (de) | 2025-04-06 | 2026-05-07 | Herrenknecht Aktiengesellschaft | Verfahren zum Vortrieb einer Tunnelbohrmaschine entlang einer geplanten Trasse beim Auffahren einer Tunnelbohrung |
Family Cites Families (12)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS58199994A (ja) * | 1982-05-14 | 1983-11-21 | 日立建機株式会社 | シ−ルド掘進機における掘進速度制御装置 |
| US5529437A (en) * | 1994-09-13 | 1996-06-25 | Filipowski; Mark S. | Guidance system and method for keeping a tunnel boring machine continuously on a plan line |
| JP2955217B2 (ja) * | 1995-10-17 | 1999-10-04 | 三菱重工業株式会社 | 推進ジャッキの推力制御装置 |
| JP5584174B2 (ja) | 2011-06-27 | 2014-09-03 | 飛島建設株式会社 | シールド掘進機における推進ジャッキの推力設定方法 |
| JP5854869B2 (ja) * | 2012-02-10 | 2016-02-09 | 三菱重工メカトロシステムズ株式会社 | シールド掘進組立同時施工法 |
| JP6239356B2 (ja) | 2013-11-29 | 2017-11-29 | 株式会社小松製作所 | トンネル掘削装置およびその制御方法 |
| JP6254429B2 (ja) * | 2013-11-29 | 2017-12-27 | 株式会社小松製作所 | トンネル掘削装置およびその制御方法 |
| JP6316493B1 (ja) * | 2017-09-26 | 2018-04-25 | 大成建設株式会社 | シールド掘進機の掘進同時組立て制御装置、掘進同時組立て制御システム及び掘進同時組立て制御方法 |
| DE102018102330A1 (de) * | 2018-02-02 | 2019-08-08 | Herrenknecht Aktiengesellschaft | Vorrichtung und Verfahren zum kontinuierlichen Vortreiben eines Tunnels |
| JP7294013B2 (ja) * | 2019-09-11 | 2023-06-20 | 株式会社大林組 | ジャッキパターンの選択支援方法及びシールド掘進機の方向制御システム |
| CN111810172B (zh) | 2020-07-24 | 2021-12-28 | 上海隧道工程有限公司 | 盾构推进系统的控制方法及其系统 |
| CN111810171B (zh) | 2020-07-24 | 2021-12-24 | 上海隧道工程有限公司 | 基于三分区的盾构推进系统控制方法及其系统 |
-
2021
- 2021-10-08 DE DE102021126200.3A patent/DE102021126200A1/de active Pending
-
2022
- 2022-09-22 PL PL22792805.8T patent/PL4330519T3/pl unknown
- 2022-09-22 CN CN202280064318.9A patent/CN117999400A/zh active Pending
- 2022-09-22 JP JP2024508448A patent/JP7869300B2/ja active Active
- 2022-09-22 EP EP22792805.8A patent/EP4330519B1/de active Active
- 2022-09-22 ES ES22792805T patent/ES3026747T3/es active Active
- 2022-09-22 AU AU2022358873A patent/AU2022358873A1/en active Pending
- 2022-09-22 CA CA3226944A patent/CA3226944A1/en active Pending
- 2022-09-22 US US18/569,314 patent/US20240295173A1/en active Pending
- 2022-09-22 WO PCT/EP2022/076333 patent/WO2023057217A1/de not_active Ceased
Also Published As
| Publication number | Publication date |
|---|---|
| ES3026747T3 (en) | 2025-06-12 |
| WO2023057217A1 (de) | 2023-04-13 |
| EP4330519C0 (de) | 2025-03-26 |
| JP2024535674A (ja) | 2024-10-02 |
| EP4330519A1 (de) | 2024-03-06 |
| DE102021126200A1 (de) | 2023-04-13 |
| US20240295173A1 (en) | 2024-09-05 |
| PL4330519T3 (pl) | 2025-07-21 |
| JP7869300B2 (ja) | 2026-06-02 |
| CN117999400A (zh) | 2024-05-07 |
| AU2022358873A1 (en) | 2024-01-25 |
| CA3226944A1 (en) | 2023-04-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE112016005969B4 (de) | Werkzeugwegkorrekturvorrichtung und Werkzeugwegkorrekturverfahren | |
| DE69426890T2 (de) | Steuereinheit für baumaschinen | |
| DE102015111964B4 (de) | Servomotoren-Steuersystem, das die Bearbeitungspräzision mehrerer Achsen verbessert | |
| EP2722441B1 (de) | Selbstfahrende Baumaschine und Verfahren zum Betreiben einer selbstfahrenden Baumaschine | |
| DE69402864T2 (de) | Verfahren zum schneiden eines materials nach vorbestimmten schnittbahnen | |
| DE102016010390A1 (de) | Fräsmaschine und Verfahren zum Betrieb einer Fräsmaschine | |
| DE112013001648B4 (de) | Pressenantrieb mit mehreren Arbeitsbereichen | |
| DE102020105864A1 (de) | Steuerungssystem für eine arbeitsmaschine | |
| DE102015000975A1 (de) | Verfahren zur Herstellung eines Werkstückes mit korrigierter Verzahnungsgeometrie und/oder modifizierter Oberflächenstruktur | |
| EP3139226A2 (de) | Verfahren zum abrichten eines werkzeuges | |
| DE69311683T2 (de) | Verfahren zum Beseitigen von Radialkraftänderungen und lateralen Kraftschwankungen eines Luftreifens | |
| EP4330519A1 (de) | Tunnelbohrmaschine und verfahren zum vortreiben eines tunnels mit einer tunnelbohrmaschine | |
| DE2342450A1 (de) | Anordnung zum steuern von hydrostatischen getrieben | |
| DE112014004022T5 (de) | Tunnelbohrvorrichtung und Steuerverfahren dafür | |
| DE69011077T2 (de) | Regelanordnung für abkantpresse. | |
| DE102022207337A1 (de) | Vorrichtung und verfahren zur präzisionssteuerung während planiervorgängen einer arbeitsmaschine | |
| DE112015006701T5 (de) | Servolenkungs-Einstellvorrichtung | |
| EP3208382A1 (de) | Selbstfahrende baumaschine und verfahren zum betreiben einer selbstfahrenden baumaschine | |
| EP3139228B1 (de) | Verfahren zur herstellung eines oder mehrerer werkstücke | |
| EP3300521B1 (de) | Ausrichtungsverfahren für werkstücke | |
| DE102018131041A1 (de) | Verfahren zur Verzahnbearbeitung eines Werkstücks und Verzahnmaschine | |
| EP3955073A1 (de) | Betreiben einer wenigstens zweiachsigen werkzeugmaschine | |
| DE102017103138A1 (de) | Verfahren zur Bestimmung von Fahrspuren auf einer landwirtschaftlichen Fläche | |
| DE102024106540A1 (de) | Vorrichtung zum ausbilden, formen und richten eines werkstücks | |
| EP3224748A1 (de) | Computerbasiertes entwurfssystem für ein elektrisches antriebssystem |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20231129 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| INTG | Intention to grant announced |
Effective date: 20250123 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502022003363 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| U01 | Request for unitary effect filed |
Effective date: 20250327 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT RO SE SI Effective date: 20250402 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 3026747 Country of ref document: ES Kind code of ref document: T3 Effective date: 20250612 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250626 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| REG | Reference to a national code |
Ref country code: GR Ref legal event code: EP Ref document number: 20250400913 Country of ref document: GR Effective date: 20250613 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 4 Effective date: 20250807 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: U11 Free format text: ST27 STATUS EVENT CODE: U-0-0-U10-U11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251001 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NO Payment date: 20250919 Year of fee payment: 4 Ref country code: GR Payment date: 20250918 Year of fee payment: 4 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: TR Payment date: 20250912 Year of fee payment: 4 Ref country code: PL Payment date: 20250807 Year of fee payment: 4 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IE Payment date: 20250919 Year of fee payment: 4 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250726 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20251001 Year of fee payment: 4 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20251020 Year of fee payment: 4 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: L10 Free format text: ST27 STATUS EVENT CODE: U-0-0-L10-L00 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260211 |
|
| U1N | Appointed representative for the unitary patent procedure changed after the registration of the unitary effect |
Representative=s name: MAUCHER JENKINSPATENT- UND RECHTSANWAELTE; DE |
|
| 26N | No opposition filed |
Effective date: 20260105 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250326 |