EP4183303B1 - Reinigungsstation für saugroboter und reinigungssystem - Google Patents
Reinigungsstation für saugroboter und reinigungssystem Download PDFInfo
- Publication number
- EP4183303B1 EP4183303B1 EP22200454.1A EP22200454A EP4183303B1 EP 4183303 B1 EP4183303 B1 EP 4183303B1 EP 22200454 A EP22200454 A EP 22200454A EP 4183303 B1 EP4183303 B1 EP 4183303B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- cleaning station
- designed
- housing
- interface
- light
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L9/00—Details or accessories of suction cleaners, e.g. mechanical means for controlling the suction or for effecting pulsating action; Storing devices specially adapted to suction cleaners or parts thereof; Carrying-vehicles specially adapted for suction cleaners
- A47L9/10—Filters; Dust separators; Dust removal; Automatic exchange of filters
- A47L9/106—Dust removal
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L11/00—Machines for cleaning floors, carpets, furniture, walls, or wall coverings
- A47L11/40—Parts or details of machines not provided for in groups A47L11/02 - A47L11/38, or not restricted to one of these groups, e.g. handles, arrangements of switches, skirts, buffers, levers
- A47L11/4002—Installations of electric equipment
- A47L11/4008—Arrangements of switches, indicators or the like
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L9/00—Details or accessories of suction cleaners, e.g. mechanical means for controlling the suction or for effecting pulsating action; Storing devices specially adapted to suction cleaners or parts thereof; Carrying-vehicles specially adapted for suction cleaners
- A47L9/28—Installation of the electric equipment, e.g. adaptation or attachment to the suction cleaner; Controlling suction cleaners by electric means
- A47L9/2868—Arrangements for power supply of vacuum cleaners or the accessories thereof
- A47L9/2873—Docking units or charging stations
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L2201/00—Robotic cleaning machines, i.e. with automatic control of the travelling movement or the cleaning operation
- A47L2201/02—Docking stations; Docking operations
- A47L2201/022—Recharging of batteries
-
- A—HUMAN NECESSITIES
- A47—FURNITURE; DOMESTIC ARTICLES OR APPLIANCES; COFFEE MILLS; SPICE MILLS; SUCTION CLEANERS IN GENERAL
- A47L—DOMESTIC WASHING OR CLEANING; SUCTION CLEANERS IN GENERAL
- A47L2201/00—Robotic cleaning machines, i.e. with automatic control of the travelling movement or the cleaning operation
- A47L2201/02—Docking stations; Docking operations
- A47L2201/024—Emptying dust or waste liquid containers
Definitions
- the invention relates to a cleaning station for vacuum robots for cleaning floor surfaces, wherein the cleaning station has a housing, wherein the housing has an electrical interface, wherein the interface is designed to contact a vacuum robot approaching the cleaning station for charging, wherein the housing has a suction device, wherein the suction device is designed to empty a vacuum robot approaching the cleaning station for emptying, wherein the housing has at least one status display, wherein the status display is designed to display an operating status of the interface and/or the suction device.
- vacuum robots are used to clean surfaces such as textile floor coverings and smooth floors.
- a suction nozzle on the self-propelled vacuum robot designed as a floor nozzle, is moved across a floor surface in the direction of travel.
- the batteries for the autonomous power supply of the vacuum robots during operation are regularly charged at electrical interfaces of cleaning stations.
- the vacuum robots drive to the cleaning stations.
- the vacuum robots can also be emptied at the cleaning stations so that any dust picked up by the cleaning station is removed from the vacuum robot that has driven up to the cleaning station.
- the cleaning stations known to date often only have one light on the housing that lights up during the emptying process. This light is often difficult to see and is not very informative.
- a cleaning station for vacuum robots according to the generic term of claim 1 is e.g. B. from EP-A-3777629 known.
- the invention therefore poses the problem of specifying an improved cleaning station. This should provide a simple way of displaying the operating status of the cleaning station in a clearly visible manner. In particular, a clear display of malfunctions should be made possible.
- the status display comprises at least one projection device, wherein the projection device is designed to display the operating status of the Interface and/or the suction device onto the approached vacuum robot and/or onto the floor surface and/or onto a wall surface surrounding the cleaning station, sufficiently large display areas can be created on which the operating status of the cleaning station can be clearly and easily displayed.
- the projection device By projecting the operating status, the projection device very easily creates sufficiently large display areas on the vacuum robot, the floor surface and/or a nearby wall surface, so that an improved status display is provided at the cleaning station. Different operating statuses or operating conditions of the cleaning station can be easily visualized using this status display.
- the ongoing and/or completed charging process can be displayed via the interface by means of the projection of the operating status.
- the ongoing emptying process via the suction device can also be displayed as the operating status by the projection.
- a blockage in the suction device or the need to empty the cleaning station can also be signaled by projection on the vacuum robot and/or on the floor surface and/or on a wall surface surrounding the cleaning station.
- the floor area can be formed by a textile floor covering such as a carpet or rug or by a hard floor such as a wooden parquet, laminate or PVC floor covering.
- the vacuum cleaner has a blower for generating a negative pressure, through which the floor nozzle guided over a floor surface to be cleaned picks up dust and dirt from the floor surface.
- the suction nozzle designed as a floor nozzle is automatically moved by the vacuum robot in the direction of travel. This causes the floor nozzle to glide over the floor surface to be cleaned.
- the suction mouth of the floor nozzle is elongated and runs essentially transversely to the direction of travel.
- elongated means that the preferably essentially rectangular suction mouth has a greater length transversely to the direction of travel than its width in the direction of travel.
- the suction mouth is preferably between 15 and 25 cm long transversely to the processing direction.
- a vacuum cleaner housing of the vacuum cleaner can have a dust collection chamber in which the dust picked up via the floor nozzle can be collected.
- the projection device has a plurality of LED lights arranged next to one another on the housing, which are designed to be controlled to project the operating status of the interface and/or the suction device.
- a flat projection for displaying the operating status of the cleaning station can be projected very easily onto the approached vacuum robot and/or onto the floor surface and/or onto a wall surface surrounding the cleaning station.
- the arrangement of a plurality of LED lights next to one another creates uniform illumination through the projection on the display surface thus formed. Diffusers can also be used in front of the LED lights to support this.
- the projection device has at least one light guide on the housing, which is designed to be illuminated by at least one LED light arranged in the housing, wherein the light guide is designed to emit light guided by the illumination for projecting the operating status of the interface and/or the suction device.
- the light guide represents a simple way of achieving a high level of illumination of the display area formed on the approached vacuum robot and/or on the floor surface and/or on the wall surface with as few LED lights as possible. This allows the operating status of the interface and/or the suction device to be displayed particularly efficiently and clearly.
- a preferred embodiment of the invention provides that the light guide is laid in a receiving recess of the housing, which is designed to be open in a radiation direction for projecting the operating status of the interface and/or the suction device. Laying the light guide in the receiving recess serves not only to securely fasten the light guide but also to direct the emitted light onto the display surface formed by the projection on the approached vacuum robot and/or on the floor surface and/or on the wall surface.
- the light guide has several notches, whereby the notches are designed to break the guided light and to emit it from the light guide to project the operating status of the interface and/or the suction device.
- the notches in the light guide allow the locations at which the light guided through the light guide is broken and emitted from the light guide to project the operating status to be selected very precisely.
- the amount of light emitted for projection along the light guide can be very easily influenced. This makes it possible to achieve either a relatively uniform illumination of the formed display area or an intensity gradient in the illumination of the display area formed by the projection on the approached vacuum robot and/or on the floor surface and/or on the wall surface.
- the light guide runs in a U-shape along the back of the housing.
- a wall surface facing the back in the vicinity of the cleaning station can be illuminated particularly easily. In this way, operating states of the cleaning station can be shown particularly clearly on the wall surface facing the back by means of projection.
- the U-shaped light guide is designed to be illuminated by at least one LED light at each end of the guide.
- the LED lights at the ends of the guide make it very easy to illuminate the U-shaped light guide, so that a particularly efficient projection of the operating status can be achieved on the wall surface usually facing the rear in the vicinity of the cleaning station.
- At least one LED light is designed to be controlled to generate a light color and/or light intensity and/or light frequency.
- a red flashing light can signal incorrect positioning of the vacuum robot at the interface.
- Red flashing codes can also be used to display various other errors in the cleaning station.
- the charging process of the vacuum robot via the interface could, for example, be shown by a pulsating green light on the display surface formed by the projection.
- a blue light could, for example, be projected to indicate that the vacuum robot is currently approaching the cleaning station.
- a preferred embodiment of the invention provides that the projection device is designed to project symbols to represent the operating status of the interface and/or the suction device.
- Small LED projectors could be used for this purpose, which use the projected symbols to visualize, for example, error messages from the cleaning station.
- it is also conceivable to display other information such as, for example, To display cleaning times, number or status of the vacuum robots serviced by the cleaning station or the locations of the vacuum robots.
- the brightness of the projection device is automatically adjusted to the ambient brightness.
- a status display that is too bright can be perceived as disturbing.
- the same light output in direct sunlight may not be sufficient to achieve a satisfactory signaling effect or to attract the attention of a user present.
- a light sensor is provided on the housing, which continuously measures the ambient brightness. The measured value is evaluated by a computing unit, which can then increase or reduce the brightness of the projection device. The underlying relationships between the measured brightness and the brightness to be set are stored in a memory of the computing unit.
- the light sensor is preferably positioned on the front of the cleaning station and is advantageously not shaded by the vacuum robot or other components. This ensures that the sensor can sense the ambient brightness as best as possible and that the projection of the cleaning station cannot be disturbed.
- the invention relates to a cleaning system with a cleaning station described above and in more detail below and with a vacuum robot described above and in more detail below.
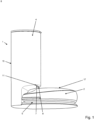
- FIG. 1 a cleaning station according to the invention with a vacuum robot 2 is shown purely schematically.
- the representation according to Figure 1 shows a cleaning station 1, which has a housing 4.
- This housing 4 has an electrical interface 5, which serves to connect the Cleaning station 1 to contact the vacuum robot 2 approached for charging.
- the housing 4 also has a suction device 6, which serves to empty the vacuum robot 2.
- the housing 2 also has a status display 7, which is designed to display an operating status of the interface 5 and/or the suction device 6.
- the status display 7 comprises a projection device 8, which serves to project the operating status of the interface 5 and/or the suction device 6 onto the vacuum robot 2 approached and/or onto the floor surface 3 ( Fig.2 ) and/or on a wall surface 9 surrounding the cleaning station 1 ( Fig.2 ).
- a projection device 8 which serves to project the operating status of the interface 5 and/or the suction device 6 onto the vacuum robot 2 approached and/or onto the floor surface 3 ( Fig.2 ) and/or on a wall surface 9 surrounding the cleaning station 1 ( Fig.2 ).
- This allows sufficiently large display areas to be created, on which the operating status of the cleaning station 1 can be clearly and easily displayed.
- the projection device 8 is arranged in the recess of the housing 4 for the vacuum robot 2. In this position, the top 17 of the vacuum robot 2 can be used as a display surface by projecting the operating status when it has approached the cleaning station 1 for emptying and/or charging.
- Cleaning station 1 is in accordance with Figure 1 shown in a side view.
- a further preferred position for projection devices 8 for projecting the operating status of the interface 5 and/or the suction device 6 onto a wall surface 9 surrounding the cleaning station 1 is shown.
- the cleaning station 1 is, as usual, placed on the floor surface 3 against a wall 9 in the living space.
- the operating status of the interface 5 and/or the suction device 6 can be easily projected onto the wall 9 facing the rear 15 using the projection device 8 of the status display 7 arranged on the rear 15 of the housing 4. Since wall colors usually have a rather light surface, the projected light can be reflected well here.
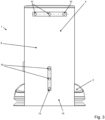
- the Figure 3 shows the cleaning station 1 according to the Figures 1 and 2 in a rear view. From this illustration it can be seen that the projection devices 8 are formed by several LED lights 10 arranged next to each other on the housing 4. Here an upper projection device 8 is formed by a horizontally arranged light bar, while in the lower area of the rear side 15 of the housing 4 a vertically arranged light bar is provided as a projection device 8 with several LED lights 10 arranged next to each other.
- the LED lights 10 are advantageously designed to be controlled to generate a light color and/or light intensity and/or light frequency. Different operating states can thus be clearly shown by changing the light color and/or light intensity and/or light frequency.
- the cleaning station 1 onto the wall surface 9 ( Fig.2 ) behind cleaning station 1.
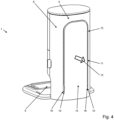
- FIG 4 a design of the cleaning station 1 is shown, which has a light guide 11 on the housing 4 as a projection device 8. Via the light guide 11, a high level of illumination of the wall surface 9 ( Fig.2 ) formed display area. This allows the operating status of the interface 5 and/or the suction device 6 to be displayed particularly efficiently and clearly.
- the light guide 11 is illuminated by LED lights 10 arranged in the housing 4. By illuminating the light guide 11, light guided through the light guide 11 is emitted to project the operating status of the interface 5 and/or the suction device 6.
- the light guide 11 is advantageously laid in a U-shape along the rear side 15 of the housing 4. This U is reversed in the embodiment shown.
- the U-shaped course on the rear side 15 of the housing 4 improves the illumination of the wall surface 9 ( Fig.2 ) behind the cleaning station 1. This allows the operating status of the interface 5 and/or the suction device 6 to be clearly displayed on the wall surface 9 facing the rear side 15 ( Fig.2 ) by means of projection. Since the U-shaped light guide 11 is illuminated by an LED light 10 arranged at each end 16 of the guide, only a few LED lights 10 are required to completely illuminate the wall surface 9 facing the rear side 15 ( Fig.2 ) is necessary.
- the conductor ends 16 of the light guide 11 are preferably inclined inwards to enable the introduction of light by the LED lights 10 inside the cleaning station 1.
- the LED lights 10 can be set up to be controlled to generate a light colour and/or light intensity and/or light frequency. This allows different operating states of the cleaning station 1 to be projected very clearly onto the wall surface 9 ( Fig.2 ) behind the cleaning station 1. This makes it possible to have a lot of information about the operating status of the vacuum robot 2 and the cleaning station 1 at a glance. Errors or maintenance requirements can be displayed. For example, a full dust bag of the suction device 6 can be indicated by the light guide 11 lighting up/flashing in the color of a bag holding plate, or a necessary filter change can be indicated by projecting the color of the filter of the suction device 6. As can be seen, the housing 4 has a receiving recess 12 in which the light guide 11 is laid.
- the receiving recess 12 is designed to be open in the beam direction 13 for projecting the operating status of the interface 5 and/or the suction device 6.
- the light guide 11 is securely arranged in the receiving recess 12 and the light emitted by the light guide 11 can be easily projected onto the wall surface 9 ( Fig.2 ) to prevent glare.
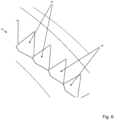
- the Figures 5 and 6 show detailed views of the light guide 11.
- the light guide 11 has several notches 14, wherein the notches 14 serve to break the guided light and to emit it from the light guide 11 for the projection of the operating status of the interface 5 and/or the suction device 6.
- the amount of light emitted for projection along the light guide 11 can be influenced very easily. While in Figure 5 small notches 14 with a larger distance emit a rather small amount of light from the light guide 11, are in Figure 6 larger notches 14 are shown at a smaller distance, so that a larger amount of light 11 is emitted.
- the upper area of the U-shaped light guide 11 ( Fig.4 ) is provided with large notches 14 at a smaller distance, while the lower part of the U-shaped light guide 11 ( Fig.4 ) is provided with small notches 14 with a larger distance between them.
- the notches 14 are preferably provided at regular intervals along an inner edge on the light guide 11. With increasing distance from the LED light 10, the notches 14 should increase in size. At the boundary surfaces of these notches 14, the light exits the light guide 11 through partial transmission and is reflected onto the wall surface 9 behind it ( Fig.2 ) is thrown.
- the light is preferably emitted from the wall surface 9 ( Fig.2 ) diffusely reflected and hits the eye of a viewer who is in front of the cleaning station 1.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Robotics (AREA)
- Electric Vacuum Cleaner (AREA)
Description
- Die Erfindung betrifft eine Reinigungsstation für Saugroboter zur Reinigung von Bodenflächen, wobei die Reinigungsstation ein Gehäuse aufweist, wobei das Gehäuse eine elektrische Schnittstelle aufweist, wobei die Schnittstelle dazu ausgebildet ist, einen zum Aufladen die Reinigungsstation anfahrenden Saugroboter zu kontaktieren, wobei das Gehäuse eine Absaugvorrichtung aufweist, wobei die Absaugvorrichtung dazu ausgebildet ist einen zum Entleeren die Reinigungsstation anfahrenden Saugroboter zu entleeren, wobei das Gehäuse mindestens eine Statusanzeige aufweist, wobei die Statusanzeige dazu ausgebildet ist, einen Betriebsstatus der Schnittstelle und/oder der Absaugvorrichtung anzuzeigen
- Im Haushalt kommen Saugroboter zur Reinigung von Flächen wie textilen Bodenbelägen und glatten Böden zum Einsatz. Dabei wird zur Staubaufnahme eine als Bodendüse ausgebildete Saugdüse des selbstfahrenden Saugroboters auf einer Bodenfläche in Fahrtrichtung bewegt. Die Akkumulatoren zur autarken Stromversorgung der Saugroboter im Betrieb werden regelmäßig an elektrischen Schnittstellen von Reinigungsstationen aufgeladen. Hierzu werden die Reinigungsstationen von den Saugrobotern angefahren. Neben dem Ladevorgang der Akkumulatoren können die Saugroboter an den Reinigungsstationen dann auch entleert werden, sodass aufgenommener Staub von der Reinigungsstation aus dem an die Reinigungsstation heran gefahrenen Saugroboter entfernt wird. Die bisher bekannten Reinigungsstationen verfügen oft nur über eine Leuchte am Gehäuse, die während des Entleerungsvorgangs leuchtet. Diese Leuchte ist oft nur schwer zu erkennen und wenig aussagekräftig. Für die elektrische Schnittstelle ist oft gar keine Statusanzeige an den Reinigungsstationen vorgesehen. Hier kann der Status oft nur über eine App eingesehen werden. Im Störungsfall wird an der Reinigungsstation selbst kein Hinweis gegeben. Eine Reinigungsstation für Saugroboter gemäß dem Oberbegriff des Anspruchs 1 ist z. B. aus
EP-A-3777629 bekannt. - Der Erfindung stellt sich somit das Problem, eine verbesserte Reinigungsstation anzugeben. So soll eine einfache Möglichkeit gegeben werden, den Betriebsstatus der Reinigungsstation gut erkennbar darzustellen. Insbesondere soll eine deutliche Anzeige von Störungsfällen ermöglicht werden.
- Erfindungsgemäß wird dieses Problem durch eine Reinigungsstation mit den Merkmalen des Anspruchs 1 gelöst. Dadurch, dass die Statusanzeige mindestens eine Projektionseinrichtung umfasst, wobei die Projektionseinrichtung dazu ausgebildet ist, den Betriebsstatus der Schnittstelle und/oder der Absaugvorrichtung auf den angefahrenen Saugroboter und/oder auf die Bodenfläche und/oder auf eine die Reinigungsstation umgebende Wandfläche zu projizieren, können ausreichend große Anzeigeflächen geschaffen werden, über welche der Betriebsstatus der Reinigungsstation gut und deutlich erkennbar angezeigt werden kann. Die Projektionseinrichtung schafft mit der Projektion des Betriebsstatus sehr einfach ausreichend große Anzeigeflächen auf dem Saugroboter, der Bodenfläche und/oder eine nahen Wandfläche, sodass eine verbesserte Statusanzeige an der Reinigungsstation gegeben ist. Über diese Statusanzeige können unterschiedliche Betriebsstatus oder Betriebszustände der Reinigungsstation einfach visualisiert werden. So kann der laufende und/oder abgeschlossene Ladevorgang über die Schnittstelle mittels der Projektion des Betriebsstatus angezeigt werden. Auch kann der laufende Entleerungsvorgang über die Absaugvorrichtung durch die Projektion als Betriebsstatus angezeigt werden. Ferner kann auch eine Verstopfung der Absaugvorrichtung oder das Erfordernis zur Entleerung der Reinigungsstation durch Projektion auf dem Saugroboter und/oder auf der Bodenfläche und/oder auf eine die Reinigungsstation umgebende Wandfläche signalisiert werden.
- Die Bodenfläche kann durch einen textilen Bodenbelag wie einen Teppich oder Teppichboden oder durch einen Hartboden wie z. B. ein Holzparkett, Laminat oder einen PVC-Bodenbelag gebildet werden.
- Der Staubsauger weist ein Gebläse zur Erzeugung eines Unterdruckes auf, durch den die über eine zu reinigende Bodenfläche geführte Bodendüse Staub und Schmutz von der Bodenfläche aufnimmt. Hierzu wird die als Bodendüse ausgebildete Saugdüse von dem Saugroboter selbstständig in Fahrtrichtung bewegt. Hierdurch gleitet die Bodendüse über die zu reinigende Bodenfläche. Insbesondere bei langflorigen Teppichen gleitet die Unterseite der Bodendüse über den Teppich, während die Unterseite bei Glattböden beabstandet über diese Bodenflächen hinweg schwebt. Damit die Reinigung und Pflege des Bodenbelags möglichst effektiv ausgeführt werden kann, ist der Saugmund der Bodendüse länglich ausgebildet und verläuft im Wesentlichen quer zur Fahrtrichtung. Länglich ausgebildet bedeutet in diesem Zusammenhang, dass der vorzugsweise im Wesentlichen rechteckige Saugmund eine größere Länge quer zur Fahrtrichtung aufweist, als Breite in Fahrtrichtung. Der Saugmund ist vorzugsweise zwischen 15 und 25 cm quer zur Bearbeitungsrichtung lang. Ein Staubsaugergehäuse des Staubsaugers kann eine Staubaufnahmekammer aufweisen, in welcher der über die Bodendüse aufgenommene Staub gesammelt werden kann.
- Vorteilhafte Ausgestaltungen und Weiterbildungen der Erfindung ergeben sich aus den abhängigen Ansprüchen. Es ist darauf hinzuweisen, dass die in den Ansprüchen einzeln aufgeführten Merkmale auch in beliebiger und technologisch sinnvoller Weise miteinander kombiniert werden können und somit weitere Ausgestaltungen der Erfindung aufzeigen.
- Gemäß einer vorteilhaften Ausgestaltung der Erfindung ist vorgesehen, dass die Projektionseinrichtung mehrere an dem Gehäuse nebeneinander angeordnete LED-Leuchten aufweist, die dazu eingerichtet sind zur Projektion des Betriebsstatus der Schnittstelle und/oder der Absaugvorrichtung angesteuert zu werden. Über die nebeneinander angeordneten LED-Leuchten der Projektionseinrichtung kann sehr einfach eine flächige Projektion zur Darstellung von Betriebszuständen der Reinigungsstation auf den angefahrenen Saugroboter und/oder auf die Bodenfläche und/oder auf eine die Reinigungsstation umgebende Wandfläche projiziert werden. Die Anordnung mehrerer LED-Leuchten nebeneinander schafft auf so gebildeten Anzeigefläche eine gleichmäßige Ausleuchtung durch die Projektion. Hierzu können unterstützend auch Diffusor vor den LED-Leuchten eingesetzt werden.
- Eine vorteilhafte Ausführung der Erfindung ist, dass die Projektionseinrichtung mindestens einen Lichtleiter an dem Gehäuse aufweist, der dazu eingerichtet ist, von mindestens einer im Gehäuse angeordneten LED-Leuchte ausgeleuchtet zu werden, wobei der Lichtleiter dazu ausgebildet ist, durch die Ausleuchtung geleitetes Licht zur Projektion des Betriebsstatus der Schnittstelle und/oder der Absaugvorrichtung abzustrahlen. Der Lichtleiter stellt eine einfache Möglichkeit dar, mit möglichst wenigen LED-Leuchten eine hohe Ausleuchtung der auf dem angefahrenen Saugroboter und/oder auf der Bodenfläche und/oder auf der Wandfläche gebildeten Anzeigefläche zu erreichen. Hierdurch kann der Betriebsstatus der Schnittstelle und/oder der Absaugvorrichtung besonders effizient und deutlich angezeigt werden.
- Eine bevorzugte Ausführung der Erfindung sieht vor, dass der Lichtleiter in einer Aufnahmemulde des Gehäuses verlegt ist, welche in einer Abstrahlrichtung zur Projektion des Betriebsstatus der Schnittstelle und/oder der Absaugvorrichtung offen ausgestaltet ist. Die Verlegung des Lichtleiters in der Aufnahmemulde dient neben der sicheren Befestigung des Lichtleiters auch einer Ausrichtung des abgestrahlten Lichts auf die durch die Projektion gebildete Anzeigefläche auf dem angefahrenen Saugroboter und/oder auf der Bodenfläche und/oder auf der Wandfläche.
- Besonders vorteilhaft ist die Weiterbildung der Erfindung, dass der Lichtleiter mehrere Einkerbungen aufweist, wobei die Einkerbungen dazu eingerichtet sind, das geleitete Licht zu brechen und zur Projektion des Betriebsstatus der Schnittstelle und/oder der Absaugvorrichtung aus dem Lichtleiter abzustrahlen. Mit den Einkerbungen im Lichtleiter können sehr zielgerichtet die Stellen gewählt werden, an denen das durch den Lichtleiter geleitete Licht gebrochen und zur Projektion des Betriebsstatus aus dem Lichtleiter geleitet wird. Mit Veränderung der Größe und der Anzahl der Einkerbungen pro Lichtleiterabschnitt lässt sich so sehr einfach die zur Projektion abgestrahlte Lichtmenge entlang des Lichtleiters beeinflussen. Hierdurch lässt sich entweder eine relativ gleichmäßige Ausleuchtung der gebildeten Anzeigefläche erreichen oder ein Intensitätsverlauf bei der Ausleuchtung der durch die Projektion gebildeten Anzeigefläche auf dem angefahrenen Saugroboter und/oder auf der Bodenfläche und/oder auf der Wandfläche.
- Weiter vorteilhaft ist die Ausgestaltung der Erfindung, dass der Lichtleiter u-förmig entlang an einer Rückseite des Gehäuses verläuft. Mit einem u-förmigen Lichtleiter auf der Rückseite des Gehäuses kann eine der Rückseite zugewandte Wandfläche in der Umgebung der Reinigungsstation besonders einfach ausgeleuchtet werden. So lassen sich Betriebszuständen der Reinigungsstation besonders deutlich auf der der Rückseite zugewandten Wandfläche mittels Projektion darstellen.
- Eine vorteilhafte Ausführungsform der Erfindung sieht vor, dass der u-förmige Lichtleiter dazu eingerichtet ist, jeweils an einem Leiterende von mindestens einer LED-Leuchte ausgeleuchtet zu werden. Mit den LED-Leuchten an den Leiterenden kann sehr einfach eine Ausleuchtung des u-förmigen Lichtleiters erreicht werden, sodass eine besonders effiziente Projektion des Betriebsstatus auf der der Rückseite üblicherweise zugewandten Wandfläche in der Umgebung der Reinigungsstation erreicht werden kann.
- Gemäß einer vorteilhaften Ausgestaltung der Erfindung ist vorgesehen, dass mindestens eine LED-Leuchte dazu eingerichtet ist, zur der Erzeugung einer Lichtfarbe und/oder Lichtintensität und/oder Leuchtfrequenz angesteuert zu werden. Über die Veränderung der Lichtfarbe und/oder Lichtintensität und/oder Leuchtfrequenz können sehr anschaulich unterschiedliche Betriebszustände der Reinigungsstation über die Statusanzeige dargestellt werden. Hierdurch kann der Betriebsstatus der Schnittstelle und/oder der Absaugvorrichtung auf den angefahrenen Saugroboter und/oder auf die Bodenfläche und/oder auf eine die Reinigungsstation umgebende Wandfläche in vielfältiger Weise projiziert werden. So kann beispielsweise über ein rotes Blinken eine falsche Positionierung des Saugroboters an der Schnittstelle signalisiert werden. Mit roten Blink-Codes können auch unterschiedliche andere Fehler der Reinigungsstation angezeigt werden. Der Ladevorgang des Saugroboters über die Schnittstelle könnte beispielsweise durch pulsierendes, grünes Licht auf der durch die Projektion gebildeten Anzeigefläche dargestellt werden. Ferner könnte beispielsweise ein blaues Licht projiziert werden, um anzuzeigen, dass der Saugroboter gerade die Reinigungsstation anfährt.
- Eine bevorzugte Ausführung der Erfindung sieht vor, dass die Projektionseinrichtung dazu eingerichtet ist, Zeichen zur Darstellung des Betriebsstatus der Schnittstelle und/oder der Absaugvorrichtung zu projizieren. Hierzu könnten kleine LED-Projektoren verwendet werden, die über die projizierten Zeichen beispielsweise Fehlermeldungen der Reinigungsstation visualisieren. Des Weiteren ist es denkbar auch andere Informationen wie zum Beispiel Reinigungszeiten, Anzahl bzw. Status der von der Reinigungsstation betreuten Saugroboter oder die Standorte der Saugroboter anzuzeigen.
- In einer weiteren Ausführungsform wird die Helligkeit der Projektionseinrichtung automatisch an die Umgebungshelligkeit angepasst. In einer sehr dunklen Umgebung kann eine zu helle Statusanzeige als störend empfunden werden. Dagegen kann dieselbe Lichtleistung bei direkter Sonneneinstrahlung nicht ausreichen, um noch eine befriedigende Signalwirkung zu erzielen, bzw. die Aufmerksamkeit eines anwesenden Benutzers oder einer anwesenden Benutzerin auf sich zu ziehen. Dazu wird ein Lichtsensor am Gehäuse vorgesehen, der die Umgebungshelligkeit fortlaufend misst. Der Messwert wird von einer Recheneinheit ausgewertet, welche die Helligkeit der Projektionseinrichtung daraufhin erhöhen oder reduzieren kann. Die zugrundeliegenden Beziehungen zwischen gemessener Helligkeit und der einzustellenden Helligkeit sind in einem Speicher der Recheneinheit hinterlegt. Vorzugsweise ist der Lichtsensor an der Vorderseite der Reinigungsstation positioniert und wird durch den Saugroboter oder andere Bauteile vorteilhafterweise nicht beschattet. So wird sichergestellt, dass der Sensor die Umgebungshelligkeit bestmöglich sensieren kann und die Projektion der Reinigungsstation nicht gestört werden kann.
- Ferner ist Gegenstand der Erfindung ein Reinigungssystem mit einer zuvor und im Folgenden näher beschriebenen Reinigungsstation und mit einem zuvor und im Folgenden näher beschriebenen Saugroboter.
- Weitere Merkmale, Einzelheiten und Vorteile der Erfindung ergeben sich aufgrund der nachfolgenden Beschreibung sowie anhand der Zeichnungen. Ausführungsbeispiele der Erfindung sind in den folgenden Zeichnungen rein schematisch dargestellt und werden nachfolgend näher beschrieben. Einander entsprechende Gegenstände oder Elemente sind in allen Figuren mit den gleichen Bezugszeichen versehen. Es zeigt
- Figur 1
- Erfindungsgemäße Reinigungsstation mit Saugroboter,
- Figur 2
- Reinigungsstation mit Saugroboter in Seitenansicht,
- Figur 3
- Reinigungsstation mit Saugroboter in Rückansicht,
- Figur 4
- weitere Reinigungsstation mit Lichtleiter,
- Figur 5
- Detailansicht auf den Lichtleiter, und
- Figur 6
- weitere Detailansicht auf den Lichtleiter,
- In den Figuren mit dem Bezugszeichen 1 bezeichnet ist eine erfindungsgemäßes Reinigungsstation mit einem Saugroboter 2 rein schematisch dargestellt. Die Darstellung gemäß
Figur 1 zeigt eine Reinigungsstation 1, die ein Gehäuse 4 aufweist. Dieses Gehäuse 4 verfügt über eine elektrische Schnittstelle 5, welche dazu dient den an die Reinigungsstation 1 angefahrenen Saugroboter 2 zum Aufladen zu kontaktieren. Das Gehäuse 4 weist außerdem eine Absaugvorrichtung 6 auf, welche zur Entleerung des Saugroboters 2 dient. Ferner verfügt das Gehäuse 2 auch über eine Statusanzeige 7, die dazu ausgebildet ist, einen Betriebsstatus der Schnittstelle 5 und/oder der Absaugvorrichtung 6 anzuzeigen. Die Statusanzeige 7 umfasst eine Projektionseinrichtung 8, welche dazu dient den Betriebsstatus der Schnittstelle 5 und/oder der Absaugvorrichtung 6 auf den angefahrenen Saugroboter 2 und/oder auf die Bodenfläche 3 (Fig. 2 ) und/oder auf eine die Reinigungsstation 1 umgebende Wandfläche 9 (Fig. 2 ) zu projizieren. Hierdurch können ausreichend große Anzeigeflächen geschaffen werden, über welche der Betriebsstatus der Reinigungsstation 1 gut und deutlich erkennbar angezeigt werden kann. InFigur 1 ist die bevorzugte Position der Projektionseinrichtung 8 für die Projektion des Betriebsstatus auf den angefahrenen Saugroboter 2 gezeigt. Hier ist die Projektionseinrichtung 8 in der Aussparung des Gehäuses 4 für den Saugroboter 2 angeordnet. In dieser Position kann die Oberseite 17 des Saugroboters 2 durch die Projektion des Betriebsstatus als Anzeigefläche genutzt werden, wenn dieser die Reinigungsstation 1 zur Entleerung und/oder zum Aufladen angefahren hat. - In
Figur 2 ist die Reinigungsstation 1 gemäßFigur 1 in einer Seitenansicht gezeigt. In dieser Darstellung ist eine weitere bevorzugte Positionen für Projektionseinrichtungen 8 zur Projektion des Betriebsstatus der Schnittstelle 5 und/oder der Absaugvorrichtung 6 auf eine die Reinigungsstation 1 umgebende Wandfläche 9 gezeigt. In der hier gezeigten Darstellung ist die Reinigungsstation 1, wie üblich, auf der Bodenfläche 3 an einer Wand 9 in dem Wohnraum abgestellt. Durch die an der Rückseite 15 des Gehäuses 4 angeordnete Projektionseinrichtung 8 der Statusanzeige 7 können der Betriebsstatus der Schnittstelle 5 und/oder der Absaugvorrichtung 6 einfach auf der der Rückseite 15 zugewandten Wand 9 projiziert werden. Da Wandfarben in der Regel eine eher helle Oberfläche aufweisen kann das projizierte Licht hier gut reflektiert werden. - Die
Figur 3 zeigt die Reinigungsstation 1 gemäß derFiguren 1 und2 in einer Rückansicht. Aus dieser Darstellung ist ersichtlich, dass die Projektionseinrichtungen 8 durch mehrere an dem Gehäuse 4 nebeneinander angeordnete LED-Leuchten 10 gebildet sind. Hier ist eine obere Projektionseinrichtung 8 durch eine horizontal angeordnete Lichtleiste gebildet, während im unteren Bereich der Rückseite 15 des Gehäuses 4 eine vertikal angeordnete Lichtleiste als Projektionseinreichung 8 mit mehreren nebeneinander angeordneten LED-Leuchten 10 vorgesehen ist. Die LED-Leuchten 10 sind vorteilhafterweise dazu eingerichtet, zur der Erzeugung einer Lichtfarbe und/oder Lichtintensität und/oder Leuchtfrequenz angesteuert zu werden. Damit können durch die Veränderung der Lichtfarbe und/oder Lichtintensität und/oder Leuchtfrequenz sehr anschaulich unterschiedliche Betriebszustände der Reinigungsstation 1 auf die Wandfläche 9 (Fig. 2 ) hinter der Reinigungsstation 1 projiziert werden. - In
Figur 4 ist eine Ausführung der Reinigungsstation 1 gezeigt, die als Projektionseinrichtung 8 einen Lichtleiter 11 an dem Gehäuse 4 aufweist. Über den Lichtleiter 11 kann mit wenigen LED-Leuchten 10 eine hohe Ausleuchtung der auf der Wandfläche 9 (Fig. 2 ) gebildeten Anzeigefläche erreicht werden. Damit lässt sich der Betriebsstatus der Schnittstelle 5 und/oder der Absaugvorrichtung 6 besonders effizient und deutlich anzeigen. Der Lichtleiter 11 wird von in dem Gehäuse 4 angeordneten LED-Leuchten 10 ausgeleuchtet. Durch die Ausleuchtung des Lichtleiters 11 wird durch den Lichtleiter 11 geleitetes Licht zur Projektion des Betriebsstatus der Schnittstelle 5 und/oder der Absaugvorrichtung 6 abgestrahlt. Der Lichtleiter 11 ist vorteilhafterweise u-förmig entlang der Rückseite 15 des Gehäuses 4 verlegt. Diese U ist in der gezeigten Ausführung umgedreht. Der u-förmige Verlauf auf der Rückseite 15 des Gehäuses 4 verbessert die Ausleuchtung der Wandfläche 9 (Fig. 2 ) hinter der Reinigungsstation 1. Dadurch lässt sich der Betriebsstatus von Schnittstelle 5 und/oder der Absaugvorrichtung 6 besonders deutlich auf der der Rückseite 15 zugewandten Wandfläche 9 (Fig. 2 ) mittels Projektion darstellen. Da der u-förmige Lichtleiter 11 über jeweils eine an einem Leiterende 16 angeordnete LED-Leuchte 10 ausgeleuchtet wird, sind nur wenige LED-Leuchten 10 zur vollständigen Ausleuchtung der der Rückseite 15 zugewandten Wandfläche 9 (Fig. 2 ) nötig. Die Leiterenden 16 des Lichtleiters 11 sind bevorzugt nach innen geneigt, um die Lichteinbringung durch die LED-Leuchten 10 im Inneren der Reinigungsstation 1 zu ermöglichen. Auch hier können die LED-Leuchten 10 dazu eingerichtet sein, zur der Erzeugung einer Lichtfarbe und/oder Lichtintensität und/oder Leuchtfrequenz angesteuert zu werden. Damit lassen sich durch die Veränderung der Lichtfarbe und/oder Lichtintensität und/oder Leuchtfrequenz sehr anschaulich unterschiedliche Betriebszustände der Reinigungsstation 1 auf die Wandfläche 9 (Fig. 2 ) hinter der Reinigungsstation 1 projizieren. So ist es möglich sehr viele Informationen über den Betriebsstatus des Saugroboters 2 und der Reinigungsstation 1 im Blick zu haben. Es können Fehlerfälle oder Wartungsanforderungen dargestellt werden. So kann zum Beispiel durch das Leuchten/Blinken des Lichtleiters 11 in der Farbe einer Beutelhalteplatte ein voller Staubbeutel der Absaugvorrichtung 6 angezeigt werden oder ein notwendiger Filterwechsel wird angezeigt durch Projizieren der Farbe des Filters der Absaugvorrichtung 6. Wie zu erkennen ist, weist das Gehäuse 4 eine Aufnahmemulde 12 auf, in welcher der Lichtleiter 11 verlegt ist. Die Aufnahmemulde 12 ist in Abstrahlrichtung 13 zur Projektion des Betriebsstatus der Schnittstelle 5 und/oder der Absaugvorrichtung 6 offen ausgestaltet. In der Aufnahmemulde 12 ist der Lichtleiter 11 sicher angeordnet und das vom Lichtleiter 11 abgestrahlte Licht kann einfach auf die Wandfläche 9 (Fig. 2 ) gerichtet werden, sodass Blendungen verhindert werden. - Die
Figuren 5 und6 zeigen Detailansichten auf den Lichtleiter 11. In diesen Ansichten ist erkennbar, dass der Lichtleiter 11 mehrere Einkerbungen 14 aufweist, wobei die Einkerbungen 14 dazu dienen, das geleitete Licht zu brechen und zur Projektion des Betriebsstatus der Schnittstelle 5 und/oder der Absaugvorrichtung 6 aus dem Lichtleiter 11 abzustrahlen. Durch die Veränderung der Größe und der Anzahl der Einkerbungen 14 pro Lichtleiterabschnitt kann sehr einfach die zur Projektion abgestrahlte Lichtmenge entlang des Lichtleiters 11 beeinflusst werden. Während inFigur 5 kleine Einkerbungen 14 mit einem größeren Abstand eine eher geringe Lichtmenge aus dem Lichtleiter 11 abstrahlen, sind inFigur 6 größere Einkerbungen 14 in einem geringeren Abstand gezeigt, sodass eine größere Lichtmenge 11 abgestrahlt wird. Bevorzugt ist der obere Bereich des u-förmigen Lichtleiters 11 (Fig. 4 ) mit großen Einkerbungen 14 in einem geringeren Abstand versehen, während der untere Bereich des u-förmigen Lichtleiters 11 (Fig. 4 ) mit kleinen Einkerbungen 14 mit einem größeren Abstand versehen ist. Hierdurch kann durch die an den unteren Leiterenden 16 von angeordneten LED-Leuchten 10 eine gleichmäßige Abstrahlung am Lichtleiter 11 erreicht werden. Die Einkerbungen 14 sind bevorzugt entlang einer innenliegenden Kante am Lichtleiter 11 in regelmäßigen Abständen vorgesehen. Mit zunehmendem Abstand zur LED-Leuchte 10 sollten die Einkerbungen 14 an Größe zunehmen. An den Grenzflächen dieser Einkerbungen 14 tritt durch teilweise Transmission das Licht aus dem Lichtleiter 11 aus und wird auf die dahinter liegende Wandfläche 9 (Fig. 2 ) geworfen. Das Licht wird bevorzugt von der Wandfläche 9 (Fig. 2 ) diffus reflektiert und trifft auf das Auge eines Betrachters oder einer Betrachterin, welcher oder welche sich vor der Reinigungsstation 1 befindet. In einer anderen vorteilhaften Ausprägungsform nähert sich die auf die Wandfläche 9 (Fig. 2 ) projizierte Kontur des Lichtleiters 11 der auf die Wandfläche 9 (Fig. 2 ) projizierten Außenkontur der Reinigungsstation 11, um die von dem Betrachter oder von der Betrachterin wahrgenommene Lichtausbringung um die Reinigungsstation 11 möglichst gleichmäßig zu gestalten. - Natürlich ist die Erfindung nicht auf die dargestellten Ausführungsbeispiele beschränkt. Weitere Ausgestaltungen sind möglich, ohne den Grundgedanken zu verlassen.
-
- 1
- Reinigungsstation
- 2
- Saugroboter
- 3
- Bodenfläche
- 4
- Gehäuse
- 5
- Schnittstelle
- 6
- Absaugvorrichtung
- 7
- Statusanzeige
- 8
- Projektionseinrichtung
- 9
- Wandfläche
- 10
- LED-Leuchte
- 11
- Lichtleiter
- 12
- Aufnahmemulde
- 13
- Abstrahlrichtung
- 14
- Einkerbung
- 15
- Rückseite
- 16
- Leiterende
- 17
- Oberseite
Claims (10)
- Reinigungsstation (1) für Saugroboter (2) zur Reinigung von Bodenflächen (3), wobei die Reinigungsstation (1) ein Gehäuse (4) aufweist, wobei das Gehäuse (4) eine elektrische Schnittstelle (5) aufweist, wobei die Schnittstelle (5) dazu ausgebildet ist, einen zum Aufladen die Reinigungsstation (1) anfahrenden Saugroboter (2) zu kontaktieren, wobei das Gehäuse (4) eine Absaugvorrichtung (6) aufweist, wobei die Absaugvorrichtung (6) dazu ausgebildet ist einen zum Entleeren die Reinigungsstation (1) anfahrenden Saugroboter (2) zu entleeren, dadurch gekennzeichnet, dass das Gehäuse (2) mindestens eine Statusanzeige (7) aufweist, wobei die Statusanzeige (7) dazu ausgebildet ist, einen Betriebsstatus der Schnittstelle (5) und/oder der Absaugvorrichtung (6) anzuzeigen, wobei die Statusanzeige (7) mindestens eine Projektionseinrichtung (8) umfasst, wobei die Projektionseinrichtung (8) dazu ausgebildet ist, den Betriebsstatus der Schnittstelle (5) und/oder der Absaugvorrichtung (6) auf den angefahrenen Saugroboter (2) und/oder auf die Bodenfläche (3) und/oder auf eine die Reinigungsstation (1) umgebende Wandfläche (9) zu projizieren.
- Reinigungsstation (1) nach Anspruch 1, dadurch gekennzeichnet, dass die Projektionseinrichtung (8) mehrere an dem Gehäuse (4) nebeneinander angeordnete LED-Leuchten (10) aufweist, die dazu eingerichtet sind zur Projektion des Betriebsstatus der Schnittstelle (5) und/oder der Absaugvorrichtung (6) angesteuert zu werden.
- Reinigungsstation (1) nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass die Projektionseinrichtung (8) mindestens einen Lichtleiter (11) an dem Gehäuse (4) aufweist, der dazu eingerichtet ist, von mindestens einer im Gehäuse (4) angeordneten LED-Leuchte (10) ausgeleuchtet zu werden, wobei der Lichtleiter (11) dazu ausgebildet ist, durch die Ausleuchtung geleitetes Licht zur Projektion des Betriebsstatus der Schnittstelle (5) und/oder der Absaugvorrichtung (6) abzustrahlen.
- Reinigungsstation (1) nach Anspruch 3, dadurch gekennzeichnet, dass der Lichtleiter (11) in einer Aufnahmemulde (12) des Gehäuses (4) verlegt ist, welche in einer Abstrahlrichtung (13) zur Projektion des Betriebsstatus der Schnittstelle (5) und/oder der Absaugvorrichtung (6) offen ausgestaltet ist.
- Reinigungsstation (1) nach Anspruch 3 oder 4, dadurch gekennzeichnet, dass der Lichtleiter (11) mehrere Einkerbungen (14) aufweist, wobei die Einkerbungen (14) dazu eingerichtet sind, das geleitete Licht zu brechen und zur Projektion des Betriebsstatus der Schnittstelle (5) und/oder der Absaugvorrichtung (6) aus dem Lichtleiter (11) abzustrahlen.
- Reinigungsstation (1) nach einem der Ansprüche 3 bis 5, dadurch gekennzeichnet, dass der Lichtleiter (11) u-förmig entlang an einer Rückseite (15) des Gehäuses (4) verläuft.
- Reinigungsstation (1) nach Anspruch 6, dadurch gekennzeichnet, dass der u-förmige Lichtleiter (11) dazu eingerichtet ist, jeweils an einem Leiterende (16) von mindestens einer LED-Leuchte (10) ausgeleuchtet zu werden.
- Reinigungsstation (1) nach einem der Ansprüche 2 bis 7, dadurch gekennzeichnet, dass mindestens eine LED-Leuchte (10) dazu eingerichtet ist, zur der Erzeugung einer Lichtfarbe und/oder Lichtintensität und/oder Leuchtfrequenz angesteuert zu werden.
- Reinigungsstation (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Projektionseinrichtung (8) dazu eingerichtet ist, Zeichen zur Darstellung des Betriebsstatus der Schnittstelle (5) und/oder der Absaugvorrichtung (6) zu projizieren.
- Reinigungssystem (1) mit Reinigungsstation (1) nach einem der vorhergehenden Ansprüche und mit einem Saugroboter (2).
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| BE20215910A BE1029953B1 (de) | 2021-11-23 | 2021-11-23 | Reinigungsstation für Saugroboter und Reinigungssystem |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP4183303A1 EP4183303A1 (de) | 2023-05-24 |
| EP4183303B1 true EP4183303B1 (de) | 2024-08-28 |
| EP4183303C0 EP4183303C0 (de) | 2024-08-28 |
Family
ID=80786857
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22200454.1A Active EP4183303B1 (de) | 2021-11-23 | 2022-10-10 | Reinigungsstation für saugroboter und reinigungssystem |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US12484752B2 (de) |
| EP (1) | EP4183303B1 (de) |
| BE (1) | BE1029953B1 (de) |
Families Citing this family (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| USD1063839S1 (en) * | 2022-03-20 | 2025-02-25 | Tineco Intelligent Technology Co., Ltd. | Charging station for cleaning machine |
| USD1071853S1 (en) * | 2022-06-21 | 2025-04-22 | Dreame Innovation Technology (Suzhou) Co., Ltd. | Charging station for cleaning robot |
| USD1071425S1 (en) * | 2023-02-20 | 2025-04-15 | Lg Electronics Inc. | Charging holder for robot vacuum cleaner |
| USD1135819S1 (en) * | 2024-01-04 | 2026-07-21 | Samsung Electronics Co., Ltd. | Charging station for robot cleaner |
| USD1123838S1 (en) * | 2024-09-03 | 2026-04-28 | Samsung Electronics Co., Ltd. | Charging station for robot cleaner |
Family Cites Families (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR910006885B1 (ko) * | 1988-08-15 | 1991-09-10 | 미쯔비시 덴끼 가부시기가이샤 | 전기소제기의 파워브러시 |
| KR101149151B1 (ko) * | 2004-01-21 | 2012-07-05 | 아이로보트 코퍼레이션 | 자율 로봇을 도킹시키는 방법 |
| EP2548492B1 (de) * | 2006-05-19 | 2016-04-20 | iRobot Corporation | Müllentfernung aus Reinigungsrobotern |
| KR102182087B1 (ko) * | 2014-07-15 | 2020-11-23 | 엘지전자 주식회사 | 로봇 청소기의 정보표시장치 |
| US9700187B2 (en) * | 2014-08-06 | 2017-07-11 | Emerson Electric Co. | Vacuum nozzle with integrated light |
| JP7098113B2 (ja) * | 2014-12-24 | 2022-07-11 | アイロボット・コーポレーション | 排出ステーション |
| US9462920B1 (en) * | 2015-06-25 | 2016-10-11 | Irobot Corporation | Evacuation station |
| TWI606806B (zh) * | 2017-02-18 | 2017-12-01 | 世擘股份有限公司 | 自動清潔系統以及充電基座 |
| US11408430B2 (en) * | 2017-09-21 | 2022-08-09 | Sharkninja Operating Llc | Modular fan assembly |
| US11039725B2 (en) * | 2018-09-05 | 2021-06-22 | Irobot Corporation | Interface for robot cleaner evacuation |
| DE102020119421A1 (de) * | 2020-07-23 | 2022-01-27 | Miele & Cie. Kg | Station für Reinigungsroboter |
-
2021
- 2021-11-23 BE BE20215910A patent/BE1029953B1/de not_active IP Right Cessation
-
2022
- 2022-10-10 EP EP22200454.1A patent/EP4183303B1/de active Active
- 2022-11-23 US US17/993,098 patent/US12484752B2/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| BE1029953B1 (de) | 2023-06-19 |
| US12484752B2 (en) | 2025-12-02 |
| US20230157503A1 (en) | 2023-05-25 |
| BE1029953A1 (de) | 2023-06-15 |
| EP4183303C0 (de) | 2024-08-28 |
| EP4183303A1 (de) | 2023-05-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| BE1029953B1 (de) | Reinigungsstation für Saugroboter und Reinigungssystem | |
| DE4026452C2 (de) | Vorrichtung zur Erkennung und Unterscheidung von unter eine Steckverbindung an einen Laser anschließbaren medizinischen Einwegapplikatoren | |
| DE102012112151B4 (de) | Kraftfahrzeugrückleuchte mit zumindest einer Schlusslichtfunktion, einer Blinklichtfunktion und einer Bremslichtfunktion, die einen ersten und mindestens einen zweiten Lichtleiter umfasst | |
| DE102015108462A1 (de) | Staubsauger sowie Basisstation für einen Staubsauger | |
| DE68927501T2 (de) | Saugdüse | |
| DE10259763A1 (de) | Optische Betriebsanzeige für ein Haushaltgerät sowie Haushaltgerät, insbesondere Einbau-Haushaltgerät | |
| DE1907990A1 (de) | Verfahren und Vorrichtung zum Feststellen und Melden von unerwuenschten AEnderungen des Betriebszustandes einer Vielzahl von Garnherstellungseinrichtungen,insbesondere zum Feststellen und Melden von Fadenbruechen bei Textilmaschinen | |
| EP3441842A1 (de) | Verfahren zum betrieb eines sich selbsttätig fortbewegenden bodenbearbeitungsgerätes | |
| DE202011001702U1 (de) | Detektor und mobiler Automat mit demselben | |
| AT10559U1 (de) | Schublade mit lichtdurchlassiger wand | |
| DE102011122897B4 (de) | Geschirrspülmaschine mit wenigstens einem am Spülbehälter beweglich gelagerten Bauteil wenigstens aufweisend einen Lichtleiter | |
| DE102011000816A1 (de) | Selbsttätig verfahrbares Gerät | |
| DE102017208963A1 (de) | Eckenreinigungsmodul für modular aufgebaute Reinigungsroboter | |
| DE102007036157A1 (de) | Verfahren und Vorrichtung zum Ermitteln des Füllgrades eines Staubsammelbehälters eines Staubsammelgerätes, insbesondere eines Staubsammelroboters, sowie Staubsammelgerät mit einer solchen Vorrichtung | |
| EP3376331B1 (de) | Verfahren zum betrieb eines sich selbsttätig fortbewegenden bodenbearbeitungsgerätes | |
| DE102016111583A1 (de) | Bodendüse für einen Staubsauger und Staubsauger mit einer Bodendüse | |
| DE102018120799A1 (de) | Ein optisches System eines Fahrtrichtungsanzeigers für Kraftfahrzeuge, insbesondere eines progressiven Fahrtrichtungsanzeigers | |
| DE112015007171T5 (de) | Beleuchtungsvorrichtung und Endoskop | |
| EP0617298B1 (de) | Ablagevorrichtung für ärztliche oder zahnärztliche Behandlungsinstrumente mit einer Lichtschranke | |
| EP3269284B2 (de) | Vorrichtung und verfahren zum unterstützen eines energiesparenden betriebs eines bodenpflegegeräts und bodenpflegegerät | |
| DE102020208893B4 (de) | Steuerung eines Reinigungsroboters | |
| EP3135080B1 (de) | Anordnung und verfahren zur beleuchtung von arbeitsbereichen | |
| DE102017100608A1 (de) | Bodenplatte für eine Saugdüse mit Luftleitelementen | |
| DE102024113789A1 (de) | Anzeigevorrichtung für ein elektrisches Gerät und insbesondere Reinigungsgerät und Reinigungsgerät | |
| DE102020212043A1 (de) | Steuerung eines fahrbaren Hausgeräts |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20230418 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| GRAJ | Information related to disapproval of communication of intention to grant by the applicant or resumption of examination proceedings by the epo deleted |
Free format text: ORIGINAL CODE: EPIDOSDIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20240424 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| INTC | Intention to grant announced (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| INTG | Intention to grant announced |
Effective date: 20240711 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC ME MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502022001567 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| U01 | Request for unitary effect filed |
Effective date: 20240828 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT RO SE SI Effective date: 20240905 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241128 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 3 Effective date: 20241205 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240828 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241129 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241228 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240828 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241128 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240828 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241128 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240828 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241128 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241228 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240828 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241129 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240828 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240828 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240828 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240828 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240828 |
|
| 26N | No opposition filed |
Effective date: 20250530 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: TR Payment date: 20250929 Year of fee payment: 4 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20241010 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 4 Effective date: 20251031 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20221010 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20221010 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260527 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ME Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240828 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20251031 |