EP4118334B1 - Vorrichtung zum regeln einer hydraulikpumpe oder eines hydraulikmotors - Google Patents
Vorrichtung zum regeln einer hydraulikpumpe oder eines hydraulikmotors Download PDFInfo
- Publication number
- EP4118334B1 EP4118334B1 EP22717577.5A EP22717577A EP4118334B1 EP 4118334 B1 EP4118334 B1 EP 4118334B1 EP 22717577 A EP22717577 A EP 22717577A EP 4118334 B1 EP4118334 B1 EP 4118334B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- pressure
- line
- seat valve
- high pressure
- hydraulic
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B15/00—Fluid-actuated devices for displacing a member from one position to another; Gearing associated therewith
- F15B15/18—Combined units comprising both motor and pump
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B49/00—Control, e.g. of pump delivery, or pump pressure of, or safety measures for, machines, pumps, or pumping installations, not otherwise provided for, or of interest apart from, groups F04B1/00 - F04B47/00
- F04B49/002—Hydraulic systems to change the pump delivery
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F01—MACHINES OR ENGINES IN GENERAL; ENGINE PLANTS IN GENERAL; STEAM ENGINES
- F01B—MACHINES OR ENGINES, IN GENERAL OR OF POSITIVE-DISPLACEMENT TYPE, e.g. STEAM ENGINES
- F01B25/00—Regulating, controlling or safety means
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B1/00—Multi-cylinder machines or pumps characterised by number or arrangement of cylinders
- F04B1/12—Multi-cylinder machines or pumps characterised by number or arrangement of cylinders having cylinder axes coaxial with, or parallel or inclined to, main shaft axis
- F04B1/26—Control
- F04B1/28—Control of machines or pumps with stationary cylinders
- F04B1/29—Control of machines or pumps with stationary cylinders by varying the relative positions of a swash plate and a cylinder block
- F04B1/295—Control of machines or pumps with stationary cylinders by varying the relative positions of a swash plate and a cylinder block by changing the inclination of the swash plate
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B1/00—Multi-cylinder machines or pumps characterised by number or arrangement of cylinders
- F04B1/12—Multi-cylinder machines or pumps characterised by number or arrangement of cylinders having cylinder axes coaxial with, or parallel or inclined to, main shaft axis
- F04B1/26—Control
- F04B1/30—Control of machines or pumps with rotary cylinder blocks
- F04B1/32—Control of machines or pumps with rotary cylinder blocks by varying the relative positions of a swash plate and a cylinder block
- F04B1/324—Control of machines or pumps with rotary cylinder blocks by varying the relative positions of a swash plate and a cylinder block by changing the inclination of the swash plate
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F15—FLUID-PRESSURE ACTUATORS; HYDRAULICS OR PNEUMATICS IN GENERAL
- F15B—SYSTEMS ACTING BY MEANS OF FLUIDS IN GENERAL; FLUID-PRESSURE ACTUATORS, e.g. SERVOMOTORS; DETAILS OF FLUID-PRESSURE SYSTEMS, NOT OTHERWISE PROVIDED FOR
- F15B1/00—Installations or systems with accumulators; Supply reservoir or sump assemblies
- F15B1/26—Supply reservoir or sump assemblies
Definitions
- the present invention relates to a device for controlling a hydraulic pump or a hydraulic motor according to the features of the preamble of claim 1 or the preamble of claim 6.
- Such a device is made of EP 2 664 804 A2 known.
- Hydraulic pumps are used in many technical applications to pump a hydraulic fluid, in particular hydraulic oil, from a hydraulic fluid reservoir to a consumer.
- the consumer can be, for example, a hydraulic cylinder in which a pressure builds up as a result of the pumping of the hydraulic fluid and a resistance offered by the hydraulic system in question and/or a consumer arranged therein, which can be converted into a movement or a force.
- a component can be, for example, the arm of an excavator.
- the corresponding control lever of the excavator is operated by the excavator operator, as a result of which a certain target value, for example the volume flow in the hydraulic cylinder, is specified.
- the control lever therefore acts as an actuator with which the delivery volume of the hydraulic pump is changed.
- controllers for controlling a hydraulic pump often change the delivery volume by means of an actuating cylinder and appropriately constructed combinations of orifices, springs, throttles and valves, which in turn are passively piloted via pressure feedback from the relevant hydraulic system.
- Such controllers are known, for example, from DE 24 13 295 A1 known.
- DE 24 13 295 A1 known.
- controllers known from the state of the art have a specific combination of orifices, springs, throttles and valves, these controllers represent a specific control task with specific control characteristics, which can only be changed to a limited extent during operation of the consumer. If the control characteristics are to be changed, for example, a spring or a spring package must be manually pre-tensioned further or replaced with a spring with a different spring characteristic. The same applies to the other hydraulic components of the controller or hydraulic system in question.
- Controllers with an electrical proportional control axis are also known from the state of the art and are somewhat more flexible than the controllers described above, but the flexibility of the controllers mentioned from the state of the art leaves something to be desired.
- the valves used are often designed as slide or piston valves, which inherently have a certain amount of leakage. This leakage leads to a loss of pressure within the hydraulic system in question and a resulting reduction in the efficiency of the hydraulic system's operation.
- DE 36 44 736 A1 the EP 3 308 236 A1 , the DE 10 2014 207 958 A1 , the DE 10 2011 120 767 A1 , the DE 20 2009 013 507 U1 , the DE 10 2018 003 728 A1 and the DE 10 2012 006 219 A1 referred to.
- the object of an embodiment or refinement of the present invention is to propose a device for controlling a hydraulic pump or a hydraulic motor, with which it is possible to flexibly solve different control tasks without significant adjustments to the hydraulic components using simple and identically constructed components.
- the leakage in the device should be largely reduced and thus the dynamics and efficiency of the control should be increased.
- the high-pressure seat valve is designed as a seat valve with integrated pressure limitation.
- a pressure limitation function is integrated into the high-pressure seat valve. If the pressure in the hydraulic system and in particular in the consumer rises above a certain value, the high-pressure seat valve opens independently of an actuation initiated by the control device. As a result, it is ensured that the hydraulic pump swings back and the pressure in the hydraulic system cannot exceed a certain value regardless of the functionality of the control device. The components of the hydraulic system are thereby protected.
- Algorithms can be stored in the control device with which various control tasks and control characteristics can be mapped.
- the control device can, for example, be designed in such a way that classic controllers, such as PI controllers or PID controllers with and without fixed value control, can be simulated.
- the control device In order to be able to implement certain control characteristics, the control device only has to be set up accordingly.
- the desired control characteristic can be selected in a suitable manner depending on the application. It is not necessary to change the hydraulic components. As a result, the present device has for controlling the hydraulic pump offers maximum flexibility.
- the delivery volume of the hydraulic pump is changed by activating the high-pressure seat valve and thus hydraulically.
- the drive speed can vary depending on the load, which does not adversely affect the functionality of the hydraulic system.
- This has the advantage that relatively simple drive motors can be used that can be operated without speed control.
- combustion engines can be used that can be operated constantly in their optimal speed range and thus economically.
- Complex drive motors such as servo motors whose speed can be controlled are not necessary.
- a variable-speed motor can also be used to add another controlled variable to exploit the properties of the control.
- the hydraulic pump can have any number of pistons.
- the proposed device acts on all pistons equally. Individual control of individual pistons does not take place, which means that the proposed device can be kept simple in terms of design and control technology.
- the high-pressure seat valve connects the high-pressure secondary line and the working line, with the working line being arranged downstream of the high-pressure seat valve.
- the pressure level in the working line can be influenced by the actuation of the high-pressure seat valve.
- a secondary low-pressure line can branch off from the secondary high-pressure line between the high-pressure seat valve and the adjustment unit and open into the second low-pressure line, and a fixed or variable low-pressure throttle can be arranged in the secondary low-pressure line.
- the term "throttle” is to be understood in the following to include any cross-sectional constriction in the line in question. One can therefore also speak of an "atomization" or an orifice.
- the throttle can be fixed or variable.
- a variable throttle is to be understood to mean that the cross-sectional constriction can be changed, in contrast to a fixed throttle.
- a variable throttle can, for example, specify two or more different cross-sectional constrictions, which can be selected by a user by turning a handwheel, for example. However, the selection can also be made with the help of a servomotor or electromagnet, which is actuated accordingly by the user. This electrical actuation can also be activated by the control device and thus integrated into the control system.
- the adjustment unit designed as an actuating cylinder and the piston interact with each other completely leak-free, the pressure once built up in the first pressure chamber could no longer be reduced.
- the actuating cylinder would remain in a certain position so that the delivery volume of the hydraulic pump could no longer be changed.
- this is a purely theoretical consideration since the piston and the actuating cylinder always have a certain leakage due to their principle, so that a certain volume of hydraulic fluid will always flow from the first pressure chamber to the second pressure chamber. A certain leakage is therefore a prerequisite for the device to operate properly.
- the leakage leads to a loss of pressure and consequently to reduced efficiency in the operation of the device in question.
- the aim is to make the leakage as small as possible, which can be achieved with increased manufacturing precision of the piston and the actuating cylinder.
- a residual leakage will always remain.
- the smaller the leakage the slower the pressure in the first pressure chamber can decrease, which has a negative effect on the dynamics of the control.
- the low-pressure throttle arranged in the secondary low-pressure line not only reduces the leakage between the first pressure chamber and the second Pressure chamber creates another way by which the pressure in the first pressure chamber can be reduced. This increases the dynamics of the control.
- a secondary low-pressure line can branch off from the secondary high-pressure line between the high-pressure seat valve and the adjustment unit and open into the second low-pressure line, and a low-pressure seat valve can be arranged in the secondary low-pressure line, which can be activated by means of the control device taking into account the actual value detected by the sensor and the target value specified by the actuator.
- a low-pressure seat valve is used instead of a low-pressure throttle. While a throttle cannot or can hardly be integrated into a control circuit because it is a passive element, the low-pressure seat valve can be integrated very well into the control circuit. In this respect, the pressure reduction can be selected very precisely using the secondary low-pressure line. Both the dynamics and the precision of the control can be significantly increased in this way compared to the low-pressure throttle.
- the high-pressure secondary line can have a bypass line, which bypasses the high-pressure seat valve.
- a pressure relief valve can be arranged in the bypass line.
- the pressure relief valve can be implemented, for example, as a spring-loaded check valve. This also implements a pressure relief function, which can be used as an alternative to the seat valve with integrated pressure relief function or in addition to can be provided here.
- This pressure relief valve prevents a pressure increase above a certain value, regardless of the functionality of the high-pressure seat valve and its switching state.
- the term "pressure relief valve" is used in a way that deviates from the usual definition, according to which a pressure relief valve is connected directly to the hydraulic reservoir. Apart from the arrangement of the proposed pressure relief valve, there is no difference in its function compared to a pressure relief valve as defined. Alternatively, in this context, one can also speak of a pressure-dependent switching valve.
- the device does not include a high-pressure seat valve, but rather a low-pressure seat valve.
- the pressure level in the first pressure chamber is therefore always the same as that applied to the consumer.
- the delivery volume of the hydraulic pump is mainly influenced by the control of the low-pressure seat valve.
- a fixed or variable high-pressure throttle can be arranged in the high-pressure secondary line.
- the first pressure chamber does not automatically have the same pressure as the consumer, but rather the reduced pressure level, depending on the system state.
- the pressure load on the actuating cylinder is correspondingly lower.
- the displacement volume of the hydraulic motor is analogous to the delivery volume of the hydraulic pump.
- the displacement volume can influence the power or torque delivered by the hydraulic motor.
- the technical effects and advantages that can be achieved with the proposed device for controlling a hydraulic motor correspond to those that have been discussed for the present device for controlling a hydraulic pump.
- the leakage within the device can be significantly reduced compared to controllers known from the prior art, thereby increasing the efficiency and dynamics of the control.
- various control tasks and control characteristics can be implemented flexibly and quickly without changing the hydraulic components of the device.
- a large number of parameters can be taken into account in the control, thereby increasing the accuracy of the control. These parameters can be recorded using additional sensors.
- Digital seat valves have the following properties in particular: They are completely or almost completely leak-free when closed, so that when closed they cause no or almost no leakage in the device in question and have larger opening cross-sections in the open switching state compared to conventional standard controllers. As a result, the dynamics and efficiency of the control can be improved. The improved dynamics lead to a better response behavior of the actuator in question and to increased operating comfort. Digital seat valves not only have two switching states (open and closed), but can also be used for dosing if controlled accordingly by the electronics of the control unit. In addition, they have very short switching times of 5 msec and less. The volume flow of the hydraulic fluid that flows through the digital seat valve in question can be set very precisely with the frequency of opening and closing. In addition to the pulse width modulation mentioned, there are also other control variants such as frequency modulation or combinations thereof.
- digital seat valves can be operated with a control device, which can include power electronics.
- the control device is able to take a large number of parameters into account when operating the digital seat valves in order to adjust the actual value of the characteristic variable, for example the volume flow of the hydraulic fluid, as precisely as possible to the target value specified by the actuator.
- the actual value can be recorded with the sensor.
- the actuator can be designed, for example, as an operating lever on an excavator. The control is significantly improved compared to controllers known from the state of the art.
- a leak-free actuating cylinder can be used.
- an actuating cylinder that is at least almost leak-free can be provided by arranging appropriate seals on the piston, which seal the piston against the actuating cylinder.
- the pressure loss associated with the leakage during operation of the device in question could then be significantly reduced or completely eliminated, resulting in an increase in efficiency.
- a seal creates increased friction in the actuating cylinder, which means that the frictional forces of the seal must be overcome in order to move the piston. This can lead to a delayed response.
- the digital seat valves can be actuated by the control device using a so-called "boost and hold" strategy.
- the clocked control results in pulse-like pressure increases in the first pressure chamber and in the second pressure chamber, which enables precise adjustment of the piston despite the occurrence of static/sliding friction (stick-slip effect).
- a pressure present in the working line can be detected by means of a pressure sensor, whereby the pressure sensor interacts with the control device in such a way that the high-pressure seat valve and/or the low-pressure seat valve can be activated taking into account the pressure detected by the pressure sensor.
- the pressure in the working line can be included as an additional variable in the control of the system.
- the pressure detected in the working line corresponds to the pressure applied to the adjustment unit.
- the adjustment unit can be influenced more directly by the control device.
- the adjustment unit usually sets the delivery volume of the hydraulic pump or the displacement volume of the hydraulic motor.
- any delivery volume or the Any desired displacement volume can be imposed on the hydraulic motor.
- the hydraulic power of the hydraulic pump can thus be matched to the power of the drive motor. If the device is designed to control a hydraulic motor, the hydraulic power of the hydraulic motor can be matched to the power taken off at the shaft.
- the control device can be designed to determine a position of the adjustment unit based on the pressure detected by the pressure sensor, wherein the high-pressure seat valve and/or the low-pressure seat valve can be activated taking into account the position of the adjustment unit determined by the control device.
- the adjustment unit is designed as an actuating cylinder
- the position of the adjustment unit is preferably described by the position of the piston in the actuating cylinder.
- the position of the piston can also be used to determine a swivel angle of the hydraulic pump or hydraulic motor. Such an arrangement can therefore detect the swivel angle without a swivel angle sensor being available. This makes it possible to achieve a simpler structure for the hydraulic pump or hydraulic motor. In addition, this makes it possible to actively influence the swivel angle.
- the high-pressure seat valve and/or the low-pressure seat valve can be activated by the control device based on an activation variable.
- a reference value of the activation variable can be stored in the control device as a function of the actual value of a parameter that can be influenced by the delivery volume of the hydraulic pump or by the displacement volume to be absorbed by the hydraulic motor.
- the control device is preferably designed to have a reference value corresponding to the actual value of the parameter. To record the actual value of the activation variable and to determine a characteristic value of the hydraulic pump or hydraulic motor by comparing the actual value of the activation variable with a reference value of the activation variable associated with the actual value of the characteristic variable.
- the characteristic variable can, as previously mentioned, be the volume flow of the hydraulic fluid.
- the activation variable can be formed by the strength of a control current and/or a control duration of the high-pressure seat valve and/or the low-pressure seat valve or their activation frequencies and/or period duration.
- the control current typically has a periodic course, with the strength of the control current changing during a period.
- the duration in which the control current is so strong that it normally causes the valve to open, is referred to here and below as the control duration.
- a reference relationship between the volume flow and the strength of the control current and/or the control duration can be stored so that for a specific volume flow the actual value of the control current and/or the control duration can be compared with a corresponding reference value.
- the reference relationship can be stored, for example, in the form of a characteristic curve or a characteristic map.
- the state characteristic value can be specified, for example, in the form of a percentage deviation.
- the hydraulic pump or hydraulic motor exhibits a higher leakage rate as wear increases.
- the high-pressure seat valve must be opened more frequently or wider. The condition characteristic value can therefore be used to make a statement about the state of wear of the hydraulic pump or hydraulic motor.
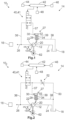
- the device 10 1 comprises a hydraulic fluid reservoir 18 in which a hydraulic fluid, in particular hydraulic oil, can be stored.
- the device 10 1 also comprises a hydraulic pump 12 which is equipped with an inlet 20 and an outlet 22.
- the inlet 20 of the hydraulic pump 12 is connected to the hydraulic fluid reservoir 18 by means of a first low-pressure line 24 so that the hydraulic pump 12 can suck in the hydraulic fluid from the hydraulic fluid reservoir 18.
- the outlet 22 of the hydraulic pump 12 is connected to the aforementioned consumer 16 by means of a high-pressure line 26.
- the hydraulic fluid sucked in by the hydraulic pump 12 can be conveyed to the consumer 16 and a pressure can be built up there due to a resistance from the hydraulic system or the consumer 16.
- the device 10 1 comprises an adjustment unit 27, which interacts with the hydraulic pump 12 and can be structurally integrated into the hydraulic pump 12.
- the adjustment unit 27 can be used to change the delivery volume of the hydraulic pump 12, i.e. the volume flow provided by the hydraulic pump 12.
- the adjustment unit 27 is designed as an actuating cylinder 28, with which the so-called swivel angle ⁇ can be changed.
- the swivel angle ⁇ can be changed so that the delivery volume of the hydraulic pump 12 is changed between 0% (theoretically) and 100%.
- the term "swivel angle" is usually used for axial piston pumps, but the use of the present device 10 1 is not limited to the control of axial piston pumps.
- the actuating cylinder 28 has a piston 30 which is mounted axially displaceably in the actuating cylinder 28 and divides the actuating cylinder 28 into a first pressure chamber 32 and a second pressure chamber 34.
- the first pressure chamber 32 is connected to the high-pressure line 26 by means of a high-pressure secondary line 36 and a working line 37, while the second pressure chamber 34 is connected to the aforementioned hydraulic fluid reservoir 18 directly or indirectly to the housing of the hydraulic pump 12 by means of a second low-pressure line 38.
- the second low-pressure line 38 can also be referred to as a leakage or tank line.
- the piston 30 is preloaded towards the first pressure chamber 32 by a return spring 39.
- a high-pressure seat valve 40 designed in the present embodiment as a high-pressure digital seat valve 41, is arranged in the high-pressure secondary line 36, which can be actuated with a control device 42, for which purpose electrical lines are used.
- a control device 42 for which purpose electrical lines are used.
- the control device 42 is in turn connected to at least one sensor 44 using electrical lines, with which an actual value of a parameter can be determined and fed to the control device 42, which is to be changed with the delivery volume of the hydraulic pump 12. Furthermore, the control device 42 is connected using electrical lines to an actuator 46, with which the target value of the parameter can be specified.
- the actuator 46 can be designed, for example, as an operating lever of the construction machine.
- the control device 42 can also be connected by means of electrical lines to one or more other sensors 48, with which parameter(s) can be recorded that can influence the control.
- the parameters can be taken into account by the control device 42 when the high-pressure seat valve 40 is actuated in order to be able to adjust the actual value to the target value more quickly.
- the sensor 44 and the other sensors 48 as well as the actuator 46 make their signals available to the control device 42 in electronic form. Instead of electrical lines, wireless connections can also be provided.
- the proposed device 10 1 is operated in the following way: First, a drive motor 62 for the hydraulic pump 12 is switched on, whereby the hydraulic pump 12 is activated.
- the hydraulic pump 12 delivers the hydraulic fluid from the hydraulic fluid reservoir 18 to the consumer 16, in which a certain pressure builds up due to a resistance and the delivery of the fluid. This pressure is also present in the high-pressure line 26 and in the high-pressure secondary line 36 in the direction of flow in front of the high-pressure seat valve 40. In the working line 37, there is a lower pressure than in the high-pressure secondary line 36. to generate a balance of forces within the adjustment unit 27.
- the user of the construction machine can now use the actuator 46 to specify a certain target value of the parameter, which can correspond, for example, to a certain volume flow of the hydraulic fluid in the consumer 16.
- This target value is fed to the control device 42.
- the actual value of the parameter in the consumer 16 or at another suitable location in the hydraulic system 14 is recorded by the sensor 44.
- the high-pressure seat valve 40 is now actuated by the control device 42.
- the high-pressure seat valve 40 is a 2/2 seat valve that can be moved between an open position and a closed position. It can also be seen from Figure 1 that the high-pressure seat valve 40 is closed when de-energized, i.e. it is designed as a "normally closed" valve. Due to the fact that the high-pressure seat valve 40 is designed as a seat valve, it is leak-free when closed.
- the high-pressure seat valve 40 is not initially actuated by the control device 42. As a result, the high-pressure seat valve 40 is closed. The pressure which is built up in the consumer 16 and consequently in the high-pressure line 26 and in the high-pressure secondary line 36 up to the high-pressure seat valve 40 is consequently not passed on to the first pressure chamber 32.
- the return spring 39 with which the piston 30 is preloaded, is therefore in a state corresponding to the minimum spring preload. In this state, the actuating cylinder 28 interacts with the hydraulic pump 12 in such a way that it assumes its maximum swivel angle ⁇ or delivers its maximum delivery volume.
- the pressure in the consumer 16, in the high-pressure line 26 and in the high-pressure secondary line 36 continues to rise. This pressure increase is detected by the sensor 44. If the control device 42 determines that the actual value does not correspond to the target value, the delivery volume of the hydraulic pump 12 can be reduced. To do this, the control device 42 opens the high-pressure seat valve 40 so that the hydraulic fluid can flow through the high-pressure seat valve 40 to the first pressure chamber 32. The volume in the first pressure chamber 32 can be adjusted as a result of the pulse width with which the high-pressure seat valve 40 is opened and closed.
- the position of the piston would remain the same. This would also mean that the pump's delivery volume could not be increased again.
- the volume of the hydraulic fluid in the first pressure chamber 32 decreases more or less quickly, as a result of which the piston 30 is moved back to the first pressure chamber 32 by the return spring 39.
- This displacement results in an increase in the setting angle and consequently an increase of the delivery volume of the hydraulic pump 12. This would cause the actual value to deviate from the target value again.
- the control device 42 opens the high-pressure seat valve 40 in such a way that the actual value corresponds to the target value.
- the delivery volume of the hydraulic pump 12 must be increased. This is shown in Figure 1 In the embodiment shown, this is achieved exclusively via the leakage, which, as already mentioned, allows the hydraulic fluid to flow from the first pressure chamber 32 into the second pressure chamber 34. As also described, the return spring 39 returns the piston 30 to the first pressure chamber 32, thereby increasing the swivel angle ⁇ or the delivery volume. In this way, the hydraulic pump 12 can be controlled accordingly. At this point, it should be mentioned that with the additional sensor 48, parameters can flow into the control system, which also have an influence on the control system.
- FIG 2 A second embodiment of the proposed device 10 2 is also shown using a basic circuit diagram.
- the structure of the device 10 2 according to the second embodiment largely corresponds to that of the device 10 2 shown in Figure 1 shown first embodiment of the device 10 1 , wherein additionally between the high-pressure seat valve 40 and the actuating cylinder 28 a secondary low-pressure line 50 branches off from the high-pressure secondary line 36 and opens into the second low-pressure line 38.
- a low-pressure throttle 52 is arranged in this secondary low-pressure line 50.
- the hydraulic fluid can flow from the first pressure chamber 32 into the hydraulic fluid reservoir through the secondary low-pressure line 50 18 without having to flow between the piston 30 and the actuating cylinder 28 into the second pressure chamber 34.
- the actuating cylinder 28 could therefore be designed to be leak-free, which is not possible in principle. However, the leakage can be reduced by appropriate manufacturing precision. Reduced leakage keeps the pressure loss in the hydraulic system 14 low, thereby increasing the efficiency with which the hydraulic system 14 can be operated.
- the piston 30 in order to increase the swivel angle ⁇ or the delivery volume of the hydraulic pump 12, the piston 30 must be moved towards the first pressure chamber 32, whereby a certain volume of the hydraulic fluid must be discharged from the first pressure chamber 32.
- the hydraulic fluid While in the first embodiment of the proposed device 10 1 , which in Figure 1 As shown, the hydraulic fluid only has the path from the first pressure chamber 32 to the second pressure chamber 34, in the second embodiment the hydraulic fluid can also flow out of the first pressure chamber 32 through the secondary low-pressure line 50 and the low-pressure throttle 52. Since the hydraulic fluid can flow out of the first pressure chamber 32 more quickly in the second embodiment, the control becomes more dynamic, which improves the response behavior.
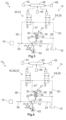
- FIG. 3 A third embodiment of the proposed device 10 3 is also shown using a basic circuit diagram.
- the device 10 3 according to the third embodiment is largely similar to the device 10 2 according to the Figure 2 illustrated second embodiment, however, in the secondary low-pressure line 50 instead of the low-pressure throttle 52, a low-pressure seat valve 54 is arranged, which also functions as a low-pressure digital seat valve 55 is designed and how the high-pressure seat valve 40 can be actuated by the control device 42.
- the outflow of the hydraulic fluid from the first pressure chamber 32 can be influenced much more specifically in the third embodiment than in the second embodiment, since the volume flow of the hydraulic fluid flowing out of the first pressure chamber 32 can be specified with a corresponding activation of the low-pressure seat valve 54. If, for example, an increased target value of the relevant parameter in the consumer 16 is requested with the actuator 46, the control device 42 can open the low-pressure seat valve 54 accordingly, whereby the swivel angle ⁇ or the delivery volume of the hydraulic pump 12 is increased.
- a fourth embodiment of the proposed device 10 4 is shown, which largely corresponds to the third embodiment according to the Figure 3
- the main difference is that the high-pressure seat valve 40 is designed as a high-pressure seat valve 56 with integrated pressure limitation, in this case as a high-pressure digital seat valve 57 with integrated pressure limitation function.
- the high-pressure seat valve 40 therefore has a pressure limitation function, the value of which can be varied depending on the system specifications. If the pressure in the consumer 16 and consequently in the high-pressure line 26 and the high-pressure secondary line 36 up to the high-pressure seat valve 40 exceeds a certain value, the high-pressure seat valve 40 opens regardless of whether it is activated accordingly by the control device 42 or not.
- FIG. 5 shows a fifth embodiment of the proposed device 10 5 , which corresponds to the third embodiment according to the Figure 3
- a bypass line 58 is provided in the high-pressure secondary line 36, with which the high-pressure seat valve 40 can be bypassed.
- the hydraulic fluid can therefore flow both through the high-pressure seat valve 40 and through the bypass line 58 into the first pressure chamber 32.
- a pressure relief valve 60 is arranged in the bypass line 58.
- the pressure relief valve 60 of the bypass line 58 also opens when the pressure in the high-pressure line 26 and the high-pressure secondary line 36 exceeds a certain value. Again, the swivel angle ⁇ and the delivery volume of the hydraulic pump 12 are reduced as a result of the opening of the pressure relief valve 60, so that the pressure in the hydraulic system 14 is limited.
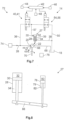
- Figure 6 shows a sixth embodiment of the proposed device 10 6 , in which the high-pressure secondary line 36 opens directly into the first pressure chamber 32, without a high-pressure seat valve 40 being arranged in the high-pressure secondary line 36.
- a high-pressure throttle 64 is arranged in the high-pressure secondary line 36.
- a low-pressure seat valve 54 is arranged in the secondary low-pressure line 50, which, as in the relevant previously described embodiments, is controlled by the control device 42 can be operated.
- the device 10 6 according to the sixth embodiment is operated as follows: As a result of the delivery of the hydraulic fluid from the hydraulic reservoir 18 to the consumer 16, the pressure in the consumer 16, which is also present in the high-pressure secondary line 36, increases.
- the pressure in the first pressure chamber 32 is not the same as that in the high-pressure line 26 and the consumer 16, but rather the pressure correspondingly reduced by the high-pressure throttle 64.
- the reduced pressure in the first pressure chamber 32 also ensures, as already described several times, a reduction in the swivel angle ⁇ and the delivery volume of the hydraulic pump 12.
- the low-pressure seat valve 54 is opened accordingly by the control device 42.
- Figure 7 shows a device 72 for controlling a hydraulic motor 66, wherein the device 72 largely corresponds to the device 10 3 for controlling a hydraulic pump 12 according to the Figure 3 illustrated third embodiment.
- the high-pressure line 26 is not connected to a consumer 16, but to a hydraulic fluid pressure reservoir 74 in which the hydraulic fluid is held at a certain pressure.
- the high-pressure line 26 is connected to the inlet 20 of the hydraulic motor 66.
- the outlet 22 of the hydraulic motor 66 is connected to the hydraulic fluid reservoir 18 by means of a return line 68.
- the hydraulic fluid therefore flows from the hydraulic fluid pressure reservoir 74 to the hydraulic fluid reservoir 18 and flows through the hydraulic motor 66.
- a shaft 70 is driven, which in turn is connected to a consumer 76.
- the consumer 76 can be operated in the desired manner with the power transmitted by the shaft 70.
- the hydraulic motor is otherwise controlled 66 or the power it delivers in the same way as was described for the device 10 3 for controlling the hydraulic pump 12 according to the third embodiment. All embodiments of the device 10 1 to 10 6 for controlling the hydraulic pump 12 can also be used analogously as the device 72 for controlling the hydraulic motor 66.
- control device 42 can comprise power electronics that can be operated with software. Algorithms that simulate various control characteristics can be stored in this software. As a result, the control device 42 can be operated, for example, as a PI controller, a PID controller, or one of the aforementioned in combination with fixed value control. The various control characteristics can be selected depending on the application on the control device 42. Adaptation or replacement of the components of the device 10 is not necessary.
- the number of sensors 44 and the other sensors 48 is not limited. The measuring units measured by them can also be selected largely freely, whereby the only restriction for the measuring units determined by the sensors 44 must be that they can actually be influenced by the hydraulic pump 12 or the hydraulic motor 66.
- the high-pressure secondary line 36, the working line 37, the second low-pressure line 38, the secondary low-pressure line 50 and the bypass line 58 are shown in dashed lines. This is to symbolize that these lines are control lines that are used to regulate the hydraulic pump 12 or the hydraulic motor 66 and not primarily to supply the consumer 16 with hydraulic fluid.
- FIG 8 a second embodiment of the adjustment unit 27 is shown using a basic illustration. While the piston 30 of the adjustment unit 27 according to the first embodiment is preloaded against the first pressure chamber 32 by the return spring 39 as mentioned, in the second embodiment of the adjustment unit 27 a counter piston 78 is used for this purpose, which is slidably mounted in a counter cylinder 79. So that the function of the adjustment unit 27 is also ensured at lower pressures, the effective area of the counter cylinder 79 is smaller than that of the actuating cylinder 28, for example in a ratio of 1:4. The counter piston 78 closes off a first counter pressure chamber 80.
- the piston 30 is connected to the counter piston 78 via a rotatably mounted connecting rod 86, which in the example of the axial piston pump represents a pivoting cradle. If the piston 30 is displaced to the second pressure chamber 34 due to an increase in the pressure in the first pressure chamber 32, the connecting rod 86 transmits this movement to the counter piston 78 in such a way that the counter piston 78 is displaced in the opposite direction towards the first counter-pressure chamber 80. The medium contained therein, which can correspond to the hydraulic fluid of the rest of the device 10, is thereby displaced. With the active supply of the first counter-pressure chamber 80 with the medium, the piston 30 is moved back towards the first pressure chamber 32.
- the counter piston 78 divides the counter cylinder 79 into the already mentioned first counter pressure chamber 80 and a second counter pressure chamber 82.
- the first counter pressure chamber 80 and the second counter pressure chamber 82 can be integrated into the device 10 so that the pressures in the first counter pressure chamber 80 and in the second counter pressure chamber 82 can be specifically changed in order to be able to realize certain control characteristics.
- the piston 30 and the counter piston 78 have a certain area ratio in order to generate a dominance of a piston 30 at the same pressure level.
- the combination of counter piston 78 with an additional spring for resetting the piston 30 is also feasible (not shown).
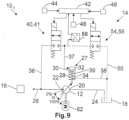
- FIG 9 A seventh embodiment of the proposed device 10 7 is shown, which largely corresponds to the fourth embodiment according to the Figure 3
- the essential difference is that the pressure present in the working line 37 can be detected by means of a pressure sensor 88.
- the pressure sensor 88 interacts with the control device 42 in such a way that the high-pressure seat valve 40 and/or the low-pressure seat valve 54 can be activated taking into account the pressure detected by the pressure sensor 88.
- the pressure in the working line 37 can thus be included as an additional variable in the control of the system.
- the pressure detected in the working line 37 corresponds to the pressure, which is applied to the adjustment unit 27. By including the pressure in the working line 37 in the control, the adjustment unit 27 can be influenced more directly by the control device 42.
- the adjustment unit 27 generally sets the delivery volume of the hydraulic pump 12. If further parameters of the hydraulic pump are known, any delivery volume can be imposed on the hydraulic pump 12 using the device developed in this way. The hydraulic output of the hydraulic pump 12 can thus be matched to the output of the drive motor 62.
- the control device 42 can be designed to determine the position of the piston 30 in the actuating cylinder 28 based on the pressure detected by the pressure sensor 88, so that the high-pressure seat valve 40 and/or the low-pressure seat valve 54 can be activated taking into account the position of the piston 30 determined by the control device 42.
- the swivel angle ⁇ of the hydraulic pump 12 can also be determined via the position of the piston 30. With such an arrangement, the swivel angle ⁇ can therefore be detected without a swivel angle sensor being available. This makes it possible to achieve a simpler structure for the hydraulic pump 12. In addition, this makes it possible to actively influence the swivel angle ⁇ .
- the detection of the pressure present in the working line 37 and the interaction of the pressure sensor 88 with the control device 42 can be carried out in the manner described above on the Figures 1, 2 and 4 to 6
- the pressure sensor 88 can also interact with the control device 42 in such a way that the high-pressure seat valve 40 and/or the Low-pressure seat valve 54 can be activated taking into account the pressure detected by the pressure sensor 88.
- the pressure present in the working line 37 can be detected in a corresponding manner by means of the pressure sensor 88.
- any desired displacement volume can be imposed on the hydraulic motor 66.
- the hydraulic power of the hydraulic motor 66 can thus be matched to the power taken off at the shaft 70.
- the swivel angle ⁇ of the hydraulic motor 66 can also be detected and actively influenced in a corresponding manner.
- the high-pressure seat valve 40 and/or the low-pressure seat valve 54 can be controlled by the control device 42 based on an activation variable as shown in Figure 10 be activated.
- a reference value 92 of the activation variable can be stored in the control device 42 as a function of the actual value 94 of a characteristic variable that can be influenced by the delivery volume of the hydraulic pump 12 or by the displacement volume to be absorbed by the hydraulic motor 66.
- the control device 42 is preferably designed to record the actual value 94 of the characteristic variable and a corresponding actual value 90 of the activation variable and to determine a state characteristic value 96 of the hydraulic pump 12 or the hydraulic motor 66 from the comparison of the actual value 90 of the activation variable with the reference value 92 of the activation variable associated with the actual value 94 of the characteristic variable.
- a particularly advantageous feature of such a further development of the invention is that no further components are required for its implementation, but only the control device 42 must be adapted accordingly.
- a method for controlling the hydraulic pump 12 of the hydraulic motor 66, wherein the high-pressure seat valve 40 and/or a low-pressure seat valve 54 can be activated using an activation variable comprises a first step 101 in which the actual value 94 of at least one characteristic variable that can be influenced by the delivery volume of the hydraulic pump 12 or by the displacement volume to be absorbed by the hydraulic motor 66 is recorded.
- a second step 102 an actual value 90 of the activation variable corresponding to the actual value of the characteristic variable is also recorded in order to determine a state characteristic value 96 of the hydraulic pump 12 or the hydraulic motor 66 in a third step 103 by comparing the actual value 90 of the activation variable with a reference value 92 of the activation variable associated with the actual value 94 of the characteristic variable.
- the characteristic variable can be the volume flow of the hydraulic fluid.
- the activation variable can be formed by the strength of a control current and/or a control duration of the high-pressure seat valve and/or the low-pressure seat valve or their activation frequencies and/or period duration.
- a reference relationship 98 between an actual volume flow 94a and an actual strength 90a of the control current and/or an actual control duration 90b can be stored accordingly, so that for a specific value of the actual volume flow 94a, the actual strength 90a of the control current and/or the actual control duration 90b can be compared with a corresponding reference value 92.
- the state characteristic value 96 can be specified, for example, in the form of a percentage deviation.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Physics & Mathematics (AREA)
- Fluid Mechanics (AREA)
- Fluid-Pressure Circuits (AREA)
- Control Of Positive-Displacement Pumps (AREA)
Description
- Die vorliegende Erfindung betrifft eine Vorrichtung zum Regeln einer Hydraulikpumpe oder eines Hydraulikmotors gemäß den Merkmalen des Oberbegriffs des Anspruchs 1 bzw. des Oberbegriffs des Anspruchs 6.
- Eine solche Vorrichtung ist z.B. aus
EP 2 664 804 A2 bekannt. - Hydraulikpumpen werden bei vielen technischen Anwendungen eingesetzt, um ein Hydraulikfluid, insbesondere Hydrauliköl, von einem Hydraulikfluid-Reservoir zu einem Verbraucher zu fördern. Der Verbraucher kann beispielsweise ein Hydraulikzylinder sein, in welchem sich infolge der Förderung des Hydraulikfluids und eines vom betreffenden Hydrauliksystem und/oder eines darin angeordneten Verbrauchers entgegengebrachten Widerstandes ein Druck aufbaut, welcher in eine Bewegung oder eine Kraft umgesetzt werden kann. Ein derartiges Bauteil kann beispielsweise der Arm eines Baggers sein. Der entsprechende Bedienhebel des Baggers wird vom Baggerführer betätigt, infolgedessen ein gewisser Soll-Wert, beispielsweise des Volumenstroms im Hydraulikzylinder, vorgegeben wird. Der Bedienhebel wirkt daher als ein Stellglied, mit welchem das Fördervolumen der Hydraulikpumpe verändert wird.
- Aus dem Stand der Technik bekannte Regler zum Regeln einer hydraulischen Pumpe verändern das Fördervolumen in vielen Fällen mittels eines Stellzylinders und entsprechend aufgebauten Kombinationen von Blenden, Federn, Drosseln und Ventilen, welche wiederum passiv über Druckrückführungen aus dem betreffenden Hydrauliksystem vorgesteuert werden. Derartige Regler sind beispielsweise aus der
DE 24 13 295 A1 bekannt. Im Falle von Axialkolbenpumpen spricht man bei der Veränderung des Fördervolumens auch vom Verändern des Schwenkwinkels. - Aufgrund der Tatsache, dass aus dem Stand der Technik bekannte Regler eine bestimmte Kombination von Blenden, Federn, Drosseln und Ventilen aufweisen, bilden diese Regler eine bestimmte Regelaufgabe mit bestimmten Regelungscharakteristiken ab, welche im Betrieb des Verbrauchers nur bedingt geändert werden können. Soll die Regelungscharakteristik geändert werden, muss beispielsweise eine Feder oder ein Federpaket manuell weiter vorgespannt oder durch eine Feder mit einer anderen Federkennlinie ausgetauscht werden. Entsprechendes gilt für die übrigen hydraulischen Komponenten des betreffenden Reglers oder Hydrauliksystems.
- Regler mit einer elektrischen proportionalen Regelachse sind ebenfalls aus dem Stand der Technik bekannt und gegenüber den zuvor beschriebenen Reglern teilweise etwas flexibler, dennoch lässt die Flexibilität der aus dem Stand der Technik benannten Reglern zu wünschen übrig. Darüber hinaus sind die eingesetzten Ventile in vielen Fällen als Schieber- oder Kolbenventile ausgebildet, welche prinzipbedingt eine gewisse Leckage aufweisen. Diese Leckage führt zu einem Druckverlust innerhalb des betreffenden Hydrauliksystems und einer hierdurch hervorgerufenen Effizienzverringerung des Betriebs des Hydrauliksystems.
- Zum weiteren relevanten Stand der Technik sei auf die
DE 36 44 736 A1 , dieEP 3 308 236 A1 , dieDE 10 2014 207 958 A1 , dieDE 10 2011 120 767 A1 , dieDE 20 2009 013 507 U1 , dieDE 10 2018 003 728 A1 und dieDE 10 2012 006 219 A1 verwiesen. - Aufgabe einer Ausführungsform bzw. Ausgestaltung der vorliegenden Erfindung ist es, eine Vorrichtung zum Regeln einer Hydraulikpumpe oder eines Hydraulikmotors vorzuschlagen, mit welcher es mit einfachen und identisch aufgebauten Komponenten möglich ist, unterschiedliche Regelaufgaben ohne nennenswerte Anpassungen an den hydraulischen Komponenten flexibel lösen zu können. Zudem soll die Leckage in der Vorrichtung weitgehend verringert und somit die Dynamik und die Effizienz der Regelung erhöht werden.
- Diese Aufgabe wird mit den in den Ansprüchen 1, 6, 9und 10 angegebenen Merkmalen gelöst. Vorteilhafte Ausführungsformen sind Gegenstand der Unteransprüche.
- Eine Ausführungsform der Erfindung betrifft eine Vorrichtung zum Regeln einer Hydraulikpumpe, umfassend
- ein Hydraulikfluid-Reservoir,
- eine Hydraulikpumpe mit einem Eingang und einem Ausgang, wobei
- o der Eingang mittels einer ersten Niederdruckleitung mit dem Hydraulikfluid-Reservoir verbunden ist,
- o der Ausgang mit einer Hochdruckleitung verbunden ist, an welche ein Verbraucher anschließbar ist,
- eine mit der Hydraulikpumpe zusammenwirkende Verstelleinheit, mit welcher das Fördervolumen der Hydraulikpumpe veränderbar ist, wobei die Verstelleinheit in einer mit der Hochdruckleitung verbundenen Hochdruck-Nebenleitung angeordnet ist,
- ein in der Hochdruck-Nebenleitung angeordnetes und mit der Verstelleinheit zusammenwirkendes Hochdruck-Sitzventil,
- einen Sensor, mit welchem ein Ist-Wert zumindest einer mit dem Fördervolumen der Hydraulikpumpe beeinflussbaren Kenngröße erfassbar ist,
- ein Stellglied, mit welchem ein Soll-Wert vorgegeben wird, und
- eine Regelungseinrichtung, welche mit dem Sensor und dem Stellglied derart zusammenwirkt, dass das Hochdruck-Sitzventil unter Berücksichtigung des vom Sensor erfassten Ist-Werts und des vom Stellglied vorgegebenen Soll-Werts aktivierbar ist.
- Erfindungsgemäß ist das Hochdruck-Sitzventil als ein Sitzventil mit integrierter Druckbegrenzung ausgeführt sein. In dieser Ausführungsform ist eine Druckbegrenzungsfunktion in das Hochdruck-Sitzventil integriert. Wenn der Druck im Hydrauliksystem und insbesondere im Verbraucher über einen gewissen Wert ansteigt, öffnet das Hochdruck-Sitzventil unabhängig von einer Betätigung, die von der Regelungseinrichtung veranlasst wird. Infolgedessen wird sichergestellt, dass die Hydraulikpumpe zurück schwenkt und der Druck im Hydrauliksystem unabhängig von der Funktionstüchtigkeit der Regelungseinrichtung einen bestimmten Wert nicht überschreiten kann. Die Komponenten des Hydrauliksystems werden hierdurch geschützt.
- In der Regelungseinrichtung können Algorithmen hinterlegt werden, mit welchen verschiedene Regelungsaufgaben und Regelungscharakteristiken abgebildet werden können. Die Regelungseinrichtung kann beispielsweise so ausgeführt werden, dass klassische Regler, beispielsweise PI-Regler oder PID-Regler mit und ohne Festwertregelung, simuliert werden können. Um bestimmte Regelungscharakteristiken realisieren zu können, muss lediglich die Regelungseinrichtung entsprechend eingerichtet werden. Im Betrieb kann abhängig von der Anwendung die gewünschte Regelungscharakteristik auf geeignete Weise ausgewählt werden. Eine Veränderung der hydraulischen Komponenten ist nicht notwendig. Infolgedessen weist die vorliegende Vorrichtung zum Regeln der Hydraulikpumpe ein Höchstmaß an Flexibilität auf.
- Vorschlagsgemäß wird das Fördervolumen der Hydraulikpumpe mit einer entsprechenden Aktivierung des Hochdruck-Sitzventils und folglich auf hydraulischem Wege verändert. Eine gezielte Änderung der Drehzahl des Antriebsmotors der Hydraulikpumpe erfolgt nicht, jedoch kann die Antriebsdrehzahl aufgrund der Belastung variieren, wodurch die Funktionalität des Hydrauliksystems nicht nachteilig beeinflusst wird. Hieraus ergibt sich der Vorteil, dass vergleichsweise einfache Antriebsmotoren verwendet werden können, die ohne eine Drehzahlregelung betrieben werden können. Beispielsweise können Verbrennungsmotoren verwendet werden, die konstant in ihrem optimalen Drehzahlbereich und folglich wirtschaftlich betrieben werden können. Aufwendige Antriebsmotoren wie beispielsweise Servomotoren, deren Drehzahl geregelt werden kann, sind nicht notwendig. Abhängig von den Anforderungen der Anwendung kann jedoch auch ein drehzahlvariabler Motor eingesetzt werden, um eine weitere Regelgröße zur Ausnutzung der Eigenschaften der Regelung hinzuzufügen.
- Die Hydraulikpumpe kann eine beliebige Anzahl von Kolben aufweisen. Die vorschlagsgemäße Vorrichtung wirkt auf sämtliche Kolben gleichermaßen ein. Eine individuelle Regelung einzelner Kolben erfolgt nicht, wodurch die vorschlagsgemäße Vorrichtung konstruktiv und regelungstechnisch einfach gehalten werden kann.
- Gemäß einer weitergebildeten Ausführungsform umfasst die Verstelleinheit einen Stellzylinder oder ist als ein Stellzylinder ausgebildet, wobei
- im Stellzylinder ein Kolben verschiebbar gelagert ist,
- der Kolben den Stellzylinder in einen ersten Druckraum und einen zweiten Druckraum unterteilt,
- der erste Druckraum mittels einer Hochdruck-Nebenleitung sowie einer Arbeitsleitung mit der Hochdruckleitung verbunden ist,
- der zweite Druckraum mittels einer zweiten Niederdruckleitung mit Hydraulikfluid-Reservoir verbunden ist, und
- der Kolben mit einer Rückstellfeder und/oder einem Gegenkolben gegen den ersten Druckraum vorgespannt ist.
- Das Hochdruck-Sitzventil verbindet die Hochdruck-Nebenleitung und die Arbeitsleitung, wobei die Arbeitsleitung dem Hochdruck-Sitzventil nachgelagert angeordnet ist. Infolge der Betätigung des Hochdruck-Sitzventils kann das Druckniveau in der Arbeitsleitung beeinflusst werden.
- Die Verwendung eines Stellzylinders als Verstelleinheit lässt sich technisch vergleichsweise einfach umsetzen und hat sich als zuverlässig erwiesen.
- Nach Maßgabe einer weiteren Ausführungsform kann zwischen dem Hochdruck-Sitzventil und der Verstelleinheit eine Neben-Niederdruckleitung aus der Hochdruck-Nebenleitung abzweigen und in die zweite Niederdruckleitung münden, und in der Neben-Niederdruckleitung eine feste oder variable Niederdruckdrossel angeordnet sein. Der Begriff "Drossel" soll im Folgenden so verstanden werden, dass er jede Querschnittsverengung in der betreffenden Leitung mit umfasst. Man kann daher auch von einer "Verdüsung" oder einer Blende sprechen. Die Drossel kann fix oder variablen ausgeführt werden. Unter einer variablen Drossel soll verstanden werden, dass die Querschnittsverengung im Gegensatz zu einer festen Drossel verändert werden kann.
- Eine variable Drossel kann beispielsweise zwei oder mehrere sich voneinander unterscheidende Querschnittsverengungen vorgeben, welche beispielsweise von einem Benutzer durch Drehen eines Handrads ausgewählt werden können. Die Auswahl kann aber auch mit Unterstützung eines Stellmotors oder Elektromagneten bewirkt werden, der vom Benutzer entsprechend betätigt wird. Diese elektrische Betätigung kann aber auch von der Regelungseinrichtung aktiviert und folglich in die Regelung integriert werden.
- Unter der Voraussetzung, dass die als ein Stellzylinder ausgestaltete Verstelleinheit und der Kolben komplett leckagefrei miteinander zusammenwirken, könnte sich der einmal im ersten Druckraum aufgebaute Druck nicht mehr abbauen. Der Stellzylinder würde in einer bestimmten Position verbleiben, so dass das Fördervolumen der Hydraulikpumpe nicht mehr verändert werden könnte. Wie erwähnt, ist dies eine rein theoretische Betrachtung, da der Kolben und der Stellzylinder prinzipbedingt immer eine gewisse Leckage aufweisen, so dass immer ein bestimmtes Volumen des Hydraulikfluids vom ersten Druckraum zum zweiten Druckraum strömen wird. Eine gewisse Leckage ist daher Voraussetzung zum funktionsgemäßen Betrieb der Vorrichtung. Allerdings gilt auch hier, dass die Leckage zu einem Druckverlust und folglich zu einer verminderten Effizienz im Betrieb der vorliegenden Vorrichtung führt. Insofern ist man bestrebt, die Leckage so gering wie möglich auszuführen, was mit einer erhöhten Fertigungsgenauigkeit des Kolbens und des Stellzylinders erreicht werden kann. Eine Restleckage wird jedoch immer verbleiben. Je geringer jedoch die Leckage ist, desto langsamer kann sich der Druck im ersten Druckraum abbauen, was sich negativ auf die Dynamik der Regelung auswirkt. Mit der in der Neben-Niederdruckleitung angeordneten Niederdruckdrossel wird neben der Leckage zwischen dem ersten Druckraum und dem zweiten Druckraum ein weiterer Weg geschaffen, mit welchem der Druck im ersten Druckraum abgebaut werden kann. Hierdurch wird die Dynamik der Regelung erhöht.
- In einer weitergebildeten Ausführungsform kann zwischen dem Hochdruck-Sitzventil und der Verstelleinheit eine Neben-Niederdruckleitung aus der Hochdruck-Nebenleitung abzweigen und in die zweite Niederdruckleitung münden, und in der Neben-Niederdruckleitung ein Niederdruck-Sitzventil angeordnet sein, welches mittels der Regelungseinrichtung unter Berücksichtigung des vom Sensor erfassten Ist-Werts und des vom Stellglied vorgegebenen Soll-Werts aktivierbar ist. Diese Ausführungsform unterscheidet sich von der zuvor erörterten Ausführungsformen lediglich dadurch, dass anstelle einer Niederdruckdrossel ein Niederdruck-Sitzventil eingesetzt wird. Während eine Drossel nicht oder kaum in einen Regelkreislauf eingebunden werden kann, da sie ein passives Element darstellt, kann das Niederdruck-Sitzventil sehr gut in den Regelkreislauf integriert werden. Insofern kann der Druckabbau unter Verwendung der Neben-Niederdruckleitung sehr genau ausgewählt werden. Sowohl die Dynamik als auch die Präzision der Regelung können hierdurch im Vergleich zur Niederdruckdrossel deutlich erhöht werden.
- Bei einer weiteren Ausführungsform kann die Hochdruck-Nebenleitung eine Bypassleitung aufweisen, mit welcher das Hochdruck-Sitzventil umgangen wird. Zudem kann in der Bypassleitung ein Druckbegrenzungsventil angeordnet sein. Das Druckbegrenzungsventil kann beispielsweise als ein federbelastetes Rückschlagventil realisiert sein. Auch hierdurch wird eine Druckbegrenzungsfunktion realisiert, die alternativ zu dem Sitzventil mit integrierter Druckbegrenzungsfunktion oder zusätzlich hier zu vorgesehen sein kann. Mit diesem Druckbegrenzungsventil wird unabhängig von der Funktionstüchtigkeit des Hochdruck-Sitzventil und von seinem Schaltzustand ein Druckanstieg über einen gewissen Wert verhindert. An dieser Stelle sei darauf hingewiesen, dass im Rahmen der vorliegenden Offenbarung der Begriff "Druckbegrenzungsventil" abweichend von der üblichen Definition verwendet wird, wonach ein Druckbegrenzungsventil direkt mit dem Hydraulik-Reservoir verbunden ist. Abgesehen von der Anordnung des vorschlagsgemäßen Druckbegrenzungsventils besteht aber kein Unterschied in der Funktion zu einem definitionsgemäßen Druckbegrenzungsventil. Alternativ kann in diesem Zusammenhang auch von einem druckabhängigen Schaltventil gesprochen werden.
- Eine Ausbildung der Erfindung betrifft eine Vorrichtung zum Regeln einer Hydraulikpumpe, umfassend
- ein Hydraulikfluid-Reservoir,
- eine Hydraulikpumpe mit einem Eingang und einem Ausgang, wobei
- o der Eingang mit einer ersten Niederdruckleitung mit dem Hydraulikfluid-Reservoir verbunden ist,
- o der Ausgang mit einer Hochdruckleitung verbunden ist, an welche ein Verbraucher anschließbar ist,
- eine mit der Hydraulikpumpe zusammenwirkende Verstelleinheit, mit welcher das Fördervolumen der Hydraulikpumpe veränderbar ist, wobei die Verstelleinheit in einer mit der Hochdruckleitung verbundenen Hochdruck-Nebenleitung angeordnet ist,
- eine Neben-Niederdruckleitung, die aus der Hochdruck-Nebenleitung abzweigt,
- ein in der Neben-Niederdruckleitung angeordnetes und mit der Verstelleinheit zusammenwirkendes Niederdruck-Sitzventil,
- einen Sensor, mit welchem ein Ist-Wert zumindest einer mit dem Fördervolumen der Hydraulikpumpe beeinflussbaren Kenngröße erfassbar ist,
- ein Stellglied, mit welchem ein Soll-Wert vorgebbar ist, und
- eine Regelungseinrichtung, welche mit dem Sensor und dem Stellglied derart zusammenwirkt, dass das Niederdruck-Sitzventil unter Berücksichtigung des vom Sensor erfassten Ist-Werts und des vom Stellglied vorgegebenen Soll-Werts aktivierbar ist.
- In dieser Ausbildung umfasst die Vorrichtung kein Hochdruck-Sitzventil, sondern ein Niederdruck-Sitzventil. Im ersten Druckraum stellt sich somit immer das Druckniveau ein, welches auch am Verbraucher anliegt. Das Fördervolumen der Hydraulikpumpe wird hauptsächlich mit der Ansteuerung des Niederdruck-Sitzventils beeinflusst.
- Gemäß einer weitergebildeten Ausführungsform umfasst die Verstelleinheit einen Stellzylinder oder ist als ein Stellzylinder ausgebildet, wobei
- im Stellzylinder ein Kolben verschiebbar gelagert ist,
- der Kolben den Stellzylinder in einen ersten Druckraum und einen zweiten Druckraum unterteilt,
- der erste Druckraum mittels einer Hochdruck-Nebenleitung sowie einer Arbeitsleitung mit der Hochdruckleitung verbunden ist,
- der zweite Druckraum mittels einer zweiten Niederdruckleitung mit Hydraulikfluid-Reservoir verbunden ist, und
- der Kolben mit einer Rückstellfeder und/oder einem Gegenkolben gegen den ersten Druckraum vorgespannt ist.
- Die Verwendung eines Stellzylinders als Verstelleinheit lässt sich technisch vergleichsweise einfach umsetzen und hat sich als zuverlässig erwiesen.
- Bei einer weiteren Ausbildung kann vorgesehen sein, dass in der Hochdruck-Nebenleitung eine feste oder variable Hochdruckdrossel angeordnet ist. In diesem Fall liegt im ersten Druckraum nicht automatisch derselbe Druck wie am Verbraucher an, sondern abhängig des Systemzustandes, das reduzierte Druckniveau. Die Druckbelastung des Stellzylinders ist entsprechend geringer.
- Eine Ausgestaltung der Erfindung betrifft eine Vorrichtung zum Regeln eines Hydraulikmotors, umfassend
- ein Hydraulikfluid-Druckreservoir,
- einen Hydraulikmotor mit einem Eingang und einem Ausgang, wobei
- o der Eingang mittels einer Hochdruckleitung mit dem Hydraulikfluid-Druckreservoir verbunden ist,
- o der Ausgang mittels einer Rücklaufleitung mit einem Hydraulikfluid-Reservoir verbunden ist,
- eine mit dem Hydraulikmotor zusammenwirkende Verstelleinheit, mit welcher das vom Hydraulikmotor aufzunehmende Schluckvolumen veränderbar ist,
- ein in der Hochdruck-Nebenleitung angeordnetes und mit der Verstelleinheit zusammenwirkendes Hochdruck-Sitzventil,
- einen Sensor, mit welchem ein Ist-Wert zumindest einer mit dem vom Hydraulikmotor aufzunehmenden Schluckvolumen beeinflussbaren Kenngröße erfassbar ist,
- ein Stellglied, mit welchem ein Soll-Wert vorgebbar ist, und
- eine Regelungseinrichtung, welche mit dem Sensor und dem Stellglied derart zusammenwirkt, dass das Hochdruck-Sitzventil unter Berücksichtigung des vom Sensor erfassten Ist-Werts und des vom Stellglied vorgegebenen Soll-Werts aktivierbar ist.
- Das Schluckvolumen des Hydraulikmotors steht in Analogie zum Fördervolumen der Hydraulikpumpe. Mit dem Schluckvolumen kann die Leistung oder das Drehmoment, welches vom Hydraulikmotor abgegeben wird, beeinflusst werden.
- Eine Umsetzung der Erfindung betrifft eine Vorrichtung zum Regeln eines Hydraulikmotors, umfassend
- ein Hydraulikfluid-Druckreservoir,
- einen Hydraulikmotor mit einem Eingang und einem Ausgang, wobei
- o der Eingang mittels einer Hochdruckleitung mit dem Hydraulikfluid-Druckreservoir verbunden ist,
- o der Ausgang mittels einer Rücklaufleitung mit einem Hydraulikfluid-Reservoir verbunden ist,
- eine mit dem Hydraulikmotor zusammenwirkende Verstelleinheit, mit welchem das vom Hydraulikmotor aufzunehmende Schluckvolumen veränderbar ist, wobei die Verstelleinheit in einer mit der Hochdruckleitung verbundenen Hochdruck-Nebenleitung angeordnet ist,
- ein in der Neben-Niederdruckleitung angeordnetes und mit der Verstelleinheit zusammenwirkendes Niederdruck-Sitzventil,
- einen Sensor, mit welchem ein Ist-Wert zumindest einer mit dem vom Hydraulikmotor aufzunehmenden Schluckvolumen beeinflussbaren und den Verbraucher betreffenden Messeinheit erfassbar ist,
- ein Stellglied, mit welchem ein Soll-Wert der Kenngröße vorgebbar ist, und
- eine Regelungseinrichtung, welche mit dem Sensor und dem Stellglied derart zusammenwirkt, dass das Niederdruck-Sitzventil unter Berücksichtigung des vom Sensor erfassten Ist-Werts und des vom Stellglied vorgegebenen Soll-Werts aktivierbar ist.
- Die technischen Effekte und Vorteile, die sich mit der vorschlagsgemäßen Vorrichtung zum Regeln eines Hydraulikmotors erreichen lassen, entsprechen denjenigen, die für die vorliegende Vorrichtung zum Regeln einer Hydraulikpumpe erörtert worden sind. Zusammenfassend sei darauf hingewiesen, dass sich einerseits die Leckage innerhalb der Vorrichtung im Vergleich zu aus dem Stand der Technik bekannten Reglern deutlich verringern lässt, wodurch die Effizienz und die Dynamik der Regelung erhöht werden. Andererseits lassen sich verschiedene Regelungsaufgaben und Regelungscharakteristiken ohne eine Änderung der Hydraulikkomponenten der Vorrichtung flexibel und schnell realisieren. Zudem kann eine Vielzahl von Parametern bei der Regelung berücksichtigt werden, wodurch die Genauigkeit der Regelung erhöht wird. Diese Parameter können mit weiteren Sensoren erfasst werden.
- Gemäß einer weiteren Umsetzung der Erfindung sind
- das Hochdruck-Sitzventil als ein Hochdruck-Digitalsitzventil und/oder
- das Niederdruck-Sitzventil als ein Niederdruck-Digitalsitzventil und/oder
- das Hochdruck-Sitzventil mit integrierter Druckbegrenzungsfunktion als ein Hochdruck-Digitalsitzventil mit integrierter Druckbegrenzungsfunktion ausgebildet.
- Digitalsitzventile haben insbesondere folgende Eigenschaften: Sie sind im geschlossenen Zustand vollständig oder nahezu vollständig leckagefrei, so dass sie im geschlossenen Zustand keinen oder nahezu keine Leckage in der vorliegenden Vorrichtung verursachen und weisen im geöffneten Schaltzustand größere Öffnungsquerschnitte im Vergleich zu herkömmlichen Standardreglern auf. Infolgedessen können die Dynamik und die Effizienz der Regelung verbessert werden. Die verbesserte Dynamik führt zu einem besseren Ansprechverhalten des betreffenden Stellglieds und zu einem erhöhten Bedienungskomfort. Digitalsitzventile nehmen nicht nur zwei Schaltzustände (auf und zu) ein, sondern können bei entsprechender Ansteuerung durch die Elektronik der Regelungseinheit zum Dosieren verwendet werden. Außerdem weisen sie sehr geringe Schaltzeiten von 5 msec und weniger auf. Der Volumenstrom des Hydraulikfluids, welcher das betreffende Digitalsitzventil durchströmt, kann mit der Frequenz des Öffnens und Schließens sehr genau eingestellt werden. Neben der genannten Pulsweitenmodulation gibt es auch noch andere Ansteuervarianten wie Frequenzmodulation beziehungsweise Kombinationen daraus.
- Zudem lassen sich Digitalsitzventile mit einer Regelungseinrichtung betätigen, welche eine Leistungselektronik umfassen kann. Die Regelungseinrichtung ist in der Lage, eine Vielzahl von Parametern bei der Betätigung der Digitalsitzventile zu berücksichtigen, um den Ist-Wert der Kenngröße, beispielsweise der Volumenstrom des Hydraulikfluids, möglichst genau dem Soll-Wert, der vom Stellglied vorgegeben wird, anzugleichen. Der Ist-Wert kann mit dem Sensor erfasst werden. Das Stellglied kann beispielsweise als ein Bedienhebel eines Baggers ausgestaltet sein. Die Regelung wird im Vergleich zu aus dem Stand der Technik bekannten Reglern deutlich verbessert.
- Wie erwähnt, kann je nach Ausführungsform ein leckagefreier Stellzylinder eingesetzt werden. Technisch kann ein zumindest nahezu leckagefreier Stellzylinder dadurch bereitgestellt werden, dass am Kolben entsprechende Dichtungen angeordnet sind, welche den Kolben gegenüber dem Stellzylinder abdichten. Wie ebenfalls erwähnt, könnte dann der mit der Leckage verbundene Druckverlust im Betrieb der vorliegenden Vorrichtung deutlich reduziert oder ganz beseitigt werden, was eine Steigerung der Effizienz zur Folge hat. Allerdings erzeugt eine Dichtung eine erhöhte Reibung im Stellzylinder, was dazu führt, dass zum Verschieben des Kolbens die Reibkräfte der Dichtung überwunden werden müssen. Hierdurch kann es zu einem verzögerten Ansprechverhalten kommen. Um dem entgegenzuwirken, können die Digitalsitzventile von der Regelungseinrichtung mit einer sogenannten "Boost-and-Hold"-Strategie betätigt werden. Durch die getaktete Ansteuerung kommt es zu pulsartigen Druckanstiegen im ersten Druckraum und im zweiten Druckraum, was ein genaues Verstellen des Kolbens trotz auftretender Haft/Gleitreibung (Stick-Slip-Effekt) ermöglicht.
- In einer Weiterbildung der Erfindung ist mittels eines Drucksensors ein in der Arbeitsleitung vorliegender Druck erfassbar, wobei der Drucksensor mit der Regelungseinrichtung derart zusammenwirkt, dass das Hochdruck-Sitzventil und/oder das Niederdruck-Sitzventil unter Berücksichtigung des vom Drucksensor erfassten Drucks aktivierbar ist. So kann der Druck in der Arbeitsleitung als zusätzliche Größe in die Regelung des Systems mit einbezogen werden. Der in der Arbeitsleitung erfasste Druck entspricht dem Druck, der an der Verstelleinheit anliegt. Durch die Einbeziehung des Drucks in der Arbeitsleitung in die Regelung kann die Verstelleinheit durch die Regelungseinrichtung direkter beeinflusst werden. Die Verstelleinheit stellt in der Regel das Fördervolumen der Hydraulikpumpe oder das Schluckvolumen des Hydraulikmotors ein. Sind weitere Parameter der Hydraulikpumpe oder des Hydraulikmotors bekannt, kann mit der derart weitergebildeten Vorrichtung der Hydraulikpumpe jedes beliebige Fördervolumen beziehungsweise dem Hydraulikmotor jedes beliebige Schluckvolumen aufgeprägt werden. Die hydraulische Leistung der Hydraulikpumpe kann so auf die Leistung des Antriebsmotors abgestimmt werden. Ist die Vorrichtung zum Regeln eines Hydraulikmotors ausgebildet, kann die hydraulische Leistung des Hydraulikmotors auf die an der Welle abgenommene Leistung abgestimmt werden.
- Die Regelungseinrichtung kann dazu ausgebildet sein, anhand des von dem Drucksensor erfassten Drucks eine Stellung der Verstelleinheit zu ermitteln, wobei das Hochdruck-Sitzventil und/oder das Niederdruck-Sitzventil unter Berücksichtigung der von der Regelungseinrichtung ermittelten Stellung der Verstelleinheit aktivierbar sein kann. Wenn die Verstelleinheit als Stellzylinder ausgebildet ist, wird die Stellung der Verstelleinheit vorzugsweise durch die Position des Kolbens im Stellzylinder beschrieben. Über die Position des Kolbens kann ferner ein Schwenkwinkel der Hydraulikpumpe oder des Hydraulikmotors ermittelt werden. Durch eine derartige Anordnung kann daher der Schwenkwinkel erfasst werden, ohne dass ein Schwenkwinkelsensor zur Verfügung steht. Dadurch kann ein einfacherer Aufbau der Hydraulikpumpe oder des Hydraulikmotors erreicht werden. Außerdem kann so eine aktive Beeinflussung des Schwenkwinkels ermöglicht werden.
- Gemäß einer Weiterbildung der Erfindung ist das Hochdruck-Sitzventil und/oder das Niederdruck-Sitzventil anhand einer Aktivierungsgröße durch die Regelungseinrichtung aktivierbar. Dabei kann in der Regelungseinrichtung ein Referenzwert der Aktivierungsgröße in Abhängigkeit des Ist-Wertes einer mit dem Fördervolumen der Hydraulikpumpe oder mit dem vom Hydraulikmotor aufzunehmenden Schluckvolumen beeinflussbaren Kenngröße hinterlegt sein. Die Regelungseinrichtung ist vorzugsweise ausgebildet, einen mit dem Ist-Wert der Kenngröße korrespondierenden Ist-Wert der Aktivierungsgröße zu erfassen und aus dem Vergleich des Ist-Wertes der Aktivierungsgröße mit einem dem Ist-Wert der Kenngröße zugehörigen Referenzwert der Aktivierungsgröße einen Zustandskennwert der Hydraulikpumpe oder des Hydraulikmotors zu ermitteln. Besonders vorteilhaft an einer derartigen Weiterbildung der Erfindung ist, dass keine weiteren Komponenten zu deren Realisierung notwendig sind, sondern lediglich die Regelungseinrichtung in entsprechender Weise angepasst werden muss.
- Ein Verfahren zum Regeln der Hydraulikpumpe des Hydraulikmotors wobei das Hochdruck-Sitzventil und/oder ein Niederdruck-Sitzventil anhand einer Aktivierungsgröße aktivierbar ist, umfasst folgende Schritte:
- Erfassen des Ist-Werts zumindest einer mit dem Fördervolumen der Hydraulikpumpe oder mit dem vom Hydraulikmotor aufzunehmenden Schluckvolumen beeinflussbaren Kenngröße,
- Erfassen eines korrespondierenden Ist-Wertes der Aktivierungsgröße,
- Ermitteln eines Zustandskennwerts der Hydraulikpumpe oder des Hydraulikmotors durch Vergleichen des Ist-Wertes der Aktivierungsgröße mit einem dem Ist-Wert der Kenngröße zugehörigen Referenzwert der Aktivierungsgröße.
- Bei der Kenngröße kann es sich, wie zuvor bereits erwähnt, um den Volumenstrom des Hydraulikfluids handeln. Die Aktivierungsgröße kann durch die Stärke eines Ansteuerstroms und/oder eine Ansteuerdauer des Hochdruck-Sitzventils und/oder des Niederdruck-Sitzventils bzw. deren Aktivierungsfrequenzen und/oder Periodendauer gebildet sein. Typischerweise weist der Ansteuerstrom einen periodischen Verlauf auf, wobei sich während einer Periode die Stärke des Ansteuerstroms ändert. Die Dauer, in der der Ansteuerstrom so stark ist, dass er normalerweise eine Öffnung des Ventils bewirkt, wird hier und im Folgenden als Ansteuerdauer bezeichnet. Beispielsweise in der Regelungseinrichtung, kann ein Referenzzusammenhang zwischen dem Volumenstrom und der Stärke des Ansteuerstroms und/oder der Ansteuerdauer hinterlegt sein, sodass für einen bestimmten Volumenstrom der Ist-Wert des Ansteuerstroms und/oder der Ansteuerdauer mit einem entsprechenden Referenzwert verglichen werden kann. Der Referenzzusammenhang kann beispielsweise in Form einer Kennlinie oder eines Kennfelds hinterlegt sein. Der Zustandskennwert kann beispielsweise in Form einer prozentualen Abweichung angegeben sein.
- Typischerweise weist die Hydraulikpumpe oder der Hydraulikmotor mit zunehmendem Verschleiß eine höhere Leckage auf. Um im Falle der Hydraulikpumpe dasselbe effektive Fördervolumen oder im Falle des Hydraulikmotors dieselbe mechanische Leistung zu erreichen, muss beispielsweise in der Konsequenz das Hochdruck-Sitzventil häufiger oder weiter geöffnet werden. Anhand des Zustandskennwerts kann insofern eine Aussage über den Verschleißzustand der Hydraulikpumpe oder des Hydraulikmotors getroffen werden.
- Beispielhafte Ausführungsformen der Erfindung werden im Folgenden unter Bezugnahme auf die beigefügten Zeichnungen näher erläutert. Es zeigen
- Figur 1
- ein erstes Ausführungsbeispiel einer vorschlagsgemäßen Vorrichtung zum Regeln einer Hydraulikpumpe mit einem Hochdruck-Sitzventil,
- Figur 2
- ein zweites Ausführungsbeispiel einer vorschlagsgemäßen Vorrichtung zum Regeln einer Hydraulikpumpe mit Hochdruck-Sitzventil und Drossel,
- Figur 3
- ein drittes Ausführungsbeispiel einer vorschlagsgemäßen Vorrichtung zum Regeln einer Hydraulikpumpe mit Hochdruck-Sitzventil und einem NiederdruckSitzventil,
- Figur 4
- ein viertes Ausführungsbeispiel einer vorschlagsgemäßen Vorrichtung zum Regeln einer Hydraulikpumpe mit Hochdruck-Sitzventil und einem Niederdruck-Sitzventil inklusive Druckbegrenzung,
- Figur 5
- ein fünftes Ausführungsbeispiel einer vorschlagsgemäßen Vorrichtung zum Regeln einer Hydraulikpumpe mit Hochdruck-Sitzventil und einem Niederdruck-Sitzventil inklusive Druckbegrenzung,
- Figur 6
- ein sechstes Ausführungsbeispiel einer vorschlagsgemäßen Vorrichtung zum Regeln einer Hydraulikpumpe mit Niederdruck-Sitzventil und Hochdruckdrossel,
- Figur 7
- ein Ausführungsbeispiel einer vorschlagsgemäßen Vorrichtung zum Regeln eines Hydraulikmotors,
- Figur 8
- eine prinzipielle Darstellung einer zweiten Ausführungsform der Verstelleinheit,
- Figur 9
- ein siebtes Ausführungsbeispiel einer vorschlagsgemäßen Vorrichtung zum Regeln einer Hydraulikpumpe mit Hochdruck-Sitzventil und einem Niederdruck-Sitzventil inklusive Druckbegrenzung und Drucksensor,
- Figur 10
- eine prinzipielle Darstellung einer Ausführungsform der Regelungseinrichtung zur Durchführung eines Verfahren zum Regeln einer Hydraulikpumpe oder eines Hydraulikmotors.In
Figur 1 ist ein erstes Ausführungsbeispiel einer vorschlagsgemäßen Vorrichtung 101 zum Regeln einer Hydraulikpumpe 12 anhand eines prinzipiellen Schaltbildes dargestellt. Die Vorrichtung 101 ist Teil eines Hydrauliksystems 14, mit welchem ein nicht näher definierter Verbraucher 16 betätigt werden kann und welches nicht dargestellte Hydraulikkomponenten wie Ventile, Blenden und dergleichen umfassen kann. Bei dem Verbraucher 16 kann es sich beispielsweise um einen Hydraulikzylinder handeln, mit welchem ein Bauteil beispielsweise einer Baumaschine bewegt wird. - Die Vorrichtung 101 umfasst ein Hydraulikfluid-Reservoir 18, in welchem eine Hydraulikfluid, insbesondere Hydrauliköl, vorgehalten werden kann. Weiterhin umfasst die Vorrichtung 101 eine Hydraulikpumpe 12, welche mit einem Eingang 20 und einem Ausgang 22 ausgestattet ist. Der Eingang 20 der Hydraulikpumpe 12 ist mittels einer ersten Niederdruckleitung 24 mit dem Hydraulikfluid-Reservoir 18 verbunden, so dass die Hydraulikpumpe 12 das Hydraulikfluid aus dem Hydraulikfluid-Reservoir 18 ansaugen kann. Weiterhin ist der Ausgang 22 der Hydraulikpumpe 12 mittels einer Hochdruckleitung 26 mit dem bereits erwähnten Verbraucher 16 verbunden. Infolgedessen kann das von der Hydraulikpumpe 12 angesaugte Hydraulikfluid zum Verbraucher 16 gefördert und dort aufgrund eines Widerstandes vom Hydrauliksystem oder des Verbrauchers 16 ein Druck aufgebaut werden.
- Weiterhin umfasst die Vorrichtung 101 eine Verstelleinheit 27, die mit der Hydraulikpumpe 12 zusammenwirkt und baulich in die Hydraulikpumpe 12 integriert sein kann. Mit der Verstelleinheit 27 kann das Fördervolumen der Hydraulikpumpe 12 verändert werden, also der von der Hydraulikpumpe 12 bereitgestellte Volumenstrom. Im dargestellten Ausführungsbeispiel ist die Verstelleinheit 27 als ein Stellzylinder 28 ausgeführt, mit welchem der sogenannte Schwenkwinkel α verändert werden kann. Dabei kann der Schwenkwinkel α so verändert werden, dass das Fördervolumen der Hydraulikpumpe 12 zwischen 0 % (theoretisch) und 100 % verändert wird. Der Begriff "Schwenkwinkel" wird üblicherweise für Axialkolbenpumpen verwendet, wobei jedoch die Verwendung der vorliegenden Vorrichtung 101 nicht auf die Regelung von Axialkolbenpumpen beschränkt ist. Der Stellzylinder 28 weist einen Kolben 30 auf, der im Stellzylinder 28 axial verschiebbar gelagert ist und den Stellzylinder 28 in einen ersten Druckraum 32 und einen zweiten Druckraum 34 unterteilt. Der erste Druckraum 32 ist mittels einer Hochdruck-Nebenleitung 36 sowie einer Arbeitsleitung 37 mit der Hochdruckleitung 26 verbunden, während der zweite Druckraum 34 mittels einer zweiten Niederdruckleitung 38 mit dem bereits erwähnten Hydraulikfluid-Reservoir 18 direkt oder indirekt mit dem Gehäuse der Hydraulikpumpe 12 verbunden ist. Die zweite Niederdruckleitung 38 kann auch als Leckage- oder Tankleitung bezeichnet werden. Der Kolben 30 ist mit einer Rückstellfeder 39 zum ersten Druckraum 32 hin vorgespannt.
- Darüber hinaus ist in der Hochdruck-Nebenleitung 36 ein Hochdruck-Sitzventil 40, im vorliegenden Ausführungsbeispiel als ein Hochdruck-Digitalsitzventil 41 ausgeführt, angeordnet, welches mit einer Regelungseinrichtung 42 betätigt werden kann, wozu elektrische Leitungen verwendet werden. Durch Betätigung des Hochdruck-Sitzventils 40 kann das Druckniveau im nachgelagerten Teil der Hochdruck-Nebenleitung 36 beeinflusst werden. Dieser Teil der Hochdruck-Nebenleitung 36 ist im Folgenden auch als Arbeitsleitung 37 bezeichnet.
- Die Regelungseinrichtung 42 wiederum ist unter Verwendung von elektrischen Leitungen mit zumindest einem Sensor 44 verbunden, mit welchem ein Ist-Wert einer Kenngröße bestimmt und der Regelungseinrichtung 42 zugeführt werden kann, welche mit dem Fördervolumen der Hydraulikpumpe 12 verändert werden soll. Weiterhin ist die Regelungseinrichtung 42 unter Verwendung von elektrischen Leitungen mit einem Stellglied 46 verbunden, mit dem der Soll-Wert der Kenngröße vorgegeben werden kann. Das Stellglied 46 kann beispielsweise als ein Bedienhebel der Baumaschine ausgestaltet sein.
- Die Regelungseinrichtung 42 kann weiterhin mittels elektrischer Leitungen mit einem oder mehreren weiteren Sensoren 48 verbunden werden, mit welchem bzw. welchen Parameter erfasst werden können, welche einen Einfluss auf die Regelung haben können. Die Parameter können von der Regelungseinrichtung 42 beim Betätigen des Hochdruck-Sitzventil 40 berücksichtigt werden, um den Ist-Wert schneller dem Soll-Wert anpassen zu können. Der Sensor 44 und die weiteren Sensoren 48 sowie das Stellglied 46 stellen ihre Signale in elektronischer Form der Regelungseinrichtung 42 zur Verfügung. Anstelle von elektrischen Leitungen können auch drahtlose Verbindungen vorgesehen werden.
- Die vorschlagsgemäße Vorrichtung 101 wird auf folgende Weise betrieben: Zunächst wird ein Antriebsmotor 62 für die Hydraulikpumpe 12 eingeschaltet, wodurch die Hydraulikpumpe 12 aktiviert wird. Die Hydraulikpumpe 12 fördert das Hydraulikfluid aus dem Hydraulikfluid-Reservoir 18 zum Verbraucher 16, in welchem sich aufgrund eines Widerstandes und der Förderung des Fluids ein gewisser Druck aufbaut. Dieser Druck liegt ebenfalls in der Hochdruckleitung 26 und in der Hochdrucknebenleitung 36 in Strömungsrichtung gesehen vor dem Hochdruck-Sitzventil 40 an. In der Arbeitsleitung 37 herrscht konstruktiv ein geringerer Druck als in der Hochdruck-Nebenleitung 36, um ein Kräftegleichgewicht innerhalb der Verstelleinheit 27 zu generieren. Der Benutzer beispielsweise der Baumaschine kann nun mit dem Stellglied 46 einen gewissen Soll-Wert der Kenngröße vorgeben, welche beispielsweise einem bestimmten Volumenstrom des Hydraulikfluids im Verbraucher 16 entsprechen kann. Dieser Soll-Wert wird der Regelungseinrichtung 42 zugeführt. Gleichzeitig wird der Ist-Wert der Kenngröße im Verbraucher 16 oder an einer anderen geeigneten Stelle im Hydrauliksystem 14 vom Sensor 44 erfasst. Um den Ist-Wert dem Soll-Wert anzupassen, wird nun das Hochdruck-Sitzventil 40 von der Regelungseinrichtung 42 betätigt. Wie aus der
Figur 1 hervorgeht, handelt es sich bei dem Hochdruck-Sitzventil 40 um ein 2/2-Sitzventil, welches zwischen einer Offenstellung und einer Schließstellung bewegt werden kann. Weiterhin ist aus der Figur 1 zu erkennen, dass das Hochdruck-Sitzventil 40 stromlos geschlossen, also als "Normally Closed" Ventil ausgeführt ist. Aufgrund der Tatsache, dass das Hochdruck-Sitzventil 40 als Sitzventil ausgestaltet ist, ist dieses im geschlossenen Zustand leckagefrei. - Es wird im Folgenden davon ausgegangen, dass zunächst das Hochdruck-Sitzventil 40 von der Regelungseinrichtung 42 nicht betätigt wird. Infolgedessen ist das Hochdruck-Sitzventil 40 geschlossen. Der Druck, welcher im Verbraucher 16 und folglich in der Hochdruckleitung 26 und in der Hochdruck-Nebenleitung 36 bis zum Hochdruck-Sitzventil 40 aufgebaut wird, wird infolgedessen nicht in den ersten Druckraum 32 weitergeleitet. Die Rückstellfeder 39, mit welcher der Kolben 30 vorgespannt wird, befindet sich daher in einem der minimalen Federvorspannung entsprechenden Zustand. In diesem Zustand wirkt der Stellzylinder 28 derart mit der Hydraulikpumpe 12 zusammen, dass diese ihren maximalen Schwenkwinkel α einnimmt bzw. ihr maximales Fördervolumen abgibt. Aufgrund eines Widerstandes des Verbrauchers 16 oder des Hydrauliksystems und der weiteren Förderung des Hydraulikfluids steigt der Druck im Verbraucher 16, in der Hochdruckleitung 26 sowie in der Hochdruck-Nebenleitung 36 weiter an. Dieser Druckanstieg wird vom Sensor 44 erfasst. Stellt die Regelungseinrichtung 42 fest, dass der Ist-Wert nicht dem Soll-Wert entspricht, kann das Fördervolumen der Hydraulikpumpe 12 reduziert werden. Hierzu öffnet die Regelungseinrichtung 42 das Hochdruck-Sitzventil 40, so dass das Hydraulikfluid durch das Hochdruck-Sitzventil 40 zum ersten Druckraum 32 fließen kann. Das Volumen im ersten Druckraum 32 kann infolge der Pulsweite, mit welcher das Hochdruck-Sitzventil 40 geöffnet und geschlossen wird, eingestellt werden. Aufgrund des steigenden Volumens im ersten Druckraum 32 steigt dort der Druck, wodurch der Kolben 30 zum zweiten Druckraum 34 hin verschoben und die Rückstellfeder 39 komprimiert wird. Aufgrund der Bewegung des Kolbens werden der Schwenkwinkel α und folglich das Fördervolumen der Hydraulikpumpe 12 reduziert. Sobald der Ist-Wert dem Soll-Wert entspricht, wird das Fördervolumen nicht mehr verändert.
- Unter der Voraussetzung, dass der Kolben 30 den ersten Druckraum 32 und den zweiten Druckraum 34 leckagefrei gegeneinander abdichtet, bliebe die Stellung des Kolbens erhalten. Dies würde auch bedeuten, dass das Fördervolumen der Pumpe nicht wieder erhöht werden könnte. Allerdings ist prinzipbedingt immer eine gewisse Leckage zwischen dem ersten Druckraum 32 und dem zweiten Druckraum 34 vorhanden, so dass ein gewisses Volumen vom ersten Druckraum 32 in den zweiten Druckraum 34 strömen kann. Aufgrund dieser Leckage nimmt das Volumen des Hydraulikfluids im ersten Druckraum 32 mehr oder weniger schnell ab, infolgedessen wird der Kolben 30 von der Rückstellfeder 39 wieder zum ersten Druckraum 32 verschoben. Diese Verschiebung hat eine Erhöhung des Stellwinkels und folglich eine Erhöhung des Fördervolumens der Hydraulikpumpe 12 zur Folge. Hierdurch würde der Ist-Wert wieder vom Soll-Wert abweichen. Um dem entgegenzuwirken, öffnet die Regelungseinrichtung 42 das Hochdruck-Sitzventil 40 derart, dass der Ist-Wert dem Soll-Wert entspricht.
- Für den Fall, dass der Benutzer der Baumaschine beispielsweise eine schnellere Zylinderbewegung ausführen möchte, muss das Fördervolumen der Hydraulikpumpe 12 erhöht werden. Dies wird im in
Figur 1 dargestellten Ausführungsbeispiel ausschließlich über die Leckage bewirkt, welche, wie bereits erwähnt, eine Strömung des Hydraulikfluids vom ersten Druckraum 32 in den zweiten Druckraum 34 zulässt. Wie ebenfalls beschrieben, stellt die Rückstellfeder 39 den Kolben 30 zum ersten Druckraum 32 zurück, wodurch der Schwenkwinkel α bzw. das Fördervolumen erhöht werden. Auf diese Weise kann die Hydraulikpumpe 12 entsprechend geregelt werden. An dieser Stelle soll erwähnt werden, dass mit dem weiteren Sensor 48 Parameter in die Regelung einfließen können, welche ebenfalls einen Einfluss auf die Regelung haben. - In
Figur 2 ist ein zweites Ausführungsbeispiel der vorschlagsgemäßen Vorrichtung 102 ebenfalls anhand eines prinzipiellen Schaltbilds gezeigt. Der Aufbau der Vorrichtung 102 gemäß dem zweiten Ausführungsbeispiel entspricht weitgehend demjenigen des inFigur 1 gezeigten ersten Ausführungsbeispiels der Vorrichtung 101, wobei zusätzlich zwischen dem Hochdruck-Sitzventil 40 und dem Stellzylinder 28 eine Neben-Niederdruckleitung 50 aus der Hochdruck-Nebenleitung 36 abzweigt und in die zweite Niederdruckleitung 38 mündet. In dieser Neben-Niederdruckleitung 50 ist eine Niederdruckdrossel 52 angeordnet. Durch die Neben-Niederdruckleitung 50 kann das Hydraulikfluid vom ersten Druckraum 32 in das Hydraulikfluid-Reservoir 18 fließen, ohne zwischen dem Kolben 30 und dem Stellzylinder 28 in den zweiten Druckraum 34 fließen zu müssen. Der Stellzylinder 28 könnte daher leckagefrei ausgeführt werden, was prinzipbedingt nicht möglich ist. Allerdings lässt sich die Leckage durch eine entsprechende Fertigungsgenauigkeit reduzieren. Eine reduzierte Leckage hält den Druckverlust im Hydrauliksystem 14 gering, wodurch die Effizienz, mit welcher das Hydrauliksystem 14 betrieben werden kann, erhöht wird. - Wie bereits erwähnt, muss zum Erhöhen des Schwenkwinkels α bzw. des Fördervolumens der Hydraulikpumpe 12 der Kolben 30 zum ersten Druckraum 32 hin verschoben werden, wobei ein bestimmtes Volumen des Hydraulikfluids aus dem ersten Druckraum 32 abgeführt werden muss. Während im ersten Ausführungsbeispiel der vorschlagsgemäßen Vorrichtung 101, welche in
Figur 1 dargestellt ist, dem Hydraulikfluid nur der Weg vom ersten Druckraum 32 in den zweiten Druckraum 34 bleibt, kann das Hydraulikfluid im zweiten Ausführungsbeispiel auch durch die Neben-Niederdruckleitung 50 und die Niederdruckdrossel 52 aus dem ersten Druckraum 32 abfließen. Da im zweiten Ausführungsbeispiel das Hydraulikfluid schneller aus dem ersten Druckraum 32 abfließen kann, wird die Regelung dynamischer, wodurch das Ansprechverhalten verbessert wird. - In
Figur 3 ist ein drittes Ausführungsbeispiel der vorschlagsgemäßen Vorrichtung 103 ebenfalls anhand eines prinzipiellen Schaltbilds gezeigt. Die Vorrichtung 103 gemäß dem dritten Ausführungsbeispiel gleicht zum größten Teil der Vorrichtung 102 gemäß dem inFigur 2 dargestellten zweiten Ausführungsbeispiel, allerdings ist in der Neben-Niederdruckleitung 50 anstelle der Niederdruckdrossel 52 ein Niederdruck-Sitzventil 54 angeordnet, welches ebenfalls als ein Niederdruck-Digitalsitzventil 55 ausgebildet ist und wie das Hochdruck-Sitzventil 40 von der Regelungseinrichtung 42 betätigt werden kann. Das Abfließen des Hydraulikfluids aus dem ersten Druckraum 32 kann im dritten Ausführungsbeispiel sehr viel zielgerichteter beeinflusst werden als im zweiten Ausführungsbeispiel, da der Volumenstrom des aus dem ersten Druckraum 32 abfließenden Hydraulikfluids mit einer entsprechenden Aktivierung des Niederdruck-Sitzventils 54 vorgegeben werden kann. Wenn also mit dem Stellglied 46 beispielsweise ein erhöhter Soll-Wert der betreffenden Kenngröße im Verbraucher 16 angefordert wird, kann die Regelungseinrichtung 42 das Niederdruck-Sitzventil 54 entsprechend öffnen, wodurch der Schwenkwinkel α bzw. das Fördervolumen der Hydraulikpumpe 12 erhöht werden. - In
Figur 4 ist ein viertes Ausführungsbeispiel der vorschlagsgemäßen Vorrichtung 104 dargestellt, welches weitgehend dem dritten Ausführungsbeispiel gemäß derFigur 3 entspricht. Der wesentliche Unterschied liegt darin, dass das Hochdruck-Sitzventil 40 als ein Hochdruck-Sitzventil 56 mit integrierter Druckbegrenzung, in diesem Fall als ein Hochdruck-Digitalsitzventil 57 mit integrierter Druckbegrenzungsfunktion ausgebildet ist. Das Hochdruck-Sitzventil 40 weist daher eine Druckbegrenzungsfunktion auf, welche im Wert abhängig der Systemvorgaben variabel gestaltet werden kann. Wenn der Druck im Verbraucher 16 und folglich in der Hochdruckleitung 26 und der Hochdruck-Nebenleitung 36 bis zum Hochdruck-Sitzventil 40 einen bestimmten Wert überschreitet, öffnet das Hochdruck-Sitzventil 40 unabhängig davon, ob es von der Regelungseinrichtung 42 entsprechend aktiviert wird oder nicht. Infolge des Öffnens des Hochdruck-Digitalsitzventils 40 strömt das Hydraulikfluid in den ersten Druckraum 32, wodurch der Kolben 30 wie oben beschrieben zum zweiten Druckraum 34 hin verschoben und folglich der Schwenkwinkel α bzw. das Fördervolumen der Hydraulikpumpe 12 reduziert werden. Der Druck in der Versorgungsleitung kann somit den maximalen Pumpendruck nicht übersteigen. Eine Beschädigung der Hydraulikkomponenten des Hydrauliksystems 14 kann dadurch vermieden werden. -
Figur 5 zeigt ein fünftes Ausführungsbeispiel der vorschlagsgemäßen Vorrichtung 105, welche dem dritten Ausführungsbeispiel gemäß derFigur 3 weitgehend entspricht. Allerdings ist in der Hochdruck-Nebenleitung 36 eine Bypassleitung 58 vorgesehen, mit welcher das Hochdruck-Sitzventil 40 umgangen werden kann. Das Hydraulikfluid kann daher sowohl durch das Hochdruck-Sitzventil 40 als auch durch die Bypassleitung 58 in den ersten Druckraum 32 fließen. In der Bypassleitung 58 ist ein Druckbegrenzungsventil 60 angeordnet. Wie bereits für das inFigur 4 gezeigte vierte Ausführungsbeispiel der erfindungsgemäßen Vorrichtung 104 beschrieben, öffnet auch das Druckbegrenzungsventil 60 der Bypassleitung 58, wenn in der Hochdruckleitung 26 und der Hochdruck-Nebenleitung 36 der Druck einen gewissen Wert überschreitet. Wiederum werden der Schwenkwinkel α und das Fördervolumen der Hydraulikpumpe 12 infolge des Öffnens des Druckbegrenzungsventils 60 reduziert, so dass der Druck im Hydrauliksystem 14 begrenzt wird. -
Figur 6 zeigt ein sechstes Ausführungsbeispiel der vorschlagsgemäßen Vorrichtung 106, bei welcher die Hochdruck-Nebenleitung 36 direkt in den ersten Druckraum 32 mündet, ohne dass hier ein Hochdruck-Sitzventil 40 in der Hochdruck-Nebenleitung 36 angeordnet wäre. Allerding ist in der Hochdruck-Nebenleitung 36 eine Hochdruckdrossel 64 angeordnet. In der Neben-Niederdruckleitung 50 ist ein Niederdruck-Sitzventil 54 angeordnet, welches, wie auch in den betreffenden zuvor beschriebenen Ausführungsbeispielen von der Regelungseinrichtung 42 betätigt werden kann. Die Vorrichtung 106 gemäß dem sechsten Ausführungsbeispiel wird wie folgt betrieben: Infolge der Förderung des Hydraulikfluids von dem Hydraulik-Reservoir 18 zum Verbraucher 16 steigt im Verbraucher 16 der Druck, der auch in der Hochdruck-Nebenleitung 36 anliegt. Im ersten Druckraum 32 liegt aber nicht der Druck an, der in der Hochdruckleitung 26 und dem Verbraucher 16 anliegt, sondern der von der Hochdruckdrossel 64 entsprechend verringerte Druck. Aber auch der verringerte Druck im ersten Druckraum 32 sorgt, wie bereits mehrfach beschrieben, zu einer Verringerung des Schwenkwinkels α und des Fördervolumens der Hydraulikpumpe 12. Zum Erhöhen des Schwenkwinkels α und des Fördervolumens wird das Niederdruck-Sitzventil 54 von der Regelungseinrichtung 42 entsprechend geöffnet. -
Figur 7 zeigt eine Vorrichtung 72 zum Regeln eines Hydraulikmotors 66, wobei die Vorrichtung 72 weitgehend der Vorrichtung 103 zum Regeln einer Hydraulikpumpe 12 gemäß dem inFigur 3 dargestellten dritten Ausführungsbeispiel entspricht. In diesem Fall jedoch ist die Hochdruckleitung 26 nicht mit einem Verbraucher 16, sondern mit einem Hydraulikfluid-Druckreservoir 74 verbunden, in welchem das Hydraulikfluid mit einem bestimmten Druck vorgehalten wird. Die Hochdruckleitung 26 ist mit dem Eingang 20 des Hydraulikmotors 66 verbunden. Der Ausgang 22 des Hydraulikmotors 66 ist mittels einer Rücklaufleitung 68 mit dem Hydraulikfluid-Reservoir 18 verbunden. Das Hydraulikfluid fließt daher vom Hydraulikfluid-Druckreservoir 74 zum Hydraulikfluid-Reservoir 18 und durchströmt dabei den Hydraulikmotor 66. Beim Durchströmen wird eine Welle 70 angetrieben, die wiederum mit einem Verbraucher 76 verbunden ist. Mit der von der Welle 70 übertragenden Leistung kann der Verbraucher 76 auf die gewünschte Weise betrieben werden. Im Übrigen geschieht die Regelung des Hydraulikmotors 66 bzw. der von ihm abgegebenen Leistung auf dieselbe Weise, wie es für die Vorrichtung 103 zum Regeln der Hydraulikpumpe 12 gemäß dem dritten Ausführungsbeispiel beschrieben worden ist. Sämtliche Ausführungsbeispiele der Vorrichtung 101 bis 106 zum Regeln der Hydraulikpumpe 12 können sinngemäß auch als Vorrichtung 72 zum Regeln des Hydraulikmotors 66 verwendet werden. - In sämtlichen Ausführungsbeispielen kann die Regelungseinrichtung 42 eine Leistungselektronik umfassen, welche mit einer Software betrieben werden kann. In dieser Software können Algorithmen hinterlegt sein, die verschiedene Regelungscharakteristiken simulieren. Infolgedessen kann die Regelungseinrichtung 42 beispielsweise als ein PI-Regler, ein PID-Regler oder einer der genannten in Kombination mit Festwertregelung betrieben werden. Die verschiedenen Regelungscharakteristiken können abhängig der Applikation an der Regelungseinrichtung 42 ausgewählt werden. Eine Anpassung oder ein Austausch der Komponenten der Vorrichtung 10 ist nicht notwendig. Zudem ist die Anzahl der Sensoren 44 und der weiteren Sensoren 48 nicht begrenzt. Auch die von ihnen gemessenen Messeinheiten können weitgehend frei gewählt werden, wobei als einzige Beschränkung für die von den Sensoren 44 ermittelten Messeinheiten gewährleistet sein muss, dass diese tatsächlich auch von der Hydraulikpumpe 12 oder dem Hydraulikmotor 66 beeinflussbar sind.
- An dieser Stelle sei darauf hingewiesen, dass die Begriffe "Hochdruckleitung", "Niederdruckleitung" und dergleichen nicht so zu verstehen sind, dass dort immer ein Hochdruck bzw. ein Niederdruck anliegen muss. Diese Begriffe dienen primär der Unterscheidung der betreffenden Komponenten der vorliegenden Vorrichtungen 10 und 72.
- In den
Figuren 1 bis 7 und9 sind, soweit vorhanden, die Hochdruck-Nebenleitung 36, die Arbeitsleitung 37, die zweite Niederdruckleitung 38, die Neben-Niederdruckleitung 50 und die Bypassleitung 58 gestrichelt dargestellt. Hierdurch soll symbolisiert werden, dass es sich bei diesen Leitungen um Steuerleitungen handelt, die zur Regelung der Hydraulikpumpe 12 bzw. des Hydraulikmotors 66 und nicht primär zum Versorgen des Verbrauchers 16 mit Hydraulikfluid dienen. - Zudem sind in den
Figuren 1 bis 7 und9 offene Kreisläufe mit und ohne vorgespanntem Tankdruck gezeigt, allerdings kann die vorgeschlagene Vorrichtung zum Regeln einer Hydraulikpumpe 12 oder des Hydraulikmotors 66 auch für geschlossene Kreisläufe verwendet werden. - In
Figur 8 ist eine zweite Ausführungsform der Verstelleinheit 27 anhand einer prinzipiellen Darstellung gezeigt. Während der Kolben 30 der Verstelleinheit 27 nach der ersten Ausführungsform wie erwähnt mit der Rückstellfeder 39 gegen den ersten Druckraum 32 vorgespannt wird, wird hierfür in der zweiten Ausführungsform der Verstelleinheit 27 ein Gegenkolben 78 verwendet, welcher in einem Gegenzylinder 79 verschiebbar gelagert ist. Damit die Funktion der Verstelleinheit 27 auch bei geringeren Drücken gegeben ist, wird die Wirkfläche vom Gegenzylinder 79 kleiner als jene vom Stellzylinder 28, beispielsweise im Verhältnis 1:4, ausgeführt. Der Gegenkolben 78 schließt einen ersten Gegendruckraum 80 ab. Der Kolben 30 ist über eine drehbar gelagerte Verbindungsstange 86, was im Beispiel der Axialkolbenpumpe eine Schwenkwiege darstellt, mit dem Gegenkolben 78 verbunden. Wird der Kolben 30 aufgrund einer Erhöhung des Drucks im ersten Druckraum 32 zum zweiten Druckraum 34 verschoben, überträgt die Verbindungsstange 86 diese Bewegung derart auf den Gegenkolben 78, dass der Gegenkolben 78 in die entgegengesetzte Richtung zum ersten Gegendruckraum 80 hin verschoben wird. Das darin enthaltene Medium, welches dem Hydraulikfluid der übrigen Vorrichtung 10 entsprechen kann, wird dabei verdrängt. Mit aktiver Versorgung des ersten Gegendruckraums 80 mit dem Medium wird der Kolben 30 wieder zum ersten Druckraum 32 hin bewegt. - Es ist denkbar, dass der Gegenkolben 78 den Gegenzylinder 79 in den bereits erwähnten ersten Gegendruckraum 80 und einen zweiten Gegendruckraum 82 unterteilt. Der erste Gegendruckraum 80 und der zweite Gegendruckraum 82 können in die Vorrichtung 10 integriert sein, so dass die Drücke im ersten Gegendruckraum 80 und im zweiten Gegendruckraum 82 gezielt verändert werden können, um bestimmte Regelungscharakteristiken realisieren zu können. Der Kolben 30 und der Gegenkolben 78 weisen ein bestimmtes Flächenverhältnis auf, um eine Dominanz eines Kolbens 30 bei gleichem Druckniveau zu generieren. Die Kombination Gegenkolben 78 mit einer zusätzlichen Feder für das Rückstellen des Kolbens 30 ist ebenfalls realisierbar (nicht dargestellt).
- In
Figur 9 ist ein siebtes Ausführungsbeispiel der vorschlagsgemäßen Vorrichtung 107 dargestellt, welches weitgehend dem vierten Ausführungsbeispiel gemäß derFigur 3 entspricht. Der wesentliche Unterschied liegt darin, dass der in der Arbeitsleitung 37 vorliegende Druck mittels eines Drucksensors 88 erfassbar ist. Dabei wirkt der Drucksensor 88 mit der Regelungseinrichtung 42 derart zusammen, dass das Hochdruck-Sitzventil 40 und/oder das Niederdruck-Sitzventil 54 unter Berücksichtigung des vom Drucksensor 88 erfassten Drucks aktivierbar ist. So kann der Druck in der Arbeitsleitung 37 als zusätzliche Größe in die Regelung des Systems mit einbezogen werden. Der in der Arbeitsleitung 37 erfasste Druck entspricht dem Druck, der an der Verstelleinheit 27 anliegt. Durch die Einbeziehung des Drucks in der Arbeitsleitung 37 in die Regelung kann die Verstelleinheit 27 durch die Regelungseinrichtung 42 direkter beeinflusst werden. Die Verstelleinheit 27 stellt in der Regel das Fördervolumen der Hydraulikpumpe 12 ein. Sind weitere Parameter der Hydraulikpumpe bekannt, kann mit der derart weitergebildeten Vorrichtung der Hydraulikpumpe 12 jedes beliebige Fördervolumen aufgeprägt werden. Die hydraulische Leistung der Hydraulikpumpe 12 kann so auf die Leistung des Antriebsmotors 62 abgestimmt werden. - Die Regelungseinrichtung 42 kann dazu ausgebildet sein, anhand des von dem Drucksensor 88 erfassten Drucks die Position des Kolbens 30 im Stellzylinder 28 zu ermitteln, sodass das Hochdruck-Sitzventil 40 und/oder das Niederdruck-Sitzventil 54 unter Berücksichtigung der von der Regelungseinrichtung 42 ermittelten Position des Kolbens 30 aktiviert werden kann. Über die Position des Kolbens 30 kann ferner der Schwenkwinkel α der Hydraulikpumpe 12 ermittelt werden. Durch eine derartige Anordnung kann daher der Schwenkwinkel α erfasst werden, ohne dass ein Schwenkwinkelsensor zur Verfügung steht. Dadurch kann ein einfacherer Aufbau der Hydraulikpumpe 12 erreicht werden. Außerdem kann so eine aktive Beeinflussung des Schwenkwinkels α ermöglicht werden.
- Die Erfassung des in der Arbeitsleitung 37 vorliegenden Drucks und das Zusammenwirken des Drucksensors 88 mit der Regelungseinrichtung 42 kann in entsprechend der zuvor beschriebenen Weise auf die in den
Figuren 1, 2 und4 bis 6 dargestellten Ausführungsbeispiele angewendet werden. Dabei kann der Drucksensor 88 ebenfalls mit der Regelungseinrichtung 42 derart zusammenwirken, dass das Hochdruck-Sitzventil 40 und/oder das Niederdruck-Sitzventil 54 unter Berücksichtigung des vom Drucksensor 88 erfassten Drucks aktivierbar ist. - Ist die Vorrichtung, wie in
Figur 7 dargestellt, zum Regeln eines Hydraulikmotors 66 ausgebildet, kann in entsprechender Weise der in der Arbeitsleitung 37 vorliegende Druck mittels des Drucksensors 88 erfassbar sein. Entsprechend der Beschreibung des Ausführungsbeispiels inFigur 9 , kann dem Hydraulikmotor 66 so jedes beliebige Schluckvolumen aufgeprägt werden. Die hydraulische Leistung des Hydraulikmotors 66 kann so auf die an der Welle 70 abgenommene Leistung abgestimmt werden. Auch der Schwenkwinkel α des Hydraulikmotors 66 kann in entsprechender Weise erfasst und aktiv beeinflusst werden. - In jeder der zuvor beschriebenen Ausführungsbeispiele kann das Hochdruck-Sitzventil 40 und/oder das Niederdruck-Sitzventil 54 anhand einer Aktivierungsgröße durch die Regelungseinrichtung 42 entsprechend der Darstellung in
Figur 10 aktivierbar sein. Dabei kann in der Regelungseinrichtung 42 ein Referenzwert 92 der Aktivierungsgröße in Abhängigkeit des Ist-Wertes 94 einer mit dem Fördervolumen der Hydraulikpumpe 12 oder mit dem vom Hydraulikmotor 66 aufzunehmenden Schluckvolumen beeinflussbaren Kenngröße hinterlegt sein. Die Regelungseinrichtung 42 ist vorzugsweise ausgebildet, den Ist-Wert 94 der Kenngröße und einen korrespondierenden Ist-Wert 90 der Aktivierungsgröße zu erfassen und aus dem Vergleich des Ist-Wertes 90 der Aktivierungsgröße mit dem dem Ist-Wert 94 der Kenngröße zugehörigen Referenzwert 92 der Aktivierungsgröße einen Zustandskennwert 96 der Hydraulikpumpe 12 oder des Hydraulikmotors 66 zu ermitteln. Besonders vorteilhaft an einer derartigen Weiterbildung der Erfindung ist, dass keine weiteren Komponenten zu deren Realisierung notwendig sind, sondern lediglich die Regelungseinrichtung 42 in entsprechender Weise angepasst werden muss. - Ein Verfahren zum Regeln der Hydraulikpumpe 12 des Hydraulikmotors 66 wobei das Hochdruck-Sitzventil 40 und/oder ein Niederdruck-Sitzventil 54 anhand einer Aktivierungsgröße aktivierbar ist, umfasst einen ersten Schritt 101, in dem der Ist-Wert 94 zumindest einer mit dem Fördervolumen der Hydraulikpumpe 12 oder mit dem vom Hydraulikmotor 66 aufzunehmenden Schluckvolumen beeinflussbaren Kenngröße erfasst wird. In einem zweiten Schritt 102 wird außerdem ein mit dem Ist-Wert der Kenngröße korrespondierender Ist-Wert 90 der Aktivierungsgröße erfasst, um in einem dritten Schritt 103 einen Zustandskennwert 96 der Hydraulikpumpe 12 oder des Hydraulikmotors 66 durch Vergleichen des Ist-Wertes 90 der Aktivierungsgröße mit einem dem Ist-Wert 94 der Kenngröße zugehörigen Referenzwert 92 der Aktivierungsgröße zu ermitteln.
- Bei der Kenngröße kann es sich um den Volumenstrom des Hydraulikfluids handeln. Die Aktivierungsgröße kann durch die Stärke eines Ansteuerstroms und/oder eine Ansteuerdauer des Hochdruck-Sitzventils und/oder des Niederdruck-Sitzventils bzw. deren Aktivierungsfrequenzen und/oder Periodendauer gebildet sein. In der Regelungseinrichtung 42, kann dementsprechend ein Referenzzusammenhang 98 zwischen einem Ist-Volumenstrom 94a und einer Ist-Stärke 90a des Ansteuerstroms und/oder einer Ist-Ansteuerdauer 90b hinterlegt sein, sodass für einen bestimmten Wert des Ist-Volumenstroms 94a die Ist-Stärke 90a des Ansteuerstroms und/oder die Ist-Ansteuerdauer 90b mit einem entsprechenden Referenzwert 92 verglichen werden kann. Der Zustandskennwert 96 kann beispielsweise in Form einer prozentualen Abweichung angegeben sein.
-
- 10
- Vorrichtung
- 101 - 107
- Vorrichtung
- 12
- Hydraulikpumpe
- 14
- Hydrauliksystem
- 16
- Verbraucher
- 18
- Hydraulik-Reservoir
- 20
- Eingang
- 22
- Ausgang
- 24
- erste Niederdruckleitung
- 26
- Hochdruckleitung
- 27
- Verstelleinheit
- 28
- Stellzylinder
- 30
- Kolben
- 32
- erster Druckraum
- 34
- zweiter Druckraum
- 36
- Hochdruck-Nebenleitung
- 37
- Arbeitsleitung
- 38
- zweite Niederdruckleitung
- 39
- Rückstellfeder
- 40
- Hochdruck-Sitzventil
- 41
- Hochdruck-Digitalsitzventil
- 42
- Regelungseinrichtung
- 44
- Sensor
- 46
- Stellglied
- 48
- weiterer Sensor
- 50
- Neben-Niederdruckleitung
- 52
- Niederdruckdrossel
- 54
- Niederdruck-Sitzventil
- 55
- Niederdruck-Digitalsitzventil
- 56
- Hochdruck-Sitzventil mit integrierter Druckbegrenzung
- 57
- Hochdruck-Digitalsitzventil mit integrierter Druckbegrenzung
- 58
- Bypassleitung
- 60
- Druckbegrenzungsventil
- 62
- Antriebsmotor
- 64
- Hochdruckdrossel
- 66
- Hydraulikmotor
- 68
- Rücklaufleitung
- 70
- Welle
- 72
- Vorrichtung
- 74
- Hydraulik-Druckreservoir
- 76
- Verbraucher
- 78
- Gegenkolben
- 79
- Gegenzylinder
- 80
- erster Gegendruckraum
- 82
- zweiter Gegendruckraum
- 86
- Verbindungsstange
- 88
- Drucksensor
- 90
- Ist-Wert der Aktivierungsgröße
- 90a
- Ist-Stärke des Ansteuerstroms
- 90b
- Ist-Ansteuerdauer
- 92
- Referenzwert der Aktivierungsgröße
- 94
- Ist-Wert der Kenngröße
- 94a
- Ist-Volumenstrom
- 96
- Zustandskennwert
- 98
- Referenzzusammenhang
- 101
- erster Schritt
- 102
- zweiter Schritt
- 103
- dritter Schritt
- α
- Schwenkwinkel
Claims (16)
- Vorrichtung (10) zum Regeln einer Hydraulikpumpe (12), umfassend- ein Hydraulikfluid-Reservoir (18),- eine Hydraulikpumpe (12) mit einem Eingang (20) und einem Ausgang (22), wobeio der Eingang (20) mittels einer ersten Niederdruckleitung (24) mit dem Hydraulikfluid-Reservoir (18) verbunden ist,o der Ausgang (22) mit einer Hochdruckleitung (26) verbunden ist, an welche ein Verbraucher (16) anschließbar ist,- eine mit der Hydraulikpumpe (12) zusammenwirkende Verstelleinheit (27), mit welcher das Fördervolumen der Hydraulikpumpe (12) veränderbar ist, wobei die Verstelleinheit (27) in einer mit der Hochdruckleitung (26) verbundenen Hochdruck-Nebenleitung (36) angeordnet ist,- ein in der Hochdruck-Nebenleitung (36) angeordnetes und mit der Verstelleinheit (27) zusammenwirkendes Hochdruck-Sitzventil (40),- einen Sensor (44), mit welchem ein Ist-Wert zumindest einer mit dem Fördervolumen der Hydraulikpumpe (12) beeinflussbaren Kenngröße erfassbar ist,- ein Stellglied (46), mit welchem ein Soll-Wert der Kenngröße vorgebbar ist, und- eine Regelungseinrichtung (42), welche mit dem Sensor (44) und dem Stellglied (46) derart zusammenwirkt, dass das Hochdruck-Sitzventil (40) unter Berücksichtigung des vom Sensor (44) erfassten Ist-Werts und des vom Stellglied (46) vorgegebenen Soll-Werts aktivierbar ist,- dadurch gekennzeichnet, dass das Hochdruck-Sitzventil (40) als ein Hochdruck-Sitzventil (56) mit integrierter Druckbegrenzungsfunktion ausgeführt ist.
- Vorrichtung (10) nach Anspruch 1,
dadurch gekennzeichnet, dass die Verstelleinheit (27) einen Stellzylinder (28) umfasst oder als ein Stellzylinder (28) ausgebildet ist, wobei- im Stellzylinder (28) ein Kolben (30) verschiebbar gelagert ist,- der Kolben (30) den Stellzylinder (28) in einen ersten Druckraum (32) und einen zweiten Druckraum (34) unterteilt,- der erste Druckraum (32) mittels einer Hochdruck-Nebenleitung (36), sowie einer Arbeitsleitung (37) mit der Hochdruckleitung (26) verbunden ist,- der zweite Druckraum (34) mittels einer zweiten Niederdruckleitung (38) mit Hydraulikfluid-Reservoir (18) verbunden ist, und- der Kolben (30) mit einer Rückstellfeder (39) und/oder einem Gegenkolben (78) gegen den ersten Druckraum (32) vorgespannt ist. - Vorrichtung (10) nach einem der Ansprüche 1 oder 2,
dadurch gekennzeichnet, dass- zwischen dem Hochdruck-Sitzventil (40) und der Verstelleinheit (27) eine Neben-Niederdruckleitung (50) aus der Hochdruck-Nebenleitung (36) abzweigt und in die zweite Niederdruckleitung (38) mündet, und- in der Neben-Niederdruckleitung (50) eine feste oder variable Niederdruckdrossel (52) angeordnet ist. - Vorrichtung (10) nach einem der Ansprüche 1 oder 2,
dadurch gekennzeichnet, dass- zwischen dem Hochdruck-Sitzventil (40) und der Verstelleinheit (27) eine Neben-Niederdruckleitung (50) aus der Hochdruck-Nebenleitung (36) abzweigt und in die zweite Niederdruckleitung (38) mündet, und- in der Neben-Niederdruckleitung (50) ein Niederdruck-Sitzventil angeordnet ist, welches mittels der Regelungseinrichtung (42) unter Berücksichtigung des vom Sensor (44) erfassten Ist-Werts und des vom Stellglied (46) vorgegebenen Soll-Werts aktivierbar ist. - Vorrichtung (10) nach einem der vorherigen Ansprüche,
dadurch gekennzeichnet, dass- die Hochdruck-Nebenleitung (36) eine Bypassleitung (58) aufweist, mit welcher das Hochdruck-Sitzventil (40) umgangen wird, und- in der Bypassleitung (58) ein Druckbegrenzungsventil (60) angeordnet ist. - Vorrichtung (10) zum Regeln einer Hydraulikpumpe (12), umfassend- ein Hydraulikfluid-Reservoir (18),- eine Hydraulikpumpe (12) mit einem Eingang (20) und einem Ausgang (22), wobeio der Eingang (20) mit einer ersten Niederdruckleitung (24) mit dem Hydraulikfluid-Reservoir (18) verbunden ist,o der Ausgang (22) mit einer Hochdruckleitung (26) verbunden ist, an welche ein Verbraucher (16) anschließbar ist,- eine mit der Hydraulikpumpe (12) zusammenwirkende Verstelleinheit (27), mit welcher das Fördervolumen der Hydraulikpumpe (12) veränderbar ist, wobei die Verstelleinheit (27) in einer mit der Hochdruckleitung (26) verbundenen Hochdruck-Nebenleitung (36) angeordnet ist,- einen Sensor (44), mit welchem ein Ist-Wert zumindest einer mit dem Fördervolumen der Hydraulikpumpe (12) beeinflussbaren und den Verbraucher (16) betreffenden Kenngröße erfassbar ist,- ein Stellglied (46), mit welchem ein Soll-Wert der Kenngröße vorgebbar ist, und- eine Regelungseinrichtung (42), welche mit dem Sensor (44) und dem Stellglied (46) derart zusammenwirkt, dass das Niederdruck-Sitzventil unter Berücksichtigung des vom Sensor (44) erfassten Ist-Werts und des vom Stellglied (46) vorgegebenen Soll-Werts aktivierbar ist,- gekennzeichnet durch die weiteren Merkmale:
eine Neben-Niederdruckleitung (50), die aus der Hoch druck-Nebenleitung (36) abzweigt,- ein in der Neben-Niederdruckleitung (50) angeordnetes und mit der Verstelleinheit zusammenwirkendes Niederdruck-Sitzventil (54). - Vorrichtung (10) nach Anspruch 6,
dadurch gekennzeichnet, dass die Verstelleinheit (27) einen Stellzylinder (28) umfasst oder als ein Stellzylinder (28) ausgebildet ist, wobei- im Stellzylinder (28) ein Kolben (30) verschiebbar gelagert ist,- der Kolben (30) den Stellzylinder (28) in einen ersten Druckraum (32) und einen zweiten Druckraum (34) unterteilt,- der erste Druckraum (32) mittels einer Hochdruck-Nebenleitung (36) sowie einer Arbeitsleitung (37) mit der Hochdruckleitung (26) verbunden ist,- der zweite Druckraum (34) mittels einer zweiten Niederdruckleitung (38) mit Hydraulikfluid-Reservoir (18) ist, und- der Kolben (30) mit einer Rückstellfeder (39) und/oder einem Gegenkolben (78) gegen den ersten Druckraum (32) vorgespannt ist. - Vorrichtung (10) nach einem der Ansprüche 6 oder7,
dadurch gekennzeichnet, dass in der Hochdruck-Nebenleitung (36) eine feste oder variable Hochdruckdrossel (64) angeordnet ist. - Vorrichtung (72) zum Regeln eines Hydraulikmotors (66), umfassend- ein Hydraulikfluid-Druckreservoir (74),- einen Hydraulikmotor mit einem Eingang (20) und einem Ausgang (22), wobeio der Eingang (20) mittels einer Hochdruckleitung (26) mit dem Hydraulikfluid-Druckreservoir (74) verbunden ist,o der Ausgang (22) mittels einer Rücklaufleitung (68) mit einem Hydraulikfluid-Reservoir (18) verbunden ist,- eine mit dem Hydraulikmotor zusammenwirkende Verstelleinheit (27), mit welcher das vom Hydraulikmotor (66) aufzunehmende Schluckvolumen veränderbar ist,- ein in der Hochdruck-Nebenleitung (36) angeordnetes und mit der Verstelleinheit (27) zusammenwirkendes Hochdruck-Sitzventil (40),- einen Sensor (44), mit welchem ein Ist-Wert zumindest einer mit dem vom Hydraulikmotor (66) aufzunehmenden Schluckvolumen beeinflussbaren Kenngröße erfassbar ist,- ein Stellglied (46), mit welchem ein Soll-Wert der Kenngröße vorgebbar ist, und- eine Regelungseinrichtung (42), welche mit dem Sensor (44) und dem Stellglied (46) derart zusammenwirkt, dass das Hochdruck-Sitzventil (40) unter Berücksichtigung des vom Sensor (44) erfassten Ist-Werts und des vom Stellglied (46) vorgegebenen Soll-Werts aktivierbar ist,- dadurch gekennzeichnet, dass das Hochdruck-Sitzventil (40) als ein Hochdruck-Sitzventil (56) mit integrierter Druckbegrenzungsfunktion ausgeführt ist.
- Vorrichtung (72) zum Regeln eines Hydraulikmotors (66), umfassend- ein Hydraulikfluid-Druckreservoir (74),- einen Hydraulikmotor mit einem Eingang (20) und einem Ausgang (22), wobeio der Eingang (20) mittels einer Hochdruckleitung (26) mit dem Hydraulikfluid-Druckreservoir (74) verbunden ist,o der Ausgang (22) mittels einer Rücklaufleitung (68) mit einem Hydraulikfluid-Reservoir (18) verbunden ist,- einen Sensor (44), mit welchem ein Ist-Wert zumindest einer mit dem vom Hydraulikmotor (66) aufzunehmenden Schluckvolumen beeinflussbaren Kenngröße erfassbar ist,- ein Stellglied (46), mit welchem ein Soll-Wert der Kenngröße vorgebbar ist, und- eine Regelungseinrichtung (42), welche mit dem Sensor (44) und dem Stellglied (46) derart zusammenwirkt, dass das Niederdruck-Sitzventil (54) unter Berücksichtigung des vom Sensor (44) erfassten Ist-Werts und des vom Stellglied (46) vorgegebenen Soll-Werts aktivierbar ist,- eine mit dem Hydraulikmotor zusammenwirkende Verstelleinheit (27), mit welcher das vom Hydraulikmotor (66) aufzunehmende Schluckvolumen veränderbar ist, wobei die Verstelleinheit (27) in einer mit der Hochdruckleitung (26) verbundenen Hochdruck-Nebenleitung (36) angeordnet ist, gekennzeichnet durch die Merkmale:- ein in der Neben-Niederdruckleitung (50) angeordnetes und mit der Verstelleinheit zusammenwirkendes Niederdruck-Sitzventil (54).
- Vorrichtung (10) zum Regeln einer Hydraulikpumpe (12) nach einem der Ansprüche 1 bis 8 oder Vorrichtung (72) zum Regeln eines Hydraulikmotors (66) nach einem der Ansprüche 9 oder 10, dadurch gekennzeichnet, dass mittels eines Drucksensors (88) ein in der Arbeitsleitung (37) vorliegender Druck erfassbar ist, wobei der Drucksensor (88) mit der Regelungseinrichtung (42) derart zusammenwirkt, dass ein Hochdruck-Sitzventil (40) und/oder ein Niederdruck-Sitzventil (54) unter Berücksichtigung des vom Drucksensor (88) erfassten Drucks aktivierbar ist.
- Vorrichtung (10) zum Regeln einer Hydraulikpumpe (12) nach Anspruch 13 oder Vorrichtung (72) zum Regeln eines Hydraulikmotors (66) nach Anspruch 11, dadurch gekennzeichnet, dass die Regelungseinrichtung (42) ausgebildet ist, anhand des von dem Drucksensor (88) erfassten Drucks eine Stellung der Verstelleinheit (27) zu ermitteln, wobei das Hochdruck-Sitzventil (40) und/oder das Niederdruck-Sitzventil (54) unter Berücksichtigung der von der Regelungseinrichtung (42) ermittelten Stellung der Verstelleinheit (27) aktivierbar ist.
- Vorrichtung (10) zum Regeln einer Hydraulikpumpe (12) nach einem der Ansprüche 1 bis 8 oder 11 oder 12 oder Vorrichtung (72) zum Regeln eines Hydraulikmotors (66) nach einem der Ansprüche 9 bis 12, dadurch gekennzeichnet, dass ein Hochdruck-Sitzventil (40) und/oder ein Niederdruck-Sitzventil (54) anhand einer Aktivierungsgröße durch die Regelungseinrichtung (42) aktivierbar ist,wobei in der Regelungseinrichtung (42) ein Referenzwert der Aktivierungsgröße in Abhängigkeit des Ist-Wertes einer mit dem Fördervolumen der Hydraulikpumpe (12) oder mit dem vom Hydraulikmotor (66) aufzunehmenden Schluckvolumen beeinflussbaren Kenngröße hinterlegt ist, undwobei die Regelungseinrichtung (42) ausgebildet ist, einen mit dem Ist-Wert der Kenngröße korrespondierenden Ist-Wert der Aktivierungsgröße zu erfassen und aus dem Vergleich des Ist-Wertes der Aktivierungsgröße mit einem dem Ist-Wert der Kenngröße zugehörigen Referenzwert der Aktivierungsgröße einen Zustandskennwert der Hydraulikpumpe (12) oder des Hydraulikmotors (66) zu ermitteln.
- Verfahren zum Regeln einer Hydraulikpumpe (12) nach einem der Ansprüche 1 bis 8 oder 11 oder eines Hydraulikmotors (66) nach einem der Ansprüche 9 bis 12,
wobei ein Hochdruck-Sitzventil (40) und/oder ein Niederdruck-Sitzventil (54) anhand einer Aktivierungsgröße aktivierbar ist, umfassend folgende Schritte:- Erfassen des Ist-Werts zumindest einer mit dem Fördervolumen der Hydraulikpumpe (12) oder mit dem vom Hydraulikmotor (66) aufzunehmenden Schluckvolumen beeinflussbaren Kenngröße,- Erfassen eines korrespondierenden Ist-Wertes der Aktivierungsgröße,- Ermitteln eines Zustandskennwerts der Hydraulikpumpe (12) oder des Hydraulikmotors (66) durch Vergleichen des Ist-Wertes der Aktivierungsgröße mit einem dem Ist-Wert der Kenngröße zugehörigen Referenzwert der Aktivierungsgröße. - Vorrichtung nach Anspruch 11,
dadurch gekennzeichnet, dass- die Kenngröße durch das Fördervolumen oder das Schluckvolumen
und/oder- die Aktivierungsgröße durch die Stärke eines Ansteuerstroms und/oder eine Ansteuerdauer des Hochdruck-Sitzventils (40) und/oder des Niederdruck-Sitzventils (54) bzw. deren Aktivierungsfrequenzen und/oder Periodendauer gebildet ist. - Verfahren nach Anspruch 14, dadurch gekennzeichnet, dass- die Kenngröße durch das Fördervolume oder das Schluckvolumen
und/oder- die Aktivierungsgröße durch die Stärke eines Ansteuerstroms und/oder eine Ansteuerdauer des Hochdruck-Sitzventils (40) und/oder des Niederdruck-Sitzventils (54) bzw. deren Aktivierungsfrequenzen und/oder Periodendauer gebildet ist.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102021108081.9A DE102021108081B4 (de) | 2021-03-30 | 2021-03-30 | Vorrichtung zum Regeln einer Hydraulikpumpe oder eines Hydraulikmotors |
| PCT/EP2022/057550 WO2022207416A1 (de) | 2021-03-30 | 2022-03-22 | Vorrichtung zum regeln einer hydraulikpumpe oder eines hydraulikmotors |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4118334A1 EP4118334A1 (de) | 2023-01-18 |
| EP4118334B1 true EP4118334B1 (de) | 2024-10-16 |
Family
ID=81344470
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22717577.5A Active EP4118334B1 (de) | 2021-03-30 | 2022-03-22 | Vorrichtung zum regeln einer hydraulikpumpe oder eines hydraulikmotors |
Country Status (6)
| Country | Link |
|---|---|
| US (1) | US20260168523A1 (de) |
| EP (1) | EP4118334B1 (de) |
| CN (1) | CN116234983A (de) |
| DE (1) | DE102021108081B4 (de) |
| DK (1) | DK4118334T3 (de) |
| WO (1) | WO2022207416A1 (de) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102024120082A1 (de) * | 2024-07-15 | 2026-01-15 | Liebherr-Aerospace Lindenberg Gmbh | Hydrauliksystem und Verfahren zur Bestimmung des Wirkungsgrades eines solchen Systems |
Family Cites Families (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE2413295B2 (de) | 1974-03-20 | 1978-02-02 | Robert Bosch Gmbh, 7000 Stuttgart | Regeleinrichtung fuer eine verstellbare pumpe |
| DE3644736C2 (de) | 1985-12-30 | 1996-01-11 | Rexroth Mannesmann Gmbh | Steueranordnung für mindestens zwei von mindestens einer Pumpe gespeiste hydraulische Verbraucher |
| JPH0777168A (ja) * | 1993-09-07 | 1995-03-20 | Hitachi Constr Mach Co Ltd | ポンプ制御装置 |
| JP3868112B2 (ja) | 1998-05-22 | 2007-01-17 | 株式会社小松製作所 | 油圧駆動機械の制御装置 |
| DE19930618A1 (de) | 1999-07-02 | 2001-01-04 | Mannesmann Rexroth Ag | Hydraulische Steueranordnung zur Druckmittelversorgung von vorzugsweise mehreren hydraulischen Verbrauchern |
| DE202009013507U1 (de) | 2009-07-31 | 2010-02-11 | Robert Bosch Gmbh | Hydraulische Steuerung mit Digitalhydraulik |
| DE102011120767A1 (de) | 2011-12-10 | 2013-06-13 | Robert Bosch Gmbh | Elektrohydraulische Steuereinrichtung |
| DE102012006219A1 (de) | 2012-03-27 | 2013-10-02 | Robert Bosch Gmbh | Verfahren und hydraulische Steueranordnung zur Ansteuerung eines Verbrauchers |
| DE102012009729A1 (de) * | 2012-05-15 | 2013-11-21 | Robert Bosch Gmbh | Druck-Förderstromregler, Verstelleinheit für eine verstellbare hydraulische Verdrängermaschine mit einem Druck- Förderstromregler und Verfahren zum Regeln einer derartigen Verstelleinheit |
| DE102013216395B4 (de) * | 2013-08-19 | 2019-01-17 | Danfoss Power Solutions a.s. | Steuereinrichtung für hydraulische verstellpumpen und verstellpumpe mit einer steuereinrichtung |
| DE102014207958A1 (de) | 2014-04-28 | 2015-10-29 | Valmet Technologies, Inc. | Digitalhydraulische Druckregelvorrichtung und Herstellungsverfahren für eine digitalhydraulische Druckregelvorrichtung |
| DE102015209074B3 (de) * | 2015-05-18 | 2016-08-25 | Danfoss Power Solutions Gmbh & Co. Ohg | Vorrichtung und verfahren zum steuern einer hydraulikmaschine |
| DE102015007424A1 (de) | 2015-06-09 | 2016-12-15 | Hydac Fluidtechnik Gmbh | Druckregelvorrichtung |
| DE102015007689A1 (de) | 2015-06-11 | 2016-12-15 | Hydac Fluidtechnik Gmbh | Druckregelventil |
| DE102018003728A1 (de) | 2018-05-07 | 2019-11-07 | Hydac Mobilhydraulik Gmbh | Ventilanordnung zur Druckmittelversorgung eines hydraulischen Verbrauchers |
| DE102019219451A1 (de) | 2019-07-26 | 2021-01-28 | Robert Bosch Gmbh | Hydraulische Druckmittelversorgungsanordnung für eine mobile Arbeitsmaschine und Verfahren |
-
2021
- 2021-03-30 DE DE102021108081.9A patent/DE102021108081B4/de active Active
-
2022
- 2022-03-22 WO PCT/EP2022/057550 patent/WO2022207416A1/de not_active Ceased
- 2022-03-22 EP EP22717577.5A patent/EP4118334B1/de active Active
- 2022-03-22 CN CN202280006185.XA patent/CN116234983A/zh active Pending
- 2022-03-22 US US17/922,609 patent/US20260168523A1/en active Pending
- 2022-03-22 DK DK22717577.5T patent/DK4118334T3/da active
Also Published As
| Publication number | Publication date |
|---|---|
| DE102021108081B4 (de) | 2023-02-02 |
| WO2022207416A9 (de) | 2023-03-02 |
| WO2022207416A1 (de) | 2022-10-06 |
| EP4118334A1 (de) | 2023-01-18 |
| DK4118334T3 (da) | 2024-12-02 |
| DE102021108081A1 (de) | 2022-10-06 |
| US20260168523A1 (en) | 2026-06-18 |
| CN116234983A (zh) | 2023-06-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE60317399T3 (de) | Regelbare Verdrängerpump sowie Steursystem dafür | |
| DE102020206343A1 (de) | Verfahren zur Kalibrierung eines elektroproportional verstellbaren Stetigventils | |
| DE10356971B4 (de) | Schaltung zum Regeln der Speisungsmenge einer hydraulischen Pumpe | |
| DE10250586A1 (de) | Elektrohydraulisches Ventilsteuersystem und Steuerverfahren | |
| EP1989450B1 (de) | Hydraulische steueranordnung | |
| EP3012463B1 (de) | Hydraulikaggregat | |
| EP2613058A2 (de) | Hydrauliksystem | |
| WO2003014570A1 (de) | Ventilblock für eine regelvorrichtung, insbesondere für eine hydrostatische maschine | |
| DE69011280T2 (de) | Hydraulische antriebsanordnung einer bauvorrichtung. | |
| DE102022202279B4 (de) | Elektrohydraulische Regelungsvorrichtung und verstellbares hydraulisches Pumpensystem | |
| DE102010054100A1 (de) | Hydraulisches System | |
| DE102020204254A1 (de) | Hydraulisches System | |
| DE102015218832A1 (de) | Pumpen-Regler-Kombination mit Leistungsbegrenzung | |
| DE202014104286U1 (de) | Steuerung eines Verdichter-Einlassventils | |
| DE102021108081B4 (de) | Vorrichtung zum Regeln einer Hydraulikpumpe oder eines Hydraulikmotors | |
| EP2049800A1 (de) | Förderpumpe | |
| DE102012214408A1 (de) | Verstelleinrichtung für eine hydrostatische Maschine und hydrostatische Maschine | |
| EP1796948A1 (de) | Lenkhilfesystem | |
| EP1430201B1 (de) | Verfahren zum betreiben einer elektrohydraulischen ventilsteuerung einer brennkraftmaschine, computerprogramm sowie steuer- und regelgerät zum betreiben einer brennkraftmaschine | |
| DE102019105707B3 (de) | Druckregelventil und Vorrichtung mit einem derartigen Druckregelventil zum Steuern oder Regeln eines Drucks eines Druckfluids in einem Pilotdruckraum | |
| EP1930604B1 (de) | Hydraulische Steueranordnung | |
| EP2049802A2 (de) | Betätigungsvorrichtung | |
| DE102007030749A1 (de) | Ventilgesteuerte Hydropumpe | |
| EP1831573B1 (de) | Hydraulische steueranordnung | |
| DE10035631C2 (de) | Nullastschaltung |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20221012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230505 |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| INTG | Intention to grant announced |
Effective date: 20240216 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAJ | Information related to disapproval of communication of intention to grant by the applicant or resumption of examination proceedings by the epo deleted |
Free format text: ORIGINAL CODE: EPIDOSDIGR1 |
|
| GRAL | Information related to payment of fee for publishing/printing deleted |
Free format text: ORIGINAL CODE: EPIDOSDIGR3 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTC | Intention to grant announced (deleted) | ||
| INTG | Intention to grant announced |
Effective date: 20240617 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: DE Ref legal event code: R096 Ref document number: 502022001926 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DK Ref legal event code: T3 Effective date: 20241129 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250216 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250217 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250116 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250117 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250116 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502022001926 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| 26N | No opposition filed |
Effective date: 20250717 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251023 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250322 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R081 Ref document number: 502022001926 Country of ref document: DE Owner name: HN HOLDING GMBH, DE Free format text: FORMER OWNER: ANDREAS LUPOLD HYDROTECHNIK GMBH, 72189 VOEHRINGEN, DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250322 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: 732E Free format text: REGISTERED BETWEEN 20260212 AND 20260218 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20260327 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DK Payment date: 20260323 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260301 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20260326 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BG Payment date: 20260319 Year of fee payment: 5 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241016 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20260331 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260428 Year of fee payment: 5 |