EP3757336B1 - Verfahren zur bestimmung der spannung eines antriebsriemens - Google Patents
Verfahren zur bestimmung der spannung eines antriebsriemens Download PDFInfo
- Publication number
- EP3757336B1 EP3757336B1 EP20181352.4A EP20181352A EP3757336B1 EP 3757336 B1 EP3757336 B1 EP 3757336B1 EP 20181352 A EP20181352 A EP 20181352A EP 3757336 B1 EP3757336 B1 EP 3757336B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- curve
- drive belt
- motor current
- motor
- door
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05F—DEVICES FOR MOVING WINGS INTO OPEN OR CLOSED POSITION; CHECKS FOR WINGS; WING FITTINGS NOT OTHERWISE PROVIDED FOR, CONCERNED WITH THE FUNCTIONING OF THE WING
- E05F15/00—Power-operated mechanisms for wings
- E05F15/60—Power-operated mechanisms for wings using electrical actuators
- E05F15/603—Power-operated mechanisms for wings using electrical actuators using rotary electromotors
- E05F15/611—Power-operated mechanisms for wings using electrical actuators using rotary electromotors for swinging wings
- E05F15/627—Power-operated mechanisms for wings using electrical actuators using rotary electromotors for swinging wings operated by flexible elongated pulling elements, e.g. belts, chains or cables
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01P—MEASURING LINEAR OR ANGULAR SPEED, ACCELERATION, DECELERATION, OR SHOCK; INDICATING PRESENCE, ABSENCE, OR DIRECTION, OF MOVEMENT
- G01P3/00—Measuring linear or angular speed; Measuring differences of linear or angular speeds
- G01P3/42—Devices characterised by the use of electric or magnetic means
- G01P3/56—Devices characterised by the use of electric or magnetic means for comparing two speeds
- G01P3/60—Devices characterised by the use of electric or magnetic means for comparing two speeds by measuring or comparing frequency of generated currents or voltages
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01L—MEASURING FORCE, STRESS, TORQUE, WORK, MECHANICAL POWER, MECHANICAL EFFICIENCY, OR FLUID PRESSURE
- G01L5/00—Apparatus for, or methods of, measuring force, work, mechanical power, or torque, specially adapted for specific purposes
- G01L5/04—Apparatus for, or methods of, measuring force, work, mechanical power, or torque, specially adapted for specific purposes for measuring tension in flexible members, e.g. ropes, cables, wires, threads, belts or bands
- G01L5/10—Apparatus for, or methods of, measuring force, work, mechanical power, or torque, specially adapted for specific purposes for measuring tension in flexible members, e.g. ropes, cables, wires, threads, belts or bands using electrical means
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01M—TESTING STATIC OR DYNAMIC BALANCE OF MACHINES OR STRUCTURES; TESTING OF STRUCTURES OR APPARATUS, NOT OTHERWISE PROVIDED FOR
- G01M13/00—Testing of machine parts
- G01M13/02—Gearings; Transmission mechanisms
- G01M13/023—Power-transmitting endless elements, e.g. belts or chains
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05F—DEVICES FOR MOVING WINGS INTO OPEN OR CLOSED POSITION; CHECKS FOR WINGS; WING FITTINGS NOT OTHERWISE PROVIDED FOR, CONCERNED WITH THE FUNCTIONING OF THE WING
- E05F15/00—Power-operated mechanisms for wings
- E05F15/60—Power-operated mechanisms for wings using electrical actuators
- E05F15/603—Power-operated mechanisms for wings using electrical actuators using rotary electromotors
- E05F15/632—Power-operated mechanisms for wings using electrical actuators using rotary electromotors for horizontally-sliding wings
- E05F15/643—Power-operated mechanisms for wings using electrical actuators using rotary electromotors for horizontally-sliding wings operated by flexible elongated pulling elements, e.g. belts, chains or cables
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05Y—INDEXING SCHEME ASSOCIATED WITH SUBCLASSES E05D AND E05F, RELATING TO CONSTRUCTION ELEMENTS, ELECTRIC CONTROL, POWER SUPPLY, POWER SIGNAL OR TRANSMISSION, USER INTERFACES, MOUNTING OR COUPLING, DETAILS, ACCESSORIES, AUXILIARY OPERATIONS NOT OTHERWISE PROVIDED FOR, APPLICATION THEREOF
- E05Y2201/00—Constructional elements; Accessories therefor
- E05Y2201/60—Suspension or transmission members; Accessories therefor
- E05Y2201/622—Suspension or transmission members elements
- E05Y2201/644—Flexible elongated pulling elements
- E05Y2201/652—Belts
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05Y—INDEXING SCHEME ASSOCIATED WITH SUBCLASSES E05D AND E05F, RELATING TO CONSTRUCTION ELEMENTS, ELECTRIC CONTROL, POWER SUPPLY, POWER SIGNAL OR TRANSMISSION, USER INTERFACES, MOUNTING OR COUPLING, DETAILS, ACCESSORIES, AUXILIARY OPERATIONS NOT OTHERWISE PROVIDED FOR, APPLICATION THEREOF
- E05Y2201/00—Constructional elements; Accessories therefor
- E05Y2201/60—Suspension or transmission members; Accessories therefor
- E05Y2201/622—Suspension or transmission members elements
- E05Y2201/658—Members cooperating with flexible elongated pulling elements
- E05Y2201/672—Tensioners, tension sensors
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05Y—INDEXING SCHEME ASSOCIATED WITH SUBCLASSES E05D AND E05F, RELATING TO CONSTRUCTION ELEMENTS, ELECTRIC CONTROL, POWER SUPPLY, POWER SIGNAL OR TRANSMISSION, USER INTERFACES, MOUNTING OR COUPLING, DETAILS, ACCESSORIES, AUXILIARY OPERATIONS NOT OTHERWISE PROVIDED FOR, APPLICATION THEREOF
- E05Y2400/00—Electronic control; Electrical power; Power supply; Power or signal transmission; User interfaces
- E05Y2400/10—Electronic control
- E05Y2400/44—Sensors not directly associated with the wing movement
- E05Y2400/445—Switches
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05Y—INDEXING SCHEME ASSOCIATED WITH SUBCLASSES E05D AND E05F, RELATING TO CONSTRUCTION ELEMENTS, ELECTRIC CONTROL, POWER SUPPLY, POWER SIGNAL OR TRANSMISSION, USER INTERFACES, MOUNTING OR COUPLING, DETAILS, ACCESSORIES, AUXILIARY OPERATIONS NOT OTHERWISE PROVIDED FOR, APPLICATION THEREOF
- E05Y2400/00—Electronic control; Electrical power; Power supply; Power or signal transmission; User interfaces
- E05Y2400/10—Electronic control
- E05Y2400/50—Fault detection
- E05Y2400/502—Fault detection of components
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05Y—INDEXING SCHEME ASSOCIATED WITH SUBCLASSES E05D AND E05F, RELATING TO CONSTRUCTION ELEMENTS, ELECTRIC CONTROL, POWER SUPPLY, POWER SIGNAL OR TRANSMISSION, USER INTERFACES, MOUNTING OR COUPLING, DETAILS, ACCESSORIES, AUXILIARY OPERATIONS NOT OTHERWISE PROVIDED FOR, APPLICATION THEREOF
- E05Y2400/00—Electronic control; Electrical power; Power supply; Power or signal transmission; User interfaces
- E05Y2400/10—Electronic control
- E05Y2400/52—Safety arrangements associated with the wing motor
- E05Y2400/53—Wing impact prevention or reduction
- E05Y2400/54—Obstruction or resistance detection
- E05Y2400/55—Obstruction or resistance detection by using load sensors
- E05Y2400/552—Switches
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05Y—INDEXING SCHEME ASSOCIATED WITH SUBCLASSES E05D AND E05F, RELATING TO CONSTRUCTION ELEMENTS, ELECTRIC CONTROL, POWER SUPPLY, POWER SIGNAL OR TRANSMISSION, USER INTERFACES, MOUNTING OR COUPLING, DETAILS, ACCESSORIES, AUXILIARY OPERATIONS NOT OTHERWISE PROVIDED FOR, APPLICATION THEREOF
- E05Y2900/00—Application of doors, windows, wings or fittings thereof
- E05Y2900/10—Application of doors, windows, wings or fittings thereof for buildings or parts thereof
- E05Y2900/13—Type of wing
- E05Y2900/132—Doors
Definitions
- the present invention relates to a method for determining the tension of a drive belt. Furthermore, the invention relates to a door system, namely a sliding door or pivoting sliding door system.
- Electromechanical systems such as motor-driven door systems, are often used in continuous and ongoing operation and are therefore subjected to constant loads.
- the present invention relates in particular to drive belts used in such systems, which are generally intended to transmit a torque generated by a drive unit to a load, in the case of a door system, for example a door leaf.
- the load can be set in motion by means of torque transmission, in the case of a door leaf, for example, in an opening or closing movement. Due to the continuous use of electromechanical systems (for example in door systems in vehicles for public transport), the drive belts used in these systems are also subjected to constant loads.
- Damage to drive belts can lead to operational impairments of the associated electromechanical system or even to its failure, which inevitably also entails an increased safety risk. Accordingly, it is of great interest to develop an efficient condition monitoring method for drive belts that allows optimized maintenance and a prediction of the tension state.
- One measure of this can be the tension of the drive belt.
- drive belts are used in many different technical systems. It should be expressly emphasized at this point that the invention is not limited to door systems and also relates to electromechanical systems that are used in other technical areas. Drive belts are used on a large scale in a wide variety of industrial applications, such as fans, pumps, compressors, etc.
- drive belts are subject to increasing mechanical fatigue.
- the mechanical load on the drive belt can lead to an increase in what is known as belt slip (sliding slip or stretching slip), and the same applies to continuously increasing tension losses.
- the mechanical loads can even lead to a shortening of the service life of the drive belt and - in the worst case - to the drive belt breaking.
- drive belts in door systems mentioned above, it should be noted that a large proportion of the door systems used today in public transport (this means wheeled vehicles, e.g. buses, as well as rail vehicles, e.g. trams, subways, trains, etc.) are based on the use of drive belts.
- the main function of the drive belt is to convey the movement of a door leaf, namely by transmitting a torque generated by a drive unit (or a motor) to the door leaf.
- a drive unit or a motor
- a drive belt can be used to convey a horizontal movement of a sliding step, for example in the direction of a passenger platform (and vice versa).
- the conveyed movement concerns the folding in and out of the folding step.
- the drive belt is usually guided over deflection rollers (or pulleys), for example two deflection rollers, and is connected to both the drive unit or an associated output shaft and to the door leaf (or sliding step) that is to be regarded as the load via suitable mechanical connecting elements that are well known from the state of the art.
- the part of the drive belt that is pulled by the drive-side pulley (and is under tension) is also known in technical terms as the load strand, the opposite part as the slack strand.
- the tension required for reliable operation of an electromechanical system can vary.
- the tensile stress changes mainly as the service life of the drive belt progresses as a result of the mechanical stresses acting on the drive belt during operation.
- the tensile stress is also influenced by the temperature and natural, material-specific aging processes. Accordingly, drive belts have a tolerance range for the tensile stress within which reliable operation or use of the drive belt is guaranteed. If "tension” is mentioned in the context of the present invention, this primarily means a tensile stress or belt tension of the drive belt.
- routine maintenance procedures that include checking and adjusting the belt tension.
- condition-based maintenance This allows abnormalities or malfunctions of the drive belt to be detected before actual damage or failure of the drive belt occurs.
- the other common method is to measure the belt length increase by tensioning the drive belt.
- This method is less complex and expensive than the first method, but the disadvantage is that it is less accurate. Furthermore, this method cannot be used after the belt has already been tensioned. This method is usually used for spans greater than 1 m.
- Another way to determine the tension of a drive belt is to place a strain gauge directly inside the drive belt (or in the associated mechanical structure that is tensioned with the same force as the drive belt). If a strain gauge is implemented directly in the drive belt, the belt must be opened (e.g. cut open) and reassembled or closed with the strain gauge. Such a procedure is relatively complex and requires manual work steps.
- the other option is to implement the strain gauge in the mechanism of a tensioning device of the drive belt, e.g. a screw. This method enables a quasi-direct measurement of the belt tension.
- strain gauges there are several disadvantages associated with the use of strain gauges.
- the measurement accuracy of strain gauges is highly dependent on temperature, and on the other hand, they are relatively sensitive to mechanical stress.
- the embedding can influence the physical properties (e.g. the tensile stress) and thus lead to measurement inaccuracies and even performance losses of the drive belt.
- a measurement (based on strain gauges) requires a separate electronic device to evaluate the signals coming from the strain gauges, for example comprising a Wheatstone bridge and an amplifier. Such a method can only be used for test purposes.
- a method for detecting a wear condition of a component of a door drive system of a rail vehicle comprising a step of reading in a sequence of first motor parameters and second motor parameters, the first Motor parameters represent a different physical quantity of a motor of the door drive system than the second motor parameters.
- the method has a step of checking whether a value representing the sequence of the first motor parameter satisfies a predetermined criterion in order to detect the state of wear of the component of the door drive system.
- the present invention offers the technical solution to provide a condition-based maintenance method for monitoring the tension or tensile stress of a drive belt.
- the use of special sensors is not necessary within the scope of the invention.
- the present invention relates to a method for determining the tension of a drive belt, wherein the drive belt is intended for transmitting a torque generated by a drive unit to a load, for example a door leaf of a door system.
- the method according to the invention comprises at least the steps described below:
- the load in the example of a door system: a door leaf of a sliding door system, a pivoting sliding door system or a pivoting door; in the example of a step system: a sliding step or a folding step
- the motor voltage is recorded in method step b.
- a suitable measuring unit can be provided in the area of the motor, for example a voltmeter.
- Other ways of recording the motor voltage can also be used within the scope of the inventive method, as long as the motor voltage is recorded shortly before, during and after the load reaches the rest state.
- a time-resolved motor voltage curve is created or provided from the recorded motor voltage or the motor voltage data.
- the motor voltage is shown on the ordinate and the time on the abscissa of a two-dimensional coordinate system.
- the data can also be provided in tabular form.
- the time-resolved motor voltage curve refers to the motor voltage of a motor assigned to the drive unit. The exact design, type, size, etc. of the motor is irrelevant.
- the motor voltage curve can be determined by a computing and control unit that is either integrated in the drive unit or a surrounding component and is connected to the measuring unit for recording the motor voltage by signal (wireless or wired).
- the motor voltage curve can also be provided by an external computing and control unit that is connected to the drive unit or the measuring unit by signal (for example via a wireless signal connection). In this case, it can also be provided that microcontrollers are provided in the area of the drive unit and/or the measuring unit, which are in a signal connection with the external computing and control unit via suitable interfaces.
- the invention can be provided to record or detect the motor voltage continuously, i.e. continuously, or only in a defined time interval shortly before, during and after the load reaches the idle state. It can also be provided to temporarily store the recorded data on the computing unit or on a storage unit assigned to the computing unit.
- the motor current is determined from the recorded motor voltage or the motor voltage curve and a time-resolved Motor current curve provided.
- the motor current curve has the same time dimension as the motor voltage curve.
- the motor current is preferably determined mathematically, if necessary with the help of other characteristic parameters.
- step d the time-resolved motor current curve is evaluated and the tension of the drive belt is determined based on selected curve characteristics of the motor current curve.
- the evaluation can also be carried out by the aforementioned computing and control unit, which can be integrated into the drive unit or arranged externally.
- An external computing and control unit can also be a server in a data center, for example. In this case, the data is preferably transmitted to the server via mobile and wireless data transmission.
- the present invention is based on the fact that the motor voltage in electromechanical systems is proportional to the speed of the motor (as part of the drive unit), while the motor current is proportional to the torque generated by the drive unit.
- a torque generated by the drive unit or the motor i.e. ultimately energy
- the load Since the load has a non-negligible mass, sufficient energy must be provided to move the load from a resting state to a moving state and to accelerate it to a certain speed.
- the method according to the invention makes use of the change from a moving to a resting state to determine the tension of the drive belt.
- a door system as an example.
- This can be, for example, a sliding door system with at least one door leaf (single-leaf sliding door), whereby the door leaf is to be regarded as a load in the sense of the terminology of the present invention.
- It can also be a two-leaf door system composed of two door leaves. In such a case, both door leaves can each represent a load in the sense of the invention.
- the method can be designed redundantly, because if both door leaves are moved by a separate drive or drive belt, it is desirable in the sense of the invention to monitor the tension of both drive belts.
- the method according to the invention can also be used in pivoting sliding door systems (whether single-leaf or double-leaf). It should also be expressly emphasized that the method according to the invention is not limited to door systems and can also be used in step systems without any problem.
- a step system e.g. sliding step system or folding step system
- an extendable and retractable sliding step or an extendable and retractable folding step
- the drive unit which has accelerated the load to its reference speed or target speed
- the drive unit only has to supply sufficient energy to keep the load moving.
- the torque provided by the drive unit and acting on the drive belt is adjusted to compensate for the frictional forces occurring in the drive unit (motor, gearbox). After the load (including its own mass) has accelerated, it becomes the source of the kinematic energy.
- the tension of the drive belt can be determined according to the invention based on motor characteristics.
- the method according to the invention can be implemented independently of a specific type of motor or electronic unit for driving the motor.
- brushed DC motors are often used in the boarding systems developed by the applicant, and the electronic unit for driving the motor normally comprises four-quadrant DC-DC converters, which are also referred to in technical jargon as H-bridge converters or motor bridges.
- the switches associated with the DC-DC converter can be of any type (assuming they are suitable), but this document will refer to the switches as MOSFETs.
- the corresponding door leaf can take on two end positions, namely a closed and an open end position. In the closed end position, entry through the door is not possible, but in the open end position it is.
- Both end positions are characterized by the fact that the resulting motor voltage in the drive unit is zero, i.e. the motor is electrically interrupted by the semiconductors associated with the DC-DC converter.
- the sliding step or folding step assigned to a step system can also assume two such end positions (or rest positions), namely an extended or a retracted position.
- the load generates kinetic energy when it moves (due to the moving mass). If the drive unit is ignored, this kinetic energy can also be considered as remanent energy, which is reflected in the motor current, among other things.
- the motor current can change its sign when the load moves. In principle, the current can flow from the drive to the source and back to the drive. After the end of the movement process, i.e. when the load reaches a rest position, the current can decay due to the elastic characteristics of the system until the remaining energy has been dissipated.
- a "minimum voltage" is required to drive the door leaf at a certain (slow) speed and a certain torque shortly before it reaches its resting state.
- the speed and torque required for this are specified by the computing and control unit.
- the drive unit's circuit designed to provide torque is interrupted. Even if the "minimum voltage" is small compared to the drive unit's nominal voltage, it changes very quickly and causes the drive to stop.
- the aforementioned intrinsic energy is passed on from the drive belt to the drive unit or the motor until the energy has dropped to a stationary level.
- the remanent energy of the drive therefore depends (at least temporarily) on the tension of the drive belt, among other things.
- the tension of the drive belt has a direct effect on the elasticity of the system and thus on the overall damping characteristics. Due to this relationship, the tension of the drive belt can be measured indirectly.
- the wear condition of the drive belt can be derived from the tension, for example by comparing it with a specified initial value, table values or empirical values of the tension. Statements can therefore be made about the tension of the drive belt from the curve characteristics of the motor current curve or the motor voltage curve in a period after the load has reached its rest position.
- Electric current is a physical quantity with high variability.
- the amplitude and shape of the motor current curve depend on many different factors. Since the time-resolved motor current curve or the curve features contained therein are preferably evaluated algorithmically to determine the tension of the drive belt, a number of boundary conditions must be taken into account in the evaluation.
- the main factors to be considered are the temperature and the inclination of the door system. The same can also apply to step systems. These external factors change the relationship between current and the tension of the drive belt. To compensate for this, an evaluation algorithm based on artificial intelligence can be used that allows the processing of multivariable data sets.
- the load can be a door leaf of a single or double-leaf sliding door or pivoting sliding door system.
- the load can also be a door leaf of a pivoting door system.
- a sliding step or folding step of a sliding step system or folding step system can also be considered a load in the sense of the present invention.
- the moving state relates to an opening or closing movement of the door leaf.
- the rest state can in particular relate to an open state of the door leaf.
- the rest state can relate to a closed state of the door leaf.
- the moving state can also refer to the extension or retraction of a sliding step.
- the moving state can also refer to the extension or retraction of a folding step.
- the resting state refers to either the retracted or folded state of the sliding step or folding step or, alternatively, the extended or unfolded state of the sliding step or folding step.
- the evaluation is carried out within the scope of method step d. by means of an algorithmic evaluation, whereby the evaluation is based on selected curve features of the motor current curve which characterize the motor current curve after the load is reached in the idle state. Accordingly, the evaluation can be based on those curve features the motor current curve is based on the characteristics that characterize the motor current curve in a state in which the motor's circuit is interrupted. In particular, these are curve characteristics that result from intrinsic energy stored in the drive belt. It may also be necessary to take the influence of temperature into account in the algorithmic evaluation. Temperature can mean an outside temperature as well as a motor temperature. To avoid repetition, reference is made to the previous description in this regard.
- the curve characteristics of the motor current curve can be selected from the curve slope, amplitude, amplitude difference or other mathematically or geometrically determinable curve characteristics (e.g. derivatives, area calculations, integrals, etc.).
- these can be those curve characteristics that best represent the intrinsic energy transmitted by the drive belt in the direction of the drive unit and are thus directly linked to the tensile stress of the drive belt.
- the algorithmic evaluation can be based on boundary conditions for the curve characteristics of the motor current curve, which define one or more tensions of the drive belt. These can be maximum or minimum values of individual curve characteristics (for example a maximum or minimum amplitude at a given point in time), whereby these maximum or minimum values define limit values up to which reliable operation of the drive belt is still guaranteed.
- the boundary conditions relate to the curve course or the curve shape, amplitude values, amplitude differences or curve gradients in a predetermined time interval after the rest state has been reached.
- These boundary conditions can, for example, be defined or determined in test procedures preceding the use of a drive belt (also as part of product development).
- the method according to the invention can be carried out during active operation of the drive belt. This enables continuous monitoring of the tension of the drive belt.
- the door system mentioned can in particular be a sliding door system or a pivoting sliding door system (a pure pivoting door system is also possible).
- the door system comprises a door leaf, a drive unit, a drive belt provided between the drive unit and the door leaf, and a computing and control unit, wherein the drive belt is designed to transmit a torque generated by the drive unit to the door leaf.
- the door system is designed to carry out the method according to one of claims 1 to 8.
- the door leaf is to be regarded as a load in the sense of the present invention, accordingly all design variants mentioned in this regard in the description of the method on which the invention is based are also included in the scope of the door system according to the invention.
- the invention can also be achieved with a step system comprising a sliding step or a folding step, a drive unit, a drive belt provided between the drive unit and the sliding or folding step, and a computing and control unit, wherein the drive belt is designed to transmit a torque generated by the drive unit to the sliding or folding step.
- the step system is designed to carry out the method according to one of claims 1 to 10.
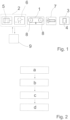
- the Figure 1 shows in a schematic representation the components involved in the method according to the invention.
- the components shown can also be components of the door system claimed with the invention.
- the components in Fig.1 The system components reproduced can also be generally applied to any type of electromechanical system.
- the method claimed with the present invention is a method for determining the tension of a drive belt 1.
- the drive belt 1 is arranged between a drive unit 2 and a load 3 and serves to transmit torques generated by the drive unit 2 to the load 3.
- the torque transmission can, for example, result in a movement of the load 3.
- a movement of the load 3 can also be slowed down by selecting the torque, for example by reducing the effective torque or reversing the sign.
- the drive belt 1 runs (in the example shown here) over two deflection rollers or pulleys 8.
- One of the deflection rollers 8 is operatively connected to a gear element 6 extending from the drive unit 2.
- the gear element 6 can be a mechanical shaft, for example.
- the gear element 6 is in turn driven by a motor 5 and, for example, set in a rotational movement.
- the rotational movement is transmitted to a drive-side deflection roller 8, which ultimately sets the drive belt 1 and a load 3 operatively connected to the drive belt 1 via a mechanical transmission element 7 in motion.
- the load can be, for example, a door leaf 4 of a door system.
- the motor 5 and the gear element 6 are to be understood as a common drive unit 2.
- the drive unit 2 is connected to a computing and control unit 9 in terms of signals (wireless or wired). This can be used to control and regulate the entire movement sequence of the underlying electromechanical system (e.g. the door system), and the method according to the invention (or essential steps of the method) can be carried out using the computing and control unit 9.
- a first method step a the load 3 (for example a door leaf 4 of a door system) is brought from a moving state to a resting state.
- a moving state can be understood to be the state to which the door leaf 4 is subjected during an opening or closing movement.
- a resting state is to be understood to be any state in which the load 3 is not subject to any movement; in relation to a door system, a resting state is to be understood to be, for example, the resting of the door leaf 4 in its open or closed position.
- the movement of the load 3 from the moving to the resting state is mediated via the transmission element 7 connected to the load 3, the drive belt 1 connected to it and ultimately the drive unit 2, for example by reducing the effective torque or by reversing its sign.
- a method step b. the motor voltage is recorded during the execution of method step a. (i.e. during the movement of the load 3 from a moving to a resting state).
- the recording can be carried out using a suitable voltage measuring unit, which is not referred to in detail in the context of this invention.
- any recording means suitable for the time-resolved recording of the motor voltage can be considered.
- the recorded data are preferably provided in the form of a time-resolved motor voltage curve, but can also be provided in other data representation forms (value tables, etc.) or data formats.
- the motor current is determined from the recorded motor voltage or the motor voltage curve.
- a time-resolved motor current curve is then provided, which corresponds to the motor voltage curve in its time dimension.
- the data underlying the motor current curve can also be provided in other data representation forms (value tables, etc.) or data formats.
- a method step d. the time-resolved motor current curve is evaluated.
- the tension of the drive belt 1 is determined based on selected curve characteristics of the motor current curve.
- the evaluation can be carried out, for example, via a computing and control unit 9, but also easily via an external computing unit. In the latter case, however, it must be ensured that the data required for the evaluation (in particular the motor current curve) are transmitted to the external computing unit.
- a normal tension for the drive belt of the door system mentioned above produces a vibration frequency of between 46 and 50 Hz. In this case, frequencies between 29 Hz and 67 Hz were investigated.
- the existing tension of the drive belt 1 affects the curve shape of both the motor current curve and the motor voltage curve. In relation to different tensions, particularly characteristic curve shapes can be determined at those times when the door leaf 4 is accelerated or decelerated, because at these times the drive belt 1 expands or contracts. As already mentioned, abrupt changes in the motor voltage occur at the end positions of the load 3 (of the door leaf 4) (see. Figure 4 ).
- the Figures 3 and 4 represent the motor current curve and the motor voltage curve shortly before, during and after reaching the rest state of the load 3, in particular the curves refer to the open end position of a door leaf belonging to the BIDS Alstom X60B door. As shown in the Figure 4 As shown, the motor voltage changes abruptly from 11 V to 0.3 s when the end position is reached. From this point on, the residual energy in the door system induces a predominantly negative transient voltage, which rises again after approx. 300 ms.
- the motor current increases (see Figure 3 , increase in motor current from a point of time of approximately 0.25 s). Shortly after the If the electrical circuit associated with the drive unit is interrupted, the motor current assumes negative values (see, for example, the area at 0.3 s; also referred to as undershoot), which corresponds to regenerative operation. After approx. 20 ms, the current rises again into the positive range, experiences a local maximum (overshoot) and then drops to a motor current of zero.
- the experimental measurements presented here illustrate that the amplitude of the undershoot and overshoot depends on the elasticity or deformation of the drive belt as well as on its damping characteristics.
- a drive belt 1 with a lower tension (e.g. 29 Hz) in the undershoot range takes on a less negative value (i.e. has a lower regenerative current) than a drive belt 1 with a higher tension (e.g. 67 Hz with more negative motor current values), since it acts like a filter with a large time constant that smooths out the change in movement, but at the same time has a larger current product in relation to the energy stored by the drive belt 1 until the remanent energy is completely dissipated.
- the drive belt 1 is stiffer and only stores a small proportion of the energy in the form of elastic energy. This reduces the damping in generator operation and higher negative currents occur.
- the positive peak (in the overshoot range) is lower because the remanent energy is also lower.
- the remanent energy disappears after about 300 ms.
- the peak-to-peak difference (related to the overshoot and undershoot range) is very similar for both vibration frequencies (i.e. stress states).
- the shape of the motor current curve changes according to the system elasticity resulting from different tensions and the existing damping characteristics. It should also be noted that the overshoot amplitude is inversely proportional to the tension of the drive belt 1.
- statements can be made about the tension underlying a drive belt based on selected curve characteristics of a motor current curve (for example the amplitude in the overshoot or undershoot range or a corresponding amplitude difference).
- This information can be used to determine the tension of a drive belt using a suitable evaluation algorithm (for example based on artificial intelligence).
- the method according to the invention can be used to carry out a tension state check during the active operation of a drive belt in a running electromechanical system (for example a door system).
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Power-Operated Mechanisms For Wings (AREA)
Description
- Die vorliegende Erfindung betrifft ein Verfahren zur Bestimmung der Spannung eines Antriebsriemens. Weiterhin betrifft die Erfindung ein Türsystem, nämlich ein Schiebetür- oder Schwenkschiebetürsystem.
- Elektromechanische Systeme, wie z.B. motorisch angetriebene Türsysteme, werden häufig in einem andauernden und kontinuierlichen Betrieb eingesetzt und sind damit ständigen Belastungen ausgesetzt. Die vorliegende Erfindung nimmt insbesondere auf in derartigen Systemen verwendete Antriebsriemen Bezug, die in der Regel dazu vorgesehen sind, ein von einer Antriebseinheit erzeugtes Drehmoment auf eine Last, im Falle eines Türsystems beispielsweise einen Türflügel, zu übertragen. Im Wege der Drehmomentübertragung kann die Last in Bewegung versetzt werden, im Falle eines Türflügels beispielsweise in eine Öffnungs- oder Schließbewegung. Aufgrund des Dauereinsatzes elektromechanischer Systeme (beispielsweise bei Türsystemen in Fahrzeugen zur öffentlichen Personenbeförderung) sind auch die in den dortigen Systemen eingesetzten Antriebsriemen einer Dauerbelastung ausgesetzt.
- Beschädigungen von Antriebsriemen können zu Betriebsbeeinträchtigen des zugehörigen elektromechanischen Systems oder gar zu dessen Ausfall führen, womit unweigerlich auch ein erhöhtes Sicherheitsrisiko einhergeht. Entsprechend ist es von großem Interesse, ein effizientes Zustandsüberwachungsverfahren für Antriebsriemen zu entwickeln, welches eine optimierte Wartung und eine Vorhersage des Spannungszustandes erlaubt. Ein Maß dafür kann die Spannung des Antriebsriemens sein.
- Wie allgemein bekannt, ist die Verwendung von Antriebsriemen nicht auf Türsysteme beschränkt. Denn Antriebsriemen kommen in vielerlei technischen Systemen zum Einsatz. Ausdrücklich sei an dieser Stelle betont, dass die Erfindung nicht auf Türsysteme beschränkt ist und auch elektromechanische Systeme betrifft, die in anderen technischen Bereichen eingesetzt werden. So werden Antriebsriemen in großem Umfang in den verschiedensten industriellen Applikationen eingesetzt, wie z.B. wie Ventilatoren, Pumpen, Kompressoren, etc.
- Während des Betriebs (insbesondere Dauerbetriebs) unterliegen die Antriebsriemen einer zunehmenden mechanischen Ermüdung. Mit der mechanischen Belastung des Antriebsriemens einhergehend, kann sich der sogenannte Riemenschlupf erhöhen (Gleitschlupf oder Dehnschlupf), gleiches gilt in Bezug auf kontinuierlich zunehmende Spannungsverluste. Letztlich können die mechanischen Belastungen gar zu einer Verkürzung der Lebensdauer des Antriebsriemens und - im schlimmsten Fall - zu einem Riss des Antriebsriemens führen.
- Bezogen auf die vorangehend bereits angesprochene Verwendung von Antriebsriemen in Türsystemen, ist festzustellen, dass ein großer Anteil der heute verwendeten Türsysteme in zur öffentlichen Personenbeförderung eingesetzten Verkehrsmitteln (gemeint sind Radfahrzeuge, z.B. Busse, gleichermaßen wie Schienenfahrzeuge, z.B. Straßenbahnen, U-Bahnen, Züge etc.) auf der Verwendung von Antriebsriemen beruht. Bei Türsystemen besteht die Hauptfunktion des Antriebsriemens darin, eine Bewegung eines Türflügels zu vermitteln, nämlich im Wege der Übertragung eines von einer Antriebseinheit (bzw. einem Motor) erzeugten Drehmoments auf den Türflügel. Durch Einstellung der Amplitude und Richtung des wirkenden Drehmoments können Türflügel in ihrer Bewegung beschleunigt, abgebremst und in ihrer Bewegungsrichtung umgekehrt werden.
- Gleiches gilt prinzipiell auch für den Einsatz von Antriebsriemen bei Eintrittssystemen wie Schiebe- oder Klapptrittsystemen. In diesem Fall kann über einen Antriebsriemen eine horizontale Bewegung eines Schiebetritts beispielsweise in Richtung einer Fahrgastplattform (und umgekehrt) vermittelt werden. Bei Klapptrittsystemen betrifft die vermittelte Bewegung das Ein- und Ausklappen des Klapptritts. In den genannten Fällen wird der Antriebsriemen in der Regel über Umlenkrollen (bzw. Riemenscheiben), beispielsweise zwei Umlenkrollen, geführt und ist über geeignete und aus dem Stand der Technik wohlbekannte mechanische Verbindungselemente sowohl an die Antriebseinheit bzw. eine zugehörige Ausgangswelle und an den als Last anzusehenden Türflügel (bzw. den Schiebetritt) angebunden. Jener von der antriebsseitigen Riemenscheibe gezogene (und unter Zugspannung) stehende Teil des Antriebsriemens wird fachüblich auch als Lasttrum bezeichnet, der gegenüberliegende Teil als Leertrum.
- Je nach Art, Material und Größe, kann die für einen zuverlässigen Betrieb eines elektromechanischen Systems benötigte Zugspannung variieren. Wie bereits vorangehend beschrieben, verändert sich die Zugspannung hauptsächlich mit voranschreitender Lebensdauer des Antriebsriemens im Zuge der im Betrieb auf den Antriebsriemen einwirkenden mechanischen Belastungen. Weiterhin wird die Zugspannung durch die Temperatur und natürliche, materialspezifische Alterungsprozesse beeinflusst. Entsprechend weisen Antriebsriemen einen Toleranzbereich für die Zugspannung auf, bei welchem ein zuverlässiger Betrieb bzw. eine zuverlässige Verwendung des Antriebsriemens gewährleistet ist. Sofern im Rahmen der vorliegenden Erfindung von einer "Spannung" die Rede ist, ist darunter in erster Linie eine Zugspannung bzw. Riemenspannung des Antriebsriemens zu verstehen.
- Um eine Fehlfunktion des Antriebsriemens während des Betriebs zu vermeiden, gibt es routinemäßige Wartungsverfahren, die die Kontrolle und Einstellung der Riemenspannung beinhalten. Ein weiteres Konzept, welches die routinemäßige Wartung ergänzen oder ersetzen kann, ist die zustandsorientierte Instandhaltung. Damit können Anomalien oder Fehlfunktionen des Antriebsriemens erkannt werden, bevor es tatsächlich zu einem Schaden oder einem Ausfall des Antriebsriemens kommt.
- Aus dem Stand der Technik sind zwei gängige Verfahren bekannt, um die Zugspannung eines Antriebsriemens zu messen. Die gebräuchlichste Methode ist die Messung der Zugspannung über die Schwingungsfrequenz. Je höher die Frequenz, desto höher die Zugspannung. Diese Methode ist jedoch nicht für Echtzeitmessungen während des aktiven Betriebs (also der Verwendung des Antriebsriemens in einem laufenden System, beispielsweise einem Türsystem) geeignet, da sie eine spezifische Stimulation des Antriebsriemens erfordert, um die für die Messung benötigten Vibrationen auszulösen. Darüber hinaus erfordert ein solches Messverfahren die Verwendung eines geeigneten Sensors, der in der Nähe des Antriebsriemens platziert werden muss. Zusätzlich muss gewährleistet sein, dass sich der Antriebsriemen während der Messung ohne mechanische Belastung in einer statischen Position befindet. Dieses Verfahren hat eine hohe Genauigkeit und wird standardmäßig in einem Frequenzbereich von 10 bis 300 Hz verwendet. Nachteilig ist dabei, dass zusätzliche Hardware (Sensoren, Vorrichtung zur Schwindungsübertragung) benötigt werden, was mit einem zusätzlichen Kostenaufwand verbunden ist.
- Die andere gängige Methode ist die Messung der Riemenlängenzunahme durch Spannen des Antriebsriemens. Diese Methode ist weniger komplex und kostenintensiv als die erste Methode, nachteilig ist jedoch die geringere Genauigkeit. Ferner kann diese Methode nicht verwendet werden, nachdem der Riemen bereits gespannt wurde. Ein solches Verfahren wird in der Regel bei Spannweiten größer als 1 m eingesetzt.
- Eine weitere Möglichkeit, die Spannung eines Antriebsriemens zu bestimmen, besteht darin, einen Dehnungsmessstreifen unmittelbar innerhalb des Antriebsriemens anzuordnen (oder in der zugehörigen mechanischen Konstruktion, die mit der gleichen Kraft wie der Antriebsriemen gespannt wird). Bei Implementierung eines Dehnungsmessstreifens unmittelbar in den Antriebsriemen, muss der Riemen geöffnet (z.B. aufgeschnitten) und mit dem Dehnungsmessstreifen wieder zusammengesetzt bzw. geschlossen werden. Ein solches Vorgehen ist relativ aufwändig und erfordert manuelle Arbeitsschritte. Die andere Möglichkeit besteht darin, den Dehnungsmessstreifen z.B. in den Mechanismus einer Spannvorrichtung des Antriebsriemens zu implementieren, z.B. eine Schraube. Dieses Verfahren ermöglicht eine quasi-direkte Messung der Riemenspannung.
- Mit der Verwendung von Dehnungsmessstreifen gehen jedoch mehrere Nachteile einher. Einerseits ist die Messgenauigkeit von Dehnungsmesstreifen stark temperaturabhängig, andererseits sind sie relativ empfindlich gegenüber mechanischen Belastungen. Bei Implementierung bzw. Einbettung solcher Dehnungsmessstreifen in einen Antriebsriemen wird letzterer durch die Einbettung dieses Sensorelements physikalisch modifiziert, d.h. die Einbettung kann die physikalischen Eigenschaften (beispielsweise die Zugspannung) beeinflussen und somit zu Messungenauigkeiten und sogar Leistungseinbußen des Antriebsriemens führen. Schließlich erfordert eine solche (auf Dehnungsmessstreifen basierende) Messung eine gesonderte elektronische Einrichtung, um die von den Dehnungsmessstreifen kommenden Signale auszuwerten, beispielsweise umfassend eine Wheatstone-Brücke sowie einen Verstärker. Ein solches Verfahren kann nur zu Testzwecken eingesetzt werden.
- Aus der
DE 10 2017 124 599 A1 ist ein Verfahren zum Erkennen eines Verschleißzustandes einer Komponente eines Türantriebssystems eines Schienenfahrzeugs bekannt, wobei das Verfahren einen Schritt des Einlesens einer Abfolge von ersten Motorparametern und zweiten Motorparametern aufweist, wobei die ersten Motorparameter eine unterschiedliche physikalische Größe eines Motors des Türantriebssystems repräsentieren als die zweiten Motorparameter. Das Verfahrens weist einen Schritt des Prüfens auf, ob ein die Abfolge des ersten Motorparameters repräsentierender Wert ein vorbestimmtes Kriterium erfüllt, um den Verschleißzustand der Komponente des Türantriebssystems zu erkennen. - Entsprechend ist es die Aufgabe der vorliegenden Erfindung, ein Verfahren zur Bestimmung der Spannung eines Antriebsriemens bereitzustellen, welches eine automatisierte Überwachung des Spannungszustandes während der aktiven Nutzung des Antriebsriemens in einem elektromechanischen System erlaubt, im Vergleich zu den aus dem Stand der Technik bekannten Verfahren kostengünstig ist, und die physikalischen Eigenschaften des Antriebsriemens nicht beeinträchtigt.
- Weiterhin ist es die Aufgabe der vorliegenden Erfindung ein Türsystem bereitzustellen, welches dazu eingerichtet ist das erfindungsgemäße Verfahren auszuführen und die vorgenannte Aufgabe zu lösen.
- Zur Lösung dieser Aufgaben wird ein Verfahren mit den Merkmalen des Patenanspruchs 1 und ein Türsystem mit den Merkmalen des Patentanspruchs 9 vorgeschlagen.
- Die vorliegende Erfindung bietet die technische Lösung, um ein zustandsorientiertes Instandhaltungsverfahren zur Überwachung der Spannung bzw. Zugspannung eines Antriebsriemens bereitzustellen. Der Einsatz spezieller Sensorik ist im Rahmen der Erfindung nicht erforderlich.
- Wie bereits erwähnt, betrifft die vorliegende Erfindung ein Verfahren zur Bestimmung der Spannung eines Antriebsriemens, wobei der Antriebsriemen zur Übertragung eines von einer Antriebseinheit erzeugten Drehmoments auf eine Last, beispielsweise einen Türflügel eines Türsystems, vorgesehen ist. Dabei umfasst das erfindungsgemäße Verfahren zumindest die nachfolgend beschriebenen Schritte:
In einem Verfahrensschritt a. wird die Last (im Beispiel eines Türsystems: ein Türflügel eines Schiebetürsystems, Schwenkschiebetürsystems oder einer Schwenktüre; im Beispiel eines Trittsystems: ein Schiebetritt oder ein Klapptritt) von einem bewegten Zustand in einen Ruhezustand bewegt. Während der Ausführung des Verfahrensschritts a. wird die Motorspannung in einem Verfahrensschritt b. erfasst. Dazu kann eine geeignete Messeinheit im Bereich des Motors vorgesehen sein, beispielsweise ein Spannungsmesser. Auch anderweitige Wege zur Erfassung der Motorspannung können im Rahmen des erfindungsgemäßen Verfahrens Verwendung finden, solange die Motorspannung kurz vor, während und nach dem Erreichen des Ruhezustandes der Last erfasst wird. Im Rahmen des Verfahrensschritts b. wird aus der erfassten Motorspannung bzw. den Motorspannungsdaten eine zeitaufgelöste Motorspannungskurve erstellt bzw. bereitgestellt. In der Motorspannungskurve ist die Motorspannung auf der Ordinate und die Zeit auf der Abszisse eines zweidimensionalen Koordinatensystems dargestellt. Gleichermaßen können die Daten aber auch in Tabellenform bereitgestellt werden. - Die zeitaufgelöste Motorspannungskurve bezieht sich auf die Motorspannung eines der Antriebseinheit zugeordneten Motors. Unerheblich ist dabei die genaue Konstruktion, Art, Größe etc. des Motors. Die Motorspannungskurve kann von einer Rechen- und Steuereinheit ermittelt werden, die entweder in die Antriebseinheit oder ein umgebendes Bauteil integriert und mit der Messeinheit zur Erfassung der Motorspannung signaltechnisch verbunden ist (kabellos oder kabelgebunden). Auch kann die Motorspannungskurve von einer externen Rechen- und Steuereinheit bereitgestellt werden, die signaltechnisch (beispielsweise über eine kabellose Signalverbindung) mit der Antriebseinheit oder der Messeinheit verbunden ist. In diesem Fall kann ergänzend vorgesehen sein, dass im Bereich der Antriebseinheit und/oder der Messeinheit Mikrocontroller vorgesehen sind, die über geeignete Schnittstellen mit der externen Rechen- und Steuereinheit in einer Signalverbindung stehen.
- Erfindungsgemäß kann vorgesehen sein, die Motorspannung kontinuierlich, d.h. andauernd, aufzuzeichnen bzw. zu erfassen, oder aber nur in einem definierten Zeitintervall kurz vor, während und nach Erreichen des Ruhezustandes der Last. Weiterhin kann vorgesehen sein, die erfassten Daten temporär auf der Recheneinheit bzw. einem der Recheneinheit zugeordneten Speichereinheit (zwischen) zu speichern.
- In einem weiteren Verfahrensschritt c. wird aus der erfassten Motorspannung bzw. der Motorspannungskurve der Motorstrom ermittelt und eine zeitaufgelöste Motorstromkurve bereitgestellt. Die Motorstromkurve hat die gleiche zeitliche Dimension wie die Motorspannungskurve. Der Motorstrom wird vorzugsweise rechnerisch ermittelt, gegebenenfalls unter Zuhilfenahme weiterer Kennparameter.
- In einem weiteren Verfahrensschritt d. wird die zeitaufgelöste Motorstromkurve ausgewertet und die Spannung des Antriebsriemens anhand von ausgewählten Kurvenmerkmalen der Motorstromkurve ermittelt. Die Auswertung kann ebenfalls von der vorgenannten Rechen- und Steuereinheit vorgenommen werden, die in die Antriebseinheit integriert oder extern dazu angeordnet sein kann. Als externe Rechen- und Steuereinheit kann beispielsweise auch ein Server eines Rechenzentrums zu verstehen sein. Die Daten werden in diesem Falle vorzugsweise im Wege einer mobilen und kabellosen Datenübertragung an den Server übermittelt.
- Der vorliegenden Erfindung ist zugrunde gelegt, dass die Motorspannung in elektromechanischen Systemen zur Drehzahl des Motors (als Teil der Antriebseinheit) proportional ist, während der Motorstrom proportional zum von der Antriebseinheit erzeugten Drehmoment ist. Wie schon erwähnt, lässt sich über den Antriebsriemen ein von der Antriebseinheit bzw. dem Motor erzeugtes Drehmoment (also letztlich Energie) auf die ebenfalls mit dem Antriebsriemen wirkverbundene Last übertragen. Da die Last eine nicht zu vernachlässigende Eigenmasse aufweist, muss eine ausreichende Energie bereitgestellt werden, um die Last vom Ruhezustand in einen bewegten Zustand zu befördern und auf eine bestimmte Geschwindigkeit zu beschleunigen. Das erfindungsgemäße Verfahren macht sich zur Bestimmung der Spannung des Antriebsriemens, jedoch insbesondere den Wechsel von einem bewegten in einen Ruhezustand zu Nutze.
- Im Folgenden ist die Funktionsweise des erfindungsgemäßen Verfahrens beispielhaft anhand eines Türsystems erläutert. Dabei kann es sich beispielweise um ein Schiebetürsystem mit zumindest einem Türflügel handeln (einflügelige Schiebetüre), wobei der Türflügel als Last im Sinne der Terminologie der hiesigen Erfindung anzusehen ist. Gleichermaßen kann es sich um ein aus zwei Türflügeln zusammengesetztes zweiflügeliges Türsystem handeln. In einem solchen Fall können beide Türflügel jeweils eine Last im Sinne der Erfindung darstellen. Das Verfahren kann in diesem Fall redundant ausgebildet sein, denn sofern beide Türflügel über einen separaten Antrieb bzw. Antriebsriemen bewegt werden, ist es im Sinne der Erfindung erstrebenswert, die Spannung beider Antriebsriemen zu überwachen.
- Auch kann das erfindungsgemäße Verfahren bei Schwenkschiebetürsystemen (sei es einflügelig oder zweiflügelig) zum Einsatz kommen. Ausdrücklich sei zudem betont, dass das erfindungsgemäße Verfahren nicht auf Türsysteme beschränkt ist, und ohne Weiteres auch bei Trittsystemen zum Einsatz kommen kann. Bei einem solchen Trittsystem (z.B. Schiebetrittsystem oder Klapptrittsystem) kann ein aus- und einfahrbarer Schiebetritt (oder ein aus- und einklappbarer Klapptritt) als Last im Sinne der Erfindung angesehen werden, auf welchen ebenfalls unter Einsatz eines Antriebsriemens eine zur Bewegung benötigte Kraft übertragen wird.
- Bei einer Bewegung der Last (z.B. des Türflügels) vom Ruhezustand in den bewegten Zustand muss die Antriebseinheit (welche die Last auf ihre Referenzgeschwindigkeit oder Sollgeschwindigkeit beschleunigt hat) nur noch eine ausreichende Energie liefern, um die Last in Bewegung zu halten. Das von der Antriebseinheit bereitgestellte und auf den Antriebsriemen wirkende Drehmoment wird dahingehend angepasst, dass ein Ausgleich der in der Antriebseinheit (Motor, Getriebe) auftretenden Reibungskräfte ermöglicht wird. Nach der Beschleunigung der Last (samt ihrer Eigenmasse) wird diese zur Quelle der kinematischen Energie.
- Da der Antriebsriemen eine elastisch-mechanische Verbindung zwischen Last und Antriebseinheit (bzw. Motor) bereitstellt, lässt sich die Spannung des Antriebsriemens erfindungsgemäß anhand von Motorkennwerten ermitteln.
- Das erfindungsgemäße Verfahren lässt sich unabhängig von einem bestimmten Motortyp bzw. einer elektronischen Einheit zum Antreiben des Motors verwirklichen. In den von der Anmelderin entwickelten Boarding-Systemen werden beispielsweise häufig bürstenbehaftete Gleichstrommotoren eingesetzt, wobei die elektronische Einheit zum Antreiben des Motors normalerweise vier-quadranten DC-DC-Wandler umfasst, die im Fachjargon auch als H-Brücken-Wandler oder Motor-Brücke bezeichnet werden. Außerdem können jene dem DC-DC Wandler zugehörigen Schalter beliebiger Natur sein (ihre Eignung vorausgesetzt), aber dieses Dokument wird die Schalter als Mosfets bezeichnen.
- Bei den genannten Boarding-Systemen (beispielsweise einem Türsystem) kann der zugehörige Türflügel zwei Endpositionen einnehmen, nämlich eine geschlossene und eine geöffnete Endposition. In der geschlossenen Endposition ist ein Eintritt durch die Türe nicht möglich, in der geöffneten Endposition jedoch schon.
- Beide Endpositionen zeichnen sich dadurch aus, dass die resultierende Motorspannung in der Antriebseinheit Null ist, d. h. der Motor wird durch die dem DC-DC Wandler zugehörigen Halbleiter elektrisch unterbrochen. Auch der einem Trittsystem zugeordnete Schiebetritt oder Klapptritt kann zwei solche Endpositionen (bzw. Ruhestellungen) einnehmen, nämlich eine ausgefahrene oder eine eingefahrene Stellung.
- Wie bereits erwähnt erzeugt die Last bei ihrer Bewegung (aufgrund der sich dabei bewegenden Eigenmasse) eine kinetische Energie. Unter Vernachlässigung der Antriebseinheit, kann diese kinetische Energie auch als remanente Energie betrachtet werden, welche sich u. a. im Motorstrom wiederspiegelt. Bezogen auf elektrische Kennwerte, kann der Motorstrom bei der Bewegung der Last sein Vorzeichen ändern. Grundsätzlich kann der Strom vom Antrieb zur Quelle und zurück zum Antrieb fließen. Nach dem Ende des Bewegungsvorgangs, also bei Erreichen der Last in einer Ruheposition, kann der Strom aufgrund der elastischen Charakteristik des Systems abklingen, bis die restliche Energie abgebaut ist.
- Kurz vor Erreichen des Ruhezustandes der Last (also beispielsweise einer Öffnungsstellung oder einer Schließstellung eines Türflügels) wird eine "Mindestspannung" benötigt, um den Türflügel auch kurz vor dem Erreichen des Ruhezustandes mit einer bestimmten (langsamen) Geschwindigkeit und einem bestimmten Drehmoment anzutreiben. Die dazu benötigte Geschwindigkeit bzw. das Drehmoment werden von der Rechen- und Steuereinheit vorgegeben.
- Nach dem Erreichen des Ruhezustands, wird der zur Bereitstellung des Drehmoments vorgesehene Stromkreis der Antriebseinheit unterbrochen. Selbst wenn die "Mindestspannung" im Vergleich zur Nominalspannung der Antriebseinheit klein ist, ändert sie sich sehr schnell und führt zu einem Stoppen des Antriebs.
- Im Rahmen der Entwicklung der vorliegenden Erfindung wurde festgestellt, dass nach Erreichen der Endposition eine gewisse intrinsische Energie im System (insbesondere im Antriebsriemen) verbleibt. Dies wirkt sich auch auf elektrische Kennwerte der Antriebseinheit bzw. einem zugehörigen Motor aus, beispielsweise in Form charakteristischer Kurvenmerkmale der Motorspannungskurve oder Motorstromkurve. Aus diesen Merkmalen lässt sich die Zugspannung des Antriebsriemens ableiten.
- Nach dem Abschalten des Motors, wird die genannte intrinsische Energie vom Antriebsriemen an die Antriebseinheit bzw. den Motor weitergeleitet, nämlichen solange bis die Energie auf ein stationäres Niveau abgefallen ist. Die remanente Energie des Antriebs hängt daher (zumindest zeitweise) unter anderem von der Zugspannung des Antriebsriemens ab. Grundsätzlich wirkt sich die Zugspannung des Antriebsriemens unmittelbar auf die Elastizität des Systems und damit auf die gesamte Dämpfungscharakteristik aus. Aufgrund dieses Zusammenhangs lässt sich die Zugspannung des Antriebsriemens indirekt messen. Aus der Zugspannung lässt sich wie vorangehend erläutert ein Verschleißzustand des Antriebsriemens herleiten, beispielsweise durch Vergleich mit einem vorgegebenen Ausgangswert, Tabellen- oder Erfahrungswerten der Zugspannung. Aus den Kurvenmerkmalen der Motorstromkurve bzw. der Motorspannungskurve in einem zeitlich dem Erreichen der Ruheposition der Last nachgelagerten Zeitraum, lassen sich also Aussagen zur Spannung des Antriebsriemens treffen.
- Der elektrische Strom ist eine physikalische Größe mit hoher Variabilität. Die Amplitude und die Form der Motorstromkurve hängen von vielerlei unterschiedlicher Faktoren ab. Da die zeitaufgelöste Motorstromkurve bzw. die darin enthaltenen Kurvenmerkmale zur Bestimmung der Spannung des Antriebsriemens bevorzugt algorithmisch ausgewertet werden, müssen eine Reihe von Randbedingungen bei der Auswertung berücksichtigt werden. Bei Verwendung des Verfahrens in einem Türsystem sind die zu berücksichtigenden Hauptfaktoren die Temperatur und die Neigung des Türsystems. Gleiches kann auch für Trittsysteme gelten. Diese externen Faktoren verändern das Verhältnis zwischen Strom und der Zugspannung des Antriebsriemens. Um dies zu kompensieren, kann ein auf künstlicher Intelligenz basierender Auswertealgorithmus verwendet werden, der eine Verarbeitung multivariabler Datensätzen erlaubt.
- Trotz der Tatsache, dass die einem Türsystem zugehörigen Türflügel bei der Hinderniserkennung sehr schnell und plötzlich umkehren, werden im Rahmen der vorliegenden Erfindung zur Bestimmung der Spannung des Antriebsriemens nur die "normalen" Endlagenfälle berücksichtigt, im Speziellen jene dem geöffneten Zustand des Türsystems zugehörige Endposition der/des Türflügel(s), und jener dem geschlossenen Zustand des Türsystems zugehörige Endposition der/des Türflügel(s). Bei der letztgenannten Schließendlage der/des Türflügel(s) sind weitere Effekte wie der Einfluss einer Türverriegelung bzw. eines Schlosses zu berücksichtigen.
- Die Unteransprüche betreffen vorteilhafte Ausgestaltungen und Weiterbildungen der vorliegenden Erfindung. Die in den Unteransprüchen angegebenen Merkmale können in beliebiger Kombination zur Weiterbildung des erfindungsgemäßen Verfahrens sowie des erfindungsgemäßen Systems verwendet werden, soweit dies technisch möglich ist. Dies gilt auch dann, wenn derartige Kombinationen nicht ausdrücklich durch entsprechende Rückbezüge in den Ansprüchen verdeutlicht sind. Insbesondere gilt dies auch über die Kategorie-Grenzen der Patentansprüche hinweg.
- Nach einer ersten Ausgestaltung der Erfindung kann es sich bei der Last um einen Türflügel eines ein- oder zweiflügeligen Schiebetür- oder Schwenkschiebetürsystems handeln. Gleichermaßen kann es sich bei der Last auch um einen Türflügel eines Schwenktürsystems handeln. Ferner kann auch ein Schiebetritt oder Klapptritt eines Schiebetrittsystems respektive Klapptrittsystems als Last im Sinne der vorliegenden Erfindung zu betrachten sein.
- Nach einer weiteren Ausgestaltung der Erfindung betrifft der bewegte Zustand eine Öffnungs- oder Schließbewegung des Türflügels. Der Ruhezustand kann in diesem Fall insbesondere einen geöffneten Zustand des Türflügels betreffen. Alternativ kann der Ruhezustand einen geschlossenen Zustand des Türflügels betreffen.
- Gleichermaßen kann der bewegte Zustand aber ein Aus- oder Einfahren eines Schiebetritts betreffen. Ebenso kann der bewegte Zustand ein Aus- oder Einklappen eines Klapptritts betreffen. Der Ruhezustand betrifft in diesen Fällen entweder einen eingefahrenen bzw. eingeklappten Zustand des Schiebetritts bzw. Klapptritts oder alternativ einen ausgefahrenen bzw. ausgeklappten Zustand des Schiebetritts bzw. Klapptritts.
- Nach einer vorteilhaften Ausgestaltung der Erfindung erfolgt die Auswertung im Rahmen des Verfahrensschritts d. im Wege einer algorithmischen Auswertung, wobei der Auswertung ausgewählte Kurvenmerkmale der Motorstromkurve zugrunde gelegt sind, welche die Motorstromkurve nach dem Erreichen der Last im Ruhezustand kennzeichnen. Entsprechend können der Auswertung jene Kurvenmerkmale der Motorstromkurve zugrunde gelegt werden, welche die Motorstromkurve in einem Zustand kennzeichnen, bei dem der Stromkreis des Motors unterbrochen ist. Insbesondere handelt es sich dabei um jene Kurvenmerkmale, die aus in dem Antriebsriemen gespeicherter intrinsischer Energie hervorgehen. Weiterhin kann erforderlich sein, den Einfluss der Temperatur bei der algorithmischen Auswertung zu berücksichtigen. Mit Temperatur kann eine Außentemperatur, sowie eine Motortemperatur gemeint sein. Um Wiederholungen zu vermeiden sei diesbezüglich auf die vorangehende Beschreibung verwiesen.
- Nach einer vorteilhaften Ausgestaltung der vorliegenden Erfindung können die Kurvenmerkmale der Motorstromkurve ausgewählt sein aus der Kurvensteigung, Amplitude, Amplitudendifferenz oder weiteren mathematisch oder geometrisch ermittelbaren Kurvenmerkmalen (z.B. Ableitungen, Flächenberechnungen, Integrale etc). Insbesondere kann es sich dabei um jene Kurvenmerkmale handeln, die die von dem Antriebsriemen in Richtung der Antriebseinheit weitergeleitete intrinsische Energie bestmöglich repräsentieren und somit unmittelbar mit der Zugspannung des Antriebsriemens verbunden sind.
- Nach einer weiteren vorteilhaften Ausgestaltung der Erfindung können der algorithmischen Auswertung Randbedingungen für die Kurvenmerkmale der Motorstromkurve zugrunde gelegt sein, die einen oder mehrere Spannungen des Antriebsriemens definieren. Dabei kann es sich um Maximal- oder Minimalwerte einzelner Kurvenmerkmale handeln (beispielsweise eine Maximal- oder Minimalamplitude zu einem vorgegebenen Zeitpunkt), wobei diese Maximal- oder Minimalwerte Grenzwerte festlegen, bis zu welchen ein zuverlässiger Betrieb des Antriebsriemens noch gewährleistet ist.
- Nach einer weiteren vorteilhaften Ausgestaltung der vorliegenden Erfindung kann vorgesehen sein, dass die Randbedingungen den Kurvenverlauf bzw. die Kurvenform, Amplitudenwerte, Amplitudendifferenzen oder Kurvensteigungen in einem vorgegebenen Zeitintervall nach Erreichen des Ruhezustands betreffen. Diese Randbedingungen können beispielsweise in dem Einsatz eines Antriebsriemens vorangehenden Testverfahren (auch bereits im Rahmen der Produktentwicklung) festgelegt oder ermittelt werden.
- Nach einer weiteren vorteilhaften Ausgestaltung der Erfindung, kann das erfindungsgemäße Verfahren während des aktiven Betriebs des Antriebsriemens ausgeführt werden. Damit wird eine kontinuierliche Zustandsüberwachung der Spannung des Antriebsriemens ermöglicht.
- Wie schon eingangs erwähnt, wird die erfindungsgemäße Aufgabenstellung auch mit einem Türsystem gemäß dem Patentanspruch 9 gelöst. Bei dem genannten Türsystem kann es sich insbesondere um ein Schiebetürsystem- oder ein Schwenkschiebetürsystem handeln (auch ein reines Schwenktürsystem kommt in Betracht). Das Türsystem umfasst einen Türflügel, eine Antriebseinheit, einen zwischen der Antriebseinheit und dem Türflügel vorgesehenen Antriebsriemen, und eine Rechen- und Steuereinheit, wobei der Antriebsriemen dazu eingerichtet ist, ein von der Antriebseinheit erzeugtes Drehmoment auf den Türflügel zu übertragen. Das Türsystem ist dazu eingerichtet, das Verfahren nach einem der Ansprüche 1 bis 8 auszuführen. Dabei ist Türflügel als Last im Sinne der vorliegenden Erfindung anzusehen, entsprechend sind alle diesbezüglich im Rahmen der Beschreibung des der Erfindung zugrunde liegenden Verfahrens genannten Ausgestaltungsvarianten auch in den Umfang des erfindungsgemäßen Türsystems einbezogen. Gleichsam kann die Erfindung auch mit einem Trittsystem gelöst werden, umfassend einen Schiebetritt oder einen Klapptritt, eine Antriebseinheit, einen zwischen der Antriebseinheit und dem Schiebe- oder Klapptritt vorgesehenen Antriebsriemen, und eine Rechen- und Steuereinheit, wobei der Antriebsriemen dazu eingerichtet ist, ein von der Antriebseinheit erzeugtes Drehmoment auf den Schiebe- oder Klapptritt zu übertragen. Ferner ist das Trittsystem dazu eingerichtet das Verfahren nach einem der Ansprüche 1 bis 10 auszuführen.
- Weitere Vorteile, Ausgestaltungen und Weiterbildungen, die im Zusammenhang mit dem erfindungsgemäßen Verfahren bzw. dem erfindungsgemäßen Türsystem stehen, sind anhand der nachfolgend beschriebenen Ausführungsbeispiele genauer erläutert. Diese sollen dem Fachmann die Erfindung verdeutlichen und ihn in die Lage versetzen, die Erfindung auszuführen, ohne jedoch die Erfindung zu beschränken. Im Zusammenhang der Beschreibung der genannten Ausführungsbeispiele sei auf die folgenden Figuren Bezug genommen, anhand welcher das erfindungsgemäße Verfahren bzw. das erfindungsgemäße System genauer erläutert wird. So zeigt:
- Fig. 1
- eine schematische Darstellung der wesentlichen Komponenten des erfindungsgemäßen Türsystems;
- Fig. 2
- eine schematische Darstellung des erfindungsgemäßen Verfahrensablaufs;
- Fig. 3
- im Betrieb einer Schwenkschiebetür aufgenommene Motorstromkurven kurz vor, während und nach dem Erreichen einer Ruhestellung eines zugehörigen Türflügels bei unterschiedlichen Zugspannungen de Antriebsriemens;
- Fig. 4
- im Betrieb einer Schwenkschiebetür aufgenommene Motorspannungskurven kurz vor, während und nach dem Erreichen einer Ruhestellung eines zugehörigen Türflügels bei unterschiedlichen Zugspannungen de Antriebsriemens.
- Die
Figur 1 zeigt in einer schematischen Darstellung die an dem erfindungsgemäßen Verfahren beteiligten Komponenten. Bei den dargestellten Komponenten kann es sich ohne Weiteres auch um Bestandteile des mit der Erfindung beanspruchten Türsystems handeln. Ferner sind die inFig. 1 wiedergegebenen Systemkomponenten auch allgemein auf jegliche Art von elektromechanischen Systemen übertragbar. - Wie bereits beschrieben, handelt es sich bei dem mit der vorliegenden Erfindung beanspruchten Verfahren um ein Verfahren zur Bestimmung der Spannung eines Antriebsriemens 1. Der Antriebsriemen 1 ist dabei zwischen einer Antriebseinheit 2 und einer Last 3 angeordnet, und dient der Übertragung von seitens der Antriebseinheit 2 erzeugten Drehmomenten auf die Last 3. Aus der Drehmomentübertragung kann beispielsweise eine Bewegung der Last 3 resultieren. Gleichsam kann durch Auswahl des Drehmoments aber auch eine Bewegung der Last 3 abgebremst werden, beispielsweise durch Verringern des wirkenden Drehmoments oder Umkehren des Vorzeichens.
- Der Antriebsriemen 1 läuft (im hier gezeigten Beispiel) über zwei Umlenkrollen bzw. Riemenscheiben 8. Eine der Umlenkrollen 8 ist mit einem von der Antriebseinheit 2 ausgehenden Getriebeelement 6 wirkverbunden. Bei dem Getriebeelement 6 kann es sich beispielsweise um eine mechanische Welle handeln. Das Getriebeelement 6 wiederrum wird von einem Motor 5 angetrieben, und z. B. in eine Rotationsbewegung versetzt. Die Rotationsbewegung wird auf eine antriebsseitige Umlenkrolle 8 übertragen, wodurch letztlich der Antriebsriemen 1 und eine mit dem Antriebsriemen 1 über ein mechanisches Übertragungsglied 7 in Wirkverbindung stehende Last 3 in Bewegung versetzt wird. Bei der Last kann es sich beispielsweise um einen Türflügel 4 eines Türsystems handeln.
- Im Rahmen der hier beschriebenen Erfindung ist der Motor 5 und das Getriebeelement 6 als gemeinsame Antriebseinheit 2 aufzufassen. Die Antriebseinheit 2 ist signaltechnisch mit einer Rechen- und Steuereinheit 9 verbunden (kabellos oder kabelgebunden). Über diese kann einerseits der gesamte Bewegungsablauf des zugrunde liegenden elektromechanischen Systems (z. B. des Türsystems) gesteuert und geregelt werden, andererseits kann das erfindungsgemäße Verfahren (bzw. wesentliche Schritte des Verfahrens) unter Einsatz der Rechen- und Steuereinheit 9 ausgeführt werden.
- In der
Figur 2 sind die Verfahrensschritte des der Erfindung zugrunde liegenden Verfahrens in einer stark schematisierten Darstellung wiedergegen. - In einem ersten Verfahrensschritt a. wird die Last 3 (beispielsweise ein Türflügel 4 eines Türsystems) von einem bewegten Zustand in einen Ruhezustand gebracht. Bezogen auf einen Türflügel 4 eines Türsystems kann unter einem solchen bewegten Zustand jener Zustand zu verstehen sein, welchem der Türflügel 4 während einer Öffnungs- oder Schließbewegung unterliegt. Unter einem Ruhezustand ist im Sinne des Verfahrensschritts a. ein jeder Zustand zu verstehen, bei welchem die Last 3 keiner Bewegung unterliegt, bezogen auf ein Türsystem ist unter einem Ruhezustand beispielsweise das Ruhen des Türflügels 4 in seiner geöffneten oder geschlossenen Stellung zu verstehen. Die Bewegung der Last 3 von dem bewegten in den Ruhezustand wird über das mit der Last 3 verbundene Übertragungsglied 7, den damit verbundenen Antriebsriemen 1 und letztlich die Antriebseinheit 2 vermittelt, beispielsweise durch Reduzierung des wirkenden Drehmoments oder durch Umkehrung dessen Vorzeichens.
- In einem Verfahrensschritt b. wird die Motorspannung während der Ausführung des Verfahrensschritts a. (also während der Bewegung der Last 3 von einem bewegten in einen Ruhezustand) erfasst. Die Erfassung kann über eine geeignete Spannungsmesseinheit erfolgen, auf welche im Rahmen dieser Erfindung nicht genauer Bezug genommen wird. Grundsätzlich kommt dazu jedes zur zeitaufgelösten Erfassung der Motorspannung geeignete Erfassungsmittel in Betracht. Die erfassten Daten werden vorzugsweise in Form einer zeitaufgelösten Motorspannungskurve bereitgestellt, können aber auch in anderen Datenwiedergabeformen (Wertetabellen etc.) oder Datenformaten bereitgestellt werden.
- In einem auf den Verfahrensschritt b. folgenden Verfahrensschritt c. wird der Motorstrom aus der erfassten Motorspannung bzw. der Motorspannungskurve ermittelt. Im Anschluss wird eine zeitaufgelöste Motorstromkurve bereitgestellt, die in ihrer zeitlichen Dimension der Motorspannungskurve entspricht. Auch die der Motorstromkurve zugrunde liegenden Daten können in anderen Datenwiedergabeformen (Wertetabellen etc.) oder Datenformaten bereitgestellt werden.
- In einem Verfahrensschritt d. wird die zeitaufgelöste Motorstromkurve ausgewertet. Dabei wird die Spannung des Antriebsriemens 1 anhand von ausgewählten Kurvenmerkmalen der Motorstromkurve ermittelt. Die Auswertung kann beispielsweise über eine Rechen- und Steuereinheit 9 vorgenommen werden, jedoch ohne Weiteres auch über eine externe Recheneinheit. Im letzteren Fall muss jedoch gewährleistet sein, dass die für die Auswertung benötigten Daten (insbesondere die Motorstromkurve) an die externe Recheneinheit übermittelt werden.
- Die Eignung des vorliegenden Erfindungsansatzes (Ermitteln der Zugspannung des Antriebsriemens 1 anhand von Motorstromkurven) wurde experimentell untersucht und validiert, im Speziellen anhand einer BIDS Alstom X60B Türe. In der
Figur 3 sind die zugehörigen, experimentell ermittelten Motorstromkurven wiedergegeben, während in derFigur 4 die dazu korrespondierenden Motorspannungskurven dargestellt sind. - Bei den experimentellen Untersuchungen wurden verschiedene Spannungen des Antriebsriemens untersucht und validiert. Für Referenzzwecke wurden die vorliegenden bzw. eingestellten Spannungen mit einem Transducer in einer zur Zugspannung proportionalen Frequenzdomäne gemessen. Dazu wurde der Antriebsriemen in eine Schwingung versetzt und die Schwingungsfrequenz mit dem Transducer gemessen. Unterschiedliche Schwingungsfrequenzen repräsentieren dabei unterschiedliche Zugspannungen des Antriebsriemens. Je höher die Frequenz, desto höher die Zugspannung. Parallel wurden bei den unterschiedlichen Schwingungsfrequenzen Motorspannungskurven und Motorstromkurven aufgezeichnet bzw. ermittelt (gemäß den vorangehend beschriebenen Verfahrensschritten a. bis d.).
- Eine Normalspannung für den Antriebsriemen des genannten Türsystems liefert eine Schwingungsfrequenz zwischen 46 und 50 Hz. Vorliegend wurden Frequenzen zwischen 29 Hz und 67 Hz untersucht. Die vorliegende Zugspannung des Antriebsriemens 1 wirkt sich auf die Kurvenform sowohl der Motorstromkurve als auch der Motorspannungskurve aus. Bezogen auf unterschiedliche Zugspannungen lassen sich besonders charakteristische Kurvenformen zu jenen Zeitpunkten feststellen, bei denen der Türflügel 4 beschleunigt oder abgebremst wird, denn zu diesen Zeitpunkten dehnt sich der Antriebsriemen 1 aus bzw. zieht sich zusammen. Wie bereits erwähnt, kommt es an den Endpositionen der Last 3 (des Türflügels 4) zu abrupten Änderungen der Motorspannung (vgl.
Figur 4 ). - Für die experimentelle Validierung wurde der Öffnungs- und Schließvorgang der genannten Tür fünfmal hintereinander für jede Frequenz durchgeführt. Die in den
Figuren 3 und 4 wiedergegebenen Kurven geben demnach die für eine jede Frequenz gemittelten Kurven wieder. - Die
Figuren 3 und 4 repräsentieren die Motorstromkurve und die Motorspannungskurve kurz vor, während und nach Erreichen des Ruhezustands der Last 3, insbesondere nehmen die Kurven auf die geöffnete Endlage eines der BIDS Alstom X60B Türe zugehörigen Türflügels Bezug. Wie in derFigur 4 wiedergegeben, ändert sich die Motorspannung abrupt von 11 V auf O V bei Erreichen der Endlage zu einem Zeitpunkt von 0.3 s. Die remanent im Türsystem vorliegende Energie induziert ab diesem Zeitpunkt eine überwiegend negative transiente Spannung, die nach ca. 300 ms wieder ansteigt. - Bei Erreichen der geöffneten Endposition steigt der Motorstrom an (siehe
Figur 3 , Anstieg des Motorstroms ab einem Zeitpunkt von circa 0.25 s). Kurz nach der Unterbrechung des der Antriebseinheit zugeordneten elektrischen Stromkreises nimmt der Motorstrom negative Werte an (siehe z. B. den Bereich bei 0.3 s; auch als Undershoot bezeichnet), was dem regenerativen Betrieb entspricht. Nach ca. 20 ms steigt der Strom wieder in den positiven Bereich, erfährt ein lokales Maximum (Overshoot) und sinkt nachfolgend auf einen Motorstrom von Null ab. Die vorliegenden experimentellen Messungen illustrieren, dass die Amplitude des Undershoots und Overshoots von der Elastizität bzw. der Verformung des Antriebsriemens sowie von seiner Dämpfungscharakteristik abhängt. Aus Übersichtsgründen wurde in der inFigur 3 gezeigten Motorstromkurve nur den die maximalen Schwingungswerte repräsentierenden Motorstromkurven eine konkrete Schwingungsfrequenz zugeordnet (29 Hz und 67 Hz). Die jeweils zugehörigen Maximalwerte im Overshoot und Undershoot Bereich sind in derFigur 3 gekennzeichnet. - Dabei lässt sich feststellen, dass ein Antriebsriemen 1 mit geringerer Spannung (z. B. 29 Hz) im Undershootbereich einen weniger stark negativen Wert einnimmt (also einen niedrigeren Regenerativstrom aufweist) als ein Antriebsriemen 1 mit höherer Spannung (z. B. 67 Hz mit stärker negativen Motorstromwerten), da er vergleichbar wie ein Filter mit einer großen Zeitkonstante wirkt, der die Änderung der Bewegung glättet, aber gleichzeitig ein größeres Stromprodukt bezogen auf die vom Antriebsriemen 1 gespeicherte Energie aufweist, bis die remanente Energie vollständig abgebaut ist. Im Falle einer größeren Riemenspannung, ist der Antriebsriemen 1 steifer und speichert nur einen geringen Anteil der Energie in Form von elastischer Energie. Dadurch wird die Dämpfung im generatorischen Betrieb geringer und es treten höhere negative Ströme auf. Dazu korrespondierend ist der positive Peak (im Overshoot Bereich) niedriger, da auch die remanente Energie geringer ist.
- In beiden Fällen (niedrigere und höhere Zugspannung), verschwindet die remanente Energie nach ca. 300 ms. Die Peak-zu-Peak Differenz (bezogen auf den Overshoot- und den Undershoot-Bereich) ist jedoch für beide Schwingungsfrequenzen (also Spannungszustände) sehr ähnlich. Die Form der Motorstromkurve ändert sich entsprechend der aus unterschiedlichen Zugspannungen resultierenden Systemelastizität und der vorliegenden Dämpfungscharakteristik. Zu beachten ist ferner, dass die Overshoot-Amplitude umgekehrt proportional zur Zugspannung des Antriebsriemens 1 ist.
- Wie vorangehend dargestellt, lassen sich anhand von ausgewählten Kurvenmerkmalen einer Motorstromkurve (beispielsweise der Amplitude im Overshoot- oder Undershoot-Bereich bzw. einer dazu korrespondierenden Amplitudendifferenz) Aussagen zu der einem Antriebsriemen zugrunde liegenden Zugspannung treffen. Diese Informationen können unter Einsatz eines geeigneten Auswertealgorithmus (beispielsweise basierend auf künstlicher Intelligenz) zur Bestimmung der Spannung eines Antriebsriemens herangezogen werden. Insbesondere kann mit dem erfindungsgemäßen Verfahren eine Spannungszustandskontrolle während des aktiven Betriebs eines Antriebsriemens in einem laufenden elektromechanischen System (z.B. einem Türsystem) durchgeführt werden.
-
- 1
- Antriebsriemen
- 2
- Antriebseinheit
- 3
- Last
- 4
- Türflügel
- 5
- Motor
- 6
- Getriebeelement
- 7
- mechanisches Übertragungsglied
- 8
- Umlenkrolle, Riemenscheiben
- 9
- Rechen- und Steuereinheit
Claims (9)
- Verfahren zur Bestimmung der Spannung eines Antriebsriemens (1), wobei der Antriebsriemen (1) zur Übertragung eines von einer Antriebseinheit (2) erzeugten Drehmoments auf eine Last (3) vorgesehen ist, wobei es sich bei der Last (3) um einen Türflügel (4) eines ein- oder zweiflügligen Schiebetür- oder Schwenkschiebetürsystems handelt, umfassend die folgenden Schritte:a. Bewegen des Türflügels (4) von einem bewegten Zustand in einen Ruhezustand;b. Erfassen der Motorspannung während der Ausführung des Verfahrensschritts a. und Bereitstellen einer zeitaufgelösten Motorspannungskurve;c. Ermitteln des Motorstroms aus der erfassten Motorspannung bzw. der Motorspannungskurve und Bereitstellen einer zeitaufgelösten Motorstromkurve;d. Auswerten der zeitaufgelösten Motorstromkurve und Ermitteln der Spannung des Antriebsriemens (1) anhand von ausgewählten Kurvenmerkmalen der Motorstromkurve;wobei die Auswertung im Rahmen des Verfahrensschritts d. im Wege einer algorithmischen Auswertung erfolgt, welcher ausgewählte Kurvenmerkmale der Motorstromkurve zugrunde gelegt sind, welche die Motorstromkurve nach dem Erreichen des Türflügels (4) im Ruhezustand kennzeichnen.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass der bewegte Zustand eine Öffnungs- oder Schließbewegung des Türflügels (4) betrifft.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass der Ruhezustand einen geöffneten Zustand des Türflügels (4) betrifft.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass der Auswertung jene Kurvenmerkmale der Motorstromkurve zugrunde gelegt werden, welche die Motorstromkurve in einem Zustand kennzeichnen, bei dem der Stromkreis des Motors (5) unterbrochen ist.
- Verfahren nach Anspruch 1 oder 4, dadurch gekennzeichnet, dass die Kurvenmerkmale der Motorstromkurve ausgewählt sind aus der Kurvensteigung, Amplitude, Amplitudendifferenz oder weiteren mathematisch oder geometrisch ermittelbaren Kurvenmerkmalen.
- Verfahren nach Anspruch 1, dadurch gekennzeichnet, dass der algorithmischen Auswertung Randbedingungen für die Kurvenmerkmale der Motorstromkurve zugrunde gelegt sind, die einen oder mehrere Spannungszustände des Antriebsriemens (1) definieren.
- Verfahren nach Anspruch 6, dadurch gekennzeichnet, dass die Randbedingungen den Kurvenverlauf bzw. die Kurvenform, Amplitudenwerte, Amplitudendifferenzen oder Kurvensteigungen in einem vorgegebenen Zeitintervall nach Erreichen des Ruhezustands betreffen.
- Verfahren nach einem der vorangehenden Ansprüche, dadurch gekennzeichnet, dass das Verfahren während des aktiven Betriebs des Antriebsriemens (1) ausgeführt wird und eine kontinuierliche Zustandsüberwachung der Spannung des Antriebsriemens (1) ermöglicht.
- Türsystem, nämlich ein Schiebetür- oder Schwenkschiebetürsystem, umfassend einen Türflügel (4), eine Antriebseinheit (2), einen zwischen der Antriebseinheit (2) und dem Türflügel (4) vorgesehenen Antriebsriemen (1), und eine Rechen- und Steuereinheit (9), wobei der Antriebsriemen (1) dazu eingerichtet ist, ein von der Antriebseinheit (1) erzeugtes Drehmoment auf den Türflügel (4) zu übertragen, dadurch gekennzeichnet, dass das Türsystem dazu eingerichtet ist, das Verfahren nach einem der Ansprüche 1 bis 8 auszuführen.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102019116913.5A DE102019116913B4 (de) | 2019-06-24 | 2019-06-24 | Verfahren zur Bestimmung der Spannung eines Antriebsriemens |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP3757336A1 EP3757336A1 (de) | 2020-12-30 |
| EP3757336C0 EP3757336C0 (de) | 2024-09-25 |
| EP3757336B1 true EP3757336B1 (de) | 2024-09-25 |
Family
ID=71120062
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP20181352.4A Active EP3757336B1 (de) | 2019-06-24 | 2020-06-22 | Verfahren zur bestimmung der spannung eines antriebsriemens |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US11536741B2 (de) |
| EP (1) | EP3757336B1 (de) |
| DE (1) | DE102019116913B4 (de) |
| ES (1) | ES2992316T3 (de) |
| PL (1) | PL3757336T3 (de) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP7277297B2 (ja) * | 2019-07-11 | 2023-05-18 | ファナック株式会社 | 動力伝達装置及び産業機械 |
| CN115605422A (zh) * | 2020-05-19 | 2023-01-13 | 通力股份公司(Fi) | 用于限定自动门的带的张力的方法和门驱动单元 |
| WO2025069127A1 (ja) * | 2023-09-25 | 2025-04-03 | 三菱電機株式会社 | 異常診断装置及び異常診断方法 |
| DE102024117291A1 (de) * | 2024-06-19 | 2025-12-24 | Kiekert Aktiengesellschaft | Verfahren und System zum Bereitstellen von Daten zur Diagnose einer elektrisch aktuierten Türschlossanordnung in einem Kraftfahrzeug |
| FI20246083A1 (en) * | 2024-08-30 | 2026-03-01 | Polarteknik Oy | Method and equipment for implementing maintenance status of a sliding door of a vehicle |
| CN118790799B (zh) * | 2024-09-13 | 2024-11-15 | 常州市维意乐生装饰材料有限公司 | 弹性膜结构的智能张力检测单元、控制方法及存储介质 |
Family Cites Families (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US6746049B2 (en) * | 2002-07-24 | 2004-06-08 | Visteon Global Technologies, Inc. | Adaptive seat belt tensioning system |
| DE10338492A1 (de) * | 2003-08-21 | 2005-03-17 | Siemens Ag | Antriebssystem mit Antriebsriemen |
| US20050210752A1 (en) * | 2004-03-15 | 2005-09-29 | Schulte Peter S | Drive tension sensor for a powered door |
| DE102005029791A1 (de) * | 2005-06-27 | 2007-01-18 | Siemens Ag | Verfahren zur Überwachung eines Antriebs sowie Einrichtung zur Durchführung des Verfahrens |
| GB2435522B (en) * | 2006-02-24 | 2010-02-03 | Ford Global Tech Llc | Drive belt slip detection |
| US7806007B2 (en) * | 2008-10-16 | 2010-10-05 | Delphi Technologies, Inc. | Determining seat belt tension in a motorized seat belt apparatus |
| US10591044B2 (en) * | 2016-11-01 | 2020-03-17 | Thermo King Corporation | Systems and methods for monitoring belt tension and determining belt lifespan in a transport refrigeration unit |
| US10029695B1 (en) * | 2017-03-03 | 2018-07-24 | Ford Global Technologies, Llc | Methods and systems for a belt-driven integrated starter generator |
| DE102017124599A1 (de) * | 2017-10-20 | 2019-04-25 | Knorr-Bremse Gesellschaft Mit Beschränkter Haftung | Verfahren und Vorrichtung zum Erkennen eines Verschleißzustandes einer Komponente eines Türantriebssystems eines Schienenfahrzeugs |
| US10488282B2 (en) * | 2017-11-08 | 2019-11-26 | Rockwell Automation Technologies, Inc. | System and method for monitoring installation and health of belt driven motor/drive applications |
| JP6742559B1 (ja) * | 2018-10-31 | 2020-08-19 | 三菱電機株式会社 | 電動機制御装置及びベルト張力状態検出装置 |
| DE102020105319A1 (de) * | 2020-02-28 | 2021-09-02 | Gebr. Bode Gmbh & Co. Kg | Verfahren zur Hinderniserkennung bei einer Zugangsvorrichtung |
| US10962428B1 (en) * | 2020-03-27 | 2021-03-30 | Reliability Concepts LLC | Belt tension measuring system and method |
| US11235934B2 (en) * | 2020-09-19 | 2022-02-01 | Devika Kataria | Smart monitoring of belt tension and slip |
-
2019
- 2019-06-24 DE DE102019116913.5A patent/DE102019116913B4/de not_active Expired - Fee Related
-
2020
- 2020-06-22 PL PL20181352.4T patent/PL3757336T3/pl unknown
- 2020-06-22 ES ES20181352T patent/ES2992316T3/es active Active
- 2020-06-22 EP EP20181352.4A patent/EP3757336B1/de active Active
- 2020-06-24 US US16/910,503 patent/US11536741B2/en active Active
Also Published As
| Publication number | Publication date |
|---|---|
| ES2992316T3 (es) | 2024-12-11 |
| US11536741B2 (en) | 2022-12-27 |
| PL3757336T3 (pl) | 2025-02-17 |
| EP3757336C0 (de) | 2024-09-25 |
| DE102019116913A1 (de) | 2020-12-24 |
| DE102019116913B4 (de) | 2021-12-16 |
| EP3757336A1 (de) | 2020-12-30 |
| US20200400705A1 (en) | 2020-12-24 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE102019116913B4 (de) | Verfahren zur Bestimmung der Spannung eines Antriebsriemens | |
| EP1445075B1 (de) | Verfahren zum Überwachen eines Roboters und Roboter mit einer Überwachungseinrichtung | |
| EP2807103B1 (de) | Verfahren und steuereinrichtung zur überwachung von fahrbewegungen einer aufzugskabine | |
| EP0391174B2 (de) | Vorrichtung und Verfahren zum Erfassen von physikalischen Kenngrössen eines Aufzuges | |
| DE19632910C2 (de) | Verfahren zum berührungslosen Anfahren der unteren Anschlagsposition einer fremdkraftbetätigten Fensterscheibe eines Kraftfahrzeugs | |
| DE4217587C2 (de) | Anlagen-Diagnoseverfahren | |
| DE102017103020B4 (de) | Gebäudetürsystem für zumindest einen elektromotorisch angetriebenen Türflügel einer Tür und Verfahren zum Erzeugen von Wartungsinformationen für ein Gebäudetürsystem | |
| DE102010062154A1 (de) | Sicherheitseinrichtung für einen Aufzug | |
| EP3661829B1 (de) | Verfahren zum ermitteln einer stellkraft eines weichenantriebs basierend auf schallemissionsmessungen und weichenantriebssystem | |
| WO2019030325A1 (de) | Verfahren zur analyse und/oder überwachung von brücken sowie entsprechendes system und verwendung des systems und/oder des verfahrens | |
| WO2019238276A1 (de) | Verfahren und vorrichtung zur verschleissüberwachung eines langstator-linearmotor-systems | |
| EP3947233A1 (de) | Zustandsermittlung eines tragmittels | |
| DE102013201448B4 (de) | Verfahren und Vorrichtung zum Betreiben einer elektrischen Fensterheberanlage, sowie eine Fensterhaberanlage und deren Verwendung in einer Fahrzeugtür | |
| DE19901855A1 (de) | Verfahren und Vorrichtung zum Betreiben eines Verstellantriebs in einem Kraftfahrzeug | |
| EP3073463B1 (de) | Fahrzeug-detektionsvorrichtung | |
| EP2632841B1 (de) | Absolutpositionsbestimmung bei antriebssystemen | |
| EP2910427B1 (de) | Schiebetrittanordnung | |
| EP1932791B1 (de) | Verfahren zur Messung der Zugspannung einer laufenden Bahn | |
| EP4057094A1 (de) | Verfahren zur feststellung des beginns einer verschleissbedingten bauteil-restnutzungsdauer eines elastisch verformbaren bauteils, als strukturteil und/oder lagerteil eines geräts | |
| DE102015224563A1 (de) | Einrichtung zur kontinuierlichen Überwachung einer Verbindung eines elastischen länglichen Bauteils | |
| DE102012204080A1 (de) | Positionsbestimmung mittels Kraftmessung | |
| EP2540952A2 (de) | Überwachungsvorrichtung für Gewichtsausgleichseinrichtung sowie damit versehener Gebäudeabschluss und Torantrieb | |
| EP3853164B1 (de) | Aufzugskabine, aufzugsanlage und verfahren zum betreiben einer aufzugsanlage | |
| DE102024123780A1 (de) | Verfahren zur Diagnose eines Riemens in einem Zugmittelgetriebe sowie Messanordnung an einem Zugmittelgetriebe | |
| DE102022000232A1 (de) | Antrieb für rolltor, sektionaltor, rollladen o.ä, und tor, rollladen sowie kraft- und verschleiss-messverfahren |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE APPLICATION HAS BEEN PUBLISHED |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20210629 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| RAP3 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: BODE - DIE TUER GMBH |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20240624 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502020009309 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| U01 | Request for unitary effect filed |
Effective date: 20240925 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT RO SE SI Effective date: 20241008 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2992316 Country of ref document: ES Kind code of ref document: T3 Effective date: 20241211 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241225 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241226 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241225 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241225 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241225 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241226 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250125 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240925 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240925 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240925 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: PL Payment date: 20250610 Year of fee payment: 6 |
|
| U20 | Renewal fee for the european patent with unitary effect paid |
Year of fee payment: 6 Effective date: 20250623 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20250626 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20250718 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20250701 Year of fee payment: 6 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240925 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240925 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20250622 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250622 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250622 |