EP3053668B1 - Umformeinrichtung - Google Patents
Umformeinrichtung Download PDFInfo
- Publication number
- EP3053668B1 EP3053668B1 EP15000358.0A EP15000358A EP3053668B1 EP 3053668 B1 EP3053668 B1 EP 3053668B1 EP 15000358 A EP15000358 A EP 15000358A EP 3053668 B1 EP3053668 B1 EP 3053668B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- workpiece
- tool carrier
- drive
- rotary table
- drive device
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D—WORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D51/00—Making hollow objects
- B21D51/16—Making hollow objects characterised by the use of the objects
- B21D51/26—Making hollow objects characterised by the use of the objects cans or tins; Closing same in a permanent manner
- B21D51/2615—Edge treatment of cans or tins
Definitions
- the invention relates to a forming device for cup-shaped hollow body with a machine frame, a drive assembly, a workpiece turntable for receiving hollow bodies and a tool carrier for holding machining tools, wherein the workpiece rotary table and tool carrier are opposite and rotatable about an axis of rotation to each other and along the axis of rotation are mutually linearly adjustable and the drive arrangement is designed for providing a rotary step movement and a cyclic linear movement between the workpiece rotary table and the tool carrier, in order to enable a deformation of the hollow bodies by means of the machining tools in a plurality of successive processing steps, wherein an axis of rotation of the workpiece rotary table and a movement axis of the tool carrier are aligned in the vertical direction and wherein Drive arrangement associated with a tool carrier for providing the cyclic linear movement e first drive means and a the workpiece turntable for providing the rotational step movement associated second drive means comprises.
- the DE 1 452 744 A discloses a device for producing seamless metal bottles, in particular aerosol bottles, from preferably cup-shaped hollow bodies, produced by extrusion, which are obtained by drawing in the opening containing the same Finally be brought in bottle form. It is provided that a known turntable arrangement is modified in such a way that the coaxially arranged and relatively rotatable and rectilinear against each other movable support disks are horizontal, the lower support plate for receiving the workpieces receiving workpiece holders and the upper support plate for receiving the tools used.
- a forming machine is known, with the cup-shaped hollow body made of metal, in particular aluminum, from a substantially cylindrical sleeve-shaped initial state partially reshaped, in particular locally retracted, to be able to seal, for example, in the region of the opening a cap or a spray valve.
- the known forming machine has a machine frame, on which a support tube is formed. On an outer surface of the support tube, a workpiece rotary table is rotatably mounted. In a recess bounded by the support tube, a linearly displaceable guide tube is accommodated, at the end region of which the tool carrier is attached.
- a drive arrangement is received, which is designed to generate an intermittent rotary movement of the workpiece rotary table and to produce an oscillating linear movement of the guide tube and the associated tool carrier.
- the tools provided on the tool carrier in particular forming tools, can be brought into engagement with the hollow bodies held on the workpiece rotary table in order to process them locally, in particular to plastically deform them.
- Due to the intermittent rotational movement of the workpiece rotary table the hollow bodies in serial order in contact with those on the tool carrier table attached tools are brought to achieve a gradual transformation of the hollow body from an initial geometry towards a target geometry.
- the object of the invention is to provide a forming device, which allows for a simplified construction improved accuracy in the processing of the hollow body.
- the second drive means comprises exactly one electric motor, wherein a stator of the electric motor is fixed to the machine frame and the rotatably mounted on the machine frame workpiece rotary table is designed as a rotor of the electric motor.
- the cyclic linear movement of the tool carrier takes place in the vertical direction, so that at each time of the cyclic linear movement symmetrical loading of a support tube is ensured, on which the tool carrier is guided linearly movable and is part of the machine frame.
- the tool carrier is designed to receive a plurality of tools, for example more than 40 tools, preferably more than 50 tools, in particular more than 60 tools, and has a corresponding diameter.
- the diameter of the tool carrier is of a minimum distance between adjacent tools and a minimum Distance between the processed hollow body, which are included in the workpiece rotary table, depending.
- the drive arrangement comprises a first drive device assigned to the tool carrier for providing the cyclical linear movement and a second drive device assigned to the workpiece turntable for providing the rotational step movement.
- a central drive motor is provided, which provides the drive movements via a flywheel for both the cyclic linear movement and for the rotary step movement. Starting from the flywheel is a Forwarding of the drive movements via suitable transmission means to the workpiece rotary table and the tool carrier required, whereby the generic forming devices have a complex structure.
- a simpler and raumökonomische structure can be achieved.
- the respective drive devices are spatially associated directly with the workpiece rotary table or the tool carrier.
- a simplification of the machine frame can be achieved, since a power flow between the respective drive device and the workpiece rotary table or the tool carrier over the generic forming devices is significantly shortened. This leads in particular in the case of the workpiece rotary table to a considerable simplification of the structure of the forming device.
- the first drive device and the second drive device each comprise at least one electric motor and / or that the first drive device and the second drive device are designed for independent provision of the rotary step movement and the cyclic linear movement between workpiece rotary table and tool carrier.
- a kinematic coupling between the workpiece turntable and the tool carrier is provided.
- This kinematic coupling is realized for example by means of a stepping gear.
- the stepping gear is coupled to a flywheel, in turn, by an electric motor is driven.
- the flywheel drives both the indexing gear, with which the intermittent rotary step movement of the workpiece rotary table is effected, as well as a connecting rod assembly, with which the cyclic linear movement of the tool carrier is generated.
- the cyclic linear movement is carried out as an oscillating pivoting movement, without thereby influencing the rotational step movement.
- the first drive means comprises a rotatably mounted on the machine frame crankshaft with a drive gear and a coupled to the workpiece carrier connecting rod and that the electric motor of the first Drive means is provided with a pinion which engages in the drive gear of the crankshaft.
- a flywheel is interposed between the central drive motor and the likewise provided crankshaft. The flywheel of the flywheel is used to enable uniform movements of the workpiece rotary table and the tool carrier at least largely independent of the force variations occurring in the course of the rotary step movement and the cyclic linear movement, in particular by engagement of machining tools in the hollow body to be processed.
- a direct kinematic coupling between the at least one electric motor of the first drive means and serving for driving the tool carrier crankshaft is provided. Accordingly, it is possible to provide drive energy from the drive device into the tool carrier with a high degree of dynamics. Preferably occurring by the machining of workpieces force fluctuations or other short-term changes in the speed of movement of the tool carrier can be at least partially offset by appropriate control of the electric motor. This is of interest, for example, when, in a reversal point of the cyclical linear movement of the tool carrier, at which machining of the hollow body takes place, a standstill phase for the tool carrier should be set as required in order to achieve a desired processing result for the hollow body.
- the crankshaft has a connecting rod bearing which is arranged between two crankshaft bearings formed on the machine frame is arranged and that at each opposite, free end portions of the crankshaft in each case a drive gear is arranged, each associated with at least one electric motor of the first drive means.
- the connecting rod is rotatably mounted on an eccentric to the exemplary embodied as rolling bearings crank pin of the crankshaft, preferably with a plain bearing designed as a plain bearing.
- the first drive device and / or the second drive device is assigned a control device which is designed to influence electrical energy flows between an electrical voltage source and the respective electric motors.
- the task of the control device consists essentially in a coordinated provision of electrical energy flows to the electric motors of the respective drive means in order to perform the movement sequences between the workpiece rotary table and the tool carrier in a particularly favorable for the intended processing of the hollow body.
- the electric motors are servomotors, in particular asynchronous motors, which are controlled by a control device designed as an inverter.
- the connecting rod assembly comprises two connecting rods, which are aligned parallel to each other.
- the use of two connecting rods, which are both connected to the tool carrier and the crankshaft, increases the reliability of the forming device with respect to a possible connecting rod breakage. This is due to the fact that with a slender design of the respective connecting rod an investigation on material defects is simpler than with a single, massively executed connecting rod. Accordingly, such an arrangement of two connecting rods for the coupling between the crankshaft and tool carrier is higher loadable than a single connecting rod, so that there is greater security against breakage with the same material use as for a single connecting rod.
- the second drive device comprises exactly one electric motor, wherein a stator of the electric motor is fixed to the machine frame and the workpiece rotary table rotatably mounted on the machine frame is designed as a rotor of the electric motor.
- a torque motor or direct drive in which completely on a transmission can be dispensed with between the electric motor and workpiece rotary table, since the workpiece rotary table can be set as a rotor of the electric motor directly from an alternating electromagnetic field of the stator in a rotational movement.
- workpiece holders arranged on the workpiece rotary table are designed for receiving workpieces with vertically aligned workpiece axes and if the machine frame is assigned a device for workpiece supply and / or a device for workpiece removal which is vertical for a supply and / or removal of workpieces aligned workpiece axis are formed.
- the hollow bodies to be deformed are at least substantially rotationally symmetrical in an unprocessed state before being fed into the shaping device, and a rotational symmetry axis of the hollow bodies is aligned in the vertical direction.
- the object of the invention is achieved according to a second aspect of the invention by a method for operating a forming device, as indicated in claim 9. It is provided that the rotatably mounted on the machine frame crankshaft of the at least one associated Electric motor is placed in an oscillating pivoting movement with adjustable swivel angle to adjust a lifting movement of coupled to the workpiece carrier connecting rod assembly and the cyclic linear movement of the tool carrier. In such a pivoting movement of the crankshaft, a machining stroke of the tool carrier relative to the hollow bodies received on the workpiece rotary table is determined by the pivoting angle of the crankshaft. A maximum stroke of the tool carrier is present when the crankshaft completes a complete revolution.
- a reduction of the stroke is made by the crankshaft is driven only over a predetermined pivoting angle range in the course of an oscillating reciprocating motion.
- an adjustment of a maximum distance and a minimum distance of the tool carrier relative to the workpiece rotary table can be achieved by suitable selection of reversal points for the pivotal movement of the crankshaft.
- the pivoting motion need not include the top and / or bottom dead center of the crankshaft. Accordingly, expensive mechanical components for setting the maximum stroke and the working distance between the tool carrier and workpiece rotary table are eliminated.
- a method for operating a forming device wherein one of the first drive means and / or the second drive means associated control means a return of electrical energy from the at least one electric motor of the first and / or. or the second drive device to an electrical voltage source and / or to an electrical storage makes.
- a generator operation of the respective electric motor can be effected, through which the desired recovery of electrical energy is made possible.
- the Regenerating the electrical energy can optionally be done in an electrical network and / or to a control device associated memory device, in particular a capacitor arrangement.
- One in the FIG. 1 illustrated forming device 1, which is used in particular for forming cup-shaped hollow bodies, comprises a machine frame 2, on which a workpiece rotary table 3 and a tool carrier 4 are arranged.
- the workpiece rotary table 3 is rotatably mounted on the machine frame 2, while the tool carrier 4 is exemplarily linearly movably received on the machine frame 2.
- the workpiece carrier 4 is arranged in the vertical direction above the workpiece rotary table 3.
- the workpiece rotary table 3 is mounted so as to be rotatable relative to the machine frame 2 and the tool carrier 4 about an axis of rotation 5.
- the tool carrier 4 can be linear along the axis of rotation 5 opposite the machine frame 2 and the workpiece rotary table 3 are moved, which can thus also be referred to as a movement axis for the tool carrier 4.
- the forming device 1 further comprises a first drive arrangement 6 which is designed to provide a cyclically oscillating linear movement to the linearly movably mounted tool carrier 4.
- the first drive assembly 6 includes, inter alia, a double eccentric 8.
- the double eccentric 8 includes an eccentric shaft also called inner eccentric 9, also referred to as eccentric outer cam 10 and a rotatably mounted on the machine frame 2 crankshaft 14.
- the inner eccentric 9 as a component the crankshaft 14 is formed, while the outer eccentric 10 is rotatably received on the inner eccentric 9.
- the arrangement of the crankshaft 14 and the two eccentrics 9 and 10 serves as with respect to the crank stroke adjustable crank mechanism for initiating a circular orbital movement with adjustable circular diameter for an unspecified connecting rod of a connecting rod 7, which surrounds the outer eccentric 10 and designated by an unspecified Slide bearing is movably mounted on the outer eccentric 10.
- the forces necessary for driving the connecting rod 7 are provided by, for example, drive motors 11 of the first drive arrangement 6 designed as electric motors, each of which has an exemplary drive shaft 12 provided with a drive pinion 15.
- the drive pinion 15 is in engagement with a main gear 16 which is rotatably mounted on the end side of the crankshaft 14.
- main gears 16 are each assigned two drive motors 11.
- crankshaft 14 is exemplarily mounted rotatably mounted on two support webs 17, of which, due to the sectional view of the FIG. 1 only one is visible while in the FIG. 2 Both support members 17 with the associated bearing means 18, which may be in particular rolling bearings, are visible
- connecting rod 7 of the outer eccentric 10 can be decoupled by means of a coupling, not shown, from the inner eccentric 9 to subsequently perform a relative rotation of the inner eccentric 9 relative to the outer eccentric 10 and thus the desired, in particular stepless, adjustment of the working stroke of the working stroke for the connecting rod 7 to effect.
- a locking device 19 which pivotally in a not shown Way on the machine frame 2 mounted locking lever 20, a trained example as a hydraulically controllable cylinder actuating means 21 and a protruding on the outer eccentric 10 in the axial direction locking pin 22 includes.
- the outer eccentric 10 can be determined by the actuating means 21 is driven by a control device, not shown, and the locking lever 20 pivoted so that it can come into engagement with the locking pin 22. Subsequently, the drive motors 11 are controlled by the control device such that the main gear 16 is a slow, in the representation of FIG. 1 preferably takes place in a clockwise rotation, performs. In this rotational movement, both the inner eccentric 9 and the outer eccentric 10 are initially moved, until the locking pin 22 comes into engagement with the fork-shaped locking lever 20.
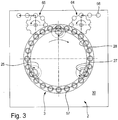
- the second drive arrangement 24 comprises by way of example three, in particular designed as electric motors in the FIG. 3 shown in detail, drive motors 25, each of which is provided on a drive shaft 26 with a drive pinion 27.
- an internal toothing 28 is formed on the workpiece rotary table 3, in which the drive pinion 27 engage to initiate the rotary step movement on the workpiece rotary table 3, which then completes the rotary step movement about the axis of rotation 5.
- the three drive motors 25 are each arranged below the workpiece rotary table 3 on the machine frame 2 and pass through their drive shafts 26 a support plate 30 of the machine frame 2.
- center axes of the drive shafts 26 are aligned parallel to the axis of rotation 5 of the workpiece rotary table 3 and thus extend in a vertical spatial direction .
- the three drive motors 25 are arranged in the same angular pitch on the circumference of the internal toothing 28, whereby an advantageous, symmetrical power transmission between the drive motors 25 and the workpiece rotary table 3 is made possible. Due to the mechanically independent design of the second drive arrangement 24 of the first drive assembly 6, the movements of the workpiece rotary table 3 and the tool carrier 4 can be performed completely independently of each other.
- a control device not shown, which may be, for example, a combination of a programmable logic controller (PLC) with trained for driving the drive motors 11, 25 frequency converters.
- PLC programmable logic controller
- phase position When setting the working stroke, there is a change in the phase position between cyclic linear movement and rotary step movement. This is due to the fact that the upper and the lower dead center of the double eccentric arrangement 8, which result from the position of the two eccentrics 9, 10 relative to one another, move relative to the connecting rod 7 during adjustment. Without compensation for the adjusted phase position, a predefinable time sequence of cyclic linear movement and rotary step movement would no longer be guaranteed after stroke adjustment.
- the correction of the phase position is carried out by a correspondingly changed control of the second drive arrangement 24 with respect to the first drive arrangement 6, so that the above-mentioned time sequence between cyclic linear movement and rotational step movement predetermined and can be adapted exactly to the needs of the machining process for the hollow body 56.
- the workpiece rotary table 3 is rotatably mounted on a support plate 30 by means of a rotary bearing 29.
- the rotary bearing 29 comprises, for example, a bearing ring 31, which is attached to the support plate 30 and has a preferably annular bearing ring, which has a bearing surface for a large number of rolling elements 32 shown schematically on a circumferential outer surface.
- the rolling elements 32 are arranged between the bearing ring 31 and a bearing ring 31 opposite, formed on the workpiece rotary table 3 by way of example as a circumferential collar 33 bearing surface 30 and are held by a cage, not shown in position. Together with the bearing ring 31 and the peripheral collar 33, they form a radial bearing which ensures a low-friction rotary movement of the workpiece rotary table 3 with high precision and in particular with respect to the axis of rotation 5 and the tool carrier 4.
- a lubrication takes place in a bearing gap between the sliding bearing ring 34 and the oppositely arranged underside of the workpiece rotary table 3 by a lubrication circuit, not shown, with an intermittent or continuous lubricant supply.
- a longitudinal axis of rotation 5 extending support tube 35th mounted, which serves as an example for supporting and linear storage and management of the tool carrier 4.
- the support tube 35 preferably has constant cross-sectional profiles, in particular an annular cross-section, in cross-sectional planes aligned normal to the axis of rotation 5.
- a cylindrical inner surface 36 of the support tube 35 serves as a sliding bearing surface for a coupling slide 34 which is coupled to the connecting rod 7 and serves to implement the combined rotational and linear movement of the connecting rod 7 in a linear movement.
- the coupling carriage 37 comprises a tubular body 39, to which a bearing pin 41 for the pivotable mounting of the connecting rod 7 is attached.
- a plurality of, preferably annular, sliders 42 are arranged radially outwardly, which are designed for a sliding movement on the inner surface 36 of the exemplary, made of metal, support tube 35.
- bearing rails 40 On an outer surface 38 of the support tube 35 a plurality of parallel to the axis of rotation 5 extending bearing rails 40 are mounted, which serve as linear guide elements for the tool carrier 4.
- the bearing rails 40 are arranged at a constant angular pitch about the axis of rotation 5, for example in a 120-degree graduation or a 90-degree graduation.
- linear guides 44 are mounted, which engage around the bearing rails 40 each U-shaped.
- the linear guides 44 may be formed, for example, as recirculating ball bearings, in which a plurality of cylindrical or spherical rolling elements are received in a guide track and allow a linear relative movement relative to the respective bearing rail 40.
- the linear guides 44 are clamped by not shown clamping means in the radial direction and / or in the circumferential direction of the support tube 35 against each other, whereby a backlash, especially backlash-free, linear bearing of the tool carrier 4 relative to the support tube 35 is achieved. Due to the linear guides 44 of the tool carrier 4 is rotatably received on the support tube 35.
- a closing plate 45 is attached to the connecting rod 7 facing away from the end face, which carries a threaded spindle 46.
- the threaded spindle 46 extends, for example, in parallel, in particular concentrically, to the axis of rotation 5.
- Two spindle nuts 47, 48 arranged spaced apart from each other along the axis of rotation 5 engage the external thread of the threaded spindle 46 (not shown).
- the two spindle nuts 47, 48 are rotatably and linearly connected to each other.
- the second spindle nut 48 are assigned a, preferably hydraulically controllable, linear adjusting device 49 and a servomotor 50.
- the object of the servomotor 50 which is preferably designed as a torque motor and coupled to the second spindle nut 48, rotatably mounted rotor 51 and a stator 52 includes, which is rotatably received in a driver 53, consists of the two spindle nuts 47, 48 through To move rotation along the threaded spindle 46 and thereby an adjustment of a Starting position of the tool carrier 4 along the threaded spindle 46 to allow.
- the task of the linear adjusting device 49 which can exert a force in the direction of the axis of rotation 5 on the second spindle nut 48, is to clamp the second spindle nut 48 relative to the first spindle nut 47 and thus a backlash-free power transmission between the threaded spindle 46 and the driver 53 permit, in which the spindle nuts 47 and 48 are received stationary and rotationally movable.
- the driver 53 is exemplarily designed as a substantially rotationally symmetrical body and has a circumferential flange 54, to which a tubular coupling means 55 is attached, which is designed for a force-transmitting connection with the tool carrier 4.
- the flange 54 and the coupling means 55 are dimensioned such that they are slightly elastically deformed due to the transmitted from the tool carrier 4 on the workpiece rotary table 3 forces while possibly occurring tilting of the coupling carriage 37 and the driver 53 take about tilt axes transversely to the axis of rotation 5 at least partially so that they are not or at best proportionally transferred to the tool carrier 4.
- a particularly high degree of precision is achieved for the processing of the hollow body 55 received on the workpiece rotary table.
- sensor signals are first determined by the control device, not shown, to determine the phase position or relative position of the workpiece rotary table 3 and the tool carrier 4 to each other.
- the control device can access, in particular, sensor signals which are from a rotary angle sensor 60 assigned to the workpiece rotary table 3, which is, for example, an incremental rotary angle sensor or an inductively operating proximity sensor and / or from a displacement sensor 61 assigned to the coupling slide 37, with the aid of which Position of the tool carrier 4 can be determined provided.
- it can additionally or alternatively be provided to determine a relative rotation of the two eccentrics 9, 10 and a position of the main gear 16.
- the control device can interrogate additional sensor signals from rotational angle sensors 62 and 63.
- the relative rotation of the two eccentrics 9, 10 can be provided, for example, to set the outer eccentric 10 by means of the locking device 19, as this also its rotational position is known.
- the rotational position of the inner eccentric 9 is determined by the rotation angle sensor 62.
- a setting of the drive stroke for this purpose, the desired relative rotation between the inner eccentric 9 and the outer eccentric 10 is adjusted and then the outer eccentric 10 by driving a clamping means rotatably fixed to the inner eccentric 9.
- the starting position of the tool carrier 4 along the axis of rotation 5 by driving the servo motor 50 and the coupled thereto spindle nuts 47, 48 can be adjusted. Subsequently, the spindle nuts 47, 48 are locked by means of the linear adjusting device 49 on the threaded spindle 46.
- the workpiece rotary table 3 is offset by the second drive arrangement in a rotational step movement about the axis of rotation 5.
- the rotational step movement of the workpiece rotary table 3 and the oscillating, cyclic linear movement of the tool carrier 4 are freely matched within certain limits. It is preferably provided that the workpiece rotary table 3 rests in the time interval in which the machining tools 58 attached to the tool carrier 4 are in engagement with the hollow bodies 56.
- the workpiece rotary table 3 completes the rotary step movement when the processing tools 58 are not in engagement with the hollow bodies 56.
- the machining tools 58 can be sequentially brought into engagement with the hollow bodies 56 in the course of the combined linear and rotary step movement of the tool carrier 4 and the workpiece rotary table 3 in order to achieve a stepwise deformation of the hollow bodies 56.
- the forming of a, in particular cylindrical, side wall region of the cup-shaped or cup-shaped hollow body 56 comprises a pulling-in process for an open, upper end region of the hollow body 56 in order to be able to attach a valve arrangement there in a later step away from the forming device 1, so that the hollow body 56 together purely by way of example forms an aerosol can with the valve device.
- it can be provided with one or more of the processing tools 58 local, so not rotationally symmetrical to a central axis of the hollow body 56 formed deformations, in particular impressions and / or characteristics to make.
- FIG. 3 are purely schematically illustrated a loading star 64 for providing hollow bodies 56 in the tangential direction to a loading position of the workpiece rotary table 3 and a Entladestern 65 for removal of hollow bodies 56 in the tangential direction of an unloading position of the workpiece rotary table 3.
- the Ladester 64 and the Entladestern 65 are each driven by unillustrated drive motors preferably at the same peripheral speed as the workpiece turntable 3, so in particular also with Dreh suitstownen, and are in the same way as the Werk Swissrundtisch 3 for carriage of the hollow body 56 parallel to the axis of rotation and thus vertically aligned Central axis provided.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Machine Tool Units (AREA)
Description
- Die Erfindung betrifft eine Umformeinrichtung für becherförmige Hohlkörper mit einem Maschinengestell, einer Antriebsanordnung, einem Werkstückrundtisch zur Aufnahme von Hohlkörpern und einem Werkzeugträger zur Aufnahme von Bearbeitungswerkzeugen, wobei sich Werkstückrundtisch und Werkzeugträger gegenüberliegen und um eine Drehachse zueinander verdrehbar sowie längs der Drehachse zueinander linearverstellbar sind und wobei die Antriebsanordnung zur Bereitstellung einer Drehschrittbewegung und einer zyklischen Linearbewegung zwischen Werkstückrundtisch und Werkzeugträger ausgebildet ist, um eine Umformung der Hohlkörper mittels der Bearbeitungswerkzeuge in mehreren aufeinanderfolgenden Bearbeitungsschritten zu ermöglichen, wobei eine Drehachse des Werkstückrundtischs und eine Bewegungsachse des Werkzeugträgers in vertikaler Richtung ausgerichtet sind und wobei die Antriebsanordnung eine dem Werkzeugträger für eine Bereitstellung der zyklischen Linearbewegung zugeordnete erste Antriebseinrichtung und eine dem Werkstückrundtisch für eine Bereitstellung der Drehschrittbewegung zugeordnete zweite Antriebseinrichtung umfasst.
- Die
DE 1 452 744 A offenbart eine Vorrichtung zur Herstellung von nahtlosen Metallflaschen, insbesondere Aerosolflaschen, aus vorzugsweise durch Fließpressen hergestellten napfförmigen Hohlköpern, die durch Einziehen des die Öffnung enthaltenden Endes in Flaschenform gebracht werden. Hierbei ist vorgesehen, daß eine an sich bekannte-Drehtischanordnung in der Weise abgewandelt ist, daß die gleichachsig angeordneten und relativ zueinander drehbaren sowie geradlinig gegeneinander bewegbaren Tragscheiben horizontal liegen, wobei die untere Tragscheibe zur Aufnahme von die Werkstücke aufnehmenden Werkstückhaltern und die obere Tragecheibe zur Aufnahme der Werkzeuge dient. - Aus der
EP 0 275 369 A2 ist eine Umformmaschine bekannt, mit der becherförmige Hohlkörper aus Metall, insbesondere Aluminium, aus einem im Wesentlichen zylinderhülsenförmigen Ausgangszustand bereichsweise umgeformt, insbesondere lokal eingezogen, werden können, um beispielsweise im Bereich der Öffnung eine Verschlusskappe oder ein Sprühventil abdichtend aufsetzten zu können. Die bekannte Umformmaschine weist ein Maschinengestell auf, an dem ein Tragrohr ausgebildet ist. An einer Außenoberfläche des Tragrohrs ist ein Werkstückrundtisch drehbar gelagert. In einer vom Tragrohr begrenzten Ausnehmung ist ein linearverschiebliches Führungsrohr aufgenommen, an dessen Endbereich der Werkzeugträger angebracht ist. In dem Maschinengestell ist eine Antriebsanordnung aufgenommen, die zur Erzeugung einer intermittierenden Drehbewegung des Werkstückrundtischs und zur Erzeugung einer oszillierenden Linearbewegung des Führungsrohrs und des damit verbundenen Werkzeugträgers ausgebildet ist. Durch die Linearbewegung können die am Werkzeugträger vorgesehenen Werkzeuge, insbesondere Umformwerkzeuge, in Eingriff mit den am Werkstückrundtisch gehaltenen Hohlkörpern gebracht werden, um diese lokal zu bearbeiten, insbesondere plastisch zu deformieren. Durch die intermittierende Drehbewegung des Werkstückrundtischs können die Hohlkörper in serieller Reihenfolge in Kontakt mit den am Werkzeugträgertisch angebrachten Werkzeugen gebracht werden, um eine schrittweise Umformung der Hohlkörper von einer Ausgangsgeometrie hin zu einer Zielgeometrie zu erreichen. - Aus der
EP 2 364 793 A1 , derEP 2 363 216 A1 und derEP 2 363 215 A1 , die auf die Anmelderin zurückgehen, sind gattungsgemäße Umformeinrichtungen bekannt. - Die Aufgabe der Erfindung besteht darin, eine Umformeinrichtung bereitzustellen, die bei vereinfachtem Aufbau eine verbesserte Genauigkeit bei der Bearbeitung der Hohlkörper ermöglicht.
- Diese Aufgabe wird durch eine Umformeinrichtung der eingangs genannten Art mit den Merkmalen des Anspruchs 1 gelöst. Dabei ist vorgesehen, dass die zweite Antriebseinrichtung genau einen Elektromotor umfasst, wobei ein Stator des Elektromotors am Maschinengestell festgelegt ist und der drehbeweglich am Maschinengestell gelagerte Werkstückrundtisch als Rotor des Elektromotors ausgebildet ist.
- Bei der Umformeinrichtung findet die zyklische Linearbewegung des Werkzeugträgers in vertikaler Richtung statt, so dass zu jedem Zeitpunkt der zyklischen Linearbewegung eine symmetrische Belastung eines Tragrohrs gewährleistet ist, an dem der Werkzeugträger linearbeweglich geführten ist und das Bestandteil des Maschinengestells ist. Dies ist insbesondere dann von Interesse, wenn der Werkzeugträger für eine Aufnahme einer Vielzahl von Werkzeugen, beispielsweise mehr als 40 Werkzeugen, vorzugsweise mehr als 50 Werkzeugen, insbesondere mehr als 60 Werkzeugen, ausgebildet ist und einen dementsprechenden Durchmesser aufweist. Der Durchmesser des Werkzeugträgers ist von einem minimalen Abstand zwischen benachbarten Werkzeugen und einem minimalen Abstand der zu bearbeitenden Hohlkörper, die am Werkstückrundtisch aufgenommen sind, abhängig. Da das Gewicht des Werkzeugträgers mit zunehmendem Durchmesser ansteigt, ergeben sich bei einer horizontalen Ausrichtung der Bewegungsachse des Werkzeugträgers mit zunehmender Werkzeugzahl auch stark ansteigende Problemstellungen im Hinblick auf eine spielfreie Lagerung des Werkzeugträgers und eine Deformation des Tragrohrs während der Bewegung des Werkzeugträgers. Diese Problemstellungen werden bei vertikaler Ausrichtung der Drehachse und vertikaler Linearbewegung des Werkzeugträgers erheblich reduziert. In gleicher Weise wird durch die vertikale Ausrichtung der Drehachse eine flächige Lagerung des Werkstückrundtischs am Maschinengestell vereinfacht, da bei einer derartigen Ausrichtung des Werkstückrundtischs unerwünschte Kippmomente entfallen, wie sie bei einer horizontalen Ausrichtung der Drehachse für den Werkstückrundtisch auftreten. Eine Anordnung des Werkzeugträgers oberhalb des Werkstückrundtischs ist vorteilhaft, da in vertikaler Richtung nach oben üblicherweise genügend Freiraum vorliegt, der für die zyklische Linearbewegung des Werkzeugträgers gegenüber dem Werkstückrundtisch erforderlich ist.
- Vorzugsweise ist vorgesehen, dass die Antriebsanordnung eine dem Werkzeugträger für eine Bereitstellung der zyklischen Linearbewegung zugeordnete erste Antriebseinrichtung und eine dem Werkstückrundtisch für eine Bereitstellung der Drehschrittbewegung zugeordnete zweite Antriebseinrichtung umfasst. Bei den aus dem Stand der Technik bekannten Umformeinrichtungen ist ein zentraler Antriebsmotor vorgesehen, der über ein Schwungrad die Antriebsbewegungen sowohl für die zyklische Linearbewegung als auch für die Drehschrittbewegung bereitstellt. Ausgehend von dem Schwungrad ist eine Weiterleitung der Antriebsbewegungen über geeignete Getriebemittel bis zum Werkstückrundtisch und zum Werkzeugträger erforderlich, wodurch die gattungsgemäßen Umformeinrichtungen einen komplexen Aufbau aufweisen. Demgegenüber wird kann aufgrund der separat ausgebildeten und mechanisch voneinander unabhängigen Antriebseinrichtungen für den Werkstückrundtisch und den Werkzeugträger, wie sie bei der erfindungsgemäßen Umformeinrichtung vorgesehen sind, eine einfachere und raumökonomische Aufbauweise erzielt werden. Vorzugsweise sind die jeweiligen Antriebseinrichtungen räumlich unmittelbar dem Werkstückrundtisch bzw. dem Werkzeugträger zugeordnet. Hierdurch kann gegebenenfalls auch eine Vereinfachung des Maschinengestells erzielt werden kann, da ein Kraftfluss zwischen der jeweiligen Antriebseinrichtung und dem Werkstückrundtisch bzw. dem Werkzeugträger gegenüber dem gattungsgemäßen Umformeinrichtungen erheblich verkürzt wird. Dies führt insbesondere im Falle des Werkstückrundtischs zu einer erheblichen Vereinfachung der Aufbauweise der Umformeinrichtung.
- Erfindungsgemäß ist vorgesehen, dass die erste Antriebseinrichtung und die zweite Antriebseinrichtung jeweils zumindest einen Elektromotor umfassen und/oder dass die die erste Antriebseinrichtung und die zweite Antriebseinrichtung für eine unabhängige Bereitstellung der Drehschrittbewegung und der zyklischen Linearbewegung zwischen Werkstückrundtisch und Werkzeugträger ausgebildet sind. Bei den aus dem Stand der Technik bekannten Umformeinrichtungen ist eine kinematische Kopplung zwischen dem Werkstückrundtisch und dem Werkzeugträger vorgesehen. Diese kinematische Kopplung wird beispielsweise mit Hilfe eines Schrittschaltgetriebes realisiert. Dabei ist das Schrittschaltgetriebe mit einem Schwungrad gekoppelt, das seinerseits von einem Elektromotor angetrieben wird. Das Schwungrad treibt sowohl das Schrittschaltgetriebe, mit dem die intermittierende Drehschrittbewegung des Werkstückrundtischs bewirkt wird, als auch eine Pleuelanordnung an, mit der die zyklische Linearbewegung des Werkzeugträgers erzeugt wird. Somit liegt stets eine Zwangskopplung zwischen der zyklischen Linearbewegung und der Drehschrittbewegung vor. Um bei einer Veränderung eines Arbeitshubs für die zyklische Linearbewegung des Werkzeugträgers eine Beibehaltung einer Phasenlage zwischen der zyklischen Linearbewegung und der Drehschrittbewegung gewährleisten zu können, sind bei den Umformeinrichtungen nach dem Stand der Technik einstellbare Getriebemittel vorzusehen, die insgesamt zu einer komplexen Aufbauweise für die Umformeinrichtung führen. Durch die erfindungsgemäße Zuordnung der separat ausgebildeten, mechanisch voneinander unabhängigen, Antriebseinrichtungen zum Werkstückrundtisch und zum Werkzeugträger liegt keine Zwangskopplung zwischen den Bewegungen des Werkstückrundtischs und des Werkzeugträgers vor. Vielmehr können die zyklische Linearbewegung des Werkzeugträgers und die Drehschrittbewegung des Werkstückrundtischs bedarfsgerecht an die Anforderungen des Umformvorgangs angepasst werden.
- Erfindungsgemäß ist vorgesehen, dass die zyklische Linearbewegung als oszillierende Schwenkbewegung durchgeführt wird, ohne dass hierdurch eine Einflussnahme auf die Drehschrittbewegung stattfindet.
- Bei einer vorteilhaften Weiterbildung der Erfindung ist vorgesehen, dass die erste Antriebseinrichtung eine drehbar am Maschinengestell gelagerte Kurbelwelle mit einem Antriebszahnrad sowie eine mit dem Werkstückträger gekoppelte Pleuelanordnung umfasst und dass der Elektromotor der ersten Antriebseinrichtung mit einem Ritzel versehen ist, das in das Antriebszahnrad der Kurbelwelle eingreift. Bei einer gattungsgemäßen Umformeinrichtung ist zwischen dem zentralen Antriebsmotor und der ebenfalls vorgesehenen Kurbelwelle ein Schwungrad zwischengeschaltet. Die Schwungmasse des Schwungrads wird dazu genutzt, gleichmäßige Bewegungen des Werkstückrundtischs und des Werkzeugträgers zumindest weitgehend unabhängig von den im Zuge der Drehschrittbewegung und der zyklischen Linearbewegung, insbesondere durch einen Eingriff von Bearbeitungswerkzeugen in die zu bearbeitenden Hohlkörper, auftretenden Kraftschwankungen zu ermöglichen. Demgegenüber ist bei der erfindungsgemäßen Umformeinrichtung eine direkte kinematische Kopplung zwischen dem wenigstens einen Elektromotor der ersten Antriebseinrichtung und der zum Antrieb des Werkzeugträgers dienenden Kurbelwelle vorgesehen. Dementsprechend kann eine Bereitstellung von Antriebsenergie von der Antriebseinrichtung in den Werkzeugträger mit einer hohen Dynamik erfolgen. Bevorzugt können durch die Bearbeitung der Werkstücke auftretende Kraftschwankungen oder andere kurzfristige Veränderungen der Bewegungsgeschwindigkeit des Werkzeugträgers durch entsprechende Ansteuerung des Elektromotors zumindest teilweise ausgeglichen werden. Dies ist beispielsweise dann von Interesse, wenn in einem Umkehrpunkt der zyklischen Linearbewegung des Werkzeugträgers, an dem eine Bearbeitung der Hohlkörper stattfindet, eine Stillstandsphase für den Werkzeugträger je nach Bedarf eingestellt werden soll, um ein gewünschtes Bearbeitungsergebnis für die Hohlkörper zu erzielen.
- In weiterer Ausgestaltung der Erfindung ist vorgesehen, dass die Kurbelwelle ein Pleuellager aufweist, das zwischen zwei am Maschinengestell ausgebildeten Kurbelwellenlagern angeordnet ist und dass an einander entgegengesetzten, freien Endbereichen der Kurbelwelle jeweils ein Antriebszahnrad angeordnet ist, dem jeweils wenigstens ein Elektromotor der ersten Antriebseinrichtung zugeordnet ist. Durch die Anordnung des Pleuellagers zwischen den beiden Kurbelwellenlagern wird eine vorteilhafte Krafteinleitung vom Pleuel über die Kurbelwelle auf das Maschinengestell gewährleistet, wodurch auch bei hohen Bearbeitungskräften, die vom Werkzeugträger über das Pleuel auf die Kurbelwelle einwirken, eine präzise Positionierung des Werkzeugträgers gegenüber den Hohlkörpern in jeder Phase des Bearbeitungsablaufs gewährleistet ist. Dabei ist das Pleuel drehbeweglich an einem exzentrisch zu den exemplarisch als Wälzlagern ausgebildeten Kurbelzapfen der Kurbelwelle gelagert, vorzugsweise mit einem als Gleitlager ausgebildeten Pleuellager. Durch die jeweils den freien Endbereichen der Kurbelwelle angeordneten Antriebszahnräder und den wenigstens einen Elektromotor, der jedem der Antriebszahnräder zugeordnet ist, ergibt sich auch eine vorteilhafte symmetrische Krafteinleitung von den wenigstens zwei Elektromotoren auf die Kurbelwelle. Hierdurch kann eine kostengünstige Gestaltung der Kurbelwelle, der Kurbelwellenlagerung und der Antriebszahnräder sowie eine kompakte räumliche Anordnung der ersten Antriebseinrichtung am Maschinengestell erzielt werden.
- Zweckmäßig ist es, wenn der ersten Antriebseinrichtung und/oder der zweiten Antriebseinrichtung eine Steuerungseinrichtung zugeordnet ist, die für eine Beeinflussung von elektrischen Energieströmen zwischen einer elektrischen Spannungsquelle und den jeweiligen Elektromotoren ausgebildet ist. Die Aufgabe der Steuerungseinrichtung besteht im Wesentlichen in einer koordinierten Bereitstellung der elektrischen Energieströme an die Elektromotoren der jeweiligen Antriebseinrichtungen, um die Bewegungsabläufe zwischen dem Werkstückrundtisch und dem Werkzeugträger in einer für die vorgesehene Bearbeitung der Hohlkörper besonders günstigen Weise durchführen zu können. Exemplarisch handelt es sich bei den Elektromotoren um Servomotoren, insbesondere um Asynchronmotoren, die von einer als Wechselrichter ausgebildeten Steuerungseinrichtung angesteuert werden.
- Bei einer vorteilhaften Weiterbildung der Erfindung ist vorgesehen, dass die Pleuelanordnung zwei Pleuel umfasst, die parallel zueinander ausgerichtet sind. Die Verwendung von zwei Pleueln, die beide mit dem Werkzeugträger und der Kurbelwelle verbunden sind, erhöht die Betriebssicherheit für die Umformeinrichtung im Hinblick auf einen möglichen Pleuelbruch. Dies ist darauf zurückzuführen, dass bei einer schlanken Gestaltung des jeweiligen Pleuels eine Untersuchung auf Materialfehler einfacher ist als bei einem einzelnen, massiv ausgeführten Pleuel. Dementsprechend ist eine derartige Anordnung zweier Pleuel für die Kopplung zwischen Kurbelwelle und Werkzeugträger höher belastbar als ein einzelnes Pleuel, so dass bei gleichem Materialeinsatz wie für ein einzelnes Pleuel eine größere Sicherheit gegen Bruch besteht.
- Erfindungsgemäß ist vorgesehen, dass die zweite Antriebseinrichtung genau einen Elektromotor umfasst, wobei ein Stator des Elektromotors am Maschinengestell festgelegt ist und der drehbeweglich am Maschinengestell gelagerte Werkstückrundtisch als Rotor des Elektromotors ausgebildet ist. Eine derartige Anordnung wird auch als Torquemotor oder Direktantrieb bezeichnet, bei dem vollständig auf ein Getriebe zwischen Elektromotor und Werkstückrundtisch verzichtet werden kann, da der Werkstückrundtisch als Rotor des Elektromotors unmittelbar von einem elektromagnetischen Wechselfeld des Stators in eine Rotationsbewegung versetzt werden kann.
- Zweckmäßig ist es, wenn am Werkstückrundtisch angeordnete Werkstückhalter für eine Aufnahme von Werkstücken mit vertikal ausgerichteten Werkstückachsen ausgebildet sind und wenn dem Maschinengestell eine Einrichtung zur Werkstückzufuhr und/oder eine Einrichtung zur Werkstückabfuhr zugeordnet sind, die für eine Zufuhr und/oder Abfuhr von Werkstücken mit vertikal ausgerichteter Werkstückachse ausgebildet sind. Hierbei wird davon ausgegangen, dass die zu deformierenden Hohlkörper in einem unbearbeiteten Zustand vor der Zuführung in die Umformeinrichtung zumindest im Wesentlichen rotationssymmetrisch ausgebildet sind und eine Rotationssymmetrieachse der Hohlkörper in vertikaler Richtung ausgerichtet ist. Dementsprechend wird durch die Ausrichtung der als Werkstücke dienenden Hohlkörper an der Umformeinrichtung eine Zufuhr der Werkstücke von vorgelagerten Bearbeitungseinrichtungen und oder eine Abfuhr der Werkstücke an nachgelagerte Bearbeitungseinrichtungen erleichtert. Insbesondere entfällt eine bei gattungsgemäßen Umformeinrichtungen gelegentlich notwendige Verschwenkung der Werkstücke bei der Zufuhr an die Umformeinrichtung bzw. bei der Abfuhr von der entsprechenden Umformeinrichtung.
- Die Aufgabe der Erfindung wird gemäß einem zweiten Erfindungsaspekt durch ein Verfahren zum Betreiben einer Umformeinrichtung gelöst, wie es im Anspruch 9 angegeben ist. Hierbei ist vorgesehen, dass die drehbar am Maschinengestell gelagerte Kurbelwelle von dem wenigstens einen zugeordneten Elektromotor in eine oszillierende Schwenkbewegung mit einstellbarem Schwenkwinkel versetzt wird, um eine Hubbewegung der mit dem Werkstückträger gekoppelten Pleuelanordnung und die zyklische Linearbewegung des Werkzeugträgers einzustellen. Bei einer solchen Schwenkbewegung der Kurbelwelle wird ein Bearbeitungshub des Werkzeugträgers gegenüber den am Werkstückrundtisch aufgenommenen Hohlkörpern durch den Schwenkwinkel der Kurbelwelle bestimmt. Ein maximaler Hub des Werkzeugträgers liegt vor, wenn die Kurbelwelle eine vollständige Umdrehung vollzieht.
- Eine Reduzierung des Hubs wird vorgenommen, indem die Kurbelwelle nur über einen vorgebbaren Schwenkwinkelbereich im Zuge einer oszillierenden Hin- und Herbewegung angetrieben wird. Bei einer derartigen Betriebsart kann zusätzlich eine Einstellung eines maximalen Abstands und eines minimalen Abstands des Werkzeugträgers gegenüber dem Werkstückrundtisch durch geeignete Auswahl von Umkehrpunkten für die Schwenkbewegung der Kurbelwelle erzielt werden. Die Schwenkbewegung muss beispielsweise nicht den oberen und/oder den unteren Totpunkt der Kurbelwelle beinhalten. Dementsprechend entfallen aufwändige mechanische Komponenten zur Einstellung des maximalen Hubs und des Arbeitsabstands zwischen Werkzeugträger und Werkstückrundtisch.
- Ergänzend oder alternativ ist gemäß dem Anspruch 10 ein Verfahren zum Betreiben einer Umformeinrichtung nach einem der Ansprüche 1 bis 8 vorgesehen, wobei eine der ersten Antriebseinrichtung und/oder der zweiten Antriebseinrichtung zugeordnete Steuerungseinrichtung eine Rückspeisung von elektrischer Energie von dem wenigstens einen Elektromotor der ersten und/oder der zweiten Antriebseinrichtung an eine elektrische Spannungsquelle und/oder an einen elektrischen Speicher vornimmt. Hierbei wird ausgenutzt, dass bei einem Einsatz geeigneter Elektromotoren während einer Bremsphase für die Bewegung des Werkzeugträgers und/oder des Werkstückrundtischs ein Generatorbetrieb des jeweiligen Elektromotors bewirkt werden kann, durch den die gewünschte Rückspeisung von elektrischer Energie ermöglicht wird. Die Rückspeisung der elektrischen Energie kann wahlweise in ein elektrisches Netz und/oder an eine der Steuerungseinrichtung zugeordnete Speichereinrichtung, insbesondere eine Kondensatoranordnung, erfolgen.
- Eine vorteilhafte Ausführungsform der Erfindung ist in der Zeichnung dargestellt. Hierbei zeigt:
- Figur 1
- eine ebene, schematische Schnittdarstellung durch eine Umformeinrichtung in einer Vorderansicht,
- Figur 2
- eine stark vereinfachte, schematisch funktionale Schnittdarstellung der Umformeinrichtung gemäß
Figur 1 in einer Seitenansicht und - Figur 3
- eine schematische Draufsicht auf einen Werkstückrundtisch mit zugeordneten Einrichtungen zur Werkstückzufuhr und Werkstückabfuhr.
- Eine in der
Figur 1 dargestellte Umformeinrichtung 1, die insbesondere zur Umformung von becherförmigen Hohlkörpern einsetzbar ist, umfasst ein Maschinengestell 2, an dem ein Werkstückrundtisch 3 und ein Werkzeugträger 4 angeordnet sind. Bei der dargestellten Ausführungsform der Umformeinrichtung 1 ist der Werkstückrundtisch 3 drehbar am Maschinengestell 2 angebracht, während der Werkzeugträger 4 exemplarisch linearbeweglich am Maschinengestell 2 aufgenommen ist. Ferner ist beispielhaft vorgesehen, dass der Werkstückträger 4 in vertikaler Richtung oberhalb des Werkstückrundtischs 3 angeordnet ist. Der Werkstückrundtisch 3 ist um eine Drehachse 5 drehbar gegenüber dem Maschinengestell 2 und dem Werkzeugträger 4 gelagert. Der Werkzeugträger 4 kann linear längs der Drehachse 5 gegenüber dem Maschinengestell 2 und dem Werkstückrundtisch 3 verschoben werden, die somit auch als Bewegungsachse für den Werkzeugträger 4 bezeichnet werden kann. - Die Umformeinrichtung 1 umfasst weiterhin eine erste Antriebsanordnung 6, die zur Bereitstellung einer zyklisch oszillierenden Linearbewegung an den linearbeweglich gelagerten Werkzeugträger 4 ausgebildet ist.
- Die erste Antriebsanordnung 6 umfasst unter anderem eine Doppelexzenteranordnung 8. Die Doppelexzenteranordnung 8 umfasst einen auch als Exzenterwelle bezeichneten inneren Exzenter 9, einen auch als Exzenterbuchse bezeichneten äußeren Exzenter 10 und eine drehbar am Maschinengestell 2 gelagerte Kurbelwelle 14. Dabei ist der innere Exzenter 9 als Bestandteil der Kurbelwelle 14 ausgebildet, während der äußere Exzenter 10 drehbar am inneren Exzenter 9 aufgenommen ist. Die Anordnung aus der Kurbelwelle 14 und den beiden Exzentern 9 und 10 dient als hinsichtlich des Kurbelhubs einstellbarer Kurbeltrieb zur Einleitung einer kreisförmigen Umlaufbewegung mit einstellbarem Kreisdurchmesser für ein nicht näher bezeichnetes Pleuelauge einer Pleuelstange 7, das den äußeren Exzenter 10 umschließt und mit einer nicht näher bezeichneten Gleitlagerung beweglich am äußeren Exzenter 10 gelagert ist.
- Die zum Antrieb der Pleuelstange 7 notwendigen Kräfte werden von beispielsweise als Elektromotoren ausgeführten Antriebsmotoren 11 der ersten Antriebsanordnung 6 bereitgestellt, die exemplarisch jeweils eine mit einem Antriebsritzel 15 versehene Antriebswelle 12 aufweisen. Das Antriebsritzel 15 steht in Eingriff mit einem Hauptzahnrad 16, das endseitig drehfest an der Kurbelwelle 14 angebracht ist. Wie aus den
Figuren 1 und2 entnommen werden kann, sind exemplarisch an einander entgegengesetzten Endbereichen 17 der Kurbelwelle 14 jeweils Hauptzahnräder 16 angeordnet. Ferner ist rein exemplarisch vorgesehen, dass jedem der Hauptzahnräder 16 jeweils zwei Antriebsmotoren 11 zugeordnet sind. Durch die Verwendung von insgesamt vier Antriebsmotoren 11 wird eine vorteilhafte Krafteinleitung von den jeweiligen Antriebswelle 12 über die Antriebsritzel 15 in die Hauptzahnräder 16 ermöglicht. Dabei ist insbesondere vorteilhaft, dass die hierdurch bewirkte Krafteinleitung von den Antriebsmotoren 11 auf die Kurbelwelle 14 symmetrisch erfolgt, so dass durch die Antriebskräfte hervorgerufene, jedoch unerwünschte Reaktionskräfte und Reaktionsmomente auf die Kurbelwelle 14, die Hauptzahnräder 16 sowie auf das Maschinengestell 2 gering gehalten werden können. - Die Kurbelwelle 14 ist exemplarisch an zwei Tragwangen 17 drehbar gelagert aufgenommen, von denen aufgrund der Schnittdarstellung der
Figur 1 nur eine sichtbar ist, während in derFigur 2 beide Tragwangen 17 mit den zugehörigen Lagermitteln 18, bei denen es sich insbesondere um Wälzlager handeln kann, sichtbar sind - Für die Einstellung des Hubs für die mit der Kurbelwelle 14 gekoppelte Pleuelstange 7 kann der äußere Exzenter 10 mittels einer nicht näher dargestellten Kupplung vom inneren Exzenter 9 entkoppelt werden, um anschließend eine relative Verdrehung des inneren Exzenters 9 gegenüber dem äußeren Exzenter 10 durchzuführen und damit die gewünschte, insbesondere stufenlose, Einstellung des Arbeitshubs des Arbeitshubs für die Pleuelstange 7 zu bewirken.
- Zur Durchführung dieser Verstellung ist eine Feststelleinrichtung 19 vorgesehen, die einen schwenkbar in nicht dargestellter Weise am Maschinengestell 2 gelagerten Feststellhebel 20, ein beispielsweise als hydraulisch ansteuerbaren Zylinder ausgebildetes Stellmittel 21 sowie einen am äußeren Exzenter 10 in axialer Richtung abragenden Feststellbolzen 22 umfasst.
- Mit Hilfe der Feststelleinrichtung 19 kann der äußere Exzenter 10 festgelegt werden, indem das Stellmittel 21 von einer nicht dargestellten Steuereinrichtung angesteuert wird und den Feststellhebel 20 derart verschwenkt, dass dieser in Eingriff mit dem Feststellbolzen 22 kommen kann. Anschließend werden die Antriebsmotoren 11 von der Steuereinrichtung derart angesteuert, dass das Hauptzahnrad 16 eine langsame, in der Darstellung der
Figur 1 vorzugsweise im Uhrzeigersinn stattfindende Rotationsbewegung, durchführt. Bei dieser Rotationsbewegung werden zunächst sowohl der innere Exzenter 9 als auch der äußere Exzenter 10 mitbewegt, bis der Feststellbolzen 22 in Eingriff mit dem gabelförmig ausgebildeten Feststellhebel 20 kommt. Ab diesem Zeitpunkt wird eine weitere Verdrehung des äußeren Exzenters 10 durch den eingeschwenkten Feststellhebel 20 verhindert, während sich der innere Exzenter 9 als Bestandteil der von den Antriebsmotoren 11 über die Hauptzahnräder 16 angetriebenen Kurbelwelle 14 bei weiterer Rotation des Hauptzahnrads 16 relativ zum äußeren Exzenter 10 verdrehen kann. Durch diese relative Verdrehung zwischen innerem Exzenter 9 und äußerem Exzenter 10 wird die gewünschte Einstellung des Arbeitshubs in stufenloser Weise bewirkt. - Sobald der gewünschte Arbeitshub zwischen innerem Exzenter 9 und äußerem Exzenter 10 eingestellt ist, wird die nicht näher dargestellte Kupplung zwischen dem äußeren Exzenter 10 und dem inneren Exzenter 9 wieder eingekuppelt, so dass keine weitere Relativbewegung zwischen den beiden Exzentern 9, 10 möglich ist. Anschließend kann durch eine Reversierbewegung der Antriebsmotoren 16 der Feststellbolzen 74 außer Eingriff mit dem Feststellhebel 20 gebracht werden und der Feststellhebel 20 wird mit Hilfe des Stellmittels 21 in eine nicht dargestellte Neutralstellung gebracht. Somit kann die Umformeinrichtung 1 nunmehr mit dem neu eingestellten Arbeitshub in Betrieb genommen werden.
- Für eine Einleitung einer diskontinuierlichen, intermittierenden Drehschrittbewegung auf den Werkstückrundtisch 3 ist eine zweite Antriebsanordnung 24 vorgesehen. Die zweite Antriebsanordnung 24 umfasst exemplarisch drei, insbesondere als Elektromotoren ausgebildete, in der
Figur 3 näher dargestellte, Antriebsmotoren 25, von denen jeder an einer Antriebswelle 26 mit einem Antriebsritzel 27 versehen ist. Exemplarisch ist am Werkstückrundtisch 3 eine Innenverzahnung 28 ausgebildet, in die die Antriebsritzel 27 eingreifen, um die Drehschrittbewegung auf den Werkstückrundtisch 3 einzuleiten, der dann die Drehschrittbewegung um die Drehachse 5 vollzieht. Beispielhaft sind die drei Antriebsmotoren 25 jeweils unterhalb des Werkstückrundtischs 3 am Maschinengestell 2 angeordnet und durchsetzen mit ihren Antriebswellen 26 eine Stützplatte 30 des Maschinengestells 2. Vorzugsweise sind Mittelachsen der Antriebswellen 26 parallel zur Drehachse 5 des Werkstückrundtischs 3 ausgerichtet und erstecken sich somit in einer vertikalen Raumrichtung. Beispielhaft sind die drei Antriebsmotoren 25 in gleicher Winkelteilung am Umfang der Innenverzahnung 28 angeordnet, wodurch eine vorteilhafte, symmetrische Kraftübertragung zwischen den Antriebsmotoren 25 und dem Werkstückrundtisch 3 ermöglicht wird. Durch die mechanisch unabhängige Ausgestaltung der zweiten Antriebsanordnung 24 von der ersten Antriebsanordnung 6 können die Bewegungen des Werkstückrundtischs 3 und des Werkzeugträgers 4 völlig unabhängig voneinander ausgeführt werden. Bei der Bearbeitung von Hohlkörpern, insbesondere bei einer Durchführung eines Einziehvorgangs für die Hohlkörper, ist jedoch eine exakte Koordination der Bewegungen des Werkstückrundtischs 3 und des Werkzeugträgers 4 erforderlich, damit die am Werkzeugträger 4 aufgenommenen Bearbeitungswerkzeuge 58 exakt in Eingriff mit den am Werkstückrundtisch 3 aufgenommenen Hohlkörpern 56 gebracht werden können. Diese Koordination wird durch eine nicht näher dargestellte Steuerungseinrichtung vorgenommen, bei der es sich beispielsweise um eine Kombination einer speicherprogrammierbaren Steuerung (SPS) mit zur Ansteuerung der Antriebsmotoren 11, 25 ausgebildeten Frequenzumrichtern handeln kann. - Bei der Einstellung des Arbeitshubs kommt es zu einer Veränderung der Phasenlage zwischen zyklischer Linearbewegung und Drehschrittbewegung. Dies ist darauf zurückzuführen, dass sich der obere und der untere Totpunkt der Doppelexzenteranordnung 8, die sich durch die Position der beiden Exzenter 9, 10 zueinander ergeben, bei der Einstellung relativ zur Pleuelstange 7 verschieben. Ohne eine Kompensation der verstellten Phasenlage wäre ein vorgebbarer zeitlicher Ablauf von zyklischer Linearbewegung und Drehschrittbewegung nach erfolgter Hubeinstellung nicht länger gewährleistet. Die Korrektur der Phasenlage erfolgt durch eine entsprechend geänderte Ansteuerung der zweiten Antriebsanordnung 24 bezüglich der ersten Antriebsanordnung 6, so dass vorstehend genannte zeitliche Ablauf zwischen zyklischer Linearbewegung und Drehschrittbewegung vorgegeben und exakt an die Bedürfnisse des Bearbeitungsvorgangs für die Hohlkörper 56 angepasst werden kann.
- Beispielhaft ist der Werkstückrundtisch 3 mittels einer Drehlagerung 29 drehbar an einer Stützplatte 30 gelagert.
- Die Drehlagerung 29 umfasst beispielsweise einen an der Stützplatte 30 angebrachten, vorzugsweise kreisringförmigen Lagerring 31, der an einer umlaufenden Außenoberfläche eine Auflagefläche für eine Vielzahl von schematisch dargestellten Wälzkörpern 32 aufweist. Die Wälzkörper 32 sind zwischen dem Lagerring 31 und einer dem Lagerring 31 gegenüberliegenden, am Werkstückrundtisch 3 exemplarisch als umlaufender Bund 33 ausgebildeten Lagerfläche 30 angeordnet und werden von einem nicht näher dargestellten Käfig in Position gehalten. Sie bilden zusammen mit dem Lagerring 31 und umlaufenden Bund 33 ein Radiallager, das eine reibungsarme und insbesondere bezüglich der Drehachse 5 und dem Werkzeugträger 4 hochpräzise Drehbewegung des Werkstückrundtischs 3 gewährleistet. Eine Abstützung von Bearbeitungskräften, die in Richtung der Drehachse 5 auf den Werkstückrundtisch 3 einwirken, erfolgt beispielsweise durch einen kreisringförmigen Gleitlagerring 34, auf dem eine Unterseite des Werkstückrundtischs 3 flächig aufliegt. Vorzugsweise erfolgt eine Schmierung in einem Lagerspalt zwischen dem Gleitlagerring 34 und der gegenüberliegend angeordneten Unterseite des Werkstückrundtischs 3 durch einen nicht näher dargestellten Schmierungskreislauf mit einer intermittierenden oder kontinuierlichen Schmierstoffversorgung.
- An einer der Antriebsanordnung 6 entgegengesetzten Oberfläche der Stützplatte 30 und beabstandet zur Drehlagerung 29 ist ein längs der Drehachse 5 erstrecktes Tragrohr 35 angebracht, das exemplarisch zur Abstützung und linearen Lagerung und Führung des Werkzeugträgers 4 dient. Vorzugsweise weist das Tragrohr 35 in normal zur Drehachse 5 ausgerichteten Querschnittsebenen jeweils konstante Querschnittsprofile, insbesondere einen kreisringförmigen Querschnitt auf. Eine zylindrische Innenoberfläche 36 des Tragrohrs 35 dient als Gleitlagerfläche für einen Koppelschlitten 34, der mit der Pleuelstange 7 gekoppelt ist und zur Umsetzung der kombinierten Dreh- und Linearbewegung der Pleuelstange 7 in eine Linearbewegung dient.
- Der Koppelschlitten 37 umfasst exemplarisch einen rohrförmig ausgebildeten Grundkörper 39, an dem ein Lagerbolzen 41 zur schwenkbeweglichen Lagerung der Pleuelstange 7 angebracht ist. An dem Grundkörper 39 sind radial außenliegend mehrere, vorzugsweise ringförmige, Gleitstücke 42, beispielsweise aus Gleitlagerbronze, angeordnet, die für eine Gleitbewegung auf der Innenoberfläche 36 des, exemplarisch aus Metall hergestellten, Tragrohrs 35 ausgebildet sind.
- An einer Außenoberfläche 38 des Tragrohrs 35 sind mehrere parallel zur Drehachse 5 erstreckte Lagerschienen 40 angebracht, die als Linearführungselemente für den Werkzeugträger 4 dienen. Vorzugsweise sind die Lagerschienen 40 in konstanter Winkelteilung um die Drehachse 5 angeordnet, beispielsweise in einer 120-Grad-Teilung oder einer 90-Grad-Teilung.
- Für die lineare Führung des Werkzeugträgers 40 sind zudem an einer radial innenliegenden Innenoberfläche 43 des Werkzeugträgers 4 korrespondierend zu den Lagerschienen 40 auch als Kugelrollschuhe bezeichnete Linearführungen 44 angebracht, die die Lagerschienen 40 jeweils U-förmig umgreifen. Die Linearführungen 44 können beispielsweise als Kugelumlaufführungen ausgebildet sein, bei denen eine Vielzahl von zylindrischen oder sphärischen Wälzkörpern in einer Führungsbahn aufgenommen sind und eine lineare Relativbewegung gegenüber der jeweiligen Lagerschiene 40 ermöglichen. Vorzugsweise sind die Linearführungen 44 durch nicht näher dargestellte Spannmittel in radialer Richtung und/oder in Umfangsrichtung des Tragrohrs 35 gegeneinander verspannt, wodurch eine spielarme, insbesondere spielfreie, Linearlagerung des Werkzeugträgers 4 gegenüber dem Tragrohr 35 erzielt wird. Aufgrund der Linearführungen 44 ist der Werkzeugträger 4 drehfest am Tragrohr 35 aufgenommen.
- An dem Grundkörper 39 des Koppelschlittens 34 ist an der der Pleuelstange 7 abgewandten Stirnseite eine Abschlussplatte 45 angebracht, die eine Gewindespindel 46 trägt. Die Gewindespindel 46 erstreckt sich beispielsweise parallel, insbesondere konzentrisch, zur Drehachse 5. Zwei längs der Drehachse 5 zueinander beabstandet angeordnete Spindelmuttern 47, 48 greifen in das nicht näher dargestellte Außengewinde der Gewindespindel 46 ein. Die beiden Spindelmuttern 47, 48 sind drehfest und linearverschieblich miteinander verbunden. Der zweiten Spindelmutter 48 sind eine, vorzugsweise hydraulisch ansteuerbare, Linearstelleinrichtung 49 und ein Stellmotor 50 zugeordnet.
- Die Aufgabe des Stellmotors 50, der vorzugsweise als Torquemotor ausgebildet ist und einen mit der zweiten Spindelmutter 48 gekoppelten, drehbeweglich gelagerten Rotor 51 sowie einen Stator 52 umfasst, der in einem Mitnehmer 53 drehfest aufgenommen ist, besteht darin, die beiden Spindelmuttern 47, 48 durch Rotation längs der Gewindespindel 46 zu verschieben und dadurch eine Verstellung einer Ausgangsposition des Werkzeugträgers 4 längs der Gewindespindel 46 zu ermöglichen.
- Die Aufgabe der Linearstelleinrichtung 49, die eine Kraft in Richtung der Drehachse 5 auf die zweite Spindelmutter 48 ausüben kann, besteht, darin, die zweite Spindelmutter 48 gegenüber der ersten Spindelmutter 47 zu verspannen und damit eine spielfreie Kraftübertragung zwischen Gewindespindel 46 und dem Mitnehmer 53 zu ermöglichen, in dem die Spindelmuttern 47 und 48 ortsfest und drehbeweglich aufgenommen sind.
- Der Mitnehmer 53 ist exemplarisch als im Wesentlichen rotationssymmetrischer Körper ausgebildet und weist einen umlaufenden Flansch 54 auf, an dem ein rohrförmiges Koppelmittel 55 befestigt ist, das für eine kraftübertragende Verbindung mit dem Werkzeugträger 4 ausgebildet ist. Der Flansch 54 und das Koppelmittel 55 sind derart dimensioniert, dass sie aufgrund der vom Werkzeugträger 4 auf den Werkstückrundtisch 3 übertragenen Kräfte geringfügig elastisch deformiert werden und dabei eventuell auftretende Verkippungen des Koppelschlittens 37 und des Mitnehmers 53 um Kippachsen quer zur Drehachse 5 zumindest teilweise aufnehmen, so dass diese nicht oder allenfalls anteilig auf den Werkzeugträger 4 übertragen werden. In Kombination mit der zumindest im Wesentlichen spielfreien Lagerung des Werkzeugträgers 4 am Tragrohr 35 wird dadurch eine besonders hohe Präzision für die Bearbeitung der am Werkstückrundtisch aufgenommenen Hohlkörper 55 erzielt.
- Nachstehend sollen einige Aspekte für die Funktion der Umformeinrichtung 1 umrissen werden. Dabei wird davon ausgegangen, dass an dem Werkstückrundtisch 3 mehrere in gleicher Winkelteilung zur Drehachse 5 angeordnete, auch als Spannfutter bezeichnete Werkstückhalter 57 angebracht sind, in denen jeweils becherförmige Hohlkörper 56 aufgenommen sind. An der dem Werkstückrundtisch 3 gegenüberliegenden Oberfläche des Werkzeugträgers 4 sind korrespondierend zu den Werkstückhaltern 57 entsprechende Werkzeughalter 59 angeordnet, die mit Bearbeitungswerkzeugen 58, beispielsweise mit Umformwerkzeugen, bestückt sind.
- Für eine Inbetriebnahme der in der
Figur 1 dargestellten Umformeinrichtung 1 werden von der nicht dargestellten Steuerungseinrichtung zunächst Sensorsignale ermittelt, um die Phasenlage oder relative Stellung des Werkstückrundtischs 3 und des Werkzeugträgers 4 zueinander zu ermitteln. Hierzu kann die Steuerungseinrichtung insbesondere auf Sensorsignale zugreifen, die von einem dem Werkstückrundtisch 3 zugeordneten Drehwinkelsensor 60, bei dem es sich beispielsweise um einen inkrementalen Drehwinkelsensor oder einen induktiv arbeitenden Näherungssensor handelt und/oder von einem dem Koppelschlitten 37 zugeordneten Wegsensor 61, mit dessen Hilfe die Position des Werkzeugträgers 4 ermittelt werden kann, bereitgestellt werden. Ferner kann ergänzend oder alternativ vorgesehen werden, eine relative Verdrehung der beiden Exzenter 9, 10 und eine Stellung des Hauptzahnrads 16 zu ermitteln. Hierzu kann die Steuereinrichtung zusätzliche Sensorsignale von Drehwinkelsensoren 62 und 63 abfragen. - Zur Ermittlung der relativen Verdrehung der beiden Exzenter 9, 10 kann beispielsweise vorgesehen werden, den äußere Exzenter 10 mittels der Feststelleinrichtung 19 festzulegen, da hierdurch auch seine rotatorische Position bekannt ist. Die rotatorische Position des inneren Exzenters 9 wird durch den Drehwinkelsensor 62 ermittelt. Gegebenenfalls kann vor der Inbetriebnahme der Umformeinrichtung 1 auch eine Einstellung des Antriebshubs vorgenommen werden. Hierzu wird die gewünschte relative Verdrehung zwischen dem inneren Exzenter 9 und dem äußeren Exzenter 10 eingestellt und sodann der äußere Exzenter 10 durch Ansteuerung eines Spannmittels drehfest am inneren Exzenter 9 festgelegt.
- Darüber hinaus kann auch die Ausgangsstellung des Werkzeugträgers 4 längs der Drehachse 5 durch Ansteuerung des Stellmotors 50 und der damit gekoppelten Spindelmuttern 47, 48 eingestellt werden. Anschließend werden die Spindelmuttern 47, 48 mittels der Linearstelleinrichtung 49 auf der Gewindespindel 46 arretiert.
- Nach der Ermittlung der Phasenlage von Werkstückrundtisch 3 und Werkzeugträger 4 sowie einer gegebenenfalls vorzunehmenden Einststellung des Arbeitshubs sowie der Ermittlung der Exzentereinstellung kann nunmehr eine Beaufschlagung der Antriebsmotoren 6, 25 mit elektrischer Energie erfolgen, um in koordinierter Weise die Drehschrittbewegung des Werkstückrundtischs 3 und die zyklische Linearbewegung des Werkzeugträgers 4 zu bewirken.
- Durch die Kurbelbewegung der Doppelexzenteranordnung 8 und die Kopplung über die Pleuelstange 7 wird der Koppelschlitten 37 in eine oszillierende Linearbewegung versetzt, die über die Gewindespindel 46, die Spindelmuttern 47, 48, den Mitnehmer 53 und das Koppelmittel 55 auf den Werkzeugträger 4 übertragen wird, der diese Linearbewegung in gleicher Weise wie der Koppelschlitten 37 vollzieht.
- Der Werkstückrundtisch 3 wird durch die zweite Antriebsanordnung in eine Drehschrittbewegung um die Drehachse 5 versetzt. Dabei können die Drehschrittbewegung des Werkstückrundtischs 3 und die oszillierende, zyklische Linearbewegung des Werkzeugträgers 4 in gewissen Grenzen frei aufeinander abgestimmt werden. Vorzugsweise ist vorgesehen, dass der Werkstückrundtisch 3 in demjenigen Zeitintervall ruht, in dem die am Werkzeugträger 4 angebrachten Bearbeitungswerkzeuge 58 in Eingriff mit den Hohlkörpern 56 stehen. Der Werkstückrundtisch 3 vollzieht die Drehschrittbewegung, wenn die Bearbeitungswerkzeuge 58 nicht im Eingriff mit den Hohlkörpern 56 stehen. Hierdurch können die Bearbeitungswerkzeuge 58 im Zuge der kombinierten Linear- und Drehschrittbewegung von Werkzeugträger 4 und Werkstückrundtisch 3 sequentiell in Eingriff mit den Hohlkörpern 56 gebracht werden, um eine schrittweise Umformung der Hohlkörper 56 zu erzielen. Bevorzugt umfasst die Umformung eines, insbesondere zylindrischen, Seitenwandbereichs des napfförmig oder becherförmig ausgebildeten Hohlkörpers 56 einen Einziehvorgang für einen offenen, oberen Endbereich des Hohlkörpers 56, um dort in einem späteren Arbeitsschritt abseits der Umformeinrichtung 1 eine Ventilanordnung anbringen zu können, damit der Hohlkörper 56 zusammen mit der Ventileinrichtung rein exemplarisch eine Aerosoldose bildet. Ferner kann vorgesehen werden, mit einem oder mehreren der Bearbeitungswerkzeuge 58 lokale, also nicht rotationssymmetrisch zu einer Mittelachse der Hohlkörper 56 ausgebildete Deformationen, insbesondere Einprägungen und/oder Ausprägungen, vorzunehmen.
- In der
Figur 3 sind rein schematisch ein Ladestern 64 für eine Bereitstellung von Hohlkörpern 56 in tangentialer Richtung an eine Beladeposition des Werkstückrundtischs 3 sowie ein Entladestern 65 für einen Abtransport von Hohlkörpern 56 in tangentialer Richtung von einer Entladeposition des Werkstückrundtischs 3 dargestellt. Der Ladestern 64 und der Entladestern 65 werden jeweils von nicht dargestellten Antriebsmotoren vorzugsweise mit gleicher Umfangsgeschwindigkeit wie der Werkstückrundtisch 3, also insbesondere ebenfalls mit Drehschrittbewegungen, betrieben und sind in gleicher Weise wie der Werkstückrundtisch 3 für eine Beförderung der Hohlkörper 56 mit parallel zur Drehachse und somit vertikal ausgerichteter Mittelachse vorgesehen.
Claims (10)
- Umformeinrichtung für becherförmige Hohlkörper (56) mit einem Maschinengestell (2), einer Antriebsanordnung, einem Werkstückrundtisch (3) zur Aufnahme von Hohlkörpern (56) und einem Werkzeugträger (4) zur Aufnahme von Bearbeitungswerkzeugen (58), wobei sich Werkstückrundtisch (3) und Werkzeugträger (4) gegenüberliegen und um eine Drehachse (5) zueinander verdrehbar sowie längs der Drehachse (5) zueinander linearverstellbar sind und wobei die Antriebsanordnung zur Bereitstellung einer Drehschrittbewegung und einer zyklischen Linearbewegung zwischen Werkstückrundtisch (3) und Werkzeugträger (4) ausgebildet ist, um eine Umformung der Hohlkörper (56) mittels der Bearbeitungswerkzeuge (58) in mehreren aufeinanderfolgenden Bearbeitungsschritten zu ermöglichen, wobei eine Drehachse (5) des Werkstückrundtischs (3) und eine Bewegungsachse (5) des Werkzeugträgers (4) in vertikaler Richtung ausgerichtet sind und wobei die Antriebsanordnung eine dem Werkzeugträger (4) für eine Bereitstellung der zyklischen Linearbewegung zugeordnete erste Antriebseinrichtung (6) und eine dem Werkstückrundtisch (3) für eine Bereitstellung der Drehschrittbewegung zugeordnete zweite Antriebseinrichtung (24) umfasst, dadurch gekennzeichnet, dass die zweite Antriebseinrichtung genau einen Elektromotor umfasst, wobei ein Stator des Elektromotors am Maschinengestell festgelegt ist und der drehbeweglich am Maschinengestell gelagerte Werkstückrundtisch als Rotor des Elektromotors ausgebildet ist.
- Umformeinrichtung nach Anspruch 1, dadurch gekennzeichnet, dass der Werkzeugträger (4) in vertikaler Richtung oberhalb des Werkstückrundtischs (3) angeordnet ist.
- Umformeinrichtung nach Anspruch 1, dadurch gekennzeichnet, dass die erste Antriebseinrichtung (6) und die zweite Antriebseinrichtung (24) jeweils zumindest einen Elektromotor (11; 25) umfassen und/oder dass die die erste Antriebseinrichtung (6) und die zweite Antriebseinrichtung (24) für eine unabhängige Bereitstellung der Drehschrittbewegung und der zyklischen Linearbewegung zwischen Werkstückrundtisch (3) und Werkzeugträger (4) ausgebildet sind.
- Umformeinrichtung nach Anspruch 1 oder 3, dadurch gekennzeichnet, dass die erste Antriebseinrichtung (6) eine drehbar am Maschinengestell (2) gelagerte Kurbelwelle (14) mit einem Antriebszahnrad (16) sowie eine mit dem Werkstückträger (4) gekoppelte Pleuelanordnung (7) umfasst und dass der Elektromotor (11) der ersten Antriebseinrichtung (6) mit einem Ritzel (15) versehen ist, das in das Antriebszahnrad (16) der Kurbelwelle (14) eingreift.
- Umformeinrichtung nach Anspruch 4, dadurch gekennzeichnet, dass die Kurbelwelle (14) ein Pleuellager aufweist, das zwischen zwei am Maschinengestell (2) ausgebildeten Kurbelwellenlagern (18) angeordnet ist und dass an einander entgegengesetzten, freien Endbereichen der Kurbelwelle (14) jeweils ein Antriebszahnrad (16) angeordnet ist, dem jeweils wenigstens ein Elektromotor (11) der ersten Antriebseinrichtung (6) zugeordnet ist.
- Umformeinrichtung nach einem der Ansprüche 1 bis 5, dadurch gekennzeichnet, dass der ersten Antriebseinrichtung (6) und/oder der zweiten Antriebseinrichtung (24) eine Steuerungseinrichtung zugeordnet ist, die für eine Beeinflussung von elektrischen Energieströmen zwischen einer elektrischen Spannungsquelle und den jeweiligen Elektromotoren (11; 25) ausgebildet ist.
- Umformeinrichtung nach Anspruch 4, dadurch gekennzeichnet, dass die Pleuelanordnung zwei Pleuel umfasst, die parallel zueinander ausgerichtet sind.
- Umformeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass am Werkstückrundtisch (3) angeordnete Werkstückhalter (57) für eine Aufnahme von Werkstücken (56) mit vertikal ausgerichteten Werkstückachsen ausgebildet sind und dass dem Maschinengestell (2) eine Einrichtung (64) zur Werkstückzufuhr und/oder eine Einrichtung (65) zur Werkstückabfuhr zugeordnet sind, die für eine Zufuhr und/oder Abfuhr von Werkstücken (56) mit vertikal ausgerichteter Werkstückachse ausgebildet sind.
- Verfahren zum Betreiben einer Umformeinrichtung (1) nach einem der Ansprüche 4 oder 5, dadurch gekennzeichnet, dass die drehbar am Maschinengestell (2) gelagerte Kurbelwelle (14) von dem wenigstens einen zugeordneten Elektromotor (11) in eine oszillierende Schwenkbewegung mit einstellbarem Schwenkwinkel versetzt wird, um eine Hubbewegung der mit dem Werkzeugträger (4) gekoppelten Pleuelanordnung (7) und die zyklische Linearbewegung des Werkzeugträgers (4) einzustellen.
- Verfahren zum Betreiben einer Umformeinrichtung (1) nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass eine der ersten Antriebseinrichtung (6) und/oder der zweiten Antriebseinrichtung (24) zugeordnete Steuerungseinrichtung eine Rückspeisung von elektrischer Energie von dem wenigstens einen Elektromotor (11; 25) der ersten und/oder der zweiten Antriebseinrichtung (6; 24) an eine elektrische Spannungsquelle und/oder an einen elektrischen Speicher vornimmt.
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| ES15000358T ES2767410T3 (es) | 2015-02-06 | 2015-02-06 | Dispositivo de conformación |
| EP15000358.0A EP3053668B1 (de) | 2015-02-06 | 2015-02-06 | Umformeinrichtung |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP15000358.0A EP3053668B1 (de) | 2015-02-06 | 2015-02-06 | Umformeinrichtung |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP3053668A1 EP3053668A1 (de) | 2016-08-10 |
| EP3053668B1 true EP3053668B1 (de) | 2019-11-06 |
Family
ID=52462788
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP15000358.0A Active EP3053668B1 (de) | 2015-02-06 | 2015-02-06 | Umformeinrichtung |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP3053668B1 (de) |
| ES (1) | ES2767410T3 (de) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US9352375B2 (en) | 2013-09-11 | 2016-05-31 | Stolle Machinery Company, Llc | Actuator with variable speed servo motor for redraw assembly |
Family Cites Families (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE1173864B (de) * | 1959-08-22 | 1964-07-16 | Metallindustrie Richter A G | Vorrichtung zur Verformung von Hohlkoerpern |
| DE1452744A1 (de) * | 1961-01-12 | 1969-06-04 | Ruolf Lechner Kg | Vorrichtung zur Herstellung von nahtlosen Metallflaschen |
| DE3779290D1 (de) | 1987-01-21 | 1992-06-25 | Frattini Costr Mecc | Maschine zum formen von konus und flansch an spruehdosen und dergleichen. |
| EP2363216B1 (de) | 2010-03-05 | 2012-10-24 | HINTERKOPF GmbH | Umformeinrichtung |
| ES2398642T3 (es) | 2010-03-05 | 2013-03-20 | Hinterkopf Gmbh | Dispositivo de conformado |
| ES2475015T3 (es) | 2010-03-10 | 2014-07-10 | Hinterkopf Gmbh | Dispositivo de conformado |
-
2015
- 2015-02-06 ES ES15000358T patent/ES2767410T3/es active Active
- 2015-02-06 EP EP15000358.0A patent/EP3053668B1/de active Active
Non-Patent Citations (1)
| Title |
|---|
| None * |
Also Published As
| Publication number | Publication date |
|---|---|
| EP3053668A1 (de) | 2016-08-10 |
| ES2767410T3 (es) | 2020-06-17 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2363215B1 (de) | Umformeinrichtung | |
| EP3351313B1 (de) | Verfahren und vorrichtung zum drückwalzen | |
| EP2011596A2 (de) | Verfahren und Vorrichtung zum Bearbeiten von um eine Werkstückachse rotierenden Werkstücken | |
| DE102010061248B4 (de) | Vorrichtung und Verfahren zum Umformen von hohlzylindrischen Körpern | |
| EP3359316B1 (de) | Spindelpresse und verfahren zur umformenden bearbeitung von werkstücken | |
| EP2840046B1 (de) | Fördereinrichtung, Bearbeitungssystem und Verfahren zur Förderung und Bearbeitung eines Werkstücks | |
| DE10316249A1 (de) | Verfahren zum Umformen eines Werkstückes und Walzmaschine | |
| EP2829339B1 (de) | Positioniervorrichtung zum Positionieren von Werkstücken, Werkzeugmaschine mit einer derartigen Positioniervorrichtung, Verfahren zum Positionieren von Werkstücken | |
| EP2363216B1 (de) | Umformeinrichtung | |
| EP3743389B1 (de) | Heissformgebungsvorrichtung zur herstellung von glasbehältnissen aus einem glasrohr | |
| DE10135233A1 (de) | Ringmaschine | |
| EP3053668A1 (de) | Umformeinrichtung | |
| EP2364793A1 (de) | Umformeinrichtung | |
| DE102013106784B4 (de) | Vorrichtung und Verfahren zum Umformen von hohlzylindrischen Körpern | |
| DE102006019207B4 (de) | Antriebssystem einer Mehrstößel-Umformpresse | |
| EP0358928B1 (de) | Werkzeugmaschine | |
| WO2019158428A1 (de) | Umformmaschine und verfahren zum umformen | |
| WO2014191284A1 (de) | Presse und verfahren zum betreiben der presse | |
| EP2486993B1 (de) | Umformeinrichtung und Verfahren zum Betreiben einer Umformeinrichtung | |
| EP4297929A1 (de) | Vorrichtung und verfahren zur bearbeitung eines werkstücks, sowie computerprogrammprodukt zur steuerung einer vorrichtung zur bearbeitung eines werkstücks | |
| EP1875588B1 (de) | Vorrichtung zum aufbringen einer wicklung | |
| EP3880384A1 (de) | Vorrichtung und verfahren zum kaltumformenden profilieren von werkstücken | |
| EP2529922B1 (de) | Antriebseinrichtung für einen Press-, Stanz- oder Umformautomaten | |
| WO2022253942A1 (de) | Vorrichtung und verfahren zum kaltumformenden profilieren von werkstücken |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: BA ME |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20170210 |
|
| RBV | Designated contracting states (corrected) |
Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20190528 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: CH Ref legal event code: NV Representative=s name: TROESCH SCHEIDEGGER WERNER AG, CH Ref country code: AT Ref legal event code: REF Ref document number: 1198064 Country of ref document: AT Kind code of ref document: T Effective date: 20191115 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502015010818 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20191106 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200306 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200206 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200207 Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200206 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20200306 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2767410 Country of ref document: ES Kind code of ref document: T3 Effective date: 20200617 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502015010818 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20200807 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20200229 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200206 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200206 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200229 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 1198064 Country of ref document: AT Kind code of ref document: T Effective date: 20200206 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20200206 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20191106 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230530 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: U11 Free format text: ST27 STATUS EVENT CODE: U-0-0-U10-U11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260301 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20260219 Year of fee payment: 12 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20260319 Year of fee payment: 12 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260121 Year of fee payment: 12 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20260227 Year of fee payment: 12 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20260219 Year of fee payment: 12 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CZ Payment date: 20260126 Year of fee payment: 12 Ref country code: CH Payment date: 20260301 Year of fee payment: 12 |