EP2364793A1 - Umformeinrichtung - Google Patents
Umformeinrichtung Download PDFInfo
- Publication number
- EP2364793A1 EP2364793A1 EP10002467A EP10002467A EP2364793A1 EP 2364793 A1 EP2364793 A1 EP 2364793A1 EP 10002467 A EP10002467 A EP 10002467A EP 10002467 A EP10002467 A EP 10002467A EP 2364793 A1 EP2364793 A1 EP 2364793A1
- Authority
- EP
- European Patent Office
- Prior art keywords
- movement
- workpiece holder
- hollow body
- workpiece
- unlocking
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B21—MECHANICAL METAL-WORKING WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D—WORKING OR PROCESSING OF SHEET METAL OR METAL TUBES, RODS OR PROFILES WITHOUT ESSENTIALLY REMOVING MATERIAL; PUNCHING METAL
- B21D51/00—Making hollow objects
- B21D51/16—Making hollow objects characterised by the use of the objects
- B21D51/26—Making hollow objects characterised by the use of the objects cans or tins; Closing same in a permanent manner
- B21D51/2615—Edge treatment of cans or tins
Definitions
- the invention relates to a forming device for cup-shaped hollow body with a machine frame, a drive device, a workpiece turntable for receiving workpiece holders, which are designed to define hollow bodies, and with a tool carrier for receiving processing tools, wherein the workpiece rotary table and tool carrier are opposite and about an axis of rotation to each other rotatable and along the axis of rotation are mutually linearly adjustable, wherein the drive means for providing a rotary step movement and a cyclic linear movement between the workpiece rotary table and tool carrier is formed to allow a deformation of the hollow body by means of the processing tools in several successive processing steps and the workpiece rotary table at a locking position a first Adjustment means for initiating a locking movement on the respective workpiece holder and on a Entriegelu ngsposition a second adjusting means for initiating an unlocking movement are assigned to the respective workpiece holder.
- the invention also relates to a method for operating a forming device.
- a forming machine is known, with the cup-shaped hollow body made of metal, in particular aluminum, from a substantially cylindrical sleeve-shaped Initial state partially formed, in particular locally retracted, can be, for example, in the region of the opening to put a cap or a spray valve sealingly.
- the known forming machine has a machine frame, on which a support tube is formed. On an outer surface of the support tube, a workpiece rotary table is rotatably mounted. In a recess bounded by the support tube, a linearly displaceable guide tube is accommodated, at the end region of which the tool rotary table is mounted.
- a drive device is received, which is designed to generate an intermittent rotary motion of the workpiece rotary table and to produce an oscillating linear movement of the guide tube and the associated rotary tool table.
- the tools provided on the tool rotary table in particular forming tools, can be brought into engagement with the hollow bodies held on the workpiece rotary table in order to process them locally, in particular to plastically deform them.
- the hollow bodies Due to the intermittent rotational movement of the workpiece rotary table, the hollow bodies can be brought into serial contact with the tools mounted on the tool carrier table, in order to achieve a stepwise deformation of the hollow bodies from an initial geometry to a target geometry.
- the hollow bodies are fixed by means of workpiece holders mounted on the workpiece rotary table and released again after the processing has been carried out.
- the object of the invention is to provide a forming device which allows additional design freedom in the processing of the hollow body. This object is achieved for a forming device of the type mentioned with the features of claim 1. It is provided that along a curved machining path for the hollow body between the locking position and the unlocking position, a third adjusting means is arranged, which is adapted to initiate a combined unlocking and locking movement to the respectively associated workpiece holder to during a cycle of the cyclic linear motion of Tool carrier to at least partially unlock the received in the respective workpiece holder hollow body, if necessary to move and then to lock again.
- the hollow body By at least partially Entrieglung the hollow body, it is for example possible to reposition the hollow body against the workpiece holder. This may be necessary, for example, after a previous strong deformation of the hollow body, in which optionally a relative movement of the hollow body relative to the workpiece holder has taken place and / or by which the hollow body has been deformed such that it no longer rests against corresponding contact surfaces in the workpiece holder, as for example may be the case in the formation of the concave bottom portion of the hollow body.
- the at least partial unlocking and re-locking of the hollow body takes place during the cycle, more preferably during a fraction of the cycle of the cyclical linear movement of the tool carrier.
- the hollow body is completely locked in the workpiece holder during the rotary step movement, which is required to reach the working position of the workpiece holder attached to the workpiece holder relative to the third adjusting means and which is preferably performed synchronized to the cyclic linear movement.
- this can also be ensured that the hollow body is also locked completely in the workpiece holder during the subsequent rotary step movement for leaving the corresponding working position of the workpiece rotary table and thus is not moved by the accelerations occurring additionally and / or repeatedly relative to the workpiece holder.
- the cyclic linear movement and the rotary step movement are preferably coordinated with one another such that the rotary step movement of the workpiece rotary table takes place when the machining tools arranged on the tool carrier are not in engagement with the hollow bodies.
- the cyclic linear movement and the rotational step movement are performed with the same frequency, which may for example be in an interval between 50 hertz (1 / s) and 300 hertz (1 / s).
- the third adjusting means is designed to provide a linear movement, preferably oriented transversely to the axis of rotation. With the help of this adjusting movement, the unlocking and locking of the workpiece holder and the hollow body received therein are made.
- the adjusting movement can be carried out as a pure linear movement or as a superposition of a linear movement with a pivoting movement.
- a pure linear movement is provided for example by a, in particular electrically operable, linear direct drive or a fluidly operable working cylinder.
- a superimposed movement, which combines a rotational movement with a linear movement can be caused, for example, by a pivoting of a control cam or linkage relative to the workpiece holder.
- a pure rotational movement for example via a gear train, can be introduced as an adjusting movement on the workpiece holder in order to lock and / or unlock it.
- the third adjusting means is designed for the provision of a cyclically recurring, in particular synchronized to the cyclic linear movement / or to the rotary step movement, adjusting movement to the respective associated workpiece holder.
- a cyclically recurring, in particular synchronized to the cyclic linear movement / or to the rotary step movement, adjusting movement to the respective associated workpiece holder is designed for the provision of a cyclically recurring, in particular synchronized to the cyclic linear movement / or to the rotary step movement, adjusting movement to the respective associated workpiece holder.
- the cyclic adjusting movement of the third adjusting means is synchronized with the cyclic linear movement and / or with the rotary step movement, so that there is a fixed phase relationship between the movements.
- the cyclic adjusting movement and the cyclic linear movement / or the rotary step movement are synchronized with each other such that unlocking and locking of the workpiece holder within a cycle section of the cyclic linear movement, preferably during a movement break between two rotational step movements he follows.
- the adjusting movement of the third actuating means for the at least partially unlocking of the workpiece holder takes place when approaching the machining tool to the hollow body, which takes place during a first cycle portion of the cyclic linear movement.
- a locking of the workpiece holder can take place during a second cycle section of the cyclic linear movement, for example, as soon as the machining tool has moved away from the hollow body again.
- the rotary step movement is preferably matched to the cyclical linear movement such that a rotation of the workpiece rotary table takes place during a third cycle section of the cyclic linear movement in which there is no adjusting movement of the third actuating means and thus the hollow body is firmly held in the workpiece holder.
- the adjusting means are preferably designed to control a clamping device arranged in the workpiece holder, which is preferably actuatable by a pivotably mounted actuating lever assigned to the workpiece holder.
- the clamping device may be formed, for example, as a mechanically or fluidly controllable collet, in which when performing the adjusting movement, a force is introduced, which leads to an opening movement or a closing movement of the collet.
- the collet grips the hollow body preferably in an annular peripheral contact area and exerts a, preferably uniform over the circumferential area, holding force on the hollow body.
- the holding force is aligned in the radial direction inwardly relative to a longitudinal axis of the hollow body, since in addition frictional forces between clamping device and hollow body can be caused, the movement of the hollow body in the direction of the longitudinal axis and / or tilting prevent the hollow body about axes transverse to the longitudinal axis.
- biasing means are associated with the clamping device, which are designed for setting the tensioning device in a, in particular for determining the hollow body provided, preferred position, wherein the biasing means are arranged such that they can be overridden by the adjusting means to the control of a to allow the operating position deviating from the preferred position.
- the task of the biasing means which may be formed for example as a spring means, in particular as coil springs or disc springs, is to bring the clamping device in a defined, for example, fully open or fully closed, preferred position, provided that no adjusting movement is initiated on the workpiece holder.
- the biasing means are arranged such that the workpiece holder is without external influences in a closed position in which the hollow body is reliably locked to the workpiece holder.
- a large number of machining operations in particular forming operations and machining operations, can be carried out on the hollow body as part of the rotational stepping movement of the workpiece rotary table, without the influence on the workpiece holder being required for this purpose.
- the hollow body is fixed due to the biasing means in the workpiece holder.
- the biasing means are designed to provide a minimum energy required to reliably secure the hollow body to the workpiece holder.
- the adjusting means are able to introduce an amount of energy into the respective workpiece holder which is sufficient to override the biasing means to a partial or complete Unlocking the clamping device and thus to allow the hollow body.
- the third adjusting means comprises a cam which is rotatably mounted about an axis of rotation and which is designed to provide the adjusting movement relative to the respective associated workpiece holder.
- the cam may have on one outer peripheral surface and / or on an inner peripheral surface one or more circumferential control surfaces, which may serve for a force transmission to the workpiece holder.
- the cam disc at least partially eccentric to the axis of rotation formed on outer and / or inner peripheral surfaces which lead to a rotation of the cam about the axis of rotation to a linear adjusting movement relative to the workpiece holder to control there the clamping device.
- the actuating means is associated with a drive means which is designed for the provision of the adjusting movement.
- the drive means may be the drive device, which is also provided for the provision of the cyclic linear movement and the rotary step movement and which is preferably coupled via a transmission device with the actuating means, in particular forcibly coupled.
- the drive means is designed as an independent primary drive, which is designed for a conversion of electrical or fluid energy into a rotational movement.
- the drive means is designed as an electric servo drive, which is supplied by a control device with electrical energy.
- the drive means electronically synchronized with the cyclic linear movement and / or the rotary step movement.
- a plurality of adjusting means are kinematically coupled to the drive means for synchronized, in particular in-phase, positioning movements.
- This ensures a simple construction of the adjusting means, since the synchronization of the actuating means can be achieved in a simple manner by the kinematic coupling, which may in particular be a forced coupling of the actuating means with the drive means.
- a plurality of adjusting means are coupled together such that the positioning movements you provide take place in phase with each other. In this way, an advantageous use of the time window available for the at least partial unlocking and the subsequent locking, in particular between two rotary step movements and / or during the cyclic linear movement, take place.
- a plurality of adjusting means are coupled together by an endlessly circulating traction means which can be driven by the drive means.
- the traction means may be formed, for example, as a chain or as a toothed chain or as a toothed belt and, with a suitable design of the respective adjusting means associated output wheels, such as sprockets or gears, a slip-free transmission of the drive means provided movement to the actuating means.
- a compact arrangement of the actuating means is possible.
- additional adjusting means can be looped in or existing adjusting means temporarily shut down, without resulting in a large installation and / or adjustment effort for the remaining actuating means.
- the invention also relates to a method for operating a forming device having the features specified in claim 10.
- the method is carried out on a forming device comprising a machine frame, a drive device, a workpiece turntable, to which a plurality of workpiece holders for receiving hollow bodies are attachable and at a locking position a first actuating means for initiating a locking movement to the respective workpiece holder and at an unlocking a second Adjusting means for initiating an unlocking movement is assigned to the respective workpiece holder, and comprises a tool carrier for receiving machining tools, wherein the workpiece rotary table and the tool carrier are opposite and rotatable about an axis of rotation to each other and linearly adjustable along the axis of rotation and wherein the drive means for providing a rotary step movement and a cyclic linear movement between the workpiece turntable and the tool carrier is formed to a deformation of the hollow body by means of the Bear To enable tools in several consecutive processing steps.
- the locking position may be identical to the loading position or one or more rotational pitching movements away from the loading position.
- it may be provided to carry out a bottom forming operation directly at the loading position, in which an initially flat bottom region of the hollow body is provided with a concave recess, which is curved in the direction of the hollow body enclosed by the hollow body.
- the bottom forming operation may be performed at a position remote from the loading position by one or more rotational pitching motions.
- the hollow body can be locked, for example, only after the bottom forming operation in the workpiece holder. In the rotary step movements between the loading position and the locking position of the hollow body in this case is only loosely received in the workpiece holder.
- a machining process and / or a detection process are performed on the hollow body.
- the machining process may be, for example, a forming process or a machining process, for example a milling off of the end face of the hollow body.
- a rotational position of the hollow body relative to its longitudinal axis relative to the workpiece holder can be determined, which is crucial for a further, possibly not rotationally symmetrical machining of the wall of the hollow body. This plays a role, in particular, if the hollow body is provided with a non-rotationally symmetrical design, in particular a printing, and a precisely fitting overlap between decor and to be created local deformation areas on the hollow body to be achieved.
- a third adjusting means is actuated to initiate a combined unlocking and locking movement on the workpiece holder and thereby at least partially unlock the received in the respective workpiece holder hollow body, if necessary to move and then to lock again.
- the temporary, at least partial unlocking of the hollow body received in the workpiece holder can be used, for example, to align the hollow body exactly opposite a reference surface, preferably formed on the workpiece holder, and thus to ensure precise further processing.
- the hollow body can be rotated about its longitudinal axis during the at least partial unlocking in order to position it with respect to its rotational orientation exactly to a subsequent, preferably only at partial areas of its sleeve-shaped side surface to be performed processing step.
- the hollow body is locked again in the workpiece holder with the aid of the third adjusting means and / or integrated biasing means in order to be able to comply with the positioning in the workpiece holder during the subsequent rotary step movement and processing.
- a further processing operation and / or a further detection process are carried out on the hollow body.
- a further processing operation and / or a further detection process are carried out on the hollow body.
- the second actuating means is driven to initiate an unlocking movement to the respective workpiece holder.
- This takes place at an unlocking position, on which, for example, an unloading star opposite, in each case from the workpiece rotary table to the unlocking position, opposite, preferably under-pressurized unloading star is arranged, which is provided for receiving the hollow body and for further transport of the hollow body, for example on a conveyor belt.
- the hollow body can be passed from the workpiece holder to the unloading after the initiation of the unlocking movement to the workpiece age and the resulting release of the hollow body by means of an ejector in a linear movement.
- the third adjusting means performs an at least partial unlocking and subsequent locking of the workpiece holder during a cycle of the cyclical linear movement. This ensures that the hollow body is firmly locked in the workpiece holder at the beginning of the cycle of linear movement, to which usually the rotational step movement takes place.
- the hollow body can be unlocked and manipulated in a predeterminable manner, for example rotated about its longitudinal axis and / or aligned on the workpiece holder.
- the at least partial unlocking and subsequent locking of the workpiece holder is used for a rotation of the hollow body about a, preferably parallel to the cyclic linear movement oriented longitudinal axis of the hollow body and / or for pressing the hollow body to a contact surface in the workpiece holder.
- the hollow body can be aligned such that in one or more subsequent processing steps a desired overlap between a decoration applied to the hollow body and the processing tool or tools provided for local processing of the side wall of the hollow body is ensured.
- the at least partial unlocking and subsequent locking of the workpiece holder preferably takes place in order to be able to carry out a linear movement of the hollow body along a longitudinal axis, preferably oriented parallel to the cyclical linear movement, of the hollow body.
- a pressing of the hollow body to a provided in the workpiece holder contact surface, which serves as a depth stop for the hollow body can be achieved.
- an at least partial unlocking and subsequent locking of the workpiece holder takes place during the cyclical linear movement at a plurality of working positions of the rotary step movement between the locking position and the unlocking position.
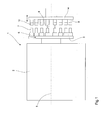
- Forming device 1 shown is designed for a processing of hollow bodies, in particular aluminum cans, in a step-by-step forming process.
- the forming device 1 comprises a machine frame 2, on which, by way of example, a workpiece rotary table 3 can be rotated and inserted Tool carrier 4 are mounted linearly movable, as indicated by the corresponding arrows in the FIG. 1 is indicated.
- the workpiece rotary table 3 is by means of a in the FIG. 1 Drive device not shown in a stepwise rotational movement, which is also referred to as a rotary step movement, about an axis of rotation 5 movable.
- the drive device and the workpiece rotary table 3 are preferably matched to one another in such a way that the rotary step movement always takes place with the same step width, in particular with the same angle about the axis of rotation 5.
- a plurality of workpiece holders 6 are arranged, preferably in the same angular pitch about the axis of rotation 5, which are adapted to receive hollow bodies 7.
- the in the FIG. 1 not shown, received in the machine frame 2 drive device is also designed to provide a cyclic linear movement of the tool carrier 4.
- the tool carrier 4 is mounted linearly movable on a support tube 8 and can perform an oscillating lifting movement relative to the workpiece rotary table 3.
- On the tool carrier 4 a plurality of tool holder 9 are arranged, which are arranged at the same angular pitch about the axis of rotation 5 as the workpiece holder 6 on the workpiece rotary table 3 and which are provided for receiving machining tools 10, in particular forming tools or cutting tools such as milling cutters. With the aid of the machining tools 10, forming operations or other machining operations on the hollow bodies received in the workpiece holders 6 can be carried out as part of the cyclical linear movement of the tool carrier.
- the workpiece holder 6 are arranged opposite to the tool holders 9 and can make the desired processing of the hollow body in the context of cyclic linear movement.
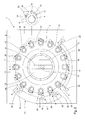
- FIG. 2 is the support tube 8, on which the tool carrier is guided linearly movable, visible in a sectional view.
- a non-illustrated coupling carriage is guided along a perpendicular to the plane of the FIG. 2 aligned movement axis can be moved linearly.
- the coupling carriage is coupled to a connecting rod 11.
- the connecting rod 11 is coupled to a double eccentric assembly 12 which can be rotated by a drive means 15 about an axis of rotation 13 to produce a combined rotational and translational motion from a pure rotational movement which is transmitted to the connecting rod 11.
- the connecting rod 11 moves the coupling carriage in a cyclic linear movement, which is transmitted to the tool carrier 4.
- Each of the workpiece holders 6 comprises an integrated clamping device 17, which is adapted to one, for example Cylindrically executed recess 16 in the workpiece holder 6 at least partially narrow in the radial direction and thus apply the required clamping force of the hollow body 7.
- each of the workpiece holders 6 is assigned, by way of example, an actuating lever 18, which is mounted pivotably on the workpiece holder 6 by means of a pivot bearing 26 and which is provided for actuating a control pin 19 provided by way of example.
- the control pin 19 is associated with the tensioning device 17 and can act, for example, on a fluid piston, not shown, of the tensioning device 17, which is provided, for example, for pressurizing a fluid contained in the tensioning device 17, in particular a hydraulic fluid.
- the tensioning device 17 comprises an annular elastic membrane arranged circumferentially in the recess 16. This membrane may be configured such that it bulges inward in the radial direction upon pressurization of the fluid in the tensioning device 17 and thereby causes the desired narrowing of the cross section of the recess 16 in order to tension the hollow body 7.
- the actuating lever 18 has, by way of example, on a surface facing away from the workpiece holder 6, a cam extension 20 which is provided for engagement with control elements described in more detail below.
- a spring means 21 is arranged, which may be formed for example as a compression spring, in particular as a coil spring or cup spring stack.
- the spring device 21 exerts, for example, a compressive force on the associated end region of the actuating lever 18.
- the compressive force is such that the clamping device 17 is brought into a tensioned preferred position without external influences. This ensures that, without an external influence on the workpiece holder 6, in particular on the actuating lever 18, the clamping device 17 reliably fixes the hollow body 7 in the workpiece holder 6.
- an actuating movement directed inwardly at least almost in the radial direction is introduced on the actuating lever 18 by way of example.
- This adjusting movement can be introduced in a first embodiment of an actuating means as a pure linear movement of the actuating lever 18.
- a fluidically or electrically operated linear actuator in particular a fluid cylinder or an electric linear direct drive, can be used.
- the first adjusting means 22 and the second adjusting means 23 each formed as a linear actuator.
- a control rail 28 is arranged between the second adjusting means 23, which are associated with an unloading position 24 of the workpiece rotary table 3 and the first adjusting means 22, which are associated with a loading position 25 of the workpiece rotary table 3.
- the control rail 28 is designed such that it acts on the cam extension 20 of the actuating lever 18 and forces the actuating lever 18 along a circular path of movement of the workpiece holder 6 between the second adjusting means 23 and the first adjusting means 22 in an actuating position in which the clamping devices 17 at least almost are completely relaxed.
- the clamping device 17 is relaxed at the unloading position 24 by means of the second adjusting means 23 by controlling the actuating lever 18, whereby a removal or expulsion of the hollow body 7 from the workpiece holder.
- an adjusting module 31 adjacent to the workpiece rotary table 3 is arranged is fixedly connected to the machine frame 2.
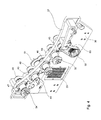
- the control module 31, which in the FIGS. 3 to 5 is shown in more detail, comprises by way of example three further adjusting means 32,33, 34, which are each designed for an initiation of at least proportionally linear positioning movements on the actuating lever 18 of the respective temporarily opposing workpiece holder 6.
- Each of the adjusting means 32, 33, 34 has a rotatably mounted cam 35 which is rotatably mounted on the adjusting module 31 and which can be set by the driving means described in more detail below in a rotational movement.
- the adjusting module 31 comprises by way of example a base plate 36 having a curved, with respect to its radius of curvature to the curvature the workpiece rotary table 3 has adapted end face 37.
- the end face 37 is provided for arrangement opposite to the circumferential outer surface of the workpiece rotary table 3, as for example from FIG. 2 schematically shows.
- cover plates 40 which serve as well as a cladding sheet 41 to cover the mechanical components of the control module 31 described in more detail below.
- cover plates 40 partially slot-shaped recesses 42 are introduced, protrude through the cams 35 of the adjusting means 32, 33, 34 in such a way that they can come into contact with the cam projections 20 of the actuating lever 18.
- the adjusting means 32, 33, 34 each comprise a sleeve-shaped bearing flange 43, in which a shaft 44 is rotatably supported by means not shown bearing means, in particular rolling bearings.
- Each bearing flange 43 has at its end two fastening tabs 46 which are each formed in the manner of a ring portion and each provided with a recess 45 in the form of a circular arc section, which are received in countersinks 47 in the base plate 36.
- the rotatably mounted in the bearing flange 43 shaft 44 projects beyond the bearing flange 43 and can be provided with the rotatably mounted cam 35.
- gear 48 On one of the cam plate 35 opposite end portion of the shaft 44, which passes through the base plate 36, is in each case one in the FIG. 5 closer illustrated gear 48 rotatably disposed.
- the gears 48 of the adjusting means 32, 33, 34 are by means of an endlessly circulating traction means 49, which is exemplarily designed as a toothed belt, kinematically coupled together positively.
- each deflection rollers 50 are arranged, which are provided for a secure looping of the gears 48 by the pulling means 49.
- One of the deflection rollers 50 is provided with a fan 51, which is provided for generating an air flow via the traction means 49 for cooling purposes.
- Another deflection roller is designed as a linear to the base plate 3 adjustable tension roller 53 to adjust the tension of the pulling means 49 and in particular to facilitate a replacement of the traction means 49.
- Another gear is formed as a drive gear 54, which is exemplarily coupled to a transmission device 55.
- the transmission device 55 is in turn kinematically coupled to a drive motor 56, which may be designed in particular as a fluid motor or electric motor, preferably as a servomotor, and which initiates a rotational movement in the transmission device 55.
- the rotational movement is preferably reduced, so reduces the speed and increases the torque and forwarded from there to the drive gear 54, which drives the traction means 49 and a synchronous rotation of the gears 48 and so coupled cam 35 causes.
- a further traction means 60 is provided between an output roller 57 of the transmission device 55 and a coupling gear 58, which is non-rotatably connected via a shaft 59 to the drive gear 54.
- associated cam 35 can be at the first, second and fourth processing position 29, 30, 61 positioned workpiece holder 6 are acted upon with a linear actuating movement, which acts in each case in at least almost radially inward direction on the associated cam extensions 20 of the actuating lever 18 and causes a control of the respective clamping device 17 from the tensioned preferred position or locking position in the relaxed unlocked position or open position.
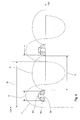
- the flow chart shown is an example of the processes taking place during the processing of the hollow body 7.
- the time t [s] is plotted on the abscissa of the flow chart, the path s [m] is plotted on the ordinate.
- the cyclic linear movement can be represented, for example, as a sinusoidal linear oscillation of the tool carrier 4 and is designated by the letter L.
- the cyclic linear motion is repeated within a time interval designated to.
- the rotational step movement which is denoted by the letter D, can be represented by way of example as a sequence of sinusoidal halves, which are temporally spaced from each other.
- the rotational step movement takes place in each case within a time interval designated with t1.
- the cyclic linear movement and the rotational step movement are coordinated such that the workpiece rotary table 3 rests while the machining tools 10 are in engagement with the hollow bodies 7.
- the intervention period is designated t2.
- linear adjusting movements S3, S4 and S5 of the third, fourth and fifth adjusting means 32, 33 and 34 are synchronized with respect to the traction means forced coupling with respect to the respective angular velocity to each other, but have due to the different geometric Design of the cam 35 different phase curves.
- the positioning movements S3 and S4 take place within the engagement period designated by t2, the adjustment movement S5 starts already before the engagement period t2 and ends only after expiration of the engagement period t2, wherein
- the phase curve S3 for the linear adjusting movement of the third adjusting means 32 is selected such that the clamping device 17 of the oppositely disposed workpiece holder 6 is brought from the fully locked preferred position to a fully unlocked unlocking position and then back to the fully locked preferred position.
- the hollow body 7 can thus be pushed into the workpiece holder 6 after a bottom forming process, in which the contact of the hollow body bottom with a contact surface in the workpiece holder 6 is lost, and thus returned to surface contact with the workpiece holder 6.
- the phase characteristic S4 for the linear positioning movement of the fourth actuating means 33 is selected such that the clamping device 17 of the oppositely disposed workpiece holder 6 from the fully locked preferred position over a short period of time, which preferably corresponds to less than 15 percent of the cycle time of the cyclic linear motion, in a partial unlocked unlocking position and then brought back into the fully locked preferred position.
- the hollow body 7 are thereby aligned again correctly relative to the workpiece holder 6 after a machining operation with asymmetrically acting on the hollow body 7 machining forces.
- the phase curve S5 for the linear actuating movement of the fifth actuating means 34 is selected such that the clamping device 17 of the oppositely disposed workpiece holder 6 from the fully locked preferred position over a longer period of time, which corresponds to nearly 25 percent of the cycle time of the cyclic linear motion, in a partially unlocked unlocking position and then returned to the fully locked preferred position.
- the hollow body 7 can thus be rotated into a correct rotational position by means of a rotary tool mounted on the tool carrier 4 after a detection process in which the rotational position of the hollow body 7 has been determined about its longitudinal axis.
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Machine Tool Units (AREA)
Abstract
Description
- Die Erfindung betrifft eine Umformeinrichtung für becherförmige Hohlkörper mit einem Maschinengestell, einer Antriebseinrichtung, einem Werkstückrundtisch zur Aufnahme von Werkstückhaltern, die zur Festlegung von Hohlkörpern ausgebildet sind, und mit einem Werkzeugträger zur Aufnahme von Bearbeitungswerkzeugen, wobei sich Werkstückrundtisch und Werkzeugträger gegenüberliegen und um eine Drehachse zueinander verdrehbar sowie längs der Drehachse zueinander linearverstellbar sind, wobei die Antriebseinrichtung zur Bereitstellung einer Drehschrittbewegung und einer zyklischen Linearbewegung zwischen Werkstückrundtisch und Werkzeugträger ausgebildet ist, um eine Umformung der Hohlkörper mittels der Bearbeitungswerkzeuge in mehreren aufeinanderfolgenden Bearbeitungsschritten zu ermöglichen und wobei dem Werkstückrundtisch an einer Verriegelungsposition ein erstes Stellmittel zur Einleitung einer Verriegelungsbewegung auf den jeweiligen Werkstückhalter und an einer Entriegelungsposition ein zweites Stellmittel zur Einleitung einer Entriegelungsbewegung auf den jeweiligen Werkstückhalter zugeordnet sind. Die Erfindung betrifft auch ein Verfahren zum Betreiben einer Umformeinrichtung.
- Aus der
EP 0 275 369 A2 ist eine Umformmaschine bekannt, mit der becherförmige Hohlkörper aus Metall, insbesondere Aluminium, aus einem im Wesentlichen zylinderhülsenförmigen Ausgangszustand bereichsweise umgeformt, insbesondere lokal eingezogen, werden können, um beispielsweise im Bereich der Öffnung eine Verschlusskappe oder ein Sprühventil abdichtend aufsetzten zu können. Die bekannte Umformmaschine weist ein Maschinengestell auf, an dem ein Tragrohr ausgebildet ist. An einer Außenoberfläche des Tragrohrs ist ein Werkstückrundtisch drehbar gelagert. In einer vom Tragrohr begrenzten Ausnehmung ist ein linearverschiebliches Führungsrohr aufgenommen, an dessen Endbereich der Werkzeugrundtisch angebracht ist. In dem Maschinengestell ist eine Antriebseinrichtung aufgenommen, die zur Erzeugung einer intermittierenden Drehbewegung des Werkstückrundtischs und zur Erzeugung einer oszillierenden Linearbewegung des Führungsrohrs und des damit verbundenen Werkzeugrundtischs ausgebildet ist. Durch die Linearbewegung können die am Werkzeugrundtisch vorgesehenen Werkzeuge, insbesondere Umformwerkzeuge, in Eingriff mit den am Werkstückrundtisch gehaltenen Hohlkörpern gebracht werden, um diese lokal zu bearbeiten, insbesondere plastisch zu deformieren. Durch die intermittierende Drehbewegung des Werkstückrundtischs können die Hohlkörper in serieller Reihenfolge in Kontakt mit den am Werkzeugträgertisch angebrachten Werkzeugen gebracht werden, um eine schrittweise Umformung der Hohlkörper von einer Ausgangsgeometrie hin zu einer Zielgeometrie zu erreichen. Vor Durchführung der Bearbeitung werden die Hohlkörper mit Hilfe von am Werkstückrundtisch angebrachten Werkstückhaltern festgelegt und nach Durchführung der Bearbeitung wieder freigegeben. - Die Aufgabe der Erfindung besteht darin, eine Umformeinrichtung bereitzustellen, die zusätzlichen Gestaltungsspielraum bei der Bearbeitung der Hohlkörper ermöglicht. Diese Aufgabe wird für eine Umformeinrichtung der eingangs genannten Art mit den Merkmalen des Anspruchs 1 gelöst. Dabei ist vorgesehen, dass längs eines kurvenförmigen Bearbeitungswegs für die Hohlkörper zwischen der Verriegelungsposition und der Entriegelungsposition ein drittes Stellmittel angeordnet ist, das dazu ausgebildet ist, eine kombinierte Entriegelungs- und Verriegelungsbewegung auf den jeweils zugeordneten Werkstückhalter einzuleiten, um während eines Zyklus der zyklischen Linearbewegung des Werkzeugträgers den im jeweiligen Werkstückhalter aufgenommenen Hohlkörper zumindest teilweise zu entriegeln, gegebenenfalls zu bewegen und anschließend wieder zu verriegeln.
- Durch die zumindest teilweise Entrieglung des Hohlkörpers ist es beispielsweise möglich, den Hohlkörper neu gegenüber dem Werkstückhalter zu positionieren. Dies kann beispielsweise nach einer vorausgegangenen starken Umformung des Hohlkörpers erforderlich sein, bei der gegebenenfalls eine Relativbewegung des Hohlkörpers gegenüber dem Werkstückhalter stattgefunden hat und/oder durch die der Hohlkörper derart deformiert wurde, dass er nicht mehr an entsprechenden Anlageflächen im Werkstückhalter anliegt, wie dies beispielsweise bei der Formung des konkaven Bodenbereichs des Hohlkörpers der Fall sein kann. Um die hierdurch möglicherweise bewirkte, fehlerhafte Ausrichtung und/oder unpräzise Anlage des Hohlkörpers gegenüber dem Werkstückhalter zu korrigieren und eine präzise Ausrichtung des Hohlkörpers gegenüber dem Werkstückhalter zu erreichen, werden die vom Werkstückhalter auf den Hohlkörper ausgeübten Haltekräfte reduziert. Dadurch kann der Hohlkörper ohne die Gefahr einer unerwünschten Deformation, insbesondere im Einspannbereich des Werkstückhalters, neu gegenüber dem Werkstückhalter ausgerichtet werden und damit eine hochgenaue Weiterbearbeitung des Hohlkörpers im Rahmen nachfolgender Bearbeitungsschritte ermöglicht werden. Vorzugsweise findet die zumindest teilweise Entriegelung und neuerliche Verriegelung des Hohlkörpers während des Zyklus, besonders bevorzugt während eines Bruchteils des Zyklus der zyklischen Linearbewegung des Werkzeugträgers statt. Dadurch kann beispielsweise erreicht werden, dass der Hohlkörper während der Drehschrittbewegung, die zum Erreichen der Arbeitsposition des am Werkstückrundtisch angebrachten Werkstückhalters gegenüber dem dritten Stellmittel erforderlich ist und die vorzugsweise synchronisiert zur zyklischen Linearbewegung ausgeführt wird, vollständig im Werkstückhalter verriegelt ist. Zudem kann dadurch auch gewährleistet werden, dass der Hohlkörper bei der nachfolgenden Drehschrittbewegung zum Verlassen der entsprechenden Arbeitsposition des Werkstückrundtischs ebenfalls vollständig im Werkstückhalter verriegelt ist und somit nicht durch die auftretenden Beschleunigungen zusätzlich und/oder in wiederholtem Maße relativ zum Werkstückhalter bewegt wird. Die zyklische Linearbewegung und die Drehschrittbewegung sind vorzugsweise derart aufeinander abgestimmt, dass die Drehschrittbewegung des Werkstückrundtischs dann stattfindet, wenn die am Werkzeugträger angeordneten Bearbeitungswerkzeuge nicht im Eingriff mit den Hohlkörpern sind. Besonders bevorzugt werden die zyklische Linearbewegung und die Drehschrittbewegung mit der gleichen Frequenz, die beispielsweise in einem Intervall zwischen 50 Hertz (1/s) und 300 Hertz (1/s) liegen kann, durchgeführt.
- Vorteilhafte Weiterbildungen der Erfindung sind in den Unteransprüchen angegeben.
- Zweckmäßig ist es, wenn das dritte Stellmittel zur Bereitstellung einer, vorzugsweise quer zur Drehachse ausgerichteten, Linearbewegung ausgebildet ist. Mit Hilfe dieser Stellbewegung kann die Entriegelung und Verriegelung des Werkstückhalters und des darin aufgenommenen Hohlkörpers vorgenommen werden. Die Stellbewegung kann als reine Linearbewegung oder als Überlagerung einer Linearbewegung mit einer Schwenkbewegung erfolgen. Eine reine Linearbewegung wird beispielsweise von einem, insbesondere elektrisch betreibbaren, Lineardirektantrieb oder einem fluidisch betreibbaren Arbeitszylinder bereitgestellt. Eine überlagerte Bewegung, die eine Rotationsbewegung mit einer Linearbewegung kombiniert, kann beispielsweise durch eine Verschwenkung einer Steuerkurve oder Kulisse gegenüber dem Werkstückhalter hervorgerufen werden. Alternativ kann auch eine reine Rotationsbewegung, beispielsweise über ein Rädergetriebe, als Stellbewegung auf den Werkstückhalter eingeleitet werden, um diesen zu Verriegeln und/oder zu Entriegeln.
- Bei einer Weiterbildung der Erfindung ist vorgesehen, dass das dritte Stellmittel für die Bereitstellung einer zyklisch wiederkehrenden, insbesondere zur zyklischen Linearbewegung/oder zur Drehschrittbewegung synchronisierten, Stellbewegung an den jeweils zugeordneten Werkstückhalter ausgebildet ist. Dadurch wird sichergestellt, dass der jeweils dem dritten Stellmittel zugeordnete und gegenüberliegend positionierte Werkstückhalter in geeigneter Weise mit der Stellbewegung beaufschlagt wird. Bevorzugt ist die zyklische Stellbewegung des dritten Stellmittels mit der zyklischen Linearbewegung und/oder mit der Drehschrittbewegung synchronisiert, so dass eine feste Phasenbeziehung zwischen den Bewegungen vorliegt. Besonders bevorzugt sind die zyklische Stellbewegung und sowie die zyklische Linearbewegung/oder die Drehschrittbewegung derart aufeinander synchronisiert, dass ein Entriegeln und Verriegeln des Werkstückhalters innerhalb eines Zyklusabschnitts der zyklischen Linearbewegung, vorzugsweise während einer Bewegungspause zwischen zwei Drehschrittbewegungen erfolgt. Dabei kann vorgesehen sein, dass die Stellbewegung des dritten Stellmittels für die zumindest teilweise Entriegelung des Werkstückhalters bei Annäherung des Bearbeitungswerkzeugs an den Hohlkörper erfolgt, die während eines ersten Zyklusabschnitts der zyklischen Linearbewegung stattfindet. Eine Verriegelung des Werkstückhalters kann während eines zweiten Zyklusabschnitts der zyklischen Linearbewegung erfolgen, beispielsweise sobald sich das Bearbeitungswerkzeug wieder vom Hohlkörper entfernt hat. Vorzugsweise ist die Drehschrittbewegung derart auf die zyklische Linearbewegung abgestimmt, dass eine Rotation des Werkstückrundtischs während eines dritten Zyklusabschnitts der zyklischen Linearbewegung erfolgt, in dem keine Stellbewegung des dritten Stellmittels vorliegt und somit der Hohlkörper fest im Werkstückhalter aufgenommen ist.
- Bevorzugt sind die Stellmittel zur Ansteuerung einer im Werkstückhalter angeordneten Spanneinrichtung, ausgebildet, die vorzugsweise von einem dem Werkstückhalter zugeordneten, schwenkbar gelagerten Betätigungshebel ansteuerbar ist. Die Spanneinrichtung kann beispielsweise als mechanisch oder fluidisch ansteuerbare Spannzange ausgebildet sein, in die bei Durchführung der Stellbewegung eine Stellkraft eingeleitet wird, die zu einer Öffnungsbewegung oder einer Schließbewegung der Spannzange führt. Die Spannzange greift den Hohlkörper vorzugsweise in einem ringförmig umlaufenden Kontaktbereich und übt eine, vorzugsweise über den Umfangsbereich gleichförmige, Haltekraft auf den Hohlkörper aus. Zweckmäßig ist es, wenn die Haltekraft in radialer Richtung nach innen bezogen auf eine Längsachse des Hohlkörpers ausgerichtet ist, da hierdurch zusätzlich Reibkräfte zwischen Spanneinrichtung und Hohlkörper hervorgerufen werden können, die eine Bewegung des Hohlkörpers in Richtung der Längsachse und/oder ein Verkippen des Hohlkörpers um Achsen quer zur Längsachse verhindern.
- In weiterer Ausgestaltung der Erfindung sind der Spanneinrichtung Vorspannmittel zugeordnet, die für eine Einstellung der Spanneinrichtung in eine, insbesondere zur Festlegung des Hohlkörpers vorgesehene, Vorzugsstellung ausgebildet sind, wobei die Vorspannmittel derart eingerichtet sind, dass sie von den Stellmitteln übersteuerbar sind, um die Ansteuerung einer von der Vorzugsstellung abweichenden Betriebsstellung zu ermöglichen. Die Aufgabe der Vorspannmittel, die beispielsweise als Federmittel, insbesondere als Wendelfedern oder Tellerfedern ausgebildet sein können, besteht darin, die Spanneinrichtung in eine definierte, beispielsweise vollständig geöffnete oder vollständig geschlossene, Vorzugsstellung zu bringen, sofern keine Stellbewegung auf den Werkstückhalter eingeleitet wird. Bevorzugt sind die Vorspannmittel derart eingerichtet, dass sich der Werkstückhalter ohne äußere Einflüsse in einer Schließstellung befindet, in der der Hohlkörper zuverlässig am Werkstückhalter verriegelt ist. Dadurch können im Rahmen der Drehschrittbewegung des Werkstückrundtischs eine Vielzahl von Bearbeitungsoperationen, insbesondere Umformvorgänge und spanende Bearbeitungsvorgänge, am Hohlkörper vorgenommen werden, ohne dass hierzu eine Einflussnahme auf den Werkstückhalter erforderlich ist. Vielmehr ist der Hohlkörper aufgrund der Vorspannmittel im Werkstückhalter festgelegt. Die Vorspannmittel sind derart ausgelegt, dass sie eine Mindestenergie zur Verfügung stellen, die für die zuverlässige Festlegung des Hohlkörpers am Werkstückhalter erforderlich ist. Zudem ist sicherzustellen, dass die Stellmittel in der Lage sind, einen Energiebetrag in den jeweiligen Werkstückhalter einzuleiten, der dazu ausreicht, die Vorspannmittel zu übersteuern, um eine teilweise oder vollständige Entriegelung der Spanneinrichtung und somit des Hohlkörpers zu ermöglichen.
- Zweckmäßig ist es, wenn das dritte Stellmittel eine Kurvenscheibe umfasst, die um eine Drehachse drehbar gelagert ist und die zur Bereitstellung der Stellbewegung gegenüber dem jeweils zugeordneten Werkstückhalter ausgebildet ist. Mit Hilfe einer Kurvenscheibe kann eine zuverlässige und auf kurze Zykluszeiten anpassbare Stellbewegung des dritten Stellmittels gewährleistet werden. Die Kurvenscheibe kann an einer Außenumfangsfläche und/oder an einer Innenumfangsfläche eine oder mehrere umlaufende Steuerflächen aufweisen, die für eine Kraftübertragung an den Werkstückhalter dienen können. Vorzugsweise weist die-Kurvenscheibe zumindest abschnittsweise exzentrisch zur Drehachse ausgebildete Außen- und/oder Innenumfangsflächen auf, die bei einer Rotation der Kurvenscheibe um die Drehachse zu einer linearen Stellbewegung relativ zum Werkstückhalter führen, um dort die Spanneinrichtung anzusteuern.
- Bei einer Weiterbildung der Erfindung ist vorgesehen, dass dem Stellmittel ein Antriebsmittel zugeordnet ist, das für die Bereitstellung der Stellbewegung ausgebildet ist. Bei dem Antriebsmittel kann es sich um die Antriebseinrichtung handeln, die auch für die Bereitstellung der zyklischen Linearbewegung und der Drehschrittbewegung vorgesehen ist und die vorzugsweise über eine Getriebeeinrichtung mit dem Stellmittel gekoppelt, insbesondere zwangsgekoppelt, ist. Vorzugsweise ist das Antriebsmittel als eigenständiger Primärantrieb ausgebildet, der für eine Umsetzung von elektrischer oder fluidischer Energie in eine Rotationsbewegung ausgebildet ist. Besonders bevorzugt ist das Antriebsmittel als elektrischer Servoantrieb ausgebildet, der von einer Steuereinrichtung mit elektrischer Energie versorgt wird. Vorzugsweise ist das Antriebsmittel elektronisch mit der zyklischen Linearbewegung und/oder der Drehschrittbewegung synchronisiert.
- Bevorzugt sind mehrere Stellmittel mit dem Antriebsmittel für synchronisierte, insbesondere gleichphasige, Stellbewegungen kinematisch miteinander gekoppelt. Dadurch wird eine einfache Aufbauweise für die Stellmittel gewährleistet, da durch die kinematische Kopplung, bei der es sich insbesondere um eine Zwangskopplung der Stellmittel mit dem Antriebsmittel handeln kann, in einfacher Weise die Synchronisierung der Stellmittel erreicht werden kann. Besonders bevorzugt sind mehrere Stellmittel derart miteinander gekoppelt, dass die von Ihnen bereitgestellten Stellbewegungen gleichphasig zueinander stattfinden. Hierdurch kann eine vorteilhafte Nutzung des für die zumindest teilweise Entriegelung und die nachfolgende Verriegelung zur Verfügung stehenden Zeitfensters, insbesondere zwischen zwei Drehschrittbewegungen und/oder während der zyklischen Linearbewegung, erfolgen.
- Vorteilhaft ist es, wenn mehrere Stellmittel von einem endlos umlaufenden, vom Antriebsmittel antreibbaren Zugmittel miteinander gekoppelt sind. Das Zugmittel kann beispielsweise als Kette oder als Zahnkette oder als Zahnriemen ausgebildet sein und ermöglicht bei geeigneter Gestaltung der den jeweiligen Stellmitteln zugeordneten Abtriebsrädern, beispielsweise Kettenrädern oder Zahnrädern, eine schlupffreie Übertragung der vom Antriebsmittel bereitgestellten Bewegung an die Stellmittel. Durch den Einsatz eines endlosen Zugmittels ist eine kompakte Anordnung der Stellmittel möglich. Zudem können im Bedarfsfall gegebenenfalls zusätzliche Stellmittel eingeschleift oder vorhandene Stellmittel zeitweilig stillgelegt werden, ohne dass sich dadurch ein großer Montage- und/oder Justageaufwand für die übrigen Stellmittel ergibt.
- Die Erfindung betrifft auch ein Verfahren zum Betreiben einer Umformeinrichtung mit den im Anspruch 10 angegebenen Merkmalen. Das Verfahren wird an einer Umformeinrichtung durchgeführt, die ein Maschinengestell, eine Antriebseinrichtung, einen Werkstückrundtisch, an dem mehrere Werkstückhalter zur Aufnahme von Hohlkörpern anbringbar sind und dem an einer Verriegelungsposition ein erstes Stellmittel zur Einleitung einer Verriegelungsbewegung auf den jeweiligen Werkstückhalter und an einer Entriegelungsposition ein zweites Stellmittel zur Einleitung einer Entriegelungsbewegung auf den jeweiligen Werkstückhalter zugeordnet ist, und einen Werkzeugträger zur Aufnahme von Bearbeitungswerkzeugen umfasst, wobei sich der Werkstückrundtisch und der Werkzeugträger gegenüberliegen und um eine Drehachse zueinander verdrehbar sowie längs der Drehachse zueinander linearverstellbar sind und wobei die Antriebseinrichtung zur Bereitstellung einer Drehschrittbewegung und einer zyklischen Linearbewegung zwischen Werkstückrundtisch und Werkzeugträger ausgebildet ist, um eine Umformung der Hohlkörper mittels der Bearbeitungswerkzeuge in mehreren aufeinanderfolgenden Bearbeitungsschritten zu ermöglichen.
- Das Verfahren umfasst die die nachfolgenden Schritte:
- Zuführen eines Hohlkörpers in einen Werkstückhalter, beispielsweise an einer Ladeposition des Werkstückrundtischs und vorzugsweise mittels eines Ladesterns, der Hohlkörper von einem Förderband aufnimmt und unmittelbar vor eine Aufnahmeöffnung des jeweiligen Werkstückhalters platziert, um den Hohlkörper anschließend mittels eines linearbeweglichen Ladedorns in den Werkstückhalter einzuschieben.
- Danach erfolgt ein Ansteuern des ersten Stellmittels zur Einleitung einer Verriegelungsbewegung auf den jeweiligen Werkstückhalter, der sich an einer Verriegelungsposition befindet. Die Verriegelungsposition kann identisch mit der Ladeposition sein oder eine oder mehrere Drehschrittbewegungen von der Ladeposition entfernt angeordnet sein. Beispielsweise kann es vorgesehen sein, einen Bodenformungsvorgang direkt an der Ladeposition durchzuführen, bei dem ein ursprünglich eben geformter Bodenbereich des Hohlkörpers mit einer in Richtung des vom Hohlkörper umschlossenen Hohlraums gewölbten, von außen betrachtet konkaven Vertiefung versehen wird. Alternativ kann der Bodenformungsvorgang an einer Position vorgenommen werden, die von der Ladeposition um eine oder mehrere Drehschrittbewegungen entfernt ist. In diesem Fall kann der Hohlkörper beispielsweise erst nach dem Bodenformungsvorgang im Werkstückhalter verriegelt werden. Bei den Drehschrittbewegungen zwischen der Ladeposition und der Verriegelungsposition ist der Hohlkörper in diesem Fall lediglich lose im Werkstückhalter aufgenommen.
- In einem weiteren Verfahrensschritt werden ein Bearbeitungsvorgang und/oder ein Detektionsvorgang an dem Hohlkörper durchgeführt. Bei dem Bearbeitungsvorgang kann es sich beispielsweise im einen Umformvorgang oder um einen spanenden Bearbeitungsvorgang, beispielsweise ein Abfräsen der Stirnfläche des Hohlkörpers handeln. Bei dem Detektionsvorgang kann beispielsweise eine rotatorische Lage des Hohlkörpers bezogen auf seine Längsachse gegenüber dem Werkstückhalter ermittelt werden, die entscheidend für eine weitere, möglicherweise nicht rotationssymmetrische Bearbeitung der Wandung des Hohlkörpers ist. Dies spielt insbesondere dann eine Rolle, sofern der Hohlkörper mit einem nicht rotationssymmetrisch ausgeführten Dekor, insbesondere einer Bedruckung versehen ist, und eine passgenaue Überdeckung zwischen Dekor und den zu erstellenden lokalen Umformungsbereichen am Hohlkörper erreicht werden soll.
- Nachfolgend wird ein drittes Stellmittel angesteuert, um eine kombinierte Entriegelungs- und Verriegelungsbewegung auf den Werkstückhalter einzuleiten und dadurch den im jeweiligen Werkstückhalter aufgenommenen Hohlkörper zumindest teilweise zu entriegeln, gegebenenfalls zu bewegen und anschließend wieder zu verriegeln. Die zeitweilige, zumindest teilweise Entriegelung des im Werkstückhalter aufgenommenen Hohlkörpers kann beispielsweise dazu genutzt werden, den Hohlkörper exakt gegenüber einer, vorzugsweise am Werkstückhalter ausgebildeten, Bezugsfläche auszurichten und damit eine präzise Weiterbearbeitung zu gewährleisten. Ergänzend oder alternativ kann der Hohlkörper während der zumindest teilweisen Entriegelung um seine Längsachse gedreht werden, um ihn bezüglich seiner rotatorischen Ausrichtung exakt zu einem nachfolgenden, vorzugsweise nur an Teilbereichen seiner hülsenförmigen Seitenfläche durchzuführenden Bearbeitungsschritt zu positionieren. Anschließend wird der Hohlkörper mit Hilfe des dritten Stellmittels und/oder von integrierten Vorspannmitteln wieder im Werkstückhalter verriegelt, um die vorgenommene Positionierung im Werkstückhalter auch bei der nachfolgenden Drehschrittbewegung und Bearbeitung einhalten zu können.
- In einem weiteren Bearbeitungsschritt werden eine weiterer Bearbeitungsvorgang und/oder ein weiterer Detektionsvorgang an dem Hohlkörper durchgeführt. Beispielsweise kann aufgrund der im vorhergehenden Bearbeitungsschritt vorgesehenen Neuausrichtung des Hohlkörpers gegenüber dem Werkstückhalter nunmehr eine präzise lokale, insbesondere nicht rotationssymmetrisch, Bearbeitung des Hohlkörpers, vorzugweise deckungsgleich mit einem auf dem Hohlkörper aufgebrachten Dekor, vorgenommen werden.
- In einem abschließenden Bearbeitungsschritt wird das zweite Stellmittel zur Einleitung einer Entriegelungsbewegung auf den jeweiligen Werkstückhalter angesteuert. Dies erfolgt an einer Entriegelungsposition, an der beispielsweise ein dem jeweils vom Werkstückrundtisch an die Entriegelungsposition geförderten Werkstückhalter gegenüberliegenden, vorzugsweise unterdruckbeaufschlagten, Entladestern angeordnet ist, der zur Aufnahme des Hohlkörpers und zum Weitertransport des Hohlkörpers, beispielsweise auf ein Förderband vorgesehen ist. Der Hohlkörper kann nach der Einleitung der Entriegelungsbewegung auf den Werkstückalter und die dadurch erfolgte Freigabe des Hohlkörpers mittels eines Auswerfers in einer linearen Bewegung aus vom Werkstückhalter an den Entladestern übergeben werden.
- Bei einer Weiterbildung des Verfahrens ist vorgesehen, dass das dritte Stellmittel eine zumindest teilweise Entriegelung und anschließende Verriegelung des Werkstückhalters während eines Zyklus der zyklischen Linearbewegung, vornimmt. Hierdurch wird sichergestellt, dass der Hohlkörper zu Beginn des Zyklus der Linearbewegung, zu dem üblicherweise die Drehschrittbewegung stattfindet, fest im Werkstückhalter verriegelt ist. Im weiteren Verlauf des Zyklus der Linearbewegung, vorzugsweise in einem Zeitintervall, in dem der Werkstückrundtisch ruht und keine Drehschrittbewegung stattfindet, kann der Hohlkörper entriegelt werden und in vorgebbarer Weise manipuliert, beispielsweise um seine Längsachse gedreht und/oder am Werkstückhalter ausgerichtet werden. Gegen Ende des Zyklus der Linearbewegung wird der Hohlkörper wieder fest im Werkstückhalter verriegelt, um während der vorzugsweise zu diesem Zeitpunkt beginnenden Drehschrittbewegung nicht aufgrund der hierbei auftretenden Beschleunigungen im Werkstückhalter zu verkippen oder aus dem Werkstückhalter hinaus zu gleiten.
- Zweckmäßig ist es, wenn die zumindest teilweise Entriegelung und anschließende Verrieglung des Werkstückhalters für eine Rotation des Hohlkörpers um eine, vorzugsweise parallel zur zyklischen Linearbewegung ausgerichtete, Längsachse des Hohlkörpers und/oder für ein Anpressen des Hohlkörpers an eine Anlagefläche im Werkstückhalter genutzt wird. Hierdurch kann der Hohlkörper derart ausgerichtet werden, dass in einem oder mehreren nachfolgenden Bearbeitungsschritten eine gewünschte Überdeckung zwischen einem auf den Hohlkörper aufgebrachten Dekor und dem bzw. den zur lokalen Bearbeitung der Seitenwand des Hohlkörpers vorgesehenen Bearbeitungswerkzeugen sichergestellt ist.
- Bevorzugt erfolgt die zumindest teilweise Entriegelung und anschließende Verriegelung des Werkstückhalters, um eine Linearbewegung des Hohlkörpers längs einer, vorzugsweise parallel zur zyklischen Linearbewegung ausgerichteten, Längsachse des Hohlkörpers durchführen zu können. Hierdurch kann nach der Durchführung von Bearbeitungsvorgängen, durch die der Hohlkörper möglicherweise zumindest teilweise aus dem Werkstückhalter herausgezogen oder herausgedrückt wird, ein Anpressen des Hohlkörpers an eine im Werkstückhalter vorgesehene Anlagefläche, die als Tiefenanschlag für den Hohlkörper dient, erreicht werden.
- Bei einer Weiterbildung der Erfindung erfolgt eine zumindest teilweise Entriegelung und anschließende Verriegelung des Werkstückhalters während der zyklischen Linearbewegung an mehreren Arbeitspositionen der Drehschrittbewegung zwischen der Verriegelungsposition und der Entriegelungsposition. Durch die an mehreren Arbeitspositionen des Werkstückrundtischs vorgesehene zeitweilige Entriegelung und nachfolgende Verriegelung des Hohlkörpers kann dieser für die jeweils nachfolgenden Bearbeitungsvorgänge ideal gegenüber dem Werkstückhalter und somit auch gegenüber den eingreifenden Bearbeitungswerkzeugen positioniert werden.
- Eine vorteilhafte Ausführungsform der Erfindung ist in der Zeichnung dargestellt. Dabei zeigt:
- Figur 1
- eine schematische Seitenansicht einer Umformeinrichtung,
- Figur 2
- eine teilweise geschnittene Vorderansicht der Umformeinrichtung gemäß der
Figur 1 , - Figur 3
- eine perspektivische Darstellung eines montagefertigen Stellmoduls, in dem mehrere Stelleinrichtungen aufgenommen sind,
- Figur 4
- eine perspektivische Vorderansicht des Stellmoduls gemäß
Figur 3 in einem teilmontierten Zustand, - Figur 5
- eine perspektivische Rückansicht des Stellmoduls gemäß
Figur 3 in einem teilmontierten Zustand und - Figur 6
- ein zeitliches Ablaufschema für die Durchführung des Bearbeitungsverfahrens.
- Eine in der
Figur 1 dargestellte Umformeinrichtung 1 ist für eine Bearbeitung von Hohlkörpern, insbesondere Aluminiumdosen, in einem schrittweisen Umformverfahren ausgebildet. Die Umformeinrichtung 1 umfasst ein Maschinengestell 2, an dem exemplarisch ein Werkstückrundtisch 3 drehbeweglich und ein Werkzeugträger 4 linearbeweglich gelagert sind, wie dies durch die entsprechenden Pfeile in derFigur 1 angedeutet ist. - Der Werkstückrundtisch 3 ist mittels einer in der
Figur 1 nicht näher dargestellten Antriebseinrichtung in einer schrittweisen Drehbewegung, die auch als Drehschrittbewegung bezeichnet wird, um eine Drehachse 5 bewegbar. Vorzugsweise sind die Antriebseinrichtung und der Werkstückrundtisch 3 derart aufeinander abgestimmt, dass die Drehschrittbewegung stets mit der gleichen Schrittweite, insbesondere mit dem gleichen Winkel um die Drehachse 5 erfolgt. An dem Werkstückrundtisch 3 sind, vorzugsweise in gleicher Winkelteilung um die Drehachse 5, mehrere Werkstückhalter 6 angeordnet, die zur Aufnahme von Hohlkörpern 7 eingerichtet sind. - Die in der
Figur 1 nicht dargestellte, im Maschinengestell 2 aufgenommene Antriebseinrichtung ist zudem zur Bereitstellung einer zyklischen Linearbewegung an den Werkzeugträger 4 ausgebildet. Der Werkzeugträger 4 ist linearbeweglich an einem Tragrohr 8 gelagert und kann eine oszillierende Hubbewegung gegenüber dem Werkstückrundtisch 3 ausführen. An dem Werkzeugträger 4 sind mehrere Werkzeughalter 9 angeordnet, die in gleicher Winkelteilung um die Drehachse 5 wie die Werkstückhalter 6 am Werkstückrundtisch 3 angeordnet sind und die zur Aufnahme von Bearbeitungswerkzeugen 10, insbesondere Umformwerkzeugen oder spanabhebenden Werkzeugen wie Fräsern, vorgesehen sind. Mit Hilfe der Bearbeitungswerkzeuge 10 können im Rahmen der zyklischen Linearbewegung des Werkzeugträgers Umformoperationen oder andere Bearbeitungsoperationen an den in den Werkstückhaltern 6 aufgenommenen Hohlkörpern vorgenommen werden. - In jeder sich nach Durchführung einer Drehschrittbewegung ergebenden Arbeitsposition des Werkstückrundtischs 3 sind die Werkstückhalter 6 gegenüberliegend zu den Werkzeughaltern 9 angeordnet und können im Rahmen der zyklischen Linearbewegung die gewünschte Bearbeitung der Hohlkörper vornehmen.
- Aus der schematischen Darstellung der
Figur 2 ist die Anordnung der Werkstückhalter 6 in konstanter Winkelteilung um die senkrecht zur Darstellungsebene verlaufende Drehachse 5 erkennbar. Die Richtung der Drehschrittbewegung für den Werkstückrundtisch ist exemplarisch gegen den Uhrzeigersinn angegeben. Jeder der Werkstückhalter 6 nimmt in einem Zeitintervall zwischen zwei Drehschrittbewegungen eine feste Arbeitsposition ein, in der eine Wechselwirkung mit den am nicht sichtbaren Werkzeugträger 4 aufgenommenen und ebenfalls nicht dargestellten Bearbeitungswerkzeugen 10 vorgesehen ist. - In der
Figur 2 ist das Tragrohr 8, auf dem der Werkzeugträger linearbeweglich geführt ist, in geschnittener Darstellung sichtbar. In dem Tragrohr 8 ist ein nicht näher dargestellter Koppelschlitten geführt, der längs einer senkrecht zur Darstellungsebene derFigur 2 ausgerichteten Bewegungsachse linear verschoben werden kann. Der Koppelschlitten ist mit einer Pleuelstange 11 gekoppelt. Die Pleuelstange 11 ist mit einer Doppelexzenteranordnung 12 gekoppelt, die von einer Antriebseinrichtung 15 um eine Drehachse 13 rotiert werden kann, um aus einer reinen Rotationsbewegung eine kombinierte Rotations- und Translationsbewegung zu erzeugen, die auf die Pleuelstange 11 übertragen wird. Die Pleuelstange 11 bewegt den Koppelschlitten in einer zyklischen Linearbewegung, die auf den Werkzeugträger 4 übertragen wird. - Jeder der Werkstückhalter 6 umfasst eine integrierte Spanneinrichtung 17, die dazu eingerichtet ist, eine beispielsweise zylindrisch ausgeführte Ausnehmung 16 im Werkstückhalter 6 zumindest bereichsweise in radialer Richtung einzuengen und damit die zum Spannen des Hohlkörpers 7 erforderliche Spannkraft aufzubringen.
- Zur Ansteuerung der Spanneinrichtung 17 ist jedem der Werkstückhalter 6 exemplarisch ein Betätigungshebel 18 zugeordnet, der mittels eines Schwenklagers 26 schwenkbeweglich am Werkstückhalter 6 gelagert ist und der für eine Ansteuerung eines exemplarisch vorgesehenen Steuerstifts 19 vorgesehen ist. Der Steuerstift 19 ist der Spanneinrichtung 17 zugehörig und kann beispielsweise auf einen nicht dargestellten Fluidkolben der Spanneinrichtung 17 wirken, der beispielsweise für eine Druckbeaufschlagung eines in der Spanneinrichtung 17 enthaltenen Fluids, insbesondere einer Hydraulikflüssigkeit, vorgesehen ist. Exemplarisch kann vorgesehen sein, dass die Spanneinrichtung 17 eine umlaufend in der Ausnehmung 16 angeordnete, ringförmige elastische Membran umfasst. Diese Membran kann derart eingerichtet sein, dass sie sich bei Druckbeaufschlagung des Fluids in der Spanneinrichtung 17 in radialer Richtung nach innen auswölbt und dadurch die gewünschte Einengung des Querschnitts der Ausnehmung 16 bewirkt, um den Hohlkörper 7 zu spannen.
- Der Betätigungshebel 18 weist exemplarisch an einer vom Werkstückhalter 6 wegweisenden Fläche einen Nockenfortsatz 20 auf, der zur Anlage an nachstehend näher beschriebenen Steuerelementen vorgesehen ist. Zwischen einem dem Steuerstift abgewandten Endbereich des Betätigungshebels 18 und dem Werkstückhalter 6 ist eine Federeinrichtung 21 angeordnet, die beispielsweise als Druckfeder, insbesondere als Wendelfeder oder Tellerfederstapel, ausgebildet sein kann. Die Federeinrichtung 21 übt beispielsweise eine Druckkraft auf den zugeordneten Endbereich des Betätigungshebels 18 aus. Exemplarisch ist die Druckkraft derart bemessen, dass die Spanneinrichtung 17 ohne äußere Einflüsse in eine gespannte Vorzugsstellung gebracht wird. Dadurch ist gewährleistet, dass ohne einen äußeren Einfluss auf den Werkstückhalter 6, insbesondere auf den Betätigungshebel 18, die Spanneinrichtung 17 den Hohlkörper 7 zuverlässig im Werkstückhalter 6 festlegt.
- Um den Hohlkörper 7 aus dem Werkstückhalter 6 zu entriegeln wird exemplarisch eine zumindest nahezu in radialer Richtung nach innen gerichtete Stellbewegung auf den Betätigungshebel 18 eingeleitet. Diese Stellbewegung kann bei einer ersten Ausführungsform eines Stellmittels als reine Linearbewegung auf den Betätigungshebel 18 eingeleitet werden. Hierzu kann beispielsweise ein fluidisch oder elektrisch betriebener Linearsteller, insbesondere ein Fluidzylinder oder ein elektrischer Lineardirektantrieb, eingesetzt werden. Exemplarisch sind bei der Ausführungsform der
Fig. 2 die ersten Stellmittel 22 sowie die zweiten Stellmittel 23 jeweils als Linearsteller ausgebildet. Zwischen den zweiten Stellmitteln 23, die einer Entladeposition 24 des Werkstückrundtischs 3 zugeordnet sind und den ersten Stellmitteln 22, die einer Beladeposition 25 des Werkstückrundtischs 3 zugeordnet sind, ist eine Steuerschiene 28 angeordnet. Die Steuerschiene 28 ist derart ausgebildet, dass sie auf den Nockenfortsatz 20 des Betätigungshebels 18 einwirkt und den Betätigungshebel 18 längs eines kreisförmigen Bewegungswegs der Werkstückhalter 6 zwischen dem zweitem Stellmittel 23 und dem erstem Stellmittel 22 in eine Betätigungsstellung zwingt, in der die Spanneinrichtungen 17 zumindest nahezu vollständig entspannt sind. Vorliegend wird die Spanneinrichtung 17 an der Entladeposition 24 mittels der zweiten Stellmittel 23 durch Ansteuerung des Betätigungshebels 18 entspannt, wodurch ein Entnehmen oder Ausschieben des Hohlkörpers 7 aus dem Werkstückhalter 6 ermöglicht wird. Der im Zuge der Drehschrittbewegungen mit entspannter Spanneinrichtung 17 an der Beladeposition 25 eintreffende Werkstückhalter 6 wird zunächst von den ersten Stellmitteln 22 noch in der dargestellten Entspannungsstellung gehalten. Noch vor der Einleitung einer weiteren Drehschrittbewegung auf den Werkstückrundtisch 3 wird zunächst ein Hohlkörper 7 in den Werkstückhalter 6 eingeschoben. Anschließend gibt das erste Stellmittel 22 den Betätigungshebel 18 frei, so dass dieser entsprechend der Vorspannung der Federeinrichtung 21 in seine Vorzugsstellung zurückkehren kann; in der die Spanneinrichtung 17 gespannt ist und der Hohlkörper 7 im Werkstückhalter 6 festgelegt ist. - An der ersten Bearbeitungsposition 29, die im einen Winkelschritt der Drehschrittbewegung versetzt gegenüber der Beladeposition 25 angeordnet ist, erfolgt exemplarisch eine zumindest teilweise Entriegelung und nachfolgend eine erneute Verriegelung des Hohlkörpers 7 im Werkstückhalter 6. Hierzu ist ein Stellmodul 31 benachbart zum Werkstückrundtisch 3 angeordnet, das ortsfest mit dem Maschinengestell 2 verbunden ist. Das Stellmodul 31, das in den
Figuren 3 bis 5 näher dargestellt ist, umfasst exemplarisch drei weitere Stellmittel 32,33, 34, die jeweils für eine Einleitung von zumindest anteilig linearen Stellbewegungen auf die Betätigungshebel 18 der jeweils zeitweilig gegenüberliegenden Werkstückhalter 6 ausgebildet sind. Jedes der Stellmittel 32, 33, 34 weist eine drehbar gelagerte Kurvenscheibe 35 auf, die drehbar an dem Stellmodul 31 gelagert ist und die von nachstehend näher beschriebenen Antriebsmitteln in eine Rotationsbewegung versetzt werden kann. - Wie aus den
Figuren 3 bis 5 entnommen werden kann, umfasst das Stellmodul 31 exemplarisch eine Grundpatte 36, die eine gekrümmte, hinsichtlich ihres Krümmungsradius an die Krümmung des Werkstückrundtischs 3 angepasste Stirnfläche 37 aufweist. Die Stirnfläche 37 ist zur Anordnung gegenüberliegend zur umlaufenden Außenoberfläche des Werkstückrundtischs 3 vorgesehen, wie dies beispielsweise aus derFigur 2 schematisch hervorgeht. An die Stirnfläche 37 grenzen beidseitig Abdeckbleche 40 an, die ebenso wie ein Verkleidungsblech 41 zur Abdeckung der nachstehend näher beschriebenen Mechanikkomponenten des Stellmoduls 31 dienen. In den Abdeckblechen 40 sind bereichsweise schlitzförmige Ausnehmungen 42 eingebracht, durch die Kurvenscheiben 35 der Stellmittel 32, 33, 34 derart hindurch ragen, dass sie in Berührkontakt mit den Nockenfortsätzen 20 der Betätigungshebel 18 kommen können. - Bei der Darstellung der
Figur 4 sind die Abdeckbleche 40 und das Verkleidungsblech 41 entfernt, so dass die einzelnen Stellmittel 32, 33, 34 deutlicher sichtbar sind. Die Stellmittel 32, 33, 34 umfassen jeweils einen hülsenförmigen Lagerflansch 43, in dem eine Welle 44 mittels nicht näher dargestellter Lagermittel, insbesondere Wälzlager, drehbar gelagert ist. Jeder Lagerflansch 43 weist endseitig zwei jeweils ringabschnittsförmig ausgebildete und jeweils mit einer kreisbogenabschnittsförmigen Ausnehmung 45 versehene Befestigungslaschen 46 auf, die in kreisabschnittsförmigen Einsenkungen 47 in der Grundplatte 36 aufgenommen sind. Durch die kreisbogenabschnittsförmigen Ausnehmungen 45 können die Lagerflansche 43 zu Einstellzwecken gegenüber der Grundplatte 36 verdreht werden. Die drehbar im Lagerflansch 43 gelagerte Welle 44 ragt über den Lagerflansch 43 hinaus und kann mit der drehfest angebrachten Kurvenscheibe 35 versehen werden. - An einem der Kurvenscheibe 35 entgegengesetzten Endbereich der Welle 44, die die Grundplatte 36 durchsetzt, ist jeweils ein in der
Figur 5 näher dargestelltes Zahnrad 48 drehfest angeordnet. Die Zahnräder 48 der Stellmittel 32, 33, 34 sind mittels eines endlos umlaufenden Zugmittels 49, das vorliegend exemplarisch als Zahnriemen ausgebildet ist, kinematisch miteinander zwangsgekoppelt. Zwischen den Stellmitteln 32, 33, 34 sind jeweils Umlenkrollen 50 angeordnet, die für eine sichere Umschlingung der Zahnräder 48 durch das Zugmittel 49 vorgesehen sind. Eine der Umlenkrollen 50 ist mit einem Lüfterrad 51 versehen, das zur Erzeugung eines Luftstroms über das Zugmittel 49 zu Kühlzwecken vorgesehen ist. Eine weitere Umlenkrolle ist als linear zur Grundplatte 3 einstellbare Spannrolle 53 ausgebildet, um die Spannung des Zugmittels 49 einstellen zu können und insbesondere eine Auswechslung des Zugmittels 49 zu erleichtern. - Ein weiteres Zahnrad ist als Antriebszahnrad 54 ausgebildet, das exemplarisch mit einer Getriebeeinrichtung 55 gekoppelt ist. Die Getriebeeinrichtung 55 ist ihrerseits mit einem Antriebsmotor 56 kinematisch gekoppelt, der insbesondere als Fluidmotor oder Elektromotor, vorzugsweise als Servomotor, ausgebildet sein kann und der eine Rotationsbewegung in die Getriebeeinrichtung 55 einleitet. In der Getriebeeinrichtung 55, die exemplarisch als Winkelgetriebe ausgebildet ist, wird die Rotationsbewegung vorzugsweise untersetzt, also die Drehzahl reduziert und das Drehmoment erhöht und von dort aus an das Antriebszahnrad 54 weitergeleitet, das das Zugmittel 49 antreibt und eine synchrone Rotation der Zahnräder 48 und der damit gekoppelten Kurvenscheiben 35 bewirkt. Vorliegend ist zwischen einer Abtriebsrolle 57 der Getriebeeinrichtung 55 und einem Koppelzahnrad 58, das über eine Welle 59 drehfest mit dem Antriebszahnrad 54 verbunden ist, ein weiteres Zugmittel 60 vorgesehen.
- Mit Hilfe der den Stellmitteln 32, 33, 34 zugeordneten Kurvenscheiben 35 können die an der ersten, zweiten und vierten Bearbeitungsposition 29, 30, 61 positionierten Werkstückhalter 6 mit einer linearen Stellbewegung beaufschlagt werden, die jeweils in zumindest nahezu radialer Richtung nach innen auf die zugeordneten Nockenfortsätze 20 der Betätigungshebel 18 wirkt und eine Ansteuerung der jeweiligen Spanneinrichtung 17 aus der gespannten Vorzugsstellung oder Verriegelungsstellung in die entspannte Entriegelungsstellung oder Öffnungsstellung bewirkt.
- Das in der
Figur 6 dargestellte Ablaufschema ist exemplarisch für die während der Bearbeitung der Hohlkörper 7 stattfindenden Abläufe. Auf der Abszisse des Ablaufschemas ist die Zeit t [s] angetragen, auf der Ordinate ist der Weg s [m] angetragen. Die zyklische Linearbewegung kann beispielsweise als si nusförmige lineare Oszillation des Werkzeugträgers 4 dargestellt werden und ist mit dem Buchstaben L bezeichnet. Die zyklische Linearbewegung widerholt sich innerhalb eines mit to bezeichneten Zeitintervalls. - Die Drehschrittbewegung, die mit dem Buchstaben D bezeichnet ist, kann exemplarisch als Abfolge von Sinuskurvenhälften dargestellt werden, die zeitlich voneinander beabstandet sind. Die Drehschrittbewegung findet jeweils innerhalb eines mit t1 bezeichneten Zeitintervalls statt. Vorzugsweise sind die zyklische Linearbewegung und die Drehschrittbewegung derart aufeinander abgestimmt, dass der Werkstückrundtisch 3 ruht, während die Bearbeitungswerkzeuge 10 im Eingriff mit den Hohlkörpern 7 sind. Der Eingriffszeitraum ist mit t2 bezeichnet.
- Die linearen Stellbewegungen S3, S4 und S5 der dritten, vierten und fünften Stellmittel 32, 33 und 34 sind zwar im Hinblick auf die vom Zugmittel bedingte Zwangskopplung bezüglich der jeweiligen Winkelgeschwindigkeit zueinander synchronisiert, weisen jedoch aufgrund der unterschiedlichen geometrischen Gestaltung der Kurvenscheiben 35 unterschiedliche Phasenverläufe auf. Die Stellbewegungen S3 und S4 finden innerhalb des mit t2 bezeichneten Eingriffszeitraums statt, die Stellbewegung S5 startet bereits vor dem Eingriffszeitraum t2 und endet erst nach Ablauf des Eingriffszeitraums t2, wobei
- vorliegend keine Überschneidung der Stellbewegungen S3, S4 und S5 mit der Drehschrittbewegung vorgesehen sind. Dadurch ist gewährleistet, dass die Hohlkörper 7 während der Drehschrittbewegung zuverlässig in den Werkstückhaltern 6 festgelegt sind.
- Der Phasenverlauf S3 für die lineare Stellbewegung des dritten Stellmittels 32 ist derart gewählt, dass die Spanneinrichtung 17 des gegenüberliegend angeordneten Werkstückhalters 6 aus der vollständig verriegelten Vorzugsstellung in eine vollständig entriegelte Entriegelungsstellung und anschließend wieder in die vollständig verriegelte Vorzugsstellung gebracht wird. Beispielsweise kann der Hohlkörper 7 hierdurch nach einem Bodenformungsprozess, bei dem der Kontakt des Hohlkörperbodens mit einer Anlagefläche im Werkstückhalter 6 verlorengeht, in den Werkstückhalter 6 eingeschoben und somit wieder in flächige Anlage mit dem Werkstückhalter 6 gebracht werden.
- Der Phasenverlauf S4 für die lineare Stellbewegung des vierten Stellmittels 33 ist derart gewählt, dass die Spanneinrichtung 17 des gegenüberliegend angeordneten Werkstückhalters 6 aus der vollständig verriegelten Vorzugsstellung über einen kurzen Zeitraum, der vorzugsweise weniger als 15 Prozent der Zyklusdauer der zyklischen Linearbewegung entspricht, in eine teilweise entriegelte Entriegelungsstellung und anschließend wieder in die vollständig verriegelte Vorzugsstellung gebracht wird. Beispielsweise kann der Hohlkörper 7 hierdurch nach einem Bearbeitungsvorgang mit asymmetrisch auf den Hohlkörper 7 einwirkenden Bearbeitungskräften wieder korrekt gegenüber dem Werkstückhalter 6 ausgerichtet werden.
- Der Phasenverlauf S5 für die lineare Stellbewegung des fünften Stellmittels 34 ist derart gewählt, dass die Spanneinrichtung 17 des gegenüberliegend angeordneten Werkstückhalters 6 aus der vollständig verriegelten Vorzugsstellung über einen längeren Zeitraum, der nahezu 25 Prozent der Zyklusdauer der zyklischen Linearbewegung entspricht, in eine teilweise entriegelte Entriegelungsstellung und anschließend wieder in die vollständig verriegelte Vorzugsstellung gebracht wird. Beispielsweise kann der Hohlkörper 7 hierdurch nach einem Detektionsvorgang, in dem die rotatorische Lage des Hohlkörpers 7 um seine Längsachse ermittelt wurde, mittels eines am Werkzeugträger 4 angebrachten Drehwerkzeugs in eine korrekte rotatorische Lage gedreht werden.
Claims (14)
- Umformeinrichtung für becherförmige Hohlkörper (7) mit einem Maschinengestell (2), einer Antriebseinrichtung (15), einem Werkstückrundtisch (3) zur Aufnahme von Werkstückhaltern (6), die zur Festlegung von Hohlkörpern (7) ausgebildet sind, und mit einem Werkzeugträger (4) zur Aufnahme von Bearbeitungswerkzeugen (10), wobei sich Werkstückrundtisch (3) und Werkzeugträger (4) gegenüberliegen und um eine Drehachse (5) zueinander verdrehbar sowie längs der Drehachse (5) zueinander linearverstellbar sind, wobei die Antriebseinrichtung (15) zur Bereitstellung einer Drehschrittbewegung und einer zyklischen Linearbewegung zwischen Werkstückrundtisch (3) und Werkzeugträger (4) ausgebildet ist, um eine Umformung der Hohlkörper (7) mittels der Bearbeitungswerkzeuge (10) in mehreren aufeinanderfolgenden Bearbeitungsschritten zu ermöglichen und wobei dem Werkstückrundtisch (3) an einer Verriegelungsposition (25) ein erstes Stellmittel (22) zur Einleitung einer Verriegelungsbewegung auf den jeweiligen Werkstückhalter (6) und an einer Entriegelungsposition ein zweites Stellmittel (23) zur Einleitung einer Entriegelungsbewegung auf den jeweiligen Werkstückhalter (6) zugeordnet sind, dadurch gekennzeichnet, dass längs eines kurvenförmigen Bearbeitungswegs für die Hohlkörper (7) zwischen der Verriegelungsposition und der Entriegelungsposition ein drittes Stellmittel (32) angeordnet ist, das dazu ausgebildet ist, eine kombinierte Entriegelungs- und Verriegelungsbewegung auf den jeweils zugeordneten Werkstückhalter (6) einzuleiten, um während eines Zyklus der zyklischen Linearbewegung des Werkzeugträgers (4) den im jeweiligen Werkstückhalter (6) aufgenommenen Hohlkörper (7) zumindest teilweise zu entriegeln, gegebenenfalls zu bewegen und anschließend wieder zu verriegeln.
- Umformeinrichtung nach Anspruch 1, dadurch gekennzeichnet, dass das dritte Stellmittel (31) zur Bereitstellung einer, vorzugsweise quer zur Drehachse (5) ausgerichteten, Linearbewegung ausgebildet ist.
- Umformeinrichtung nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass das dritte Stellmittel (31) für die Bereitstellung einer zyklisch wiederkehrenden, insbesondere zur zyklischen Linearbewegung/oder zur Drehschrittbewegung synchronisierten, Stellbewegung an den jeweils zugeordneten Werkstückhalter (6) ausgebildet ist.
- Umformeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass die Stellmittel (22, 23, 32, 33 34) zur Ansteuerung einer im Werkstückhalter (6) angeordneten Spanneinrichtung (17) ausgebildet sind, die vorzugsweise von einem dem Werkstückhalter (6) zugeordneten, schwenkbar gelagerten Betätigungshebel (18) ansteuerbar ist.
- Umformeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass der Spanneinrichtung (17) Vorspannmittel (21) zugeordnet sind, die für eine Einstellung der Spanneinrichtung (17) in eine, insbesondere zur Festlegung des Hohlkörpers (7) vorgesehene, Vorzugsstellung ausgebildet sind, und dass die Vorspannmittel (21) derart eingerichtet sind, dass sie von den Stellmitteln (22, 23, 32, 33, 34) übersteuerbar sind, um die Ansteuerung einer von der Vorzugsstellung abweichenden Betriebsstellung zu ermöglichen.
- Umformeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass das dritte Stellmittel (31) eine Kurvenscheibe (35) umfasst, die um eine Drehachse drehbar gelagert ist und die zur Bereitstellung der Stellbewegung gegenüber dem jeweils zugeordneten Werkstückhalter (6) ausgebildet ist.
- Umformeinrichtung nach einem der vorhergehenden Ansprüche, dadurch gekennzeichnet, dass dem Stellmittel (22, 23, 32, 33, 34) ein Antriebsmittel (5.6) zugeordnet ist, das für die Bereitstellung der Stellbewegung ausgebildet ist.
- Umformeinrichtung nach Anspruch 7, dadurch gekennzeichnet, dass mehrere Stellmittel (22, 23, 32, 33, 34) mit dem Antriebsmittel (56) für synchronisierte, insbesondere gleichphasige, Stellbewegungen kinematisch miteinander gekoppelt sind.
- Umformeinrichtung nach Anspruch 8, dadurch gekennzeichnet, dass mehrere Stellmittel (22, 23, 32, 33, 34) von einem endlos umlaufenden, vom Antriebsmittel (56) antreibbaren Zugmittel (49) miteinander gekoppelt sind ist.
- Verfahren zum Betreiben einer Umformeinrichtung (1), die ein Maschinengestell (2), eine Antriebseinrichtung (15), einen Werkstückrundtisch (3), an dem mehrere Werkstückhalter (6) zur Aufnahme von Hohlkörpern (7) anbringbar sind und dem an einer Verriegelungsposition (25) ein erstes Stellmittel (22) zur Einleitung einer Verriegelungsbewegung auf den jeweiligen Werkstückhalter (6) und an einer Entriegelungsposition (24) ein zweites Stellmittel (23) zur Einleitung einer Entriegelungsbewegung auf den jeweiligen Werkstückhalter (6) zugeordnet ist, und einen Werkzeugträger (4) zur Aufnahme von Bearbeitungswerkzeugen (10) umfasst, wobei sich der Werkstückrundtisch (3) und der Werkzeugträger (4) gegenüberliegen und um eine Drehachse zueinander verdrehbar sowie längs der Drehachse zueinander linearverstellbar sind und wobei die Antriebseinrichtung (15) zur Bereitstellung einer Drehschrittbewegung und einer zyklischen Linearbewegung zwischen Werkstückrundtisch (3) und Werkzeugträger (4) ausgebildet ist, um eine Umformung der Hohlkörper (7) mittels der Bearbeitungswerkzeuge (10) in mehreren aufeinanderfolgenden Bearbeitungsschritten zu ermöglichen, gekennzeichnet durch die Schritte:Zuführen eines Hohlkörpers (7) in einen Werkstückhalter (6),Ansteuern des ersten Stellmittels (22) zur Einleitung einer Verriegelungsbewegung auf den jeweiligen Werkstückhalter (6) an einer Verriegelungsposition (25),Durchführen eines Bearbeitungsvorgangs und/oder eines Detektionsvorgangs an dem Hohlkörper (7)Ansteuern eines dritten Stellmittels (32), um eine kombinierte Entriegelungs- und Verriegelungsbewegung auf den Werkstückhalter (6) einzuleiten und dadurch den im jeweiligen Werkstückhalter (6) aufgenommenen Hohlkörper (7) zumindest teilweise zu entriegeln, vorzugsweise zu bewegen und anschließend wieder zu verriegelnDurchführen eines Bearbeitungsvorgangs und/oder eines Detektionsvorgangs an dem Hohlkörper (7),Ansteuern des zweiten Stellmittels (23) zur Einleitung einer Entriegelungsbewegung auf den jeweiligen Werkstückhalter (6) an einer Entriegelungsposition (24).
- Verfahren nach Anspruch 10, dadurch gekennzeichnet, dass das dritte Stellmittel (32) eine zumindest teilweise Entriegelung und anschließende Verriegelung des Werkstückhalters (6) während eines Zyklus der zyklischen Linearbewegung vornimmt.
- Verfahren nach Anspruch 11, dadurch gekennzeichnet, dass die zumindest teilweise Entriegelung und anschließende Verrieglung des Werkstückhalters (6) für eine Rotation des Hohlkörpers (7) um eine, vorzugsweise parallel zur zyklischen Linearbewegung ausgerichtete, Längsachse (14) des Hohlkörpers (7) und/oder für ein Anpressen des Hohlkörpers (7) an eine Anlagefläche im Werkstückhalter (6) genutzt wird.
- Verfahren nach Anspruch 11 oder 12, dadurch gekennzeichnet, dass die zumindest teilweise Entriegelung und anschlie-βende Verriegelung des Werkstückhalters (6) erfolgt, um eine Linearbewegung des Hohlkörpers (7) längs einer, vorzugsweise parallel zur zyklischen Linearbewegung ausgerichteten, Längsachse (14) des Hohlkörpers (7) vornehmen zu können.
- Verfahren nach Anspruch 11, 12 oder 13, dadurch gekennzeichnet, dass eine zumindest teilweise Entriegelung und anschließende Verriegelung des Werkstückhalters (6) während der zyklischen Linearbewegung an mehreren Arbeitspositionen der Drehschrittbewegung zwischen der Verriegelungsposition (25) und der Entriegelungsposition (24) vorgenommen wird.
Priority Applications (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| ES10002467.8T ES2475015T3 (es) | 2010-03-10 | 2010-03-10 | Dispositivo de conformado |
| EP10002467.8A EP2364793B1 (de) | 2010-03-10 | 2010-03-10 | Umformeinrichtung |
| US13/044,121 US8438897B2 (en) | 2010-03-10 | 2011-03-09 | Forming device |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| EP10002467.8A EP2364793B1 (de) | 2010-03-10 | 2010-03-10 | Umformeinrichtung |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2364793A1 true EP2364793A1 (de) | 2011-09-14 |
| EP2364793B1 EP2364793B1 (de) | 2014-03-26 |
Family
ID=42647336
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP10002467.8A Active EP2364793B1 (de) | 2010-03-10 | 2010-03-10 | Umformeinrichtung |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US8438897B2 (de) |
| EP (1) | EP2364793B1 (de) |
| ES (1) | ES2475015T3 (de) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP3053668A1 (de) | 2015-02-06 | 2016-08-10 | HINTERKOPF GmbH | Umformeinrichtung |
| WO2021084150A1 (es) | 2019-10-29 | 2021-05-06 | Tech Pro Packag, S.L. | Máquina conformadora de envases y procedimiento de fijación de un envase |
Families Citing this family (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| AT512676B1 (de) * | 2012-03-23 | 2021-03-15 | Steinklauber Ind & Vermoegensverwaltung Gmbh | Drahtziehvorrichtung |
| US12103062B2 (en) * | 2014-05-04 | 2024-10-01 | Belvac Production Machinery, Inc. | Forming mold for reduction of parting lines |
| US11370015B2 (en) * | 2018-05-11 | 2022-06-28 | Stolle Machinery Company, Llc | Drive assembly |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3797429A (en) * | 1973-02-22 | 1974-03-19 | United Can Co | Method and apparatus for necking and flanging can bodies |
| EP0275369A2 (de) | 1987-01-21 | 1988-07-27 | FRATTINI S.p.A.-COSTRUZIONI MECCANICHE | Maschine zum Formen von Konus und Flansch an Sprühdosen und dergleichen |
| WO2001058618A1 (en) * | 2000-02-10 | 2001-08-16 | Envases (Uk) Limited | Deformation of thin walled bodies |
| US20080069665A1 (en) * | 2004-10-20 | 2008-03-20 | Universal Can Corporation | Bottle-Shaped Can Manufacturing Method And Bottle-Shaped Can |
| WO2008077231A1 (en) * | 2006-12-22 | 2008-07-03 | Novelis Inc. | Forming of metal container bodies |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5282375A (en) * | 1992-05-15 | 1994-02-01 | Reynolds Metals Company | Spin flow necking apparatus and method of handling cans therein |
| WO2005030616A2 (en) * | 2003-09-25 | 2005-04-07 | Diageo Plc | Adjustable star wheel conveyor |
| US7263915B2 (en) * | 2005-05-13 | 2007-09-04 | Far East Machinery Co., Ltd. | Structure of a twin disc type tool turret device of a machine |
-
2010
- 2010-03-10 ES ES10002467.8T patent/ES2475015T3/es active Active
- 2010-03-10 EP EP10002467.8A patent/EP2364793B1/de active Active
-
2011
- 2011-03-09 US US13/044,121 patent/US8438897B2/en active Active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3797429A (en) * | 1973-02-22 | 1974-03-19 | United Can Co | Method and apparatus for necking and flanging can bodies |
| EP0275369A2 (de) | 1987-01-21 | 1988-07-27 | FRATTINI S.p.A.-COSTRUZIONI MECCANICHE | Maschine zum Formen von Konus und Flansch an Sprühdosen und dergleichen |
| WO2001058618A1 (en) * | 2000-02-10 | 2001-08-16 | Envases (Uk) Limited | Deformation of thin walled bodies |
| US20080069665A1 (en) * | 2004-10-20 | 2008-03-20 | Universal Can Corporation | Bottle-Shaped Can Manufacturing Method And Bottle-Shaped Can |
| WO2008077231A1 (en) * | 2006-12-22 | 2008-07-03 | Novelis Inc. | Forming of metal container bodies |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP3053668A1 (de) | 2015-02-06 | 2016-08-10 | HINTERKOPF GmbH | Umformeinrichtung |
| WO2021084150A1 (es) | 2019-10-29 | 2021-05-06 | Tech Pro Packag, S.L. | Máquina conformadora de envases y procedimiento de fijación de un envase |
Also Published As
| Publication number | Publication date |
|---|---|
| US20110219838A1 (en) | 2011-09-15 |
| US8438897B2 (en) | 2013-05-14 |
| ES2475015T3 (es) | 2014-07-10 |
| EP2364793B1 (de) | 2014-03-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2756893B1 (de) | Materialbearbeitungsvorrichtung, insbesondere eine Umformmaschine | |
| EP2364793B1 (de) | Umformeinrichtung | |
| DE102012102820A1 (de) | Spannmodul und Positioniermodul für eine Spannvorrichtung sowie Spannvorrichtung zum Spannen von Blechbauteilen | |
| DE3438584A1 (de) | Vorrichtung zum vernieten von zwei oder mehr blechen einer blechkonstruktion | |
| DE69110766T2 (de) | Verpackung. | |
| EP0121826A2 (de) | Stanz- und Biegewerkzeug-Aggregat | |
| WO2004037527A2 (de) | Vorrichtung zum stanzen, prägen und/oder verformen flacher elemente | |
| EP2547470A1 (de) | Anordnung zum ablängen von nagelrohlingen von einem intermittierend zugeführten draht | |
| EP3515626B1 (de) | Werkzeugmaschine und verfahren zum bearbeiten von plattenförmigen werkstücken | |
| EP2283945B1 (de) | Falzeinrichtung | |
| EP0989922A1 (de) | Montage- oder fertigungsautomat und arbeitsstation für einen solchen automaten | |
| DE2725526A1 (de) | Verfahren zur herstellung eines dosendeckels mit schwaechungsritze zum aufreissen desselben, vorrichtung zur durchfuehrung dieses verfahrens und nach diesem verfahren hergestellter dosendeckel | |
| WO2001051234A1 (de) | Einrichtung an einer schubkurbel, zum erzeugen einer bewegung eines am schieber gelagerten teiles relativ zu diesem | |
| DE3117293A1 (de) | Einrichtung zum schneiden linear bewegten materials in einzellaengen | |
| EP3681655A1 (de) | Vorrichtung sowie ein verfahren zum setzen eines verbindungselements an einem werkstück | |
| EP1117497B1 (de) | Fügevorrichtung, durchsetzfügeverfahren und durchsetzfügeverbindung | |
| DE4127779C2 (de) | Vorrichtung zum Vorschub eines Abschnitts einer dünnen Materialbahn mit vorbestimmter Schrittlänge | |
| EP3515617B1 (de) | Werkzeug und werkzeugmaschine sowie verfahren zum bearbeiten von plattenförmigen werkstücken | |
| DE102017115951A1 (de) | Werkzeugwechselvorrichtung, Werkzeugmaschine mit einer solchen Werkzeugwechselvorrichtung und zugehöriges Verfahren | |
| DE3405291C2 (de) | Maschine zum Endenbearbeiten von benachbarten Bereichen von Glasformlingen | |
| DE102024106265B4 (de) | Presswerkzeug und Verfahren zum Pressen | |
| CH715795B1 (de) | Presse mit Transfervorrichtung und Getriebe. | |
| DE602005002676T2 (de) | Stanzmaschine | |
| WO2021013810A1 (de) | Werkzeug und verfahren zum bearbeiten von plattenförmigen werkstücken, insbesondere blechen | |
| DE876798C (de) | Nietmaschine fuer Wagendaecher od. dgl. |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20110112 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK SM TR |
|
| AX | Request for extension of the european patent |
Extension state: AL BA ME RS |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20131011 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: REF Ref document number: 658678 Country of ref document: AT Kind code of ref document: T Effective date: 20140415 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502010006453 Country of ref document: DE Effective date: 20140508 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: NV Representative=s name: TROESCH SCHEIDEGGER WERNER AG, CH |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 2475015 Country of ref document: ES Kind code of ref document: T3 Effective date: 20140710 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140626 Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: VDEP Effective date: 20140326 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140626 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140726 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140728 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502010006453 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20150106 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502010006453 Country of ref document: DE Effective date: 20150106 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20150310 Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150310 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 7 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 658678 Country of ref document: AT Kind code of ref document: T Effective date: 20150310 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140627 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150310 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 8 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT; INVALID AB INITIO Effective date: 20100310 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20140326 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20150331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 9 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20140326 |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230530 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20250416 Year of fee payment: 16 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20250331 Year of fee payment: 16 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20250401 Year of fee payment: 16 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: U11 Free format text: ST27 STATUS EVENT CODE: U-0-0-U10-U11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260401 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20260324 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260205 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20260324 Year of fee payment: 17 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CZ Payment date: 20260225 Year of fee payment: 17 |