EP2056775B1 - Einrichtung zum trainieren von bewegungsabläufen - Google Patents
Einrichtung zum trainieren von bewegungsabläufen Download PDFInfo
- Publication number
- EP2056775B1 EP2056775B1 EP07784636A EP07784636A EP2056775B1 EP 2056775 B1 EP2056775 B1 EP 2056775B1 EP 07784636 A EP07784636 A EP 07784636A EP 07784636 A EP07784636 A EP 07784636A EP 2056775 B1 EP2056775 B1 EP 2056775B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- slide
- force sensor
- guide
- frame
- carriage
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- A—HUMAN NECESSITIES
- A61—MEDICAL OR VETERINARY SCIENCE; HYGIENE
- A61H—PHYSICAL THERAPY APPARATUS, e.g. DEVICES FOR LOCATING OR STIMULATING REFLEX POINTS IN THE BODY; ARTIFICIAL RESPIRATION; MASSAGE; BATHING DEVICES FOR SPECIAL THERAPEUTIC OR HYGIENIC PURPOSES OR SPECIFIC PARTS OF THE BODY
- A61H1/00—Apparatus for passive exercising; Vibrating apparatus; Chiropractic devices, e.g. body impacting devices, external devices for briefly extending or aligning unbroken bones
- A61H1/02—Stretching or bending or torsioning apparatus for exercising
- A61H1/0274—Stretching or bending or torsioning apparatus for exercising for the upper limbs
- A61H1/0285—Hand
-
- A—HUMAN NECESSITIES
- A63—SPORTS; GAMES; AMUSEMENTS
- A63B—APPARATUS FOR PHYSICAL TRAINING, GYMNASTICS, SWIMMING, CLIMBING, OR FENCING; BALL GAMES; TRAINING EQUIPMENT
- A63B23/00—Exercising apparatus specially adapted for particular parts of the body
- A63B23/035—Exercising apparatus specially adapted for particular parts of the body for limbs, i.e. upper or lower limbs, e.g. simultaneously
- A63B23/12—Exercising apparatus specially adapted for particular parts of the body for limbs, i.e. upper or lower limbs, e.g. simultaneously for upper limbs or related muscles, e.g. chest, upper back or shoulder muscles
- A63B23/16—Exercising apparatus specially adapted for particular parts of the body for limbs, i.e. upper or lower limbs, e.g. simultaneously for upper limbs or related muscles, e.g. chest, upper back or shoulder muscles for hands or fingers
Definitions
- the invention relates to a device for training movements for hands and fingers with at least one to be oscillated movement driven carriage on which a member for fixing a finger is pivotally articulated.
- a known device for training movement sequences for fingers comprises a motor-driven slide on which a member for fixing a finger is pivotally mounted.
- the carriage is thereby moved in translation along its path back and forth, wherein the linear forward and backward movement of the finger carriage extension or flexion of the finger is achieved.
- the finger movement does not correspond completely correctly to the complex multi-dimensional movements of a finger, and a two-dimensional movement is implemented by the slide guide and the linkage.
- the rotary thrust joint forms a so-called closed kinematic chain together with the phalanges and the intervening joints.
- such a mechanism consists of five systems with five joints, each with one degree of freedom, since a separate slide is coupled to each finger with at least one drive. Leadership and drive are in the known device rigidly integrated in a frame.
- the thumb movement works on the same principle, the arrangement of the linear guide is better adapted to the anatomy of the hand.
- the known devices do not allow monitoring of therapy progress and in particular are not suitable for providing the patient with suitable feedback about his progress in therapy. Also, such known devices barely permit therapy control and, in particular, control of the efficiency of the therapy.
- the invention now aims to further develop a device of the type mentioned at the outset in such a way that a more exact therapy accompaniment and control is made possible and, at the same time, correspondingly adapted therapies are made possible on the basis of the determined measured values.
- the device according to the invention of the type mentioned is substantially further developed in that a sensor for receiving the forces acting on the carriage is provided.
- a sensor is provided for receiving the forces acting on the carriage, the possibility is created, if necessary, stimulated by the patient to accurately detect reactions in the form of signals for contraction and relaxation of the muscle and in this way flanking measures for the complementary Therapy to meet more precisely.
- the training is advantageously made so that the force sensor is connected to one end of the carriage guide, preferably the other end of the carriage guide opposite the point of application of the force sensor on the carriage guide formed as a flexible abutment is. Because the force sensor is connected to one end of the carriage guide, reaction forces introduced directly into the carriage are introduced into the force sensor via the corresponding lever ratio of the carriage, whereby a correspondingly sensitive force sensor can be used as a support for the one end of the carriage guide.
- the other end of the slide guide is designed as a flexible counter bearing which, as it corresponds to a preferred development, is designed as a bending beam whose dynamic compliance is less than the dynamic compliance of the sensor.
- the bar thus has a defined stiffness, which should be smaller by at least an order of magnitude relative to that of the sensor, so that in this way the measurement result is hardly influenced.
- the result can be computationally compensated according to the stiffness ratios or the dynamic resiliencies of the sensor and the bending beam.
- the training can be advantageously realized so that a plurality of slide guides is at least uniaxially, preferably pivotally mounted in or on the device, wherein advantageously the slide guides are pivotally mounted in a frame, wherein the pivot axis between the Ends of the guideways of the carriage guides transverse to these runs.
- a pivotable finger guide is formed, and this further degree of freedom can support various special therapeutic measures. Because of the additional pivot on the finger guides namely the entire guide system are pivoted relative to the hand rest, whereby the trajectory of the finger joints is changed. The original closing movement of the fingers with increasing pivoting of the finger guides from the horizontal more and more in a wave motion of the fingers over, especially the last finger joint is increasingly activated.
- the slide guides and thus the finger guides can be individually pivoted in the frame or pivoted together with the frame.
- the frame In a common pivoting with the frame, the frame itself may be pivotally mounted on or in the device, such a design provides another ball joint between arm and hand rest. If the entire guide system is pivoted with respect to the armrest, the kinematic sequence during gripping is better met, in particular, the typical for a gripping movement tilting movement of the wrist is achieved.
- the finger guides are pivoted at the same angle relative to the hand rest.
- a further improvement and in particular a therapeutic response to individual joints can be improved by making a hand rest in the direction of the pivot axis of the frame extendable and can be fixed in different displacement positions.
- An extendable palm rest can provide support for the rear joints, thereby selectively blocking the joint closest to the arm. With individual finger connections, the movement can be initiated either at the first or second finger joint, whereby only the middle joint or the joint closest to the arm is moved.
- the previously discussed pivotability of the finger guide can be used to create in this way a universally applicable Fingerrehabilitations Mé.
- the individual joints can be moved individually directly.
- FIG.1 a schematic side view of a guide carriage in a frame with the force sensor on a flexible abutment
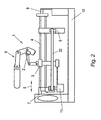
- Fig.2 a view corresponding to the Fig.1 in which, in addition, the travel recording system can be seen
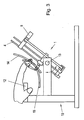
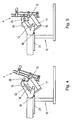
- Fig. 3 a training with pivoting frame of the finger guide in a view according to the Fig.1 and 2 such as 4 and 5 Training with additionally pivotable on the armrest by means of ball joint wrist rest, wherein the frame is pivotally hinged to the device and the finger guides are pivotally mounted on the frame.
- a movable carriage arrangement is indicated, which is articulated about an axis 2 with a carriage 3.
- the carriage 3 has a sleeve which on a carriage guide 4 in the direction of the double arrow. 5 is slidably mounted.
- a motor 6 is provided, which is connected via a drive belt 22 to the carriage 3.
- the carriage guide comprises the bush and consists essentially of a guide rod, which is pivotally supported at a free end to a force sensor 7.
- the force exerted by the finger indicated schematically by 8 is thus introduced as reaction force via the slide guide 4 into the force sensor 7, wherein the slide guide is mounted in principle twice.
- the abutment of the slide guide 4 is designed as a flexible abutment in the form of a bending beam 9.
- the basic frame of the device is indicated by 10.
- Fig. 2 is in addition to those already in Fig. 1 in detail explained elements with the carriage 3 a wegillerikider sensor 11 is connected, via which the position of the carriage 3 via the displacement according to the double arrow 5 can be continuously detected.
- Fig. 3 In training after Fig. 3 is a hand rest 12 visible.
- the slide guide 4 is pivotally connected to the base frame 10 about the axis 13, resulting in a modified kinematics of the finger movement.
- the trajectory resulting from pivoting the carriage guide 4 about the axis 13 is schematically indicated for two different rotational positions of the carriage guide 4 and denoted by 14 and 15.
- Fig. 4 Here is an extendable palm rest 12 can be seen, which extended in the direction of the double arrow 16 can be.
- the slide guide 4 is in turn connected about the axis 13 pivotally connected to a frame 17 which is parallel to the palm below the hand rest 12, which in turn is connected via a ball joint 18 with the arm rest 21 which is applied to the base frame 10.
- the ball joint 18 serves to adjust a convenient for the patient or the purpose of therapy adapted position of the wrist, wherein the ball joint is fixable in the selected position.
Landscapes
- Health & Medical Sciences (AREA)
- Epidemiology (AREA)
- Pain & Pain Management (AREA)
- Physical Education & Sports Medicine (AREA)
- Rehabilitation Therapy (AREA)
- Life Sciences & Earth Sciences (AREA)
- Animal Behavior & Ethology (AREA)
- General Health & Medical Sciences (AREA)
- Public Health (AREA)
- Veterinary Medicine (AREA)
- Rehabilitation Tools (AREA)
- Position Input By Displaying (AREA)
Abstract
Description
- Die Erfindung bezieht sich auf eine Einrichtung zum Trainieren von Bewegungsabläufen für Hände und Finger mit wenigstens einem zu oszillierender Bewegung antreibbaren Schlitten, an welchem ein Element zum Festlegen eines Fingers schwenkbar angelenkt ist.
- Patienten mit Lähmungserscheinungen unterschiedlicher Genese sind in der Regel nicht in der Lage willentlich bestimmte Muskeln zu kontrahieren bzw. zu strecken. Ein möglicher Therapieansatz besteht in diesen Fällen darin, gelähmte Gliedmaßen durch einen Zwangsantrieb zu bewegen, wobei im Zuge dieser Bewegung wahrgenommene, über Nerven übertragbare Reize zur neuerlichen Koordination entsprechender Zentren im Gehirn führen können, welche in der Folge bestimmte Muskeln wiederum ansteuern. Therapeutische Ansätze dieser Art sind gegenwärtig in Erprobung.
- Eine bekannte Einrichtung zum Trainieren von Bewegungsabläufen für Finger umfasst einen motorisch antreibbaren Schlitten, an welchem ein Element zum Festlegen eines Fingers schwenkbar gelagert ist. Der Schlitten wird hierbei translatorisch entlang seiner Bahn hin und her bewegt, wobei durch die lineare Vorwärts- und Rückwärtsbewegung des Fingerschlittens eine Extension bzw. Flexion des Fingers erreicht wird. Die Fingerbewegung entspricht hierbei naturgemäß nicht völlig korrekt den komplexen mehrdimensionalen Bewegungen eines Fingers und es wird durch die Schlittenführung und die Anlenkung eine zweidimensionale Bewegung umgesetzt. Das Drehschubgelenk bildet hierbei zusammen mit den Fingergliedern und den dazwischen liegenden Gelenken eine so genannte geschlossene kinematische Kette. Vereinfacht ausgedrückt besteht ein derartiger Mechanismus aus fünf Systemen mit fünf Gelenken mit jeweils einem Freiheitsgrad, da ja für jeden Finger ein gesonderter Schlitten mit wenigsten einem Antrieb gekoppelt ist. Führung und Antrieb sind bei der bekannten Einrichtung starr in einem Rahmen integriert. Auch die Daumenbewegung funktioniert nach demselben Prinzip, wobei die Anordnung der Linearführung besser an die Anatomie der Hand angepasst ist.
- Dokument
US 2003/073939 offenbart eine solche Einrichtung. - Die bekannten Einrichtungen erlauben es nicht, Therapiefortschritte zu überwachen und sind insbesondere nicht geeignet, dem Patienten geeignete Rückmeldungen über seinen Therapiefortschritt zur Verfügung zu stellen. Auch lassen derartig bekannte Einrichtungen eine Therapiekontrolle und insbesondere eine Kontrolle der Effizienz der Therapie kaum zu.
- Die Erfindung zielt nun darauf ab, eine Einrichtung der eingangs genannten Art dahin gehend weiter zu bilden, dass eine exaktere Therapiebegleitung und -kontrolle ermöglicht wird und gleichzeitig auf der Basis der ermittelten Messwerte entsprechend angepasste Therapien ermöglicht werden. Zur Lösung dieser Aufgabe ist die erfindungsgemäße Einrichtung der eingangs genannten Art im Wesentlichen dahingehend weitergebildet, dass ein Sensor zur Aufnahme der auf den Schlitten wirksamen Kräfte vorgesehen ist. Dadurch, dass ein Sensor zur Aufnahme der auf den Schlitten wirksamen Kräfte vorgesehen ist, wird die Möglichkeit geschaffen, gegebenenfalls durch den Patienten stimuliert Reaktionen in Form von Signalen zur Kontraktion und zur Entspannung des Muskels exakt zu detektieren und auf diese Weise flankierende Maßnahmen für die ergänzende Therapie genauer zu treffen.
- Eine bloße Abnahme der Kraft durch Überwachung des Energieverbrauchs des Antriebsmotors erscheint aber insbesondere bei den relativ kleinen Reaktionskräften wie sie über den relativ langen Bewegungsweg von Fingern auftreten viel zu ungenau, um korrekte reproduzierbare Aussagen zu tätigen. Um diese Situation zu verbessern ist die Ausbildung mit Vorteil so getroffen, dass der Kraftsensor mit einem Ende der Schlittenführung verbunden ist, wobei vorzugsweise das dem Angriffspunkt des Kraftsensors an der Schlittenführung gegenüberliegende andere Ende der Schlittenführung als flexibles Gegenlager ausgebildet ist. Dadurch, dass der Kraftsensor mit einem Ende der Schlittenführung verbunden ist werden unmittelbar in den Schlitten eingeleitete Reaktionskräfte über die entsprechende Hebelübersetzung des Schlittens in den Kraftsensor eingeleitet, wobei ein entsprechend empfindlicher Kraftsensor als Auflage des einen Endes der Schlittenführung zum Einsatz gelangen kann. Auf Grund der zweifachen Lagerung der Linearführung, nämlich der Lagerung am Kraftsensor und der Gegenlagerung, kommt es aber nun zu keiner eindeutigen Aufteilung der Axialkraft. Selbst bei axialer Verschiebbarkeit der Linearführung im Gegenlager mittels eines eigenen Lagers würde eine undefinierte Restreibkraft im Gegenlager entstehen und die Fingerkraft würde entsprechend den Reaktionskräften im Gegenlager verfälscht. Um diesen Fehler zu eliminieren ist das andere Ende der Schlittenführung als flexibles Gegenlager ausgebildet welches, wie es einer bevorzugten Weiterbildung entspricht, als Biegebalken ausgebildet ist, dessen dynamische Nachgiebigkeit geringer ist als die dynamische Nachgiebigkeit des Sensors. Der Balken hat somit eine definierte Steifigkeit, die bezogen auf den des Sensors um wenigstens eine Größenordnung kleiner sein soll, sodass auf diese Weise das Messergebnis kaum beeinflusst wird. Für sehr genaue Messungen kann das Ergebnis entsprechend den Steifigkeitsverhältnissen bzw. den dynamischen Nachgiebigkeiten von Sensor und Biegebalken rechnerisch kompensiert werden.
- Wie bei der bekannten Einrichtung kann die Ausbildung mit Vorteil so realisiert werden, dass eine Mehrzahl von Schlittenführungen wenigstens einachsig, vorzugsweise allseitig schwenkbar in oder an der Einrichtung gelagert ist, wobei mit Vorteil die Schlittenführungen in einem Rahmen schwenkbar angeordnet sind, wobei die Schwenkachse zwischen den Enden der Führungsbahnen der Schlittenführungen quer zu diesen verläuft. Auf diese Weise wird eine schwenkbare Fingerführung ausgebildet, wobei dieser weitere Freiheitsgrad verschiedene speziell therapeutische Maßnahmen unterstützen kann. Durch das zusätzliche Drehgelenk an den Fingerführungen kann nämlich das gesamte Führungssystem bezogen auf die Handauflage geschwenkt werden, wodurch die Bahnkurve der Fingergelenke verändert wird. Die ursprüngliche Schließbewegung der Finger geht mit zunehmender Verschwenkung der Fingerführungen aus der Horizontalen immer mehr in eine Winkbewegung der Finger über, wobei speziell das jeweils letzte Fingergelenk zunehmend mehr aktiviert wird. Prinzipiell können die Schlittenführungen und damit die Fingerführungen einzeln im Rahmen geschwenkt werden oder gemeinsam mit dem Rahmen verschwenkt werden. Bei einer gemeinsamen Schwenkung mit dem Rahmen kann der Rahmen selbst schwenkbar an oder in der Einrichtung gelagert sein, wobei eine derartige Ausbildung ein weiteres Kugelgelenk zwischen Arm- und Handauflage zur Verfügung stellt. Wenn das gesamte Führungssystem bezogen auf die Armauflage verschwenkt wird, wird dem kinematischen Ablauf beim Greifen besser entsprochen, wobei insbesondere die für eine Greifbewegung typische Kippbewegung des Handgelenkes erreicht wird. Wenn der Rahmen relativ zur Handauflage schwenkbar an oder in der Einrichtung gelagert wird, werden die Fingerführungen im selben Winkel bezogen auf die Handauflage verschwenkt.
- Eine weitere Verbesserung und insbesondere ein therapeutisches Eingehen auf einzelne Gelenke lässt sich dadurch verbessern, dass eine Handauflage in Richtung zur Schwenkachse des Rahmens verlängerbar ausgebildet ist und in verschiedenen Verschiebelagen festlegbar ist. Eine verlängerbare Handauflage kann die Abstützung der hinteren Gelenke bewirken, wodurch wahlweise das jeweils dem Arm am nächsten liegenden Gelenk blockiert wird. Mit individuellen Fingeranbindungen kann die Bewegung entweder am ersten oder zweiten Fingergelenk eingeleitet werden, womit lediglich das mittlere Gelenk oder das dem Arm nächste Gelenk bewegt wird.
- Zusätzlich kann die bereits zuvor besprochene Schwenkbarkeit der Fingerführung eingesetzt werden, um auf diese Weise ein universal einsetzbares Fingerrehabilitationsgerät zu schaffen. Speziell für postoperative und orthopädische Einsätze lassen sich hierbei die einzelnen Gelenke individuell direkt bewegen.
- Für die Kontrolle der Effizienz der Therapie ist aber neben einer möglichst exakten Erfassung der jeweiligen Reaktionskraft auch noch eine entsprechende Korrelation der in bestimmten Schwenklagen bzw. Positionen der Finger bzw. der Gelenke auftretenden Reaktionskräfte von besonderem Vorteil. Zu diesem Zweck ist die Ausbildung so weitergebildet, dass mit dem bzw. den Schlitten ein Wegaufnehmer verbunden ist und dass die Signale des Wegaufnehmers und die Signale des Sensors zur Aufnahme der Kräfte korreliert einem Speicher oder einer Anzeigeeinrichtung zuführbar sind. Auf diese Weise können auch Probleme erkannt werden, die beispielsweise nur auf die Gelenke selbst und nicht auf die fehlende Stimulation der Muskeln zurückgehen. Weiters erlaubt eine derartige Kombination auch eine entsprechende Berücksichtigung der jeweils wirksamen Winkelstellung zur Umrechnung der tatsächlich aufgewandten Muskelkraft in den jeweiligen Positionen.
- Die Erfindung wird nachfolgend an Hand eines in der Zeichnung schematisch dargestellten Ausführungsbeispieles näher erläutert. In dieser zeigt
Fig.1 eine schematische Seitenansicht eines Führungsschlittens in einem Rahmen mit dem Kraftsensor an einem flexiblen Gegenlager,Fig.2 eine Ansicht entsprechend derFig.1 , in welcher zusätzlich auch das Wegaufnahmesystem ersichtlich ist,Fig. 3 eine Ausbildung mit schwenkbaren Rahmen der Fingerführung in einer Ansicht entsprechend denFig.1 und2 sowieFig.4 und 5 Ausbildungen mit zusätzlich an der Armauflage mittels Kugelgelenk verschwenkbarer Handauflage, wobei der Rahmen schwenkbar an der Einrichtung angelenkt ist und die Fingerführungen schwenkbar am Rahmen angeordnet sind. - In
Fig.1 ist mit 1 eine bewegliche Schlittenanordnung angedeutet, welche um eine Achse 2 mit einem Schlitten 3 gelenkig verbunden ist. Der Schlitten 3 weist eine Büchse auf, welche auf einer Schlittenführung 4 in Richtung des Doppelpfeiles 5 verschieblich gelagert ist. Für den Antrieb ist ein Motor 6 vorgesehen, welcher über einen Treibriemen 22 mit dem Schlitten 3 verbunden ist. Die Schlittenführung umfasst die Büchse und besteht im Wesentlichen aus einer Führungsstange, welche an einem freien Ende an einem Kraftsensor 7 schwenkbar abgestützt ist. Die von dem mit 8 schematisch angedeuteten Finger ausgeübte Kraft wird somit als Reaktionskraft über die Schlittenführung 4 in den Kraftsensor 7 eingeleitet, wobei die Schlittenführung im Prinzip zweifach gelagert ist. Auf diese Weise kommt es zu keiner eindeutigen Aufteilung der Axialkraft, da bei axialer Verschiebbarkeit der Linearführung im Gegenlager eine undefinierte Restreibekraft entsteht. Um diese Verfälschungen zu eliminieren ist das Gegenlager der Schlittenführung 4 als flexibles Gegenlager in Form eines Biegebalkens 9 ausgebildet. - Der Grundrahmen des Gerätes ist mit 10 angedeutet.
- In
Fig. 2 ist zusätzlich zu den bereits inFig. 1 ausführlich erläuterten Elementen mit dem Schlitten 3 ein wegaufnehmender Sensor 11 verbunden, über welchen die Position des Schlittens 3 über den Verschiebeweg entsprechend dem Doppelpfeil 5 kontinuierlich erfasst werden kann. - Bei der Ausbildung nach
Fig. 3 ist eine Handauflage 12 ersichtlich. Die Schlittenführung 4 ist um die Achse 13 schwenkbar mit dem Grundrahmen 10 verbunden, wodurch sich eine abgewandelte Kinematik der Fingerbewegung ergibt. Die Bahnkurve, die sich durch Verschwenken der Schlittenführung 4 um die Achse 13 ergibt, ist schematisch für zwei verschiedene Drehpositionen der Schlittenführung 4 angedeutet und mit 14 und 15 bezeichnet. - In
Fig. 4 und 5 sind nun Details der Verstellbarkeit der Kinematik und der Auflage für die Hand näher ersichtlich. InFig. 4 ist hierbei eine verlängerbare Handauflage 12 ersichtlich, welche in Richtung des Doppelpfeiles 16 ausgefahren werden kann. Die Schlittenführung 4 ist wiederum um die Achse 13 schwenkbar mit einem Rahmen 17 verbunden, der parallel der Handfläche unterhalb der Handauflage 12 liegt, welche selbst wiederum über ein Kugelgelenk 18 mit der Armauflage 21, die auf dem Grundrahmen 10 angelegt ist, verbunden ist. Auf diese Weise ergibt sich eine doppelte Schwenkbarkeit nicht nur des Schlittens 3 bzw. der Schlittenführung 4 um die Achse 13, sondern auch eine Schwenkbarkeit des die Schwenkachse 13 tragenden Rahmens 17 um das Kugelgelenk 18 relativ zum Grundrahmen 10. Das Kugelgelenk 18 dient hierbei der Einstellung einer für den Patienten bequemen bzw. dem Therapiezweck angepassten Stellung des Handgelenks, wobei das Kugelgelenk in der gewählten Position fixierbar ist.
Claims (9)
- Einrichtung zum Trainieren von Bewegungsabläufen für Hände und Finger mit wenigstens einem zu oszillierender Bewegung antreibbaren Schlitten, an welchem ein Element zum Festlegen eines Fingers schwenkbar angelenkt ist, dadurch gekennzeichnet, dass ein Kraftsensor (7) zur Aufnahme der auf den Schlitten (3) wirksamen Kräfte vorgesehen ist.
- Einrichtung nach Anspruch 1, dadurch gekennzeichnet, dass der Kraftsensor (7) mit einem Ende der Schlittenführung (4) verbunden ist.
- Einrichtung nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass das dem Angriffspunkt des Kraftsensors (7) an der Schlittenführung (4) gegenüberliegende andere Ende der Schlittenführung (4) als flexibles Gegenlager ausgebildet ist.
- Einrichtung nach Anspruch 3, dadurch gekennzeichnet, dass das flexible Gegenlager als Biegebalken (9) ausgebildet ist, dessen dynamische Nachgiebigkeit geringer ist als die dynamische Nachgiebigkeit des Kraftsensors (7).
- Einrichtung nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, dass eine Mehrzahl von Schlittenführungen wenigstens einachsig, vorzugsweise allseitig schwenkbar an der Einrichtung gelagert ist.
- Einrichtung nach einem der Ansprüche 1 bis 5, dadurch gekennzeichnet, dass die Schlittenführungen in einem Rahmen (17) schwenkbar angeordnet sind, wobei die Schwenkachse (13) zwischen den Enden der Führungsbahnen der Schlittenführungen quer zu diesen verläuft.
- Einrichtung nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, dass mit dem bzw. den Schlitten (3) ein wegaufnehmender Sensor (11) verbunden ist und dass die Signale des wegaufnehmenden Sensors (11) und die Signale des Kraftsensors (7) korreliert einem Speicher oder einer Anzeigeeinrichtung zuführbar sind.
- Einrichtung nach Anspruch 6 oder 7, dadurch gekennzeichnet, dass der Rahmen (17) schwenkbar am oder in der Einrichtung gelagert ist.
- Einrichtung nach einem der Ansprüche 6 bis 8, dadurch gekennzeichnet, dass eine Handauflage (12) in Richtung zur Schwenkachse (13) des Rahmens (17) verlängerbar ausgebildet ist und in verschiedenen Verschiebelagen festlegbar ist.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT14362006A AT504192B1 (de) | 2006-08-28 | 2006-08-28 | Einrichtung zum trainieren von bewegungsabläufen |
| PCT/AT2007/000411 WO2008025047A2 (de) | 2006-08-28 | 2007-08-28 | Einrichtung zum trainieren von bewegungsabläufen |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP2056775A2 EP2056775A2 (de) | 2009-05-13 |
| EP2056775B1 true EP2056775B1 (de) | 2012-08-01 |
Family
ID=38982486
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP07784636A Active EP2056775B1 (de) | 2006-08-28 | 2007-08-28 | Einrichtung zum trainieren von bewegungsabläufen |
Country Status (3)
| Country | Link |
|---|---|
| EP (1) | EP2056775B1 (de) |
| AT (1) | AT504192B1 (de) |
| WO (1) | WO2008025047A2 (de) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP3231486A1 (de) | 2016-04-11 | 2017-10-18 | Tyromotion GmbH | Therapiegerät, therapiesystem und deren verwendung sowie verfahren zur identifizierung eines objekts |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4836531A (en) * | 1986-04-11 | 1989-06-06 | Mikhail Niks | Hand and wrist exercising means |
| US5472407A (en) * | 1993-10-13 | 1995-12-05 | Schenck; Robert R. | Motorized dynamic traction device |
| US5451191A (en) * | 1994-08-05 | 1995-09-19 | Beenken; Gregory M. | Finger rehabilitation/exercise device |
| WO2001072381A1 (en) * | 2000-03-28 | 2001-10-04 | Procare | Limb exercise system |
| US20030073939A1 (en) * | 2001-02-23 | 2003-04-17 | Taylor Robin L. | Continuous passive motion apparatus |
-
2006
- 2006-08-28 AT AT14362006A patent/AT504192B1/de not_active IP Right Cessation
-
2007
- 2007-08-28 WO PCT/AT2007/000411 patent/WO2008025047A2/de not_active Ceased
- 2007-08-28 EP EP07784636A patent/EP2056775B1/de active Active
Also Published As
| Publication number | Publication date |
|---|---|
| WO2008025047A2 (de) | 2008-03-06 |
| AT504192A1 (de) | 2008-03-15 |
| WO2008025047A3 (de) | 2008-04-24 |
| AT504192B1 (de) | 2008-06-15 |
| EP2056775A2 (de) | 2009-05-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE112010002659B4 (de) | Fünffingrige Handvorrichtung | |
| EP3416605B1 (de) | Therapiegerät | |
| EP1235522B1 (de) | Chirurgisches instrument für minimal invasive eingriffe | |
| DE60317997T2 (de) | Lanzette | |
| DE102012002785B4 (de) | Orthese | |
| EP0203156A1 (de) | Greiferhand bei einem manipulator. | |
| DE112008002297T5 (de) | Fingerhantel | |
| EP1488749B1 (de) | Medizinisches Instrument | |
| DE2606461B2 (de) | Handhabe fuer ein motorisches schlagwerkzeug, insbesondere einen bohrhammer | |
| WO2009000487A1 (de) | Vorrichtung und verfahren für ein training und/oder eine analyse des bewegungsapparats eines benutzers | |
| DE60110762T2 (de) | Handgelenkstütze | |
| DE102008023573A1 (de) | Beinbewegungsschiene zur repetitiven Bewegung des Knie- und Hüftgelenks mit Assistenzfunktion bei aktiver Nutzung | |
| DE102008049854B4 (de) | Orthese zur Korrektur von Fehlstellungen und zum Redressieren von Körpergliedern in Abduktions- oder Adduktionsrichtung | |
| EP3965712B1 (de) | Finger-bewegungsschiene zur durchführung einer kontinuierlichen, passiven und/oder aktiv-assistierten bewegung eines fingers und/oder eines daumens eines patienten, sowie therapiegerät umfassend eine solche finger-bewegungsschiene | |
| AT504192B1 (de) | Einrichtung zum trainieren von bewegungsabläufen | |
| DE102016208443A1 (de) | Vorrichtung zur Messung, Diagnostik und/oder Therapie der Kräfte der menschlichen Finger, Hand, Arm und/oder Schulter | |
| WO2019134826A1 (de) | Greifeinrichtung | |
| EP0270131B1 (de) | Trainingsgerät | |
| WO2022084112A1 (de) | Extremitätendummy und verfahren zum testen der funktion einer orthese | |
| DE102019121622B4 (de) | Einrichtung zum Training und/oder zur Bewegung von zwei über ein Gelenk miteinander verbundenen Körperteilen eines Menschen nach einer ungewollten Muskelanspannung | |
| EP3965713B1 (de) | Längeneinstellvorrichtung für eine finger-bewegungsschiene, längeneinstellbare finger-bewegungsschiene und therapiegerät mit wenigstens einer solchen längeneinstellbaren finger-bewegungsschiene sowie verfahren zur längeneinstellung | |
| DE888745C (de) | Vorrichtung zum Einrenken von Rueckgratwirbelverrenkungen | |
| DE10312042B4 (de) | Trainingsgerät mit fortlaufend rotatorisch bewegbaren, miteinander verbundenen Betätigungselementen | |
| DE69200364T2 (de) | Gesteuerte Brustkompressionseinrichtung für Mammograph. | |
| EP3328509A1 (de) | Krafttrainingsgerät |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20090223 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC MT NL PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL BA HR MK RS |
|
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC MT NL PL PT RO SE SI SK TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP Ref country code: AT Ref legal event code: REF Ref document number: 568239 Country of ref document: AT Kind code of ref document: T Effective date: 20120815 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: NV Representative=s name: OK PAT AG PATENTE MARKEN LIZENZEN |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502007010316 Country of ref document: DE Effective date: 20120927 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: VDEP Effective date: 20120801 |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG4D Effective date: 20120801 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20121201 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 |
|
| BERE | Be: lapsed |
Owner name: RAM, DAVID Effective date: 20120831 Owner name: KOLLREIDER, ALEXANDER Effective date: 20120831 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20121102 Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20121203 Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120831 Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20121112 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: MM4A |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120831 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20130503 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120828 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20121101 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502007010316 Country of ref document: DE Effective date: 20130503 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20120801 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120828 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20070828 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502007010316 Country of ref document: DE Representative=s name: BEETZ & PARTNER MBB PATENTANWAELTE, DE Ref country code: DE Ref legal event code: R081 Ref document number: 502007010316 Country of ref document: DE Owner name: TYROMOTION GMBH, AT Free format text: FORMER OWNERS: KOLLREIDER, ALEXANDER, 8111 JUDENDORF-STRASSENENGEL, AT; RAM, DAVID, GRAZ, AT Ref country code: DE Ref legal event code: R082 Ref document number: 502007010316 Country of ref document: DE Representative=s name: BEETZ & PARTNER MBB PATENT- UND RECHTSANWAELTE, DE |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 10 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PUE Owner name: TYROMOTION GMBH, AT Free format text: FORMER OWNER: KOLLREIDER, ALEXANDER, AT |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: 732E Free format text: REGISTERED BETWEEN 20160811 AND 20160817 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: TP Owner name: TYROMOTION GMBH, AT Effective date: 20160906 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: PC Ref document number: 568239 Country of ref document: AT Kind code of ref document: T Owner name: TYROMOTION GMBH, AT Effective date: 20160831 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 11 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 12 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PFUS Owner name: TYROMOTION GMBH, AT Free format text: FORMER OWNER: TYROMOTION GMBH, AT |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230418 |
|
| P02 | Opt-out of the competence of the unified patent court (upc) changed |
Effective date: 20230505 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20250820 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20250820 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20250704 Year of fee payment: 19 Ref country code: FR Payment date: 20250829 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20250901 Year of fee payment: 19 |