EP1975114B2 - Schwingungskompensation am Hubgerüst eines Flurförderzeugs - Google Patents
Schwingungskompensation am Hubgerüst eines Flurförderzeugs Download PDFInfo
- Publication number
- EP1975114B2 EP1975114B2 EP08004305.2A EP08004305A EP1975114B2 EP 1975114 B2 EP1975114 B2 EP 1975114B2 EP 08004305 A EP08004305 A EP 08004305A EP 1975114 B2 EP1975114 B2 EP 1975114B2
- Authority
- EP
- European Patent Office
- Prior art keywords
- industrial truck
- lifting frame
- sensor
- truck according
- actuator element
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images
Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/07559—Stabilizing means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/08—Masts; Guides; Chains
Definitions
- the invention relates to an industrial truck, in particular a reach truck, with a lifting frame and an actuator for moving the lifting frame relative to a vehicle frame of the industrial truck.
- the invention relates to an industrial truck with at least one sensor for detecting elastic swinging of the mast, which is in operative connection with an electronic control device with which the actuator for moving the mast can be controlled.
- Industrial trucks of the type mentioned can be reach trucks, but also counterbalanced forklifts.
- the mast In the case of reach trucks, the mast can be moved horizontally relative to the vehicle frame in the main direction of travel of the industrial truck. This pushing movement is carried out by means of an actuator which generates the force required to move the mast.
- the actuator can for example be formed by a hydraulic cylinder or by an electromechanical actuator.
- the mast can be tilted relative to the vehicle frame.
- the tiltability of the mast is often provided in addition to the ability to move horizontally.
- the tilt axis of the mast is aligned at right angles to the main direction of travel of the mast. In counterbalanced forklifts, tiltability is usually the only possible movement of the mast relative to the vehicle frame.
- the actuator for tilting the mast can also be formed by a hydraulic cylinder or an electromechanical actuator.
- the present invention is based on the object of providing an industrial truck in which vibrations of the lifting frame are largely prevented.
- the invention can be used advantageously if the lifting frame can be moved in an essentially horizontal direction by means of the actuator.
- the actuator is part of the thrust device for the mast of a reach truck.
- the actuator is formed by a hydraulic cylinder and the electronic control device controls a valve connected upstream of the hydraulic cylinder.
- the usual drive arrangement for moving the mast can continue to be used. Only the valve upstream of the hydraulic cylinder has to be adapted to the increased requirements in terms of response time and response behavior.
- At least one sensor for detecting elastic oscillation of the lifting frame has at least one strain gauge.
- the strain gauge is attached to a non-extendable mast on the mast. It records the slight elastic changes in length of the stationary mast caused by the vibrations of the mast.
- the sensor which has a strain gauge, is preferably arranged above a horizontal axis about which the lifting frame can be tilted.
- At least one sensor for recognizing an elastic swing of the lifting frame can have at least one acceleration sensor or at least one gyroscope sensor.
- the acceleration sensor directly measures the acceleration caused by the oscillating movement of the free end of the mast.
- the gyroscope sensor measures the change in the absolute angular position of the free end of the mast that takes place during the oscillation movement.
- the sensor which has an acceleration sensor or a gyroscope sensor, is advantageously arranged on a vertically movable extension mast of the lifting frame. If the sensor is arranged at the top of the most extendable mast of the mast, the sensor is always at the top of the mast. The oscillation movement has the greatest deflection at this point and can therefore be best measured there.
- At least one sensor for detecting elastic oscillation of the lifting frame has at least one pressure or force sensor that detects the force acting on the actuator. This allows the lifting frame vibrations to be measured indirectly via the reaction force of the vibrations acting on the actuator. If the actuator is designed as a hydraulic cylinder, the pressure sensor can be used to detect the periodic pressure change of the hydraulic oil that occurs during the oscillation.
- the electronic control device is designed in such a way that the movement of the actuator, which counteracts the swinging of the lifting frame, is determined taking into account at least one operating parameter of the industrial truck.
- An operating parameter is formed from the current horizontal position and / or the current horizontal movement speed of the lifting frame.
- Another operating parameter is the current inclination and / or the current inclination speed of the mast.
- a third operating parameter can be formed from the current lifting height and / or from the current lifting or lowering speed of the lifting frame.
- Another operating parameter is finally formed by the weight of a load raised with the lifting frame.
- the operating parameters mentioned have a significant influence on the vibration behavior of the mast. They are therefore taken into account by the control device when determining the compensating movement.
- the current travel speed of the industrial truck and the current braking state of the industrial truck also come into consideration as operating parameters to be taken into account.
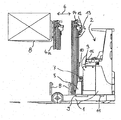
- the figure shows an industrial truck according to the invention designed as a reach truck.
- a vehicle frame 1 on which a driver's cab 2 is arranged can be seen.
- a battery block 3 which supplies all drives of the reach truck with electrical energy.
- a lifting frame 4 can be tilted on the vehicle frame 1 by means of a push carriage 5 and is mounted displaceably in the main direction of travel 6.
- the mast 4 is shown in the fully pushed back position.
- the fully advanced position 4a of the lifting frame 4 is also shown.
- the pushing movement of the lifting frame 4 is carried out by an actuator 9, which can be designed, for example, as a hydraulic cylinder or as an electromechanical unit.
- the mast Independently of the horizontal displacement of the mast 4, the mast can be tilted about the tilt axis 7.
- the horizontal tilt axis 7 is aligned perpendicular to the main direction of travel 6.
- the mast 4 can be extended telescopically upward in the usual manner.
- the mast 4 has a fixed mast attached to the push carriage 5 and therefore not height-movable, as well as one or more extending masts that can be extended upward relative to the standing mast.
- a load handling device designed as a load fork 8 is guided so that it can be moved up and down on the mast 4.
- a sensor 10 for detecting elastic swinging of the lifting frame 4 is attached to the stand mast of the lifting frame 4 above the pivot axis 7.
- the sensor 10 is designed as a strain gauge (DMS). Elastic deformations of the stationary mast are detected by the sensor 10.
- An electronic control device 15 evaluates the signal from the sensor 10 and reconstructs the bending state of the mast.
- a control algorithm is implemented in the control device, with which an active compensating movement is determined, with which the actuator 9 counteracts the oscillation.
- a sensor 14 which detects the movement of the upper end of the mast, is also arranged at the upper end of the extending mast.
- This sensor 14 can be based on the principle an acceleration sensor that measures the acceleration of the upper end of the mast, or on the principle of a gyroscope sensor that measures the angular position of the upper end of the mast.
- the computation of the compensation movement in the control device 15 can be based exclusively on the signal from the sensor 10, which reflects the mast bending, exclusively on the signal from the sensor 14, which reflects the movement of the upper end of the mast, or on the signals from both sensors 10 and 14.
- the control device 15 processes other signals.
- the compensation movement is thereby adapted to the current state of the lifting frame 4, which increases the effectiveness of the compensation movement.
- Most of the signals are the signal from a sensor 11 for the position of the push carriage 5, the signal from a sensor 12 for the height of the load fork 8 and the signal from a sensor 13 for the load weight.
- the current driving speed and the braking state can also be taken into account.
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Structural Engineering (AREA)
- Civil Engineering (AREA)
- Life Sciences & Earth Sciences (AREA)
- Geology (AREA)
- Mechanical Engineering (AREA)
- Forklifts And Lifting Vehicles (AREA)
Description
- Die Erfindung betrifft ein Flurförderzeug, insbesondere Schubmaststapler, mit einem Hubgerüst und einem Stellglied zum Bewegen des Hubgerüsts relativ zu einem Fahrzeugrahmen des Flurförderzeugs. Insbesondere betrifft die Erfindung ein Flurförderzeug mit mindestens einem Sensor zum Erkennen eines elastischen Schwingens des Hubgerüsts, der mit einer elektronischen Steuervorrichtung in Wirkverbindung steht, mit welcher das Stellglied zum Verschieben des Hubgerüsts ansteuerbar ist.
- Bei Flurförderzeugen der genannten Art kann es sich um Schubmaststapler, aber auch um Gegengewichtsgabelstapler handeln. Bei Schubmaststaplern kann das Hubgerüst relativ zum Fahrzeugrahmen horizontal in Hauptfahrrichtung des Flurförderzeugs verschoben werden. Diese Schubbewegung wird mittels eines Stellglieds durchgeführt, welches die zum Verschieben des Hubgerüsts erforderliche Kraft erzeugt. Das Stellglied kann beispielsweise von einem Hydraulikzylinder oder von einem elektromechanischen Aktuator gebildet sein.
- Weiter kann das Hubgerüst gegenüber dem Fahrzeugrahmen neigbar sein. Bei Schubmaststaplern ist die Neigbarkeit des Hubgerüsts oft zusätzlich zur horizontalen Verschiebbarkeit vorgesehen. Die Neigeachse des Hubgerüsts ist dabei rechtwinklig zur Hauptfahrrichtung des Hubgerüsts ausgerichtet. Bei Gegengewichtsgabelstaplern stellt die Neigbarkeit in der Regel die einzige Bewegungsmöglichkeit des Hubgerüsts relativ zum Fahrzeugrahmen dar. Das Stellglied zum Neigen des Hubgerüsts kann ebenfalls von einem Hydraulikzylinder oder von einem elektromechanischen Aktuator gebildet sein.
- Bei allen gattungsgemäßen Flurförderzeugen besteht potentiell das Problem, dass das Hubgerüst in bestimmten Betriebssituationen zum Schwingen neigt. Hierbei sind insbesondere Schwingungsbewegungen störend, bei denen die Richtung der Auslenkung des Hubgerüsts der Hauptfahrrichtung des Flurförderzeugs entspricht. Angeregt wird das Hubgerüst zu einer solchen Schwingungsbewegung beispielsweise durch die Schubbewegung des Hubgerüsts, durch die Neigebewegung des Hubgerüsts oder durch ein Bremsen oder Beschleunigen des Flurförderzeugs insgesamt. Insbesondere dann, wenn das teleskopische Hubgerüst nach oben ausgefahren ist, erreicht die Schwingung häufig Amplituden, die so groß sind, dass die Bedienperson die Schwingung erst abklingen lässt, bevor beispielsweise mit der am Hubgerüst befestigten Lastgabel in ein Regal eingefahren wird.
- Aus der
EP 0427001 , die den Stand der Technik darstellt, ist ein gattungsgemäßes Flurförderzeug bekannt. - Der vorliegenden Erfindung liegt die Aufgabe zugrunde, ein Flurförderzeug zur Verfügung zu stellen, bei dem Schwingungen des Hubgerüsts weitgehend verhindert werden.
- Diese Aufgabe wird erfindungsgemäß durch die Merkmale des Anspruchs 1 gelöst. Bei der Bewegung des Stellglieds, die dem Schwingen des Hubgerüsts entgegen wirkt, handelt es sich um eine periodische Ausgleichsbewegung.
- Wie einleitend bereits erwähnt, ist die Erfindung vorteilhaft einsetzbar, wenn das Hubgerüsts mittels des Stellglieds in im Wesentlichen horizontaler Richtung bewegbar ist. Bei dem Stellglied handelt es sich dabei um einen Teil der Schubvorrichtung für das Hubgerüsts eines Schubmaststaplers.
- Zweckmäßig ist es weiter, wenn das Stellglied von einem Hydraulikzylinder gebildet ist und die elektronische Steuervorrichtung ein dem Hydraulikzylinder vorgeschaltetes Ventil ansteuert. Bei dem Einsatz eines Hydraulikzylinders als Stellglied kann die übliche Antriebsandordnung für die Bewegung des Hubgerüsts weiter verwendet werden. Lediglich das dem Hydraulikzylinder vorgeschaltete Ventil muss hinsichtlich der Reaktionszeit und des Ansprechverhaltens an die gestiegenen Anforderungen angepasst werden.
- Mindestens ein Sensor zum Erkennen eines elastischen Schwingens des Hubgerüsts weist mindestens einen Dehnungsmessstreifen auf. Der Dehnungsmessstreifen (DMS) wird an einem nicht ausfahrbaren Standmast des Hubgerüsts befestigt. Er erfasst die durch die Schwingungen des Hubgerüsts hervorgerufenen geringfügigen elastischen Längenänderungen des Standmasts.
- Bevorzugt ist der einen Dehnungsmessstreifen aufweisende Sensor oberhalb einer horizontalen Achse angeordnet, um die das Hubgerüst neigbar ist.
- Alternativ oder zusätzlich kann mindestens ein Sensor zum Erkennen eines elastischen Schwingens des Hubgerüsts mindestens einen Beschleunigungssensor oder mindestens einen Gyroskopsensor aufweisen. Der Beschleunigungssensor misst direkt die durch die Schwingungsbewegung auftretende Beschleunigung des freien Mastendes. Im Gegensatz hierzu misst der Gyroskopsensor die während der Schwingungsbewegung stattfindende Änderung der absoluten Winkellage des freien Mastendes.
- Vorteilhafterweise ist der einen Beschleunigungssensor oder einen Gyroskopsensor aufweisende Sensor an einem höhenbewegbaren Ausfahrmast des Hubgerüsts angeordnet. Wenn der Sensor oben an dem am weitesten ausfahrbaren Ausfahrmast des Hubgerüsts angeordnet ist, befindet sich der Sensor stets am obersten Ende des Hubgerüsts. Die Schwingungsbewegung weist an dieser Stelle die größte Auslenkung auf und kann folglich dort am besten gemessen werden.
- Eine andere mögliche Ausgestaltungsform besteht darin, dass mindestens ein Sensor zum Erkennen eines elastischen Schwingens des Hubgerüsts mindestens einen Druck- oder Kraftsensor aufweist, der die auf das Stellglied wirkende Kraft erfasst. Dies erlaubt ein indirektes Messen der Hubgerüstschwingungen über die auf das Stellglied wirkende Reaktionskraft der Schwingungen. Wenn das Stellglied als Hydraulikzylinder ausgeführt ist, kann mit dem Drucksensors die während des Schwingens auftretende periodische Druckänderung des Hydrauliköls erfasst werden.
- Gemäß einer zweckmäßigen Weiterbildung der Erfindung ist die elektronische Steuervorrichtung derart ausgeführt, dass die Bewegung des Stellglieds, die dem Schwingen des Hubgerüsts entgegen wirkt, unter Berücksichtigung mindestens eines Betriebsparameters des Flurförderzeugs ermittelt wird.
- Ein Betriebsparameter ist von der momentanen horizontalen Position und/oder der momentanen horizontalen Bewegungsgeschwindigkeit des Hubgerüsts gebildet.
- Einen weiteren Betriebsparameter stellt die momentane Neigung und/oder die momentane Neigungsgeschwindigkeit des Hubgerüsts dar.
- Ein dritter Betriebsparameter kann von der momentanen Hubhöhe und/oder von der momentanen Hub- oder Senkgeschwindigkeit des Hubgerüsts gebildet sein.
- Ein weiterer Betriebsparameter ist schließlich von dem Gewicht einer mit dem Hubgerüst angehobenen Last gebildet.
- Die genannten Betriebsparameter haben einen wesentlichen Einfluss auf das Schwingungsverhalten des Hubgerüsts. Sie werden deshalb von der Steuervorrichtung bei der Ermittlung der Ausgleichsbewegung berücksichtigt.
- Weiter kommen als zur berücksichtigende Betriebsparameter die momentane Fahrgeschwindigkeit des Flurförderzeugs und der momentane Bremszustand des Flurförderzeugs in Betracht.
- Besonders vorteilhaft ist es, wenn in der elektronischen Steuervorrichtung ein Regelalgorithmus implementiert ist, mit dem eine Stellgröße für die Bewegung des Stellglieds ermittelt wird. Es handelt sich hierbei um einen echten Regelkreis, bei dem die tatsächliche Schwingungsintensität des Hubgerüsts auf die Regelstrecke rückgekoppelt wird. Auf diese Weise gelingt es, ein Schwingen des Hubgerüsts annähernd vollständig auszuschließen.
- Weitere Vorteile und Einzelheiten der Erfindung werden anhand des in der schematischen Figur dargestellten Ausführungsbeispiels näher erläutert.
- Die Figur zeigt ein erfindungsgemäßes, als Schubmaststapler ausgeführtes Flurförderzeug. Zu erkennen ist ein Fahrzeugrahmen 1, auf dem ein Fahrerstand 2 angeordnet ist. Ebenfalls auf dem Fahrzeugrahmen angeordnet ist ein Batterieblock 3, der sämtliche Antriebe des Schubmaststaplers mit elektrischer Energie versorgt.
- Ein Hubgerüst 4 ist an dem Fahrzeugrahmen 1 mittels eines Schubschlittens 5 neigbar und in Hauptfahrrichtung 6 verschiebbar gelagert. Das Hubgerüst 4 ist in vollständig zurückgeschobener Position eingezeichnet. Ebenfalls dargestellt ist die vollständig vorgeschobene Position 4a des Hubgerüsts 4. Die Schubbewegung des Hubgerüsts 4 wird von einem Stellglied 9 durchgeführt, das beispielsweise als Hydraulikzylinder oder als elektromechanische Einheit ausgeführt sein kann. Unabhängig vom horizontalen Verschieben des Hubgerüsts 4 kann das Hubgerüst um die Neigeachse 7 geneigt werden. Die waagrechte Neigeachse 7 ist senkrecht zur Hauptfahrrichtung 6 ausgerichtet.
- Darüber hinaus ist das Hubgerüst 4 in üblicher Weise teleskopisch nach oben ausfahrbar. Hierzu weist das Hubgerüst 4 einen am Schubschlitten 5 befestigten und dam it nicht höhen bewegbaren Stand mast auf, sowie einen oder mehrere Ausfahrmasten, die relativ zum Standmast nach oben ausgefahren werden können. Ein als Lastgabel 8 ausgeführtes Lastaufnahmemittel ist am Hubgerüst 4 auf- und abbewegbar geführt.
- Während des Betriebs des Schubmaststaplers treten häufig Betriebssituationen auf, bei denen das Hubgerüst 4 zum Schwingen kommt. Insbesondere treten Schwingungsbewegungen auf, bei denen sich das obere Ende des Hubgerüsts 4 in Richtung 6 nach vorne und hinten bewegt.
- Mit der nachfolgend beschriebenen erfindungsgemäßen Anordnung können diese Schwingungen weitgehend vermieden oder schnell kompensiert werden:
- Ein Sensor 10 zum Erkennen eines elastischen Schwingens des Hubgerüsts 4 ist an dem Stand mast des Hubgerüsts 4, oberhalb der Schwenkachse 7 befestigt. Der Sensor 10 ist im vorliegenden Ausführungsbeispiel als Dehnungsmessstreifen (DMS) ausgeführt. Elastische Verformungen des Standmasts werden von dem Sensor 10 erfasst. Eine elektronische Steuervorrichtung 15 wertet das Signal des Sensors 10 aus und rekonstruiert den Biegungszustand des Masts. In der Steuervorrichtung ist ein Regelalgorithmus implementiert, mit dem eine aktive Ausgleichsbewegung ermittelt wird, mit welcher das Stellglied 9 dem Schwingen entgegen wirkt.
- Weiter ist am oberen Ende des Ausfahrmasts ein Sensor 14 angeordnet, der die Bewegung des oberen Mastendes erfasst. Dieser Sensor 14 kann auf dem Prinzip eines Beschleunigungssensors, der die Beschleunigung des oberen Mastendes misst, oder auf dem Prinzip eines Gyroskopsensors, der die Winkellage des oberen Mastendes misst, beruhen.
- Die Berechnung der Ausgleichsbewegung in der Steuervorrichtung 15 kann ausschließlich auf dem Signal des Sensors 10, welches die Mastbiegung wiedergibt, ausschließlich auf dem Signal des Sensors 14, welches die Bewegung des oberen Mastendes wiedergibt, oder auf den Signalen beider Sensoren 10 und 14 beruhen.
- Außer dem Signal des Sensors 10 bzw. 14 verarbeitet die Steuervorrichtung 15 noch weitere Signale. Die Ausgleichsbewegung wird dadurch an den momentanen Zustand des Hubgerüsts 4 angepasst, was die Effektivität der Ausgleichsbewegung erhöht. Bei den meisten Signalen handelt es sich um das Signal eines Sensors 11 für die Position des Schubschlittens 5, um das Signal eines Sensors 12 für die Höhe der Lastgabel 8 und um das Signal eines Sensors 13 für das Lastgewicht. Weiter können die momentane Fahrgeschwindigkeit und der Bremszustand (Bremse betätigt oder gelöst) berücksichtigt werden.
Claims (17)
- Flurförderzeug, insbesondere Schubmaststapler, mit einem Hubgerüst (4) und einem Stellglied (9) zum Bewegen des Hubgerüsts (4) relativ zu einem Fahrzeugrahmen (1) des Flurförderzeugs, wobei mindestens ein Sensor (10, 14) zum Erkennen eines elastischen Schwingens des Hubgerüsts (4) vorgesehen ist, der mit einer elektronischen Steuervorrichtung (15) in Wirkverbindung steht, mit welcher das Stellglied (9) zum Verschieben des Hubgerüsts (4) ansteuerbar ist,
dadurch gekennzeichnet,
dass bei einem erkanntem Schwingen des Hubgerüsts (4) durch eine aktive und periodische Ausgleichsbewegung des Stellglieds (9) dem Schwingen des Hubgerüsts (4) entgegen gewirkt wird, und die Schwingungsbewegung zumindest annähernd gestoppt wird. - Flurförderzeug nach Anspruch 1, dadurch gekennzeichnet, dass das Hubgerüsts (4) mittels des Stellglieds (9) in im Wesentlichen horizontaler Richtung bewegbar ist.
- Flurförderzeug nach Anspruch 1 oder 2, dadurch gekennzeichnet, dass das Hubgerüst (4) mittels des Stellglieds um eine im Wesentlichen horizontale Achse (7) neigbar ist.
- Flurförderzeug nach einem der Ansprüche 1 bis 3, dadurch gekennzeichnet, dass das Stellglied (9) von einem Hydraulikzylinder gebildet ist und die elektronische Steuervorrichtung ein dem Hydraulikzylinder vorgeschaltetes Ventil ansteuert.
- Flurförderzeug nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet, dass mindestens ein Sensor (10) zum Erkennen eines elastischen Schwingens des Hubgerüsts (4) mindestens einen Dehnungsmessstreifen aufweist.
- Flurförderzeug nach Anspruch 5, dadurch gekennzeichnet, dass der einen Dehnungsmessstreifen aufweisende Sensor (10) oberhalb einer horizontalen Achse angeordnet ist, um die das Hubgerüst (4) neigbar ist.
- Flurförderzeug nach einem der Ansprüche 1 bis 6, dadurch gekennzeichnet, dass mindestens ein Sensor (14) zum Erkennen eines elastischen Schwingens des Hubgerüsts (4) mindestens einen Beschleunigungssensor oder mindestens einen Gyroskopsensor aufweist.
- Flurförderzeug nach einem der Ansprüche 1 bis 7, dadurch gekennzeichnet, dass der einen Beschleunigungssensor oder einen Gyroskopsensor aufweisende Sensor (14) an einem höhenbewegbaren Ausfahrmast des Hubgerüsts (4) angeordnet ist.
- Flurförderzeug nach einem der Ansprüche 1 bis 8, dadurch gekennzeichnet, dass mindestens ein Sensor zum Erkennen eines elastischen Schwingens des Hubgerüsts (4) mindestens einen Druck- oder Kraftsensor aufweist, der die auf das Stellglied wirkende Kraft erfasst.
- Flurförderzeug nach einem der Ansprüche 1 bis 9, dadurch gekennzeichnet, dass die elektronische Steuervorrichtung (15) derart ausgeführt ist, dass die Bewegung des Stellglieds (9), die dem Schwingen des Hubgerüsts (4) entgegen wirkt, unter Berücksichtigung mindestens eines Betriebsparameters des Flurförderzeugs ermittelt wird.
- Flurförderzeug nach Anspruch 10, dadurch gekennzeichnet, dass ein Betriebsparameter von der momentanen horizontalen Position und/oder der momentanen horizontalen Bewegungsgeschwindigkeit des Hubgerüsts (4) gebildet ist.
- Flurförderzeug nach Anspruch 10 oder 11, dadurch gekennzeichnet, dass ein Betriebsparameter von der momentanen Neigung und/oder der momentanen Neigungsgeschwindigkeit des Hubgerüsts (4) gebildet ist.
- Flurförderzeug nach einem der Ansprüche 10 bis 12, dadurch gekennzeichnet, dass ein Betriebsparameter von der momentanen Hubhöhe und/oder von der momentanen Hub- oder Senkgeschwindigkeit des Hubgerüsts (4) gebildet ist.
- Flurförderzeug nach einem der Ansprüche 10 bis 13, dadurch gekennzeichnet, dass ein Betriebsparameter von dem Gewicht einer mit dem Hubgerüst (4) angehobenen Last gebildet ist.
- Flurförderzeug nach einem der Ansprüche 10 bis 14, dadurch gekennzeichnet, dass ein Betriebsparameter von der momentanen Fahrgeschwindigkeit des Flurförderzeugs gebildet ist.
- Flurförderzeug nach einem der Ansprüche 10 bis 15, dadurch gekennzeichnet, dass ein Betriebsparameter von dem momentanen Bremszustand des Flurförderzeugs gebildet ist.
- Flurförderzeug nach einem der Ansprüche 10 bis 16, dadurch gekennzeichnet, dass in der elektronischen Steuervorrichtung ein Regelalgorithmus implementiert ist, mit dem eine Stellgröße für die Bewegung des Stellglieds (9) ermittelt wird.
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102007015488A DE102007015488A1 (de) | 2007-03-30 | 2007-03-30 | Schwingungskompensation am Hubgerüst eines Flurförderzeugs |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP1975114A1 EP1975114A1 (de) | 2008-10-01 |
| EP1975114B1 EP1975114B1 (de) | 2015-07-29 |
| EP1975114B2 true EP1975114B2 (de) | 2021-03-17 |
Family
ID=39639633
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP08004305.2A Active EP1975114B2 (de) | 2007-03-30 | 2008-03-07 | Schwingungskompensation am Hubgerüst eines Flurförderzeugs |
Country Status (2)
| Country | Link |
|---|---|
| EP (1) | EP1975114B2 (de) |
| DE (1) | DE102007015488A1 (de) |
Families Citing this family (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102009029467A1 (de) * | 2009-09-15 | 2011-03-24 | Robert Bosch Gmbh | Lastenfahrzeug mit höhenverstellbarer Hubeinrichtung |
| DE102010016062A1 (de) | 2010-03-22 | 2011-09-22 | Technische Universität München | Dämpfung oder Vermeidung von Schwingungen bei Flurförderzeugen |
| US9403667B2 (en) * | 2011-03-18 | 2016-08-02 | The Raymond Corporation | Dynamic vibration control systems and methods for industrial lift trucks |
| US8731785B2 (en) | 2011-03-18 | 2014-05-20 | The Raymond Corporation | Dynamic stability control systems and methods for industrial lift trucks |
| US8763990B2 (en) | 2012-03-20 | 2014-07-01 | The Raymond Corporation | Turn stability systems and methods for lift trucks |
| DE102013100191A1 (de) | 2013-01-10 | 2014-07-10 | Linde Material Handling Gmbh | Verfahren zur Erfassung von Hubvorrichtungsschwingungen |
| US9302893B2 (en) | 2013-02-07 | 2016-04-05 | The Raymond Corporation | Vibration control systems and methods for industrial lift trucks |
| US9002557B2 (en) | 2013-03-14 | 2015-04-07 | The Raymond Corporation | Systems and methods for maintaining an industrial lift truck within defined bounds |
| DE102013113428A1 (de) * | 2013-12-04 | 2015-06-11 | Kion Warehouse Systems Gmbh | Flurförderzeug |
| DE102014104745A1 (de) | 2014-04-03 | 2015-10-08 | Linde Material Handling Gmbh | Flurförderzeug mit Kompensation von Hubmastschwingungen |
| EP3127858B1 (de) | 2015-08-03 | 2018-08-01 | The Raymond Corporation | Schwingungsdämpfung für ein materialhandhabungsfahrzeug |
| DE102016123541A1 (de) | 2016-12-06 | 2018-06-07 | Jungheinrich Aktiengesellschaft | Verfahren zur automatischen Ausrichtung eines Flurförderzeugs in einem Warenlager sowie System aus einem Flurförderzeug und einem Warenlager |
| DE102016124506A1 (de) * | 2016-12-15 | 2018-06-21 | Jungheinrich Aktiengesellschaft | Flurförderzeug mit einer Steuereinheit zur Regelung der Bewegung einer Last sowie ein entsprechendes Verfahren |
| DE102016124505A1 (de) * | 2016-12-15 | 2018-06-21 | Jungheinrich Aktiengesellschaft | Flurförderzeug mit einer Steuereinheit zur Regelung der Bewegung einer Kolbenstange eines Hydraulikzylinders sowie ein solches Verfahren |
| DE102017103043A1 (de) | 2017-02-15 | 2018-08-16 | Jungheinrich Aktiengesellschaft | Flurförderzeug mit einem Hubgerüst |
| CN109279268A (zh) * | 2018-12-05 | 2019-01-29 | 大连英蕴科技有限公司 | 一种船舶内垂直升降机及方法 |
| JP7215948B2 (ja) * | 2019-03-28 | 2023-01-31 | 三菱重工業株式会社 | フォークリフト |
Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3210951C2 (de) † | 1982-03-25 | 1987-01-08 | Jungheinrich Unternehmensverwaltung Kg, 2000 Hamburg | Stapelfahrzeug mit Hubgerüst |
| DE10305902A1 (de) † | 2003-02-13 | 2004-09-02 | Jungheinrich Aktiengesellschaft | Verfahren zum Betrieb eines Schubmaststaplers und Schubmaststapler zur Durchführung des Verfahrens |
Family Cites Families (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3122720C1 (de) | 1981-06-06 | 1983-01-13 | Jungheinrich Unternehmensverwaltung Kg, 2000 Hamburg | "Verfahren zur Bremsung eines Stapelfahrzeugs mit ausfahrbarem Lastträger und Hubgerüst und Stapelfahrzeug, insbesondere Hochregalstapler, zur Durchführung des Verfahrens" |
| DE59010115D1 (de) * | 1989-11-10 | 1996-03-21 | Jungheinrich Ag | Stapelfahrzeug mit einem beweglich an ihm angeordneten Hubgerüst |
| DE4408757B4 (de) * | 1994-03-15 | 2007-02-15 | Crown Gabelstapler Gmbh & Co. Kg | Flurförderfahrzeug mit einem anhebbaren Lastträger |
| DE19641192C2 (de) | 1996-09-24 | 2002-10-31 | Siemens Ag | Handhabungsgerät, insbesondere Regalbediengerät |
| DE10054789A1 (de) | 2000-11-04 | 2002-05-08 | Still Wagner Gmbh & Co Kg | Flurförderzeug mit einem Hubgerüst und einer zusätzlichen Bewegungsvorrichtung für ein Lastaufnahmemittel |
| GB2379434B (en) * | 2001-09-10 | 2004-09-22 | Lansing Linde Ltd | Industrial truck with a lifting frame |
| DE10349123A1 (de) | 2003-10-22 | 2005-05-19 | Still Wagner Gmbh & Co Kg | Hubwerk, insbesondere für einen Hochregalstapler |
| DE102004048519A1 (de) | 2004-08-23 | 2006-03-02 | Sandt Logistik Gmbh | Antriebsregelung für ein Regalbediengerät |
| WO2008006928A1 (en) | 2006-07-12 | 2008-01-17 | Rocla Oyj | A method and an arrangement for dampening vibrations in a mast structure |
-
2007
- 2007-03-30 DE DE102007015488A patent/DE102007015488A1/de not_active Withdrawn
-
2008
- 2008-03-07 EP EP08004305.2A patent/EP1975114B2/de active Active
Patent Citations (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE3210951C2 (de) † | 1982-03-25 | 1987-01-08 | Jungheinrich Unternehmensverwaltung Kg, 2000 Hamburg | Stapelfahrzeug mit Hubgerüst |
| DE10305902A1 (de) † | 2003-02-13 | 2004-09-02 | Jungheinrich Aktiengesellschaft | Verfahren zum Betrieb eines Schubmaststaplers und Schubmaststapler zur Durchführung des Verfahrens |
Also Published As
| Publication number | Publication date |
|---|---|
| DE102007015488A1 (de) | 2008-10-02 |
| EP1975114B1 (de) | 2015-07-29 |
| EP1975114A1 (de) | 2008-10-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1975114B1 (de) | Schwingungskompensation am Hubgerüst eines Flurförderzeugs | |
| DE102008020592B4 (de) | Verfahren zur Schwingungsdämpfung bei Flurförderzeugen | |
| DE102008020595B4 (de) | Verfahren zur Schwingungsdämpfung bei Flurförderzeugen | |
| EP2477930B1 (de) | Lastenfahrzeug mit höhenverstellbarer hubeinrichtung | |
| EP3408208B1 (de) | Kran und verfahren zum steuern eines solchen krans | |
| JP6951977B2 (ja) | 移動式作業機械およびその運転方法 | |
| EP2218835B1 (de) | Schaufellader mit zwei schwenkbaren Rahmen. | |
| EP2520536B1 (de) | Hubfahrzeug | |
| DE102009041662A1 (de) | System zum Erfassen der Lastmasse einer an einem Hubseil eines Kranes hängenden Last | |
| DE102007024817B4 (de) | Flurförderzeug mit einem Hubgerüst und einem Stellglied zur Kompensation von Schwingungen | |
| EP2636637A1 (de) | Hubvorrichtung eines Flurförderzeugs | |
| EP2881358B1 (de) | Flurförderzeug | |
| EP4148192B1 (de) | Hydraulikmaschine mit einem um eine schwenkachse verschwenkbaren ausleger | |
| EP1359113B2 (de) | Flurförderzeug mit einer Vorrichtung zum Bewegen eines Hubgerüsts | |
| DE102016106459A1 (de) | Arbeitsfahrzeug mit Knick-Gelenk-Lenkung und lastabhängiger Lenkwinkelbegrenzung | |
| EP2421791B1 (de) | Mobile arbeitsmaschine mit beschleunigungssensor | |
| EP1371603B1 (de) | Verfahren zum Steuern mindestens einer Bewegung eines Flurförderzeugs | |
| DE10349123A1 (de) | Hubwerk, insbesondere für einen Hochregalstapler | |
| WO2010145733A1 (de) | Mobile arbeitsmaschine mit dämpfungseinrichtung von schwingungen eines arbeitsarms und verfahren zur dämpfung der schwingungen | |
| DE102008020593B4 (de) | Verfahren zur Schwingungsdämpfung bei Flurförderzeugen | |
| EP3670428B1 (de) | Verfahren zur lastbestimmung bei einem flurförderzeug und flurförderzeug | |
| DE102006012982A1 (de) | Schubmaststapler mit einem Hubgerüst | |
| DE102005025536A1 (de) | Mobile Arbeitsmaschinen, insbesondere hydraulisch angetriebene Erdbaumaschinen, und Verfahren zur Erd- und Schüttgutbewegung | |
| DE102017202009A1 (de) | Kran | |
| EP3976889B1 (de) | Hydrostatisches hubwerk, mobile arbeitsmaschine damit, und verfahren zur lastermittlung am hubwerk |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MT NL NO PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL BA MK RS |
|
| 17P | Request for examination filed |
Effective date: 20090305 |
|
| 17Q | First examination report despatched |
Effective date: 20090424 |
|
| AKX | Designation fees paid |
Designated state(s): DE IT SE |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: STILL GMBH |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| INTG | Intention to grant announced |
Effective date: 20150417 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): DE IT SE |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502008013187 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: TRGR |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R026 Ref document number: 502008013187 Country of ref document: DE |
|
| PLBI | Opposition filed |
Free format text: ORIGINAL CODE: 0009260 |
|
| PLAX | Notice of opposition and request to file observation + time limit sent |
Free format text: ORIGINAL CODE: EPIDOSNOBS2 |
|
| 26 | Opposition filed |
Opponent name: JUNGHEINRICH AKTIENGESELLSCHAFT Effective date: 20160429 |
|
| PLAF | Information modified related to communication of a notice of opposition and request to file observations + time limit |
Free format text: ORIGINAL CODE: EPIDOSCOBS2 |
|
| PLBB | Reply of patent proprietor to notice(s) of opposition received |
Free format text: ORIGINAL CODE: EPIDOSNOBS3 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502008013187 Country of ref document: DE Representative=s name: PATENTSHIP PATENTANWALTSGESELLSCHAFT MBH, DE |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502008013187 Country of ref document: DE Representative=s name: PATENTSHIP PATENTANWALTSGESELLSCHAFT MBH, DE |
|
| PLAB | Opposition data, opponent's data or that of the opponent's representative modified |
Free format text: ORIGINAL CODE: 0009299OPPO |
|
| R26 | Opposition filed (corrected) |
Opponent name: JUNGHEINRICH AKTIENGESELLSCHAFT Effective date: 20160429 |
|
| APAH | Appeal reference modified |
Free format text: ORIGINAL CODE: EPIDOSCREFNO |
|
| APBM | Appeal reference recorded |
Free format text: ORIGINAL CODE: EPIDOSNREFNO |
|
| APBP | Date of receipt of notice of appeal recorded |
Free format text: ORIGINAL CODE: EPIDOSNNOA2O |
|
| PLAB | Opposition data, opponent's data or that of the opponent's representative modified |
Free format text: ORIGINAL CODE: 0009299OPPO |
|
| APBM | Appeal reference recorded |
Free format text: ORIGINAL CODE: EPIDOSNREFNO |
|
| APBP | Date of receipt of notice of appeal recorded |
Free format text: ORIGINAL CODE: EPIDOSNNOA2O |
|
| R26 | Opposition filed (corrected) |
Opponent name: JUNGHEINRICH AKTIENGESELLSCHAFT Effective date: 20160429 |
|
| APBQ | Date of receipt of statement of grounds of appeal recorded |
Free format text: ORIGINAL CODE: EPIDOSNNOA3O |
|
| APBQ | Date of receipt of statement of grounds of appeal recorded |
Free format text: ORIGINAL CODE: EPIDOSNNOA3O |
|
| APBU | Appeal procedure closed |
Free format text: ORIGINAL CODE: EPIDOSNNOA9O |
|
| PUAH | Patent maintained in amended form |
Free format text: ORIGINAL CODE: 0009272 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: PATENT MAINTAINED AS AMENDED |
|
| 27A | Patent maintained in amended form |
Effective date: 20210317 |
|
| AK | Designated contracting states |
Kind code of ref document: B2 Designated state(s): DE IT SE |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R102 Ref document number: 502008013187 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: RPEO |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20230518 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20250331 Year of fee payment: 18 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20260323 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260320 Year of fee payment: 19 |