EP1749288B1 - VERFAHREN ZUR ERMITTLUNG VON ABBIEGERATEN IN EINEM STRAßENNETZ - Google Patents
VERFAHREN ZUR ERMITTLUNG VON ABBIEGERATEN IN EINEM STRAßENNETZ Download PDFInfo
- Publication number
- EP1749288B1 EP1749288B1 EP06763261A EP06763261A EP1749288B1 EP 1749288 B1 EP1749288 B1 EP 1749288B1 EP 06763261 A EP06763261 A EP 06763261A EP 06763261 A EP06763261 A EP 06763261A EP 1749288 B1 EP1749288 B1 EP 1749288B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- traffic
- subnetwork
- determined
- turning rates
- exit
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Not-in-force
Links
Images
Classifications
-
- G—PHYSICS
- G08—SIGNALLING
- G08G—TRAFFIC CONTROL SYSTEMS
- G08G1/00—Traffic control systems for road vehicles
- G08G1/01—Detecting movement of traffic to be counted or controlled
- G08G1/0104—Measuring and analyzing of parameters relative to traffic conditions
Definitions
- the invention relates to a method for determining turning rates in a road network according to the preamble of claim 1 and applications thereof in various road traffic engineering methods.
- a basic task of traffic control systems in cities is the online determination of the traffic situation in the road network in order to inform about the traffic situation and to optimally control the connected subsystems.
- systems are used for the large-area determination of the traffic situation, but also for the precise determination of the traffic status in subnetworks and for the optimization of associated traffic signal systems.
- An essential task of these methods is the determination of the traffic flows in the road network, whereby the determination of the turn currents at junctions is a central algorithmic question.
- This known method is characterized high demands on the data supply - such as an aggregation of measured data in intervals of two to three seconds - and a complex network modeling from. Partly also very special positions for the measuring cross sections are needed.
- the model equation for the traffic intensities used as the basis for the estimation method either the same measurement interval for the left and right sides is used as the time reference or the exit traffic volume for the measurement interval k is calculated from the access traffic intensities of the preceding measurement interval k-1.
- This method suffers from the disadvantage that the estimation result depends strongly on the travel times between the measurement cross sections of the considered subnetwork.
- the invention is therefore based on the object to provide a method of the type mentioned, which is robust in terms of travel times between the measuring cross sections and still works fast and accurate.
- the object is achieved according to the invention by a generic method in which the access traffic volumes of a plurality of preceding measurement intervals are taken into account in the weighted sum for the exit traffic volume of a given measurement interval, with a forward-related turning rate to be determined being the sum of the corresponding turning rates gives the measurement intervals considered in the model equation.
- the generalized time reference for the model equation has shown that the method according to the invention for determining the turning rates is robust with regard to travel times between the measuring cross sections and thus robust with respect to the size of the considered subnetworks. It is fast and has a previously unknown in practice accuracy. Finally, in contrast to previously used methods, the method according to the invention does not require any calibration.
- a model equation is set up in which the access traffic volume is calculated as the weighted sum of the exit traffic volumes and the weighting factors correspond to the reverse-related turning data, respectively an exit traffic strength, which has flowed through the considered access, based on the model equation by means of a mathematical estimation method, the turning rates are calculated, in the weighted sum for the Zuftt umanspark a given measurement interval, the exit traffic strengths of a plurality of subsequent measurement intervals are taken into account a backward-related turning rate to be determined results as the sum of the corresponding turning rates of the measuring intervals considered in the model equation.
- the mathematical estimation method uses an extended, in particular nonlinear Kalman filter, since it is a stochastic system with noise effects.
- the stochastic parameters of the extended Kalman filter can be estimated in advance from the statistical analysis of the data.
- the filter is robust with regard to the parameterization and only requires the current measured values.
- the Kalman non-linear filter is significantly more accurate, requiring less computation time and fewer data series than correlation analysis.
- the proposed filter requires less calibration effort than heuristic methods of Operations Research.
- the estimation method is interrupted when a traffic congestion is detected at a measuring cross section. This ensures the retention of the billing rates estimated before the onset of overload so that misjudgments be prevented due to the dammed vehicles. These are in fact a buffer that destroys the correlation between incoming and outgoing traffic flows.
- the turning rates be determined according to the method described above.
- the turn rates can be estimated with advantage.
- the turning rates for the entrances and exits of the subnetwork are determined according to the above-mentioned method, whereby measuring cross sections are considered only at the edge of the subnetwork but not in its interior, so that the source-destination traffic flows for this subnetwork are calculated from the determined turning rates and the recorded traffic volumes.
- This ensures that all relevant access measurement cross sections are included in the model equation for each exit measurement cross section; Similarly, in a backward-related subnetwork to an access measuring cross section all relevant exit measuring cross sections are included. In this way, in subnetworks of limited size, a direct dynamic estimation of source-destination streams can be performed.
- the number of measurement intervals considered is increased with increasing size of the considered subnetwork. If the measurement cross sections are close to each other, it is sufficient to consider a smaller number of preceding or subsequent measurement intervals. If, as the size of the considered subnet increases, the travel times between If the access and exit measurement cross sections grow, a larger number of measurement intervals must also be taken into account.
- the measurement intervals considered are extended as the size of the considered subnetwork increases. Increasing the aggregation intervals to, for example, five minutes reduces noise disturbances in the estimation process.
- the traffic intensity determined for the roadway cross section is used as a substitute value for a faulty or failed measuring cross section.
- the traffic intensity is detected at a measuring cross section and at the second end point no measuring cross section is arranged, the traffic intensity at the second end point according to the above-described method and from this, the number of vehicles in the carriageway section is determined by temporal integration of the difference between the traffic volume flowing into the roadway section and the traffic volume flowing therefrom.
- a homogeneous system of equations is first set up from the vehicle preservation of the actual forward and reverse-related turning rates for the correction factors to be determined, then off the optimization of the homogeneous system of equations, together with a constraint which excludes the trivial solution, whereby the correction factors result as a solution to the optimization problem.
- the determined correction factors are divided by their median value. It is assumed that in a subnet less than half of all measurement cross sections count too many vehicles and fewer than half count too few vehicles, so that the median value of the list of specific correction factors can be used as the reference value. Due to the mentioned correction division this is then at the value one.
- a considered subnetwork of the road network is divided into island networks, each island network comprising only measuring cross sections at its network edge, and correction factors for the island grids are determined.
- a parameter is calculated in the solution of the optimization problem whose value is used as a measure of the estimated quality of the turning rates.
- this parameter is ideally close to zero, if the turning rates are accurately estimated and between the measuring cross sections neither vehicle losses nor vehicle increases occur and all measurement errors are proportional.
- an error message is output if the value of the parameter exceeds a predefinable limit.
- This is an indicator of inaccurately estimated turning rates, unrecorded access or exit traffic levels, or measurement errors of a non-proportional nature, which may arise, for example, if not all relevant access and exit traffic levels in the subnetwork are measured.
- two correction factors are determined for each measuring cross section, which is shared by two adjoining island networks, the correction factors of each island network being scaled such that the correction factors of common measuring cross sections are equal to one another.
- the traffic intensities recorded at the measuring cross sections and the turning rates determined by estimation are calibrated by means of the determined correction factors.
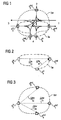
- FIG. 1 shows a node having network section of a road network, such as a city road network, in which the turning rates of the traffic flows are to be determined for the purpose of traffic control.
- the roadway from driveway 1 to exit 3 does not include any measuring cross-sections in the exemplary embodiment described. At all other entrances and exits of the junction are measuring cross sections with detectors for detecting entrance traffic volumes q i in n and exit traffic intensities q i out n in predetermined measuring intervals n.
- FIG. 1 shows a first subnetwork fw whose network edge is shown as a dashed line and which measuring cross sections in exit 1 as well as in the relevant access roads 3 and 4.
- the access roads 3 and 4 are relevant, because on them partial traffic flows into the subnetwork fw, which flow through the exit 1 from the subnetwork fw.
- FIG. 2 is the subnet fw off FIG. 1 shown with the associated turn-off relationships.
- the turn rate m ⁇ 31 fw k gives the proportion of traffic measured on Access 3 q 3 in k which flows through exit 1 from the subnetwork fw and thus to the measured traffic there q 1 out k contributes.
- the subnetwork fw (forward) models the turn-related relationships forward in time.
- the turning rates can m ⁇ ij fw k be determined by a mathematical estimation method.
- the estimation method is based on a generalized time reference.
- the inventive method is robust in terms of travel times between the measuring cross sections, with high accuracy and sufficient speed.
- FIG. 1 shows such a subnetwork bw whose network edge is shown as a dashed line and which includes measuring cross sections in the driveway 3 and in the relevant exits 1, 2 and 4.
- the exits 1, 2 and 4 are relevant because flow on them partial traffic flows from the sub-network bw, which have flowed through the driveway 3 in the sub-network bw.
- this subnetwork bw is shown with the associated turn-off relationships.
- the turn rate m ⁇ 32 bw k indicates the proportion of traffic measured in exit 2 q 2 out k to which has flowed via access 3 in the sub-network bw and thus to the traffic measured there q 3 in k contributes.
- q 4 out k The subnetwork bw thus models the turn-off relationships backwards in time.
- an extended Kalman filter is used as the mathematical estimation method for estimating the turning rates.
- the measurement cross sections are close to each other, for example one to two intervening traffic signal systems, a smaller number of measurement intervals to be taken into account is sufficient, according to experience three or four.
- the model equation can also be applied in larger subnetworks whose detectors are evaluated only at the edge of the network and not inside the network. It only has to be ensured that in the forward-related case to an exit measuring cross-section of a subnetwork all relevant access measuring cross-sections are included, or that in the backward-related case to an access measuring cross section all relevant exit measuring cross sections are included.
- the estimation process is interrupted if an overload is detected on one of the measuring cross sections used for a subnetwork.
- an accounting approach is used to determine traffic jams in access roads to traffic lights. This determines the number of vehicles, i. the jam length, in one of the driveways, by integrating the traffic levels at the end points of the lane section over time. If, as is usually the case in practice, only one measuring cross-section is located at one of the two end points, the traffic volume at the other end point can be estimated via turning rates determined according to the invention.
- a further advantage of an application of the method according to the invention is described below for the case where a measuring cross section is located at the entrance to a roadway section, while the traffic volume at the exit from the roadway section is estimated via turning rates, since there is no measuring cross section at this roadway cross section.
- the above model equations are characterized by the fact that the turn rates of the entrances and exits are estimated in relation to the exit or access traffic volume. If the measured values of the traffic intensities have proportional errors, these are compensated in the turn rates. The calculated access traffic volumes are consistent with the measured exit traffic. In this way, the quality of balances is significantly increased without the need for special calibrations for each balanced road section.
- q in and q out are column vectors whose components are the access traffic intensities q i in or exit traffic volumes q i out represent all measuring cross sections in the entrances and exits of the node arms i, while M fw means an (n ⁇ n) matrix whose elements are the turning rates m ij fw are.
- the column vectors q in and q out in each case include all measuring cross sections in the same sequence, even if there is no driving relationship between components q i on the right side and q j on the left side of the equation.
- m ij 0 holds in this case.
- detectors of the measuring cross-sections capture the actual traffic volumes only with a certain accuracy. This may result from their location, e.g. Passing through vehicles of two lanes, but also through a faulty internal calibration process, in which the measured values drift, as it often occurs in practice over time.
- M fw F ⁇ M ⁇ fw ⁇ F - 1 respectively
- M bw F ⁇ M ⁇ bw ⁇ F - 1
- n in + n out n is obtained if each individual measuring cross-section only has an adjacent measuring cross-section in one direction. This case occurs in practice when measuring cross-sections are present only at the edge of the network.
- the simplest case is that of a single traffic signal system in which all relevant entrances and exits are recorded.
- the formulated optimization problem can be formally applied to a network as a whole.
- this has two disadvantages: On the one hand, the computational effort for the optimization increases disproportionately with the number of measurement cross sections. On the other hand, the fact that many measuring cross sections in the network have further measuring cross sections in both directions leads to leveling effects of the estimated correction factors f i .
- the method can be refined by properly decomposing the network.
- the application to subnetworks has proven to be favorable, which are defined such that from any point within such a network only those measuring points are part of this subnetwork which can be reached directly via network edges.
- Each such subnet represents a quasi island network with entrances and exits in the rest It summarizes all forward or backward-related subnets that have the same entry and exit measurement cross sections.
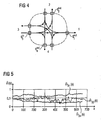
- FIG. 4 shows such a stand-alone network, which usually arises at the nodes around the traffic signal system with conventional detector equipment. It has measuring cross sections only at the edge of the network, which in FIG. 4 is illustrated with a double-dashed line.
- the parameter P resulting from the solution to the optimization problem for an island grid provides further information about possible detector disturbances: the value P of the solution to the optimization problem for an island grid ideally approaches zero if the turning rates are exactly estimated and between the measuring cross sections no vehicle losses (sinks) or increases (sources) occur, and all measurement errors are proportional. If a value for P is significantly greater than zero, eg two, this is an indication of inaccurately estimated turning rates, missed entries and exits, or measurement errors other than proportional. Typically, such an error occurs if not all traffic flows into the relevant one Accesses and exits of such a subnetwork are detected or, for example, incorrect supply / wiring of measuring cross sections were assigned to the routes wrong.
- FIG. 5 shows the course of the inventively determined backward-related turning rate m ij (k) for the traffic flows between node arm 3 and node arms 4, 1 and 2.
- m ij (k) backward-related turning rate for the traffic flows between node arm 3 and node arms 4, 1 and 2.
- a list of correction factors f i and the value of the parameter P is output, which is not shown.
- substitute values if detectors or entire measuring sections have failed. Such failures are either already detected in the hardware of the devices and reported further or they can be detected via simple plausibility checks. In this case, substitute values can simply be formed based on the measured and calibrated traffic intensities and turning rates of the surrounding measuring cross sections. This represents a considerable leap in quality over known methods, which in the simple case simply replace missing measured values with previously-dependent time-dependent values or-very costly-determine these via pre-recorded, day-type-specific hydrographs and the current time.
- the turn rates estimated by the described method are accurate enough for both traffic estimation and reuse in adaptive network control techniques and far surpassing the estimation quality of conventional metering based methods.
- the estimation of the correction factors f i for all measuring cross sections on the one hand enables an online correction of the turning rates and traffic volume counts.
- the thus possible method for network-related replacement value formation works without hydrographs or pre-supplied default count values and also works with several closely spaced detector failures, since in this case substitutions can also be made recursively.
- the consistency check provides valuable information for the maintenance of the detector network.
- Corresponding notification mechanisms allow a city's maintenance service to efficiently and quickly repair defective detectors, with significant cost savings.
Landscapes
- Chemical & Material Sciences (AREA)
- Analytical Chemistry (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Traffic Control Systems (AREA)
- Data Exchanges In Wide-Area Networks (AREA)
- Investigating Or Analysing Materials By Optical Means (AREA)
- Road Repair (AREA)
Description
- Die Erfindung betrifft ein Verfahren zur Ermittlung von Abbiegeraten in einem Straßennetz gemäß dem Oberbegriff des Patentanspruches 1 sowie Anwendungen dessen in verschiedenen straßenverkehrstechnischen Verfahren.
- Eine Basisaufgabe von Verkehrssteuerungssystemen in Städten ist die Online-Ermittlung der Verkehrslage im Straßennetz, um über die Verkehrssituation zu informieren und die angeschlossenen Subsysteme optimal zu steuern. Hierbei kommen Systeme zur großflächigen Bestimmung der Verkehrslage, aber auch zur genauen Ermittlung des Verkehrszustandes in Teilnetzen und zur Optimierung zugeordneter Lichtsignalanlagen zum Einsatz. Eine wesentliche Aufgabe dieser Verfahren ist die Bestimmung der Verkehrsströme im Straßennetz, wobei die Ermittlung der Abbiegeströme an Knotenpunkten eine zentrale algorithmische Fragestellung ist.
- Aus der Dissertation "Ein Verfahren zur gekoppelten Schätzung von Kantenbelastungen, Abbiegequoten und Störungen in Stadtstraßennetzen", veröffentlicht in der Schriftenreihe der Arbeitsgruppe Automatisierungstechnik, Technische Universität Hamburg-Harburg, Heft 20, Mai 2001, ist ein Verfahren der eingangs genannten Art bekannt. Der Schätzer wird im Zeittakt von zwei Sekunden mit sämtlichen gemessenen knotenzu- und - wegfließenden Verkehrsstärken versorgt. Zur Abbiegequotenschätzung kommt eine rein dynamische Methode zum Einsatz, die auch der Klasse der rekursiven Verfahren zuzurechnen ist. Durch eine zeitlich hoch aufgelöste Berechnungsweise ergibt sich die Unterteilung in phasengruppenorientierte Subsysteme automatisch. Bei der Berechnung der Abbiegequoten werden die Veränderungen der Ströme von Aus- und Einfahrt in einem Zeitintervall k gegenüber dem vorangehenden Zeitintervall k-1 berücksichtigt. Dieses bekannte Verfahren zeichnet sich durch hohe Anforderungen an die Datenbereitstellung - etwa eine Aggregation von Messdaten in Intervallen von zwei bis drei Sekunden - und eine aufwendige Netzmodellierung aus. Teilweise werden auch ganz spezielle Positionen für die Messquerschnitte benötigt. Bei der als Grundlage für das Schätzverfahren herangezogenen Modellgleichung für die Verkehrsstärken wird als Zeitbezug entweder das gleiche Messintervall für die linke und rechte Seite verwendet oder die Ausfahrt-Verkehrsstärke zum Messintervall k aus den Zufahrt-Verkehrsstärken des vorangegangenen Messintervalls k-1 berechnet. Dieses Verfahren leidet unter dem Nachteil, dass das Schätzergebnis stark von den Reisezeiten zwischen den Messquerschnitten des betrachteten Teilnetzes abhängt.
- Der Erfindung liegt daher die Aufgabe zugrunde, ein Verfahren der eingangs genannten Art bereitzustellen, welches robust hinsichtlich der Reisezeiten zwischen den Messquerschnitten ist und trotzdem schnell und genau arbeitet.
- Die Aufgabe wird erfindungsgemäß gelöst durch ein gattungsgemäßes Verfahren, bei dem in der gewichteten Summe für die Ausfahrt-Verkehrsstärke eines gegebenen Messintervalls die Zufahrt-Verkehrsstärken einer Mehrzahl vorangehender Messintervalle berücksichtigt werden, wobei sich eine zu ermittelnde vorwärts-bezogene Abbiegerate als Summe aus den entsprechenden Abbiegeraten der in der Modellgleichung berücksichtigten Messintervalle ergibt. Durch den verallgemeinerten Zeitbezug für die Modellgleichung hat sich gezeigt, dass das erfindungsgemäße Verfahren zur Ermittlung der Abbiegeraten robust hinsichtlich der Reisezeiten zwischen den Messquerschnitten und damit robust hinsichtlich der Größe der betrachteten Teilnetze ist. Es ist schnell und weist eine bisher in der Praxis nicht bekannte Genauigkeit auf. Schließlich erfordert das erfindungsgemäße Verfahren im Gegensatz zu bisher eingesetzten Verfahren keine Kalibrierung.
- In einer vorteilhaften Ausgestaltung des erfindungsgemäßen Verfahrens wird für wenigstens ein rückwärts-bezogenes Teilnetz des Straßennetzes, bei welchen Messquerschnitte an einer Zufahrt und an Ausfahrten des Teilnetzes berücksichtigt werden, eine Modellgleichung aufgestellt, in der die Zufahrt-Verkehrsstärke als gewichtete Summe der Ausfahrt-Verkehrsstärken angesetzt wird und die Gewichtungsfaktoren den rückwärts-bezogenen Abbiegeraten entsprechen, welche jeweils den Anteil einer Ausfahrt-Verkehrsstärke angeben, der durch die berücksichtigte Zufahrt eingeflossen ist, wobei ausgehend von der Modellgleichung mittels eines mathematischen Schätzverfahrens die Abbiegeraten berechnet werden, wobei in der gewichteten Summe für die Zufahrtverkehrsstärke eines gegebenen Messintervalls die Ausfahrtverkehrsstärken einer Mehrzahl nachfolgender Messintervalle berücksichtigt werden, und wobei sich eine zu ermittelnde rückwärts-bezogene Abbiegerate als Summe aus den entsprechenden Abbiegeraten der in der Modellgleichung berücksichtigten Messintervalle ergibt. Durch die Schätzung sowohl zeitlich vorwärts- als auch rückwärtsbezogener Abbiegeraten gewinnt das erfindungsgemäße Verfahren noch weiter an Robustheit und Genauigkeit.
- Vorzugsweise wird bei dem mathematischen Schätzverfahren ein erweitertes, insbesondere nichtlineares Kalman-Filter angewandt, da es sich um ein stochastisches System mit Rauscheffekten handelt. Die stochastischen Parameter des erweiterten Kalman-Filters können aus den statistischen Analysen der Daten vorab abgeschätzt werden. Gleichzeitig ist das Filter robust hinsichtlich der Parametrierung und benötigt nur die aktuellen Messwerte. Das nichtlineare Kalman-Filter ist erheblich genauer, benötigt weniger Rechenzeit und weniger Datenreihen als Korrelationsanalysen. Daneben erfordert das vorgeschlagene Filter einen geringeren Kalibrieraufwand als heuristische Methoden des Operations Research.
- In einer besonderen Ausführungsform des erfindungsgemäßen Verfahrens wird das Schätzverfahren unterbrochen, wenn an einem Messquerschnitt eine Verkehrsüberlastung erfasst wird. Dies sichert die Beibehaltung der vor Auftreten der Überlastung geschätzten Abbiegeraten, so dass Fehleinschätzungen aufgrund der aufgestauten Fahrzeuge verhindert werden. Diese stellen nämlich einen Puffer dar, der die Korrelation zwischen zu- und abfließenden Verkehrsströmen zerstört.
- In einer bevorzugten Anwendung der Erfindung für ein Verfahren zur Ermittlung von Abbiegeraten an einem Knotenpunkt des Straßennetzes werden vorwärts-bezogene und/oder rückwärts-bezogene Teilnetze um den Knotenpunkt betrachtet, bei welchen Messquerschnitte in den Zufahrten und Ausfahrten des Knotenpunktes berücksichtigt werden, wobei die Abbiegeraten nach oben beschriebenem Verfahren ermittelt werden. Durch eine geeignete Wahl der Teilnetze um eine - gegebenenfalls Lichtsignal-gesteuerte - Kreuzung lassen sich die Abbiegequoten mit Vorteil schätzen.
- In einer weiteren Anwendung der Erfindung bei einem Verfahren zur Ermittlung von Quelle-Ziel-Verkehrsströmen eines Teilnetzes werden für die Zufahrten und Ausfahrten des Teilnetzes die Abbiegeraten gemäß oben genanntem Verfahren ermittelt, wobei Messquerschnitte nur am Rand des Teilnetzes aber nicht in seinem Inneren berücksichtigt werden, so dass aus den ermittelten Abbiegeraten und den erfassten Verkehrsstärken die Quelle-Ziel-Verkehrsströme für dieses Teilnetz berechnet werden. Dabei wird sichergestellt, dass zu je einem Ausfahrt-Messquerschnitt alle relevanten Zufahrt-Messquerschnitte in die Modellgleichung einbezogen werden; analog sind bei einem rückwärts-bezogenen Teilnetz zu einem Zufahrt-Messquerschnitt alle relevanten Ausfahrt-Messquerschnitte einzubeziehen. Auf diese Weise kann in Teilnetzen begrenzter Größe eine direkte dynamische Schätzung von Herkunfts-Ziel-Strömen durchgeführt werden.
- Vorzugsweise wird die Anzahl der berücksichtigten Messintervalle mit zunehmender Größe des betrachteten Teilnetzes vergrößert. Falls die Messquerschnitte nahe beieinander liegen, genügt es, eine kleinere Anzahl von vorangehenden bzw. nachfolgenden Messintervallen zu berücksichtigen. Wenn mit zunehmender Größe des betrachteten Teilnetzes die Reisezeiten zwischen den Zufahrt- und Ausfahrt-Messquerschnitten wachsen, muss auch eine größere Anzahl von Messintervallen berücksichtigt werden.
- Bevorzugt werden die berücksichtigten Messintervalle mit zunehmender Größe des betrachteten Teilnetzes verlängert. Eine Vergrößerung der Aggregationsintervalle auf beispielsweise fünf Minuten reduziert die Störungen des Schätzprozesses durch Rauschen.
- In einer anderen vorteilhaften Anwendung der Erfindung auf ein Verfahren zur Ermittlung der Verkehrsstärke an einem Fahrbahnquerschnitt eines Straßennetzes werden für ein Teilnetz des Straßennetzes, dessen eine Zu- oder Ausfahrt den Fahrbahnquerschnitt und dessen andere Zu- und/oder Ausfahrten Messquerschnitte aufweisen, gemäß oben genanntem Verfahren ermittelte Abbiegeraten bereitgestellt und aus den bereitgestellten Abbiegeraten und den an den Messquerschnitten erfassten Verkehrsstärken der anderen Zu- und/oder Ausfahrten die Verkehrsstärke am Fahrbahnquerschnitt der einen Zu- bzw. Ausfahrt berechnet. Bei bekannten Abbiegeraten für ein Teilnetz lassen sich daraus Verkehrsstärken in dessen Zu- oder Ausfahrten bestimmen, wo kein Messwert vorliegt.
- Vorzugsweise wird die für den Fahrbahnquerschnitt ermittelte Verkehrsstärke als Ersatzwert für einen fehlerhaften oder ausgefallenen Messquerschnitt herangezogen.
- In einer anderen bevorzugten Anwendung der Erfindung auf ein Verfahren zur Ermittlung der Fahrzeuganzahl innerhalb eines Fahrbahnabschnitts, an dessen ersten Endpunkt die Verkehrsstärke an einem Messquerschnitt erfasst wird und an dessen zweiten Endpunkt kein Messquerschnitt angeordnet ist, wird die Verkehrsstärke am zweiten Endpunkt gemäß vorstehend beschriebenem Verfahren und daraus die Fahrzeuganzahl im Fahrbahnabschnitt durch zeitliche Integration der Differenz aus der in den Fahrbahnabschnitt zufließenden Verkehrsstärke und der aus diesem abfließenden Verkehrsstärke ermittelt. Durch diesen Bilanzierungsansatz können beispielsweise Staulängen in Zufahrten von Lichtsignal-gesteuerten Knotenpunkten ermittelt werden, auch wenn nur ein Messquerschnitt an einem der beiden Endpunkte des betrachteten Fahrbahnabschnittes in der Zufahrt vorhanden ist.
- In ebenfalls vorteilhafter Anwendung der Erfindung auf ein Verfahren zur Bestimmung von Korrekturfaktoren für Abbiegeraten, welche nach oben beschriebenem Verfahren ermittelt werden, wird zunächst aus der Fahrzeugerhaltung der tatsächlichen vorwärts- und rückwärts-bezogenen Abbiegeraten für die zu bestimmenden Korrekturfaktoren ein homogenes Gleichungssystem aufgestellt, dann aus dem homogenen Gleichungssystem zusammen mit einer die triviale Lösung ausschließenden Nebenbedingung ein Optimierungsproblem gewonnen, wobei die Korrekturfaktoren sich als Lösung des Optimierungsproblems ergeben. Hierdurch lassen sich beispielsweise konstante prozentuale Fehler bei der Erfassung der Verkehrsstärken kompensieren, die sich aus der speziellen Lage, aber auch durch einen defekten internen Kalibriervorgang von Detektoren ergeben können.
- Vorzugsweise werden die bestimmten Korrekturfaktoren durch ihren Medianwert dividiert. Dabei geht man davon aus, dass in einem Teilnetz weniger als die Hälfte aller Messquerschnitte zu viele Fahrzeuge und weniger als die Hälfte zu wenige Fahrzeuge zählen, so dass als Referenzwert der Medianwert der Liste der bestimmten Korrekturfaktoren verwendet werden kann. Durch die genannte Korrekturdivision liegt dieser dann beim Wert eins.
- In einer bevorzugten Ausgestaltung dieser Anwendung wird ein betrachtetes Teilnetz des Straßennetzes in Inselnetze zerlegt, wobei jedes Inselnetz nur Messquerschnitte an seinem Netzrand umfasst, und es werden Korrekturfaktoren für die Inselnetze bestimmt. Durch diese geeignete Zerlegung in Inselnetze wird einerseits der Rechenaufwand für die Optimierung reduziert und andererseits Nivellierungseffekte der geschätzten Korrekturfaktoren vermieden, die in Netzen auftreten, bei denen viele Messstellen in beide Richtungen weitere Messquerschnitte haben.
- Mit Vorteil wird hierbei überprüft, ob die bestimmten Korrekturfaktoren innerhalb eines vorgegebenen Wertebereiches liegen. Bei Verlassen des vorgebbaren Wertebereiches liegt eine derart große Abweichung zwischen geschätzten und gemessenen Größen vor, dass auf diese Weise eine Fehlermeldung ausgegeben werden kann.
- In vorteilhafter Ausgestaltung dieser Anwendung wird bei der Lösung des Optimierungsproblems eine Kenngröße berechnet, deren Wert als Maß für die Schätzqualität der Abbiegeraten verwendet wird. Für ein Inselnetz geht diese Kenngröße im Idealfall gegen Null, wenn die Abbiegeraten exakt geschätzt sind und zwischen den Messquerschnitten weder Fahrzeugverluste noch Fahrzeugzunahmen auftreten und alle Messfehler proportionaler Art sind.
- Vorzugsweise wird eine Fehlermeldung ausgegeben, wenn der Wert der Kenngröße eine vorgebbare Schranke übersteigt. Dies ist ein Indikator für ungenau geschätzte Abbiegeraten, nicht erfasste Zufahrt- oder Ausfahrt-Verkehrsstärken oder Messfehler nicht proportionaler Art, die beispielsweise entstehen, wenn nicht alle relevanten Zufahrt- und Ausfahrt-Verkehrsstärken im Teilnetz gemessen werden.
- In einer weiteren bevorzugten Ausgestaltung der beschriebenen Anwendung der Erfindung werden für jeden Messquerschnitt, den sich zwei aneinander grenzende Inselnetze teilen, zwei Korrekturfaktoren bestimmt, wobei die Korrekturfaktoren je eines Inselnetzes derart skaliert werden, dass sich die Korrekturfaktoren gemeinsamer Messquerschnitte einander angleichen. Durch diesen weiteren Optimierungsschritt bleibt das Verhältnis der Korrekturfaktoren innerhalb jedes Inselnetzes unverändert, wobei aber gemeinsame Schätzfehler zwischen den Inselnetzen abgeglichen werden.
- Vorzugsweise werden die an den Messquerschnitten erfassten Verkehrsstärken und die durch Schätzung ermittelten Abbiegeraten mittels der bestimmten Korrekturfaktoren kalibriert.
- Weitere Vorteile des erfindungsgemäßen Verfahrens sowie seiner bevorzugten Anwendungen ergeben sich aus einem konkreten Ausführungsbeispiel, welches nachfolgend anhand der Zeichnungen näher beschrieben wird, in deren
- FIG 1
- Teilnetze eines Netzausschnittes mit Knotenpunkt,
- FIG 2
- das vorwärts-bezogene Teilnetz aus
FIG 1 mit Abbiegebeziehungen, - FIG 3
- das rückwärts-bezogene Teilnetz aus
FIG 1 mit Abbiegebeziehungen, - FIG 4
- ein Inselnetz um einen Knotenpunkt und
- FIG 5
- den zeitlichen Verlauf erfindungsgemäß geschätzter Abbiegeraten des Inselnetzes aus
FIG 4 -
FIG 1 zeigt einen einen Knotenpunkt aufweisenden Netzausschnitt eines Straßennetzes, etwa eines Stadtstraßennetzes, in welchem die Abbiegeraten der Verkehrsströme zum Zwecke der Verkehrssteuerung ermittelt werden sollen. Der Knotenpunkt weist vier Knotenarme i (i = 1, ..., 4) mit Zu- und Ausfahrten zum bzw. vom Knotenpunkt auf, wobei Knotenarm 2 im dargestellten Ausführungsbeispiel nur eine Ausfahrt umfasst. Die Fahrbahn von Zufahrt 1 nach Ausfahrt 3 umfasst im beschriebenen Ausführungsbeispiel keine Messquerschnitte. An allen anderen Zu- und Ausfahrten des Knotenpunktes befinden sich Messquerschnitte mit Detektoren zum Erfassen von Einfahrt-Verkehrsstärken

FIG 1 zeigt ein erstes Teilnetz fw, dessen Netzrand als Strichpunktlinie dargestellt ist und welches Messquerschnitte in der Ausfahrt 1 sowie in den relevanten Zufahrten 3 und 4 umfasst. Die Zufahrten 3 und 4 sind relevant, da auf ihnen Teilverkehrströme in das Teilnetz fw zufließen, welche durch die Ausfahrt 1 aus dem Teilnetz fw abfließen. - In
FIG 2 ist das Teilnetz fw ausFIG 1 mit den zugehörigen Abbiegebeziehungen dargestellt. Die Abbiegerate


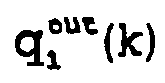

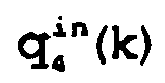


- Von dieser Modellgleichung ausgehend können die Abbiegeraten


- Die zu schätzenden Abbiegeraten
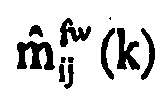


- Durch diesen Ansatz wird das erfindungsgemäße Verfahren robust hinsichtlich der Reisezeiten zwischen den Messquerschnitten, bei hoher Genauigkeit und hinreichender Schnelligkeit.
- Mit Vorteil wird dieser Ansatz erfindungsgemäß auch für zeitlich rückwärts-bezogene Teilnetze bw (backward) angewandt.
FIG 1 zeigt ein solches Teilnetz bw, dessen Netzrand als Strichlinie dargestellt ist und welches Messquerschnitte in der Zufahrt 3 sowie in den relevanten Ausfahrten 1, 2 und 4 umfasst. Die Ausfahrten 1, 2 und 4 sind relevant, da auf ihnen Teilverkehrströme aus dem Teilnetz bw abfließen, welche durch die Zufahrt 3 in das Teilnetz bw eingeflossen sind. InFIG 3 ist dieses Teilnetz bw mit den zugehörigen Abbiegebeziehungen dargestellt. Die Abbiegerate


- Die zu schätzenden Abbiegeraten


- Erfindungsgemäß wird als mathematisches Schätzverfahren ein erweitertes Kalman-Filter zur Schätzung der Abbiegeraten eingesetzt.
- Falls die Messquerschnitte nahe beieinander liegen, etwa ein bis zwei dazwischen liegende Lichtsignalanlagen, genügt eine geringere Anzahl an zu berücksichtigenden Messintervallen, erfahrungsgemäß drei oder vier.
- Wird der allgemeine Ansatz mit z > 3 angewendet, kann die Modellgleichung auch in größeren Teilnetzen angewendet werden, deren Detektoren nur am Netzrand und nicht im Netzinneren ausgewertet werden. Es muss lediglich sichergestellt werden, dass im vorwärts-bezogenen Fall zu einem Ausfahrt-Messquerschnitt eines Teilnetzes alle relevanten Zufahrt-Messquerschnitte einbezogen werden, bzw. dass im rückwärts-bezogenen Fall zu einem Zufahrt-Messquerschnitt alle relevanten Ausfahrt-Messquerschnitte einbezogen werden.
- Auf diese Weise kann in Teilnetzen begrenzter Größe eine direkte dynamische Schätzung von Quelle-Ziel-Strömen durchgeführt werden. Die Parameter des Kalman-Filters, etwa Fehlervarianzen, müssen allerdings entsprechend angepasst werden und die Schätzqualität ist nicht so hoch wie bei nahe beieinander liegenden Messquerschnitten. Sinnvoll ist hier die Vergrößerung der Messintervalle, d.h. der Aggregationszeiträume, auf beispielsweise fünf Minuten, um die Störung des Schätzprozesses durch Rauschen zu reduzieren.
- Mit Vorteil wird der Schätzvorgang unterbrochen, wenn auf einem der für ein Teilnetz verwendeten Messquerschnitte eine Überlastung detektiert wird.
- Verschiedentlich wird für die Ermittlung von Staulängen in Zufahrten zu Lichtsignalanlagen ein Bilanzierungsansatz verwendet. Dieser bestimmt die Anzahl der Fahrzeuge, d.h. die Staulänge, in einer der Zufahrten durch Integration der Verkehrsstärken an den Endpunkten des Fahrbahnabschnitts über die Zeit. Wenn sich - was in der Praxis meist der Fall ist - nur ein Messquerschnitt an einem der beiden Endpunkte befindet, kann die Verkehrsstärke am anderen Endpunkt über erfindungsgemäß ermittelte Abbiegeraten geschätzt werden.
- Ein weiterer Vorteil einer Anwendung des erfindungsgemäßen Verfahrens wird nachfolgend für den Fall beschrieben, dass sich ein Messquerschnitt an der Zufahrt zu einem Fahrbahnabschnitt befindet, während die Verkehrsstärke an der Ausfahrt aus dem Fahrbahnabschnitt über Abbiegeraten geschätzt wird, da sich an diesem Fahrbahnquerschnitt kein Messquerschnitt befindet. Die oben genannten Modellgleichungen zeichnen sich dadurch aus, dass die Abbiegeraten der Zu- bzw. Ausfahrten in Bezug zur Ausfahrt- bzw. Zufahrt-Verkehrsstärke geschätzt werden. Weisen die Messwerte der Verkehrsstärken proportionale Fehler auf, werden diese in den Abbiegeraten kompensiert. Die daraus errechneten Zufahrt-Verkehrsstärken sind konsistent zur gemessenen Ausfahrt-Verkehrsstärke. Auf diese Weise wird die Qualität von Bilanzierungen erheblich gesteigert, ohne dass spezielle Kalibrierungen für jeden bilanzierten Fahrbahnabschnitt erforderlich sind.
- Für die weitere Beschreibung wird eine Matrix-Schreibweise der Schätzergebnisse eingeführt. Betrachtet man ein Messintervall k - nachfolgend nicht mehr dargestellt -, lassen sich die vorwärts-bezogenen Schätzungen in Matrix-Schreibweise zusammenfassen. Die Formel beschreibt, wie man anhand der vorwärts-bezogenen Abbiegeraten von den Zufahrt-Verkehrsstärken auf die Ausfahrt-Verkehrsstärken schließen kann:

- In dieser Vektorgleichung sind qin bzw. qout Spaltenvektoren, deren Komponenten die Zufahrt-Verkehrsstärken


- Entsprechend lässt sich für die rückwärts-bezogene Propagation formulieren:

- Die Spaltenvektoren qin und qout umfassen dabei jeweils alle Messquerschnitte in der gleichen Reihenfolge, auch wenn es zwischen Komponenten qi der rechten Seite und qj der linken Seite der Gleichung keine Fahrbeziehung gibt. Für das entsprechende Element der Matrix M gilt in diesem Fall mij = 0.
- Im Allgemeinen kann man davon ausgehen, dass Detektoren der Messquerschnitte die tatsächlichen Verkehrsstärken nur mit einer gewissen Genauigkeit erfassen. Dies kann sich aus ihrer Lage ergeben, z.B. Überfahrt durch Fahrzeuge zweier Spuren, aber auch durch einen defekten internen Kalibriervorgang, bei dem die Messwerte einen Drift erfahren, wie er sich im Laufe der Zeit in der Praxis häufig einstellt.
- Geht man in erster Näherung von einer konstanten prozentualen Abweichung fi = 1 ± Δ aus, kann der Zusammenhang zwischen tatsächlicher Verkehrsstärke qi und gemessener Verkehrsstärke q̂i wie folgt formuliert werden:

- Wenn


- Die Korrekturfaktoren fi lassen sich in eine Diagonalmatrix F zusammenfassen:

- Unter der physikalisch sinnvollen Annahme, dass die Diagonalelemente fi ungleich Null sind, existiert die Inverse F-1 von F, die ebenfalls Diagonalenform hat

so dass folgt:
- Aus dem Vergleich der Beziehungen für die tatsächlichen und geschätzten Verkehrsstärken lässt sich die Beziehung zwischen den realen und den geschätzten Matrizen der Abbiegeraten ableiten:

- Für die Elemente der geschätzten Matrizen ergibt sich daraus

- Für die realen Abbiegebeziehungen gilt unter der Annahme der Fahrzeugerhaltung vorwärts-bezogen betrachtet am Zufahrt-Messquerschnitt i bzw. rückwärts-bezogen betrachtet am Ausfahrt-Messquerschnitt i

was unmittelbar zu den Bestimmungsgleichungen für die Elemente der Matrix F mit den Korrekturfaktoren führt:
für alle Spalten i in M̂fw bzw. M̂bw, die nicht nur aus Nullen bestehen. - Aus nin Zufahrt- und nout Ausfahrt-Messquerschnitten ergibt sich ein überbestimmtes homogenes Gleichungssystem für die fi mit nin + nout ≥ n Gleichungen. Den Grenzfall nin + nout = n erhält man, wenn jeder einzelne Messquerschnitt nur in jeweils einer Richtung einen benachbarten Messquerschnitt aufweist. Dieser Fall tritt in der Praxis dann auf, wenn Messquerschnitte nur am Netzrand vorliegen. Der einfachste Fall ist der einer einzelnen Lichtsignalanlage, in der alle relevanten Zu- und Ausfahrten erfasst werden.
- Um die physikalisch nicht sinnvolle Triviallösung F = 0 auszuschließen, wird die folgende Anforderung an die Lösung ergänzt:

- Trifft die Annahme zu, dass Abweichungen lediglich zu proportional verfälschten Messwerten führen, entsteht hierdurch keine Einschränkung, da für jede Lösung F des homogenen Gleichungssystems auch F = λ · F' eine Lösung darstellt.
- Aus letzten Gleichungen ergibt sich letztendlich die Formulierung eines geeigneten nichtlinearen Optimierungsproblems, wonach die Kenngröße

mit
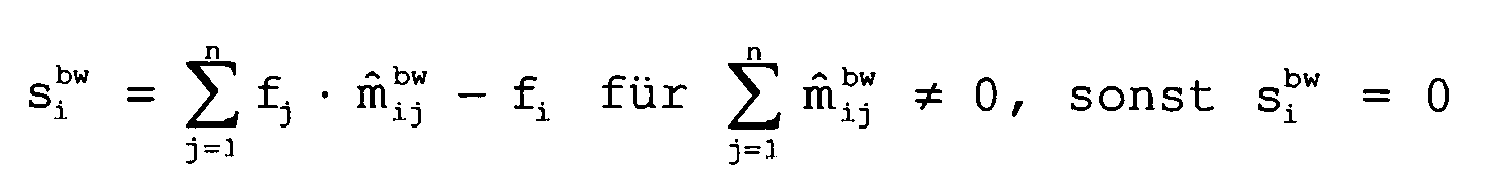
zu minimieren ist, wobei w1 und w2 wählbare Gewichtungen darstellen. - Da der erste Faktor f1 willkürlich gewählt wurde, obwohl er möglicherweise tatsächlich ungleich 1 ist, kann abschließend noch eine Korrektur der ermittelten Lösung F' erfolgen. Geht man davon aus, dass in einem Netz weniger als die Hälfte aller Messquerschnitte zu viele Fahrzeuge (fi > 1) und weniger als die Hälfte aller Messquerschnitte zu wenige Fahrzeuge (fi < 1) schätzen, kann als Referenz der Medianwert von F verwendet werden, da dieser bei 1 liegen muss. Als Lösung des Problems kann dann verwendet werden:

- Das formulierte Optimierungsproblem kann formal auf ein Netz als Ganzes angewendet werden. Dies hat allerdings zwei Nachteile: Einerseits nimmt der Rechenaufwand für die Optimierung mit der Zahl der Messquerschnitte überproportional zu. Andererseits führt die Tatsache, dass im Netz viele Messquerschnitte in beide Richtungen weitere Messquerschnitte haben, zu Nivellierungseffekten der geschätzten Korrekturfaktoren fi.
- Um diesen Nachteil zu umgehen, kann das Verfahren verfeinert werden, indem das Netz geeignet zerlegt wird. Als günstig hat sich die Anwendung auf Teilnetze erwiesen, die so definiert sind, dass von jedem Punkt innerhalb eines solchen Netzes nur solche Messstellen Teil dieses Teilnetzes sind, die über Netzkanten direkt erreichbar sind. Jedes solche Teilnetz stellt quasi ein Inselnetz mit Zu- und Ausfahrten in das übrige Netz dar. Es fasst alle vorwärts- bzw. rückwärts-bezogenen Teilnetze zusammen, die gleiche Zu- bzw. Ausfahrt-Messquerschnitte haben.
FIG 4 zeigt ein solches Inselnetz, das bei üblicher Detektorausstattung an Knotenpunkten in der Regel um die Lichtsignalanlage herum entsteht. Es weist Messquerschnitte nur am Netzrand auf, der inFIG 4 mit einer Strichdoppelpunktlinie veranschaulicht ist. - Die eben beschriebenen Nachteile sind damit aufgehoben. Gleichzeitig liefert die Kenngröße P, die sich aus der Lösung des Optimierungsproblems für ein Inselnetz ergibt, weitergehende Hinweise über eventuelle Detektorstörungen: Der Wert P der Lösung des Optimierungsproblems für ein Inselnetz geht im Idealfall gegen Null, wenn die Abbiegeraten exakt geschätzt sind und zwischen den Messquerschnitten keine Fahrzeugverluste (Senken) oder -zunahmen (Quellen) auftreten, sowie alle Messfehler proportionaler Art sind. Ergibt sich für P ein Wert erheblich größer als Null, z.B. Zwei, ist dies ein Indiz für ungenau geschätzte Abbiegeraten, nicht erfasste Zu- und Ausfahrten oder Messfehler anderer als proportionaler Art. Typischerweise entsteht ein solcher Fehler dann, wenn nicht alle Verkehrsflüsse in den relevanten Zu- und Ausfahrten eines solchen Teilnetzes erfasst sind oder z.B. durch Fehlversorgungen / -verdrahtungen Messquerschnitte den Strecken falsch zugewiesen wurden.
-
FIG 5 zeigt den Verlauf der erfindungsgemäß ermittelten rückwärts-bezogenen Abbiegeraten m̂ij(k) für die Verkehrsströme zwischen Knotenarm 3 und Knotenarmen 4, 1 und 2. Dazu wird eine Liste mit Korrekturfaktoren fi sowie der Wert der Kenngröße P ausgegeben, was nicht dargestellt ist. - An allen Messquerschnitten zwischen Inselnetzen werden mit diesem Ansatz jeweils zwei Werte für den Messfehler geschätzt. In einem abschließenden Ausgleichsverfahren können diese über einen weiteren Optimierungsschritt paarweise aneinander angeglichen werden, indem alle Messfehler fi aller Teilnetze mit Teilnetz-spezifischen Korrekturfaktoren multipliziert werden. Diese Korrekturfaktoren lassen das Verhältnis der fi innerhalb jedes Teilnetzes unverändert, führen aber zu einem Abgleich gemeinsamer Schätzfehler zwischen den Teilnetzen.
- Schließlich lassen sich alle gemessenen Verkehrsstärken über

und alle Abbiegeraten über
kalibrieren, was die Schätzung der Verkehrslage qualitativ verbessert. - Eine weitere Anwendung der Ergebnisse ist die Bildung von Ersatzwerten, falls Detektoren oder ganze Messquerschnitte ausgefallen sind. Solche Ausfälle werden entweder schon in der Hardware der Geräte erkannt und weitergemeldet oder sie lassen sich über einfache Plausibilitätskontrollen erfassen. In diesem Fall können Ersatzwerte einfach anhand der gemessenen und kalibrierten Verkehrsstärken und Abbiegeraten der umgebenden Messquerschnitte gebildet werden. Dies stellt einen erheblichen Qualitätssprung gegenüber bekannten Verfahren dar, die fehlende Messwerte im einfachen Fall lediglich durch vorab fest versorgte zeitabhängige Werte ersetzen oder - sehr aufwendig - diese über vorab erfasste, Tagestyp-spezifische Ganglinien und den aktuellen Zeitpunkt bestimmen.
- Die mit dem beschriebenen Verfahren geschätzten Abbiegeraten weisen eine Genauigkeit auf, die sowohl für die Verkehrslageschätzung als auch für die Weiterverwendung in adaptiven Netzsteuerungsverfahren ausreicht, und die die Schätzqualität konventioneller, umlegungsbasierter Verfahren weit übertreffen.
- Die Schätzung der Korrekturfaktoren fi für alle Messquerschnitte ermöglicht einerseits eine online-Korrektur der Abbiegeraten und Verkehrsstärke-Zählwerte. Das damit mögliche Verfahren zur netzbezogenen Ersatzwertbildung kommt ohne Ganglinien oder vorab versorgte Default-Zählwerte aus und funktioniert auch bei mehreren dicht beieinander liegenden Detektorausfällen, da in diesem Fall Ersetzungen auch rekursiv vorgenommen werden können.
- Andererseits entstehen aus der Konsistenzprüfung wertvolle Hinweise für die Wartung des Detektornetzes. Entsprechende Benachrichtigungsmechanismen ermöglichen dem Wartungsdienst einer Stadt eine effiziente und beschleunigte Reparatur defekter Detektoren, verbunden mit nennenswerten Kosteneinsparungen.
Claims (19)
- Verfahren zur Ermittlung von Abbiegeraten
 - wobei an Messquerschnitten in vorgebbaren Messintervallen (k) Verkehrsstärken (q(k)) erfasst werden,- wobei für wenigstens ein vorwärts-bezogenes Teilnetz (fw) des Straßennetzes, bei welchem Messquerschnitte an einer Ausfahrt (j) und an Zufahrten (i) des Teilnetzes (fw) berücksichtigt werden, eine Modellgleichung aufgestellt wird, in der die Ausfahrt-Verkehrsstärke


 - und wobei ausgehend von der Modellgleichung mittels eines mathematischen Schätzverfahrens die vorwärts-bezogenen Abbiegeratendadurch gekennzeichnet,
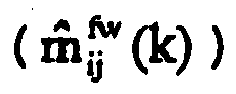 - dass in der gewichteten Summe für die Ausfahrt-Verkehrsstärke

 - wobei sich eine zu ermittelnde vorwärts-bezogene Abbiegerate


- Verfahren nach Anspruch 1,
dadurch gekennzeichnet, dass für wenigstens ein rückwärts-bezogenes Teilnetz (bw) des Straßennetzes, bei welchem Messquerschnitte an einer zufahrt (j) und an Ausfahrten (i) des Teilnetzes (bw) berücksichtigt werden, eine Modellgleichung aufgestellt wird, in der die Zufahrt-Verkehrsstärke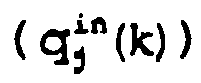


 - wobei ausgehend von der Modellgleichung mittels eines mathematischen Schätzverfahrens die Abbiegeraten
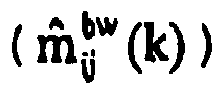 - wobei in der gewichteten Summe für die Zufahrt-Verkehrsstärke

 - und wobei sich eine zu ermittelnde rückwärts-bezogene Abbiegerate
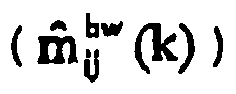

- Verfahren nach Anspruch 1 oder 2,
dadurch gekennzeichnet, dass bei dem mathematischen Schätzverfahren ein erweitertes Kalman-Filter angewandt wird. - Verfahren nach einem der Ansprüche 1 bis 3,
dadurch gekennzeichnet, dass das Schätzverfahren unterbrochen wird, wenn an einem Messquerschnitt eine Verkehrsüberlastung erfasst wird. - Verfahren zur Ermittlung von Abbiegeraten an einem Knotenpunkt des Straßennetzes,
dadurch gekennzeichnet, dass vorwärts-bezogene und/oder rückwärts-bezogene Teilnetze (fw, bw) um den Knotenpunkt betrachtet werden, bei welchen Messquerschnitte in den Zufahrten (j, i) und Ausfahrten (i, j) des Knotenpunktes berücksichtigt werden, und dass die Abbiegeraten
- Verfahren zur Ermittlung von Quelle-Ziel-Verkehrsströmen eines Teilnetzes,
dadurch gekennzeichnet, dass für die Zufahrten und Ausfahrten des Teilnetzes die Abbiegeraten gemäß einem Verfahren nach einem der Ansprüche 1 bis 4 ermittelt werden, wobei Messquerschnitte nur am Rand des Teilnetzes und nicht in seinem Inneren berücksichtigt werden, und dass aus den ermittelten Abbiegeraten und den erfassten Verkehrsstärken die Quelle-Ziel-Verkehrsströme für dieses Teilnetz berechnet werden. - Verfahren nach Anspruch 6,
dadurch gekennzeichnet, dass die Anzahl (z) der berücksichtigten Messintervalle (n) mit zunehmender Größe des betrachteten Teilnetzes vergrößert wird. - Verfahren nach Anspruch 6 oder 7,
dadurch gekennzeichnet, dass die berücksichtigten Messintervalle (n) mit zunehmender Größe des betrachteten Teilnetzes verlängert werden. - Verfahren zur Ermittlung der Verkehrsstärke an einem Fahrbahnquerschnitt eines Straßennetzes,
dadurch gekennzeichnet, dass für ein Teilnetz des Straßennetzes, dessen eine Zu- oder Ausfahrt den Fahrbahnquerschnitt und dessen andere Zu- und/oder Ausfahrten Messquerschnitte aufweisen, gemäß einem Verfahren nach einem der Ansprüche 1 bis 4 ermittelte Abbiegeraten bereitgestellt werden, und dass aus den bereitgestellten Abbiegeraten und den an den Messquerschnitten erfassten Verkehrsstärken der anderen Zu- und/oder Ausfahrten die Verkehrstärke am Fahrbahnquerschnitt der einen Zu- bzw. Ausfahrt berechnet wird. - Verfahren nach Anspruch 9,
dadurch gekennzeichnet, dass die für den Fahrbahnquerschnitt ermittelte Verkehrsstärke als Ersatzwert für einen fehlerhaften oder ausgefallenen Messquerschnitt herangezogen wird. - Verfahren zur Ermittlung der Fahrzeuganzahl innerhalb eines Fahrbahnabschnitts, an dessen ersten Endpunkt die Verkehrsstärke an einem Messquerschnitt erfasst wird und an dessen zweiten Endpunkt kein Messquerschnitt angeordnet ist,
dadurch gekennzeichnet, dass die Verkehrsstärke am zweiten Endpunkt gemäß einem Verfahren nach Anspruch 9 oder 10 und daraus die Fahrzeuganzahl im Fahrbahnabschnitt durch zeitliche Integration der Differenz aus der in den Fahrbahnabschnitt zufließenden Verkehrsstärke und der aus diesem abfließenden Verkehrsstärke ermittelt wird. - Verfahren zur Bestimmung von Korrekturfaktoren für gemäß einem Verfahren nach einem der Ansprüche 1 bis 4 ermittelte Abbiegeraten,
dadurch gekennzeichnet, dass zunächst aus der Fahrzeugerhaltung der tatsächlichen vorwärts- und rückwärts-bezogenen Abbiegeraten für die zu bestimmenden Korrekturfaktoren (fi) ein homogenes Gleichungssystem aufgestellt wird, dass dann aus dem homogenen Gleichungssystem zusammen mit einer die triviale Lösung ausschließenden Nebenbedingung ein Optimierungsproblem gewonnen wird, und dass die Korrekturfaktoren (fi) sich als Lösung des Optimierungsproblems ergeben. - Verfahren nach Anspruch 12,
dadurch gekennzeichnet, dass die bestimmten Korrekturfaktoren (fi) durch ihren Medianwert dividiert werden. - Verfahren nach Anspruch 12 oder 13,
dadurch gekennzeichnet, dass ein betrachtetes Teilnetz des Straßennetzes in Inselnetze zerlegt wird, wobei jedes Inselnetz nur Messquerschnitte an seinem Netzrand umfasst, und dass Korrekturfaktoren (fi) für die Inselnetze bestimmt werden. - Verfahren nach einem der Ansprüche 12 bis 14,
dadurch gekennzeichnet, dass überprüft wird, ob die bestimmten Korrekturfaktoren (fi) innerhalb eines vorgebbaren Wertebereiches liegen. - Verfahren nach einem der Ansprüche 12 bis 15,
dadurch gekennzeichnet, dass bei der Lösung des Optimierungsproblems eine Kenngröße (P) berechnet wird, deren Wert als Maß für die Schätzqualität der Abbiegeraten
- Verfahren nach Anspruch 16,
dadurch gekennzeichnet, dass eine Fehlermeldung ausgegeben wird, wenn der Wert der Kenngröße (P) eine vorgebbare Schranke übersteigt. - Verfahren nach einem der Ansprüche 12 bis 17,
dadurch gekennzeichnet, dass für jeden Messquerschnitt, den sich zwei aneinander grenzende Inselnetze teilen, zwei Korrekturfaktoren bestimmt werden und dass die Korrekturfaktoren je eines Inselnetzes derart skaliert werden, dass sich die Korrekturfaktoren gemeinsamer Messquerschnitte einander angleichen. - Verfahren nach einem der Ansprüche 12 bis 18,
dadurch gekennzeichnet, dass die an den Messquerschnitten erfassten Verkehrsstärken

Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102005024953A DE102005024953A1 (de) | 2005-05-31 | 2005-05-31 | Verfahren zur Ermittlung von Abbiegeraten in einem Straßennetz |
| PCT/EP2006/062571 WO2006128819A1 (de) | 2005-05-31 | 2006-05-24 | VERFAHREN ZUR ERMITTLUNG VON ABBIEGERATEN IN EINEM STRAßENNETZ |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1749288A1 EP1749288A1 (de) | 2007-02-07 |
| EP1749288B1 true EP1749288B1 (de) | 2008-02-27 |
Family
ID=36939069
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP06763261A Not-in-force EP1749288B1 (de) | 2005-05-31 | 2006-05-24 | VERFAHREN ZUR ERMITTLUNG VON ABBIEGERATEN IN EINEM STRAßENNETZ |
Country Status (8)
| Country | Link |
|---|---|
| US (1) | US7894979B2 (de) |
| EP (1) | EP1749288B1 (de) |
| CN (1) | CN101006481B (de) |
| AT (1) | ATE387695T1 (de) |
| DE (2) | DE102005024953A1 (de) |
| DK (1) | DK1749288T3 (de) |
| NO (1) | NO20065797L (de) |
| WO (1) | WO2006128819A1 (de) |
Families Citing this family (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP4770858B2 (ja) * | 2008-03-28 | 2011-09-14 | アイシン・エィ・ダブリュ株式会社 | 信号交差点情報取得装置、信号交差点情報取得方法および信号交差点情報取得プログラム |
| DE102008022349A1 (de) * | 2008-05-02 | 2009-11-12 | Deutsches Zentrum für Luft- und Raumfahrt e.V. | Verfahren und Vorrichtung zur Ermittlung von Rückstaulängen an Lichtsignalanlagen |
| US8798897B2 (en) | 2010-11-01 | 2014-08-05 | International Business Machines Corporation | Real-time traffic analysis through integration of road traffic prediction and traffic microsimulation models |
| US9978270B2 (en) | 2014-07-28 | 2018-05-22 | Econolite Group, Inc. | Self-configuring traffic signal controller |
| DE102017208854B4 (de) * | 2017-05-24 | 2025-01-23 | Volkswagen Aktiengesellschaft | Verfahren, Vorrichtungen und computerlesbares Speichermedium mit Instruktionen zum Ermitteln von geltenden Verkehrsregeln für ein Kraftfahrzeug |
| KR20210144411A (ko) * | 2020-05-22 | 2021-11-30 | 현대자동차주식회사 | 차량의 주행 차로 인식 장치 및 방법 |
Family Cites Families (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US3663937A (en) * | 1970-06-08 | 1972-05-16 | Thiokol Chemical Corp | Intersection ingress-egress automatic electronic traffic monitoring equipment |
| US3920967A (en) * | 1974-02-22 | 1975-11-18 | Trw Inc | Computerized traffic control apparatus |
| DE3870709D1 (de) * | 1987-05-27 | 1992-06-11 | Siemens Ag | Verfahren zur messtechnischen erfassung der intensitaet des strassenverkehrs. |
| JP2712844B2 (ja) * | 1990-04-27 | 1998-02-16 | 株式会社日立製作所 | 交通流計測装置及び交通流計測制御装置 |
| JP3414843B2 (ja) * | 1993-06-22 | 2003-06-09 | 三菱電機株式会社 | 交通手段制御装置 |
| DE4408547A1 (de) * | 1994-03-14 | 1995-10-12 | Siemens Ag | Verfahren zur Verkehrserfassung und Verkehrssituationserkennung auf Autostraßen, vorzugsweise Autobahnen |
| DE4415737A1 (de) * | 1994-05-04 | 1995-11-23 | Siemens Ag | Verfahren zur laufenden Messung der aktuellen Verkehrsströme an einem Verkehrsknoten |
| JP3435623B2 (ja) * | 1996-05-15 | 2003-08-11 | 株式会社日立製作所 | 交通流監視装置 |
| DE19647127C2 (de) * | 1996-11-14 | 2000-04-20 | Daimler Chrysler Ag | Verfahren zur automatischen Verkehrsüberwachung mit Staudynamikanalyse |
| US5921701A (en) * | 1997-06-25 | 1999-07-13 | Clayton; Robert F. | Traffic interchange |
| DE19729914A1 (de) * | 1997-07-04 | 1999-01-07 | Mannesmann Ag | Verfahren zur Analyse eines Verkehrsnetzes, Verkehrsanalyse, Verkehrsprognose sowie Erzeugung einer historischen Verkehrsdatenbank und Verkehrsanalyse- und -prognosezentrale |
| DE19835979B4 (de) * | 1998-08-08 | 2005-01-05 | Daimlerchrysler Ag | Verfahren zur Verkehrszustandsüberwachung und Fahrzeugzuflußsteuerung in einem Straßenverkehrsnetz |
| KR20000025578A (ko) * | 1998-10-13 | 2000-05-06 | 윤종용 | 차로의 모델링 방법 및 그를 이용한 차선 인식 방법 |
| DE19944075C2 (de) * | 1999-09-14 | 2002-01-31 | Daimler Chrysler Ag | Verfahren zur Verkehrszustandsüberwachung für ein Verkehrsnetz mit effektiven Engstellen |
| DE10036789A1 (de) * | 2000-07-28 | 2002-02-07 | Daimler Chrysler Ag | Verfahren zur Bestimmung des Verkehrszustands in einem Verkehrsnetz mit effektiven Engstellen |
| DE10136646A1 (de) * | 2001-07-20 | 2003-02-06 | Ddg Ges Fuer Verkehrsdaten Mbh | Verfahren zur Flußbilanzierung von Fahrzeugen |
| US20040088392A1 (en) * | 2002-03-18 | 2004-05-06 | The Regents Of The University Of California | Population mobility generator and simulator |
| US7135989B2 (en) * | 2004-09-27 | 2006-11-14 | Gregory Fife Parsons | Parallel flow vehicle turn system for traffic intersections |
-
2005
- 2005-05-31 DE DE102005024953A patent/DE102005024953A1/de not_active Withdrawn
-
2006
- 2006-05-24 DK DK06763261T patent/DK1749288T3/da active
- 2006-05-24 CN CN2006800003588A patent/CN101006481B/zh not_active Expired - Fee Related
- 2006-05-24 EP EP06763261A patent/EP1749288B1/de not_active Not-in-force
- 2006-05-24 WO PCT/EP2006/062571 patent/WO2006128819A1/de not_active Ceased
- 2006-05-24 US US11/629,796 patent/US7894979B2/en not_active Expired - Fee Related
- 2006-05-24 AT AT06763261T patent/ATE387695T1/de active
- 2006-05-24 DE DE502006000385T patent/DE502006000385D1/de active Active
- 2006-12-14 NO NO20065797A patent/NO20065797L/no not_active Application Discontinuation
Also Published As
| Publication number | Publication date |
|---|---|
| WO2006128819A1 (de) | 2006-12-07 |
| EP1749288A1 (de) | 2007-02-07 |
| NO20065797L (no) | 2007-03-05 |
| CN101006481B (zh) | 2010-10-06 |
| DE502006000385D1 (de) | 2008-04-10 |
| CN101006481A (zh) | 2007-07-25 |
| DK1749288T3 (da) | 2008-06-23 |
| DE102005024953A1 (de) | 2006-12-07 |
| US7894979B2 (en) | 2011-02-22 |
| ATE387695T1 (de) | 2008-03-15 |
| US20080069000A1 (en) | 2008-03-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP3611710B1 (de) | Verkehrsflusssimulator | |
| EP2280383B1 (de) | Verfahren zur Ermittlung von Verkehrsinformationen für eine Straßenstrecke eines Straßennetzes sowie Verkehrsrechner zur Durchführung des Verfahrens | |
| EP0740280A2 (de) | Verfahren zur Störungserkennung im Strassenverkehr | |
| EP1154389A1 (de) | Verfahren zur Verkehrslagebestimmung für ein Verkehrsnetz | |
| DE19647127A1 (de) | Verfahren zur automatischen Verkehrsüberwachung mit Staudynamikanalyse | |
| EP2342574B1 (de) | Fehlerortung in elektrischen energieversorgungsnetzen nach dem distanzschutzprinzip | |
| DE102019211098B4 (de) | Verfahren, Vorrichtung und Computerprogramm zum Bestimmen einer Ampelphase einer Ampel einer Ampelanlage | |
| EP2143185A1 (de) | Verfahren und vorrichtung zur erfassung eines fehlers in einem elektrischen versorgungsnetz | |
| DE102015202554B3 (de) | Verfahren und Vorrichtung zum Schätzen eines realen Verkehrszustandes mittels n Sensoren | |
| WO2006128819A1 (de) | VERFAHREN ZUR ERMITTLUNG VON ABBIEGERATEN IN EINEM STRAßENNETZ | |
| WO2013120765A1 (de) | Verfahren zu einem modellaufbau für eine reisezeitendatenbank | |
| EP0501193B1 (de) | Verfahren für eine selbsttätige verkehrstechnische Koordinierung eines unabhängigen Knotenpunkt-Steuergeräts einer Strassenverkehrs-Lichtsignalanlage mit einem oder mehreren Nachbarknoten | |
| DE102016010028B4 (de) | Technik zum lokalen Auswählen einer Route in einem Verkehrsnetz durch ein Fahrzeugnavigationsgerät | |
| EP2466530A1 (de) | Verfahren zum Simulieren eines Personenstroms und Vorrichtung zum Generieren eines zellularen Automaten zum Simulieren eines Personenstroms | |
| DE102008045631A1 (de) | Verfahren zur Koordinierung von lichtsignalgesteuerten Knoten in einem Straßennetz | |
| DE102008023242A1 (de) | Map matching für Sicherheitsanwendungen | |
| DE102017008667A1 (de) | Verfahren zur dynamischen Routenplanung | |
| EP2887332A1 (de) | Verfahren und System zum Ermitteln einer Verkehrssituation auf einer Straßenstrecke | |
| DE102016220561A1 (de) | Verfahren zur Ermittlung von Fahrrouten für Landfahrzeuge | |
| DE102015205901A1 (de) | Verfahren zur Berechnung einer Route für ein Landfahrzeug | |
| EP2945032B1 (de) | Verfahren zur ermittlung der schaltzeiten und/oder der heizkurvenkennlinie einer heizungsanlage | |
| DE102013204424A1 (de) | Automatische Bereitstellung von Verkehrsnachfrageinformation für Berechnungen von Verkehrsbelastungen | |
| DE102010064063B4 (de) | Verfahren und Vorrichtung zur rechnergestützten Prognose eine Fahrtdauer eines Fahrzeugs auf einer Route aus einem oder mehreren Routensegmenten | |
| DE102008012569B4 (de) | Verfahren und Vorrichtung zur Erfassung von Ereignissen mittels mindestens zweier Zähleinrichtungen | |
| DE10241706B4 (de) | Verfahren zum Steuern des Verkehrs an einem Knotenpunkt eines Straßennetzes |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20061213 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC NL PL PT RO SE SI SK TR |
|
| AX | Request for extension of the european patent |
Extension state: AL BA HR MK YU |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: G08G 1/01 20060101AFI20070119BHEP |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| DAX | Request for extension of the european patent (deleted) | ||
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HU IE IS IT LI LT LU LV MC NL PL PT RO SE SI SK TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) |
Effective date: 20080227 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: NV Representative=s name: SIEMENS SCHWEIZ AG Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REF | Corresponds to: |
Ref document number: 502006000385 Country of ref document: DE Date of ref document: 20080410 Kind code of ref document: P |
|
| REG | Reference to a national code |
Ref country code: GR Ref legal event code: EP Ref document number: 20080401067 Country of ref document: GR |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: TRGR |
|
| REG | Reference to a national code |
Ref country code: DK Ref legal event code: T3 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080627 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080607 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080227 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080227 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080227 Ref country code: SI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080227 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FD4D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080227 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080227 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080721 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080227 |
|
| EN | Fr: translation not filed | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20080531 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080227 |
|
| 26N | No opposition filed |
Effective date: 20081128 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PCAR Free format text: SIEMENS SCHWEIZ AG;INTELLECTUAL PROPERTY FREILAGERSTRASSE 40;8047 ZUERICH (CH) |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080527 Ref country code: FR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20081219 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080227 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080227 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20080524 Ref country code: HU Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080828 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: TR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20080227 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: BE Payment date: 20100603 Year of fee payment: 5 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20100524 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20100524 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: SE Payment date: 20110510 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DK Payment date: 20110512 Year of fee payment: 6 |
|
| BERE | Be: lapsed |
Owner name: SIEMENS A.G. Effective date: 20110531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110531 |
|
| REG | Reference to a national code |
Ref country code: SE Ref legal event code: EUG |
|
| REG | Reference to a national code |
Ref country code: DK Ref legal event code: EBP |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120525 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20120531 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GR Payment date: 20150511 Year of fee payment: 10 Ref country code: IT Payment date: 20150514 Year of fee payment: 10 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: NL Payment date: 20160519 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CZ Payment date: 20160524 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20160407 Year of fee payment: 11 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20160720 Year of fee payment: 11 Ref country code: CH Payment date: 20160802 Year of fee payment: 11 |
|
| REG | Reference to a national code |
Ref country code: GR Ref legal event code: ML Ref document number: 20080401067 Country of ref document: GR Effective date: 20161207 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20161207 Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20160524 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PCOW Free format text: NEW ADDRESS: WERNER-VON-SIEMENS-STRASSE 1, 80333 MUENCHEN (DE) |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 502006000385 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MM Effective date: 20170601 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MM01 Ref document number: 387695 Country of ref document: AT Kind code of ref document: T Effective date: 20170524 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170524 Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170524 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170531 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170531 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20170601 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20171201 |