EP1727941B1 - Straßenfertiger mit einer Steuereinrichtung für die Geschwindigkeitsregelung des Kratzbodens - Google Patents
Straßenfertiger mit einer Steuereinrichtung für die Geschwindigkeitsregelung des Kratzbodens Download PDFInfo
- Publication number
- EP1727941B1 EP1727941B1 EP05716083A EP05716083A EP1727941B1 EP 1727941 B1 EP1727941 B1 EP 1727941B1 EP 05716083 A EP05716083 A EP 05716083A EP 05716083 A EP05716083 A EP 05716083A EP 1727941 B1 EP1727941 B1 EP 1727941B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- ultra
- road finisher
- sonic sensor
- scraper floor
- detection
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 230000001105 regulatory effect Effects 0.000 title description 2
- 238000001514 detection method Methods 0.000 claims description 33
- 239000000463 material Substances 0.000 claims description 32
- 239000010426 asphalt Substances 0.000 claims description 30
- 238000005259 measurement Methods 0.000 claims description 11
- 238000012545 processing Methods 0.000 claims description 7
- 230000001419 dependent effect Effects 0.000 claims description 5
- 230000002238 attenuated effect Effects 0.000 claims description 3
- 238000002604 ultrasonography Methods 0.000 description 9
- 238000003860 storage Methods 0.000 description 4
- 241000237858 Gastropoda Species 0.000 description 3
- 230000001276 controlling effect Effects 0.000 description 3
- 238000013461 design Methods 0.000 description 3
- 238000013016 damping Methods 0.000 description 2
- 238000000034 method Methods 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 238000009826 distribution Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000011156 evaluation Methods 0.000 description 1
- 230000010006 flight Effects 0.000 description 1
- 238000009434 installation Methods 0.000 description 1
- 230000002452 interceptive effect Effects 0.000 description 1
- 230000007774 longterm Effects 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
Images

Classifications
-
- E—FIXED CONSTRUCTIONS
- E01—CONSTRUCTION OF ROADS, RAILWAYS, OR BRIDGES
- E01C—CONSTRUCTION OF, OR SURFACES FOR, ROADS, SPORTS GROUNDS, OR THE LIKE; MACHINES OR AUXILIARY TOOLS FOR CONSTRUCTION OR REPAIR
- E01C19/00—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving
- E01C19/48—Machines, tools or auxiliary devices for preparing or distributing paving materials, for working the placed materials, or for forming, consolidating, or finishing the paving for laying-down the materials and consolidating them, or finishing the surface, e.g. slip forms therefor, forming kerbs or gutters in a continuous operation in situ
Definitions
- the present invention is concerned with a control device for the speed control of the so-called scraper floor of a road paver '.
- Known road pavers with which the asphalt surface of a road is created, have in their rearmost in the direction of travel area a so-called screed, which floats on a distributed in front of the screed asphalt material supply and forms a road surface of a desired thickness.
- the screed comprises a fixed main screed plate on which extendable movable screed plates are guided in the transverse direction to the direction of travel of the paver in order to adjust in this way the width of the road surface to be manufactured can.
- a screw conveyor In front of the screed is a screw conveyor with which the asphalt material drill located in front of the screed is conveyed transversely outward from a central area of the road finisher in front of the screed in the direction of the extendable screed plates.
- the paver has in its front in the direction of travel an asphalt material storage hopper, in the tipping trucks of asphalt material is tipped.
- the asphalt material storage hopper has a bottom opening toward a so-called scraper floor which extends in the longitudinal direction of the paver from the bottom portion of the asphalt material hopper to an area above and in front of the auger.
- the so-called scraper floor comprises on the left-side and on the right-side scraper floor half each a slatted frame for transporting asphalt material from the bottom area of the asphalt material storage hopper to the end edge of the scraper floor just above and in front of the screw to refill the asphalt material supply in the screw with a selectable speed.
- a common way of controlling the asphalt material supply by controlling the speed of the scraper floor is in known road pavers in the hydraulic parallel connection of the screw and the scraper floor.
- This known method for controlling the speed of the scraper floor is based on the assumption that, if more material is required for installation by the screed, both the screw and the conveyor belt should run faster in the same way.
- Another known control for the speed of the scraper floor makes use of the signals of the ultrasonic sensors described for the control of the worm also for the control of the scraper floor. Also, this method is based as well as the hydraulic parallel connection of the screw conveyor and the floor conveyor on the assumption that the speeds of the screw and the speed of the floor conveyor must always be in the same proportion.
- the present invention therefore has for its object to provide a control device for the speed control of the floor conveyor of a paver, with an improved control of the tracked amount of material is achieved.
- the invention is based on the finding that a reliable control of the speed of the scraper floor can then be made on the basis of the signal of an ultrasonic sensor, if it is arranged such that its detection lobe extends into an area, on the one hand in the direction of travel of the paver before Snail and behind the end of the scraper floor facing the screw and on the other hand in the transverse direction the paver lies within the width of the floor conveyor.
- a separate ultrasonic sensor is provided for each of the two slatted frames of a floor conveyor, which controls the speed of the associated slatted base.
- the ultrasonic sensor is arranged such that its detection lobe extends from top to bottom and obliquely forward in the direction of travel of the paver behind the screw facing the end of the scraper floor on the top of an asphalt material supply between the scraper floor and the screw.
- this arrangement in contrast to the "backward" arrangement of the ultrasonic sensors outside the ends of the augers the control of the screw according to FIG. 1 of the EP 0 279 795 B1 stands, an unwanted detection of the moving flights is prevented by the ultrasonic sensor.
- This "obliquely forward" arrangement allows with the same detection lobe both the consideration of the asphalt material supply, which is in front of the screw, as well as the detection of the currently falling from the trailing edge of the conveyor floor additional asphalt supply quantities.
- the subject invention also has the realization of the detection lobe of the ultrasonic sensor in contrast to the wide detection lobes of conventional ultrasonic sensors for the road paver area so tight design that the detection lobe at least in the measuring range between 0 and 50 cm from the ultrasonic sensor has a detection width of less than 20 cm, preferably even under 12 cm.
- a trouble-free sound measurement is achieved within the structurally very unfavorable area of the shaft, in the direction of travel of the Road finisher in front of the screw and behind the screw facing the end of the floor conveyor and is located in the transverse direction of the paver within the width of the floor conveyor.
- this shaft are hydraulic hoses, augers for the screws and other parts, which could lead to measurement errors in the case of the use of conventional ultrasonic sensors, which would affect the accuracy of the regulation of the speed of the floor conveyor.
- the detection lobe of the ultrasonic sensor is narrowed by the fact that within a downstream of the ultrasonic sensor signal processing device, the output from the ultrasonic sensor signal is applied with a distance-dependent attenuation, such that ultrasound sensor signals short-term corresponding to short measurement distances are attenuated stronger than ultrasonic sensor signals longer term.
- such a paver 1 has an asphalt material storage container 2 in its front region in the direction of travel, from whose open bottom region 3 the so-called scraper floor 4 extends counter to the direction of travel to the rear.
- the scraper floor 4 comprises two slats 5, 6 for separately controllable left-sided and right-side conveyance of asphalt material from the open bottom portion 3 of the asphalt material reservoir 2 toward a trailing edge 7 of the scraper floor at which the asphalt material falls down onto an asphalt material supply is driven by separately driven screws 8, 9 in the transverse direction to the outside.
- the screws 8, 9 are each independently driven by drive motors (not shown), which are housed in a drive unit 10.
- a first and a second ultrasonic sensor 17, 18 may be provided whose detection lobes are directed in the direction of travel of the paver each obliquely backwards down to the height of the asphalt material supply in front of the extendable signs 13, 14 in the transverse direction outside of the screws 8, 9 to track the speed of the screws 8, 9 so that there is a substantially constant supply of material in the described range.
- a third and a fourth ultrasound sensor 19, 20 are arranged in the region 21 indicated by a dashed line 21 in FIG. 1 such that their detection lobes extend into this region 21, which in the direction of travel of the road paver 1 in front of the screws 8, 9 and behind the worm 8, 9 facing the end 7 of the scraper floor 4 and on the other hand in the transverse direction of the paver 1 within the width of the scraper floor 4 is located.
- the third and the fourth ultrasonic sensor 19, 20 are each used to control the speed of that slatted frame 5, 6 of the floor conveyor 4, to which they are assigned locally.
- the ultrasonic sensors 19, 20 are arranged such that their detection lobes from top to bottom and obliquely from the front in the direction of travel of the paver behind the screw 8, 9 facing the trailing edge 7 of the floor conveyor 4 on the top of an asphalt material supply between the floor conveyor 4 and the Snails 8, 9 extend.
- this obliquely upwardly oriented alignment of the detection lobes is selected approximately at 45 ° angle relative to the vertical or with respect to the direction of travel, but also directions between 20 ° and 60 ° with respect to the vertical come into consideration.
- the arrangement and angular orientation of the sensors will be so chosen that the heyness over the supply of material gears of the screws 8, 9 and the bed bases 5, 6 of the floor conveyor 4 are each outside the detection areas.
- the ultrasound sensors customary in the field of construction equipment are not used as the third and fourth ultrasound sensors 19, 20, but ultrasound sensors specially modified for this application case have their very narrow detection lobe only a detection width of at least in the measuring range between 0 and 50 cm from the ultrasound sensor less than 20 cm, preferably less than 12 cm.
- the ultrasonic sensors 19 and 20 respectively downstream signal processing means 30, 31 consists of a conventional transceiver circuit 30 for the application of ultrasound sensors with transmit signals and for the duration-dependent evaluation of the received signals and from one of these transceiver circuit 30 downstream attenuation circuit that generated by the ultrasonic sensors and of the transceiver circuit 30 receives evaluated receive signal with a distance-dependent attenuation.
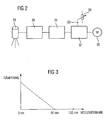
- the course of this attenuation as a function of the measuring distance is shown in FIG. 3 and is selected such that short-term ultrasonic sensor signals corresponding to a short measuring distance are more strongly attenuated than ultrasonic signals with a longer running time.
- a maximum attenuation value at which measurement objects can still be received at short measurement distances is reduced linearly up to a measurement distance of about 60 cm from the ultrasound sensor, while measurement signals are processed without attenuation between a measurement range of 60 cm and a maximum measurement distance of about 100 cm become.
- the invention takes into account the knowledge that with increasing damping the effective width of the detection lobe is reduced.
- the detection lobe is that detection area of the ultrasonic sensor 19, 20 within which a detected object causes a detection signal in the signal processing device 30, 31, which exceeds an internal detection threshold of the signal processing device 30, 31.
- the setpoint generator may in the simplest case be a potentiometer.
- the transmitter may be the output of a computer for generating machine-specific specifications for the detected asphalt material supply depending on different manufacturing conditions, such as the width and thickness of the road surface to be created and the speed of the paver.
- the proportional controller 32 generates at its output a control signal for the speed control of a drive motor 35 for one of the slatted frames 5, 6.
Landscapes
- Engineering & Computer Science (AREA)
- Architecture (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- Road Paving Machines (AREA)
Description
- Die vorliegende Erfindung befasst sich mit einer Steuereinrichtung für die Geschwindigkeitsregelung des sogenannten Kratzbodens eines Straßenfertigers'.
- Bekannte Straßenfertiger, mit denen die Asphaltdecke einer Straße erstellt wird, haben in ihrem in Fahrtrichtung hintersten Bereich eine sogenannte Bohle, die auf einem vor der Bohle verteilten Asphaltmaterialvorrat aufschwimmt und eine Straßendecke einer gewünschten Dicke bildet. Die Bohle umfasst ein feststehendes Hauptbohlenschild, an dem in Querrichtung zur Fahrtrichtung des Straßenfertigers ausfahrbare bewegliche Bohlenschilder geführt werden, um auf diese Weise die Breite der zu fertigenden Straßendecke einstellen zu können. Vor der Bohle liegt ein Schneckenförderer, mit dem der vor der Bohle befindliche Asphaltmaterialbohrer in Querrichtung von einem Mittenbereich des Straßenfertigers vor der Bohle in Richtung zu den ausfahrbaren Bohlenschildern hin nach außen gefördert wird. Der Straßenfertiger hat in seinem in Fahrtrichtung vorderen Bereich einen Asphaltmaterial-Vorratstrichter, in den von anliefernden LKWs Asphaltmaterial eingekippt wird. Der Asphaltmaterial-Vorratstrichter hat eine bodenseitige Öffnung in Richtung zu einem sogenannten Kratzboden hin, der sich in Längsrichtung des Straßenfertigers von dem Bodenbereich des Asphaltmaterial-Vorratstrichters bis zu einem Bereich oberhalb und vor der Förderschnecke erstreckt. Der sogenannte Kratzboden umfasst auf der linksseitigen sowie auf der rechtsseitigen Kratzbodenhälfte je einen Lattenrost zum Befördern von Asphaltmaterial vom Bodenbereich des Asphaltmaterial-Vorratstrichters bis zur Endkante des Kratzbodens kurz oberhalb und vor der Schnecke, um den Asphaltmaterialvorrat im Bereich der Schnecke mit einer wählbaren Geschwindigkeit nachzufüllen.
- Wie beispielsweise aus der
EP 0 279 795 B1 bekannt ist, ist es bei derartigen Straßenfertigern üblich, die Materialhöhe vor der Bohle an den jeweiligen Außenseiten der Schnecken mit einem Ultraschallsensor zu erfassen, um auf der Grundlage der so gemessenen Materialhöhe im Bereich seitlich außerhalb der Schnecke die Schneckendrehzahl so nachzuführen, dass jeweils vor der Bohle außerhalb der Schnecke eine bestimmte Asphaltmaterialvorratshöhe eingehalten wird. Mit dieser Regelung lässt sich zwar eine gute Verteilung des Asphaltmaterials quer zur Fahrtrichtung des Straßenfertigers realisieren, jedoch wird hierdurch nicht eine dem Asphaltmaterialverbrauch entsprechende Zuführung gewährleistet. - Eine übliche Art der Steuerung der Asphaltmaterial-Zuführung durch Steuerung der Geschwindigkeit des Kratzbodens besteht bei bekannten Straßenfertigern in der hydraulischen Parallelschaltung der Schnecke und des Kratzbodens. Dieses bekannte Verfahren zur Regelung der Geschwindigkeit des Kratzbodens beruht auf der Annahme, dass dann, wenn mehr Material zum Einbau durch die Bohle benötigt wird, sowohl die Schnecke als auch das Förderband in gleicher Weise schneller laufen sollen.
- Eine weitere bekannte Ansteuerung für die Geschwindigkeit des Kratzbodens macht von den Signalen der beschriebenen Ultraschallsensoren für die Ansteuerung der Schnecke auch für die Steuerung des Kratzbodens Gebrauch. Auch dieses Verfahren beruht ebenso wie die hydraulische Parallelschaltung des Schneckenförderers und des Kratzbodens auf der Annahme, dass die Drehzahlen der Schnecke und die Geschwindigkeit des Kratzbodens immer im gleichen Verhältnis zueinander stehen müssen.
- Dieser der bekannten Regelung zugrunde liegende Ansatz wird jedoch den tatsächlichen Verhältnissen beim Betrieb eines Straßenfertigers schon deswegen nicht gerecht, weil die Drehzahl der Schnecke und die Geschwindigkeit des Kratzbodens dann nicht im gleichen Verhältnis zueinander stehen können, wenn die Bohle in Querrichtung ausgefahren wird, wodurch sich die von der Bohle eingebaute Asphaltmaterialmenge entsprechend erhöht.
- Es ist auch aus
US 5 575 583 A ein Straßenfertiger mit einer Steuereinrichtung für die Drehzahlregelung des Kratzbodens bekannt, wobei ein Ultraschallsensor hinter der Hinterkante des Kratzbodens vorgesehen ist, der die ausgebrachte Materialmenge erfasst. - Bei anderen für die Regelung der Geschwindigkeit des Kratzbodens vorgesehenen bekannten Steuereinrichtungen bedient man sich mechanischer Füllhöhenschalter oder Potentiometergeber zum Erfassen der Asphaltmaterialvorratsmenge, um in Abhängigkeit von einem Füllhöhenschaltersignal oder Potentiometergebersignal eine Regelung der Geschwindigkeit des Kratzbodens vorzunehmen. Da jedoch derartige mechanische Geber unter den extrem groben Umgebungsbedingungen nicht langfristig zuverlässig arbeiten, hat sich heutzutage die Regelung der Geschwindigkeit des Kratzbodens durch die oben beschriebene hydraulische Parallelschaltung mit dem Antrieb der Schnecke vor der Bohle als Standardlösung trotz der beschriebenen systemimmanenten Nachteile durchgesetzt.
- Ausgehend von diesem Stand der Technik liegt der vorliegenden Erfindung daher die Aufgabe zugrunde, eine Steuereinrichtung für die Geschwindigkeitsregelung des Kratzbodens eines Straßenfertigers zu schaffen, mit der eine verbesserte Regelung der nachgeführten Materialmenge erreicht wird.
- Diese Aufgabe wird durch einen Straßenfertiger mit einer Steuereinrichtung für die Geschwindigkeitsregelung des Kratzbodens gemäß Patentanspruch 1 gelöst.
- Der Erfindung liegt die Erkenntnis zugrunde, dass eine zuverlässige Regelung der Geschwindigkeit des Kratzbodens dann auf der Grundlage des Signals eines Ultraschallsensors vorgenommen werden kann, wenn dieser derart angeordnet ist, dass sich dessen Erfassungskeule in einen Bereich erstreckt, der einerseits in Fahrtrichtung des Straßenfertigers vor der Schnecke und hinter dem der Schnecke zugewandten Ende des Kratzbodens und andererseits in Querrichtung des Straßenfertigers innerhalb der Breite des Kratzbodens liegt.
- Vorzugsweise ist für jeden der beiden Lattenroste eines Kratzbodens jeweils ein eigener Ultraschallsensor vorgesehen, der die Geschwindigkeit des zugeordneten Lattenrostes steuert.
- Gemäß einem wesentlichen Teilaspekt der Erfindung ist der Ultraschallsensor derart angeordnet, dass sich dessen Erfassungskeule von oben nach unten und schräg nach vorne in Fahrtrichtung des Straßenfertigers hinter dem der Schnecke zugewandten Ende des Kratzbodens vorbei auf die Oberseite eines Asphaltmaterialvorrats zwischen dem Kratzboden und der Schnecke erstreckt. Bei dieser Anordnung, die im Gegensatz zu der "rückwärts" gerichteten Anordnung der Ultraschallsensoren außerhalb der Enden der Förderschnecken die Steuerung der Schnecke gemäß der Fig. 1 der
EP 0 279 795 B1 steht, wird eine unerwünschte Erfassung der sich bewegenden Schneckengänge durch den Ultraschallsensor verhindert. Diese nach "schräg vorne" gerichtete Anordnung ermöglicht mit der gleichen Erfassungskeule sowohl die Berücksichtigung des Asphaltmaterialvorrats, der vor der Schnecke liegt, wie auch die Erfassung der aktuell von der Hinterkante des Kratzbodens herabfallenden zusätzlichen Asphaltvorratsmengen. - Erhebliche Bedeutung für den Erfindungsgegenstand hat auch die Erkenntnis, die Erfassungskeule des Ultraschallsensors im Gegensatz zu den breiten Erfassungskeulen üblicher Ultraschallsensoren für den Straßenfertigerbereich so eng auszugestalten, dass die Erfassungskeule zumindest im Messbereich zwischen 0 und 50 cm ab dem Ultraschallsensor eine Erfassungsbreite von unter 20 cm, vorzugsweise sogar von unter 12 cm hat. Durch diese "schlanke" Ausgestaltung der Erfassungskeule des Ultraschallsensors wird eine störungsfreie Schallmessung innerhalb des baulich sehr ungünstigen Bereichs des Schachtes erreicht, der in Fahrtrichtung des Straßenfertigers vor der Schnecke und hinter dem der Schnecke zugewandten Ende des Kratzbodens liegt und sich in Querrichtung des Straßenfertigers innerhalb der Breite des Kratzbodens befindet. Im Bereich dieses Schachtes befinden sich Hydraulikschläuche, Hebevorrichtungen für die Schnecken und andere Teile, die im Falle der Verwendung üblicher Ultraschallsensoren zu Messfehlern führen könnten, durch die die Genauigkeit der Regelung der Geschwindigkeit des Kratzbodens beeinträchtigt würde.
- Gleichfalls wird durch diese ungewöhnliche "schlanke" Ausbildung der Erfassungskeule des Ultraschallsensors verhindert, dass Teile des Schneckenganges der Schnecken, die im Betrieb über den Asphaltvorrat hinausstehen, bei der Ultraschallmessung in unerwünschter Weise störend beeinflussend wirken.
- Gemäß einer besonderen Ausgestaltung der Erfindung wird die Erfassungskeule des Ultraschallsensors dadurch verengt, dass innerhalb einer dem Ultraschallsensor nachgeschalteten Signalverarbeitungseinrichtung das von dem Ultraschallsensor abgegebene Signal mit einer entfernungsabhängigen Dämpfung beaufschlagt wird, derart, dass Ultraschallsensorsignale mit kurzer Laufzeit entsprechend kurzen Messentfernungen stärker gedämpft werden als Ultraschallsensorsignale mit längerer Laufzeit.
- Ein bevorzugtes Ausführungsbeispiel der vorliegenden Erfindung wird nachfolgend unter Bezugnahme auf die beiliegende Zeichnung näher erläutert. Es zeigen:
- Fig. 1 eine Draufsicht auf eine Prinzipdarstellung eines Straßenfertigers;
- Fig. 2 eine Prinzipschaltung der Steuereinrichtung für die Geschwindigkeitsregelung des Kratzbodens; und
- Fig. 3 eine Darstellung der entfernungsabhängigen Dämpfung des Ultracrhallsensorsignals innerhalb einer dem Ultraschallsensor nachgeschalteten Signalverarbeitungseinrichtung.
- Der grundsätzliche mechanische Aufbau eines Straßenfertigers, wie er in Fig. 1 in seiner Gesamtheit mit dem Bezugszeichen 1 bezeichnet ist, ist gegenüber dem Stand der Technik unverändert und ist beispielsweise aus der oben erwähnten
EP 0 279 795 B1 bekannt. - Wie bereits eingangs gewürdigt, hat ein derartiger Straßenfertiger 1 in seinem in Fahrtrichtung vorderen Bereich einen Asphaltmaterial-Vorratsbehälter 2, aus dessen geöffnetem Bodenbereich 3 sich der sogenannte Kratzboden 4 entgegen der Fahrtrichtung nach hinten erstreckt. Der Kratzboden 4 umfasst zwei Lattenroste 5, 6 zur jeweils getrennten steuerbaren linksseitigen und rechtsseitigen Förderung von Asphaltmaterial von dem geöffneten Bodenbereich 3 des Asphaltmaterial-Vorratsbehälters 2 in Richtung zu einer Hinterkante 7 des Kratzbodens, an der das Asphaltmaterial nach unten auf einen Asphaltmaterialvorrat fällt, der von separat angetriebenen Schnecken 8, 9 in Querrichtung nach außen gefördert wird. Die Schnecken 8, 9 werden jeweils unabhängig voneinander durch Antriebsmotore (nicht dargestellt) angetrieben, die in einer Antriebseinheit 10 untergebracht sind.
- Hinter den Schnecken 8, 9 in Fahrtrichtung des Fertigers 1 liegen Hauptschilder 11, 12, die zusammen mit an diesen geführten ausfahrbaren Schildern 13, 14 eine Einbaubohle bilden. Die ausfahrbaren Schilder 13, 14 sind an ihrer in Querrichtung äußeren Seite von Begrenzungsplatten 15, 16 eingefasst, die die äußere Kante des zu fertigenden Straßenbelags definieren.
- Optional können, wie dies an sich aus dem Stand der Technik bekannt ist, jeweils in Querrichtung außerhalb der Schnecken 8, 9 zum Zwecke der Drehzahlregelung der Antriebseinheit 10 der Schnecken 8, 9 ein erster und ein zweiter Ultraschallsensor 17, 18 vorgesehen sein, deren Erfassungskeulen in Fahrtrichtung des Straßenfertigers jeweils schräg nach hinten unten gerichtet sind, um die Höhe des AsphaltMaterialvorrats vor den ausfahrbaren Schildern 13, 14 in Querrichtung außerhalb der Schnecken 8, 9 zu erfassen, um die Drehzahl der Schnecken 8, 9 so nachzuführen, dass sich ein im wesentlichen konstanter Materialvorrat in dem beschriebenen Bereich ergibt.
- Erfindungsgemäß sind ein dritter und ein vierter Ultraschallsensor 19, 20 in dem mit einer gestrichelten Linie 21 in der Figur 1 angedeuteten Bereich 21 derart angeordnet, dass sich ihre Erfassungskeulen in diesen Bereich 21 erstrecken, der einerseits in Fahrtrichtung des Straßenfertigers 1 vor den Schnecken 8, 9 und hinter dem den Schnecken 8, 9 zugewandten Ende 7 des Kratzbodens 4 und andererseits in Querrichtung des Straßenfertigers 1 innerhalb der Breite des Kratzbodens 4 liegt.
- Der dritte und der vierte Ultraschallsensor 19, 20 dienen jeweils zur Regelung der Geschwindigkeit desjenigen Lattenrostes 5, 6 des Kratzbodens 4, dem sie örtlich zugeordnet sind.
- Die Ultraschallsensoren 19, 20 sind derart angeordnet, dass sich deren Erfassungskeulen von oben nach unten und schräg von vorne in Fahrtrichtung des Straßenfertigers hinter der den Schnecken 8, 9 zugewandten Hinterkante 7 des Kratzbodens 4 vorbei auf die Oberseite eine Asphaltmaterialvorrats zwischen dem Kratzboden 4 und den Schnecken 8, 9 erstrecken. Vorzugsweise ist diese schräg nach oben ausgerichtete Ausrichtung der Erfassungskeulen etwa im 45°-Winkel jeweils gegenüber der Vertikalen bzw. gegenüber der Fahrtrichtung gewählt, wobei jedoch auch Richtungen zwischen 20° und 60° gegenüber der Vertikalen in Betracht kommen. Die Anordnung und winkelmäßige Ausrichtung der Sensoren wird jeweils so gewählt, dass die über den Materialvorrat hinaüsstehenden Gänge der Schnecken 8, 9 und die Lattenroste 5, 6 des Kratzbodens 4 jeweils außerhalb der Erfassungsbereiche liegen.
- Gemäß einem wichtigen Erfindungsaspekt werden nicht die im Baumaschinenbereich üblichen Ultraschallsensoren als dritter und vierter Ultraschallsensor 19, 20 eingesetzt, sondern speziell für diesen Applikationsfall derart modifizierte Ultraschallsensoren, dass deren sehr schlanke Erfassungskeule zumindest im Messbereich zwischen 0 und 50 cm ab dem Ultraschallsensor lediglich eine Erfassungsbreite von unter 20 cm, vorzugsweise von unter 12 cm haben.
- Obwohl es grundsätzlich möglich ist, derartig schlanke Erfassungskeulen der Ultraschallsensoren durch geeignete Fokussierungseinrichtungen zu realisieren, wird es als bevorzugt angesehen, die gewünschte Verschlankung der Erfassungskeulen durch die mit den Ultraschallsensoren durch eine mit den Ultraschallsensoren 19, 20 verbundene Signalverarbeitungseinrichtung 30, 31 zu bewirken, welche nachfolgend unter Bezugnahme auf die Figuren 2 und 3 näher erläutert wird.
- Die den Ultraschallsensoren 19 bzw. 20 jeweils nachgeordnete Signalverarbeitungseinrichtung 30, 31 besteht aus einer üblichen Sendeempfängerschaltung 30 für die Beaufschlagung der Ultraschallsensoren mit Sendesignalen und für die laufzeitabhängige Auswertung der Empfangssignale sowie aus einer dieser Sendeempfängerschaltung 30 nachgeschalteten Dämpfungsschaltung, die das von den Ultraschallsensoren erzeugte und von der Sendeempfängerschaltung 30 ausgewertete Empfangssignal mit einer entfernungsabhängigen Dämpfung beaufschlagt. Der Verlauf dieser Dämpfung in Abhängigkeit von der Messentfernung ist in Fig. 3 dargestellt und ist derart gewählt, dass Ultraschallsensorsignale mit kurzer Laufzeit entsprechend einer kurzen Messentfernung stärker gedämpft werden als Ultraschallsignale mit längerer Laufzeit. Bei einem bevorzugten Ausführungsbeispiel wird ein Maximaldämpfungswert, bei dem bei kurzen Messentfernungen Messobjekte noch empfangen werden können, bis zu einer Messentfernung von etwa 60 cm ab dem Ultraschallsensor linear reduziert, während Messsignale zwischen einem Messbereich von 60 cm und einer maximalen Messentfernung von etwa 100 cm ungedämpft verarbeitet werden. Die Erfindung berücksichtigt hierbei die Erkenntnis, dass mit zunehmender Dämpfung die wirksame Breite der Erfassungskeule reduziert wird. Als Erfassungskeule wird derjenige Erfassungsbereich des Ultraschallsensors 19, 20 verstanden, innerhalb dessen ein erfasstes Objekt ein Erfassungssignal in der Signalverarbeitungseinrichtung 30, 31 bewirkt, welches eine interne Erfassungsschwelle der Signalverarbeitungseinrichtung 30, 31 übersteigt.
- Der Dämpfungsschaltung 31, deren Ausgangssignal der Höhe des Asphaltmaterialvorrats innerhalb des Bereichs 21 im Bereich der jeweiligen Erfassungskeule entspricht, ist ein Proportionalregler 32 nachgeschaltet, der an seinem Sollwerteingang 33 von einem Signal eines Sollwertgebers 34 beaufschlagt wird. Bei dem Sollwertgeber kann es sich im einfachsten Fall um ein Potentiometer handeln. Gleichfalls kann es sich bei dem Geber um den Ausgang eines Rechners zur Erzeugung von maschinenspezifischen Vorgaben für den erfassten Asphalt-Materialvorrat in Abhängigkeit von unterschiedlichen Fertigungsbedingungen, wie beispielsweise der Breite und Dicke der zu erstellenden Straßendecke und der Geschwindigkeit des Straßenfertigers handeln.
- Der Proportionalregler 32 erzeugt an seinem Ausgang ein Steuersignal für die Drehzahlsteuerung eines Antriebsmotors 35 für einen der Lattenroste 5, 6.
Claims (6)
- Straßenfertiger (1) mit einer Steuereinrichtung für die Geschwindigkeitsregelung des Kratzbodens (4) eines Straßenfertigers (1) mit einem Sensor zum Erfassen des von dem Kratzboden (4) zu einer vor einer Bohle (11, 12, 13, 14) angeordneten Schnecke (8, 9) gelieferten Asphaltmaterials, bei der der Sensor ein Ultraschallsensor (19, 20) ist, der derart angeordnet ist, dass sich dessen Erfassungskeule in einen Bereich (21) erstreckt, der einerseits in Fahrtrichtung des Straßenfertigers vor der Schnecke (8, 9) und hinter der der Schnecke (8, 9) zugewandten Hinterkante (7) des Kratzbodens und andererseits in Querrichtung des Straßenfertigers (1) innerhalb der Breite des Kratzbodens (4) liegt; und
der Ultraschallsensor (19, 20) derart angeordnet ist, dass sich dessen Erfassungskeule von oben nach unten und schräg nach vorne in Fahrtrichtung des Straßenfertigers (1) hinter der der Schnecke (8, 9) zugewandten Hinterkante (7) des Kratzbodens vorbei auf die Oberseite eines Asphaltmaterialvorrats zwischen dem Kratzboden (4) und der Schnecke (8, 9) erstreckt. - Straßenfertiger mit Steuereinrichtung nach Anspruch 1, dadurch gekennzeichnet, dass zwei Ultraschallsensoren (19, 20) jeweils für die Geschwindigkeitsregelung je eines Lattenrostes (5, 6) des Kratzbodens (4) vorgesehen sind.
- Straßenfertiger mit Steuereinrichtung nach Anspruch 1 oder 2, dadurch gekennzeichnet,
dass der Ultraschallsensor (19, 20) derart ausgebildet ist, dass dessen Erfassungskeule zumindest im Messbereich zwischen 0 und 50 cm ab dem Ultraschallsensor (19, 20) eine Erfassungsbreite von unter 20 cm hat. - Straßenfertiger mit Steuereinrichtung nach Anspruch 3, dadurch gekennzeichnet,
dass der Ultraschallsensor derart ausgebildet ist, dass dessen Erfassungskeule zumindest im Messbereich zwischen 0 und 50 cm ab dem Ultraschallsensor eine Erfassungsbreite von unter 12 cm hat. - Straßenfertiger mit Steuereinrichtung nach einem der Ansprüche 1 bis 4, dadurch gekennzeichnet,
dass eine mit dem Ultraschallsensor (19, 20) verbundene Signalverarbeitungseinrichtung (30, 31) das von dem Ultraschallsensor (19, 20) abgegebene Signal mit einer entfernungsabhängigen Dämpfung beaufschlagt, derart, dass Ultraschallsensorsignale mit kurzer Laufzeit entsprechend kurzen Messentfernungen stärker gedämpft werden als Ultraschallsensorsignale mit längerer Laufzeit. - Straßenfertiger mit Steuereinrichtung nach einem der Ansprüche 2 bis 5 in Rückbeziehung auf Anspruch 2, gekennzeichnet durch
eine Drehzahlregelungsschaltung (32) für einen Antriebsmotor (35) des Lattenrostes (5, 6), der ein von dem Ultraschallsensor (19, 20) stammendes Entfernungssignal und ein Sollwertsignal zugeführt werden.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE200410012844 DE102004012844A1 (de) | 2004-03-16 | 2004-03-16 | Steuereinrichtung für die Geschwindigkeitsregelung des Kratzbodens eines Strassenfertigers |
| PCT/EP2005/002753 WO2005090683A1 (de) | 2004-03-16 | 2005-03-15 | Steuereinrichtung für die geschwindigkeitsregelung des kratzbodens eines strassenfertigers |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1727941A1 EP1727941A1 (de) | 2006-12-06 |
| EP1727941B1 true EP1727941B1 (de) | 2007-09-12 |
Family
ID=34962339
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP05716083A Expired - Lifetime EP1727941B1 (de) | 2004-03-16 | 2005-03-15 | Straßenfertiger mit einer Steuereinrichtung für die Geschwindigkeitsregelung des Kratzbodens |
Country Status (3)
| Country | Link |
|---|---|
| EP (1) | EP1727941B1 (de) |
| DE (2) | DE102004012844A1 (de) |
| WO (1) | WO2005090683A1 (de) |
Families Citing this family (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN102409592B (zh) * | 2011-09-21 | 2014-02-12 | 中联重科股份有限公司 | 摊铺机与自卸车的对接控制方法和系统 |
| CN104452552B (zh) * | 2014-12-12 | 2016-08-31 | 戴纳派克(中国)压实摊铺设备有限公司 | 横坡角度调节系统与调节方法、螺旋分料器及其摊铺机 |
| CN106483987B (zh) * | 2016-04-15 | 2023-08-04 | 江苏徐工工程机械研究院有限公司 | 料位检测装置、摊铺机和料位检测方法 |
| CN111794059B (zh) * | 2020-07-21 | 2021-10-15 | 福建长洋沥青工程有限公司 | 一种沥青摊铺机的预平整方法 |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US4823366A (en) | 1987-02-17 | 1989-04-18 | White Consolidated Industries, Inc. | Material conveying equipment with control for paving materials using ultrasonic waves |
| US4933853A (en) * | 1988-09-28 | 1990-06-12 | Raytheon Company | Ultrasonic grade and auger control |
| US5452966A (en) * | 1993-04-08 | 1995-09-26 | Swisher, Jr.; George W. | Paving material machine having a tunnel with automatic gate control |
| US5575583A (en) * | 1995-04-13 | 1996-11-19 | Caterpillar Paving Products Inc. | Apparatus and method for controlling the material feed system of a paver |
| DE29902419U1 (de) * | 1999-02-15 | 1999-04-29 | Bächle, Hans Dieter, 31855 Aerzen | Beschicker für einen Straßenfertiger |
-
2004
- 2004-03-16 DE DE200410012844 patent/DE102004012844A1/de not_active Ceased
-
2005
- 2005-03-15 EP EP05716083A patent/EP1727941B1/de not_active Expired - Lifetime
- 2005-03-15 DE DE502005001487T patent/DE502005001487D1/de not_active Expired - Lifetime
- 2005-03-15 WO PCT/EP2005/002753 patent/WO2005090683A1/de not_active Ceased
Also Published As
| Publication number | Publication date |
|---|---|
| DE502005001487D1 (de) | 2007-10-25 |
| WO2005090683A1 (de) | 2005-09-29 |
| EP1727941A1 (de) | 2006-12-06 |
| DE102004012844A1 (de) | 2005-10-06 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2256246B1 (de) | Einbauzug zum erstellen eines Strassenbelags | |
| EP3498914B1 (de) | Anpassung der nivellierzylindereinstellung bei einem strassenfertiger | |
| EP2803256B1 (de) | Erntemaschine mit vorausschauender Vortriebsgeschwindigkeitsregelung | |
| DE102017206958A1 (de) | Systeme, vorrichtungen und verfahren zur materialflusssteuerung für eine deckenfertigung bei grosser einbaubreite | |
| EP2927372B1 (de) | Selbstfahrende baumaschine und verfahren zum steuern einer selbstfahrenden baumaschine | |
| DE19680396B4 (de) | Einrichtung und Verfahren zum Steuern des Materialeinspeisungssystems eines Straßenfertigers | |
| EP2218823B1 (de) | Stabilisierer oder Recycler | |
| EP4067573B1 (de) | Selbstfahrende baumaschine und verfahren zum betrieb einer selbstfahrenden baumaschine | |
| WO2014029493A1 (de) | Verfahren zur steuerung und/oder regelung eines volumenstromes, eines schüttgutes oder von schüttgütern, insbesondere von mineralischen schüttgütern, von abfallstoffen, von rohstoffen oder von materialen bzw. vorrichtung zur durchführung des zuvor genannten verfahrens | |
| EP2467322B1 (de) | Verfahren und einrichtung zur automatischen beladung einer förderleitung mit schüttgut | |
| DE9402324U1 (de) | Straßenfertiger | |
| EP1884489B1 (de) | Vorrichtung und Verfahren zum dosierten Abgeben eines schütt- oder rieselfähigen Gutes | |
| EP3725714B1 (de) | Speichereinrichtung für schüttgut, insbesondere holzspäne, und befüllverfahren | |
| DE202004004082U1 (de) | Steuereinrichtung für die Geschwindigkeitsregelung des Kratzbodens eines Strassenfertigers | |
| EP1727941A1 (de) | Steuereinrichtung für die geschwindigkeitsregelung des kratzbodens eines strassenfertigers | |
| DE102012209495A1 (de) | Straßenfertiger und Verfahren zu seiner Verwendung | |
| DE102024108876A1 (de) | Drehzahlsteuerung für förderschnecke und förderband | |
| DE102017011159A1 (de) | Straßenbaumaschine und Verfahren zum Betreiben einer Straßenbaumaschine | |
| DE102023106061A1 (de) | Automatisches system zur anpassung der materialbeschickung | |
| DE19619730C2 (de) | Einspritzeinheit einer Spritzgießmaschine | |
| DE102004027454B4 (de) | Materialspeicher zur Annahme und Abgabe von Schüttgütern | |
| DE102009029405B4 (de) | Abdeckung, Grube und Verfahren zum Betreiben einer Abdeckung | |
| DE1507887A1 (de) | Verfahren und Vorrichtung zum Herstellen eines bestimmten Mischungsverhaeltnisses verschiedener Komponenten | |
| DE102004010898B4 (de) | Verfahren zum Streuen von Streugut auf ein Streuband eines Streubandförderers unter Bildung einer Streugutmatte | |
| DE3118757C2 (de) |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20060821 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): DE GB IT |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| RTI1 | Title (correction) |
Free format text: ROAD FINISHER WITH A CONTROL DEVICE FOR REGULATING THE SPEED OF THE CONVEYER |
|
| DAX | Request for extension of the european patent (deleted) | ||
| RBV | Designated contracting states (corrected) |
Designated state(s): DE GB IT |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): DE GB IT |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REF | Corresponds to: |
Ref document number: 502005001487 Country of ref document: DE Date of ref document: 20071025 Kind code of ref document: P |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) |
Effective date: 20071115 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20080613 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20100322 Year of fee payment: 6 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20100317 Year of fee payment: 6 |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20110315 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110315 Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20110315 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502005001487 Country of ref document: DE Representative=s name: SCHOPPE, ZIMMERMANN, STOECKELER, ZINKLER, SCHE, DE Ref country code: DE Ref legal event code: R081 Ref document number: 502005001487 Country of ref document: DE Owner name: MOBA MOBILE AUTOMATION AKTIENGESELLSCHAFT, DE Free format text: FORMER OWNER: MOBA-MOBILE AUTOMATION AG, 65604 ELZ, DE |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20240220 Year of fee payment: 20 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R071 Ref document number: 502005001487 Country of ref document: DE |