EP1119803B1 - Bedienvorrichtung mit einer handhabe mit mindestens zwei verstellfreiheitsgraden - Google Patents
Bedienvorrichtung mit einer handhabe mit mindestens zwei verstellfreiheitsgraden Download PDFInfo
- Publication number
- EP1119803B1 EP1119803B1 EP99965433A EP99965433A EP1119803B1 EP 1119803 B1 EP1119803 B1 EP 1119803B1 EP 99965433 A EP99965433 A EP 99965433A EP 99965433 A EP99965433 A EP 99965433A EP 1119803 B1 EP1119803 B1 EP 1119803B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- handle
- operating device
- function
- torque
- force
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 238000006073 displacement reaction Methods 0.000 title abstract 2
- 230000009471 action Effects 0.000 claims description 2
- 238000000034 method Methods 0.000 claims description 2
- 230000008569 process Effects 0.000 claims description 2
- 230000001960 triggered effect Effects 0.000 claims description 2
- 230000006978 adaptation Effects 0.000 claims 1
- 238000010586 diagram Methods 0.000 description 2
- 230000008901 benefit Effects 0.000 description 1
- 239000002131 composite material Substances 0.000 description 1
- 238000001514 detection method Methods 0.000 description 1
- 230000001105 regulatory effect Effects 0.000 description 1
- 230000004044 response Effects 0.000 description 1
- 239000011435 rock Substances 0.000 description 1
- 230000000007 visual effect Effects 0.000 description 1
Images

Classifications
-
- G—PHYSICS
- G05—CONTROLLING; REGULATING
- G05G—CONTROL DEVICES OR SYSTEMS INSOFAR AS CHARACTERISED BY MECHANICAL FEATURES ONLY
- G05G9/00—Manually-actuated control mechanisms provided with one single controlling member co-operating with two or more controlled members, e.g. selectively, simultaneously
- G05G9/02—Manually-actuated control mechanisms provided with one single controlling member co-operating with two or more controlled members, e.g. selectively, simultaneously the controlling member being movable in different independent ways, movement in each individual way actuating one controlled member only
- G05G9/04—Manually-actuated control mechanisms provided with one single controlling member co-operating with two or more controlled members, e.g. selectively, simultaneously the controlling member being movable in different independent ways, movement in each individual way actuating one controlled member only in which movement in two or more ways can occur simultaneously
- G05G9/047—Manually-actuated control mechanisms provided with one single controlling member co-operating with two or more controlled members, e.g. selectively, simultaneously the controlling member being movable in different independent ways, movement in each individual way actuating one controlled member only in which movement in two or more ways can occur simultaneously the controlling member being movable by hand about orthogonal axes, e.g. joysticks
- G05G2009/04766—Manually-actuated control mechanisms provided with one single controlling member co-operating with two or more controlled members, e.g. selectively, simultaneously the controlling member being movable in different independent ways, movement in each individual way actuating one controlled member only in which movement in two or more ways can occur simultaneously the controlling member being movable by hand about orthogonal axes, e.g. joysticks providing feel, e.g. indexing means, means to create counterforce
Definitions
- the invention relates to an operating device with a handle with at least two adjustment degrees of freedom, in which the position of the handle is changed under the action of an actuating force.
- so-called joysticks are known in which a handle in the form of, for example, a joystick about an X-axis and is pivotable about a Y-axis
- operating devices known in which a handle within a plane displaceable is arranged.
- joysticks are known to be over at least one type of haptic feedback in the form of on the Have handle acting variable forces. To prevent. that these joysticks unintentionally perform proper movements when they are not held by one hand of an operator are additional Sensor elements present, the presence or absence determine the hand of an operator and use the joystick Absence of the hand in a basic position.
- the object of the invention is therefore a simply constructed operating device specify at which additional sensors for detection the presence of a hand on the handle or embracing a Handle can be dispensed by one hand.
- the handle depending the actual position by means of at least one controller and at least one Drive element is movable to a desired position, wherein on the Handle acting force and / or acting on the handle Torque can be modulated depending on the actual position.
- the invention has the advantage that the handle after removing the Hand of the operator take several different positions can depend on the last position on which they are before letting go by the operator.
- the force acting on the handle and / or Modulating torque is that of acting on the handle Force and / or acting on the handle torque by means of a Force table and / or torque table as a function of the actual position is limited. This can be different in a simple way realize haptic feedback to the operator by the handle.
- an axial movement of the handle can be in particular a Selection function for a function selected by means of the handle simple and logical for the operator.
- the selection function can also be controlled by other input devices, such as For example, buttons, which are preferably arranged in the vicinity of the handle are to be triggered.
- the operator Through a display on which to call by means of the handle Function groups, functions and / or function values can be represented, the operator also receives a visual feedback on the means the handle just executed setting.
- the torque curve of a handle can be configured in this way be that when an indicator mark, the means of the handle over the display is controlled, gets close to a particular point, the handle on a geographic point corresponding Position is regulated and so gives the operator the impression, as would the indicator mark on the geographical point and the Handle at a position corresponding to the geographical point drawn.
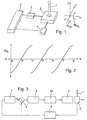
- a handle 1 of a joystick 2 shown schematically in FIG. 1 can be rotated about an X-axis and a Y-axis.
- a trip unit not shown, such as a button, operable.
- Two drive elements 3, 4 can each have a torque M DX. Create M DY around the X-axis or Y-axis on the handle 1.
- a computer unit 5 can realize different torque curves of the handle 1 by a corresponding control of the drive elements 3, 4, so that an operator can feel different haptic feedback.
- torque curve for example, a rotation of the handle 1 about the X-axis, is equal to large notches. If the handle 1, for example, in the angular range between a and c, it is without external force by the drive element 3 in moves the position b. In the angular ranges c - e or e - g, the handle 1 is moved without external force corresponding to the position d or f. When an operator moves the handle in a positive direction starting from position b, the drive element 3 first generates a torque M DX which is opposite to the movement, so that the operator must expend an ever-increasing force to continue the movement.
- the drive element 3 If the handle 1 is moved over the point c, the drive element 3 generates a torque which acts in the direction of movement, so that the handle 1 is pulled to the point d: it gives the operator a feeling of a catch at point d.
- torque curves also different perceptible locking steps (for example, soft, soft, hard) can be modeled.
- the control circuit comprises the joystick 2 with the handle 1, a Wingeier chargeds worn 6, a Sollpositionsvorgabe worn 7, an adder 8, a controller 9, a torque table 10 and the drive element 3.
- the target position setting device 7 determines according to the position of the handle 1 and the predetermined torque curve (for example, the torque curve of Figure 2), the target position of the handle 1.
- the predetermined torque curves may vary depending on the currently executed control task to inform the operator of the current function.
- the adder 8 the control difference between the actual position and the desired position is formed and given to the controller 9, which determines a corresponding manipulated variable.
- This manipulated variable is compared with the torque table 10, in which, for example, the torque curve shown in Figure 2 is stored. If the manipulated variable is greater than the value of the torque table 10, it is limited to the value D of the torque table, otherwise the drive element 3 is actuated with the unchanged manipulated variable R and a corresponding torque M DX , M DY is generated on the handle 1.
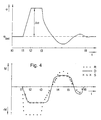
- the time profile of the control difference and the modulated manipulated variable S is shown in FIG. 4 using the example of a control to a desired position.
- the handle 1 at time t 0 is at a desired position ⁇ Soll .
- the handle 1 is deflected by an operator at the time t 1 by the angle ⁇ and there is a control difference ⁇ at the time t 2 .
- the handle 1 is released by the operator (t 3 ).
- the controller responds to the control difference ⁇ with the manipulated variable R.
- the torque curve D which is stored in the table 10, modulates or limits the value of the manipulated variable R to its value, provided that this amount is smaller than the value of the manipulated variable R. is the drive element 3 in the areas between the times t 1 to t 3 and t 4 to t 5 driven with the value of the torque curve D.
- the manipulated variable R controls the drive element 3 unchanged.
- the regulation for the drive element 4 is identical. It can by means of the drive elements 3 and 4 also composite Torque curves are generated.
- the knobs 9, torque tables 10 and the target position setting device 7 can by the arithmetic unit 5 be realized.
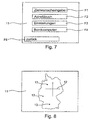
- a possible representation of an additional display 11 shows Figure 5.
- the presentation of the straight selected function for example, by a changed Color representation of the selected function done.
- Switching to the next function is a torque curve as in FIG. 2 perceptible by tactile notches, where each function F1-F5 is a Lock is assigned.
- the selected functions are for example either by a rotation of the handle 1 about the X-axis or a Movement of the handle in the axial direction selectable.
- the selection can also be arranged by a handle 1 or its proximity, not shown selection element, such as a button respectively.
- a cursor or a display mark 12 is by means of the handle 1 on the display 11th controllable, for example, the indicator mark 12 moves on rotation the handle 1 about the X-axis in the vertical direction and during rotation the handle 1 about the Y-axis in the horizontal direction.
- special points 13 for example one Hotels, an airport or a train station gets a torque whose direction is the direction of the indicator mark to the special point, so that an operator gives the feeling gets that the indicator mark 12 on the special point 13th is pulled.
- the special point 13 can then by moving the Handle 1 in the axial direction or by pressing a separate push buttons are selected.
- the destination be entered for an in-vehicle navigation system.
- every conceivable item can be displayed and each point of the display is selected become. For example, a technical drawing is shown become.
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Engineering & Computer Science (AREA)
- Automation & Control Theory (AREA)
- Mechanical Control Devices (AREA)
- User Interface Of Digital Computer (AREA)
- Switches With Compound Operations (AREA)
- Mechanically-Actuated Valves (AREA)
- Rotary Switch, Piano Key Switch, And Lever Switch (AREA)
- Domestic Plumbing Installations (AREA)
- Surgical Instruments (AREA)
Description
- Figur 1:
- ein Beispiel einer erfindungsgemäßen Bedienvorrichtung,
- Figur 2:
- den beispielhaften idealen Drehmomentverlauf in einer Ebene für ein rastendes Verhalten einer Handhabe der erfindungsgemäßen Bedienvorrichtung,
- Figur 3:
- ein mögliches Blockschaltbild des Regelkreises für eine Bewegungsrichtung eines erfindungsgemäßen Ausführungsbeispiels aus Figur 1,
- Figur 4:
- ein Beispiel eines Winkelverlaufs und Drehmomentverlaufs des Blockschaltbilds aus Figur 3,
- Figur 5:
- ein Ausführungsbeispiel des Inhalts einer Anzeige eines Ausführungsbeispiels eines erfindungsgemäßen Bediensystems,
- Figur 6 und 7:
- weitere Beispiele einer Anzeige,
- Figur 8:
- ein Beispiel einer auf einer Anzeige dargestellten Landkarte.
Claims (25)
- Bedienvorrichtung (2) mit einer Handhabe (1) mit mindestens zwei Versiellfrelheitsgraden, bei der die Stellung der Handhabe (1) unter Einwirkung einer manuellen Betätigungskraft veränderbar ist und bei der die Handhabe (1) über mindestens eine Art einer haptischen Rückmeldung in Form von auf die Handhabe (1) wirkenden veränderbaren Kräften und/oder Drehmomenten verfügt, dadurch gekennzeichnet, daß die Handhabe (1) in Abhängigkeit ihrer Ist-Position mittels mindestens eines Reglers (9) und mindestens eines Antriebselementes (3) auf eine Sollposition (ϕSoll) bewegbar ist, wobei die auf die Handhabe (1) wirkende Kraft und/oder das auf die Handhabe (1) wirkende Drehmoment (MDX, MDY) in Abhängigkeit der Ist-Position modulierbar sind.
- Bedienvorrichtung nach Anspruch 1, dadurch gekennzeichnet, daß die auf die Handhabe (1) wirkende Kraft und/oder das auf die Handhabe (1) wirkende Drehmoment (MDX, MDY) mittels einer Krafttabelle und/oder Drehmomenttabelle (10) in Abhängigkeit der Ist-Position begrenzbar ist.
- Bedienvorrichtung nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, daß für jeden Verstellfreiheitsgrad eine separate Regelung vorhanden ist.
- Bedienvorrichtung nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, daß die Handhabe (1) drei Verstellfreiheitsgrade aufweist.
- Bedienvorrichtung nach Anspruch 4, dadurch gekennzeichnet, daß die Handhabe (1) in axialer Richtung bewegbar ist.
- Bedienvorrichtung nach Anspruch 5, dadurch gekennzeichnet, daß bei axialer Bewegung der Handhabe (1) haptische Rückmeldungen erzeugt werden.
- Bedienvorrichtung nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, daß sie eine Anzeige (11) aufweist, auf der mittels der Handhabe (1) anwählbare Funktionsgruppen, Funktionen (F1 bis F6) und Funktionswerte darstellbar sind.
- Bedienvorrichtung nach Anspruch 7, dadurch gekennzeichnet, daß für jede auf der Anzeige (11) dargestellte Funktionsgruppe, Funktion (F1 bis F6) und/oder jeden Funktionswert eine haptische Rückmeldung der Handhabe(1) vorgesehen ist.
- Bedienvorrichtung nach Anspruch 8, dadurch gekennzeichnet, daß bei der Anwahl von gleichzeitig auf der Anzeige (11) dargestellten Funktionsgruppen, Funktionen (F1 bis F6) und/oder Funktionswerten bestimmte Funktionsgruppen, Funktionen (F1 bis F6) und/oder Funktionswerte eine besonders ausgeprägte haptische Rückmeldung aufweisen.
- Bedienvorrichtung nach einem der Ansprüche 7 bis 9, dadurch gekennzeichnet, daß ein Gegenstand auf der Anzeige (11) darstellbar ist und ein Punkt auf dem Gegenstand mittels einer durch die Handhabe (1) steuerbaren Anzeigemarke (12) anwählbar ist.
- Bedienvorrichtung nach Anspruch 10, dadurch gekennzeichnet, daß eine Land- oder Seekarte auf der Anzeige (11) darstellbar ist und Punkte auf der Land- oder Seekarte mittels einer durch die Handhabe (1) steuerbaren Anzeigemarke (12) anwählbar sind.
- Bedienvorrichtung nach Anspruch 10 oder 11, dadurch gekennzeichnet, daß bestimmten Punkten (13) besondere haptische Rückmeldungen zugeordnet sind.
- Bedienvorrichtung nach Anspruch 12, dadurch gekennzeichnet, daß die Anzeigemarke (12) zu den bestimmten Punkten (13) hingezogen wird und daß die Handhabe (1) einen entsprechenden Drehmomentverlauf aufweist.
- Bedienvorrichtung nach einem der Ansprüche 7 bis 13, dadurch gekennzeichnet, daß auf der Anzeige (11) Seiten mit Adreßbucheinträgen darstellbar sind und bei einem Wechsel der jeweiligen Seiten die Handhabe (1) eine haptische Rückmeldung abgibt.
- Bedienvorrichtung nach einem der Ansprüche 7 bis 13, dadurch gekennzeichnet, daß die angewählten Funktionsgruppen, Funktionen (F1 bis F6) und/oder Funktionswerte durch eine Auslösevorrichtung, beispielsweise einen Taster, auswählbar sind.
- Bedienvorrichtung nach Anspruch 15, dadurch gekennzeichnet, daß der Taster auf oder neben der Handhabe (1) angeordnet ist.
- Bedienvorrichtung nach Anspruch 15, dadurch gekennzeichnet, daß der Taster durch ein Drücken der Handhabe (1) betätigbar ist.
- Bedienvorrichtung nach einem der Ansprüche 15 bis 17, dadurch gekennzeichnet, daß zusätzliche Tasten zur direkten An- und/oder Auswahl bestimmter Funktionsgruppen, Funktionen (F1 bis F6) und/oder Funktionswerte vorhanden sind.
- Bedienvorrichtung nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, daß die Handhabe (1) eine spezielle Haptik aufweist, wenn die Bedienvorrichtung nicht in der Lage ist, die Eingaben der Bedienpersonen zu verarbeiten.
- Bedienvorrichtung nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, daß die auf die Handhabe wirkenden Kraftund/oder Drehmomentverläufe so ausgewählt sind, daß eine Kreisbahn erfühlbar ist.
- Bedienvorrichtung nach einem der vorstehenden Ansprüche 1-19, dadurch gekennzeichnet, daß die auf die Handhabe wirkenden Kraftund/oder Drehmomentverläufe so ausgewählt sind, daß eine beliebige Bahn erfühlbar ist.
- Bedienvorrichtung nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, daß durch die Stellung der Handhabe (1) während einer Mindestdauer in einer bestimmten Position eine Auto-Repeat-Funktion auslösbar ist und eine derartige Auslösung der Bedienperson haptisch mitgeteilt wird.
- Bedienvorrichtung nach Anspruch 22, dadurch gekennzeichnet, daß eine derartige Auslösung der Bedienperson durch eine bzw. ein sich in verschiedene Richtungen ändernde Kraft- und/oder Drehmoment haptisch mitgeteilt wird.
- Bedienvorrichtung nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, daß der Betrag des Kraft- und/oder Drehmomentverlaufs durch die Bedienperson mit einem Faktor versehbar ist und so eine individuelle Anpassung möglich ist.
- Bedienvorrichtung nach einem der vorstehenden Ansprüche, dadurch gekennzeichnet, daß durch die Bedienvorrichtung zusätzliche akustische Rückmeldungen ausgegeben werden.
Applications Claiming Priority (3)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE19856722 | 1998-12-09 | ||
| DE19856722A DE19856722A1 (de) | 1998-12-09 | 1998-12-09 | Bedienvorrichtung mit einer Handhabe mit mindestens zwei Verstellfreiheitsgraden |
| PCT/EP1999/009443 WO2000034840A1 (de) | 1998-12-09 | 1999-12-03 | Bedienvorrichtung mit einer handhabe mit mindestens zwei verstellfreiheitsgraden |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP1119803A1 EP1119803A1 (de) | 2001-08-01 |
| EP1119803B1 true EP1119803B1 (de) | 2003-05-21 |
Family
ID=7890462
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP99965433A Expired - Lifetime EP1119803B1 (de) | 1998-12-09 | 1999-12-03 | Bedienvorrichtung mit einer handhabe mit mindestens zwei verstellfreiheitsgraden |
Country Status (5)
| Country | Link |
|---|---|
| EP (1) | EP1119803B1 (de) |
| AT (1) | ATE241164T1 (de) |
| AU (1) | AU2095100A (de) |
| DE (2) | DE19856722A1 (de) |
| WO (1) | WO2000034840A1 (de) |
Families Citing this family (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10012436A1 (de) * | 2000-03-15 | 2001-10-11 | Volkswagen Ag | Stellelement |
| JP3920559B2 (ja) * | 2000-11-10 | 2007-05-30 | アルプス電気株式会社 | 手動入力装置 |
| DE10061619A1 (de) * | 2000-12-11 | 2002-06-20 | Bosch Gmbh Robert | Bedienvorrichtung |
| EP1302834A1 (de) | 2001-10-12 | 2003-04-16 | Preh-Werke GmbH & Co. KG | Betätigungselement |
| KR100463757B1 (ko) * | 2002-07-30 | 2004-12-29 | 비엔비넷(주) | 수동 자유도를 갖는 2자유도 햅틱장치 |
| DE10248993A1 (de) * | 2002-10-21 | 2004-04-29 | BSH Bosch und Siemens Hausgeräte GmbH | Betätigungsvorrichtung für eine Kochmulde |
| JP4030437B2 (ja) | 2003-01-23 | 2008-01-09 | アルプス電気株式会社 | 画像情報表示装置 |
| US6917867B2 (en) | 2003-04-10 | 2005-07-12 | Caterpillar Inc | Operator input device with tactile feedback |
Family Cites Families (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5223776A (en) * | 1990-12-31 | 1993-06-29 | Honeywell Inc. | Six-degree virtual pivot controller |
| DE4205875A1 (de) * | 1992-02-26 | 1993-09-02 | Vdo Schindling | Bedienvorrichtung |
| US5389865A (en) * | 1992-12-02 | 1995-02-14 | Cybernet Systems Corporation | Method and system for providing a tactile virtual reality and manipulator defining an interface device therefor |
| US6004134A (en) * | 1994-05-19 | 1999-12-21 | Exos, Inc. | Interactive simulation including force feedback |
| US5691898A (en) * | 1995-09-27 | 1997-11-25 | Immersion Human Interface Corp. | Safe and low cost computer peripherals with force feedback for consumer applications |
-
1998
- 1998-12-09 DE DE19856722A patent/DE19856722A1/de not_active Ceased
-
1999
- 1999-12-03 WO PCT/EP1999/009443 patent/WO2000034840A1/de not_active Ceased
- 1999-12-03 EP EP99965433A patent/EP1119803B1/de not_active Expired - Lifetime
- 1999-12-03 AT AT99965433T patent/ATE241164T1/de not_active IP Right Cessation
- 1999-12-03 AU AU20951/00A patent/AU2095100A/en not_active Abandoned
- 1999-12-03 DE DE59905675T patent/DE59905675D1/de not_active Expired - Lifetime
Also Published As
| Publication number | Publication date |
|---|---|
| ATE241164T1 (de) | 2003-06-15 |
| WO2000034840A1 (de) | 2000-06-15 |
| AU2095100A (en) | 2000-06-26 |
| EP1119803A1 (de) | 2001-08-01 |
| DE19856722A1 (de) | 2000-06-15 |
| DE59905675D1 (de) | 2003-06-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| DE19730297B4 (de) | Bedienvorrichtung mit zweidimensionaler Dialogbewegung | |
| DE60126855T2 (de) | Lehrsteuerpult für Roboter | |
| DE3813553C2 (de) | Fernsteuerungssender | |
| DE69208148T2 (de) | Verfahren und Vorrichtung für die Revision von dem Flugplan eines Flugzeuges | |
| DE10126421B4 (de) | Fahrzeugrechner-System und Verfahren zur Steuerung eines Cursors für ein Fahrzeugrechner-System | |
| DE602004001928T2 (de) | Anzeigesystem für ein Fahrzeug | |
| EP0796756A2 (de) | Bedienvorrichtung für menügesteuerte Funktionen eines Fahrzeugs | |
| DE29922298U1 (de) | Zeigergerät mit Kraftrückmeldung | |
| EP3645919B1 (de) | Vorrichtung und verfahren zum anwählen von fahrstufen bei kraftfahrzeugen | |
| DE19832677A1 (de) | Bedienvorrichtung | |
| DE19937463B4 (de) | Verfahren zum Betrieb einer Multifunktionsbedieneinrichtung bei Kraftfahrzeugen, sowie Multifunktionsbedieneinrichtung selbst | |
| DE19843421A1 (de) | Vorrichtung zur Auswahl von Punkten einer aus Menüs und/oder Untermenüs und/oder Funktionen und/oder Funktionswerten bestehenden Menüstruktur | |
| WO2007128633A1 (de) | Fahrzeugfunktionssteuerung und eingabeverfahren für eine fahrzeugfunktionssteuerung | |
| DE10128908A1 (de) | Eingabefeld mit haptischer Rückmeldung zur Bedienung technischer Geräte | |
| EP3468828A1 (de) | Lenkrad mit bedienelementen und verfahren zur einstellung einer funktion für ein fahrzeug | |
| DE102006042701A1 (de) | Eingabesystem | |
| EP1403619B1 (de) | Eingabevorrichtung | |
| DE60024173T2 (de) | Eingabeeinrichtung für ein Kraftfahrzeug die eine einzige manuelle Bedieneinheit aufweist zur Bedienung von verschiedenen im Kraftfahrzeug montierten, elektronischen Geräten | |
| DE19856722A1 (de) | Bedienvorrichtung mit einer Handhabe mit mindestens zwei Verstellfreiheitsgraden | |
| DE19906535A1 (de) | Bedieneinrichtung zur manuellen Eingabe von Steuersignalen an einen Controller | |
| DE60101972T2 (de) | Fahrzeugmontierte Eingabevorrichtung | |
| DE112004001937T5 (de) | Haptisches Eingabegerät zur Erzeugung von Steuerungsinformation | |
| DE10061619A1 (de) | Bedienvorrichtung | |
| WO2004005065A1 (de) | Programmierbares bedienelement | |
| DE19836262A1 (de) | Bedienvorrichtung mit einer über eine Anzeige steuerbaren Anzeigemarke, insbesondere für Kraftfahrzeuge |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| 17P | Request for examination filed |
Effective date: 20010512 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| RAP1 | Party data changed (applicant data changed or rights of an application transferred) |
Owner name: SIEMENS AKTIENGESELLSCHAFT |
|
| GRAH | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOS IGRA |
|
| GRAH | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOS IGRA |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Designated state(s): AT BE CH CY DE DK ES FI FR GB GR IE IT LI LU MC NL PT SE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030521 Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20030521 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030521 |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: GERMAN |
|
| REF | Corresponds to: |
Ref document number: 59905675 Country of ref document: DE Date of ref document: 20030626 Kind code of ref document: P |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030821 Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030821 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030821 Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030821 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20030901 |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) | ||
| NLV1 | Nl: lapsed or annulled due to failure to fulfill the requirements of art. 29p and 29m of the patents act | ||
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20031203 Ref country code: CY Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20031203 Ref country code: AT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20031203 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20031231 Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20031231 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20031231 Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20031231 |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FD4D Ref document number: 1119803E Country of ref document: IE |
|
| ET | Fr: translation filed | ||
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20040224 |
|
| BERE | Be: lapsed |
Owner name: *SIEMENS A.G. Effective date: 20031231 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 17 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 18 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: PLFP Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 20171214 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20171207 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20180219 Year of fee payment: 19 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20171221 Year of fee payment: 19 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R119 Ref document number: 59905675 Country of ref document: DE |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 20181203 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20181203 Ref country code: DE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20190702 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20181203 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20181231 |