EP0427913B1 - Verfahren zur Anpassung der Endabregeldrehzahl des Reglers einer Einspritzpumpe einer ein Fahrzeug anreibenden luftverdichtenden Einspritzbrennkraftmaschine an die auf das Fahrzeug wirkenden Fahrwiderstände - Google Patents
Verfahren zur Anpassung der Endabregeldrehzahl des Reglers einer Einspritzpumpe einer ein Fahrzeug anreibenden luftverdichtenden Einspritzbrennkraftmaschine an die auf das Fahrzeug wirkenden Fahrwiderstände Download PDFInfo
- Publication number
- EP0427913B1 EP0427913B1 EP90112104A EP90112104A EP0427913B1 EP 0427913 B1 EP0427913 B1 EP 0427913B1 EP 90112104 A EP90112104 A EP 90112104A EP 90112104 A EP90112104 A EP 90112104A EP 0427913 B1 EP0427913 B1 EP 0427913B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- vehicle
- ref
- speed
- combustion engine
- internal combustion
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
Images


Classifications
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F02—COMBUSTION ENGINES; HOT-GAS OR COMBUSTION-PRODUCT ENGINE PLANTS
- F02D—CONTROLLING COMBUSTION ENGINES
- F02D31/00—Use of speed-sensing governors to control combustion engines, not otherwise provided for
- F02D31/001—Electric control of rotation speed
- F02D31/007—Electric control of rotation speed controlling fuel supply
- F02D31/009—Electric control of rotation speed controlling fuel supply for maximum speed control
Definitions
- the invention relates to a method for adapting the final control speed of the controller of an injection pump of an air-compressing injection internal combustion engine driving a vehicle to the driving resistances acting on the vehicle according to the preamble of the main claim.
- the invention is therefore based on the object of demonstrating a method of the type described in the preamble of the main claim, with which it is no longer necessary to adjust the final control speed to the currently selected gear ratio based on a specific driving resistance.
- a reference gear ratio is determined, which is also taken into account when determining the final deceleration speed dependent on the driving resistance.
- the final control speed can be determined independently of the gear ratio that has just been driven, in such a way that a sufficiently high connection speed is still present after each switching operation.
- the gear ratio is determined as the reference gear ratio, in which, in the event that the internal combustion engine is rotated up to its maximum permissible speed, there is still a connection speed in the next higher gear, assuming a common value for the duration of the gearshift operation, which is in the range of maximum torque of the internal combustion engine.
- the determination of the reference gear ratio is based on a reference driving resistance, which is determined on the one hand from the constant vehicle data, such as the vehicle front surface, drag coefficient, vehicle mass etc. and on the other hand from the reference data characterizing the expected driving conditions. These are, for example, the relative speed from the vehicle speed and the air speed, the rolling friction coefficient, and in particular the road gradient that mainly influences the driving resistance. In general, it can be said that the greater the driving resistance to be expected during driving (driving in rough terrain, larger road gradients, etc.), the lower the gear ratio or the higher the gear ratio at which the final control speed must be corresponds to the maximum permissible speed of the internal combustion engine.
- Claim 5 shows an advantageous development of the method according to the invention, with the aid of which the reference data can be re-entered in accordance with the anticipated use profile before each trip and thus taken into account.
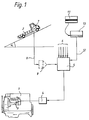
- FIG. 1 shows a diesel internal combustion engine driving a vehicle 2, on which a fuel injection pump 3 is arranged.
- the control rod of this injection pump 3 is actuated by an actuator 4, which in turn is controlled by an electronic control unit 5 becomes.
- the basic functions of the control unit 5 are the same as the electronic diesel controller (EDR) disclosed in MTZ 44 (1983) 10 pages 378-380 except for the difference that the control unit 5 additionally has a block for determining the final control speed according to the invention.
- 6 denotes those measuring lines which are also provided in the known electronic diesel controller.
- the control unit 5 is also supplied with a signal corresponding to the current road gradient ⁇ , which is detected via an inclination sensor 7 arranged on the vehicle 2.
- an integrating element 9 is provided in the measured value line 8 for smoothing the signal detected by the sensor 7.
- a reading device 10 for a mobile data carrier 11 (code card with magnetic stripe) is also attached to the vehicle 2 and is likewise connected to the electronic control unit 5 via the data line 12.
- the data for determining a reference driving resistance F W, ref are stored on this mobile data carrier 11 before the start of the journey.
- These reference data are firstly fixed vehicle data, such as the vehicle mass m, the moments of inertia of rotating components J R, drive , the front surface A of the vehicle 2, the drag coefficient c w etc., secondly, constant state variables such as the air density ⁇ 1, the acceleration due to gravity g etc and thirdly, the data which characterize the operational profile to be expected during driving. Specifically, these are the relative speed v rel, ref from the vehicle speed and the air speed for the determination of the reference air resistance, the rolling friction coefficient f ref for the determination of the reference rolling friction resistance and the road gradient angle ⁇ ref for the determination of the reference gradient resistance.
- this data (input block 14) taken from memory 13 first becomes reference driving resistance F W, ref , which is made up of the individual components reference air resistance F l, ref , reference rolling resistance F R, ref and reference pitch resistance F S, ref composed (see block 15, Fig. 2), according to the relationship calculated.
- the reference deceleration a v, ref acting on the vehicle 2 is then made in block 16 from this reference driving resistance F W, ref , taking into account the vehicle mass m, the individual moments of inertia J R, drive and the dynamic tire radius r dyn determined.
- this reference delay a v, ref and an assumed switching time t s between two gear ratios exactly that gear ratio, referred to as reference gear ratio i G, ref , is calculated in block 17, from which, after the internal combustion engine 1 has been turned out, up to the maximum permissible rotational speed of the Internal combustion engine n max in the next higher gear ratio a given connection speed n target is given.
- This connection speed n target lies in the range of the maximum torque of the internal combustion engine 1.
- i G ref is determined according to the regulation
- a gearbox with a geometric gradation is provided, the quantity ⁇ representing the corresponding increment.
- i D denotes the value for the constant rear axle ratio. Since the calculated value for i G, ref in most cases does not exactly correspond to a real gear ratio, the real gear ratio closest to the calculated value can be read out in block 18 as a reference gear ratio i ref . However, this adjustment is not necessary for the function, ie it can also be calculated with a reference translation i ref that is not actually available.
- a relatively large reference ratio i ref is required, i.e., even in a relatively low gear step, after the internal combustion engine 1 has been turned out up to its maximum speed n max, there must be a speed in the next higher gear step , which is in the range of the maximum torque of the internal combustion engine. If the driving resistance to be expected is relatively low, a higher gear ratio, ie a lower gear ratio, is sufficient as the reference gear ratio i ref .
- connection speed is then of course below the speed at which the torque is maximum, however, it is still in a range in which the vehicle 2 can continue to accelerate under the underlying driving conditions.
- the reference data v rel, ref , f ref and ⁇ ref that characterize the operating conditions. If, for example, it is to be expected that the vehicle will have to negotiate larger inclines when the vehicle is in operation, that is to say that the mean incline angle is relatively large, the corresponding reference inclination angle ⁇ ref should be chosen to be relatively small.
- a small reference pitch angle ⁇ ref leads to a relatively low reference driving resistance F W, ref (block 15) and consequently to a small reference deceleration amount a v, ref (block 16).
- F W, ref relatively low reference driving resistance
- a v, ref With a low reference deceleration a v, ref , however, there is a high reference gear ratio i G, ref (block 17), i.e. a relatively low gear stage (block 18), from which, after revving up to the maximum permissible speed n max, in the next higher gear a connection speed in the range of the maximum torque is given.
- FIG. 3 shows how the electronic control unit 5 uses this previously calculated reference ratio i ref to determine the current final control speed n ab as a function of the current gradient resistance, which mainly influences the driving resistance.
- the signal ⁇ (slope angle) corresponding to the current road gradient and detected by the sensor 7 is now read in via the input block 19. From one to one The characteristic value stored in the read-only memory is now read out in block 20 the deceleration a v corresponding to this current road gradient ⁇ which acts on the vehicle 2 during a switching operation. In the subsequent block 21, the calculation of the current final control speed n ab takes place , among other things, with the previously determined current deceleration a v and with the reference gear ratio i ref determined after the start of the internal combustion engine in accordance with the regulation .
- n target denotes the desired connection speed in the area of the maximum torque of the internal combustion engine
- ⁇ the step change of the geometrically graded gearbox
- t the specified shift duration
- i D the rear axle gear ratio
- r dyn the dynamic tire radius
- the final control speed n ab is set in block 23 to the maximum permissible speed n max in order to rule out damage to the internal combustion engine 1 due to excessive speeds. If the calculated value of n from below of n max, in decision block 24 is followed by query whether the calculated Endabregelfitiere n from below a predetermined minimum speed n min. In this case, the final control speed n ab is set to n min in block 25. This check is provided in the event that, due to a technical defect in the electronic control unit 5, an excessively low final control speed n ab is determined and a sufficient connection speed could therefore no longer be ensured after a switching operation. Furthermore, the limitation to n min takes account of the user-friendliness by always having a certain speed range and thus also a certain minimum engine power available.
- n ab is used as the basis for the control of the control rod of the fuel injection pump 3.
- the driver is shown the current final control speed n ab on a display (output block 26).
- a query is made as to whether the internal combustion engine has already been switched off. If not, The control branches back to point 28, after which the current road gradient is read again. If the internal combustion engine is switched off, new reference values can be entered into the memory 13 before starting again (reading of the mobile data carrier 11 by means of the reading device 10). If this does not take place before the start of the internal combustion engine 1, the reference data used are those which are still saved from an earlier read-in process.
Landscapes
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Mechanical Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Control Of Transmission Device (AREA)
- Control Of Vehicle Engines Or Engines For Specific Uses (AREA)
- Electrical Control Of Air Or Fuel Supplied To Internal-Combustion Engine (AREA)
- High-Pressure Fuel Injection Pump Control (AREA)
- Combined Controls Of Internal Combustion Engines (AREA)
Description
- Die Erfindung bezieht sich auf ein Verfahren zur Anpassung der Endabregeldrehzahl des Reglers einer Einspritzpumpe einer ein Fahrzeug antreibenden luftverdichtenden Einspritzbrennkraftmaschine an die auf das Fahrzeug wirkenden Fahrwiderstände gemäß Oberbegriff des Hauptanspruches.
- Aus der DE-PS 36 13 685 ist es bekannt, die Endabregelkennlinie mit steigenden Fahrwiderständen in Richtung höherer Brennkraftmaschinendrehzahlen zu verschieben. Dadurch wird erreicht, daß nach dem Hochschalten in die nächsthöhere Übersetzungsstufe auch bei hohen Fahrwiderständen immer noch eine ausreichend hohe Anschlußdrehzahl zur Weiterbeschleunigung des Fahrzeuges gegeben ist. Setzt man nun eine bestimmte Dauer für den Hochschaltvorgang voraus, so ist, bezogen auf einen bestimmten Fahrgeschwindigkeitsverlust, der Drehzahlverlust nach dem Hochschalten bei großeren Übersetzungen (z.B. 1. Gang) größer als derjenige bei niederen Übersetzungen (z.B. 5. Gang). Mit anderen Worten heißt dies, daß, um bei einer vorgegebenen, dem jeweiligen Fahrwiderständ entsprechenden Abregeldrehzahl nach dem Hochschalten den gewunschten Wert für die Anschlußdrehzahl überhaupt erreichen zu können, die Brennkraftmaschine bei hohen übersetzungen (z.B. im 1.Gang) um einen größeren Betrag über die errechnete Abregeldrehzahl gedreht werden muß als bei niederen Ubersetzungen (z.B. im 5. Gang). Damit muß, bezogen auf einen vorgegebene Fahrwiderstand, die Endabregelung in jeder Übersetzungsstufe ab einer anderen Drehzahl erfolgen, um nach einem Schaltvorgang noch in dem Drehzahlbereich zu sein, aus welchem heraus bei den gegebenen Fahrwiderständen noch ein Weiterbeschleunigen des Fahrzeuges möglich ist.
- Der Erfindung liegt daher die Aufgabe zugrunde, ein Verfahren der im Oberbegriff des Hauptanspruches beschriebenen Art aufzuzeigen, mit welchem bezogen auf einen bestimmten Fahrwiderständ eine Abstimmung der Endabregeldrehzahl auf die gerade gewählte Getriebeübersetzung nicht mehr erforderlich ist.
- Die Aufgabe wird erfindungsgemäß durch die Merkmale des kennzeichnenden Teils des Hauptanspruches gelöst.
- Mit dem erfindungsgemäßen Verfahren wird eine Referenzübersetzung bestimmt, welche bei der Ermittlung der fahrwiderstandsabhängigen Endabregeldrehzahl mitberücksichtigt wird. Dadurch kann die Endabregeldrehzahl unabhängig von der gerade gefahrenen Getriebeübersetzung bestimmt werden und zwar so bestimmt werden, daß nach jedem Schaltvorgang noch eine ausreichend hohe Anschlußdrehzahl vorliegt. Als Referenzübersetzung wird diejenige Getriebeübersetzung bestimmt, bei welcher in dem Falle, daß die Brennkraftmaschine bis hin zu ihrer maximal zulässigen Drehzahl gedreht wird, im nächsthöheren Gang -unter Annahme eines gängigen Wertes für die Dauer des Schaltvorganges- noch eine Anschlußdrehzahl vorliegt, welche im Bereich des maximalen Drehmomentes der Brennkraftmaschine liegt. Der Bestimmung der Referenzübersetzung liegt dabei ein Referenzfahrwiderständ zugrunde, welcher ermittelt wird zum einen aus den konstanten Fahrzeugdaten , wie z.B. Fahrzeugstirnfläche, Luftwiderständsbeiwert, Fahrzeugmasse etc. und zum anderen aus den die zu erwartenden Fahrbedingungen charakterisierenden Referenzdaten. Es sind dies z.B. die Relativgeschwindigkeit aus der Fahrzeug- und der Luftgeschwindigkeit, der Rollreibwert, und insbesondere die den Fahrwiderständ vorwiegend beeinflussende Fahrbahnsteigung. Generell ist zu sagen, daß, je größer die während des Fahrbetriebs zu erwartenden Fahrwiderstände sind (Fahrt in unwegsamem Gelände, größere Fahrbahnsteigungen, etc.), desto kleiner muß die Gangstufe bzw. desto größer muß die Übersetzung sein, bei welcher die Endabregeldrehzahl der maximal zulässigen Drehzahl der Brennkraftmaschine entspricht.
- Mit dem Anspruch 5 ist eine vorteilhafte Weiterbildung des erfindungsgemäßen Verfahrens aufgezeigt, mit Hilfe derer die Referenzdaten vor jedem Fahrtantritt entsprechend des zu erwartenden Einsatzprofiles neu eingegeben und damit berücksichtigt werden können.
- In der Zeichnung zeigt
- Figur 1
- ein Ausführungsbeispiel einer vorteilhaften Vorrichtung zur Durchführung des erfindungsgemäßen Verfahrens in einer Prinzipdarstellung
- Figur 2
- die Funktionsweise der elektronischen Steuereinheit bei der Ermittlung der Referenzübersetzung in Form eines Flußdiagrammes und
- Figur 3
- die Funktionsweise der elektronischen Steuereinheit bei der Ermittlung der dem jeweiligen Fahrwiderstand entsprechenden Endabregeldrehzahl ebenfalls in einem Flußdiagramm.
- In Figur 1 zeigt 1 eine ein Fahrzeug 2 antreibende Dieselbrennkraftmaschine, an der eine Kraftstoffeinspritzpumpe 3 angeordnet ist. Die Regelstange dieser Einspritzpumpe 3 wird über einen Stellantrieb 4 betätigt, der wiederum durch eine elektronische Steuereinheit 5 angesteuert wird. Die Steuereinheit 5 gleicht in ihren Grundfunktionen dem in der MTZ 44 (1983) 10 Seiten 378-380 offenbarten elektronischen Dieselregler (EDR) bis auf den Unterschied, daß bei der Steuereinheit 5 zusatzlich noch ein Block zur erfindungsgemäßen Ermittlung der Endabregeldrehzahl vorgesehen ist. Mit 6 sind diejenigen Meßwertleitungen bezeichnet, welche auch bei dem bekannten elektronischen Dieselregler vorgesehen sind. Zusätzlich wird der Steuereinheit 5 noch ein der aktuellen Fahrbahnsteigung α entsprechendes Signal zugeführt, welches über einen am Fahrzeug 2 angeordneten Neigungssensor 7 erfaßt wird. Um den Einfluß von Bodenunebenheiten zu eliminieren ist in der Meßwertleitung 8 ein Integrierglied 9 zur Glättung des von dem Sensor 7 erfaßten Signals vorgesehen. An dem Fahrzeug 2 ist ferner ein Leseeinrichtung 10 für einen mobilen Datenträger 11 (Codekarte mit Magnetstreifen) angebracht, welche über die Datenleitung 12 ebenfalls mit der elektronischen Steuereinheit 5 verbunden ist. Auf diesen mobilen Datenträger 11 werden vor Fahrtantritt die Daten zur Ermittlung eines Referenzfahrwiderstandes FW,ref abgespeichert. Diese Referenzdaten sind erstens feste Fahrzeugdaten, wie z.B. die Fahrzeugmasse m, die Trägheitsmomente rotierender Bauteile JR,Trieb, die Stirnfläche A des Fahrzeuges 2, der Luftwiderstandsbeiwert cw etc., zweitens konstante Zustandsgrößen, wie z.B. die Luftdichte ρ₁, die Erdbeschleunigung g etc. und drittens die Daten, welche das während des Fahrbetriebes zu erwartende Einsatzprofil charakterisieren. Im einzelnen sind dies die Relativgeschwindigkeit vrel,ref aus der Fahr- und der Luftgeschwindigkeit zur Ermittlung des Referenzluftwiderstandes, der Rollreibwert fref für die Ermittlung des Referenzrollreibwiderstandes und der Fahrbahnsteigungswinkel αref für die Ermittlung des Referenzsteigungswiderständes.
- Vor Fahrtantritt werden also die oben genannten Referenzdaten auf dem mobilen Datenträger 11 abgespeichert und über die Leseeinrichtung 10 an einen Speicher 13 der elektronischen Steuereinheit 5 übergeben (s. Fig. 2). Mit dem Start der Brennkraftmaschine 1 wird nun aus diesen aus dem Speicher 13 übernommenen Daten (Eingabeblock 14) zunächst der Referenzfahrwiderstand FW,ref, welcher sich aus den einzelnen Komponenten Referenzluftwiderständ Fl,ref, Referenzrollwiderstand FR,ref und Referenzsteigungswiderstand FS,ref zusammensetzt (s. Block 15, Fig.2), gemäß der Beziehung

berechnet. Aus diesem Referenzfahrwiderstand FW,ref wird anschließend im Block 16 unter Mitberücksichtigung der Fahrzeugmasse m, der einzelnen Trägheitsmomente JR,Trieb und des dynamischen Reifenradius rdyn die auf das Fahrzeug 2 wirkende Referenzverzogerung av,ref gemäß
ermittelt. Mit dieser Referenzverzögerung av,ref und einer angenommenen Schaltdauer ts zwischen zwei Übersetzungsstufen wird dann im Block 17 genau diejenige Getriebeübersetzung, genannt Referenzübersetzung iG,ref, errechnet, von welcher aus nach dem Ausdrehen der Brennkraftmaschine 1 bis hin zur maximal zulässigen Drehzahl der Brennkraftmaschine nmax in der nächsthöheren Übersetzungsstufe noch eine vorgegebene Anschlußdrehzahl nZiel gegeben ist. Diese Anschlußdrehzahl nZiel liegt im Bereich des maximalen Drehmomentes der Brennkraftmaschine 1. iG,ref wird ermittelt nach der Vorschrift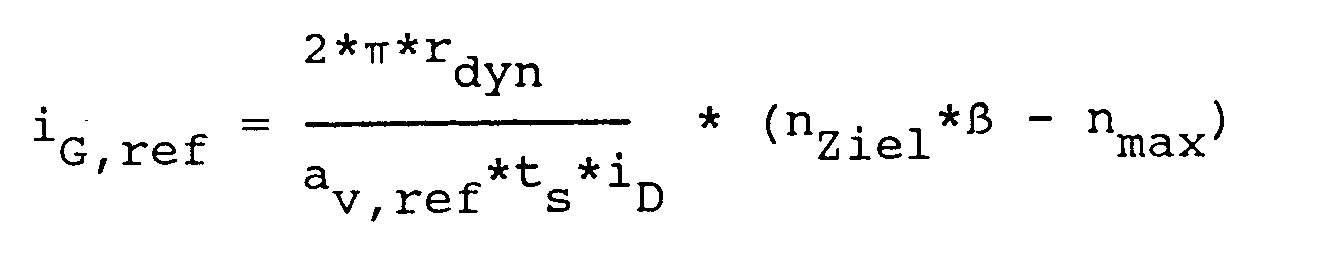
In diesem Ausführungsbeispiel ist ein Getriebe mit geometrischer Stufung vorgesehen, wobei die Größe β den entsprechenden Stufensprung darstellt. iD bezeichnet den Wert für die konstant bleibende Hinterachsübersetzung. Da der errechnete Wert für iG,ref in den meisten Fällen nicht exakt einer realen Getriebeübersetzung entspricht, kann in dem Block 18 aus einem Speicher die dem errechneten Wert am nächsten liegende reale Getriebeübersetzung als Referenzübersetzung iref ausgelesen werden. Für die Funktion ist dieser Abgleich jedoch nicht erforderlich, d.h. es kann auch mit einer nicht real vorhandenen Referenzübersetzung iref weitergerechnet werden. - Sind während des Fahrbetriebes relativ hohe Fahrwiderstande zu erwarten, so ist eine relativ große Referenzübersetzung iref erforderlich, d.h. also, schon in einer relativ niederen Gangstufe muß nach einem Ausdrehen der Brennkraftmaschine 1 bis hin zu ihrer Maximaldrehzahl nmax in der nächsthöheren Gangstufe eine Drehzahl vorliegen, die im Bereich des maximalen Drehmomentes der Brennkraftmaschine liegt. Sind die zu erwartenden Fahrwiderstände relativ gering, so genügt als Referenzübersetzung iref eine höhere Gangstufe, also eine niederere Übersetzung. Im Falle des Ausdrehens der Brennkraftmaschine 1 bis zu ihrer maximal zulässigen Drehzahl nmax bei solchen Übersetzungen, welche größer sind als die Referenzübersetzung iref (Ausdrehen in kleinerer Gangstufe), liegt die Anschlußdrehzahl dann natürlich unterhalb der Drehzahl, bei welcher das Drehmoment maximal ist, jedoch liegt sie immer noch in einem Bereich, in welchem ein Weiterbeschleunigen des Fahrzeuges 2 bei den zugrundeliegenden Fahrbedingungen möglich ist.
- Zur Wahl der die Einsatzbedingungen charakterisierenden Referenzdaten vrel,ref, fref und αref ist folgendes zu sagen. Ist z.B. zu erwarten, daß das Fahrzeug im Fahrbetrieb des ofteren größere Steigungen zu überwinden hat, also daß der mittlere Fahrbahnsteigungswinkel relativ groß ist, so ist der entsprechende Referenzsteigungswinkel αref relativ gering zu wahlen. Ein kleiner Referenzsteigungswinkel αref führt zu einem relativ geringen Referenzfahrwiderstand FW,ref (Block 15) und demzufolge zu einem geringen Referenzverzögerungsbetrag av,ref (Block 16). Mit einer geringen Referenzverzögerung av,ref ergibt sich jedoch eine hohe Referenzübersetzung iG,ref (Block 17), also eine relativ niedere Gangstufe (Block 18), von welcher aus nach einem Hochdrehen bis zur maximal zulässigen Drehzahl nmax im nächsthöheren Gang noch eine Anschlußdrehzahl im Bereich des maximalen Drehmomentes gegeben ist.
- Analog hierzu gilt für den Referenzrollreibwert fref bzw. für die Referenzrelativgeschwindigkeit vrel,ref, daß dieser bzw. diese bei zu erwartenden Fahrbedingungen mit hohem mittlerem Rollreibungsfaktor (schlechter Straßenzustand) bzw. mit hoher mittlerer Relativgeschwindigkeit relativ klein zu wählen ist, um eine relativ hohe Referenzübersetzung zu erhalten und umgekehrt.
- Messungen haben gezeigt, daß der Einfluß des Luft- und des Rollwiderständes auf die Verzögerung des Fahrzeuges 2 während eines Schaltvorganges minimal ist.
- Über die Referenzdaten vrel,ref, fref und αref können auch weitere, den Fahrwiderstand nicht unmittelbar beeinflussende Faktoren mitberücksichtigt werden, wie z.B. die Antriebseigenschaften des Fahrzeuges. So ware es denkbar, bei einer relativ schwachen Brennkraftmaschine einen relativ geringen Referenzsteigungswinkel vorzugeben, was letztendlich zu einer höheren Referenzübersetzung führt.
- In Figur 3 ist aufgezeigt, wie die elektronische Steuereinheit 5 mit dieser zuvor errechneten Referenzübersetzung iref in Abhängigkeit des den Fahrwiderstand überwiegend beeinflussenden aktuellen Steigungswiderstandes die aktuelle Endabregeldrehzahl nab ermittelt.
- Da, wie bereits gesagt, auf die Verzögerung des Fahrzeuges während eines Schaltvorganges sowohl der Luftwiderständ als auch der Rollreibungswiderstand einen nur minimalen Einfluß haben, wurde in diesem Ausführungsbeispiel auf eine separate Ermittlung der aktuellen Werte dieser beiden Komponenten verzichtet. Selbstverständlich ist es in weiterer Ausgestaltung der Erfindung ebenso möglich, mehrere Fahrwiderstände zusammen zu erfassen, z.B. über die Hochdrehgeschwindigkeit der Brennkraftmaschine und damit dann die entsprechende Endabregeldrehzahl nab zu ermitteln.
- Zunächst wird nun über den Eingabeblock 19 das der aktuellen Fahrbahnsteigung entsprechende, vom Sensor 7 erfaßte Signal α (Steigungswinkel) eingelesen. Aus einem in einem Festwertspeicher abgelegten Kennfeld wird nun in Block 20 die dieser aktuellen Fahrbahnsteigung α entsprechende auf das Fahrzeug 2 während eines Schaltvorganges wirkende Verzögerung av ausgelesen. Im anschließenden Block 21 erfolgt die Berechnung der aktuellen Endabregeldrehzahl nab unter anderem mit der zuvor ermittelten aktuellen Verzögerung av und mit der nach dem Start der Brennkraftmaschine ermittelten Referenzübersetzung iref gemäß der Vorschrift

. Wie auch bei der Ermittlung der Referenzübersetzung, bezeichnet nZiel die gewunschte Anschlußdrehzahl im Bereich des maximalen Drehmomentes der Brennkraftmaschine, β den Stufensprung des geometrisch abgestuften Getriebes, ts die vorgegebene Schaltdauer, iD die Hinterachsübersetzung und rdyn den dynamische Reifenradius.
Da es sich bei einer Verzögerung um eine negative Beschleunigung handelt, wird in der Beziehung in Block 21 zur Ermittlung von nab die Verzögerung av natürlich mit negativem Vorzeichen eingesetzt, so daß die Endabregeldrehzahl nab mit größer werdender Verzögerung, also mit steigenden Fahrwiderständen auch größer wird und umgekehrt.
Im folgenden Verzweigungsblock 22 wird überprüft, ob die errechnete Endabregeldrehzahl nab größer ist als die maximal zulässige Brennkraftmaschinendrehzahl nmax. Wenn ja, wird die Endabregeldrehzahl nab im Block 23 festgesetzt auf die maximal zulässige Drehzahl nmax, um eine Beschädigung der Brennkraftmaschine 1 durch Überdrehzahlen auszuschließen. Liegt der errechnete Wert für nab unterhalb von nmax, folgt im Verzweigungsblock 24 die Abfrage, ob die errechnete Endabregeldrehzahl nab unterhalb einer vorgegebenen Mindestdrehzahl nmin liegt. In diesem Fall wird im Block 25 die Endabregeldrehzahl nab auf nmin festgesetzt. Diese Überprüfung ist für den Fall vorgesehen, daß aufgrund eines technischen Defektes der elektronischen Steuereinheit 5 eine zu niedere Endabregeldrehzahl nab ermittelt wird und damit eventuell eine ausreichende Anschlußdrehzahl nach einem Schaltvorgang nicht mehr gewahrleistet sein könnte.
Weiterhin wird mit der Begrenzung auf nmin der Bedienungsfreundlichkeit Rechnung getragen, indem auf alle Fälle immer ein gewisser Drehzahlbereich und damit auch eine gewisse Mindestmotorleistung zur Verfügung steht. - Im Falle einer Endabregeldrehzahl nab, die höher liegt als die Mindestdrehzahl nmin, wird genau dieser Wert nab für die Ansteuerung der Regelstange der Kraftstoffeinspritzpumpe 3 zugrunde gelegt. Darüber hinaus wird dem Fahrer durch ein Display die aktuelle Endabregeldrehzahl nab angezeigt (Ausgabeblock 26).
- Im Verzweigungsblock 27 wird abgefragt, ob die Brennkraftmaschine bereits abgestellt ist. Falls nicht, verzweigt die Steuerung zurück zum Punkt 28, wonach erneut die aktuelle Fahrbahnsteigung eingelesen wird.
Ist die Brennkraftmaschine abgestellt, können vor einem erneuten Starten neue Referenzwerte an den Speicher 13 eingegeben werden (Einlesen des mobilen Datenträgers 11 mittels der Leseeinrichtung 10). Sollte dies vor dem Start der Brennkraftmaschine 1 nicht erfolgen, so werden als Referenzdaten diejenigen verwendet, die noch von einem früheren Einlesevorgang gespeichert sind.
Claims (5)
- Verfahren zur Anpassung der Endabregeldrehzahl des Reglers der Einspritzpumpe einer ein Fahrzeug antreibenden luftverdichtenden Einspritzbrennkraftmaschine an die auf das Fahrzeug wirkenden Fahrwiderstände derart, daß die Endabregelkennlinie des Reglers mit steigenden Fahrwiderständen in Richtung höherer Brennkraftmaschinendrehzahlen verschoben wird und umgekehrt,
dadurch gekennzeichnet,
daß zunächst ein den Fahrzeugeinsatzbedingungen entsprechender Referenzfahrwiderstand (FW,ref) und daraus unter Berücksichtigung der entsprechenden Referenzfahrzeugdaten und einer vorgegebenen Schaltdauer (ts) zwischen zwei Übersetzungsstufen eine Referenzverzögerung (av,ref) ermittelt wird, daß anschließend diejenige Getriebeübersetzung, genannt Referenzübersetzung (iref), ermittelt wird, von welcher aus unter Zugrundelegung der zuvor bestimmten Referenzverzögerung (av,ref) nach dem Ausdrehen der Brennkraftmaschine bis hin zur maximal zulässigen Drehzahl (nmax) nach der vorgegebenen Schaltdauer (ts) in der nächsthöheren Übersetzungsstufe noch eine Anschlußdrehzahl (nZiel) gegeben ist, welche im Bereich des maximalen Drehmomentes der Brennkraftmaschine liegt und daß während des Fahrbetriebes in Abhängigkeit dieser Referenzübersetzung (iref) und in Abhängigkeit des aktuellen Fahrwiderstandes die aktuelle Endabregeldrehzahl (nab) ermittelt wird. - Verfahren nach Anspruch 1,
dadurch gekennzeichnet,
daß der Referenzfahrwiderstand (FW,ref) aus der Summe des Referenzluftwiderstandes, des Referenzrollwiderstandes und des Referenzsteigungswiderstandes bestimmt wird. - Verfahren nach Anspruch 2,
dadurch gekennzeichnet,
daß die Referenzrelativgeschwindigkeit (vrel,ref) zwischen der Fahr- und der Luftgeschwindigkeit zur Ermittlung des Referenzluftwiderstandes bei einer großen zu erwartenden mittleren Relativgeschwindigkeit während des Fahrbetriebes klein angesetzt wird und umgekehrt,
daß der Referenzrollreibwert (fref) zwischen Fahrzeugreifen und dem Fahrbahnbelag zur Ermittlung des Referenzreibwertes bei einem großen zu erwartenden mittleren Rollreibwert während des Fahrbetriebes klein angesetzt wird und umgekehrt und
daß der Referenzfahrbahnsteigungswinkel (αref) zur Ermittlung des Referenzsteigungswiderstandes bei einem großen zu erwartenden mittleren Fahrbahnsteigungswinkel während des Fahrbetriebes klein angesetzt wird und umgekehrt. - Verfahren nach einem der Ansprüche 1 bis 3,
dadurch gekennzeichnet,
daß die Referenzübersetzung (iref) jeweils vor Fahrtantritt ermittelt wird. - Verfahren nach Anspruch 1 mit einem den aktuellen Fahrwiderstand erfassenden Sensor, über welchen einer elektronischen Steuereinheit ein dieser Größe entsprechendes elektrisches Signal zugeführt wird, welche Steuereinheit ein Stellwertsignal zur Ansteuerung eines die Regelstange der an der Brennkraftmaschine angeordneten Kraftstoffeinspritzpumpe betätigenden Stellgliedes erzeugt,
dadurch gekennzeichnet,
daß die elektronische Steuereinheit (5) über eine Datenleitung (12) von einem mobilen Datenträger (11) Referenzdaten des Fahrzeuges (2) und der zu erwartenden Fahrbedingungen mitgeteilt bekommt, die in der Steuereinheit (5) abgespeichert werden.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| AT90112104T ATE101898T1 (de) | 1989-09-20 | 1990-06-26 | Verfahren zur anpassung der endabregeldrehzahl des reglers einer einspritzpumpe einer ein fahrzeug anreibenden luftverdichtenden einspritzbrennkraftmaschine an die auf das fahrzeug wirkenden fahrwiderstaende. |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE3931327A DE3931327C1 (de) | 1989-09-20 | 1989-09-20 | |
| DE3931327 | 1989-09-20 |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP0427913A2 EP0427913A2 (de) | 1991-05-22 |
| EP0427913A3 EP0427913A3 (en) | 1992-12-02 |
| EP0427913B1 true EP0427913B1 (de) | 1994-02-23 |
Family
ID=6389777
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP90112104A Expired - Lifetime EP0427913B1 (de) | 1989-09-20 | 1990-06-26 | Verfahren zur Anpassung der Endabregeldrehzahl des Reglers einer Einspritzpumpe einer ein Fahrzeug anreibenden luftverdichtenden Einspritzbrennkraftmaschine an die auf das Fahrzeug wirkenden Fahrwiderstände |
Country Status (3)
| Country | Link |
|---|---|
| EP (1) | EP0427913B1 (de) |
| AT (1) | ATE101898T1 (de) |
| DE (1) | DE3931327C1 (de) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5465208A (en) * | 1992-05-13 | 1995-11-07 | Honda Giken Kogyo Kabushiki Kaisha | Power source output control system of vehicle with travel resistance detector |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE10144699B4 (de) * | 2000-09-16 | 2014-06-12 | Volkswagen Ag | Verfahren zur Bestimmung der aktuellen Fahrzeugmasse |
Family Cites Families (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS6217328A (ja) * | 1985-07-15 | 1987-01-26 | Diesel Kiki Co Ltd | 内燃機関車輛用制御装置 |
| DE3613685C1 (de) * | 1986-04-23 | 1987-03-12 | Daimler Benz Ag | Vorrichtung zur gammanderung der Endabregelkennlinie des Reglers einer Einspritzpumpe einer ein Fahrzeug antreibenden Dieselbrennkraftmaschine |
| DE3813390A1 (de) * | 1988-04-21 | 1989-11-02 | Daimler Benz Ag | Verfahren zur steuerung der kraftstoffzufuhr bei einer ein fahrzeug antreibenden brennkraftmaschine |
-
1989
- 1989-09-20 DE DE3931327A patent/DE3931327C1/de not_active Expired - Lifetime
-
1990
- 1990-06-26 AT AT90112104T patent/ATE101898T1/de not_active IP Right Cessation
- 1990-06-26 EP EP90112104A patent/EP0427913B1/de not_active Expired - Lifetime
Non-Patent Citations (1)
| Title |
|---|
| Proc. of Int. Congress on Transportation Electronics, Okt. 17-18, 1988, Dearborn; S. 277-294; "Cummins Electronic Controls ..." * |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5465208A (en) * | 1992-05-13 | 1995-11-07 | Honda Giken Kogyo Kabushiki Kaisha | Power source output control system of vehicle with travel resistance detector |
Also Published As
| Publication number | Publication date |
|---|---|
| EP0427913A2 (de) | 1991-05-22 |
| EP0427913A3 (en) | 1992-12-02 |
| DE3931327C1 (de) | 1990-08-09 |
| ATE101898T1 (de) | 1994-03-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP0156820B1 (de) | Verfahren und schaltungsvorrichtung zur ermittlung des verbrauchsoptimalen getriebeganges eines kraftfahrzeugantriebes | |
| DE60224073T2 (de) | Kraftfahrzeug mit automatisiertem getriebe | |
| DE3539682C2 (de) | ||
| DE60216491T2 (de) | Geschwindigkeitsregelung für Fahrzeuge | |
| DE4306086C2 (de) | Vorrichtung und Verfahren zur Steuerung eines Motors | |
| DE2900128C2 (de) | Steuerung für ein automatisches Schaltgetriebe | |
| DE19754461B4 (de) | Kraftübertragungssteuerung für ein Automobil | |
| EP0278232B1 (de) | Verfahren zur Beeinflussung der Fahrgeschwindigkeit eines Kraftfahrzeugs und Einrichtung zur Durchführung des Verfahrens | |
| DE102010007756B4 (de) | Verfahren zum Steuern eines Fahrzeugmotors während Hochleistungsfahrereignissen | |
| WO2000025046A1 (de) | Verfahren zur steuerung eines automatgetriebes eines kraftfahrzeuges bei einer spontanen gas-pedalrücknahme | |
| WO2007099033A1 (de) | Verfahren zur steuerung eines automatgetriebes und getriebesteuereinrichtung mit verbrauchskennfeld-ermittlungsvorrichtung | |
| EP1047889A1 (de) | Verfahren zur steuerung eines schaltvorganges in automatikgetrieben | |
| DE3721605A1 (de) | Steuerungssystem fuer verbrennungsmotoren | |
| DE60316549T2 (de) | Vorrichtung zur Bestimmung des Kraftstoffverbrauches eines Fahrzeuges | |
| DE3443038A1 (de) | Verfahren und vorrichtung zur steuerung des betriebs eines drosselventils | |
| DE2712327A1 (de) | Verfahren zur selbsttaetigen regelung von kraftfahrzeugen | |
| EP0892725B1 (de) | Einrichtung für den ökonomischen betrieb von kraftfahrzeugen | |
| DE60206071T2 (de) | Fahrzeug und verfahren zur automatischen gangwahl in einem in einem fahrzeug angebrachten getriebe | |
| DE2336772A1 (de) | Einrichtung zur automatischen schaltung von kraftfahrzeuggetrieben | |
| DE60224573T2 (de) | Antriebseinheit für kraftfahrzeug | |
| DE2942961A1 (de) | Verfahren zum optimieren des kraftstoffverbrauches | |
| DE102016102622A1 (de) | Verfahren zum Reduzieren der von einem Motor eines Kraftfahrzeugs verbrauchten Kraftstoffmenge | |
| DE3931327C1 (de) | ||
| DE4223253C2 (de) | Steuereinrichtung für ein Fahrzeug | |
| DE10084468B4 (de) | Verfahren und Anordnung zum Steuern eines automatischen Schaltgetriebes |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| AK | Designated contracting states |
Kind code of ref document: A2 Designated state(s): AT CH FR GB IT LI |
|
| PUAL | Search report despatched |
Free format text: ORIGINAL CODE: 0009013 |
|
| AK | Designated contracting states |
Kind code of ref document: A3 Designated state(s): AT CH FR GB IT LI |
|
| 17P | Request for examination filed |
Effective date: 19921023 |
|
| 17Q | First examination report despatched |
Effective date: 19930203 |
|
| ITF | It: translation for a ep patent filed | ||
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AT CH FR GB IT LI |
|
| REF | Corresponds to: |
Ref document number: 101898 Country of ref document: AT Date of ref document: 19940315 Kind code of ref document: T |
|
| GBT | Gb: translation of ep patent filed (gb section 77(6)(a)/1977) |
Effective date: 19940407 |
|
| ET | Fr: translation filed | ||
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed | ||
| ITTA | It: last paid annual fee | ||
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: FR Payment date: 19960614 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 19960619 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 19960620 Year of fee payment: 7 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 19960621 Year of fee payment: 7 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GB Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19970626 Ref country code: AT Effective date: 19970626 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LI Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19970630 Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19970630 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PFA Free format text: MERCEDES-BENZ AKTIENGESELLSCHAFT TRANSFER- DAIMLER-BENZ AKTIENGESELLSCHAFT |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| GBPC | Gb: european patent ceased through non-payment of renewal fee |
Effective date: 19970626 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 19980227 |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: TP |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST |
|
| REG | Reference to a national code |
Ref country code: FR Ref legal event code: ST |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IT Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES;WARNING: LAPSES OF ITALIAN PATENTS WITH EFFECTIVE DATE BEFORE 2007 MAY HAVE OCCURRED AT ANY TIME BEFORE 2007. THE CORRECT EFFECTIVE DATE MAY BE DIFFERENT FROM THE ONE RECORDED. Effective date: 20050626 |