CN202492872U - 全自动多功能移动式智能清污机 - Google Patents
全自动多功能移动式智能清污机 Download PDFInfo
- Publication number
- CN202492872U CN202492872U CN2012200063825U CN201220006382U CN202492872U CN 202492872 U CN202492872 U CN 202492872U CN 2012200063825 U CN2012200063825 U CN 2012200063825U CN 201220006382 U CN201220006382 U CN 201220006382U CN 202492872 U CN202492872 U CN 202492872U
- Authority
- CN
- China
- Prior art keywords
- grab bucket
- trash rake
- full
- controller
- door frame
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Lifetime
Links
- 238000004140 cleaning Methods 0.000 title abstract 3
- 239000010813 municipal solid waste Substances 0.000 claims description 41
- 238000004891 communication Methods 0.000 claims description 10
- 238000009434 installation Methods 0.000 claims description 10
- 239000010720 hydraulic oil Substances 0.000 claims description 5
- 239000004973 liquid crystal related substance Substances 0.000 claims description 4
- 230000000295 complement effect Effects 0.000 claims description 3
- 229910000831 Steel Inorganic materials 0.000 abstract 1
- 238000004519 manufacturing process Methods 0.000 abstract 1
- 239000010959 steel Substances 0.000 abstract 1
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 description 2
- 230000009286 beneficial effect Effects 0.000 description 1
- 230000007812 deficiency Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 238000005086 pumping Methods 0.000 description 1
Images


Landscapes
- Load-Engaging Elements For Cranes (AREA)
Abstract
本实用新型公开了一种全自动多功能移动式智能清污机,包括门架、抓斗机构、卷扬机构和控制系统;门架的底部设有与轨道相匹配的行走轮,该行走轮通过大车运行机构动作,在门架上设有工作平台和抓斗导槽,工作平台上设有操控室;卷扬机构固定在工作平台,卷扬机构通过起升电机动作,卷扬机构上的钢丝绳与抓斗机构连接;抓斗机构装配在抓斗导槽上,在抓斗驱动装置的动作下,抓斗机构沿抓斗导槽上、下滑行,并抓放污物。本实用新型能够实时了解、控制清污机动作,具有结构简单、造价成本低、智能化程度高、工人劳动强度轻、作业效率高、稳定可靠、实用性强等特点。
Description
技术领域
本实用新型涉及清污机,具体是一种全自动多功能移动式智能清污机。
背景技术
清污机用作清除水库或河道拦污栅上的附着污物,是保证水电站或泵站安全、正常运行的关键设备,在水利企业得到了广泛应用。
随着水利事业的迅猛发展,清污机的结构设计得到了前所未有的突破,功能也更趋向于多样化。然而,现有的清污机大部分是采用全人工方式或半自动方式控制,其不仅结构复杂,造价高昂,体积庞大,而且无法实时了解、控制清污机动作,智能化程度低,工人劳动强度大,作业效率不理想。
发明内容
本实用新型的目的在于:针对上述现有技术的不足,提供一种结构简单、智能化程度高、实用性强的全自动多功能移动式智能清污机。
本实用新型采用的技术方案是:一种全自动多功能移动式智能清污机,所述清污机包括门架、抓斗机构、卷扬机构和控制系统;所述门架的底部设有与轨道相匹配的行走轮,该行走轮通过大车运行机构动作,在门架上设有工作平台和抓斗导槽,工作平台上设有操控室;所述卷扬机构固定在工作平台,卷扬机构通过起升电机动作,卷扬机构上的钢丝绳与抓斗机构连接;所述抓斗机构装配在抓斗导槽上,在抓斗驱动装置的动作下,抓斗机构沿抓斗导槽上、下滑行,并抓放污物。
所述控制系统包括
-电源开关,用于控制清污机的动力电源;
-抓斗位置传感器,用于检测抓斗机构的位置;
-行走位置传感器,用于检测清污机的行走位置;
-荷重传感器,用于检测清污机的承载重量;
-高度传感器,用于检测抓斗机构的运行高度;
-现场控制器,用于接收现场操控室输出的控制信号;
-远程控制器,用于接收远程管理机输出的控制信号;
-通讯接口,用于插入远程通讯线缆,使清污机和集中控制室进行数据交换;
-温度传感器,用于检测清污机控制柜内的环境温度;
-湿度传感器,用于检测清污机控制柜内的环境湿度;
-PLC逻辑控制器,用于采集并处理抓斗位置传感器、行走位置传感器、荷重传感器、高度传感器检测到的数据信号;用于采集并处理现场控制器、远程控制器输出的控制信号;用于向通讯接口采集、发送通讯信号;
-温度、湿度控制器,用于设定控制柜内的环境温度值和环境湿度值,将温度传感器检测到的温度数据与设定的环境温度值进行对比,将湿度传感器检测到的湿度数据与设定的环境湿度值进行对比,并分别对控制柜内的环境温度和环境湿度进行修正;
-起升控制器,用于接收PLC逻辑控制器输出的控制信号,对起升电机和起升电机制动器进行控制;
-行走控制器,用于接收PLC逻辑控制器输出的控制信号,对行走电机和行走电机制动器进行控制;
-液压抓斗控制器,用于接收PLC逻辑控制器输出的控制信号,对液压油泵电机和抓斗控制阀进行控制。
所述控制系统还包括液晶触摸屏,用于显示PLC逻辑控制器采集到的数据信号和PLC逻辑控制器输出的控制信号;用于显示温度、湿度控制器22-7设定的环境温度值和环境湿度值,以及温度、湿度控制器22-7采集到的环境温度数据和环境湿度数据;用于对控制系统的各个参数分别进行设置、修正,进行人机对话。
所述抓斗导槽的布置倾斜度与拦污栅相对应。
所述门架上设有安全扶梯、抓斗供电装置和大车供电装置。
所述钢丝绳通过门架上的导向滑轮组与抓斗机构连接。
所述门架上设有罩壳。
所述工作平台上设有测风避雷装置。
本实用新型的有益效果是:上述清污机不仅简化了其结构,降低了造价成本,而且采用远程通讯和PLC控制系统作为清污机的“中枢神经”,可以实时了解、控制清污机动作,具有结构简单、造价成本低、智能化程度高、工人劳动强度轻、作业效率高、稳定可靠、实用性强等特点。
附图说明
下面结合附图对本实用新型作进一步的说明。
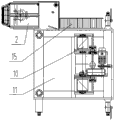
图1是本实用新型的一种结构示意图。
图2是图1的A向视图。
图3是图1的B-B视图。
图4是本实用新型控制系统的一种结构框图。
图中代号含义:1—抓斗导槽;2—操控室;3—抓斗机构;4—抓斗驱动装置;5—抓斗供电装置;6—导向滑轮组;7—罩壳;8—门架;9—钢丝绳;10—卷扬机构;11—工作平台;12—大车供电装置;13—大车运行机构;14—轨道;15—安全扶梯;16—行走轮;17—拦污栅;18—测风避雷装置;19—行程限位装置;20—夹轨器;21—夹轨器支架;22-1—电源开关;22-2—起升控制器;22-3—行走控制器;22-4—液压抓斗控制器;22-5—PLC逻辑控制器;22-6—液晶触摸屏;22-7—温度、湿度控制器;22-8—抓斗位置传感器;22-9—行走位置传感器;22-10—荷重传感器;22-11—高度传感器;22-12—现场控制器;22-13—远程控制器;22-14—通讯接口;22-15—温度传感器;22-16—湿度传感器;23—起升电机;24—起升电机制动器;25—行走电机;26—行走电机制动器;27—液压油泵电机;28—抓斗控制阀。
具体实施方式
参见图1、图2、图3和图4:本实用新型包括门架8、抓斗机构3、卷扬机构10和控制系统。
其中,门架8的底部设有夹轨器20和行走轮16,夹轨器20通过夹轨器支架21设置,行走轮16与轨道14相匹配,在轨道14上设有行程限位装置19,行走轮16通过大车运行机构13动作,大车运行机构13包括行走电机25和行走电机制动器26。在门架8上设有工作平台11、抓斗导槽1、安全扶梯15、抓斗供电装置5、大车供电装置12和罩壳7;工作平台11上设有操控室2和测风避雷装置18;抓斗导槽1倾斜布置,其布置倾斜度与拦污栅17相对应;抓斗供电装置5用作为抓斗驱动装置4给定电力;大车供电装置12用作为大车运行机构13给定电力。
卷扬机构10固定在工作平台11,卷扬机构10包括起升电机23和起升电机制动器24,卷扬机构10通过起升电机23动作,卷扬机构10上的钢丝绳9外端通过门架8顶部的导向滑轮组6与抓斗机构3连接。
抓斗机构3装配在抓斗导槽1上,在抓斗驱动装置4的动作下,抓斗机构3沿抓斗导槽1上、下滑行,并抓放污物,抓斗驱动装置4包括液压油泵电机27和抓斗控制阀28。
控制系统包括:-电源开关22-1,用于控制清污机的动力电源;
-抓斗位置传感器22-8,用于检测抓斗机构3的位置;
-行走位置传感器22-9,用于检测清污机的行走位置;
-荷重传感器22-10,用于检测清污机的承载重量;
-高度传感器22-11,用于检测抓斗机构3的运行高度;
-现场控制器22-12,用于接收现场操控室2输出的控制信号;
-远程控制器22-13,用于接收远程管理机输出的控制信号;
-通讯接口22-14,用于插入远程通讯线缆,使清污机和集中控制室进行数据交换,即向集中控制室上传清污机的工作状态信号、下载集中控制室发出的控制信号;
-温度传感器22-15,用于检测清污机控制柜内的环境温度;
-湿度传感器22-16,用于检测清污机控制柜内的环境湿度;
-PLC逻辑控制器22-5,用于采集并处理抓斗位置传感器22-8、行走位置传感器22-9、荷重传感器22-10、高度传感器22-11检测到的数据信号,用于采集并处理现场控制器22-12、远程控制器22-13输出的控制信号;用于向通讯接口22-14采集、发送通讯信号;
-温度、湿度控制器22-7,用于设定控制柜内的环境温度值和环境湿度值,将温度传感器22-15检测到的温度数据与设定的环境温度值进行对比,将湿度传感器22-16检测到的湿度数据与设定的环境湿度值进行对比,并分别对控制柜内的环境温度和环境湿度进行修正;
-起升控制器22-2,用于接收PLC逻辑控制器22-5输出的控制信号,对起升电机23和起升电机制动器24进行控制;
-行走控制器22-3,用于接收PLC逻辑控制器22-5输出的控制信号,对行走电机25和行走电机制动器26进行控制;
-液压抓斗控制器22-4,用于接收PLC逻辑控制器22-5输出的控制信号,对液压油泵电机27和抓斗控制阀28进行控制。
-液晶触摸屏22-6,用于显示PLC逻辑控制器22-5采集到的数据信号和PLC逻辑控制器22-5输出的控制信号;用于显示温度、湿度控制器22-7设定的环境温度值和环境湿度值,以及温度、湿度控制器22-7采集到的环境温度数据和环境湿度数据;用于对控制系统的各个参数分别进行设置、修正,进行人机对话。
Claims (8)
1.一种全自动多功能移动式智能清污机,其特征在于:所述清污机包括门架(8)、抓斗机构(3)、卷扬机构(10)和控制系统;所述门架(8)的底部设有与轨道(14)相匹配的行走轮(16),该行走轮(16)通过大车运行机构(13)动作,在门架(8)上设有工作平台(11)和抓斗导槽(1),工作平台(11)上设有操控室(2);所述卷扬机构(10)固定在工作平台(11),卷扬机构(10)通过起升电机(23)动作,卷扬机构(10)上的钢丝绳(9)与抓斗机构(3)连接;所述抓斗机构(3)装配在抓斗导槽(1)上,在抓斗驱动装置(4)的动作下,抓斗机构(3)沿抓斗导槽(1)上、下滑行,并抓放污物。
2.根据权利要求1所述全自动多功能移动式智能清污机,其特征在于:所述控制系统包括
-电源开关(22-1),用于控制清污机的动力电源;
-抓斗位置传感器(22-8),用于检测抓斗机构(3)的位置;
-行走位置传感器(22-9),用于检测清污机的行走位置;
-荷重传感器(22-10),用于检测清污机的承载重量;
-高度传感器(22-11),用于检测抓斗机构(3)的运行高度;
-现场控制器(22-12),用于接收现场操控室(2)输出的控制信号;
-远程控制器(22-13),用于接收远程管理机输出的控制信号;
-通讯接口(22-14),用于插入远程通讯线缆,使清污机和集中控制室进行数据交换;
-温度传感器(22-15),用于检测清污机控制柜内的环境温度;
-湿度传感器(22-16),用于检测清污机控制柜内的环境湿度;
-PLC逻辑控制器(22-5),用于采集并处理抓斗位置传感器(22-8)、行走位置传感器(22-9)、荷重传感器(22-10)、高度传感器(22-11)检测到的数据信号;用于采集并处理现场控制器(22-12)、远程控制器(22-13)输出的控制信号;用于向通讯接口(22-14)采集、发送通讯信号;
-温度、湿度控制器(22-7),用于设定控制柜内的环境温度值和环境湿度值,将温度传感器(22-15)检测到的温度数据与设定的环境温度值进行对比,将湿度传感器(22-16)检测到的湿度数据与设定的环境湿度值进行对比,并分别对控制柜内的环境温度和环境湿度进行修正;
-起升控制器(22-2),用于接收PLC逻辑控制器(22-5)输出的控制信号,对起升电机(23)和起升电机制动器(24)进行控制;
-行走控制器(22-3),用于接收PLC逻辑控制器(22-5)输出的控制信号,对行走电机(25)和行走电机制动器(26)进行控制;
-液压抓斗控制器(22-4),用于接收PLC逻辑控制器(22-5)输出的控制信号,对液压油泵电机(27)和抓斗控制阀(28)进行控制。
3.根据权利要求2所述全自动多功能移动式智能清污机,其特征在于:所述控制系统还包括液晶触摸屏(22-6),用于显示PLC逻辑控制器(22-5)采集到的数据信号和PLC逻辑控制器(22-5)输出的控制信号;用于显示温度、湿度控制器(22-7)设定的环境温度值和环境湿度值,以及温度、湿度控制器(22-7)采集到的环境温度数据和环境湿度数据;用于对控制系统的各个参数分别进行设置、修正,进行人机对话。
4.根据权利要求1所述全自动多功能移动式智能清污机,其特征在于:所述抓斗导槽(1)的布置倾斜度与拦污栅(17)相对应。
5.根据权利要求1所述全自动多功能移动式智能清污机,其特征在于:所述门架(8)上设有安全扶梯(15)、抓斗供电装置(5)和大车供电装置(12)。
6.根据权利要求1所述全自动多功能移动式智能清污机,其特征在于:所述钢丝绳(9)通过门架(8)上的导向滑轮组(6)与抓斗机构(3)连接。
7.根据权利要求1所述全自动多功能移动式智能清污机,其特征在于:所述门架(8)上设有罩壳(7)。
8.根据权利要求1所述全自动多功能移动式智能清污机,其特征在于:所述工作平台(11)上设有测风避雷装置(18)。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN2012200063825U CN202492872U (zh) | 2012-01-09 | 2012-01-09 | 全自动多功能移动式智能清污机 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN2012200063825U CN202492872U (zh) | 2012-01-09 | 2012-01-09 | 全自动多功能移动式智能清污机 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN202492872U true CN202492872U (zh) | 2012-10-17 |
Family
ID=46999107
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN2012200063825U Expired - Lifetime CN202492872U (zh) | 2012-01-09 | 2012-01-09 | 全自动多功能移动式智能清污机 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN202492872U (zh) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104764865A (zh) * | 2015-03-20 | 2015-07-08 | 李亚兵 | 清污传感器和清污机 |
| CN106087925A (zh) * | 2016-08-02 | 2016-11-09 | 华电郑州机械设计研究院有限公司 | 一种新型污物转运系统 |
| CN106337461A (zh) * | 2016-08-31 | 2017-01-18 | 邓华珍 | 水利排淤装置 |
| CN106592661A (zh) * | 2017-01-23 | 2017-04-26 | 安徽省六安恒源机械有限公司 | 清污机 |
| CN110593342A (zh) * | 2019-09-12 | 2019-12-20 | 四川东方水利智能装备工程股份有限公司 | 一种带清污导槽的清污机 |
-
2012
- 2012-01-09 CN CN2012200063825U patent/CN202492872U/zh not_active Expired - Lifetime
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104764865A (zh) * | 2015-03-20 | 2015-07-08 | 李亚兵 | 清污传感器和清污机 |
| CN104764865B (zh) * | 2015-03-20 | 2017-01-18 | 李亚兵 | 清污传感器和清污机 |
| CN106087925A (zh) * | 2016-08-02 | 2016-11-09 | 华电郑州机械设计研究院有限公司 | 一种新型污物转运系统 |
| CN106087925B (zh) * | 2016-08-02 | 2018-05-11 | 华电郑州机械设计研究院有限公司 | 一种新型污物转运系统 |
| CN106337461A (zh) * | 2016-08-31 | 2017-01-18 | 邓华珍 | 水利排淤装置 |
| CN106592661A (zh) * | 2017-01-23 | 2017-04-26 | 安徽省六安恒源机械有限公司 | 清污机 |
| CN106592661B (zh) * | 2017-01-23 | 2019-04-30 | 安徽省六安恒源机械有限公司 | 清污机 |
| CN110593342A (zh) * | 2019-09-12 | 2019-12-20 | 四川东方水利智能装备工程股份有限公司 | 一种带清污导槽的清污机 |
| CN110593342B (zh) * | 2019-09-12 | 2022-01-28 | 四川东方水利智能装备工程股份有限公司 | 一种带清污导槽的清污机 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN205806853U (zh) | 一种可远程遥控的电脑显示器升降工作台 | |
| CN206290270U (zh) | 一种多功能隧道初期支护简易台车 | |
| CN107503732A (zh) | 一种抽汲作业自动下放控制系统及控制方法 | |
| CN202176337U (zh) | 隧道衬砌台车的控制系统 | |
| CN204357171U (zh) | 一种基于plc的垂直升降式立体车库控制系统 | |
| CN204256460U (zh) | 一种果园作业平台的plc控制系统 | |
| CN106276611B (zh) | 一种行吊智能语音遥控装置 | |
| CN203582235U (zh) | 小型施工升降机 | |
| CN203754170U (zh) | 矿井稳车及提升机天轮钢丝绳受力监测控制装置 | |
| CN105220653B (zh) | 一种智能清污机系统及其控制方法 | |
| CN201826892U (zh) | 一种用于煤矿井下排水的移动式泵站 | |
| CN201952181U (zh) | 叉车专用高空作业平台 | |
| CN202632641U (zh) | 一种矿井提升机系统自动控制高仿真实训装置 | |
| CN108117019B (zh) | 叉车过载检测方法、装置及叉车液压控制系统 | |
| CN201660395U (zh) | 碳块堆垛起重机 | |
| CN102717803B (zh) | 一种单轨吊可升降驾驶室 | |
| CN201121116Y (zh) | 叉车货叉高度控制装置 | |
| CN206842897U (zh) | 塔吊遥控操作装置 | |
| CN113479779A (zh) | 一种桥式起重机自动控制装置 | |
| CN203011710U (zh) | 葫芦单双梁一体化系统 | |
| CN203639079U (zh) | 多功能升降推车 | |
| CN205992154U (zh) | 施工升降设备选层式点动/自动多功能控制系统 | |
| CN202031487U (zh) | 修井机或车载钻机中二级井架升降控制系统 | |
| CN106315353A (zh) | 一种电梯钢丝绳的检修方法 | |
| CN211998516U (zh) | 旋流井天车无人智能自动抓渣控制系统 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| CX01 | Expiry of patent term |
Granted publication date: 20121017 |
|
| CX01 | Expiry of patent term |