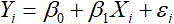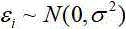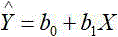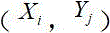CN114166328A - 一种称重传感器自调整的方法 - Google Patents

一种称重传感器自调整的方法 Download PDF

Info

Publication number
CN114166328A
CN114166328A CN202111472126.5A CN202111472126A CN114166328A CN 114166328 A CN114166328 A CN 114166328A CN 202111472126 A CN202111472126 A CN 202111472126A CN 114166328 A CN114166328 A CN 114166328A
Authority
CN
China
Prior art keywords
feeding
weight
time
value
advance
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Granted
Application number
CN202111472126.5A
Other languages
English (en)
Other versions
CN114166328B (zh
Inventor
许兆欣
王率率
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
Zhuzhou Geman Technology Co ltd
Original Assignee
Shenzhen General Measure Technology Co ltd
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by Shenzhen General Measure Technology Co ltd filed Critical Shenzhen General Measure Technology Co ltd
Priority to CN202111472126.5A priority Critical patent/CN114166328B/zh
Publication of CN114166328A publication Critical patent/CN114166328A/zh
Application granted granted Critical
Publication of CN114166328B publication Critical patent/CN114166328B/zh
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Classifications

    • G—PHYSICS
    • G01—MEASURING; TESTING
    • G01G—WEIGHING
    • G01G23/00—Auxiliary devices for weighing apparatus
    • G01G23/01—Testing or calibrating of weighing apparatus

Landscapes

  • Physics & Mathematics (AREA)
  • General Physics & Mathematics (AREA)
  • Weight Measurement For Supplying Or Discharging Of Specified Amounts Of Material (AREA)

Abstract

本发明公开了一种称重传感器自调整的方法,包括以下步骤:启动第一秤,仪表通过自适应寻找第一秤的大致的快加提前量、中加提前量、慢加提前量;启动第二秤,仪表进入快加状态,快加禁判时间可以设置,记录快加加料时间;仪表进入中加状态,通过判断线性拟合的K值,找到最合适的中加禁判时间,记录中加加料时间;仪表进入慢加状态,通过判断线性拟合的K值,找到最合适的慢加禁判时间,用于修正中加提前量;仪表进入定值状态,记录当前秤物料重量,用于修正慢加提前量,本发明涉及称重传感器技术领域。该称重传感器自调整的方法,仪表会自动找到合适的定量参数,极大的便利了终端用户的使用需求。

Description

一种称重传感器自调整的方法
技术领域
本发明涉及称重传感器技术领域,具体为一种称重传感器自调整的方法。
背景技术
定量控制设备是一种控制物料定量的机械。对于客户而言肯定速度快而且精度准的设备为首选,但还有一个重要因素就是售后。对正在作业的工业现场如果设备出了问题,那就需要专业技术人员及时的进行远程指导调试,甚至需要快速赶到现场进行调试。
定量控制设备在现场使用前,为了得到理想的结果值,需要专业的技术人员先进行反复的调试参数,才能达到想要的结果。但是现场一旦换了物料或者现场设备有所改动,之前调整的参数都需要专业人员再次调试才能使用。传统的调试方法调试参数效率低下,设备的精度和速度也不能到达理想的程度,不仅影响终端现场工作效率,也会增加设备厂商专业人员的售后工作。
设备在使用前,技术人员需要对定量进行调试。按传统的方法调试,需要先设置一个假设值(快加提前量/中加提前量/慢加提前量/快加禁判时间/中加禁判时间/慢加禁判时间),然后根据设备的工作情况,反复调整这些参数,才可能找到一个比较满意的结果值。但在实际应用中,即使是专业的技术人员也并不能找到这些最理想的数值,也就是可以确保设备达到了精度最高,速度最快的参数值。
称重传感器实际上是一种将质量信号转变为可测量的电信号输出的装置。用传感器应先要考虑传感器所处的实际工作环境,这点对正确选用称重传感器至关重要,它关系到传感器能否正常工作以及它的安全和使用寿命,乃至整个衡器的可靠性和安全性。
工业现场最难解决的还有一个问题就是售后问题,由于受物料特性(物料种类、不同规格等)影响,可能之前设置的承重参数因为现场的改变,就需要技术人员再次进行更改调试才能使用,这样就增加了现场正常作业的不确定性。
发明内容
(一)解决的技术问题
针对现有技术的不足,本发明提供了一种称重传感器自调整的方法,解决了在实际应用中,即使是专业的技术人员也并不能找到这些最理想的数值,也就是可以确保设备达到了精度最高,速度最快的参数值,受物料特性影响,可能之前设置的参数因为现场的改变,就需要技术人员再次进行更改调试才能使用,这样就增加了现场正常作业的不确定性的问题。
(二)技术方案
为实现以上目的,本发明通过以下技术方案予以实现:一种称重传感器自调整的方法,包括以下步骤:
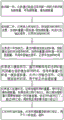
步骤一、启动第一秤,仪表通过自适应寻找第一秤的大致的快加提前量、中加提前量、慢加提前量;
步骤二、启动第二秤,仪表进入快加状态,快加禁判时间可以设置,当物料重量≥目标值-快加提前量,关闭大投输出信号,记录快加加料时间;
步骤三、仪表进入中加状态,通过判断线性拟合的K值,找到最合适的中加禁判时间,当物料重量≥目标值-中加提前量,关闭中投输出信号,记录中加加料时间;
步骤四、仪表进入慢加状态,通过判断线性拟合的K值,找到最合适的慢加禁判时间,当物料重量≥目标值-慢加提前量,关闭小投输出信号,记录慢加加料时间,用于修正中加提前量;
步骤五、仪表进入定值状态,记录当前秤物料重量,用于修正慢加提前量,如果次数不到5次,所以慢加提前量只需要根据前一秤的偏差值,修正50%就可以了,超过5秤之后,再按照正常的算法进行修正;
步骤六、汇总本秤加料信息,对本秤提前量参数进行修正,用于下一秤,卸料。
优选的,所述步骤一中,第一秤启动后,快加门打开,当仪表检测到计量斗重量增加100个分度后,仪表关闭加料门,等待秤体稳定,记录当前的重量为SP1_W,当前的重量为快加门打开时落差值,也就是快加空中物料的重量,然后,仪表输出中投信号进入中加状态,中加状态持续2秒钟,然后仪表关闭中投,设备进入小投状态,等待1秒之后,记录当前SP2_W,再关闭小投,等待重量稳定,记录当前重量为SP3_W。
优选的,计算可以得到,慢加提前量=SP3_W–SP2_W,中加提前量=SP3_W–SP1_W,快加提前量=SP3_W。
优选的,所述步骤三中,快加加料时,由于重量一直在加料,那么重量线性拟合算的K值是一直大于0。
优选的,当关闭大投输出信号时,开始计时中加禁判时间,当K值第一次小于等于0时,说明快加落差重量已经完全进入到计量斗,当K值再次大于等于0时,说明整个快加物料冲击力已经完全结束,那么结束此时的中加禁判时间计时。
优选的,中加禁判时间结束后,当(物料重量≥目标值-中加提前量)关闭中投输出信号,用同样的方式可以找到小投禁判时间。
优选的,步骤五中,慢加提前量修正的方式为,连续取5次的加料结果偏差值,去掉其中的最大值和最小值,然后对剩余的3秤结果值进行平均,再取平均值的一半,用于慢加提前量修正。
优选的,中加提前量就是关闭中投后,空中物料的重量和后面所有小投增加的重量值,在调整中投提前量前,我们需要提前限制小投的加料时间,也就是小投加料时间要在一个区间范围之内,如果小投加料时间高于这个时间会导致整个加料时间偏长,小于这个时间会导致加料不稳定,这样中投关闭之后,经过慢加禁判时间之后,在关闭小投之前,这段的小投流量是基本稳定的,就可以计算出来小投的流量,然后根据小投流量计算出小投加料超出加料时间范围的物料重量,用于修正中投提前量。
优选的,大投提前量修正原理同中投提前量,是通过中投加料时间范围限制和中投流量数值,对大投提前量进行修正。
优选的,步骤四中,仪表分别在不同的模数转换下连续读取6个、12个、24个、48个重量数据,对这些采样的重量数据进行线性拟合,然后当下一个AD转换出来重量数据之后,参与仪表重量判断的是用线性拟合出来预测的出来的重量值,这样可以最大程度的处理设备工作过程中机械震动导致的判断重量不准确。
(三)有益效果
本发明提供了一种称重传感器自调整的方法。具备以下有益效果:
(1)、该称重传感器自调整的方法,自适应的本质就是不用手动调试设备,手动设置快加中加慢加提前量,而是让仪表根据当前设备、当前物料特性自动寻找快中慢加提前量还有其他参数,而且还能达到最佳的状态。
(2)、该称重传感器自调整的方法,使用自适应方案之后,如果现场更换物料或者其他设备该表之后,不需要手动调整参数了,只需要重新启动仪表,仪表会自动找到合适的定量参数,极大的便利了终端用户的使用需求。
附图说明
图1为本发明称重传感器自调整的方法的流程图;
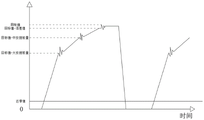
图2为本发明控制图;
图3为本发明禁判时间重量点图;
图4为本发明线性拟合数据填充方式意图;
图5为本发明电磁阀气缸。
具体实施方式
下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。
一种称重传感器自调整的方法,包括以下步骤:
步骤一、启动第一秤,仪表通过自适应寻找第一秤的大致的快加提前量、中加提前量、慢加提前量;
步骤二、启动第二秤,仪表进入快加状态,快加禁判时间可以设置,当物料重量≥目标值-快加提前量,关闭大投输出信号,记录快加加料时间;
步骤三、仪表进入中加状态,通过判断线性拟合的K值,找到最合适的中加禁判时间,当物料重量≥目标值-中加提前量,关闭中投输出信号,记录中加加料时间;
步骤四、仪表进入慢加状态,通过判断线性拟合的K值,找到最合适的慢加禁判时间,当物料重量≥目标值-慢加提前量,关闭小投输出信号,记录慢加加料时间,用于修正中加提前量;
步骤五、仪表进入定值状态,记录当前秤物料重量,用于修正慢加提前量,如果次数不到5次,所以慢加提前量只需要根据前一秤的偏差值,修正50%就可以了,超过5秤之后,再按照正常的算法进行修正;
步骤六、汇总本秤加料信息,对本秤提前量参数进行修正,用于下一秤,卸料。
第一步:采集准确的重量值(线性拟合算法)
在本发明方案实施中:对于控制器而言,仪表是通过重量值多少决定什么时候输出控制信号的,就像当物料重量≥目标值-快加提前量时,仪表关闭大投信号,所以重量值的准确性对于仪表很重要。但是在工业现场环境中,设备的震动是会导致重量值一直在跳动的,从而导致仪表采集到重量值并不十分准确,如图3:禁判时间重量点图3,重量数值因为震动与实际值存在偏差。所以本方案实施之前需要先采集到稳定的重量数据。
仪表每秒钟可以进行120次/秒、240次/秒、480次/秒、960次/秒AD转换(就是仪表每秒钟可以转换出来那么多重量数据)。在软件程序中,分别在不同的模数转换下连续读取6个、12个、24个、48个重量数据,对这些采样的重量数据进行线性拟合(注2),然后当下一个AD转换出来重量数据之后,参与仪表重量判断的是用线性拟合出来预测的出来的重量值,这样可以最大程度的处理设备工作过程中机械震动导致的判断重量不准确的。
线性拟合方案举例如:仪表采集到7组重量数据10、13、18、19、23、25、35,那么为了使用线性拟合,分别给每个采集到的数据增加一个编号,如下:(1,10)、(2,13)、(3,18)、(4,19)、(5,23)、(6,25)、(7,35)其中括号中的第一个数序号,主要用于识别预测第几个重量数据。由于参与线性拟合固定的个数为7,那么当有新的重量数据转换时,数据会自动填充。那么当第7个数据填充好之后,需要对这7个数据进行线性拟合,算出来的数据为32,在仪表进行重量数据判断时,使用的是32而不是35。
第二步:寻找合适的禁判时间
设备快加开门状态,当设备进行加料时,仪表上显示的重量为(显示重量=实际重量+冲击力),当快加门打开的越大冲击力越大。如图3:禁判时间重量点图3可知由于冲击力的影响,仪表没有办法得到实际重量实时控制输出信号,从而导致设备加料不准。如果快加禁判时间/中加禁判时间/慢加禁判时间太大,会导致设备加料时间过长,如果快加禁判时间/中加禁判时间/慢加禁判时间太小,又会导致设备加料过冲,加料不准。那么就需要采集到最佳的禁判时间。
在实际的重量加料过程中,仪表的禁判时间内的重量变化如图3:禁判时间重量点图3所示。在快加状态时,当(物料重量≥目标值-快加提前量)关闭大投输出信号。当快加的落差值完全落到计量斗内时,那么仪表的冲击力就会开始减小,也就是如图3:禁判时间重量点图3所示达到禁判最高点,当快加冲击力逐渐消失后,就达到了禁判最低点。所以本方案实施时需要找到最接近实际禁判时间的禁判时间。
如图3:禁判时间重量点图所示,快加加料时,由于重量一直在加料,那么重量线性拟合算的K值是一直大于0。当关闭大投输出信号时,开始计时中加禁判时间,当K值第一次小于等于0时,说明快加落差重量已经完全进入到计量斗,当K值再次大于等于0时,说明整个快加物料冲击力已经完全结束,那么结束此时的中加禁判时间计时。中加禁判时间结束后,当(物料重量≥目标值-中加提前量)关闭中投输出信号。用同样的方式可以找到小投禁判时间。
第三步:修正快加提前量/中加提前量/慢加提前量
慢加提前量就是关闭小投时,空中的物料的重量,这部分物料落在计量斗内,重量正好达到设置的目标值,这就是最合适的慢加提前量。慢加提前量在实际应用中之所以需要实时调整修正,是因为在很多现场是没有办法保证供料斗内的物料一直保持不变的,供料斗内的物料高度改变后,会导致加料口出料速度发生变化(物料高度导致的仓压变化),从而导致加料结果误差变大。
慢加提前量修正的方式为,连续取5次的加料结果偏差值,去掉其中的最大值和最小值(去掉最大值和最小值是为了减小某一秤大的误差对仪表造成大的影响),然后对剩余的3秤结果值进行平均,再取平均值的一半,用于慢加提前量修正(减小落差修正结果值太大对加料结果造成影响)。如:0.1,0.2,-0.3,-0.5,-0.1,去掉其中的最大值0.2,最小值-0.5。然后在对0.1,-0.3,-0.1取平均值(0.1+(-0.3)+(-0.1))/3=-0.1,再取均值的一半进行修正,(-0.1)/2=-0.05,也就是用-0.05对慢加提前量进行修正。
小投提前量修正方法为:
如果当前的加料次数小于5次修正方式:(W(上一次实际结果值)–W(目标值))/2=△W(修正的偏差值)
如果当前的加料次数大于5次的修正方式:(a(Max1),a2,a3,a4,a(Min5)),去掉最大值a(Max1),去掉最小值a(Min1),((a2+a3+a4)/3))/2=△W(修正的偏差值)(先去掉a(Max1),a(Min5),是为了降低修正的误差,除以3是为取3秤的平均值,后面的除以2是为了取平均值的一半,这样可以再次降低修正值误差)。
中加提前量就是关闭中投后,空中物料的重量和后面所有小投增加的重量值。在调整中投提前量前,我们需要提前限制小投的加料时间,也就是小投加料时间要在一个区间范围之内,如果小投加料时间高于这个时间会导致整个加料时间偏长,小于这个时间会导致加料不稳定。这样既可以保证加料的精确也可以用来修正中加提前量。这样中投关闭之后,经过慢加禁判时间之后,在关闭小投之前,这段的小投流量是基本稳定的,就可以计算出来小投的流量,然后根据小投流量计算出小投加料超出加料时间范围的物料重量,用于修正中投提前量。
中投提前量修正举例说明:本次加料流程结束后,小投加料时间范围限制为(1300ms(T1(Min))~2500ms(T2(Max))),小投加料时间1000ms(T3)(加料时间是为计算流量,也是为了判断是否在设置的范围之内),小投流量为5g/ms(X(Flux))。那么整个小投加料时间1000ms是小于小投加料时间范围的最小值的1300ms,那么中投提前量是需要的重量为:(1300ms–1000ms)*5g/ms=150g,所以本次中投提前量需要修正增加150g,修正之后,理论上下一秤小投加料时间大概会在(1300ms~2500ms)之内;如果本秤小投加料3000ms,会导致整理加料时间太长,那么中加提前量修正为(3000ms–2500ms)*5g/ms=250g,所以下一秤中投提前量需要修正减少250g,修正之后,理论上下一秤小投加料时间大概会在(1300ms~2500ms)之内。
大投提前量修正原理同中投提前量,是通过中投加料时间范围限制和中投流量数值,对大投提前量进行修正。
大/中投提前量修正方法为:
如果小投加料时间(T3)小于设置的最小时间(T1(Min)),则修正方式为X(Flux)*(T1(Min)-T3)=△W(修正的偏差值)
如果小投加料时间(T3)大于设置的最大时间(T1(Max)),则修正方式为X(Flux)*(T3-T1(Max))=△W(修正的偏差值)
自适应修正参数中修正等级分为5个等级(1~5),这个修正等级主要是修正大投提前量和中投提前量提前加料时间范围用的,这里说明,
1等级{(100ms,500ms),(100ms,(600ms))}、
2等级{(400ms,1000ms),(200ms,(800ms))}、
3等级{(700ms,1500ms),(300ms,(1000ms))}、
4等级{(1000ms,1800ms),(500ms,(1200ms))}、
5等级{(1300ms,2500ms),(800ms,(1500ms))}。
修正等级中,前一个等级用来修正大投提前量,后一个用来修正中投提前量。修正等级设置越低加料速度越快。但是因为现场环境限制(干扰、机械带来的震动),不是所有的现场都能用最小的修正等级。所以一般修正等级根据实际的现场环境进行设置。
第四步:启动第一秤寻找快加提前量、中加提前量、慢加提前量
自适应的本质就是不用手动调试设备,手动设置快加中加慢加提前量,而是让仪表根据当前设备、当前物料特性自动寻找快中慢加提前量还有其他参数,而且还能达到最佳的状态。
那么最初始的快中慢提前量也要通过自适应的方案找到。第一秤启动后,快加门打开,当仪表检测到计量斗重量增加100个分度后,仪表关闭加料门,等待秤体稳定。记录当前的重量为SP1_W,当前的重量为快加门打开时落差值,也就是快加空中物料的重量(这个重量值不是很准确,因为涉及到快加门开关的时间问题);然后,仪表输出中投信号进入中加状态,中加状态持续2秒钟,然后仪表关闭中投,设备进入小投状态,等待1秒之后(等待中加物料冲击力过去),记录当前SP2_W,再关闭小投,等待重量稳定,记录当前重量为SP3_W。
那么计算可以知道:
慢加提前量=SP3_W–SP2_W(这个刚好是慢加开门的空中物料的重量,也就是慢加提前量)。
中加提前量=SP3_W–SP1_W(总的重量去掉快加的物料重量值,就是中加提前量)
快加提前量=SP3_W(由于这个整个模拟过程就是快加中加慢加最短的时间,最后总的重量值就是快加提前量)
由于这个是第一秤的加料,存在很多估算的数值,所以整个流程会比较慢。但是经过两三秤之后,仪表就可以找到比较合适的快加提前量/中加提前量/慢加提前量。
使用自适应方案之后,如果现场更换物料或者其他设备该表之后,不需要手动调整参数了,只需要重新启动仪表,仪表会自动找到合适的定量参数,极大的便利了终端用户的使用需求。
工作原理:如图5,气缸需要电磁阀来控制气路的通断,使气缸产生动作,仪表控制电磁阀。
线性拟合原理
一元线性拟合是指两个变量x、y之间的直线因果关系,
Figure 485241DEST_PATH_IMAGE002
(i=1,2,…,n)
其中,
Figure 737800DEST_PATH_IMAGE004
表示(X,Y)的第i个观测值,
Figure 658483DEST_PATH_IMAGE006
,
Figure 850430DEST_PATH_IMAGE008
为参数,
Figure 336906DEST_PATH_IMAGE010
为反映统计关系直线的分量,
Figure 441259DEST_PATH_IMAGE012
为反映在统计关系直线周围散布的随机分量,
Figure 505030DEST_PATH_IMAGE014
,
Figure 107525DEST_PATH_IMAGE016
服从正态分布。式1中
Figure 323874DEST_PATH_IMAGE018
,
Figure 723763DEST_PATH_IMAGE008
均为未知数,根据样本数据对
Figure 540409DEST_PATH_IMAGE020
和
Figure 559312DEST_PATH_IMAGE022
进行统计,
Figure 879435DEST_PATH_IMAGE024
和
Figure 984312DEST_PATH_IMAGE008
的估计值为
Figure 773408DEST_PATH_IMAGE026
和
Figure 579690DEST_PATH_IMAGE028
,建立一元线性方程:
Figure 36210DEST_PATH_IMAGE030
一般而言,所求的
Figure 777901DEST_PATH_IMAGE032
和
Figure 569140DEST_PATH_IMAGE028
应能使每个样本观测点
Figure 192495DEST_PATH_IMAGE034
与拟合直线之间的偏差尽可能小。
需要说明的是,在本文中,诸如第一和第二等之类的关系术语仅仅用来将一个实体或者操作与另一个实体或操作区分开来,而不一定要求或者暗示这些实体或操作之间存在任何这种实际的关系或者顺序。而且,术语“包括”、“包含”或者其任何其他变体意在涵盖非排他性的包含,从而使得包括一系列要素的过程、方法、物品或者设备不仅包括那些要素,而且还包括没有明确列出的其他要素,或者是还包括为这种过程、方法、物品或者设备所固有的要素。在没有更多限制的情况下。由语句“包括一个......限定的要素,并不排除在包括所述要素的过程、方法、物品或者设备中还存在另外的相同要素”。
尽管已经示出和描述了本发明的实施例,对于本领域的普通技术人员而言,可以理解在不脱离本发明的原理和精神的情况下可以对这些实施例进行多种变化、修改、替换和变型,本发明的范围由所附权利要求及其等同物限定。
Claims (10)

1.一种称重传感器自调整的方法,其特征在于:包括以下步骤:
步骤一、启动第一秤,仪表通过自适应寻找第一秤的大致的快加提前量、中加提前量、慢加提前量;
步骤二、启动第二秤,仪表进入快加状态,快加禁判时间可以设置,当物料重量≥目标值-快加提前量,关闭大投输出信号,记录快加加料时间;
步骤三、仪表进入中加状态,通过判断线性拟合的K值,找到最合适的中加禁判时间,当物料重量≥目标值-中加提前量,关闭中投输出信号,记录中加加料时间;
步骤四、仪表进入慢加状态,通过判断线性拟合的K值,找到最合适的慢加禁判时间,当物料重量≥目标值-慢加提前量,关闭小投输出信号,记录慢加加料时间,用于修正中加提前量;
步骤五、仪表进入定值状态,记录当前秤物料重量,用于修正慢加提前量,如果次数不到5次,慢加提前量只需要根据前一秤的偏差值,修正50%就可以了,超过5秤之后,再按照正常的算法进行修正;
步骤六、汇总本秤加料信息,对本秤提前量参数进行修正,用于下一秤,卸料。
2.根据权利要求1所述的一种称重传感器自调整的方法,其特征在于:所述步骤一中,第一秤启动后,快加门打开,当仪表检测到计量斗重量增加100个分度后,仪表关闭加料门,等待秤体稳定,记录当前的重量为SP1_W,当前的重量为快加门打开时落差值,也就是快加空中物料的重量,然后,仪表输出中投信号进入中加状态,中加状态持续2秒钟,然后仪表关闭中投,设备进入小投状态,等待1秒之后,记录当前SP2_W,再关闭小投,等待重量稳定,记录当前重量为SP3_W。
3.根据权利要求2所述的一种称重传感器自调整的方法,其特征在于:计算可以得到,慢加提前量=SP3_W–SP2_W,中加提前量=SP3_W–SP1_W,快加提前量=SP3_W。
4.根据权利要求1所述的一种称重传感器自调整的方法,其特征在于:所述步骤三中,快加加料时,由于重量一直在加料,那么重量线性拟合算的K值是一直大于0。
5.根据权利要求4所述的一种称重传感器自调整的方法,其特征在于:当关闭大投输出信号时,开始计时中加禁判时间,当K值第一次小于等于0时,说明快加落差重量已经完全进入到计量斗,当K值再次大于等于0时,说明整个快加物料冲击力已经完全结束,那么结束此时的中加禁判时间计时。
6.根据权利要求5所述的一种称重传感器自调整的方法,其特征在于:中加禁判时间结束后,当(物料重量≥目标值-中加提前量)关闭中投输出信号,用同样的方式可以找到小投禁判时间。
7.根据权利要求1所述的一种称重传感器自调整的方法,其特征在于:步骤五中,慢加提前量修正的方式为,连续取5次的加料结果偏差值,去掉其中的最大值和最小值,然后对剩余的3秤结果值进行平均,再取平均值的一半,用于慢加提前量修正。
8.根据权利要求7所述的一种称重传感器自调整的方法,其特征在于:中加提前量就是关闭中投后,空中物料的重量和后面所有小投增加的重量值,在调整中投提前量前,我们需要提前限制小投的加料时间,也就是小投加料时间要在一个区间范围之内,如果小投加料时间高于这个时间会导致整个加料时间偏长,小于这个时间会导致加料不稳定,这样中投关闭之后,经过慢加禁判时间之后,在关闭小投之前,这段的小投流量是基本稳定的,就可以计算出来小投的流量,然后根据小投流量计算出小投加料超出加料时间范围的物料重量,用于修正中投提前量。
9.根据权利要求8所述的一种称重传感器自调整的方法,其特征在于:大投提前量修正原理同中投提前量,是通过中投加料时间范围限制和中投流量数值,对大投提前量进行修正。
10.根据权利要求1所述的一种称重传感器自调整的方法,其特征在于:步骤四中,仪表分别在不同的模数转换下连续读取6个、12个、24个、48个重量数据,对这些采样的重量数据进行线性拟合,然后当下一个AD转换出来重量数据之后,参与仪表重量判断的是用线性拟合出来预测的出来的重量值,这样可以最大程度的处理设备工作过程中机械震动导致的判断重量不准确。
CN202111472126.5A 2021-12-06 2021-12-06 一种称重传感器自调整的方法 Active CN114166328B (zh)

Priority Applications (1)

Application Number Priority Date Filing Date Title
CN202111472126.5A CN114166328B (zh) 2021-12-06 2021-12-06 一种称重传感器自调整的方法

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
CN202111472126.5A CN114166328B (zh) 2021-12-06 2021-12-06 一种称重传感器自调整的方法

Publications (2)

Publication Number Publication Date
CN114166328A true CN114166328A (zh) 2022-03-11
CN114166328B CN114166328B (zh) 2022-06-24

Family

ID=80483053

Family Applications (1)

Application Number Title Priority Date Filing Date
CN202111472126.5A Active CN114166328B (zh) 2021-12-06 2021-12-06 一种称重传感器自调整的方法

Country Status (1)

Country Link
CN (1) CN114166328B (zh)

Cited By (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN115256649A (zh) * 2021-04-29 2022-11-01 三一汽车制造有限公司 一种物料的计量方法、装置及搅拌站
CN116400649A (zh) * 2022-12-22 2023-07-07 无锡市瑞利技术开发有限公司 一种用于自动定量包装秤的参数优化方法
CN116714973A (zh) * 2023-05-31 2023-09-08 上海普利森配料系统有限公司 一种高精度配料控制系统
CN116793471A (zh) * 2022-03-14 2023-09-22 上海梅山钢铁股份有限公司 一种焦炉炉顶秤校准装置及通过校准装置减小焦炉炉顶秤产销差的方法
CN117077993A (zh) * 2023-10-18 2023-11-17 宝信软件(南京)有限公司 基于人工智能的车间物料自动称重数据管理系统及方法
CN117818949A (zh) * 2023-05-05 2024-04-05 无锡沃研科技有限公司 一种自适应定量计量控制方法

Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH10307055A (ja) * 1997-05-06 1998-11-17 Yamato Scale Co Ltd マルチ計量式定量供給装置
CN106815383A (zh) * 2015-11-27 2017-06-09 梅特勒-托利多(常州)测量技术有限公司 称重控制参数设定方法
CN106813761A (zh) * 2015-11-27 2017-06-09 梅特勒-托利多(常州)测量技术有限公司 提前量自动修正方法
CN107051240A (zh) * 2017-01-23 2017-08-18 安徽信远包装科技有限公司 一种自动配料方法
CN112989260A (zh) * 2021-02-07 2021-06-18 湖北理工学院 一种自动加料称重系统的交互式多模型滤波方法
CN113447102A (zh) * 2020-03-25 2021-09-28 梅特勒-托利多(常州)测量技术有限公司 失重秤的出料流量的控制方法

Patent Citations (6)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JPH10307055A (ja) * 1997-05-06 1998-11-17 Yamato Scale Co Ltd マルチ計量式定量供給装置
CN106815383A (zh) * 2015-11-27 2017-06-09 梅特勒-托利多(常州)测量技术有限公司 称重控制参数设定方法
CN106813761A (zh) * 2015-11-27 2017-06-09 梅特勒-托利多(常州)测量技术有限公司 提前量自动修正方法
CN107051240A (zh) * 2017-01-23 2017-08-18 安徽信远包装科技有限公司 一种自动配料方法
CN113447102A (zh) * 2020-03-25 2021-09-28 梅特勒-托利多(常州)测量技术有限公司 失重秤的出料流量的控制方法
CN112989260A (zh) * 2021-02-07 2021-06-18 湖北理工学院 一种自动加料称重系统的交互式多模型滤波方法

Cited By (10)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
CN115256649A (zh) * 2021-04-29 2022-11-01 三一汽车制造有限公司 一种物料的计量方法、装置及搅拌站
CN115256649B (zh) * 2021-04-29 2023-09-15 三一汽车制造有限公司 一种物料的计量方法、装置及搅拌站
CN116793471A (zh) * 2022-03-14 2023-09-22 上海梅山钢铁股份有限公司 一种焦炉炉顶秤校准装置及通过校准装置减小焦炉炉顶秤产销差的方法
CN116400649A (zh) * 2022-12-22 2023-07-07 无锡市瑞利技术开发有限公司 一种用于自动定量包装秤的参数优化方法
CN116400649B (zh) * 2022-12-22 2026-05-12 无锡市瑞利技术开发有限公司 一种用于自动定量包装秤的参数优化方法
CN117818949A (zh) * 2023-05-05 2024-04-05 无锡沃研科技有限公司 一种自适应定量计量控制方法
CN117818949B (zh) * 2023-05-05 2026-03-13 无锡沃研科技有限公司 一种自适应定量计量控制方法
CN116714973A (zh) * 2023-05-31 2023-09-08 上海普利森配料系统有限公司 一种高精度配料控制系统
CN117077993A (zh) * 2023-10-18 2023-11-17 宝信软件(南京)有限公司 基于人工智能的车间物料自动称重数据管理系统及方法
CN117077993B (zh) * 2023-10-18 2024-01-26 宝信软件(南京)有限公司 基于人工智能的车间物料自动称重数据管理系统及方法

Also Published As

Publication number Publication date
CN114166328B (zh) 2022-06-24

Similar Documents

Publication Publication Date Title
CN114166328B (zh) 一种称重传感器自调整的方法
CN102090704B (zh) 一种提高制丝工艺批次过程能力的方法
JPH02500471A (ja) 統計的設定点バイアス制御方法および装置
CN110973680A (zh) 一种稳定滚筒式烘丝机加工强度的方法及系统
CN101087993A (zh) 用于监控传感器功能的方法
US8356729B2 (en) Material metering system
CN113289541B (zh) 一种基于混匀度预测的混合机控制系统及方法
CN110949706B (zh) 自动定量包装秤的工作参数自动整定优化方法
CN112631121A (zh) 水泥自立式辊压磨自动监测控制方法及系统
CN117818949B (zh) 一种自适应定量计量控制方法
CN111578525B (zh) 一种燃气热水器比例阀的校准方法
CN117991827A (zh) 一种基于双组阀的蒸汽流量控制方法及系统
CN112263015B (zh) 一种柜式喂料机的出料流量的控制方法
CN114018382B (zh) 一种提高配料用失重秤称量精度的控制方法
CN119002230A (zh) 一种喂料机的喂料控制方法、介质及设备
CN100366882C (zh) 一种压电执行器的控制方法和装置
WO2024180815A1 (ja) Ocv劣化解析用のデータ収集機能付き充電器、および、ocvデータの取得方法
JP4764672B2 (ja) 粉粒体材料の計量方法
CN112890260B (zh) 一种基于滑窗预测的薄板烘丝出口含水率的控制方法
CN113561330B (zh) 一种定量配料方法、装置及搅拌站
CN118934101A (zh) 一种用于汽轮机阀门的控制系统
JP7724621B2 (ja) Pid制御パラメータ調整方法、pid制御装置およびこれを備えた空気調和機
CN118034195A (zh) 用于物料流经生产设备时对物料加水进行控制的方法和装置
CN121189586B (zh) 一种用于预混料的配料优化方法及系统
CN115902332B (zh) 一种电能表自热的误差补偿方法

Legal Events

Date Code Title Description
PB01 Publication
PB01 Publication
SE01 Entry into force of request for substantive examination
GR01 Patent grant
GR01 Patent grant
TR01 Transfer of patent right

Effective date of registration: 20260402

Address after: 412000 Hunan Province Zhuzhou City Tianyuan District Majiahe Street Xianyuehuan Road 899 Xinma Power Innovation Park Phase 4.2 Building No. 5

Patentee after: Zhuzhou Geman Technology Co.,Ltd.

Country or region after: China

Address before: 518000 2208, block a, building 6, Shenzhen International Innovation Valley, Dashi 1st Road, Xili community, Xili street, Nanshan District, Shenzhen, Guangdong

Patentee before: SHENZHEN GENERAL MEASURE TECHNOLOGY Co.,Ltd.

Country or region before: China

TR01 Transfer of patent right