发明内容
本发明的主要目的在于提供一种自动清理粪便的宠物厕所,旨在解决目前现有的猫厕所中积累的粪便过多,无法实现猫粪便自动清洗以及现有的猫厕所成本高结构复杂的技术问题。
为了实现上述目的,本发明采取的技术方案为提供一种自动清理粪便的宠物厕所,通过有坡度的传送带将猫咪排泄物从排泄处运送到清洁盒中,而随同排泄物一同移动的猫砂会在一定距离内从传送带上挡板的网格中重新漏到猫咪排泄处。实现了清理猫咪排泄物的同时,而又不浪费猫砂,而且本发明结构简单,成本低廉,十分易于大规模的生产推广。本发明包括壳体、设置于壳体内的控制模块以及通过所述控制模块控制使得第一传送部以及第二传送部不定时转动的粪便清理机构;所述粪便清理机构包括第一传送部以及与所述第一传送部通过传送履带连接的第二传送部,所述第一传送部与所述第二传送部之间有130度至140度的夹角;所述履带式传送部横向上间隔设有网格状或梳齿状的挡板;
所述控制模块包括第一感应器,所述第一感应器用于感应猫是否进入或离开猫厕所,并将感应到的信息发送至控制板;当控制板检测到猫自进入猫厕所到离开猫厕所之间用时大于T秒,则控制马达驱动第一传送部以及第二传送部转动。
可选地,所述夹角为135度。
可选地,所述挡板与所述履带式传送部之间有70度-90度之间的夹角。
可选地,所述挡板与所述履带式传送部垂直设置。
可选地,所述T秒为120。
可选地,所述第二传送部下设有粪便清理盒,所述粪便清理盒通过一推拉板与设置于所述下外壳的底部的滑轨可拆卸连接。
可选地,所述第二传送部通过2个伸缩支架支撑,2个所述伸缩支架之间设有条形活性炭。
可选地,所述壳体包括上外壳以及与所述上外壳契合下外壳,所述上外壳的顶部设有透气孔、前部接近第一传送部处设有进出门、接近所述粪便清理盒处设有垃圾清理门。
可选地,所述挡板与所述履带式传送部可拆卸连接。
可选地,所述挡板的网格大网孔直径大于猫砂的直径。
本发明的有益效果是:本发明提供一种自动清洁猫咪排泄物的猫厕所,结构简单,成本低廉,十分易于大规模的生产和推广。
具体实施方式
下面结合附图说明及具体实施方式对本发明进一步说明。应当理解,此处所描述的具体实施例仅仅用以解释本发明,并不用于限定本发明。
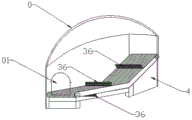
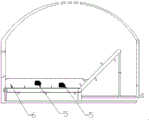
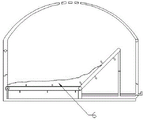
实施例1,如图1-7所示,本发明包括一个上外壳0和下外壳1,上外壳0与下外壳1嵌接在一起,即,所述的上外壳0可以在人力的作用下从下外壳1上拆下来露出两外壳之间内部结构。上外壳0与所述下外壳1围成一个透气的空腔,所述宠物厕所的驱动装置便设置在所述空腔中,所述驱动装置包括第一传送部和第二传动部,所述第一传动部31与所述第二传动部32之间无间隙连接,所述第一传动部31的尾端与所述第二传动部32的首端通过同一组马达33/34/35驱动,当然所述第一传送部31与所述第二传送部32可以共用同一个传送履带,重要的是,所述履带式传送部上设有带有网格的挡板36,所述第一传送部31与所述第二传送部32之间的夹角小于180,大于90度。
所述的马达33/34/35通过PLC控制板进行控制,与所述控制板相连的还有1个以上,例如2个感应器,包括第一感应器以及第二感应器,当所述第一感应器感应到猫进入到猫厕所中,之后所述第二感应器感应到猫咪离开猫厕所,控制板获得猫咪从进入猫厕所到离开猫厕所的间隔,然后判断是否控制电机驱动传送部转动清理粪便。上述的传感器可以是红外传感器也可以是温控传感器。这种控制粪便清理机构3运动清理粪便的时间不确定,只有在猫咪去猫厕所中排泄完之后,且待在猫厕所中的时间不少于设定的时间,控制模块才会控制粪便清理机构3进行排泄物5清理工作,防止所述粪便清理机构3做无用功,大大节省了电能。而且本发明的相较于现有技术中的宠物粪便自动清理机构结构大大简化,出模较为容易。
而且现有技术中的通过让粪便铲在猫砂中移动,实现粪便清理的设计,存在以下致命缺陷:
一般粪便铲的设计是梳齿形,通过电机控制梳齿性的粪便铲从猫砂池的一端贴底移动另一端实现猫排泄物5的清理,但是因为猫刚拉完的粪便一般情况下比较是软,若猫在方便时将蹲坑刨得比较深,猫粪便就会粘在猫厕所的底座上,梳齿形的粪便铲用力就会将猫咪刚拉的粪便弄断,就会造成猫粪便清理失败,而且当猫咪生病,猫粪便不成固态,猫粪便更会沾染在粪便铲上,十分不卫生;而通过本发明并不会出现以上的技术问题,猫砂在有坡度的第二传送部上滑下,而猫粪便在挡板36的作用下随同传送履带自所述第二传送部被清理到粪便清理盒4中。
具体的,如图5-7所示,所述第一传送部31与水平面平行,所述第二传送部32与所述第一传送部31之间的夹角在130度到150度之间,考虑到猫粪便与猫砂的摩擦因数与动摩擦因数的差异,最优化的角度是135度,在该坡度时,猫砂经第一传送部到第二传送部32上,由于猫砂大都是圆形颗粒状,在到达有坡度的第二传送部32上时,猫砂自由网孔的挡板36上漏出,重新滑到第一传送部31上,而猫便便由于为不规则型,且为体积远较猫砂大,也远远大于挡板36上的网孔的大小,则不会从挡板36的网孔中漏到第一传送部31上,而是随着第二传送部32的移动,移动到位于所持第二传送部32,经过粪便入口部掉到粪便清理盒4中。
实施例2,所述第一传送部31与所述第二传送部32之间的夹角最好的范围是130-135度,优选的,所述夹角为135度,当是135度时,所述猫砂从所述第二传送部32上最容易滑落且猫粪便不会因为第二传送部32太陡而从挡板36上掉下来,影响清理效果。因为所述挡板36是具有一定硬度的材料制成的,完全可以承受住普通猫粪便的重量,而不发生巨大形变,比如说PV塑料等。且所述挡板36的高度不宜太高,因为猫在方便之后,会用爪子掩盖猫粪便,如果挡板36的高度太高,会使得猫爪子抓到挡板36,而造成传送履带以及挡板的损坏影响猫厕所的使用寿命。
所述挡板36与所述履带式传送部可拆卸连接。因为猫砂的种类价格众多,不同猫砂的直径大小不同,可以替换的挡板使得本发明可以适用于不同的猫砂直径。
而且挡板36与所述传送履带之间的夹角也有规定,一般所述挡板36与所述履带式传送部(传送履带)的之间夹角是70-90度,该夹角是履带式传送部的移动方向与所述挡板36的夹角。
优选的,所述夹角的度数为85度。如图5-7所示,经过多次试验,此度数时,配合第一传送部31与第二传送部32之间的夹角,清洁效果最好,猫粪便最不容易从挡板上掉下来,猫粪便可以成功的从传送履带上掉落到粪便清理盒4中,而且在猫粪便自身重力下,清洁得更加彻底。
实施例3,所述控制模块包括第一感应器,所述第一感应器用于感应猫是否进入或离开猫厕所,并将感应到的信息发送至控制板;当控制板检测到猫自进入猫厕所到离开猫厕所之间用时大于T秒,本发明一120秒为例,则控制马达驱动第一传送部以及第二传送部转动。
据研究,猫在一般在猫厕所中如厕3分钟左右(加上刨坑、埋粪便),但是有的猫会用的时间长一点,但是一般情况下猫如厕的时间绝对是不可能低于30秒的,低于30秒的猫是在捉迷藏。所以在猫厕所上还设置传感器,只要检测到猫如厕时间达到一定的时间,待猫离开猫厕所若干秒后,例如40秒,控制系统就会控制电机带动传送履带转动,从而达到清洁的目的。要停顿40秒左右才进行清零的原因是猫的好奇心太强,如果猫一离开猫厕所,粪便清理机构3就运行的话,猫可能会因为强烈的好奇心重新钻进猫厕所,打断粪便清理工作,影响清洁效率。一般在清洁时,如果传感器检测到猫重新进入猫厕所,会立即停止粪便清理工作,以防对猫造成伤害。
实施例4,如图3-4所示,所述第二传送部下设有粪便清理盒4,所述粪便清理盒4通过一推拉板42与设置于所述下外壳1的底部的滑轨41可拆卸连接。用户待粪便装满了粪便清理盒4可以把粪便清理盒4从猫厕所中拉出来清理。优选的,所述第二传送部32通过2个伸缩支架37支撑,2个所述伸缩支架37之间设有条形活性炭。可以吸收猫粪便的异味。不仅仅可以条形活性炭,还可以是其他能够吸附异味的空气清新物。
所述壳体包括上外壳0以及与所述上外壳1契合下外壳1,所述上外壳0的顶部设有透气孔02、前部接近第一传送部31处设有进出门01、接近所述粪便清理盒4处设有垃圾清理门03。
在猫厕所需要彻底清洗的时候,或者需要在猫砂池(第一传送部31上)放置新的猫砂时,可以将上外壳0从下外壳1上取下,方便用户操作。
实施例5,所述挡板36的网格大网孔直径或梳齿间距大于猫砂6的直径。挡板36上的网格的直径一般大于猫砂直径的1.5倍,这时,猫砂6更加容易从网格36中漏出,漏出得很顺畅。
本发明结构简单,操作方便,易于推广使用。
以上内容是结合具体的优选实施方式对本发明所作的进一步详细说明,不能认定本发明的具体实施只局限于这些说明。对于本发明所属技术领域的普通技术人员来说,在不脱离本发明构思的前提下,还可以做出若干简单推演或替换,都应当视为属于本发明的保护范围。