WO2025057701A1 - 教示支援装置、教示支援方法及び教示支援プログラム - Google Patents
教示支援装置、教示支援方法及び教示支援プログラム Download PDFInfo
- Publication number
- WO2025057701A1 WO2025057701A1 PCT/JP2024/030090 JP2024030090W WO2025057701A1 WO 2025057701 A1 WO2025057701 A1 WO 2025057701A1 JP 2024030090 W JP2024030090 W JP 2024030090W WO 2025057701 A1 WO2025057701 A1 WO 2025057701A1
- Authority
- WO
- WIPO (PCT)
- Prior art keywords
- model
- robot
- target position
- image
- robot model
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Ceased
Links
Images





Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J9/00—Program-controlled manipulators
- B25J9/16—Program controls
- B25J9/1656—Program controls characterised by programming, planning systems for manipulators
-
- H—ELECTRICITY
- H10—SEMICONDUCTOR DEVICES; ELECTRIC SOLID-STATE DEVICES NOT OTHERWISE PROVIDED FOR
- H10P—GENERIC PROCESSES OR APPARATUS FOR THE MANUFACTURE OR TREATMENT OF DEVICES COVERED BY CLASS H10
- H10P72/00—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof
- H10P72/30—Handling or holding of wafers, substrates or devices during manufacture or treatment thereof for conveying, e.g. between different workstations
Definitions
- the position of the hoop model 4m or the processing device model 5m is continuously changed, so the drag operation by the mouse 22 on the hoop model 4m or the processing device model 5m is a continuous change of the target position.
- the user may operate the mouse 22 to newly place the hoop model 4m or the processing device model 5m in the image.
- the new placement of the hoop model 4m or the processing device model 5m is an input of a new target position.
- the deriver 323 derives the posture of the robot model 10m when the hand 14m of the robot model 10m is located at the target position.
- the "posture of the robot model 10m when the hand 14m is located at the target position" is also simply referred to as the "target posture”.
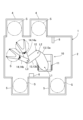
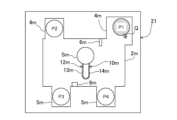
- the deriver 323 derives the posture of the robot model 10m within the area (operable area) of the case model 2m, the hoop model 4m, and the processing device model 5m.
- the deriver 323 derives the posture of the robot model 10m that does not interfere with the case model 2m, the hoop model 4m, and the processing device model 5m.
- the deriver 323 derives the posture of the robot model 10m taking into account conditions such as the possible rotation angles of the first link 13am, the second link 13bm, the first hand 14am, and the second hand 14bm.
- the deriver 323 usually derives the posture of the robot model 10m that does not interfere with the interference model 6m. However, if the deriver 323 cannot derive the posture of the robot model 10m that does not interfere with the interference model 6m, the deriver 323 derives the posture of the robot model 10m that interferes with the interference model 6m.
- the deriver 323 re-derives the target posture of the robot model 10m that corresponds to the changed target position.
- the image generator 324 generates images of the target position and the robot model 10m.
- the image generator 324 outputs the generated images to the display 21.
- the image generator 324 generates an image of the hoop model 4m or an image of the processing device model 5m as an image of the target position.
- the image generator 324 further generates an image of the housing model 2m and an image of the interference model 6m.
- the image generator 324 synthesizes the image of the housing model 2m, the image of the hoop model 4m, the image of the processing device model 5m, the image of the interference model 6m, and the image of the robot model 10m.
- the image generator 324 outputs the synthesized image to the display 21.
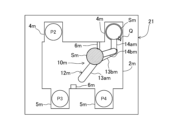
- the image generator 324 When the target posture of the robot model 10m has been derived by the deriver 323, the image generator 324 generates an image of the robot model 10m in the target posture. That is, in the generated image, the hand 14m of the robot model 10m is located at the target position, and the arm 12m of the robot model 10m is in a posture that realizes the placement of the hand 14m at the target position.
- the image generator 324 When the target posture is updated by the deriver 323, the image generator 324 generates an image of the robot model 10m in the updated target posture.
- the receiver 322 can receive continuous input of the target position, i.e., continuous changes.
- the setter 321 sequentially updates the changed target position in response to the continuous changes in the target position
- the deriving unit 323 sequentially derives the posture of the robot model 10m corresponding to the updated target position.
- the image generator 324 sequentially generates an image of the updated target position and an image of the robot model 10m in the derived target posture.
- the image generator 324 when the target position is changed via the receiver 322, the image generator 324 generates an image of the changed and moving target position and an image of the robot model 10m whose posture changes in accordance with the movement of the target position.
- the image generator 324 generates a moving image of the target position and the robot model 10m whose posture changes in accordance with the movement of the target position.
- the image generator 324 outputs to the display 21 an image of the changed and moving target position and an image of the robot model 10m whose posture changes in accordance with the movement of the target position.
- the warning device 325 When the deriver 323 cannot derive the robot model 10m with the hand 14m located at the target position, the warning device 325 notifies the user that the deriver 323 cannot derive the robot model 10m. Specifically, when the deriver 323 cannot derive the robot model 10m with the hand 14m located at the target position, the warning device 325 causes the image generator 324 to change the display of the target position. For example, the warning device 325 causes the image generator 324 to change the color of the display of the target position when the robot model 10m cannot be derived from the color of the display of the target position when the robot model 10m can be derived. As an example, the color of the display of the target position when the robot model 10m cannot be derived is set to red, and the color of the display of the target position when the robot model 10m can be derived is set to blue.
- the determiner 326 determines interference between the robot model 10m and the interfering object model 6m.
- the warning device 325 further notifies the user that the robot model 10m is interfering with the interfering object model 6m.
- the warning device 325 changes the display of the robot model 10m on the image generator 324.
- the warning device 325 changes the display color of the robot model 10m interfering with the interfering object model 6m from the display color of the robot model 10m that is not interfering with the interfering object model 6m.
- the display color of the robot model 10m interfering with the interfering object model 6m is set to red
- the display color of the robot model 10m that is not interfering with the interfering object model 6m is set to blue.
- the acceptor 322 accepts a change to the target position of the robot model 10m.
- the setter 321 sets the changed target position.
- the deriver 323 derives the target posture of the robot model 10m corresponding to the changed target position.
- the image generator 324 generates an image of the changed target position and an image of the target posture of the robot model 10m that changes to follow the changed target position. This allows the user to check the target posture of the robot model 10m while moving the target position, and determine the target position of the robot model 10m.
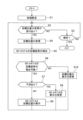
- step S1 the setter 321 performs initial settings of the specifications of each model. Specifically, the setter 321 performs initial settings of the housing model 2m, the target position, the interference model 6m, and the robot model 10m. Part of the specifications of each model in the initial settings are stored in the memory 31 in advance, and the remaining specifications are input by the user. In other words, the setter 321 performs initial settings of the housing model 2m, the target position, the interference model 6m, and the robot model 10m based on the initial specifications of each model stored in the memory 31 and the specifications received from the user by the receiver 322.
- Step S1 is an example of "setting the robot model 10m modeled on the robot 10" in the teaching support method.
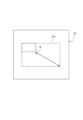
- the receiver 322 may receive the input of coordinate values by the user via a keyboard or the like, and the setter 321 may set the size of the case model 2m based on the coordinate values received by the receiver 322.
- the user can change the position of the hoop model 4m as the target position P1.
- the user can change the position of the hoop model 4m as the target position P2, the position of the processing device model 5m as the target position P3, and the position of the processing device model 5m as the target position P4.
- the image generator 324 when the target position is changed via the receiver 322, the image generator 324 generates an image of the changed and moving target position and an image of the robot model 10m whose posture changes following the movement of the target position. This allows the user to continuously check the posture of the robot model 10m which changes following the movement of the target position while watching the display 21 and moving the target position. Therefore, when changing the target position and determining the target position of the robot model 10m based on the posture of the robot model 10m, the time required to determine the target position of the robot model 10m can be shortened.
- the teaching support device 30 also includes a warning device 325, so that when the user moves the target position and the hand 14m does not reach the target position, the user can easily know from the warning device 325 that the derivation device 323 is unable to derive the robot model 10m.
- the warning device 325 causes the image generator 324 to change the display of the target position accepted by the acceptor 322. This allows the user to easily tell that the deriver 323 cannot derive the robot model 10m by the change in the display of the target position.
- the teaching support device 30 also includes a determiner 326 and a warning device 325.
- a determiner 326 When the user moves the target position and the robot model 10m interferes with the interfering object model 6m, the user can easily know from the warning device 325 that the robot model 10m is interfering with the interfering object model 6m.
- the warning device 325 causes the image generator 324 to change the display of the robot model 10m. This allows the user to easily determine that the robot model 10m is interfering with the interfering object model 6m by the change in the display of the robot model 10m.
- the robot model 10m is a model of the robot 10 including the first hand 14a and the second hand 14b
- the robot model 10m is intended for robots 10 with more complex configurations. Even for such complex robots, the time required to determine the target position of the robot model 10m can be reduced.
- the robot model 10m is a model of a horizontal articulated robot 10 in which the hand 14 transports the substrate S. For such a robot as well, the time required to determine the target position of the robot model 10m can be reduced.
- the target position corresponds to the positions of the hoop model 4m and the processing device model 5m, and the deriving device 323 derives the posture of the robot model 10m within the area of the housing model 2m, the hoop model 4m, and the processing device model 5m.
- This allows the user to check the posture of the robot 10 used in a clean room. Therefore, the posture of the robot 10 used in an environment with strict operational restrictions can be checked in a short period of time.
- the location where the robot 10 is used is not limited to a clean room where semiconductor wafers are processed, but may be a space where other materials are processed, that is, a space with low air cleanliness.
- the quantity of hoops 4 and processing devices 5 is not limited to the above example, and these quantities may be increased or decreased. Accordingly, the quantity of hoop models 4m and processing device models 5m is not limited to the above example, and these quantities may be increased or decreased.
- the robot 10 is used in a location that includes both a FOUP 4 and a processing device 5, but may also be used in a location that includes either a FOUP 4 or a processing device 5. That is, the setter 321 may set only either the FOUP model 4m or the processing device model 5m. For example, when the robot is used in a sorter, the robot transports substrates between FOUPs. For this reason, the setter sets only the FOUP model. Alternatively, when the robot is used in a vacuum processing chamber, the robot transports substrates between processing devices 5. For this reason, the setter sets the processing device model.
- the housing 2 is provided with a FOUP 4 and a processing device 5, but other spaces may also be provided.
- the robot transports substrates between the FOUP and a substrate storage room (storage).
- the housing is provided with a FOUP and storage.
- the setting device sets a FOUP model and a storage model.
- the number of interfering objects 6 is not limited to the above example, and these quantities may be increased or decreased. Accordingly, the number of interfering object models 6m is not limited to the above example, and these quantities may be increased or decreased.
- the housing 2 is provided with a FOUP 4 and a processing device 5, but may also be provided with a pre-alignment device.
- the pre-alignment device is, for example, a device that detects the center position or notch position of the substrate S and positions the substrate S at a desired position. Accordingly, a pre-alignment device model that models the pre-alignment device may be set as the target position of the hand 14m of the robot model 10m.
- the end effector of the robot 10 is the hand 14, but it may also be a mechanical tool such as a cutting tool or a polishing tool.
- the input device for the teaching support system 20 is a mouse 22, but it may also be a keyboard, or both a mouse and a keyboard.
- the warning device 325 causes the image generator 324 to change the display of the target position, but may also notify the user by a warning display or sound. Specifically, the warning device 325 may cause the image generator 324 to display a message on the screen indicating that the robot model 10m in the target posture cannot be derived. Alternatively, the warning device 325 may output a sound indicating that the robot model 10m in the target posture cannot be derived.
- the warning device 325 may cause the image generator 324 to change the display of the image other than the robot model 10m from the display when there is no interference.
- the warning device 325 may cause the image generator 324 to change the color or display mode (such as a blinking display) of the display of the interfering object model 6m.
- the warning device 325 informs the user that the derivation device 323 cannot derive the robot model 10m and that the robot model 10m is interfering with the interference object model 6m, but it may be configured to inform the user of only one of them.
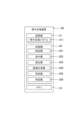
- the teaching support device 30 is a teaching support device that displays on a display 21 an image of a model of a robot 10 having an arm 12 and a hand 14 (end effector) connected to the arm 12, and is equipped with a setter 321 that sets a robot model 10m that models the robot 10, a receiver 322 that receives a target position of the hand 14m (end effector) of the robot model 10m, a deriver 323 that derives the posture of the robot model 10m when the hand 14m (end effector) is located at the target position, and an image generator 324 that generates an image of the target position and the robot model 10m.
- the image generator 324 When the target position is changed via the receiver 322, the image generator 324 generates an image of the target position that is changed and moved, and an image of the robot model 10m whose posture changes in accordance with the movement of the target position.
- the image generator 324 when the target position is changed via the acceptor 322, the image generator 324 generates an image of the changed and moving target position and an image of the robot model 10m whose posture changes to follow the movement of the target position. This allows the user to continuously check the posture of the robot model 10m which changes to follow the movement of the target position while watching the display 21 and moving the target position. Therefore, when determining the target position of the robot model 10m based on the posture of the robot model 10m, the time required to determine the target position of the robot model 10m can be shortened.
- the warning device 325 causes the image generator 324 to change the display of the target position accepted by the acceptor 322. This allows the user to easily tell that the deriver 323 cannot derive the robot model 10m by changing the display of the target position.
- the setter 321 sets an interference object model 6m that models the interference object 6, and further includes a determiner 326 that determines interference between the robot model 10m and the interference object model 6m, and an alarm device 325 that notifies a user that the robot model 10m is interfering with the interference object model 6m when the determiner 326 determines that the robot model 10m and the interference object model 6m are interfering with each other.
- the interference object model 6m is a model of a static or dynamic interference object 6.
- the interference model 6m is a model of a static or dynamic interference object 6, so the user can display the static or dynamic interference object 6 as an image on the display 21.
- the robot model 10m is a model of the robot 10 that includes the first hand 14a and the second hand 14b, so the robot model 10m is intended for robots 10 with more complex configurations. Even for such complex robots, the time required to determine the target position of the robot model 10m can be reduced.
- the robot model 10m is a model of a horizontal articulated robot 10 in which the hand 14 (end effector) transports a substrate S.
Landscapes
- Engineering & Computer Science (AREA)
- Robotics (AREA)
- Mechanical Engineering (AREA)
- Manipulator (AREA)
- Numerical Control (AREA)
- Automation & Control Theory (AREA)
Abstract
Description
以上のように、本出願において開示する技術の例示として、前記実施形態を説明した。しかしながら、本開示における技術は、これに限定されず、適宜、変更、置き換え、付加、省略などを行った実施の形態にも適用可能である。また、前記実施形態で説明した各構成要素を組み合わせて、新たな実施の形態とすることも可能である。また、添付図面及び詳細な説明に記載された構成要素の中には、課題解決のために必須な構成要素だけでなく、前記技術を例示するために、課題解決のためには必須でない構成要素も含まれ得る。そのため、それらの必須ではない構成要素が添付図面や詳細な説明に記載されていることをもって、直ちに、それらの必須ではない構成要素が必須であるとの認定をするべきではない。
上述した実施形態は、以下の態様の具体例である。
教示支援装置30は、アーム12と前記アーム12に連結されたハンド14(エンドエフェクタ)とを有するロボット10のモデルの画像をディスプレイ21に表示させる教示支援装置であって、前記ロボット10をモデル化したロボットモデル10mを設定する設定器321と、前記ロボットモデル10mのハンド14m(エンドエフェクタ)の目標位置を受け付ける受付器322と、前記ハンド14m(エンドエフェクタ)が前記目標位置に位置するときの前記ロボットモデル10mの姿勢を導出する導出器323と、前記目標位置及び前記ロボットモデル10mの画像を生成する画像生成器324とを備え、前記画像生成器324は、前記受付器322を介して前記目標位置が変更された場合に、変更されて移動する前記目標位置の画像と、前記目標位置の移動に追従して姿勢が変化する前記ロボットモデル10mの画像とを生成する。
態様1に記載の教示支援装置30において、前記ハンド14m(エンドエフェクタ)が前記目標位置に位置する前記ロボットモデル10mを前記導出器323が導出できない場合に、前記導出器323が前記ロボットモデル10mを導出できないことをユーザに報知する警告器325をさらに備える。
態様1又は態様2に記載の教示支援装置30において、前記警告器325は、前記ハンド14m(エンドエフェクタ)が前記目標位置に位置する前記ロボットモデル10mを前記導出器323が導出できない場合に、前記受付器322に受け付けられた前記目標位置の表示を前記画像生成器324に変更させる。
態様1乃至態様3の何れか1つに記載の教示支援装置30において、前記設定器321は、干渉物6をモデル化した干渉物モデル6mを設定し、前記ロボットモデル10mと前記干渉物モデル6mとの干渉を判定する判定器326と、前記ロボットモデル10mと前記干渉物モデル6mとが干渉していることを前記判定器326が判定する場合に、前記ロボットモデル10mが前記干渉物モデル6mに干渉していることをユーザに報知する警告器325とをさらに備える。
態様1乃至態様4の何れか1つに記載の教示支援装置30において、前記警告器325は、前記ロボットモデル10mと前記干渉物モデル6mとが干渉していることを前記判定器326が判定する場合に、前記ロボットモデル10mの表示を前記画像生成器324に変更させる。
態様1乃至態様5の何れか1つに記載の教示支援装置30において、前記干渉物モデル6mは、静的又は動的な干渉物6のモデルである。
態様1乃至態様6の何れか1つに記載の教示支援装置30において、前記ロボットモデル10mは、前記ハンド14(エンドエフェクタ)として、前記アーム12に連結された第1ハンド14a(第1エンドエフェクタ)及び第2ハンド14b(第2エンドエフェクタ)を含むロボット10のモデルである。
態様1乃至態様7の何れか1つに記載の教示支援装置30において、前記ロボットモデル10mは、前記ハンド14(エンドエフェクタ)が基板Sを搬送する水平多関節ロボット10のモデルである。
態様1乃至態様8の何れか1つに記載の教示支援装置30において、前記設定器321は、クリーンルーム1の筐体2をモデル化した筐体モデル2mと、前記筐体に取り付けられるフープ4をモデル化したフープモデル4m及び前記筐体2に取り付けられる処理装置5をモデル化した処理装置モデル5mの少なくとも一方とを設定し、前記目標位置は、前記フープモデル4m及び前記処理装置モデル5mの少なくとも一方の位置に対応し、前記導出器323は、前記筐体モデル2mと、前記フープモデル4m及び前記処理装置モデル5mの前記少なくとも一方との領域内で前記ロボットモデル10mの姿勢を導出する。
教示支援方法は、アーム12と前記アーム12に連結されたハンド14(エンドエフェクタ)とを有するロボット10のモデルの画像をディスプレイ21に表示させる教示支援方法であって、前記ロボット10をモデル化したロボットモデル10mを設定することと、前記ロボットモデル10mのハンド14m(エンドエフェクタ)の目標位置を受け付けることと、前記ハンド14m(エンドエフェクタ)が前記目標位置に位置するときの前記ロボットモデル10mの姿勢を導出することと、前記目標位置及び前記ロボットモデル10mの画像を生成し、前記目標位置が変更された場合に、変更されて移動する前記目標位置の画像と、前記目標位置の移動に追従して姿勢が変化する前記ロボットモデル10mの画像とを生成することとを備える。
教示支援プログラム311は、アーム12と前記アーム12に連結されたハンド14(エンドエフェクタ)とを有するロボット10のモデルの画像をディスプレイ21に表示させる教示支援プログラムであって、前記ロボット10をモデル化したロボットモデル10mを設定する機能と、前記ロボットモデル10mのハンド14m(エンドエフェクタ)の目標位置を受け付ける機能と、前記ハンド14m(エンドエフェクタ)が前記目標位置に位置するときの前記ロボットモデル10mの姿勢を導出する機能と、前記目標位置及び前記ロボットモデル10mの画像を生成し、前記目標位置が変更された場合に、変更されて移動する前記目標位置の画像と、前記目標位置の移動に追従して姿勢が変化する前記ロボットモデル10mの画像とを生成する機能とをコンピュータに実現させる。
Claims (11)
- アームと前記アームに連結されたエンドエフェクタとを有するロボットのモデルの画像をディスプレイに表示させる教示支援装置であって、
前記ロボットをモデル化したロボットモデルを設定する設定器と、
前記ロボットモデルのエンドエフェクタの目標位置を受け付ける受付器と、
前記エンドエフェクタが前記目標位置に位置するときの前記ロボットモデルの姿勢を導出する導出器と、
前記目標位置及び前記ロボットモデルの画像を生成する画像生成器とを備え、
前記画像生成器は、前記受付器を介して前記目標位置が変更された場合に、変更されて移動する前記目標位置の画像と、前記目標位置の移動に追従して姿勢が変化する前記ロボットモデルの画像とを生成する教示支援装置。 - 請求項1に記載の教示支援装置において、
前記エンドエフェクタが前記目標位置に位置する前記ロボットモデルを前記導出器が導出できない場合に、前記導出器が前記ロボットモデルを導出できないことをユーザに報知する警告器をさらに備える教示支援装置。 - 請求項2に記載の教示支援装置において、
前記警告器は、前記エンドエフェクタが前記目標位置に位置する前記ロボットモデルを前記導出器が導出できない場合に、前記受付器に受け付けられた前記目標位置の表示を前記画像生成器に変更させる教示支援装置。 - 請求項1に記載の教示支援装置において、
前記設定器は、干渉物をモデル化した干渉物モデルを設定し、
前記ロボットモデルと前記干渉物モデルとの干渉を判定する判定器と、
前記ロボットモデルと前記干渉物モデルとが干渉していることを前記判定器が判定する場合に、前記ロボットモデルが前記干渉物モデルに干渉していることをユーザに報知する警告器とをさらに備える教示支援装置。 - 請求項4に記載の教示支援装置において、
前記警告器は、前記ロボットモデルと前記干渉物モデルとが干渉していることを前記判定器が判定する場合に、前記ロボットモデルの表示を前記画像生成器に変更させる教示支援装置。 - 請求項4又は5に記載の教示支援装置において、
前記干渉物モデルは、静的又は動的な干渉物のモデルである教示支援装置。 - 請求項1に記載の教示支援装置において、
前記ロボットモデルは、前記エンドエフェクタとして、前記アームに連結された第1エンドエフェクタ及び第2エンドエフェクタを含むロボットのモデルである教示支援装置。 - 請求項1に記載の教示支援装置において、
前記ロボットモデルは、前記エンドエフェクタが基板を搬送する水平多関節ロボットのモデルである教示支援装置。 - 請求項1に記載の教示支援装置において、
前記設定器は、クリーンルームの筐体をモデル化した筐体モデルと、前記筐体に取り付けられるフープをモデル化したフープモデル及び前記筐体に取り付けられる処理装置をモデル化した処理装置モデルの少なくとも一方とを設定し、
前記目標位置は、前記フープモデル及び前記処理装置モデルの前記少なくとも一方の位置に対応し、
前記導出器は、前記筐体モデルと、前記フープモデル及び前記処理装置モデルの前記少なくとも一方との領域内で前記ロボットモデルの姿勢を導出する教示支援装置。 - アームと前記アームに連結されたエンドエフェクタとを有するロボットのモデルの画像をディスプレイに表示させる教示支援方法であって、
前記ロボットをモデル化したロボットモデルを設定することと、
前記ロボットモデルのエンドエフェクタの目標位置を受け付けることと、
前記エンドエフェクタが前記目標位置に位置するときの前記ロボットモデルの姿勢を導出することと、
前記目標位置及び前記ロボットモデルの画像を生成し、前記目標位置が変更された場合に、変更されて移動する前記目標位置の画像と、前記目標位置の移動に追従して姿勢が変化する前記ロボットモデルの画像とを生成することとを備える教示支援方法。 - アームと前記アームに連結されたエンドエフェクタとを有するロボットのモデルの画像をディスプレイに表示させる教示支援プログラムであって、
前記ロボットをモデル化したロボットモデルを設定する機能と、
前記ロボットモデルのエンドエフェクタの目標位置を受け付ける機能と、
前記エンドエフェクタが前記目標位置に位置するときの前記ロボットモデルの姿勢を導出する機能と、
前記目標位置及び前記ロボットモデルの画像を生成し、前記目標位置が変更された場合に、変更されて移動する前記目標位置の画像と、前記目標位置の移動に追従して姿勢が変化する前記ロボットモデルの画像とを生成する機能とをコンピュータに実現させる教示支援プログラム。
Priority Applications (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| KR1020267005344A KR20260041872A (ko) | 2023-09-14 | 2024-08-23 | 교시 지원장치, 교시 지원방법 및 교시 지원 프로그램 |
| CN202480055764.2A CN121773763A (zh) | 2023-09-14 | 2024-08-23 | 示教支援装置、示教支援方法以及示教支援程序 |
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| JP2023148997A JP2025042152A (ja) | 2023-09-14 | 2023-09-14 | 教示支援装置、教示支援方法及び教示支援プログラム |
| JP2023-148997 | 2023-09-14 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| WO2025057701A1 true WO2025057701A1 (ja) | 2025-03-20 |
Family
ID=95021180
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| PCT/JP2024/030090 Ceased WO2025057701A1 (ja) | 2023-09-14 | 2024-08-23 | 教示支援装置、教示支援方法及び教示支援プログラム |
Country Status (5)
| Country | Link |
|---|---|
| JP (1) | JP2025042152A (ja) |
| KR (1) | KR20260041872A (ja) |
| CN (1) | CN121773763A (ja) |
| TW (1) | TWI900230B (ja) |
| WO (1) | WO2025057701A1 (ja) |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006190228A (ja) * | 2005-01-07 | 2006-07-20 | Kobe Steel Ltd | 動作プログラムの作成方法 |
| JP2018144228A (ja) * | 2018-06-27 | 2018-09-20 | セイコーエプソン株式会社 | ロボット制御装置、ロボット、ロボットシステム、教示方法、及びプログラム |
| JP2019123052A (ja) * | 2018-01-18 | 2019-07-25 | キヤノン株式会社 | シミュレータ装置、およびシミュレータ装置の制御方法 |
| JP2022007292A (ja) * | 2020-06-26 | 2022-01-13 | 川崎重工業株式会社 | ロボットの教示装置およびロボットの教示プログラム |
| JP2022039471A (ja) * | 2020-08-28 | 2022-03-10 | 川崎重工業株式会社 | シミュレーション装置及びシミュレーションシステム |
Family Cites Families (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP6526098B2 (ja) | 2017-04-26 | 2019-06-05 | ファナック株式会社 | ロボットを操作するための操作装置、ロボットシステム、および操作方法 |
-
2023
- 2023-09-14 JP JP2023148997A patent/JP2025042152A/ja active Pending
-
2024
- 2024-08-23 WO PCT/JP2024/030090 patent/WO2025057701A1/ja not_active Ceased
- 2024-08-23 KR KR1020267005344A patent/KR20260041872A/ko active Pending
- 2024-08-23 CN CN202480055764.2A patent/CN121773763A/zh active Pending
- 2024-09-12 TW TW113134692A patent/TWI900230B/zh active
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2006190228A (ja) * | 2005-01-07 | 2006-07-20 | Kobe Steel Ltd | 動作プログラムの作成方法 |
| JP2019123052A (ja) * | 2018-01-18 | 2019-07-25 | キヤノン株式会社 | シミュレータ装置、およびシミュレータ装置の制御方法 |
| JP2018144228A (ja) * | 2018-06-27 | 2018-09-20 | セイコーエプソン株式会社 | ロボット制御装置、ロボット、ロボットシステム、教示方法、及びプログラム |
| JP2022007292A (ja) * | 2020-06-26 | 2022-01-13 | 川崎重工業株式会社 | ロボットの教示装置およびロボットの教示プログラム |
| JP2022039471A (ja) * | 2020-08-28 | 2022-03-10 | 川崎重工業株式会社 | シミュレーション装置及びシミュレーションシステム |
Also Published As
| Publication number | Publication date |
|---|---|
| KR20260041872A (ko) | 2026-03-27 |
| JP2025042152A (ja) | 2025-03-27 |
| CN121773763A (zh) | 2026-03-31 |
| TW202517420A (zh) | 2025-05-01 |
| TWI900230B (zh) | 2025-10-01 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP6127925B2 (ja) | ロボットシミュレーション装置、ロボットシミュレーション方法、およびロボットシミュレーションプログラム | |
| TWI821691B (zh) | 機器人的示教裝置以及機器人的示教程序 | |
| JP7691813B2 (ja) | ロボットの教示装置、ロボットの教示プログラム及びロボットの教示方法 | |
| WO2017103997A1 (ja) | ロボットシミュレーション装置、ロボットシミュレーション方法、ロボットシミュレーションプログラムおよびロボット | |
| TWI913867B (zh) | 動作軌跡生成方法及動作軌跡生成裝置 | |
| JP2025042152A (ja) | 教示支援装置、教示支援方法及び教示支援プログラム | |
| JP2025042154A (ja) | 教示支援装置、教示支援方法及び教示支援プログラム | |
| JP2025042153A (ja) | 教示支援装置、教示支援方法及び教示支援プログラム | |
| WO2025057704A1 (ja) | 教示支援装置、教示支援方法及び教示支援プログラム | |
| TW201926218A (zh) | 半導體機台管理方法 | |
| TW202531462A (zh) | 機器人的動作路徑生成方法及機器人的動作路徑生成裝置 | |
| WO2025070089A1 (ja) | ロボットの動作経路生成方法およびロボットの動作経路生成装置 | |
| WO2025047557A1 (ja) | 動作軌跡生成方法および動作軌跡生成装置 | |
| WO2025070126A1 (ja) | ロボットの動作経路生成方法およびロボットの動作経路生成装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| 121 | Ep: the epo has been informed by wipo that ep was designated in this application |
Ref document number: 24865205 Country of ref document: EP Kind code of ref document: A1 |
|
| ENP | Entry into the national phase |
Ref document number: 1020267005344 Country of ref document: KR Free format text: ST27 STATUS EVENT CODE: A-0-1-A10-A15-NAP-PA0105 (AS PROVIDED BY THE NATIONAL OFFICE) |
|
| WWE | Wipo information: entry into national phase |
Ref document number: 1020267005344 Country of ref document: KR |
|
| WWP | Wipo information: published in national office |
Ref document number: 1020267005344 Country of ref document: KR |
|
| NENP | Non-entry into the national phase |
Ref country code: DE |