RU2504447C2 - Способ автоматического управления двигателями постоянного тока главных приводов прокатного стана - Google Patents
Способ автоматического управления двигателями постоянного тока главных приводов прокатного стана Download PDFInfo
- Publication number
- RU2504447C2 RU2504447C2 RU2011154361/02A RU2011154361A RU2504447C2 RU 2504447 C2 RU2504447 C2 RU 2504447C2 RU 2011154361/02 A RU2011154361/02 A RU 2011154361/02A RU 2011154361 A RU2011154361 A RU 2011154361A RU 2504447 C2 RU2504447 C2 RU 2504447C2
- Authority
- RU
- Russia
- Prior art keywords
- motor shaft
- motor
- rpm
- speed
- rotation
- Prior art date
Links
- 238000005096 rolling process Methods 0.000 title claims abstract description 18
- 238000000034 method Methods 0.000 claims abstract description 13
- 230000008859 change Effects 0.000 claims abstract description 4
- 230000000694 effects Effects 0.000 abstract description 2
- 230000003247 decreasing effect Effects 0.000 abstract 1
- 238000005259 measurement Methods 0.000 abstract 1
- 238000010327 methods by industry Methods 0.000 abstract 1
- 239000000126 substance Substances 0.000 abstract 1
- 230000008569 process Effects 0.000 description 5
- 230000009471 action Effects 0.000 description 4
- 230000007423 decrease Effects 0.000 description 4
- 230000033228 biological regulation Effects 0.000 description 3
- 230000015572 biosynthetic process Effects 0.000 description 3
- 230000008878 coupling Effects 0.000 description 3
- 238000010168 coupling process Methods 0.000 description 3
- 238000005859 coupling reaction Methods 0.000 description 3
- 238000004804 winding Methods 0.000 description 3
- 230000001133 acceleration Effects 0.000 description 2
- 238000004458 analytical method Methods 0.000 description 2
- 238000010586 diagram Methods 0.000 description 2
- 230000005284 excitation Effects 0.000 description 2
- 238000002474 experimental method Methods 0.000 description 2
- 238000010438 heat treatment Methods 0.000 description 2
- 238000013178 mathematical model Methods 0.000 description 2
- 230000001052 transient effect Effects 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 238000004364 calculation method Methods 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 230000001186 cumulative effect Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 230000007717 exclusion Effects 0.000 description 1
- 230000004907 flux Effects 0.000 description 1
- 230000007274 generation of a signal involved in cell-cell signaling Effects 0.000 description 1
- 230000010354 integration Effects 0.000 description 1
- 238000005457 optimization Methods 0.000 description 1
- 230000003534 oscillatory effect Effects 0.000 description 1
- 238000013021 overheating Methods 0.000 description 1
- 238000004886 process control Methods 0.000 description 1
- 238000012545 processing Methods 0.000 description 1
- 230000007847 structural defect Effects 0.000 description 1
- 238000003786 synthesis reaction Methods 0.000 description 1
- 238000012360 testing method Methods 0.000 description 1
- 238000012546 transfer Methods 0.000 description 1
- 238000013024 troubleshooting Methods 0.000 description 1
Images
Landscapes
- Control Of Multiple Motors (AREA)
- Control Of Direct Current Motors (AREA)
Abstract
Изобретение относится к системам автоматического управления двигателями постоянного тока. Технический результат - снижение амплитуды и времени переходных процессов при изменении скорости вращения и/или величины момента на валу двигателя постоянного тока. Способ автоматического управления включает измерение фактической скорости вращения вала двигателя в процессе прокатки. Регулируют скорость вращения вала двигателя, при этом замеренную фактическую скорость вращения вала двигателя сравнивают с заданной. При наличии отклонения формируют противоположный по направлению отклонению скорости вращения вала двигателя прямоугольный импульс напряжения, который подают на якорь двигателя. Величину и продолжительность импульса напряжения выбирают исходя из условий обеспечения минимального изменения тока якоря двигателя при максимальной скорости выхода вала двигателя на заданную частоту вращения. 1 табл., 3 ил.
Description
Изобретение относится к системам автоматического управления двигателями постоянного тока в главных приводах клетей прокатного стана, в задачу которых входит циклическое изменение скорости прокатки и поддержании заданной скорости прокатки при изменении момента прокатки.
Известен алгоритм пропорционально-интегрально-дифференциального (ПИД) регулирования с обратной связью (описанный в Денисенко В.В. «Компьютерное оделирование ехнологическим роцессом, экспериментом, оборудованием»), который доминирует в сфере управления двигателями главных приводов прокатных станов и описывается выражением:
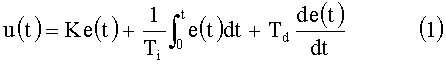
где t - время;
K, Ti, Td - пропорциональные безразмерные коэффициенты,
y - регулируемая,
u - выходная величина регулятора.
В частном случае пропорциональная, интегральная или дифференциальная компоненты могут отсутствовать и такие упрощенные регуляторы называют П, И или ПИ регуляторами.
Входом объекта управления является выход регулятора, т.е. величина u, которая имеет ту же размерность, что и рассогласование е, выходная величина y и управляющее воздействие r. Т.е., если объект управляется током или частотой вращения вала, во всех этих случаях управляющей величиной является u, а в модель объекта управления Р следует ввести преобразователь величины и в ток или в частоту вращения вала соответственно. Таким воздействием во всех случаях должна быть величина u (выходная величина регулятора). Однако прокатный стан включает в себя линию прокатных клетей, содержащих валковые системы и системы привода, состоящие из шестеренных клетей, редукторов, шпинделей, валов и муфт, что составляет сложную многомассовую систему, не поддающуюся полноценному математическому описанию, кроме того, существует взаимное влияние прокатных клетей друг на друга через прокатываемую заготовку. Сама заготовка имеет неравномерный по длине нагрев и может иметь различные дефекты структуры. Это приводит к непредсказуемым и неравномерным изменениям усилий прокатки, которые через систему привода передаются на вал двигателя. Несмотря на полученные результаты в области создания современной теории оптимальных САУ практическое применение этой теории для синтеза реальных систем пока еще сравнительно ограничено. Это объясняется тем, что построение на основе указанной теории систем для сложных объектов, у которых система описывается дифференциальными уравнениями высокого порядка или имеет сложный характер ограничений, при нынешнем состоянии средств управляющей и вычислительной техники практически не реализуемо. Поэтому существующие САУ используют приближенные алгоритмы управления (квазиоптимальные), незначительно в смысле избранного функционала, отличающиеся от строго оптимальных, но зато просто реализуемые на практике. При этом получается некоторое отклонение процесса от строго оптимального, однако управляющее устройство системы существенно упрощается. Для определения оптимальных коэффициентов существуют известные аналитические методы, такие как, методы Зиглера-Никольса, CHR (Chien, Hrones и Reswick) метод. Расчет параметров по формулам не может дать оптимальной настройки регулятора, поскольку аналитически полученные результаты основываются на сильно упрощенных моделях объекта. В частности, в них не учитывается присутствующая нелинейность. Кроме того, модели используют параметры, идентифицированные с некоторой погрешностью. Поэтому после расчета параметров регулятора производят его подстройку. Подстройку выполняют на основе правил, полученных из опыта, теоретического анализа и численных экспериментов.
Они сводятся к следующему:
- увеличение пропорционального коэффициента увеличивает быстродействие и снижает запас устойчивости;
- с уменьшением интегральной составляющей ошибка регулирования с течением времени уменьшается быстрее;
- уменьшение постоянной интегрирования уменьшает запас устойчивости;
- увеличение дифференциальной составляющей увеличивает запас устойчивости и быстродействие.
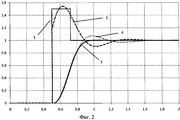
Несмотря на эффективность и широкую распространенность ПИД-регуляторы имеют ряд недостатков. Контуры ПИД-регулирования трудно настраивать, их поведение не всегда предсказуемо, не всегда удается достичь требуемого быстродействия, затруднен поиск неисправностей. Кроме того, поскольку в формировании управляющего сигнала используется значение ошибки в цепи обратной связи форма управляющего сигнала не является идеальной, а «размывается» во времени (линии управляющего (2) и выходного (4) сигналов на фиг.2). Наиболее близким к заявленному изобретению является способ автоматического управления двигателями постоянного тока главных приводов прокатных станов, описанный в SU №1026870 А1, кл. В21В 37/46, 07.07.1983, устройство для управления главным электроприводом клети непрерывного прокатного стана.
Заявлено изобретение, характеризующееся тем, что позволяет решить задачу оптимального управления двигателем постоянного тока, то есть обеспечить выход на заданное значение скорости прокатки за минимальное время при минимальной диаграмме изменения тока якоря, не допуская перегрева двигателя и избежать указанных выше недостатков за счет формирования прямоугольного импульса напряжения в момент возникновения отклонения частоты вращения вала двигателя от заданной. Подобное отклонение возникает в момент изменения заданной частоты вращения, за счет инерционности двигателя и всей системы привода прокатной клети в целом, а так же, в момент изменения усилия прокатки (вход и выход заготовки из клети, неравномерность прогрева заготовки по длине и т.д.).
Для определения оптимального управляющего воздействия строится математическая модель двигателя постоянного тока независимого возбуждения, которая описывается следующей системой дифференциальных и алгебраических уравнений:
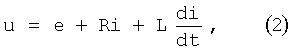
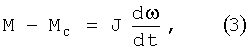
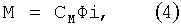
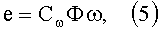
где u - напряжение на якорной обмотке,
е - ЭДС якоря,
i - ток якоря,
Ф - поток создаваемый обмоткой возбуждения,
М - электромагнитный момент двигателя,
Мс - момент сопротивления движению,
ω - угловая частота вращения вала двигателя,
R - активное сопротивление якорной цепи,
L - индуктивность якорной цепи,
J - момент инерции якоря и привода,
Сω - коэффициент связи между угловой частотой вращения и ЭДС,
CM - коэффициент связи между током якоря и электромагнитным моментом.
Для получения передаточных функций к уравнениям применяется преобразование Лапласа при нулевых начальных условиях. Уравнение (2) дает функцию, связывающую ток якоря и падение напряжения на якоре:
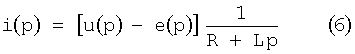
Уравнение (3) дает функцию, связывающую динамический момент и угловую частоту вращения:
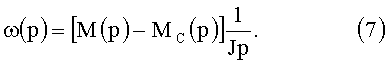
Схема модели двигателя приведена на фиг.1.
Для формирования оптимального управляющего воздействия составляется таблица зависимости значений выражения 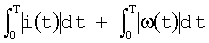
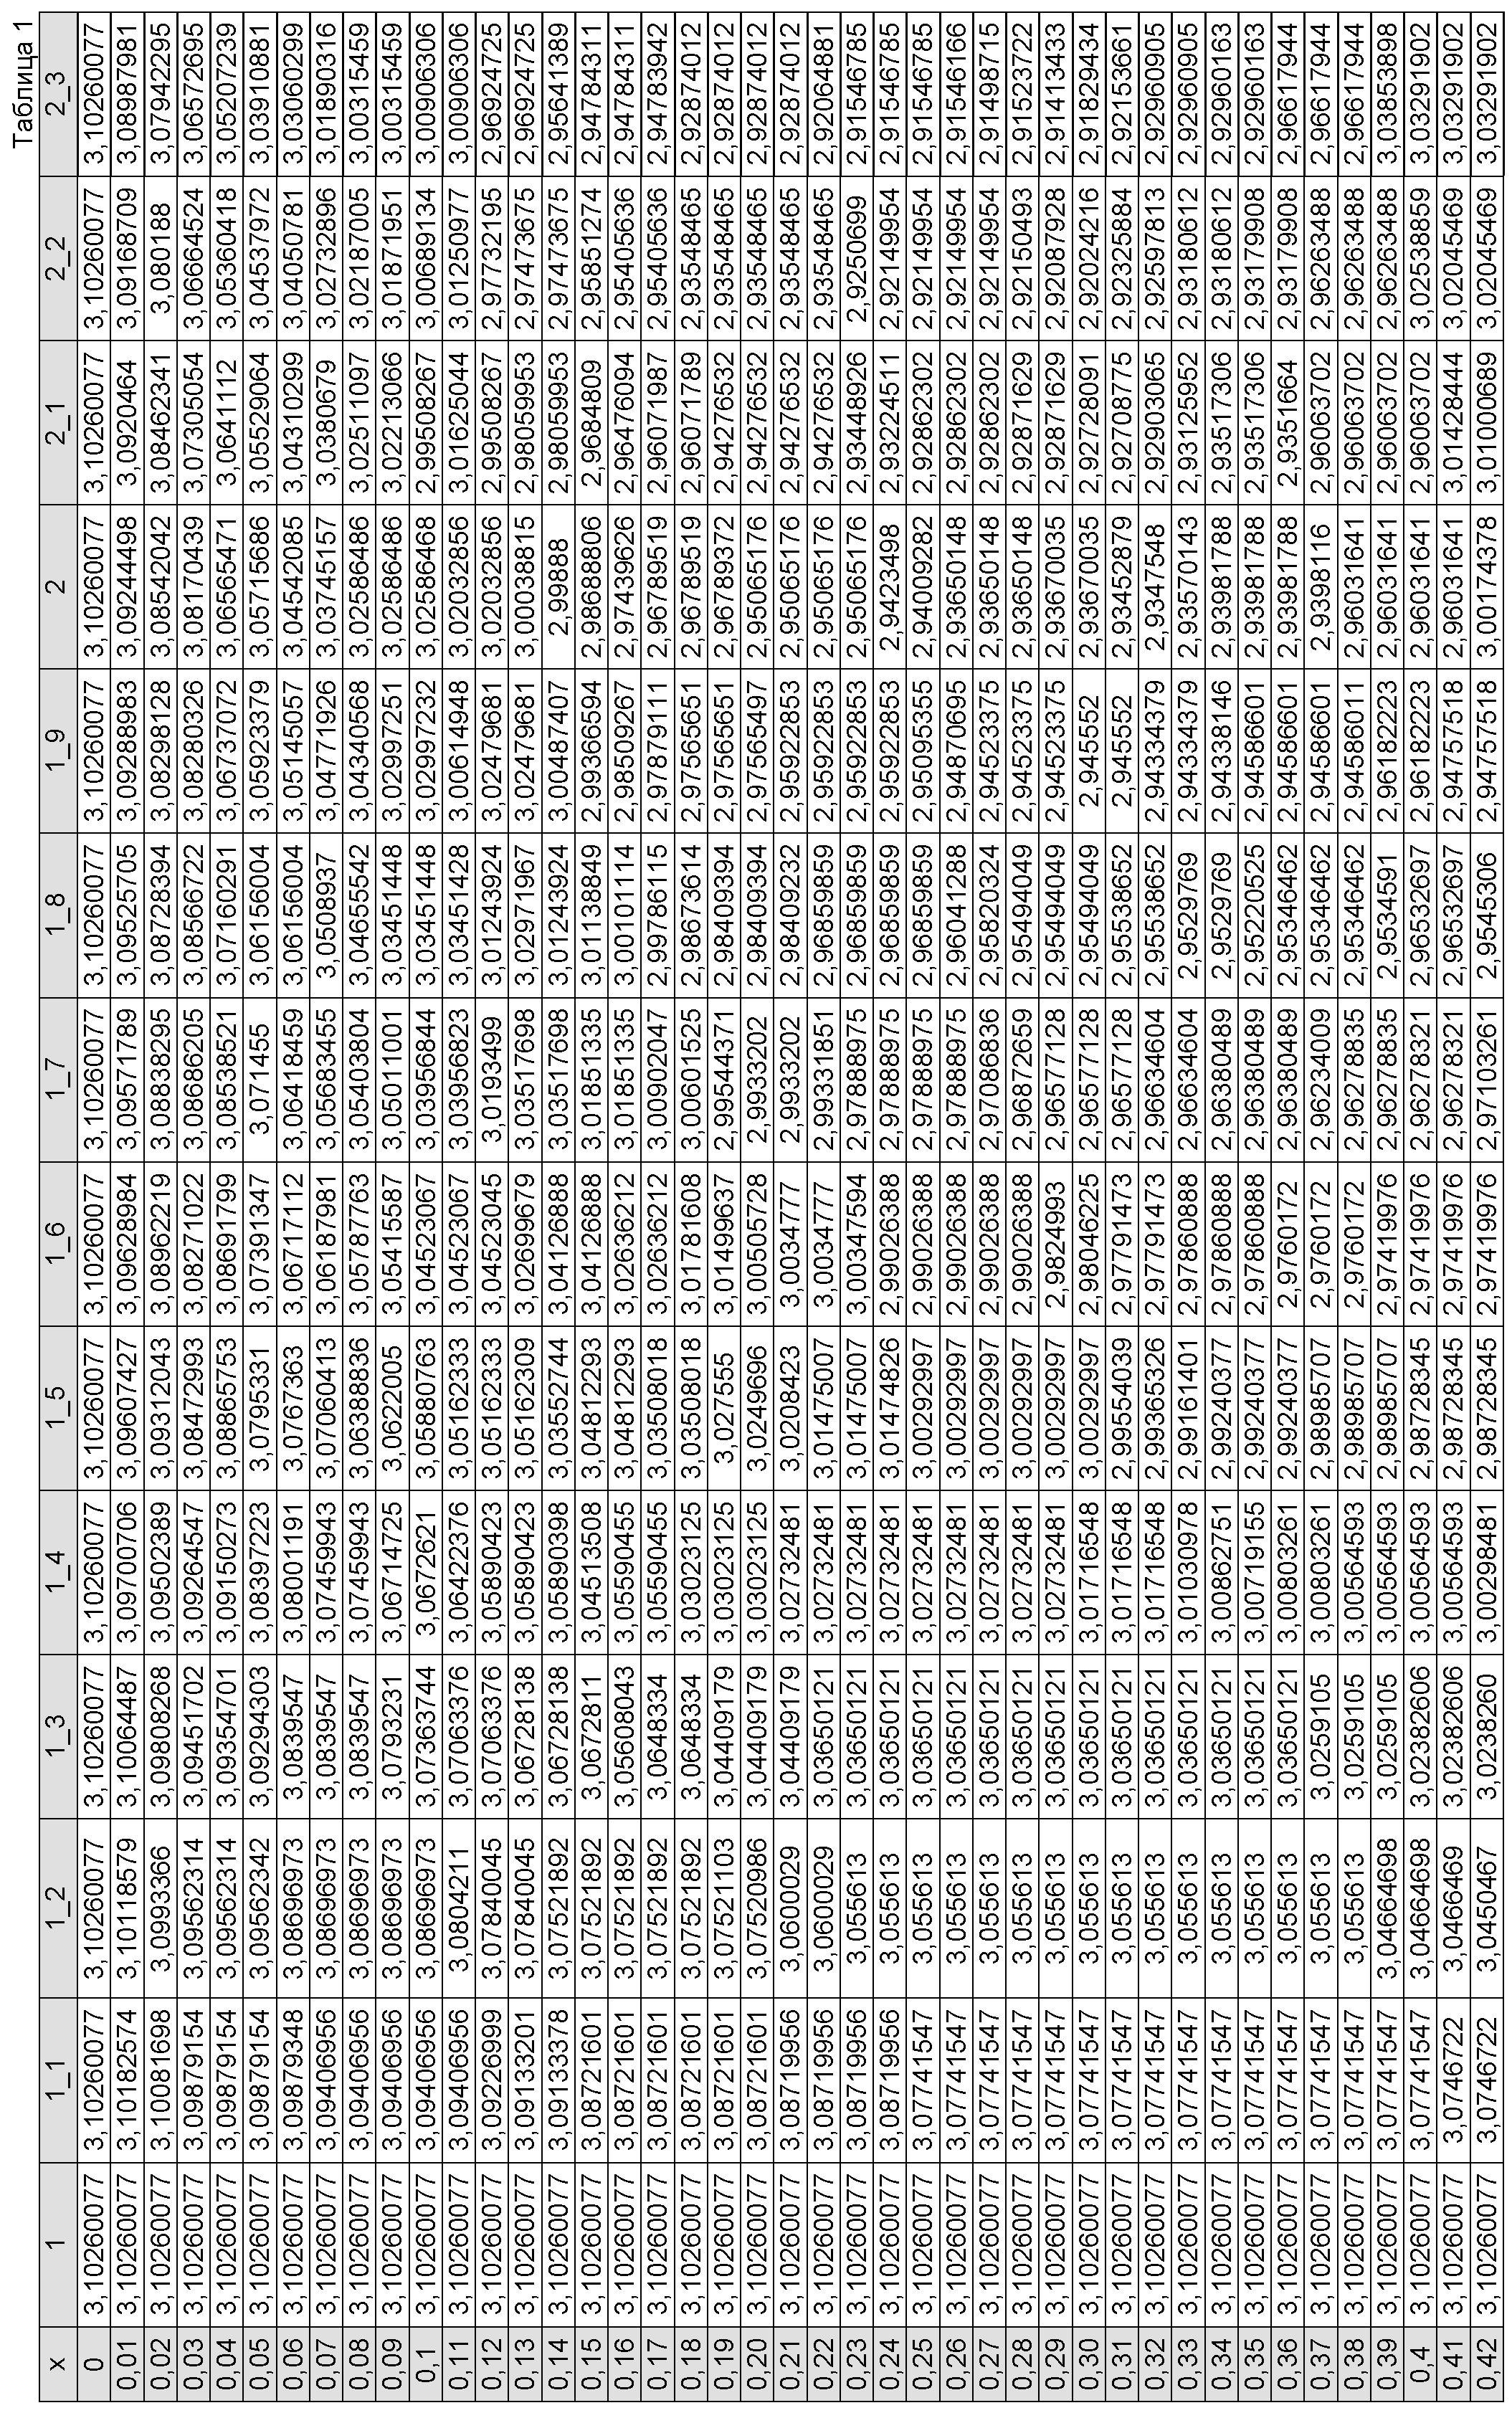
от величины и длительности импульса (табл.1). Таблица 1 значений может составляться исходя как из результатов испытаний, так и на базе математической модели привода, при условии ее адекватности реальному приводу. Как известно, для получения оптимального по быстродействию переходного процесса необходимо поддерживать максимальный уровень управляющего воздействия. В данном случае необходимо с максимально допустимым ускорением разогнать систему, а по достижении заданной частоты вращения снизить управляющий сигнал (линии управляющего (1) и выходного (3) сигналов на фиг.2). В идеальном случае при данном подходе можно достигнуть сколь угодно малого времени переходного процесса, однако реальный привод накладывает на способ формирования сигнала следующие ограничения:
- максимально допустимое напряжение, подаваемое на якорь двигателя;
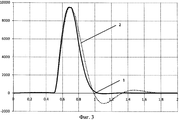
- максимально допустимая перегрузка по току якоря двигателя (линия 1 на фиг.3);
- инерционность многомассовой системы, ограничивающей максимальное ускорение;
- время обработки сигналов существующими АСУ ТП. Предлагаемый способ управления двигателем можно реализовать на
существующих ПИД контроллерах. Для этого полученное значение величины управляющего импульса вводится как коэффициент усиления пропорциональной составляющей, а по истечении необходимого времени регулирования данный коэффициент приравнивается к единице, до возникновения следующего отклонения. Интегральная и дифференциальная составляющие равны 0. На вход регулятора подается заданное значение частоты вращения, а значение отклонения используется для определения времени начала импульса.
Предлагаемый способ позволяет изменять параметры регулирования в широком диапазоне для достижения различных задач (учитывая указанные выше ограничения):
- максимально быстрый выход привода на заданную частоту вращения;
- минимизация токовых нагрузок;
- исключение колебательных процессов перерегулирования;
- оптимизация управления по совокупности времени достижения заданной частоты вращения при минимальном токе якоря.
Таблица значений, графики управляющих и выходных сигналов построены для двигателя МП 7000-115У4 со следующими номинальными параметрами - скорость w=l2.075 с-1, напряжение u=930 В, ток якоря I=7150 А, максимальная перегрузка по току 2.25 отн.ед., поток обмотки возбуждения Ф=0.4258 Вб, индуктивность якорной цепи L=0.000156 Гн, сопротивление якорной цепи R=0.003682 Ом, совокупный момент инерции многомассовой системы привода J=172000 кгм2, коэффициенты Cω=176 и CM=172. Параметры импульсного сигнала приняты исходя из равенства максимального тока в якорной цепи при ПИ и предлагаемом регулировании (фиг.3).
Claims (1)
- Способ автоматического управления двигателями постоянного тока главных приводов прокатных станов, включающий измерение фактической скорости вращения вала двигателя в процессе прокатки, отличающийся тем, что регулируют скорость вращения вала двигателя для поддержания заданной частоты его вращения, при этом замеренную фактическую скорость вращения вала двигателя сравнивают с заданной и при наличии отклонения формируют противоположный по направлению отклонению скорости вращения вала двигателя прямоугольный импульс напряжения, который подают на якорь двигателя, при этом величину и продолжительность импульса напряжения выбирают, исходя из условий обеспечения минимального изменения тока якоря двигателя при максимальной скорости выхода вала двигателя на заданную частоту вращения.
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2011154361/02A RU2504447C2 (ru) | 2011-12-29 | 2011-12-29 | Способ автоматического управления двигателями постоянного тока главных приводов прокатного стана |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| RU2011154361/02A RU2504447C2 (ru) | 2011-12-29 | 2011-12-29 | Способ автоматического управления двигателями постоянного тока главных приводов прокатного стана |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| RU2011154361A RU2011154361A (ru) | 2013-07-10 |
| RU2504447C2 true RU2504447C2 (ru) | 2014-01-20 |
Family
ID=48787436
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| RU2011154361/02A RU2504447C2 (ru) | 2011-12-29 | 2011-12-29 | Способ автоматического управления двигателями постоянного тока главных приводов прокатного стана |
Country Status (1)
| Country | Link |
|---|---|
| RU (1) | RU2504447C2 (ru) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2619746C1 (ru) * | 2016-03-24 | 2017-05-17 | Евгений Витальевич Зубков | Способ расширения диапазона регулирования АСР без потери устойчивости |
Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2348756A1 (fr) * | 1976-04-20 | 1977-11-18 | Westinghouse Electric Corp | Installation de commande de laminoir tandem |
| EP0130551A2 (en) * | 1983-06-29 | 1985-01-09 | Hitachi, Ltd. | Control method and apparatus for rolling mill |
| DE4220121C2 (de) * | 1992-06-16 | 1995-06-01 | Elpro Ag | Verfahren zur Zugistwerterfassung für eine Minimalzugregelung in einer mehrgerüstigen kontinuierlichen Walzstraße |
-
2011
- 2011-12-29 RU RU2011154361/02A patent/RU2504447C2/ru not_active IP Right Cessation
Patent Citations (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2348756A1 (fr) * | 1976-04-20 | 1977-11-18 | Westinghouse Electric Corp | Installation de commande de laminoir tandem |
| EP0130551A2 (en) * | 1983-06-29 | 1985-01-09 | Hitachi, Ltd. | Control method and apparatus for rolling mill |
| DE4220121C2 (de) * | 1992-06-16 | 1995-06-01 | Elpro Ag | Verfahren zur Zugistwerterfassung für eine Minimalzugregelung in einer mehrgerüstigen kontinuierlichen Walzstraße |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| RU2619746C1 (ru) * | 2016-03-24 | 2017-05-17 | Евгений Витальевич Зубков | Способ расширения диапазона регулирования АСР без потери устойчивости |
Also Published As
| Publication number | Publication date |
|---|---|
| RU2011154361A (ru) | 2013-07-10 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP5816826B2 (ja) | モータ駆動装置 | |
| EP0884835B1 (de) | Verfahren und Vorrichtung zur Regelung einer geberlosen, feldorientiert betriebenen Asynchronmaschine | |
| DE102015110643B4 (de) | Steuervorrichtung für eine Werkzeugmaschine, welche ein Überhitzen eines Motors schätzt | |
| JP6517567B2 (ja) | サーボモータ制御装置及び衝突検出方法 | |
| EP2421148A1 (de) | Vorrichtung und Verfahren zur drehgeberlosen Identifikation mechanischer Kenngrößen eines Drehstrom-Asynchronmotors | |
| CN104993766B (zh) | 一种二质量系统谐振抑制方法 | |
| DE102009058443A1 (de) | Trägheitsschätzsteuerungseinrichtung und Steuerungssystem | |
| DE112010000768T5 (de) | Ventilsteuervorr!chtung | |
| DE112011105755T5 (de) | Positionierungssteuersystem für einen mit einem Wellgetriebe ausgestatteten Aktuator | |
| DE112020005865T5 (de) | Verarbeitungseinrichtung und verfahren zur bestimmung eines modells zur berechnung von wicklungstemperaturen | |
| CN111046528B (zh) | 一种基于滤波的冷轧机直接张力优化控制方法 | |
| CN104734594A (zh) | 用于控制和调节电磁机械的方法 | |
| EP2538547A1 (de) | Vorrichtung und Verfahren zur geberlosen Identifikation mechanischer Kenngrößen eines Linear-Asynchronmotors | |
| CN106253779A (zh) | 一种永磁同步电机速度控制方法 | |
| WO2012037983A1 (de) | Verfahren zur (kupfer-)verlustoptimalen regelung einer asynchronmaschine mit einem umrichter | |
| DE3144174A1 (de) | Vorrichtung zum feldorientierten betrieb einer drehfeldmaschine | |
| Salas-Peña et al. | Robust adaptive control for a DC servomotor with wide backlash nonlinearity | |
| US10804827B2 (en) | Closed-loop-controlled voltage generating apparatus and method for operating a closed-loop-controlled voltage generating apparatus | |
| JP5278333B2 (ja) | モータ制御装置 | |
| Popescu et al. | Control-based observer for unknown input disturbance estimation in magnetic levitation process | |
| Mohammed et al. | Comparative Study of PID and FuzzyControllers for Speed Control of DC Motor | |
| JP2018020348A (ja) | 圧延機の制御装置、圧延機の制御方法、および制御プログラム | |
| Malafeev et al. | Mechatronic simulation of the 300 rolling mill | |
| DE102004037378B4 (de) | Verfahren und Einrichtung zur Leistungsregelung von permanent erregten elektrischen Synchronmaschinen | |
| Morfin et al. | Super-Twisting Algorithm Applied to Velocity Control of DC Motor without Mechanical Sensors Dependence |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| MM4A | The patent is invalid due to non-payment of fees |
Effective date: 20151230 |