JP7697602B2 - 姿勢推定装置、姿勢推定方法、及びプログラム - Google Patents
姿勢推定装置、姿勢推定方法、及びプログラム Download PDFInfo
- Publication number
- JP7697602B2 JP7697602B2 JP2024541918A JP2024541918A JP7697602B2 JP 7697602 B2 JP7697602 B2 JP 7697602B2 JP 2024541918 A JP2024541918 A JP 2024541918A JP 2024541918 A JP2024541918 A JP 2024541918A JP 7697602 B2 JP7697602 B2 JP 7697602B2
- Authority
- JP
- Japan
- Prior art keywords
- algorithm
- keypoint
- target image
- keypoints
- selection
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images





Classifications
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T7/00—Image analysis
- G06T7/70—Determining position or orientation of objects or cameras
- G06T7/73—Determining position or orientation of objects or cameras using feature-based methods
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V10/00—Arrangements for image or video recognition or understanding
- G06V10/70—Arrangements for image or video recognition or understanding using pattern recognition or machine learning
- G06V10/82—Arrangements for image or video recognition or understanding using pattern recognition or machine learning using neural networks
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06V—IMAGE OR VIDEO RECOGNITION OR UNDERSTANDING
- G06V40/00—Recognition of biometric, human-related or animal-related patterns in image or video data
- G06V40/10—Human or animal bodies, e.g. vehicle occupants or pedestrians; Body parts, e.g. hands
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/20—Special algorithmic details
- G06T2207/20084—Artificial neural networks [ANN]
-
- G—PHYSICS
- G06—COMPUTING OR CALCULATING; COUNTING
- G06T—IMAGE DATA PROCESSING OR GENERATION, IN GENERAL
- G06T2207/00—Indexing scheme for image analysis or image enhancement
- G06T2207/30—Subject of image; Context of image processing
- G06T2207/30196—Human being; Person
Landscapes
- Engineering & Computer Science (AREA)
- Theoretical Computer Science (AREA)
- General Physics & Mathematics (AREA)
- Physics & Mathematics (AREA)
- Computer Vision & Pattern Recognition (AREA)
- Evolutionary Computation (AREA)
- Multimedia (AREA)
- Computing Systems (AREA)
- Databases & Information Systems (AREA)
- General Health & Medical Sciences (AREA)
- Medical Informatics (AREA)
- Software Systems (AREA)
- Artificial Intelligence (AREA)
- Health & Medical Sciences (AREA)
- Human Computer Interaction (AREA)
- Image Analysis (AREA)
Description
<概要>
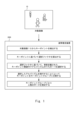
図1は、実施形態1の姿勢推定装置2000の概要を示す。なお、図1に示す概要は、姿勢推定装置2000を理解しやすくするために、姿勢推定装置2000の動作の一例を示したものであり、姿勢推定装置2000が取りうる動作の範囲を限定したり、狭めたりするものではない。
様々なキーポイント関連付けアルゴリズムが存在し、あらゆる状況に対して最適なアルゴリズムは存在しない。姿勢推定装置2000によれば、対象画像10に適用するキーポイント関連付けアルゴリズムは固定ではなく、選択ファクタに基づいて、事前定義された複数のキーポイント関連付けアルゴリズムから選択される。選択ファクタは、対象画像10に撮像された人物の密集度、解像度、又はその両方を含みうる。このように、対象画像10に適用するキーポイント関連付けアルゴリズムは、対象画像10に撮像された人物の密集度、解像度、又はその両方に基づいて適宜選択される。したがって、対象画像10内の人物の姿勢を正確に推定することができる。
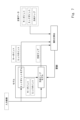
図2は、実施形態1の姿勢推定装置2000の機能構成の一例を示すブロック図である。姿勢推定装置2000は、取得部2020と、キーポイント検出部2040と、アルゴリズム選択部2060と、キーポイント関連付け部2080と、推定部2100と、を備える。取得部2020は、対象画像10を取得する。キーポイント検出部2040は、対象画像10からキーポイントを検出する。アルゴリズム選択部2060は、1つ以上の選択ファクタを算出し、算出した選択ファクタに基づいて、事前定義されたもの中からキーポイント関連付けアルゴリズムを選択する。キーポイント関連付け部2080は、検出したキーポイントに対して、選択したキーポイント関連付けアルゴリズムを実行し、それによってキーポイントグループを生成する。キーポイントグループごとに、推定部2100は、キーポイントグループにおけるキーポイントに基づいて、キーポイントグループに対応する人物の姿勢を推定する。
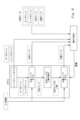
姿勢推定装置2000は、1つ以上のコンピュータによって実現されてもよい。1つ以上のコンピュータの各々は、姿勢推定装置2000を実現するために製造された専用のコンピュータであってもよいし、パーソナルコンピュータ(PC: personal computer)、サーバマシン、モバイルデバイスといった汎用のコンピュータであってもよい。
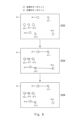
図4は、実施形態1の姿勢推定装置2000によって実行される処理の例示的な流れを示すフローチャートである。取得部2020は、対象画像10を取得する(S102)。キーポイント検出部2040は、対象画像10からキーポイントを検出する(S104)。アルゴリズム選択部2060は、1つ以上の選択ファクタを算出する(S106)。アルゴリズム選択部2060は、算出した選択ファクタに基づいて、事前定義されたものからキーポイント関連付けアルゴリズムを選択する(S108)。キーポイント関連付け部2080は、キーポイントグループを生成するために、検出したキーポイントに対して、選択したアルゴリズムを実行する(S110)。推定部2100は、キーポイントグループごとに、人物の姿勢を推定する(S112)。
取得部2020は、対象画像10を取得する。対象画像10の取得方法は様々である。いくつかの態様では、対象画像10は、姿勢推定装置2000が取得することができるように、記憶装置に予め記憶される。この場合、取得部2020は、対象画像を取得するために、記憶装置にアクセスしてもよい。他の実施形態では、対象画像10は、対象画像10を生成するカメラなど、別のコンピュータによって送信されてもよい。この場合、取得部2020は、対象画像10を受信することにより取得してもよい。
キーポイント検出部2040は、対象画像10からキーポイントを検出する(S104)。画像から人物のキーポイントを検出する様々な方法があり、キーポイント検出部2040は、対象画像10からキーポイントを検出するために、これらの方法のうちの1つを使用しうる。人物のキーポイントは、首、肩、肘、手首、腰、膝、足首などにおける関節など、人物の身体の1つ以上の特徴であってもよい。
対象画像10に適したキーポイント関連付けアルゴリズムを選択するために、アルゴリズム選択部2060は、検出したキーポイントに基づいて選択ファクタを算出する(S106)。上述したように、選択ファクタは、対象画像10内の人物の密集度、対象画像10内の人物の解像度、又はその両方を含んでもよい。以下、これらのファクタの算出方法の一例について説明する。
人物の密集度を選択ファクタとして使用する場合、アルゴリズム選択部2060は、対象画像10から検出したキーポイントに基づいて、対象画像10内の人物の密集度を算出する。人物の密集度は、右肩及び左肩のキーポイントを使用して測ることができる。
人物の解像度を選択ファクタとして使用する場合、アルゴリズム選択部2060は、上述した NMP に基づいて人物の解像度を算出してもよい。具体的には、アルゴリズム選択部2060は、図5のステップS208の後に残った MP ポイントから、対象画像の寸法のうちの1つに基づいて定義されうる閾値(例えば、対象画像10の幅の 1/25)未満の長さのリンクを抽出する。ここで抽出されたリンクを、「SL リンク」と呼ぶ。

事前定義されたキーポイント関連付けアルゴリズムは、1)ミッドポイントアルゴリズム、2)方向マップアルゴリズム、及び3)位置マップアルゴリズムのうちの2つ以上を含んでもよい。以下、各アルゴリズムについて説明する。
ミッドポイントアルゴリズムは、キーポイント関連付けを実行するために、対象画像10からミッドポイント(mid-point)を検出する。ミッドポイントは、2つのキーポイントの中間に位置するポイントである。ミッドポイントアルゴリズムの詳細は、特許文献1に開示されている。
方向マップアルゴリズムは、対象画像10の方向マップを生成し、キーポイント関連付けのための方向マップを使用して、キーポイントをキーポイントグループに分割する。方向マップは、対象画像10から抽出した特徴マップであり、対象画像10と同じサイズである。方向マップは、対象画像10における人物の領域(以下、人物領域)の画素ごとの単位ベクトルを示す。人物領域内の画素に対応する単位ベクトルは、その画素から、その人物領域の事前定義された基準ポイント(reference point)までを指す。人物領域の基準ポイントは、人物領域に対応する人物の特定のキーポイント(例えば、首のキーポイント)であってもよい。
位置マップアルゴリズムは、対象画像10の位置マップを算出し、キーポイント関連付けのために位置マップを使用して、キーポイントをキーポイントグループに分割する。位置マップは、対象画像10から抽出した特徴マップであり、対象画像10と同じサイズである。位置マップにおいて、人物領域の画素は、人物領域の相対位置を示す。人物領域の相対位置は、対象画像10のベース位置(base position)に対する基準ポイント(例えば、首のキーポイント)の位置である。対象画像10のベース位置は、その原点(例えば、左上隅)でありうる。
<<方向マップモデルについて>>
方向マップは、基準ポイント(首のキーポイントなど)と、人物の全身体領域内の任意の他の画素との間の幾何学的関係を記述する特徴マップである。方向マップの品質を良好にするために、方向マップモデルは、人物の身体状況(すなわち、異なる身体部分間の接続方法)を十分に理解していることが好ましい。2つのペアにしたキーポイントの中間に定義されるミッドポイントは、方向マップモデルによる異なる身体部分間の接続の好適な理解を助け、したがって、方向マップの品質の向上を助けることができる。
基準ポイントを除く人物の身体領域内における任意の画素について、人物の2方向マップ(それぞれ vx 及び vy で示される)におけるその値は、画素から基準ポイントまでの単位ベクトルの X 成分及び Y 成分である。したがって、vx 及び vy は、「vx^2 + vy^2 = 1」の条件を満たし、これは、基準ポイントを除く人物の身体領域内のすべての画素について、vx と vy との二乗和が一定値であることを意味する。一方、位置マップは、画像内の人物の位置に対応する一定の値を用いて、人物の身体領域を埋めるものとして定義される。したがって、方向マップの二乗は、人物の身体領域のすべての画素の値を一定値に収束させることによって、位置マップの品質の向上を助けることができる。なお、方向マップの二乗とは、H 方向マップにおいて、各画素が、対応する画素によって示される値の二乗を示す、H 方向マップの二乗と、V 方向マップにおいて、各画素が、対応する画素によって示される値の二乗を示す、V 方向マップの二乗と、を含む。
アルゴリズム選択部2060は、選択ファクタに基づいて、対象画像10に適したキーポイント関連付けアルゴリズムを選択する(S108)。いくつかの態様において、アルゴリズム選択部2060は、選択ファクタが事前定義された閾値よりも大きいか否かに基づいて、キーポイント関連付けアルゴリズムを決定してもよい。
姿勢推定装置2000は、姿勢推定の結果を示す情報(出力情報と呼ぶ)を出力するように構成されうる。例えば、出力情報は、対象画像10の識別子(例えば、フレーム番号)と、キーポイントグループごとに、キーポイントグループの推定姿勢の識別子、及びキーポイントグループ内の各キーポイントのキーポイント情報のセットと、を含んでもよい。推定姿勢の識別子は、キーポイントグループに対応する人物がどのような種類の姿勢を取っているかを示す。キーポイント情報は、キーポイントの種類(例えば、首、右肩など)及び位置(例えば、座標)を示す。
<付記>
(付記1)
姿勢推定装置であって、
命令を記憶するように構成される少なくとも1つのメモリと、
一人以上の人物が撮像された対象画像を取得することと、
前記対象画像からキーポイントを検出することと、
前記キーポイントに基づいて1つ以上の選択ファクタを算出することであって、前記1つ以上の選択ファクタは、前記対象画像内の人物の密集度、解像度、又はその両方を含む、ことと、
前記1つ以上の選択ファクタに基づいて、キーポイント関連付けのための事前定義されたアルゴリズムから、キーポイント関連付けのためのアルゴリズムを選択することと、
前記キーポイントを、各々が互いに同一人物の前記キーポイントを含む1つ以上のキーポイントグループに分割するために、前記選択されたアルゴリズムを使用して前記キーポイントに対してキーポイント関連付けを実行することと、
前記キーポイントグループごとに、前記キーポイントグループに含まれる前記キーポイントに基づいて、前記キーポイントグループに対応する前記人物の姿勢を推定することと、
を実行する前記命令を実行するように構成される少なくとも1つのプロセッサと、を有する、姿勢推定装置。
(付記2)
前記キーポイントの種類は、右肩と左肩とを含み、
前記対象画像内の人物の前記密集度の前記算出は、
左肩の前記キーポイントごとに、左肩の前記キーポイントを、それに最も近い右肩の前記キーポイントにリンクすることと、
左肩の複数のキーポイントにリンクされた右肩の前記キーポイントごとに、右肩の前記キーポイントを有する最短のリンクの長さの所定倍を最長のリンクの長さが超えるとき、右肩の前記キーポイントを有する前記最長のリンクを削除することと、
左肩の複数のキーポイントとリンクされた右肩の前記キーポイントの数に基づいて、前記対象画像内の人物の前記密集度を算出することと、を含む、付記1に記載の姿勢推定装置。
(付記3)
前記キーポイントの種類は、右肩と左肩とを含み、
前記対象画像内の人物の前記解像度の前記算出は、
左肩の前記キーポイントごとに、左肩の前記キーポイントを、それに最も近い右肩の前記キーポイントにリンクすることと、
左肩の複数のキーポイントにリンクされた右肩の前記キーポイントごとに、右肩の前記キーポイントを有する最短のリンクの長さの所定倍を最長のリンクの長さが超えるとき、右肩の前記キーポイントを有する前記最長のリンクを削除することと、
前記削除後に残っている前記リンクの数と、前記対象画像の寸法のうちの1つに基づいて定義された閾値未満の長さである前記リンクの数と、に基づいて、前記対象画像内の人物の前記解像度を算出することと、を含む、付記1又は2に記載の姿勢推定装置。
(付記4)
前記事前定義されたアルゴリズムは、ミッドポイントアルゴリズム、方向マップアルゴリズム、位置マップアルゴリズム、又はそれらのうちの2つ若しくは3つを含む、付記1から3のいずれか一項に記載の姿勢推定装置。
(付記5)
キーポイント関連付けのための選択アルゴリズムは、
前記選択ファクタが、前記選択ファクタの閾値未満であるか否かを判定することと、
前記選択ファクタが、前記選択ファクタの前記閾値未満であるとき、キーポイント関連付けのための第1のアルゴリズムを選択することと、
前記選択ファクタが、前記選択ファクタの前記閾値以上であるとき、キーポイント関連付けのための第2のアルゴリズムを選択することと、を含む、付記1から4のいずれか一項に記載の姿勢推定装置。
(付記6)
キーポイント関連付けのための選択アルゴリズムは、
前記対象画像内の人物の前記解像度が、前記解像度の閾値未満であるか否かを判定することと、
前記対象画像内の人物の前記解像度が、前記解像度の前記閾値未満であるとき、ミッドポイントアルゴリズムを選択することと、
前記対象画像内の人物の前記解像度が、前記解像度の前記閾値以上であるとき、方向マップアルゴリズム又は位置マップアルゴリズムを選択することと、を含む、付記5に記載の姿勢推定装置。
(付記7)
キーポイント関連付けのための選択アルゴリズムは、
前記対象画像内の人物の前記密集度が、前記密集度の閾値未満であるか否かを判定することと、
前記対象画像内の人物の前記密集度が、前記密集度の前記閾値未満であるとき、ミッドポイントアルゴリズム又は方向マップアルゴリズムを選択することと、
前記対象画像内の人物の前記密集度が、前記密集度の前記閾値以上であるとき、位置マップアルゴリズムを選択することと、を含む、付記5又は6に記載の姿勢推定装置。
(付記8)
1つ以上のコンピュータによって実行される姿勢推定方法であって、
一人以上の人物が撮像された対象画像を取得するステップと、
前記対象画像からキーポイントを検出するステップと、
前記キーポイントに基づいて1つ以上の選択ファクタを算出するステップであって、前記1つ以上の選択ファクタは、前記対象画像内の人物の密集度、解像度、又はその両方を含む、ステップと、
前記1つ以上の選択ファクタに基づいて、キーポイント関連付けのための事前定義されたアルゴリズムから、キーポイント関連付けのためのアルゴリズムを選択するステップと、
前記キーポイントを、各々が互いに同一人物の前記キーポイントを含む1つ以上のキーポイントグループに分割するために、前記選択されたアルゴリズムを使用して前記キーポイントに対してキーポイント関連付けを実行するステップと、
前記キーポイントグループごとに、前記キーポイントグループに含まれる前記キーポイントに基づいて、前記キーポイントグループに対応する前記人物の姿勢を推定するステップと、を含む、姿勢推定方法。
(付記9)
前記キーポイントの種類は、右肩と左肩とを含み、
前記対象画像内の人物の前記密集度の前記算出は、
左肩の前記キーポイントごとに、左肩の前記キーポイントを、それに最も近い右肩の前記キーポイントにリンクするステップと、
左肩の複数のキーポイントにリンクされた右肩の前記キーポイントごとに、右肩の前記キーポイントを有する最短のリンクの長さの所定倍を最長のリンクの長さが超えるとき、右肩の前記キーポイントを有する前記最長のリンクを削除するステップと、
左肩の複数のキーポイントとリンクされた右肩の前記キーポイントの数に基づいて、前記対象画像内の人物の前記密集度を算出するステップと、を含む、付記8に記載の姿勢推定方法。
(付記10)
前記キーポイントの種類は、右肩と左肩とを含み、
前記対象画像内の人物の前記解像度の前記算出は、
左肩の前記キーポイントごとに、左肩の前記キーポイントを、それに最も近い右肩の前記キーポイントにリンクするステップと、
左肩の複数のキーポイントにリンクされた右肩の前記キーポイントごとに、右肩の前記キーポイントを有する最短のリンクの長さの所定倍を最長のリンクの長さが超えるとき、右肩の前記キーポイントを有する前記最長のリンクを削除するステップと、
前記削除後に残っている前記リンクの数と、前記対象画像の寸法のうちの1つに基づいて定義された閾値未満の長さである前記リンクの数と、に基づいて、前記対象画像内の人物の前記解像度を算出するステップと、を含む、付記8又は9に記載の姿勢推定方法。
(付記11)
前記事前定義されたアルゴリズムは、ミッドポイントアルゴリズム、方向マップアルゴリズム、位置マップアルゴリズム、又はそれらのうちの2つ若しくは3つを含む、付記8から10のいずれか一項に記載の姿勢推定方法。
(付記12)
キーポイント関連付けのための選択アルゴリズムは、
前記選択ファクタが、前記選択ファクタの閾値未満であるか否かを判定するステップと、
前記選択ファクタが、前記選択ファクタの前記閾値未満であるとき、キーポイント関連付けのための第1のアルゴリズムを選択するステップと、
前記選択ファクタが、前記選択ファクタの前記閾値以上であるとき、キーポイント関連付けのための第2のアルゴリズムを選択するステップと、を含む、付記8から11のいずれか一項に記載の姿勢推定方法。
(付記13)
キーポイント関連付けのための選択アルゴリズムは、
前記対象画像内の人物の前記解像度が、前記解像度の閾値未満であるか否かを判定するステップと、
前記対象画像内の人物の前記解像度が、前記解像度の前記閾値未満であるとき、ミッドポイントアルゴリズムを選択するステップと、
前記対象画像内の人物の前記解像度が、前記解像度の前記閾値以上であるとき、方向マップアルゴリズム又は位置マップアルゴリズムを選択するステップと、を含む、付記12に記載の姿勢推定方法。
(付記14)
キーポイント関連付けのための選択アルゴリズムは、
前記対象画像内の人物の前記密集度が、前記密集度の閾値未満であるか否かを判定するステップと、
前記対象画像内の人物の前記密集度が、前記密集度の前記閾値未満であるとき、ミッドポイントアルゴリズム又は方向マップアルゴリズムを選択するステップと、
前記対象画像内の人物の前記密集度が、前記密集度の前記閾値以上であるとき、位置マップアルゴリズムを選択するステップと、を含む、付記12又は13に記載の姿勢推定方法。
(付記15)
プログラムを記憶する非一時的コンピュータ可読記憶媒体であって、前記プログラムが、1つ以上のコンピュータに、
一人以上の人物が撮像された対象画像を取得するステップと、
前記対象画像からキーポイントを検出するステップと、
前記キーポイントに基づいて1つ以上の選択ファクタを算出するステップであって、前記1つ以上の選択ファクタは、前記対象画像内の人物の密集度、解像度、又はその両方を含む、ステップと、
前記1つ以上の選択ファクタに基づいて、キーポイント関連付けのための事前定義されたアルゴリズムから、キーポイント関連付けのためのアルゴリズムを選択するステップと、
前記キーポイントを、各々が互いに同一人物の前記キーポイントを含む1つ以上のキーポイントグループに分割するために、前記選択されたアルゴリズムを使用して前記キーポイントに対してキーポイント関連付けを実行するステップと、
前記キーポイントグループごとに、前記キーポイントグループに含まれる前記キーポイントに基づいて、前記キーポイントグループに対応する前記人物の姿勢を推定するステップと、を実行させる、非一時的コンピュータ可読記憶媒体。
(付記16)
前記キーポイントの種類は、右肩と左肩とを含み、
前記対象画像内の人物の前記密集度の前記算出は、
左肩の前記キーポイントごとに、左肩の前記キーポイントを、それに最も近い右肩の前記キーポイントにリンクすることと、
左肩の複数のキーポイントにリンクされた右肩の前記キーポイントごとに、右肩の前記キーポイントを有する最短のリンクの長さの所定倍を最長のリンクの長さが超えるとき、右肩の前記キーポイントを有する前記最長のリンクを削除することと、
左肩の複数のキーポイントとリンクされた右肩の前記キーポイントの数に基づいて、前記対象画像内の人物の前記密集度を算出することと、を含む、付記15に記載の記憶媒体。
(付記17)
前記キーポイントの種類は、右肩と左肩とを含み、
前記対象画像内の人物の前記解像度の前記算出は、
左肩の前記キーポイントごとに、左肩の前記キーポイントを、それに最も近い右肩の前記キーポイントにリンクすることと、
左肩の複数のキーポイントにリンクされた右肩の前記キーポイントごとに、右肩の前記キーポイントを有する最短のリンクの長さの所定倍を最長のリンクの長さが超えるとき、右肩の前記キーポイントを有する前記最長のリンクを削除することと、
前記削除後に残っている前記リンクの数と、前記対象画像の寸法のうちの1つに基づいて定義された閾値未満の長さである前記リンクの数と、に基づいて、前記対象画像内の人物の前記解像度を算出することと、を含む、付記15又は16に記載の記憶媒体。
(付記18)
前記事前定義されたアルゴリズムは、ミッドポイントアルゴリズム、方向マップアルゴリズム、位置マップアルゴリズム、又はそれらのうちの2つ若しくは3つを含む、付記15から17のいずれか一項に記載の記憶媒体。
(付記19)
キーポイント関連付けのための選択アルゴリズムは、
前記選択ファクタが、前記選択ファクタの閾値未満であるか否かを判定するステップと、
前記選択ファクタが、前記選択ファクタの前記閾値未満であるとき、キーポイント関連付けのための第1のアルゴリズムを選択するステップと、
前記選択ファクタが、前記選択ファクタの前記閾値以上であるとき、キーポイント関連付けのための第2のアルゴリズムを選択するステップと、を含む、付記15から18のいずれか一項に記載の記憶媒体。
(付記20)
キーポイント関連付けのための選択アルゴリズムは、
前記対象画像内の人物の前記解像度が、前記解像度の閾値未満であるか否かを判定するステップと、
前記対象画像内の人物の前記解像度が、前記解像度の前記閾値未満であるとき、ミッドポイントアルゴリズムを選択するステップと、
前記対象画像内の人物の前記解像度が、前記解像度の前記閾値以上であるとき、方向マップアルゴリズム又は位置マップアルゴリズムを選択するステップと、を含む、付記19に記載の記憶媒体。
(付記21)
キーポイント関連付けのための選択アルゴリズムは、
前記対象画像内の人物の前記密集度が、前記密集度の閾値未満であるか否かを判定するステップと、
前記対象画像内の人物の前記密集度が、前記密集度の前記閾値未満であるとき、ミッドポイントアルゴリズム又は方向マップアルゴリズムを選択するステップと、
前記対象画像内の人物の前記密集度が、前記密集度の前記閾値以上であるとき、位置マップアルゴリズムを選択するステップと、を含む、付記19又は20に記載の記憶媒体。
22 右肩のキーポイント
24 左肩のキーポイント
1000 コンピュータ
1020 バス
1040 プロセッサ
1060 メモリ
1080 記憶装置
1100 入出力インターフェース
1120 ネットワークインターフェース
2000 姿勢推定装置
2020 取得部
2040 キーポイント検出部
2060 アルゴリズム選択部
2080 キーポイント関連付け部
2100 推定部
Claims (9)
- 一人以上の人物が撮像された対象画像を取得する取得手段と、
前記対象画像からキーポイントを検出するキーポイント検出手段と、
前記キーポイントに基づいて1つ以上の選択ファクタを算出し、前記1つ以上の選択ファクタに基づいて、キーポイント関連付けのための事前定義されたアルゴリズムから、前記キーポイントに対して適用するアルゴリズムを選択するアルゴリズム選択手段と、
前記キーポイントを、各々が互いに同一人物の前記キーポイントを含む1つ以上のキーポイントグループに分割するために、前記選択されたアルゴリズムを使用して前記キーポイントに対してキーポイント関連付けを実行するキーポイント関連付け手段と、
前記キーポイントグループごとに、前記キーポイントグループに含まれる前記キーポイントに基づいて、前記キーポイントグループに対応する前記人物の姿勢を推定する推定手段と、を有し、
前記1つ以上の選択ファクタは、前記対象画像内の人物の密集度、解像度、又はその両方を含む、姿勢推定装置。 - 前記キーポイントの種類は、右肩と左肩とを含み、
前記アルゴリズム選択手段は、前記選択ファクタとして、前記対象画像内の人物の密集度を算出し、
前記密集度の前記算出は、
各前記左肩の前記キーポイントを、最も近い右肩の前記キーポイントとリンクすることと、
複数の前記左肩の前記キーポイントにリンクされた右肩の前記キーポイントごとに、前記右肩の前記キーポイントを有する最長のリンクの長さが、前記右肩の前記キーポイントを有する最短のリンクの長さの所定倍を超えるとき、前記最長のリンクを削除することと、
複数の前記左肩の前記キーポイントとリンクされた前記右肩の前記キーポイントの数に基づいて、前記対象画像内の人物の前記密集度を算出することと、を含む、請求項1に記載の姿勢推定装置。 - 前記キーポイントの種類は、右肩と左肩とを含み、
前記アルゴリズム選択手段は、前記選択ファクタとして、前記対象画像内の人物の解像度を算出し、
前記解像度の前記算出は、
各前記左肩の前記キーポイントを、最も近い右肩の前記キーポイントとリンクすることと、
複数の前記左肩の前記キーポイントにリンクされた右肩の前記キーポイントごとに、前記右肩の前記キーポイントを有する最長のリンクの長さが、前記右肩の前記キーポイントを有する最短のリンクの長さの所定倍を超えるとき、前記最長のリンクを削除することと、
前記削除後に残っている前記リンクの数と、前記対象画像の寸法のうちの1つに基づいて定義された閾値未満の長さである前記リンクの数と、に基づいて、前記対象画像内の人物の前記解像度を算出することと、を含む、請求項1又は2に記載の姿勢推定装置。 - 前記事前定義されたアルゴリズムは、ミッドポイントアルゴリズム、方向マップアルゴリズム、位置マップアルゴリズム、又はそれらのうちの2つ若しくは3つを含む、請求項1から3のいずれか一項に記載の姿勢推定装置。
- 前記アルゴリズムの選択は、
前記選択ファクタが、前記選択ファクタの閾値未満であるか否かを判定することと、
前記選択ファクタが、前記選択ファクタの前記閾値未満であるとき、第1の前記アルゴリズムを選択することと、
前記選択ファクタが、前記選択ファクタの前記閾値以上であるとき、第2の前記アルゴリズムを選択することと、を含む、請求項1から4のいずれか一項に記載の姿勢推定装置。 - 前記アルゴリズムの選択は、
前記対象画像内の人物の前記解像度が、前記解像度の閾値未満であるか否かを判定することと、
前記対象画像内の人物の前記解像度が、前記解像度の前記閾値未満であるとき、ミッドポイントアルゴリズムを選択することと、
前記対象画像内の人物の前記解像度が、前記解像度の前記閾値以上であるとき、方向マップアルゴリズム又は位置マップアルゴリズムを選択することと、を含む、請求項5に記載の姿勢推定装置。 - 前記アルゴリズムの選択は、
前記対象画像内の人物の前記密集度が、前記密集度の閾値未満であるか否かを判定することと、
前記対象画像内の人物の前記密集度が、前記密集度の前記閾値未満であるとき、ミッドポイントアルゴリズム又は方向マップアルゴリズムを選択することと、
前記対象画像内の人物の前記密集度が、前記密集度の前記閾値以上であるとき、位置マップアルゴリズムを選択することと、を含む、請求項5又は6に記載の姿勢推定装置。 - 1つ以上のコンピュータによって実行される姿勢推定方法であって、
一人以上の人物が撮像された対象画像を取得するステップと、
前記対象画像からキーポイントを検出するステップと、
前記キーポイントに基づいて1つ以上の選択ファクタを算出するステップと、
前記1つ以上の選択ファクタに基づいて、キーポイント関連付けのための事前定義されたアルゴリズムから、前記キーポイントに対して適用するアルゴリズムを選択するステップと、
前記キーポイントを、各々が互いに同一人物の前記キーポイントを含む1つ以上のキーポイントグループに分割するために、前記選択されたアルゴリズムを使用して前記キーポイントに対してキーポイント関連付けを実行するステップと、
前記キーポイントグループごとに、前記キーポイントグループに含まれる前記キーポイントに基づいて、前記キーポイントグループに対応する前記人物の姿勢を推定するステップと、を含み、
前記1つ以上の選択ファクタは、前記対象画像内の人物の密集度、解像度、又はその両方を含む、姿勢推定方法。 - 一人以上の人物が撮像された対象画像を取得するステップと、
前記対象画像からキーポイントを検出するステップと、
前記キーポイントに基づいて1つ以上の選択ファクタを算出するステップと、
前記1つ以上の選択ファクタに基づいて、キーポイント関連付けのための事前定義されたアルゴリズムから、前記キーポイントに対して適用するアルゴリズムを選択するステップと、
前記キーポイントを、各々が互いに同一人物の前記キーポイントを含む1つ以上のキーポイントグループに分割するために、前記選択されたアルゴリズムを使用して前記キーポイントに対してキーポイント関連付けを実行するステップと、
前記キーポイントグループごとに、前記キーポイントグループに含まれる前記キーポイントに基づいて、前記キーポイントグループに対応する前記人物の姿勢を推定するステップと、を1つ以上のコンピュータに実行させ、
前記1つ以上の選択ファクタは、前記対象画像内の人物の密集度、解像度、又はその両方を含む、プログラム。
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| PCT/JP2022/002221 WO2023139757A1 (en) | 2022-01-21 | 2022-01-21 | Pose estimation apparatus, pose estimation method, and non-transitory computer-readable storage medium |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| JP2024547215A JP2024547215A (ja) | 2024-12-26 |
| JP7697602B2 true JP7697602B2 (ja) | 2025-06-24 |
Family
ID=87348456
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2024541918A Active JP7697602B2 (ja) | 2022-01-21 | 2022-01-21 | 姿勢推定装置、姿勢推定方法、及びプログラム |
Country Status (3)
| Country | Link |
|---|---|
| US (1) | US20250095192A1 (ja) |
| JP (1) | JP7697602B2 (ja) |
| WO (1) | WO2023139757A1 (ja) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2024032055A (ja) * | 2022-08-29 | 2024-03-12 | セイコーエプソン株式会社 | 対象物の位置姿勢を認識する方法、及び、コンピュータープログラム |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20190019030A1 (en) | 2017-07-14 | 2019-01-17 | Mitsubishi Electric Research Laboratories, Inc | Imaging system and method for object detection and localization |
| CN110909655A (zh) | 2019-11-18 | 2020-03-24 | 上海眼控科技股份有限公司 | 一种识别视频事件的方法及设备 |
| CN111310625A (zh) | 2020-02-06 | 2020-06-19 | 上海智幻软件科技有限公司 | 一种基于openpose的多人姿势检测的方法及系统 |
| CN111368594A (zh) | 2018-12-26 | 2020-07-03 | 中国电信股份有限公司 | 用于检测关键点的方法和装置 |
| JP2021157835A (ja) | 2020-06-28 | 2021-10-07 | バイドゥ オンライン ネットワーク テクノロジー (ベイジン) カンパニー リミテッド | 生放送の特殊効果処理方法、装置及びサーバ |
-
2022
- 2022-01-21 JP JP2024541918A patent/JP7697602B2/ja active Active
- 2022-01-21 US US18/727,184 patent/US20250095192A1/en active Pending
- 2022-01-21 WO PCT/JP2022/002221 patent/WO2023139757A1/en not_active Ceased
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US20190019030A1 (en) | 2017-07-14 | 2019-01-17 | Mitsubishi Electric Research Laboratories, Inc | Imaging system and method for object detection and localization |
| CN111368594A (zh) | 2018-12-26 | 2020-07-03 | 中国电信股份有限公司 | 用于检测关键点的方法和装置 |
| CN110909655A (zh) | 2019-11-18 | 2020-03-24 | 上海眼控科技股份有限公司 | 一种识别视频事件的方法及设备 |
| CN111310625A (zh) | 2020-02-06 | 2020-06-19 | 上海智幻软件科技有限公司 | 一种基于openpose的多人姿势检测的方法及系统 |
| JP2021157835A (ja) | 2020-06-28 | 2021-10-07 | バイドゥ オンライン ネットワーク テクノロジー (ベイジン) カンパニー リミテッド | 生放送の特殊効果処理方法、装置及びサーバ |
Also Published As
| Publication number | Publication date |
|---|---|
| US20250095192A1 (en) | 2025-03-20 |
| WO2023139757A1 (en) | 2023-07-27 |
| JP2024547215A (ja) | 2024-12-26 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN109670474B (zh) | 一种基于视频的人体姿态估计方法、装置及设备 | |
| JP5846517B2 (ja) | 画像構図変更の品質評価 | |
| CN102227749B (zh) | 移动体检测方法及移动体检测装置 | |
| JP4894741B2 (ja) | 情報処理装置および情報処理方法、プログラム、並びに記録媒体 | |
| CN107808122B (zh) | 目标跟踪方法及装置 | |
| JP5251987B2 (ja) | 人判定装置、方法およびプログラム | |
| US11741615B2 (en) | Map segmentation method and device, motion estimation method, and device terminal | |
| JP2025531934A (ja) | キーポイント検出モデル訓練、仮想キャラクタ駆動の方法及び装置、電子デバイス、記憶媒体、コンピュータプログラム | |
| WO2018082308A1 (zh) | 一种图像处理方法及终端 | |
| JP6880618B2 (ja) | 画像処理プログラム、画像処理装置、及び画像処理方法 | |
| JP2013206259A (ja) | 部位推定装置、部位推定方法、および部位推定プログラム | |
| US20220083771A1 (en) | Filtering method, non-transitory computer-readable storage medium, and filtering apparatus | |
| CN112233161A (zh) | 手部图像深度确定方法、装置、电子设备及存储介质 | |
| JP7810208B2 (ja) | プログラム、方法、および装置 | |
| JP2024547215A (ja) | 姿勢推定装置、姿勢推定方法、及びプログラム | |
| JP4252308B2 (ja) | 解像度向上方法及び装置 | |
| JP2018028864A (ja) | カメラのキャリブレーション装置、方法及びプログラム | |
| CN111723688A (zh) | 人体动作识别结果的评价方法、装置和电子设备 | |
| Li et al. | Student classroom behavior recognition based on improved YOLOv7 | |
| JP2020149565A (ja) | 画像処理装置、画像処理方法およびプログラム | |
| US11393069B2 (en) | Image processing apparatus, image processing method, and computer readable recording medium | |
| WO2022153481A1 (en) | Posture estimation apparatus, learning model generation apparatus, method, and computer-readable recordingmedium | |
| JP2001141425A (ja) | 3次元形状計測装置 | |
| JP7772259B2 (ja) | キーポイント関連付け装置、キーポイント関連付け方法、及びプログラム | |
| JP2025538272A (ja) | 画像処理装置、画像処理方法、およびプログラム |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| A521 | Request for written amendment filed |
Free format text: JAPANESE INTERMEDIATE CODE: A523 Effective date: 20240711 |
|
| A621 | Written request for application examination |
Free format text: JAPANESE INTERMEDIATE CODE: A621 Effective date: 20240711 |
|
| TRDD | Decision of grant or rejection written | ||
| A01 | Written decision to grant a patent or to grant a registration (utility model) |
Free format text: JAPANESE INTERMEDIATE CODE: A01 Effective date: 20250513 |
|
| A61 | First payment of annual fees (during grant procedure) |
Free format text: JAPANESE INTERMEDIATE CODE: A61 Effective date: 20250526 |
|
| R150 | Certificate of patent or registration of utility model |
Ref document number: 7697602 Country of ref document: JP Free format text: JAPANESE INTERMEDIATE CODE: R150 |