JP7654473B2 - レーダ信号処理装置及びレーダ信号処理プログラム - Google Patents

レーダ信号処理装置及びレーダ信号処理プログラム Download PDF

Info

Publication number
JP7654473B2
JP7654473B2 JP2021094695A JP2021094695A JP7654473B2 JP 7654473 B2 JP7654473 B2 JP 7654473B2 JP 2021094695 A JP2021094695 A JP 2021094695A JP 2021094695 A JP2021094695 A JP 2021094695A JP 7654473 B2 JP7654473 B2 JP 7654473B2
Authority
JP
Japan
Prior art keywords
noise
block
radar
signal processing
blocks
Prior art date
Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
Active
Application number
JP2021094695A
Other languages
English (en)
Other versions
JP2022186462A (ja
Inventor
拓真 西山
康明 小田
Current Assignee (The listed assignees may be inaccurate. Google has not performed a legal analysis and makes no representation or warranty as to the accuracy of the list.)
JRC Mobility Inc
Original Assignee
JRC Mobility Inc
Priority date (The priority date is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the date listed.)
Filing date
Publication date
Application filed by JRC Mobility Inc filed Critical JRC Mobility Inc
Priority to JP2021094695A priority Critical patent/JP7654473B2/ja
Publication of JP2022186462A publication Critical patent/JP2022186462A/ja
Application granted granted Critical
Publication of JP7654473B2 publication Critical patent/JP7654473B2/ja
Active legal-status Critical Current
Anticipated expiration legal-status Critical

Links

Images

Landscapes

  • Radar Systems Or Details Thereof (AREA)

Description

本開示は、レーダ不要信号を除外したうえで、レーダ物標信号を検出するために、レーダ不要信号とレーダ物標信号との間の判別閾値を設定する技術に関する。
特許文献1~3では、FMCW(Frequency Modulation Contious Wave)レーダを用いて、レーダからの距離を1つの座標軸とする1次元の座標空間において、レーダ不要信号を除外したうえで、レーダ物標信号を検出するために、レーダ不要信号とレーダ物標信号との間の判別閾値を設定している。
特開2001-091642号公報 特開2004-271262号公報 国際公開第2005/059588号
特許文献1~3では、複数の物標が同一の距離及び異なる速度に存在するときや、広範囲の物標が短い距離から長い距離まで分布するとき等、物標が不規則に存在するときは、レーダ不要信号とレーダ物標信号との間の判別閾値を安定に設定することができない。
そこで、前記課題を解決するために、本開示は、物標が不規則に存在するときも、レーダ不要信号とレーダ物標信号との間の判別閾値を安定に設定することを目的とする。
前記課題を解決するために、レーダからの距離、レーダに対する速度及びレーダからの方向のいずれか2つ以上を座標軸とする座標空間を、複数のブロックに分割する。そして、複数のブロックから物標強度を有する物標ブロックを除外しノイズ強度を有するノイズブロックを選択し、ノイズブロックのノイズ強度を座標空間のノイズフロアに設定する。
具体的には、本開示は、レーダからの距離、前記レーダに対する速度及び前記レーダからの方向のいずれか2つ以上を座標軸とする座標空間を、複数のブロックに分割するブロック分割部と、複数の前記ブロックからノイズ強度を有するノイズブロックを選択し、前記ノイズブロックの前記ノイズ強度を前記座標空間のノイズフロアに設定するノイズ設定部と、前記ノイズフロアを基準とするS/N(Signal/Noise)比に基づいて、前記座標空間から不要信号を除外し物標信号を検出する物標信号検出部と、を備えることを特徴とするレーダ信号処理装置である。
また、本開示は、レーダからの距離、前記レーダに対する速度及び前記レーダからの方向のいずれか2つ以上を座標軸とする座標空間を、複数のブロックに分割するブロック分割ステップと、複数の前記ブロックからノイズ強度を有するノイズブロックを選択し、前記ノイズブロックの前記ノイズ強度を前記座標空間のノイズフロアに設定するノイズ設定ステップと、前記ノイズフロアを基準とするS/N(Signal/Noise)比に基づいて、前記座標空間から不要信号を除外し物標信号を検出する物標信号検出ステップと、を順にコンピュータに実行させるためのレーダ信号処理プログラムである。
これらの構成によれば、物標が不規則に存在するときも、ノイズフロアひいては不要信号と物標信号との間の判別閾値を安定に設定することができる。
また、本開示は、前記ブロック分割部は、前記座標空間を各々の前記ブロックよりサイズの大きい複数のグループに分割し、各々の前記グループを複数の前記ブロックに分割し、前記ノイズ設定部は、各々の前記グループから前記ノイズブロックを選択し、前記ノイズブロックの前記ノイズ強度を各々の前記グループの前記ノイズフロアに設定することを特徴とするレーダ信号処理装置である。
この構成によれば、ノイズフロアが座標空間で一定でなくても、ノイズフロアひいては不要信号と物標信号との間の判別閾値を安定に設定することができる。
また、本開示は、前記ノイズ設定部は、受信強度の平均値又は分散値が最も小さい前記ブロックを前記ノイズブロックに選択し、前記ノイズブロックの前記平均値を前記ノイズフロアに設定することを特徴とするレーダ信号処理装置である。
この構成によれば、各々のブロックの受信強度の統計情報に基づいて、ノイズフロアひいては不要信号と物標信号との間の判別閾値を安定に設定することができる。
また、本開示は、前記ブロック分割部は、前記物標信号を有さず前記不要信号のみを有する前記ブロックが少なくとも1つは存在するように、かつ、各々の前記ブロックの受信強度の統計精度が所定精度より向上するように、各々の前記ブロックのサイズを設定することを特徴とするレーダ信号処理装置である。
この構成によれば、不要信号のみを有するブロックの存在と、各々のブロックの受信強度の統計精度と、の間のトレードオフに関わらず、両者を両立させることができる。
このように、本開示は、物標が不規則に存在するときも、レーダ不要信号とレーダ物標信号との間の判別閾値を安定に設定することができる。
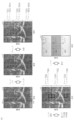
第1実施形態のレーダ信号処理装置の構成を示す図である。 第1実施形態のレーダ信号処理プログラムの手順を示す図である。 第1実施形態のレーダ信号処理手順の具体例を示す図である。 第2実施形態のレーダ信号処理装置の構成を示す図である。 第2実施形態のレーダ信号処理プログラムの手順を示す図である。 第2実施形態のレーダ信号処理手順の具体例を示す図である。 第3実施形態のレーダ信号処理手順の具体例を示す図である。 第3実施形態のレーダ信号処理手順の具体例を示す図である。
添付の図面を参照して本開示の実施形態を説明する。以下に説明する実施形態は本開示の実施の例であり、本開示は以下の実施形態に制限されるものではない。
(第1実施形態のレーダ信号処理装置)
第1実施形態のレーダ信号処理装置の構成を図1に示す。レーダ信号処理装置R1は、送信アンテナ1、受信アンテナ2、ミキサ3、発振器4、A/D(Analog/Digital)変換部5、距離解析部6、速度解析部7、ブロック分割部8、ノイズ設定部9及び物標信号検出部10を備える。レーダ信号処理装置R1は、図2に示すレーダ信号処理プログラムをコンピュータにインストールし実現することができる。
第1実施形態のレーダ信号処理プログラムの手順を図2に示す。第1実施形態のレーダ信号処理手順の具体例を図3に示す。レーダ信号処理装置R1は、第1実施形態では、FMCWレーダを用いているが、変形例として、パルスレーダ等を用いてもよい。
ミキサ3、発振器4及びA/D変換部5は、送信アンテナ1での送信信号と受信アンテナ2での受信信号との間のビート信号をA/D変換する(ステップS1)。距離解析部6は、時間経過方向において、ミキサ3、発振器4及びA/D変換部5で算出されたビート信号をフーリエ変換し、レーダ信号処理装置R1からの距離を解析する(ステップS2)。速度解析部7は、チャープ回数方向において、距離解析部6でのフーリエ変換結果の位相値をフーリエ変換し、レーダ信号処理装置R1に対する速度を解析する(ステップS2)。
図3の左上欄では、レーダ信号処理装置R1からの距離及びレーダ信号処理装置R1に対する速度を、2つの座標軸とする2次元の座標空間C1を示す。複数の物標が同一の距離及び異なる速度に存在しており、広範囲の物標(ガードレール、柵又は枕木等)が短い距離から長い距離まで分布しており、物標が不規則に存在している。
ブロック分割部8は、座標空間C1を複数のブロックB11~B1mに分割する(ステップS3)。図3の右上欄では、座標空間C1の距離方向を9個のブロックに分割し、座標空間C1の速度方向を6個のブロックに分割し、座標空間C1を54個のブロックに分割する。各々のブロックB11~B1mのサイズは、後に詳述する。
ノイズ設定部9は、複数のブロックB11~B1mから、ノイズ強度を有するノイズブロックN1を選択する(ステップS4)。図3の左下欄では、座標空間C1での受信強度の平均値又は分散値が最も小さいブロックを、ノイズブロックN1に選択する。不要信号のみを有するノイズブロックN1では、物標信号を有する他のブロックB11~B1mと比べて、座標空間C1での受信強度の平均値又は分散値が小さいからである。
各々のブロックB11~B1mでの受信強度を、レーダ信号処理装置R1からの距離及びレーダ信号処理装置R1に対する速度についての線形関数に近似したうえで、当該線形関数の傾きの絶対値が最も小さいブロックを、ノイズブロックN1に選択してもよい。
ノイズ設定部9は、ノイズブロックN1のノイズ強度を、座標空間C1のノイズフロアに設定する(ステップS5)。図3の右下欄では、ノイズブロックN1での受信強度の平均値を、ノイズブロックN1を含む座標空間C1全体の一定のノイズフロアに設定する。
ブロック分割部8は、物標信号を有さず不要信号のみを有するブロックが座標空間C1で少なくとも1つは存在するように、かつ、各々のブロックB11~B1mの受信強度の統計精度が所定精度より向上するように、各々のブロックB11~B1mのサイズを設定する(ステップS3)。各々のブロックB11~B1mのサイズが大き過ぎれば、不要信号のみを有するノイズブロックN1が存在しない。各々のブロックB11~B1mのサイズが小さ過ぎれば、受信強度の統計精度(平均値又は分散値等の算出精度)が向上しない。
物標信号検出部10は、ノイズフロアを基準とするS/N比に基づいて、座標空間C1から不要信号を除外し物標信号を検出する(ステップS6)。
このように、物標が不規則に存在するときも、各々のブロックB11~B1mの受信強度の統計情報(平均値又は分散値等)に基づいて、ノイズフロアひいては不要信号と物標信号との間の判別閾値を安定に設定することができる。そして、不要信号のみを有するノイズブロックN1の存在と、各々のブロックB11~B1mの受信強度の統計精度(平均値又は分散値等)と、の間のトレードオフに関わらず、両者を両立させることができる。
(第2実施形態のレーダ信号処理装置)
第2実施形態のレーダ信号処理装置の構成を図4に示す。レーダ信号処理装置R2は、送信アンテナ11、受信アンテナ12、ミキサ13、発振器14、バンドパスフィルタ部15、A/D変換部16、距離解析部17、速度解析部18、ブロック分割部19、ノイズ設定部20及び物標信号検出部21を備える。レーダ信号処理装置R2は、図5に示すレーダ信号処理プログラムをコンピュータにインストールし実現することができる。
第2実施形態のレーダ信号処理プログラムの手順を図5に示す。第2実施形態のレーダ信号処理手順の具体例を図6に示す。レーダ信号処理装置R2は、第2実施形態では、FMCWレーダを用いているが、変形例として、パルスレーダ等を用いてもよい。
ミキサ13、発振器14及びA/D変換部16は、送信アンテナ11での送信信号と受信アンテナ12での受信信号との間のビート信号をA/D変換する(ステップS12)。バンドパスフィルタ部15については、後に詳述する。距離解析部17は、時間経過方向において、ミキサ13、発振器14及びA/D変換部16で算出されたビート信号をフーリエ変換し、レーダ信号処理装置R2からの距離を解析する(ステップS13)。速度解析部18は、チャープ回数方向において、距離解析部17でのフーリエ変換結果の位相値をフーリエ変換し、レーダ信号処理装置R2に対する速度を解析する(ステップS13)。
図6の左上欄では、レーダ信号処理装置R2からの距離及びレーダ信号処理装置R2に対する速度を、2つの座標軸とする2次元の座標空間C2を示す。複数の物標が同一の距離及び異なる速度に存在しており、広範囲の物標(ガードレール、柵又は枕木等)が短い距離から長い距離まで分布しており、物標が不規則に存在している。
A/D変換部16は、数ビット分の有効スケールを有する。図6の左上欄では、レーダ信号処理装置R2から0m近傍の距離において、近距離シグナルSNの電力が大きく当該有効スケールを超える。そして、ナイキスト周波数に対応する折り返しの距離において、遠距離シグナルSFの電力が大きく当該有効スケールを超える。
バンドパスフィルタ部15は、送信アンテナ11での送信信号と受信アンテナ12での受信信号との間のビート信号をバンドパスフィルタ処理する(ステップS11)。図6の中上欄では、レーダ信号処理装置R2から0m近傍の距離において、近距離シグナルSNの電力が抑えられるが、中間的な距離と比べて、ノイズフロアの電力も抑えられる。そして、ナイキスト周波数に対応する折り返しの距離において、遠距離シグナルSFの電力が抑えられるが、中間的な距離と比べて、ノイズフロアの電力も抑えられる。
ブロック分割部19は、座標空間C2を複数のグループG21、G22、G23に分割する(ステップS14)。図6の右上欄では、座標空間C2の距離方向を3個のグループに分割し、座標空間C2の速度方向を1個のグループにまとめ、座標空間C2を3個のグループに分割する。グループG21は、ナイキスト周波数に対応する折り返しの距離に対応し、グループG23は、レーダ信号処理装置R2から0m近傍の距離に対応し、グループG22は、折り返しの距離と0m近傍の距離との中間的な距離に対応する。
ブロック分割部19は、各々のグループG21、G22、G23を、複数のブロックB211~B21n、B221~B22n、B231~B23nに分割する(ステップS15)。図6の右上欄では、各々のグループG21、G22、G23の距離方向を3個のブロックに分割し、各々のグループG21、G22、G23の速度方向を6個のブロックに分割し、各々のグループG21、G22、G23を18個のブロックに分割する。各々のグループG21、G22、G23のサイズは、上述した通りであるが、各々のブロックB211~B21n、B221~B22n、B231~B23nのサイズは、後に詳述する。
ノイズ設定部20は、各々のグループG21、G22、G23から、ノイズ強度を有するノイズブロックN21、N22、N23を選択する(ステップS16)。図6の左下欄では、各々のグループG21、G22、G23での受信強度の平均値又は分散値が最も小さいブロックを、ノイズブロックN21、N22、N23に選択する。不要信号のみを有するノイズブロックN21、N22、N23では、物標信号を有する他のブロックB211~B21n、B221~B22n、B231~B23nと比べて、各々のグループG21、G22、G23での受信強度の平均値又は分散値が小さいからである。
各々のブロックB211~B21n、B221~B22n、B231~B23nでの受信強度を、レーダ信号処理装置R2からの距離及びレーダ信号処理装置R2に対する速度についての線形関数に近似したうえで、当該線形関数の傾きの絶対値が最も小さいブロックを、ノイズブロックN21、N22、N23に選択してもよい。
ノイズ設定部20は、ノイズブロックN21、N22、N23のノイズ強度を、各々のグループG21、G22、G23のノイズフロアに設定する(ステップS17)。図6の右下欄では、ノイズブロックN21での受信強度の平均値を、ノイズブロックN21を含むグループG21全体の比較的低めのノイズフロアに設定し、ノイズブロックN23での受信強度の平均値を、ノイズブロックN23を含むグループG23全体の比較的低めのノイズフロアに設定し、ノイズブロックN22での受信強度の平均値を、ノイズブロックN22を含むグループG22全体の比較的高めのノイズフロアに設定する。
ブロック分割部19は、物標信号を有さず不要信号のみを有するブロックが各々のグループG21、G22、G23に少なくとも1つは存在するように、かつ、各々のブロックB211~B21n、B221~B22n、B231~B23nの受信強度の統計精度が所定精度より向上するように、各々のブロックB211~B21n、B221~B22n、B231~B23nのサイズを設定する(ステップS15)。各々のブロックB211~B21n、B221~B22n、B231~B23nのサイズが大き過ぎれば、不要信号のみを有するノイズブロックN21、N22、N23が存在しない。各々のブロックB211~B21n、B221~B22n、B231~B23nのサイズが小さ過ぎれば、受信強度の統計精度(平均値又は分散値等の算出精度)が向上しない。
物標信号検出部21は、ノイズフロアを基準とするS/N比に基づいて、座標空間C2から不要信号を除外し物標信号を検出する(ステップS18)。
このように、物標が不規則に存在するときも、ノイズフロアが座標空間C2で一定でなくても、各々のブロックB211~B21n、B221~B22n、B231~B23nの受信強度の統計情報(平均値又は分散値等)に基づいて、ノイズフロアひいては不要信号と物標信号との間の判別閾値を安定に設定することができる。そして、不要信号のみを有するノイズブロックN21、N22、N23の存在と、各々のブロックB211~B21n、B221~B22n、B231~B23nの受信強度の統計精度(平均値又は分散値等)と、の間のトレードオフに関わらず、両者を両立させることができる。
(第3実施形態のレーダ信号処理装置)
第3実施形態のレーダ信号処理手順の具体例を図7に示す。図7の左欄では、第1実施形態の変形例として、ブロック分割部8は、レーダ信号処理装置R1からの距離、レーダ信号処理装置R1に対する速度及びレーダ信号処理装置R1からの方向のいずれか2つを座標軸とする2次元の座標空間C3を、複数のブロックB31~B3mに分割する。ノイズ設定部9は、複数のブロックB31~B3mから、ノイズ強度を有するノイズブロックを選択し、ノイズブロックのノイズ強度を、座標空間C3のノイズフロアに設定する。
図7の右欄では、第2実施形態の変形例として、ブロック分割部19は、レーダ信号処理装置R2からの距離、レーダ信号処理装置R2に対する速度及びレーダ信号処理装置R2からの方向のいずれか2つを座標軸とする2次元の座標空間C4を、複数のグループG41、G42、G43に分割する。ブロック分割部19は、各々のグループG41、G42、G43を、複数のブロックB411~B41n、B421~B42n、B431~B43nに分割する。ノイズ設定部20は、各々のグループG41、G42、G43から、ノイズ強度を有するノイズブロックを選択し、ノイズブロックのノイズ強度を、各々のグループG41、G42、G43のノイズフロアに設定する。
第3実施形態のレーダ信号処理手順の具体例を図8にも示す。図8の左欄では、第1実施形態の変形例として、ブロック分割部8は、レーダ信号処理装置R1からの距離、レーダ信号処理装置R1に対する速度及びレーダ信号処理装置R1からの方向のうちのすべてを座標軸とする3次元の座標空間C5を、複数のブロックB51~B5mに分割する。ノイズ設定部9は、複数のブロックB51~B5mから、ノイズ強度を有するノイズブロックを選択し、ノイズブロックのノイズ強度を、座標空間C5のノイズフロアに設定する。
図8の右欄では、第2実施形態の変形例として、ブロック分割部19は、レーダ信号処理装置R2からの距離、レーダ信号処理装置R2に対する速度及びレーダ信号処理装置R2からの方向のうちのすべてを座標軸とする3次元の座標空間C6を、複数のグループG61、G62、G63に分割する。ブロック分割部19は、各々のグループG61、G62、G63を、複数のブロックB611~B61n、B621~B62n、B631~B63nに分割する。ノイズ設定部20は、各々のグループG61、G62、G63から、ノイズ強度を有するノイズブロックを選択し、ノイズブロックのノイズ強度を、各々のグループG61、G62、G63のノイズフロアに設定する。
図7、8の左欄及び右欄において、方向解析部(図1、4に不図示)は、アンテナ配列方向において、速度解析部7、18でのフーリエ変換結果の位相値をフーリエ変換し、レーダ信号処理装置R1、R2からの方向を解析すればよい。
図7、8の右欄において、ブロック分割部8、19は、座標空間C4、C6の速度方向を複数のグループに分割するにあたり、低速、中速及び高速等に分割すればよい。図7、8の右欄において、ブロック分割部8、19は、座標空間C4、C6の角度方向を複数のグループに分割するにあたり、鋭角、正面及び鈍角等に分割すればよい。
本開示のレーダ信号処理装置及びレーダ信号処理プログラムは、ミリ波帯等を用いるFMCWレーダ又はパルスレーダ等において、複数の物標が同一の距離及び異なる速度に存在するときや、広範囲の物標(ガードレール、柵又は枕木等)が短い距離から長い距離まで分布するとき等、物標が不規則に存在するときも、ノイズフロアひいてはレーダ不要信号とレーダ物標信号との間の判別閾値を安定に設定することができる。
R1、R2:レーダ信号処理装置
1、11:送信アンテナ
2、12:受信アンテナ
3、13:ミキサ
4、14:発振器
15:バンドパスフィルタ部
5、16:A/D変換部
6、17:距離解析部
7、18:速度解析部
8、19:ブロック分割部
9、20:ノイズ設定部
10、21:物標信号検出部
C1、C2、C3、C4、C5、C6:座標空間
B11~B1m、B211~B21n、B221~B22n、B231~B23n、B31~B3m、B411~B41n、B421~B42n、B431~B43n、B51~B5m、B611~B61n、B621~B62n、B631~B63n:ブロック
G21、G22、G23、G41、G42、G43、G61、G62、G63:グループ
N1、N21、N22、N23:ノイズブロック
SN:近距離シグナル
SF:遠距離シグナル

Claims (5)

  1. レーダからの距離、前記レーダに対する速度及び前記レーダからの方向のいずれか2つ以上を座標軸とする座標空間を、複数のブロックに分割するブロック分割部と、
    複数の前記ブロックからノイズ強度を有するノイズブロックを選択し、前記ノイズブロックの前記ノイズ強度を前記座標空間のノイズフロアに設定するノイズ設定部と、
    前記ノイズフロアを基準とするS/N(Signal/Noise)比に基づいて、前記座標空間から不要信号を除外し物標信号を検出する物標信号検出部と、
    を備えることを特徴とするレーダ信号処理装置。
  2. 前記ブロック分割部は、前記座標空間を各々の前記ブロックよりサイズの大きい複数のグループに分割し、各々の前記グループを複数の前記ブロックに分割し、
    前記ノイズ設定部は、各々の前記グループから前記ノイズブロックを選択し、前記ノイズブロックの前記ノイズ強度を各々の前記グループの前記ノイズフロアに設定する
    ことを特徴とする、請求項1に記載のレーダ信号処理装置。
  3. 前記ノイズ設定部は、受信強度の平均値又は分散値が最も小さい前記ブロックを前記ノイズブロックに選択し、前記ノイズブロックの前記平均値を前記ノイズフロアに設定する
    ことを特徴とする、請求項1又は2に記載のレーダ信号処理装置。
  4. 前記ブロック分割部は、前記物標信号を有さず前記不要信号のみを有する前記ブロックが少なくとも1つは存在するように、かつ、各々の前記ブロックの受信強度の統計精度が所定精度より向上するように、各々の前記ブロックのサイズを設定する
    ことを特徴とする、請求項1から3のいずれかに記載のレーダ信号処理装置。
  5. レーダからの距離、前記レーダに対する速度及び前記レーダからの方向のいずれか2つ以上を座標軸とする座標空間を、複数のブロックに分割するブロック分割ステップと、
    複数の前記ブロックからノイズ強度を有するノイズブロックを選択し、前記ノイズブロックの前記ノイズ強度を前記座標空間のノイズフロアに設定するノイズ設定ステップと、
    前記ノイズフロアを基準とするS/N(Signal/Noise)比に基づいて、前記座標空間から不要信号を除外し物標信号を検出する物標信号検出ステップと、
    を順にコンピュータに実行させるためのレーダ信号処理プログラム。
JP2021094695A 2021-06-04 2021-06-04 レーダ信号処理装置及びレーダ信号処理プログラム Active JP7654473B2 (ja)

Priority Applications (1)

Application Number Priority Date Filing Date Title
JP2021094695A JP7654473B2 (ja) 2021-06-04 2021-06-04 レーダ信号処理装置及びレーダ信号処理プログラム

Applications Claiming Priority (1)

Application Number Priority Date Filing Date Title
JP2021094695A JP7654473B2 (ja) 2021-06-04 2021-06-04 レーダ信号処理装置及びレーダ信号処理プログラム

Publications (2)

Publication Number Publication Date
JP2022186462A JP2022186462A (ja) 2022-12-15
JP7654473B2 true JP7654473B2 (ja) 2025-04-01

Family

ID=84442121

Family Applications (1)

Application Number Title Priority Date Filing Date
JP2021094695A Active JP7654473B2 (ja) 2021-06-04 2021-06-04 レーダ信号処理装置及びレーダ信号処理プログラム

Country Status (1)

Country Link
JP (1) JP7654473B2 (ja)

Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2005520161A (ja) 2002-03-13 2005-07-07 レイセオン・カナダ・リミテッド レーダ検出の適応的システムおよび方法
JP2015184156A (ja) 2014-03-25 2015-10-22 日本無線株式会社 車載用レーダ装置
US20210011147A1 (en) 2019-07-10 2021-01-14 Samsung Electronics Co., Ltd. Target detection and tracking for feature extraction
EP3822663A1 (en) 2019-11-15 2021-05-19 Axis AB A method, a computer program product, an apparatus and a frequency-modulated continuous-wave radar system
CN112835009A (zh) 2021-03-16 2021-05-25 浙江大学 一种基于fmcw雷达rai的数据集拓展方法

Patent Citations (5)

* Cited by examiner, † Cited by third party
Publication number Priority date Publication date Assignee Title
JP2005520161A (ja) 2002-03-13 2005-07-07 レイセオン・カナダ・リミテッド レーダ検出の適応的システムおよび方法
JP2015184156A (ja) 2014-03-25 2015-10-22 日本無線株式会社 車載用レーダ装置
US20210011147A1 (en) 2019-07-10 2021-01-14 Samsung Electronics Co., Ltd. Target detection and tracking for feature extraction
EP3822663A1 (en) 2019-11-15 2021-05-19 Axis AB A method, a computer program product, an apparatus and a frequency-modulated continuous-wave radar system
CN112835009A (zh) 2021-03-16 2021-05-25 浙江大学 一种基于fmcw雷达rai的数据集拓展方法

Also Published As

Publication number Publication date
JP2022186462A (ja) 2022-12-15

Similar Documents

Publication Publication Date Title
EP3611538B1 (en) Mimo radar coding for resolving velocity ambiguity
EP3916427B1 (en) Radar apparatus and method
JP2967672B2 (ja) レーダ信号処理装置
JP6031267B2 (ja) 干渉検出装置、干渉除去器、レーダ装置、干渉検出方法および干渉検出用プログラム
US4885590A (en) Blind speed elimination for dual displaced phase center antenna radar processor mounted on a moving platform
US20130229300A1 (en) On-board radar apparatus, object detection method, and object detection program
US11249165B2 (en) Hyperbolic waveform for code-division multiple-access multiple-input multiple-output radar
US20140028493A1 (en) On-board radar apparatus, object detection method, and object detection program
US4225864A (en) Radar signal processors
US12566246B2 (en) Signal processing device, radar device, and radar operation method
US5357256A (en) Radar receiver with adaptive clutter threshold reference
CN113406615A (zh) 二进制相位调制阵列雷达的目标跟踪方法及装置
CN113671486B (zh) 旋翼目标的雷达探测系统及方法
WO2021161551A1 (ja) レーダ装置
JP4635628B2 (ja) レーダ信号処理装置及びレーダ信号処理方法
KR20190040637A (ko) 레이다 DoA 추정 시스템 및 방법
JP2022186462A (ja) レーダ信号処理装置及びレーダ信号処理プログラム
CN118483695B (zh) 机载认知雷达降低目标漏警概率的检测前跟踪方法及装置
US20240310506A1 (en) Radar system and method for scanning objects
JP6415118B2 (ja) 干渉抑圧装置および干渉抑圧システム
CN108549061B (zh) 一种信号的聚类方法
CN114167378B (zh) 一种天线阵列的解角度模糊方法、装置及存储介质
JP6845113B2 (ja) レーダ装置、及びレーダ信号処理方法
JP2002014160A (ja) レーダ装置
JP4172306B2 (ja) レーダ信号処理装置

Legal Events

Date Code Title Description
A625 Written request for application examination (by other person)

Free format text: JAPANESE INTERMEDIATE CODE: A625

Effective date: 20240516

A977 Report on retrieval

Free format text: JAPANESE INTERMEDIATE CODE: A971007

Effective date: 20250219

TRDD Decision of grant or rejection written
A01 Written decision to grant a patent or to grant a registration (utility model)

Free format text: JAPANESE INTERMEDIATE CODE: A01

Effective date: 20250318

A61 First payment of annual fees (during grant procedure)

Free format text: JAPANESE INTERMEDIATE CODE: A61

Effective date: 20250319

R150 Certificate of patent or registration of utility model

Ref document number: 7654473

Country of ref document: JP

Free format text: JAPANESE INTERMEDIATE CODE: R150

S111 Request for change of ownership or part of ownership

Free format text: JAPANESE INTERMEDIATE CODE: R313111

R350 Written notification of registration of transfer

Free format text: JAPANESE INTERMEDIATE CODE: R350