JP2017207474A - 磁気センサ、モータ組立体及び応用装置 - Google Patents
磁気センサ、モータ組立体及び応用装置 Download PDFInfo
- Publication number
- JP2017207474A JP2017207474A JP2017073510A JP2017073510A JP2017207474A JP 2017207474 A JP2017207474 A JP 2017207474A JP 2017073510 A JP2017073510 A JP 2017073510A JP 2017073510 A JP2017073510 A JP 2017073510A JP 2017207474 A JP2017207474 A JP 2017207474A
- Authority
- JP
- Japan
- Prior art keywords
- terminal
- magnetic sensor
- control signal
- switch
- discharge
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000001514 detection method Methods 0.000 claims abstract description 29
- 239000003990 capacitor Substances 0.000 claims description 12
- 238000007599 discharging Methods 0.000 abstract 6
- 238000010586 diagram Methods 0.000 description 10
- 230000002457 bidirectional effect Effects 0.000 description 6
- 230000001360 synchronised effect Effects 0.000 description 4
- 230000003071 parasitic effect Effects 0.000 description 3
- XEEYBQQBJWHFJM-UHFFFAOYSA-N Iron Chemical compound [Fe] XEEYBQQBJWHFJM-UHFFFAOYSA-N 0.000 description 2
- XUIMIQQOPSSXEZ-UHFFFAOYSA-N Silicon Chemical compound [Si] XUIMIQQOPSSXEZ-UHFFFAOYSA-N 0.000 description 2
- 229910052710 silicon Inorganic materials 0.000 description 2
- 239000010703 silicon Substances 0.000 description 2
- 238000004804 winding Methods 0.000 description 2
- 229910001018 Cast iron Inorganic materials 0.000 description 1
- 229910001208 Crucible steel Inorganic materials 0.000 description 1
- 229910000976 Electrical steel Inorganic materials 0.000 description 1
- 229910000831 Steel Inorganic materials 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 229910052742 iron Inorganic materials 0.000 description 1
- 239000000696 magnetic material Substances 0.000 description 1
- 238000000034 method Methods 0.000 description 1
- 230000002093 peripheral effect Effects 0.000 description 1
- 230000035945 sensitivity Effects 0.000 description 1
- 239000010959 steel Substances 0.000 description 1
- 238000005406 washing Methods 0.000 description 1
Images


Landscapes
- Measuring Magnetic Variables (AREA)
Abstract
【課題】磁気センサ集積回路、モータ組立体及び応用装置を提供する。【解決手段】磁気センサ、モータ及び応用装置が提供される。磁気センサは、磁石検出部、チョッピングスイッチ、第1の放電分岐及び第2の放電分岐を含む。磁石検出部は、第1の端子、第2の端子、第3の端子及び第4の端子を含む。第1の放電分岐は、第1の端子と第3の端子との間につなぐ。第2の放電分岐は、第2の端子と第4の端子との間につなぐ。第1の端子及び第3の端子が電力入力端子として役立ち、第2の端子及び第4の端子が磁界検出信号の出力端子として役立つ前に、第2の放電分岐がオンする。第1の端子及び第3の端子が磁界検出信号の出力端子として役立ち、第2の端子及び第4の端子が電力入力端子として役立つ前に、第1の放電分岐がオンする。【選択図】図1
Description
[0001] 本開示は、磁界検出に、より詳しくは磁気センサ、モータ組立体及び応用装置に関する。
[0002] 磁気センサは、現代の工業及び電子製品に広く応用され、電流、位置及び方向のような物理的パラメータを測定するために、磁界強度を誘導する。モータは、磁気センサの重要な応用分野である。磁気センサは、モータ内の回転子磁極の位置センサとして役立つことができる。
[0003] 一般に、磁気センサは、磁界検出信号を出力できるだけである。しかしながら、磁界検出信号は、弱く、磁気センサのオフセットと混合しており、正確な磁界検出信号を得るのは難しい。
[0004] 上記のことを考慮して、磁気センサ集積回路、モータ組立体及び応用装置が提供される。
[0005] 磁気センサは、磁界検出信号を出力し、第1の端子、第2の端子、第1の端子の反対側の第3の端子、及び第2の端子の反対側の第4の端子を有する磁石検出部と、第1の端子と第3の端子との間につないだ第1の放電分岐と、第2の端子と第4の端子との間につないだ第2の放電分岐と、を含み、第1の端子及び第3の端子が電力入力端子として役立ち、第2の端子及び第4の端子が磁界検出信号の出力端子として役立つ前に、第2の放電分岐はオンし、第1の端子及び第3の端子が磁界検出信号の出力端子として役立ち、第2の端子及び第4の端子が電力入力端子として役立つ前に、第1の放電分岐はオンする。
[0006] 磁界検出信号は、磁界信号及びオフセット信号を備え、磁気センサは、磁界信号及びオフセット信号を高周波領域及びベースバンド周波数に変調するためのチョッピングスイッチをさらに備えることが好ましい。
[0007] 第1の放電分岐は、直列に電気接続された第1の放電スイッチ及び第2の放電スイッチを備え、第2の放電分岐は、直列に電気接続された第3の放電スイッチ及び第4の放電スイッチを備えることが好ましい。
[0008] 第1の放電スイッチ及び第2の放電スイッチは、それぞれ第1の制御信号及び第2の制御信号によって制御され、第1の制御信号及び第2の制御信号は2つの重複信号であり、第1の端子及び第3の端子が磁界信号の出力端子として役立ち、第2の端子及び第4の端子が電力入力端子として役立つとき、第1の制御信号が第2の制御信号と重なる期間の間、第3の放電スイッチ及び第4の放電スイッチは同時にオンし、第1の端子及び第3の端子が電力入力端子として役立ち、第2の端子及び第4の端子が磁界信号の出力端子として役立つとき、第1の制御信号が第2の制御信号と重なる期間の間、第1の放電スイッチ及び第2の放電スイッチは同時にオンすることが好ましい。
[0009] 第1の制御信号及び第2の制御信号は高レベルで重複することが好ましい。
[0010] 磁石検出部は定電流源によって駆動され、定電流源と接地端との間にコンデンサをつなぐことが好ましい。
[0011] 第1、第2、第3及び第4の放電スイッチは、MOS型トランジスタであることが好ましい。
[0012] 第1の制御信号及び第2の制御信号は、周波数が100KHzから600KHzまでの範囲にあることが好ましい。
[0013] モータ組立品は、交流電源によって給電されるモータと、磁気センサとを備える。
[0014] 応用装置はモータ組立体を備え、モータ組立品は、交流電源によって給電されるモータと、磁気センサとを備える。
[0015] 本開示の実施形態による又は従来技術による技術的解決策がより明らかになるように、以下、本開示の実施形態による図面を簡単に説明する。明らかに、図面は、本開示の一部の実施形態にすぎず、当業者であれば、これらの図面から創造的作業を伴わずに他の図面を得ることができる。
[0023] 本開示の実施形態の技術的解決策を、本開示の実施形態の図面と併せて明確かつ完全に例証する。明らかに、説明される実施形態は、本開示の全ての実施形態ではなく、ごく僅かな実施形態にすぎない。本開示の実施形態に基づいて当業者によって創造的作業なしで得られる他の何れの実施形態も、本開示の範囲内に属する。
[0024] 背景の欄で説明したように、従来の技術において、一般に、磁気センサ集積回路は、磁界検出結果しか出力できず、磁界検出結果を処理するために付加的な周辺回路が必要とされる。従って、回路全体は、費用が高くかつ信頼性に乏しい。
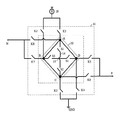
[0025] 図1は、1つの実施形態による磁気センサのブロック図を示す。磁気センサ100は、図1にて点線によって囲まれた回路図である磁石検出部10を含む。磁石検出部10は、4つの接触端子を含むことができる。磁石検出部10は、反対側に配置された第1の端子A及び第3の端子Cと、反対側に配置された第2の端子B及び第4の端子Dとを含む。実施形態では、磁石検出部10はホール板とすることができる。磁石検出部10は電源16によって駆動される。
[0026] 磁気センサは、チョッピングスイッチ11をさらに含む。チョッピングスイッチ11は8つのスイッチK1からK8を含み、それらは、4つの端子に電気的に接続されて磁石検出部10による磁界検出信号出力を変調する。具体的には、磁界検出信号は、磁界信号及びオフセット信号を含み、チョッピングスイッチ11は、磁界信号及びオフセット信号を、それぞれチョッピング周波数及びベースバンド周波数に変調する。
[0027] チョッピングスイッチ11は、図1に示すように、8つのスイッチK1からK8を含む。具体的には、チョッピングスイッチ11は、第1のスイッチK1、第2のスイッチK2、第3のスイッチK3、第4のスイッチK4、第5のスイッチK5、第6のスイッチK6、第7のスイッチK7、及び第8のスイッチK8を含む。第1のスイッチK1は、電源16と第1の端子Aとの間に接続される。第2のスイッチK2は、電源16と第2の端子Bとの間に接続される。第3のスイッチK3は、接地端GNDと第3の端子Cとの間に接続される。第4のスイッチK4は、接地端GNDと第4の端子Dとの間に接続される。第5のスイッチK5は、第1の出力端子Pと第4の端子Dとの間に接続される。第6のスイッチK6は、第1の出力端子Pと第3の端子Cとの間に接続される。第7のスイッチK7は、第2の出力端子Nと第2の端子Bとの間に接続される。第8のスイッチK8は、第2の出力端子Nと第1の端子Aとの間に接続される。
[0028] 第1のクロック信号は、第1のサブクロック信号CK2B、第2のサブクロック信号CK1B、第3のクロック信号CK2及び第4のサブクロック信号CK1を含む。第1のスイッチK1及び第2のスイッチK2は、それぞれ第1のサブクロック信号CK2B及び第2のサブクロック信号CK1Bにより制御される。第3のスイッチK3及び第4のスイッチK4は、それぞれ第3のサブクロック信号CK2及び第4のサブクロック信号CK1により制御される。第5のスイッチK5及び第6のスイッチK6は、それぞれ第3のサブクロック信号CK2及び第4のサブクロック信号CK1により制御される。第7のスイッチK7及び第8のスイッチK8は、それぞれ第3のサブクロック信号CK2及び第4のサブクロック信号CK1により制御される。
[0029] 出力信号の精度を保証するために、第1のクロック信号は、少なくとも2つの非重複サブクロック信号を含む。第1のサブクロック信号CK2Bの位相は、第3のサブクロック信号CK2の位相と反対であり、第2のサブクロック信号CK1Bの位相は、第4のサブクロック信号CK1の位相と反対である。第3のサブクロック信号CK2及び第4のサブクロック信号CK1は、非重複サブクロック信号である。
[0030] 第1の端子Aが電源16に電気接続され、第3の端子Cが接地端GNDに電気接続されるとき、第2の端子Bは、第2の出力端子Nに電気接続され、第4の端子Dは、第1の出力端子Pに電気接続される。第2の端子Bが電源16に電気接続され、第4の端子Dが接地端GNDに電気接続されるとき、第1の端子Aは、第2の出力端子Nに電気接続され、第3の端子Cは、第1の出力端子Pに電気接続される。第1の出力端子Pは差分信号P1を出力し、第2の出力端子Nは差分信号N1を出力する。
[0031] 説明した磁気センサ及び第1のチョッピングスイッチ11の他に、磁気センサは、第1の端子Aと第3の端子Cとの間に接続された第1の放電分岐12、すなわち第1の端子Aと第3の端子Cとの間の分岐と、第2の端子Bと第4の端子Dとの間に接続された第2の放電分岐13、すなわち第2の端子Bと第4の端子Dとの間の分岐とをさらに含む。第1の端子A及び第3の端子Cが電力入力端子として役立ち、第2の端子B及び第4の端子Dが磁界検出信号の出力端子として役立つ前に、第2の放電分岐13はオンする。第1の端子A及び第3の端子Cが磁界検出信号の出力端子として役立ち、第2の端子B及び第4の端子Dが電力入力端子として役立つ前に電力入力端子、第1の放電分岐13はオンする。
[0032] 実施形態において、第1の放電分岐12は、直列接続された第1の放電スイッチS1及び第2の放電スイッチS2を含むことができる。第1の放電スイッチS1及び第2の放電スイッチS2は、それぞれ第1のサブクロック信号CK2B及び第2のサブクロック信号CK1Bにより制御される。第2の放電分岐13は、直列接続された第3の放電スイッチS3及び第4の放電スイッチS4を含む。第3の放電スイッチS3及び第4の放電スイッチS4は、それぞれ第1のサブクロック信号CK2B及び第2のサブクロック信号CK1Bにより制御される。
[0033] 第1の端子A及び第3の端子Cが電力入力端子として役立ち、第2の端子B及び第4の端子Dが磁界信号の出力端子として役立つとき、第1のサブクロック信号CK2Bが第2のサブクロック信号CK1Bと重なる期間の間、第1の放電スイッチS1及び第2の放電スイッチS2は同時にオンする。第1の端子A及び第3の端子Cが磁界信号の出力端子として役立ち、第2の端子B及び第4の端子Dが電力入力端子として役立つとき、第1のサブクロック信号CK2Bが第2のサブクロック信号CK1Bと重なる期間の間、第3の放電スイッチS3及び第4の放電スイッチS4は同時にオンする。
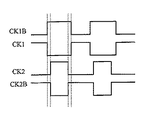
[0034] 図2に示すように、4つのサブクロック信号は、2つの非重複制御信号、すなわち第3のサブクロック信号CK1及び第4のサブクロック信号CK2と、2つの重複信号、すなわち第2のサブクロック信号CK1B及び第1のサブクロック信号CK2Bとを含む。CK1はCK1Bと反対であり、CK2はCK2Bと反対である。重複サブクロック信号CK1B及びCK2Bは、両方とも、CK1BとCK2Bとが重なる期間中、すなわち、図2に示す2本の点線の間の期間中、高レベルにある。2つの非重複サブクロック信号CK1及びCK2、並びに2つの重複サブクロック信号CK1B及びCK2Bは、周波数が両端を含めて100KHzから600Hzまでの範囲にすることができ、周波数は400KHzにすることが好ましい。
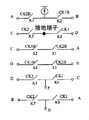
[0035] 図3は、放電スイッチのチョッピング信号の制御信号の概要図である。本開示の実施形態において、チョッピングスイッチ11に含まれる8つのスイッチ及び放電分岐に含まれる4つの放電スイッチは、各々、トランジスタとすることができる。さらに、CK1が高レベルのとき、CK2Bは高レベルであり、CK2及びCK1Bは低レベルである。このような場合、第2の端子B及び第4の端子Dは、それぞれ電源16及び接地端GNDに電気的に接続されて電力入力端子として役立ち、第3の端子Cと第1の出力端子Pとの間のスイッチがオンし、第1の端子Aと第2の出力端子Nとの間のスイッチがオンし、第1の端子A及び第3の端子Cが磁界信号の出力端子として役立つ。CK1が高レベルから低レベルに移行した直後の短い時間、すなわち、図2に示す最初の2本の点線間の時間が、2つの重複サブクロック信号CK1BとCK2Bとの重複期間である。重複期間中、CK1B及びCK2Bは、両方とも高レベルであり、第2の端子Bと第4の端子Dとの間の第3の放電スイッチS3及び第4の放電スイッチS4が同時にオンして第2の端子Bが第4の端子Dと短絡し、それによって第2の端子Bと第4の端子Dとの間の寄生コンデンサ内に貯えた電荷を除去する。重複期間後、CK1が低レベルのとき、CK2Bは低レベルであり、CK2及びCK1Bは高レベルである。この場合、第1の端子A及び第3の端子Cは、それぞれ第1の電力及び接地端GNDに電気的に接続されて電力入力端子として役立ち、第2の端子Bと第1の出力端子Pとの間のスイッチがオンして、第4の端子Dと第2の出力端子Nとの間のスイッチがオンし、第2の端子B及び第4の端子Dが磁界信号の出力端子として役立つ。CK1が低レベルから高レベルに移行する直前の短い時間、すなわち、図2に示す2番目の2本の点線間の時間が、2つのサブクロック信号CK1BとCK2Bとの重複期間である。この期間中、CK1B及びCK2Bは、両方とも高レベルであり、第1の端子Aと第3の端子Cとの間の第1の放電スイッチS1及び第2の放電スイッチS2がオンして第1の端子Aが第3の端子Cと短絡し、これによって第1の端子Aと第3の端子Cとの間の寄生コンデンサ内に貯えた電荷を除去する。
[0036] 実施形態では、第1のスイッチK1及び第2のスイッチK2はPMOSトランジスタであり、第3のスイッチK3及び第4のスイッチK4はNMOSトランジスタである。
[0037] 図4は、別の実施形態による磁気センサを示す。図4の磁気センサは、磁気センサが、電源16と接地端子(共通端子)との間につないだコンデンサ14をさらに含む以外は、図1の磁気センサに似ている。
[0038] 実施形態では、電源16は、定電圧源又は定電流源にすることができる。磁石検出部10が定電流源によって駆動されるとき、磁気センサの検出感度は、温度につれて変化しない。
[0039] 実施形態では、コンデンサ14は定電圧を供給することができる。入力/出力端子を切り換えるとき、コンデンサ14は、入力端子の電圧を引き上げて磁気センサの良好な性能を保証することができる。
[0040] 実施形態では、コンデンサ14の容量は数十ピコファラド(pF)とすることができ、コンデンサ14の容量は、接触端子間の寄生コンデンサの容量よりも大きい。
[0041] 実施形態では、コンデンサ14は、MOSコンデンサとすることができる。
[0042] 図5は、実施形態による磁気センサ集積回路4000のブロック図を示す。磁気センサ集積回路4000は、交流電源に電気的につながれ、磁界の極性に応じてトライアック(TRIAC)に制御信号を出力する。磁気センサ集積回路4000は、整流器400、電流源発生器300、磁気センサ100及び時計モジュール200を含む。整流器400は、外部電力を、磁気センサ及び時計モジュールへの直流(DC)電力に変換することができる。電流源発生器300は、DC電力に応じて値が異なる複数の電流を出力できる。図1に示すような磁気センサ100は、外部磁界の極性を検出し、制御信号を出力できる。時計モジュール200は、磁気センサに複数のクロック信号を出力できる。
[0043] 図6に示すように、本開示の実施形態によりモータ組立体がさらに提供される。モータ組立体は、交流電源1000によって給電されるモータ2000と、モータ2000に直列接続された双方向導電スイッチ3000と、本開示の上記実施形態の何れか1つによる磁気センサ集積回路4000とを含む。磁気センサ集積回路4000の出力ポートは、双方向導電スイッチ3000の制御端に電気的に接続される。双方向導電スイッチ3000は、トライアック(TRIAC)にできることが好ましい。双方向導電スイッチは、他の適切な型式のスイッチとして実装できることを理解されたい。例えば、双方向導電スイッチは、逆並列に接続された2つのシリコン制御整流器と、対応する制御回路とを含むことができる。2つのシリコン制御整流器は、磁気センサ集積回路の出力ポートから出力される出力信号に基づき、制御回路によって所定方式で制御される。
[0044] モータは、交流電源1000の電圧を下げて降下電圧を磁気センサ集積回路4000に供給するための電圧降下回路5000をさらに含むことが好ましい。磁気センサ集積回路4000は、モータ2000の回転子の近くに配置されて、回転子の磁界の変化を検出する。
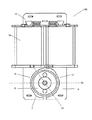
[0045] 上記実施形態に基づき、本開示の実施形態において、モータは同期モータである。本開示による磁気センサ集積回路は、同期モータに適用されるのみならず、直流ブラシレスモータなどの他の型式の永久磁石モータにも適用されることを理解されたい。図7に示すように、同期モータは、固定子と、固定子に対して回転する回転子1001とを含む。固定子は、固定子鉄心1002と、固定子鉄心1002に巻き付けた固定子巻線1006とを含む。固定子鉄心1002は、純鉄、鋳鉄、鋳鋼、電気鋼、ケイ素鋼などの軟磁性材料で作ることができる。回転子1001は永久磁石を含む。固定子巻線1006が交流電源に直列に接続されるとき、回転子1001は、一定の回転数(60f/p)回転/分で定速回転し、ここでfは交流電源の周波数であり、pは回転子の極対の数である。実施形態において、固定子鉄心1002は、対向して配置された2つの極部分1004を有する。各々の極部分は磁極弧面1005を有する。回転子1001の外面は磁極弧面に面し、それらの間に実質的に均一な空隙が形成される。本開示における基本的に均一な空隙は、固定子と回転子との間の空隙の大部分が均一であり、固定子と回転子との間の空隙の小部分が不均一であることを示す。回転子の極部分の磁極弧面1005上に凹形の始動溝1007を配置することが好ましい。磁極弧面1005上の始動溝1007以外の部分は、回転子と同心である。上記構成により、不均一な磁界を形成することができ、これにより回転子が回転していないときに回転子の極軸線S1が固定子の極部分の中心軸線S2に対して角度を成して傾斜することが保証されるので、回転子は、モータが集積回路の作用の下で給電されるたびに始動トルクを有することができる。回転子の極軸線S1は、極性が異なる回転子の2つの磁極間の境界である。固定子の極部分1004の中心軸線S2は、固定子の2つの極部分1004の中心を通る接続線である。実施形態では、固定子及び回転子は各々2つの磁極を有する。他の実施形態では、固定子の磁極の数が回転子の磁極の数と異なることができ、固定子及び回転子は、例えば4磁極及び6磁極であるより多くの磁極を有しても良いことを理解されたい。
[0046] 従って、本開示の実施形態による応用装置がさらに提供される。応用装置は、交流電源によって給電されるモータと、モータと直列に電気接続された双方向導電スイッチと、上記実施形態の何れかの1つによる磁気センサ集積回路とを含む。磁気センサ集積回路の出力ポートは、双方向導電スイッチの制御端に電気的に接続される。随意的に、応用装置は、ポンプ、ファン、家庭電化製品、車両及びその他同種のものとすることができ、家庭電化製品は、例えば洗浄機、皿洗い機、レンジフード、排気ファンなどである。
[0047] 本明細書の実施形態の説明に従い、当業者は、開示を実施し又は使用することができる。当業者には実施形態に対する多くの改良が明白である。本明細書に定義した一般的な原則は、開示の精神又は範囲から逸脱することなく、他の実施形態で実施することができる。従って、本開示は、本明細書に記載された実施形態に限定されず、本明細書に開示された原理及び新規な特徴と一致する最も広い範囲に従う。
10 磁気検出部
11 チョッピングスイッチ
A、B、C、D 端子
K1からK8 スイッチ
14 第1の放電分岐
15 第2の放電分岐
16 電源
P、N 出力端子
GND 接地
11 チョッピングスイッチ
A、B、C、D 端子
K1からK8 スイッチ
14 第1の放電分岐
15 第2の放電分岐
16 電源
P、N 出力端子
GND 接地
Claims (10)
- 磁気センサであって、
磁界検出信号を出力し、第1の端子、第2の端子、前記第1の端子の反対側の第3の端子、及び前記第2の端子の反対側の第4の端子を有する磁石検出部と、
前記第1の端子と前記第3の端子との間につないだ第1の放電分岐と、
前記第2の端子と前記第4の端子との間につないだ第2の放電分岐と、を備え、
前記第1の端子及び前記第3の端子が電力入力端子として役立ち、前記第2の端子及び前記第4の端子が磁界検出信号出力端子として役立つ前に、前記第2の放電分岐はオンし、前記第1の端子及び前記第3の端子が磁界検出信号出力端子として役立ち、前記第2の端子及び前記第4の端子が電力入力端子として役立つ前に、前記第1の放電分岐はオンする、を特徴とする磁気センサ。 - 前記磁界検出信号は、磁界信号及びオフセット信号を備え、前記磁気センサは、磁界信号及びオフセット信号を高周波領域及びベースバンド周波数に変調するためのチョッピングスイッチをさらに備える、請求項1に記載の磁気センサ。
- 前記第1の放電分岐は、直列に電気接続された第1の放電スイッチ及び第2の放電スイッチを備え、前記第2の放電分岐は、直列に電気接続された第3の放電スイッチ及び第4の放電スイッチを備える、請求項1に記載の磁気センサ。
- 前記第1の放電スイッチ及び前記第2の放電スイッチは、それぞれ第1の制御信号及び第2の制御信号によって制御され、前記第1の制御信号及び前記第2の制御信号は2つの重複信号であり、前記第1の端子及び前記第3の端子が前記磁界信号の出力端子として役立ち、前記第2の端子及び前記第4の端子が電力入力端子として役立つとき、前記第1の制御信号が前記第2の制御信号と重なる期間の間、前記第3の放電スイッチ及び前記第4の放電スイッチは同時にオンし、前記第1の端子及び前記第3の端子が電力入力端子として役立ち、前記第2の端子及び前記第4の端子が磁界信号の出力端子として役立つとき、前記第1の制御信号が前記第2の制御信号と重なる期間の間、前記第1の放電スイッチ及び前記第2の放電スイッチは同時にオンする、請求項3に記載の磁気センサ。
- 前記第1の制御信号及び前記第2の制御信号は高レベルで重複する、請求項4の磁気センサ。
- 前記磁石検出部は定電流源によって駆動され、前記定電流源と接地端との間にコンデンサがつながれる、請求項1に記載の磁気センサ。
- 前記第1、第2、第3及び第4の放電スイッチは、MOS型トランジスタである、請求項4に記載の磁気センサ。
- 前記第1の制御信号及び前記第2の制御信号は、周波数が100KHzから600KHzまでの範囲にある、請求項4に記載の磁気センサ。
- 交流電源によって給電されるモータと、請求項1〜8の何れかの1つに記載の前記磁気センサとを備える、ことを特徴とするモータ組立品。
- モータ組立体を備える応用装置であって、前記モータ組立品は、交流電源によって給電されるモータと、請求項1〜8の何れかの1つに記載の前記磁気センサとを備える、ことを特徴とする応用装置。
Applications Claiming Priority (4)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201610203285 | 2016-04-01 | ||
| CN201610203285.8 | 2016-04-01 | ||
| CN201610389973.8A CN107294310B (zh) | 2016-04-01 | 2016-06-03 | 磁传感器、磁传感器集成电路、电机组件及应用设备 |
| CN201610389973.8 | 2016-06-03 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| JP2017207474A true JP2017207474A (ja) | 2017-11-24 |
Family
ID=60417246
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| JP2017073510A Pending JP2017207474A (ja) | 2016-04-01 | 2017-04-03 | 磁気センサ、モータ組立体及び応用装置 |
Country Status (1)
| Country | Link |
|---|---|
| JP (1) | JP2017207474A (ja) |
-
2017
- 2017-04-03 JP JP2017073510A patent/JP2017207474A/ja active Pending
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| JP3211139U (ja) | モータ駆動回路及びモータ構成要素 | |
| JP2017227626A (ja) | 磁気センサ集積回路、モータ組立体及び応用装置 | |
| US10527454B2 (en) | Magnet sensor, motor assembly and application apparatus | |
| JP2018101774A (ja) | Rc発振器、モータ駆動の集積回路、及びモータ装置 | |
| KR20160018435A (ko) | 영구 자석 모터용 구동 회로 | |
| JP2018121512A (ja) | モータ駆動の集積回路及びモータ装置 | |
| US20160344318A1 (en) | Motor, motor driving circuit and integrated circuit for driving motor | |
| JP3207072U (ja) | 冷却装置 | |
| US20160352204A1 (en) | Refrigeration apparatus | |
| CN103490685B (zh) | 具辅助激磁绕组的具导电环及电刷式开关式直流电机 | |
| JP2017085878A (ja) | ヘアドライヤ | |
| CN107294310B (zh) | 磁传感器、磁传感器集成电路、电机组件及应用设备 | |
| JP2018025538A (ja) | 磁気センサ集積回路、モータ組立体及び応用装置 | |
| JP2017211372A (ja) | 磁気センサ集積回路、モータ組立体及び応用装置 | |
| JP3211136U (ja) | 磁気センサ集積回路及びモータ組立体 | |
| US3381192A (en) | Motor control circuitry responsive to a rotor position sensing arrangement | |
| JP2017215316A (ja) | 磁気センサ集積回路及びモータ構成要素 | |
| JP3207076U (ja) | 集積回路、モータ構成要素及び該モータ構成要素を有する応用装置 | |
| KR101573457B1 (ko) | 단극 코일 모터 | |
| JP3207074U (ja) | 磁気センサ集積回路及びモータ構成要素 | |
| JP3209106U (ja) | 磁気センサ集積回路及びモータ組立体 | |
| JP3207073U (ja) | 磁気センサ集積回路及びモータ組立体 | |
| TWM540311U (zh) | 磁感測器積體電路、電機組件及應用設備 | |
| JP3207077U (ja) | モータ、モータ駆動に用いられる駆動回路及び集積回路 | |
| JP3211962U (ja) | モータ構成要素及びセンサ集積回路 |