EP4314443B1 - Standsicherheitsüberwachung für ein dickstofffördersystem - Google Patents
Standsicherheitsüberwachung für ein dickstofffördersystem Download PDFInfo
- Publication number
- EP4314443B1 EP4314443B1 EP22715094.3A EP22715094A EP4314443B1 EP 4314443 B1 EP4314443 B1 EP 4314443B1 EP 22715094 A EP22715094 A EP 22715094A EP 4314443 B1 EP4314443 B1 EP 4314443B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- thick
- conveying system
- matter
- operating information
- time
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- E—FIXED CONSTRUCTIONS
- E04—BUILDING
- E04G—SCAFFOLDING; FORMS; SHUTTERING; BUILDING IMPLEMENTS OR AIDS, OR THEIR USE; HANDLING BUILDING MATERIALS ON THE SITE; REPAIRING, BREAKING-UP OR OTHER WORK ON EXISTING BUILDINGS
- E04G21/00—Preparing, conveying, or working-up building materials or building elements in situ; Other devices or measures for constructional work
- E04G21/02—Conveying or working-up concrete or similar masses able to be heaped or cast
- E04G21/04—Devices for both conveying and distributing
- E04G21/0418—Devices for both conveying and distributing with distribution hose
- E04G21/0436—Devices for both conveying and distributing with distribution hose on a mobile support, e.g. truck
-
- E—FIXED CONSTRUCTIONS
- E04—BUILDING
- E04G—SCAFFOLDING; FORMS; SHUTTERING; BUILDING IMPLEMENTS OR AIDS, OR THEIR USE; HANDLING BUILDING MATERIALS ON THE SITE; REPAIRING, BREAKING-UP OR OTHER WORK ON EXISTING BUILDINGS
- E04G21/00—Preparing, conveying, or working-up building materials or building elements in situ; Other devices or measures for constructional work
- E04G21/02—Conveying or working-up concrete or similar masses able to be heaped or cast
- E04G21/04—Devices for both conveying and distributing
- E04G21/0418—Devices for both conveying and distributing with distribution hose
- E04G21/0445—Devices for both conveying and distributing with distribution hose with booms
- E04G21/0463—Devices for both conveying and distributing with distribution hose with booms with boom control mechanisms, e.g. to automate concrete distribution
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B1/00—Multi-cylinder machines or pumps characterised by number or arrangement of cylinders
- F04B1/02—Multi-cylinder machines or pumps characterised by number or arrangement of cylinders having two cylinders
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B7/00—Piston machines or pumps characterised by having positively-driven valving
- F04B7/0019—Piston machines or pumps characterised by having positively-driven valving a common distribution member forming a single discharge distributor for a plurality of pumping chambers
- F04B7/0026—Piston machines or pumps characterised by having positively-driven valving a common distribution member forming a single discharge distributor for a plurality of pumping chambers and having an oscillating movement
-
- F—MECHANICAL ENGINEERING; LIGHTING; HEATING; WEAPONS; BLASTING
- F04—POSITIVE - DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS FOR LIQUIDS OR ELASTIC FLUIDS
- F04B—POSITIVE-DISPLACEMENT MACHINES FOR LIQUIDS; PUMPS
- F04B7/00—Piston machines or pumps characterised by having positively-driven valving
- F04B7/0042—Piston machines or pumps characterised by having positively-driven valving with specific kinematics of the distribution member
- F04B7/0049—Piston machines or pumps characterised by having positively-driven valving with specific kinematics of the distribution member for oscillating distribution members
Definitions
- the present invention relates, inter alia, to a thick matter conveying system with a thick matter pump, a thick matter distribution boom, a substructure, a sensor unit and a processing unit, as well as a method for operating a thick matter conveying system.
- the thick matter conveying system can be controlled in a predetermined manner in response and proper operation of the thick matter conveying system is typically stopped.
- the operating parameters taken into account for this purpose such as load moment, position of the overall center of gravity, cylinder force of the boom arms or leg forces of support legs, are influenced by the operation of the thick matter pump of the thick matter conveying system.
- the operation of the thick matter pump causes periodic fluctuations in the operating parameters.
- An object of the present invention is therefore to provide an improved thick matter conveying system and an improved method for operating a thick matter conveying system against the background of the problems mentioned above.
- a thick matter conveying system with a thick matter pump for conveying a thick matter, comprising a core pump in double piston design, which has a pumping frequency, and an S-pipe that can be switched with the pumping frequency, a thick matter distribution boom for distributing the thick matter to be conveyed, wherein the thick matter distribution boom has at least two boom arms, a substructure on which the thick matter distribution boom and the thick matter pump are arranged, wherein the substructure comprises a support structure for supporting the substructure with at least one horizontally and/or vertically movable support leg, a sensor unit for sequentially recording at least one piece of operating information at at least a first and a second point in time, and a processing unit, set up to determine a stability parameter of the thick matter conveying system, depending on the at least one piece of operating information recorded at the first point in time, the at least one piece of operating information recorded at the second point in time and the pumping frequency.
- the thick matter conveying system according to the invention is, for example, a truck-mounted concrete pump.
- the invention is a particularly advantageous embodiment of a thick matter conveying system in which, in order to determine the stability based on a stability parameter, not only operating information recorded by a sensor unit is taken into account, but also specific operating parameters of the thick matter pump. This makes it possible to determine the influence of the recorded operating information by the operation of the thick matter pump.
- a stability parameter of the slurry conveying system can be determined largely independently of the operation of the slurry pump.
- the invention has recognized that taking into account the pumping frequency of the core pump, which corresponds to the switching frequency of the S-pipe, is particularly suitable for this purpose.
- a pumping period is the period of time after which a pumping process is repeated. It corresponds to the reciprocal of the pumping frequency.
- This predeterminable operating parameter of the thick matter pump which is preferably also recorded by the sensor unit like the operating information to be taken into account, allows the influence of the respective operating information by the operation of the thick matter pump to be determined particularly reliably and precisely.
- Complex and time-consuming filtering can be dispensed with. This enables a reliable determination of the stability with a particularly short time delay and thus particularly efficiently. Better smoothing is also offered compared to filter algorithms that do not take the pumping frequency into account. This makes it possible to avoid switching off the thick matter conveying system in a way that does not endanger the stability, so that a controlled operation of the thick matter conveying system can take place in peripheral locations.
- Thick matter is a generic term for media that are difficult to convey.
- Thick matter can be, for example, a material with coarse-grained components, a material with aggressive components or similar.
- Thick matter can also be a bulk material.
- thick matter is fresh concrete.
- Fresh concrete can contain grains up to a size of more than 30 mm, sets, forms deposits in dead spaces and is therefore difficult to convey.
- thick materials are concrete with a density of 800 kg/m 3 to 2300 kg/m 3 or heavy concrete with a density of more than 2300 kg/m 3 .
- the thick matter pump can comprise a core pump with two, for example exactly two, delivery cylinders. It then switches alternately from the first to the second delivery cylinder and from the second to the first delivery cylinder.
- An S-pipe can be switched cyclically between the delivery cylinders.
- an additional cylinder can be set up in such a way that it bridges each of the transitions.
- the S-pipe is a movable pipe section with which the delivery cylinders are alternately connected to the outlet of the thick matter pump.
- the pipe section and the additional cylinder can be elements of a structural unit that is detachably connected to the thick matter pump. This can make maintenance and cleaning of the thick matter pump easier.
- the thick material distribution boom comprises at least two boom arms, but can also comprise three, four or five boom arms.
- the boom arrangement typically comprises three to seven boom arms.
- a boom arm can be connected at its proximal end to a rotating mechanism of the thick material distribution boom and at its distal end to the proximal end of an adjacent boom arm.
- the other boom arm(s) are lined up one after the other and each connected at its proximal end to a distal end of the adjacent boom arm.
- the distal end of the last boom arm in the row which also has no further connection at its distal end, defines a load attachment point.
- the mast arms are each connected to one another via a mast joint in such a way that they can be moved at least, for example exclusively, in one dimension, at least independently of the other mast arms.
- Each mast arm is assigned the mast joint at its proximal end.
- connection of one mast arm to the rotating mechanism can be designed in such a way that when the rotating mechanism rotates about an axis, this mast arm or all mast arms are also rotated about this axis.
- the mast arm is attached to the rotating mechanism in such a way that it can be moved, for example exclusively, in the vertical direction independently of the rotating mechanism and can be rotated, for example, via its mast joint.
- a mast arm has a telescopic functionality and can be extended or shortened telescopically and continuously along its longitudinal axis.
- a mast arm is, for example, adjustable in such a way that at least the distal end of the mast arm can be moved in at least one of the three spatial directions (x, y and z directions).
- a mast arm can be rotatable about its longitudinal axis.
- a mast arm comprises at least one actuator for its mast joint, such as a hydraulic or pneumatic cylinder or an electromechanical actuator or a combination of several, even different types of actuators, with which it can change its position relative to at least one other mast arm, in particular the mast arm connected at the proximal end.
- the actuators can, for example, be designed to pivot the mast arm rotationally about a horizontal axis that runs, for example, through its mast arm joint and/or to move it translationally in one, two or all spatial directions.
- the mast arm can have additional actuators by means of which it can be extended, shortened or rotated, for example in a telescopic manner.
- the substructure is a basic framework, for example a chassis, on which the thick matter distribution boom and the thick matter pump are arranged.
- the thick matter distribution boom and/or the thick matter pump are attached to the substructure.
- the substructure can be stationary, for example as a platform, or mobile (for example as a vehicle).
- the entire thick matter conveying system can be designed as a particularly compact unit, for example in the form of a truck-mounted concrete pump.
- the substructure comprises a support structure for supporting the substructure with at least one horizontally and/or vertically movable support leg.
- a support leg of a thick material conveying system is a component of the support structure that serves to increase the stability of the thick material conveying system. The influence of the support structure on the stability depends in particular on the individual arrangement and positioning of the support legs.
- the support leg can be supported on a base with a support plate.
- Four support legs are usually provided for a support structure.
- the thick material conveying system comprises means for carrying out or controlling the method according to the invention.
- These means comprise in particular the sensor unit and the processing unit, but can also comprise a control unit of the thick material conveying system, and can be designed as separate hardware and/or software components or as hardware and/or software components combined in various combinations.
- the means comprise, for example, at least one memory with program instructions of a computer program and at least one processor, designed to execute program instructions from the at least one memory.
- the sensor unit is designed to record at least one piece of operating information, in particular to record it automatically and independently of user input.
- the recording of the at least one piece of operating information should be carried out sequentially, i.e. repeated at certain time intervals. It is conceivable that operating information is recorded repeatedly at predetermined time intervals. Furthermore, it is provided that the operating information is recorded at at least a first and a second time. This means that there are at least two pieces of operating information of the same type, which have been recorded one after the other, for example, by the same sensor of the sensor unit.
- operating information can be recorded by measuring a measurement variable that is characteristic of this operating information.
- the sensor unit can comprise one or more sensors of the same or different types. Examples of sensors are force and pressure sensors (e.g. for recording a cylinder force of a mast joint, a force acting on an actuator of a mast arm or a leg force of a support leg), position sensors (e.g. sensors of a satellite-based positioning system such as GPS, GLONASS or Galileo), position sensors (e.g. spirit levels or inclination sensors for recording an inclination angle of a mast arm), electrical (e.g. induction sensors), optical (e.g. light barriers, laser sensors or 2D scanners) or acoustic sensors (e.g.
- ultrasonic sensors as vibration sensors for recording the pump frequency.
- Operating information can also be recorded by the interaction of several sensors of the sensor unit. For example, by combining the measurements of a vibration sensor and a pressure sensor, the operating information to be recorded can be determined particularly precisely.
- the sensor unit may also comprise one or more (e.g. wireless) communication means through which operating information (e.g. externally) recorded and provided, for example, by a user on a user terminal via user input can be received at the sensor unit in a manner known to those skilled in the art.
- operating information e.g. externally
- the processing unit should be understood as being set up to determine a stability parameter of the thick matter conveying system. This should take place depending on the at least one, in particular all, operating information recorded at the first time, the at least one, in particular all, operating information recorded at the second time and the pumping frequency. For this purpose, it can, for example, have access to the information recorded by the sensor unit. Determining the stability parameter should also be understood to include the fact that the stability parameter is calculated using predetermined and assumed constant properties of components of the thick matter conveying system, such as their mass or their spatial extent. For this purpose, the processing unit can also take into account the temporal development of the pumping frequency.
- the stability of the thick material conveying system is higher the greater the distance between the line of action, which takes into account all forces acting on the thick material conveying system, and the tipping edges of the contact surface.
- a reliable statement about the stability can already be made on the basis of a line of action which at least the weight force acting on the thick matter conveying system is taken into account. The more of the forces actually acting in the line of action are taken into account, the more precisely this statement can be made. Therefore, the stability of the thick matter conveying system can be characterized particularly advantageously by a stability parameter representing the distance of the line of action from the tipping edges of the contact surface.
- the stability parameter is within a predetermined or dynamically determinable stability range within which the distance of the line of action from each of the tipping edges is greater than or equal to zero; preferably, a safety reserve is also taken into account.
- the stability of the thick matter conveying system is given within the stability range.
- the upper limit of the stability range is defined by a maximum stability parameter. The maximum stability parameter exists when the distance of the line of action from one of the tipping edges is zero. Accordingly, the distance of the line of action from at least one of the tipping edges decreases as the stability parameter increases. Above the upper limit, the distance is less than zero and the stability of the thick matter conveying system is no longer given.
- a stability area is specified or determinable for each operating situation of the thick matter conveying system, for example taking into account constant assumed properties of the components of the thick matter conveying system to be taken into account.
- a contact area can be specified or determinable for each possible arrangement of the support structure, for example by a certain arrangement of support legs.
- the distance of the line of action from one of the tipping edges as well as the position of the line of action are each dependent at least on the weight of the thick material conveying system and can be calculated, for example, by the processing unit.
- the position of the The line of action can have vertical and horizontal directional components and depend on the directions of action and/or magnitudes of several forces. For example, one or more forces to be taken into account can be specified or can be selected by a user (e.g. using a suitable user interface). For example, if only the weight of a thick material conveying system is taken into account, then the line of action corresponds to a plumb line running through the overall center of gravity. The position of the line of action then corresponds to the position of the plumb line.
- the position of the line of action is also dependent on a force that has a horizontal component, such as wind force acting laterally on the thick material conveying system, then the position of the line of action also includes at least one horizontal component and its position is not equal to the plumb line. It is conceivable that the position of the line of action depends on one or more other forces in such a way that the processing unit can adjust the position step by step, for example by a predetermined amount in a predetermined direction, preferably only when one or more specific conditions occur, for example above a wind strength prevailing during operation of the thick matter conveying system. It is also conceivable that the position of the line of action depends on the directions of action and/or amounts of one or more, preferably all, operating information recorded by the sensor unit and indicative of forces.
- An operating information is indicative of a property or an operating parameter of a large number of possible properties and operating parameters of the thick matter conveying system or individual components of the thick matter conveying system and is representative of this property or this operating parameter.
- An operating information should therefore be able to be assigned to a component.
- Such a property or such Operating parameters can be characterized, for example, by a measured variable. These can be properties and operating parameters that become apparent before or after the start of production.
- the sensor unit has one or more sensors for detecting the pumping frequency, wherein the processing unit is configured to determine the stability parameter of the thick matter conveying system depending on the detected operating information and the detected pumping frequency.
- the sensor unit can have one or more optical vibration sensors to record the pump frequency.
- the processing unit can take into account the currently determined values of the pump frequency. This eliminates the need for a potentially error-prone prediction of the pump frequency. This means that even small deviations from a target value of the pump frequency can be included in the determination of the stability parameter, which significantly increases the accuracy of the determination.
- the time interval between the first and second points in time is dependent on the pump frequency.
- the interval can be smaller at a high pump frequency than at a lower pump frequency.
- the second point in time is preferably half a pump period later than the first point in time.
- the effects of the operation of the thick matter pump on the recorded operating information can be particularly advantageously reduced.
- the operational information recorded at the first time is the most recently recorded operational information.
- the processing unit is configured to determine the stability parameter depending on a result of an averaging, wherein the averaging is performed depending on the acquired operating information.
- the processing unit is configured to determine the stability parameter as a function of operating information acquired at a plurality of first and a plurality of second points in time, wherein each of the plurality of second points in time lags behind a corresponding point in time of the plurality of first points in time by the duration of half a pumping period.
- the times of recording two corresponding operating information items are therefore separated by half a pumping period.
- the operating information recorded at a plurality of first points in time can be the most recently recorded operating information and the operating information recorded sequentially by the same sensor at two previous points in time immediately before the most recent recording.
- the operating information recorded at a plurality of second points in time can then be the half-pump period recorded by the same sensor before the most recently recorded operating information and two pieces of operating information each recorded half a pump period before the two sequentially recorded, also by the same sensor.
- a total of six pieces of operating information recorded by the same sensor are used to determine the stability parameter.
- a first piece of operating information is the most recently recorded operating information
- a second and a third piece of operating information are each recorded sequentially at different times
- a fourth piece of operating information is recorded half a pumping period before the most recently recorded operating information
- a fifth piece of operating information is recorded half a pumping period before the second piece of operating information
- a sixth piece of operating information is recorded half a pumping period before the third piece of operating information.
- Such a design of the processing unit enables a particularly simple and fast determination of the stability parameter and thus offers a shorter time delay compared to a time-consuming determination by filtering using complex filter algorithms. This means that tolerance ranges that are generally taken into account and conservatively measured when operating in peripheral locations can be kept small.
- the processing unit is designed to at least temporarily store a plurality of items of operating information recorded at points in time prior to the first point in time.
- the processing unit can have a corresponding memory that is designed to store several pieces of operating information and, for example, has a sufficient size. If the processing unit can access previous operating information, it is possible to use extensive statistical tools when determining the stability parameter, which contributes to further increasing the precision of the determination.
- processing unit can be configured to store recorded operating information that was recorded at a point in time that is at most the duration of a pumping period after the first point in time.
- the sensor unit is configured to detect the operating information to be detected sequentially from the same sensor at at least a first and a second point in time.
- the operating information to be recorded is recorded by different sensors of the same type, for example in order to be able to detect faulty readings by a sensor for technical reasons.
- the greatest possible signal fidelity and correspondingly high accuracy in determining the stability parameter can only be achieved if the same sensor is used.
- the sensor unit is configured to sequentially record operating information that is indicative of a joint moment of a boom arm of the thick material conveying system, an inclination angle of at least one boom arm, an actuator force of at least one actuator of a boom arm, an operating speed of at least one actuator of a boom arm, a load weight at a load attachment point of the thick material conveying system, a rotational speed of a slewing gear, an inclination angle of the thick material conveying system and/or a horizontal or vertical leg force of at least one support leg of the thick material conveying system.
- the joint moment of a mast arm is the moment acting on its mast joint. This represents a moment that depends, among other things, on the total weight of the mast arrangement, wind loads, the weight of a thick material that is currently being conveyed or also on a weight acting on the distal end of the first mast arm of the mast arrangement, corresponding to a mast tip load.
- the joint moment can be determined, for example, by measuring a cylinder force acting in the actuator of the mast arm or a cylinder pressure acting in the actuator of the mast arm in conjunction with one or more other measurements, such as a measurement of the respective joint angle.
- the joint moment of a mast arm can be determined using a Transfer function can be calculated from a cylinder force and a joint angle of the mast joint of the respective mast arm.
- the angle of inclination of a mast arm can be an absolute angle of inclination, i.e. an angle that determines the position of the mast arm in relation to the vertical direction, or a relative angle of inclination, i.e. a difference angle between the angles of inclination of two, particularly adjacent, mast arms. In the latter case, the difference angle corresponds to the opening angle of the distal mast arm.
- the load weight then corresponds to the weight force acting on the load attachment point.
- the angle of inclination of the thick material conveying system should be an angle of the thick material conveying system, for example of its substructure, in relation to the vertical direction.
- the angle of inclination of the thick material conveying system corresponds to an angle between the axis of rotation of the slewing gear and the vertical direction.
- a horizontal or vertical leg force is understood to be a horizontal or vertical force acting on a support leg.
- Further exemplary operating information is indicative of weights of all mast arms with filled and/or unfilled conveyor line, positions of the centres of gravity of all mast arms, weights of additional loads, positions of additional weight attachment points, wind forces acting on the mast arms, positions of the wind surface centres of gravity of all mast arms, a weight of the substructure, a position of the centre of gravity of the substructure and positions of the support surfaces of the support legs in the retracted and/or extended state.
- the stability parameter of the thick matter conveying system can be reliably determined. This in turn makes it possible to make a reliable statement about the stability of the thick matter conveying system.
- the processing unit can be configured to calculate a load moment based on recorded operating information indicative of the joint moments of all boom arms and to determine the stability parameter depending on the calculated load moment.
- the processing unit can, for example, make a precise determination of the stability parameter in real time, taking into account the cylinder pressure and the inclination angle of the respective mast arms.
- the sensor unit must then be set up accordingly to record indicative operating information for the cylinder force and the inclination angles of all mast arms and, for example, comprise a plurality of suitable sensors for this purpose.
- the processing unit is designed to calculate a current position of the overall center of gravity of the thick material conveying system from a plurality of recorded operating information, in particular of different types, and to determine the stability parameter depending on the calculated current position of the overall center of gravity.
- the processing unit can be designed to calculate the respective distance of a line of action of at least one force acting on the thick material conveying system from the tipping edges of the contact surface and to determine the stability parameter depending on the calculated distance, wherein the at least one force acting on the thick material conveying system comprises a weight force of the thick material conveying system acting on the current position of the overall center of gravity of the thick material conveying system.
- the sensor unit is then set up to provide operating information indicative of a position of the slewing gear, operating information indicative of a position of at least one of the boom arms, operating information indicative of a position of the Operating information indicative of the support leg, operating information indicative of the angle of inclination of the thick material conveying system and operating information indicative of the excavation of the thick material conveying system.
- the processing unit does indeed need access to a large number of properties of the thick material conveying system, such as the mass and center of gravity of one, several or all components. Nevertheless, this method can be used to determine the stability parameter particularly reliably.
- the thick material conveying system preferably comprises a control unit for outputting a first control signal if the specific stability parameter of the thick material conveying system is greater than a maximum stability parameter of the thick material conveying system, and for outputting a second control signal if the specific stability parameter of the thick material conveying system is less than or equal to the maximum stability parameter of the thick material conveying system.
- the output of further control signals by the control unit can be provided, for example if a predetermined minimum distance between the specific stability parameter and the maximum stability parameter is not reached.
- the control unit comprises corresponding means for outputting control signals, such as a wired or wireless signal output.
- control signals such as a wired or wireless signal output.
- the control unit can control at least one component of the thick material conveying system and influence an operating parameter of the component. It is conceivable that, while the output of the second control signal causes the proper operation to continue, the output of the first control signal causes the proper operation of the thick material conveying system to be stopped.
- the output of the further control signals can, for example, cause one or more components of the slurry conveying system to operate at a reduced speed compared to normal operation.
- control unit can be configured to limit a working range of the thick matter distribution boom to a currently permissible working range if the specific stability parameter of the thick matter conveying system is greater than the maximum stability parameter, for which purpose the control unit comprises corresponding means.
- Limiting a working range of one or more components of the thick matter conveying system means that an operating parameter of the respective component is limited and the component is operated in accordance with the limited operating parameter.
- the respective operating parameter can thus be limited to a scope of action or a still permissible action intensity of the component depending on the specific stability parameter. In particular, operation of the component outside the permissible working range is prevented.
- the scope of action or the action intensity after limitation is smaller than the maximum scope of action and the maximum action intensity generally intended for the component, for example in normal operation.
- the control unit can determine a currently permissible upper limit for the working range of the thick matter distribution boom and the operation of the thick matter conveying system can be effected in such a way that the thick matter distribution boom is only deflected below the specific upper limit.
- the respective actuator can, for example, receive a suitable control signal that is output by the control unit
- the control unit can limit the deflection of a boom arm using an actuator.
- limiting the working range of the thick material distribution boom should also be understood as an additional or alternative limitation of the angle of rotation range of a rotating mechanism of the thick material distribution boom.
- a method for operating a thick matter conveying system, with a thick matter pump for conveying a thick matter, comprising a core pump in double piston design, which has a pumping frequency, and an S-pipe that can be switched with the pumping frequency, a thick matter distribution boom for distributing the thick matter to be conveyed, wherein the thick matter distribution boom has at least two boom arms, a substructure on which the thick matter distribution boom and the thick matter pump are arranged, wherein the substructure comprises a support structure for supporting the substructure with at least one horizontally and/or vertically movable support leg, and with a sensor unit (11) for sequentially recording at least one piece of operating information and with a processing unit (12), the method comprising the steps: sequential recording, by the sensor unit, of at least one piece of operating information at at least a first and a second point in time, and determining, by the processing unit, a stability parameter of the thick matter conveying system, depending on the at least one piece of operating information recorded at the first point in time
- the method further comprises the steps of: outputting, by a control unit of the thick material conveying system, a first control signal if the determined stability parameter of the thick material conveying system is greater than a maximum stability parameter of the thick material conveying system, and outputting, by the control unit, a second control signal if the determined stability parameter of the thick matter conveying system is less than or equal to the maximum stability parameter of the thick matter conveying system.
- the output of the first control signal may include: limiting the working range of the thick matter distribution boom to a currently permissible working range.
- the computer program is stored, for example, on a computer-readable data carrier.
- a thick matter conveying system 10 which comprises a thick matter pump 16 for conveying a thick matter and a thick matter distribution boom 18 for distributing the thick matter to be conveyed, wherein the thick matter distribution boom 18 has a rotating mechanism 19 that can rotate about a vertical axis and several boom arms 41. Furthermore, a conveying line 17 extending over the boom arms 41 is also shown, which is connected to the thick matter pump 16.
- the thick matter conveying system 10 comprises a substructure 30 on which the thick matter distribution boom 18 and thick matter pump 16 are arranged.
- the substructure 30 has a support structure 31 with four support legs 32 for supporting the substructure 30.
- the substructure 30 is shown as being arranged on a vehicle 33 by way of example.
- the sensor unit 11 is designed to sequentially record at least one piece of operating information at at least a first and a second point in time. To do this, it can access operating information repeatedly recorded by one or more sensors, for example via wired or wireless signal lines.
- the sensor unit 11 can also be designed to detect the pumping frequency of the core pump 15 or the S-tube 24 and, for example, have one or more vibration sensors suitable for this purpose.
- the processing unit 12 is set up to determine a stability parameter of the thick matter conveying system 10, depending on the operating information recorded at the first time, the operating information recorded at the second time and the pumping frequency.
- the stability parameter characterizes the current stability of the support structure 31 and thus of the thick matter conveying system 10. Accordingly, the processing unit 12 has access both to the operating information recorded sequentially at at least a first and a second time and to the pumping frequency of the core pump 15. For this purpose, a corresponding design of the sensor unit 11 and the processing unit 12 with the necessary hardware and/or software components is provided for the thick matter conveying system 10.
- the processing unit 12 can access data stored in a memory as needed, which includes information about the respective mass and/or the respective spatial extent of all components of the thick matter conveying system 10 and in particular about the pumping frequency.
- the operating parameter pump frequency can be predetermined or also detected by the sensor unit 11 and then made accessible to the processing unit 12 and stored, for example, in a corresponding memory.
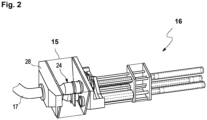
- Fig.2 shows a thick matter pump 16 for conveying a thick matter.
- the thick matter pump 16 comprises a core pump 15 in double piston design and a switchable S-pipe 24.
- the core pump 15 has a pumping frequency that corresponds to a switching frequency of the S-pipe 24, with which one end of the S-pipe 24 is switched back and forth between the two pistons of the core pump.
- the other end of the S-pipe 24 is connected to the conveying line 17 of the thick matter distribution boom.
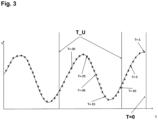
- Fig.3 which represents a diagram that shows the effects of the operation of a thick matter pump 16 on an operating information to be recorded
- the values of the operating information 8 under consideration have a component that oscillates with the pumping frequency of the core pump 15.
- An operating information indicative of the cylinder force of the boom arm 41 connected to the rotating gear 19 can be used as an example of such an operating information 8.
- recorded values of the operating information S are plotted over time T.
- the processing unit 12 is set up to store at least the operating information recorded at 26 previous times.
- T_U marks the times of the switching of the S-tube 24 and thus also provides information about the pumping frequency.
- the processing unit 12 is set up to determine the stability parameter depending on the operating information recorded at the first time and the operating information recorded at the second time.
- the second time is half a pumping period later than the first time.
- the result represents operating information modified by smoothing.
- the processing unit 12 can be configured to determine the stability parameter depending on operating information acquired at a plurality of first and a plurality of second points in time, wherein each of the plurality of second points in time lags behind a corresponding point in time of the plurality of first points in time by the duration of half a pumping period.
- an average value S_falt can then also be formed from all modified operating information, which in turn corresponds to a deconvolution of the most recently recorded first operating information:
- the modified operating information or average values which in turn depend on the pumping frequency, can then be used as a basis for determining the stability parameter.
- a current position of the overall center of gravity of the thick matter conveying system 10 can be calculated from a plurality of suitable modified operating information of different types, taking into account the masses and spatial dimensions of relevant components of the thick matter system, such as the boom arms. The smaller the distance of the line of action, which takes into account at least the weight force of the thick matter conveying system acting on the overall center of gravity, from the tipping edges of the contact surface, the lower the stability and the higher the stability parameter is determined.
- an optional control unit 13 of the thick matter conveying system 10 is additionally designed to control one or more components of the thick matter conveying system 10 using control signals, depending on the stability parameter determined by the processing unit 12. Accordingly, the control unit 13 is set up to output a first control signal if the stability parameter determined by the processing unit 12 is greater than a maximum stability parameter of the thick matter conveying system 10. In this case, the control unit 13 then limits a working range of the thick matter distribution boom 18 to a currently permissible working range. Furthermore, the control unit 13 is additionally set up to output a second control signal if the determined stability parameter is less than or equal to the maximum stability parameter.
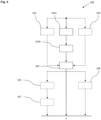
- Fig.4 shows a flow chart of an embodiment of a method 100 according to the invention.
- step 101a the sensor unit 11 records operating information of the thick matter conveying system 10.
- step 101b the sensor unit 11 then records the operating information again.
- the time of recording in step 101a is the second time and the time of recording in step 101b is the first time.
- step 101a is half a pumping period behind step 101b.
- the operating information recorded in step 101b should be the most recently recorded operating information.
- steps 102 and 103 the pumping frequency can also have been recorded by the sensor unit 11.
- a stability parameter of the thick matter conveying system 10 is determined by the processing unit 12 in step 104.
- an average value is to be formed from the operating information recorded in step 101b and the operating information recorded in step 101a.
- modified operating information is obtained which has been freed from the effect of the operation of the pump on the recorded operating information.
- the processing unit 12 determines a stability parameter, for example by calculating a current position of the overall center of gravity of the thick matter conveying system 10, taking into account the mass and the spatial extent of all boom arms 41.
- steps 105 and 106 follows here.
- a control unit of the thick matter conveying system 10 outputs a first control signal in step 105.
- the control unit controls at least one component of the thick matter conveying system 10 and thus influences an operating parameter of the component.
- This can, for example, include a further step 107 in the form of limiting the working range of the thick matter distribution boom 18 to a currently permissible working range.
- the control unit can output a second control signal in a step 106.
- the control unit can control a thick matter pump 16 in this way so that the pumping frequency is increased or reduced.
Landscapes
- Engineering & Computer Science (AREA)
- Architecture (AREA)
- Mechanical Engineering (AREA)
- Civil Engineering (AREA)
- Structural Engineering (AREA)
- General Engineering & Computer Science (AREA)
- Control Of Conveyors (AREA)
- On-Site Construction Work That Accompanies The Preparation And Application Of Concrete (AREA)
- Structures Of Non-Positive Displacement Pumps (AREA)
- Manipulator (AREA)
Description
- Die vorliegende Erfindung betrifft unter anderem ein Dickstofffördersystem mit einer Dickstoffpumpe, einem Dickstoffverteilermast, einem Unterbau, einer Sensoreinheit und einer Verarbeitungseinheit, sowie ein Verfahren zum Betreiben eines Dickstofffördersystems.
- Aus dem Stand der Technik sind gattungsgemäße Dickstofffördersysteme bekannt (vgl. z.B.
WO 2005/042319 A1 oderCN 102 434 620 B ). - Zu deren Standsicherheitsüberwachung werden verschiedene Betriebsparameter beobachtet, sodass bei Überschreiten eines kritischen Wertes eines solchen Betriebsparameters das Dickstofffördersystem als Reaktion darauf auf eine vorgegebene Art und Weise angesteuert werden kann und typischerweise ein ordnungsgemäßer Betrieb des Dickstofffördersystems eingestellt wird. Die hierzu berücksichtigten Betriebsparametern, wie Lastmoment, Lage des Gesamtschwerpunkts, Zylinderkraft der Mastarme oder Beinkräfte von Stützbeinen, unterliegen dabei Beeinflussungen durch den Betrieb der Dickstoffpumpe des Dickstofffördersystems. Der Betrieb der Dickstoffpumpe verursacht periodische Schwankungen der Betriebsparameter. Problematisch ist hierbei jedoch, dass es bei der Verwendung des Dickstofffördersystems in Randlagen und an der Obergrenze der Standsicherheit aufgrund der Beeinflussung der Betriebsparameter durch den Betrieb der Dickstoffpumpe zu einer unerwünschten wiederkehrenden Überschreitung und Unterschreitung der Obergrenze und einer ständigen Ab- und Anschaltung des Betriebs des Dickstofffördersystems kommt.
- Eine Aufgabe der vorliegenden Erfindung ist es deshalb, vor dem Hintergrund der voranstehend genannten Probleme ein verbessertes Dickstofffördersystem und ein verbessertes Verfahren zum Betreiben eines Dickstofffördersystems bereitzustellen.
- Die erfindungsmäße Lösung liegt in den Merkmalen der unabhängigen Ansprüche. Vorteilhafte Weiterbildungen sind Gegenstand der abhängigen Ansprüche.
- Gemäß der Erfindung wird ein Dickstofffördersystem offenbart, mit einer Dickstoffpumpe zum Fördern eines Dickstoffs, umfassend eine Kernpumpe in Doppelkolbenbauart, die eine Pumpfrequenz aufweist, und ein mit der Pumpfrequenz umschaltbares S-Rohr, einem Dickstoffverteilermast zum Verteilen des zu fördernden Dickstoffs, wobei der Dickstoffverteilermast zumindest zwei Mastarme aufweist, einem Unterbau, an dem der Dickstoffverteilermast und die Dickstoffpumpe angeordnet sind, wobei der Unterbau ein Stützwerk zur Abstützung des Unterbaus mit zumindest einem horizontal und/oder vertikal verfahrbaren Stützbein umfasst, einer Sensoreinheit zum sequenziellen Erfassen zumindest einer Betriebsinformation zu zumindest einem ersten und einem zweiten Zeitpunkt, und einer Verarbeitungseinheit, eingerichtet zum Bestimmen eines Standsicherheitsparameters des Dickstofffördersystems, abhängig von der zumindest einen zum ersten Zeitpunkt erfassten Betriebsinformation, der zumindest einen zum zweiten Zeitpunkt erfassten Betriebsinformation und der Pumpfrequenz.
- Das erfindungsgemäße Dickstofffördersystem ist beispielsweise eine Autobetonpumpe.
- Bei der Erfindung handelt es sich um eine besonders vorteilhafte Ausgestaltung eines Dickstofffördersystems, bei dem zur Bestimmung der Standsicherheit anhand eines Standsicherheitsparameters nicht nur eine von einer Sensoreinheit erfasste Betriebsinformation berücksichtigt wird, sondern zusätzlich auch spezifische Betriebsparameter der Dickstoffpumpe. Dies ermöglicht, dass die Beeinflussung der erfassten Betriebsinformation durch den Betrieb der Dickstoffpumpe ermittelt werden kann. Mithin kann so ein Standsicherheitsparameter des Dickstofffördersystems großenteils unabhängig vom Betrieb der Dickstoffpumpe bestimmt werden.
- Die Erfindung hat erkannt, dass sich dazu insbesondere eine Berücksichtigung der Pumpfrequenz der Kernpumpe, die der Umschaltfrequenz des S-Rohrs entspricht, eignet. Unter einer Pumpperiode ist diejenige Zeitdauer zu verstehen, nach der sich ein Pumpvorgang wiederholt. Sie entspricht dem Kehrwert der Pumpfrequenz. Durch diesen vorgebbaren Betriebsparameter der Dickstoffpumpe, der vorzugsweise wie auch die zu berücksichtigende Betriebsinformation ebenfalls von der Sensoreinheit erfasst wird, kann die Beeinflussung der jeweiligen Betriebsinformation durch den Betrieb der Dickstoffpumpe besonders zuverlässig und exakt bestimmt werden. Auf eine aufwändige und zeitintensive Filterung kann verzichtet werden. So wird eine zuverlässige Bestimmung der Standsicherheit mit besonders geringem Zeitverzug und somit besonders effizient ermöglicht. Auch wird eine bessere Glättung gegenüber die Pumpfrequenz nicht berücksichtigenden Filteralgorithmen geboten. Somit wird es möglich, ein die Standsicherheit nicht gefährdendes Abschalten des Dickstofffördersystems zu vermeiden, sodass ein kontrollierter Betrieb des Dickstofffördersystems in Randlagen erfolgen kann.
- Nachfolgend seien zunächst einige Begriffe erläutert:
Dickstoff ist ein Oberbegriff für schwer förderbare Medien. Bei dem Dickstoff kann es sich beispielsweise um einen Stoff mit grobkörnigen Bestandteilen, einen Stoff mit aggressiven Bestandteilen oder Ähnliches handeln. Der Dickstoff kann auch ein Schüttgut sein. In einer Ausführungsform ist der Dickstoff Frischbeton. Frischbeton kann Körner bis zu einer Größe von mehr als 30 mm enthalten, bindet ab, bildet Ablagerungen in Toträumen und ist aus diesen Gründen schwierig zu fördern. - Beispielhafte Dickstoffe sind Beton mit einer Dichte von 800 kg/m3 bis 2300 kg/m3 oder Schwerbeton mit einer Dichte von mehr als 2300 kg/m3.
- Die Dickstoffpumpe kann eine Kernpumpe mit zwei, beispielsweise genau zwei, Förderzylindern umfassen. Es wird dann abwechselnd vom ersten auf den zweiten Förderzylinder und vom zweiten auf den ersten Förderzylinder umgeschaltet. Zwischen den Förderzylindern kann ein S-Rohr zyklisch umgeschaltet werden. Ferner kann ein Zusatzzylinder so eingerichtet sein, dass er jeden der Übergänge überbrückt.
- Bei dem S-Rohr handelt es sich um einen bewegbaren Rohrabschnitt, mit dem die Förderzylinder wechselweise mit dem Auslass der Dickstoffpumpe verbunden werden. Der Rohrabschnitt und der Zusatzzylinder können Elemente einer Baueinheit sein, die lösbar mit der Dickstoffpumpe verbunden ist. Dadurch kann die Wartung und Reinigung der Dickstoffpumpe erleichtert werden.
- Der Dickstoffverteilermast umfasst zumindest zwei Mastarme, kann aber auch drei, vier oder fünf Mastarme umfassen. Typischerweise umfasst die Mastanordnung drei bis sieben Mastarme. Ein Mastarm kann dabei an seinem proximalen Ende mit einem Drehwerk des Dickstoffverteilermasts und an seinem distalen Ende an dem proximalen Ende eines benachbarten Mastarms verbunden sein. Der oder die weiteren Mastarme sind aneinandergereiht, und jeweils an ihrem proximalen Ende mit einem distalen Ende des benachbarten Mastarms verbunden. Das distale Ende des letztgereihten Mastarms, der zudem keine weitere Verbindung an seinem distalen Ende aufweist, definiert dabei einen Lastanhängepunkt.
- Die Mastarme sind dabei jeweils über ein Mastgelenk so miteinander verbunden, dass sie zumindest, zum Beispiel ausschließlich, in einer Dimension zumindest unabhängig von den übrigen Mastarmen bewegbar sind. Jedem Mastarm ist dabei das Mastgelenk an seinem proximalen Ende zugeordnet.
- Die Verbindung des einen Mastarms mit dem Drehwerk kann so ausgestaltet sein, dass bei einer Drehung des Drehwerks um eine Achse auch dieser Mastarm oder sämtliche Mastarme um diese Achse gedreht werden. Beispielsweise ist der Mastarm so an dem Drehwerk befestigt, dass er, zum Beispiel ausschließlich, in vertikaler Richtung unabhängig vom Drehwerk bewegt und beispielsweise über sein Mastgelenk rotiert werden kann. Denkbar ist auch, dass ein Mastarm eine Teleskopfunktionalität aufweist und entlang seiner Längsachse teleskopartig und stufenlos verlänger- oder verkürzbar ist. Ein Mastarm ist zum Beispiel so verstellbar, dass zumindest das distale Ende des Mastarms zumindest in eine der drei Raumrichtungen (x-, y- und z-Richtung) bewegbar ist.
- Alternativ oder zusätzlich kann ein Mastarm um seine Längsachse rotierbar sein. Beispielsweise umfasst ein Mastarm zumindest einen Aktuator für sein Mastgelenk, wie zum Beispiel einen Hydraulik-, oder Pneumatikzylinder oder einen elektromechanischer Aktuator oder eine Kombination mehrerer, auch unterschiedlicher Typen von Aktuatoren, mit dem er seine Lage gegenüber zumindest einem anderen Mastarm, insbesondere dem am proximalen Ende verbundenen Mastarm, verändern kann. Die Aktuatoren können zum Beispiel dazu eingerichtet sein, den Mastarm um eine horizontale Achse, die zum Beispiel durch sein Mastarmgelenk verläuft, rotatorisch zu verschwenken und/oder in eine, in zwei oder in alle Raumrichtungen translatorisch zu bewegen.
- Alternativ oder zusätzlich kann der Mastarm weitere Aktuatoren aufweisen, mittels derer er, zum Beispiel teleskopartig, verlängert oder verkürzt oder rotiert werden kann.
- Bei dem Unterbau handelt es sich um ein Grundgerüst, zum Beispiel ein Fahrgestell, an dem der Dickstoffverteilermast und die Dickstoffpumpe angeordnet sind. Beispielsweise sind Dickstoffverteilermast und/oder Dickstoffpumpe an dem Unterbau befestigt. Der Unterbau kann stationär, zum Beispiel als Plattform) oder mobil (zum Beispiel als Fahrzeug) ausgebildet sein. Durch die Anordnung von Dickstoffverteilermast und Dickstoffpumpe an dem Unterbau kann das gesamte Dickstofffördersystem besonders kompakt als eine Einheit, und beispielweise in Form einer Autobetonpumpe ausgebildet sein.
- Der Unterbau umfasst ein Stützwerk zur Abstützung des Unterbaus mit zumindest einem horizontal und/oder vertikal verfahrbaren Stützbein. Ein Stützbein eines Dickstofffördersystems stellt eine Komponente des Stützwerks dar, die der Erhöhung der Standsicherheit des Dickstofffördersystems dient. Der Einfluss des Stützwerks auf die Standsicherheit ist dabei insbesondere von einer individuellen Anordnung und Aufstellung von Stützbeinen abhängig. Dazu ist das Stützbein auf einem Untergrund mit einem Abstützteller abstützbar. Üblicherweise sind bei einem Stützwerk vier Stützbeine vorgesehen.
- Das Dickstofffördersystem umfasst Mittel zur Ausführung oder Steuerung des erfindungsgemäßen Verfahrens. Diese Mittel umfassen insbesondere die Sensoreinheit und die Verarbeitungseinheit, können aber auch eine Steuereinheit des Dickstofffördersystems umfassen, und können als jeweils separate oder in verschiedenen Kombinationen zusammengefasste Hardware- und/oder Software-Komponenten ausgebildet sein. Die Mittel umfassen beispielsweise mindestens einen Speicher mit Programmanweisungen eines Computerprogramms und mindestens einen Prozessor, ausgebildet zum Ausführen von Programmanweisungen aus dem mindestens einen Speicher.
- Die Sensoreinheit ist dazu eingerichtet, zumindest eine Betriebsinformation zu erfassen, insbesondere selbsttätig und unabhängig von einer Benutzereingabe zu erfassen. Das Erfassen der zumindest einen Betriebsinformation soll sequenziell, also sich in bestimmten zeitlichen Abständen wiederholend, durchgeführt werden. Denkbar ist, dass eine Betriebsinformation in vorgegebenen zeitlichen Intervallen wiederholt erfasst wird. Des weiteren ist vorgesehen, dass die Betriebsinformation zu zumindest einem ersten und einem zweiten Zeitpunkt erfasst wird. Somit liegen zumindest zwei Betriebsinformationen gleichen Typs vor, die beispielsweise von demselben Sensor der Sensoreinheit nacheinander erfasst worden sind.
- Beispielsweise kann das Erfassen einer Betriebsinformation durch ein Messen einer für diese Betriebsinformation charakteristischen Messgröße erfolgen. Die Sensoreinheit kann dazu einen oder mehrere Sensoren gleichen oder unterschiedlichen Typs umfassen. Beispielhafte Sensoren sind Kraft- und Drucksensoren (z.B. zum Erfassen einer Zylinderkraft eines Mastgelenks, einer auf einen Aktuator eines Mastarms wirkenden Kraft oder einer Beinkraft eines Stützbeins), Positionssensoren (z.B. Sensoren eines satellitengestützten Positionssystems wie GPS, GLONASS oder Galileo), Lagesensoren (z.B. Wasserwaagen oder Neigungssensorik zum Erfassen eines Neigungswinkels eines Mastarms), elektrische (z.B. Induktionssensoren), optische (z.B. Lichtschranken, Lasersensoren oder 2D-Scanner) oder akustische Sensoren (z.B. Ultraschallsensoren) als Schwingungssensoren zum Erfassen der Pumpfrequenz. Gleichermaßen kann eine Betriebsinformation auch durch das Zusammenwirken mehrerer Sensoren der Sensoreinheit erfasst werden. So kann beispielsweise durch Kombination der Messungen eines Schwingungssensors und eines Drucksensors die zu erfassende Betriebsinformation besonders präzise ermittelt werden.
- Alternativ oder zusätzlich kann die Sensoreinheit auch ein oder mehrere (z.B. drahtlose) Kommunikationsmittel umfassen, durch die (z.B. extern) erfasste und zum Beispiel von einem Benutzer an einem Benutzerendgerät per Benutzereingabe bereitgestellte Betriebsinformationen auf fachmännisch bekanntem Wege an der Sensoreinheit empfangen werden können.
- Die Verarbeitungseinheit soll als eingerichtet zum Bestimmen eines Standsicherheitsparameters des Dickstofffördersystems verstanden werden. Dies soll abhängig von der zumindest einen, insbesondere von sämtlichen, zum ersten Zeitpunkt erfassten Betriebsinformation, der zumindest einen, insbesondere von sämtlichen, zum zweiten Zeitpunkt erfassten Betriebsinformation und der Pumpfrequenz erfolgen. Dazu kann sie zum Beispiel Zugriff auf die von der Sensoreinheit erfassten Informationen haben. Von dem Bestimmen des Standsicherheitsparameters soll ebenfalls als umfasst verstanden werden, dass der Standsicherheitsparameter unter Hinzuziehung vorgegebener und als konstant angenommenen Eigenschaften von Komponenten des Dickstofffördersystems, wie zum Beispiel deren Masse oder deren räumliche Ausdehnung, berechnet wird. Dazu kann die Verarbeitungseinheit auch die zeitliche Entwicklung der Pumpfrequenz berücksichtigen.
- Die Standsicherheit des Dickstofffördersystems ist umso höher, je größer der Abstand der Wirkungslinie, die sämtliche auf das Dickstofffördersystem wirkenden Kräfte berücksichtigt, von den Kippkanten der Aufstandsfläche ist. Eine verlässliche Aussage über die Standsicherheit kann aber schon bei Zugrundelegung einer Wirkungslinie getroffen werden, die zumindest die auf das Dickstofffördersystem wirkende Gewichtskraft berücksichtigt. Je mehr der tatsächlich wirkenden Kräfte in der Wirkungslinie berücksichtigt werden, desto präziser kann diese Aussage getroffen werden. Daher kann die Standsicherheit des Dickstofffördersystems besonders vorteilhaft durch einen den Abstand der Wirkungslinie von den Kippkanten der Aufstandsfläche repräsentierenden Standsicherheitsparameter charakterisiert werden. Der Standsicherheitsparameter befindet sich innerhalb eines vorgegebenen oder dynamisch bestimmbaren Standsicherheitsbereichs, innerhalb welchem der Abstand der Wirkungslinie von jeder der Kippkanten größer als oder gleich Null ist, vorzugsweise wird dabei noch eine Sicherheitsreserve berücksichtigt. Innerhalb des Standsicherheitsbereichs ist die Standsicherheit des Dickstofffördersystems gegeben. Die Obergrenze des Standsicherheitsbereichs wird durch einen maximalen Standsicherheitsparameter definiert. Der maximale Standsicherheitsparameter liegt dann vor, wenn der Abstand der Wirkungslinie von einer der Kippkanten Null ist. Entsprechend nimmt der Abstand der Wirkungslinie von zumindest einer der Kippkanten mit zunehmendem Standsicherheitsparameter ab. Oberhalb der Obergrenze ist der Abstand kleiner als Null und die Standsicherheit des Dickstofffördersystems nicht mehr gegeben. Es ist denkbar, dass ein Standsicherheitsbereich für jede Betriebssituation des Dickstofffördersystems vorgegeben oder bestimmbar ist, zum Beispiel unter Berücksichtigung konstant angenommener Eigenschaften der zu berücksichtigenden Komponenten des Dickstofffördersystems. Beispielsweise kann dazu für jede mögliche Anordnung des Stützwerks, zum Beispiel durch eine bestimmte Aufstellung von Stützbeinen, eine Aufstandsfläche vorgegeben oder bestimmbar sein.
- Der Abstand der Wirkungslinie von einer der Kippkanten sowie die Lage der Wirkungslinie sind jeweils zumindest von der Gewichtskraft des Dickstofffördersystems abhängig und können zum Beispiel von der Verarbeitungseinheit berechnet. Die Lage der Wirkungslinie kann vertikale und horizontale Richtungskomponenten aufweisen, und von Wirkungsrichtungen und /oder Beträgen mehrerer Kräfte abhängen. Beispielsweise können eine oder mehrere dabei zu berücksichtigende Kräfte vorgegeben oder von einem Benutzer (z.B. mittels einer geeigneten Benutzerschnittstelle) auswählbar sein. Wird zum Beispiel nur die Gewichtskraft eines Dickstofffördersystems berücksichtigt, dann entspricht die Wirkungslinie einer durch den Gesamtschwerpunkt verlaufenden Lotlinie. Die Lage der Wirkungslinie gleicht dann der Lage der Lotlinie. Ist die Lage der Wirkungslinie zusätzlich von einer Kraft abhängig, die eine horizontale Komponente aufweist, wie zum Beispiel eine auf das Dickstofffördersystem seitlich einwirkende Windkraft, dann umfasst die Lage der Wirkungslinie auch zumindest eine horizontale Komponente, und ihre Lage ist ungleich der Lotlinie. Es ist denkbar, dass die Lage der Wirkungslinie auf eine solche Weise von einer oder mehreren weiteren Kräften abhängig ist, dass die Verarbeitungseinheit die Lage, vorzugsweise nur, bei Eintreffen einer oder mehrerer spezifischer Bedingungen, zum Beispiel oberhalb einer beim Betrieb des Dickstofffördersystems vorherrschenden Windstärke, stufenweise, zum Beispiel um jeweils einen vorgegebenen Betrag in eine vorgegebene Richtung, anpassen kann. Es ist auch denkbar, dass die Lage der Wirkungslinie von den Wirkungsrichtungen und/oder Beträgen einer oder mehrerer, vorzugsweise sämtlicher, von der Sensoreinheit erfassten und für Kräfte indikativen Betriebsinformationen abhängt.
- Eine Betriebsinformation ist indikativ für eine Eigenschaft oder einen Betriebsparameter einer Vielzahl von möglichen Eigenschaften und Betriebsparametern des Dickstofffördersystems oder einzelner Komponenten des Dickstofffördersystems und repräsentativ für diese Eigenschaft oder diesen Betriebsparameter. Eine Betriebsinformation soll sich somit einer Komponente zuordnen lassen können. Eine solche Eigenschaft oder ein solcher Betriebsparameter kann beispielsweise durch eine Messgröße charakterisiert werden. Dabei kann es sich um Eigenschaften und Betriebsparameter handeln, die bereits vor oder erst nach einem Beginn des Förderns zu Tage treten.
- Vorzugsweise weist die Sensoreinheit einen oder mehrere Sensoren zum Erfassen der Pumpfrequenz auf, wobei die Verarbeitungseinheit dazu eingerichtet ist, den Standsicherheitsparameter des Dickstofffördersystems abhängig von der erfassten Betriebsinformation und der erfassten Pumpfrequenz zu bestimmen.
- Beispielsweise kann die Sensoreinheit einen oder mehrere optische Schwingungssensoren zum Erfassen der Pumpfrequenz aufweisen. Auf diese Weise können jeweils aktuell ermittelte Werte der Pumpfrequenz durch die Verarbeitungseinheit berücksichtigt werden. Auf eine gegebenenfalls fehleranfällige Vorhersage der Pumpfrequenz kann so verzichtet werden. Dadurch können bereits kleine Abweichungen von einem Sollwert der Pumpfrequenz in die Bestimmung des Standsicherheitsparameters eingehen, was die Genauigkeit der Bestimmung signifikant erhöht.
- In einer weiteren Ausführungsform ist der zeitliche Abstand zwischen dem ersten und dem zweiten Zeitpunkt abhängig von der Pumpfrequenz. So kann der Abstand bei einer hohen Pumpfrequenz kleiner sein als bei einer niedrigeren Pumpfrequenz. Vorzugsweise liegt der zweite Zeitpunkt gegenüber dem ersten Zeitpunkt um die Dauer einer halben Pumpperiode zurück.
- Auf diese Weise können basierend auf den zum ersten und zum zweiten Zeitpunkt erfassten Betriebsinformationen unter Berücksichtigung der Pumpfrequenz, zum Beispiel mittels Mittelwertbildung und/oder Faltung, die Auswirkungen des Betriebs der Dickstoffpumpe auf die erfasste Betriebsinformation besonders vorteilhaft verringert werden.
- Optional handelt es sich bei der zum ersten Zeitpunkt erfassten Betriebsinformation um die jüngste erfasste Betriebsinformation.
- Dies erlaubt es, die Standsicherheit basierend auf möglichst aktuellen Betriebsinformationen zu bestimmen. Das Risiko, das der bestimmte Standsicherheitsparameter in der aktuellen Situation aufgrund der Verwendung älterer Informationen gar nicht zutreffend sein könnte, kann so minimiert werden.
- In einer Ausführungsform ist die Verarbeitungseinheit dazu eingerichtet, den Standsicherheitsparameter abhängig von einem Ergebnis einer Mittelwertbildung zu bestimmen, wobei die Mittelwertbildung abhängig von den erfassten Betriebsinformationen erfolgt.
- Dies stellt eine besonders einfache Methode dar, um die Beeinflussung der erfassten Betriebsinformation durch den Betrieb der Dickstoffpumpe ermitteln zu können, und so den Standsicherheitsparameter mit geringem Aufwand zu bestimmen, ohne dass auf rechenintensive Verfahren, wie zum Beispiel die Verwendung von Filteralgorithmen, zurückgegriffen werden müsste.
- Beispielhaft ist die Verarbeitungseinheit dazu eingerichtet, den Standsicherheitsparameter abhängig von zu einer Mehrzahl von ersten und zu einer Mehrzahl von zweiten Zeitpunkten erfassten Betriebsinformationen zu bestimmen, wobei jeder der Mehrzahl der zweiten Zeitpunkte gegenüber jeweils einem korrespondierenden Zeitpunkt der Mehrzahl der ersten Zeitpunkte um die Dauer einer halben Pumpperiode zurückliegt.
- Die Zeitpunkte der Erfassung zweier zueinander korrespondierender Betriebsinformationen liegen dementsprechend jeweils um die Dauer einer halben Pumpperiode auseinander. Bei den zu einer Mehrzahl von ersten Zeitpunkten erfassten Betriebsinformationen kann es sich um eine jüngste erfasste Betriebsinformation sowie um von dem gleichen Sensor zu zwei zurückliegenden, unmittelbar vor der jüngsten Erfassung liegenden Zeitpunkten sequenziell erfassten Betriebsinformationen handeln. Bei den zu einer Mehrzahl von zweiten Zeitpunkten erfassten Betriebsinformationen kann es sich dann um die eine halbe Pumpperiode zeitlich vor der jüngsten erfassten Betriebsinformation von dem gleichen Sensor erfassten sowie um zwei jeweils um eine halbe Pumpperiode zeitlich vor den beiden sequenziell, ebenfalls von dem gleichen Sensor, erfassten, Betriebsinformationen handeln.
- In diesem Beispiel finden somit insgesamt sechs von demselben Sensor erfasste Betriebsinformationen Eingang in die Bestimmung des Standsicherheitsparameters. Davon ist eine erste Betriebsinformation die jüngste erfasste Betriebsinformation, eine zweite und eine dritte Betriebsinformation sind jeweils zeitlich unterschiedlich zurückliegend sequenziell erfasst, eine vierte Betriebsinformation ist eine halbe Pumpperiode zeitlich vor der jüngsten erfassten Betriebsinformation erfasst, eine fünfte eine halbe Pumpperiode zeitlich vor der zweiten Betriebsinformation und eine sechste eine halbe Pumpperiode zeitlich vor der dritten Betriebsinformation erfasst. Mithin ergeben sich sechs jeweils paarweise um eine halbe Pumpperiode zeitlich auseinander liegend erfasste Betriebsinformationen. Entsprechend sollen in diesem Beispiel die erste und die vierte, die zweite und die fünfte sowie die dritte und die sechste Betriebsinformation alles jeweils korrespondierend verstanden werden.
- Eine solche Ausgestaltung der Verarbeitungseinheit ermöglicht eine besonders einfache und schnelle Bestimmung des Standsicherheitsparameters und bietet so einen geringeren Zeitverzug gegenüber einer zeitintensiven Bestimmung durch Filterung mittels aufwändigen Filteralgorithmen. Dadurch können fachüblich beim Betrieb in Randlagen grundsätzlich einzukalkulierende und konservativ zu bemessende Toleranzbereiche klein gehalten werden.
- Vorteilhafterweise ist die Verarbeitungseinheit dazu eingerichtet, mehrere zu Zeitpunkten vor dem ersten Zeitpunkt erfasste Betriebsinformationen zumindest zeitweise zu speichern.
- So kann die Verarbeitungseinheit einen entsprechenden Speicher aufweisen, der zur Speicherung mehrerer Betriebsinformationen ausbildet ist und zum Beispiel eine hinreichende Größe aufweist. Kann die Verarbeitungseinheit auf zurückliegende Betriebsinformationen zugreifen, ist eine Möglichkeit zur Verwendung umfangreicher statistischer Werkzeuge bei der Bestimmung des Standsicherheitsparameters gegeben, was zur weiteren Steigerung der Präzision der Bestimmung beiträgt.
- Zusätzlich kann die Verarbeitungseinheit dazu eingerichtet sein, erfasste Betriebsinformationen zu speichern, die zu einem Zeitpunkt erfasst worden sind, der längstens um die Dauer einer Pumpperiode hinter dem ersten Zeitpunkt zurückliegt.
- Dies erlaubt es, die Anforderungen hinsichtlich Speichergröße und Speicherdauer niedrig zu halten, sodass auf kostengünstige Speicherlösungen mit geringer Größe und geringer Komplexität zurückgegriffen werden kann.
- Vorzugsweise ist die Sensoreinheit eingerichtet, die zu zumindest einem ersten und einem zweiten Zeitpunkt sequenziell zu erfassenden Betriebsinformationen von demselben Sensor zu erfassen.
- Zwar ist denkbar, dass die zu erfassenden Betriebsinformationen von verschiedenen Sensoren des gleichen Typs erfasst werden, um beispielsweise technisch bedingte, fehlerhafte Erfassungen eines Sensors bemerken zu können. Allerdings kann nur bei Verwendung desselben Sensors eine größtmögliche Signaltreue und entsprechend hohe Genauigkeit bei der Bestimmung des Standsicherheitsparameters erreicht werden.
- In einer Ausführungsform des Dickstofffördersystem ist die Sensoreinheit zum sequenziellen Erfassen einer Betriebsinformation eingerichtet, die indikativ ist für ein Gelenkmoment eines Mastarms des Dickstofffördersystems, einen Neigungswinkel zumindest eines Mastarms, eine Aktuatorkraft zumindest eines Aktuators eines Mastarms, eine Betriebsgeschwindigkeit zumindest eines Aktuators eines Mastarms, ein Lastgewicht an einem Lastanhängepunkt des Dickstofffördersystems, eine Drehgeschwindigkeit eines Drehwerks, einen Neigungswinkel des Dickstofffördersystems und/oder eine horizontale oder eine vertikale Beinkraft zumindest eines Stützbeins des Dickstofffördersystems.
- Bei dem Gelenkmoment eines Mastarms handelt es sich um das auf dessen Mastgelenk wirkende Moment. Dieses stellt ein Moment dar, das unter anderem abhängig ist von dem Gesamtgewicht der Mastanordnung, von Windlasten, vom Gewicht eines momentan fördernden Dickstoffs oder auch von einem am distalen Ende des ersten Mastarms der Mastanordnung wirkenden Gewicht, entsprechend einer Mastspitzenlast. Das Gelenkmoment kann beispielsweise durch Messung einer im Aktuator des Mastarms wirkenden Zylinderkraft oder eines im Aktuator des Mastarms wirkenden Zylinderdrucks in Verbindung mit einer oder mehreren anderen Messungen, wie zum Beispiel einer Messung des jeweiligen Gelenkwinkels, auf das Gelenkmoment geschlossen werden. Beispielsweise kann das Gelenkmoment eines Mastarms mittels einer Übertragungsfunktion aus einer Zylinderkraft und einem Gelenkwinkel des Mastgelenks des jeweiligen Mastarms berechnet werden. Bei dem Neigungswinkel eines Mastarms kann es sich um einen absoluten Neigungswinkel, das heißt um einen Winkel, der die Lage des Mastarms gegenüber der Lotrichtung, handeln oder um einen relativen Neigungswinkel, das heißt um einen Differenzwinkel zwischen Neigungswinkeln zweier, insbesondere benachbarter, Mastarme. Im letzten Fall entspricht der Differenzwinkel dann dem Öffnungswinkel des distalen Mastarms. Das Lastgewicht entspricht dann der am Lastanhängepunkt wirkenden Gewichtskraft. Bei dem Neigungswinkel des Dickstofffördersystems soll es sich um einen Winkel des Dickstofffördersystems, zum Beispiel von dessen Unterbau, gegenüber der Lotrichtung handeln. Beispielsweise entspricht der Neigungswinkel des Dickstofffördersystems einem Winkel zwischen der Drehachse des Drehwerks und der Lotrichtung. Unter einer horizontalen oder vertikalen Beinkraft soll eine auf ein Stützbein wirkende horizontale oder vertikale Kraft verstanden werden.
- Weitere beispielhafte Betriebsinformationen sind indikativ für Gewichte aller Mastarme mit befüllter und/oder mit unbefüllter Förderleitung, für Positionen der Schwerpunkte aller Mastarme, für Gewichte von Zusatzlasten, für Positionen von Zusatzgewichtanhängepunkten, für auf die Mastarme wirkende Windkräfte, für Positionen der Windflächenschwerpunkte aller Mastarme, für ein Gewicht des Unterbaus, für eine Position des Schwerpunkte des Unterbaus und für Positionen der Aufstellflächen der Stützbeine im eingefahrenen und/oder im ausgefahrenen Zustand.
- Anhand dieser Eigenschaften lässt sich der Standsicherheitsparameter des Dickstofffördersystems zuverlässig bestimmen. Dies ermöglicht es wiederum, eine verlässliche Aussage über die Standsicherheit des Dickstofffördersystems zu treffen.
- Beispielsweise kann die Verarbeitungseinheit dazu eingerichtet sein, ein Lastmoment basierend auf für die Gelenkmomente sämtlicher Mastarme indikativen erfassten Betriebsinformationen zu berechnen und den Standsicherheitsparameter abhängig von dem berechneten Lastmoment bestimmen.
- Auf diese Weise kann die Verarbeitungseinheit zum Beispiel unter Berücksichtigung des Zylinderdrucks und des Neigungswinkels der jeweiligen Mastarme eine präzise Bestimmung des Standsicherheitsparameters in Echtzeit vornehmen. Entsprechend muss dann die Sensoreinheit eingerichtet sein, für die Zylinderkraft und die Neigungswinkel sämtlicher Mastarme indikative Betriebsinformationen zu erfassen, und zum Beispiel eine Mehrzahl dazu geeigneter Sensoren umfassen.
- Gemäß einer Ausführungsform ist die Verarbeitungseinheit dazu eingerichtet, eine momentane Lage des Gesamtschwerpunkts des Dickstofffördersystem aus einer Mehrzahl von erfassten Betriebsinformationen, insbesondere unterschiedlichen Typs, zu berechnen, und den Standsicherheitsparameter abhängig von der berechneten momentanen Lage des Gesamtschwerpunkts zu bestimmen. Beispielsweise kann die Verarbeitungseinheit dazu eingerichtet sein, den jeweiligen Abstand einer Wirkungslinie zumindest einer auf das Dickstofffördersystem wirkenden Kraft von den Kippkanten der Aufstandsfläche zu berechnen, und den Standsicherheitsparameter abhängig von dem berechneten Abstand zu bestimmen, wobei die zumindest eine auf das Dickstofffördersystem wirkende Kraft eine an der momentanen Lage des Gesamtschwerpunkts des Dickstofffördersystem wirkende Gewichtskraft des Dickstofffördersystems umfasst.
- Beispielhaft ist die Sensoreinheit dann dazu eingerichtet, eine für eine Stellung des Drehwerks indikative Betriebsinformation, eine für eine Stellung zumindest eines der Mastarme indikative Betriebsinformation, eine für eine Position des Stützbeins indikative Betriebsinformation, eine für einen Neigungswinkel des Dickstofffördersystems indikative Betriebsinformation und eine für einen Aushub des Dickstofffördersystems indikative Betriebsinformation zu erfassen. Zwar benötigt dazu die Verarbeitungseinheit Zugriff auf eine Vielzahl von Eigenschaften des Dickstofffördersystems, wie zum Beispiel Masse und Schwerpunktslage einer, mehrerer oder sämtlicher Komponenten. Gleichwohl kann auf diese Weise eine besonders zuverlässige Bestimmung des Standsicherheitsparameters erfolgen.
- Vorzugsweise umfasst das Dickstofffördersystem eine Steuereinheit zum Ausgeben eines ersten Steuersignals, falls der bestimmte Standsicherheitsparameter des Dickstofffördersystems größer als ein maximaler Standsicherheitsparameter des Dickstofffördersystems ist, und zum Ausgeben eines zweiten Steuersignals, falls der bestimmte Standsicherheitsparameter des Dickstofffördersystems kleiner oder gleich dem maximalen Standsicherheitsparameter des Dickstofffördersystems ist. Alternativ oder zusätzlich kann das Ausgeben weiterer Steuersignale durch die Steuereinheit vorgesehen sein, zum Beispiel bei Unterschreiten eines vorgegebenen Mindestabstands zwischen dem bestimmten Standsicherheitsparameter und dem maximalen Standsicherheitsparameter.
- Die Steuereinheit umfasst entsprechende Mittel, um Steuersignale auszugeben, wie beispielsweise einen drahtgebundenen oder drahtlosen Signalausgang. Durch die Ausgabe von Steuersignalen auf die beschriebene Art und Weise kann die Steuereinheit zumindest eine Komponente des Dickstofffördersystems ansteuern, und auf einen Betriebsparameter der Komponente einwirken. Es ist denkbar, dass während das Ausgeben des zweiten Steuersignals eine Fortführung des ordnungsgemäßen Betriebs bewirkt, das Ausgeben des ersten Steuersignals eine Einstellung des ordnungsgemäßen Betriebs des Dickstofffördersystems bewirkt. Das Ausgeben der weiteren Steuersignale kann beispielsweise bewirken, dass der Betrieb einer oder mehrerer Komponenten des Dickstofffördersystems mit einer gegenüber dem ordnungsgemäßen Betrieb reduzierten Geschwindigkeit erfolgt.
- Beispielsweise kann die Steuereinheit dazu eingerichtet sein, einen Arbeitsbereich des Dickstoffverteilermasts auf einen momentan zulässigen Arbeitsbereich zu begrenzen, falls der bestimmte Standsicherheitsparameter des Dickstofffördersystems größer als der maximale Standsicherheitsparameter ist, wozu die Steuereinheit entsprechende Mittel umfasst.
- Unter dem Begrenzen eines Arbeitsbereichs einer oder mehrerer Komponenten des Dickstofffördersystems soll verstanden werden, dass ein Betriebsparameter der jeweiligen Komponente begrenzt und ein Betreiben der Komponente gemäß dem begrenzten Betriebsparameter bewirkt wird. So kann der jeweilige Betriebsparameter auf einen abhängig von dem bestimmten Standsicherheitsparameter noch zulässigen Aktionsumfang oder eine noch zulässige Aktionsintensität der Komponente beschränkt werden. Insbesondere wird der Betrieb der Komponente außerhalb des zulässigen Arbeitsbereichs unterbunden. Dabei sind der Aktionsumfang oder die Aktionsintensität nach dem Begrenzen kleiner als der jeweils für die Komponente grundsätzlich, zum Beispiel im ordnungsgemäßen Betrieb, vorgesehene maximale Aktionsumfang und die grundsätzlich vorgesehene maximale Aktionsintensität. Beispielsweise kann die Steuereinheit für den Arbeitsbereich des Dickstoffverteilermasts eine momentan zulässige Obergrenze bestimmen und der Betrieb des Dickstofffördersystems derart bewirkt werden, dass der Dickstoffverteilermast nur unterhalb der bestimmten Obergrenze ausgelenkt wird. Entsprechend kann dann beispielsweise verhindert werden, dass der Öffnungswinkel oder die Aktuatorkraft eines Mastarms des Dickstoffverteilermasts eine entsprechend bestimmte Grenze überschreitet. Dazu kann der jeweilige Aktuator zum Beispiel ein dazu geeignetes Steuersignal erhalten, das von der Steuereinheit ausgegeben wird. Beispielsweise kann die Steuereinheit so die Auslenkung eines Mastarms durch einen Aktuator begrenzen. Darüber hinaus soll von dem Begrenzen des Arbeitsbereichs des Dickstoffverteilermasts auch ein zusätzliches oder alternatives Begrenzen des Drehwinkelbereichs eines Drehwerks des Dickstoffverteilermasts verstanden werden.
- Gemäß der Erfindung wird zudem ein Verfahren offenbart zum Betreiben eines Dickstofffördersystems, mit einer Dickstoffpumpe zum Fördern eines Dickstoffs, umfassend eine Kernpumpe in Doppelkolbenbauart, die eine Pumpfrequenz aufweist, und ein mit der Pumpfrequenz umschaltbares S-Rohr, einem Dickstoffverteilermast zum Verteilen des zu fördernden Dickstoffs, wobei der Dickstoffverteilermast zumindest zwei Mastarme aufweist, einem Unterbau, an dem der Dickstoffverteilermast und die Dickstoffpumpe angeordnet sind, wobei der Unterbau ein Stützwerk zur Abstützung des Unterbaus mit zumindest einem horizontal und/oder vertikal verfahrbaren Stützbein umfasst, sowie mit einer Sensoreinheit (11) zum sequenziellen Erfassen zumindest einer Betriebsinformation und mit einer Verarbeitungseinheit (12), das Verfahren umfassend die Schritte: Sequenzielles Erfassen, durch die Sensoreinheit, zumindest einer Betriebsinformation zu zumindest einem ersten und einem zweiten Zeitpunkt, und Bestimmen, durch die Verarbeitungseinheit, eines Standsicherheitsparameters des Dickstofffördersystems, abhängig von der zumindest einen zum ersten Zeitpunkt erfassten Betriebsinformation, der zumindest einen zum zweiten Zeitpunkt erfassten Betriebsinformation und der Pumpfrequenz.
- In einer Ausführungsform umfasst das Verfahren ferner die Schritte: Ausgeben, durch eine Steuereinheit des Dickstofffördersystems, eines ersten Steuersignals, falls der bestimmte Standsicherheitsparameter des Dickstofffördersystems größer als ein maximaler Standsicherheitsparameter des Dickstofffördersystems ist, und Ausgeben, durch die Steuereinheit, eines zweiten Steuersignals, falls der bestimmte Standsicherheitsparameter des Dickstofffördersystems kleiner oder gleich dem maximalen Standsicherheitsparameter des Dickstofffördersystems ist.
- Zusätzlich kann das Ausgeben des ersten Steuersignals umfassen: Begrenzen des Arbeitsbereichs des Dickstoffverteilermasts auf einen momentan zulässigen Arbeitsbereich.
- Zur näheren Erläuterung weiterer vorteilhafter Weiterbildungen der Verfahren wird auf die vorstehend beschriebenen Weiterbildungen des Dickstofffördersystems Bezug genommen.
- Offenbart ist ebenso ein Computerprogramm mit Programmanweisungen, einen Prozessor zur Ausführung und/oder Steuerung des erfindungsgemäßen Verfahrens zu veranlassen, wenn das Computerprogramm auf dem Prozessor ausgeführt wird. Das Computerprogramm ist beispielsweise auf einem computerlesbaren Datenträger gespeichert.
- Die oben beschriebenen Ausführungsformen und Ausgestaltungen sind lediglich als beispielhaft zu verstehen und sollen die vorliegende Erfindung in keiner Weise einschränken.
- Die Erfindung wird nachfolgend unter Bezugnahme auf die beigefügten Zeichnungen anhand von vorteilhaften Ausführungsformen beispielhaft näher erläutert. Es zeigen:
- Fig. 1
- eine schematische Darstellung eines Ausführungsbeispiels eines erfindungsgemäßen Dickstofffördersystems;
- Fig. 2
- eine schematische Darstellung einer Dickstoffpumpe eines erfindungsgemäßen Dickstofffördersystems;
- Fig. 3
- ein Diagramm, abbildend die Auswirkungen des Betriebs einer Dickstoffpumpe auf eine zu erfassende Betriebsinformation; und
- Fig. 4
- ein schematisches Flussdiagramm eines Ausführungsbeispiels eines erfindungsgemäßen Verfahrens.
- In
Fig. 1 ist ein Dickstofffördersystem 10 gezeigt, das eine Dickstoffpumpe 16 zum Fördern eines Dickstoffs und einen Dickstoffverteilermast 18 zum Verteilen des zu fördernden Dickstoffs umfasst, wobei der Dickstoffverteilermast 18 ein um eine vertikale Achse drehbares Drehwerk 19 und mehrere Mastarme 41 aufweist. Ferner ist auch eine sich über die Mastarme 41 erstreckende Förderleitung 17 dargestellt, die mit der Dickstoffpumpe 16 verbunden ist. - Darüber hinaus umfasst das Dickstofffördersystem 10 einen Unterbau 30, an dem der Dickstoffverteilermast 18 und Dickstoffpumpe 16 angeordnet sind. Der Unterbau 30 weist ein Stützwerk 31 mit vier Stützbeinen 32 zur Abstützung des Unterbaus 30 auf. Der Unterbau 30 ist beispielhaft als auf einem Fahrzeug 33 angeordnet dargestellt.
- Des weiteren sind eine Sensoreinheit 11 und eine Verarbeitungseinheit 12 vorgesehen. Die Sensoreinheit 11 ist dazu eingerichtet, zumindest eine Betriebsinformation zu zumindest einem ersten und einem zweiten Zeitpunkt sequenziell zu erfassen. Dazu kann sie zum Beispiel über kabelgebundene oder drahtlose Signalleitungen auf von einem oder mehreren Sensoren jeweils wiederholt erfasste Betriebsinformationen zugreifen.
- Optional kann die Sensoreinheit 11 auch für ein Erfassen der Pumpfrequenz der Kernpumpe 15 oder des S-Rohrs 24 ausgebildet sein und zum Beispiel einen oder mehrere dafür geeignete Schwingungssensoren aufweisen.
- Die Verarbeitungseinheit 12 ist zum Bestimmen eines Standsicherheitsparameters des Dickstofffördersystems 10 eingerichtet, abhängig von der zum ersten Zeitpunkt erfassten Betriebsinformation, der zum zweiten Zeitpunkt erfassten Betriebsinformation und der Pumpfrequenz. Der Standsicherheitsparameter charakterisiert die momentane Standsicherheit des Stützwerks 31 und damit des Dickstofffördersystems 10. Entsprechend hat die Verarbeitungseinheit 12 Zugriff sowohl auf die zu zumindest einem ersten und einem zweiten Zeitpunkt sequenziell erfasste Betriebsinformation wie auch auf die Pumpfrequenz der Kernpumpe 15. Dazu ist für das Dickstofffördersystem 10 eine entsprechende Ausgestaltung der Sensoreinheit 11 und der Verarbeitungseinheit 12 mit dafür erforderlichen Hardware- und/oder Software-Komponenten vorgesehen. So kann die Verarbeitungseinheit 12 beispielsweise auf in einem Speicher hinterlegte Daten, die Informationen über die jeweilige Masse und/oder über die jeweilige räumliche Ausdehnung sämtlicher Komponenten des Dickstofffördersystems 10 und insbesondere über die Pumpfrequenz umfassen, bedarfsweise zugreifen. Der Betriebsparameter Pumpfrequenz kann vorgegeben sein oder ebenfalls von der Sensoreinheit 11 erfasst und dann der Verarbeitungseinheit 12 zugänglich gemacht und zum Beispiel in einem entsprechenden Speicher hinterlegt werden.
-
Fig. 2 zeigt eine Dickstoffpumpe 16 zum Fördern eines Dickstoffs. Die Dickstoffpumpe 16 umfasst eine Kernpumpe 15 in Doppelkolbenbauart und ein umschaltbares S-Rohr 24. Dabei weist die Kernpumpe 15 eine Pumpfrequenz auf, die einer Umschaltfrequenz des S-Rohrs 24 entspricht, mit der das eine Ende des S-Rohrs 24 zwischen den beiden Kolben der Kernpumpe hin und her geschaltet wird. An einem Ausgang 28 der Dickstoffpumpe 16 ist das andere Ende des S-Rohrs 24 mit der Förderleitung 17 des Dickstoffverteilermasts verbunden. - Anhand von
Fig. 3 , die ein Diagramm darstellt, das die Auswirkungen des Betriebs einer Dickstoffpumpe 16 auf eine zu erfassende Betriebsinformation darstellt, soll eine beispielhaft ausgestaltete Verarbeitungseinheit 12 näher beschrieben werden. Dabei weisen die Werte der betrachteten Betriebsinformation 8 einen mit der Pumpfrequenz der Kernpumpe 15 oszillierenden Anteil auf. Eine für die Zylinderkraft des mit dem Drehwerk 19 verbundenen Mastarms 41 indikative Betriebsinformation kann als ein Beispiel für eine solche Betriebsinformation 8 herangezogen werden. Im Diagramm derFig. 3 sind erfasste Werte der Betriebsinformation S im Verlauf der Zeit T aufgetragen. Dabei stellt der Zeitpunkt T=0 die Gegenwart dar und T=-x den x-ten in der Vergangenheit liegenden Zeitpunkt, an dem die Betriebsinformation S erfasst worden ist, wobei die zum Zeitpunkt T=-1 erfasste Betriebsinformation die jüngste erfasste Betriebsinformation darstellt. Entsprechend ist die Verarbeitungseinheit 12 eingerichtet, mindestens die zu 26 zurückliegenden Zeitpunkten erfasste Betriebsinformation zu speichern. Eine Pumpperiode umfasst vorliegend einen Zeitraum von T=-x bis T=x-25, somit beträgt die Pumpfrequenz dem Kehrwert über diesen Zeitraum. T_U markiert die Zeitpunkte der Umschaltungen des S-Rohrs 24 und gibt somit ebenfalls Aufschluss über die Pumpfrequenz. - Die Verarbeitungseinheit 12 ist dazu eingerichtet, den Standsicherheitsparameter abhängig von der zum ersten Zeitpunkt erfassten Betriebsinformation, der zum zweiten Zeitpunkt erfassten Betriebsinformation zu bestimmen. Der zweite Zeitpunkt liegt dabei gegenüber dem ersten Zeitpunkt zeitlich um die Dauer einer halben Pumpperiode zurück. Dabei wird ein Mittelwert aus der jüngsten, zum Zeitpunkt T=-1 erfassten Betriebsinformation S(T=-1) und derjenigen Betriebsinformation S(T=-14) gebildet, die eine halbe Pumpperiode zeitlich vorher, also zum Zeitpunkt T=-14 erfasst worden ist. Das Ergebnis stellt eine durch eine Glättung modifizierte Betriebsinformation dar S_mod(T=-1), die von der Auswirkung des Betriebs der Pumpe auf die erfasste Betriebsinformation befreit worden ist.
- Darüber hinaus kann die Verarbeitungseinheit 12 eingerichtet sein, den Standsicherheitsparameter abhängig von zu einer Mehrzahl von ersten und zu einer Mehrzahl von zweiten Zeitpunkten erfassten Betriebsinformationen zu bestimmen, wobei jeder der Mehrzahl der zweiten Zeitpunkte gegenüber jeweils einem korrespondierenden Zeitpunkt der Mehrzahl der ersten Zeitpunkte um die Dauer einer halben Pumpperiode zurückliegt.
- Hierbei können weitere oder sogar sämtliche von einem Sensor der Sensoreinheit 11 erfasste und der Verarbeitungseinheit 12 zugängliche Betriebsinformationen betrachtet werden. So können zusätzlich zur oben beschriebenen modifizierten Betriebsinformation S_mod(T=-1)weitere modifizierte Betriebsinformationen S_mod(T=-x) berechnet werden. Diese weiteren modifizierten Betriebsinformationen können dann jeweils den Mittelwert aus einer zu einem ersten Zeitpunkt T=-x erfassten Betriebsinformation und einer zu einem zweiten Zeitpunkt T=-x-13 und somit eine halbe Pumpperiode zeitlich zuvor erfassten Betriebsinformation darstellen. Zur weiteren Verbesserung der Genauigkeit kann dann auch noch ein Mittelwert S_falt aus sämtlichen modifizierten Betriebsinformationen gebildet werden, der dann wiederum einer Dekonvolution der jüngsten erfassten ersten Betriebsinformation entspricht:

- Denkbar ist auch, dass die zu weiter zurückliegenden Zeitpunkten erfassten Betriebsinformationen geringer gewichtet werden. So kann die Gewichtung der modifizierten Betriebsinformationen S_mod(T=-x) mit zunehmendem x stufenartig oder kontinuierlich abnehmen.
- Die modifizierten Betriebsinformationen bzw. Mittelwerte, ihrerseits abhängig von der Pumpfrequenz, können dann der Bestimmung des Standsicherheitsparameters zugrunde gelegt werden. Beispielsweise kann dazu eine momentane Lage des Gesamtschwerpunkts des Dickstofffördersystems 10 aus einer Mehrzahl von geeigneten modifizierten Betriebsinformationen unterschiedlichen Typs berechnet werden unter Berücksichtigung der Massen und der räumlichen Ausdehnungen relevanter Komponenten des Dickstoffsystems wie zum Beispiel der Mastarme. Je geringer der Abstand der zumindest die am Gesamtschwerpunkt wirkende Gewichtskraft des Dickstofffördersystems berücksichtigende Wirkungslinie von den Kippkanten der Aufstandsfläche ist, desto geringer ist die Standsicherheit, und desto höher wird der Standsicherheitsparameter bestimmt.
- Darüber hinaus ist im vorliegenden Beispiel zusätzlich eine optionale Steuereinheit 13 des Dickstofffördersystems 10 dazu ausgebildet, eine oder mehrere Komponenten des Dickstofffördersystems 10 anhand von Steuersignalen, abhängig von dem von der Verarbeitungseinheit 12 bestimmten Standsicherheitsparameter anzusteuern. Entsprechend ist die Steuereinheit 13 zum Ausgeben eines ersten Steuersignals eingerichtet, falls der von der Verarbeitungseinheit 12 bestimmte Standsicherheitsparameter größer als ein maximaler Standsicherheitsparameter des Dickstofffördersystems 10 ist. In diesem Fall begrenzt die Steuereinheit 13 dann einen Arbeitsbereich des Dickstoffverteilermasts 18 auf einen momentan zulässigen Arbeitsbereich. Des weiteren ist die Steuereinheit 13 zusätzlich dazu eingerichtet, ein zweites Steuersignal auszugeben, falls der bestimmte Standsicherheitsparameter kleiner oder gleich dem maximalen Standsicherheitsparameter ist.
-
Fig. 4 zeigt ein Flussdiagramm eines Ausführungsbeispiels eines erfindungsgemäßen Verfahrens 100. - In einem Schritt 101a erfasst die Sensoreinheit 11 eine Betriebsinformation des Dickstofffördersystems 10. In einem sequenziell folgenden Schritt 101b erfasst die Sensoreinheit 11 dann die Betriebsinformation nochmals. Entsprechend der hier angewendeten Konvention handelt es sich bei dem Zeitpunkt des Erfassens in Schritt 101a um den zweiten Zeitpunkt und bei dem Zeitpunkt des Erfassens in Schritt 101b um den ersten Zeitpunkt. Beispielhaft liegt dabei Schritt 101a gegenüber dem Schritt 101b um eine die Dauer einer halben Pumpperiode zurück. Bei der in Schritt 101b erfassten Betriebsinformation soll es sich dabei um die jüngste erfasste Betriebsinformation handeln. In den Schritten 102 und 103 kann die Pumpfrequenz ebenfalls durch die Sensoreinheit 11 erfasst worden sein.
- Abhängig von den von der Sensoreinheit 11 sequenziell in den Schritten 101b und 101a zu dem ersten und dem zweiten Zeitpunkt erfassten Betriebsinformationen sowie von der Pumpfrequenz wird in Schritt 104 ein Standsicherheitsparameter des Dickstofffördersystems 10 durch die Verarbeitungseinheit 12 bestimmt. Wie bereits zu
Fig. 3 ausgeführt, soll dabei ein Mittelwert aus der in Schritt 101b erfassten Betriebsinformation und der in Schritt 101a erfassten Betriebsinformation gebildet werden. Als Ergebnis wird eine modifizierte Betriebsinformation erhalten, die von der Auswirkung des Betriebs der Pumpe auf die erfasste Betriebsinformation befreit worden ist. Auf dieser Grundlage bestimmt die Verarbeitungseinheit 12 dann einen Standsicherheitsparameter, zum Beispiel durch Berechnung einer momentanen Lage des Gesamtschwerpunkts des Dickstofffördersystems 10 unter Berücksichtigung der Masse und der räumlichen Ausdehnung sämtlicher Mastarme 41. - Optional schließt sich hier einer der Schritte 105 und 106 an.
- Ist der von der Verarbeitungseinheit 12 bestimmte Standsicherheitsparameter des Dickstofffördersystems 10 größer als ein maximaler Standsicherheitsparameter des Dickstofffördersystems 10, so gibt in Schritt 105 eine Steuereinheit des Dickstofffördersystems 10 ein erstes Steuersignal aus. Mittels eines solchen Steuersignals steuert die Steuereinheit zumindest eine Komponente des Dickstofffördersystems 10 an und wirkt so auf einen Betriebsparameter der Komponente ein. Dies kann beispielsweise einen weiteren Schritt 107 in Form eines Begrenzens des Arbeitsbereichs des Dickstoffverteilermasts 18 auf einen momentan zulässigen Arbeitsbereich umfassen.
- Im entgegengesetzten Fall, sprich bei einer Bestimmung des Standsicherheitsparameter des Dickstofffördersystems 10 durch die Verarbeitungseinheit 12 als kleiner oder gleich dem maximalen Standsicherheitsparameter des Dickstofffördersystems 10, kann die Steuereinheit in einem Schritt 106 ein zweites Steuersignal ausgeben. Beispielsweise kann die Steuereinheit auf diese Weise eine Dickstoffpumpe 16 dahingehend ansteuern, dass die Pumpfrequenz erhöht oder verringert wird.
- Die in dieser Spezifikation beschriebenen Ausführungsformen der vorliegenden Erfindung und die diesbezüglich jeweils angeführten optionalen Merkmale und Eigenschaften sollen auch in allen Kombinationen miteinander offenbart verstanden werden. Insbesondere soll auch die Beschreibung eines von einer Ausführungsform umfassten Merkmals - sofern nicht explizit gegenteilig erklärt - vorliegend nicht so verstanden werden, dass das Merkmal für die Funktion der Ausführungsform unerlässlich oder wesentlich ist.
Claims (15)
- Dickstofffördersystem (10), mit- einer Dickstoffpumpe (16) zum Fördern eines Dickstoffs, die eine Kernpumpe (15) in Doppelkolbenbauart, die eine Pumpfrequenz aufweist, und ein mit der Pumpfrequenz umschaltbares S-Rohr (24) umfasst,- einem Dickstoffverteilermast (18) zum Verteilen des zu fördernden Dickstoffs, wobei der Dickstoffverteilermast (18) zumindest zwei Mastarme (41) aufweist,- einem Unterbau (30), an dem der Dickstoffverteilermast (18) und die Dickstoffpumpe (16) angeordnet sind, wobei der Unterbau (30) ein Stützwerk (31) zur Abstützung des Unterbaus (30) mit zumindest einem horizontal und/oder vertikal verfahrbaren Stützbein (32) umfasst,- einer Sensoreinheit (11) zum sequenziellen Erfassen zumindest einer Betriebsinformation zu zumindest einem ersten und einem zweiten Zeitpunkt, und- einer Verarbeitungseinheit (12), die zum Bestimmen eines Standsicherheitsparameters des Dickstofffördersystems (10) abhängig von der zumindest einen zum ersten Zeitpunkt erfassten Betriebsinformation, der zumindest einen zum zweiten Zeitpunkt erfassten Betriebsinformation und der Pumpfrequenz, eingerichtet ist.
- Dickstofffördersystem (10) gemäß Anspruch 1, wobei die Sensoreinheit (11) einen oder mehrere Sensoren zum Erfassen der Pumpfrequenz aufweist und die Verarbeitungseinheit (12) des weiteren dazu eingerichtet ist, den Standsicherheitsparameter des Dickstofffördersystems (10) abhängig von der erfassten Betriebsinformation und der erfassten Pumpfrequenz zu bestimmen.
- Dickstofffördersystem (10) gemäß einem der voranstehenden Ansprüche, wobei der zeitliche Abstand zwischen dem ersten und dem zweiten Zeitpunkt abhängig von der Pumpfrequenz ist.
- Dickstofffördersystem (10) gemäß Anspruch 3, wobei der zweite Zeitpunkt gegenüber dem ersten Zeitpunkt um die Dauer einer halben Pumpperiode verschoben ist bzw. zurückliegt.
- Dickstofffördersystem (10) gemäß einem der voranstehenden Ansprüche, wobei es sich bei der zu dem ersten Zeitpunkt erfassten Betriebsinformation um die jüngste erfasste Betriebsinformation handelt.
- Dickstofffördersystem (10) gemäß einem der voranstehenden Ansprüche, dessen Verarbeitungseinheit (12) des weiteren dazu eingerichtet ist,- den Standsicherheitsparameter abhängig von einem Ergebnis einer Mittelwertbildung zu bestimmen, wobei die Mittelwertbildung abhängig von den erfassten Betriebsinformationen erfolgt; und/oder- den Standsicherheitsparameter abhängig von zu einer Mehrzahl von ersten und zu einer Mehrzahl von zweiten Zeitpunkten erfassten Betriebsinformationen zu bestimmen, wobei jeder der Mehrzahl der zweiten Zeitpunkte gegenüber jeweils einem korrespondierenden Zeitpunkt der Mehrzahl der ersten Zeitpunkte um die Dauer einer halben Pumpperiode zurückliegt; und/oder- mehrere zu Zeitpunkten vor dem ersten Zeitpunkt erfasste Betriebsinformationen zumindest zeitweise zu speichern; und/oder- erfasste Betriebsinformationen zu speichern, die zu einem Zeitpunkt erfasst worden sind, der längstens um die Dauer einer Pumpperiode hinter dem ersten Zeitpunkt zurückliegt; und/oder- eine momentane Lage des Gesamtschwerpunkts des Dickstofffördersystem (10) aus einer Mehrzahl von erfassten Betriebsinformationen, insbesondere unterschiedlichen Typs, zu berechnen, und den Standsicherheitsparameter abhängig von dem berechneten momentanen Lage des Gesamtschwerpunkts zu bestimmen.
- Dickstofffördersystem (10) gemäß einem der voranstehenden Ansprüche, dessen Sensoreinheit (11) dazu eingerichtet ist, die zu zumindest einem ersten und einem zweiten Zeitpunkt sequenziell zu erfassenden Betriebsinformationen von demselben Sensor zu erfassen.
- Dickstofffördersystem (10) gemäß einem der voranstehenden Ansprüche, dessen Sensoreinheit (11) zum sequenziellen Erfassen einer Betriebsinformation eingerichtet ist, die indikativ ist für eine der folgenden Eigenschaften:- ein Gelenkmoment zumindest eines der Mastarme (41),- eine Zylinderkraft zumindest eines der Mastarme (41),- ein Neigungswinkel zumindest eines Mastarms (41),- eine Aktuatorkraft zumindest eines Aktuators eines Mastarms (41),- eine Betriebsgeschwindigkeit zumindest eines Aktuators eines Mastarms (41),- ein Lastgewicht an einem Lastanhängepunkt des Dickstoffverteilermasts (18),- eine Drehgeschwindigkeit eines Drehwerks (19),- ein Neigungswinkel des Dickstofffördersystems (10),- eine horizontale Beinkraft des zumindest einen Stützbeins (32), und- eine vertikale Beinkraft des zumindest einen Stützbeins (32) .
- Dickstofffördersystem (10) gemäß Anspruch 8, bei dem die Verarbeitungseinheit (12) des weiteren dazu eingerichtet ist, ein Lastmoment basierend auf für die Gelenkmomente sämtlicher Mastarme (41) indikativen erfassten Betriebsinformationen zu berechnen, und den Standsicherheitsparameter abhängig von dem berechneten Lastmoment zu bestimmen.
- Dickstofffördersystem (10) gemäß einem der voranstehenden Ansprüche, des weiteren mit einer Steuereinheit (13) zum Ausgeben eines ersten Steuersignals, falls der bestimmte Standsicherheitsparameter des Dickstofffördersystems (10) größer als ein maximaler Standsicherheitsparameter des Dickstofffördersystems (10) ist, und zum Ausgeben eines zweiten Steuersignals, falls der bestimmte Standsicherheitsparameter des Dickstofffördersystems (10) kleiner oder gleich dem maximalen Standsicherheitsparameter des Dickstofffördersystems (10) ist.
- Dickstofffördersystem (10) gemäß Anspruch 10, dessen Steuereinheit (13) dazu eingerichtet, einen Arbeitsbereich des Dickstoffverteilermasts (18) auf einen momentan zulässigen Arbeitsbereich zu begrenzen, falls der bestimmte Standsicherheitsparameter des Dickstofffördersystems (10) größer als der maximale Standsicherheitsparameter ist.
- Dickstofffördersystem (10) gemäß einem der voranstehenden Ansprüche, wobei der Unterbau (30) auf einem Fahrzeug (33) angeordnet ist.
- Verfahren (100) zum Betreiben eines Dickstofffördersystems (10), das eine Dickstoffpumpe (16) zum Fördern eines Dickstoffs mit einer Kernpumpe (15) in Doppelkolbenbauart, die eine Pumpfrequenz aufweist, und einem mit der Pumpfrequenz umschaltbaren S-Rohr (24), einen Dickstoffverteilermast (18) zum Verteilen des zu fördernden Dickstoffs mit zumindest zwei Mastarmen (41) und des weiteren einen Unterbau (30) umfasst, an dem der Dickstoffverteilermast (18) und die Dickstoffpumpe (16) angeordnet sind, wobei der Unterbau (30) ein Stützwerk (31) zur Abstützung des Unterbaus (30) mit zumindest einem horizontal und/oder vertikal verfahrbaren Stützbein (32) umfasst, sowie mit einer Sensoreinheit (11) zum sequenziellen Erfassen zumindest einer Betriebsinformation und mit einer Verarbeitungseinheit (12), wobei das Verfahren die folgenden Schritte umfasst:- sequenzielles Erfassen, durch die Sensoreinheit (11), zumindest einer Betriebsinformation zu zumindest einem ersten (101b) und einem zweiten Zeitpunkt (101a), und- Bestimmen (104), durch die Verarbeitungseinheit (12), eines Standsicherheitsparameters des Dickstofffördersystems (10), abhängig von der zum ersten Zeitpunkt erfassten Betriebsinformation, der zum zweiten Zeitpunkt erfassten Betriebsinformation und der Pumpfrequenz.
- Verfahren (100) gemäß Anspruch 13, das des weiteren die folgenden Schritte umfasst:- Ausgeben (105), durch eine Steuereinheit (13) des Dickstofffördersystems (10), eines ersten Steuersignals, falls der bestimmte Standsicherheitsparameter des Dickstofffördersystems (10) größer als ein maximaler Standsicherheitsparameter des Dickstofffördersystems (10) ist, und- Ausgeben (106), durch die Steuereinheit (13), eines zweiten Steuersignals, falls der bestimmte Standsicherheitsparameter des Dickstofffördersystems (10) kleiner oder gleich dem maximalen Standsicherheitsparameter des Dickstofffördersystems (10) ist.
- Verfahren (100) gemäß Anspruch 14, wobei das Ausgeben (107) des ersten Steuersignals den folgenden Schritt umfasst:- Begrenzen (107) des Arbeitsbereichs des Dickstoffverteilermasts (18) auf einen momentan zulässigen Arbeitsbereich.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| DE102021107141.0A DE102021107141A1 (de) | 2021-03-23 | 2021-03-23 | Standsicherheitsüberwachung für ein Dickstofffördersystem |
| PCT/EP2022/057307 WO2022200252A1 (de) | 2021-03-23 | 2022-03-21 | Standsicherheitsüberwachung für ein dickstofffördersystem |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4314443A1 EP4314443A1 (de) | 2024-02-07 |
| EP4314443B1 true EP4314443B1 (de) | 2024-06-05 |
Family
ID=81326503
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22715094.3A Active EP4314443B1 (de) | 2021-03-23 | 2022-03-21 | Standsicherheitsüberwachung für ein dickstofffördersystem |
Country Status (7)
| Country | Link |
|---|---|
| US (1) | US20240167292A1 (de) |
| EP (1) | EP4314443B1 (de) |
| JP (1) | JP7725604B2 (de) |
| KR (1) | KR20230158529A (de) |
| CN (1) | CN117355654A (de) |
| DE (1) | DE102021107141A1 (de) |
| WO (1) | WO2022200252A1 (de) |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| US5332366A (en) * | 1993-01-22 | 1994-07-26 | Schwing America, Inc. | Concrete pump monitoring system |
| JPH10331426A (ja) * | 1997-05-30 | 1998-12-15 | Mitsubishi Heavy Ind Ltd | コンクリートポンプ車 |
| US6202013B1 (en) * | 1998-01-15 | 2001-03-13 | Schwing America, Inc. | Articulated boom monitoring system |
| JP4120905B2 (ja) | 1999-03-31 | 2008-07-16 | 石川島建機株式会社 | ブーム付コンクリートポンプ車の運転制御装置 |
| DE10349234A1 (de) * | 2003-10-20 | 2005-05-19 | Putzmeister Ag | Mobiles Arbeitsgerät mit Stützauslegern |
| ITMI20060818A1 (it) | 2006-04-24 | 2007-10-25 | Cifa Spa | Sistema perfezionato per la sorveglianza e il controllo del funzionamento di macchinari semoventi a braccio articolato,quali pompe per calcestruzzo |
| CN201410909Y (zh) * | 2009-05-31 | 2010-02-24 | 长沙中联重工科技发展股份有限公司 | 混凝土泵车监控系统 |
| CN102434620B (zh) * | 2011-09-13 | 2014-04-30 | 中联重科股份有限公司 | 泵车稳定性控制方法、装置、系统以及具有该系统的泵车 |
| US8827657B1 (en) * | 2014-01-15 | 2014-09-09 | Francis Wayne Priddy | Concrete pump system and method |
| DE102014102591A1 (de) * | 2014-02-27 | 2015-08-27 | Rausch & Pausch Gmbh | Verfahren zum Fördern von Hydraulikfluid und elektrohydraulische Motor-Pumpen-Einheit dafür |
| DE102015208071A1 (de) | 2015-04-30 | 2016-11-03 | Putzmeister Engineering Gmbh | Fahrbare Arbeitsmaschine und Verfahren zu deren Betrieb |
| DE102018204079A1 (de) | 2018-03-16 | 2019-09-19 | Putzmeister Engineering Gmbh | Autobetonpumpe und Verfahren zur stabilitätsrelevanten Steuerung einer Autobetonpumpe |
| DE102019105817A1 (de) | 2019-03-07 | 2020-09-10 | Liebherr-Mischtechnik Gmbh | Gelenkarm-Steuerung einer Betonpumpe |
-
2021
- 2021-03-23 DE DE102021107141.0A patent/DE102021107141A1/de not_active Ceased
-
2022
- 2022-03-21 EP EP22715094.3A patent/EP4314443B1/de active Active
- 2022-03-21 JP JP2023558215A patent/JP7725604B2/ja active Active
- 2022-03-21 KR KR1020237034305A patent/KR20230158529A/ko active Pending
- 2022-03-21 US US18/552,074 patent/US20240167292A1/en active Pending
- 2022-03-21 CN CN202280037111.2A patent/CN117355654A/zh active Pending
- 2022-03-21 WO PCT/EP2022/057307 patent/WO2022200252A1/de not_active Ceased
Also Published As
| Publication number | Publication date |
|---|---|
| WO2022200252A1 (de) | 2022-09-29 |
| JP7725604B2 (ja) | 2025-08-19 |
| CN117355654A (zh) | 2024-01-05 |
| JP2024513356A (ja) | 2024-03-25 |
| DE102021107141A1 (de) | 2022-09-29 |
| US20240167292A1 (en) | 2024-05-23 |
| EP4314443A1 (de) | 2024-02-07 |
| KR20230158529A (ko) | 2023-11-20 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP1772333B1 (de) | Mobiles Arbeitsgerät mit Stützauslegern | |
| DE102016104358B4 (de) | Verfahren zum Ermitteln der Tragfähigkeit eines Krans sowie Kran | |
| EP1882795B1 (de) | Großmanipulator mit Schwingungsdämpfer | |
| EP3128077B1 (de) | Strassenfertiger und verfahren zur bestimmung der bohlenkonfiguration | |
| DE10000771C2 (de) | Vorrichtung und Verfahren zur Lageregelung für Arbeitseinrichtungen mobiler Arbeitsmaschinen | |
| DE102015101032A1 (de) | Landwirtschaftliche Maschine und Regelungsverfahren | |
| WO2012143092A1 (de) | Vorrichtung und verfahren zur dickstoff-, insbesondere betonförderung mit drehwinkelmessung | |
| WO2011020561A1 (de) | Mobile arbeitsmaschine mit einer regelvorrichtung mit einem arbeitsarm und verfahren zur arbeitspunktregelung eines arbeitsarms einer mobilen arbeitsmaschine | |
| DE102016125450B4 (de) | Fahrbarer Großmanipulator | |
| EP3470362A1 (de) | Verfahren und vorrichtung zur standsicherheitsüberwachung eines auf einem fahrzeug montierten ladekrans | |
| DE102008018048A1 (de) | System und Verfahren zur Verfolgung und Kategorisierung der Effizienz einer Maschine | |
| WO2022200275A2 (de) | Betriebsüberwachung für ein dickstofffördersystem | |
| WO2011160803A1 (de) | Verfahren zur lastmomentbegrenzung eines arbeitsfahrzeuges mit einem ausleger | |
| DE69211858T3 (de) | Volumetrisches dosiergerät | |
| EP4314441B1 (de) | Ausfallsichere standsicherheitsüberwachung für ein dickstofffördersystem | |
| EP3417685B1 (de) | Verfahren zur bestimmung einer physikalischen grösse eines oberlenkers | |
| DE102021107142A1 (de) | Standsicherheitsüberwachung für ein Dickstofffördersystem | |
| DE102021107141A1 (de) | Standsicherheitsüberwachung für ein Dickstofffördersystem | |
| DE1935791A1 (de) | Einrichtung zur Lastmomentbegrenzung | |
| DE2910057A1 (de) | Lastmomentbegrenzer fuer einen kran | |
| DE69011397T2 (de) | Stellungsfühler. | |
| DE3103728A1 (de) | "einrichtung zur verbesserung des betriebsverhaltens mobiler drehkrane" | |
| EP4413220B1 (de) | Dickstofffördersystem | |
| EP0187784B1 (de) | Prüfvorrichtung für stabformige bauteile, insbesondere tragwerksabschnitt des ingenieurbaus | |
| EP4384676A1 (de) | Nachstützüberwachung für ein dickstofffördersystem |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20231023 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: F04B 1/02 20060101ALI20240219BHEP Ipc: F04B 7/00 20060101ALI20240219BHEP Ipc: E04G 21/04 20060101AFI20240219BHEP |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| INTG | Intention to grant announced |
Effective date: 20240315 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 502022000998 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: GERMAN |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240906 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240905 Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240906 Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240905 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241007 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241007 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241005 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241005 Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R082 Ref document number: 502022000998 Country of ref document: DE Representative=s name: WITTE, WELLER & PARTNER PATENTANWAELTE MBB, DE |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 502022000998 Country of ref document: DE |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| 26N | No opposition filed |
Effective date: 20250306 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20240605 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: H13 Free format text: ST27 STATUS EVENT CODE: U-0-0-H10-H13 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20251023 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250321 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250331 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250321 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260324 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: AT Payment date: 20260301 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20260324 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: TR Payment date: 20260317 Year of fee payment: 5 |