EP4284992B1 - Mécanisme amélioré d'ouverture/fermeture de serrure pour ouvrant de véhicule automobile - Google Patents
Mécanisme amélioré d'ouverture/fermeture de serrure pour ouvrant de véhicule automobile Download PDFInfo
- Publication number
- EP4284992B1 EP4284992B1 EP22705077.0A EP22705077A EP4284992B1 EP 4284992 B1 EP4284992 B1 EP 4284992B1 EP 22705077 A EP22705077 A EP 22705077A EP 4284992 B1 EP4284992 B1 EP 4284992B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- rotation
- lock
- opening
- drive means
- closing
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05B—LOCKS; ACCESSORIES THEREFOR; HANDCUFFS
- E05B81/00—Power-actuated vehicle locks
- E05B81/12—Power-actuated vehicle locks characterised by the function or purpose of the powered actuators
- E05B81/20—Power-actuated vehicle locks characterised by the function or purpose of the powered actuators for assisting final closing or for initiating opening
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05B—LOCKS; ACCESSORIES THEREFOR; HANDCUFFS
- E05B81/00—Power-actuated vehicle locks
- E05B81/02—Power-actuated vehicle locks characterised by the type of actuators used
- E05B81/04—Electrical
- E05B81/06—Electrical using rotary motors
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05B—LOCKS; ACCESSORIES THEREFOR; HANDCUFFS
- E05B81/00—Power-actuated vehicle locks
- E05B81/12—Power-actuated vehicle locks characterised by the function or purpose of the powered actuators
- E05B81/14—Power-actuated vehicle locks characterised by the function or purpose of the powered actuators operating on bolt detents, e.g. for unlatching the bolt
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05B—LOCKS; ACCESSORIES THEREFOR; HANDCUFFS
- E05B81/00—Power-actuated vehicle locks
- E05B81/12—Power-actuated vehicle locks characterised by the function or purpose of the powered actuators
- E05B81/18—Power-actuated vehicle locks characterised by the function or purpose of the powered actuators to effect movement of a bolt or bolts
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05B—LOCKS; ACCESSORIES THEREFOR; HANDCUFFS
- E05B81/00—Power-actuated vehicle locks
- E05B81/24—Power-actuated vehicle locks characterised by constructional features of the actuator or the power transmission
- E05B81/26—Output elements
- E05B81/30—Rotary elements
-
- E—FIXED CONSTRUCTIONS
- E05—LOCKS; KEYS; WINDOW OR DOOR FITTINGS; SAFES
- E05B—LOCKS; ACCESSORIES THEREFOR; HANDCUFFS
- E05B81/00—Power-actuated vehicle locks
- E05B81/24—Power-actuated vehicle locks characterised by constructional features of the actuator or the power transmission
- E05B81/32—Details of the actuator transmission
- E05B81/34—Details of the actuator transmission of geared transmissions
- E05B81/38—Planetary gears
Definitions
- the invention relates to the field of locks for motor vehicle openings, in particular for a vehicle opening such as a tailgate, a trunk, or a side door of a motor vehicle.
- a motor vehicle opening leaf is movable between an opening position and a closing position of the opening leaf. It generally includes a lock movable between an opening position and a closing position of the lock. When the lock is in the closing position, it allows the opening leaf to be blocked in the closing position. Alternatively, when the lock is in the opening position, it allows the opening leaf to be unlocked, so that it can move from the closing position to the opening position. The lock also allows the closing position of the opening leaf to be locked and unlocked. Locking consists of preventing the opening of the opening leaf.
- the locking/unlocking of the lock is carried out mechanically by a user, by inserting a mechanical key, or electrically by a microcontroller which controls the lock, via a "plip" on the key for example.
- the memory of the microcontroller stores the locking state.
- the lock may be provided with an electric lock opening/closing mechanism, allowing a user to remotely control the opening and closing of the lock. closing the lock. We also speak of mechanisms to assist in opening/closing the lock.
- the lock typically comprises a bolt intended to be moved, for example by pivoting, around a strike plate fixed to the chassis of the motor vehicle, and a pawl configured to authorize or prohibit the movement of the bolt by the action, for example, of a handle of the opening.
- the bolt is movable in one direction in order to ensure the closing of the lock, and in the opposite direction in order to allow the opening of the lock.
- a lock opening/closing assistance mechanism generally comprises electric actuators configured to authorize or prohibit the movement of the bolt and thus allow the closing of the lock, and to authorize or prohibit the movement of the pawl and thus allow the opening of the lock.
- the known electric actuators comprise a first electric actuator dedicated to opening the lock, configured to electrically actuate the pawl, and a second electric actuator dedicated to closing the lock, configured to electrically actuate the bolt. Consequently, these mechanisms for assisting with opening/closing the lock are massive and have complex kinematics.
- a known solution consists in producing a mechanism to assist in opening/closing the lock, comprising a single electric actuator to perform both the function of opening the lock and closing the lock.
- the power required to open the lock is different from the power required to close the lock. Indeed, in closing it is necessary to have a high torque, while in opening it is necessary to have a high speed.
- a reducer is placed in the electric actuator, this is called a geared motor. Consequently, these known solutions have the disadvantage of being limited in speed.
- the invention aims to remedy all or part of the aforementioned drawbacks by proposing a mechanism for assisting in the opening/closing of a lock for an opening, the mechanism for assisting in the opening/closing comprising an electric actuator configured to control a closing and an opening of the lock, the electric actuator being associated with a reducer comprising a drive means configured to perform a movement stroke comprising a first stroke portion for opening the lock, and a second stroke portion for closing the lock, the reducer having a first ratio on the first stroke portion, and a second reduction ratio on the second stroke portion, the first reduction ratio being different from the second reduction ratio.
- the opening/closing assistance mechanism comprises a reducer having a first reduction ratio when the electric actuator controls the opening of the lock, and a second reduction ratio when the electric actuator controls the closing of the lock, the first reduction ratio being different from the second reduction ratio.
- reduction ratio we mean the ratio of a speed of a movement at the output of the reducer to a speed of a movement at the input of the actuator.
- the opening/closing assistance mechanism according to the invention has a minimized bulk.
- the availability of the lock opening and closing functions is improved, the kinematics being immediately available.
- the kinematics for controlling the lock closing and opening chains are the same. Only the reducer is different.
- the reducer comprises a first lever arm controlled in movement by the drive means when the drive means performs the first portion of travel, and a second lever arm controlled in movement by the drive means when the drive means performs the second portion of travel.
- the second lever arm can be shorter than the first lever arm.
- the resulting reduction ratio can be lower with the first lever arm, so as to generate a travel speed.
- the second lever arm makes it possible to generate a torque.
- the reducer comprises a transmission means configured to be driven by the drive means, and to drive the first and second lever arms.
- the drive means may be a wheel whose travel stroke is a rotation.
- the transmission means may be a wheel whose travel stroke is a rotation.
- the second lever arm is arranged on the transmission means such that the transmission means has an axis of rotation coinciding with the second axis of rotation of the second lever arm. It may thus be possible to simplify the kinematics of the assistance mechanism, the kinematics being adapted to the supply of different powers between the closing and the opening of the lock.
- the opening/closing assistance mechanism comprises one or more of the following optional features, considered alone or in all possible combinations.
- the reducer when the drive means performs the first portion of travel, the reducer is configured to generate a first torque and when the drive means performs the second portion of the stroke, the reducer is configured to generate a second torque, the second torque being greater than the first torque.
- the ratio between the first couple and the second couple can be between 3 and 5.
- the ratio between the first couple and the second couple can be 4.
- the reducer when the drive means performs the first portion of travel, the reducer is configured to generate a first speed and when the drive means performs the second portion of travel, the reducer is configured to generate a second speed, the first speed being greater than the second speed.
- the ratio between the first and second gears is inverse to the ratio between the first and second torques.
- the ratio between second gear and first gear can be between 3 and 5.
- the ratio between second gear and first gear can be 4.
- the first portion of travel is performed in a first direction of travel
- the second portion of travel is performed in a second direction of travel opposite to the first direction of travel
- first portion of the race and the second portion of the race are carried out in the same direction of travel.
- the first reduction ratio is lower than the second reduction ratio.
- a high torque is available for closing and a high speed for opening.
- the transmission means comprises a pin arranged axially on the transmission means, and the first lever arm comprises a door configured to be driven by the pin when the drive means performs the first portion of travel.
- the transmission means is a wheel forming a gear with the drive means.
- the pin is configured to pass from a first side of the door to a second side of the door when the drive means performs the first portion of travel.
- the pin is configured to pass from the first side of the door to the second side of the door after driving the first lever arm to allow the lock to be opened.
- the pin is configured to move from the second side of the door to the first side of the door when the drive means performs a third portion of travel. In this way, the pin is again available to drive the first lever arm via the door when the drive means performs the first portion of travel.
- This is referred to as resetting the opening/closing mechanism. This resetting is automatic and makes it possible to refrain from an additional action, for example via a switch. It can take place at any time during the lock opening/closing cycle.
- the lock comprises a bolt and a pawl, movable between a lock opening position and a lock closing position, the first lever arm being configured to drive the pawl into the lock opening position, and the second lever arm being configured to drive the bolt into the lock closing position.
- the reducer comprises an epicyclic gear train.
- the reducer comprises an output shaft controlled in movement by the drive means when the drive means performs the first portion of travel, and when the drive means performs the second portion of travel, the first portion of travel corresponding to a movement in a first direction of travel and the second portion of travel corresponding to a movement in a second direction of travel opposite to the first direction of travel.
- the lock comprises a bolt and a pawl movable between a lock opening position and a lock closing position, the output shaft being configured to drive the bolt into the lock closing position when the drive means performs the second portion of travel, and the output shaft being configured to drive the pawl into the lock opening position when the drive means performs the first portion of travel.
- the output shaft corresponds to a single lever arm.
- the epicyclic gear train comprises a first stage such as a planet carrier, and a second stage, such as a satellite, the output shaft being controlled in movement by the drive means via the second stage, in order to generate the second torque allowing the closing of the lock, when the drive means performs the second portion of the stroke.
- the second stage is a transmission means configured to be driven by the drive means, and to drive the output shaft when the drive means performs the second portion of the stroke.
- the first portion of the stroke can be performed in a first direction of rotation
- the second portion of the stroke can be performed in a second direction of rotation opposite to the first direction of rotation.
- the first torque and the second torque can be the first torque and the second torque generated by the epicyclic gear train, for example at the output shaft.
- the first stage is configured to be blocked when the drive means performs the second portion of travel
- the second stage is configured to be blocked when the drive means performs the first portion of travel, in order to generate the first speed allowing the lock to be opened.
- the epicyclic gear train may comprise one or the first stage, for example one or the planet carrier, and one or the second stage, for example one or the planet.
- the first stage may have an axis of rotation, for example a first axis of rotation.
- the rotation of the first stage about the first axis of rotation may be permitted in a first direction of rotation about the first axis of rotation and blocked in a second direction of rotation about the first axis of rotation opposite to the first direction of rotation about the first axis of rotation.
- the second stage may have an axis of rotation, for example a second axis of rotation, about which the rotation of the second stage is permitted in a first direction of rotation about the second axis of rotation and blocked in a second direction of rotation about the second axis of rotation, for example opposite to the first direction of rotation about the second axis of rotation. It may thus be possible to simplify the kinematics of the assistance mechanism, the kinematics being adapted to the supply of different powers between the closing and the opening of the lock.
- the first direction of rotation about the first axis of rotation and the first direction of rotation about the second axis of rotation may correspond to the same direction of rotation.
- the second direction of rotation about the first axis of rotation and the second direction of rotation about the second axis of rotation may correspond in the same direction of rotation. It may thus be possible to further simplify the kinematics of the assistance mechanism, the kinematics being adapted to the supply of different powers between closing and opening the lock.
- the invention further relates to an opening and a motor vehicle comprising a lock as described above.
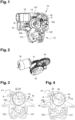
- FIGs 1 to 10 represent an opening/closing assistance mechanism 10 of a lock 12 for an opening 100 of a motor vehicle ( figure 14 ), according to a first embodiment.
- the lock 12 (partially shown), is integrated for example in a housing 14 partially shown in the figure 1 .
- the lock 12 is movable between an open position ( figure 5 ) and a closing position ( figure 9 ) of the lock. When the lock 12 is in the closed position, it allows the opening leaf 100 to be blocked in the closed position. Alternatively, when the lock 12 is in the open position, it allows the opening leaf 100 to be unlocked, so that it can move from the closed position to the open position.
- the lock 12 may be an electric lock.
- the lock 12 may comprise a bolt 121 and a pawl 122 movable between the closed position of the lock ( figure 6 ) and the lock opening position ( figure 8 ).
- the opening/closing assistance mechanism 10 comprises an electric actuator 16 configured to control the closing and opening of the lock 12.
- the actuator 16 is associated with a reducer 161 comprising a drive means 18 configured to perform a movement stroke comprising a first stroke portion for opening the lock, and a second stroke portion for closing the lock.
- the opening/closing assistance mechanism 10 comprises an electric actuator 16 and a reducer 161.
- the reducer 161 has a first reduction ratio for opening the lock 12, i.e. on the first portion of travel, and a second reduction ratio for closing the lock 12, i.e. on the second portion of travel.
- the second reduction ratio is different from the first reduction ratio.
- the reducer 161 then has a first reduction ratio when the electric actuator 16 controls the opening of the lock 12, and a second reduction ratio when the electric actuator 16 controls the closing of the lock 12.
- the actuator 16 is configured to control the drive means 18.
- the actuator 16 is a rotary actuator, movable in rotation in order to control the closing and opening of the lock via the drive means 18.
- the actuator could be mobile in translation for example. This is called a linear actuator.
- the opening/closing assist mechanism 10 can realize an opening and closing assist function of the lock 12, allowing a user to remotely control the opening and closing of the lock 12.
- the drive means 18 may be a wheel whose travel stroke is a rotation.
- the first portion of travel and the second portion of travel of the drive means 18 can be carried out in the same direction of movement ( Figures 3 to 9 ).
- the first portion of travel of the drive means 18 can be carried out in a first direction of movement, and the second portion of travel can be carried out in a second direction of movement opposite to the first direction of movement.
- the first reduction ratio is advantageously lower than the second reduction ratio. In this way, a higher torque is available for closing the lock than for opening the lock, while a higher speed is available for opening the lock than for closing the lock.
- the reducer 161 may comprise at least one lever arm, controlled in movement by the drive means 18 when the drive means 18 performs the first portion of travel and/or the second portion of travel.
- the at least one lever arm may be configured to control the opening and/or closing of the lock.
- the reducer 161 may comprise a first lever arm 162 controlled in movement by the drive means 18 when the drive means 18 performs the first portion of travel.
- the first lever arm 162 is controlled in movement when the actuator 16 controls the opening of the lock.
- lever arms 162, 164 which vary the reduction ratio allowing the speed and torque at the output of the reducer 161 to be varied.
- the first lever arm 162 is configured to drive the pawl 122 into the lock opening position
- the second lever arm 164 is configured to drive the bolt 121 into the lock closing position.
- the second lever arm 164 may be shorter than the first lever arm 162. In this way, the first reduction ratio is lower than the second reduction ratio.
- the drive means 18 may have an axis of rotation coinciding with the axis of rotation A of the first lever arm 162.
- the drive means 18 may be configured to be driven in rotation about the axis of rotation A in a first direction of rotation F1 ( Figures 3 to 9 ) and in a second direction of rotation F2 opposite to the first direction of rotation F1 ( figure 10 ).
- first direction of rotation F1 may correspond to the direction of movement of the drive means 18 to perform the first and second portion of travel.
- the second direction of rotation F2 may correspond to a third portion of travel of the drive means 18, which corresponds, for example, to a reset of the opening/closing assistance mechanism 10.
- the drive means 18 may be configured to rotate the first lever arm 162 in order to control the opening of the lock 12.
- the drive means 18 may be configured to rotate the second lever arm 164 in order to control the closing of the lock 12.
- the drive means 18 may be configured to drive the transmission means 19 in order to drive the first 162 and second 164 lever arms.
- the transmission means 19 may have an axial pin 20 configured to cooperate with a door 22 of the first lever arm 162.
- the first lever arm 162 may be driven in rotation by the pin 20.
- the drive means 18 may be configured to drive the first lever arm 162 via the pin 20 of the transmission means 19.
- the drive means 18 is therefore a means for driving the first lever arm 162.
- the first lever arm 162 may have a door 22 configured to be driven by the transmission means 19, for example via the pin 20.
- the door 22 can be configured to be driven by the pin 20 of the transmission means 19 when the drive means 18 performs the first portion of the stroke.
- the door 22 can be configured to be driven by the pin 20 of the transmission means 19 when the electric actuator 16 controls the opening of the lock 12.
- the second lever arm 164 is, for example, arranged on the transmission means 19 so that the transmission means 19 has an axis of rotation coinciding with the second axis of rotation B of the second lever arm 164.
- the second lever arm 164 is driven in rotation by the drive means 18 via the transmission means 19.
- the drive means 18 is therefore a means of driving the second lever arm 164.
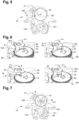
- FIGS. 3 to 6 illustrate the opening of a lock using a rotary actuator 16.
- the actuator could be a linear actuator, movable in translation.
- the actuator 16 is controlled in movement so as to drive the drive means 18 in rotation about the axis of rotation A in the first direction of rotation F1.
- the drive means 18 then performs a first portion of travel in order to drive the first lever arm 162 from an initial position ( figure 3 ) to a final position ( figure 5 ).
- the first lever arm 162 makes it possible to control the lock in the open position.
- the first lever arm 162 causes the pawl 122 to move away from the bolt 121.
- the bolt 121 is then able to be movable to allow the lock 12 to move from the closed position to the open position.
- the movement of the bolt 121 to allow the lock 12 to move from the closed position to the open position is for example carried out under the effect of a spring, or the decompression of a door seal, or a motorization of the opening, which causes the opening 100 to move to the opening position of the opening.
- the drive means 18 then causes a movement of the pawl 122 away from the bolt 121, via a rotational movement of the first lever arm 162 driven by the pin 20.
- the actuator 16 controlled in movement to allow the opening of the lock 12, can drive the first wheel 17 which drives the second wheel 18 which drives the third wheel 19.
- the third wheel 19 can drive the first lever arm 162 in rotation via the pin 20.
- the pin 20 drives the door 22 of the first lever arm 162 in order to drive the first lever arm 162.
- FIG 6 shows more particularly the movement of the pin 20 driving the door 22 of the first lever arm 162, in four steps 6a to 6d.
- the first three steps 6a, 6b and 6c show that the pin 20 is arranged on a first side of the door 22 in order to move the door 22.
- the transmission means 19 is driven in the second direction of rotation F2.
- the pin 20 makes it possible to move the door 22 of the first lever arm 162 in order to drive the pawl 122.
- the first lever arm 162 passes from the initial position ( figure 3 ) to the final position ( figure 5 ).
- the fourth step 6d shows that the pin 20 passes from the first side of the door 22 to a second side of the door 22 when the drive means 18 has completed the first portion of travel.
- the first lever arm 162 is released from its contact with the pin 20 and returns to the initial position.
- the pin 20 passes to the second side of the door 22 so that the first lever arm 162 returns to the initial position.
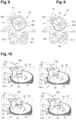
- FIGS. 7 to 9 illustrate the closing of a lock using a rotary actuator 16.
- the actuator could be a linear actuator movable in translation.
- the actuator 16 is controlled in movement so as to drive the drive means 18 in rotation about the axis of rotation A in the first direction of rotation F1.
- the drive means 18 then performs a second portion of travel in order to drive the second lever arm 164 into contact with the bolt 121.
- the second lever arm 164 makes it possible to control the lock in the closed position.
- the second lever arm 164 drives the bolt 121 in movement around a strike plate 40 in order to allow the lock to be closed.
- the drive means 18 then causes a movement of the bolt 121, via a rotational movement of the second lever arm 164.
- the transmission means 19 is driven in the second direction of rotation F2 and drives the second lever arm 164 into contact with the bolt 121.
- the bolt 121 is driven by the second lever arm 164, which then allows the lock to be controlled in the closed position. More precisely, the second lever arm 164 causes the bolt 121 to move into the closed position.
- the actuator 16 controlled in movement to allow the closing of the lock 12, can drive the first wheel 17 which drives the second wheel 18 which drives the third wheel 19.
- the third wheel 19 can drive the second lever arm 164 in rotation.
- FIG 10 illustrates four steps 10a to 10d of resetting the opening/closing assistance mechanism, making it possible to move from an end-of-closing position to a position ready for opening the lock 12.
- These four reset steps 10a to 10d make it possible to move the pin 20 from the second side of the door 22 to the first side of the door 22.
- the actuator 16 drives the drive means 18 in rotation in the second direction of rotation F2 opposite to the first direction of rotation F1.
- the movement of the drive means 18 in the second direction of rotation F2 is a third portion of travel of the drive means 18.
- the transmission means 19 is driven in the first direction of rotation F1.
- the pin 20 of the transmission means 19 enters the door 22 of the first lever arm 162 and then passes from the second side of the door 22 to the first side of the door 22.
- the pin 20 is then available to enable the door 22 to be driven so that the first lever arm 162 drives the pawl 122 into the lock opening position.
- This mechanical reset operation is automatic. It allows to abstain from an additional action, for example via a switch, aimed at positioning the mechanism in an intermediate position, between opening and closing.
- the drive means 18 is configured to drive the first lever arm 162 and the second lever arm 164.
- the pin 20 of the transmission means 19 must be arranged on the first side of the door 22 ( figure 5 ).
- the first stroke portion and the second stroke portion are performed in the first rotation direction F1.
- the second stroke portion is larger than the first stroke portion.
- the drive means 18 In order for the second lever arm 164 to be able to drive the bolt 121 into the closed position, the drive means 18 must perform a movement in the first rotation direction F1 greater than the movement in the first rotation direction F1 enabling the pawl 122 to be driven into the open position of the lock, via the first lever arm 162.
- the drive means 18 can be configured to be driven in rotation about the axis of rotation A in the first direction of rotation F1, called the opening direction, in order to drive the first lever arm 162 so as to cause the lock 12 to open, and in the second direction of rotation F2, called the closing direction, in order to drive the second lever arm 164 so as to cause the lock 12 to close.
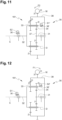
- FIGS. 11 to 13 represent an opening/closing assistance mechanism 10 of a lock 12 for an opening 100 of a motor vehicle, according to an example which is not part of the invention.
- the lock 12 is for example integrated into a housing 14, in the same way as in the first embodiment.
- the lock 12 is movable between an open position and a closed position of the lock. When the lock 12 is in the closed position, it allows the opening leaf 100 to be blocked in the closed position. Alternatively, when the lock 12 is in the open position, it allows the opening leaf 100 to be unlocked, so that it can move from the closed position to the open position.
- the lock 12 may be an electric lock.
- the lock 12 may comprise a bolt 121 and a pawl 122 movable between the closed position of the lock and the open position of the lock.
- the opening/closing assistance mechanism 10 comprises an electric actuator 16 configured to control the closing and opening of the lock 12.
- the actuator 16 is associated with a reducer 161 comprising a drive means 38 configured to perform a travel stroke comprising a first portion of travel for opening the lock, and a second portion of travel for closing the lock.
- the reducer 161 comprises the epicyclic gear train 30 and the first and second ratchet wheels 36.
- the first pinion 38 corresponds to the drive means as previously described
- the satellite carrier 32 corresponds to the first stage as previously described
- the second satellite 34 corresponds to the second stage as previously described.
- the drive means 38 When the actuator 16 controls the opening of the lock 12 ( figure 12 ), the drive means 38 performs the first portion of travel in the first direction of rotation F1. In this first direction of rotation F1, the drive means 38 is configured to drive the second stage 34 in the second direction S2'. However, as indicated above, the second stage 34 is blocked in rotation about its axis of rotation D in the second direction of rotation S2'. The second stage 34 being blocked, it does not allow the second pinion 37 to be driven directly. When the drive means 38 performs the first portion of travel, the second stage 34 being blocked in rotation in the second direction S2', it is therefore driven in rotation about the axis of rotation C of the first stage 32, via the first stage 32 in the first direction of rotation S1.
- the drive means 38, the first stage 32, the second stage 34 and the second pinion 37 are integral in rotation and form a block driving the output shaft 31 in order to control the opening of the lock.
- the output shaft 31 can drive the pawl (not shown) at a distance from the bolt (not shown), in order to allow the bolt to be movable to allow the opening of the lock 12.
- the reduction ratio of the reducer 161 is higher than when the actuator 16 controls the opening of the lock 12.
- the reduction ratio of the reducer 161 is lower than when the actuator 16 controls the closing of the lock 12.
- the speed generated by the reducer is higher than when the actuator 16 controls the closing of the lock 12.
- the second toothing Z4 of the first pinion 38 is connected to a worm screw of the actuator 16 having a toothing Z0.
- FIG 11 illustrates the actuator 16 controlling the closing of the lock. It rotates the first toothing Z3 and the second toothing Z4 of the first pinion 38.
- the first toothing Z3 of the first pinion 38 drives the teeth Z2' and Z2 of the first 33 and second 34 satellites carried by the satellite carrier 32 in the first direction of rotation S1'.
- the first 33 and second 34 satellites are configured to rotate about the axis of rotation C of the satellite carrier 32 in the second direction of rotation S2 opposite to the first direction of rotation S1' of the satellite 34, in order to drive it in rotation.
- the satellite carrier 32 is blocked in rotation in the second direction of rotation S2 about its axis of rotation C by the blade brake 36.
- first 33 and second 34 satellites do not rotate about the axis of rotation C of the satellite carrier 32.
- the toothing Z2 of the second satellite 34 drives the toothing Z1 of the second pinion 37 and thus drives the second pinion 37 in rotation.
- the second pinion 37 then drives the output shaft 31 in order to control the closing of the lock 12.
- the output shaft 31 can drive the bolt (not shown) into the closed position of the lock.
- FIG 12 illustrates the actuator 16 controlling the opening of the lock 12. It rotates the first toothing Z3 and the second toothing Z4 of the first pinion 38.
- the first toothing Z3 of the first pinion 38 drives the toothing Z2' of the first satellite 33, and seeks to drive the toothing Z2 of the second satellite 34, in the second direction of rotation S2 opposite to the first direction of rotation S1' of the satellite 34.
- the second satellite 34 is blocked in rotation in the second direction of rotation S2' about its axis of rotation D by the blade brake 36.
- the second satellite 34 does not rotate about its axis of rotation D and does not drive the toothing Z1 of the second pinion 37.
- first 33 and second 34 satellites rotate about the axis of rotation C of the satellite carrier 32 in the first direction of rotation S1 of the satellite carrier 32, in order to drive it in rotation.
- the first pinion 38, the satellite carrier 32, the satellites 33 and 34 and the second pinion 37 are therefore integral in rotation and form a block driving the output shaft 31 in order to control the opening of the lock 12.
- the output shaft 31 can drive the pawl (not shown) in the open position of the lock 12.
- the reduction ratio is equal to 1.
Landscapes
- Lock And Its Accessories (AREA)
- Power-Operated Mechanisms For Wings (AREA)
Description
- L'invention concerne le domaine des serrures pour ouvrant de véhicule automobile, notamment pour un ouvrant de véhicule tel qu'un hayon, un coffre, ou une porte latérale de véhicule automobile.
- Un ouvrant de véhicule automobile est mobile entre une position d'ouverture et une position de fermeture de l'ouvrant. Il comporte généralement une serrure mobile entre une position d'ouverture et une position de fermeture de la serrure. Lorsque la serrure est en position de fermeture, elle permet de bloquer l'ouvrant en position de fermeture. En alternative, lorsque la serrure est en position d'ouverture, elle permet de débloquer l'ouvrant, de sorte qu'il puisse passer de la position de fermeture à la position d'ouverture. La serrure permet en outre d'assurer un verrouillage et un déverrouillage de la position de fermeture de l'ouvrant. Le verrouillage consiste à interdire l'ouverture de l'ouvrant. De manière générale, le verrouillage/déverrouillage de la serrure est réalisé mécaniquement par un utilisateur, grâce à l'insertion d'une clé mécanique, ou électriquement grâce à un microcontrôleur qui pilote la serrure, via un « plip » sur la clé par exemple. Dans ce cas, par exemple, la mémoire du microcontrôleur mémorise l'état de verrouillage.
- Plus particulièrement, le passage de la position d'ouverture à la position de fermeture de l'ouvrant comporte plusieurs étapes :
- une étape de déplacement de l'ouvrant vers un châssis du véhicule, et
- une étape de fermeture de la serrure dans laquelle l'ouvrant est solidarisé au châssis.
- En outre, le passage de la position de fermeture à la position d'ouverture de l'ouvrant comporte plusieurs étapes :
- une étape d'ouverture de la serrure dans laquelle l'ouvrant est désolidarisé du châssis, et
- une étape de déplacement de l'ouvrant à l'opposé du châssis du véhicule.
- La serrure peut être munie d'un mécanisme électrique d'ouverture/fermeture de la serrure, permettant à un utilisateur de commander à distance l'ouverture et la fermeture de la serrure. On parle également de mécanismes d'assistance à l'ouverture/fermeture de la serrure.
- La serrure comporte typiquement un pêne destiné à être mû, par exemple par pivotement, autour d'une gâche fixée sur le châssis du véhicule automobile, et un cliquet configuré pour autoriser ou interdire le mouvement du pêne grâce à l'action par exemple d'une poignée de l'ouvrant. Le pêne est mobile dans un sens afin d'assurer la fermeture de la serrure, et dans un sens inverse afin de permettre l'ouverture de la serrure.
- Un mécanisme d'assistance à l'ouverture/fermeture de la serrure comprend généralement des actionneurs électriques configurés pour autoriser ou interdire le mouvement du pêne et ainsi permettre la fermeture de la serrure, et pour autoriser ou interdire le mouvement du cliquet et ainsi permettre l'ouverture de la serrure.
- Plus précisément, les actionneurs électriques connus comprennent un premier actionneur électrique dédié à l'ouverture de la serrure, configuré pour actionner électriquement le cliquet, et un deuxième actionneur électrique dédié à la fermeture de la serrure, configuré pour actionner électriquement le pêne. Par conséquent, ces mécanismes d'assistance à l'ouverture/fermeture de la serrure sont massifs et présentent une cinématique complexe.
- Une solution connue consiste à réaliser un mécanisme d'assistance à l'ouverture/fermeture de la serrure, comprenant un unique actionneur électrique pour réaliser à la fois la fonction d'ouverture de la serrure et de fermeture de la serrure. Cependant, la puissance nécessaire à l'ouverture de la serrure est différente de la puissance nécessaire à la fermeture de la serrure. En effet, en fermeture il est nécessaire de disposer d'un couple élevé, tandis qu'en ouverture il est nécessaire de disposer d'une vitesse élevée. Afin d'augmenter le couple, on dispose un réducteur dans l'actionneur électrique, on parle de motoréducteur. Par conséquent, ces solutions connues présentent l'inconvénient d'être limitées en vitesse.
-
US 2002/063430 ,US 2018/073284 ,EP 3 284 885 etUS 2001/010427 divulguent des mécanismes d'assistance à l'ouverture/fermeture d'une serrure pour ouvrant, comprenant un actionneur électrique associé à un réducteur présentant deux rapports de réduction différents. - L'invention a pour but de remédier à tout ou partie des inconvénients précités en proposant un mécanisme d'assistance à l'ouverture/fermeture d'une serrure pour ouvrant, le mécanisme d'assistance à l'ouverture/fermeture comprenant un actionneur électrique configuré pour commander une fermeture et une ouverture de la serrure, l'actionneur électrique étant associé à un réducteur comprenant un moyen d'entrainement configuré pour effectuer une course de déplacement comprenant une première portion de course pour l'ouverture de la serrure, et une deuxième portion de course pour la fermeture de la serrure, le réducteur présentant un premier rapport sur la première portion de course, et un deuxième rapport de réduction sur la deuxième portion de course, le premier rapport de réduction étant différent du deuxième rapport de réduction.
- En d'autres termes, le mécanisme d'assistance à l'ouverture/fermeture comprend un réducteur présentant un premier rapport de réduction lorsque l'actionneur électrique commande l'ouverture de la serrure, et un deuxième rapport de réduction lorsque l'actionneur électrique commande la fermeture de la serrure, le premier rapport de réduction étant différent du deuxième rapport de réduction.
- Par rapport de réduction on entend le rapport d'une vitesse d'un mouvement en sortie de réducteur sur une vitesse d'un mouvement en entrée d'actionneur.
- Ainsi le mécanisme d'assistance à l'ouverture/fermeture selon l'invention présente un encombrement minimisé. En outre, la disponibilité des fonctions d'ouverture et fermeture de la serrure est améliorée, la cinématique étant immédiatement disponible. En effet, la cinématique de pilotage des chaînes de fermeture et d'ouverture de la serrure est la même. Seul le réducteur est différent.
- Le réducteur comprend un premier bras de levier commandé en déplacement par le moyen d'entrainement lorsque le moyen d'entrainement effectue la première portion de course, et un deuxième bras de levier commandé en déplacement par le moyen d'entrainement lorsque le moyen d'entrainement effectue la deuxième portion de course. Le deuxième bras de levier peut être plus court que le premier bras de levier. Ainsi le rapport de réduction résultant peut être plus faible avec le premier bras de levier, de sorte à générer une vitesse de déplacement. Le deuxième bras de levier permet quant à lui de générer un couple.
- Le réducteur comprend un moyen de transmission configuré pour être entrainé par le moyen d'entrainement, et pour entraîner les premier et deuxième bras de levier. Le moyen d'entrainement peut être une roue dont la course de déplacement est une rotation. Le moyen de transmission peut être une roue dont la course de déplacement est une rotation.
- Le deuxième bras de levier est disposé sur le moyen de transmission de sorte que le moyen de transmission présente un axe de rotation confondu avec le deuxième axe de rotation du deuxième bras de levier. Il peut être ainsi possible de simplifier la cinématique du mécanisme d'assistance, la cinématique étant adaptée à la fourniture de puissances différentes entre la fermeture et l'ouverture de la serrure.
- Selon d'autres caractéristiques de l'invention, le mécanisme d'assistance à l'ouverture/fermeture comporte l'une ou plusieurs des caractéristiques optionnelles suivantes, considérées seules ou selon toutes les combinaisons possibles.
- Selon une caractéristique, lorsque le moyen d'entrainement effectue la première portion de course, le réducteur est configuré pour générer un premier couple et lorsque le moyen d'entrainement effectue la deuxième portion de course, le réducteur est configuré pour générer un deuxième couple, le deuxième couple étant supérieur premier couple.
- Le rapport entre le premier couple et le deuxième couple peut être compris entre 3 et 5.
- Le rapport entre le premier couple et le deuxième couple peut être de 4.
- Selon une caractéristique, lorsque le moyen d'entrainement effectue la première portion de course, le réducteur est configuré pour générer une première vitesse et lorsque le moyen d'entrainement effectue la deuxième portion de course, le réducteur est configuré pour générer une deuxième vitesse, la première vitesse étant supérieure à la deuxième vitesse.
- Le rapport entre les première et deuxième vitesses est inverse au rapport entre les premier et deuxième couples.
- Le rapport entre la deuxième vitesse et la première vitesse peut être compris entre 3 et 5.
- Le rapport entre la deuxième vitesse et la première vitesse peut être de 4.
- Selon une caractéristique, la première portion de course est effectuée dans un premier sens de déplacement, et la deuxième portion de course est effectuée dans un deuxième sens de déplacement opposé au premier sens de déplacement.
- En alternative, la première portion de course et la deuxième portion de course sont effectuées dans un même sens de déplacement.
- Selon une caractéristique, le premier rapport de réduction est inférieur au deuxième rapport de réduction. Ainsi, on dispose d'un couple élevé pour la fermeture et d'une vitesse élevé pour l'ouverture.
- Selon une caractéristique, le moyen de transmission comprend un pion disposé axialement sur le moyen de transmission, et le premier bras de levier comprend une porte configurée pour être entraînée par le pion lorsque le moyen d'entrainement effectue la première portion de course.
- Selon une caractéristique, le moyen de transmission est une roue formant un engrenage avec le moyen d'entrainement.
- Selon une caractéristique, le pion est configuré pour passer depuis un premier côté de la porte vers un deuxième côté de la porte lorsque le moyen d'entrainement effectue la première portion de course. Ainsi, le pion est configuré pour passer depuis le premier côté de la porte vers le deuxième côté de la porte après avoir entraîné le premier bras de levier pour permettre l'ouverture de la serrure.
- Selon une caractéristique, le pion est configuré pour passer depuis le deuxième côté de la porte vers le premier côté de la porte lorsque le moyen d'entrainement effectue une troisième portion de course. De cette façon, le pion est de nouveau disponible pour entraîner le premier bras de levier via la porte lorsque le moyen d'entrainement effectue la première portion de course. On parle de réinitialisation du mécanisme d'ouverture/fermeture. Cette réinitialisation est automatique et permet de s'abstenir d'une action supplémentaire par exemple via un interrupteur. Elle peut avoir lieu à tout moment du cycle d'ouverture/fermeture de serrure.
- Selon une caractéristique, la serrure comprend un pêne et un cliquet, mobiles entre une position d'ouverture de la serrure et une position de fermeture de la serrure, le premier bras de levier étant configuré pour entraîner le cliquet en position d'ouverture de la serrure, et le deuxième bras de levier étant configuré pour entraîner le pêne en position de fermeture de la serrure.
- Dans un autre mode de réalisation, le réducteur comprend un train épicycloïdal.
- Selon ce mode de réalisation, le réducteur comprend un arbre de sortie commandé en déplacement par le moyen d'entrainement lorsque le moyen d'entrainement effectue la première portion de course, et lorsque le moyen d'entrainement effectue la deuxième portion de course, la première portion de course correspondant à un déplacement dans un premier sens de déplacement et la deuxième portion de course correspondant à un déplacement dans un deuxième sens de déplacement opposé au premier sens de déplacement.
- Selon une caractéristique, la serrure comprend un pêne et un cliquet mobiles entre une position d'ouverture de la serrure et une position de fermeture de la serrure, l'arbre de sortie étant configuré pour entraîner le pêne en position de fermeture de la serrure lorsque le moyen d'entrainement effectue la deuxième portion de course, et l'arbre de sortie étant configuré pour entraîner le cliquet en position d'ouverture de la serrure lorsque le moyen d'entrainement effectue la première portion de course.
- L'arbre de sortie correspond à un unique bras de levier.
- Selon une caractéristique, le train épicycloïdal comprend un premier étage tel qu'un porte satellite, et un deuxième étage, tel qu'un satellite, l'arbre de sortie étant commandé en déplacement par le moyen d'entrainement via le deuxième étage, afin de générer le deuxième couple permettant la fermeture de la serrure, lorsque le moyen d'entrainement effectue la deuxième portion de course. Ainsi le deuxième étage est un moyen de transmission configuré pour être entraîné par le moyen d'entrainement, et pour entraîner l'arbre de sortie lorsque le moyen d'entrainement effectue la deuxième portion de course. La première portion de course peut être effectuée dans un premier sens de rotation, et la deuxième portion de course peut être effectuée dans un deuxième sens de rotation opposé au premier sens de rotation. Le premier couple et le deuxième couple peuvent être le premier couple et le deuxième couple générés par le train épicycloïdal, par exemple au niveau de l'arbre de sortie.
- Selon une caractéristique, le premier étage est configuré pour être bloqué lorsque le moyen d'entrainement effectue la deuxième portion de course, et le deuxième étage est configuré pour être bloqué lorsque le moyen d'entrainement effectue la première portion de course, afin de générer la première vitesse permettant l'ouverture de la serrure.
- Le train épicycloïdal peut comprendre un ou le premier étage, par exemple un ou le porte satellite, et un ou le deuxième étage, par exemple un ou le satellite. Le premier étage peut présenter un axe de rotation, par exemple un premier axe de rotation. La rotation du premier étage autour du premier axe de rotation peut être autorisée dans un premier sens de rotation autour du premier axe de rotation et bloquée dans un deuxième sens de rotation autour du premier axe de rotation opposé au premier sens de rotation autour du premier axe de rotation. Le deuxième étage peut présenter un axe de rotation, par exemple un deuxième axe de rotation, autour duquel la rotation du deuxième étage est autorisée dans un premier sens de rotation autour du deuxième axe de rotation et bloquée dans un deuxième sens de rotation autour du deuxième axe de rotation, par exemple opposé au premier sens de rotation autour du deuxième axe de rotation. Il peut être ainsi possible de simplifier la cinématique du mécanisme d'assistance, la cinématique étant adaptée à la fourniture de puissances différentes entre la fermeture et l'ouverture de la serrure.
- Le premier sens de rotation autour du premier axe de rotation et le premier sens de rotation autour du deuxième axe de rotation peuvent correspondre au même sens de rotation. Le deuxième sens de rotation autour du premier axe de rotation et le deuxième sens de rotation autour du deuxième axe de rotation peuvent correspondre au même sens de rotation. Il peut être ainsi possible de simplifier encore plus la cinématique du mécanisme d'assistance, la cinématique étant adaptée à la fourniture de puissances différentes entre la fermeture et l'ouverture de la serrure.
- L'invention concerne également une serrure comprenant :
- un mécanisme d'assistance à l'ouverture/fermeture tel que décrit précédemment,
- un pêne et un cliquet mobiles entre une position d'ouverture de la serrure et une position de fermeture de la serrure,
- L'invention concerne en outre un ouvrant et un véhicule automobile comportant une serrure telle que décrite précédemment.
- D'autres caractéristiques et avantages de la présente invention apparaîtront à la lecture de la description qui va suivre et à l'examen des figures annexées dans lesquelles :
- [
Fig. 1 ] est une vue schématique partielle d'un mécanisme d'assistance à l'ouverture/fermeture d'une serrure pour ouvrant selon un premier mode de réalisation de l'invention, vu depuis une première face, - [
Fig. 2 ] est une vue schématique d'une partie du mécanisme d'assistance à l'ouverture/fermeture de lafigure 1 , vu de dessus, - [
Fig. 3 ] est une vue schématique partielle d'une partie du mécanisme d'assistance à l'ouverture/fermeture de lafigure 1 , vu depuis une deuxième face opposée à la première face, illustrant une action d'ouverture d'une serrure, - [
Fig. 4 ] est une vue schématique partielle du mécanisme d'assistance à l'ouverture/fermeture de lafigure 3 , illustrant la suite de l'action d'ouverture d'une serrure, - [
Fig. 5 ] est une vue schématique en perspective du mécanisme d'assistance à l'ouverture/fermeture de lafigure 4 , illustrant la suite de l'action d'ouverture d'une serrure, - [
Fig. 6 ] représente schématiquement une partie du mécanisme d'assistance à l'ouverture/fermeture de lafigure 3 , illustrant les étapes d'ouverture d'une serrure, - [
Fig. 7 ] est une vue schématique partielle d'une partie du mécanisme d'assistance à l'ouverture/fermeture de lafigure 1 , vu depuis une deuxième face opposée à la première face, illustrant une action de fermeture d'une serrure, - [
Fig. 8 ] est une vue schématique partielle du mécanisme d'assistance à l'ouverture/fermeture de lafigure 7 , illustrant la suite de l'action de fermeture d'une serrure, - [
Fig. 9 ] est une vue schématique partielle du mécanisme d'assistance à l'ouverture/fermeture de lafigure 8 , illustrant la suite de l'action de fermeture d'une serrure, - [
Fig. 10 ] représente schématiquement une partie du mécanisme d'assistance à l'ouverture/fermeture de lafigure 3 , illustrant des actions de réinitialisation du mécanisme d'assistance à l'ouverture/fermeture permettant de passer d'une position de fermeture à une position d'ouverture d'une serrure, - [
Fig. 11 ] est une vue schématique illustrant un mécanisme d'assistance à l'ouverture/fermeture d'une serrure pour ouvrant selon un exemple qui ne fait pas partie de l'invention, en position de fermeture, - [
Fig. 12 ] est une vue schématique illustrant le mécanisme d'assistance à l'ouverture/fermeture pour ouvrant selon l'exemple, en position d'ouverture, - [
Fig. 13 ] est une vue schématique illustrant un moyen de blocage pour le deuxième mode de réalisation. - [
Fig. 14 ] est une vue schématique d'un ouvrant, ici un hayon, comportant une serrure comportant un mécanisme d'assistance à l'ouverture/fermeture de la serrure selon l'invention. - Les
figures 1 à 10 représentent un mécanisme d'assistance à l'ouverture/fermeture 10 d'une serrure 12 pour un ouvrant 100 d'un véhicule automobile (figure 14 ), selon un premier mode de réalisation. La serrure 12 (partiellement représentée), est intégrée par exemple dans un boitier 14 partiellement représenté à lafigure 1 . La serrure 12 est mobile entre une position d'ouverture (figure 5 ) et une position de fermeture (figure 9 ) de la serrure. Lorsque la serrure 12 est en position de fermeture, elle permet de bloquer l'ouvrant 100 en position de fermeture. En alternative, lorsque la serrure 12 est en position d'ouverture, elle permet de débloquer l'ouvrant 100, de sorte qu'il puisse passer de la position de fermeture à la position d'ouverture. La serrure 12 peut être une serrure électrique. - La serrure 12 peut comprendre un pêne 121 et un cliquet 122 mobiles entre la position de fermeture de la serrure (
figure 6 ) et la position d'ouverture de la serrure (figure 8 ). - En outre, le mécanisme d'assistance à l'ouverture/fermeture 10 comprend un actionneur 16 électrique configuré pour commander la fermeture et l'ouverture de la serrure 12.
- L'actionneur 16 est associé à un réducteur 161 comprenant un moyen d'entrainement 18 configuré pour effectuer une course de déplacement comprenant une première portion de course pour l'ouverture de la serrure, et une deuxième portion de course pour la fermeture de la serrure.
- Le mécanisme d'assistance à l'ouverture/fermeture 10 comprend un actionneur 16 électrique et un réducteur 161.
- Le réducteur 161 présente un premier rapport de réduction pour l'ouverture de la serrure 12, c'est-à-dire sur la première portion de course, et un deuxième rapport de réduction pour la fermeture de la serrure 12, c'est-à-dire sur la deuxième portion de course. Le deuxième rapport de réduction est différent du premier rapport de réduction.
- Le réducteur 161 présente alors un premier rapport de réduction lorsque l'actionneur 16 électrique commande l'ouverture de la serrure 12, et un deuxième rapport de réduction lorsque l'actionneur 16 électrique commande la fermeture de la serrure 12.
- L'actionneur 16 est configuré pour commander le moyen d'entrainement 18.
- Dans les modes de réalisations représentés, l'actionneur 16 est un actionneur rotatif, mobile en rotation afin de commander la fermeture et l'ouverture de la serrure via le moyen d'entrainement 18.
- Dans une variante non représentée, l'actionneur pourrait être mobile en translation par exemple. On parle d'actionneur linéaire.
- Le mécanisme d'assistance à l'ouverture/fermeture 10 permet de réaliser une fonction d'assistance à l'ouverture et à la fermeture de la serrure 12, permettant à un utilisateur de commander à distance l'ouverture et la fermeture de la serrure 12.
- Le moyen d'entrainement 18 peut être une roue dont la course de déplacement est une rotation.
- La première portion de course et la deuxième portion de course du moyen d'entrainement 18 peuvent être effectuées dans un même sens de déplacement (
figures 3 à 9 ). - Dans une variante non représentée, la première portion de course du moyen d'entrainement 18 peut être effectuée dans un premier sens de déplacement, et la deuxième portion de course peut être effectuée dans un deuxième sens de déplacement opposé au premier sens de déplacement.
- Le premier rapport de réduction est avantageusement inférieur au deuxième rapport de réduction. De cette façon, on dispose d'un couple plus élevé pour la fermeture de la serrure que pour l'ouverture de la serrure, tandis qu'on dispose d'une vitesse plus élevée pour l'ouverture de la serrure que pour la fermeture de la serrure.
- Le réducteur 161 peut comprendre au moins un bras de levier, commandé en déplacement par le moyen d'entrainement 18 lorsque le moyen d'entrainement 18 effectue la première portion de course et/ou la deuxième portion de course. L'au moins un bras de levier peut être configuré pour commander l'ouverture et/ou la fermeture de la serrure.
- Le réducteur 161 peut comprendre un premier bras de levier 162 commandé en déplacement par le moyen d'entrainement 18 lorsque le moyen d'entrainement 18 effectue la première portion de course. Ainsi, le premier bras de levier 162 est commandé en déplacement lorsque l'actionneur 16 commande l'ouverture de la serrure.
- Le réducteur 161 peut comprendre un deuxième bras de levier 164 commandé en déplacement par le moyen d'entrainement 18 lorsque le moyen d'entrainement 18 effectue la deuxième portion de course. Ainsi, le deuxième bras de levier 164 est commandé en déplacement lorsque l'actionneur 16 commande la fermeture de la serrure.
- Ce sont les bras de levier 162, 164 qui font varier le rapport de réduction permettant de faire varier la vitesse et le couple en sortie du réducteur 161.
- Le premier bras de levier 162 et le deuxième bras de levier 164 sont mobiles. Ils sont entraînés par l'actionneur 16 via le moyen d'entrainement 18.
- Le réducteur 161 peut comprendre un moyen de transmission 19 configuré pour être entraîné par le moyen d'entrainement 18. Le moyen de transmission 19 peut être configuré pour entraîner les premier 162 et deuxième 164 bras de levier. Plus particulièrement, dans la variante selon laquelle le moyen d'entrainement 18 est une roue, le premier bras de levier 162 peut être mobile en rotation autour d'un premier axe de rotation A et le deuxième bras de levier 164 peut être mobile en rotation autour d'un deuxième axe de rotation B.
- Le moyen de transmission 19 peut être une roue dont la course de déplacement est une rotation.
- Dans la variante, non représentée, selon laquelle l'actionneur est mobile en translation, le premier bras de levier et le deuxième bras de levier sont mobiles en translation.
- Le premier bras de levier 162 est configuré pour entraîner le cliquet 122 en position d'ouverture de la serrure, et le deuxième bras de levier 164 est configuré pour entraîner le pêne 121 en position de fermeture de la serrure.
- Comme le montre la
figure 1 , le deuxième bras de levier 164 peut être plus court que le premier bras de levier 162. De cette façon, le premier rapport de réduction est inférieur au deuxième rapport de réduction. - Comme le montre particulièrement la
figure 2 , le réducteur 161 peut comprendre une première roue 17 entraînée en rotation par l'actionneur par exemple via une vis sans fin de l'actionneur 16, une deuxième roue 18 entraînée en rotation par la première roue 17, afin de former un engrenage, et une troisième roue 19 entraînée par la deuxième roue 18 afin de former un engrenage. Dans ce mode de réalisation, la deuxième roue 18 est le moyen d'entrainement tel que décrit précédemment. En outre, dans ce mode de réalisation la troisième roue 19 est le moyen de transmission tel que décrit précédemment. - Le moyen d'entrainement 18 peut présenter un axe de rotation confondu avec l'axe de rotation A du premier bras de levier 162. Le moyen d'entrainement 18 peut être configuré pour être entraînée en rotation autour de l'axe de rotation A dans un premier sens de rotation F1 (
figures 3 à 9 ) et dans un deuxième sens de rotation F2 inverse au premier sens de rotation F1 (figure 10 ). - Comme il sera vu par la suite, le premier sens de rotation F1 peut correspondre au sens de déplacement du moyen d'entrainement 18 pour effectuer la première et la deuxième portion de course. Le deuxième sens de rotation F2 peut correspondre à une troisième portion de course du moyen d'entrainement 18, ce qui correspond, par exemple, à une remise à zéro du mécanisme d'assistance à l'ouverture/fermeture 10.
- Le moyen d'entrainement 18 peut être configuré pour entraîner en rotation le premier bras de levier 162 afin de commander l'ouverture de la serrure 12. Le moyen d'entrainement 18 peut être configuré pour entraîner en rotation le deuxième bras de levier 164 afin de commander la fermeture de la serrure 12.
- Plus précisément, le moyen d'entrainement 18 peut être configuré pour entraîner le moyen de transmission 19 afin d'entraîner les premier 162 et deuxième 164 bras de levier. Le moyen de transmission 19 peut présenter un pion 20 axial configuré pour coopérer avec une porte 22 du premier bras de levier 162. Le premier bras de levier 162 peut être entraîné en rotation par le pion 20. Le moyen d'entrainement 18 peut être configuré pour entraîner le premier bras de levier 162 via le pion 20 du moyen de transmission 19. Le moyen d'entrainement 18 est donc un moyen d'entrainement du premier bras de levier 162.
- Ainsi, le premier bras de levier 162 peut présenter une porte 22 configurée pour être entraînée par le moyen de transmission 19, par exemple via le pion 20.
- La porte 22 peut être configurée pour être entraînée par le pion 20 du moyen de transmission 19 lorsque le moyen d'entrainement 18 effectue la première portion de course.
- Ainsi, la porte 22 peut être configurée pour être entraînée par le pion 20 du moyen de transmission 19 lorsque l'actionneur 16 électrique commande l'ouverture de la serrure 12.
- Le deuxième bras de levier 164 est, par exemple, disposé sur le moyen de transmission 19 de sorte que le moyen de transmission 19 présente un axe de rotation confondu avec le deuxième axe de rotation B du deuxième bras de levier 164. Le deuxième bras de levier 164 est entraîné en rotation par le moyen d'entrainement 18 via le moyen de transmission 19. Le moyen d'entrainement 18 est donc un moyen d'entrainement du deuxième bras de levier 164.
- Les
figures 3 à 6 illustrent l'ouverture d'une serrure grâce à un actionneur rotatif 16. En variante, l'actionneur pourrait être un actionneur linéaire, mobile en translation. - Plus précisément, l'actionneur 16 est commandé en déplacement de sorte à entraîner le moyen d'entrainement 18 en rotation autour de l'axe de rotation A dans le premier sens de rotation F1. Le moyen d'entrainement 18 effectue alors une première portion de course afin d'entraîner le premier bras de levier 162 d'une position initiale (
figure 3 ) à une position finale (figure 5 ). Le premier bras de levier 162 permet de commander la serrure en position d'ouverture. Encore plus précisément, le premier bras de levier 162 entraine un déplacement du cliquet 122 à distance du pêne 121. Le pêne 121 est alors apte à être mobile pour permettre le passage de la position de fermeture à la position d'ouverture de la serrure 12. Le déplacement du pêne 121 pour permettre le passage de la position de fermeture à la position d'ouverture de la serrure 12 est par exemple réalisé sous l'effet d'un ressort, ou bien de la décompression d'un joint de porte, ou d'une motorisation de l'ouvrant, ce qui entraine un déplacement de l'ouvrant 100 en position d'ouverture de l'ouvrant. Le moyen d'entrainement 18 entraine alors un déplacement du cliquet 122 à distance du pêne 121, via un mouvement de rotation du premier bras de levier 162 entraîné par le pion 20. - L'actionneur 16, commandé en déplacement pour permettre l'ouverture de la serrure 12, peut entraîner la première roue 17 qui entraine la deuxième roue 18 qui entraine la troisième roue 19. La troisième roue 19 peut entraîner en rotation le premier bras de levier 162 via le pion 20.
- Plus précisément, le pion 20 entraine la porte 22 du premier bras de levier 162 afin d'entrainer le premier bras de levier 162.
- La
figure 6 montre plus particulièrement le déplacement du pion 20 entraînant la porte 22 du premier bras de levier 162, en quatre étapes 6a à 6d. Les trois premières étapes 6a, 6b et 6c montrent que le pion 20 est disposé d'un premier côté de la porte 22 afin de déplacer la porte 22. Lors de la rotation du moyen d'entrainement 18 dans le premier sens de rotation F1 pour effectuer la première portion de course, le moyen de transmission 19 est entraîné dans le deuxième sens de rotation F2. Ainsi, le pion 20 permet de déplacer la porte 22 du premier bras de levier 162 afin d'entrainer le cliquet 122. Lors de ces trois premières étapes 6a, 6b, 6c, le premier bras de levier 162 passe de la position initiale (figure 3 ) à la position finale (figure 5 ). La quatrième étape 6d montre que le pion 20 passe depuis le premier côté de la porte 22 vers un deuxième côté de la porte 22 lorsque le moyen d'entrainement 18 a effectué la première portion de course. Lorsque le pion 20 est du deuxième côté de la porte 22, le premier bras de levier 162 est libéré de son contact avec le pion 20 et revient dans la position initiale. Ainsi, lorsque le premier bras de levier 162 a entraîné le cliquet 122 à distance du pêne 121, le pion 20 passe du deuxième côté de la porte 22 de sorte que le premier bras de levier 162 revienne dans la position initiale. - Les
figures 7 à 9 illustrent la fermeture d'une serrure grâce à un actionneur rotatif 16. En variante, l'actionneur pourrait être un actionneur linéaire mobile en translation. - Plus précisément, l'actionneur 16 est commandé en déplacement de sorte à entraîner le moyen d'entrainement 18 en rotation autour de l'axe de rotation A dans le premier sens de rotation F1. Le moyen d'entrainement 18 effectue alors une deuxième portion de course afin d'entrainer le deuxième bras de levier 164 au contact du pêne 121. Le deuxième bras de levier 164 permet de commander la serrure en position de fermeture. Encore plus précisément, le deuxième bras de levier 164 entraine le pêne 121 en déplacement autour d'une gâche 40 afin de permettre la fermeture de la serrure. Le moyen d'entrainement 18 entraine alors un déplacement du pêne 121, via un mouvement de rotation du deuxième bras de levier 164. Lors de la rotation du moyen d'entrainement 18 dans le premier sens de rotation F1 pour effectuer la deuxième portion de course, le moyen de transmission 19 est entraîné dans le deuxième sens de rotation F2 et entraine le deuxième bras de levier 164 au contact du pêne 121.
- Le pêne 121 est entraîné par le deuxième bras de levier 164, qui permet alors de commander la serrure en position de fermeture. Plus précisément, le deuxième bras de levier 164 entraine un déplacement du pêne 121 en position de fermeture.
- L'actionneur 16, commandé en déplacement pour permettre la fermeture de la serrure 12, peut entraîner la première roue 17 qui entraine la deuxième roue 18 qui entraine la troisième roue 19. La troisième roue 19 peut entraîner en rotation le deuxième bras de levier 164.
- La
figure 10 illustre quatre étapes 10a à 10d de réinitialisation du mécanisme d'assistance à l'ouverture/fermeture, permettant de passer d'une position de fin de fermeture à une position de disposition à l'ouverture de la serrure 12. Ces quatre étapes 10a à 10d de réinitialisation, permettent de déplacer le pion 20 depuis le deuxième côté de la porte 22 vers le premier côté de la porte 22. A cet effet, l'actionneur 16 entraine le moyen d'entrainement 18 en rotation dans le deuxième sens de rotation F2 inverse au premier sens de rotation F1. Le déplacement du moyen d'entrainement 18 dans le deuxième sens de rotation F2 est une troisième portion de course du moyen d'entrainement 18. Lors de la rotation du moyen d'entrainement 18 dans le deuxième sens de rotation F2 pour effectuer la troisième portion de course, le moyen de transmission 19 est entraîné dans le premier sens de rotation F1. Ainsi, le pion 20 du moyen de transmission 19 entre dans la porte 22 du premier bras de levier 162 puis passe depuis le deuxième côté de la porte 22 vers le premier côté de la porte 22. Le pion 20 est alors disponible pour permettre d'entraîner la porte 22 pour que le premier bras de levier 162 entraine le cliquet 122 en position d'ouverture de la serrure. - Cette opération de réinitialisation mécanique est automatique. Elle permet de s'abstenir d'une action supplémentaire, par exemple via un interrupteur, visant à positionner le mécanisme dans une position intermédiaire, entre ouverture et fermeture.
- Ainsi, le moyen d'entrainement 18 est configuré pour entraîner le premier bras de levier 162 et le deuxième bras de levier 164.
- Pour que le premier bras de levier 162 puisse entraîner le cliquet 122 en position d'ouverture de la serrure, le pion 20 du moyen de transmission 19 doit être disposé du premier côté de la porte 22 (
figure 5 ). - La première portion de course et la deuxième portion de course sont effectuées dans le premier sens de rotation F1. La deuxième portion de course est plus grande que la première portion de course. Pour que le deuxième bras de levier 164 puisse entraîner le pêne 121 en position de fermeture, le moyen d'entrainement 18 doit effectuer un déplacement dans le premier sens de rotation F1 plus grand que le déplacement dans le premier sens de rotation F1 permettant d'entraîner le cliquet 122 en position d'ouverture de la serrure, via le premier bras de levier 162.
- Dans une variante non représentée, le moyen d'entrainement 18 peut être configuré pour être entraîné en rotation autour de l'axe de rotation A dans le premier sens de rotation F1, dit sens d'ouverture, afin d'entraîner le premier bras de levier 162 de sorte à entraîner l'ouverture de la serrure 12, et dans le deuxième sens de rotation F2, dit sens de fermeture, afin d'entraîner le deuxième bras de levier 164 de sorte à entraîner la fermeture de la serrure 12.
- Les
figures 11 à 13 représentent un mécanisme d'assistance à l'ouverture/fermeture 10 d'une serrure 12 pour un ouvrant 100 d'un véhicule automobile, selon un exemple qui ne fait pas partie de l'invention. - Dans cet exemple, la serrure 12 est par exemple intégrée dans un boitier 14, de la même façon que dans le premier mode de réalisation.
- En outre, la serrure 12 est mobile entre une position d'ouverture et une position de fermeture de la serrure. Lorsque la serrure 12 est en position de fermeture, elle permet de bloquer l'ouvrant 100 en position de fermeture. En alternative, lorsque la serrure 12 est en position d'ouverture, elle permet de débloquer l'ouvrant 100, de sorte qu'il puisse passer de la position de fermeture à la position d'ouverture. La serrure 12 peut être une serrure électrique. La serrure 12 peut comprendre un pêne 121 et un cliquet 122 mobiles entre la position de fermeture de la serrure et la position d'ouverture de la serrure.
- Dans cet exemple, le mécanisme d'assistance à l'ouverture/fermeture 10 comprend un actionneur 16 électrique configuré pour commander la fermeture et l'ouverture de la serrure 12. L'actionneur 16 est associé à un réducteur 161 comprenant un moyen d'entrainement 38 configuré pour effectuer une course de déplacement comprenant une première portion de course pour l'ouverture de la serrure, et une deuxième portion de course pour la fermeture de la serrure.
- Comme pour le premier mode de réalisation, le réducteur 161 présente un premier rapport de réduction pour l'ouverture de la serrure 12, c'est-à-dire sur la première portion de course, et un deuxième rapport de réduction pour la fermeture de la serrure 12, c'est-à-dire sur la deuxième portion de course. Le deuxième rapport de réduction est différent du premier rapport de réduction. Le réducteur 161 présente alors un premier rapport de réduction lorsque l'actionneur 16 électrique commande l'ouverture de la serrure 12, et un deuxième rapport de réduction lorsque l'actionneur 16 électrique commande la fermeture de la serrure 12. L'actionneur 16 est configuré pour commander le moyen d'entrainement 38. Le premier rapport de réduction est avantageusement inférieur au deuxième rapport de réduction. De cette façon, on dispose d'un couple élevé pour la fermeture de la serrure, tandis qu'on dispose d'une vitesse élevée pour l'ouverture de la serrure.
- Cet exemple diffère du premier mode de réalisation en ce que le réducteur 161 comprend un train épicycloïdal 30.
- Le train épicycloïdal 30 peut comprendre le moyen d'entrainement 38, également appelé couronne, au moins un premier étage 32, et un deuxième étage 34.
- Le moyen d'entrainement 38 peut être un premier pignon du train épicycloïdal 30, dont la course de déplacement est une rotation.
- Le moyen d'entrainement 38 peut être configuré pour être entraîné en rotation dans le premier sens de rotation F1 et dans le deuxième sens de rotation F2 inverse au premier sens de rotation F1.
- La première portion de course du moyen d'entrainement 38 peut être effectuée dans un premier sens de rotation F1, et la deuxième portion de course peut être effectuée dans un deuxième sens de rotation F2 opposé au premier sens de déplacement F1.
- Le train épicycloïdal 30 peut comprendre un arbre de sortie 31, par exemple formant un bras de levier. L'arbre de sortie 31 peut être commandé en déplacement par le moyen d'entrainement 38 lorsque le moyen d'entrainement 18 effectue la première portion de course et/ou la deuxième portion de course. L'arbre de sortie 31 peut être commandé en déplacement dans une première direction lorsque le moyen d'entrainement 38 effectue la première portion de course, et dans une deuxième direction lorsque le moyen d'entrainement 38 effectue la deuxième portion de course. Ainsi, l'arbre de sortie 31 est commandé en déplacement par le moyen d'entrainement 38 lorsque le moyen d'entrainement 38 effectue la première portion de course, et lorsque le moyen d'entrainement 38 effectue la deuxième portion de course. Le moyen d'entrainement 38 est donc configuré pour entraîner en rotation l'arbre de sortie 31 afin de commander l'ouverture et la fermeture de la serrure 12.
- Le premier étage 32 peut présenter un axe de rotation C. La rotation du premier étage 32 autour de l'axe de rotation C est autorisée dans un premier sens de rotation S1 et bloquée dans un deuxième sens de rotation S2, opposé au premier sens de rotation. Le deuxième étage 34 peut présenter un axe de rotation D. La rotation du deuxième étage 34 autour de l'axe de rotation D est autorisée dans un premier sens de rotation S1' et bloquée dans un deuxième sens de rotation S2'.
- Lorsque le moyen d'entrainement 38 effectue la deuxième portion de course dans le deuxième sens de rotation F2, correspondant à une commande de fermeture de la serrure (
figure 11 ), la rotation du deuxième étage 34 est autorisée dans le premier sens de rotation S1' et la rotation du premier étage 32 est bloquée dans le deuxième sens de rotation S2. - Lorsque le moyen d'entrainement 38 effectue la première portion de course dans le premier sens de rotation F1, correspondant à une commande d'ouverture de la serrure (
figure 12 ), la rotation du premier étage 32 est autorisée dans le premier sens de rotation S1 et la rotation du deuxième étage 34 est bloquée dans le deuxième sens de rotation S2'. - Les premiers sens de rotation S1 et S1' correspondent ici au même sens de rotation, par exemple au sens trigonométrique, et les deuxièmes sens de rotation S2 et S2' correspondent au sens opposé, par exemple au sens des aiguilles d'une montre.
- Plus précisément, le train épicycloïdal 30 peut comporter un porte satellite et au moins un satellite porté par le porte satellite. Le premier étage 32 correspond au porte satellite, et le deuxième étage 34 correspond au satellite. Ainsi, le porte satellite 32 peut être bloqué en rotation autour de son axe de rotation C dans le deuxième sens de rotation S2, par exemple grâce à un frein à lame ou une première roue à cliquet 36 ; et le satellite 34 peut être bloqué en rotation autour de son axe de rotation D dans le deuxième sens de rotation S2', par exemple grâce à un frein à lame ou une deuxième roue à cliquet 36'. Ainsi, le porte satellite 32 peut être bloqué en rotation autour de son axe de rotation C dans le deuxième sens de rotation S2, par un premier moyen de blocage tel qu'un frein à lame ou la première roue à cliquet 36 ; et le satellite 34 peut être bloqué en rotation autour de son axe de rotation D dans le deuxième sens de rotation S2', par un deuxième moyen de blocage tel qu'un frein à lame ou la deuxième roue à cliquet 36'. En outre, le satellite 34 est mobile en rotation autour de l'axe de rotation C du porte satellite 32.
- La
figure 13 illustre un moyen de blocage tel que la roue à cliquet 36. - Le réducteur 161 comprend le train épicycloïdal 30 et les première et deuxième roues à cliquet 36.
- Le train épicycloïdal 30 peut comprendre le premier pignon 38 entraîné en rotation par l'actionneur 16 par exemple via une vis sans fin de l'actionneur 16, le premier 33 et le deuxième 34 satellites entraînés en rotation par le premier pignon 38, le porte satellite 32 entraîné en rotation par le premier 33 et le deuxième 34 satellites, et un deuxième pignon 37 entraîné en rotation par le deuxième satellite 34.
- Comme décrit ci-dessus, dans cet exemple, le premier pignon 38 correspond au moyen d'entrainement tel que décrit précédemment, le porte satellite 32 correspond au premier étage tel que décrit précédemment, et le deuxième satellite 34 correspond au deuxième étage tel que décrit précédemment.
- Lorsque l'actionneur 16 commande la fermeture de la serrure 12 (
figure 11 ), le deuxième étage 34 est entraîné en rotation dans le premier sens de rotation S1' autour de son axe de rotation D par le moyen d'entrainement 38 (via le premier satellite 33), lorsque le moyen d'entrainement 38 effectue la deuxième portion de course dans le deuxième sens de rotation F2. En outre, le deuxième étage 34 étant configuré pour entraîner la rotation du premier étage 32 autour de l'axe de rotation C dans le deuxième sens S2. Cependant, comme indiqué ci-dessus, le premier étage 32 est configuré pour être bloqué en rotation dans le deuxième sens de rotation S2 autour de son axe de rotation C. Ainsi, lorsque l'actionneur 16 commande la fermeture de la serrure 12, la rotation du premier étage 32 est bloquée. Le deuxième étage 34 entraine alors l'arbre de sortie 31 via le deuxième pignon 37 afin de commander la fermeture de la serrure 12. L'arbre de sortie 31 peut entraîner le pêne (non représenté) en position de fermeture de la serrure 12. Ainsi, lorsque l'actionneur 16 commande la fermeture de la serrure 12, le moyen d'entrainement 38 entraine l'arbre de sortie 31 via le deuxième étage 34. - Lorsque l'actionneur 16 commande l'ouverture de la serrure 12 (
figure 12 ), le moyen d'entrainement 38 effectue la première portion de course dans le premier sens de rotation F1. Dans ce premier sens de rotation F1, le moyen d'entrainement 38 est configuré pour entraîner le deuxième étage 34 dans le deuxième sens S2'. Cependant, comme indiqué ci-dessus, le deuxième étage 34 est bloqué en rotation autour de son axe de rotation D dans le deuxième sens de rotation S2'. Le deuxième étage 34 étant bloqué, il ne permet pas d'entraîner directement le deuxième pignon 37. Lorsque le moyen d'entrainement 38 effectue la première portion de course, le deuxième étage 34 étant bloqué en rotation dans le deuxième sens S2', il est donc entraîné en rotation autour de l'axe de rotation C du premier étage 32, via le premier étage 32 dans le premier sens de rotation S1. Dans ce cas, le moyen d'entrainement 38, le premier étage 32, le deuxième étage 34 et le deuxième pignon 37 sont solidaires en rotation et forment un bloc entraînant l'arbre de sortie 31 afin de commander l'ouverture de la serrure. L'arbre de sortie 31 peut entraîner le cliquet (non représenté) à distance du pêne (non représenté), afin d'autoriser le pêne à être mobile pour permettre l'ouverture de la serrure 12. - Lorsque l'actionneur 16 commande la fermeture de la serrure 12, le rapport de réduction du réducteur 161 est plus élevé que lorsque l'actionneur 16 commande l'ouverture de la serrure 12.
- Lorsque l'actionneur 16 commande la fermeture de la serrure 12, le couple généré par le réducteur 161 est plus élevé que lorsque l'actionneur commande l'ouverture de la serrure 12.
- Lorsque l'actionneur 16 commande l'ouverture de la serrure 12, le rapport de réduction du réducteur 161 est plus faible que lorsque l'actionneur 16 commande la fermeture de la serrure 12.
- Lorsque l'actionneur 16 commande l'ouverture de la serrure 12, la vitesse générée par le réducteur est plus élevée que lorsque l'actionneur 16 commande la fermeture de la serrure 12.
- Lorsque l'actionneur 16 commande la fermeture de la serrure 12, on dispose d'un couple élevé.
- Lorsque l'actionneur 16 commande l'ouverture de la serrure 12, on dispose d'une vitesse élevée.
- Plus précisément, les
figures 11 et 12 illustrent un train épicycloïdal comprenant : - le porte satellite 32 configuré pour être bloqué en rotation dans le deuxième sens de rotation S2 autour de son axe de rotation C,
- le deuxième pignon 37 présentant une denture Z1,
- le deuxième satellite 34, porté par le porte satellite 32, configuré pour être bloqué en rotation dans le deuxième sens de rotation S2' autour de son axe de rotation D, le deuxième satellite 34 présentant une denture Z2 reliée à la denture Z1 du deuxième pignon 37,
- le premier satellite 33 porté par le porte satellite 32 et présentant une denture Z2',
- le premier pignon 38 présentant une première denture Z3 reliée à la denture Z2' du deuxième satellite 34, et une deuxième denture Z4,
- des freins à lame 36 configurés pour bloquer respectivement le porte satellite 32 en rotation dans le deuxième sens de rotation S2 autour de son axe de rotation C, et le deuxième satellite 34 en rotation dans le deuxième sens de rotation S2' autour de son axe de rotation D.
- La deuxième denture Z4 du premier pignon 38 est reliée à une vis sans fin de l'actionneur 16 présentant une denture Z0.
- La
figure 11 illustre l'actionneur 16 commandant la fermeture de la serrure. Il entraine en rotation la première denture Z3 et la deuxième denture Z4 du premier pignon 38. La première denture Z3 du premier pignon 38 entraine les dentures Z2' et Z2 des premier 33 et deuxième 34 satellites portés par le porte satellite 32 dans le premier sens de rotation S1'. En outre, les premier 33 et deuxième 34 satellites sont configurés pour tourner autour de l'axe de rotation C du porte satellite 32 dans le deuxième sens de rotation S2 opposé au premier sens de rotation S1' du satellite 34, afin de l'entrainer en rotation. Cependant, le porte satellite 32 est bloqué en rotation dans le deuxième sens de rotation S2 autour de son axe de rotation C par le frein à lame 36. Ainsi, les premier 33 et deuxième 34 satellites ne tournent pas autour de l'axe de rotation C du porte satellite 32. La denture Z2 du deuxième satellite 34 entraine la denture Z1 du deuxième pignon 37 et entraine ainsi le deuxième pignon 37 en rotation. Le deuxième pignon 37 entraine alors l'arbre de sortie 31 afin de commander la fermeture de la serrure 12. L'arbre de sortie 31 peut entraîner le pêne (non représenté) en position de fermeture de la serrure. - La
figure 12 illustre l'actionneur 16 commandant l'ouverture de la serrure 12. Il entraine en rotation la première denture Z3 et la deuxième denture Z4 du premier pignon 38. La première denture Z3 du premier pignon 38 entraine la denture Z2' du premier satellite 33, et cherche à entraîner la denture Z2 du deuxième satellite 34, dans le deuxième sens de rotation S2 opposé au premier sens de rotation S1' du satellite 34. Cependant, le deuxième satellite 34 est bloqué en rotation dans le deuxième sens de rotation S2' autour de son axe de rotation D par le frein à lame 36. Ainsi, le deuxième satellite 34 ne tournent pas autour de son axe de rotation D et n'entraine pas la denture Z1 du deuxième pignon 37. En outre, les premier 33 et deuxième 34 satellites tournent autour de l'axe de rotation C du porte satellite 32 dans le premier sens de rotation S1 du porte satellite 32, afin de l'entrainer en rotation. Le premier pignon 38, le porte satellite 32, les satellite 33 et 34 et le deuxième pignon 37 sont donc solidaires en rotation et forment un bloc entraînant l'arbre de sortie 31 afin de commander l'ouverture de la serrure 12. L'arbre de sortie 31 peut entraîner le cliquet (non représenté) en position d'ouverture de la serrure 12. - Lors de la fermeture de la serrure 12, le rapport de réduction se calcule selon la formule de Willis suivante :

- r correspondant au rapport de réduction, et
- y correspondant au nombre de contacts extérieurs dans les engrenages, permettant de définir le sens de rotation en sortie du train épicycloïdal.
- Lors de l'ouverture de la serrure, le rapport de réduction est égal à 1.
- Bien que la présente invention ait été décrite en se référant à des modes de réalisation spécifiques, il est évident que des modifications et des changements peuvent être effectués sur ces exemples sans sortir de la portée générale de l'invention telle que définie par les revendications. En particulier, des caractéristiques individuelles des différents modes de réalisation illustrés/mentionnés peuvent être combinées dans des modes de réalisation additionnels. Par conséquent, la description et les dessins doivent être considérés dans un sens illustratif plutôt que restrictif.
Claims (6)
- Mécanisme d'assistance à l'ouverture/fermeture d'une serrure (10) pour ouvrant (100), le mécanisme d'assistance à l'ouverture/fermeture comprenant un actionneur (16) électrique configuré pour commander une fermeture et une ouverture de la serrure (12), l'actionneur (16) électrique étant associé à un réducteur (161) comprenant un moyen d'entrainement (18, 38) configuré pour effectuer une course de déplacement comprenant une première portion de course pour l'ouverture de la serrure (12), et une deuxième portion de course pour la fermeture de la serrure (12), le réducteur (161) présentant un premier rapport de réduction sur la première portion de course, et un deuxième rapport de réduction sur la deuxième portion de course, le premier rapport de réduction étant différent du deuxième rapport de réduction, et de préférence inférieur,dans lequel le réducteur (161) comprend un premier bras de levier (162) commandé en déplacement par le moyen d'entrainement (18) lorsque le moyen d'entrainement (18) effectue la première portion de course, et un deuxième bras de levier (164) commandé en déplacement par le moyen d'entrainement (18) lorsque le moyen d'entrainement (18) effectue la deuxième portion de course, le deuxième bras de levier (164) étant de préférence plus court que le premier bras de levier (162),dans lequel le réducteur (161) comprend un moyen de transmission (19) configuré pour être entraîné par le moyen d'entrainement (18), et pour entraîner les premier (162) et deuxième (164) bras de levier,dans lequel le moyen de transmission (19) est une roue dont la course de déplacement est une rotation et/ou le moyen d'entraînement (18) est une roue dont la course de déplacement est une rotation,caractérisé en ce que le deuxième bras de levier (164) est disposé sur le moyen de transmission (19) de sorte que le moyen de transmission (19) présente un axe de rotation confondu avec le deuxième axe de rotation (B) du deuxième bras de levier (164).
- Mécanisme d'assistance à l'ouverture/fermeture selon la revendication 1, dans lequel lorsque le moyen d'entrainement (18, 38) effectue la première portion de course, le réducteur (161) est configuré pour générer un premier couple et lorsque le moyen d'entrainement (18, 38) effectue la deuxième portion de course, le réducteur (161) est configuré pour générer un deuxième couple, le deuxième couple étant supérieur premier couple.
- Mécanisme d'assistance à l'ouverture/fermeture selon l'une des revendications 1 ou 2, dans lequel lorsque le moyen d'entrainement (18, 38) effectue la première portion de course, le réducteur (161) est configuré pour générer une première vitesse et lorsque le moyen d'entrainement (18, 38) effectue la deuxième portion de course, le réducteur (161) est configuré pour générer une deuxième vitesse, la première vitesse étant supérieure à la deuxième vitesse.
- Mécanisme d'assistance à l'ouverture/fermeture selon l'une quelconque des revendications 1 à 3, dans lequel le moyen de transmission (19) comprend un pion (20) disposé axialement sur le moyen de transmission (19), et le premier bras de levier (162) comprend une porte (22) configurée pour être entraînée par le pion (20) lorsque le moyen d'entrainement (19) effectue la première portion de course.
- Mécanisme d'assistance à l'ouverture/fermeture selon la revendication précédente, dans lequel le pion (20) est configuré pour passer depuis un premier côté de la porte (22) vers un deuxième côté de la porte (22) lorsque le moyen d'entrainement (18) effectue la première portion de course, et le pion (20) est configuré pour passer depuis le deuxième côté de la porte (22) vers le premier côté de la porte (22) lorsque le moyen d'entrainement (18) effectue une troisième portion de course.
- Serrure comprenant :- un mécanisme d'assistance à l'ouverture/fermeture selon l'une quelconque des revendications 1 à 5,- un pêne (121) et un cliquet (122) mobiles entre une position d'ouverture de la serrure et une position de fermeture de la serrure,le moyen d'entrainement (18, 38) étant configuré pour entraîner le pêne (121) en position de fermeture de la serrure (12) lorsque le moyen d'entrainement (18, 38) effectue la deuxième portion de course, et le moyen d'entrainement (18, 31) étant configuré pour entraîner le cliquet (122) en position d'ouverture de la serrure (12) lorsque le moyen d'entrainement (18, 38) effectue la première portion de course.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR2100755A FR3119192B1 (fr) | 2021-01-27 | 2021-01-27 | Mécanisme amélioré d’ouverture/fermeture de serrure pour ouvrant de véhicule automobile |
| PCT/FR2022/050151 WO2022162318A1 (fr) | 2021-01-27 | 2022-01-27 | Mécanisme amélioré d'ouverture/fermeture de serrure pour ouvrant de véhicule automobile |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| EP4284992A1 EP4284992A1 (fr) | 2023-12-06 |
| EP4284992B1 true EP4284992B1 (fr) | 2024-12-18 |
Family
ID=75278193
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP22705077.0A Active EP4284992B1 (fr) | 2021-01-27 | 2022-01-27 | Mécanisme amélioré d'ouverture/fermeture de serrure pour ouvrant de véhicule automobile |
Country Status (5)
| Country | Link |
|---|---|
| US (1) | US20230366244A1 (fr) |
| EP (1) | EP4284992B1 (fr) |
| CN (1) | CN116745498A (fr) |
| FR (1) | FR3119192B1 (fr) |
| WO (1) | WO2022162318A1 (fr) |
Family Cites Families (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE19828040B4 (de) * | 1998-06-24 | 2005-05-19 | Siemens Ag | Kraftunterstützte Schließeinrichtung |
| JP4474811B2 (ja) * | 2000-11-27 | 2010-06-09 | 株式会社デンソー | ドアロック駆動装置 |
| DE10133092A1 (de) * | 2001-07-11 | 2003-01-30 | Huf Huelsbeck & Fuerst Gmbh | Schloß, insbesondere für Kraftfahrzeugtüren, -klappen od. dgl. |
| US9765554B2 (en) * | 2008-05-26 | 2017-09-19 | Magna Closures Inc. | Vehicular latch with double pawl arrangement |
| WO2011094736A1 (fr) * | 2010-02-01 | 2011-08-04 | Strattec Security Corporation | Mécanisme de verrou et procédé de verrouillage |
| DE102015106124A1 (de) * | 2014-04-25 | 2015-10-29 | Magna Closures Inc. | Türschloss mit Schnellentriegelung |
| KR101795252B1 (ko) * | 2016-05-11 | 2017-11-08 | 현대자동차주식회사 | 차량용 트렁크 래치 모듈 |
| WO2018006896A1 (fr) * | 2016-07-04 | 2018-01-11 | Kiekert Ag | Serrure de véhicule automobile |
| DE102016115439A1 (de) * | 2016-08-19 | 2018-02-22 | BROSE SCHLIEßSYSTEME GMBH & CO. KG | Kraftfahrzeugschlossanordnung |
| KR101836696B1 (ko) * | 2016-09-12 | 2018-03-09 | 현대자동차주식회사 | 차량용 테일게이트의 래치장치 |
| US10808435B2 (en) * | 2016-12-06 | 2020-10-20 | Inteva Products, Llc | Vehicle latch |
| KR102681700B1 (ko) * | 2018-10-31 | 2024-07-05 | 현대자동차주식회사 | 파워 랫치 장치 |
| KR102931337B1 (ko) * | 2020-07-30 | 2026-02-26 | 현대자동차주식회사 | 테일게이트 개폐장치 |
-
2021
- 2021-01-27 FR FR2100755A patent/FR3119192B1/fr active Active
-
2022
- 2022-01-27 WO PCT/FR2022/050151 patent/WO2022162318A1/fr not_active Ceased
- 2022-01-27 EP EP22705077.0A patent/EP4284992B1/fr active Active
- 2022-01-27 CN CN202280011488.0A patent/CN116745498A/zh active Pending
-
2023
- 2023-07-26 US US18/359,340 patent/US20230366244A1/en active Pending
Also Published As
| Publication number | Publication date |
|---|---|
| EP4284992A1 (fr) | 2023-12-06 |
| JP2024506997A (ja) | 2024-02-15 |
| CN116745498A (zh) | 2023-09-12 |
| FR3119192A1 (fr) | 2022-07-29 |
| US20230366244A1 (en) | 2023-11-16 |
| WO2022162318A1 (fr) | 2022-08-04 |
| FR3119192B1 (fr) | 2024-03-15 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| FR3060630B1 (fr) | Commande d'ouverture affleurante a ejection et retraction mecanique ou electrique. | |
| EP3511496B1 (fr) | Serrure a trois positions pour vehicule automobile | |
| FR2743764A1 (fr) | Mecanisme d'articulation pour siege de vehicule, et siege comportant un tel mecanisme | |
| EP2372187B1 (fr) | Réducteur et actionneur électrique comprenant un tel réducteur | |
| EP1201864A1 (fr) | Dispositif d'entraínement d'un lève-vitre à câble | |
| FR2963398A1 (fr) | Transmission planetaire comportant une roue solaire et un porte-satellites | |
| WO2022128987A1 (fr) | Volant de vehicule automobile a jante repliable ou escamotable | |
| EP1908615B1 (fr) | Ouvrant arrière destiné à être rapporté sur un véhicule automobile, ensemble de deux ouvrants arrière | |
| EP0188164B1 (fr) | Bloc de direction de véhicule automobile, comportant un coussin central fixe | |
| EP1199197B1 (fr) | Dispositif de commande pour système de distribution d'un flux d'air dans un véhicule | |
| EP4284992A1 (fr) | Mécanisme amélioré d'ouverture/fermeture de serrure pour ouvrant de véhicule automobile | |
| FR2938692A1 (fr) | Commande d'appareillage electrique haute ou moyenne tension a mecanisme a double accrochage ameliore et procede d'armement associe. | |
| EP2659076B1 (fr) | Dispositif de commande pour système de verrouillage de porte de véhicule | |
| FR2678314A1 (fr) | Dispositif d'assistance a la fermeture pour portiere de vehicule automobile. | |
| FR2551669A1 (fr) | Jouet mobile motorise | |
| EP3808925B1 (fr) | Serrure pour un ouvrant de véhicule automobile | |
| WO2023002016A1 (fr) | Volant de vehicule comprenant des mecanismes et un actionneur de commande | |
| FR3122894A1 (fr) | Serrure de portière de véhicule | |
| EP1538051B1 (fr) | Dispositif de commande de secours pour frein électromécanique de service | |
| EP1759076B1 (fr) | Dispositif d'assistance a l'ouverture/fermeture d'un ouvrant | |
| EP0846603B1 (fr) | Actionneur, notamment pour un antivol électrique de véhicule automobile | |
| FR2927109A1 (fr) | Serrure a commande automatique et son dispositif d'actionnement permettant un fonctionnement de la serrure en mode degrade. | |
| EP2602410B1 (fr) | Ensemble verrou-serrure comportant un organe de liaison | |
| EP4265871B1 (fr) | Système d' actionnement d'un mécanisme à pêne | |
| FR3143065A1 (fr) | Système de verrouillage /déverrouillage d’un actionneur à mouvement perdu d’inverseur de poussée et actionneur comportant un tel système |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20230706 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| RIC1 | Information provided on ipc code assigned before grant |
Ipc: E05B 81/06 20140101ALN20240726BHEP Ipc: E05B 81/38 20140101ALI20240726BHEP Ipc: E05B 81/34 20140101ALI20240726BHEP Ipc: E05B 81/20 20140101ALI20240726BHEP Ipc: E05B 81/14 20140101AFI20240726BHEP |
|
| INTG | Intention to grant announced |
Effective date: 20240816 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R096 Ref document number: 602022008851 Country of ref document: DE |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH |
|
| REG | Reference to a national code |
Ref country code: LT Ref legal event code: MG9D |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FI Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BG Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250318 |
|
| REG | Reference to a national code |
Ref country code: NL Ref legal event code: MP Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: LV Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250319 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250318 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| REG | Reference to a national code |
Ref country code: AT Ref legal event code: MK05 Ref document number: 1752357 Country of ref document: AT Kind code of ref document: T Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PL Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: ES Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250418 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: PT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250421 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: EE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 Ref country code: AT Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: PL |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SE Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: MC Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 Ref country code: LU Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250127 |
|
| REG | Reference to a national code |
Ref country code: DE Ref legal event code: R097 Ref document number: 602022008851 Country of ref document: DE |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: DK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20241218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: BE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250131 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CH Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250131 |
|
| REG | Reference to a national code |
Ref country code: BE Ref legal event code: MM Effective date: 20250131 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| 26N | No opposition filed |
Effective date: 20250919 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: FR Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250218 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IE Free format text: LAPSE BECAUSE OF NON-PAYMENT OF DUE FEES Effective date: 20250127 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: DE Payment date: 20260114 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: IT Payment date: 20260107 Year of fee payment: 5 |