EP4228946B1 - Installation de transport sur laquelle circule un véhicule et procédé de commande d'un tel véhicule - Google Patents
Installation de transport sur laquelle circule un véhicule et procédé de commande d'un tel véhicule Download PDFInfo
- Publication number
- EP4228946B1 EP4228946B1 EP21805565.5A EP21805565A EP4228946B1 EP 4228946 B1 EP4228946 B1 EP 4228946B1 EP 21805565 A EP21805565 A EP 21805565A EP 4228946 B1 EP4228946 B1 EP 4228946B1
- Authority
- EP
- European Patent Office
- Prior art keywords
- floor
- value
- parameter
- vehicle
- acceleration
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61B—RAILWAY SYSTEMS; EQUIPMENT THEREFOR NOT OTHERWISE PROVIDED FOR
- B61B7/00—Rope railway systems with suspended flexible tracks
- B61B7/02—Rope railway systems with suspended flexible tracks with separate haulage cables
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61B—RAILWAY SYSTEMS; EQUIPMENT THEREFOR NOT OTHERWISE PROVIDED FOR
- B61B3/00—Elevated railway systems with suspended vehicles
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B61—RAILWAYS
- B61B—RAILWAY SYSTEMS; EQUIPMENT THEREFOR NOT OTHERWISE PROVIDED FOR
- B61B12/00—Component parts, details or accessories not provided for in groups B61B7/00 - B61B11/00
- B61B12/02—Suspension of the load; Guiding means, e.g. wheels; Attaching traction cables
Definitions
- the present invention relates to a transport installation comprising a track on which a vehicle travels.
- the invention also relates to a method for controlling said vehicle.
- Cable car-type cable installations are known from the state of the art, comprising at least one carrying cable. These installations are satisfactory in that they allow people to be transported in urban environments, particularly in areas where the available ground surface is saturated. In most cases, the vehicle is naturally positioned directly above the point of attachment to the track. Although the vehicle's suspension lines are sometimes damped, it is not possible to avoid the phenomena of tilting and oscillations, which, even when damped, can degrade passenger comfort. Furthermore, the use of a suspension line does not compensate for transverse oscillations in the manner of a tilting train. The path of the center of gravity of the passenger compartment is necessarily generally parallel to the curve of the cable deformation and cannot be maintained in an area of optimal comfort.
- none of these systems allows a passenger compartment to be placed on a trajectory relatively independent of that of the taxiways while simultaneously maintaining the acceleration felt at the level of the floor of the vehicle compartment at a given value close to the acceleration of gravity, and in a direction as perpendicular as possible to the floor.
- Maintaining the acceleration felt by a passenger or a load perpendicular to the floor and within acceptable values is necessary to preserve the integrity and possibly the comfort of the load transported, particularly when the compartment is subject to unpredictable events because they depend on exogenous phenomena (wind, temperatures, etc.) and endogenous phenomena (influence of passengers, other vehicles, etc.).
- the present invention aims to propose a solution which responds to all or part of the aforementioned problems.
- the comfort situation may correspond to a situation where the acceleration felt by the load is substantially perpendicular to the floor.
- substantially perpendicular is meant a direction within an angular interval of less than 5° relative to the direction of the acceleration of gravity, and more particularly within an angular interval of less than 2.86° relative to the direction of the acceleration of gravity.
- the use of a floor pitch parameter, representative of the rotational acceleration of the floor pitch makes it possible to adapt to variations in the floor pitch speed, and makes it possible to provide a dynamic correction of the floor inclination.
- the control method may further have one or more of the following features, taken alone or in combination.
- the step of collecting a floor pitch parameter comprises collecting the value and the sign of the value of the floor pitch parameter, the control method comprising a step of comparing the value of the floor pitch parameter to a predetermined comfort pitch value, the step of determining a longitudinal correction command being implemented in the case where the value of the floor pitch parameter is greater than the comfort pitch value.
- the longitudinal differential applied between two suspensions associated respectively with two rollers arranged longitudinally according to the direction of movement of the vehicle is determined so as to maintain the acceleration of the load substantially perpendicular to the floor.
- the longitudinal differential is configured to adapt to variations in the speed of the vehicle, in particular when it accelerates or decelerates on the track. It is therefore well understood that the longitudinal differential can lead to an inclination of the vehicle floor different from a horizontal inclination.
- the force setpoint is applied by a torque command of a motor controlling a suspension.
- the longitudinal correction control depends on the mass of the vehicle.
- the step of collecting an acceleration parameter on the track comprises collecting the value and the sign of the value of the acceleration parameter on the track, the control method comprising a step of comparing the value of the acceleration parameter on the track with a predetermined comfort floor acceleration value, the step of modifying the longitudinal differential being implemented in the case where the acceleration parameter value on the track is greater than the comfort floor acceleration value.
- the floor of the vehicle is inclined forward in the event that the vehicle accelerates on the track.
- the vehicle floor may be tilted rearward when the vehicle slows or brakes on the track.
- substantially close intensity we mean an intensity within an interval of 2.5 m/s 2 centered around the intensity of the acceleration of gravity, or more particularly, within an interval of 1.6 m/s 2 centered around the intensity of the acceleration of gravity.
- substantially close direction is meant a direction within an angular interval of less than 5° relative to the direction of the acceleration of gravity, and more particularly within an angular interval of less than 2.86° relative to the direction of the acceleration of gravity.
- the step of collecting a load crushing parameter comprises collecting the value and the sign of the value of the load crushing parameter, the control method comprising a step of comparing the value of the load crushing parameter to a predetermined normal comfort acceleration value, the step of determining a normal correction command being implemented in the case where the load crushing parameter value is greater than the normal comfort acceleration value.
- the step of collecting a floor roll parameter comprises collecting the value and the sign of the value of the floor roll parameter, the control method comprising a step of comparing the value of the floor roll parameter to a predetermined comfort roll value, the step of determining a lateral correction command being implemented in the case where the value of the floor roll parameter is greater than the comfort roll value.
- the steps of collecting the floor pitch parameter, the runway acceleration parameter, the load crushing parameter, the floor roll parameter, or the floor yaw parameter are carried out by an inclinometer or by means of a kinematic measuring device making it possible to know the 6 kinematic characteristics, such as for example an inertial unit.
- Said inclinometer or said kinematic measuring device may be included in the control system.
- the force setpoint applied to each suspension is configured so as not to be less than a limit adhesion force.
- the control method makes it possible to prevent the rollers from slipping on the support, in particular if a roller is unloaded.
- control method comprises a step of measuring the mass of the load and its distribution in the vehicle, the longitudinal differential and/or the lateral differential being dependent on the mass of the load and the distribution of the mass in the vehicle.
- the step of measuring the mass of the load is carried out by measuring the force on the rollers, in particular when stationary.
- the step of measuring the mass of the load is carried out by strain gauges.
- the step of determining a return command comprises a step of transmitting an instruction for a speed reduction to an external system for controlling the speed of movement of the vehicle, with the aim of reducing the speed of movement of the vehicle.
- the control method makes it possible to limit the speed of the vehicle, in particular when it is subject to unpredictable exogenous (wind, temperatures) or endogenous (passengers, other vehicles) phenomena.
- control method may comprise a step of locking at least one suspension in predetermined positions. For example, when the vehicle is stationary or when it has broken down.
- the support comprises at least two cables stretched between at least two pylons, the vehicle being suspended by the cables above the ground via the rollers.
- the cables can be located at approximately the same altitude and have a substantially similar deformation profile on either side.
- the comfort pitch value, the comfort floor acceleration value, the comfort normal acceleration value, and the target interval change depending on the condition of the runway.
- the comfort pitch value, the comfort floor acceleration value, the comfort normal acceleration value, and the target interval are communicated by an operator or an external control unit.
- control method comprises a step of collecting runway shape data, representative of the shape of the taxiway extending upstream and a step of modifying the comfort pitch value, and/or the comfort floor acceleration value, and/or the comfort normal acceleration value, and/or the target interval as a function of the runway shape data.
- the step of collecting the track shape data can be used to control the suspension assembly according to a predetermined program, depending in particular on the collection of the floor pitch parameter, the collection of the acceleration parameter on the track, the collection of the load crushing parameter, the collection of the floor roll parameter, the collection of the floor yaw parameter, or the position of the vehicle on the track and its mass.
- the object of the invention can also be achieved by implementing a load transport installation comprising a support comprising at least two taut cables extending between at least two pylons so as to form a track on which a vehicle travels; the vehicle comprising rollers by means of which it is in contact with the support, a floor intended for transporting the load, said floor cooperating with the rollers via a set of suspensions, the set of suspensions having a travel, and being controlled by at least one force setpoint defining the force exerted by each of the rollers on the floor, and a control system configured to control the set of suspensions by a control method of the type described above.
- the transport facility may further have one or more of the following characteristics, taken alone or in combination.
- the support on which the wheels or rollers are in contact is a rail or a cable.
- the vehicle comprises wheels in contact with the support.
- each suspension of the suspension assembly may be equipped with a brake configured to allow its movement or alternatively slow down and/or block its movement.
- the transported load comprises people.
- control system comprises a kinematic measuring device configured to measure kinematic data of the vehicle floor, for example an inertial unit.
- each suspension of the suspension assembly has a travel of between 1.5 m and 3.0 m.
- the vehicle is self-propelled.
- the invention relates to a transport installation 1 for a load comprising a track on which a vehicle 20 circulates.
- the vehicle 20 comprises rollers 24 intended for contact on a support 10 comprising at least one cable 12 of the transport installation 1 defining the track, and a floor 22 intended for transporting the load.
- the floor 22 cooperates in particular with the rollers 24 via a suspension assembly 26 which has a clearance.
- the suspension assembly 26 is controlled by at least one force setpoint defining the force exerted by each of the rollers 24 on the floor 22.
- the invention also relates to a control method implemented by a control system 28 included in said vehicle 20, so as to control the suspension assembly 26.
- FIG. 3 illustrates an embodiment of the control method implemented by the control system 28.
- control system 28 collects Col1 a comfort pitch value, a comfort floor acceleration value, a comfort normal acceleration value, and a target interval communicated by an operator or an external control system 27.
- a moment of inertia of the empty vehicle 20, the mass of the empty vehicle 20, and the length of the floor 22 can be collected.
- a step Mes1 of measuring the mass of the load and its distribution in the vehicle 20 can then be carried out.
- the step Mes1 of measuring the mass of the load can be carried out by measuring the force on the rollers 24, in particular when the vehicle 20 is stationary.
- the step Mes1 of measuring the mass of the load is carried out by strain gauges.
- the control method may further comprise a step Mes2 of measuring the position of each of the rollers 24 relative to the vehicle 20.
- the control method may determine Det5 a return command intended to modify the at least one force setpoint.
- a step Apl5 of applying the return command to the suspension assembly 26 is carried out, so as to bring the position of each of the rollers 24 back into the target interval.
- the step Det5 of determining a return command comprises a step Trs1 of transmitting an instruction for a speed reduction to the external system 27 for controlling the speed of movement of the vehicle 20, with the aim of reducing the speed of movement of the vehicle 20.
- the control method makes it possible to limit the speed of the vehicle 20, in particular when it is subjected to unpredictable exogenous (wind, temperatures) or endogenous (passengers, other vehicles) phenomena.
- control method may comprise a step of locking at least one suspension in predetermined positions. For example, when the vehicle 20 is stationary or when it has broken down.
- THE figures 4 to 7 illustrate the transport installation 1 when the vehicle 20 is driven by the control method.
- the figures illustrate one of the two cables 12 and one of the two pylons 14 between which the cables 12 are stretched.
- the vehicle 20 is suspended by the cables 12 above the ground by means of the rollers 24.
- the cables 12 may be located at approximately the same altitude and have a substantially similar deformation profile on either side.
- the control method may comprise a step of collecting Col3 a floor pitch parameter, representative of the rotational acceleration of the floor pitch around the axis Ry.
- the step of collecting Col3 a floor pitch parameter may in particular comprise collecting the value and the sign of the value of the floor pitch parameter.
- the value of the floor pitch parameter may be compared Cmp1 to the comfort pitch value.
- a longitudinal correction command intended to modify the at least one force setpoint is determined Det1.
- the longitudinal correction control is representative of a longitudinal differential of force setpoint applied between two suspensions 26 associated respectively with two rollers 24 arranged longitudinally according to the direction of movement of the vehicle 20. The differential is generally dependent on the distance between the two rollers 24, the mass of the vehicle, and the pitch parameter of the floor.
- the control method may also comprise a step Col4 of collecting an acceleration parameter on the track, representative of the value and the sign of the value of the acceleration of the floor longitudinally in the direction of movement of the vehicle 20.
- a step Cmp2 of comparing the value of the acceleration parameter on the track to a comfort floor acceleration value may be carried out.
- the longitudinal differential may be modified Mod1 taking into account the acceleration parameter on the track.
- the longitudinal correction command may then be applied Apl1 to the suspension assembly 26 for example by a torque control of a motor controlling the suspension 26.
- the arrangements described above make it possible to control the inclination of the vehicle 20 in order to maintain the load present in a so-called comfort situation with respect to the acceleration of the vehicle 20.
- the comfort situation may correspond to a situation where the acceleration felt by the load is substantially perpendicular to the floor 22.
- substantially perpendicular is meant a direction within an angular interval of less than 5° relative to the direction of the acceleration of gravity, and more particularly within an angular interval of less than 2.86° relative to the direction of the acceleration of gravity.
- the arrangements described above make it possible to place the load in the vehicle 20 in the comfort situation, in particular when the vehicle 20 is subjected to a pitching rotation by the action of a frontal wind.
- the floor 22 of the vehicle 20 may be tilted forward in the event that the vehicle 20 accelerates on the track.
- the floor 22 of the vehicle 20 may be tilted rearward when the vehicle 20 slows down or brakes on the track.
- the steps of collecting Col3, Col4, Col5, Col6, Col7 the floor pitch parameter, the runway acceleration parameter, the load crushing parameter, the floor roll parameter, or the floor yaw parameter are carried out by an inclinometer or by means of a kinematic measuring device 29 making it possible to know the 6 kinematic characteristics, such as for example an inertial unit.
- Said inclinometer or said kinematic measuring device 29 may be included in the control system 28.
- control method may comprise steps of comparing the collected values, for example a step Cmp3 of comparing the value of the load crushing parameter to the normal comfort acceleration value.
- a normal correction command intended to modify the at least one force setpoint is determined Det 2.
- a comparison step Cmp4 of the value of the floor roll parameter with the comfort roll value can be carried out.
- a lateral correction command intended to modify the at least one force setpoint is determined Det3.
- a comparison step Cmp5 of the value of the floor yaw parameter to a predetermined comfort yaw value can be implemented.
- a yaw correction command intended to modify the at least one force setpoint is determined Det 4.
- the longitudinal differential and/or the lateral differential are dependent on the mass of the load and the distribution of the mass in the vehicle 20.
- the force setpoint applied to each suspension 26 is configured so as not to be less than a limit adhesion force. In this way, the control method makes it possible to prevent the rollers 24 from slipping on the support 10, in particular if a roller 24 is unloaded.
- F av Cons and F ar Cons in particular allow the efforts in each suspension of the set of suspensions 26 to be controlled according to a closed loop regulation law of the PID type
- constant 1 and constant 2 can be dimensioned by experimental measurements, or studies specific to the vehicle 20 and the support 10 used.
- the first algorithm can take into account a speed ( ⁇ gar and ⁇ gav) and acceleration (Z ⁇ gar and Z ⁇ gav) interval of the position of each roller 24 relative to the suspension assembly 26.
- the determination Det5 of a return command is corrected proportionally according to the position of each roller 24 (Z gar , Z gav ) relative to the limits of the target interval [Z min ; Z max ]. In this way, the return command can be increased when the position of each roller 24 approaches the limits of the target interval.
- the set longitudinal differential can be determined as a function of the rotational speed around the Y axis and the rotational acceleration around the Y axis.
- the normal correction command is determined based on the speed and acceleration of the vehicle 20 on the track.
- the track may comprise a plurality of track sections S1, S2, S3 defined by a section type.
- the control system 28 may then comprise a position sensor capable of measuring Mes3 of the position of the vehicle 20 on the track. This makes it possible to determine Det6 a track section and a section type corresponding to the position of the vehicle 20 on the track.
- the control method may thus comprise a step of modifying Mod2 the comfort pitch value, the comfort floor acceleration value, the comfort normal acceleration value, and the target interval as a function of the section type.
- the comfort pitch value, the comfort floor acceleration value, the comfort normal acceleration value, and the target interval can change depending on the state of the runway.
- the control method comprises a step Col8 of collecting runway shape data representative of the shape of the taxiway extending upstream
- the step Col8 of collecting the track shape data can be used to control the set of suspensions 26 according to a predetermined program, depending in particular on the collection Col3 of the floor pitch parameter, the collection Col4 of the acceleration parameter on the track, the collection Col5 of the load crushing parameter, the collection Col6 of the floor roll parameter, the collection Col7 of the floor yaw parameter, or the position of the vehicle 20 on the track and its mass.
- the invention also relates to a transport installation 1 for a load illustrated in part on the figures 4 to 7 .
- the load transported includes people.
- the transport installation 1 comprises a support 10 comprising at least two stretched cables 12 extending between at least two pylons 14 so as to form a track on which a vehicle 20 circulates.
- the vehicle 20 can be self-propelled.
- the vehicle 20 comprises rollers 24 intended for contact on the support 10, and a floor 22 intended for transporting the load.
- the vehicle 20 comprises wheels in contact with the support 10.
- the support 10 on which the wheels or rollers 24 are in contact is a rail or a cable 12.
- the floor 22 cooperates in particular with the rollers 24 via a set of suspensions 26.
- Each suspension 26 of the set of suspensions 26 may in particular have a travel of between 1.5 m and 3.0 m.
- the set of suspensions 26 is controlled by at least one force setpoint defining the force exerted by each of the rollers 24 on the floor 22.
- each suspension 26 of the set of suspensions 26 may be equipped with a brake configured to allow its movement or alternatively slow down and/or block its movement.
Landscapes
- Engineering & Computer Science (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Vehicle Body Suspensions (AREA)
- Control Of Position, Course, Altitude, Or Attitude Of Moving Bodies (AREA)
- Forklifts And Lifting Vehicles (AREA)
- Platform Screen Doors And Railroad Systems (AREA)
Description
- La présente invention concerne une installation de transport comprenant une piste sur laquelle un véhicule circule.
- L'invention concerne aussi un procédé de commande dudit véhicule.
- Une telle installation de transport et un tel procédé de commande sont connus entre autres des documents
FR 2 969 566 A1 FR 2 961 776 A1 - Dans un contexte où de nouveaux modes de déplacements urbains se développent, une attention est portée aux transports en commun utilisant des installations comprenant des voies aériennes. Pour cela, il est envisagé d'utiliser des véhicules compacts équipés de galets pour circuler sur la voie aérienne généralement composée de câbles.
- Il est connu de l'état de la technique, des installations à câble de type téléphérique, comprenant au moins un câble porteur. Ces installations donnent satisfaction en ce qu'elles permettent de transporter des personnes en milieu urbain notamment dans des zones ou la surface disponible au sol est saturée. Dans la majeure partie des cas, le véhicule se positionne naturellement à l'aplomb du point d'accroche à la piste. Bien que les suspentes du véhicule soient parfois amorties, il n'est toutefois pas possible d'éviter les phénomènes de basculement, d'oscillations qui même amortis peuvent dégrader le confort des passagers. Par ailleurs, l'utilisation d'une suspente ne permet pas de compenser les oscillations transversales à la manière d'un train pendulaire. Le parcours du centre de gravité du compartiment voyageur est quant à lui nécessairement globalement parallèle à la courbe de la déformée du câble et ne peut pas être maintenu dans un domaine de confort optimal.
- Des systèmes sans suspentes existent également, ces derniers sont sujet à suivre la déformée du câble ou s'inscrire sur une trajectoire rectiligne moyennant une correction de la position verticale de la cabine.
- Ainsi aucun de ces systèmes ne permet d'inscrire un compartiment voyageur sur une trajectoire relativement indépendante de celle des pistes de circulation en permettant simultanément le maintien de l'accélération ressentie au niveau du plancher du compartiment véhicule à une valeur donnée proche de l'accélération de la pesanteur, et dans une direction la plus perpendiculaire possible au plancher.
- Le maintien de l'accélération ressentie par une passager ou une charge perpendiculaire au plancher et dans des valeurs acceptables est nécessaire pour préserver l'intégrité et éventuellement le confort de la charge transportée notamment lorsque le compartiment est soumis à des évènements non prévisibles car dépendant de phénomènes exogènes (vent, températures, ...) et endogènes (influence des passagers, des autres véhicules...).
- La présente invention a pour but de proposer une solution qui réponde à tout ou partie des problèmes précités.
- Ce but peut être atteint grâce à la mise en œuvre d'un procédé de commande d'un véhicule se déplaçant sur une piste, le véhicule comprenant des galets destinés au contact sur au moins un support définissant la piste, un plancher destiné au transport d'une charge, ledit plancher coopérant avec les galets par l'intermédiaire d'un ensemble de suspensions, l'ensemble de suspensions comprenant au moins une suspension, l'au moins une suspension étant contrôlée par au moins une consigne de force définissant la force exercée par l'au moins une suspension sur le plancher, le procédé étant mis en œuvre par un système de contrôle commande et comprenant les étapes suivantes :
- collecte d'un paramètre de tangage du plancher, représentatif de l'accélération en rotation de tangage du plancher;
- détermination d'une commande longitudinale de correction destinée à modifier l'au moins une consigne de force ;
- application de la commande longitudinale de correction à l'ensemble de suspensions, la commande longitudinale de correction étant représentative d'un différentiel longitudinal de consigne de force, ledit différentiel longitudinal étant appliqué entre deux suspensions associées respectivement à deux galets disposés longitudinalement selon le sens de déplacement du véhicule, le différentiel étant dépendant de la distance entre les deux galets, et du paramètre de tangage du plancher.
- Les dispositions précédemment décrites permettent de contrôler l'inclinaison du véhicule pour maintenir la charge présente dans une situation dite de confort vis-à-vis de l'accélération ou de la décélération du véhicule. Par exemple, la situation de confort peut correspondre à une situation où l'accélération ressentie par la charge est sensiblement perpendiculaire au plancher.
- Par sensiblement perpendiculaire, on entend une direction comprise dans un intervalle angulaire inférieur à 5° par rapport à la direction de l'accélération de la pesanteur, et plus particulièrement dans un intervalle angulaire inférieur à 2,86° par rapport à la direction de l'accélération de la pesanteur.
- De manière synergique, les dispositions précédemment décrites permettent de placer la charge dans le véhicule dans la situation de confort notamment lorsque le véhicule est soumis à une rotation de tangage par l'action d'un vent frontal.
- De manière avantageuse, l'utilisation d'un paramètre de tangage du plancher, représentatif de l'accélération en rotation de tangage du plancher permet de s'adapter aux variations de vitesse de tangage du plancher, et permet d'apporter une correction dynamique de l'inclinaison du plancher.
- Le procédé de commande peut en outre présenter une ou plusieurs des caractéristiques suivantes, prises seules ou en combinaison.
- Selon un mode de réalisation, l'étape de collecte d'un paramètre de tangage du plancher comprend la collecte de la valeur et du signe de la valeur du paramètre de tangage du plancher, le procédé de commande comprenant une étape de comparaison de la valeur du paramètre de tangage du plancher à une valeur de tangage de confort prédéterminée, l'étape de détermination d'une commande longitudinale de correction étant mise en œuvre dans le cas où la valeur du paramètre de tangage du plancher est supérieure à la valeur de tangage de confort.
- Les dispositions précédemment décrite permettent notamment de ramener l'accélération en rotation de tangage à une valeur inférieure à l'accélération de tangage de confort.
- Selon un mode de réalisation, le différentiel longitudinal appliqué entre deux suspensions associées respectivement à deux galets disposés longitudinalement selon le sens de déplacement du véhicule est déterminé de sorte à maintenir l'accélération de la charge sensiblement perpendiculaire au plancher.
- Ainsi, et de manière avantageuse, le différentiel longitudinal est configuré pour s'adapter aux variations de vitesse du véhicule, notamment lorsqu'il accélère ou décélère sur la piste. Il est donc bien compris que le différentiel longitudinal peut conduire à une inclinaison du plancher du véhicule différente d'une inclinaison horizontale.
- Selon un mode de réalisation, la consigne de force est appliquée par une commande du couple d'un moteur contrôlant une suspension.
- Selon un mode de réalisation, la commande longitudinale de correction dépend de la masse du véhicule.
- Selon un mode de réalisation, le procédé de commande comprend les étapes suivantes :
- collecte d'un paramètre d'accélération sur la piste, représentatif de l'accélération du plancher longitudinalement dans le sens de déplacement du véhicule ;
- modification du différentiel longitudinal en tenant compte du paramètre d'accélération sur la piste.
- Selon un mode de réalisation, l'étape de collecte d'un paramètre d'accélération sur la piste comprend la collecte de la valeur et du signe de la valeur du paramètre d'accélération sur la piste, le procédé de commande comprenant une étape de comparaison de la valeur du paramètre d'accélération sur la piste à une valeur d'accélération de plancher de confort prédéterminée , l'étape de modification du différentiel longitudinal étant mise en œuvre dans le cas où la valeur paramètre d'accélération sur la piste est supérieure à la valeur d'accélération de plancher de confort.
- Les dispositions précédemment décrites permettent d'anticiper le mouvement du plancher du véhicule en cas d'accélération ou de freinage.
- Ainsi, selon un mode de réalisation, le plancher du véhicule est incliné vers l'avant dans le cas où le véhicule accélère sur la piste.
- Alternativement ou conjointement, le plancher du véhicule peut être incliné vers l'arrière lorsque le véhicule ralenti ou freine sur la piste.
- Selon un mode de réalisation, le procédé de commande comprend les étapes suivantes :
- collecte d'un paramètre d'écrasement de la charge, représentatif de l'accélération du plancher selon un axe sensiblement perpendiculaire au plancher;
- détermination d'une commande normale de correction destinée à modifier l'au moins une consigne de force ;
- application de la commande normale de correction à l'ensemble de suspensions, la commande verticale de correction étant destinée à piloter les suspensions de sorte à ramener le paramètre d'écrasement de la charge dans une direction, et avec une intensité sensiblement proche de l'accélération de la pesanteur.
- Par intensité sensiblement proche, on entend une intensité comprise dans un intervalle de 2.5 m/s2 centré autour de l'intensité de l'accélération de la pesanteur, ou plus particulièrement, dans un intervalle de 1.6 m/s2 centré autour de l'intensité de l'accélération de la pesanteur.
- Par direction sensiblement proche, on entend une direction comprise dans un intervalle angulaire inférieur à 5° par rapport à la direction de l'accélération de la pesanteur, et plus particulièrement dans un intervalle angulaire inférieur à 2,86° par rapport à la direction de l'accélération de la pesanteur.
- Selon un mode de réalisation, l'étape de collecte d'un paramètre d'écrasement de la charge comprend la collecte de la valeur et du signe de la valeur du paramètre d'écrasement de la charge, le procédé de commande comprenant une étape de comparaison de la valeur du paramètre d'écrasement de la charge, à une valeur d'accélération normale de confort prédéterminée, l'étape de détermination d'une commande normale de correction étant mise en œuvre dans le cas où la valeur paramètre d'écrasement de la charge est supérieure à la valeur d'accélération normale de confort.
- Selon un mode de réalisation, le procédé de commande comprend les étapes suivantes :
- collecte d'un paramètre de roulis du plancher, représentatif de l'accélération en rotation de roulis du plancher;
- détermination d'une commande latérale de correction destinée à modifier l'au moins une consigne de force ;
- application de la commande latérale de correction à l'ensemble de suspensions, la commande latérale de correction étant représentative d'un différentiel latéral de consigne de force, ledit différentiel latéral étant appliqué entre deux suspensions associées respectivement à deux galets disposés latéralement par rapport au sens de déplacement du véhicule, et étant dépendant de la distance entre les deux galets, et du paramètre de roulis du plancher.
- Selon un mode de réalisation, l'étape de collecte d'un paramètre de roulis du plancher comprend la collecte de la valeur et du signe de la valeur du paramètre de roulis du plancher, le procédé de commande comprenant une étape de comparaison de la valeur du paramètre de roulis du plancher, à une valeur de roulis de confort prédéterminée, l'étape de détermination d'une commande latérale de correction étant mise en œuvre dans le cas où la valeur du paramètre de roulis du plancher est supérieure à la valeur de roulis de confort.
- Selon un mode de réalisation, le procédé de commande comprend les étapes suivantes :
- collecte d'un paramètre de lacet du plancher, représentatif de l'accélération en rotation de lacet du plancher, comprenant la collecte de la valeur et du signe de la valeur du paramètre de lacet du plancher;
- comparaison de la valeur du paramètre de lacet du plancher, à une valeur de lacet de confort prédéterminée ;
- dans le cas où la valeur du paramètre de lacet du plancher est supérieure à la valeur de lacet de confort détermination d'une commande de correction de lacet destinée à modifier l'au moins une consigne de force
- application de la commande de correction de lacet à l'ensemble de suspensions, la commande de correction de lacet étant représentative d'un différentiel de consigne de force de lacet, ledit différentiel de consigne de force de lacet étant appliqué à l'une ou plusieurs des suspensions de l'ensemble de suspensions.
- Selon un mode de réalisation, les étapes de collecte du paramètre de tangage du plancher, du paramètre d'accélération sur la piste, du paramètre d'écrasement de la charge, du paramètre de roulis du plancher, ou du paramètre de lacet du plancher sont réalisées par un inclinomètre ou par l'intermédiaire d'un dispositif de mesure cinématique permettant de connaitre les 6 caractéristiques cinématiques, comme par exemple une centrale inertielle. Ledit inclinomètre ou ledit dispositif de mesure cinématique pouvant être compris dans le système de contrôle commande.
- Selon un mode de réalisation, la consigne de force appliquée sur chaque suspension est configurée de sorte à ne pas être inférieure à une force limite d'adhérence. De cette manière, le procédé de commande permet d'éviter le glissement des galets sur le support, notamment si un galet est déchargé.
- Selon un mode de réalisation, le procédé de commande comprend une étape de mesure de la masse de la charge et de sa répartition dans le véhicule, le différentiel longitudinal et/ou le différentiel latéral étant dépendant de la masse de la charge et de la répartition de la masse dans le véhicule.
- Selon un mode de réalisation, l'étape de mesure de la masse de la charge est réalisée par la mesure de l'effort sur les galets, notamment à l'arrêt.
- Selon un mode de réalisation, l'étape de mesure de la masse de la charge est réalisée par des jauges de contraintes.
- Selon un mode de réalisation, le procédé de commande comprend les étapes suivantes :
- mesure de la position de chacun des galets par rapport au véhicule ;
- dans le cas où la position d'un galet est en dehors d'un intervalle cible prédéterminé, détermination d'une commande de retour destinée à modifier l'au moins une consigne de force ;
- application de la commande de retour à l'ensemble de suspensions de sorte à ramener la position de chacun des galets dans l'intervalle cible.
- Selon un mode de réalisation, l'étape de détermination d'une commande de retour comprend une étape de transmission d'une instruction d'une réduction de vitesse à destination d'un système externe de contrôle de la vitesse de déplacement du véhicule, dans le but de réduire la vitesse de déplacement du véhicule.
- Les dispositions précédemment décrites garantissent le ralentissement du véhicule dans le cas où il n'est pas possible de maintenir la course des suspensions dans un intervalle cible, par exemple un intervalle de sécurité. Ainsi et de manière avantageuse, le procédé de commande permet de limiter la vitesse du véhicule, notamment lorsqu'il est soumis à des phénomènes exogènes (vent, températures) ou endogènes (passagers, autres véhicules) non prévisibles.
- Selon un mode de réalisation, le procédé de commande peut comprendre une étape de blocage d'au moins une suspension dans des positions prédéterminées. Par exemple lorsque le véhicule est à l'arrêt ou lorsqu'il est en panne.
- Selon un mode de réalisation, la piste comprend une pluralité de sections de piste définies par un type de section et dans lequel le système de contrôle commande comprend un capteur de position, le procédé de commande comprenant les étapes suivantes
- mesure de la position du véhicule sur la piste;
- détermination d'une section de piste et d'un type de section correspondant à la position du véhicule sur la piste;
- modification de la valeur de tangage de confort, de la valeur d'accélération de plancher de confort, de la valeur d'accélération normale de confort, et de l'intervalle cible en fonction du type de section.
- Selon un mode de réalisation, le support comprend au moins deux câbles tendus entre au moins deux pylônes, le véhicule étant suspendu par les câbles au-dessus du sol par l'intermédiaire des galets.
- De manière générale, les câbles peuvent être situés approximativement à la même altitude et présentent un profil de déformation sensiblement similaire de part et d'autre.
- Selon un mode de réalisation, la valeur de tangage de confort, la valeur d'accélération de plancher de confort, la valeur d'accélération normale de confort, et l'intervalle cible évoluent en fonction de l'état de la piste.
- Selon un mode de réalisation, la valeur de tangage de confort, la valeur d'accélération de plancher de confort, la valeur d'accélération normale de confort, et l'intervalle cible sont communiqués par un opérateur ou une unité de contrôle externe.
- Selon un mode de réalisation, le procédé de commande comprend une étape de collecte d'une donnée de forme de la piste, représentative de la forme de la piste de circulation s'étendant en amont et une étape de modification de la valeur de tangage de confort, et/ou de la valeur d'accélération de plancher de confort, et/ou de la valeur d'accélération normale de confort, et/ou de l'intervalle cible en fonction de la donnée de forme de la piste.
- En particulier, l'étape de collecte des données de forme de la piste peuvent être utilisées pour piloter l'ensemble de suspensions selon un programme prédéterminé, en fonction notamment de la collecte du paramètre de tangage du plancher, de la collecte du paramètre d'accélération sur la piste, de la collecte du paramètre d'écrasement de la charge, de la collecte du paramètre de roulis du plancher, de la collecte du paramètre de lacet du plancher, ou de la position du véhicule sur la piste et de sa masse.
- Le but de l'invention peut être également atteint grâce à la mise en œuvre d'une installation de transport d'une charge comprenant un support comprenant au moins deux câbles tendus s'étendant entre au moins deux pylônes de sorte à former une piste sur laquelle un véhicule circule ; le véhicule comprenant des galets au moyen desquels il est en contact avec le support, un plancher destiné au transport de la charge, ledit plancher coopérant avec les galets par l'intermédiaire d'un ensemble de suspensions, l'ensemble de suspensions présentant un débattement, et étant contrôlé par au moins une consigne de force définissant la force exercée par chacun des galets sur le plancher, et un système de contrôle commande configuré pour piloter l'ensemble de suspensions par un procédé de commande du type décrit précédemment.
- L'installation de transport peut en outre présenter une ou plusieurs des caractéristiques suivantes, prises seules ou en combinaison.
- Selon un mode de réalisation, le support sur lequel les roues ou les galets sont en contact, est un rail ou un câble.
- Selon un mode de réalisation, le véhicule comprend des roues au contact du support.
- Selon un mode de réalisation, chaque suspension de l'ensemble de suspensions peut être équipée d'un frein configuré pour permettre son mouvement ou alternativement ralentir et/ou bloquer son mouvement.
- Selon un mode de réalisation, la charge transportée comprend des personnes.
- Selon un mode de réalisation, le système de contrôle commande comprend un dispositif de mesure cinématique configuré pour mesurer des données cinématiques du plancher du véhicule, par exemple une centrale inertielle.
- Selon un mode de réalisation, chaque suspension de l'ensemble de suspensions a un débattement compris entre 1,5 m et 3,0 m.
- Selon un mode de réalisation, le véhicule est automoteur.
- D'autres aspects, buts, avantages et caractéristiques de l'invention apparaîtront mieux à la lecture de la description détaillée suivante de modes de réalisation préférés de celle-ci, donnée à titre d'exemple non limitatif, et faite en référence aux dessins annexés sur lesquels :
- [
Fig. 1 ] est une vue en coupe du véhicule selon un mode de réalisation de l'invention. - [
Fig. 2 ] est une vue schématique des déplacements dans l'espace pouvant être subis par le véhicule de lafigure 1 . - [
Fig. 3 ] est un diagramme illustrant un mode de mise en œuvre du procédé de commande selon un mode de réalisation de l'invention. - [
Fig. 4 ] est une vue schématique de l'installation de transport selon un premier mode de réalisation de l'invention. - [
Fig. 5 ] est une vue schématique de l'installation de transport selon un deuxième mode de réalisation de l'invention. - [
Fig. 6 ] est une vue schématique de l'installation de transport selon un troisième mode de réalisation de l'invention. - [
Fig. 7 ] est une vue schématique de l'installation de transport selon un quatrième mode de réalisation de l'invention. - Sur les figures et dans la suite de la description, les mêmes références représentent les éléments identiques ou similaires. De plus, les différents éléments ne sont pas représentés à l'échelle de manière à privilégier la clarté des figures. Par ailleurs, les différents modes de réalisation et variantes ne sont pas exclusifs les uns des autres et peuvent être combinés entre eux.
- L'invention concerne une installation de transport 1 d'une charge comprenant une piste sur laquelle un véhicule 20 circule.
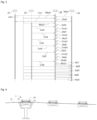
- Comme illustré sur la
figure 1 , le véhicule 20 comprend des galets 24 destinés au contact sur un support 10 comprenant au moins un câble 12 de l'installation de transport 1 définissant la piste, et un plancher 22 destiné au transport de la charge. Le plancher 22 coopère notamment avec les galets 24 par l'intermédiaire d'un ensemble de suspensions 26 qui présente un débattement. L'ensemble de suspension 26 est contrôlé par au moins une consigne de force définissant la force exercée par chacun des galets 24 sur le plancher 22. - L'invention concerne également un procédé de commande mis en œuvre par un système de contrôle commande 28 compris dans ledit véhicule 20, de sorte à piloter l'ensemble de suspensions 26.
- Les modes de réalisation décrits ci-après seront mieux compris en référence à la
figure 2 qui décrit de manière schématique les déplacements dans l'espace pouvant être subit par le véhicule 20. Il est donc bien compris que les références spatiales décrites ci-après illustrent un mode de réalisation non limitatif de l'invention. Selon ce mode de réalisation, le plancher 22 permet de définir un repère orthonormé, centré au centre de gravité du plancher 22 et comprenant trois axes : - Un axe noté « X » s'étendant longitudinalement le long du plancher 22, et orienté suivant le sens de progression préférentiel du véhicule 20 autour duquel le véhicule se voit imprimer un mouvement de roulis noté « Rx », et défini par une vitesse de roulis et une accélération de cette vitesse.
- Un axe noté « Y » s'étendant latéralement dans le plan du plancher 22 et perpendiculaire à l'axe X, autour duquel le véhicule 20 se voit imprimer un mouvement de tangage noté « Ry », défini par une vitesse de tangage et une accélération de tangage.
- Un axe noté « Z » s'étendant transversalement par rapport au plancher 22, autour duquel le véhicule 20 se voit imprimer un mouvement de lacet noté « Rz », », défini par une vitesse de lacet et une accélération de lacet.
- La
figure 3 illustre un mode de réalisation du procédé de commande mis en œuvre par le système de contrôle commande 28. - Selon ce mode de réalisation, le système de contrôle commande 28 collecte Col1 une valeur de tangage de confort, une valeur d'accélération de plancher de confort, une valeur d'accélération normale de confort, et un intervalle cible communiqués par un opérateur ou un système externe de contrôle 27.
- Selon une variante non limitative, un moment d'inertie du véhicule 20 vide, la masse du véhicule 20 vide, et la longueur du plancher 22 peuvent être collectés. Une étape de mesure Mes1 de la masse de la charge et de sa répartition dans le véhicule 20 peut ensuite être réalisée. Par exemple, l'étape de mesure Mes1 de la masse de la charge peut être réalisée par la mesure de l'effort sur les galets 24, notamment lorsque le véhicule 20 est à l'arrêt.
- Selon un mode de réalisation, l'étape de mesure Mes1 de la masse de la charge est réalisée par des jauges de contraintes.
- Le procédé de commande peut en outre comprendre une étape de mesure Mes2 de la position de chacun des galets 24 par rapport au véhicule 20. Ainsi, dans le cas où la position d'un galet 24 est en dehors de l'intervalle cible prédéterminé, le procédé de commande peut déterminer Det5 une commande de retour destinée à modifier l'au moins une consigne de force. Dans ce cas, une étape d'application Apl5 de la commande de retour à l'ensemble de suspensions 26 est réalisée, de sorte à ramener la position de chacun des galets 24 dans l'intervalle cible.
- Dans certaines configurations non limitatives, l'étape de détermination Det5 d'une commande de retour comprend une étape de transmission Trs1 d'une instruction d'une réduction de vitesse à destination du système externe de contrôle 27 de la vitesse de déplacement du véhicule 20, dans le but de réduire la vitesse de déplacement du véhicule 20.
- Les dispositions précédemment décrites garantissent le ralentissement du véhicule 20 dans le cas où il n'est pas possible de maintenir la course des suspensions 26 dans l'intervalle cible, par exemple lorsque l'intervalle cible correspond à un intervalle de sécurité. Ainsi et de manière avantageuse, le procédé de commande permet de limiter la vitesse du véhicule 20, notamment lorsqu'il est soumis à des phénomènes exogènes (vent, températures) ou endogènes (passagers, autres véhicules) non prévisibles.
- Selon un mode de réalisation, le procédé de commande peut comprendre une étape de blocage d'au moins une suspension dans des positions prédéterminées. Par exemple lorsque le véhicule 20 est à l'arrêt ou lorsqu'il est en panne.
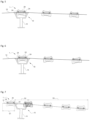
- Les
figures 4 à 7 illustrent l'installation de transport 1 lorsque le véhicule 20 est piloté par le procédé de commande. En particulier, les figures illustrent l'un des deux câbles 12 et un des deux pylônes 14 entre lesquels sont tendus les câbles 12. Le véhicule 20 est suspendu par les câbles 12 au-dessus du sol par l'intermédiaire des galets 24. - De manière générale, les câbles 12 peuvent être situés approximativement à la même altitude et présentent un profil de déformation sensiblement similaire de part et d'autre.
- Le procédé de commande peut comprendre une étape de collecte Col3 d'un paramètre de tangage du plancher, représentatif de l'accélération en rotation de tangage du plancher autour de l'axe Ry. L'étape de collecte Col3 d'un paramètre de tangage du plancher peut notamment comprendre la collecte de la valeur et du signe de la valeur du paramètre de tangage du plancher. La valeur du paramètre de tangage du plancher peut être comparée Cmp1 à la valeur de tangage de confort. Dans le cas où la valeur du paramètre de tangage du plancher est supérieure à la valeur d'accélération de tangage de confort une commande longitudinale de correction destinée à modifier l'au moins une consigne de force est déterminée Det1. La commande longitudinale de correction est représentative d'un différentiel longitudinal de consigne de force appliqué entre deux suspensions 26 associées respectivement à deux galets 24 disposés longitudinalement selon le sens de déplacement du véhicule 20. Le différentiel est généralement dépendant de la distance entre les deux galets 24, de la masse du véhicule, et du paramètre de tangage du plancher.
- Le procédé de commande peut également comprendre une étape de collecte Col4 d'un paramètre d'accélération sur la piste, représentatif de la valeur et du signe de la valeur de l'accélération du plancher longitudinalement dans le sens de déplacement du véhicule 20. Une étape de comparaison Cmp2 de la valeur du paramètre d'accélération sur la piste à une valeur d'accélération de plancher de confort peut être réalisée. Dans le cas où la valeur paramètre d'accélération sur la piste est supérieure à la valeur d'accélération de plancher de confort, le différentiel longitudinal peut être modifié Mod1 en tenant compte du paramètre d'accélération sur la piste. La commande longitudinale de correction peut ensuite être appliquée Apl1 à l'ensemble de suspensions 26 par exemple par une commande du couple d'un moteur contrôlant la suspension 26.
- De cette manière, il est possible de ramener l'accélération en rotation de tangage à une valeur inférieure à l'accélération de tangage de confort.
- Les dispositions précédemment décrites permettent de contrôler l'inclinaison du véhicule 20 pour maintenir la charge présente dans une situation dite de confort vis-à-vis de l'accélération du véhicule 20. Par exemple, la situation de confort peut correspondre à une situation où l'accélération ressentie par la charge est sensiblement perpendiculaire au plancher 22.
- Par sensiblement perpendiculaire, on entend une direction comprise dans un intervalle angulaire inférieur à 5° par rapport à la direction de l'accélération de la pesanteur, et plus particulièrement dans un intervalle angulaire inférieur à 2,86° par rapport à la direction de l'accélération de la pesanteur.
- De manière synergique, les dispositions précédemment décrites permettent de placer la charge dans le véhicule 20 dans la situation de confort notamment lorsque le véhicule 20 est soumis à une rotation de tangage par l'action d'un vent frontal.
- Alternativement ou conjointement, il est possible d'anticiper le mouvement du plancher 22 du véhicule 20 en cas d'accélération ou de freinage. Ainsi, comme illustré sur la
figure 5 , le plancher 22 du véhicule 20 peut être incliné vers l'avant dans le cas où le véhicule 20 accélère sur la piste. Par ailleurs, comme illustré sur lafigure 6 , le plancher 22 du véhicule 20 peut être incliné vers l'arrière lorsque le véhicule 20 ralenti ou freine sur la piste. - Le procédé de commande peut par ailleurs comprendre les étapes suivantes :
- collecte Col5 d'un paramètre d'écrasement de la charge, représentatif de l'accélération du plancher selon l'axe Z . Le paramètre d'écrasement de la charge peut notamment comprendre la valeur et le signe de la valeur de l'accélération du plancher selon l'axe Z ;
- collecte Col6 d'un paramètre de roulis du plancher, représentatif de l'accélération en rotation de roulis Rx du plancher. Le paramètre de roulis du plancher peut notamment comprendre la valeur et le signe de la valeur de l'accélération en rotation de roulis Rx du plancher
- collecte Col7 d'un paramètre de lacet du plancher, représentatif de l'accélération en rotation de lacet Rz du plancher, comprenant la collecte de la valeur et du signe de la valeur du paramètre de lacet du plancher ;
- Selon un mode de réalisation, les étapes de collecte Col3, Col4, Col5, Col6, Col7 du paramètre de tangage du plancher, du paramètre d'accélération sur la piste, du paramètre d'écrasement de la charge, du paramètre de roulis du plancher, ou du paramètre de lacet du plancher sont réalisées par un inclinomètre ou par l'intermédiaire d'un dispositif de mesure cinématique 29 permettant de connaitre les 6 caractéristiques cinématiques, comme par exemple une centrale inertielle. Ledit inclinomètre ou ledit dispositif de mesure cinématique 29 pouvant être compris dans le système de contrôle commande 28.
- Suite à chacune de ces étapes, le procédé de commande peut comprendre des étapes de comparaison des valeurs collectées, par exemple une étape de comparaison Cmp3 de la valeur du paramètre d'écrasement de la charge à la valeur d'accélération normale de confort. Dans le cas où la valeur paramètre d'écrasement de la charge est supérieure à la valeur d'accélération normale de confort, une commande normale de correction destinée à modifier l'au moins une consigne de force est déterminée Det 2.
- De plus, une étape de comparaison Cmp4 de la valeur du paramètre de roulis du plancher à la valeur de roulis de confort peut être réalisée. Dans le cas où la valeur du paramètre de roulis du plancher est supérieure à la valeur de roulis de confort, une commande latérale de correction destinée à modifier l'au moins une consigne de force est déterminée Det3.
- Enfin, une étape de comparaison Cmp5 de la valeur du paramètre de lacet du plancher, à une valeur de lacet de confort prédéterminée peut être mise en œuvre. Dans le cas où la valeur du paramètre de lacet du plancher est supérieure à la valeur de lacet de confort, une commande de correction de lacet destinée à modifier l'au moins une consigne de force est déterminée Det 4.
- Selon un mode de réalisation, le différentiel longitudinal et/ou le différentiel latéral sont dépendant de la masse de la charge et de la répartition de la masse dans le véhicule 20.
- Le procédé de commande peut ensuite mettre en œuvre :
- une étape d'application Apl2 de la commande normale de correction à l'ensemble de suspensions 26, la commande verticale de correction étant destinée à piloter les suspensions 26 de sorte à ramener le paramètre d'écrasement de la charge dans une direction, et avec une intensité sensiblement proche de l'accélération de la pesanteur. Par intensité sensiblement proche, on entend une intensité comprise dans un intervalle de 2,5 m/s2 centré autour de l'intensité de l'accélération de la pesanteur, ou plus particulièrement, dans un intervalle de 1.6 m/s2 centré autour de l'intensité de l'accélération de la pesanteur, et par direction sensiblement proche, on entend une direction comprise dans un intervalle angulaire inférieur à 5° par rapport à la direction de l'accélération de la pesanteur, et plus particulièrement dans un intervalle angulaire inférieur à 2,86° par rapport à la direction de l'accélération de la pesanteur ;
- une étape d'application Apl3 de la commande latérale de correction à l'ensemble de suspensions 26, la commande latérale de correction étant représentative d'un différentiel latéral de consigne de force, ledit différentiel latéral étant appliqué entre deux suspensions 26 associées respectivement à deux galets 24 disposés latéralement par rapport au sens de déplacement du véhicule 20, et étant dépendant de la distance entre les deux galets 24, et du paramètre de roulis du plancher ;
- une étape d'application Apl4 de la commande de correction de lacet à l'ensemble de suspensions 26, la commande de correction de lacet étant représentative d'un différentiel de consigne de force de lacet, ledit différentiel de consigne de force de lacet étant appliqué à l'une ou plusieurs des suspensions 26 de l'ensemble de suspensions 26.
- De manière générale, la consigne de force appliquée sur chaque suspension 26 est configurée de sorte à ne pas être inférieure à une force limite d'adhérence. De cette manière, le procédé de commande permet d'éviter le glissement des galets 24 sur le support 10, notamment si un galet 24 est déchargé.
- Le mode de réalisation précédemment décrit peut être mis en œuvre par un algorithme suivant :
- 1. Comparaison de la position de chaque suspension de chaque galet 24 (Zgar, Zgav) sur l'ensemble de suspensions 26 avec l'intervalle cible [Zmin ; Zmax] collecté.
- a. Si les conditions suivantes sont réunies


- b. Si les conditions ne sont pas réunies, transmission Trs1 d'une instruction d'une réduction de vitesse et application Apl5 de la commande de retour.
- a. Si les conditions suivantes sont réunies
- 2. Comparaison de la valeur du paramètre de tangage du plancher (α) à la valeur de tangage de confort [αmin ; αmax].
- a. Si la condition suivante est validée :
α ∈ [αmin ; αmax ], alors on définit un coefficient longitudinal de consigne K1 à 0. - b. Si la condition n'est pas respectée, alors on définit le coefficient longitudinal de consigne K1 à :
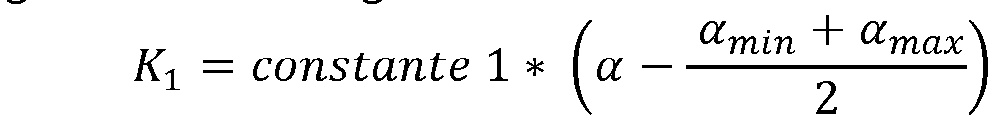
- a. Si la condition suivante est validée :
- 3. Comparaison de la projection AXZ de l'accélération du plancher 22 sur le plan défini par les axes X et Z à la valeur d'accélération normale de confort [AXZmin ; AXZmax].
- a. Si la condition suivante est validée :

- b. Si la condition n'est pas respectée, détermination Det 2 du coefficient normal de correction à :
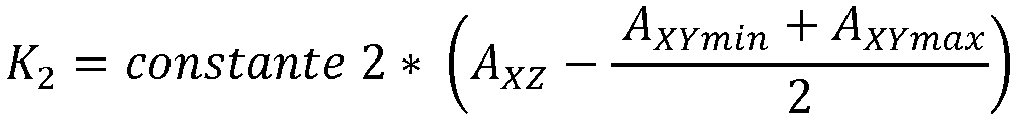
- a. Si la condition suivante est validée :
- 4. Application Apl1 du différentiel longitudinal, et Apl2 de la commande normale de correction en fonction de K1 et K2 :


- où Fav
Cons est la consigne de force exercée par la suspension avant entre le plancher 22 et le galet 24 ; et - où Far
Cons est la consigne de force exercée par la suspension arrière entre le plancher 22 et le galet 24.
- où Fav
- Fav
Cons et FarCons permettent notamment de piloter les efforts dans chaque suspensions de l'ensemble de suspensions 26 suivant une loi de régulation en boucle fermée de type PID - De manière générale, constante 1 et constante 2 peuvent faire l'objet d'un dimensionnement par des mesures expérimentales, ou des études spécifiques au véhicule 20 et au support 10 utilisé.
- Selon un mode de réalisation, le premier algorithme peut prendre en compte un intervalle de vitesse (Żgar et Żgav) et d'accélération (Z̈gar et Z̈gav) de la position de chaque galet 24 par rapport à l'ensemble de suspensions 26.
- Selon un mode de réalisation, la détermination Det5 d'une commande de retour est corrigée proportionnellement en fonction de la position de chaque galets 24 (Zgar, Zgav) par rapport aux bornes de l'intervalle cible [Zmin ; Zmax]. De cette manière, la commande de retour peut être augmentée lorsque la position de chaque galet 24 se rapproche des bornes de l'intervalle cible.
- Selon un mode de réalisation, le différentiel longitudinal de consigne peut être déterminé en fonction de la vitesse de rotation autour de l'axe Y et de l'accélération de rotation autour de l'axe Y.
- Selon un mode de réalisation, la commande normale de correction est déterminée en fonction de la vitesse et l'accélération du véhicule 20 sur la piste.
- En référence à la
figure 7 , la piste peut comprendre une pluralité de sections de piste S1, S2, S3 définies par un type de section. Le système de contrôle commande 28 peut alors comprendre un capteur de position capable de mesurer Mes3 de la position du véhicule 20 sur la piste. Cela permet de déterminer Det6 une section de piste et un type de section correspondant à la position du véhicule 20 sur la piste. Le procédé de commande peut ainsi comprendre une étape de modification Mod2 de la valeur de tangage de confort, de la valeur d'accélération de plancher de confort, de la valeur d'accélération normale de confort, et de l'intervalle cible en fonction du type de section. - De manière avantageuse, la valeur de tangage de confort, la valeur d'accélération de plancher de confort, la valeur d'accélération normale de confort, et l'intervalle cible peuvent évoluer en fonction de l'état de la piste. En particulier, selon un mode de réalisation dans lequel le procédé de commande comprend une étape de collecte Col8 d'une donnée de forme de la piste représentative de la forme de la piste de circulation s'étendant en amont, il est possible de réaliser une étape de modification Mod3 de la valeur de tangage de confort, et/ou de la valeur d'accélération de plancher de confort, et/ou de la valeur d'accélération normale de confort, et/ou de l'intervalle cible en fonction de la donnée de forme de la piste.
- Selon une variante non limitative, l'étape de collecte Col8 des données de forme de la piste peuvent être utilisées pour piloter l'ensemble de suspensions 26 selon un programme prédéterminé, en fonction notamment de la collecte Col3 du paramètre de tangage du plancher, de la collecte Col4 du paramètre d'accélération sur la piste, de la collecte Col5 du paramètre d'écrasement de la charge, de la collecte Col6 du paramètre de roulis du plancher, de la collecte Col7 du paramètre de lacet du plancher, ou de la position du véhicule 20 sur la piste et de sa masse.
- Comme indiqué ci-avant, l'invention concerne également une installation de transport 1 d'une charge illustrée en partie sur les
figures 4 à 7 . De manière générale, la charge transportée comprend des personnes. - L'installation de transport 1 comprend un support 10 comprenant au moins deux câbles 12 tendus s'étendant entre au moins deux pylônes 14 de sorte à former une piste sur laquelle un véhicule 20 circule. De manière avantageuse, le véhicule 20 peut être automoteur.
- Le véhicule 20 comprend des galets 24 destinés au contact sur le support 10, et un plancher 22 destiné au transport de la charge.
- Selon un mode de réalisation, le véhicule 20 comprend des roues au contact du support 10.
- Selon un mode de réalisation, le support 10 sur lequel les roues ou les galets 24 sont en contact, est un rail ou un câble 12.
- Le plancher 22 coopère notamment avec les galets 24 par l'intermédiaire d'un ensemble de suspensions 26. Chaque suspension26 de l'ensemble de suspensions 26 peut notamment présenter un débattement compris entre 1,5 m et 3,0 m. L'ensemble de suspensions 26 est contrôlé par au moins une consigne de force définissant la force exercée par chacun des galets 24 sur le plancher 22.
- Selon un mode de réalisation, chaque suspension 26 de l'ensemble de suspensions 26 peut être équipée d'un frein configuré pour permettre son mouvement ou alternativement ralentir et/ou bloquer son mouvement.
- Enfin, le véhicule 20 comprend un système de contrôle commande 28 configuré pour piloter l'ensemble de suspensions 26 par un procédé de commande du type décrit précédemment. Le système de contrôle commande 28 peut notamment comprendre un dispositif de mesure cinématique 29 configuré pour mesurer des données cinématiques du plancher 22 du véhicule 20, par exemple une centrale inertielle.
Claims (19)
- Procédé de commande d'un véhicule (20) se déplaçant sur une piste, le véhicule (20) comprenant des galets (24) destinés au contact sur au moins un support (10) définissant la piste, un plancher (22) destiné au transport d'une charge, ledit plancher (22) coopérant avec les galets (24) par l'intermédiaire d'un ensemble de suspensions (26), l'ensemble de suspensions (26) comprenant au moins une suspension (26), l'au moins une suspension (26) étant contrôlée par au moins une consigne de force définissant la force exercée par l'au moins une suspension (26) sur le plancher (22), le procédé étant mis en œuvre par un système de contrôle commande (28) et comprenant les étapes suivantes :a. collecte (Col3) d'un paramètre de tangage du plancher, représentatif de l'accélération en rotation de tangage du plancher;b. détermination (Det1) d'une commande longitudinale de correction destinée à modifier l'au moins une consigne de force ;c. application (Apl1) de la commande longitudinale de correction à l'ensemble de suspensions (26), la commande longitudinale de correction étant représentative d'un différentiel longitudinal de consigne de force, ledit différentiel longitudinal étant appliqué entre deux suspensions (26) associées respectivement à deux galets (24) disposés longitudinalement selon le sens de déplacement du véhicule (20), le différentiel étant dépendant de la distance entre les deux galets (24), et du paramètre de tangage du plancher.
- Procédé de commande selon la revendication 1, dans lequel l'étape de collecte (Col3) d'un paramètre de tangage du plancher comprend la collecte de la valeur et du signe de la valeur du paramètre de tangage du plancher, le procédé de commande comprenant une étape de comparaison (Cmp1) de la valeur du paramètre de tangage du plancher à une valeur de tangage de confort prédéterminée, l'étape de détermination (Det1) d'une commande longitudinale de correction étant mise en œuvre dans le cas où la valeur du paramètre de tangage du plancher est supérieure à la valeur de tangage de confort.
- Procédé de commande selon l'une quelconque des revendications 1 ou 2 comprenant les étapes suivantes :a. collecte (Col4) d'un paramètre d'accélération sur la piste, représentatif de l'accélération du plancher longitudinalement dans le sens de déplacement du véhicule (20) ;b. modification (Mod1) du différentiel longitudinal en tenant compte du paramètre d'accélération sur la piste.
- Procédé de commande selon la revendication 3, dans lequel l'étape de collecte (Col4) d'un paramètre d'accélération sur la piste comprend la collecte de la valeur et du signe de la valeur du paramètre d'accélération sur la piste, le procédé de commande comprenant une étape de comparaison (Cmp2) de la valeur du paramètre d'accélération sur la piste à une valeur d'accélération de plancher de confort prédéterminée , l'étape de modification (Mod1) du différentiel longitudinal étant mise en œuvre dans le cas où la valeur paramètre d'accélération sur la piste est supérieure à la valeur d'accélération de plancher de confort.
- Procédé de commande selon l'une quelconque des revendications 1 à 4 comprenant les étapes suivantes :a. collecte (Col5) d'un paramètre d'écrasement de la charge, représentatif de l'accélération du plancher selon un axe sensiblement perpendiculaire au plancher (22) ;b. détermination (Det2) d'une commande normale de correction destinée à modifier l'au moins une consigne de force ;c. Application (Apl2) de la commande normale de correction à l'ensemble de suspensions (26), la commande verticale de correction étant destinée à piloter les suspensions (26) de sorte à ramener le paramètre d'écrasement de la charge dans une direction, et avec une intensité sensiblement proche de l'accélération de la pesanteur.
- Procédé de commande selon la revendication 5, dans lequel l'étape de collecte (Col5) d'un paramètre d'écrasement de la charge comprend la collecte de la valeur et du signe de la valeur du paramètre d'écrasement de la charge, le procédé de commande comprenant une étape de comparaison (Cmp3) de la valeur du paramètre d'écrasement de la charge, à une valeur d'accélération normale de confort prédéterminée, l'étape de détermination (Det2) d'une commande normale de correction étant mise en œuvre dans le cas où la valeur paramètre d'écrasement de la charge est supérieure à la valeur d'accélération normale de confort.
- Procédé de commande selon l'une quelconque des revendications 1 à 6 comprenant les étapes suivantes :a. collecte (Col6) d'un paramètre de roulis du plancher, représentatif de l'accélération en rotation de roulis du plancher;b. détermination (Det3) d'une commande latérale de correction destinée à modifier l'au moins une consigne de force ;c. application (Apl3) de la commande latérale de correction à l'ensemble de suspensions (26), la commande latérale de correction étant représentative d'un différentiel latéral de consigne de force, ledit différentiel latéral étant appliqué entre deux suspensions (26) associées respectivement à deux galets (24) disposés latéralement par rapport au sens de déplacement du véhicule (20), et étant dépendant de la distance entre les deux galets (24), et du paramètre de roulis du plancher.
- Procédé de commande selon la revendication 7, dans lequel l'étape de collecte (Col6) d'un paramètre de roulis du plancher comprend la collecte de la valeur et du signe de la valeur du paramètre de roulis du plancher, le procédé de commande comprenant une étape de comparaison (Cmp4) de la valeur du paramètre de roulis du plancher, à une valeur de roulis de confort prédéterminée, l'étape de détermination (Det3) d'une commande latérale de correction étant mise en œuvre dans le cas où la valeur du paramètre de roulis du plancher est supérieure à la valeur de roulis de confort.
- Procédé de commande selon l'une quelconque des revendications 1 à 8, comprenant une étape de mesure (Mes1) de la masse de la charge et de sa répartition dans le véhicule (20), le différentiel longitudinal et/ou le différentiel latéral étant dépendant de la masse de la charge et de la répartition de la masse dans le véhicule (20).
- Procédé de commande selon l'une quelconque des revendications 1 à 9 comprenant les étapes suivantes :a. mesure (Mes2) de la position de chacun des galets (24) par rapport au véhicule (20) ;b. dans le cas où la position d'un galet (24) est en dehors d'un intervalle cible prédéterminé, détermination (Det5) d'une commande de retour destinée à modifier l'au moins une consigne de force ;c. application (Apl5) de la commande de retour à l'ensemble de suspensions (26) de sorte à ramener la position de chacun des galets (24) dans l'intervalle cible.
- Procédé de commande selon la revendication 10, dans lequel l'étape de détermination (Det5) d'une commande de retour comprend une étape de transmission (Trs1) d'une instruction d'une réduction de vitesse à destination d'un système externe de contrôle (27) de la vitesse de déplacement du véhicule (20), dans le but de réduire la vitesse de déplacement du véhicule (20).
- Procédé de commande selon les revendications 2, 4, 6, et 10, et selon l'une quelconque des revendications 1 à 11, dans lequel la piste comprend une pluralité de sections de piste (S1, S2, S3) définies par un type de section et dans lequel le système de contrôle commande (28) comprend un capteur de position, le procédé de commande comprenant les étapes suivantesa. mesure (Mes3) de la position du véhicule (20) sur la piste;b. détermination (Det6) d'une section de piste et d'un type de section correspondant à la position du véhicule (20) sur la piste;c. modification (Mod2) de la valeur de tangage de confort, de la valeur d'accélération de plancher de confort, de la valeur d'accélération normale de confort, et de l'intervalle cible en fonction du type de section.
- Procédé de commande selon la revendication 12, dans lequel la valeur de tangage de confort, la valeur d'accélération de plancher de confort, la valeur d'accélération normale de confort, et l'intervalle cible évoluent en fonction de l'état de la piste.
- Procédé de commande selon l'une quelconque des revendications 12 ou 13, comprenant une étape de collecte (Col8) d'une donnée de forme de la piste, représentative de la forme de la piste de circulation s'étendant en amont et une étape de modification (Mod3) de la valeur de tangage de confort, et/ou de la valeur d'accélération de plancher de confort, et/ou de la valeur d'accélération normale de confort, et/ou de l'intervalle cible en fonction de la donnée de forme de la piste.
- Installation de transport (1) d'une charge comprenant un support (10) comprenant au moins deux câbles (12) tendus s'étendant entre au moins deux pylônes (14) de sorte à former une piste sur laquelle un véhicule (20) circule ; le véhicule (20) comprenant des galets (24) au moyen desquels il est en contact avec le support (10), un plancher (22) destiné au transport de la charge, ledit plancher (22) coopérant avec les galets (24) par l'intermédiaire d'un ensemble de suspensions (26), l'ensemble de suspensions (26) présentant un débattement, et étant contrôlé par au moins une consigne de force définissant la force exercée par chacun des galets (24) sur le plancher (22), et un système de contrôle commande (28) configuré pour piloter l'ensemble de suspensions (26) par un procédé de commande selon l'une des revendications 1 à 14.
- Installation de transport (1) selon la revendication 15, dans laquelle la charge transportée comprend des personnes.
- Installation de transport (1) selon l'une quelconque des revendications 15 ou 16, dans laquelle le système de contrôle commande (28) comprend un dispositif de mesure cinématique (29) configuré pour mesurer des données cinématiques du plancher (22) du véhicule (20), par exemple une centrale inertielle.
- Installation de transport (1) selon l'une quelconque des revendications 15 à 17, dans laquelle chaque suspension (26) de l'ensemble de suspensions (26) a un débattement compris entre 1,5 m et 3,0 m.
- Installation de transport (1) selon l'une quelconque des revendications 15 à 18, dans laquelle le véhicule (20) est automoteur.
Applications Claiming Priority (2)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| FR2010584A FR3115260B1 (fr) | 2020-10-15 | 2020-10-15 | Installation de transport sur laquelle circule un véhicule et procédé de commande d’un tel véhicule. |
| PCT/FR2021/051779 WO2022079389A1 (fr) | 2020-10-15 | 2021-10-13 | Installation de transport sur laquelle circule un véhicule et procédé de commande d'un tel véhicule |
Publications (3)
| Publication Number | Publication Date |
|---|---|
| EP4228946A1 EP4228946A1 (fr) | 2023-08-23 |
| EP4228946B1 true EP4228946B1 (fr) | 2025-05-28 |
| EP4228946C0 EP4228946C0 (fr) | 2025-05-28 |
Family
ID=74859999
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| EP21805565.5A Active EP4228946B1 (fr) | 2020-10-15 | 2021-10-13 | Installation de transport sur laquelle circule un véhicule et procédé de commande d'un tel véhicule |
Country Status (10)
| Country | Link |
|---|---|
| US (1) | US20230373536A1 (fr) |
| EP (1) | EP4228946B1 (fr) |
| JP (1) | JP7836810B2 (fr) |
| KR (1) | KR20230087566A (fr) |
| CA (1) | CA3194320A1 (fr) |
| ES (1) | ES3041701T3 (fr) |
| FR (1) | FR3115260B1 (fr) |
| IL (1) | IL302055A (fr) |
| PL (1) | PL4228946T3 (fr) |
| WO (1) | WO2022079389A1 (fr) |
Family Cites Families (17)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| FR2572698B1 (fr) * | 1984-11-02 | 1988-05-13 | Creissels Denis | Telepherique ou telecabine multicable |
| US4984523A (en) * | 1988-12-07 | 1991-01-15 | Jervis B. Webb Company | Self-propelled trolley and supporting track structure |
| WO1995019903A1 (fr) * | 1994-01-21 | 1995-07-27 | James Rodnunsky | Blondin perfectionne et procede de prise de vue pour sujets en mouvement |
| JP4514520B2 (ja) | 2004-06-02 | 2010-07-28 | 株式会社日立製作所 | 適応車両走行制御システム及び適応車両走行制御方法 |
| WO2011161333A1 (fr) * | 2010-06-23 | 2011-12-29 | Creissels Technologies | Installation a cables aeriens et a vehicule asservi, sans suspente |
| FR2961776B1 (fr) * | 2010-06-23 | 2014-04-25 | Denis Creissels Consultant | Vehicule sans suspente pour telepherique urbain |
| FR2969566B1 (fr) * | 2010-12-27 | 2013-01-25 | Denis Creissels Consultant | Telepherique a correction de trajectoire |
| FR2962960B1 (fr) * | 2010-07-22 | 2013-12-27 | Denis Creissels Consultant | Vehicule de telepherique roulant au-dessus de cables porteurs |
| FR3051758B1 (fr) * | 2016-05-24 | 2018-06-01 | Poma | Vehicule de transport destine a etre tracte par un cable aerien et installation comprenant un tel vehicule |
| CN106080612A (zh) * | 2016-07-27 | 2016-11-09 | 司洪亮 | 空铁装置及空铁交通运输系统 |
| FR3063960B1 (fr) * | 2017-03-14 | 2021-05-14 | Poma | Dispositif d'appui et de guidage d'un cable aerien porteur-tracteur au moyen de galets amortis |
| IT201800006233A1 (it) * | 2018-06-12 | 2019-12-12 | Carrello per supportare unita' di trasporto sospese a una guida di un impianto di trasporto e impianto di trasporto comprendente tale carrello | |
| IT201800007692A1 (it) * | 2018-07-31 | 2020-01-31 | Leitner Spa | Impianto di trasporto a fune |
| CA3180524A1 (fr) * | 2020-04-17 | 2021-10-21 | Contour Crafting Corporation | Distribution discrete de materiau |
| IT202100018992A1 (it) * | 2021-07-19 | 2023-01-19 | Leitner Spa | Un dispositivo rulliera per supportare una fune traente di un impianto di trasporto aereo a fune e un impianto di trasporto aereo a fune comprendente almeno un tale dispositivo rulliera |
| CN114735031B (zh) * | 2022-04-21 | 2024-11-19 | 尤洛卡(山东)矿业科技有限公司 | 一种座椅悬挂式人车 |
| CN116176631A (zh) * | 2023-02-27 | 2023-05-30 | 曾鉴 | 一种悬挂式转向架悬挂系统 |
-
2020
- 2020-10-15 FR FR2010584A patent/FR3115260B1/fr active Active
-
2021
- 2021-10-13 KR KR1020237016212A patent/KR20230087566A/ko active Pending
- 2021-10-13 PL PL21805565.5T patent/PL4228946T3/pl unknown
- 2021-10-13 CA CA3194320A patent/CA3194320A1/fr active Pending
- 2021-10-13 WO PCT/FR2021/051779 patent/WO2022079389A1/fr not_active Ceased
- 2021-10-13 IL IL302055A patent/IL302055A/en unknown
- 2021-10-13 US US18/031,022 patent/US20230373536A1/en active Pending
- 2021-10-13 JP JP2023522462A patent/JP7836810B2/ja active Active
- 2021-10-13 EP EP21805565.5A patent/EP4228946B1/fr active Active
- 2021-10-13 ES ES21805565T patent/ES3041701T3/es active Active
Also Published As
| Publication number | Publication date |
|---|---|
| CA3194320A1 (fr) | 2022-04-21 |
| FR3115260A1 (fr) | 2022-04-22 |
| FR3115260B1 (fr) | 2024-08-23 |
| WO2022079389A1 (fr) | 2022-04-21 |
| ES3041701T3 (en) | 2025-11-13 |
| KR20230087566A (ko) | 2023-06-16 |
| EP4228946C0 (fr) | 2025-05-28 |
| JP7836810B2 (ja) | 2026-03-27 |
| PL4228946T3 (pl) | 2025-10-06 |
| EP4228946A1 (fr) | 2023-08-23 |
| IL302055A (en) | 2023-06-01 |
| JP2023546391A (ja) | 2023-11-02 |
| US20230373536A1 (en) | 2023-11-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| EP2585349B1 (fr) | Installation a cables aeriens et a vehicule asservi, sans suspente | |
| EP1349779B1 (fr) | Procede et dispositif de commande automatique de la deceleration d'un aeronef en phase de roulement | |
| EP3263419B1 (fr) | Procédé de commande de la hauteur d'un véhicule de transport et véhicule de transport associé | |
| FR2948618A1 (fr) | Dispositif et procede de mise en place de vehicules differents, en vue en particulier du changement de packs de batterie | |
| EP2895826B1 (fr) | Dispositif et procede d'estimation de la charge d'un vehicule automobile | |
| FR2818945A1 (fr) | Dispositif et procede pour eviter le renversement d'un vehicule | |
| EP2219930A1 (fr) | Dispositif de mesure de deplacement d'un vehicule autoguide | |
| EP3040220A1 (fr) | Véhicule pendulaire à moyens de verrouillage de l'inclinaison | |
| FR3055286A1 (fr) | Procede de stabilisation par amortissement d'un convoi de vehicules | |
| FR3123615A1 (fr) | Système de vectorisation de couple, procédé et véhicule associé | |
| FR3115260A1 (fr) | Installation de transport sur laquelle circule un véhicule et procédé de commande d’un tel véhicule. | |
| EP3571466B1 (fr) | Procédé et dispositif autonomes de détermination d'une assiette d'un véhicule automobile | |
| EP3504108A1 (fr) | Procédé de stabilisation par orientation d'un convoi de vehicules | |
| CA3084691A1 (fr) | Systeme et procede de commande de la navigation d'un vehicule automobile muni d'un systeme de couverture amovible | |
| EP1675791B1 (fr) | Systeme de transport par gravite de vehicules sur rail | |
| FR3066745A1 (fr) | Vehicule ferroviaire comprenant un dispositif de freinage aerodynamique | |
| EP3588463A1 (fr) | Dispositif électronique et procédé de surveillance d'un ensemble de véhicules automobiles autonomes, système de transport et programme d'ordinateur associés | |
| FR2961776A1 (fr) | Vehicule sans suspente pour telepherique urbain | |
| FR3108185A1 (fr) | Procédé de contrôle d’une installation de transport de véhicules par un câble à mouvement continu et dispositif configuré pour mettre en œuvre le procédé. | |
| WO2007003861A2 (fr) | Procédé et système anti-roulis d'un véhicule et véhicule correspondant | |
| FR2907924A1 (fr) | Systeme de pilotage d'un ouvrant motorise de vehicule automobile | |
| EP2923904A1 (fr) | Système de freinage pour une voiture motorisée de véhicule ferroviaire | |
| EP3792134A1 (fr) | Caisse de véhicule, notamment de véhicule ferroviaire, et véhicule associé | |
| FR2743058A1 (fr) | Dispositif d'antipatinage pour un chariot d'engin de levage | |
| FR2920020A1 (fr) | Procede et dispositif de levage d'une masse par une pluralite de colonnes de levage. |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: UNKNOWN |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE INTERNATIONAL PUBLICATION HAS BEEN MADE |
|
| PUAI | Public reference made under article 153(3) epc to a published international application that has entered the european phase |
Free format text: ORIGINAL CODE: 0009012 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: REQUEST FOR EXAMINATION WAS MADE |
|
| 17P | Request for examination filed |
Effective date: 20230331 |
|
| AK | Designated contracting states |
Kind code of ref document: A1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| P01 | Opt-out of the competence of the unified patent court (upc) registered |
Effective date: 20231002 |
|
| DAV | Request for validation of the european patent (deleted) | ||
| DAX | Request for extension of the european patent (deleted) | ||
| GRAP | Despatch of communication of intention to grant a patent |
Free format text: ORIGINAL CODE: EPIDOSNIGR1 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: GRANT OF PATENT IS INTENDED |
|
| INTG | Intention to grant announced |
Effective date: 20241023 |
|
| GRAS | Grant fee paid |
Free format text: ORIGINAL CODE: EPIDOSNIGR3 |
|
| GRAA | (expected) grant |
Free format text: ORIGINAL CODE: 0009210 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: THE PATENT HAS BEEN GRANTED |
|
| AK | Designated contracting states |
Kind code of ref document: B1 Designated state(s): AL AT BE BG CH CY CZ DE DK EE ES FI FR GB GR HR HU IE IS IT LI LT LU LV MC MK MT NL NO PL PT RO RS SE SI SK SM TR |
|
| REG | Reference to a national code |
Ref country code: GB Ref legal event code: FG4D Free format text: NOT ENGLISH |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: EP |
|
| REG | Reference to a national code |
Ref country code: IE Ref legal event code: FG4D Free format text: LANGUAGE OF EP DOCUMENT: FRENCH Ref country code: DE Ref legal event code: R096 Ref document number: 602021031489 Country of ref document: DE |
|
| P04 | Withdrawal of opt-out of the competence of the unified patent court (upc) registered |
Free format text: CASE NUMBER: APP_31467/2025 Effective date: 20250701 |
|
| U01 | Request for unitary effect filed |
Effective date: 20250627 |
|
| U07 | Unitary effect registered |
Designated state(s): AT BE BG DE DK EE FI FR IT LT LU LV MT NL PT RO SE SI Effective date: 20250703 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: NO Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250828 Ref country code: GR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250829 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: HR Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250528 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: RS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250828 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: IS Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250928 |
|
| REG | Reference to a national code |
Ref country code: ES Ref legal event code: FG2A Ref document number: 3041701 Country of ref document: ES Kind code of ref document: T3 Effective date: 20251113 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SM Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250528 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: CZ Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250528 |
|
| PG25 | Lapsed in a contracting state [announced via postgrant information from national office to epo] |
Ref country code: SK Free format text: LAPSE BECAUSE OF FAILURE TO SUBMIT A TRANSLATION OF THE DESCRIPTION OR TO PAY THE FEE WITHIN THE PRESCRIBED TIME-LIMIT Effective date: 20250528 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: U11 Free format text: ST27 STATUS EVENT CODE: U-0-0-U10-U11 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260330 |
|
| PLBE | No opposition filed within time limit |
Free format text: ORIGINAL CODE: 0009261 |
|
| STAA | Information on the status of an ep patent application or granted ep patent |
Free format text: STATUS: NO OPPOSITION FILED WITHIN TIME LIMIT |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: GB Payment date: 20260330 Year of fee payment: 5 |
|
| REG | Reference to a national code |
Ref country code: CH Ref legal event code: L10 Free format text: ST27 STATUS EVENT CODE: U-0-0-L10-L00 (AS PROVIDED BY THE NATIONAL OFFICE) Effective date: 20260409 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: ES Payment date: 20260330 Year of fee payment: 5 |
|
| PGFP | Annual fee paid to national office [announced via postgrant information from national office to epo] |
Ref country code: CH Payment date: 20260330 Year of fee payment: 5 |
|
| 26N | No opposition filed |
Effective date: 20260303 |
|
| U21 | Renewal fee for the european patent with unitary effect paid with additional fee |
Year of fee payment: 5 Effective date: 20260330 |